








Lekki moduł termowizyjny do dronów: rozwiązania OEM dla konstrukcji poniżej 250 g
29 września 2026
Najlepszy moduł kamery termowizyjnej do inspekcji przemysłowych: Przewodnik integracji OEM
30 września 2026
Przewodnik po rdzeniu kamery termowizyjnej UAV na podczerwień: integracja OEM, SWaP i protokoły
Integracja niechłodzonego rdzeń termowizyjnej kamery podczerwieni UAV do bezzałogowego statku powietrznego stanowi jedno z najważniejszych wyzwań inżynierii ładunku użytecznego we współczesnym projektowaniu systemów lotniczych. Inżynierowie systemów ładunku użytecznego i architekci wbudowanych systemów optycznych muszą rozwiązać poważne ograniczenia fizyczne i elektryczne — równoważąc mikrosekundowe opóźnienie czujnika, mikrokelwinową czułość termiczną oraz rygorystyczne limity rozmiaru, masy i mocy (SWaP). W miarę jak nowoczesne autonomiczne misje dronów rozszerzają się od prostego nadzoru noktowizyjnego po zautomatyzowane wykrywanie awarii rurociągów, mapowanie geotermalne, obronę perymetryczną w czasie rzeczywistym oraz segregację w akcjach poszukiwawczo-ratowniczych (SAR), zapotrzebowanie na surową wydajność radiometryczną działającą przy budżetach mocy na poziomie miliwatów gwałtownie wzrosło.
Poruszanie się po krajobrazie czujników długofalowej podczerwieni (LWIR) wymaga architektonicznego zrozumienia fizyki detektorów, wbudowanych architektur komputerów towarzyszących oraz specjalistycznych materiałów optycznych. Suboptymalny wybór rdzenia termicznego powoduje kumulujące się kary dla ładunku użytecznego: nadmierna masa obciąża bezszczotkowe silniki gimbala, wysoki pobór mocy wysysa cenne miliamperogodziny z akumulatorów napędowych lotu, a nieefektywne protokoły interfejsów blokują potoki Edge AI działające na płytach towarzyszących NVIDIA Jetson lub Raspberry Pi. Niniejszy techniczny podręcznik inżynieryjny dekonstruuje istotne kompromisy, protokoły interfejsów, optykę obiektywów i stosy oprogramowania wymagane do integracji modułów kamer termowizyjnych OEM w krytycznych dla misji, korporacyjnych płatowcach UAV.
Spis treści
- 👉 Podstawy rdzenia: niechłodzone detektory LWIR VOx w zastosowaniach lotniczych
- 👉 Optymalizacja SWaP-C: rozpraszanie ciepła, optyka i dobór złączy
- 👉 Protokoły wideo i potoki danych: MIPI CSI-2, RTSP/IP, USB i CVBS
- 👉 Autonomiczne stosy lotu UAV: ArduPilot, PX4 i wbudowane Edge AI
- 👉 Porównanie rdzeni termicznych OEM i specyfikacja
- 👉 Wzmocnienie mechaniczne, wibracyjne i EMI dla gimbali lotniczych
- 👉 FAQ dotyczące szczegółowej integracji
Podstawy rdzenia: niechłodzone detektory LWIR VOx w zastosowaniach lotniczych
Obrazowanie termiczne w systemach bezzałogowych działa niemal powszechnie w atmosferycznym oknie transmisji długofalowej podczerwieni (LWIR), obejmującym nominalne długości fal od 8 μm do 14 μm. W przeciwieństwie do naziemnych i elektrooptycznych (EO) czujników światła widzialnego, które wychwytują odbite fotony, rdzeń podczerwieni mierzy strumień wypromieniowanych fotonów emitowanych przez obiekty ciała doskonale czarnego i ciała szarego zgodnie z prawem Plancka i zależnością Stefana-Boltzmanna, gdzie całkowita energia promieniowania emitowana na jednostkę powierzchni skaluje się proporcjonalnie do czwartej potęgi bezwzględnej temperatury termodynamicznej. Ponieważ czujniki lotnicze patrzą w dół przez złożone kolumny atmosferyczne, zrozumienie, w jaki sposób te wypromieniowane emisje oddziałują z podłożem detektora, ma fundamentalne znaczenie dla precyzyjnej inżynierii ładunku użytecznego.
Środowisko operacyjne drona lotniczego narzuca dynamiczne naprężenia termiczne, które znacznie różnią się od statycznych stacji naziemnych. Przepływ powietrza o dużej prędkości przez odsłonięte zasobniki ładunku użytecznego wywołuje gwałtowne wahania temperatury powierzchni, podczas gdy szybkie zmiany wysokości wprowadzają nagłe zmiany temperatury otoczenia i gęstości powietrza. W tych turbulentnych scenariuszach lotniczych niechłodzone rdzenie termiczne muszą stale dostosowywać się do zmieniających się zewnętrznych baz termicznych, utrzymując jednocześnie swoje wewnętrzne matryce detektorów w precyzyjnych granicach operacyjnych.

Chemia detektora: tlenek wanadu (VOx) kontra krzem amorficzny (α-Si)
W systemach lotniczych materiał rdzenia mikrobolometru ma decydujące znaczenie. Komercyjne i przemysłowe rdzenie UAV w przeważającej mierze wykorzystują tlenek wanadu (VOx) zamiast krzemu amorficznego (α-Si). Mikrobolometry VOx wykazują znacznie wyższy temperaturowy współczynnik rezystancji (TCR)—zazwyczaj około -2% do -3% na kelwin—w porównaniu z α-Si. Przekłada się to na znacznie wyższy stosunek sygnału do szumu (SNR) oraz niższy wewnętrzny szum migotania niskiej częstotliwości (1/f). W rozpoznaniu lotniczym na dużych wysokościach cele często wykazują niski kontrast termiczny na tle odbić zimnego nieba, zbiorników wodnych lub wilgotnego podłoża. VOx zapewnia surową czułość termiczną niezbędną do rozróżniania minimalnych różnic temperatur w koronach roślinności lub na powierzchniach betonowych bez konieczności stosowania złożonego wieloetapowego filtrowania czasowego, które wprowadza rozmycie ruchu podczas szybkich przelotów.
Standardowa matryca mikrobolometrów VOx składa się z mikroskopijnych mostków krzemowych zawieszonych nad leżącym poniżej układem scalonym odczytu (ROIC) za pomocą drobnych nóżek konstrukcyjnych, które zapewniają mechaniczne podparcie przy jednoczesnej maksymalizacji izolacji termicznej. Górna warstwa absorpcyjna wychwytuje padające długofalowe ciepło promieniste, przewodząc tę energię cieplną do centralnej warstwy termistorowej VOx. Gdy mikrobolometr pochłania strumień cieplny, jego rezystancja elektryczna zmienia się dynamicznie. Leżący poniżej ROIC digitalizuje te minimalne zmiany rezystancji na wartości elektryczne na poziomie miliwoltów, które następnie są przekazywane do pokładowych procesorów sygnałowych w celu skonstruowania cyfrowej klatki termicznej.
Rozstaw pikseli: zmiana paradygmatu 12 μm vs. 17 μm
Historycznie mikrobolometry o rozstawie pikseli 17 μm dominowały w gimbalach dronów. Obecnie nowoczesne architektury przemysłowe opierają się niemal wyłącznie na węzłach produkcyjnych 12 μm. Przejście z 17 μm na 12 μm zmniejsza fizyczne wymiary matrycy płaszczyzny ogniskowej (FPA) przy równoważnej rozdzielczości przestrzennej. Na przykład matryca 640×512 przy 17 μm daje przekątną aktywnego obszaru detekcji wynoszącą około 13,93 mm. Przeniesienie tej samej matrycy pikseli 640×512 na rozstaw 12 μm redukuje przekątną aktywnego obszaru detekcji do 9,83 mm—co stanowi natychmiastową redukcję całkowitych wymiarów płaszczyzny ogniskowej o 29,4%.
Ta redukcja wymiarów pozwala projektantom układów optycznych stosować znacznie mniejsze i lżejsze obiektywy przy osiąganiu identycznego lub lepszego pola widzenia (FOV). Ponieważ szkło optyczne w widmie podczerwieni stanowi ogromną część masy gimbala osi przedniej, przejście na rdzeń termiczny 12 μm kaskadowo wpływa na całą konstrukcję płatowca. Mniejsze średnice soczewek prowadzą bezpośrednio do zredukowanych przeciwwag, lżejszych bezszczotkowych silników gimbala, niższych wymagań dotyczących momentu trzymającego oraz wydłużonych profili wytrzymałości lotu. Inżynierowie badający opcje mikroformatowe w integracjach komercyjnych i przemysłowych mogą zapoznać się ze szczegółowymi strategiami architektonicznymi w naszym przewodniku po najlepszych modułach mikro kamer termicznych do integracji o wysokiej rozdzielczości.
Czułość termiczna (NETD) i zakres dynamiczny
Równoważna różnica temperatur szumu (NETD), mierzona w milikelwinach (mK), charakteryzuje najmniejszy przyrost temperatury, jaki mikrobolometr może niezawodnie rozróżnić, zanim sygnał zostanie przesłonięty przez zmiany poziomu szumu termicznego i elektronicznego. Standardowe rdzenie dronów klasy konsumenckiej zazwyczaj osiągają NETD na poziomie 50 mK lub wyższym (testowane przy f/1.0, 25°C). Rdzenie przemysłowe, obronne i do precyzyjnych inspekcji obniżają ten próg do 30 mK lub 40 mK.
Niższy NETD ma kluczowe znaczenie podczas operacji powietrznych prowadzonych w gęstej mgle, lekkiej mżawce, podwyższonej wilgotności lub w środowiskach wysokogórskich, gdzie atmosferyczna para wodna silnie tłumi transmisję LWIR. Rdzeń czujnika o NETD od 30 mK do 40 mK wyraźnie oddziela słabe sygnatury cieplne — takie jak podpowierzchniowa infiltracja wilgoci, ukryte osoby zaginione pod gęstymi koronami drzew lub wadliwe, wysokorezystancyjne ogniwa fotowoltaiczne w komercyjnych farmach słonecznych — od jednolitego, otaczającego szumu tła. Osiągnięcie tej czułości bez wywoływania nasycenia czujnika w szerokim zakresie temperatur otoczenia wymaga zaawansowanej ciągłej korekcji niejednorodności działającej na dedykowanych układach ASIC.
Optymalizacja SWaP-C: rozpraszanie ciepła, optyka i dobór złączy
Rozmiar, masa, pobór mocy i koszt (SWaP-C) decydują o tym, czy ładunek lotniczy może zrealizować docelowy plan lotu, czy zawiedzie z powodu przeciążenia silników wywołanego ładunkiem, szybkiego wyczerpania akumulatora lub braku równowagi środka ciężkości (CG). W projektowaniu lotniczym każdy dodatkowy gram dodany do ładunku kamery wymaga około trzech gramów wzmocnienia konstrukcyjnego i pojemności akumulatora w całym płatowcu. W związku z tym wybór zoptymalizowanego rdzenia termicznego bezpośrednio chroni zdatność statku powietrznego do lotu i wytrzymałość operacyjną.
Rozważania dotyczące materiałów optycznych: german kontra chalkogenek
Długości fal LWIR nie mogą przechodzić przez standardowe szkło optyczne, takie jak borokrzemianowe lub krzemionka topiona. Systemy optyczne UAV wymagają specjalistycznych podłoży przepuszczających podczerwień, z których każde wiąże się z unikalnymi kompromisami inżynieryjnymi:
- ⚙️ Monokrystaliczny German (Ge): Oferuje wyjątkowo wysoki współczynnik załamania światła (n ≈ 4,004 przy 10,6 μm), umożliwiając kompaktowe krzywizny soczewek przy minimalnej aberracji sferycznej. German wykazuje jednak wysoką gęstość fizyczną surowca (5,323 g/cm³) i cierpi z powodu niekontrolowanego wzrostu temperatury — przechodzi w stan nieprzezroczysty w podwyższonych temperaturach (zazwyczaj między 75°C a 100°C), co czyni go problematycznym wewnątrz zamkniętych, nagrzewanych słońcem obudów ładunku drona bez aktywnej wentylacji.
- ✅ Szkło chalkogenidkowe: Zaawansowane multispektralne szkła amorficzne, takie jak te opracowane przez LightPath Technologies, łączą pierwiastki takie jak selen, german i arsen. Chalkogenek charakteryzuje się znacznie niższym termicznym współczynnikiem załamania światła (dn/dT) niż czysty german, co ułatwia stabilne, atermalizowane konstrukcje soczewek, które zachowują idealnie ostry obraz optyczny od -40°C do +85°C bez nieporęcznych mechanicznych silników ogniskujących. Ponadto niższa gęstość chalkogenku zapewnia drastyczną redukcję masy soczewek, co czyni go idealnym wyborem dla gimbali klasy poniżej 500 g i mikro-UAV.
Przewodzące odprowadzanie ciepła w niechłodzonych mikrobolometrach
Powszechnym błędnym przekonaniem w projektowaniu niechłodzonych mikrobolometrów jest to, że rdzeń generuje zero ciepła. Choć nie posiada aktywnego kriochłodziarki Stirlinga, wbudowany układ odczytu (ROIC), programowalna macierz bramek (FPGA) i procesory ASIC generują znaczne lokalne ślady termiczne, zazwyczaj rozpraszając od 0,7 W do 2,5 W ciągłej mocy elektrycznej.
Ponieważ mikrobolometry określają temperaturę celu poprzez pomiar mikro-zmian rezystancji detektora, każdy dynamiczny gradient termiczny przemieszczający się nierównomiernie po obudowie czujnika powoduje poważne zniekształcenia odczytu i dryf obrazu. W zamkniętej, uszczelnionej obudowie ładunku drona o klasie IP67 chłodzenie konwekcyjne powietrzem jest niedostępne, ponieważ zewnętrzne wentylatory nie mogą dmuchać bezpośrednio na delikatny zespół optyczny. Inżynierowie ładunków muszą zatem zaprojektować bezpośrednie przewodzące ścieżki odprowadzania ciepła z miedzi lub aluminium lotniczego, łączące obudowę czujnika z metalowym podwoziem 3-osiowego gimbala. Zaprojektowany materiał interfejsu termicznego (TIM) o przewodności przekraczającej 6 W/m·K musi być precyzyjnie dopasowany do głównej powierzchni referencyjnej podwozia rdzenia, aby wyrównać temperatury i zapobiec lokalnym gradientom termicznym zakłócającym jednorodność matrycy płaszczyzny ogniskowej.
Wytrzymała łączność płytka-płytka
Bezzałogowe platformy powietrzne doświadczają intensywnych harmonicznych wibracji generowanych przez silniki bezszczotkowe wirujące z prędkością od 4 000 do 18 000 obr./min, w połączeniu z aerodynamicznymi uderzeniami podczas szybkich przelotów do przodu. Standardowe komercyjne kable taśmowe szybko ulegają awarii w tych warunkach z powodu mikro-korozji ciernej, przemieszczenia styków i zmęczenia przewodników.
Konstrukcje OEM do zastosowań lotniczych wymagają wysoce niezawodnych złączy płytka-płytka o małym rastrze — takich jak precyzyjne blokowane systemy mikrokabli koncentrycznych lub gniazd o drobnym rastrze od Amphenol. Te wzmocnione połączenia zapewniają bezpieczne, ciągłe ekranowane przed EMI prowadzenie szybkich różnicowych linii sygnałowych (takich jak MIPI CSI-2 lub Gigabit Ethernet), jednocześnie wytrzymując wieloosiowe przeciążenia udarowe przekraczające 500G do 1000G dla impulsów 0,5 ms. Mechanizmy blokujące zapewniają, że gwałtowne manewry lotu, twarde lądowania i utrzymujące się wibracje konstrukcyjne nigdy nie naruszają integralności elektrycznej połączenia kamera-awionika.
Protokoły wideo i potoki danych: MIPI CSI-2, RTSP/IP, USB i CVBS
Wybór interfejsu wyjściowego determinuje ogólną topologię systemu, opóźnienie przetwarzania end-to-end, złożoność prowadzenia ścieżek na płycie nośnej oraz całkowitą masę wiązki przewodów ładunku. Architektury lotniczego obrazowania termicznego zazwyczaj wykorzystują jeden z czterech głównych interfejsów, z których każdy spełnia odrębne wymagania misji:
| Typ interfejsu | Typ danych surowych | Opóźnienie transportu | Profil przepustowości | Główny sprzęt docelowy |
|---|---|---|---|---|
| MIPI CSI-2 | 14-bitowe surowe nieskompresowane | < 5 ms | Bezpośrednia magistrala szybka | NVIDIA Jetson / Edge AI SBC |
| USB 2.0 / 3.0 | YUV / 14-bitowe radiometryczne | 25 – 45 ms | 480 Mb/s – 5 Gb/s | Wbudowane płyty towarzyszące Linux |
| Ethernet RJ45 | H.264 / H.265 kodowane | 80 – 150 ms | 2 – 15 Mb/s | Naziemne stacje kontroli przez radio IP |
| Analogowe CVBS | Pasmo podstawowe NTSC / PAL | < 1 ms | Analogowe pasmo podstawowe | Analogowe systemy FPV VTX 5,8 GHz |
MIPI CSI-2 (szeregowy interfejs kamery)
W przypadku platform powietrznych realizujących pokładowe śledzenie celów, autonomiczną nawigację w czasie rzeczywistym lub automatyczną klasyfikację obwodów, MIPI CSI-2 jest wiodącym cyfrowym interkonektem. MIPI łączy się bezpośrednio z procesorem sygnału obrazu (ISP) oraz kanałami bezpośredniego dostępu do pamięci wysokowydajnych komputerów towarzyszących, takich jak NVIDIA Jetson Orin Nano, Xavier NX lub Raspberry Pi Compute Module 4. Przesyłając surowe 14-bitowe dane radiometryczne bezpośrednio przez szybkie różnicowe linie D-PHY, MIPI całkowicie omija konsumenckie 8-bitowe macierze kompresji YUV. Każdy piksel dociera jako nieskompresowany surowy odczyt ADC, który można kalibrować do temperatury w locie.
Ponieważ opóźnienia transmisji pozostają ściśle poniżej 5 milisekund, MIPI jest niezastąpiony przy ciasnym śledzeniu celów gimbala w pętli sprzętowej (HIL). Jednak projektanci PCB muszą ściśle przestrzegać zasad impedancji różnicowej wysokiej częstotliwości: długości ścieżek muszą być dopasowane co do mikrometrów i ograniczone do poniżej 10–15 centymetrów, chyba że zintegrowane zostaną aktywne serializery i deserializery CSI-2 (takie jak FPD-Link III lub GMSL2). Aby uzyskać wyczerpujące omówienie techniczne konfiguracji linii MIPI, trasowania impedancji i integracji sterowników we wbudowanym Linuksie, zapoznaj się z naszym przewodnikiem technicznym na temat Integracja kamer termowizyjnych MIPI z platformami ARM.
Potoki wideo IP RJ45 / RTSP
W przypadku dalekosiężnych operacji korporacyjnych — takich jak monitorowanie linii wysokiego napięcia, rozpoznanie transgraniczne i mapowanie wielkopowierzchniowych obiektów przemysłowych — obraz termowizyjny musi być przesyłany strumieniowo przez dalekosiężne cyfrowe łącza danych (np. Microhard, Silvus, Doodle Labs lub DJI O3 Enterprise) do zdalnej naziemnej stacji kontroli (GCS). W tych architekturach moduły kamer termowizyjnych wyposażone w pokładowe sprzętowe enkodery ASIC H.264/H.265 kompresują strumień termowizyjny bezpośrednio wewnątrz obudowy czujnika.
Poprzez wyprowadzanie cyfrowego strumienia wideo RTSP/RTMP przez Ethernet za pośrednictwem UDP/TCP, rdzeń kompresuje szerokopasmowe strumienie termowizyjne do wydajnego strumienia danych od 2 Mb/s do 8 Mb/s. Dzięki temu strumień wideo może być przesyłany przez standardowe lotnicze radia IP wraz z danymi telemetrycznymi, widzialnymi strumieniami EO i chmurami punktów LiDAR. Co więcej, wykorzystanie standardowych protokołów IP umożliwia bezpośrednią integrację z korporacyjnym oprogramowaniem VMS (Video Management Software) i platformami ONVIF bez konieczności stosowania sprzętu konwertującego na płycie nośnej.
Wideo CVBS (analogowy sygnał kompozytowy)
Analogowe kompozytowe wideo w paśmie podstawowym (NTSC/PAL) pozostaje wyjątkowo przydatne w profilach misji, w których natychmiastowa informacja zwrotna wizualna jest obowiązkowa. Ponieważ CVBS nie wymaga żadnej cyfrowej pakietowania ani przetwarzania buforowego, wprowadza mniej niż 1 milisekundę opóźnienia transmisji bezpośrednio do lekkich analogowych nadajników wideo 5,8 GHz (VTX). Czyni to je standardowym wyborem dla lekkich taktycznych dronów obserwacyjnych FPV i wrażliwych kosztowo środków obronnych. Jednak CVBS zasadniczo odrzuca głębię radiometryczną, spłaszczając 14-bitowe liniowe dane termiczne czujnika do 8-bitowej analogowej palety kolorów lub skali szarości (takiej jak White-Hot lub Black-Hot), co uniemożliwia dalszą analizę radiometryczną.
Inżynierowie oceniający terminale mobilne i ręczne urządzenia diagnostyczne wraz z gimbalami lotniczymi mogą zapoznać się z naszym porównawczym przeglądem na temat jak wybrać najlepszy moduł kamery termowizyjnej do smartfona.
Autonomiczne stosy lotu UAV: ArduPilot, PX4 i wbudowane Edge AI
Analogowa kompozytowa wideo w paśmie podstawowym (NTSC/PAL) pozostaje wyjątkowo opłacalna w profilach misji, w których natychmiastowa wizualna informacja zwrotna jest obowiązkowa. Ponieważ CVBS nie wymaga cyfrowej pakietowania ani przetwarzania buforowego, wprowadza mniej niż 1 milisekundę opóźnienia transmisji bezpośrednio do lekkich analogowych nadajników wideo 5,8 GHz (VTX). To sprawia, że jest to standardowy wybór dla lekkich taktycznych dronów obserwacyjnych FPV oraz wrażliwych kosztowo środków obronnych. Jednak CVBS zasadniczo odrzuca głębię radiometryczną, spłaszczając 14-bitowe liniowe dane termiczne czujnika do 8-bitowej analogowej palety kolorów lub skali szarości (takiej jak White-Hot lub Black-Hot), co uniemożliwia dalszą analizę radiometryczną.
Inżynierowie oceniający terminale mobilne i ręczne urządzenia diagnostyczne wraz z gimbalami lotniczymi mogą zapoznać się z naszym porównawczym przeglądem na temat
jak wybrać najlepszy moduł kamery termowizyjnej do smartfona
- ⚙️
Integracja niechłodzonego rdzenia podczerwieni w autonomicznym dronie wymaga harmonijnej synchronizacji między sterownikami kamery ładunku, strumieniami telemetrii i pętlami oprogramowania kontroli lotu. Bez zsynchronizowanych metadanych przestrzennych rekonstrukcja termicznej ortomozajki i autonomiczne śledzenie celów stają się matematycznie niemożliwe.Integracja MAVLink: Telemetria i wyzwalanie. - ⚙️
Nowoczesne autopiloty open-source — głównie ArduPilot i PX4 — współpracują z ładunkami kamer termowizyjnych za pośrednictwem standardowych protokołów MAVLink (Micro Air Vehicle Link). Krytyczne struktury komunikatów obejmują:iCAMERA_INFORMATION: Odpytuje rdzeń termiczny przez UART lub Ethernet w celu identyfikacji jego ogniskowej, rozdzielczości czujnika, pola widzenia oraz limitów radiometrycznego pomiaru temperatury. - ⚙️
CAMERA_TRIGGERCAMERA_FEEDBACK.
: Zapewnia, że w momencie wykonania ekspozycji termicznej lub przechwycenia klatki przerwanie rejestruje natychmiastowe współrzędne GPS statku powietrznego, wysokość barometryczną oraz wektory orientacji (przechylenie, pochylenie i odchylenie). To dokładne do milisekundy geotagowanie stanowi podstawę dla przetwarzanej radiometrycznej fotogrametrii.
MOUNT_CONTROL
- ✅ / Protokół gimbala MAVLink v2: Umożliwia autopilotowi lub algorytmom wizji komputerowej na pokładzie wysyłanie poleceń pozycjonowania w zamkniętej pętli pochylenia, przechylenia i odchylenia bezpośrednio do gimbala ładunku, kierując oś optyczną w stronę anomalii termicznych. Edge AI: Bezpośrednio-radiometryczna klasyfikacja celów.
- ✅ Standardowe modele wizji komputerowej w świetle widzialnym w dużej mierze opierają się na reprezentacjach kolorów RGB, bogatych teksturach i wyraźnych gradientach optycznych. W przeciwieństwie do tego termiczne obrazy LWIR przedstawiają jednokanałowe rozkłady intensywności pozbawione koloru, charakteryzujące się miękkimi krawędziami i podatnością na otoczeniowe odbicia termiczne. Wdrażanie wnioskowania głębokiego uczenia bezpośrednio na komputerach towarzyszących drona (takich jak NVIDIA Jetson Orin Nano z TensorRT) wymaga wyspecjalizowanych potoków danych radiometrycznych: Surowe 14-bitowe cięcie temperaturowe:.
- ✅ Zamiast podawania 8-bitowych, mapowanych tonalnie klatek w fałszywych kolorach do sieci detekcji obiektów (takiej jak YOLOv8-Thermal), inżynierowie podają surowe 14-bitowe dane liniowe bezpośrednio do tensora wejściowego. To zachowuje dokładne wartości Kelvina w całym obrazie, umożliwiając sieci AI rozróżnianie ludzi, pojazdów lub sprzętu na podstawie prawdziwej termodynamicznej emisyjności, a nie widocznego kontrastu. Segmentacja termiczna:.
Porównanie rdzeni termicznych OEM i specyfikacja
Cele o wysokiej temperaturze, takie jak przemysłowe pochodnie, aktywne fronty pożarów lub ludzie ocalali w środowiskach poniżej zera, mogą być wstępnie segmentowane przy użyciu kalibrowanych masek progów temperaturowych. To drastycznie zmniejsza obciążenie obliczeniowe silnika wnioskowania, przyspieszając prędkości wnioskowania powyżej 30 klatek na sekundę.
Niechłodzany moduł kamery termowizyjnej serii MD 384×288
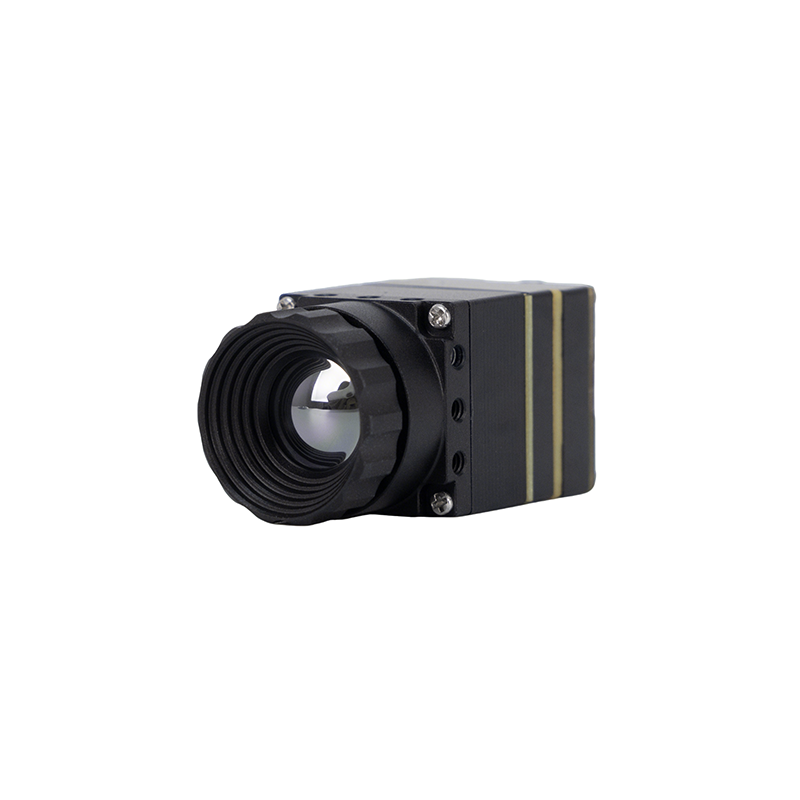
Moduł kamery termowizyjnej Purpleriver serii MD został zaprojektowany z myślą o przemysłowej precyzji w zastosowaniach takich jak ochrona, monitorowanie temperatury i integracja z dronami. Wyposażony w niechłodzony detektor podczerwieni o rastrze pikseli 12 μm zapewnia wysoką czułość i ostry obraz termiczny. Kompaktowe wymiary, funkcjonalność plug-and-play oraz liczne interfejsy (MIPI/USB/CVBS) gwarantują wszechstronną i szybką integrację z różnymi systemami. Wspierany przez zespół z doświadczeniem z Hongkońskiego Uniwersytetu Nauki i Technologii oraz byłych ekspertów Huawei Hisilicon, moduł ten oferuje personalizację OEM/ODM w celu spełnienia konkretnych wymagań projektowych, zapewniając niezrównaną wydajność i adaptacyjność.
| Niezmienność na inwersję kontrastu: | 384 × 288 pikseli |
| Technologia detektora | Niechłodzony mikrobolometr z tlenku wanadu (VOx) |
| Rozstaw pikseli | 12 μm |
| Czułość termiczna (NETD) | Zewnętrzne misje termiczne nieuchronnie doświadczają krzyżowania termicznego — zjawiska dobowego występującego o świcie i zmierzchu, gdy temperatury gruntu otoczenia wyrównują się z celami. Modele wizji komputerowej trenowane na wejściach termicznych muszą uwzględniać strategie augmentacji danych, które biorą pod uwagę te przejścia o niskim kontraście, zapobiegając utracie blokady śledzenia celu podczas długotrwałych autonomicznych patroli. |
| Dostępne interfejsy | MIPI CSI-2, USB 2.0, Analogowe CVBS |
| Personalizacja | Purpleriver dostarcza precyzyjnie zaprojektowane moduły kamer termowizyjnych zaprojektowane specjalnie, aby sprostać rygorystycznym wymaganiom integracji systemów lotniczych. Poniżej analizujemy dwa przemysłowe rdzenie OEM zaprojektowane dla bezzałogowych gimbali, platform autonomicznych i systemów monitorowania lotniczego. |
Niechłodzony moduł kamery termowizyjnej RJ45 CVBS RTSP IP 640×512 ASIC
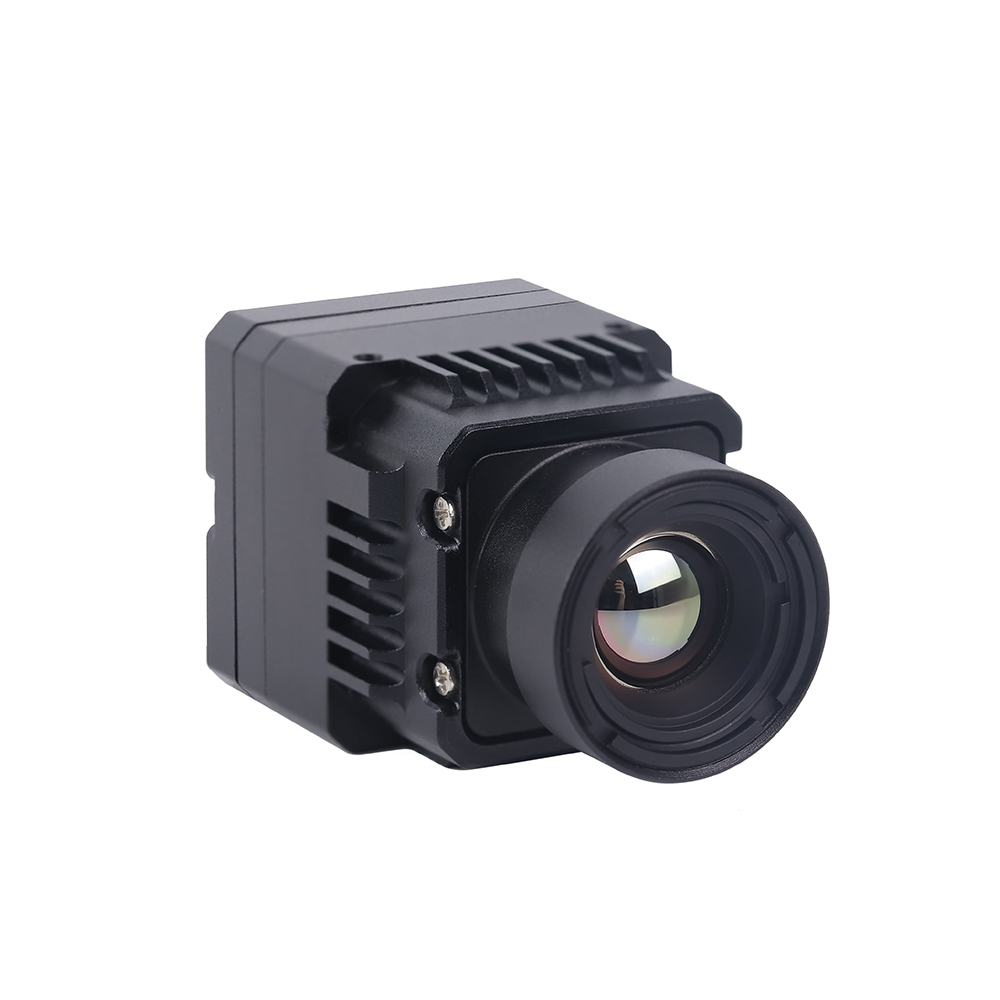
Zaprojektowany specjalnie z myślą o przemysłowych platformach dronowych, gimbalach do taktycznego nadzoru dalekiego zasięgu oraz zautomatyzowanym zabezpieczeniu powietrznym, ten niechłodzony miniaturowy moduł kamery termowizyjnej 640×512 ASIC zapewnia radiometryczne obrazowanie termiczne w wysokiej rozdzielczości w standardowych topologiach sieciowych. Dzięki dedykowanemu sprzętowemu potokowi przetwarzania ASIC na pokładzie moduł obsługuje jednoczesne wyjścia IP RJ45 (strumieniowanie RTSP) oraz baseband CVBS, zapewniając kompatybilność plug-and-play zarówno z cyfrowymi łączami danych radiowych, jak i analogowymi stacjami naziemnymi.
| Niezmienność na inwersję kontrastu: | 640 × 512 pikseli (klasa VGA) |
| Technologia detektora | Niechłodzony mikrobolometr z tlenku wanadu (VOx) |
| Przetwarzanie wewnętrzne | Dedykowany sprzętowy silnik przetwarzania obrazu ASIC |
| Protokoły wideo | Ethernet RJ45 (strumieniowanie wideo RTSP / IP) oraz analogowe CVBS |
| Zakres zastosowań | Gimbale dronów powietrznych, SAR dalekiego zasięgu, inspekcje przemysłowe |
Bezpośrednie porównanie architektoniczne
Przy wyborze między serią MD a modułem IP ASIC 640×512 architekci systemów muszą ocenić swoją architekturę obliczeniową, obwiednię ładunku oraz infrastrukturę komunikacyjną:
| Parametr inżynieryjny | Purpleriver Seria MD 384×288 | Purpleriver RJ45 IP 640×512 ASIC |
|---|---|---|
| Rozdzielczość Przestrzenna | 384 × 288 | 640 × 512 |
| Rozstaw pikseli | 12 μm | 12 μm |
| Czułość termiczna (NETD) | ≤ 40 mK | ≤ 35 mK – 40 mK |
| Główny potok wyjściowy | MIPI CSI-2 / USB 2.0 / CVBS | Ethernet RJ45 (RTSP/IP) / CVBS |
| Zintegrowane przetwarzanie ISP | Płyta towarzysząca hosta / pasmo podstawowe | Pełny pokładowy potok ASIC |
| Dopasowanie do obwiedni SWaP | Ultralekkie mikrogimbale (< 150 g) | Korporacyjne ładunki EO/IR z podwójnym czujnikiem |
| Zakres zastosowań docelowych | Śledzenie Edge AI, taktyczne mikrodrony | Audyty infrastruktury użyteczności publicznej, obrona, SAR |
Wzmocnienie mechaniczne, wibracyjne i EMI dla gimbali lotniczych
Eksploatacja niechłodzonego rdzenia termowizyjnego na platformie powietrznej poddaje delikatny zespół elektrooptyczny działaniu silnych sił dynamicznych. Bez rygorystycznej izolacji mechanicznej, stabilizacji termicznej i utwardzenia elektromagnetycznego obraz z czujnika szybko ulega degradacji poprzez rozmycie, linie szumów i sporadyczne zaniki danych.
Tłumienie harmonicznych silnika i drgania optyczne
Drony z bezszczotkowymi silnikami z napędem bezpośrednim generują mikrowibracje o wysokiej częstotliwości w zakresie od 50 Hz do 200 Hz. Gdy te harmoniczne mechaniczne są przenoszone bez kontroli do niechłodzonego mikrobolometru, powodują poważne awarie operacyjne:
- ⚙️ Delikatne zawieszone krzemowe mikromostki matrycy detektora mikrobolometrycznego mogą wejść w rezonans mechaniczny. Objawia się to jako stacjonarne lub przemieszczające się poziome artefakty liniowe w strumieniu wideo termowizyjnego, których nie można wyeliminować za pomocą filtrów programowych.
- ⚙️ Drgania mechaniczne o wysokiej częstotliwości rozmywają obraz termowizyjny znacznie silniej niż obraz w świetle widzialnym, ponieważ mikrobolometry pracują z czasami integracji wynoszącymi od 8 do 20 milisekund na klatkę. Każdy ruch w tym oknie integracji obniża efektywną rozdzielczość przestrzenną.
- ✅ Ograniczenie tego zjawiska wymaga wielostopniowych pasywnych tulei izolacyjnych z silikonu lub linek stalowych montowanych między płytą ładunku płatowca a aktywnym silnikiem odchylenia gimbala. Ponadto obiektywy optyczne muszą być wyposażone w sztywne pierścienie blokujące ostrość lub mechanicznie tłumione gwinty, aby zapobiec mikroskopijnemu przesunięciu ogniska wywołanemu harmonicznymi silnika.
Niezawodność migawki korekcji niejednorodności (NUC) przy wysokich przeciążeniach
Ponieważ mikrobolometry dryfują w sposób ciągły z powodu zmian temperatury otoczenia, niechłodzone rdzenie kamer wykonują okresowe cykle korekcji niejednorodności (NUC) w celu ponownej kalibracji offsetów pikseli. Ta rekalibracja jest tradycyjnie wykonywana za pomocą wewnętrznej mechanicznej migawki elektromagnetycznej, która na krótko opuszcza płytkę o jednolitej temperaturze na ścieżkę detektora na 200 do 500 milisekund.
W UAV o stałym skrzydle lub taktycznych multirotorach wykonujących agresywne manewry przechyłu przekraczające przyspieszenia od 2G do 4G standardowe miniaturowe migawki mechaniczne mogą się zacinać, odkształcać lub nie opadać całkowicie. Może to spowodować niepowodzenie cyklu NUC i uszkodzenie tabel kalibracyjnych. Inżynierowie ładunków muszą określać rdzenie wyposażone w elektromagnesy migawki o wysokim momencie obrotowym klasy lotniczej ze wzmocnionymi sprężynami powrotnymi lub wdrażać zaawansowane algorytmy korekcji niejednorodności opartej na scenie (SBNUC), które matematycznie rekalibrują dryf czujnika bez konieczności stosowania migawki mechanicznej.
Ekranowanie EMI o wysokiej częstotliwości: odporność na zakłócenia GPS i ESC
Rdzenie kamer termowizyjnych przetwarzają sygnały elektryczne o poziomie mikrowoltów w swoich układach scalonych odczytu (ROIC). W nowoczesnym płatowcu drona układy te pracują w odległości centymetrów od silnych źródeł zakłóceń elektromagnetycznych (EMI): elektronicznych regulatorów prędkości (ESC) przełączających dziesiątki amperów przy częstotliwości od 24 kHz do 48 kHz, cyfrowych radiotelemetrii nadających do 2 W energii RF oraz pokładowych komputerów towarzyszących pracujących na magistralach zegarowych o częstotliwości gigahercowej.
Bez starannego uziemienia i ekranowania harmoniczne zegara cyfrowego o wysokiej częstotliwości promieniujące z układu FPGA lub ASIC rdzenia termowizyjnego mogą przenikać do anteny GNSS drona, powodując poważną utratę śledzenia satelitów GPS (zagłuszanie GPS). Jednocześnie szum promieniowany z linii zasilających ESC może przenikać do przetworników analogowo-cyfrowych czujnika termowizyjnego, objawiając się jako ukośne, przesuwające się linie na wyświetlaczu termowizyjnym. Aby zapobiec tym awariom, obudowa rdzenia termowizyjnego musi tworzyć ciągłą, przewodzącą klatkę Faradaya połączoną z masą platformy. Linie sygnałowe o wysokiej prędkości (MIPI CSI-2, Ethernet) muszą być prowadzone w oplotach ekranowanych 360 stopni, a płytki PCB płyty nośnej muszą wykorzystywać dedykowane warstwy powrotu masy pomiędzy różnicowymi sygnałami o wysokiej prędkości.
Film demonstracyjny miniaturowego rdzenia termowizyjnego 640×512
FAQ dotyczące szczegółowej integracji
Jaki protokół wyjścia wideo wybrać do integracji rdzenia termowizyjnego w UAV (MIPI, RTSP czy CVBS)?
Wybierz MIPI CSI-2 jeśli Twoja platforma realizuje autonomiczne przetwarzanie brzegowe AI na pokładzie (takie jak śledzenie celów w czasie rzeczywistym, wykrywanie osób lub precyzyjna nawigacja za pomocą NVIDIA Jetson lub Raspberry Pi CM4). MIPI dostarcza surowe, nieskompresowane 14-bitowe liniowe dane radiometryczne z czujnika bezpośrednio do magistrali pamięci sprzętowej SoC z minimalnym opóźnieniem transmisji (< 5 ms). Jednak długości ścieżek różnicowych MIPI muszą pozostać krótkie (zwykle poniżej 15 cm), co wymaga umieszczenia płyty obliczeniowej bezpośrednio przy rdzeniu termowizyjnym.
Wybierz RTSP przez Ethernet (RJ45) jeśli projektujesz drona do mapowania korporacyjnego, inspekcji infrastruktury lub drona bezpieczeństwa, gdzie strumień termowizyjny musi być przesyłany przez cyfrowe łącza danych dalekiego zasięgu (takie jak Microhard, Doodle Labs lub Silvus) bezpośrednio do naziemnej stacji kontroli. Układ ASIC na pokładzie obsługuje kompresję H.264/H.265, nie wymagając żadnego obciążenia obliczeniowego od komputera towarzyszącego lotu.
Wybierz CVBS (analogowe) dla lekkich przechwytujących FPV lub taktycznych dronów obserwacyjnych, gdzie ultraniskie opóźnienie (< 1 ms) i minimalna masa są krytyczne, przesyłając sygnał wideo baseband bezpośrednio do nadajnika analogowego 5,8 GHz z pominięciem sprzętowej kompresji cyfrowej.
Czy rdzeń kamery termowizyjnej UAV może wykrywać oświetlacze podczerwieni 940 nm?
Rdzenie kamer termowizyjnych UAV działają w oknie transmisji spektralnej od 8 μm do 14 μm (od 8 000 nm do 14 000 nm). Wykorzystują mikrobolometry, które mierzą wypromieniowaną energię cieplną emitowaną bezpośrednio przez materię fizyczną zgodnie z prawem Plancka. Natomiast oświetlacze 940 nm emitują promieniowanie krótkofalowe w paśmie bliskiej podczerwieni (NIR), tuż poza zakresem ludzkiej percepcji wzrokowej. Oświetlacze NIR są przeznaczone do oświetlania celów dla krzemowych kamer CMOS aktywnego widzenia nocnego (takich jak standardowe kamery dzienno-nocne z usuniętymi mechanicznymi filtrami odcinającymi IR).
Krzemowe czujniki CMOS nie mogą postrzegać długofalowych emisji termicznych, podczas gdy niechłodzone mikrobolometry są całkowicie ślepe na krótkofalowe światło NIR. Ponadto specjalistyczne soczewki optyczne z germanu lub chalkogenku stosowane w rdzeniach termowizyjnych są fizycznie nieprzepuszczalne dla promieniowania 940 nm, całkowicie je blokując. Rdzenie kamer termowizyjnych działają w całkowitej ciemności otoczenia, przez mgłę i kurz, bez konieczności stosowania zewnętrznego oświetlenia.
Co sprawia, że niechłodzony rdzeń termiczny nadaje się do dronów DIY i autonomicznych projektów ArduPilot?
Z perspektywy mechanicznej moduły gołego rdzenia ważą zaledwie 22 gramy (poniżej 40 gramów z obiektywami), co umożliwia bezproblemowy montaż na standardowych lekkich 2-osiowych i 3-osiowych mini-gimbalach bezszczotkowych bez przekraczania momentu trzymania silnika ani zakłócania środka ciężkości pojazdu. Pod względem elektrycznym działają przy niskim budżecie mocy DC (zazwyczaj od 0,8 W do 1,8 W przy wejściach od 3,3 V do 12 V), co pozwala na współdzielenie zasilania z awioniką pokładową za pośrednictwem standardowych regulatorów buck bez skracania czasu lotu misji.
Z perspektywy oprogramowania i oprogramowania układowego moduły te udostępniają szeregową komunikację UART obsługującą znormalizowane protokoły sterowania, które integrują się bezpośrednio z architekturami sterowników kamer ArduPilot i PX4. Kontrolery lotu mogą dynamicznie wyzwalać zmiany palety kolorów, inicjować ręczną korekcję niejednorodności (NUC) przed krytycznymi przelotami mapującymi oraz synchronizować wyzwalacze ekspozycji z precyzyjnym pozycjonowaniem GPS za pośrednictwem standardowych komunikatów MAVLink.
Jaka jest różnica operacyjna między radiometrycznymi i nieradiometrycznymi rdzeniami termicznymi UAV?
A nieradiometryczny rdzeń termiczny generuje obraz jakościowy. Próbkuje różnice temperatur w scenie i dynamicznie stosuje automatyczną kontrolę wzmocnienia (AGC), aby rozciągnąć te zmiany na 8-bitową skalę szarości lub paletę kolorów (taką jak White-Hot, Black-Hot lub Rainbow). Chociaż podkreśla ciepłe obiekty na tle zimnego tła — co czyni go skutecznym w pilotażu nocnym, lokalizowaniu SAR i wykrywaniu przeszkód — nie może podać operatorowi rzeczywistej temperatury żadnego docelowego piksela.
A radiometryczny rdzeń termiczny jest kalibrowany w środowiskowej komorze termicznej względem źródeł ciała doskonale czarnego identyfikowalnych z NIST. Każdy pojedynczy piksel w jego 14-bitowej matrycy cyfrowej reprezentuje skalibrowany odczyt temperatury (w kelwinach, stopniach Celsjusza lub Fahrenheita). Kamera mierzy strumień promieniowania, algorytmicznie kompensując temperaturę otoczenia obudowy, straty transmisji obiektywu, emisyjność powierzchni celu oraz tłumienie atmosferyczne. Rdzenie radiometryczne są obowiązkowe w zastosowaniach korporacyjnych — takich jak inspekcja paneli słonecznych pod kątem lokalnych awarii ogniw w postaci gorących punktów, wykrywanie przegrzewających się przewodów energetycznych oraz ocena izolacji budynków komercyjnych — gdzie decyzje operacyjne opierają się na pomiarze dokładnych różnic temperatur (ΔT).
Jak zmiany temperatury otoczenia wpływają na kalibrację kamery termicznej podczas wznoszenia drona na dużą wysokość?
W niechłodzonych mikrobolometrach te gwałtowne zmiany temperatury otoczenia wprowadzają dryft termiczny w obudowie kamery, tubusie obiektywu oraz samym podłożu mikrobolometru. Po pierwsze, skurcz termiczny zespołu optycznego przesuwa płaszczyznę ogniskową; bez atermalizowanej architektury optycznej (wykorzystującej szkło chalkogenkowe o niskim dn/dT) obraz szybko mięknie i traci ostrość optyczną.
Po drugie, przejściowe gradienty termiczne tworzą się w układzie odczytu (ROIC) detektora. Powoduje to szum stałoprążkowy (FPN), pierścienie winietowania oraz nierównomierny dryft pikseli w obrazie termicznym. Nowoczesne przemysłowe rdzenie termowizyjne do UAV aktywnie temu przeciwdziałają, wykorzystując precyzyjne termistory rozmieszczone w tubusie obiektywu i obudowie czujnika. Wbudowane algorytmy kalibracyjne ASIC monitorują te termistory w czasie rzeczywistym, stale aktualizując macierze offsetów kalibracyjnych i wyzwalając automatyczne cykle korekcji niejednorodności (NUC) z użyciem migawki w celu ponownej kalibracji linii bazowych pikseli w dynamicznych profilach lotu.
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Precyzyjna atermalna optyka na podczerwień i specyfikacje materiałów chalkogenkowych via LightPath Technologies
- Standard branżowy: Wysokoniezawodne połączenia lotnicze o mikrorastrze i rozwiązania board-to-board przez Amphenol
- Powiązany przewodnik: Współczynniki kształtu mikromodułów i architektury ładunków o wysokiej rozdzielczości w naszym przewodniku po integracji mikro kamery termowizyjnej o wysokiej rozdzielczości
- Powiązany przewodnik: Sprzętowa implementacja wbudowanych szybkich magistral obrazowania w naszym Podział inżynieryjny integracji kamery termowizyjnej MIPI
- Powiązany przewodnik: Współczynniki kształtu diagnostyczne i analiza sprzętowa bazowej linii termicznej w naszym przewodniku na temat wyboru najlepszego modułu kamery termowizyjnej do smartfona





