








Легкий модуль тепловизионной съемки для дронов: OEM-решения для сборок весом до 250 г
29 сентября 2026 г.
Лучший модуль тепловизионной камеры для промышленной инспекции: руководство по OEM-интеграции
30 сентября 2026 г.
Руководство по ядрам инфракрасных тепловизионных камер для БПЛА: OEM-интеграция, SWaP и протоколы
Интеграция неохлаждаемого инфракрасное тепловизионное ядро БПЛА в беспилотный летательный аппарат представляет собой одну из наиболее критичных инженерных задач по полезной нагрузке в современном проектировании бортовых систем. Инженерам по системам полезной нагрузки и архитекторам встраиваемой оптики приходится решать жёсткие физические и электрические ограничения — балансируя микросекундную задержку сенсора, микро-Кельвиновую тепловую чувствительность и строгие пределы по размерам, весу и мощности (SWaP). По мере того как современные автономные миссии дронов расширяются от простого ночного видеонаблюдения до автоматизированного обнаружения дефектов трубопроводов, геотермального картографирования, обороны периметра в реальном времени и сортировки при поисково-спасательных операциях (SAR), спрос на исходную радиометрическую производительность при энергопотреблении на уровне милливатт стремительно вырос.
Навигация в области длинноволновых инфракрасных (LWIR) сенсоров требует архитектурного понимания физики детекторов, архитектур встраиваемых сопутствующих компьютеров и специализированных оптических материалов. Неоптимальный выбор тепловизионного ядра вызывает накапливающиеся штрафы по полезной нагрузке: избыточная масса нагружает бесщёточные моторы подвеса, высокое энергопотребление отнимает драгоценные миллиампер-часы у аккумуляторов полётной двигательной установки, а неэффективные интерфейсные протоколы создают узкие места в конвейерах Edge AI, работающих на сопутствующих платах NVIDIA Jetson или Raspberry Pi. Данное техническое инженерное руководство раскрывает ключевые компромиссы, интерфейсные протоколы, оптику объективов и программные стеки, необходимые для интеграции OEM-модулей тепловизионных камер в критически важные планеры БПЛА корпоративного класса.
Содержание
- 👉 Основные принципы: неохлаждаемые LWIR-детекторы VOx в авиационных применениях
- 👉 Оптимизация SWaP-C: рассеивание тепла, оптика и выбор разъёмов
- 👉 Видеопротоколы и конвейеры данных: MIPI CSI-2, RTSP/IP, USB и CVBS
- 👉 Автономные полётные стеки БПЛА: ArduPilot, PX4 и встраиваемый Edge AI
- 👉 Сравнение OEM-тепловизионных ядер и разбор характеристик
- 👉 Механическое, вибрационное и ЭМИ-упрочнение для бортовых подвесов
- 👉 Часто задаваемые вопросы по углублённой интеграции
Основные принципы: неохлаждаемые LWIR-детекторы VOx в авиационных применениях
Тепловидение на беспилотных системах работает почти повсеместно в атмосферном окне пропускания длинноволнового инфракрасного диапазона (LWIR), охватывающем номинальные длины волн от 8 мкм до 14 мкм. В отличие от наземных и электронно-оптических (EO) сенсоров видимого света, которые улавливают отражённые фотоны, инфракрасное ядро измеряет излучаемый поток фотонов, испускаемый объектами-абсолютно чёрными и серыми телами в соответствии с законом Планка и соотношением Стефана-Больцмана, где полная излучаемая энергия на единицу площади поверхности пропорциональна четвёртой степени абсолютной термодинамической температуры. Поскольку бортовые сенсоры смотрят вниз через сложные атмосферные столбы, понимание того, как эти излучаемые эмиссии взаимодействуют с подложкой детектора, является фундаментальным для точного проектирования полезной нагрузки.
Рабочая среда бортового дрона накладывает динамические тепловые напряжения, которые существенно отличаются от стационарных наземных станций. Высокоскоростной воздушный поток через открытые отсеки полезной нагрузки вызывает быстрые колебания температуры поверхности, а быстрые изменения высоты вносят внезапные изменения температуры окружающего воздуха и плотности воздуха. В этих турбулентных бортовых сценариях неохлаждаемые тепловизионные ядра должны непрерывно адаптироваться к смещающимся внешним тепловым базовым уровням, удерживая свои внутренние матрицы детекторов в точных рабочих пределах.

Химия детектора: оксид ванадия (VOx) против аморфного кремния (α-Si)
Для бортовых систем материал сердечника микроболометра имеет решающее значение. Коммерческие и промышленные ядра БПЛА преимущественно используют оксид ванадия (VOx) вместо аморфного кремния (α-Si). Микроболометры VOx демонстрируют значительно более высокий температурный коэффициент сопротивления (ТКС) — обычно около -2% до -3% на Кельвин — по сравнению с α-Si. Это обеспечивает гораздо более высокое отношение сигнал/шум (SNR) и меньший собственный низкочастотный (1/f) фликкер-шум. При высотной воздушной разведке цели часто представляют низкий тепловой контраст на фоне отражений холодного неба, водоёмов или влажного почвенного покрова. VOx обеспечивает исходную тепловую чувствительность, необходимую для различения мельчайших температурных вариаций по растительным пологам или бетонным поверхностям без сложной многоступенчатой временной фильтрации, которая вносит смазывание движения при быстрых полётных трансектах.
Стандартная матрица микроболометров VOx состоит из микроскопических кремниевых мостиков, подвешенных над нижележащей интегральной схемой считывания (ROIC) с помощью крошечных структурных ножек, которые обеспечивают механическую поддержку при максимальной тепловой изоляции. Верхний поглощающий слой улавливает падающее длинноволновое лучистое тепло, передавая эту тепловую энергию в центральный термисторный слой VOx. По мере поглощения теплового потока микроболометром его электрическое сопротивление динамически изменяется. Нижележащая ROIC оцифровывает эти мельчайшие изменения сопротивления в электрические значения милливольтового уровня, которые затем передаются во встроенные цифровые сигнальные процессоры для построения цифрового теплового кадра.
Шаг пикселя: смена парадигмы 12 мкм против 17 мкм
Исторически микроболометры с шагом пикселя 17 мкм доминировали в подвесах дронов. Сегодня современные промышленные архитектуры почти исключительно опираются на 12-мкм технологические узлы. Переход с 17 мкм на 12 мкм уменьшает физические размеры матрицы фокальной плоскости (FPA) при эквивалентном пространственном разрешении. Например, матрица 640×512 при 17 мкм даёт диагональ активной зоны чувствительности приблизительно 13,93 мм. Перевод той же матрицы 640×512 пикселей на шаг 12 мкм сокращает диагональ активной зоны чувствительности до 9,83 мм — что представляет собой немедленное сокращение общих размеров фокальной плоскости на 29,4%.
Это уменьшение размеров позволяет разработчикам оптики использовать значительно меньшие и более лёгкие объективы, достигая идентичного или превосходящего поля зрения (FOV). Поскольку оптическое стекло в инфракрасном спектре составляет значительную долю массы передней оси подвеса, переход на 12-мкм тепловое ядро каскадно отражается на всей конструкции планера. Меньшие диаметры линз напрямую ведут к уменьшению противовесов, более лёгким бесщёточным моторам подвеса, снижению требований к удерживающему моменту и увеличению продолжительности полёта. Инженеры, изучающие варианты микроформ-факторов для коммерческих и промышленных интеграций, могут ознакомиться с подробными архитектурными стратегиями в нашем руководстве по лучшим микротепловизионным модулям для интеграции с высоким разрешением.
Тепловая чувствительность (NETD) и динамический диапазон
Эквивалентная шуму разность температур (NETD), измеряемая в милликельвинах (мК), характеризует наименьшее приращение температуры, которое микроболометр может надёжно различить до того, как сигнал будет скрыт вариациями теплового и электронного шумового пола. Стандартные ядра дронов потребительского уровня обычно регистрируют NETD 50 мК или выше (при испытаниях на f/1.0, 25°C). Промышленные, оборонные и высокоточные инспекционные ядра снижают этот порог до 30 мК или 40 мК.
Более низкий NETD имеет первостепенное значение при воздушных операциях, проводимых в густом тумане, мелкой мороси, повышенной влажности или в высокогорных условиях, где атмосферный водяной пар сильно ослабляет передачу длинноволнового инфракрасного излучения. Сенсорное ядро с NETD от 30 мК до 40 мК чётко отделяет слабые тепловые сигнатуры — такие как подземное проникновение влаги, скрытые пропавшие люди под плотными кронами деревьев или дефектные высокоомные фотоэлектрические элементы на коммерческих солнечных электростанциях — от однородного фонового шума окружающей среды. Достижение такой чувствительности без насыщения сенсора в широком диапазоне температур окружающей среды требует сложной непрерывной коррекции неоднородности, выполняемой на специализированных ASIC.
Оптимизация SWaP-C: рассеивание тепла, оптика и выбор разъёмов
Размер, вес, мощность и стоимость (SWaP-C) определяют, сможет ли воздушная полезная нагрузка выполнить целевой план полёта или потерпит неудачу из-за вызванной полезной нагрузкой перегрузки двигателей, быстрого разряда аккумулятора или дисбаланса центра тяжести (CG). В авиационной конструкции каждый лишний грамм, добавленный к полезной нагрузке камеры, требует примерно три грамма усиления конструкции и ёмкости аккумулятора по всему планеру. Следовательно, выбор оптимизированного тепловизионного ядра напрямую сохраняет лётную годность воздушного судна и продолжительность эксплуатации.
Особенности оптических материалов: германий против халькогенида
Длинноволновое инфракрасное излучение не может проходить через стандартное оптическое стекло, такое как боросиликатное или плавленый кварц. Оптические системы БПЛА требуют специализированных инфракрасно-прозрачных подложек, каждая из которых имеет свои инженерные компромиссы:
- ⚙️ Монокристаллический германий (Ge): Обеспечивает исключительно высокий показатель преломления (n ≈ 4,004 на 10,6 мкм), позволяя создавать компактные кривизны линз с минимальной сферической аберрацией. Однако германий обладает высокой физической плотностью (5,323 г/см³) и страдает от теплового разгона — он переходит в непрозрачное состояние при повышенных температурах (обычно между 75°C и 100°C), что делает его проблематичным внутри закрытых, нагреваемых солнцем корпусов полезной нагрузки дронов без активной вентиляции.
- ✅ Халькогенидное стекло: Современные мультиспектральные аморфные стёкла, такие как разработанные компанией LightPath Technologies, сочетают такие элементы, как селен, германий и мышьяк. Халькогенид имеет гораздо более низкий тепловой коэффициент показателя преломления (dn/dT), чем чистый германий, что облегчает создание стабильных атермализованных конструкций линз, сохраняющих исключительно чёткую оптическую фокусировку от -40°C до +85°C без громоздких механических двигателей фокусировки. Кроме того, более низкая плотность халькогенида обеспечивает значительное снижение массы линз, что делает его идеальным выбором для подвесов класса до 500 г и микро-БПЛА.
Кондуктивный отвод тепла в неохлаждаемых микроболометрах
Распространённое заблуждение в конструкции неохлаждаемых микроболометров состоит в том, что ядро не выделяет тепла. Хотя в нём отсутствует активный криокулер Стирлинга, встроенные интегральная схема считывания (ROIC), программируемая вентильная матрица (FPGA) и специализированная интегральная схема (ASIC) генерируют значительные локальные тепловые следы, обычно рассеивая от 0,7 Вт до 2,5 Вт непрерывной электрической мощности.
Поскольку микроболометры определяют температуру цели, измеряя микроизменения сопротивления детектора, любой динамический тепловой градиент, неравномерно перемещающийся по корпусу сенсора, вызывает серьёзное искажение считывания и дрейф изображения. В герметичном, защищённом по стандарту IP67 корпусе полезной нагрузки дрона конвекционное воздушное охлаждение недоступно, поскольку внешние вентиляторы не могут обдувать напрямую чувствительную оптическую сборку. Поэтому инженерам по полезной нагрузке необходимо проектировать прямые токопроводящие теплоотводящие пути из меди или авиационного алюминия, соединяющие корпус сенсора с металлическим шасси 3-осевого подвеса. Специальный теплопроводящий интерфейсный материал (TIM) с теплопроводностью более 6 Вт/(м·К) должен быть точно сопряжён с основной опорной поверхностью шасси ядра, чтобы выровнять температуры и предотвратить локальные тепловые градиенты, нарушающие однородность матрицы в фокальной плоскости.
Надёжная межплатная соединительная арматура
Беспилотные воздушные платформы испытывают интенсивные вибрационные гармоники, создаваемые бесщёточными двигателями, вращающимися со скоростью от 4 000 до 18 000 об/мин, в сочетании с аэродинамической тряской при скоростных прямолинейных участках полёта. Стандартные коммерческие ленточные кабели быстро выходят из строя в таких условиях из-за микрофреттинговой коррозии, смещения контактов и усталости проводников.
Бортовые OEM-конструкции требуют высоконадёжных межплатных соединителей с малым шагом — таких как прецизионные фиксирующиеся микрокоаксиальные или мелкошаговые розеточные системы от Amphenol. Эти усиленные межсоединения обеспечивают надёжную непрерывную экранированную от электромагнитных помех трассировку для высокоскоростных дифференциальных сигнальных линий (таких как MIPI CSI-2 или Gigabit Ethernet), выдерживая при этом многоосевые ударные нагрузки, превышающие 500G–1000G при импульсах длительностью 0,5 мс. Фиксирующая фурнитура гарантирует, что резкие манёвры полёта, жёсткие посадки и продолжительные конструкционные вибрации никогда не нарушат электрическую целостность соединения камеры с авионикой.
Видеопротоколы и конвейеры данных: MIPI CSI-2, RTSP/IP, USB и CVBS
Выбор выходного интерфейса определяет общую топологию системы, сквозную задержку обработки, сложность трассировки платы-носителя и общую массу жгута полезной нагрузки. Бортовые тепловизионные архитектуры обычно используют один из четырёх основных интерфейсов, каждый из которых отвечает определённым требованиям миссии:
| Типичная задержка | Тип исходных данных | Транспортная задержка | Профиль пропускной способности | Основное целевое оборудование |
|---|---|---|---|---|
| MIPI CSI-2 | 14-битные несжатые исходные данные | < 5 мс | Прямая высокоскоростная шина | NVIDIA Jetson / периферийные ИИ-одноплатники |
| USB 2.0 / 3.0 | YUV / 14-битные радиометрические | 25 – 45 мс | 480 Мбит/с – 5 Гбит/с | Встраиваемые платы-компаньоны на Linux |
| RJ45 Ethernet | H.264 / H.265 кодированные | 80 – 150 мс | 2 – 15 Мбит/с | Наземные станции управления через IP-радио |
| Аналоговый CVBS | NTSC / PAL основной видеосигнал | Цифровой USB UVC (USB 2.0/3.0) | Аналоговый основной видеосигнал | Аналоговые FPV-видеопередатчики 5,8 ГГц |
MIPI CSI-2 (последовательный интерфейс камеры)
Для бортовых платформ, выполняющих onboard-сопровождение целей, автономную навигацию в реальном времени или автоматическую классификацию периметра, MIPI CSI-2 является ведущим цифровым интерконнектом. MIPI подключается напрямую к процессору обработки изображений (ISP) и каналам прямого доступа к памяти высокопроизводительных сопутствующих компьютеров, таких как NVIDIA Jetson Orin Nano, Xavier NX или Raspberry Pi Compute Module 4. Передавая сырые 14-битные линейные радиометрические данные напрямую по высокоскоростным дифференциальным линиям D-PHY, MIPI полностью обходит потребительские 8-битные матрицы сжатия YUV. Каждый пиксель поступает как несжатый сырой отсчёт АЦП, который можно калибровать в температуру на лету.
Поскольку задержки передачи остаются строго ниже 5 миллиллисекунд, MIPI незаменим для жёсткого аппаратно-программного (HIL) сопровождения целей на подвесе. Однако проектировщикам печатных плат необходимо строго соблюдать правила высокочастотного дифференциального импеданса: длины дорожек должны быть согласованы с точностью до микрометров и ограничены до 10–15 сантиметров, если не используются активные сериализаторы и десериализаторы CSI-2 (такие как FPD-Link III или GMSL2). Для исчерпывающего технического разбора конфигурации линий MIPI, трассировки импеданса и интеграции драйверов во встроенном Linux ознакомьтесь с нашим техническим руководством по интеграции тепловизионных камер MIPI для ARM-платформ.
Видеоконвейеры RJ45 / RTSP IP
Для дальних корпоративных операций, таких как мониторинг высоковольтных линий электропередачи, трансграничная разведка и крупномасштабное картографирование промышленных объектов, тепловизионное видео должно передаваться по дальним цифровым каналам передачи данных (например, Microhard, Silvus, Doodle Labs или DJI O3 Enterprise) на удалённую наземную станцию управления (GCS). В таких архитектурах модули тепловизионных камер, оснащённые встроенными аппаратными кодировщиками H.264/H.265 ASIC, сжимают тепловизионный поток непосредственно внутри корпуса датчика.
Выдавая цифровой видеопоток RTSP/RTMP через Ethernet по UDP/TCP, ядро сжимает широкополосные тепловизионные потоки до эффективного потока данных от 2 до 8 Мбит/с. Это позволяет видеопотоку передаваться по стандартным авиационным IP-радиостанциям вместе с телеметрическими данными, видимыми EO-потоками и облаками точек LiDAR. Кроме того, использование стандартных IP-протоколов обеспечивает прямую интеграцию в корпоративные VMS (программное обеспечение для управления видео) и платформы ONVIF без необходимости в аппаратуре преобразования на плате-носителе.
Видео CVBS (аналоговый композитный сигнал)
Аналоговое композитное видео основной полосы частот (NTSC/PAL) остаётся уникально жизнеспособным в сценариях миссий, где обязательна мгновенная визуальная обратная связь. Поскольку CVBS не требует цифровой пакетизации или буферной обработки, он вносит менее 1 миллисекунды задержки передачи непосредственно в лёгкие аналоговые видеопередатчики 5,8 ГГц (VTX). Это делает его стандартным выбором для лёгких тактических FPV-дронов-наблюдателей и чувствительных к стоимости оборонных боеприпасов. Однако CVBS принципиально отбрасывает радиометрическую глубину, сжимая 14-битные линейные тепловые данные датчика до 8-битной аналоговой цветовой или оттеночной палитры (например, White-Hot или Black-Hot), что исключает последующий радиометрический анализ.
Инженеры, оценивающие мобильные терминалы и портативное диагностическое оборудование наряду с авиационными подвесами, могут обратиться к нашему сравнительному обзору по как выбрать лучший модуль тепловизионной камеры для смартфона.
Автономные полётные стеки БПЛА: ArduPilot, PX4 и встраиваемый Edge AI
Интеграция неохлаждаемого инфракрасного ядра в автономный дрон требует гармоничной синхронизации между драйверами камеры полезной нагрузки, потоками телеметрии и программными циклами управления полетом. Без синхронизированных пространственных метаданных тепловая ортомозаичная реконструкция и автономное сопровождение целей становятся математически невозможными.
Интеграция MAVLink: телеметрия и срабатывание
Современные автопилоты с открытым исходным кодом — прежде всего ArduPilot и PX4 — взаимодействуют с тепловизионными камерами полезной нагрузки через стандартные протоколы MAVLink (Micro Air Vehicle Link). К важнейшим структурам сообщений относятся:
- ⚙️
ИНФОРМАЦИЯ_О_КАМЕРЕ: опрашивает тепловое ядро по UART или Ethernet для определения его фокусного расстояния, разрешения сенсора, поля зрения и пределов радиометрического измерения температуры. - ⚙️
СПУСК_ЗАТВОРА_КАМЕРЫиОБРАТНАЯ СВЯЗЬ С КАМЕРОЙ: гарантирует, что в момент тепловой экспозиции или захвата кадра прерывание фиксирует мгновенные GPS-координаты летательного аппарата, барометрическую высоту и векторы ориентации (крен, тангаж и рыскание). Такая геопривязка с точностью до миллисекунды создает основу для постобработочной радиометрической фотограмметрии. - ⚙️
УПРАВЛЕНИЕ_ПОДВЕСОМ/ MAVLink Gimbal Protocol v2: позволяет автопилоту или бортовым алгоритмам компьютерного зрения отправлять команды замкнутого контура позиционирования по тангажу, крену и рысканию непосредственно на подвес полезной нагрузки, направляя оптическую ось на тепловые аномалии.
Edge AI: прямая радиометрическая классификация целей
Стандартные модели компьютерного зрения видимого диапазона в значительной степени опираются на цветовые представления RGB, богатые текстуры и выраженные оптические градиенты. В отличие от этого, тепловые изображения LWIR представляют собой одноканальные распределения интенсивности без цвета, характеризующиеся мягкими краями и подверженностью окружающим тепловым отражениям. Развертывание инференса глубокого обучения непосредственно на бортовых компьютерах дрона (например, NVIDIA Jetson Orin Nano под управлением TensorRT) требует специализированных радиометрических конвейеров данных:
- ✅ Слайсинг сырых 14-битных температур: Вместо подачи 8-битных тонмаппированных ложных цветных кадров в сеть обнаружения объектов (такую как YOLOv8-Thermal) инженеры подают сырые 14-битные линейные данные непосредственно во входной тензор. Это сохраняет точные значения в Кельвинах по всему изображению, позволяя ИИ-сети различать людей, транспортные средства или оборудование на основе истинной термодинамической излучательной способности, а не видимого контраста.
- ✅ Тепловая сегментация: Высокотемпературные цели, такие как промышленные факельные установки, активные фронты лесных пожаров или выжившие люди в условиях ниже нуля, могут быть предварительно сегментированы с помощью калиброванных масок температурных порогов. Это значительно снижает вычислительную нагрузку на механизм инференса, ускоряя скорость инференса выше 30 кадров в секунду.
- ✅ Инвариантность к инверсии контраста: Наружные тепловые миссии неизбежно сталкиваются с тепловым кроссовером — суточным явлением, возникающим на рассвете и закате, когда температура окружающей поверхности выравнивается с целями. Модели компьютерного зрения, обученные на тепловых входных данных, должны включать стратегии аугментации данных, учитывающие эти низкоконтрастные переходы, предотвращая потерю захвата сопровождения цели во время длительных автономных патрулей.
Сравнение OEM-тепловизионных ядер и разбор характеристик
Purpleriver предоставляет прецизионно спроектированные модули тепловизионных камер, специально разработанные для удовлетворения строгих требований интеграции бортовых систем. Ниже мы рассматриваем два промышленных OEM-ядра, спроектированных для беспилотных подвесов, автономных платформ и систем воздушного мониторинга.
Неохлаждаемый инфракрасный тепловизионный модуль серии MD 384×288
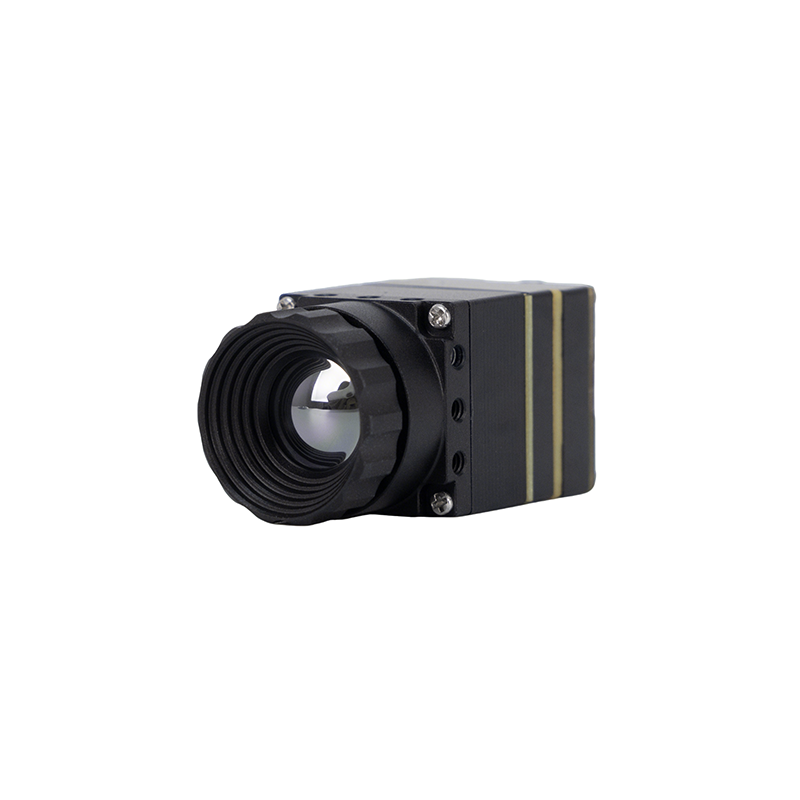
Модуль тепловизионной камеры Purpleriver серии MD разработан для промышленной точности в таких областях, как безопасность, мониторинг температуры и интеграция с дронами. Оснащённый неохлаждаемым инфракрасным детектором с шагом пикселя 12 мкм, он обеспечивает высокую чувствительность и чёткое тепловизионное изображение. Компактные размеры, функциональность plug-and-play и множество интерфейсов (MIPI/USB/CVBS) обеспечивают универсальную и быструю интеграцию в различные системы. Созданный командой с опытом Гонконгского университета науки и технологий и бывших специалистов Huawei Hisilicon, этот модуль предлагает OEM/ODM-кастомизацию под конкретные требования проекта, обеспечивая непревзойдённую производительность и адаптивность.
| Разрешение и формат матрицы | 384 × 288 пикселей |
| Технология детектора | Неохлаждаемый микроболометр на основе оксида ванадия (VOx) |
| Шаг пикселя | 12 мкм |
| Тепловая чувствительность (NETD) | ≤ 40 мК (при f/1.0, 25°C) |
| Доступные интерфейсы | MIPI CSI-2, USB 2.0, аналоговый CVBS |
| Кастомизация | Комплексная OEM/ODM-адаптация аппаратного обеспечения и драйверов |
Неохлаждаемый инфракрасный тепловизионный модуль камеры RJ45 CVBS RTSP IP 640×512 ASIC
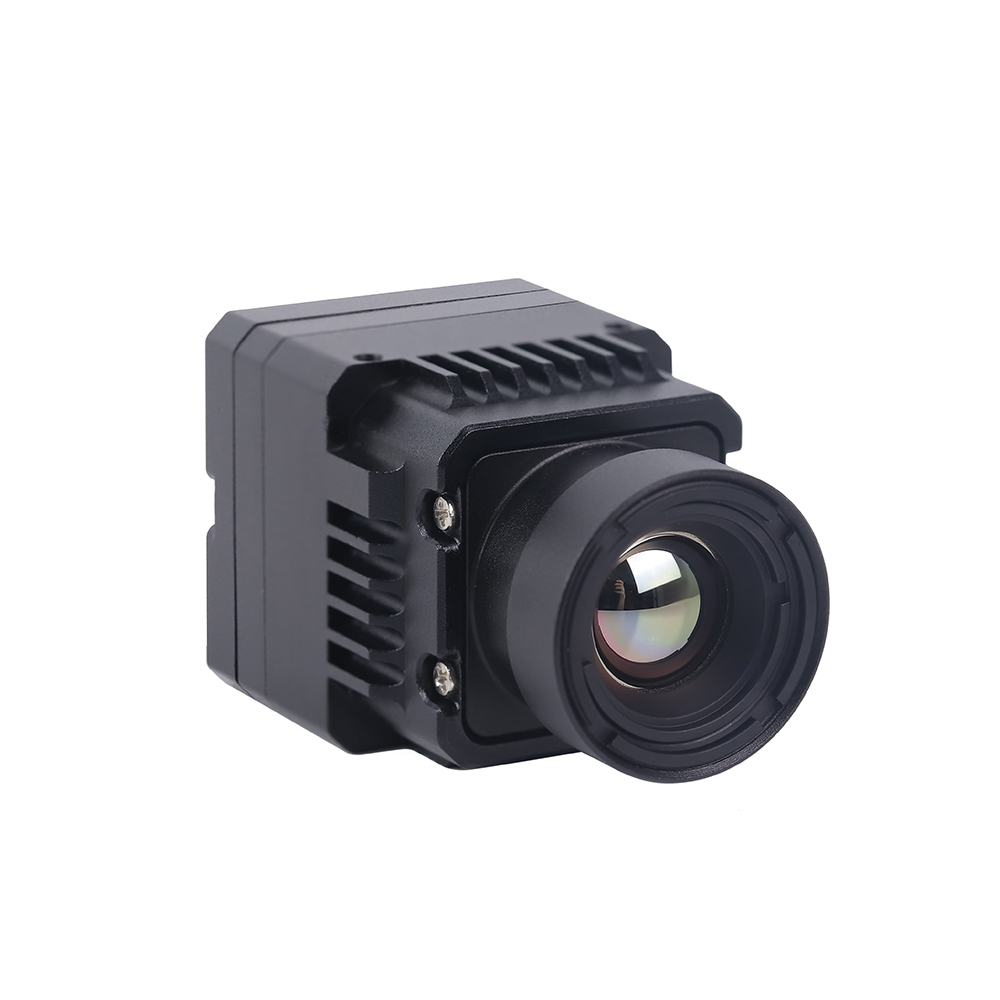
Разработан специально для промышленных дронов-платформ, тактических гиростабилизированных камер дальнего наблюдения и автоматизированной воздушной безопасности, этот неохлаждаемый инфракрасный мини-модуль тепловизионной камеры 640×512 ASIC обеспечивает высококачественное радиометрическое тепловидение в стандартизированных сетевых топологиях. Благодаря специализированному бортовому конвейеру аппаратной обработки ASIC модуль поддерживает одновременные выходы RJ45 IP (потоковая передача RTSP) и baseband CVBS, обеспечивая совместимость plug-and-play как с цифровыми радиоканалами передачи данных, так и с аналоговыми наземными станциями.
| Разрешение и формат матрицы | 640 × 512 пикселей (класс VGA) |
| Технология детектора | Неохлаждаемый микроболометр на основе оксида ванадия (VOx) |
| Внутренняя обработка | Выделенный аппаратный движок обработки изображений ASIC |
| Видеопротоколы | RJ45 Ethernet (RTSP / потоковое IP-видео) и CVBS аналоговый |
| Область применения | Гиростабилизированные камеры воздушных дронов, дальний поиск и спасение, промышленная инспекция |
Прямое архитектурное сравнение
При выборе между серией MD и модулем ASIC 640×512 IP системным архитекторам необходимо оценивать свою вычислительную архитектуру, габариты полезной нагрузки и коммуникационную инфраструктуру:
| Инженерная метрика | Purpleriver серия MD 384×288 | Purpleriver RJ45 IP 640×512 ASIC |
|---|---|---|
| Пространственное разрешение | 384 × 288 | 640 × 512 |
| Шаг пикселя | 12 мкм | 12 мкм |
| Тепловая чувствительность (NETD) | ≤ 40 мК | ≤ 35 мК – 40 мК |
| Основной выходной конвейер | MIPI CSI-2 / USB 2.0 / CVBS | RJ45 Ethernet (RTSP/IP) / CVBS |
| Integrated ISP Processing | Host Companion Board / Baseband | Full Onboard ASIC Pipeline |
| SWaP Envelope Suitability | Ultra-Lightweight Micro-Gimbals (< 150g) | Enterprise Dual-Sensor EO/IR Payloads |
| Target Application Scope | Edge AI Tracking, Tactical Micro-Drones | Utility Auditing, Infrastructure, Defense SAR |
Механическое, вибрационное и ЭМИ-упрочнение для бортовых подвесов
Operating an uncooled thermal core on an aerial platform subjects the delicate electro-optical assembly to severe dynamic forces. Without rigorous mechanical isolation, thermal stabilization, and electromagnetic hardening, sensor imagery degrades rapidly through blur, noise lines, and intermittent data dropouts.
Motor Harmonic Damping & Optical Jitter
Drones with direct-drive brushless motors generate high-frequency micro-vibrations across the 50 Hz to 200 Hz spectrum. When transmitted unchecked into an uncooled microbolometer, these mechanical harmonics create severe operational failures:
- ⚙️ The delicate suspended silicon micro-bridges of the microbolometer detector array can enter mechanical resonance. This manifests as stationary or rolling horizontal line artifacts across the thermal video feed that cannot be eliminated via software filters.
- ⚙️ High-frequency mechanical jitter blurs thermal imagery far more severely than visible video, as microbolometers operate with integration times ranging from 8 to 20 milliseconds per frame. Any movement during this integration window degrades effective spatial resolution.
- ✅ Mitigation requires multi-stage passive silicone or wire-rope isolation bushings installed between the airframe payload plate and the active gimbal yaw motor. Furthermore, optical lenses must employ rigid focus-locking rings or mechanically dampened threading to prevent microscopic focal drift induced by motor harmonics.
Non-Uniformity Correction (NUC) Shutter Reliability Under High G-Forces
Because microbolometers drift continuously due to ambient thermal changes, uncooled camera cores perform periodic Non-Uniformity Correction (NUC) cycles to recalibrate pixel offsets. This recalibration is traditionally performed using an internal mechanical solenoid shutter that briefly drops a uniform-temperature paddle across the detector path for 200 to 500 milliseconds.
In fixed-wing UAVs or tactical multirotors performing aggressive banking maneuvers exceeding 2G to 4G of acceleration, standard miniature mechanical shutters can bind, distort, or fail to drop completely. This can cause the NUC cycle to fail and corrupt calibration tables. Payload engineers must specify cores equipped with aerospace-grade, high-torque shutter solenoids with reinforced return springs, or implement advanced Scene-Based Non-Uniformity Correction (SBNUC) algorithms that recalibrate sensor drift mathematically without requiring a mechanical shutter.
High-Frequency EMI Shielding: GPS and ESC Noise Immunity
Thermal camera cores process micro-volt electrical signals inside their Readout Integrated Circuits (ROICs). In a modern drone airframe, this circuitry operates within centimeters of powerful electromagnetic interference (EMI) sources: Electronic Speed Controllers (ESCs) switching tens of amperes at 24 kHz to 48 kHz, digital telemetry radios broadcasting up to 2 Watts of RF energy, and onboard companion computers operating gigahertz clock buses.
Without careful grounding and containment, high-frequency digital clock harmonics radiating from the thermal core’s FPGA or ASIC can bleed into the drone's GNSS antenna, causing severe GPS satellite tracking loss (GPS jamming). Concurrently, radiated noise from ESC power lines can penetrate the thermal sensor's analog-to-digital converters, appearing as diagonal rolling lines across the thermal display. To prevent these failures, the thermal core chassis must form a continuous, conductive Faraday shield bonded to platform chassis ground. High-speed signal lines (MIPI CSI-2, Ethernet) must use 360-degree shielded braided sleeves, with carrier board PCBs utilizing dedicated ground return layers between differential high-speed signals.
Демонстрационное видео мини-ядра тепловидения 640×512
Часто задаваемые вопросы по углублённой интеграции
Which video output protocol should I choose for UAV thermal core integration (MIPI, RTSP, or CVBS)?
Choose MIPI CSI-2 if your platform runs autonomous on-board Edge AI processing (such as real-time target tracking, person detection, or precision navigation via an NVIDIA Jetson or Raspberry Pi CM4). MIPI delivers raw, uncompressed 14-bit linear radiometric sensor data directly into the SoC's hardware memory bus with minimal transmission latency (< 5 ms). However, MIPI differential trace lengths must remain short (typically under 15 cm), requiring the compute board to be positioned directly adjacent to the thermal core.
Choose RTSP over Ethernet (RJ45) if you are designing an enterprise mapping, utility inspection, or security drone where the thermal feed must transmit over long-range digital data links (such as Microhard, Doodle Labs, or Silvus) directly to a Ground Control Station. The onboard ASIC handles H.264/H.265 compression, requiring zero compute overhead from the flight companion computer.
Choose CVBS (аналоговый) for lightweight FPV interceptors or tactical observation drones where ultra-low latency (< 1 ms) and minimal weight are critical, piping baseband video straight into a 5.8 GHz analog transmitter while bypassing digital compression hardware.
Can a UAV thermal camera core detect 940nm infrared illuminators?
UAV thermal camera cores operate across the 8 μm to 14 μm (8,000 nm to 14,000 nm) spectral transmission window. They use microbolometers that measure radiated heat energy emitted directly by physical matter according to Planck's Law. In contrast, 940 nm illuminators emit short-wavelength radiation within the Near-Infrared (NIR) band, just outside human visual perception. NIR illuminators are designed to illuminate targets for silicon CMOS active night-vision cameras (such as standard day/night cameras with mechanical IR-cut filters removed).
Silicon CMOS sensors cannot perceive long-wave thermal emissions, while uncooled microbolometers are completely blind to short-wavelength NIR light. Furthermore, the specialized Germanium or Chalcogenide optical lenses used on thermal cores are physically opaque to 940 nm radiation, blocking it entirely. Thermal camera cores operate in complete ambient darkness, through fog, and across dust without requiring any external illumination.
What makes an uncooled thermal core suitable for DIY drones and ArduPilot autonomous projects?
From a mechanical perspective, bare core modules weigh as little as 22 grams (sub-40 grams with objective lenses), allowing seamless mounting on standard lightweight 2-axis and 3-axis mini-brushless gimbals without exceeding motor holding torque or upsetting vehicle center-of-gravity. Electrically, they operate on low DC power budgets (typically 0.8 W to 1.8 W across 3.3V to 12V inputs), allowing them to share power with flight avionics via standard buck regulators without shortening mission flight times.
From a software and firmware perspective, these modules expose serial UART communications running standardized control protocols that integrate directly into ArduPilot and PX4 camera driver architectures. Flight controllers can dynamically trigger color palette changes, initiate manual Non-Uniformity Corrections (NUC) prior to critical mapping passes, and synchronize exposure triggers with high-precision GPS positioning via standard MAVLink messaging.
What is the operational difference between Radiometric and Non-Radiometric UAV thermal cores?
A non-radiometric thermal core generates qualitative imagery. It samples temperature differentials across a scene and dynamically applies automatic gain control (AGC) to stretch those variations across an 8-bit visual grayscale or color palette (such as White-Hot, Black-Hot, or Rainbow). While it highlights warm objects against cold backgrounds—making it effective for nighttime piloting, SAR locating, and obstacle detection—it cannot tell the operator the actual temperature of any given target pixel.
A radiometric thermal core is calibrated in an environmental thermal chamber against NIST-traceable blackbody sources. Every single pixel across its 14-bit digital array represents a calibrated temperature reading (in Kelvin, Celsius, or Fahrenheit). The camera measures radiant flux while algorithmically compensating for ambient housing temperatures, lens transmission losses, target surface emissivity, and atmospheric attenuation. Radiometric cores are mandatory for enterprise applications—such as inspecting solar arrays for localized hot-spot cell failures, detecting overheating utility conductors, and evaluating commercial building insulation—where actionable decisions rely on measuring exact temperature differentials (ΔT).
How do ambient temperature changes affect thermal camera calibration during high-altitude drone ascents?
In uncooled microbolometers, these rapid environmental temperature shifts introduce thermal drift across the camera housing, lens barrel, and the microbolometer substrate itself. First, thermal contraction of the optical assembly shifts the focal plane; without an athermalized optical architecture (leveraging low-dn/dT Chalcogenide glass), imagery rapidly softens and loses optical focus.
Second, transient thermal gradients form across the detector's Readout Integrated Circuit (ROIC). This creates fixed-pattern noise (FPN), vignetting rings, and non-uniform pixel drift across the thermal image. Modern industrial UAV thermal cores actively counteract this using high-precision thermistors placed throughout the lens barrel and sensor housing. Onboard ASIC calibration algorithms monitor these thermistors in real time, continuously updating calibration offset matrices and triggering automated Non-Uniformity Correction (NUC) shutter cycles to recalibrate pixel baselines throughout dynamic flight profiles.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Precision infrared athermal optics and chalcogenide material specifications via LightPath Technologies
- Отраслевой стандарт: High-reliability micro-pitch airborne interconnects and board-to-board solutions via Amphenol
- Связанное руководство: Micro-module form factors and high-resolution payload architectures in our guide to micro thermal camera high-res integration
- Связанное руководство: Hardware implementation of embedded high-speed imaging buses in our MIPI thermal camera integration engineering breakdown
- Связанное руководство: Diagnostic form factors and thermal baseline hardware analysis in our guide on choosing the best smartphone thermal camera module





