









وحدة الكاميرا الحرارية الإشعاعية: دليل تكامل OEM وبيانات درجة الحرارة الخام
24 سبتمبر 2026
وحدة تصوير حراري خفيفة الوزن للطائرات المسيّرة: حلول OEM للبناءات دون 250 جرامًا
29 سبتمبر 2026
دليل وحدة الكاميرا الحرارية 12 ميكرومتر: نوى OEM عالية الدقة للطائرات بدون طيار وأنظمة الرؤية
لقد تحول تصميم أنظمة التصوير الحراري بشكل دائم نحو بنى مستشعرات مصغّرة. ومع تطلّب ملفات المهام عبر المركبات الجوية غير المأهولة (UAVs)، والمستشعرات الأرضية غير المراقبة، والحمولات الروبوتية، والرؤية الآلية المستقلة تحسينًا صارمًا للحجم والوزن والطاقة والتكلفة (SWaP-C)، فإن وحدة كاميرا حرارية 12um قد برز كمعيار صناعي نهائي. فمن خلال تقليص تباعد البكسلات من بنى 17 ميكرومتر القديمة إلى 12 ميكرومتر، يمكن لمهندسي البصريات دمج عدسات ذات أطوال بؤرية أقصر بكثير لتحقيق دقة مكانية مماثلة أو متفوقة ومجال رؤية لحظي (IFOV) مماثل. وهذا التصغير البصري الأساسي يقلّص الحجم الفيزيائي والكتلة لعناصر الجرمانيوم الباهظة الثمن، مما يسمح للأنظمة بالحفاظ على قدرات الكشف والتعرف والتمييز (DRI) بعيدة المدى ضمن حمولات طائرات بدون طيار فائقة الصغر ومحاور دقيقة.
ومع ذلك، فإن الانتقال إلى تباعد بكسلات أصغر يتطلب معالجة قيود هندسية صارمة. فعندما تنخفض مساحة البكسل من 289 ميكرومتر مربع (تباعد 17 ميكرومتر) إلى 144 ميكرومتر مربع (تباعد 12 ميكرومتر)، ينخفض تدفق الفوتونات الساقط لكل كاشف بنحو 50%. ويتطلب التعويض عن هذا الفقد الفيزيائي في التقاط الطاقة دون المساس بفرق درجة الحرارة المكافئ للضوضاء (NETD) تصنيع أغشية رقيقة متقدمة من أكسيد الفاناديوم (VOx)، وخفض ضوضاء أرضية دارة القراءة المتكاملة (ROIC)، وخوارزميات تصحيح عدم التجانس (NUC) المتطورة. يقدم هذا الدليل الهندسي الشامل دليل تكامل شامل لمهندسي الأنظمة ومكاملي الحمولات ومطوري OEM الذين يختارون وينشرون ميكروبولومترات غير مبردة عالية الدقة بتباعد 12 ميكرومتر عبر منصات الرؤية الجوية والمستقلة.
جدول المحتويات
- 👉 التحول الفيزيائي: لماذا يهيمن 12 ميكرومتر على التصوير بالأشعة تحت الحمراء من الجيل التالي
- 👉 بنى المستشعرات وخطوط أنابيب القياس الإشعاعي
- 👉 بروتوكولات الواجهات وخطوط أنابيب نقل الفيديو
- 👉 مقارنة عتاد OEM: النوى الصناعية 384×288 مقابل 640×512
- 👉 المخطط الهندسي: دمج النوى 12 ميكرومتر في الطائرات بدون طيار والمحاور والذكاء الاصطناعي الطرفي
- 👉 معايرة الإشارة: NUC والعمليات بدون غالق وكبح الضوضاء
- 👉 الأسئلة الشائعة للهندسة الصناعية
التحول الفيزيائي: لماذا يهيمن 12 ميكرومتر على التصوير بالأشعة تحت الحمراء من الجيل التالي
إن التحول السريع نحو وحدة كاميرا حرارية 12um متجذر في الفيزياء البصرية الأساسية والتحجيم البصري الميكانيكي. في نطاقات الموجات تحت الحمراء طويلة الموجة (LWIR) غير المبردة الممتدة من 8 ميكرومتر إلى 14 ميكرومتر، تُحكم دقة أخذ العينات المكانية بدقة بتباعد بكسلات الكاشف (المُشار إليه بـ d). ويُعبَّر عن مجال الرؤية اللحظي (IFOV)، الذي يحدد البصمة الزاوية المسقطة على بكسل واحد عند مسافة معينة، بالعلاقة:
IFOV = d / f
حيث d يمثل بُعد بكسل الكاشف و f هو البعد البؤري لهدف التصوير. عند تقليص تباعد البكسلات الفيزيائي من المعيار الصناعي السابق البالغ 17 ميكرومتر إلى 12 ميكرومتر، يتطلب تحقيق دقة مكانية مماثلة (IFOV) بعدًا بؤريًا بصريًا أقصر بنسبة 29.4% بالضبط. فعلى سبيل المثال، حيث يتطلب مستشعر 17 ميكرومتر عدسة بطول بؤري 35 مم لتمييز هدف زاوي معين، يحقق مستشعر 12 ميكرومتر دقة الهدف ذاتها تمامًا بعدسة 25 مم.
هذا التخفيض البصري له عواقب مباشرة وغير خطية على الحجم الفيزيائي والكتلة وتكلفة قائمة المواد (BOM) للحمولة بأكملها. في أنظمة التصوير الحراري، لا تستخدم البصريات تحت الحمراء زجاج التاج البصري القياسي لأن ثاني أكسيد السيليكون معتم تمامًا أمام الأشعة تحت الحمراء ذات الموجة الطويلة. بدلاً من ذلك، يجب أن تستخدم الأنظمة الجرمانيوم متعدد البلورات المخرط بالماس باهظ الثمن، أو زجاج الكالكوجينيد، أو سيلينيد الزنك (ZnSe). قطر فتحة العدسة الفيزيائية (D) يُعرَّف بطوله البؤري وسرعته البصرية (الرقم البؤري):
D = f / (F/#)
نظرًا لأن فتحة العدسة تتغير خطيًا مع الطول البؤري، فإن الحفاظ على فتحة سريعة F/1.0 على نظام 12µm يقلل قطر العدسة المطلوب بنحو 30%. ونظرًا لأن الكتلة الحجمية لعدسة الجرمانيوم الكروية أو اللاكروية تتغير تكعيبيًا بالنسبة لأبعادها الخطية، فإن تقصير الطول البؤري من 35mm إلى 25mm يمكن أن يقلل الوزن الإجمالي لعنصر العدسة من حوالي 110 جرام إلى أقل من 48 جرام. في الأنظمة الجوية غير المأهولة، حيث يحدد وزن الحمولة مباشرة معدلات تفريغ البطارية ومدة التحليق، فإن خفض الكتلة البصرية بأكثر من 55% يمثل قفزة أداء كبيرة.
بعيدًا عن توفير الكتلة الخام الكبيرة، تسمح القصورية الحرارية لمقاطع الزجاج الأصغر بتكييف حراري سلبي أسرع عبر درجات حرارة تشغيل واسعة (-40°C إلى +80°C). تُظهر بصريات الجرمانيوم الكبيرة معاملات حرارية بصرية عالية (dn/dT ≈ 396 × 10⁻⁶ / °C عند 10.6µm)، مما يسبب إزالة تركيز شديدة عبر تقلبات درجة الحرارة المحيطة ما لم يتم إدخال أسطوانات تركيز ميكانيكية ثقيلة أو أكمام تعويضية ثنائية المادة معقدة. تقلل الأهداف ذات الطول البؤري الأقصر 12µm بشكل كبير من إزاحة المستوى البؤري الناتجة عن فروق درجات الحرارة المحيطة، مما ينتج صورًا مستقرة مقاومة لانزياح التركيز عبر الصعود إلى ارتفاعات عالية وملامح الهبوط السريع.
ومع ذلك، فإن التصغير البصري يقدم تحديات هندسية تتعلق بحدود الحيود. يُحسب قطر قمة الحيود المركزية (قرص أيري) في نطاقات الأشعة تحت الحمراء غير المبردة عبر معيار رايلي للحيود القياسي:
d_Airy = 2.44 · λ · (F/#)
بافتراض طول موجي متوسط للأشعة تحت الحمراء ذات الموجة الطويلة (λ) يبلغ 10µm وفتحة عدسة سريعة قياسية F/1.0، يبلغ قطر قرص أيري 24.4µm. على مستشعر 17µm القديم، تغطي بقعة الحيود حوالي 1.4 بكسل. على مستشعر 12µm الحديث، تمتد بقعة الحيود نفسها بالضبط على أكثر من بكسليْن كاملين. وبالتالي، تعمل الأنظمة عند 12µm على دفع حدود حاجز الحيود النظري. يفرض هذا الواقع البصري أن العناصر البصرية لوحدات 12µm لا يمكنها الاعتماد على بصريات منخفضة الجودة. فهي تتطلب عدسات جرمانيوم لاكروية مخرطة بالماس بدقة ومطلية بالكربون الصلب (DLC) محسّنة لتحقيق أداء عالٍ لدالة نقل التضمين (MTF) عند تردد نايكويست المكاني للمستشعر:
f_Nyquist = 1 / (2d) = 1 / (2 · 0.012 مم) ≈ 41.67 خط/مم
إذا فشلت مجموعة بصرية في تمييز التباين عند 42 زوج خط لكل مليمتر، فإن الميزة النظرية للانتقال إلى نواة 12µm تُفقد بسبب التمويه البصري. لذلك، يتطلب تصميم النواة غير المبردة الحديثة 12µm مطابقة المستشعر مع أسطوانات بصرية عالية الأداء مصممة خصيصًا لمنع تدهور MTF عبر كامل مجال الرؤية.
بنى المستشعرات وخطوط أنابيب القياس الإشعاعي
تعتمد مصفوفات المستوى البؤري بالأشعة تحت الحمراء غير المبردة على مواد الميكروبولومتر التي تشهد تحولات قابلة للقياس في المقاومة الكهربائية عند تسخينها بواسطة الأشعة تحت الحمراء الممتصة. وفي أسواق الدفاع والصناعة والمستهلكين، تهيمن مادتان على تصنيع الكواشف: أكسيد الفاناديوم (VOx) و السيليكون غير المتبلور (a-Si).
بالنسبة لتطبيقات OEM عالية الأداء، يُعد أكسيد الفاناديوم المادة شبه الموصلة المفضلة. والمقياس الأساسي الذي يحدد كفاءة البولومتر هو معامل درجة الحرارة للمقاومة (TCR)، ويُعرَّف رياضيًا على النحو التالي:
TCR = (1 / R) · (dR / dT)
تُظهر ميكروبولومترات أكسيد الفاناديوم معامل TCR متفوقًا يتراوح بين -2% و-3% لكل كلفن عند درجة حرارة الغرفة، إلى جانب خصائص ضوضاء 1/f (وميض) أقل مقارنة بالسيليكون غير المتبلور. وتُعد هذه الحساسية العالية للإشارة أمرًا بالغ الأهمية عند هندسة بكسل بحجم 12µm. ولأن بكسل 12µm يلتقط نحو نصف تدفق الفوتونات فقط مقارنة ببكسل 17µm، فيجب أن تحول المادة الطاقة الحرارية إلى تغير في المقاومة الكهربائية بأقل قدر ممكن من الضوضاء الداخلية. وتحقق نوى VOx الحديثة بحجم 12µm بانتظام تصنيفات حساسية حرارية لفرق درجة الحرارة المكافئ للضوضاء (NETD) ≤ 40mK (عند F/1.0 و300K ومعدلات إطارات 50Hz)، مع وصول نوى مختارة عالية الجودة إلى NETD ≤ 30mK. للحصول على خلفية تقنية أعمق حول الظواهر الفيزيائية للأشعة تحت الحمراء وتاريخ التصوير الحراري الإشعاعي، استكشف النظرة الشاملة التي تقدمها ويكيبيديا عن التصوير الحراري.
لتحويل التغيرات المجهرية في المقاومة إلى خريطة حرارية مرئية وكمية قابلة للتنفيذ، يتم ربط مصفوفة المستوى البؤري مباشرة بدائرة متكاملة للقراءة من نوع CMOS (ROIC). تقوم ROIC بأخذ عينات من كل بكسل على حدة عبر المصفوفة باستخدام مكثفات تكامل منخفضة الضوضاء، محولةً التيارات التناظرية الصغيرة إلى قيم رقمية خام عالية الدقة (DN)، عادةً عبر نطاق ديناميكي 14-بت أو 16-بت.
تتبع بنية المعالجة تسلسلًا مخصصًا متعدد المراحل في العتاد:
- ⚙️ التحويل من التناظري إلى الرقمي: تقوم ROIC بتكامل تيارات البكسلات عبر فترات نافذة فائقة القصر (عادةً من 20µs إلى 60µs لكل صف)، مُخرجةً قيمًا خامًا غير معايرة عالية الدقة 14-بت أو 16-بت عبر خطوط رقمية تفاضلية منخفضة الضوضاء.
- ⚙️ تصحيح عدم التجانس (NUC): تطبق عتاد FPGA/ASIC الموجود على اللوحة سجلات كسب وإزاحة فردية مسترجعة من جداول بحث المعايرة المصنعية (LUTs) لإزالة ضوضاء النمط الثابت المكانية عبر الوصلات شبه الموصلة.
- ⚙️ إخفاء البكسلات المعيبة: تحمل مصفوفات الميكروبولومتر عالية الكثافة بطبيعتها عيوبًا طفيفة في البكسلات. تحدد مصفوفات البكسلات المعيبة العناصر الميتة أو المشبعة أو الوامضة مقابل عتبات ديناميكية، محسوبةً استيفاءات مكانية تكعيبية موزونة في الزمن الحقيقي.
- ⚙️ تحويل منحنى بلانك الإشعاعي: تحول النواة الأرقام الرقمية المصححة (DN) إلى تدفق إشعاعي ظاهري معاير للهدف باستخدام انعكاسات متعددة الحدود في الزمن الحقيقي لقانون بلانك للإشعاع، مع ضبط انبعاثية الهدف المختارة من قبل المشغل، والمسافة الجوية، ودرجة الحرارة المحيطة، والرطوبة النسبية.
- ⚙️ ضغط النطاق الديناميكي (DRC) والحفاظ على الحواف: يتم تعيين النطاق الديناميكي العالي (العدات الخطية الإشعاعية 14-بت) إلى شاشات عرض مرئية قياسية 8-بت باستخدام معادلة الهضبة التكيفية، والترشيح الثنائي، وتحسين التفاصيل الرقمية (DDE) دون قص تدرجات المشهد الدقيقة.
يمكن للمهندسين الذين يصممون أدوات تشخيص مدمجة، أو أدوات تشخيص محمولة، أو حاضنات جوية معيارية معرفة المزيد عن المفاضلات الميكانيكية والإلكترونية البصرية في دليلنا المفصل حول اختيار وحدات الكاميرا الحرارية للمنصات المحمولة والمدمجة.
بروتوكولات الواجهات وخطوط أنابيب نقل الفيديو
يتطلب اختيار نواة حرارية OEM بحجم بكسل 12 ميكرومتر مطابقة واجهات الإخراج الخاصة بها مع إلكترونيات الطيران في المركبة المضيفة، وحدود حلقة الانزلاق في المحور الدوار، وقدرة المعالجة على متن المنصة. يوازن مطورو الأنظمة بين ثلاثة بروتوكولات رئيسية للاتصال والإرسال:
الإرسال التناظري CVBS (إشارة الفيديو المركبة للتعتيم والمزامنة): يظل CVBS التناظري واجهة أساسية للتحكم التشغيلي منخفض الكمون. في الأنظمة الجوية غير المأهولة التكتيكية وإعدادات قيادة FPV، تُدخل خوارزميات ضغط الفيديو الرقمي كمونًا يتراوح بين 30 مللي ثانية وأكثر من 120 مللي ثانية، مما قد يسبب ارتباكًا للطيار أثناء الطيران عالي السرعة على ارتفاع منخفض. يوفر CVBS إطارات تناظرية مباشرة غير مضغوطة بتأخيرات إرسال أقل من 10 مللي ثانية. ومع ذلك، فإن CVBS هو حصريًا خط أنابيب تصوير مرئي بتدرج لوني 8 بت؛ ولا يمكنه نقل بيانات درجة الحرارة الإشعاعية المطلقة، مما يحد من استخدامه في القيادة البصرية ورصد الأهداف الفوري.
البث المضغوط عبر Ethernet IP / RTSP: تعتمد شبكات المراقبة الصناعية وأبراج مراقبة البنية التحتية والطائرات بدون طيار المؤسسية الثقيلة على محركات IP رقمية جاهزة للشبكات. تقوم النوى المزودة بدوائر ASIC أصلية بتحويل بيانات المستشعر داخليًا إلى تدفقات فيديو قياسية H.264 أو H.265 مغلفة في ملفات تعريف RTSP (بروتوكول البث في الوقت الفعلي) أو ONVIF. ينتقل الفيديو الرقمي عبر طبقات Ethernet الفيزيائية القياسية (مثل موصلات RJ45 أو المغناطيسيات منخفضة الارتفاع) مباشرة إلى أنظمة إدارة الفيديو (VMS). تقوم تطبيقات ASIC المتقدمة بتضمين بيانات القياس الإشعاعي المتزامنة أو بيانات تتبع الهدف الوصفية مباشرة داخل تدفق الشبكة عبر حزم بيانات KLV (المفتاح-الطول-القيمة)، مما يجعل الكابلات المنفصلة عالية النطاق الترددي غير ضرورية.
الواجهات الرقمية المباشرة الأصلية (MIPI-CSI-2، USB 3.0، LVDS): تتطلب أنظمة الروبوتات الذاتية، وطائرات الزراعة الذكية بدون طيار، وأنظمة التعرف على الأهداف بالذكاء الاصطناعي الطرفي بيانات إشعاعية كاملة بدقة 14 بت أو 16 بت تُسلَّم دون أي تشوهات ضغط مباشرة إلى عتاد الحوسبة المدمجة (مثل NVIDIA Jetson Orin أو Raspberry Pi CM4 أو مسرعات الذكاء الاصطناعي Hailo-8). تتصل وصلات MIPI-CSI-2 المباشرة مباشرة بواجهة الكاميرا التسلسلية لشرائح النظام المضيفة (SoCs)، متجاوزة اختناقات جسر USB ومقللة أحمال وحدة المعالجة المركزية المضيفة. يمكن للمطورين سحب البيانات الإشعاعية الخام مباشرة إلى مصفوفات OpenCV أو نماذج التعلم العميق TensorRT، مما يتيح التنفيذ الطرفي الفوري لكشف البشر القائم على YOLO، وتجزئة اشتعال الحرائق، وروتينات الهبوط الذاتي.
للحصول على إعداد السجلات منخفضة المستوى، والأوامر التسلسلية، وتفاصيل التكامل عبر لوحات حاملة مدمجة مخصصة، راجع دليلنا الشامل دليل تكامل وحدة الأشعة تحت الحمراء غير المبردة.
مقارنة عتاد OEM: النوى الصناعية 384×288 مقابل 640×512
لتلبية المتطلبات التشغيلية المتفاوتة بين وزن النظام والمدى البصري والميزانية، تتمحور نوى VOx غير المبردة بحجم بكسل 12µm حول تكوينين أساسيين للمصفوفة: الدقة القياسية 384×288 والدقة العالية 640×512. يتضمن الاختيار بين هاتين الدقتين موازنة عدد البكسلات مقابل كتلة الحمولة، وتبديد الطاقة الحرارية، والفتحة البصرية اللازمة للتطبيق المستهدف.
| معلمة المواصفة | وحدة مصغرة غير مبردة 384×288 | وحدة ASIC غير مبردة 640×512 |
|---|---|---|
| تباعد بكسلات الكاشف | 12 ميكرومتر | 12 ميكرومتر |
| دقة FPA | 384 × 288 (110,592 بكسلًا مكانيًا) | 640 × 512 (327,680 بكسلًا مكانيًا) |
| النطاق الطيفي | 8ميكرومتر إلى 14ميكرومتر (LWIR) | 8ميكرومتر إلى 14ميكرومتر (LWIR) |
| الحساسية الحرارية (NETD) | ≤ 40mK (عند 25°C، F/1.0، 50Hz) | ≤ 40mK (البنى عالية الحساسية ≤ 30mK) |
| واجهات العتاد | CVBS تناظري، ناقل متعدد الأطراف Hirose/Molex | RJ45 (Ethernet IP)، RTSP، خرج مزدوج CVBS |
| القدرات الإشعاعية | قياس نقطي/مساحي/خطي فوري عبر الإنترنت | قياس إشعاعي متكامل عن بعد وتراكب فيديو |
| معدلات الإطارات الأصلية | 25 هرتز / 50 هرتز | 25 هرتز / 30 هرتز / 50 هرتز / 60 هرتز |
| ملف التكامل المستهدف | طائرات بدون طيار فائقة الصغر، محاور دقيقة، أنظمة رؤية منظور أول | محاور جوية مؤسسية، فحص صناعي |

وحدة كاميرا حرارية غير مبردة 384×288 مصغرة للطائرات بدون طيار
وحدة قياس درجة الحرارة بالتصوير الحراري بالأشعة تحت الحمراء من سلسلة MINI هي نواة تصوير حراري فائقة الصغر وعالية الدقة مصممة خصيصًا للتطبيقات ذات قيود التكامل الفيزيائي الضيقة. مبنية حول كاشف VOx غير مبرد بحجم بكسل 12µm يعمل في نطاق الموجات من 8µm إلى 14µm، وتوفر خرجًا حراريًا عالي الدقة 384×288 مقترنًا بمعالجة إشعاعية مدمجة. تقدم النواة قياسات درجة حرارة فورية للنقاط والخطوط والمساحات مع انجراف حراري منخفض عبر درجات حرارة تشغيل واسعة.
صُممت مع ناقلات خرج متعددة الأطراف متعددة الاستخدامات تدعم تغذية فيديو CVBS تناظرية، وتتكامل وحدة MINI 384×288 بسلاسة في المحاور الجوية الصغيرة، ومنظومات الرؤية الآلية المدمجة، والطائرات بدون طيار الدقيقة، وأدوات الفحص المحمولة. تساعد بصمتها الصغيرة واستهلاكها المنخفض للطاقة في الحفاظ على سعة الحمولة ومدة الطيران دون التضحية بمدى الكشف.
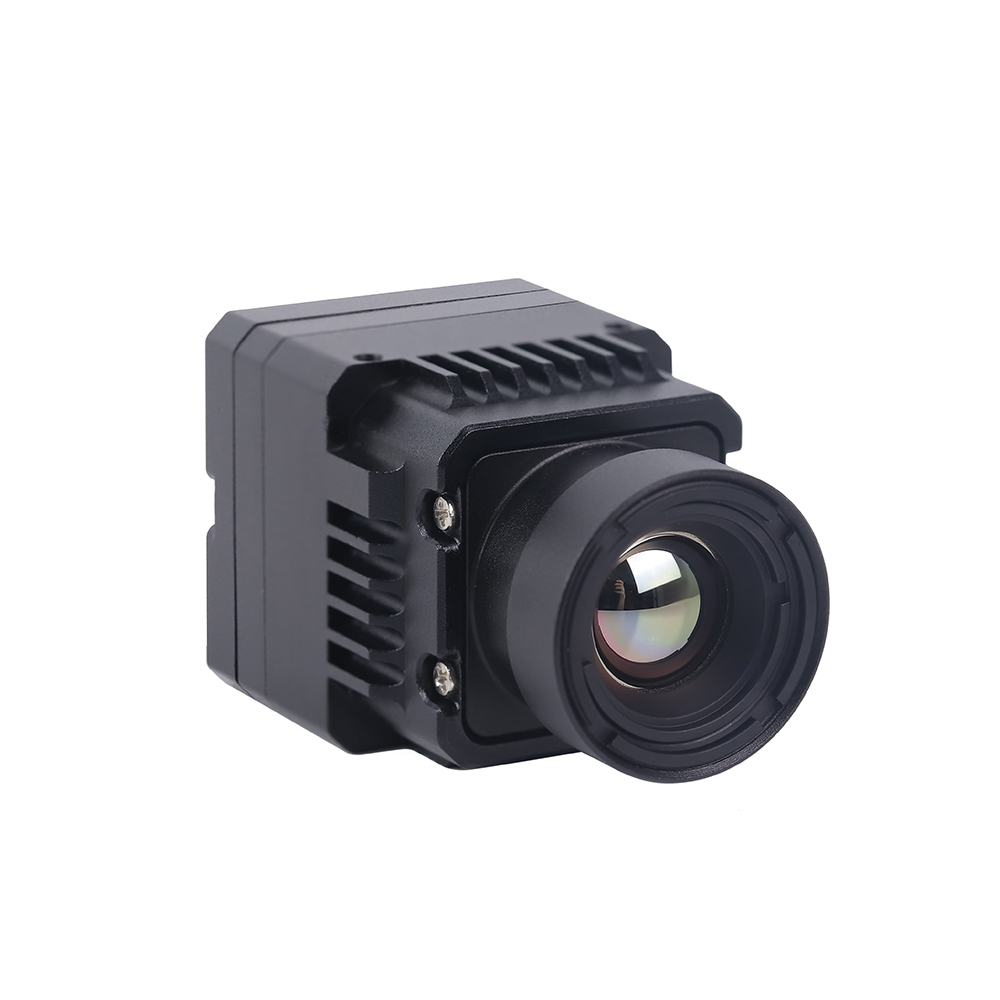
وحدة كاميرا مستشعر حراري غير مبردة 640×512 بالأشعة تحت الحمراء RJ45 CVBS RTSP IP
توفر وحدة كاميرا التصوير الحراري بالأشعة تحت الحمراء المصغرة غير المبردة 640×512 ASIC تصويرًا حراريًا عالي الدقة عبر مصفوفة مستوى بؤري متقدمة بحجم بكسل 12µm مقترنة بمعالج ASIC عتادي مخصص. مع 327,680 بكسل قياس فردي، تميز هذه النواة التفاصيل البنيوية الدقيقة والتغيرات الحرارية الصغيرة على مسافات مراقبة ممتدة. ينفذ ASIC المدمج ضغط فيديو مسرعًا عتاديًا، ويبث فيديو شبكة H.264/H.265 RTSP منخفض الكمون عبر إيثرنت RJ45 قياسي، إلى جانب خرج CVBS تناظري متزامن.
هذه القدرة ثنائية الواجهة تجعلها مناسبة بقوة لأنظمة الطائرات المسيّرة المؤسسية، ومراقبة المحيط الذكية، والمنصات الروبوتية التي تتطلب الامتثال لشبكة ONVIF والبث المباشر إلى أنظمة إدارة الفيديو القائمة. للمطورين الذين ينشئون منصات كهروبصرية متعددة المستشعرات (EO/IR)، تعمل هذه الوحدة بشكل موثوق إلى جانب أجهزة المراقبة بعيدة المدى، مثل منظار الاستطلاع العسكري, ، لإنشاء تغطية تتبع مستمرة نهارًا وليلاً.
المخطط الهندسي: دمج النوى 12 ميكرومتر في الطائرات بدون طيار والمحاور والذكاء الاصطناعي الطرفي
يتطلب دمج نواة مدمجة غير مبردة بحجم 12 ميكرومتر في محور فرشاتي متعدد المحاور أو روبوت متحرك ذاتي القيادة موازنة الإدارة الحرارية، وتحسين مركز الثقل، وعزل الضوضاء الإلكترونية.
تبديد الحرارة بالتوصيل الحراري مقابل تجاويف الهواء بالحمل الحراري: تعتمد الميكروبولومترات غير المبردة على استقرار درجة الحرارة الداخلية للحفاظ على تصحيحات البكسل الدقيقة ومنع الانجراف الحراري. أثناء التشغيل النشط، تستهلك وحدة حرارية بحجم 12 ميكرومتر ولوحات المعالجة المرافقة لها بين 0.8 واط و2.5 واط من الطاقة المستمرة. داخل حمولة محورية كروية محكمة الإغلاق بمعيار IP67، يكون تدفق الهواء الداخلي شبه معدوم. الاعتماد على الحمل الحراري السلبي داخل حيز الهواء المحصور سيؤدي إلى تراكم الحرارة، مما يرفع درجة حرارة المستشعر ويتجاوز حدود المعايرة الداخلية لدائرة القراءة المتكاملة (ROIC).
لإنشاء مسار حراري فعال، يجب على المهندسين الميكانيكيين إنشاء مسارات تبريد توصيلية مباشرة. يجب ربط الهيكل الخلفي للوحدة الحرارية ميكانيكيًا بهيكل المحور الخارجي المصنوع من الألومنيوم (عادةً ألومنيوم 6061-T6 أو 7075-T6) باستخدام حشوة فجوة حرارية عالية التوصيل (موصلية حرارية k ≥ 5.0 واط/م·كلفن) مضغوطة إلى 20%–30% من سمكها الأصلي. يعمل الغلاف الخارجي المصنوع من الألومنيوم كمشتت حراري، مما يسمح لتدفق الهواء الناتج أثناء الطيران أو حركة المركبات بسحب الحرارة بعيدًا عن النواة. يحافظ هذا التثبيت الحراري على الميكروبولومتر ضمن حدود التشغيل الآمنة (-40 درجة مئوية إلى +80 درجة مئوية) ويقلل من تكرار دورات إعادة المعايرة.
ضبط مركز الثقل (CG) وتحديد حجم محرك المحور: يتطلب توازن المحور الفرشاتي مطابقة مركز ثقل الحمولة مع محوري الميل والالتفاف المتقاطعين لمجموعة المحرك. تؤدي الأطوال البؤرية المخفضة للأنظمة البصرية بحجم 12 ميكرومتر إلى براميل عدسات أقصر. وهذا يزيح الكتلة الفيزيائية للعدسة أقرب إلى قاعدة تثبيت النواة، مما يقلل من عزم القصور الذاتي الدوراني للحمولة. يتيح هذا القصور الذاتي المنخفض للمكاملين استخدام محركات محورية أصغر وأخف وزنًا (على سبيل المثال، التخفيض من محرك 2806 إلى محرك 2204 أو 2208). يقلل هذا التصغير من استهلاك الطاقة الساكنة عبر لوحة تثبيت المحور، ويمنع ارتفاع حرارة المحرك، ويوفر وزنًا لبطاريات طيران أكبر. لتكوينات الطائرات المسيّرة المؤسسية والتكتيكية التي تتطلب أنظمة متعددة المراوح محسّنة وحمولات مخصصة، راجع خيارات التكامل الاحترافية عبر أوبسيتيك.
التدريع الكهرومغناطيسي وتخفيف التداخل الكهرومغناطيسي: تكتشف وحدات الكاميرا الحرارية تغيرات دقيقة في المقاومة والتيار، مما يجعلها حساسة للتداخل الكهرومغناطيسي (EMI). يمكن لحلقات التبديل عالية التيار من وحدات التحكم الإلكترونية في سرعة الطائرات المسيّرة (ESCs)، وأجهزة الإرسال اللاسلكية عالية التردد (مثل وصلات 915 ميجاهرتز أو 1.2 جيجاهرتز أو 5.8 جيجاهرتز)، ومجالات المحركات الفرشاتية أن تُحدث ضوضاء عالية التردد في مستويات طاقة المستشعر. تظهر هذه الضوضاء غالبًا على الشاشة على شكل نطاقات أفقية متدحرجة، أو تأثيرات ميكروفونية، أو تشوهات نمط ضوضاء ثابت.
لمنع تدهور الإشارة، ينبغي على مصممي الأنظمة تطبيق ثلاث ممارسات رئيسية للعزل الكهربائي:
- ⚙️ مسارات طاقة نظيفة ومعزولة: قم بتغذية وحدة الكاميرا الحرارية من منظم منخفض التسرب (LDO) مخصص فائق الانخفاض في الضوضاء، معزول عن بطارية الطيران الرئيسية بواسطة مرشح تموج LC متعدد المراحل، مع إبقاء إجمالي تموج جهد التغذية أقل من 10mV إلى 15mV من الذروة إلى الذروة تحت خطوات خنق المحرك الكاملة.
- ⚙️ توجيه محمي عالي المرونة: عند توجيه خطوط CVBS أو خطوط MIPI/Ethernet الرقمية عبر حلقات انزلاق مستمرة عبر محاور دوران بزاوية 360 درجة، حدد أزواج أسلاك محورية دقيقة مغلفة بضفيرة نحاسية مطلية بالقصدير لمنع تحريض عابر طور المحرك.
- ⚙️ كبت الفريت وتأريض الهيكل: قم بدمج خرزات فريت سطحية عريضة النطاق عبر خطوط الإدخال المجاورة مباشرة لرأس تزاوج الحزام، مع ضمان احتفاظ علبة الألومنيوم الخاصة بالوحدة بربط كهربائي منخفض المعاوقة بأرضية هيكل الطائرة.
معايرة الإشارة: NUC والعمليات بدون غالق وكبح الضوضاء
بسبب الاختلافات التصنيعية المجهرية في أغشية أكسيد الفاناديوم، تُظهر البكسلات الفردية عبر مصفوفة المستوى البؤري غير المبردة اختلافات طفيفة في المقاومة الأساسية واستجابة درجة الحرارة. وبدون تصحيحات فورية، تنتج صورة المستشعر الخام مستويات عالية من ضوضاء النمط الثابت (FPN)، مما يحجب الفروق الحرارية الدقيقة تحت حجاب ثابت من الشوائب البصرية. ويتطلب الحفاظ على وضوح الصورة تصحيحًا نشطًا لعدم الانتظامية (NUC).
تاريخيًا، اعتمدت النوى الحرارية على مصراع معايرة ميكانيكي يُدار بواسطة ملف لولبي مصغر. عندما تنجرف درجات الحرارة المحيطة (يُكتشف ذلك عادةً عبر ثرمستورات مدمجة عندما تكون ΔT ≥ 0.5°C إلى 1.0°C)، تُغلق الكاميرا المصراع الميكانيكي لفترة وجيزة تتراوح بين 100ms و300ms. ولأن الوجه الداخلي لشفرة المصراع يوفر مرجعًا موحدًا للجسم الأسود، تلتقط الكاميرا إطارًا مرجعيًا، وتحسب أخطاء إزاحة البكسل الحالية، وتحدّث سجلات المعايرة الخاصة بها، ثم تعيد الفتح. ورغم بساطة المصراع الميكانيكي وموثوقيته، فإنه يطرح تحديات تشغيلية واضحة في تطبيقات الطيران والروبوتات:
- ⚙️ تجميد الفيديو أثناء المناورات الحرجة: تؤدي معايرة المصراع إلى تجميد بث الفيديو لحظيًا. وإذا حدث ذلك أثناء طيران الطائرة بدون طيار عالي السرعة على ارتفاع منخفض، أو أثناء عمليات الاستهداف اليدوي، أو أثناء تفادي العوائق الآلي، فإن الفقدان القصير للبيانات البصرية قد يُخل بحلقات التحكم أو يتسبب في تفويت الاكتشافات.
- ⚙️ التآكل الميكانيكي وقابلية التأثر بالصدمات العالية: تحتوي الملفات اللولبية على أجزاء متحركة تتآكل بمرور الوقت، مما يقلل من متوسط الوقت بين الأعطال (MTBF) للنظام. كما أن الصدمات الميكانيكية العالية، مثل تلك الناتجة عن الهبوط الجوي القاسي أو اجتياز التضاريس الوعرة، قد تُعطل آلية المصراع.
للتغلب على هذه القيود، تدمج وحدات 12µm الحرارية المتقدمة تصحيح عدم الانتظامية القائم على المشهد (SBNUC). يستبدل SBNUC المصراع الميكانيكي بمعايرة رياضية تعمل باستمرار على معالج الإشارات الرقمية المدمج (DSP) أو الدائرة المتكاملة محددة التطبيق (ASIC). تحلل الخوارزمية الاختلافات الإحصائية عبر المشهد البصري المتحرك بمرور الوقت، فتفصل ضوضاء الكاشف الثابتة عالية التردد عن ديناميكيات المشهد الحقيقية المتغيرة. ومن خلال الضبط المستمر لمصفوفات الكسب والإزاحة رياضيًا، يوفر SBNUC تغذية حرارية غير منقطعة دون مكونات ميكانيكية متحركة.
بالإضافة إلى خطوط معالجة NUC، تطبّق الوحدات مرشحات رقمية لتعظيم تباين الصورة. يمزج الترشيح الزمني الإطارات المتتالية لكبح الضوضاء الحرارية عالية التردد دون التسبب في ضبابية الحركة على الأهداف المتحركة. تعمل المرشحات المكانية على تنعيم ضوضاء البكسلات الدقيقة مع زيادة حدة انتقالات الحواف، مما يضمن بروز الحواف الهيكلية وملامح المركبات والأهداف البشرية بوضوح مقابل الخلفيات الطبيعية المعقدة.
الأسئلة الشائعة للهندسة الصناعية
Why choose a 12um thermal camera module over older 17um cores for drones and custom builds?
- ✅ Focal Length Shrink: The optical focal length required to reach an identical Instantaneous Field of View (IFOV) decreases by roughly 30% when pixel pitch moves from 17µm down to 12µm.
- ✅ Lens Mass Slashed by Over 50%: Because clear aperture diameter scales linearly with focal length, volumetric mass decreases cubically, trimming lens assembly weight by over half and drastically lowering gimbal moment of inertia.
- ✅ Extended Flight Endurance: Smaller lenses and lightweight brushless motors diminish airborne power draw, freeing valuable platform payload margins for extra battery capacity.
- ✅ Maintained DRI Metrics: High-performance VOx sensor thin-films keep thermal sensitivity ratings below 40mK, ensuring that Detection, Recognition, and Identification ranges remain sharp despite smaller physical pixel collection areas.
How do industrial-grade 12um thermal modules compare to budget DIY cores from marketplaces like AliExpress?
- ✅ Thermal Sensitivity & Stability: Cheap DIY sensors often carry high NETD values (≥ 60mK to 100mK) and display noticeable fixed-pattern noise drift across modest ambient temperature changes. Industrial modules maintain NETD ratings below 40mK, pairing on-sensor thermistors with factory-calibrated polynomial tables to prevent thermal drift.
- ✅ Fluid Frame Rates: Low-cost DIY alternatives are often throttled to 9 Hz or lower due to export restrictions or slow bus processing. Industrial modules offer fluid 25 Hz, 30 Hz, 50 Hz, or 60 Hz frame rates, essential for real-time target tracking and drone flight controls.
- ✅ True Radiometric Accuracy: True industrial cores provide per-pixel calibrated temperature extraction with precise corrections for atmospheric transmission and target emissivity. Budget offerings typically deliver only compressed 8-bit visual images with uncalibrated pseudocolor palettes.
- ✅ Flexible System Interfaces: Industrial platforms feature standard protocols including low-latency analog CVBS, RTSP over RJ45 Ethernet, and direct MIPI-CSI-2. Cheap modules are commonly limited to slow, non-isolated USB UVC implementations with high jitter.
- ✅ Long-Term OEM Support: OEM modules come complete with comprehensive C/C++, ROS (Robot Operating System), and Python SDKs, paired with extensive engineering documentation and multi-year production lifecycle support.
How difficult is it to integrate a 12um thermal core into an existing system or flight controller?
- ⚙️ For Analog FPV Integration: Modules equipped with dedicated CVBS pins require only a regulated DC power feed (typically 3.3V to 12V, depending on module regulation) and a two-wire connection (Ground and Signal) spliced into your analog or digital HD video transmitter (VTX). This setup streams thermal video to ground stations immediately with zero software overhead.
- ⚙️ For Linux / Edge AI Integration (e.g., NVIDIA Jetson, Raspberry Pi): Cores supporting USB 3.0 or MIPI-CSI-2 stream raw 14-bit frames straight into Linux V4L2 (Video4Linux2) driver frameworks. Developers can ingest frames directly into OpenCV matrices, applying custom colormaps or feeding normalized raw data into YOLO detection models without format conversion.
- ⚙️ For Networked Drone Payloads: Modules featuring dedicated ASIC processors convert raw frames directly to standard H.264/H.265 RTSP streams over RJ45 Ethernet. Mission software simply reads the video URL (rtsp://192.168.1.xxx/stream0), while standard UART/RS-232 serial connections allow flight controllers to send Pelco-D, Sony-VISCA, or custom hex commands to adjust palettes, digital zooms, and NUC routines on the fly.
📚 المراجع والقراءات الإضافية
- المعيار الصناعي: ويكيبيديا التصوير الحراري
- Drone & Payload Integration Partner: أوبسيتيك
- Hardware Core Selection: وحدة كاميرا حرارية غير مبردة 384×288 مصغرة للطائرات بدون طيار
- High-Resolution Network Solutions: Uncooled Infrared RJ45 CVBS RTSP IP 640×512 ASIC Thermal Sensor Module
- Related Field Reconnaissance Systems: Wielofunkcyjne Lornetki na Podczerwień (Military Observation Systems)
- Related Engineering Integration Manual: Руководство по интеграции неохлаждаемых модулей (Uncooled Integration Guide)
- Related Optical Design Guide: Jak wybrać najlepszy moduł kamery termowizyjnej (Compact Sensor Selection)





