









Radiometryczny moduł kamery termowizyjnej: integracja OEM i przewodnik po surowych danych temperaturowych
24 września 2026
Lekki moduł termowizyjny do dronów: rozwiązania OEM dla konstrukcji poniżej 250 g
29 września 2026
Przewodnik po module kamery termowizyjnej 12um: Wysokorozdzielcze rdzenie OEM do dronów i systemów wizyjnych
Projektowanie systemów obrazowania termowizyjnego trwale przesunęło się w kierunku zredukowanych architektur sensorów. Ponieważ profile misji w bezzałogowych statkach powietrznych (UAV), bezobsługowych czujnikach naziemnych, ładunkach robotycznych i autonomicznym widzeniu maszynowym wymagają agresywnej optymalizacji rozmiaru, masy, mocy i kosztu (SWaP-C), moduł kamery termowizyjnej 12um stał się definitywnym przemysłowym punktem odniesienia. Dzięki zmniejszeniu rozstawu pikseli ze starszych architektur 17µm do 12µm, inżynierowie optycy mogą integrować obiektywy o znacznie krótszych ogniskowych, aby osiągnąć identyczną lub lepszą rozdzielczość przestrzenną i chwilowe pole widzenia (IFOV). To fundamentalne zmniejszenie optyczne drastycznie redukuje fizyczną objętość i masę drogich elementów germanowych, umożliwiając systemom utrzymanie zdolności wykrywania, rozpoznawania i identyfikacji (DRI) dalekiego zasięgu w ultrakompaktowych ładunkach dronów i mikrogimbalach.
Jednak przejście na mniejszy rozstaw pikseli wymaga rozwiązania poważnych ograniczeń inżynieryjnych. Gdy powierzchnia piksela spada z 289 µm² (rozstaw 17µm) do 144 µm² (rozstaw 12µm), padający strumień fotonów na detektor zmniejsza się o około 50%. Kompensacja tej fizycznej utraty wychwytywania energii bez pogarszania różnicy temperatur równoważnej szumowi (NETD) wymaga zaawansowanego wytwarzania cienkowarstwowego tlenku wanadu (VOx), niższego szumu podłogowego układu odczytu (ROIC) oraz zaawansowanych algorytmów korekcji niejednorodności (NUC). Ten kompleksowy przewodnik inżynieryjny dostarcza kompletny podręcznik integracji dla inżynierów systemów, integratorów ładunków i deweloperów OEM wybierających i wdrażających wysokorozdzielcze niechłodzone mikrobolometry 12µm na platformach lotniczych i autonomicznych systemach wizyjnych.
Spis treści
- 👉 Fizyczna zmiana: Dlaczego 12µm dominuje w obrazowaniu podczerwonym nowej generacji
- 👉 Architektury sensorów i potoki pomiaru radiometrycznego
- 👉 Protokoły interfejsów i potoki transmisji wideo
- 👉 Porównanie sprzętu OEM: Rdzenie przemysłowe 384×288 vs. 640×512
- 👉 Plan inżynieryjny: Integracja rdzeni 12µm w UAV, gimbalach i Edge AI
- 👉 Kalibracja sygnału: NUC, praca bez migawki i tłumienie szumów
- 👉 Często zadawane pytania z zakresu inżynierii przemysłowej
Fizyczna zmiana: Dlaczego 12µm dominuje w obrazowaniu podczerwonym nowej generacji
Gwałtowne przejście w kierunku moduł kamery termowizyjnej 12um jest zakorzenione w fundamentalnej fizyce optycznej i skalowaniu optomechanicznym. W niechłodzonych pasmach długofalowej podczerwieni (LWIR) obejmujących zakres od 8µm do 14µm, rozdzielczość próbkowania przestrzennego jest ściśle określona przez rozstaw pikseli detektora (oznaczany jako d). Chwilowe pole widzenia (IFOV), które określa kątowy zasięg odwzorowany na pojedynczy piksel w danej odległości, wyraża się zależnością:
IFOV = d / f
gdzie d reprezentuje wymiar fizyczny piksela detektora, a f to ogniskowa obiektywu obrazującego. Przy zmniejszeniu fizycznego rozstawu pikseli z poprzedniej normy przemysłowej 17µm do 12µm, osiągnięcie identycznej rozdzielczości przestrzennej (IFOV) wymaga ogniskowej optycznej dokładnie o 29,4% krótszej. Na przykład, gdy sensor 17µm wymaga obiektywu o ogniskowej 35mm do rozróżnienia określonego celu kątowego, sensor 12µm osiąga dokładnie tę samą rozdzielczość celu przy obiektywie 25mm.
Ta redukcja optyczna ma bezpośrednie, nieliniowe konsekwencje dla fizycznej objętości, masy i kosztu listy materiałów (BOM) całego ładunku. W systemach termowizyjnych optyka podczerwona nie wykorzystuje standardowego szkła optycznego typu crown, ponieważ dwutlenek krzemu jest całkowicie nieprzezroczysty dla promieniowania długofalowego. Zamiast tego systemy muszą używać drogiego, toczonego diamentowo polikrystalicznego germanu (Ge), szkieł chalkogenidowych lub selenku cynku (ZnSe). Fizyczna średnica apertury czynnej (D) soczewki jest definiowana przez jej ogniskową i jasność optyczną (liczbę przysłony):
D = f / (F/#)
Ponieważ apertura czynna skaluje się liniowo z ogniskową, utrzymanie jasnej przysłony F/1.0 w systemie 12µm zmniejsza wymaganą średnicę soczewki o prawie 30%. Ponieważ masa objętościowa sferycznej lub asferycznej soczewki germanowej skaluje się sześciennie względem jej wymiarów liniowych, skrócenie ogniskowej z 35 mm do 25 mm może zredukować całkowitą masę elementu soczewki z około 110 gramów do poniżej 48 gramów. W bezzałogowych systemach powietrznych, gdzie masa ładunku bezpośrednio determinuje tempo rozładowania akumulatora i czas lotu, redukcja masy optyki o ponad 55% stanowi znaczący skok wydajności.
Poza oszczędnością samej masy, mniejsza bezwładność cieplna mniejszych profili szklanych umożliwia szybszą pasywną atermalizację w szerokim zakresie temperatur roboczych (-40°C do +80°C). Duże optyki germanowe wykazują wysokie współczynniki termo-optyczne (dn/dT ≈ 396 × 10⁻⁶ / °C przy 10,6 µm), co powoduje poważne rozogniskowanie przy wahaniach temperatury otoczenia, chyba że wprowadzi się ciężkie mechaniczne tubusy ogniskujące lub złożone bimetaliczne tuleje kompensacyjne. Obiektywy 12µm o krótszej ogniskowej znacząco redukują przemieszczenie płaszczyzny ogniskowej spowodowane zmianami termicznymi otoczenia, zapewniając stabilny obraz odporny na dryf ostrości podczas wznoszeń na dużą wysokość i szybkich profili zniżania.
Jednak miniaturyzacja optyczna wprowadza wyzwania inżynieryjne związane z limitami dyfrakcyjnymi. Średnica centralnego maksimum dyfrakcyjnego (plamki Airy'ego) w niechłodzonych pasmach podczerwieni jest obliczana według standardowego kryterium dyfrakcyjnego Rayleigha:
d_Airy = 2,44 · λ · (F/#)
Zakładając medianę długości fali LWIR (λ) wynoszącą 10 µm i standardową jasną przysłonę obiektywu F/1.0, średnica plamki Airy'ego wynosi 24,4 µm. Na starszym sensorze 17µm plamka dyfrakcyjna pokrywa około 1,4 piksela. Na nowoczesnym sensorze 12µm ta sama plamka dyfrakcyjna obejmuje ponad dwa pełne piksele. W konsekwencji systemy pracujące w technologii 12µm zbliżają się do teoretycznej bariery dyfrakcyjnej. Ta rzeczywistość optyczna dyktuje, że elementy optyczne dla modułów 12µm nie mogą opierać się na optyce niższej klasy. Wymagają one precyzyjnie obrabianych, toczonych diamentowo asferycznych soczewek germanowych z twardymi powłokami węglowymi (DLC) zoptymalizowanymi pod kątem wysokiej wydajności funkcji przenoszenia modulacji (MTF) przy przestrzennej częstotliwości Nyquista sensora:
f_Nyquist = 1 / (2d) = 1 / (2 · 0,012 mm) ≈ 41,67 lp/mm
Jeśli zespół optyczny nie rozdziela kontrastu przy 42 parach linii na milimetr, teoretyczna korzyść z przejścia na rdzeń 12µm zostaje utracona na rzecz rozmycia optycznego. Dlatego nowoczesna konstrukcja niechłodzonego rdzenia 12µm wymaga dopasowania sensora do wysokowydajnych tubusów optycznych zaprojektowanych specjalnie w celu zapobiegania degradacji MTF w całym polu widzenia.
Architektury sensorów i potoki pomiaru radiometrycznego
Nieschładzane matryce detektorów podczerwieni (FPA) opierają się na materiałach mikrobolometrycznych, które wykazują mierzalne zmiany rezystancji elektrycznej pod wpływem pochłoniętego promieniowania podczerwonego. Na rynkach obronnych, przemysłowych i konsumenckich dominują dwa materiały stosowane w produkcji detektorów: Tlenek wanadu (VOx) i Krzem amorficzny (a-Si).
W wysokowydajnych zastosowaniach OEM preferowanym materiałem półprzewodnikowym jest tlenek wanadu. Podstawowym parametrem określającym wydajność bolometru jest temperaturowy współczynnik rezystancji (TCR), zdefiniowany matematycznie jako:
TCR = (1 / R) · (dR / dT)
Mikrobolometry z tlenku wanadu wykazują doskonały TCR wynoszący od -2% do -3% na kelwin w temperaturze pokojowej, a także niższy poziom szumu 1/f (migotania) w porównaniu z krzemem amorficznym. Ta wyższa czułość sygnału ma kluczowe znaczenie przy projektowaniu piksela 12µm. Ponieważ piksel 12µm wychwytuje jedynie około połowy strumienia fotonów piksela 17µm, materiał musi przekształcać energię cieplną w zmianę rezystancji elektrycznej przy minimalnym szumie wewnętrznym. Najnowocześniejsze rdzenie VOx 12µm regularnie osiągają czułość termiczną na poziomie różnicy temperatur równoważnej szumowi (NETD) ≤ 40mK (przy F/1.0, 300K i częstotliwości odświeżania 50Hz), a wybrane rdzenie wysokiej klasy osiągają NETD ≤ 30mK. Więcej informacji technicznych na temat zjawisk fizycznych w podczerwieni i historii radiometrycznego obrazowania termicznego można znaleźć w kompleksowym przeglądzie termografii w Wikipedii.
Aby przekształcić mikroskopijne zmiany rezystancji w użyteczną wizualną i ilościową mapę termiczną, matryca detektorów jest bezpośrednio łączona z układem odczytu CMOS (ROIC). Układ ROIC próbkuje każdy pojedynczy piksel w całej matrycy za pomocą niskoszumnych kondensatorów całkujących, digitalizując małe prądy analogowe na wysokorozdzielcze surowe wartości cyfrowe (DN), zwykle w zakresie dynamiki 14-bitowej lub 16-bitowej.
Architektura przetwarzania opiera się na dedykowanej wieloetapowej sekwencji sprzętowej:
- ⚙️ Konwersja analogowo-cyfrowa: Układ ROIC całkuje prądy pikseli w ultrakrótkich oknach czasowych (zazwyczaj od 20µs do 60µs na wiersz), wyprowadzając wysokiej jakości 14-bitowe lub 16-bitowe niekalibrowane wartości surowe za pośrednictwem niskoszumnych różnicowych linii cyfrowych.
- ⚙️ Korekcja niejednorodności (NUC): Sprzęt FPGA/ASIC na pokładzie stosuje indywidualne rejestry wzmocnienia i offsetu pobrane z fabrycznych tabel kalibracyjnych (LUT) w celu wyeliminowania przestrzennego szumu stałego na złączach półprzewodnikowych.
- ⚙️ Maskowanie wadliwych pikseli: Matryce mikrobolometryczne o dużej gęstości z natury zawierają drobne defekty pikseli. Układy identyfikacji wadliwych pikseli wykrywają elementy martwe, nasycone lub migoczące względem progów dynamicznych, obliczając w czasie rzeczywistym ważone bikubiczne interpolacje przestrzenne.
- ⚙️ Radiometryczna transformacja krzywej Plancka: Rdzeń przekształca skorygowane wartości cyfrowe (DN) na skalibrowany pozorny strumień promieniowania celu za pomocą wielomianowych inwersji prawa promieniowania Plancka w czasie rzeczywistym, z uwzględnieniem wybranej przez operatora emisyjności celu, odległości atmosferycznej, temperatury otoczenia i wilgotności względnej.
- ⚙️ Kompresja zakresu dynamicznego (DRC) i zachowanie krawędzi: Wysoki zakres dynamiczny (14-bitowe radiometryczne wartości liniowe) jest mapowany na standardowe 8-bitowe wyświetlacze wizualne za pomocą adaptacyjnej korekcji plateau, filtrowania bilateralnego i cyfrowego wzmacniania szczegółów (DDE) bez obcinania subtelnych gradientów sceny.
Inżynierowie projektujący kompaktowe narzędzia diagnostyczne, ręczne przyrządy diagnostyczne lub modułowe zasobniki lotnicze mogą dowiedzieć się więcej o kompromisach mechanicznych i optoelektronicznych w naszym szczegółowym przewodniku na temat doboru modułów kamer termowizyjnych do platform mobilnych i kompaktowych.
Protokoły interfejsów i potoki transmisji wideo
Wybór OEM-rdzenia termowizyjnego 12 µm wymaga dopasowania jego interfejsów wyjściowych do awioniki pojazdu nośnego, ograniczeń pierścieni ślizgowych gimbala oraz mocy obliczeniowej systemu pokładowego. Projektanci systemów równoważą trzy główne protokoły komunikacji i transmisji:
Analogowa transmisja CVBS (Composite Video Blanking and Sync): Analogowy sygnał CVBS pozostaje podstawowym interfejsem do sterowania operacyjnego o niskich opóźnieniach. W taktycznych bezzałogowych systemach powietrznych oraz w konfiguracjach pilotażu FPV algorytmy kompresji cyfrowego wideo wprowadzają opóźnienia od 30 ms do ponad 120 ms, co może powodować dezorientację pilota podczas lotu na dużej prędkości i niskiej wysokości. CVBS zapewnia bezpośrednie, nieskompresowane klatki analogowe z opóźnieniami transmisji poniżej 10 ms. Jednak CVBS jest wyłącznie 8-bitowym potokiem wizualizacji z mapowaniem tonalnym; nie może przenosić bezwzględnych danych radiometrycznych temperatury, co ogranicza jego zastosowanie do pilotażu wizualnego i natychmiastowego wykrywania celów.
Strumieniowanie skompresowane Ethernet IP / RTSP: Przemysłowe sieci monitoringu, wieże monitorowania infrastruktury oraz ciężkie przemysłowe UAV opierają się na gotowych do pracy w sieci cyfrowych silnikach IP. Rdzenie wyposażone w natywne sprzętowe układy ASIC konwertują wewnętrznie dane z czujnika na standardowe strumienie wideo H.264 lub H.265 enkapsulowane w profilach RTSP (Real-Time Streaming Protocol) lub ONVIF. Cyfrowe wideo przesyłane jest przez standardowe warstwy fizyczne Ethernetu (takie jak złącza RJ45 lub niskoprofilowe elementy magnetyczne) bezpośrednio do systemów zarządzania wideo (VMS). Zaawansowane implementacje ASIC osadzają zsynchronizowaną telemetrię radiometryczną lub metadane śledzenia celów bezpośrednio w strumieniu sieciowym za pomocą pakietów metadanych KLV (Key-Length-Value), co eliminuje potrzebę stosowania oddzielnych kabli o dużej przepustowości.
Natywne cyfrowe interfejsy bezpośrednie (MIPI-CSI-2, USB 3.0, LVDS): Autonomiczna robotyka, drony inteligentnego rolnictwa i systemy rozpoznawania celów edge AI wymagają pełnych 14-bitowych lub 16-bitowych danych radiometrycznych dostarczanych bez artefaktów kompresji bezpośrednio do wbudowanego sprzętu obliczeniowego (takiego jak akceleratory AI NVIDIA Jetson Orin, Raspberry Pi CM4 lub Hailo-8). Bezpośrednie połączenia MIPI-CSI-2 łączą się wprost z szeregowym interfejsem kamery systemów hosta na chipie (SoC), omijając wąskie gardła mostków USB i zmniejszając obciążenie procesora hosta. Deweloperzy mogą pobierać surowe dane radiometryczne bezpośrednio do tablic OpenCV lub modeli głębokiego uczenia TensorRT, umożliwiając wykonywanie w czasie rzeczywistym na krawędzi detekcji ludzi opartej na YOLO, segmentacji zapłonu ognia i autonomicznych procedur lądowania.
W celu uzyskania szczegółów dotyczących konfiguracji rejestrów niskopoziomowych, poleceń szeregowych i integracji z niestandardowymi wbudowanymi płytami nośnymi zapoznaj się z naszym kompleksowym przewodnikiem integracji niechłodzonego modułu podczerwieni.
Porównanie sprzętu OEM: Rdzenie przemysłowe 384×288 vs. 640×512
Aby spełnić różne wymagania operacyjne dotyczące masy systemu, zasięgu optycznego i budżetu, niechłodzone rdzenie VOx 12 µm są skoncentrowane wokół dwóch głównych konfiguracji matryc: standardowej rozdzielczości 384×288 i wysokiej rozdzielczości 640×512. Wybór między tymi rozdzielczościami wymaga zrównoważenia liczby pikseli z masą ładunku, rozpraszaniem mocy cieplnej i aperturą optyczną wymaganą dla docelowego zastosowania.
| Parametr specyfikacji | Niechłodzony moduł Mini 384×288 | Niechłodzony moduł ASIC 640×512 |
|---|---|---|
| Rozstaw pikseli detektora | 12 µm | 12 µm |
| Rozdzielczość FPA | 384 × 288 (110 592 pikseli przestrzennych) | 640 × 512 (327 680 pikseli przestrzennych) |
| Pasmo spektralne | 8 µm do 14 µm (LWIR) | 8 µm do 14 µm (LWIR) |
| Czułość termiczna (NETD) | ≤ 40 mK (@25°C, F/1.0, 50 Hz) | ≤ 40 mK (wersje o wysokiej czułości ≤ 30 mK) |
| Interfejsy sprzętowe | Analogowe CVBS, wielopinowa magistrala Hirose/Molex | RJ45 (Ethernet IP), RTSP, podwójne wyjście CVBS |
| Możliwości radiometryczne | Pomiar punktowy/powierzchniowy/liniowy online w czasie rzeczywistym | Zintegrowana telemetria radiometryczna i nakładka wideo |
| Natywne częstotliwości klatek | 25 Hz / 50 Hz | 25 Hz / 30 Hz / 50 Hz / 60 Hz |
| Profil integracji docelowej | Ultrakompaktowe UAV, mikrogimbale, FPV | Gimbale lotnicze klasy korporacyjnej, inspekcja przemysłowa |

Niechłodzony moduł kamery termowizyjnej MINI 384×288 do dronów
Moduł pomiaru temperatury termowizyjnej serii MINI to ultrakompaktowy, wysokoprecyzyjny rdzeń termowizyjny zaprojektowany specjalnie do zastosowań z ograniczeniami fizycznej integracji. Zbudowany wokół niechłodzonego detektora VOx 12 µm pracującego w paśmie fal od 8 µm do 14 µm, zapewnia wysokorozdzielczy obraz termiczny 384×288 w połączeniu z wbudowanym przetwarzaniem radiometrycznym. Rdzeń dostarcza pomiary temperatury punktowe, liniowe i powierzchniowe w czasie rzeczywistym z niskim dryftem termicznym w szerokim zakresie temperatur roboczych.
Zaprojektowany z wszechstronnymi wielopinowymi magistralami wyjściowymi obsługującymi analogowe sygnały wideo CVBS, MINI 384×288 integruje się płynnie z małymi gimbalami lotniczymi, kompaktowymi zestawami wizji maszynowej, mikrodronami i ręcznymi narzędziami inspekcyjnymi. Jego minimalne wymiary i niski pobór mocy pomagają zachować pojemność ładunku i wytrzymałość lotu bez poświęcania zasięgu detekcji.
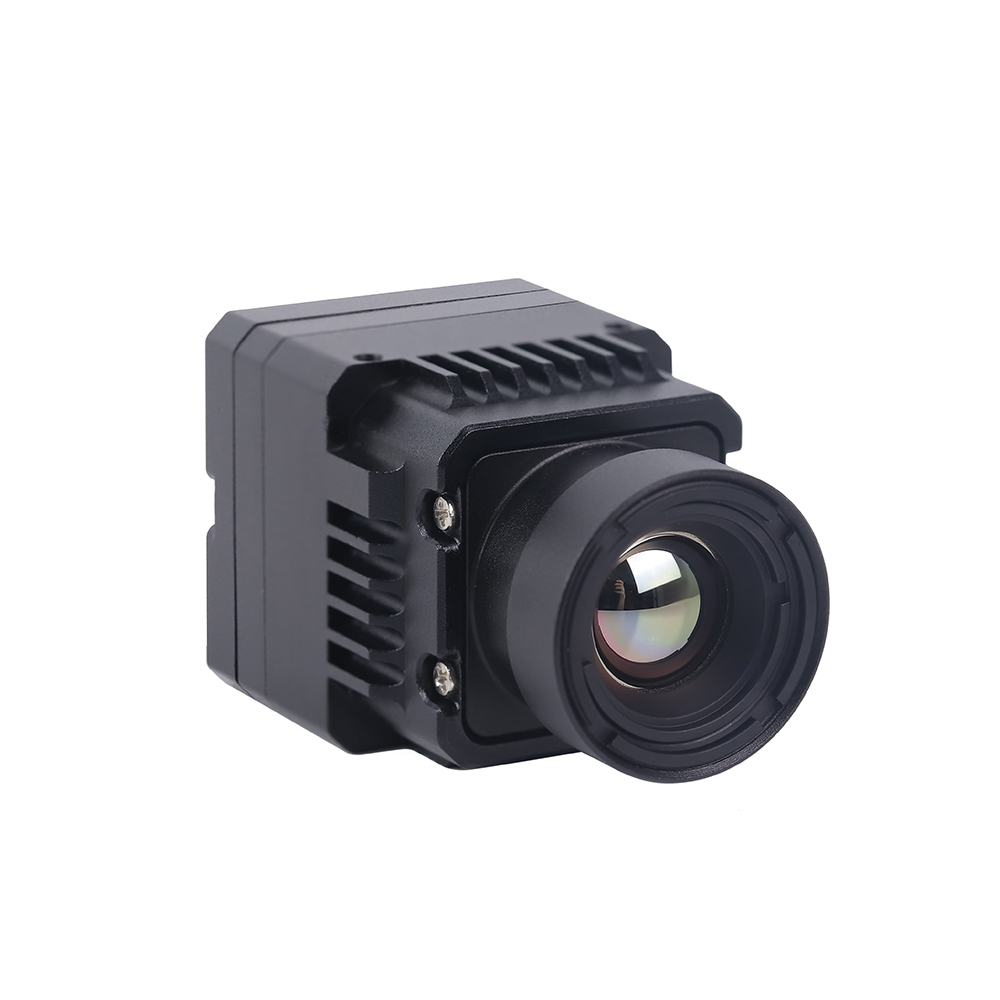
Niekolowana kamera termowizyjna 640×512 RJ45 CVBS RTSP IP
Niechłodzony moduł kamery termowizyjnej Mini 640×512 ASIC zapewnia obrazowanie w podczerwieni o wysokiej rozdzielczości dzięki zaawansowanej matrycy ogniskowej 12 µm sparowanej z dedykowanym sprzętowym procesorem ASIC. Z 327 680 indywidualnymi pikselami pomiarowymi rdzeń ten rozróżnia drobne szczegóły strukturalne i niewielkie różnice temperatur na dużych odległościach. Wbudowany układ ASIC wykonuje sprzętowo przyspieszaną kompresję wideo, przesyłając strumieniowo wideo sieciowe RTSP H.264/H.265 o niskim opóźnieniu przez standardowy Ethernet RJ45, jednocześnie z analogowym wyjściem CVBS.
Ta zdolność obsługi dwóch interfejsów sprawia, że moduł doskonale nadaje się do korporacyjnych systemów dronowych, inteligentnego monitorowania obwodowego oraz platform robotycznych wymagających zgodności sieciowej ONVIF i bezpośredniego strumieniowania do istniejących systemów zarządzania wideo. Dla programistów tworzących wielosensorowe głowice elektrooptyczne (EO/IR) moduł ten działa niezawodnie obok urządzeń obserwacyjnych dalekiego zasięgu, takich jak nasze wojskowe lornetki rozpoznawcze, umożliwiając ciągłe śledzenie w dzień i w nocy.
Plan inżynieryjny: Integracja rdzeni 12µm w UAV, gimbalach i Edge AI
Integracja kompaktowego niechłodzonego rdzenia 12 µm w wieloosiowym gimbalu bezszczotkowym lub autonomicznym robocie mobilnym wymaga zrównoważenia zarządzania termicznego, optymalizacji środka ciężkości oraz izolacji od szumów elektronicznych.
Przewodzące odprowadzanie ciepła a konwekcyjne komory powietrzne: Niechłodzone mikrobolometry wymagają stabilności temperatury wewnętrznej, aby utrzymać dokładną korekcję pikseli i zapobiegać dryftowi termicznemu. Podczas aktywnej pracy moduł termiczny 12 µm wraz z towarzyszącymi płytkami przetwarzającymi pobiera od 0,8 W do 2,5 W mocy ciągłej. Wewnątrz w pełni zamkniętego, uszczelnionego zgodnie z IP67 sferycznego ładunku gimbala przepływ powietrza wewnętrznego jest znikomy. Poleganie na biernej konwekcji w zamkniętej przestrzeni powietrznej spowoduje gromadzenie się ciepła, podnosząc temperaturę czujnika i przekraczając wewnętrzne limity kalibracyjne układu ROIC.
Aby stworzyć skuteczną ścieżkę termiczną, inżynierowie mechanicy muszą zaprojektować bezpośrednie przewodzące trasy odprowadzania ciepła. Tylna obudowa modułu termicznego musi być mechanicznie połączona z zewnętrzną aluminiową obudową gimbala (zazwyczaj aluminium 6061-T6 lub 7075-T6) za pomocą wysokoprzewodzącej termoprzewodzącej podkładki wypełniającej (przewodność cieplna k ≥ 5,0 W/m·K) ściśniętej do 20–30% jej swobodnej grubości. Zewnętrzna aluminiowa powłoka działa jak radiator, umożliwiając przepływowi powietrza generowanemu podczas lotu lub ruchu pojazdu odprowadzanie ciepła z rdzenia. Takie zakotwiczenie termiczne utrzymuje mikrobolometr w bezpiecznych granicach roboczych (od -40°C do +80°C) i zmniejsza częstotliwość cykli rekalibracji.
Strojenie środka ciężkości (CG) i dobór silników gimbala: Wyważenie gimbala bezszczotkowego wymaga dopasowania środka ciężkości ładunku do przecinających się osi pochylenia i przechyłu zespołu silników. Zredukowane ogniskowe układów optycznych 12 µm skutkują krótszymi tubusami obiektywów. Przesuwa to masę fizyczną obiektywu bliżej podstawy montażowej rdzenia, zmniejszając moment bezwładności obrotowej ładunku. Ta mniejsza bezwładność pozwala integratorom na stosowanie mniejszych, lżejszych silników gimbala (na przykład przejście z silnika 2806 na silnik 2204 lub 2208). Ta redukcja rozmiaru zmniejsza statyczne zużycie energii na płycie stabilizacyjnej gimbala, zapobiega przegrzewaniu silników i uwalnia masę na większe akumulatory lotnicze. W przypadku konfiguracji dronów korporacyjnych i taktycznych wymagających zoptymalizowanych układów wielowirnikowych i niestandardowych ładunków, zapoznaj się z profesjonalnymi opcjami integracji poprzez OBSETECH.
Ekranowanie EMI i łagodzenie zakłóceń elektromagnetycznych: Moduły kamer termowizyjnych wykrywają minimalne zmiany rezystancji i prądu, co czyni je wrażliwymi na zakłócenia elektromagnetyczne (EMI). Pętle przełączające o wysokim natężeniu prądu z elektronicznych regulatorów prędkości dronów (ESC), nadajniki telemetryczne wysokiej częstotliwości (takie jak łącza 915 MHz, 1,2 GHz lub 5,8 GHz) oraz pola silników bezszczotkowych mogą indukować szumy wysokiej częstotliwości w płaszczyznach zasilania czujnika. Szumy te często pojawiają się na ekranie jako przesuwające się poziome pasy, efekty mikrofonowe lub artefakty szumu o stałym wzorcu.
Aby zapobiec degradacji sygnału, projektanci systemów powinni wdrożyć trzy główne praktyki izolacji elektrycznej:
- ⚙️ Czyste izolowane szyny zasilania: Zasilaj moduł kamery termowizyjnej z dedykowanego, ultraniskoszumnego regulatora Low Dropout (LDO) odizolowanego od głównej baterii lotniczej wielostopniowym filtrem tętnień LC, utrzymując całkowite tętnienie napięcia zasilania poniżej 10 mV do 15 mV wartości szczytowej przy pełnych skokach przepustnicy silnika.
- ⚙️ Wysokoelastyczne ekranowane prowadzenie przewodów: Podczas prowadzenia linii CVBS lub cyfrowych MIPI/Ethernet przez ciągłe pierścienie ślizgowe wzdłuż osi obrotu 360 stopni, należy stosować pary przewodów mikrokoncentrycznych zamknięte w oplocie z miedzi cynowanej, aby zapobiec indukcji stanów przejściowych faz silnika.
- ⚙️ Tłumienie ferrytowe i uziemienie obudowy: Zintegruj szerokopasmowe koraliki ferrytowe do montażu powierzchniowego na liniach wejściowych bezpośrednio przy złączu wiązki, zapewniając, że aluminiowa obudowa modułu utrzymuje niskoimpedancyjne połączenie elektryczne z masą podwozia statku powietrznego.
Kalibracja sygnału: NUC, praca bez migawki i tłumienie szumów
Ze względu na mikroskopijne różnice produkcyjne w cienkich warstwach tlenku wanadu, poszczególne piksele w niechłodzonej matrycy ogniskowej wykazują niewielkie różnice w rezystancji bazowej i odpowiedzi temperaturowej. Bez korekcji w czasie rzeczywistym surowy obraz z czujnika generuje wysoki poziom szumu stałego (FPN), zasłaniając subtelne różnice termiczne pod statyczną zasłoną artefaktów wizualnych. Utrzymanie klarowności obrazu wymaga aktywnej korekcji niejednorodności (NUC).
Historycznie rdzenie termowizyjne opierały się na mechanicznej przesłonie kalibracyjnej napędzanej miniaturowym elektromagnesem. Gdy temperatura otoczenia ulega zmianie (zwykle wykrywane za pomocą wbudowanych termistorów, gdy ΔT ≥ 0,5°C do 1,0°C), kamera na krótko zamyka mechaniczną przesłonę na 100 ms do 300 ms. Ponieważ wewnętrzna powierzchnia łopatki przesłony zapewnia jednolite odniesienie ciała doskonale czarnego, kamera rejestruje klatkę odniesienia, oblicza bieżące błędy przesunięcia pikseli, aktualizuje swoje rejestry kalibracyjne i ponownie się otwiera. Choć proste i niezawodne, przesłony mechaniczne stwarzają wyraźne wyzwania operacyjne w lotnictwie i robotyce:
- ⚙️ Zatrzymanie wideo podczas krytycznych manewrów: Kalibracja przesłony chwilowo zatrzymuje strumień wideo. Jeśli nastąpi to podczas szybkiego lotu drona na niskiej wysokości, ręcznego namierzania celów lub omijania przeszkód przez robota, krótka utrata danych wizualnych może zakłócić pętle sterowania lub spowodować pominięcie detekcji.
- ⚙️ Zużycie mechaniczne i podatność na wstrząsy G: Elektromagnesy zawierają ruchome części, które z czasem ulegają zużyciu, obniżając średni czas między awariami (MTBF) systemu. Silne wstrząsy mechaniczne, takie jak te spowodowane twardymi lądowaniami lotniczymi lub pokonywaniem nierównego terenu, mogą zablokować mechanizm przesłony.
Aby przezwyciężyć te ograniczenia, zaawansowane moduły termiczne 12 µm zawierają scenową korekcję niejednorodności (SBNUC). SBNUC zastępuje mechaniczną przesłonę kalibracją matematyczną działającą w sposób ciągły na pokładowym procesorze DSP lub układzie ASIC. Algorytm analizuje statystyczne zmiany w ruchomej scenie wizualnej w czasie, oddzielając wysokoczęstotliwościowy stały szum detektora od rzeczywistej, zmiennej dynamiki sceny. Poprzez ciągłe matematyczne dostosowywanie macierzy wzmocnienia i przesunięcia, SBNUC zapewnia nieprzerwany strumień termiczny bez mechanicznych ruchomych komponentów.
Oprócz potoków NUC moduły stosują filtry cyfrowe w celu maksymalizacji kontrastu obrazu. Filtrowanie czasowe łączy kolejne klatki, aby tłumić wysokoczęstotliwościowy szum termiczny bez powodowania rozmycia ruchu na poruszających się obiektach. Filtry przestrzenne wygładzają drobny szum pikseli, jednocześnie wyostrzając przejścia krawędzi, zapewniając, że krawędzie strukturalne, profile pojazdów i cele ludzkie wyraźnie wyróżniają się na tle złożonych naturalnych środowisk.
Najczęściej zadawane pytania z zakresu inżynierii przemysłowej
Why choose a 12um thermal camera module over older 17um cores for drones and custom builds?
- ✅ Focal Length Shrink: The optical focal length required to reach an identical Instantaneous Field of View (IFOV) decreases by roughly 30% when pixel pitch moves from 17µm down to 12µm.
- ✅ Lens Mass Slashed by Over 50%: Because clear aperture diameter scales linearly with focal length, volumetric mass decreases cubically, trimming lens assembly weight by over half and drastically lowering gimbal moment of inertia.
- ✅ Extended Flight Endurance: Smaller lenses and lightweight brushless motors diminish airborne power draw, freeing valuable platform payload margins for extra battery capacity.
- ✅ Maintained DRI Metrics: High-performance VOx sensor thin-films keep thermal sensitivity ratings below 40mK, ensuring that Detection, Recognition, and Identification ranges remain sharp despite smaller physical pixel collection areas.
How do industrial-grade 12um thermal modules compare to budget DIY cores from marketplaces like AliExpress?
- ✅ Thermal Sensitivity & Stability: Cheap DIY sensors often carry high NETD values (≥ 60mK to 100mK) and display noticeable fixed-pattern noise drift across modest ambient temperature changes. Industrial modules maintain NETD ratings below 40mK, pairing on-sensor thermistors with factory-calibrated polynomial tables to prevent thermal drift.
- ✅ Fluid Frame Rates: Low-cost DIY alternatives are often throttled to 9 Hz or lower due to export restrictions or slow bus processing. Industrial modules offer fluid 25 Hz, 30 Hz, 50 Hz, or 60 Hz frame rates, essential for real-time target tracking and drone flight controls.
- ✅ True Radiometric Accuracy: True industrial cores provide per-pixel calibrated temperature extraction with precise corrections for atmospheric transmission and target emissivity. Budget offerings typically deliver only compressed 8-bit visual images with uncalibrated pseudocolor palettes.
- ✅ Flexible System Interfaces: Industrial platforms feature standard protocols including low-latency analog CVBS, RTSP over RJ45 Ethernet, and direct MIPI-CSI-2. Cheap modules are commonly limited to slow, non-isolated USB UVC implementations with high jitter.
- ✅ Long-Term OEM Support: OEM modules come complete with comprehensive C/C++, ROS (Robot Operating System), and Python SDKs, paired with extensive engineering documentation and multi-year production lifecycle support.
How difficult is it to integrate a 12um thermal core into an existing system or flight controller?
- ⚙️ For Analog FPV Integration: Modules equipped with dedicated CVBS pins require only a regulated DC power feed (typically 3.3V to 12V, depending on module regulation) and a two-wire connection (Ground and Signal) spliced into your analog or digital HD video transmitter (VTX). This setup streams thermal video to ground stations immediately with zero software overhead.
- ⚙️ For Linux / Edge AI Integration (e.g., NVIDIA Jetson, Raspberry Pi): Cores supporting USB 3.0 or MIPI-CSI-2 stream raw 14-bit frames straight into Linux V4L2 (Video4Linux2) driver frameworks. Developers can ingest frames directly into OpenCV matrices, applying custom colormaps or feeding normalized raw data into YOLO detection models without format conversion.
- ⚙️ For Networked Drone Payloads: Modules featuring dedicated ASIC processors convert raw frames directly to standard H.264/H.265 RTSP streams over RJ45 Ethernet. Mission software simply reads the video URL (rtsp://192.168.1.xxx/stream0), while standard UART/RS-232 serial connections allow flight controllers to send Pelco-D, Sony-VISCA, or custom hex commands to adjust palettes, digital zooms, and NUC routines on the fly.
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Wikipedia Obrazowanie termowizyjne
- Drone & Payload Integration Partner: OBSETECH
- Hardware Core Selection: Niechłodzony moduł kamery termowizyjnej MINI 384×288 do dronów
- High-Resolution Network Solutions: Uncooled Infrared RJ45 CVBS RTSP IP 640×512 ASIC Thermal Sensor Module
- Related Field Reconnaissance Systems: Wielofunkcyjne Lornetki na Podczerwień (Military Observation Systems)
- Related Engineering Integration Manual: Руководство по интеграции неохлаждаемых модулей (Uncooled Integration Guide)
- Related Optical Design Guide: Jak wybrać najlepszy moduł kamery termowizyjnej (Compact Sensor Selection)





