









Радиометрический модуль тепловизионной камеры: руководство по OEM-интеграции и данным необработанной температуры
24 сентября 2026 г.
Легкий модуль тепловизионной съемки для дронов: OEM-решения для сборок весом до 250 г
29 сентября 2026 г.
Руководство по тепловизионному модулю 12 мкм: OEM-ядра высокого разрешения для дронов и систем технического зрения
Проектирование тепловизионных систем окончательно сместилось в сторону архитектур с уменьшенными сенсорами. Поскольку профили задач для беспилотных летательных аппаратов (БПЛА), необслуживаемых наземных датчиков, роботизированных полезных нагрузок и автономного машинного зрения требуют агрессивной оптимизации по размерам, весу, мощности и стоимости (SWaP-C), модуль тепловизионной камеры 12 мкм стал окончательным промышленным эталоном. За счёт уменьшения шага пикселя с прежних архитектур 17 мкм до 12 мкм инженеры-оптики могут интегрировать объективы со значительно меньшим фокусным расстоянием, достигая идентичного или превосходящего пространственного разрешения и мгновенного поля зрения (IFOV). Это фундаментальное оптическое уменьшение резко сокращает физический объём и массу дорогостоящих германиевых элементов, позволяя системам сохранять возможности дальнего обнаружения, распознавания и идентификации (DRI) в сверхкомпактных полезных нагрузках дронов и микрогимблах.
Однако переход на меньший шаг пикселя требует решения серьёзных инженерных ограничений. Когда площадь пикселя уменьшается с 289 мкм² (шаг 17 мкм) до 144 мкм² (шаг 12 мкм), падающий поток фотонов на детектор уменьшается примерно на 501ТП3Т. Компенсация этой физической потери в захвате энергии без ущерба для разности температур, эквивалентной шуму (NETD), требует передового изготовления тонких плёнок на основе оксида ванадия (VOx), снижения уровня шума считывающей интегральной схемы (ROIC) и сложных алгоритмов неоднородной коррекции (NUC). Это всеобъемлющее инженерное руководство представляет собой сквозное пособие по интеграции для системных инженеров, интеграторов полезных нагрузок и OEM-разработчиков, выбирающих и внедряющих высокоразрешающие неохлаждаемые микроболометры 12 мкм на бортовых и автономных платформах технического зрения.
Содержание
- 👉 Физический сдвиг: почему 12 мкм доминирует в инфракрасной визуализации следующего поколения
- 👉 Архитектуры сенсоров и конвейеры радиометрических измерений
- 👉 Интерфейсные протоколы и конвейеры передачи видео
- 👉 Сравнение OEM-оборудования: промышленные ядра 384×288 против 640×512
- 👉 Инженерный план: интеграция ядер 12 мкм в БПЛА, гимбалы и периферийный ИИ
- 👉 Калибровка сигнала: NUC, беззатворные операции и подавление шума
- 👉 Часто задаваемые вопросы по промышленной инженерии
Физический сдвиг: почему 12 мкм доминирует в инфракрасной визуализации следующего поколения
Стремительный переход к модуль тепловизионной камеры 12 мкм основан на фундаментальной оптической физике и оптомеханическом масштабировании. В неохлаждаемых длинноволновых инфракрасных (LWIR) диапазонах от 8 мкм до 14 мкм пространственное разрешение выборки строго определяется шагом пикселя детектора (обозначается как d). Мгновенное поле зрения (IFOV), которое задаёт угловой след, отображаемый на один пиксель на заданном расстоянии, выражается соотношением:
Мгновенное поле зрения = d / f
где d представляет собой размер пикселя детектора, а f — фокусное расстояние объектива формирования изображения. При уменьшении физического шага пикселя с прежней промышленной нормы 17 мкм до 12 мкм достижение идентичного пространственного разрешения (IFOV) требует оптического фокусного расстояния ровно на 29,41ТП3Т короче. Например, если датчику 17 мкм требуется объектив с фокусным расстоянием 35 мм для разрешения конкретной угловой цели, то датчик 12 мкм достигает точно такого же разрешения цели с объективом 25 мм.
Это оптическое уменьшение имеет прямые, нелинейные последствия для физического объёма, массы и стоимости материалов (BOM) всей полезной нагрузки. В тепловизионных системах инфракрасная оптика не использует стандартное оптическое кроновое стекло, поскольку диоксид кремния полностью непрозрачен для длинноволнового инфракрасного излучения. Вместо этого системы должны использовать дорогостоящий поликристаллический германий (Ge), обработанный алмазным точением, халькогенидные стёкла или селенид цинка (ZnSe). Физический диаметр светового отверстия (D) линзы определяется её фокусным расстоянием и оптической светосилой (F-число):
D = f / (F/#)
Поскольку световое отверстие масштабируется линейно с фокусным расстоянием, сохранение высокой светосилы F/1.0 в системе с шагом 12 мкм уменьшает требуемый диаметр линзы почти на 30%. Поскольку объёмная масса сферической или асферической германиевой линзы масштабируется кубически относительно её линейных размеров, сокращение фокусного расстояния с 35 мм до 25 мм может снизить общий вес линзового элемента примерно со 110 граммов до менее чем 48 граммов. В беспилотных воздушных системах, где вес полезной нагрузки напрямую определяет скорость разряда аккумулятора и продолжительность полёта, снижение оптической массы более чем на 55% представляет собой значительный скачок производительности.
Помимо экономии сырой массы, тепловая инерция меньших профилей стекла обеспечивает более быструю пассивную атермализацию в широком диапазоне рабочих температур (от -40°C до +80°C). Крупная германиевая оптика демонстрирует высокие термооптические коэффициенты (dn/dT ≈ 396 × 10⁻⁶ / °C на длине волны 10,6 мкм), что вызывает серьёзную расфокусировку при перепадах температуры окружающей среды, если не вводить тяжёлые механические оправы фокусировки или сложные биметаллические компенсирующие втулки. Объективы с более коротким фокусным расстоянием для матриц 12 мкм существенно уменьшают смещение фокальной плоскости, вызванное тепловыми перепадами окружающей среды, обеспечивая стабильное, устойчивое к дрейфу фокуса изображение при высотных наборах и быстрых профилях снижения.
Однако оптическое уменьшение создаёт инженерные проблемы, связанные с дифракционными пределами. Диаметр центрального дифракционного пика (диска Эйри) в неохлаждаемом инфракрасном диапазоне рассчитывается по стандартному критерию дифракции Рэлея:
d_Airy = 2,44 · λ · (F/#)
Принимая медианную длину волны LWIR (λ) равной 10 мкм и стандартную высокую светосилу объектива F/1.0, диаметр диска Эйри составляет 24,4 мкм. На устаревшей матрице с шагом 17 мкм дифракционное пятно покрывает приблизительно 1,4 пикселя. На современной матрице с шагом 12 мкм то же самое дифракционное пятно охватывает более двух полных пикселей. Следовательно, системы, работающие с шагом 12 мкм, приближаются к теоретическому дифракционному барьеру. Эта оптическая реальность диктует, что оптические элементы для модулей 12 мкм не могут полагаться на оптику низкого класса. Они требуют прецизионно обработанных алмазным точением асферических германиевых линз с твёрдым углеродным (DLC) покрытием, оптимизированных для обеспечения высокой модуляционной передаточной функции (MTF) на пространственной частоте Найквиста матрицы:
f_Nyquist = 1 / (2d) = 1 / (2 · 0,012 мм) ≈ 41,67 lp/mm
Если оптическая сборка не способна разрешать контраст на 42 парах линий на миллиметр, теоретическое преимущество перехода на ядро 12 мкм теряется из-за оптического размытия. Поэтому современная конструкция неохлаждаемого ядра 12 мкм требует согласования матрицы с высокопроизводительными оптическими оправами, специально разработанными для предотвращения деградации MTF по всему полю зрения.
Архитектуры сенсоров и конвейеры радиометрических измерений
Неохлаждаемые инфракрасные матрицы в фокальной плоскости (FPA) используют микроболометрические материалы, которые демонстрируют измеримые изменения электрического сопротивления при нагреве поглощённым инфракрасным излучением. На оборонном, промышленном и потребительском рынках в производстве детекторов доминируют два материала: Оксид ванадия (VOx) и Аморфный кремний (a-Si).
Для высокопроизводительных OEM-приложений предпочтительным полупроводниковым материалом является оксид ванадия. Основным показателем, определяющим эффективность болометра, служит температурный коэффициент сопротивления (ТКС), математически определяемый как:
ТКС = (1 / R) · (dR / dT)
Микроболометры на основе оксида ванадия демонстрируют превосходный ТКС от -2% до -3% на кельвин при комнатной температуре, а также более низкие характеристики шума 1/f (фликкер-шума) по сравнению с аморфным кремнием. Эта более высокая чувствительность сигнала критически важна при разработке пикселя размером 12 мкм. Поскольку пиксель 12 мкм улавливает лишь около половины фотонного потока пикселя 17 мкм, материал должен преобразовывать тепловую энергию в изменение электрического сопротивления с минимальным внутренним шумом. Современные 12-мкм ядра на основе VOx регулярно достигают показателей тепловой чувствительности — эквивалентной шуму разности температур (NETD) ≤ 40 мК (при F/1.0, 300 K и частоте кадров 50 Гц), а отдельные ядра высокого класса достигают NETD ≤ 30 мК. Для более глубокого технического обзора инфракрасных физических явлений и истории радиометрической тепловизионной съёмки см. всесторонний обзор термографии в Википедии.
Чтобы преобразовать микроскопические изменения сопротивления в пригодную для практического использования визуальную и количественную тепловую карту, матрица в фокальной плоскости напрямую соединяется с КМОП-интегральной схемой считывания (ROIC). ROIC опрашивает каждый отдельный пиксель по всей матрице с помощью малошумящих интегрирующих конденсаторов, оцифровывая малые аналоговые токи в высокоразрешающие необработанные цифровые отсчёты (DN), обычно в пределах 14-битного или 16-битного динамического диапазона.
Архитектура обработки следует выделенной многоступенчатой аппаратной последовательности:
- ⚙️ Аналого-цифровое преобразование: ROIC интегрирует пиксельные токи в течение сверхкоротких временных окон (обычно от 20 мкс до 60 мкс на строку), выдавая высокоточные 14-битные или 16-битные некалиброванные исходные значения по малошумящим дифференциальным цифровым линиям.
- ⚙️ Коррекция неоднородности (NUC): Встроенное аппаратное обеспечение FPGA/ASIC применяет индивидуальные регистры усиления и смещения, извлечённые из заводских калибровочных таблиц соответствия (LUT), для устранения пространственного шума фиксированного паттерна на полупроводниковых переходах.
- ⚙️ Маскирование дефектных пикселей: Высокоплотные микроболометрические матрицы по своей природе содержат незначительные дефекты пикселей. Массивы дефектных пикселей выявляют мёртвые, насыщенные или мерцающие элементы по динамическим порогам, вычисляя взвешенные бикубические пространственные интерполяции в реальном времени.
- ⚙️ Радиометрическое преобразование по кривой Планка: Ядро преобразует скорректированные цифровые отсчёты (DN) в калиброванный кажущийся лучистый поток цели с помощью полиномиальных инверсий закона излучения Планка в реальном времени, с поправкой на заданную оператором излучательную способность цели, атмосферное расстояние, температуру окружающей среды и относительную влажность.
- ⚙️ Сжатие динамического диапазона (DRC) и сохранение контуров: Высокий динамический диапазон (14-битные радиометрические линейные отсчёты) отображается в стандартные 8-битные визуальные дисплеи с помощью адаптивной эквализации плато, билатеральной фильтрации и цифрового улучшения деталей (DDE) без обрезания тонких градиентов сцены.
Инженеры, проектирующие компактные диагностические инструменты, портативные диагностические приборы или модульные подвесные контейнеры для летательных аппаратов, могут узнать больше о механических и оптоэлектронных компромиссах в нашем подробном руководстве по выбору модулей тепловизионных камер для мобильных и компактных платформ.
Интерфейсные протоколы и конвейеры передачи видео
Выбор OEM-тепловизионного ядра 12 мкм требует согласования его выходных интерфейсов с авионикой носителя, ограничениями контактных колец подвеса и бортовой вычислительной мощностью. Разработчики систем балансируют между тремя основными протоколами связи и передачи:
Аналоговая передача CVBS (композитный видеосигнал с гашением и синхронизацией): Аналоговый CVBS остаётся основным интерфейсом для оперативного управления с малой задержкой. В тактических беспилотных авиационных системах и FPV-пилотировании алгоритмы цифрового сжатия видео вносят задержку от 30 мс до более чем 120 мс, что может вызвать дезориентацию пилота при высокоскоростном полёте на малой высоте. CVBS обеспечивает прямые несжатые аналоговые кадры с задержкой передачи менее 10 мс. Однако CVBS — это строго 8-битный конвейер визуализации с тональной компрессией; он не может передавать абсолютные радиометрические данные о температуре, что ограничивает его применение визуальным пилотированием и немедленным обнаружением целей.
Сжатый поток Ethernet IP / RTSP: Промышленные сети наблюдения, вышки мониторинга инфраструктуры и тяжёлые корпоративные БПЛА полагаются на сетевые цифровые IP-модули. Ядра со встроенными аппаратными ASIC преобразуют данные сенсора внутри устройства в стандартные видеопотоки H.264 или H.265, инкапсулированные в профили RTSP (протокол потоковой передачи в реальном времени) или ONVIF. Цифровое видео передаётся по стандартным физическим уровням Ethernet (например, через разъёмы RJ45 или низкопрофильные трансформаторы) напрямую в системы управления видео (VMS). Продвинутые реализации ASIC встраивают синхронизированную радиометрическую телеметрию или метаданные сопровождения целей непосредственно в сетевой поток через пакеты метаданных KLV (ключ-длина-значение), что устраняет необходимость в отдельных высокоскоростных кабелях.
Нативные цифровые прямые интерфейсы (MIPI-CSI-2, USB 3.0, LVDS): Автономная робототехника, дроны для умного сельского хозяйства и системы распознавания целей на периферийном ИИ требуют полных 14-битных или 16-битных радиометрических данных, передаваемых без артефактов сжатия непосредственно на встраиваемое вычислительное оборудование (например, NVIDIA Jetson Orin, Raspberry Pi CM4 или ИИ-ускорители Hailo-8). Прямые подключения MIPI-CSI-2 связываются напрямую с последовательным интерфейсом камеры систем-на-кристалле (SoC) хоста, минуя узкие места мостов USB и снижая нагрузку на центральный процессор хоста. Разработчики могут передавать необработанные радиометрические данные напрямую в массивы OpenCV или модели глубокого обучения TensorRT, обеспечивая периферийное исполнение в реальном времени детекции человека на основе YOLO, сегментации очагов возгорания и процедур автономной посадки.
Для низкоуровневой настройки регистров, последовательных команд и деталей интеграции с пользовательскими встраиваемыми несущими платами обратитесь к нашему полному руководству по интеграции неохлаждаемых инфракрасных модулей.
Сравнение OEM-оборудования: промышленные ядра 384×288 против 640×512
Для удовлетворения различных эксплуатационных требований между массой системы, оптической дальностью и бюджетом неохлаждаемые ядра VOx с шагом 12 мкм сосредоточены вокруг двух основных конфигураций матриц: стандартного разрешения 384×288 и высокой чёткости 640×512. Выбор между этими разрешениями предполагает балансировку количества пикселей с массой полезной нагрузки, рассеиваемой тепловой мощностью и оптической апертурой, необходимой для целевого применения.
| Параметр спецификации | Неохлаждаемый мини-модуль 384×288 | Неохлаждаемый ASIC-модуль 640×512 |
|---|---|---|
| Шаг пикселя детектора | 12 мкм | 12 мкм |
| Разрешение FPA | 384 × 288 (110 592 пространственных пикселя) | 640 × 512 (327 680 пространственных пикселей) |
| Спектральный диапазон | от 8 мкм до 14 мкм (LWIR) | от 8 мкм до 14 мкм (LWIR) |
| Тепловая чувствительность (NETD) | ≤ 40 мК (при 25 °C, F/1.0, 50 Гц) | ≤ 40 мК (высокочувствительные сборки ≤ 30 мК) |
| Аппаратные интерфейсы | Аналоговый CVBS, многоконтактная шина Hirose/Molex | RJ45 (Ethernet IP), RTSP, двойной выход CVBS |
| Радиометрические возможности | Измерение точки/области/линии в реальном времени онлайн | Интегрированная радиометрическая телеметрия и наложение видео |
| Собственные частоты кадров | 25 Гц / 50 Гц | 25 Гц / 30 Гц / 50 Гц / 60 Гц |
| Профиль целевой интеграции | Сверхкомпактные БПЛА, микроподвесы, FPV | Корпоративные авиационные подвесы, промышленная инспекция |

Неохлаждаемый модуль тепловизионной камеры Mini 384×288 для дронов
Инфракрасный тепловизионный модуль измерения температуры серии MINI представляет собой сверхкомпактное высокоточное ядро тепловидения, разработанное специально для применений с жёсткими ограничениями по физической интеграции. Построенный на основе неохлаждаемого детектора VOx с шагом 12 мкм, работающего в диапазоне волн от 8 мкм до 14 мкм, он обеспечивает высокое разрешение теплового выхода 384×288 в сочетании со встроенной радиометрической обработкой. Ядро обеспечивает измерения температуры точки, линии и области в реальном времени с низким тепловым дрейфом в широком диапазоне рабочих температур.
Разработанный с универсальными многоконтактными выходными шинами, поддерживающими аналоговые видеопотоки CVBS, MINI 384×288 легко интегрируется в малые авиационные подвесы, компактные системы машинного зрения, микродроны и портативные инструменты для инспекции. Его минимальные габариты и низкое энергопотребление помогают сохранить грузоподъёмность и продолжительность полёта без ущерба для дальности обнаружения.
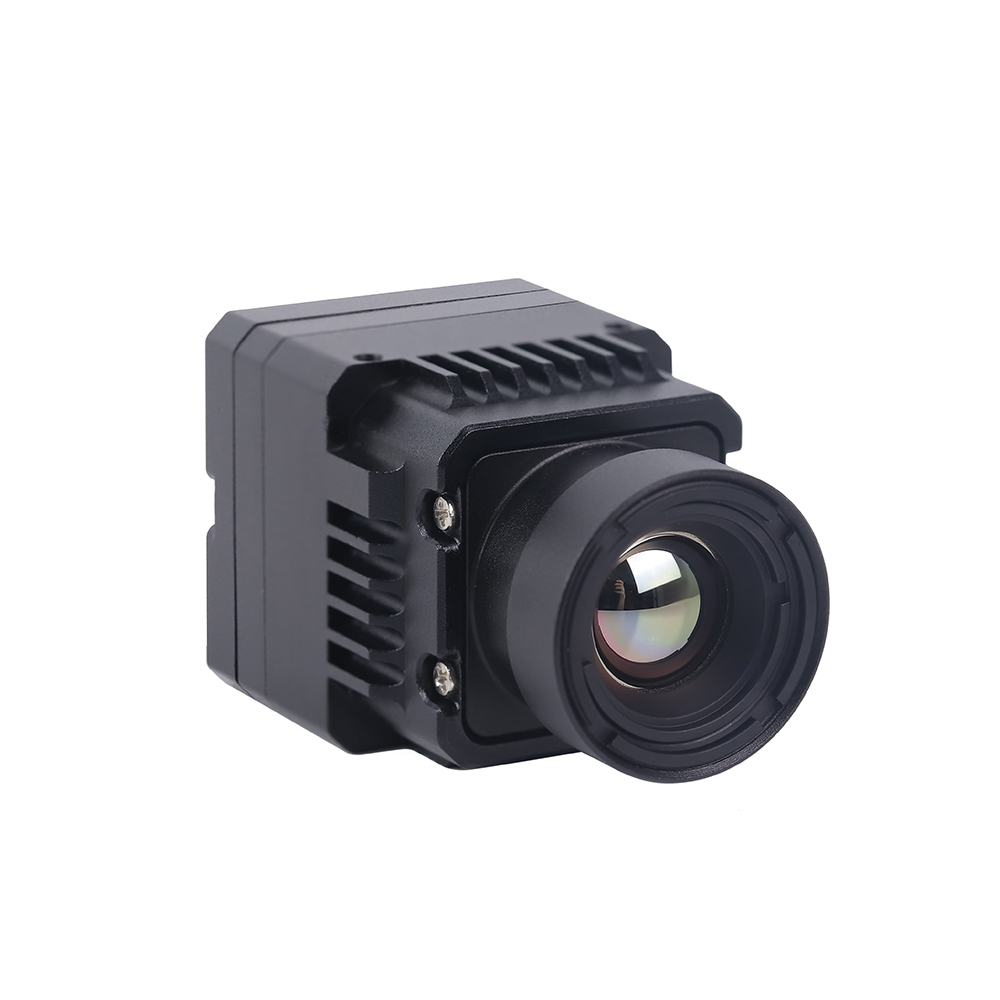
Неохлаждаемый инфракрасный тепловизионный модуль камеры RJ45 CVBS RTSP IP 640×512
Неохлаждаемый инфракрасный мини-модуль тепловизионной камеры 640×512 ASIC обеспечивает инфракрасную визуализацию высокой чёткости с помощью передовой матрицы в фокальной плоскости с шагом 12 мкм в паре со специализированным аппаратным процессором ASIC. С 327 680 отдельными измерительными пикселями это ядро различает тонкие структурные детали и малые перепады температуры на увеличенных дистанциях. Встроенный ASIC выполняет аппаратно-ускоренное сжатие видео, передавая сетевой видеопоток H.264/H.265 RTSP с низкой задержкой по стандартному Ethernet RJ45, одновременно с аналоговым выходом CVBS.
Такая возможность работы с двумя интерфейсами делает модуль удачным решением для корпоративных дронов, интеллектуального периметрального наблюдения и робототехнических платформ, требующих совместимости с сетевым стандартом ONVIF и прямой потоковой передачи в существующие системы видеоменеджмента. Для разработчиков, создающих многосенсорные оптико-электронные (EO/IR) подвесы, этот модуль надежно работает совместно с дальнобойными приборами наблюдения, такими как наши разведывательные бинокли военного класса, обеспечивая непрерывное дневное и ночное сопровождение целей.
Инженерный план: интеграция ядер 12 мкм в БПЛА, гимбалы и периферийный ИИ
Интеграция компактного неохлаждаемого ядра с шагом 12 мкм в многоосевой бесколлекторный подвес или автономного мобильного робота требует балансировки теплового режима, оптимизации центра тяжести и изоляции от электронных помех.
Кондуктивный отвод тепла и конвективные воздушные полости: Неохлаждаемые микроболометры зависят от внутренней температурной стабильности для поддержания точной попиксельной коррекции и предотвращения теплового дрейфа. Во время активной работы тепловой модуль с шагом 12 мкм и сопутствующие платы обработки потребляют от 0,8 до 2,5 Вт постоянной мощности. Внутри полностью герметичного сферического подвеса со степенью защиты IP67 внутренний воздушный поток практически отсутствует. Использование пассивной конвекции в замкнутом воздушном пространстве приведет к накоплению тепла, повышению температуры сенсора и выходу за пределы внутренних калибровочных ограничений ROIC.
Для создания эффективного теплового пути инженерам-механикам необходимо организовать прямые кондуктивные маршруты охлаждения. Заднее шасси теплового модуля должно быть механически соединено с внешним алюминиевым корпусом подвеса (обычно из алюминия 6061-T6 или 7075-T6) через высокотеплопроводный термоинтерфейсный заполнитель (теплопроводность k ≥ 5,0 Вт/(м·К)), сжатый до 20–30 % от исходной толщины. Внешняя алюминиевая оболочка выполняет роль радиатора, позволяя воздушному потоку, возникающему при полете или движении транспортного средства, отводить тепло от ядра. Такая тепловая фиксация удерживает микроболометр в безопасных рабочих пределах (от -40 °C до +80 °C) и снижает частоту циклов перекалибровки.
Настройка центра тяжести (ЦТ) и подбор двигателей подвеса: Балансировка бесколлекторного подвеса требует совмещения центра тяжести полезной нагрузки с пересекающимися осями тангажа и крена двигательного узла. Уменьшенные фокусные расстояния оптических систем с шагом 12 мкм приводят к более коротким оправам объективов. Это смещает физическую массу объектива ближе к монтажному основанию ядра, снижая момент инерции вращения полезной нагрузки. Меньший момент инерции позволяет интеграторам использовать более компактные и легкие двигатели подвеса (например, переходить с двигателя 2806 на 2204 или 2208). Такое уменьшение снижает статическое энергопотребление платы стабилизации подвеса, предотвращает перегрев двигателей и высвобождает вес для более емких полетных аккумуляторов. Для корпоративных и тактических конфигураций дронов, требующих оптимизированных мультироторных систем и специализированной полезной нагрузки, ознакомьтесь с профессиональными вариантами интеграции через OBSETECH.
Экранирование от электромагнитных помех и снижение электромагнитного воздействия: Модули тепловизионных камер регистрируют мельчайшие изменения сопротивления и тока, что делает их чувствительными к электромагнитным помехам (ЭМП). Сильноточные коммутационные контуры электронных регуляторов скорости (ESC) дрона, высокочастотные телеметрические передатчики (например, линии связи 915 МГц, 1,2 ГГц или 5,8 ГГц) и поля бесколлекторных двигателей могут наводить высокочастотный шум в плоскости питания сенсора. Этот шум часто отображается на экране в виде бегущих горизонтальных полос, микрофонного эффекта или артефактов фиксированного шума.
Для предотвращения деградации сигнала разработчикам систем следует применять три основные практики электрической изоляции:
- ⚙️ Чистые изолированные шины питания: Питайте модуль тепловизионной камеры от выделенного сверхмалошумящего стабилизатора с низким падением напряжения (LDO), изолированного от основной полётной батареи многоступенчатым LC-фильтром пульсаций, поддерживая суммарную пульсацию напряжения питания ниже 10–15 мВ (пик-пик) при полных ступенях тяги двигателей.
- ⚙️ Высокогибкая экранированная разводка: При прокладке линий CVBS или цифровых линий MIPI/Ethernet через непрерывные контактные кольца по осям панорамирования на 360 градусов используйте пары микрокоаксиальных проводов, заключённые в оплётку из лужёной меди, чтобы предотвратить наведение переходных процессов от фаз двигателя.
- ⚙️ Подавление ферритами и заземление корпуса: Встраивайте широкополосные ферритовые бусины поверхностного монтажа во входные линии непосредственно рядом с ответным разъёмом жгута, обеспечивая низкоимпедансное электрическое соединение алюминиевого корпуса модуля с шасси летательного аппарата.
Калибровка сигнала: NUC, беззатворные операции и подавление шума
Из-за микроскопических производственных отклонений в тонких плёнках оксида ванадия отдельные пиксели неохлаждаемой матрицы в фокальной плоскости демонстрируют небольшие различия в базовом сопротивлении и температурном отклике. Без коррекции в реальном времени исходное изображение с датчика даёт высокий уровень шума фиксированного паттерна (FPN), скрывая тонкие тепловые различия под статической пеленой визуальных артефактов. Для сохранения чёткости изображения требуется активная коррекция неоднородности (NUC).
Исторически тепловизионные ядра опирались на механический калибровочный затвор, приводимый в движение миниатюрным соленоидом. При дрейфе температуры окружающей среды (обычно определяемом встроенными термисторами при ΔT ≥ 0,5–1,0 °C) камера кратковременно закрывает механический затвор на 100–300 мс. Поскольку внутренняя поверхность лопасти затвора обеспечивает однородный эталон абсолютно чёрного тела, камера снимает опорный кадр, вычисляет текущие ошибки смещения пикселей, обновляет свои калибровочные регистры и снова открывается. Будучи простым и надёжным, механический затвор создаёт очевидные эксплуатационные проблемы в аэрокосмической отрасли и робототехнике:
- ⚙️ Замирание видео во время критических манёвров: Калибровка затвором кратковременно замораживает видеопоток. Если это происходит во время высокоскоростного полёта дрона на малой высоте, ручных операций наведения или обхода препятствий роботом, кратковременная потеря визуальных данных может нарушить контуры управления или привести к пропуску обнаружений.
- ⚙️ Механический износ и уязвимость к ударным нагрузкам: Соленоиды содержат движущиеся части, которые со временем изнашиваются, снижая среднюю наработку системы на отказ (MTBF). Сильные механические удары, например при жёстких воздушных посадках или движении по пересечённой местности, могут заклинить механизм затвора.
Чтобы преодолеть эти ограничения, передовые тепловизионные модули с шагом пикселя 12 мкм включают сценовую коррекцию неоднородности (SBNUC). SBNUC заменяет механический затвор математической калибровкой, непрерывно выполняемой на бортовом DSP или ASIC. Алгоритм анализирует статистические изменения в движущейся визуальной сцене с течением времени, отделяя высокочастотный фиксированный шум детектора от истинной, переменной динамики сцены. Непрерывно корректируя матрицы усиления и смещения математически, SBNUC обеспечивает непрерывный тепловизионный поток без механических движущихся компонентов.
Помимо конвейеров NUC, модули применяют цифровые фильтры для максимального повышения контрастности изображения. Временная фильтрация смешивает последовательные кадры для подавления высокочастотного теплового шума без возникновения смазывания движущихся целей. Пространственные фильтры сглаживают мелкий пиксельный шум, одновременно усиливая резкость краевых переходов, благодаря чему структурные границы, профили транспортных средств и человеческие цели четко выделяются на сложном природном фоне.
Часто задаваемые вопросы по промышленной инженерии
Why choose a 12um thermal camera module over older 17um cores for drones and custom builds?
- ✅ Focal Length Shrink: The optical focal length required to reach an identical Instantaneous Field of View (IFOV) decreases by roughly 30% when pixel pitch moves from 17µm down to 12µm.
- ✅ Lens Mass Slashed by Over 50%: Because clear aperture diameter scales linearly with focal length, volumetric mass decreases cubically, trimming lens assembly weight by over half and drastically lowering gimbal moment of inertia.
- ✅ Extended Flight Endurance: Smaller lenses and lightweight brushless motors diminish airborne power draw, freeing valuable platform payload margins for extra battery capacity.
- ✅ Maintained DRI Metrics: High-performance VOx sensor thin-films keep thermal sensitivity ratings below 40mK, ensuring that Detection, Recognition, and Identification ranges remain sharp despite smaller physical pixel collection areas.
How do industrial-grade 12um thermal modules compare to budget DIY cores from marketplaces like AliExpress?
- ✅ Thermal Sensitivity & Stability: Cheap DIY sensors often carry high NETD values (≥ 60mK to 100mK) and display noticeable fixed-pattern noise drift across modest ambient temperature changes. Industrial modules maintain NETD ratings below 40mK, pairing on-sensor thermistors with factory-calibrated polynomial tables to prevent thermal drift.
- ✅ Fluid Frame Rates: Low-cost DIY alternatives are often throttled to 9 Hz or lower due to export restrictions or slow bus processing. Industrial modules offer fluid 25 Hz, 30 Hz, 50 Hz, or 60 Hz frame rates, essential for real-time target tracking and drone flight controls.
- ✅ True Radiometric Accuracy: True industrial cores provide per-pixel calibrated temperature extraction with precise corrections for atmospheric transmission and target emissivity. Budget offerings typically deliver only compressed 8-bit visual images with uncalibrated pseudocolor palettes.
- ✅ Flexible System Interfaces: Industrial platforms feature standard protocols including low-latency analog CVBS, RTSP over RJ45 Ethernet, and direct MIPI-CSI-2. Cheap modules are commonly limited to slow, non-isolated USB UVC implementations with high jitter.
- ✅ Long-Term OEM Support: OEM modules come complete with comprehensive C/C++, ROS (Robot Operating System), and Python SDKs, paired with extensive engineering documentation and multi-year production lifecycle support.
How difficult is it to integrate a 12um thermal core into an existing system or flight controller?
- ⚙️ For Analog FPV Integration: Modules equipped with dedicated CVBS pins require only a regulated DC power feed (typically 3.3V to 12V, depending on module regulation) and a two-wire connection (Ground and Signal) spliced into your analog or digital HD video transmitter (VTX). This setup streams thermal video to ground stations immediately with zero software overhead.
- ⚙️ For Linux / Edge AI Integration (e.g., NVIDIA Jetson, Raspberry Pi): Cores supporting USB 3.0 or MIPI-CSI-2 stream raw 14-bit frames straight into Linux V4L2 (Video4Linux2) driver frameworks. Developers can ingest frames directly into OpenCV matrices, applying custom colormaps or feeding normalized raw data into YOLO detection models without format conversion.
- ⚙️ For Networked Drone Payloads: Modules featuring dedicated ASIC processors convert raw frames directly to standard H.264/H.265 RTSP streams over RJ45 Ethernet. Mission software simply reads the video URL (rtsp://192.168.1.xxx/stream0), while standard UART/RS-232 serial connections allow flight controllers to send Pelco-D, Sony-VISCA, or custom hex commands to adjust palettes, digital zooms, and NUC routines on the fly.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Тепловизионная съёмка — Википедия
- Drone & Payload Integration Partner: OBSETECH
- Hardware Core Selection: Неохлаждаемый модуль тепловизионной камеры Mini 384×288 для дронов
- High-Resolution Network Solutions: Uncooled Infrared RJ45 CVBS RTSP IP 640×512 ASIC Thermal Sensor Module
- Related Field Reconnaissance Systems: Wielofunkcyjne Lornetki na Podczerwień (Military Observation Systems)
- Related Engineering Integration Manual: Руководство по интеграции неохлаждаемых модулей (Uncooled Integration Guide)
- Related Optical Design Guide: Jak wybrać najlepszy moduł kamery termowizyjnej (Compact Sensor Selection)





