








وحدة كاميرا حرارية USB بدقة 640x512: نواة LWIR مدمجة للرؤية المدمجة ورؤية الطائرات بدون طيار
18 سبتمبر 2026
نواة كاميرا حرارية USB صناعية: وحدات LWIR OEM مدمجة للرؤية المدمجة والفحص
20 سبتمبر 2026
دليل وحدة مستشعر التصوير الحراري USB: دمج الأشعة تحت الحمراء طويلة الموجة عالية الدقة للذكاء الاصطناعي الطرفي وأجهزة الكمبيوتر أحادية اللوحة
تتطلب أنظمة الرؤية الآلية الحديثة، والمنصات الجوية ذاتية التحكم، ومجموعات الحوسبة الطرفية إدراكًا حراريًا قويًا يتجاوز طيف الضوء المرئي. بينما تعتمد المستشعرات البصرية القياسية على الإضاءة المحيطة وانعكاسية السطح، تقيس أجهزة قياس الإشعاع الحراري الدقيقة غير المبردة ذات الأشعة تحت الحمراء طويلة الموجة (LWIR) الإشعاع المنبعث مباشرة من الأجسام في النطاق الطيفي من 8 ميكرومتر إلى 14 ميكرومتر. دمج وحدة مستشعر التصوير الحراري USB مباشرة في بوابات Linux الصناعية، وطائرات التفتيش الميدانية بدون طيار، وأجهزة الكمبيوتر أحادية اللوحة (SBCs) يلغي الاعتماد القديم على أجهزة فك ترميز الفيديو التناظرية الضخمة، وملتقطات الإطارات الاحتكارية، ولوحات الجسور المخصصة.
يطرح نشر نوى الأشعة تحت الحمراء طويلة الموجة عالية الدقة عبر واجهات USB القياسية اعتبارات هندسية مميزة: تبديد الحرارة داخل العلب الضيقة، وتعويض انجراف تصحيح عدم الانتظام (NUC)، وتوافق برنامج تشغيل Video4Linux2 (V4L2)، واستخراج مصفوفة القياس الإشعاعي الخام 14-بت/16-بت، وقيود الحجم والوزن والطاقة والتكلفة الصارمة (SWaP-C). يوضح هذا الدليل التقني المتطلبات البصرية والكهربائية والبرمجية الثابتة اللازمة لدمج نواة غير مبردة بنجاح وحدة مستشعر التصوير الحراري USB في منصات المعالجة الطرفية—مثل راسبيري باي, وNVIDIA Jetson وأجهزة الكمبيوتر المدمجة x86—لنقل خط أنابيب الأجهزة لديك من أجهزة قياس الحرارة منخفضة الدقة إلى رؤية إشعاعية معايرة بدرجة صناعية.
جدول المحتويات
- 👉 أساسيات الأشعة تحت الحمراء طويلة الموجة غير المبردة: أجهزة قياس الإشعاع الحراري الدقيقة مقابل مصفوفات أجهزة قياس الحرارة
- 👉 البنية المعمارية للأجهزة: الإلكترونيات الأساسية ومعالج إشارات الصورة ومحرك USB
- 👉 البروتوكولات وتكامل برامج التشغيل: فيديو UVC مقابل التغذية الإشعاعية 14-بت
- 👉 تنفيذ الذكاء الاصطناعي الطرفي وأجهزة الكمبيوتر أحادية اللوحة (Raspberry Pi وJetson)
- 👉 عرض المنتجات: مقارنة المواصفات الواقعية
- 👉 اختيار البصريات الحرارية وحساب مدى الكشف
- 👉 التطبيقات الصناعية: المنصات غير المأهولة والرؤية الآلية والأمن
- 👉 الأسئلة الشائعة الهندسية المتعمقة
أساسيات الأشعة تحت الحمراء طويلة الموجة غير المبردة: أجهزة قياس الإشعاع الحراري الدقيقة مقابل مصفوفات أجهزة قياس الحرارة
ينقسم الاستشعار الحراري بالأشعة تحت الحمراء ضمن الأتمتة الصناعية والأنظمة المدمجة عمومًا إلى فئتين أساسيتين: مصفوفات أجهزة قياس الحرارة منخفضة التكلفة ومصفوفات المستوى البؤري غير المبردة (FPA) من أجهزة قياس الإشعاع الحراري الدقيقة. للكشف الأساسي عن الوجود أو رسم الخرائط الحرارية الأولية، توفر أجهزة قياس الحرارة من المستوى المبتدئ (مثل Melexis MLX90640 أو سلسلة Omron D6T) مصفوفات تتراوح من 16×4 حتى 32×24 بكسل. ومع ذلك، تعتمد مستشعرات أجهزة قياس الحرارة على تأثير سيبيك عبر وصلات مزدوجات حرارية متسلسلة مجهرية. نظرًا لأنها تقيس التدرج الحراري الفيزيائي المتكون عبر الوصلات الباردة والساخنة دون عزل فراغي مخصص، تعاني أجهزة قياس الحرارة من ضوضاء حرارية عالية، وثوابت زمنية حرارية بطيئة تتجاوز 100 مللي ثانية، وتداخل كبير بين البكسلات، وحساسية شديدة لتغيرات درجة الحرارة المحيطة.
في المقابل، يستخدم وحدة مستشعر التصوير الحراري USB عالي الأداء مصفوفة مستوى بؤري معبأة بالفراغ مكونة من أجهزة قياس إشعاع حراري دقيقة. يتكون كل بكسل فردي من جهاز قياس الإشعاع الحراري الدقيق من غشاء ماص للأشعة تحت الحمراء معلق فوق ركيزة سيليكون أساسية بواسطة أرجل دعم من نيتريد السيليكون مصنعة بدقة متناهية. تحت الغشاء الماص توجد دائرة متكاملة لقراءة الإخراج (ROIC). يتم تغليف البنية الكاملة للنظام الكهروميكانيكي الدقيق (MEMS) في عبوة فراغ عالي دائمة على مستوى الرقاقة (WLP) أو عبوة فراغ معدنية لإزالة تبديد الحرارة الحراري بالحمل الحراري إلى الغازات المحيطة.
عندما يضرب الإشعاع الكهرومغناطيسي الساقط في طيف الأشعة تحت الحمراء ذات الموجة الطويلة (عادةً من 8 ميكرومتر إلى 14 ميكرومتر) لوحة الامتصاص الخاصة بالميكروبولومتر، تقوم الطاقة الفوتونية الممتصة بتسخين المادة الفعالة. يؤدي هذا الارتفاع الضئيل في درجة الحرارة إلى تغيير المقاومة الكهربائية لطبقة الغشاء الرقيق. تُصنع الطبقة الفعالة في الغالب باستخدام أكسيد الفاناديوم (VOx) أو السيليكون غير المتبلور (a-Si). يُعد أكسيد الفاناديوم هو المعيار الصناعي نظرًا لمعامل درجة حرارة المقاومة (TCR) المرتفع، الذي يتراوح عادةً من -2% إلى -3% لكل كلفن، بالإضافة إلى ضوضاء الوميض 1/f الأقل بكثير مقارنةً ببدائل السيليكون غير المتبلور.
| المعامل المعماري | مصفوفة الثرموبيل (مثل 32×24) | نواة الميكروبولومتر غير المبردة VOx |
|---|---|---|
| الدقة المكانية | 768 بكسل (32 × 24) إلى حوالي 4,960 بكسل | 49,152 (256×192) حتى 327,680 (640×512) بكسل |
| الحساسية الحرارية (NETD) | 100 مللي كلفن إلى 150 مللي كلفن | أقل من 40 مللي كلفن إلى أقل من 50 مللي كلفن (f/1.0 عند 300 كلفن) |
| تباعد البكسل | حوالي 90 ميكرومتر إلى 120 ميكرومتر | 12 ميكرومتر (على مستوى الرقاقة عالي الكثافة) |
| معدل تحديث الإطار | 2 هرتز إلى 16 هرتز (محدود بثابت الزمن الحراري) | 25 هرتز إلى 50 هرتز (حركة سلسة في الوقت الفعلي) |
| الثابت الزمني الحراري (τ) | 30 مللي ثانية إلى 100 مللي ثانية | 8 مللي ثانية إلى 12 مللي ثانية |
| وضع الفشل الأساسي | ضبابية مكانية، وانجراف شديد في درجة حرارة المستشعر | يتطلب غالق NUC دوريًا إذا لم يتم التصحيح |
تقرأ دائرة القراءة المتكاملة (ROIC) تغيرات المقاومة عن طريق تطبيق انحياز كهربائي نابض على شبكة جسر الميكروبولومتر. تقوم المكاملات عالية السرعة بتحويل فروق التيار الناتجة إلى قيم جهد رقمية عبر محولات تناظرية رقمية (ADCs) مدمجة على الشريحة، وتُخرج عدادات رقمية خام بدقة 14 بت أو 16 بت. بالنسبة لمكاملي الأنظمة الذين يصممون أنظمة كشف الأعطال الآلية، فإن الاختيار بين الميكروبولومترات والمستشعرات الأقل مستوى واضح: عندما تكون الدقة المكانية العالية، وانخفاض فرق درجة الحرارة المكافئ للضوضاء (NETD < 40 مللي كلفن)، والاستجابة البصرية السريعة إلزامية، فإن نواة VOx المعايرة لا غنى عنها. لاستكشاف آليات هذه المستشعرات بمزيد من التفصيل، راجع تحليلنا الشامل حول كيفية اختيار نواة كاميرا حرارية تعمل بالأشعة تحت الحمراء للاستخدامات الميدانية الصعبة.
البنية المعمارية للأجهزة: الإلكترونيات الأساسية ومعالج إشارات الصورة ومحرك USB
تدمج وحدة مستشعر التصوير الحراري USB من الدرجة الصناعية كتلًا عتادية متقدمة متعددة ضمن بصمة فائقة الصغر (تصل إلى 21 مم × 21 مم). وتحوّل الإشارات الحرارية الفوتونية إلى مخرج ناقل رقمي تسلسلي نظيف عبر عدة أنظمة فرعية مترابطة بإحكام:
- ⚙️ النظام الفرعي البصري الميكانيكي: مبيت مُشغَّل بدقة يحتوي على بصريات جرمانيوم أحادية البلورة أو زجاج كالكوجينيد عالية النفاذية، مقترنة بمصراع ملف لولبي كهروميكانيكي مدمج.
- ⚙️ مصفوفة المستوى البؤري المعبأة بالتفريغ ودائرة القراءة المتكاملة: مصفوفة بكسل VOx بحجم 12 ميكرومتر متصلة مباشرة بدائرة القراءة السيليكونية، وتعمل في تفريغ محكم على مستوى الرقاقة للحفاظ على العزل الحراري.
- ⚙️ مصفوفة البوابات القابلة للبرمجة ميدانيًا (FPGA) أو معالج إشارات الصور ASIC: المعالج المدمج على اللوحة المكلف بتنفيذ خوارزميات معايرة عالية السرعة ومكثفة رياضيًا، وتصفية مكانية، ورسم خرائط النطاق الديناميكي.
- ⚙️ وحدة تحكم جسر USB: وحدة PHY وتحكم USB 2.0 أو USB 3.x عالية السرعة تدعم فئة فيديو USB القياسية (UVC)، أو فئة أجهزة اتصالات USB (CDC)، أو نقاط نهاية بائع واجهة الأجهزة البشرية (HID).
معالج إشارات الصور المدمج هو المحرك الحسابي للوحدة. لا يمكن إرسال بيانات الميكروبولومتر الخام مباشرة إلى شاشة عرض أو مصنف تعلم عميق لأن كل بكسل يعاني من عدم انتظام التصنيع. الاختلافات المجهرية في عرض الأرجل، وسماكة الممتص، ومقاومة التلامس تسبب ضوضاء النمط الثابت (FPN) التي يمكن أن تحجب تمامًا الأهداف الحرارية الحقيقية. لحل هذه المشكلة، يعالج معالج إشارات الصور كل إطار عبر خط أنابيب رباعي المراحل في الوقت الفعلي:
تصحيح عدم الانتظام ثنائي النقطة (NUC): يتم تخزين جداول تصحيح الكسب والإزاحة في ذاكرة فلاش غير متطايرة على النواة. يقوم معالج الإشارات الرقمي (ISP) بتمرير القيم الرقمية الخام الواردة ($S_{i,j}$) عبر مصفوفات معاملات مخصصة وفقًا للمعادلة:
S'_{i,j} = G_{i,j} \times (S_{i,j} - O_{i,j})
حيث يمثل $G_{i,j}$ معامل الكسب الخاص بكل بكسل ويمثل $O_{i,j}$ معامل الإزاحة المحسوب أثناء معايرة المصنع عبر درجات حرارة متعددة للجسم الأسود.
استبدال البكسل السيئ (BPR): يتم وضع علامة على البكسلات التي تُظهر استجابة كهربائية صفرية، أو تيارًا داكنًا مفرطًا، أو ضوضاء مستمرة خارج ثلاثة انحرافات معيارية في خريطة بكسلات معيبة مدمجة. يقوم معالج الإشارات الرقمي تلقائيًا باستيفاء هذه البكسلات التالفة باستخدام ترشيح وسطي مكاني فوري من الخلايا الثماني المجاورة الصالحة، مما يضمن مصفوفات سلسة لخطوط أنابيب الرؤية الآلية اللاحقة.
إعادة المعايرة الديناميكية بالغالق الميكانيكي: مع انجراف ظروف التشغيل المحيطة، يسخن الهيكل الحراري نفسه ويشع فوتونات LWIR شارد إلى مصفوفة المستوى البؤري (انبعاث ذاتي داخلي). لمنع الانجراف، يُسقط ملف لولبي مصغر شفرة غالق سوداء بدرجة حرارة موحدة أمام مصفوفة المستوى البؤري لمدة تتراوح بين 100 مللي ثانية و250 مللي ثانية تقريبًا. يقوم معالج الإشارات الرقمي بأخذ عينات من هذا المستوى المرجعي متساوي الحرارة، ويعيد حساب مصفوفة الإزاحة $O_{i,j}$، ويزيل الانجراف المكاني دون مقاطعة اتصالات النظام المضيف.
تحسين التفاصيل الرقمية (DDE) والمحرك الإشعاعي: يتم تقسيم البيانات المصححة إلى مسارين. يعالج أحد المسارين البيانات الخطية ذات 14 بت عبر متعدد حدود معاير لحساب درجة الحرارة المطلقة بالكلفن لكل بكسل. يطبق مسار التصور الموازي ترشيحًا مكانيًا ثنائي الجانب وضغطًا ديناميكيًا للمدرج التكراري لتحويل المشاهد الديناميكية الواسعة ذات 14 بت إلى تدفقات ألوان زائفة غنية ذات 8 بت (مثل Ironbow أو White Hot أو Rainbow) دون التضحية بتباين الحواف المحلي.
البروتوكولات وتكامل برامج التشغيل: فيديو UVC مقابل التغذية الإشعاعية 14-بت
عند اختيار ودمج وحدة مستشعر التصوير الحراري USB, ، يجب على مهندسي البرمجيات التمييز بين التدفقات المرئية ذات الألوان الزائفة وتدفقات البيانات الإشعاعية الحقيقية. يوفر تطبيق فئة الفيديو USB القياسي (UVC) تشغيلًا فوريًا عبر أنظمة Windows وmacOS وLinux. عند الاتصال، يتعرف نظام التشغيل على الكاميرا كمصدر فيديو قياسي، ويعرض تنسيقات ضغط نموذجية مثل YUV422 أو NV12 أو RGB24.
بينما يعد تدفق UVC ذو 8 بت مثاليًا للمشغلين البشريين الذين يشاهدون شاشة فحص، فإنه يتجاهل معلومات تشخيصية حرجة. يقوم الفيديو القياسي ذو 8 بت بتكميم درجات حرارة المشهد إلى 256 مستوى منفصلًا فقط. إذا امتدت البيئة من -20 درجة مئوية إلى +150 درجة مئوية، فإن كل خطوة تمثل تغيرًا في درجة الحرارة يقارب 0.66 درجة مئوية، مما يدمر الدقة الحرارية الأصلية للمستشعر البالغة أقل من 40 مللي كلفن. علاوة على ذلك، يقوم التحكم التلقائي في الكسب (AGC) بإزاحة قيم البكسلات ديناميكيًا بين الإطارات بناءً على أسخن جسم في مجال الرؤية، مما يجعل العتبة الموضوعية مستحيلة.
تتطلب التطبيقات الصناعية نقلًا إشعاعيًا خامًا. تقوم الوحدة ببث البيانات الخام عبر تنسيق رمادي ذو 16 بت—يُشار إليه غالبًا باسم V4L2_PIX_FMT_Y16 ضمن أطر عمل Linux Video4Linux2. في هذا الوضع، يحتوي كل بكسل على عدد صحيح ذو 14 بت أو 16 بت يمثل إما عدادات رقمية خام غير مضغوطة أو قيم درجة حرارة مطلقة مباشرة مقيسة بالسنتي كلفن (حيث تقابل القراءة الرقمية 30,015 قيمة 300.15 كلفن أو 27.00 درجة مئوية).
// تكوين جهاز التقاط V4L2 في Linux لاستقبال Y16 الإشعاعي ذو 16 بت
#include <linux/videodev2.h>
#include <sys/ioctl.h>
#include <fcntl.h>

int fd = open("/dev/video0", O_RDWR);
struct v4l2_format vfmt;, 0, sizeof(vfmt)); 640; 512; // مصفوفة إشعاعية مباشرة ذات 16 بت
vfmt.fmt.pix.field = V4L2_FIELD_NONE;

if (ioctl(fd, VIDIOC_S_FMT, &vfmt) < 0) {"خطأ فادح: فشل التفاوض على V4L2_PIX_FMT_Y16 على نقطة النهاية المستهدفة");
    return -1;
}
للحصول على تجميع كامل للتعريف، وتطبيق رقع النواة، وتخطيط شجرة الأجهزة على لوحات ARM المدمجة، راجع دليلنا المفصل خطوة بخطوة لتعريف RS300 V4L2 لوحدات Mini2 على Raspberry Pi. وبالتزامن مع تدفق الفيديو، تتم إدارة معاملات الوحدة (معاملات الانبعاثية، وتعويض المسافة، وتشغيل الغالق، ولوحات الألوان) عبر منافذ COM الافتراضية USB CDC-ACM القياسية أو تقارير ميزات USB-HID المباشرة، مما يوفر تحكمًا شاملًا على مستوى السجلات.
تنفيذ الذكاء الاصطناعي الطرفي وأجهزة الكمبيوتر أحادية اللوحة (Raspberry Pi وJetson)
يتطلب دمج وحدة مستشعر التصوير الحراري USB عالي الإنتاجية في أجهزة المعالجة الطرفية الحديثة مثل Waveshare اللوحات الحاملة، وRaspberry Pi 4/5، أو NVIDIA Jetson Orin Nano توازنًا دقيقًا عبر مراحل الالتقاط والتطبيع والاستدلال. تحتوي مصفوفات الحرارة الخام على نطاقات رقمية غير قياسية تكسر الشبكات العصبية القياسية المدربة على مجموعات بيانات RGB المرئية (مثل ImageNet أو COCO).
يولد التغذية الإشعاعية عالية الدقة 640×512 التي تعمل عند 25 هرتز ما يقرب من 16.38 ميغابايت في الثانية من الحمولة الثنائية الخام غير المضغوطة ذات 16 بت. إذا تمت معالجتها بشكل غير فعال من خلال نسخ متكرر للذاكرة في مساحة المستخدم، يمكن لأغلفة OpenCV المبنية على Python أن تشبع أنوية وحدة المعالجة المركزية بسرعة. يجب على مهندسي البرمجيات المدمجة اتباع هذه الممارسات المعمارية الأساسية الثلاث:
- ⚙️ الالتقاط بدون نسخ عبر الذاكرة المعينة: استخدم المخازن المؤقتة المعينة في الذاكرة V4L2 (
V4L2_MEMORY_MMAP) لالتقاط الإطارات مباشرة في مؤشرات الذاكرة المشتركة. مرر هذه المؤشرات مباشرة إلى أغلفة OpenCV الأصليةcv::Matبأنواع بياناتCV_16UC1، متجنبًا تكرار الذاكرة غير الضروري في مساحة المستخدم. - ⚙️ التثبيت الإشعاعي الديناميكي الثابت: تعتمد نماذج الرؤية الحاسوبية للضوء المرئي على مدخلات ثابتة ذات 8 بت. عند تحويل القيم الإشعاعية ذات 16 بت إلى 8 بت، ليست تطبيق معادلة الرسم البياني الشاملة عبر الإطار بأكمله. إذا دخل جسم دافئ إلى مجال الرؤية، فإن المعادلة الشاملة تعيد حساب قيمة كل بكسل في الإطار، مما يزيح الخلفية ويخلط نماذج اكتشاف الحواف. بدلًا من ذلك، ثبّت قيم البكسل الخام على حدود تشغيلية ثابتة (مثلًا، تحويل -10 درجة مئوية إلى 120 درجة مئوية خطيًا إلى 0–255) للحفاظ على البصمات الحرارية عبر الإطارات.
- ⚙️ عزل متحكم USB: غالبًا ما تتشارك اللوحات المدمجة محور جذر PCIe-to-USB داخلي واحد عبر منافذ متعددة. لتجنب الإطارات المفقودة أو أخطاء إعادة تعيين ناقل USB، اعزل وحدة الكاميرا الحرارية عن أجهزة التخزين عالية النطاق الترددي، أو خصص نقطة نهاية USB 3.0 محددة للوحدة.
عند تشغيل بنى كشف الأجسام مثل YOLOv8-Thermal أو MobileNet-SSD عبر محركات TensorRT أو ONNX Runtime، يجب أن تتم المعالجة المسبقة مباشرة داخل ذاكرة GPU أو VPU. من خلال رفع CV_16UC1 المصفوفة مباشرة إلى ذاكرة CUDA على منصة NVIDIA Jetson، تُنفَّذ صيغ المعايرة الإشعاعية والتطبيع الخطي وتوليد موتر الألوان في أزمنة دون الميلي ثانية. وهذا يترك أنوية وحدة المعالجة المركزية حرة تمامًا للتعامل مع معالجة القياس عن بُعد واتصالات الطيران MAVLink وتنبيهات الميدان.
عرض المنتجات: مقارنة المواصفات الواقعية
صُممت نوى مستشعرات LWIR غير المبردة أدناه خصيصًا للنشر السريع عبر USB عالي السرعة والواجهات الرقمية المباشرة، وتوفر مصفوفات إشعاعية معايرة ضمن عوامل شكل محسّنة من حيث SWaP. لمراجعة مجموعتنا الأوسع من النوى الحرارية الإلكترونية البصرية عالية الأداء، تفضل بزيارة كتالوج الوحدات الكاملة للتصوير الحراري.

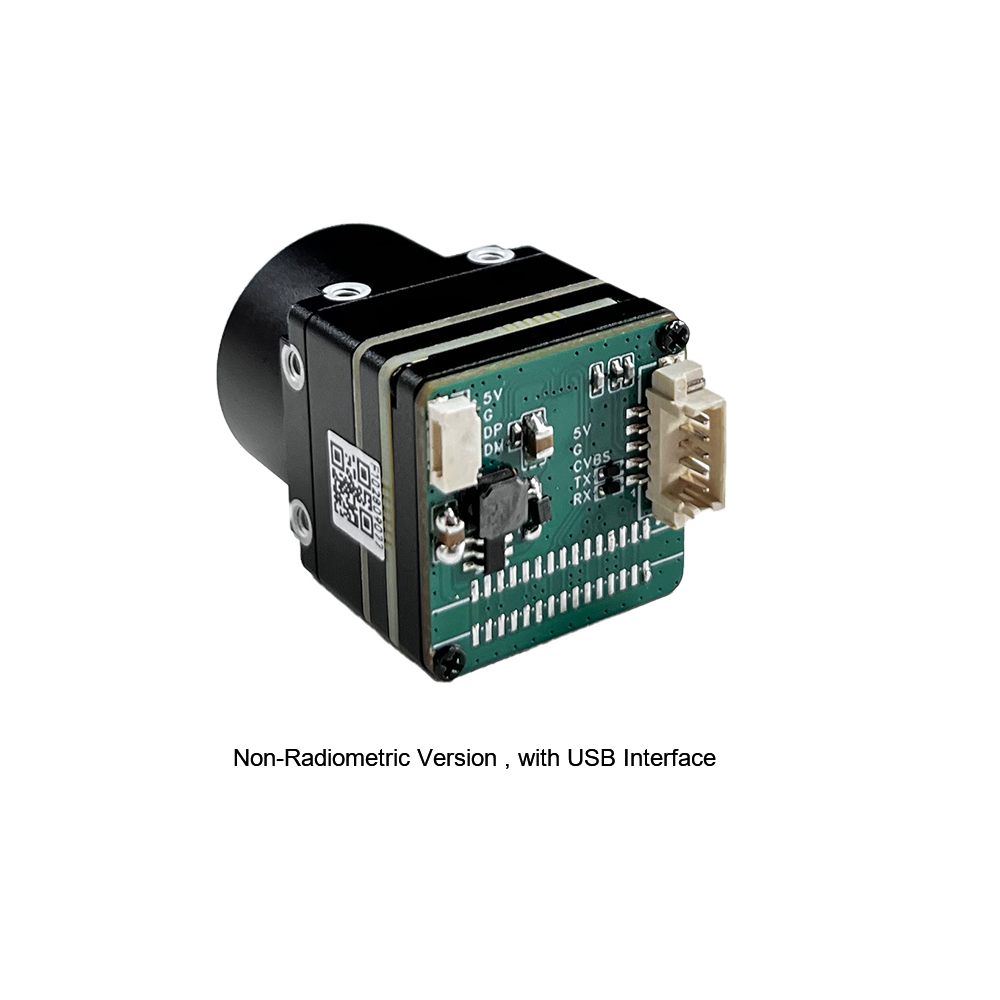
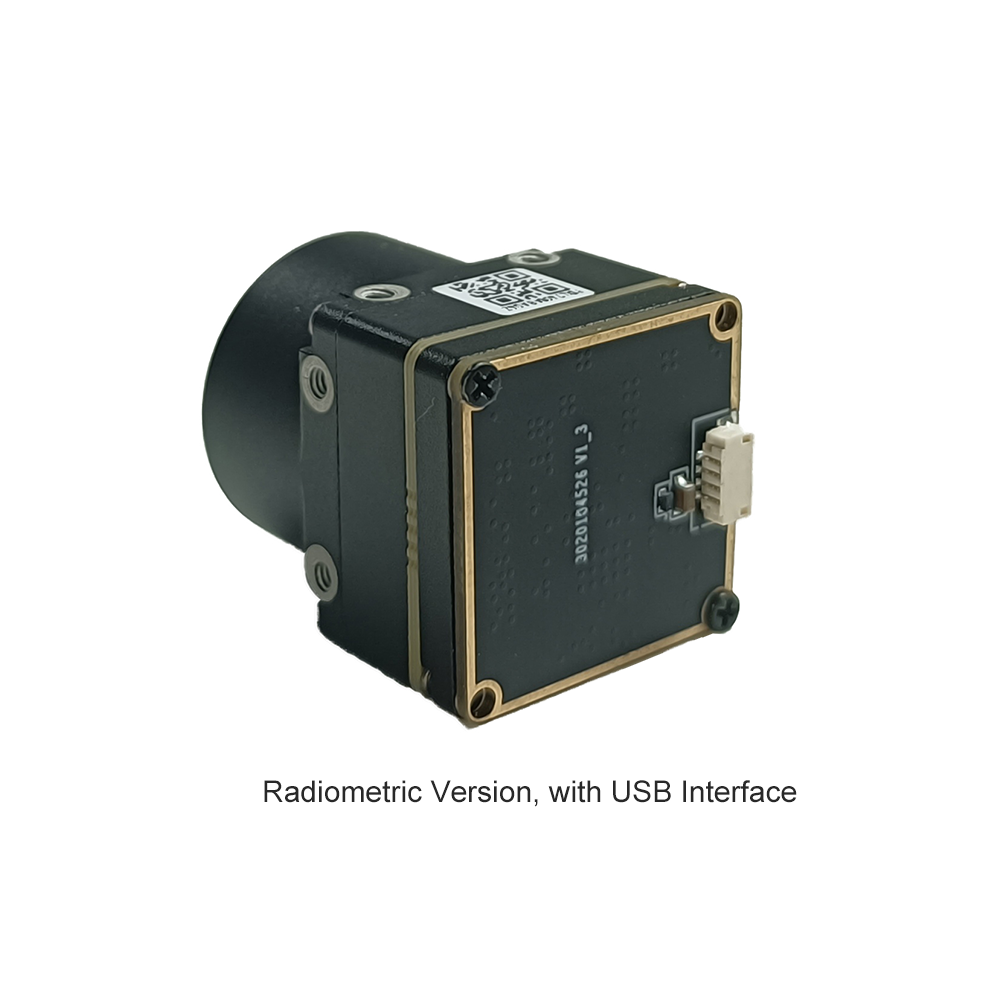
وحدة نواة كاميرا تصوير حراري مصغرة غير مبردة LWIR USB بدقة 640*512
صُممت هذه الوحدة المصغرة للتصوير الحراري بالأشعة تحت الحمراء غير المبردة خصيصًا لمنصات الطائرات المسيرة المدمجة والروبوتات المتقدمة ومنصات التشخيص المحمولة، وتوفر عرضًا حادًا وواضحًا للصور وأبعادًا مدمجة وكفاءة تكلفة قوية. وتتميز بهيكل فائق الصغر بمساحة 21 مم × 21 مم فقط، وهي مصممة للعمل في البيئات القاسية والمتقلبة.
| الدقة الأصلية: | 640 × 512 (تكوينات اختيارية 640 × 480) |
| درجة البكسل والطيف: | مقياس ميكروبولومتر VOx بحجم 12 ميكرومتر؛ نطاق طيفي من 8 ميكرومتر إلى 14 ميكرومتر |
| الأطوال البؤرية البصرية: | خيارات 5مم، 9مم، 13مم، 18مم، 35مم، 50مم، 75مم، 100مم، 150مم |
| الحساسية الحرارية: | أقل من 40 مللي كلفن (عند f/1.0، 300 كلفن، 25 هرتز/50 هرتز) |
| الأبعاد والاستقبال: | جسم مكشوف 21 مم × 21 مم؛ مخرجات USB 2.0 / USB-C / DVP / LVDS |

وحدة كاميرا تصوير حراري مصغرة غير مبردة LWIR بدقة 256*192
تدمج وحدة الكاميرا الحرارية LWIR غير المبردة Mini 256 كواشف تعمل بالأشعة تحت الحمراء عالية الأداء للحصول على تصوير حراري فائق الوضوح وقياس دقيق لدرجة الحرارة. وتوفر عوامل شكل مشابهة لنوى DJI الاحترافية، حيث تلتقط الإشعاع تحت الأحمر وتخرج صورة حرارية موحدة مع قياس إشعاعي مدمج، مما يجعلها حمولة استثنائية للروبوتات الجوية المتخصصة مثل كشف الألغام تحت السطح ومراقبة الأنابيب والاستشعار عن بُعد.
| الدقة الأصلية: | 256 × 192 بكسل |
| حجم البكسل: | مصفوفة VOx غير مبردة عالية الكثافة بحجم 12 ميكرومتر |
| القياس الإشعاعي الحراري: | تدفق إشعاعي معاير عالي التجانس مع قراءة درجة الحرارة |
| الحساسية الحرارية: | أقل من 50 مللي كلفن (عند f/1.0، 300 كلفن، 25 هرتز) |
| التطبيق المستهدف: | تتبع الألغام بالطائرات المسيرة، التشخيص التنبؤي الصناعي، الأنظمة القابلة للارتداء |
اختيار البصريات الحرارية وحساب مدى الكشف
تختلف الهندسة البصرية لمستشعرات الأشعة تحت الحمراء طويلة الموجة اختلافًا جوهريًا عن تصميم الكاميرات ذات الضوء المرئي. فالزجاج البصري القياسي (مثل BK7 والسيليكا المنصهرة وزجاج الصودا والجير) يصبح معتمًا ضمن النافذة الطيفية من 8 ميكرومتر إلى 14 ميكرومتر. وتتطلب بصريات الميكروبولومتر مواد متخصصة ناقلة للأشعة تحت الحمراء:
- ✅ الجرمانيوم أحادي البلورة (Ge): المادة البصرية الأولى لنوى LWIR عالية الدقة. يتمتع الجرمانيوم بمعامل انكسار عالٍ جدًا ($n \approx 4.0$)، مما يسمح للمهندسين البصريين بتصميم عدسات عالية القدرة مع انحناء سطحي أدنى. ومع ذلك، يتطلب الجرمانيوم طلاءات كربون شبيه بالألماس (DLC) أو طلاءات مضادة للانعكاس (AR) لإزالة الانعكاس السطحي، وهو عرضة لفقدان التركيز الحراري دون معالجة حرارية ميكانيكية أو بصرية نشطة.
- ✅ زجاج الكالكوجينيد: زجاج صناعي يعمل بالأشعة تحت الحمراء قابل للتشكيل (مثل GASIR) يوفر استقرارًا حراريًا استثنائيًا على نطاقات تشغيل واسعة. ويمكن ضغطه في مقاطع لا كروية بتكاليف إنتاج أقل، مما يجعله مثاليًا للأنظمة المدمجة ذات الميزانيات المحدودة.
- ✅ سيلينيد الزنك (ZnSe): يوفر نقلًا طيفيًا متعددًا واسعًا عبر أطياف الضوء المرئي وLWIR، ويُستخدم كثيرًا في المعدات المخبرية وبصريات المحاذاة.
الأطوال البؤرية للعدسة الحرارية تحدد مباشرة مجال الرؤية (FOV) والمدى التشغيلي النظري استنادًا إلى معايير جونسون. بموجب معايير جونسون، تُعرَّف متطلبات دقة الهدف بحدود البكسل للبعد الحرج عبر الهدف:
- ⚙️ الكشف (1.5 بكسل عبر البعد الحرج): يمكن للمراقب تمييز وجود جسم في مجال الرؤية.
- ⚙️ التعرف (6.0 بكسل عبر البعد الحرج): يمكن للمراقب تحديد الفئة العامة للجسم (مثل التمييز بين شخص ومركبة).
- ⚙️ التحديد (12.0 بكسل عبر البعد الحرج): يمكن للمراقب تأكيد سمات هدف محددة (مثل تحديد نوع مركبة معين أو أفراد مسلحين).
الصيغة الرياضية لحساب مسافة الكشف والتعرف والتحديد (DRI) النظرية هي:
المسافة (متر) = [ البعد الحرج (م) × الطول البؤري (مم) ] / [ بكسلات بُعد الهدف × تباعد البكسل (مم) ]
على سبيل المثال، احسب مدى الكشف النظري ($1.5\text{ pixels}$) لهدف بشري واقف ($H = 1.8\text{ meters}$) باستخدام ميني 640 النواة ($12\text{ µm} = 0.012\text{ mm}$ تباعد) عبر تكوينات عدسات اختيارية متعددة:
| البعد البؤري (مم) | مجال الرؤية الأفقي (تقريبي) | كشف الإنسان (1.5 بكسل) | التعرف على الإنسان (6 بكسل) | كشف المركبة (2.3م، 1.5 بكسل) |
|---|---|---|---|---|
| 9 مم | 48.8° | 900 متر | 225 متر | 1,150 مترًا |
| 18 مم | 24.6° | 1,800 متر | 450 متر | 2,300 متر |
| 35 مم | 12.5° | 3,500 متر | 875 مترًا | 4,472 مترًا |
| 75 مم | 5.9° | 7,500 متر | 1,875 متر | 9,583 مترًا |
عند اختيار البصريات، تؤثر السرعة البصرية (العدد البؤري) مباشرة على الحساسية الحرارية. تتناسب القدرة الإشعاعية الساقطة على مصفوفة المستوى البؤري عكسيًا مع مربع العدد البؤري البصري:
\text{NETD}_{\text{system}} \propto (f/\#)^2
تجميع عدسة f/1.0 يمرر ضعف تدفق الفوتونات تحت الحمراء لعدسة f/1.4. اختيار بصريات بعدد بؤري أعلى يخفض NETD النظام من أقل من 40 مللي كلفن إلى حوالي 80 مللي كلفن، مما يقلل قدرتك على تمييز التفاصيل الحرارية الدقيقة إلى النصف. يجب على المكاملين الصناعيين التأكد من تطابق الأعداد البؤرية البصرية مع مواصفات المعايرة الخاصة بنواتهم.
التطبيقات الصناعية: المنصات غير المأهولة والرؤية الآلية والأمن
تسد الميكروبولومترات المدمجة عبر USB الفجوة بين الأنظمة الحرارية القديمة الثقيلة والمكلفة وأجهزة الحافة الحديثة المحدودة المساحة. من خلال الجمع بين واجهات USB المباشرة واستهلاك الطاقة المنخفض، تتيح وحدات الاستشعار هذه العديد من التطبيقات عالية التأثير:
1. Aerial Mine and UXO Detection Payloads
Buried metallic and non-metallic anti-personnel landmines introduce minute differences in thermal inertia compared to surrounding topsoil. During diurnal heating and cooling cycles, soil directly above buried ordnance changes temperature at a different rate than undisturbed earth. Drones equipped with the Mini 256*192 أو Mini 640*512 modules can scan large fields from altitudes of 10 to 30 meters. Operating in radiometric Y16 mode, onboard edge processors detect these subtle, circular thermal differentials (< 0.1 °C thresholds) in real time, automatically marking GPS hazard waypoints on digital elevation models without exposing demining personnel to blast risks.
2. Utility-Scale Photovoltaic and High-Voltage Infrastructure Inspection
Solar farm inspections require identifying failing bypass diodes, localized cell cracks, and micro-hotspots across hundreds of thousands of panel surfaces. A drone payload integrating an uncooled USB thermal module can stream radiometric video into an onboard companion computer running edge inference models. The system flags localized heating anomalies exceeding normal panel operational limits ($+10\text{ K}$ to $+20\text{ K}$) and logs georeferenced thermal snapshots, speeding up inspections compared to manual ground surveys with handheld probes.
3. Factory Automation, Switchgear Cabinets, and Predictive Maintenance
Fixed robotic arms, Automated Guided Vehicles (AGVs), and industrial manufacturing cells face costly downtime when high-load motor bearings or high-voltage terminal junctions overheat. Permanent integration of a 21mm × 21mm USB thermal module inside high-voltage switchgear cabinets enables round-the-clock monitoring. Industrial controllers analyze raw 16-bit feeds continuously: if any electrical terminal block experiences a temperature spike due to mechanical loosening or harmonic distortion, the system triggers an emergency shutdown sequence well before catastrophic fire or arc-flash events occur.
الأسئلة الشائعة الهندسية المتعمقة
Can I stream radiometric thermal data in real-time to a Raspberry Pi or Linux SBC?
At the system level, the module exposes two video endpoints or an interleaved Y16 payload under the standard Linux Video4Linux2 (V4L2) driver framework. Rather than restricting engineers to low-level proprietary APIs, our modules allow the raw sensor data stream to be opened directly via /dev/video* nodes using native Linux system calls, raw file descriptors, or OpenCV pipelines (cv::VideoCapture).
Each 16-bit pixel encodes temperature data with a resolution of 0.01 K or direct uncompressed analog counts. Our C++ and Python SDKs abstract the calibration routines, coordinate conversion, and optical non-uniformity correction lookups, allowing edge processors like the Raspberry Pi 4/5, NVIDIA Jetson, or Rockchip platforms to perform real-time pixel extraction, temperature bounding, and downstream visual serving at full frame rates (25Hz/50Hz) with minimal CPU overhead.
How do I handle USB-C OTG power injection when running long-duration thermal monitoring on embedded hosts?
In continuous industrial monitoring installations, single-board computers configured in OTG (On-The-Go) host/peripheral modes often suffer from brownouts, thermal throttling, or bus drops if the internal 5V rail dips under peak sensor and processing loads. Our camera modules mitigate this through an optimized, low-power uncooled microbolometer architecture that consumes less than 1.2W under maximum processing load.
For continuous deployments, we recommend isolating power delivery using a USB-C breakout board or a dual-channel Y-cable harness. In this configuration, the high-speed differential data lines (D+/D- or high-speed TX/RX pairs) terminate directly at the host processor, while the VBUS and Ground lines link to an external, regulated 5V (1.5A+) power supply. This prevents host supply noise from coupling into the sensitive analog-to-digital read-out circuitry (ROIC), helping maintain low noise performance (<40mK NETD) across long operational runs.
Why should I upgrade to an uncooled microbolometer module instead of DIY thermopile arrays like the MLX90640?
Low-cost thermopile arrays rely on microscopic thermocouple junctions that detect bulk temperature differentials. Due to their mechanical structure, thermopiles generate significant thermal drift, lack precise spatial resolution, and yield high noise floors (NETD typically hovering between 100mK and 150mK), with refresh rates slowing down drastically when reading accurate signals (often below 8Hz).
In contrast, our uncooled LWIR cores use precision Vanadium Oxide (VOx) microbolometer FPAs with fine 12µm pixel pitches. Moving from a 32×24 array (768 pixels) to a 640×512 array (327,680 pixels) provides a 426-fold increase in spatial data. This extra resolution is essential for identifying small thermal targets, performing quantitative PCB-level diagnostics, inspecting mechanical assemblies, and running edge AI models like YOLO or TensorRT engines that fail on the low-resolution, blurred output of thermopile sensors.
عند إحكام إغلاق نواة حرارية غير مبردة داخل علبة مقاومة للطقس IP67/IP68، يكون التصميم الحراري السلبي حاسمًا لإيقاف الانحراف الحراري الأساسي وتدهور الصورة. لا تحتاج الميكروبولومترات إلى مبردات نشطة، لكن ASIC الصورة المدمجة ومشفرات الفيديو الشبكية تستهلك بين 1.0 واط و 2.5 واط أثناء التشغيل. في صندوق محكم ضيق بدون تدفق هواء، تخلق الحرارة الداخلية المحتبسة نقاطًا ساخنة عبر هيكل النواة ومصفوفة المستوى البؤري. تؤدي هذه التدرجات الحرارية الموضعية إلى خلل في قراءات درجة الحرارة الإشعاعية وتزيد من ضوضاء المستشعر، مما يقلل من حساسية NETD الفعالة لديك. لحل هذا، صمم مسارات مباشرة لتبديد الحرارة المعدنية—مثل كتلة باردة من الألومنيوم أو النحاس مقترنة بوسادات فجوة عالية التوصيل—تربط اللوحة الحرارية للوحدة مباشرة بالغلاف المعدني الخارجي. هذا يحول كامل الهيكل الخارجي إلى مشتت حراري كبير. أيضًا، تجنب تركيب أجزاء عالية الطاقة (مثل أجهزة الراديو RF أو محولات الطاقة الساخنة) بجوار النواة البصرية مباشرة للحفاظ على استقرار الظروف الحرارية عبر المستشعر.
- Industry Standard Single-Board Computing: Explore reference carrier schematics and embedded hardware on the official Raspberry Pi Foundation .
- Embedded Carrier Boards & Hardware: Find modular baseboards, interface hats, and edge AI compute kits via Waveshare.
- دليل التكامل ذو الصلة: Learn how to initialize embedded thermal drivers with our step-by-step RS300 V4L2 kernel driver guide for Raspberry Pi.
- Optical Selection Framework: Read our technical guide on كيفية اختيار نواة كاميرا حرارية تعمل بالأشعة تحت الحمراء for harsh industrial environments.
- Product Range: View our complete portfolio of high-resolution sensors in the Thermal-Image module catalog.





