








Moduł kamery termowizyjnej USB 640x512: kompaktowy rdzeń LWIR do wizji wbudowanej i dronowej
18 września 2026
Przemysłowy rdzeń kamery termowizyjnej USB: kompaktowe moduły OEM LWIR do wizji wbudowanej i inspekcji
20 września 2026
Przewodnik po module czujnika termowizyjnego USB: Integracja LWIR wysokiej rozdzielczości dla Edge AI i komputerów jednopłytkowych
Nowoczesne systemy wizji maszynowej, autonomiczne platformy powietrzne i klastry obliczeń brzegowych wymagają solidnej percepcji termicznej wykraczającej poza spektrum światła widzialnego. Podczas gdy standardowe czujniki optyczne polegają na oświetleniu otoczenia i współczynniku odbicia powierzchni, niechłodzone mikrobolometry długofalowej podczerwieni (LWIR) mierzą promieniowanie emitowane bezpośrednio przez obiekty w paśmie spektralnym od 8 µm do 14 µm. Integracja moduł czujnika termowizyjnego USB bezpośrednio z przemysłowymi bramkami Linux, dronami inspekcyjnymi i komputerami jednopłytkowymi (SBC) eliminuje dotychczasową zależność od nieporęcznych analogowych dekoderów wideo, zastrzeżonych przechwytywaczy ramek i niestandardowych płytek pomostowych.
Wdrażanie rdzeni LWIR wysokiej rozdzielczości za pośrednictwem standardowych interfejsów USB wiąże się z odrębnymi zagadnieniami inżynieryjnymi: odprowadzaniem ciepła w ciasnych obudowach, kompensacją dryftu korekcji niejednorodności (NUC), kompatybilnością sterowników Video4Linux2 (V4L2), ekstrakcją surowych 14-bitowych/16-bitowych macierzy radiometrycznych oraz rygorystycznymi ograniczeniami rozmiaru, masy, mocy i kosztu (SWaP-C). Niniejszy przewodnik techniczny przedstawia wymagania optyczne, elektryczne i dotyczące oprogramowania układowego niezbędne do pomyślnej integracji niechłodzonego moduł czujnika termowizyjnego USB z platformami przetwarzania brzegowego — takimi jak Raspberry Pi, NVIDIA Jetson i komputery wbudowane x86 — umożliwiając przejście od termopil o niskiej dokładności do skalibrowanego, przemysłowego widzenia radiometrycznego.
Spis treści
- 👉 Podstawy niechłodzonej LWIR: Mikrobolometry a matryce termopil
- 👉 Architektura sprzętowa: Elektronika rdzenia, ISP i silnik USB
- 👉 Protokoły i integracja sterowników: Wideo UVC a 14-bitowe strumienie radiometryczne
- 👉 Implementacja Edge AI i komputerów jednopłytkowych (Raspberry Pi i Jetson)
- 👉 Prezentacja produktów: Porównanie specyfikacji w warunkach rzeczywistych
- 👉 Dobór optyki termicznej i obliczanie zasięgu detekcji
- 👉 Zastosowania przemysłowe: Platformy bezzałogowe, wizja maszynowa i bezpieczeństwo
- 👉 Pogłębione techniczne FAQ
Podstawy niechłodzonej LWIR: Mikrobolometry a matryce termopil
Termiczne wykrywanie podczerwieni w automatyce przemysłowej i systemach wbudowanych dzieli się zasadniczo na dwie podstawowe kategorie: tanie matryce termopil i niechłodzone mikrobolometry z matrycą w płaszczyźnie ogniskowej (FPA). Do podstawowego wykrywania obecności lub podstawowego mapowania termicznego, podstawowe termopile (takie jak Melexis MLX90640 lub seria Omron D6T) oferują matryce od 16×4 do 32×24 pikseli. Jednak czujniki termopilowe opierają się na efekcie Seebecka w mikroskopijnych szeregowych złączach termopar. Ponieważ mierzą one fizyczny gradient termiczny powstający między złączami zimnymi i gorącymi bez dedykowanej izolacji próżniowej, termopile cierpią z powodu wysokiego szumu termicznego, wolnych stałych czasowych przekraczających 100 ms, znacznego przesłuchu między pikselami oraz dużej podatności na zmiany temperatury otoczenia.
Natomiast wysokowydajny moduł czujnika termowizyjnego USB wykorzystuje pakowaną próżniowo matrycę w płaszczyźnie ogniskowej złożoną z mikrobolometrów. Każdy pojedynczy piksel mikrobolometru składa się z membrany pochłaniającej podczerwień zawieszonej nad podłożem krzemowym na mikromechanicznych wspornikach z azotku krzemu. Pod membraną pochłaniającą znajduje się zintegrowany układ odczytowy (ROIC). Cała struktura mikroelektromechaniczna (MEMS) jest zamknięta w trwałym wysokopróżniowym pakiecie na poziomie płytki (WLP) lub metalowej obudowie próżniowej, aby wyeliminować konwekcyjne odprowadzanie ciepła do otaczających gazów.
Gdy padające promieniowanie elektromagnetyczne w spektrum długofalowej podczerwieni (zazwyczaj od 8 µm do 14 µm) uderza w płytkę absorbera mikrobolometru, pochłonięta energia fotonowa nagrzewa materiał aktywny. Ten minimalny wzrost temperatury zmienia opór elektryczny warstwy cienkowarstwowej. Warstwa aktywna jest wytwarzana głównie z tlenku wanadu (VOx) lub amorficznego krzemu (a-Si). Tlenek wanadu jest standardem przemysłowym ze względu na wysoki temperaturowy współczynnik rezystancji (TCR), zazwyczaj w zakresie od -2% do -3% na kelwin, w połączeniu ze znacznie niższym szumem migotania 1/f w porównaniu z alternatywami z amorficznego krzemu.
| Parametr architektoniczny | Matryca termopilowa (np. 32×24) | Rdzeń niechłodzonego mikrobolometru VOx |
|---|---|---|
| Rozdzielczość Przestrzenna | 768 pikseli (32 × 24) do ~4960 pikseli | 49 152 (256×192) do 327 680 (640×512) pikseli |
| Czułość termiczna (NETD) | 100 mK do 150 mK | < 40 mK do < 50 mK (f/1.0 przy 300 K) |
| Rozstaw pikseli | ~90 µm do 120 µm | 12 µm (wysoka gęstość na poziomie płytki) |
| Częstotliwość odświeżania klatek | 2 Hz do 16 Hz (ograniczona stałą czasową termiczną) | 25 Hz do 50 Hz (płynny ruch w czasie rzeczywistym) |
| Termiczna stała czasowa (τ) | 30 ms do 100 ms | 8 ms do 12 ms |
| Główny tryb awarii | Rozmycie przestrzenne, silny dryft temperatury czujnika | Wymaga okresowego migotania NUC, jeśli nie jest korygowane |
Układ ROIC odczytuje zmiany rezystancji, przykładając impulsowe napięcie polaryzacji do sieci mostkowej mikrobolometru. Szybkie integratory przekształcają powstałe różnice prądów na cyfrowe wartości napięcia za pomocą wbudowanych przetworników analogowo-cyfrowych (ADC), generując surowe 14-bitowe lub 16-bitowe wartości cyfrowe. Dla integratorów systemów projektujących automatyczne wykrywanie usterek wybór między mikrobolometrami a czujnikami niższej klasy jest oczywisty: gdy wymagana jest wysoka rozdzielczość przestrzenna, niska różnica temperatur równoważna szumowi (NETD < 40 mK) i szybka odpowiedź optyczna, kalibrowany rdzeń VOx jest niezbędny. Aby dokładniej poznać mechanikę tych czujników, zapoznaj się z naszą kompleksową analizą na temat jak wybrać rdzeń kamery termowizyjnej na podczerwień do wymagających zastosowań terenowych.
Architektura sprzętowa: Elektronika rdzenia, ISP i silnik USB
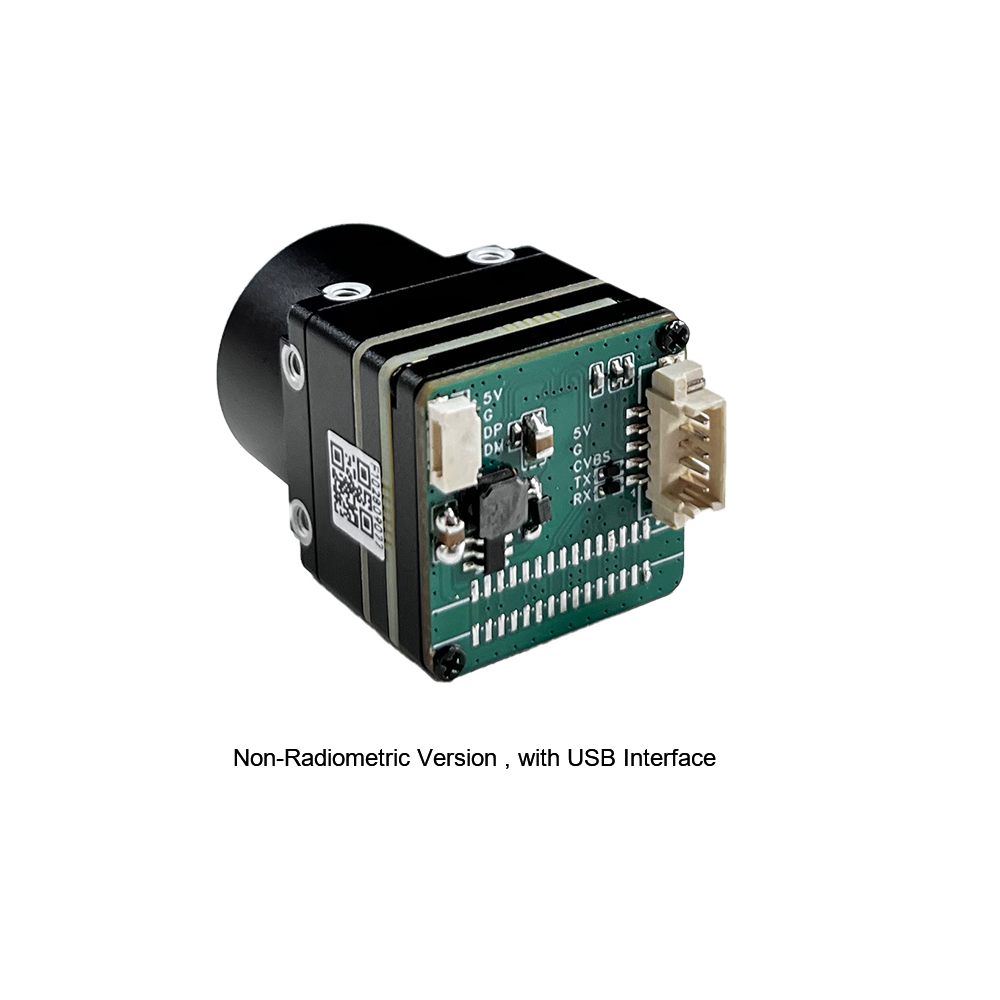
Przemysłowej klasy moduł czujnika termowizyjnego USB integruje wiele zaawansowanych bloków sprzętowych w ultraminiaturowej obudowie (do 21 mm × 21 mm). Przekształca fotoniczne sygnały termiczne w czysty, cyfrowy sygnał wyjściowy magistrali szeregowej za pośrednictwem kilku ściśle sprzężonych podsystemów:
- ⚙️ Podsystem optomechaniczny: Precyzyjnie obrabiana obudowa zawierająca optykę z monokrystalicznego germanu lub szkła chalkogenkowego o wysokiej transmisji, połączona ze zintegrowaną elektromechaniczną przesłoną solenoidową.
- ⚙️ Próżniowo pakowana FPA i ROIC: Matryca pikseli VOx 12 µm połączona bezpośrednio z krzemowym układem odczytowym, pracująca w hermetycznej próżni na poziomie płytki w celu utrzymania izolacji termicznej.
- ⚙️ Programowalna macierz bramek (FPGA) lub procesor sygnału obrazu ASIC (ISP): Wbudowany procesor odpowiedzialny za wykonywanie szybkich, intensywnych obliczeniowo algorytmów kalibracji, filtrowania przestrzennego i mapowania zakresu dynamicznego.
- ⚙️ Kontroler mostka USB: Szybki kontroler i warstwa fizyczna USB 2.0 lub USB 3.x obsługująca standardowe punkty końcowe USB Video Class (UVC), USB Communications Device Class (CDC) lub Human Interface Device (HID) dostawcy.
Wbudowany procesor ISP jest silnikiem obliczeniowym modułu. Surowe dane z mikrobolometru nie mogą być przesyłane bezpośrednio do wyświetlacza ani klasyfikatora głębokiego uczenia, ponieważ każdy piksel obarczony jest niejednorodnościami produkcyjnymi. Mikroskopijne różnice w szerokości nóżek, grubości absorbera i rezystancji styków powodują szum stałoprzebiegowy (FPN), który może całkowicie zasłonić rzeczywiste cele termiczne. Aby temu zaradzić, procesor ISP przetwarza każdą klatkę w czteroetapowym potoku czasu rzeczywistego:
Dwupunktowa korekcja niejednorodności (NUC): Tabele korekcji wzmocnienia i offsetu są przechowywane w nieulotnej pamięci flash na rdzeniu. Procesor ISP mapuje przychodzące surowe zliczenia cyfrowe ($S_{i,j}$) przez zindywidualizowane tablice współczynników zgodnie ze wzorem:
S'_{i,j} = G_{i,j} \times (S_{i,j} - O_{i,j})
Gdzie $G_{i,j}$ reprezentuje współczynnik wzmocnienia specyficzny dla piksela, a $O_{i,j}$ reprezentuje współczynnik offsetu obliczony podczas kalibracji fabrycznej w wielu temperaturach ciała doskonale czarnego.
Zastępowanie uszkodzonych pikseli (BPR): Piksele wykazujące zerową odpowiedź elektryczną, nadmierny prąd ciemny lub ciągły szum poza trzema odchyleniami standardowymi są oznaczane we wbudowanej mapie pikseli wadliwych. Procesor ISP automatycznie interpoluje te uszkodzone piksele za pomocą filtrowania medianowego przestrzennego w czasie rzeczywistym z ważnych sąsiednich komórek 8-sąsiedztwa, zapewniając jednolite macierze dla dalszych potoków wizji maszynowej.
Dynamiczna rekalibracja mechanicznej migawki: W miarę zmiany warunków otoczenia obudowa termiczna sama się nagrzewa i emituje rozproszone fotony LWIR na matrycę FPA (wewnętrzna samoemisja). Aby zapobiec dryftowi, zminiaturyzowany elektromagnes opuszcza jednolitą czarną łopatkę migawki przed matrycą FPA na około 100 ms do 250 ms. Procesor ISP próbkuje tę izotermiczną płaszczyznę odniesienia, ponownie oblicza macierz offsetu $O_{i,j}$ i eliminuje dryft przestrzenny bez przerywania komunikacji z systemem hosta.
Cyfrowe wzmacnianie szczegółów (DDE) i silnik radiometryczny: Skorygowane dane są rozdzielane na dwie ścieżki. Jedna ścieżka przetwarza 14-bitowe dane liniowe przez skalibrowany wielomian w celu obliczenia temperatury bezwzględnej w kelwinach dla każdego piksela. Równoległa ścieżka wizualizacji stosuje dwustronne filtrowanie przestrzenne i dynamiczną kompresję histogramu, aby przekształcić szerokie 14-bitowe sceny dynamiczne w bogate 8-bitowe strumienie pseudokolorowe (takie jak Ironbow, White Hot lub Rainbow) bez utraty lokalnego kontrastu krawędzi.
Protokoły i integracja sterowników: Wideo UVC a 14-bitowe strumienie radiometryczne
Przy wyborze i integracji moduł czujnika termowizyjnego USB, architekci oprogramowania muszą rozróżniać pseudokolorowe strumienie wizualne od rzeczywistych strumieni danych radiometrycznych. Standardowa implementacja USB Video Class (UVC) zapewnia bezproblemową obsługę plug-and-play w systemach Windows, macOS i jądrach Linux. Po podłączeniu system operacyjny wylicza kamerę jako standardowe źródło wideo, udostępniając typowe formaty kompresji, takie jak YUV422, NV12 lub RGB24.
Podczas gdy 8-bitowy strumień UVC jest idealny dla operatorów obserwujących monitor inspekcyjny, odrzuca on krytyczne informacje diagnostyczne. Standardowe 8-bitowe wideo kwantyzuje temperatury sceny do zaledwie 256 dyskretnych poziomów. Jeśli środowisko obejmuje zakres od -20 °C do +150 °C, każdy krok reprezentuje prawie 0,66 °C zmiany temperatury, niszcząc natywną rozdzielczość termiczną czujnika < 40 mK. Ponadto automatyczna kontrola wzmocnienia (AGC) dynamicznie przesuwa wartości pikseli między klatkami w zależności od najgorętszego obiektu w polu widzenia, co uniemożliwia obiektywne progowanie.
Zastosowania przemysłowe wymagają surowej transmisji radiometrycznej. Moduł przesyła surowe dane w 16-bitowym formacie skali szarości — często oznaczanym jako V4L2_PIX_FMT_Y16 w środowiskach Linux Video4Linux2. W tym trybie każdy piksel zawiera 14-bitową lub 16-bitową liczbę całkowitą reprezentującą bezpośrednie nieskompresowane zliczenia cyfrowe lub bezpośrednie wartości temperatury bezwzględnej skalowane w centykelwinach (gdzie odczyt cyfrowy 30 015 odpowiada 300,15 kelwina lub 27,00 °C).
// Konfiguracja urządzenia przechwytującego Linux V4L2 dla 16-bitowego radiometrycznego wejścia Y16
#include <linux/videodev2.h>
#include <sys/ioctl.h>
#include <fcntl.h>

int fd = open("/dev/video0", O_RDWR);
struct v4l2_format vfmt;, 0, sizeof(vfmt)); 640; 512; // Bezpośrednia 16-bitowa tablica radiometryczna
vfmt.fmt.pix.field = V4L2_FIELD_NONE;

if (ioctl(fd, VIDIOC_S_FMT, &vfmt) < 0) {"KRYTYCZNY: Nie udało się wynegocjować V4L2_PIX_FMT_Y16 na docelowym punkcie końcowym");
    return -1;
}
Aby uzyskać pełną kompilację sterownika, łatanie jądra i mapowanie drzewa urządzeń na wbudowanych płytach ARM, zapoznaj się z naszym przewodnikiem krok po kroku dotyczącym sterownika V4L2 RS300 dla modułów Mini2 na Raspberry Pi. W połączeniu ze strumieniem wideo parametry modułu (współczynniki emisyjności, kompensacja odległości, wyzwalanie migawki i palety kolorów) są zarządzane przez standardowe wirtualne porty COM USB CDC-ACM lub bezpośrednie raporty funkcji USB-HID, zapewniając kompleksową kontrolę na poziomie rejestrów.
Implementacja Edge AI i komputerów jednopłytkowych (Raspberry Pi i Jetson)
Integracja wysokoprzepustowego moduł czujnika termowizyjnego USB z nowoczesnym sprzętem do przetwarzania brzegowego, takim jak Waveshare płyty nośne, Raspberry Pi 4/5 lub NVIDIA Jetson Orin Nano, wymaga starannego zrównoważenia etapów pozyskiwania, normalizacji i wnioskowania. Surowe tablice termiczne zawierają niestandardowe zakresy liczbowe, które zakłócają działanie standardowych sieci neuronowych trenowanych na widzialnych zestawach danych RGB (takich jak ImageNet lub COCO).
Wysokorozdzielczy radiometryczny strumień 640×512 działający z częstotliwością 25 Hz generuje około 16,38 megabajta na sekundę surowego, nieskompresowanego 16-bitowego ładunku binarnego. Jeśli jest przetwarzany nieefektywnie przez wielokrotne kopiowanie pamięci w przestrzeni użytkownika, opakowania OpenCV oparte na Pythonie mogą szybko nasycić rdzenie CPU. Inżynierowie oprogramowania wbudowanego powinni stosować te trzy podstawowe praktyki architektoniczne:
- ⚙️ Pozyskiwanie z mapowaniem pamięci bez kopiowania: Użyj buforów mapowanych w pamięci V4L2 (
V4L2_MEMORY_MMAP), aby przechwytywać klatki bezpośrednio do wskaźników pamięci współdzielonej. Przekazuj te wskaźniki bezpośrednio do natywnych opakowań OpenCVcv::Matz typami danychCV_16UC1, unikając niepotrzebnego duplikowania pamięci w przestrzeni użytkownika. - ⚙️ Stałe dynamiczne przycinanie radiometryczne: Modele wizji komputerowej w świetle widzialnym opierają się na stabilnych 8-bitowych danych wejściowych. Podczas mapowania 16-bitowych wartości radiometrycznych na 8-bitowe nie stosuj globalnego wyrównywania histogramu w całej klatce. Jeśli ciepły obiekt wejdzie w pole widzenia, globalne wyrównywanie przelicza każdą wartość piksela w klatce, przesuwając tło i dezorientując modele wykrywania krawędzi. Zamiast tego przytnij surowe wartości pikseli do stałych granic operacyjnych (np. mapując liniowo zakres od -10 °C do 120 °C na 0–255), aby zachować sygnatury termiczne między klatkami.
- ⚙️ Izolacja kontrolera USB: Płyty wbudowane często współdzielą jeden wewnętrzny hub główny PCIe-USB na wielu portach. Aby uniknąć gubienia klatek lub błędów resetu magistrali USB, odizoluj moduł kamery termowizyjnej od urządzeń pamięci masowej o dużej przepustowości lub przeznacz dedykowany punkt końcowy USB 3.0 dla modułu.
Podczas uruchamiania architektur detekcji obiektów, takich jak YOLOv8-Thermal lub MobileNet-SSD, za pośrednictwem silników TensorRT lub ONNX Runtime, przetwarzanie wstępne powinno być wykonywane bezpośrednio w pamięci GPU lub VPU. Przesyłając CV_16UC1 macierz bezpośrednio do pamięci CUDA na platformie NVIDIA Jetson, wzory kalibracji radiometrycznej, normalizacja liniowa i generowanie tensorów kolorów wykonują się w czasie poniżej milisekundy. Dzięki temu rdzenie CPU pozostają całkowicie wolne do obsługi przetwarzania telemetrii, komunikacji lotniczej MAVLink i alertów terenowych.
Prezentacja produktów: Porównanie specyfikacji w warunkach rzeczywistych
Poniższe niechłodzone rdzenie czujników LWIR są celowo zaprojektowane do szybkiego wdrażania przez szybkie USB i bezpośrednie interfejsy cyfrowe, dostarczając skalibrowane macierze radiometryczne w obudowach zoptymalizowanych pod kątem SWaP. Aby przejrzeć naszą szerszą gamę wysokowydajnych optoelektronicznych rdzeni termowizyjnych, odwiedź pełny katalog modułów Thermal-Image.

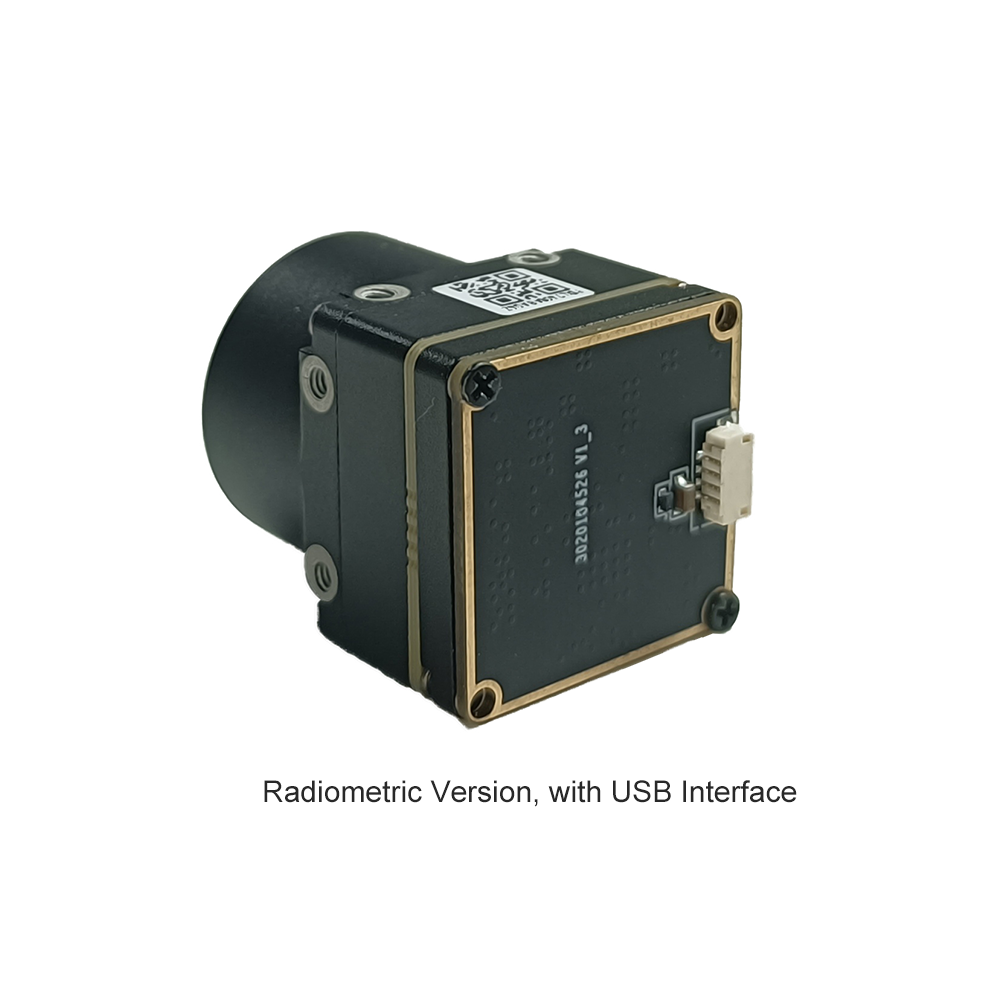
Niechłodzony Miniaturowy Moduł Kamery Termowizyjnej USB LWIR 640*512
Zaprojektowany specjalnie do kompaktowych gimbali dronów, zaawansowanej robotyki i ręcznych platform diagnostycznych, ten miniaturowy niechłodzony moduł obrazowania termowizyjnego w podczerwieni zapewnia ostry i wyraźny obraz, kompaktowe wymiary oraz agresywną efektywność kosztową. Dzięki ultra-kompaktowej obudowie o wymiarach zaledwie 21 mm × 21 mm, jest przystosowany do trudnych, zmiennych warunków pracy.
| Rozdzielczość natywna: | 640 × 512 (opcjonalne konfiguracje 640 × 480) |
| Rozmiar piksela i pasmo spektralne: | Mikrobolometr VOx 12 µm; pasmo spektralne od 8 µm do 14 µm |
| Ogniskowe optyczne: | Opcje 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm, 150 mm |
| Czułość termiczna: | < 40 mK (@ f/1.0, 300 K, 25 Hz/50 Hz) |
| Wymiary i interfejsy: | Korpus goły 21 mm × 21 mm; wyjścia USB 2.0 / USB-C / DVP / LVDS |

Nieschładzany miniaturowy moduł kamery termowizyjnej LWIR 256*192
Moduł kamery termowizyjnej Mini 256 Uncooled LWIR zawiera wysokowydajne detektory podczerwieni zapewniające ultra wyraźne obrazowanie termiczne i precyzyjny pomiar temperatury. Oferując obudowy podobne do rdzeni korporacyjnych DJI, przechwytuje promieniowanie podczerwone i generuje jednolity obraz termiczny ze zintegrowaną radiometrią, co czyni go wyjątkowym ładunkiem dla specjalistycznej robotyki lotniczej, takiej jak wykrywanie min podpowierzchniowych, nadzór rurociągów i teledetekcja.
| Rozdzielczość natywna: | 256 × 192 pikseli |
| Rozstaw pikseli: | Wysokogęstościowa niechłodzona matryca VOx 12 µm |
| Radiometria termiczna: | Wysokojednorodny skalibrowany strumień radiometryczny z odczytem temperatury |
| Czułość termiczna: | < 50 mK (@ f/1.0, 300 K, 25 Hz) |
| Zastosowanie docelowe: | Śledzenie min z UAV, przemysłowa diagnostyka predykcyjna, systemy ubieralne |
Dobór optyki termicznej i obliczanie zasięgu detekcji
Inżynieria optyczna dla czujników długofalowej podczerwieni różni się zasadniczo od projektowania kamer światła widzialnego. Standardowe szkła optyczne (takie jak BK7, krzemionka topiona i szkło sodowo-wapniowe) stają się nieprzezroczyste w oknie spektralnym od 8 µm do 14 µm. Optyka mikrobolometryczna wymaga specjalistycznych materiałów przepuszczających podczerwień:
- ✅ Monokrystaliczny German (Ge): Najlepszy materiał optyczny dla wysokorozdzielczych rdzeni LWIR. German ma bardzo wysoki współczynnik załamania światła ($n \approx 4.0$), co pozwala inżynierom optycznym projektować soczewki o dużej mocy przy minimalnej krzywiźnie powierzchni. German wymaga jednak powłok diamentopodobnych (DLC) lub antyrefleksyjnych (AR), aby wyeliminować odbicia powierzchniowe, i jest podatny na rozogniskowanie termiczne bez aktywnej mechanicznej lub optycznej atermalizacji.
- ✅ Szkło chalkogenidkowe: Formowalne syntetyczne szkła na podczerwień (takie jak GASIR), które oferują wyjątkową stabilność termiczną w szerokich zakresach roboczych. Mogą być prasowane w profile asferyczne przy niższych kosztach produkcji, co czyni je idealnymi do systemów wbudowanych o ograniczonym budżecie.
- ✅ Selenek cynku (ZnSe): Oferuje szeroką transmisję wielospektralną w zakresie widzialnym i LWIR, często stosowana w sprzęcie laboratoryjnym i optyce ustawczej.
Ogniskowe obiektywów termowizyjnych bezpośrednio określają pole widzenia (FOV) oraz teoretyczny zasięg operacyjny na podstawie kryteriów Johnsona. Zgodnie z kryteriami Johnsona wymagania dotyczące rozdzielczości celu są definiowane przez progi pikselowe wymiaru krytycznego na celu:
- ⚙️ Detekcja (1,5 piksela na wymiar krytyczny): Obserwator może stwierdzić, że obiekt znajduje się w polu widzenia.
- ⚙️ Rozpoznanie (6,0 piksela na wymiar krytyczny): Obserwator może określić ogólną klasę obiektu (np. odróżnić osobę od pojazdu).
- ⚙️ Identyfikacja (12,0 piksela na wymiar krytyczny): Obserwator może potwierdzić konkretne cechy celu (np. zidentyfikować konkretny typ pojazdu lub uzbrojony personel).
Wzór matematyczny do obliczania teoretycznej odległości detekcji, rozpoznania i identyfikacji (DRI) to:
Odległość (metry) = [ Wymiar krytyczny (m) × Ogniskowa (mm) ] / [ Piksele wymiaru celu × Rozstaw pikseli (mm) ]
Na przykład oblicz teoretyczny zasięg detekcji ($1.5\text{ pikseli}$) stojącego celu ludzkiego ($H = 1.8\text{ metra}$) przy użyciu Mini 640 rdzenia ($12\text{ µm} = 0.012\text{ mm}$ rozstaw pikseli) w wielu opcjonalnych konfiguracjach obiektywów:
| Ogniskowa (mm) | Poziome pole widzenia (w przybliżeniu) | Detekcja człowieka (1,5 px) | Rozpoznanie człowieka (6 px) | Detekcja pojazdu (2,3 m, 1,5 px) |
|---|---|---|---|---|
| 9 mm | 48.8° | 900 metrów | 225 metrów | 1150 metrów |
| 18 mm | 24.6° | 1800 metrów | 450 metrów | 2300 metrów |
| 35 mm | 12.5° | 3500 metrów | 875 metrów | 4472 metry |
| 75 mm | 5.9° | 7500 metrów | 1875 metrów | 9583 metry |
Przy doborze optyki jasność obiektywu (liczba przysłony) bezpośrednio wpływa na czułość termiczną. Moc radiometryczna padająca na FPA jest odwrotnie proporcjonalna do kwadratu liczby przysłony optycznej:
\text{NETD}_{\text{system}} \propto (f/\#)^2
An f/1.0 lens assembly passes twice the infrared photonic flux of an f/1.4 lens. Selecting a higher f-number optic degrades system NETD from < 40 mK to approximately 80 mK, cutting your ability to resolve fine thermal details in half. Industrial integrators must ensure optical f-numbers match the calibration specifications of their core.
Zastosowania przemysłowe: Platformy bezzałogowe, wizja maszynowa i bezpieczeństwo
Compact USB microbolometers bridge the gap between heavy, expensive legacy thermal systems and space-constrained modern edge devices. By combining direct USB interfaces with low power consumption, these sensor modules enable several high-impact applications:
1. Aerial Mine and UXO Detection Payloads
Buried metallic and non-metallic anti-personnel landmines introduce minute differences in thermal inertia compared to surrounding topsoil. During diurnal heating and cooling cycles, soil directly above buried ordnance changes temperature at a different rate than undisturbed earth. Drones equipped with the Mini 256*192 lub Mini 640*512 modules can scan large fields from altitudes of 10 to 30 meters. Operating in radiometric Y16 mode, onboard edge processors detect these subtle, circular thermal differentials (< 0.1 °C thresholds) in real time, automatically marking GPS hazard waypoints on digital elevation models without exposing demining personnel to blast risks.
2. Utility-Scale Photovoltaic and High-Voltage Infrastructure Inspection
Solar farm inspections require identifying failing bypass diodes, localized cell cracks, and micro-hotspots across hundreds of thousands of panel surfaces. A drone payload integrating an uncooled USB thermal module can stream radiometric video into an onboard companion computer running edge inference models. The system flags localized heating anomalies exceeding normal panel operational limits ($+10\text{ K}$ to $+20\text{ K}$) and logs georeferenced thermal snapshots, speeding up inspections compared to manual ground surveys with handheld probes.
3. Factory Automation, Switchgear Cabinets, and Predictive Maintenance
Fixed robotic arms, Automated Guided Vehicles (AGVs), and industrial manufacturing cells face costly downtime when high-load motor bearings or high-voltage terminal junctions overheat. Permanent integration of a 21mm × 21mm USB thermal module inside high-voltage switchgear cabinets enables round-the-clock monitoring. Industrial controllers analyze raw 16-bit feeds continuously: if any electrical terminal block experiences a temperature spike due to mechanical loosening or harmonic distortion, the system triggers an emergency shutdown sequence well before catastrophic fire or arc-flash events occur.
Pogłębione techniczne FAQ
Can I stream radiometric thermal data in real-time to a Raspberry Pi or Linux SBC?
At the system level, the module exposes two video endpoints or an interleaved Y16 payload under the standard Linux Video4Linux2 (V4L2) driver framework. Rather than restricting engineers to low-level proprietary APIs, our modules allow the raw sensor data stream to be opened directly via /dev/video* nodes using native Linux system calls, raw file descriptors, or OpenCV pipelines (cv::VideoCapture).
Each 16-bit pixel encodes temperature data with a resolution of 0.01 K or direct uncompressed analog counts. Our C++ and Python SDKs abstract the calibration routines, coordinate conversion, and optical non-uniformity correction lookups, allowing edge processors like the Raspberry Pi 4/5, NVIDIA Jetson, or Rockchip platforms to perform real-time pixel extraction, temperature bounding, and downstream visual serving at full frame rates (25Hz/50Hz) with minimal CPU overhead.
How do I handle USB-C OTG power injection when running long-duration thermal monitoring on embedded hosts?
In continuous industrial monitoring installations, single-board computers configured in OTG (On-The-Go) host/peripheral modes often suffer from brownouts, thermal throttling, or bus drops if the internal 5V rail dips under peak sensor and processing loads. Our camera modules mitigate this through an optimized, low-power uncooled microbolometer architecture that consumes less than 1.2W under maximum processing load.
For continuous deployments, we recommend isolating power delivery using a USB-C breakout board or a dual-channel Y-cable harness. In this configuration, the high-speed differential data lines (D+/D- or high-speed TX/RX pairs) terminate directly at the host processor, while the VBUS and Ground lines link to an external, regulated 5V (1.5A+) power supply. This prevents host supply noise from coupling into the sensitive analog-to-digital read-out circuitry (ROIC), helping maintain low noise performance (<40mK NETD) across long operational runs.
Why should I upgrade to an uncooled microbolometer module instead of DIY thermopile arrays like the MLX90640?
Low-cost thermopile arrays rely on microscopic thermocouple junctions that detect bulk temperature differentials. Due to their mechanical structure, thermopiles generate significant thermal drift, lack precise spatial resolution, and yield high noise floors (NETD typically hovering between 100mK and 150mK), with refresh rates slowing down drastically when reading accurate signals (often below 8Hz).
In contrast, our uncooled LWIR cores use precision Vanadium Oxide (VOx) microbolometer FPAs with fine 12µm pixel pitches. Moving from a 32×24 array (768 pixels) to a 640×512 array (327,680 pixels) provides a 426-fold increase in spatial data. This extra resolution is essential for identifying small thermal targets, performing quantitative PCB-level diagnostics, inspecting mechanical assemblies, and running edge AI models like YOLO or TensorRT engines that fail on the low-resolution, blurred output of thermopile sensors.
📚 Referencje i dalsza lektura
- Industry Standard Single-Board Computing: Explore reference carrier schematics and embedded hardware on the official Raspberry Pi Foundation .
- Embedded Carrier Boards & Hardware: Find modular baseboards, interface hats, and edge AI compute kits via Waveshare.
- Powiązany przewodnik integracyjny: Learn how to initialize embedded thermal drivers with our step-by-step RS300 V4L2 kernel driver guide for Raspberry Pi.
- Optical Selection Framework: Read our technical guide on jak wybrać rdzeń kamery termowizyjnej na podczerwień for harsh industrial environments.
- Product Range: View our complete portfolio of high-resolution sensors in the Thermal-Image module catalog.





