







Руководство по USB-модулю тепловизионного датчика: высокоразрешающая LWIR-интеграция для периферийного ИИ и одноплатных компьютеров
20 сентября 2026 г.
Лучший CVBS-модуль тепловизионной камеры: низкозадержечные аналоговые ядра для дронов и систем
22 сентября 2026 г.
Промышленное USB-ядро тепловизионной камеры: компактные OEM-модули LWIR для встраиваемого зрения и контроля
В автоматизированном производстве, прогнозном техническом обслуживании и полезной нагрузке автономных беспилотных летательных аппаратов (БПЛА) тепловидение превратилось из вспомогательных диагностических ручных инструментов во встраиваемые сенсорные узлы реального времени. Инженеры систем машинного зрения и OEM-интеграторы сталкиваются с серьёзным препятствием: стандартные потребительские USB-C тепловизионные ключи заперты в проприетарных песочницах мобильных операционных систем, страдают от сильного теплового дрейфа без активного теплоотвода и снижают частоту кадров при длительных рабочих циклах. Промышленные применения требуют непрерывного длинноволнового инфракрасного (LWIR) зондирования, которое доставляет детерминированную радиометрическую телеметрию непосредственно на хост-микропроцессоры без накладных расходов драйверов, потери пакетов или теплового троттлинга.
Интегрированная тепловизионная камера промышленное usb-ядро тепловизионной камеры устраняет разрыв между прецизионной электрооптической инженерией и вычислениями по принципу plug-and-play. Размещая неохлаждаемый микроболометр на основе оксида ванадия (VOx) с малым шагом пикселя 12 мкм в усиленном субминиатюрном корпусе, эти OEM-модули взаимодействуют нативно через стандартные драйверы USB Video Class (UVC) со средами Linux, Windows и Robot Operating System (ROS). Будь то встроенный контроль печатных плат (PCBA) на линии, охрана периметра критической инфраструктуры или тактические подвесы дронов, специализированное промышленное USB-ядро тепловизионной камеры обеспечивает низкую задержку 14-битных или 16-битных необработанных цифровых данных о температуре, атермализованную адаптируемость с несколькими объективами и круглосуточную радиометрическую повторяемость в широких рабочих диапазонах.
Содержание
- 👉 Физика неохлаждаемого LWIR-микроболометра и инженерия шага пикселя 12 мкм
- 👉 Промышленный USB-интерфейс: протокол UVC, V4L2 и конвейеры необработанных радиометрических данных
- 👉 Снижение теплового дрейфа: калибровка затвора, NUC и управление тепловым режимом при непрерывной работе
- 👉 Оптические геометрии: выбор атермализованных объективов (от 5 мм до 150 мм) и расчёты IFOV
- 👉 Матрица спецификаций OEM-продуктов: Mini 640 против MD Series 384
- 👉 Архитектура встраиваемых систем: Edge AI, конвейеры Jetson и инженерия межсоединений
- 👉 Часто задаваемые вопросы (углублённые инженерные ответы)
Физика неохлаждаемого LWIR-микроболометра и инженерия шага пикселя 12 мкм
В механическом и физическом центре любого высокопроизводительного промышленного USB-ядра тепловизионной камеры находится неохлаждаемый микроболометр на фокальной матрице (FPA). В отличие от криогенных охлаждаемых детекторов, изготовленных из антимонида индия (InSb) или теллурида кадмия-ртути (MCT), работающих при температурах жидкого азота (~77 Кельвинов), промышленные OEM-неохлаждаемые LWIR-ядра работают при температуре окружающей среды или близкой к ней. В них используются микромеханические тонкоплёночные резистивные мосты из оксида ванадия (VOx), подвешенные над кремниевой интегральной схемой считывания (ROIC) с помощью микроскопических ножек тепловой изоляции, изготовленных методом прецизионной МЭМС-литографии.
Оксид ванадия предпочтительнее аморфного кремния (α-Si) в ответственных задачах машинного зрения благодаря существенно более высокому температурному коэффициенту сопротивления (ТКС), обычно составляющему от -2% до -3% на Кельвин при 300 Кельвинах. Когда длинноволновое инфракрасное излучение в атмосферном окне пропускания от 8 мкм до 14 мкм попадает на поглощающую мембрану из нитрида кремния микроболометра, физическая температура мембраны изменяется. Эта мельчайшая тепловая дельта изменяет электрическое сопротивление нижележащего материала VOx. Нижележащая ROIC измеряет эту разницу сопротивлений, подавая периодическое напряжение смещения или ток смещения, интегрируя заряд на интегрирующий конденсатор и формируя аналоговое напряжение, пропорциональное падающему лучистому потоку.
Поскольку микроболометры работают в тепловом равновесии с окружающей средой, достижение исключительного отношения сигнал/шум требует изоляции поглощающей мембраны от кондуктивных и конвективных потерь. Вся матрица микроболометров герметизируется в сверхвысоковакуумной полости — либо на уровне чипа с помощью корпусирования на уровне пластины (WLP), либо с помощью традиционного металлического герметичного корпуса с крышкой из германиевого окна с антибликовым покрытием. Без этой высоковакуумной среды (обычно поддерживаемой ниже $10^{-3}$ Торр) молекулы окружающего воздуха отводили бы тепло от подвешенных пиксельных мостиков, снижая чувствительность и резко увеличивая время теплового отклика.
Этот твердотельный механизм детектирования обеспечивает remarkably низкую эквивалентную шуму разность температур (NETD), регулярно достигая чувствительности ≤40 мК — 50 мК при оптической апертуре f/1.0. Порог чувствительности 40 мК означает, что ядро способно различать температурные градиенты на поверхностях целей с точностью до 0,04°C. Такое высокое тепловое разрешение критически важно при диагностике едва заметных тепловых сигнатур, таких как зарождающийся отказ перехода на плотно заселённой печатной плате, подповерхностное расслоение в аэрокосмических композитах или аномалии утечки газа в распределительных коллекторах нефтехимической отрасли.
Современная микрооптика и полупроводниковое производство вывели отраслевой стандарт на шаг пикселя 12 мкм, по сравнению с устаревшими архитектурами 17 мкм и 25 мкм. Сжатие шага пикселя до 12 мкм значительно увеличивает плотность пикселей на кремниевую пластину. Такое уменьшение даёт системным интеграторам конкретные механические и оптические преимущества:
- ✅ Существенная оптимизация SWaP-C: Уменьшение шага пикселя до 12 мкм сокращает физическую площадь матрицы фокальной плоскости 640×512 примерно на 50% по сравнению с эквивалентной матрицей 17 мкм. Это позволяет разработчикам оптики использовать объективы с более короткими фокусными расстояниями для получения тех же угловых полей зрения (FoV). Меньшие объективы требуют меньших физических световых апертур, что обеспечивает значительное снижение массы для полезных нагрузок с ограничениями по SWaP (размер, вес, мощность и стоимость), ручных приборов и компактных роботизированных концевых эффекторов.
- ✅ Ускоренные тепловые постоянные времени: Поскольку физический объём и тепловая ёмкость ($C_{th}$) каждого отдельного подвешенного микроболометрического мостика уменьшены, тепловая постоянная времени ($\tau = C_{th} / G_{th}$, где $G_{th}$ — тепловая проводимость опорных плеч) опускается в диапазон от 8 мс до 12 мс. Такая быстрая тепловая реакция сводит к минимуму микросмазывание движения и артефакты хвостов при высокоскоростных пролётах с воздуха или высокочастотных автоматизированных оптических инспекциях (AOI) на сборочных линиях.
- ✅ Улучшенная функция передачи модуляции (MTF): Более плотная упаковка пикселей улучшает частотно-пространственную характеристику на системном уровне. Высокочастотные структурные детали — такие как тонкие дорожки на микроэлектронике, переходы кромок на обработанных деталях и микроскопические термические трещины в сварных швах конструкций — отображаются с более чёткой резкостью краёв, устраняя смягчённое, размытое смешение пикселей, характерное для детекторных узлов предыдущих поколений.
Промышленный USB-интерфейс: протокол UVC, V4L2 и конвейеры необработанных радиометрических данных
Коммерческие и потребительские тепловизионные камеры для смартфонов обычно полагаются на закрытые, привязанные к производителю комплекты разработчика (SDK) и проприетарные дескрипторы USB-устройств. Такие потребительские продукты создают серьёзные препятствия для интеграции: они подвержены неожиданному прекращению поддержки драйверов, требуют загрузки бинарных модулей пользовательского пространства во время выполнения и снижают пропускную способность при непрерывной многочасовой работе. Промышленное ядро USB-тепловизионной камеры устраняет эти системные программные сбои, напрямую соответствуя международному стандарту USB Video Class (UVC 1.1 / 1.5) организации USB Implementers Forum (USB-IF).
Поскольку устройство работает как стандартное UVC-периферийное устройство формирования изображений, камера нативно взаимодействует с операционными системами на различных встраиваемых вычислительных платформах без необходимости в специализированных стеках драйверов:
- ⚙️ Среды Linux (Embedded Ubuntu, Debian, Yocto): Ядро регистрируется нативно как стандартный узел
/dev/video*через встроенную подсистему драйверов Video4Linux2 (V4L2). Системные архитекторы могут опрашивать, настраивать и захватывать видеокадры с помощью низкоуровневых вызовов POSIXioctl, оптимизированных конвейеров GStreamer или привязок Python через OpenCV без установки сторонних расширений ядра. - ⚙️ Системы Windows (Desktop и IoT Enterprise): Модуль корректно перечисляется через конвейеры DirectShow и Microsoft Media Foundation, устраняя необходимость в пользовательских неподписанных драйверах ядра (
.sys), которые часто не проходят корпоративные проверки на соответствие требованиям кибербезопасности и аудиты целостности безопасной загрузки. - ⚙️ Операционная система роботов (ROS / ROS2): Стандартизированный видеопоток напрямую поступает в распространённые обёртки ROS, такие как узлы
usb_camиv4l2_camera, мгновенно заполняя темы сообщенийsensor_msgs/Imageдля картографирования, обхода препятствий, одновременной локализации и картографирования (SLAM) и рабочих процессов промышленной робототехники.
Промышленные архитектуры формирования изображений обычно разделяют downstream-потребителей на два основных рабочих режима: стандартные видеодисплеи для людей-операторов и цифровые радиометрические потоки для автоматизированных конвейеров машинного зрения. Промышленное USB-ядро поддерживает эти эксплуатационные потребности посредством методологии двухканальной передачи:
Динамическая потоковая передача с палитрами (YUV / RGB): Встроенный сигнальный процессор изображений (ISP) выполняет в реальном времени эквализацию гистограммы, пространственную билатеральную фильтрацию шума, динамическое усиление контраста и отображение через таблицы цветового соответствия (такие как палитры Ironbow, Rainbow, White-Hot или Black-Hot). Модуль выводит стандартные 8-битные потоки YUV422 или MJPEG с частотой от 25 до 50 Гц для немедленного отображения на человеко-машинных интерфейсах оператора (HMI), наземных станциях управления тактических беспилотников (GCS) или веб-видеопанелях на базе WebRTC.
Несжатый приём необработанных радиометрических данных (Y16 / GREY16): Для автоматизированного управления технологическими процессами, граничного логического вывода глубокого обучения и количественных тепловых испытаний визуальные псевдоцветные дисплеи недостаточны. В этом рабочем режиме ISP обходит нелинейное тональное отображение и выдаёт несжатые линейные 14-битные или 16-битные массивы цифровых пикселей в формате Y16. Каждое дискретное значение интенсивности пикселя напрямую соотносится с абсолютной физической температурой через внутреннее заводское калибровочное уравнение:
Температура (Кельвин) = Значение пикселя / 100
В этом формате необработанное целочисленное значение пикселя 30315 точно соответствует 303,15 Кельвина, или ровно 30,00°C. Инженеры по машинному зрению могут передавать эту чистую числовую матрицу непосредственно в аналитические среды, такие как NumPy, MATLAB или TensorRT. Это позволяет алгоритмам вычислять геометрические распределения температуры, отслеживать тепловые профили движущихся целей и оценивать пределы перепада температур без внесения артефактов сжатия или задержек на уровне кадров.
Кроме того, двунаправленное управление параметрами — включая регулировку коэффициента излучения, компенсацию фонового отражения, поправки на температуру окружающего воздуха и ручной запуск неоднородной коррекции (NUC) — осуществляется детерминированно через блоки расширения UVC (XU). Отправляя стандартные управляющие передачи USB через нулевую конечную точку, разработчики обходят необходимость во вспомогательных линиях последовательного интерфейса RS-232 или TTL UART, упрощая архитектуру жгутов проводки до одной шины USB 2.0 или Type-C.
Снижение теплового дрейфа: калибровка затвора, NUC и управление тепловым режимом при непрерывной работе
Поскольку матрицы микроболометров предназначены для поглощения теплового излучения, они по своей природе не могут различать длинноволновую инфракрасную энергию, испускаемую внешней целью, и тепло, излучаемое внутренними компонентами камеры. В условиях непрерывной круглосуточной работы тепло, выделяемое цифровыми сигнальными процессорами (DSP), программируемыми пользователем вентильными матрицами (FPGA), интегральными схемами управления питанием (PMIC) и микросхемами физического уровня USB (PHY), проводится через корпус камеры в оптический тубус и матрицу в фокальной плоскости.
Без компенсации это внутреннее паразитное тепло создаёт пространственную неоднородность по матрице, вызывая шум фиксированного паттерна (FPN), виньетирование по углам и неточные радиометрические показания. Для борьбы с тепловым дрейфом в условиях непрерывных промышленных рабочих циклов промышленное ядро USB-тепловизионной камеры сочетает оптомеханические аппаратные средства подавления с непрерывной алгоритмической калибровкой:
Электромеханический механизм затвора: Для устранения шума с фиксированным паттерном в ядро встроен миниатюрный соленоидный затвор с магнитным приводом. Через автоматические интервалы или при обнаружении внутреннего порогового перепада температуры лопасть затвора на мгновение перекрывает сенсор VOx, представляя пространственно однородную эталонную поверхность с высокой излучательной способностью типа «черное тело». Встроенный процессор считывает этот однородный эталонный кадр и выполняет процедуру неоднородной коррекции (NUC), пересчитывая коэффициенты смещения отдельных пикселей по всей матрице:
Vскорректированный(i, j) = G(i, j) × [Vнеобработанный(i, j) - Vбесшторным(i, j)] + Offsetглобальный
Где $G(i, j)$ представляет заводской калибровочный коэффициент усиления для координаты пикселя $(i, j)$, $V_{raw}$ — измерение активной сцены, а $V_{shutter}$ — пространственное смещение, зафиксированное относительно эталонной лопасти затвора. Это обновление устраняет низкочастотный фликкер-шум 1/f и дрейф базовой линии, поддерживая радиометрическую точность в жестких промышленных допусках (обычно ±2°C или ±2%).
Тепловая структурная изоляция и продвинутое микропрограммное моделирование: Ядра промышленных камер изолируют оптическую платформу от сильно рассеивающей цифровой электроники с помощью прецизионных тепловых барьеров и токопроводящей разводки к внешним точкам теплоотвода. Опираясь на обширный инженерный опыт — например, команды с квалификацией Гонконгского университета науки и технологий (HKUST) и бывшим опытом оптической обработки Huawei HiSilicon — эти ядра выполняют микропрограммную компенсацию температуры в реальном времени. Термисторы, встроенные по всему креплению объектива и ROIC, непрерывно подают данные в многопеременные полиномиальные модели теплового дрейфа. Такая компенсация сводит к минимуму частоту физических срабатываний затвора, предотвращая слепые кадры во время высокоскоростной автоматизированной сортировки или критических маневров полета БПЛА.
- ⚙️ Многозонное отслеживание термисторами: Дискретные термисторы PT1000 или высокоточные NTC, размещенные непосредственно у корпуса объектива, подложки FPA и шины питания PMIC, непрерывно подают измерения перепадов температуры в калибровочный движок FPGA.
- ⚙️ Динамическое полиномиальное смещение: Вместо принудительной механической калибровки затвора каждые 60 секунд модуль алгоритмически обновляет регистры смещения по мере роста температуры, сохраняя ситуационную осведомленность в быстро движущихся средах автоматизации.
- ⚙️ Пассивный кондуктивный теплоотвод: Алюминиевый внешний корпус выполняет функцию инженерного теплопроводящего радиатора, оснащенного плоскими установочными базовыми плоскостями, предназначенными для отвода внутреннего тепла непосредственно во внешние рамы машин или конструкции подвеса дрона.
Для системных интеграторов, ищущих подробные руководства по внедрению модулей тепловидения в автономные системы, ознакомьтесь с нашим анализом высокопроизводительных модулей тепловизионных камер со встроенным искусственным интеллектом.
Оптические геометрии: выбор атермализованных объективов (от 5 мм до 150 мм) и расчёты IFOV
Обычное оптическое стекло (например, BK7 или плавленый кварц) полностью непрозрачно в длинноволновом инфракрасном спектре (от 8 мкм до 14 мкм). Поэтому оптика LWIR изготавливается из специализированных инфракрасно-прозрачных материалов, в первую очередь монокристаллического германия (Ge) и халькогенидных стекол. Эти оптические элементы имеют прочные просветляющие (AR) покрытия и внешние покрытия из алмазоподобного углерода (DLC), способные выдерживать коррозионные среды, промышленные химические пары и взвешенные в воздухе частицы.
Критически важным фактором при проектировании длинноволновой инфракрасной оптики является температурный коэффициент показателя преломления ($dn/dt$). Германий демонстрирует исключительно высокий показатель $dn/dt$, составляющий приблизительно $396 \times 10^{-6}/\text{K}$ на длине волны 10,6 мкм. Без компенсации перепады температур при наружной аэросъёмке или в высокотемпературных производственных помещениях изменяют фокусное расстояние объектива, что приводит к серьёзной расфокусировке изображения. Промышленные модули решают эту проблему с помощью атермализованной оптики: оптомеханических узлов, в которых сочетаются материалы с противоположными характеристиками теплового расширения (например, специальные алюминиевые сплавы и прокладки из Delrin), чтобы механически смещать оптические элементы при изменении температуры, сохраняя чёткую фокальную плоскость в рабочем диапазоне от -20 °C до +60 °C.
Проектирование автоматизированной ячейки тепловизионного контроля требует расчёта Мгновенным полем зрения (IFOV), который определяет пространственное разрешение одного пикселя:
IFOV = Шаг пикселя (p) / Фокусное расстояние объектива (f)
При использовании сенсора с шагом 12 мкм ($0.012\text{ мм}$) и объектива с фокусным расстоянием $18\text{ мм}$:
IFOV = 0.012 / 18 = 0.000667 \text{ радиан} = 0.67 \text{ мрад}
Чтобы определить реальный пространственный размер измерительного пятна ($S$), проецируемого отдельным пикселем на рабочем расстоянии ($D$):
S = IFOV × D
Согласно промышленным стандартам радиометрии (адаптированным из критериев Джонсона для обнаружения целей), если для обнаружения тепловой цели требуется всего 1–2 пикселя, то для повторяемого и точного измерения температуры необходимо, чтобы целевой объект занимал как минимум массив пикселей $3 \times 3$ или $4 \times 4$. Это требование предотвращает потерю оптической энергии, вызванную растеканием функции рассеяния точки (PSF) системы на соседние пиксели.
| Фокусное расстояние (f) | Горизонтальное поле зрения (640×512, 12 мкм) | IFOV (ядро 12 мкм) | След пикселя на расстоянии 10 м ($S$) | Основное промышленное применение |
|---|---|---|---|---|
| 5,0 мм | ~88,0° | 2,40 мрад | 24,0 мм | Мониторинг распределительных шкафов, широкоугольное зрение роботов на близком расстоянии |
| 9,0 мм | ~48,0° | 1,33 мрад | 13,3 мм | Прокладка маршрута автоматизированными управляемыми транспортными средствами (AGV), полёты дронов на малой дальности |
| 13,0 мм | ~33,0° | 0,92 мрад | 9,2 мм | Картирование влажности кровли, аэроинспекция солнечных панелей |
| 0 мм | ~24,0° | 0,67 мрад | 6,7 мм | Обслуживание распределительных сетей, мониторинг перегрева конвейерных лент |
| 35,0 мм | ~12,5° | 0,34 мрад | 3,4 мм | Обнаружение вторжений по периметру, аудит факельных стволов НПЗ |
| 50,0 мм | ~8,8° | 0,24 мрад | 2,4 мм | Диагностические полезные нагрузки для высоковольтных подстанций на большом расстоянии |
| 0 мм | ~5,8° | 0,16 мрад | 1,6 мм | Наблюдение за критической инфраструктурой с удалённой позиции, морской мониторинг |
| 100,0 мм | ~4,4° | 0,12 мрад | 1,2 мм | Дальнее отслеживание границ, тактические оптико-электронные системы |
| 0 мм | ~2,9° | 0,08 мрад | 0,8 мм | Береговая безопасность с экстремально удалённой позиции, раннее отслеживание лесных пожаров |
Матрица спецификаций OEM-продуктов: Mini 640 против MD Series 384
Для системных интеграторов, подбирающих встраиваемые LWIR-модули, Purpleriver предлагает два специализированных промышленных варианта: сверхминиатюрное ядро Mini 640, разработанное специально для авиационных подвесов с ограничениями по SWaP, и универсальный модуль MD Series 384, предназначенный для промышленной автоматизации процессов с несколькими шинами.
Продукт в центре внимания: неохлаждаемый LWIR USB мини-модуль тепловизионной камеры 640*512

The → Неохлаждаемый LWIR USB мини-модуль 640*512 задаёт отраслевой стандарт для оптимизированного по SWaP машинного зрения дронов и роботов. Обеспечивая тепловизионное изображение высокого разрешения 640×512 (с опциональными конфигурациями 640×480), это ядро достигает компактного форм-фактора с 21 мм × 21 мм занимаемой площадью. Разработанное для удовлетворения требований воздушных платформ, аналогичных корпоративным системам DJI, оно отличается чёткой передачей изображения, низким энергопотреблением блока и высокой адаптивностью к условиям окружающей среды. Оно бесшовно сочетается с широким спектром оптики, включая объективы 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм и 150 мм, позволяя разработчикам адаптировать одно общее ядро как для задач ближнего осмотра, так и для дальнего наблюдения.
Продукт в центре внимания: модуль неохлаждаемой инфракрасной тепловизионной камеры MD Series 384x288
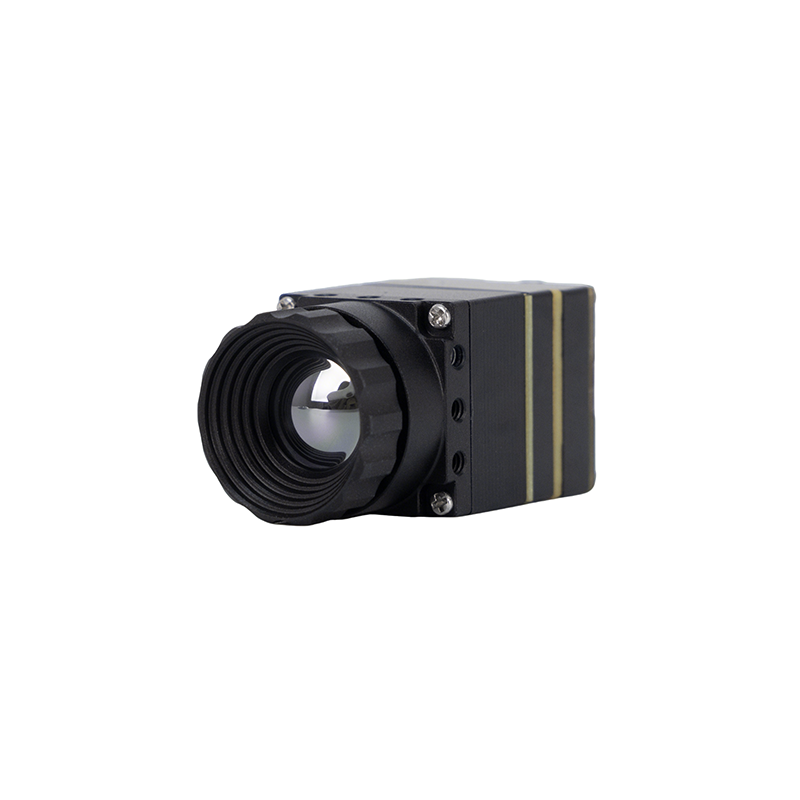
The → Модуль Purpleriver MD Series 384x288 разработан для высокоточных промышленных задач, включая заводской температурный мониторинг, охранные ограждения и периферийные ИИ-операции дронов. Построенный на основе неохлаждаемого детектора с шагом пикселя 12 мкм, он обеспечивает высокую чувствительность и чёткую тепловую достоверность. При поддержке инженерной команды с опытом Гонконгского университета науки и технологий (HKUST) и бывших специалистов Huawei HiSilicon по оптической обработке этот модуль предлагает универсальное подключение с нативными MIPI CSI-2, стандартным USB и аналоговым CVBS интерфейсами. Поддерживая широкую OEM/ODM-кастомизацию, серия MD хорошо подходит для автоматизированных производственных установок, требующих прямой интеграции с периферийным процессором.
| Инженерный параметр | Модуль ядра Mini 640 | Модуль MD Series 384 |
|---|---|---|
| Архитектура детектора | Неохлаждаемый микроболометр на основе оксида ванадия (VOx) | Неохлаждаемый инфракрасный VOx-детектор |
| Разрешение матрицы | 640 × 512 (опционально 640 × 480) | 384 × 288 нативное |
| Шаг пикселя | 12 мкм | 12 мкм |
| Спектральный диапазон | 8 мкм – 14 мкм (LWIR) | 8 мкм – 14 мкм (LWIR) |
| Занимаемая площадь / Габариты | Сверхминиатюрный 21 мм × 21 мм | Компактный промышленный форм-фактор |
| Доступные фокусные расстояния | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 мм | Конфигурируемый мультиобъективный оптический комплект |
| Аппаратные интерфейсы | USB (стандартный UVC), прямой цифровой выход | USB, MIPI CSI-2, аналоговый CVBS |
| Тепловая чувствительность (NETD) | ≤40 мК до 50 мК при f/1.0 | ≤40 мК при f/1.0 |
| Радиометрический вывод | 14/16-битный сырой радиометрический Y16 + колоризованный YUV | Цифровой сырой радиометрический поток + видео в реальном времени |
| Ключевая цель интегратора | Полезные нагрузки подвесов дронов, мобильный осмотр, носимые устройства | Заводское машинное зрение, узлы безопасности, робототехника |
Архитектура встраиваемых систем: Edge AI, конвейеры Jetson и инженерия межсоединений
Развёртывание промышленного USB-ядра тепловизионной камеры на платформах периферийных вычислений (таких как NVIDIA Jetson Orin Nano/AGX, Raspberry Pi Compute Module 4 или платы Rockchip RK3588, приобретаемые через аппаратные экосистемы, такие как DFRobot) требует тщательного проектирования физической кабельной разводки, низконакладных конфигураций ядра и обработки логического вывода в реальном времени.
Проектирование межсоединений и высокогибкая микрокоаксиальная кабельная разводка: В роботизированных манипуляторах, поворотно-наклонных позиционерах (PTZ) и бесколлекторных подвесах БПЛА с 3 осями обычные USB-кабели создают серьёзные проблемы с надёжностью. Стандартные внешние оболочки создают механическое сопротивление, которое нагружает двигатели стабилизации подвеса, а типичные экранированные витые пары могут деградировать при непрерывном циклическом изгибе. Интеграторам следует прокладывать высокоскоростные дифференциальные линии USB (D+/D-) с помощью ультратонких микрокоаксиальных кабельных сборок, например производства Человек с микрокоаксиальным кабелем. These micro-coaxial solutions provide 360-degree EMI shielding against high-power brushless motor PWM interference while passing easily through slip-rings and tight hinge joints without signal attenuation.
Optimized Linux Radiometric Extraction Pipeline: Processing 16-bit radiometric telemetry alongside deep learning models requires capturing frames without redundant memory copies. The following Python pipeline demonstrates capturing raw 16-bit radiometric frames from a Purpleriver USB core using native OpenCV and V4L2 drivers, converting raw sensor values into absolute Celsius measurements, and triggering an alarm when a defined thermal threshold is exceeded:
import cv2
import numpy as np

def init_industrial_thermal_stream(device_index=0):
    # Initialize the camera using the standard Linux V4L2 backend
    cap = cv2.VideoCapture(device_index, cv2.CAP_V4L2)

    # Request uncompressed 16-bit raw radiometric capture (Y16 format)
    cap.set(cv2.CAP_PROP_FOURCC, cv2.VideoWriter_fourcc('Y', '1', '6', ' '))
    cap.set(cv2.CAP_PROP_CONVERT_RGB, 0)

    if not cap.isOpened():
        raise RuntimeError("Failed to link to industrial USB thermal camera via V4L2")
    return cap

def process_thermal_pipeline():
    cap = init_industrial_thermal_stream(0)
    print("LWIR Radiometric Ingestion Pipeline Initialized.")

    while True:
        ret, frame = cap.read()
        if not ret:
            print("Dropped radiometric telemetry frame")
            break

        # Cast raw array to float32 for absolute temperature calculations
        raw_counts = frame.astype(np.float32)

        # Factory Calibration Model: Value / 100 = Absolute Kelvin
        # Convert Kelvin to Celsius: T_celsius = (Value / 100) - 273.15
        temp_celsius = (raw_counts / 100.0) - 273.15

        # Quantitative machine vision threshold checks
        max_temp = np.max(temp_celsius)
        min_temp = np.min(temp_celsius)
        mean_temp = np.mean(temp_celsius)

        # Locate exact coordinates of the hottest scene element
        y_loc, x_loc = np.unravel_index(np.argmax(temp_celsius), temp_celsius.shape)

        if max_temp > 85.0:  # Industrial anomaly trip-point in Celsius
            print(f"CRITICAL HOTSPOT DETECTED: {max_temp:.2f}°C at coordinates [X:{x_loc}, Y:{y_loc}]")

        # Normalize the 16-bit numerical matrix to an 8-bit visual false-color map
        visual_norm = cv2.normalize(temp_celsius, None, 0, 255, cv2.NORM_MINMAX, dtype=cv2.CV_8U)
        colorized_heatmap = cv2.applyColorMap(visual_norm, cv2.COLORMAP_MAGMA)

        # Overlay diagnostic text on the visual operator frame
        telemetry_str = f"Max: {max_temp:.1f}C | Mean: {mean_temp:.1f}C"
        cv2.putText(colorized_heatmap, telemetry_str, (10, 25),
                    cv2.FONT_HERSHEY_SIMPLEX, 0.6, (0, 255, 0), 2)
        cv2.circle(colorized_heatmap, (x_loc, y_loc), 5, (0, 0, 255), 2)

        cv2.imshow("Industrial Radiometric Feed", colorized_heatmap)
        if cv2.waitKey(1) & 0xFF == ord('q'):
            break

    cap.release()
    cv2.destroyAllWindows()

if __name__ == "__main__":
    process_thermal_pipeline()
For more architectural insights on integrating edge AI computing directly with LWIR camera modules, review our detailed guide on edge AI UAV thermal module integration or explore our comprehensive background on custom OEM/ODM thermal imaging engineering.

Часто задаваемые вопросы
Can this industrial USB thermal camera core stream directly via standard UVC without proprietary software on Linux or Windows?
How does an industrial USB thermal core prevent thermal drift and inaccurate measurements during 24/7 continuous operation?
What lens options and mechanical configurations are available for drone gimbals and compact vision systems?
📚 Ссылки и дополнительная литература
- Industry Standard Hardware: Embedded Machine Vision Accessories & Ecosystems at DFRobot
- Interconnect Engineering: High-Flex Drone Gimbal Cabling Solutions at Человек с микрокоаксиальным кабелем
- Related Guide (Edge AI Integration): High-Performance Thermal Module: Edge AI UAV OEM Integration
- Related Guide (Embedded UAV Payloads): High-Performance Thermal Micro Camera Module for AI Drones
- Related Guide (OEM/ODM Engineering): Purple River Electronic Technology: Thermal Vision Engineering & Development





