نواة التصوير الحراري MIPI: رؤية مدمجة عالية الدقة للطائرات المسيّرة والذكاء الاصطناعي الطرفي
16 سبتمبر 2026
نواة كاميرا حرارية غير مبردة بواجهة MIPI: دليل الرؤية المدمجة عالية الدقة للطائرات المسيرة والروبوتات
17 سبتمبر 2026
640x512 MIPI وحدة حرارية: نواة كاميرا OEM عالية الدقة للطائرات بدون طيار والذكاء الاصطناعي المدمج
في الأنظمة الجوية ذاتية التحكم الحديثة وأنظمة الحافة الذكية، تتعثر الرؤية البصرية التقليدية في البيئات البصرية المتدهورة (DVE)—بما في ذلك العمليات الليلية بدون إضاءة، والضباب الكثيف، والدخان الكثيف، وأوراق الشجر الكثيفة. لم يعد دمج نواة تصوير بالأشعة تحت الحمراء طويلة الموجة (LWIR) غير المبردة عالية الدقة أمرًا اختياريًا؛ بل أصبح المتطلب الأساسي للوعي الظرفي الحرج للمهمة وتتبع الأهداف. بالنسبة لمهندسي الأنظمة المدمجة ومهندسي الحمولات، فإن 640x512 MIPI وحدة حرارية تمثل النقطة المثالية بين الدقة المكانية، والحساسية الحرارية، والتحسين الصارم للحجم والوزن والطاقة والتكلفة (SWaP-C). من خلال إزالة عبء البروتوكول، وتأخيرات الربط متعددة الرقائق، واختناقات وحدة المعالجة المركزية المضيفة النموذجية في تصاميم البث عبر USB أو Ethernet القديمة، تدفع نوى MIPI CSI-2 الأصلية مصفوفات المستشعر الحراري الخام مباشرة إلى خطوط أنابيب ISP وGPU العتادية.
يتطلب اختيار نواة الميكروبولومتر المناسبة تقييمًا تحليليًا لتوصيلات العتاد، وفيزياء خطوة البكسل، والدقة الإشعاعية، وتوفر برامج التشغيل على مستوى النواة. يتيح الانتقال من مستشعرات 17µm القديمة إلى مصفوفات المستوى البؤري الحديثة المعبأة على مستوى الرقاقة (WLP) بحجم 12µm لمكاملي الأنظمة خفض وزن التجميع البصري بأكثر من 40% مع مضاعفة الدقة أربع مرات مقارنة بخطوط الأساس القديمة 384×288. يقدم هذا المخطط تحليلًا تقنيًا لنوى التصوير الحراري غير المبرد 640x512، مع تفصيل فيزياء المستشعر، وواجهة العتاد MIPI CSI-2، ونشر برامج التشغيل على Linux المدمج، وتحسين الحمولات متعددة المستشعرات للجيل القادم من المركبات الجوية غير المأهولة (UAVs) ومنصات الذكاء الاصطناعي على الحافة.
جدول المحتويات
- 👉 معمارية MIPI CSI-2 مقابل الواجهات الحرارية المدمجة القديمة
- 👉 فيزياء الميكروبولومتر غير المبرد: ميزة خطوة البكسل 12µm
- 👉 مواصفات منتجات OEM الحقيقية: تشكيلة نوى Mini2 وسلسلة MD
- 👉 هندسة حمولات SWaP-C للطائرات بدون طيار والتكامل الجوي
- 👉 خطوط أنابيب الذكاء الاصطناعي على الحافة: معالجة تدفقات 640x512 الحرارية على Linux/RTOS
- 👉 معايير التوصيلات الكهربائية والدبابيس والواجهات الميكانيكية
- 👉 الأسئلة الشائعة التقنية للهندسة الصناعية
معمارية MIPI CSI-2 مقابل الواجهات الحرارية المدمجة القديمة
1 الوصول المباشر للذاكرة (DMA) وخطوط أنابيب ISP بدون نسخ
تعتمد تكاملات كاميرات الأشعة تحت الحمراء المدمجة التقليدية بشكل كبير على ناقلات USB 2.0/3.0 (UVC) أو Ethernet (GigE Vision). ورغم ملاءمتها للنماذج الأولية على طاولة العمل، فإن هذه الواجهات الاستهلاكية والصناعية تفرض عقوبات تجزئة حزم شديدة، وتأخيرات حزم غير حتمية، ونسخًا متعددة للذاكرة من مساحة النواة إلى مساحة المستخدم. في الملاحة ذاتية التحكم عالية الأداء، والاستهداف، والذكاء على الحافة، فإن 640x512 MIPI وحدة حرارية تتجاوز هذه الاختناقات تمامًا من خلال العمل بشكل أصلي عبر بروتوكول واجهة المعالج المحمول للصناعات - الواجهة التسلسلية للكاميرا 2 (MIPI CSI-2).
في خط أنابيب USB 3.0 أو GigE Vision النموذجي، يتم رقمنة العدادات الرقمية الخام من دائرة القراءة المتكاملة (ROIC) للميكروبولومتر، وتمريرها عبر متحكم وسيط أو جسر واجهة USB، وتحويلها إلى حزم نقل مجمعة، ومعالجتها بواسطة مقاطعات متحكم المضيف، ونسخها عبر مخازن USB/الشبكة في نظام التشغيل قبل الوصول إلى مساحة تطبيق المستخدم. يتسبب هذا التسلسل المثقل بالبرمجيات في عقوبة تأخير من طرف إلى طرف تتراوح بين 30 إلى 80 مللي ثانية ويستهلك 15% إلى 25% من عرض النطاق الترددي الحسابي لوحدة المعالجة المركزية المضيفة.
على العكس من ذلك، يبث خط أنابيب MIPI CSI-2 الأصلي قيم البكسل الحرارية الرقمية الخام غير المضغوطة 14-بت أو 16-بت مباشرة من المحول التناظري إلى الرقمي (ADC) الموجود على الشريحة عبر مرسل MIPI D-PHY فائق الانخفاض في استهلاك الطاقة. تغذي مسارات البيانات التفاضلية مباشرة إلى مستقبل CSI العتادي للمعالج المضيف. من خلال ربط هذا الاتصال الفيزيائي بطبقة تعريف مباشرة لـ Video4Linux2 (V4L2) باستخدام بدائيات محرك الوصول المباشر للذاكرة (DMA)، تُخصص مخازن الذاكرة مباشرة داخل ذاكرة النظام الموحدة. تقرأ محركات الحوسبة على منصات مثل إنفيديا جيتسون Orin Nano أو AGX Orin أو NXP i.MX8M بيانات مصفوفة المستوى البؤري الخام (FPA) عبر مؤشرات الذاكرة المشتركة بدون أي حمل على وحدة المعالجة المركزية. تقلل هذه البنية زمن الانتقال من الزجاج إلى الذاكرة إلى 2 إلى 5 مللي ثانية غير محسوسة، مما يحرر دورات معالجة حيوية لاستدلال الشبكات العصبية في الوقت الفعلي وضوابط الطيران منخفضة زمن الانتقال.
2 تحليل زمن الانتقال وحمل البروتوكول والارتعاش: MIPI مقابل USB3 مقابل GigE
بالنسبة للأنظمة ذات الحلقة المغلقة مثل ملاحة الطائرات بدون طيار عالية السرعة، ومنصات مكافحة الطائرات بدون طيار الرشيقة، ومحاور تتبع الأهداف الديناميكية، فإن الحتمية الزمنية لخط أنابيب الفيديو لا تقل أهمية عن دقته المكانية. يمكن أن يؤدي الارتعاش غير المحدود الناتج عن حزم البرمجيات إلى زعزعة استقرار مرشحات كالمان وكسر حلقات قياس المسافات البصرية-القصورية عالية السرعة (VIO).
| المقياس | MIPI CSI-2 الأصلي (Purpleriver Mini2) | USB 3.0 (فئة UVC) | GigE Vision (RJ45 صناعي) | منفذ الفيديو الرقمي (DVP المتوازي) |
|---|---|---|---|---|
| MIPI CSI-2 الرقمي | < 2 إلى 5 مللي ثانية | 30 إلى 80 مللي ثانية | 25 إلى 60 مللي ثانية | < 5 مللي ثانية |
| حتمية زمن الانتقال | زمن حقيقي صارم (ارتعاش < 0.2 مللي ثانية) | غير حتمي (±12 مللي ثانية) | شبه حتمي (±4 مللي ثانية) | زمن حقيقي صارم (< 0.2 مللي ثانية) |
| العبء على وحدة المعالجة المركزية المضيفة | < 3% (مدفوع بـ DMA) | 12% إلى 28% (مرتبط بالمقاطعات) | 8% إلى 18% (مرتبط بحزمة الشبكة) | < 3% (كتابة مباشرة للذاكرة) |
| أثر التوصيل البيني | FPC فائق النحافة / كابل محوري دقيق | USB-C / Micro-B ضخم | CAT6 / RJ45 محمي ثقيل | كابل شريطي عريض (20-30 دبوسًا) |
| التوقيع الكهرومغناطيسي / التردد اللاسلكي | منخفض جدًا (تفاضلي 200 مللي فولت) | معتدل (تداخل توافقي) | منخفض (معزول بمحول) | شديد (تقلبات CMOS كاملة 3.3 فولت) |
من منظور التوافق الكهرومغناطيسي (EMC)، تقوم الواجهات الرقمية المتوازية (DVP) بتبديل 16 إلى 24 مسارًا أحادي الطرف بترددات عالية مع تأرجحات منطق CMOS كاملة تبلغ 3.3 فولت أو 1.8 فولت. وهذا يخلق تداخلًا لاسلكيًا كبيرًا (RFI) يمكن أن يضعف حساسية أجهزة الإرسال والاستقبال المجاورة لنظام تحديد المواقع GPS وRTK والقياس عن بُعد داخل حجرات إلكترونيات الطائرات بدون طيار المزدحمة. يعمل MIPI CSI-2 على طبقة فيزيائية للإشارات التفاضلية منخفضة الجهد (LVDS) مع تأرجح إشارة صغير جدًا يبلغ حوالي 200 مللي فولت. توفر أزواج المسارات التفاضلية المترابطة بإحكام رفضًا ممتازًا لضوضاء الوضع المشترك وتقضي فعليًا على إشعاع EMI الطفيلي.
3 طوبولوجيات مسارات D-PHY لتدفقات LWIR عالية معدل الإطارات
تستخدم الطبقة الفيزيائية (PHY) لنواة حرارية غير مبردة بدقة 640×512 مواصفة MIPI Alliance D-PHY، وتتميز بمخطط ساعة متزامنة مع المصدر أمامية. يستخدم النشر القياسي مسار ساعة تفاضليًا واحدًا ومسار بيانات تفاضليًا واحدًا أو اثنين.
يوضح حساب متطلب النطاق الترددي الرقمي الخام مدى كفاءة MIPI في استيعاب تدفقات الفيديو الحراري غير المضغوط:
إجمالي البكسلات لكل إطار = 640 × 512 = 327,680 بكسل
البتات لكل بكسل (خام غير مضغوط 14 بت في حاوية 16 بت) = 16 بت
البيانات لكل إطار = 327,680 × 16 بت = 5,242,880 بت (~5.24 ميجابت)
معدل النقل عند معدل إطارات 50 هرتز = 5,242,880 بت × 50 إطارًا في الثانية = 262.14 ميجابت في الثانية
بروتوكول الخط وحمل الترميز (~20% فراغ أفقي/رأسي) = ~315 ميجابت في الثانية
يدعم مسار MIPI D-PHY v1.1 واحد بسهولة ما يصل إلى 1.5 جيجابت في الثانية، بينما يتدرج D-PHY v1.2 إلى 2.5 جيجابت في الثانية لكل مسار. لذلك، فإن مسار بيانات تفاضلي واحد يمكنه بسهولة حمل تدفق حراري 16 بت بدقة 640×512 بمعدل 50 هرتز أو 60 هرتز. يتيح تكوين النواة لاستخدام مساري بيانات تفاضليين للمهندسين خفض تردد ساعة الإرسال إلى النصف ليصل تقريبًا إلى 150–200 ميجاهرتز. يعزز هذا الانخفاض في التردد سلامة الإشارة عبر الدوائر المرنة المسطحة (FFC) الأطول والمفصلية الممتدة عبر حلقات انزلاق محور دوران ثلاثي المحاور بدون فرش.
فيزياء الميكروبولومتر غير المبرد: ميزة خطوة البكسل 12µm
1 الدقة المكانية ونطاقات DRI ومزايا التحجيم البصري
تعمل الميكروبولومترات غير المبردة عن طريق تحويل إشعاع الموجات الطويلة تحت الحمراء الساقط (8 ميكرومتر إلى 14 ميكرومتر) إلى تغير قابل للقياس في المقاومة الكهربائية عبر غشاء دقيق معزول حراريًا. إن التباعد الفيزيائي — المسافة من مركز إلى مركز بين بكسلات الكاشف المتجاورة — هو العامل الأكثر حسماً الذي يملي الفيزياء البصرية والحساسية الحرارية والكتلة الإجمالية للحمولة الكهروبصرية.
بالنسبة لمجال رؤية بصري مكافئ، يتناسب البعد البؤري للعدسة الشيئية طرديًا مع تباعد البكسل:
f = (p × d) / Ht
حيث f هو البعد البؤري للعدسة،, p هو تباعد البكسل،, d هو مسافة الهدف، و Ht هو ارتفاع الهدف المسقط عبر الكاشف. عند الانتقال من كواشف البكسل الأقدم 17 ميكرومتر إلى نواة ميكروبولومتر 12 ميكرومتر, المتطورة، ينخفض البعد البؤري المطلوب لتحقيق مجال رؤية لحظي (IFOV) مماثل بنسبة 29.4% تقريبًا:
IFOV = p / f
نظرًا لأن الحجم والوزن الفيزيائيين لبصريات الجرمانيوم (Ge) العاملة بالأشعة تحت الحمراء يتناسبان تكعيبيًا مع البعد البؤري عند نسبة فتحة ثابتة (العدد البؤري f/number)، فإن مصفوفة المستوى البؤري بحجم 12µm تتيح للمهندسين تنفيذ بصريات مدمجة بحجم 9mm بدلاً من بصريات مكافئة بحجم ~13mm على مستشعر 17µm. الجرمانيوم كثيف (5.323 جم/سم³) ومكلف في الطحن والطلاء والتركيب. يؤدي تقليل فتحة العدسة الضوئية إلى خفض وزن العدسة بنسبة 40% إلى 60%، مما يقلل بشكل كبير من قصور محرك المحور الثنائي ويعزز عرض نطاق التثبيت الميكانيكي على المنصات الجوية. للحصول على تحليل أعمق لفيزياء كاشف الحرارة وآليات المقاومة الحرارية، استكشف دليلنا التقني الشامل حول المبادئ الفيزيائية للتصوير الحراري.
وفقًا لمعايير جونسون الموحدة، تتوسع نطاقات اكتساب الهدف لهدف بشري قياسي (1.8م × 0.5م) باستخدام عدسة 9mm بفتحة f/1.0 على مصفوفة 12µm بدقة 640x512 بشكل كبير:
- 🎯 الاكتشاف (بكسلان عبر البعد الحرج): مدى وقوف يبلغ ~720 مترًا مع مشغلات تنبيه ظرفي فورية
- 🎯 التعرف (6 إلى 8 بكسل عبر البعد الحرج): مدى وقوف يبلغ ~190 مترًا لتمييز الأفراد عن الحياة البرية
- 🎯 التحديد (12+ بكسل عبر البعد الحرج): مدى وقوف يبلغ ~95 مترًا لتمييز الأوضاع التكتيكية وتفاصيل المعدات
2 الحساسية الحرارية (NETD < 40mK) وعتبات الضوضاء
يمثل فرق درجة الحرارة المكافئ للضوضاء (NETD) أدنى تباين حراري يمكن لمصفوفة مستشعر الأشعة تحت الحمراء حله قبل أن يُحجب إشارته بالضوضاء الذاتية. يُعبَّر عنه بالمللي كلفن (mK)، وتدل قيمة NETD الأقل على حساسية أعلى، وتحديد أوضح للحواف، وتباين صورة فائق عبر البيئات المنتظمة منخفضة فرق درجات الحرارة مثل المساحات البحرية المفتوحة، والسماء الملبدة بالغيوم، والأمطار الكثيفة.
وحدات OEM عالية الأداء مثل نهر البنفسجي الصغير 2 تقدم NETD < 40 ملي كلفن استثنائيًا (مقاسًا عند f/1.0، 300K، 50Hz). يتحقق هذا الحد الأدنى المنخفض للضوضاء من خلال ثلاث ركائز هندسية:
- ⚙️ أغشية أكسيد الفاناديوم (VOx) الرقيقة: يوفر VOx معامل مقاومة حراريًا (TCR) مرتفعًا يتراوح من 2% إلى 3% لكل كلفن، مقترنًا بضوضاء وميض 1/f أقل بشكل كبير مقارنة بمقاييس الميكروبولومتر المصنوعة من السيليكون غير المتبلور (α-Si).
- ⚙️ التغليف الفراغي على مستوى الرقاقة (WLP): يغلق تصنيع WLP الحديث مصفوفة الميكروبولومتر بإحكام تحت فراغ عالٍ على مستوى الرقاقة. يؤدي التخلص من جزيئات الهواء داخل التجويف إلى منع التبادل الحراري الحملي الطفيلي بين الغشاء المعلق والنافذة الواقية، مما يزيد من نقل الطاقة من الفوتونات الواردة.
- ⚙️ أخذ العينات المزدوج المترابط على الرقاقة (CDS): تدمج دائرة القراءة المتكاملة مباشرة مراحل الترشيح التناظري منخفض التمرير وأخذ العينات المزدوج المترابط عند كل مضخم عمود، مما يكبح ضوضاء إعادة الضبط الحراري (kTC) قبل دخول العدادات الخام إلى المحول التناظري الرقمي عالي السرعة.
3 خوارزميات بدون غالق مقابل معايرة NUC الميكانيكية
مقاييس الميكروبولومتر عرضة لانجراف خط الأساس الناجم عن درجة الحرارة بسبب التقلبات الحرارية المحيطة، وتسخين الإلكترونيات الداخلية، وتوصيل الهيكل. تقليديًا، تستخدم الكاميرات غالقًا ميكانيكيًا — لسانًا من النحاس والبيريليوم يعمل بملف لولبي — يتأرجح دوريًا أمام المصفوفة لتوفير مرجع متساوي الحرارة لتصحيح عدم الانتظام (NUC). ومع ذلك، تقدم الغوالق الميكانيكية ثلاثة عيوب تشغيلية كبيرة:
- ⚠️ عقوبات تجميد الفيديو: تقاطع الغوالق الميكانيكية تغذية الفيديو لمدة 500 إلى 1500 مللي ثانية، مما يجمد أنظمة تتبع الهدف ويعمي حلقات التحكم في الملاحة أثناء المناورات الحرجة.
- ⚠️ العطل الميكانيكي للمشغل: الملف اللولبي هو نقطة عطل ميكانيكية، عرضة للانحشار تحت الاهتزاز المستمر عالي التردد أو أحمال الصدمات عالية التسارع.
- ⚠️ التعرض الصوتي: النقرة المسموعة الناتجة أثناء تشغيل الغالق تضعف التخفي خلال عمليات الاستطلاع الجوي التكتيكي (ISR).
للتغلب على هذه القيود، تدمج وحدات 640x512 المتقدمة خوارزميات NUC بدون غالق. تقرأ هذه الخوارزميات عدة ثرمستورات لحظية موزعة على محيط مصفوفة المستوى البؤري (FPA)، والعبوة الخزفية، ومبيت العدسة. يستخدم FPGA أو DSP مدمج هذه القراءات لاستيفاء قيم تعويض ديناميكية من جداول معايرة متعددة النقاط مضبوطة في المصنع. وبالاقتران مع تقدير الحركة القائم على المشهد، يُصحح الانجراف المكاني في الزمن الحقيقي دون تجميد الإطار. والنتيجة هي بث فيديو مستمر وصامت وبحالة صلبة بمعدل 50Hz/60Hz، وهو أمر أساسي لتتبع الأهداف المستمر القائم على الشبكات العصبية.
مواصفات منتجات OEM الحقيقية: تشكيلة نوى Mini2 وسلسلة MD
فيما يلي، نستعرض نواتي كاميرا صناعيتين من Purpleriver مصممتين لتلبية متطلبات تصميم جوي وصناعي مدمج متميزة. كلتا الوحدتين مدعومتان بخبرة أنظمة عميقة من جامعة هونغ كونغ للعلوم والتكنولوجيا (HKUST) ومهندسي أنظمة سابقين من Huawei HiSilicon، مما يضمن دقة إشعاعية عالية، واستهلاك طاقة منخفض، وتخصيص مرن للواجهات.
العرض 1: وحدة حرارية للطائرات بدون طيار Mini2 640x512 9mm غير مبردة
الـ وحدة Mini2 640x512 9mm مصممة خصيصًا للأنظمة الجوية المقيدة بـ SWaP، والطائرات متعددة المراوح، والطائرات ثابتة الجناح المدمجة. تتميز بمستشعر VOx ميكروبولوميتر عالي الدقة 640x512 بخطوة بكسل 12µm، وتوفر هذه النواة صورًا حرارية فائقة الوضوح مع الحفاظ على حجم صغير للغاية ووزن أدنى. توفر واجهتها الأصلية MIPI CSI-2 بث فيديو رقمي بدون زمن انتقال مباشرة إلى معالجات مضيفة مدمجة، مما يجعلها مثالية للملاحة الذاتية، وكشف الأجسام بالذكاء الاصطناعي، وحمولات البحث والإنقاذ.

| الدقة والمصفوفة | مصفوفة مستوى بؤري 640 × 512 |
| تباعد البكسل | أكسيد الفاناديوم (VOx) بحجم 12 ميكرومتر |
| الحساسية الحرارية (NETD) | < 40 مللي كلفن (@ f/1.0، 300 كلفن، 50 هرتز) |
| معدل الإطارات | خرج لحظي أصلي 50 Hz / 60 Hz |
| الواجهة الأصلية | MIPI CSI-2 مباشر (D-PHY بمسار واحد أو مسارين) |
| البصريات القياسية | عدسة جرمانيوم لا حرارية 9 مم (f/1.0، HFOV ~48.7°) |
| استهلاك الطاقة | < 0.8 واط (تشغيل نموذجي) |
| الأبعاد والوزن | ~21 مم × 21 مم × 23 مم | < 20 جرامًا (شاملة العدسة) |
العرض 2: وحدة كاميرا حرارية Purpleriver MD Series 384x288
الـ وحدة كاميرا حرارية MD Series 384x288 مصممة للدقة الصناعية، والمراقبة الأمنية الحرجة، ومراقبة الحالة، والتكامل الروبوتي متعدد الاستخدامات. مبنية على مستشعر VOx غير مبرد 12µm، وتوفر حساسية حرارية فائقة وتباينًا واضحًا. الميزة البارزة لسلسلة MD هي تعدد استخدامات الواجهات، حيث تدعم مخرجات MIPI وUSB وCVBS التناظرية على منصة واحدة. تتيح هذه المرونة للمهندسين إنشاء نماذج أولية بسرعة باستخدام USB والانتقال بسلاسة إلى MIPI CSI-2 منخفض زمن الانتقال للإنتاج بكميات كبيرة.
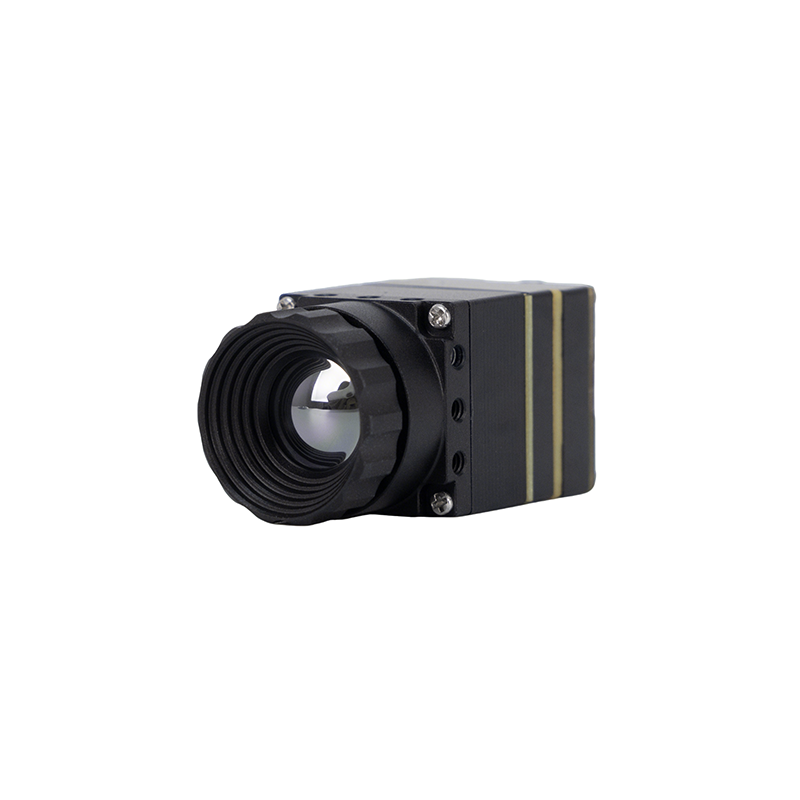
| الدقة والمصفوفة | مصفوفة مستوى بؤري 384 × 288 |
| تباعد البكسل | ميكروبولوميتر VOx 12 µm |
| الحساسية الحرارية (NETD) | < 40 مللي كلفن (@ f/1.0، 25 درجة مئوية، 50 هرتز) |
| واجهات الفيديو | متعدد الواجهات: MIPI CSI-2 أصلي / USB 2.0 / CVBS تناظري |
| دقة القياس | الدقة الإشعاعية: ±2°C أو ±2% قراءة |
| قدرة التخصيص | تخصيص كامل OEM/ODM للعدسات واللوحات الحاملة والبرامج الثابتة |
| استهلاك الطاقة | < 1.1 واط (حالة الإرسال والاستقبال متعدد الواجهات الكامل) |
| الأبعاد والوزن | تقريبًا 25 مم × 25 مم × 26 مم | < 28 جرامًا |
لمكاملِي الأنظمة الذين يوازنون بين المقايضات المعمارية عبر عوامل الشكل والدقات وأغلفة الحمولات المختلفة، اقرأ دليلنا المفصل حول اختيار وحدات الكاميرا الحرارية غير المبردة.
هندسة حمولات SWaP-C للطائرات بدون طيار والتكامل الجوي
1 تبديد الحرارة والتوصيل السلبي في المحاور المغلقة
توفر محاور الطائرات بدون طيار الحديثة المصغرة ثنائية المستشعر بيئات تشغيل قاسية: فهي محكمة الإغلاق وفق معايير IP65 أو IP67 لمنع دخول الرطوبة والرمال والغبار، مما لا يترك أي مجال لمراوح التبريد النشطة أو فتحات العادم المفتوحة. في هذه العلب المغلقة، تبدد الإلكترونيات الداخلية لوحدة التصوير الحراري (FPGA وROIC ومنظمات الطاقة) ما بين 0.6 واط و1.1 واط من الحرارة المستمرة.
إذا لم تتم إدارة هذه الحرارة، فإنها تتراكم داخل الهيكل، مما يرفع درجة حرارة البنية الميكانيكية للكاميرا. يمكن أن يؤدي هذا التسخين إلى إنشاء تدرجات حرارية طفيلية عبر مصفوفة المستشعر، مما يسبب انجرافًا حراريًا غير منتظم، ويرفع من ضوضاء NETD الأرضية، ويقلل من تباين الصورة الكلي. للحفاظ على حساسية حرارية عالية، يجب على مهندسي الحمولات إنشاء مسار حراري سلبي غير منقطع:
- ⚙️ الربط الهيكلي الموصل: يجب ربط الهيكل الخلفي للنواة ميكانيكيًا وبشكل مباشر بإطار المحور المصنوع من الألومنيوم (مثل الألومنيوم 6061-T6 المشغول باستخدام CNC) باستخدام مادة تغيير طور عالية الأداء (PCM) أو وسادة فجوة حرارية ناعمة بموصلية حرارية لا تقل عن 3.0 واط/م·كلفن.
- ⚙️ العزل الحراري عن المحركات: يمكن أن تسخن محركات المحور بدون فرش تحت أحمال التثبيت الثقيلة. استخدم عوازل حرارية هيكلية — مثل الحلقات الخزفية أو الفواصل FR-4 عالية الحرارة — لعزل النواة البصرية عن حوامل المحركات، مما يضمن عدم عودة حرارة المحرك إلى كاشف التصوير الحراري.
- ⚙️ تبديد الحرارة الهيكلي: يجب أن يعمل الغلاف الخارجي للمحور كحد تبريد حملي أساسي، حيث يبدد الحرارة في تيار الهواء الهابط من المراوح أثناء الطيران.
2 الصدمات وعزل الاهتزاز والتغليف الديناميكي الهوائي
تولد الطائرات بدون طيار ملفات اهتزاز عالية التردد شديدة، مدفوعة بشكل أساسي بترددات دوران المحرك (عادة من 80 هرتز إلى 400 هرتز) والاضطراب الديناميكي الهوائي عبر هيكل الطائرة. يمكن أن تسبب هذه الاهتزازات ضبابية بصرية، وتفكك موصلات FPC ذات الخطوة الدقيقة، وتزيح تركيز العدسات غير المعالجة حراريًا.
لضمان الموثوقية الميكانيكية على المدى الطويل:
- ✅ موصلات دقيقة متينة: تجنب الموصلات ذات قوة الإدخال الصفرية (ZIF) الفضفاضة ذات التثبيت بالاحتكاك. بدلاً من ذلك، حدد رؤوس تثبيت من لوحة إلى لوحة أو من لوحة إلى FPC، مثل الموصلات الدقيقة فائقة الصغر عالية الاحتفاظ المصنعة بواسطة موليكس. تحافظ هذه الموصلات على سلامة تلامس الأطراف خلال صدمات متعددة المحاور مستمرة تتجاوز 50G.
- ✅ تثبيت العناصر البصرية: يجب محاذاة مجموعات العدسات في المصنع وتثبيتها باستخدام مواد لاصقة هيكلية منخفضة إطلاق الغازات (مثل Loctite 222 أو إيبوكسيات معالجة بالأشعة فوق البنفسجية متخصصة) لمنع الانجراف البصري عبر دورات الحرارة والاهتزاز المتكررة.
- ✅ بصريات مُعوَّضة حراريًا: يجب أن تحافظ عدسات LWIR غير المبردة على تركيز بصري دقيق عبر نطاقات حرارة واسعة (-40°C إلى +80°C). يجمع التعويض الحراري البصري الميكانيكي بين العناصر البصرية وبراميل الإسكان المصنوعة من مواد ذات معاملات تمدد حراري متعاكسة (CTE)، مما يحافظ على التركيز الحاد تلقائيًا دون الحاجة إلى آليات تركيز تلقائي ميكانيكية ضخمة ومستهلكة للطاقة.
3 تطبيقات البرامج الثابتة الإشعاعية مقابل غير الإشعاعية
عند اختيار وحدة حرارية MIPI بدقة 640x512، يجب على مهندسي الأنظمة تقييم ما إذا كانت مهمتهم تتطلب بيانات حرارية إشعاعية حقيقية أم تتبعًا بصريًا محسّنًا:
| المعامل | البرامج الثابتة الإشعاعية | غير الإشعاعية (التصوير البصري) |
|---|---|---|
| بيانات الإخراج | درجات حرارة كلفن خطية (عدد صحيح 14/16 بت) | صور ذات تباين ديناميكي ممتد (8/14 بت) |
| معايرة المصنع | منحنيات معايرة الجسم الأسود متعددة الحرارة | معايرة مجال موحد ثنائية النقطة |
| المهمة الأساسية | فحص الشبكات، صيانة مزارع الطاقة الشمسية، كشف حرائق الغابات | طيران الاستخبارات والمراقبة والاستطلاع، الرؤية الليلية التكتيكية، حلقات استهداف الصياد-القناص |
| خط أنابيب المعالجة | تعويض الغلاف الجوي والانبعاثية والمسافة | تحسين الحواف، ورسم الخرائط اللونية المحلية، ومعادلة المدرج التكراري |
خطوط أنابيب الذكاء الاصطناعي على الحافة: معالجة تدفقات 640x512 الحرارية على Linux/RTOS
1 إطار عمل تعريف V4L2 وتراكبات شجرة الأجهزة
لدمج وحدة حرارية MIPI بدقة 640x512 على منصات Linux المدمجة (مثل NVIDIA JetPack أو مشروع Yocto أو توزيعات Linux المخصصة)، يتم تنفيذ الكاميرا كجهاز فرعي V4L2. يتحكم النظام في النواة عبر ناقل تحكم I2C ويلتقط بث الفيديو عبر واجهة MIPI CSI-2.
يتم تعريف البنية المادية باستخدام ملف تراكب شجرة الأجهزة (DTS). يقوم التراكب بتخطيط التوصيلات الطرفية، وضبط ترددات الساعة المرجعية الداخلية، وتكوين دبابيس GPIO لإعادة الضبط، وتعيين مسارات بيانات MIPI CSI-2:
// مقتطف شجرة أجهزة Purpleriver Mini2 640x512 MIPI CSI-2;
يكشف تعريف النواة عن عناصر تحكم لضبط وضع NUC، وضبط لوحات الألوان، وتحديث أزمنة التكامل عبر واجهات V4L2 IOCTL القياسية. تتدفق إطارات الفيديو مباشرة إلى مخازن حلقية مخصصة بـ DMA معينة عبر V4L2_MEMORY_MMAP أو V4L2_MEMORY_DMABUF, ، مما يوفر وصولًا نظيفًا بدون نسخ إلى مساحة المستخدم.
2 ضغط النطاق الديناميكي من 14 بت خام إلى 8 بت (AGC وCLAHE)
تلتقط الميكروبولومترات نطاقات ديناميكية حرارية واسعة بشكل طبيعي، وتخرج إشارات رقمية خام 14 بت أو 16 بت (تمتد عبر 16,384 إلى 65,536 خطوة شدة منفصلة). ومع ذلك، تعمل أنظمة العرض القياسية والشبكات العصبية الطرفية على تنسيقات صور 8 بت ([0, 255]).
يؤدي تطبيق التكميم الخطي الساذج عبر مدخلات 14-بت الواسعة إلى ضغط الفروق الحرارية الدقيقة إلى تباينات ضئيلة، مما يحجب الأهداف منخفضة التباين مثل البشر في البيئات الدافئة. للحفاظ على وضوح الهدف، تستخدم خطوط المعالجة المدمجة الحديثة خوارزميات ضغط النطاق الديناميكي:
- ⚙️ معادلة الرسم البياني التكيفية محدودة التباين (CLAHE): تعمل خوارزمية CLAHE على مربعات سياقية محلية عبر الإطار الحراري بدلاً من معادلة المشهد بالكامل بشكل موحد. وتطبق حد قص على المدرجات التكرارية المحلية لمنع التضخيم المفرط لضوضاء المستشعر في المناطق منخفضة التدرج مثل السماوات المسطحة أو المياه الهادئة أو التضاريس الملساء.
- ⚙️ تحسين التفاصيل الرقمية (DDE): يُقسم الإطار الحراري الخام إلى طبقة أساس منخفضة التردد (تمثل درجات حرارة المشهد الإجمالية) وطبقة تفاصيل عالية التردد (تحتوي على حواف الصور الظلية الحادة والأنسجة والتدرجات الحرارية). تُضخم طبقة التفاصيل عالية التردد، ثم تُدمج مع طبقة الأساس المعادلة، وتُعين في فضاء 8-بت المستهدف، مما يحافظ على تعريف الحواف الحرجة.
للحصول على وجهات نظر إضافية حول معالجة الصور وسيناريوهات النشر المتنوعة للمستشعرات الحرارية عبر الصناعة الحديثة، اقرأ نظرة عامة حول التطبيقات اليومية والعملية للكاميرات الحرارية.
3 الاستدلال الفوري باستخدام TensorRT والتعلم العميق عند الحافة
يوفر بث تغذية حرارية بدقة 640x512 عبر MIPI مباشرة إلى الذاكرة الموحدة على وحدة حوسبة حافة مدمجة (مثل منصة NVIDIA Jetson Orin) مزايا كبيرة لتشغيل خطوط كشف الأجسام بالتعلم العميق. تقوم نوى CUDA عالية السرعة بمعالجة الإطارات الواردة ذات 14-بت مسبقًا—بما في ذلك ضغط CLAHE والتطبيع ورسم خرائط الألوان—مباشرة داخل ذاكرة GPU دون نقل البيانات ذهابًا وإيابًا عبر ذاكرة RAM المضيفة.
بمجرد تحويلها إلى موترات FP16 أو INT8، تُغذى الإطارات الحرارية مباشرة إلى الشبكات العصبية المحسّنة باستخدام NVIDIA TensorRT—مثل YOLOv8s أو YOLOv10 أو RT-DETR. نظرًا لأن مستشعرات الأشعة تحت الحمراء طويلة الموجة تلتقط الانبعاثات الحرارية الخام بدلاً من الضوء المرئي المنعكس، يعمل خط الاستدلال بشكل متسق في الظلام الدامس ومن خلال الدخان الكثيف وفي خضم الوهج البصري المباشر. يستغرق تشغيل نموذج YOLO محسّن بتقنية TensorRT بصيغة INT8 على بث بدقة 640x512 على Orin Nano حوالي 4 إلى 6 مللي ثانية، مما يحافظ على حلقة تتبع أهداف عالية الثقة دون انقطاع بمعدل 50 إطارًا في الثانية.
معايير التوصيلات الكهربائية والدبابيس والواجهات الميكانيكية
يتطلب تصميم لوحات حاملة عالية السرعة لوحدة حرارية MIPI بدقة 640x512 تخطيطًا دقيقًا للوحة PCB عالية التردد وتوزيع طاقة مستقرًا منخفض الضوضاء. يمكن للضوضاء على الخطوط الرقمية أن تتسرب بسهولة إلى دوائر القراءة التناظرية الحساسة للميكروبولومتر، مما يؤدي مباشرة إلى تدهور أداء NETD للمستشعر.
| نطاق الأطراف | تعيين الإشارة | نوع الإشارة | إرشادات هندسة التوجيه والتخطيط |
|---|---|---|---|
| الطرف 1، 4 | VDD_IN (3.3V - 5.0V) | خط الطاقة | التغذية بمنظم LDO منخفض الضوضاء (<15µV RMS). أضف مكثفات تجاوز 0.1µF و10µF بالقرب من الأطراف. |
| الطرف 2، 3 | GND | الأرضي المرجعي | التوصيل بمستوى أرضي راجع غير منقطع مباشرة تحت الأزواج التفاضلية عالية السرعة. |
| الطرف 5، 6 | I2C_SDA / I2C_SCL | تحكم بمصرف مفتوح | ناقل I2C قياسي (يدعم الوضع السريع 400kHz). ضع مقاومات رفع خارجية 2.2kΩ إلى 1.8V/3.3V. |
| الطرف 7، 8 | RESET_N / TRIG_IN | إدخال/إخراج رقمي CMOS | إعادة تعيين فعّالة عند المستوى المنخفض؛ دخل نبضي اختياري لمزامنة الإطارات الخارجية للأجهزة من أجل الالتقاط المجسّم. |
| الطرف 10، 11 | MIPI_CLK_P / N | زوج تفاضلي | معاوقة تفاضلية 100Ω ± 10%. حافظ على تطابق طول المسار داخل الزوج في حدود 0.15 مم. |
| الطرف 13، 14 | MIPI_DATA0_P / N | زوج تفاضلي | معاوقة تفاضلية 100Ω ± 10%. مرّر المسار فوق مستوى أرضي متصل دون أي مستويات مقسومة. |
| الطرف 16، 17 | MIPI_DATA1_P / N | زوج تفاضلي | مسار بيانات MIPI ثانٍ اختياري لخفض ترددات الساعة عبر توصيلات FPC الطويلة. |
قواعد توجيه رئيسية للوحات الحاملة المدمجة:
- ⚙️ تحكم صارم في المعاوقة: يجب توجيه جميع المسارات التفاضلية MIPI CSI-2 بمعاوقة تفاضلية مضبوطة بإحكام 100Ω (±10%). تجنّب استخدام الفتحات المعدنية قدر الإمكان؛ وعند الحاجة إلى انتقالات بين الطبقات، ضع فتحات خياطة أرضية مكمّلة بجوار فتحات الإشارة مباشرة.
- ⚙️ تقليل انحراف المسار: يجب ألا يتجاوز انحراف المسار داخل الزوج (بين إشارتي P وN) 0.15 مم (ما يمثل ~1 بيكو ثانية من الانحراف). ويجب أن يبقى الانحراف بين الأزواج بين مسار الساعة ومسارات البيانات أقل من 0.5 مم.
- ⚙️ خط تغذية الطاقة التناظرية: لا تقم أبدًا بتغذية نوى الكاميرا الحرارية غير المبردة مباشرة من محول DC/DC باك-بوست تبديلي غير مرشّح. يمكن أن يظهر التموج التبديلي على خط التغذية الأساسي على شكل نطاقات أفقية دورية عبر خرج الفيديو الحراري. ضع دائمًا منظم جهد خطي منخفض التسرب (LDO) فائق الانخفاض في الضوضاء قبل الوحدة.
الأسئلة الشائعة التقنية للهندسة الصناعية
كيف أدمج وحدة حرارية MIPI بدقة 640x512 مع منصات Linux مثل Raspberry Pi أو Jetson؟
على مستوى البرمجيات، اكتب وترجم تراكب شجرة الأجهزة (DTS) الذي يحدد عنوان تحكم I2C للكاميرا (عادة 0x38)، ودبابيس GPIO لتفعيل الطاقة، وسرعة ساعة المرجع، وطوبولوجيا مسارات D-PHY (مسار ساعة واحد، ومسار بيانات واحد أو اثنان بتردد وصلة 240MHz). بعد ذلك، ترجم برنامج تشغيل النواة الخاص بالوحدة الفرعية V4L2 في النواة. بمجرد تحميله، سيعرض Linux بث الكاميرا عند /dev/videoX. يمكن للتطبيقات بعد ذلك التقاط التغذية الحرارية الخام بدقة 14 بت عند 50 هرتز عبر واجهات V4L2 أو خطوط أنابيب GStreamer أو حلقات OpenCV الأصلية باستخدام مخازن مؤقتة معيّنة في الذاكرة (V4L2_MEMORY_MMAP) لكفاءة النسخ الصفري.
لماذا يجب أن أرقّي من مستشعرات 256x192/384x288 إلى نواة حرارية MIPI بدقة 640x512 وبكسل 12μm للطائرات بدون طيار والبصريات المخصصة؟
علاوة على ذلك، تتطلب نماذج الرؤية بالتعلم العميق الحديثة (مثل YOLOv8 وRT-DETR) عددًا كافيًا من البكسلات عبر صورة الهدف الظلية لتصنيف الأجسام بشكل موثوق؛ وتقلل الكثافة البكسلية الأعلى لمصفوفة 640x512 بشكل كبير من النتائج السلبية الكاذبة على المدى البعيد. وأخيرًا، تتيح درجة تباعد البكسلات الحديثة البالغة 12 ميكرومتر تقليلًا بنسبة 40% في الحجم والوزن الفيزيائي لعدسات الجرمانيوم الشيئية مقارنة بمستشعرات 17 ميكرومتر الأقدم ذات مجالات الرؤية المكافئة، مما يقلل الوزن الإجمالي للحمولة إلى أقل من 20 جرامًا لتعظيم قدرة الطائرة بدون طيار على التحليق.
ما الفرق بين تصحيح عدم التجانس (NUC) واستبدال البكسلات التالفة (BPR)؟
تصحيح عدم التجانس (NUC): بسبب تفاوتات التصنيع المجهرية، تُظهر الميكروبولومترات الفردية اختلافات طفيفة في المقاومة الكهربائية ومعاملات درجة الحرارة (TCR) والتبديد الحراري. لذلك قد تؤدي مشاهدة مشهد حراري متجانس تمامًا إلى إنتاج ضوضاء نمط ثابت (FPN) تبدو كضباب ساكن عبر الصورة. يطبق تصحيح عدم التجانس مصفوفات معايرة ثنائية النقاط (تصحيح الكسب والإزاحة) عبر كل بكسل لموازنة الاستجابة. وتُحدَّث هذه التصحيحات في الوقت الفعلي عبر مصراع ميكانيكي داخلي أو تعويض خوارزمي بدون مصراع.
استبدال البكسل التالف (BPR): تحتوي مصفوفة مستشعر 640x512 على 327,680 غشاء جسري مجهري. ولا مفر من أن تكون نسبة ضئيلة من هذه البكسلات (<0.5%) غير مستجيبة (بكسلات ميتة)، أو عالقة عند التشبع الكامل، أو تُظهر ضوضاء مفرطة تتجاوز حدود المعايرة. ونظرًا لأن حسابات الكسب/الإزاحة القياسية لا يمكنها إصلاح بكسل غير مستجيب، تتدخل خوارزميات استبدال البكسلات التالفة. يخزن النواة جدول بكسلات ميتة مُعيَّنًا في المصنع في ذاكرة فلاش غير متطايرة ويستبدل قيم البكسلات التالفة فورًا عن طريق استيفاء القيم من البكسلات المجاورة العاملة المحيطة (باستخدام المتوسط أو المتوسط المرجح بالتدرج).
هل يمكن لوحدات MIPI CSI-2 الحرارية البث عبر مسارات كابلات طويلة داخل المنصات الصناعية الأكبر حجمًا؟
لنشر وحدة MIPI حرارية عبر مسافات أطول — مثل على طول الأذرع الروبوتية، أو الصواري الأمنية الطويلة، أو في جميع أنحاء المركبات الصناعية الكبيرة (على بعد 1 إلى 15 مترًا من محرك الحوسبة المركزي) — يستخدم المهندسون شرائح جسر SerDes الصناعية (المسلسِل/مفكك التسلسل). تُدمج لوحة مسلسِل مدمجة (مثل Texas Instruments FPD-Link III/IV أو Analog Devices GMSL2) مباشرة عند مخرج وحدة الكاميرا. يدمج المسلسِل مسارات بيانات MIPI والساعة وإشارات التحكم I2C ثنائية الاتجاه على كابل محوري واحد مرن بمقاومة 50Ω أو زوج مجدول محمي. وعلى جانب المعالج المضيف، تقوم دائرة مفكك تسلسل مرافقة بفك ضغط البث مرة أخرى إلى MIPI CSI-2 أصلي وتوجيهه إلى مدخلات الكاميرا في نظام SoC دون أي زمن انتقال ملحوظ ومع مناعة عالية ضد التداخل الكهرومغناطيسي الصناعي.
📚 المراجع والقراءات الإضافية
- المعيار الصناعي: مواصفات الربط البيني الدقيق عالية الموثوقية للحمولات المدمجة بواسطة موليكس
- المعيار الصناعي: منصات الحوسبة المدمجة بالذكاء الاصطناعي وربط CSI-2 العتادي على إنفيديا جيتسون
- دليل ذو صلة: الهندسة المعمارية والمفاضلات الأساسية في اختيار وحدات الكاميرا الحرارية غير المبردة
- دليل ذو صلة: التحويلات البصرية الأساسية و المبادئ الفيزيائية للتصوير الحراري
- دليل ذو صلة: حالات الاستخدام التشغيلية و التطبيقات اليومية والعملية للكاميرات الحرارية