Rdzeń termowizyjny MIPI: Wysokorozdzielcze widzenie wbudowane dla dronów i Edge AI
16 września 2026
Niechłodzony rdzeń kamery termowizyjnej MIPI: Przewodnik po wbudowanym widzeniu wysokiej rozdzielczości dla dronów i robotyki
17 września 2026
640x512 MIPI Moduł Termiczny: Wysokorozdzielczy rdzeń kamery OEM dla dronów i wbudowanej AI
W nowoczesnych autonomicznych systemach lotniczych i inteligentnych systemach brzegowych konwencjonalne widzenie optyczne zawodzi w zdegradowanych warunkach wizualnych (DVE) — w tym podczas operacji nocnych przy zerowym oświetleniu, gęstej mgle, gęstym dymie i gęstej roślinności. Integracja wysokorozdzielczego niechłodzonego rdzenia obrazowania w podczerwieni długofalowej (LWIR) nie jest już opcjonalna; stanowi podstawowy wymóg dla krytycznej świadomości sytuacyjnej i śledzenia celów. Dla inżynierów systemów wbudowanych i architektów ładunków użytecznych moduł termiczny 640x512 MIPI stanowi optymalny punkt równowagi między wiernością przestrzenną, czułością termiczną i ścisłą optymalizacją rozmiaru, masy, mocy i kosztu (SWaP-C). Eliminując narzut protokołu, opóźnienia mostkowania między układami i wąskie gardła CPU hosta typowe dla starszych konstrukcji strumieniowania USB lub Ethernet, natywne rdzenie MIPI CSI-2 przesyłają nieprzetworzone matryce czujników termicznych bezpośrednio do sprzętowych potoków ISP i GPU.
Wybór odpowiedniego rdzenia mikrobolometrycznego wymaga analitycznej oceny połączeń sprzętowych, fizyki rozstawu pikseli, precyzji radiometrycznej oraz dostępności sterowników programowych na poziomie jądra systemu. Przejście ze starszych czujników 17µm na nowoczesne matryce ogniskowe w obudowie na poziomie płytki (WLP) o rozstawie 12µm pozwala integratorom systemów zmniejszyć masę zespołu optycznego o ponad 40%, jednocześnie czterokrotnie zwiększając rozdzielczość w porównaniu ze starszymi bazami 384×288. Ten plan przedstawia analizę techniczną niechłodzonych rdzeni obrazowania termicznego 640x512, omawiając fizykę czujników, sprzętowe połączenia MIPI CSI-2, wdrażanie sterowników wbudowanego Linuksa oraz optymalizację ładunków wieloczujnikowych dla bezzałogowych statków powietrznych nowej generacji (UAV) i platform brzegowej AI.
Spis treści
- 👉 Architektura MIPI CSI-2 a starsze wbudowane interfejsy termiczne
- 👉 Fizyka niechłodzonego mikrobolometru: zaleta rozstawu pikseli 12µm
- 👉 Rzeczywiste specyfikacje produktów OEM: seria rdzeni Mini2 i MD
- 👉 Inżynieria ładunków UAV SWaP-C i integracja lotnicza
- 👉 Potoki brzegowej AI: przetwarzanie strumieni termicznych 640x512 w systemach Linux/RTOS
- 👉 Standardy elektryczne, wyprowadzeń i mechaniczne
- 👉 Techniczne FAQ inżynierii przemysłowej
Architektura MIPI CSI-2 a starsze wbudowane interfejsy termiczne
1 Bezpośredni dostęp do pamięci (DMA) i potoki ISP bez kopiowania
Tradycyjne wbudowane integracje kamer na podczerwień opierają się w dużej mierze na magistralach USB 2.0/3.0 (UVC) lub Ethernet (GigE Vision). Choć wygodne do prototypowania na stole laboratoryjnym, te interfejsy konsumenckie i przemysłowe wprowadzają poważne kary za pakietowanie, niedeterministyczne opóźnienia pakietów oraz wielokrotne kopiowanie pamięci między przestrzenią jądra a przestrzenią użytkownika. W wysokowydajnej autonomicznej nawigacji, celowaniu i inteligencji brzegowej moduł termiczny 640x512 MIPI całkowicie omija te wąskie gardła, działając natywnie w protokole Mobile Industry Processor Interface Camera Serial Interface 2 (MIPI CSI-2).
W typowym potoku USB 3.0 lub GigE Vision surowe wartości cyfrowe z układu odczytu (ROIC) mikrobolometru są digitalizowane, przekazywane przez pośredni mikrokontroler lub mostek interfejsu USB, konwertowane na pakiety transferu masowego, przetwarzane przez przerwania kontrolera hosta i kopiowane przez bufory sieciowe/USB systemu operacyjnego, zanim dotrą do przestrzeni aplikacji użytkownika. Ta sekwencja obciążona oprogramowaniem powoduje karę opóźnienia end-to-end wynoszącą od 30 do 80 milisekund i zużywa od 15% do 25% mocy obliczeniowej CPU hosta.
W przeciwieństwie do tego, natywny potok MIPI CSI-2 przesyła nieskompresowane 14-bitowe lub 16-bitowe surowe cyfrowe wartości pikseli termicznych bezpośrednio z wbudowanego przetwornika analogowo-cyfrowego (ADC) przez ultra-niskoenergetyczny nadajnik MIPI D-PHY. Różnicowe linie danych trafiają bezpośrednio do sprzętowego odbiornika CSI procesora hosta. Dzięki połączeniu tego fizycznego połączenia z bezpośrednią warstwą sterownika Video4Linux2 (V4L2) wykorzystującą prymitywy silnika bezpośredniego dostępu do pamięci (DMA), bufory pamięci są alokowane bezpośrednio w zunifikowanej pamięci systemowej. Silniki obliczeniowe na platformach takich jak NVIDIA Jetson Orin Nano, AGX Orin lub NXP i.MX8M odczytują surowe dane matrycy płaszczyzny ogniskowej (FPA) za pomocą wskaźników pamięci współdzielonej z zerowym obciążeniem CPU. Ta architektura skraca opóźnienie od szkła do pamięci do niezauważalnych 2 do 5 milisekund, uwalniając kluczowe cykle przetwarzania dla wnioskowania sieci neuronowych w czasie rzeczywistym i sterowania lotem o niskim opóźnieniu.
2 Analiza opóźnień, narzutu protokołu i jittera: MIPI vs. USB3 vs. GigE
W systemach o zamkniętej pętli, takich jak szybka nawigacja dronów, zwinne platformy przeciwdziałania UAS i dynamiczne gimbale śledzące cele, determinizm czasowy potoku wideo jest równie krytyczny jak jego rozdzielczość przestrzenna. Nieograniczony jitter wprowadzany przez stosy oprogramowania może zdestabilizować filtry Kalmana i przerwać szybkie pętle wizyjno-inercyjnej odometrii (VIO).
| Metryka | Natywny MIPI CSI-2 (Purpleriver Mini2) | USB 3.0 (klasa UVC) | GigE Vision (przemysłowy RJ45) | Cyfrowy port wideo (DVP równoległy) |
|---|---|---|---|---|
| Opóźnienie end-to-end | < 2 do 5 ms | 30 do 80 ms | 25 do 60 ms | < 5 ms |
| Deterministyczność opóźnienia | Twardy czas rzeczywisty (< 0,2 ms jittera) | Niedeterministyczny (±12 ms) | Półdeterministyczny (±4 ms) | Twardy czas rzeczywisty (< 0,2 ms) |
| Obciążenie procesora hosta | < 3% (sterowane DMA) | 12% do 28% (związane z przerwaniami) | 8% do 18% (związane ze stosem sieciowym) | < 3% (bezpośredni zapis do pamięci) |
| Powierzchnia połączeń | Ultra-cienki FPC / mikro-koncentryk | Masywny USB-C / Micro-B | Ciężki ekranowany CAT6 / RJ45 | Szeroki kabel taśmowy (20-30 pinów) |
| Sygnatura EMI / RF | Ultra-niska (200 mV różnicowo) | Umiarkowana (interferencje harmoniczne) | Niska (izolacja transformatorowa) | Poważna (pełne wahania CMOS 3,3 V) |
Z perspektywy kompatybilności elektromagnetycznej (EMC) równoległe interfejsy cyfrowe (DVP) przełączają od 16 do 24 linii single-ended z wysoką częstotliwością przy pełnych wahaniach logiki CMOS 3,3 V lub 1,8 V. Powoduje to znaczące zakłócenia radiowe (RFI), które mogą odczulać sąsiednie transceivery GPS, RTK i telemetrii wewnątrz zatłoczonych komór awioniki UAV. MIPI CSI-2 działa w oparciu o warstwę fizyczną sygnalizacji różnicowej niskonapięciowej (LVDS) z ultramałym wahaniem sygnału wynoszącym około 200 mV. Ściśle sprzężone pary ścieżek różnicowych zapewniają doskonałe tłumienie szumów wspólnych i praktycznie eliminują pasożytnicze promieniowanie EMI.
3 Topologie linii D-PHY dla strumieni LWIR o wysokiej liczbie klatek
Warstwa fizyczna (PHY) niechłodzonego rdzenia termicznego 640x512 wykorzystuje specyfikację MIPI Alliance D-PHY, wyposażoną w schemat zegara synchronicznego ze źródłem w kierunku do przodu. Standardowe wdrożenie wykorzystuje jedną różnicową linię zegarową oraz jedną lub dwie różnicowe linie danych.
Obliczenie wymaganego surowego pasma cyfrowego pokazuje, jak efektywnie MIPI obsługuje nieskompresowane strumienie wideo termicznego:
Całkowita liczba pikseli na klatkę = 640 × 512 = 327 680 pikseli
Bity na piksel (nieskompresowane surowe 14-bitowe w kontenerze 16-bitowym) = 16 bitów
Dane na klatkę = 327 680 × 16 bitów = 5 242 880 bitów (~5,24 Mb)
Przepustowość przy 50 Hz liczbie klatek = 5 242 880 bitów × 50 fps = 262,14 Mbps
Protokół liniowy i narzut ramkowania (~20% wygaszania poziomego/pionowego) = ~315 Mbps
Pojedyncza linia MIPI D-PHY v1.1 z łatwością obsługuje do 1,5 Gb/s, podczas gdy D-PHY v1.2 skaluje się do 2,5 Gb/s na linię. Dlatego też pojedyncza różnicowa linia danych może z łatwością przenosić 16-bitowy strumień termiczny 640x512 przy 50 Hz lub 60 Hz. Skonfigurowanie rdzenia do wykorzystania dwóch różnicowych linii danych pozwala inżynierom zmniejszyć o połowę częstotliwość zegara transmisyjnego do około 150–200 MHz. Ta redukcja zegara poprawia integralność sygnału na dłuższych, przegubowych elastycznych obwodach płaskich (FFC) prowadzonych przez pierścienie ślizgowe 3-osiowego gimbala bezszczotkowego.
Fizyka niechłodzonego mikrobolometru: zaleta rozstawu pikseli 12µm
1 Rozdzielczość przestrzenna, zasięgi DRI i korzyści z doboru optyki
Niechłodzone mikrobolometry działają poprzez przekształcanie padającego promieniowania podczerwonego długofalowego (8 µm do 14 µm) w mierzalną zmianę rezystancji elektrycznej na izolowanej termicznie mikromembranie. Fizyczny rozstaw pikseli — odległość od środka do środka między sąsiednimi pikselami detektora — jest najważniejszym czynnikiem decydującym o fizyce optycznej, czułości termicznej i całkowitej masie ładunku elektrooptycznego.
Dla równoważnego optycznego pola widzenia ogniskowa obiektywu skaluje się wprost proporcjonalnie do rozstawu pikseli:
f = (p × d) / Ht
gdzie f to ogniskowa obiektywu, p to rozstaw pikseli, d to odległość do celu, a Ht to wysokość celu rzutowana na detektor. Przy przejściu ze starszych detektorów o pikselach 17 µm na nowoczesny rdzeń mikrobolometryczny 12 µm, ogniskowa wymagana do osiągnięcia identycznego chwilowego pola widzenia (IFOV) zmniejsza się o około 29,4%:
IFOV = p / f
Ponieważ fizyczna objętość i masa optyki germanowej (Ge) na podczerwień skalują się sześciennie z ogniskową przy stałej przysłonie (liczbie f/), matryca w płaszczyźnie ogniskowej 12µm pozwala inżynierom zastosować kompaktową optykę 9 mm zamiast równoważnej optyki ~13 mm na sensorze 17 µm. German jest gęsty (5,323 g/cm³) i kosztowny w szlifowaniu, powlekaniu oraz montażu. Zmniejszenie czystej apertury optycznej redukuje masę soczewki o 40% do 60%, drastycznie obniżając bezwładność silnika gimbala i zwiększając pasmo stabilizacji mechanicznej na platformach lotniczych. Aby uzyskać głębsze omówienie fizyki detektorów termicznych i mechanizmów oporu cieplnego, zapoznaj się z naszym kompleksowym przewodnikiem technicznym na temat fizycznych zasad obrazowania termicznego.
Zgodnie ze standaryzowanymi kryteriami Johnsona zasięgi wykrywania celu dla standardowego celu ludzkiego (1,8 m × 0,5 m) przy użyciu obiektywu 9 mm f/1.0 na matrycy 12 µm 640x512 znacznie się zwiększają:
- 🎯 Detekcja (2 piksele w poprzek wymiaru krytycznego): ~720 metrów zasięgu z natychmiastowymi alarmami świadomości sytuacyjnej
- 🎯 Rozpoznanie (6 do 8 pikseli w poprzek wymiaru krytycznego): ~190 metrów zasięgu umożliwiające odróżnienie personelu od dzikiej zwierzyny
- 🎯 Identyfikacja (12+ pikseli w poprzek wymiaru krytycznego): ~95 metrów zasięgu umożliwiające rozpoznanie postaw taktycznych i szczegółów wyposażenia
2 Czułość termiczna (NETD < 40 mK) i progi szumu
Równoważna szumowi różnica temperatur (NETD) reprezentuje minimalną zmienność termiczną, jaką matryca czujnika podczerwieni może rozróżnić, zanim jej sygnał zostanie zamaskowany przez szum własny. Wyrażona w milikelwinach (mK), niższa wartość NETD oznacza wyższą czułość, czystszą definicję krawędzi i lepszy kontrast obrazu w jednorodnych środowiskach o niskiej różnicy temperatur, takich jak otwarte obszary morskie, zachmurzone niebo czy intensywny deszcz.
Wysokowydajne moduły OEM, takie jak Purpleriver Mini2 zapewniają wyjątkową wartość NETD < 40 mK (mierzoną przy f/1.0, 300 K, 50 Hz). Ten niski poziom szumu własnego osiągnięto dzięki trzem filarom inżynieryjnym:
- ⚙️ Cienkie warstwy tlenku wanadu (VOx): VOx oferuje wysoki temperaturowy współczynnik rezystancji (TCR) w zakresie od 2% do 3% na kelwin, w połączeniu ze znacznie niższym szumem migotania 1/f w porównaniu z mikrobolometrami z amorficznego krzemu (α-Si).
- ⚙️ Pakowanie próżniowe na poziomie płytki (WLP): Nowoczesna produkcja WLP hermetycznie uszczelnia matrycę mikrobolometrów w wysokiej próżni na poziomie płytki. Eliminacja cząsteczek powietrza wewnątrz wnęki zapobiega pasożytniczej konwekcyjnej wymianie ciepła między zawieszoną membraną a oknem ochronnym, maksymalizując transfer energii z padających fotonów.
- ⚙️ Skorelowane podwójne próbkowanie na matrycy (CDS): Układ scalony odczytu bezpośrednio integruje analogowe filtrowanie dolnoprzepustowe i stopnie CDS przy każdym wzmacniaczu kolumnowym, tłumiąc szum resetu termicznego (kTC), zanim surowe zliczenia trafią do szybkiego przetwornika ADC.
3 Algorytmy bezmigawkowe a mechaniczna kalibracja NUC
Mikrobolometry są podatne na dryft linii bazowej wywołany temperaturą, spowodowany wahaniami temperatury otoczenia, nagrzewaniem się wewnętrznej elektroniki i przewodzeniem ciepła przez obudowę. Tradycyjnie kamery używają mechanicznej migawki — elektromagnetycznie uruchamianej przesłony z miedzi i berylu — która okresowo wsuwa się przed matrycę, aby zapewnić izotermiczne odniesienie do korekcji niejednorodności (NUC). Mechaniczne migawki mają jednak trzy istotne wady operacyjne:
- ⚠️ Kary za zamrożenie obrazu: Mechaniczne migawki przerywają strumień wideo na 500 do 1500 milisekund, zamrażając systemy śledzenia celu i oślepiając pętle sterowania nawigacją podczas krytycznych manewrów.
- ⚠️ Awaria mechaniczna siłownika: Elektromagnes jest mechanicznym punktem awarii, podatnym na zacięcia pod wpływem długotrwałych wibracji o wysokiej częstotliwości lub obciążeń udarowych o wysokim przeciążeniu.
- ⚠️ Ekspozycja akustyczna: Słyszalne kliknięcie generowane podczas wyzwalania migawki kompromituje skrytość podczas taktycznych operacji ISR z powietrza.
Aby przezwyciężyć te ograniczenia, zaawansowane moduły 640x512 integrują wysokiej klasy Algorytmiczny NUC bez migawki. Algorytmy te odczytują wiele termistorów czasu rzeczywistego rozmieszczonych na obwodzie matrycy FPA, obudowie ceramicznej i obudowie obiektywu. Wbudowany układ FPGA lub DSP wykorzystuje te odczyty do interpolacji dynamicznych wartości kompensacyjnych z fabrycznych wielopunktowych tabel kalibracyjnych. W połączeniu z estymacją ruchu opartą na scenie dryft przestrzenny jest korygowany w czasie rzeczywistym bez zamrażania klatki. Rezultatem jest ciągły, cichy i półprzewodnikowy strumień wideo 50 Hz/60 Hz, niezbędny do nieprzerwanego śledzenia celów opartego na sieciach neuronowych.
Rzeczywiste specyfikacje produktów OEM: seria rdzeni Mini2 i MD
Poniżej analizujemy dwa przemysłowe rdzenie kamer firmy Purpleriver zaprojektowane z myślą o odrębnych wymaganiach wbudowanych systemów lotniczych i przemysłowych. Oba moduły są wspierane głęboką ekspertyzą systemową Uniwersytetu Nauki i Technologii w Hongkongu (HKUST) oraz byłych architektów systemów Huawei HiSilicon, co zapewnia wysoką precyzję radiometryczną, niskie zużycie energii i elastyczną personalizację interfejsów.
Prezentacja 1: Niechłodzony moduł termowizyjny do dronów Mini2 640x512 9 mm
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Moduł Mini2 640x512 9 mm został zaprojektowany specjalnie dla systemów lotniczych o ograniczonych parametrach SWaP, dronów wielowirnikowych i kompaktowych samolotów ze stałym skrzydłem. Wyposażony w wysokorozdzielczy mikrobolometr VOx 640x512 o rastrze pikseli 12 µm, rdzeń ten zapewnia niezwykle ostry obraz termiczny przy jednoczesnym zachowaniu wyjątkowo małych rozmiarów i minimalnej wagi. Jego natywny interfejs MIPI CSI-2 zapewnia cyfrowy strumień wideo o zerowym opóźnieniu bezpośrednio do wbudowanych procesorów hosta, co czyni go idealnym do autonomicznej nawigacji, detekcji obiektów AI oraz ładunków poszukiwawczo-ratowniczych.

| Rozdzielczość i matryca | Matryca ogniskowa 640 × 512 |
| Rozstaw pikseli | 12 µm tlenek wanadu (VOx) |
| Czułość termiczna (NETD) | < 40 mK (@ f/1.0, 300 K, 50 Hz) |
| Częstotliwość odświeżania | Natywne wyjście czasu rzeczywistego 50 Hz / 60 Hz |
| Interfejs natywny | Bezpośredni MIPI CSI-2 (1-torowy lub 2-torowy D-PHY) |
| Standardowa optyka | Atermalizowany obiektyw germanowy 9 mm (f/1.0, HFOV ~48,7°) |
| Pobór mocy | < 0,8 W (typowa praca) |
| Wymiary i waga | ~21 mm × 21 mm × 23 mm | < 20 gramów (z obiektywem) |
Prezentacja 2: Moduł kamery termowizyjnej Purpleriver MD Series 384x288
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Moduł kamery termowizyjnej MD Series 384x288 został zaprojektowany z myślą o precyzji przemysłowej, krytycznym nadzorze bezpieczeństwa, monitorowaniu stanu i wszechstronnej integracji robotycznej. Zbudowany na niechłodzonym sensorze VOx 12 µm zapewnia wyjątkową czułość termiczną i wyrazisty kontrast. Wyróżniającą cechą serii MD jest wszechstronność wielu interfejsów, obsługująca wyjścia MIPI, USB i analogowe CVBS na jednej platformie. Ta elastyczność pozwala inżynierom na szybkie prototypowanie za pomocą USB i płynne przejście na niskolatencyjny MIPI CSI-2 w produkcji seryjnej.
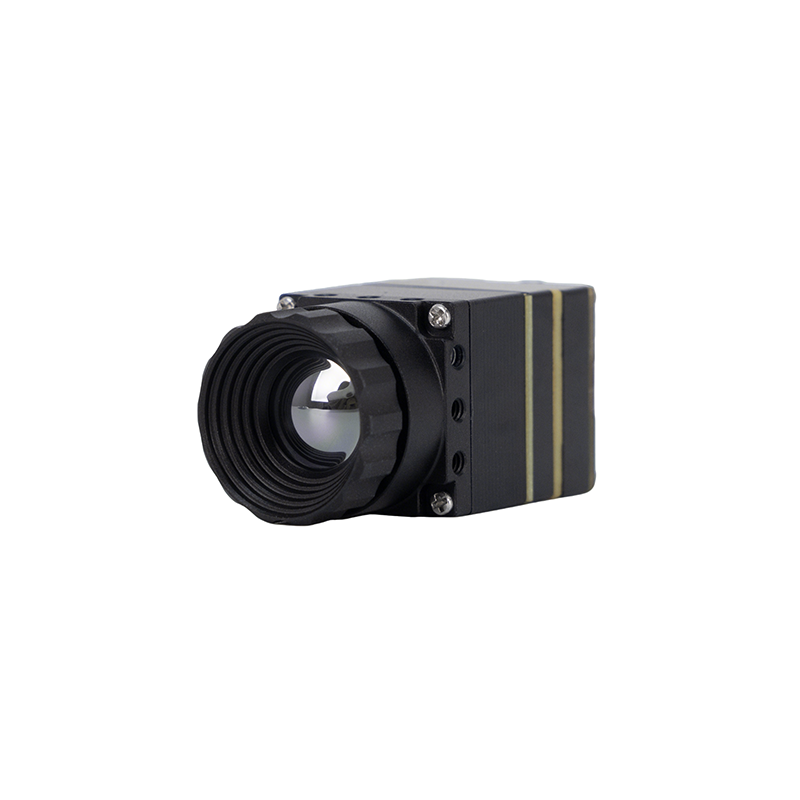
| Rozdzielczość i matryca | Matryca ogniskowa 384 × 288 |
| Rozstaw pikseli | Mikrobolometr VOx 12 µm |
| Czułość termiczna (NETD) | < 40 mK (@ f/1.0, 25°C, 50 Hz) |
| Interfejsy wideo | Wiele interfejsów: natywny MIPI CSI-2 / USB 2.0 / analogowy CVBS |
| Dokładność pomiaru | Precyzja radiometryczna: ±2°C lub ±2% odczytu |
| Możliwość customizacji | Pełna personalizacja OEM/ODM obiektywów, płytek nośnych i oprogramowania układowego |
| Pobór mocy | < 1,1 W (pełny stan transceivera z wieloma interfejsami) |
| Wymiary i waga | Ok. 25 mm × 25 mm × 26 mm | < 28 gramów |
Dla integratorów systemów rozważających kompromisy architektoniczne między różnymi formatami, rozdzielczościami i obwiedniami ładunku zapoznaj się z naszym szczegółowym przewodnikiem na temat wyboru niechłodzonych modułów kamer termowizyjnych.
Inżynieria ładunków UAV SWaP-C i integracja lotnicza
1 Rozpraszanie ciepła i przewodzenie pasywne w zamkniętych gimbalach
Nowoczesne miniaturowe dwusensorowe gimbale dronowe stwarzają trudne warunki pracy: są szczelnie zamknięte zgodnie ze standardami IP65 lub IP67, aby chronić przed wilgocią, piaskiem i kurzem, co nie pozostawia miejsca na aktywne wentylatory chłodzące ani otwarte otwory wylotowe. W tych szczelnych obudowach wewnętrzna elektronika modułu termicznego (FPGA, ROIC i regulatory mocy) rozprasza od 0,6 W do 1,1 W ciągłego ciepła.
Jeśli nie jest kontrolowane, ciepło to gromadzi się wewnątrz obudowy, podnosząc temperaturę mechanicznej struktury kamery. To nagrzewanie może tworzyć pasożytnicze gradienty termiczne wzdłuż matrycy czujnika, powodując nierównomierny dryft termiczny, podnosząc poziom szumu NETD i pogarszając ogólny kontrast obrazu. Aby zachować wysoką czułość termiczną, architekci ładunku muszą ustanowić nieprzerwaną pasywną ścieżkę termiczną:
- ⚙️ Sprzężenie przewodzące z obudową: Tylna obudowa rdzenia powinna być mechanicznie połączona bezpośrednio z aluminiową ramą gimbala (taką jak frezowane CNC aluminium 6061-T6) przy użyciu wysokowydajnego materiału zmiennofazowego (PCM) lub miękkiej podkładki termoprzewodzącej o przewodności cieplnej co najmniej 3,0 W/m·K.
- ⚙️ Odsprzężenie termiczne od silników: Bezszczotkowe silniki gimbala mogą się mocno nagrzewać pod dużym obciążeniem stabilizacyjnym. Użyj strukturalnych izolatorów termicznych — takich jak podkładki ceramiczne lub wysokotemperaturowe dystanse FR-4 — aby odizolować rdzeń optyczny od mocowań silników, zapewniając, że ciepło silnika nie wraca do detektora termicznego.
- ⚙️ Strukturalne rozpraszanie ciepła: Zewnętrzna powłoka gimbala powinna służyć jako główna konwekcyjna granica chłodzenia, oddając ciepło do strumienia powietrza od śmigieł podczas lotu.
2 Wstrząsy, izolacja drgań i pakowanie aerodynamiczne
Drony generują intensywne profile drgań o wysokiej częstotliwości, napędzane głównie częstotliwościami obrotowymi silników (zazwyczaj od 80 Hz do 400 Hz) oraz turbulencjami aerodynamicznymi wzdłuż płatowca. Drgania te mogą powodować rozmycie optyczne, poluzowanie drobnoziarnistych złączy FPC i rozregulowanie ostrości w obiektywach nieatermalizowanych.
Aby zapewnić długoterminową niezawodność mechaniczną:
- ✅ Wytrzymałe złącza o drobnym rastrze: Unikaj luźnych złączy ciernych o zerowej sile wsuwania (ZIF). Zamiast tego stosuj blokowane złącza board-to-board lub board-to-FPC, takie jak ultrakompaktowe, wysoko retencyjne mikrozłącza produkowane przez Molex. Złącza te zachowują integralność styku pinów podczas trwałych wstrząsów wieloosiowych przekraczających 50G.
- ✅ Blokowanie elementów optycznych: Zespoły obiektywów muszą być fabrycznie wyrównane i zabezpieczone przy użyciu niskoodgazowujących strukturalnych klejów gwintowych (takich jak Loctite 222 lub specjalistyczne epoksydy utwardzane UV), aby zapobiec dryftowi optycznemu podczas powtarzających się cykli termicznych i wibracyjnych.
- ✅ Optyka atermalizowana: Niechłodzone obiektywy LWIR muszą utrzymywać ostrość optyczną w szerokim zakresie temperatur (-40°C do +80°C). Atermalizacja optomechaniczna łączy elementy optyczne z tubusami obudowy wykonanymi z materiałów o przeciwnych współczynnikach rozszerzalności cieplnej (CTE), utrzymując ostrość automatycznie bez konieczności stosowania nieporęcznych, energochłonnych mechanicznych mechanizmów autofokusa.
3 Implementacje firmware radiometrycznego i nieradiometrycznego
Przy wyborze modułu termicznego 640x512 MIPI architekci systemów muszą ocenić, czy ich misja wymaga prawdziwych radiometrycznych danych temperaturowych, czy zoptymalizowanego śledzenia wizualnego:
| Parametr | Firmware radiometryczny | Nieradiometryczny (obrazowanie wizualne) |
|---|---|---|
| Dane wyjściowe | Zlinearyzowane temperatury w kelwinach (14/16-bitowa liczba całkowita) | Dynamiczny obraz z rozciągniętym kontrastem (8/14-bitowy) |
| Kalibracja fabryczna | Krzywe kalibracji ciała doskonale czarnego w wielu temperaturach | Dwupunktowa kalibracja jednorodnego pola |
| Misja główna | Inspekcja sieci, konserwacja farm słonecznych, wykrywanie pożarów lasów | Loty ISR, taktyczne noktowizory, pętle celownicze hunter-killer |
| Potok przetwarzania | Kompensacja atmosfery, emisyjności i odległości | Wzmocnienie krawędzi, lokalne mapowanie tonów, wyrównywanie histogramu |
Potoki brzegowej AI: przetwarzanie strumieni termicznych 640x512 w systemach Linux/RTOS
1 Framework sterownika V4L2 i nakładki Device Tree
Aby zintegrować moduł termiczny 640x512 MIPI na wbudowanych platformach Linux (takich jak NVIDIA JetPack, Yocto Project lub niestandardowe dystrybucje Linux), kamera jest implementowana jako urządzenie podrzędne V4L2. System steruje rdzeniem za pośrednictwem magistrali sterującej I2C i przechwytuje strumieniowe wideo przez interfejs MIPI CSI-2.
Architektura sprzętowa jest definiowana za pomocą pliku nakładki Device Tree (DTS). Nakładka mapuje połączenia peryferyjne, ustawia wewnętrzne częstotliwości zegara referencyjnego, konfiguruje GPIO resetu sprzętowego i przypisuje linie danych MIPI CSI-2:
// Fragment Device Tree Purpleriver Mini2 640x512 MIPI CSI-2;
Sterownik jądra udostępnia elementy sterujące do ustawiania trybu NUC, ustawiania palet kolorów i aktualizowania czasów integracji za pośrednictwem standardowych interfejsów IOCTL V4L2. Klatki wideo są przesyłane strumieniowo bezpośrednio do buforów pierścieniowych alokowanych przez DMA mapowanych przez V4L2_MEMORY_MMAP lub V4L2_MEMORY_DMABUF, zapewniając czysty dostęp z przestrzeni użytkownika bez kopiowania.
2 Kompresja zakresu dynamicznego 14-bitowego surowego do 8-bitowego (AGC i CLAHE)
Mikrobolometry natywnie rejestrują szeroki zakres dynamiczny termiczny, wyprowadzając 14-bitowe lub 16-bitowe surowe sygnały cyfrowe (obejmujące od 16 384 do 65 536 dyskretnych poziomów intensywności). Jednak standardowe systemy wyświetlania i brzegowe sieci neuronowe działają na 8-bitowych formatach obrazu ([0, 255]).
Zastosowanie naiwnej kwantyzacji liniowej w szerokim 14-bitowym wejściu kompresuje subtelne różnice termiczne do pomijalnych zmian, zaciemniając cele o niskim kontraście, takie jak ludzie w ciepłym otoczeniu. Aby zachować wyrazistość celów, nowoczesne potoki wbudowane wykorzystują algorytmy kompresji zakresu dynamicznego:
- ⚙️ Wyrównanie histogramu z adaptacyjnym ograniczeniem kontrastu (CLAHE): CLAHE działa na lokalnych kafelkach kontekstowych w całej klatce termicznej, zamiast wyrównywać całą scenę równomiernie. Stosuje limit przycinania do lokalnych histogramów, aby zapobiec nadmiernemu wzmacnianiu szumu czujnika w obszarach o niskim gradiencie, takich jak płaskie niebo, spokojna woda lub gładki teren.
- ⚙️ Cyfrowe Wzmocnienie Detali (DDE): Surowa klatka termiczna jest dzielona na niskoczęstotliwościową warstwę bazową (reprezentującą ogólne temperatury sceny) i wysokoczęstotliwościową warstwę szczegółów (zawierającą ostre krawędzie sylwetek, tekstury i gradienty termiczne). Wysokoczęstotliwościowa warstwa szczegółów jest wzmacniana, ponownie łączona z wyrównaną warstwą bazową i mapowana do docelowej przestrzeni 8-bitowej, zachowując krytyczną definicję krawędzi.
Aby uzyskać dodatkowe spojrzenie na przetwarzanie obrazu i różnorodne scenariusze wdrażania czujników termicznych w nowoczesnym przemyśle, przeczytaj nasz przegląd codziennych i praktycznych zastosowań kamer termowizyjnych.
3 Wnioskowanie TensorRT w czasie rzeczywistym i głębokie uczenie na brzegu sieci
Przesyłanie strumieniowe obrazu termicznego 640x512 przez MIPI bezpośrednio do pamięci zunifikowanej na wbudowanym module obliczeniowym brzegowym (takim jak platforma NVIDIA Jetson Orin) zapewnia znaczące korzyści dla uruchamiania potoków wykrywania obiektów głębokiego uczenia. Wysokowydajne jądra CUDA wstępnie przetwarzają przychodzące klatki 14-bitowe — obsługując kompresję CLAHE, normalizację i mapowanie kolorów — bezpośrednio w pamięci GPU, bez przesyłania danych tam i z powrotem przez pamięć RAM hosta.
Po konwersji do tensorów FP16 lub INT8 klatki termiczne trafiają bezpośrednio do sieci neuronowych zoptymalizowanych za pomocą NVIDIA TensorRT — takich jak YOLOv8s, YOLOv10 lub RT-DETR. Ponieważ czujniki podczerwieni długofalowej rejestrują surowe emisje termiczne, a nie odbite światło widzialne, potok wnioskowania działa spójnie w całkowitej ciemności, przez gęsty dym i w warunkach bezpośredniego olśnienia optycznego. Uruchomienie zoptymalizowanego przez TensorRT modelu INT8 YOLO na strumieniu 640x512 na Orin Nano wykonuje się w około 4 do 6 milisekund, utrzymując nieprzerwany, wysoce pewny pętle śledzenia celu przy 50 klatkach na sekundę.
Standardy elektryczne, wyprowadzeń i mechaniczne
Projektowanie szybkich płyt nośnych dla modułu termicznego MIPI 640x512 wymaga starannego rozmieszczenia PCB o wysokiej częstotliwości oraz stabilnego, niskoszumowego rozdziału zasilania. Szum na liniach cyfrowych może łatwo sprzęgać się z wrażliwymi analogowymi obwodami odczytu mikrobolometru, bezpośrednio pogarszając wydajność NETD czujnika.
| Zakres pinów | Oznaczenie sygnału | Typ sygnału | Wskazówki inżynieryjne dotyczące trasowania i rozmieszczenia |
|---|---|---|---|
| Pin 1, 4 | VDD_IN (3.3V - 5.0V) | Szyna zasilająca | Zasilaj niskoszumowym regulatorem LDO (<15µV RMS). Dodaj kondensatory obejściowe 0.1µF i 10µF w pobliżu pinów. |
| Pin 2, 3 | GND | Masa odniesienia | Podłącz do nieprzerwanej płaszczyzny powrotu masy bezpośrednio pod szybkimi parami różnicowymi. |
| Pin 5, 6 | I2C_SDA / I2C_SCL | Sterowanie otwartym drenem | Standardowa magistrala I2C (obsługuje tryb Fast-mode 400kHz). Umieść zewnętrzne rezystory podciągające 2.2kΩ do 1.8V/3.3V. |
| Pin 7, 8 | RESET_N / TRIG_IN | CMOS cyfrowe I/O | Aktywny niski reset sprzętowy; opcjonalne zewnętrzne wejście impulsu synchronizacji ramki sprzętowej do przechwytywania stereoskopowego. |
| Pin 10, 11 | MIPI_CLK_P / N | Para różnicowa | Impedancja różnicowa 100Ω ± 10%. Utrzymuj dopasowanie długości ścieżek wewnątrz pary w granicach 0,15 mm. |
| Pin 13, 14 | MIPI_DATA0_P / N | Para różnicowa | Impedancja różnicowa 100Ω ± 10%. Prowadź nad ciągłą masą bez podziału płaszczyzn. |
| Pin 16, 17 | MIPI_DATA1_P / N | Para różnicowa | Opcjonalna druga linia danych MIPI dla niższych częstotliwości zegara przy długich połączeniach FPC. |
Kluczowe zasady prowadzenia ścieżek dla wbudowanych płyt nośnych:
- ⚙️ Ścisła kontrola impedancji: Wszystkie ścieżki różnicowe MIPI CSI-2 muszą być prowadzone ze ściśle kontrolowaną impedancją różnicową 100Ω (±10%). Unikaj stosowania przelotek, gdzie to możliwe; gdy wymagane są zmiany warstw, umieść uzupełniające przelotki zszywające masę bezpośrednio obok przelotek sygnałowych.
- ⚙️ Minimalizacja skosu ścieżek: Skos ścieżek wewnątrz pary (między sygnałami P i N) nie może przekraczać 0,15 mm (co odpowiada ~1 pikosekundzie skosu). Skos między parami między linią zegara a liniami danych powinien pozostać poniżej 0,5 mm.
- ⚙️ Analogowa szyna zasilania: Nigdy nie zasilaj niechłodzonych rdzeni kamer termowizyjnych bezpośrednio z niefiltrowanego przełączającego przetwornika DC/DC buck-boost. Tętnienia przełączania na głównej linii zasilania mogą objawiać się jako okresowe poziome pasy na wyjściu wideo termowizyjnego. Zawsze umieszczaj ultra-niskoszumny liniowy regulator niskiego spadku napięcia (LDO) przed modułem.
Techniczne FAQ inżynierii przemysłowej
Jak zintegrować moduł termowizyjny MIPI 640x512 z platformami Linux, takimi jak Raspberry Pi lub Jetson?
Na poziomie oprogramowania napisz i skompiluj nakładkę drzewa urządzeń (DTS) definiującą adres sterowania I2C kamery (zazwyczaj 0x38), GPIO włączające zasilanie, prędkość zegara referencyjnego oraz topologię linii D-PHY (1 linia zegara, 1 lub 2 linie danych przy częstotliwości łącza 240 MHz). Następnie skompiluj sterownik jądra podurządzenia V4L2 modułu do jądra. Po załadowaniu Linux udostępni strumień kamery pod adresem /dev/videoX. Aplikacje mogą następnie przechwytywać surowy 14-bitowy strumień termowizyjny z częstotliwością 50 Hz za pomocą API V4L2, potoków GStreamer lub natywnych pętli OpenCV z użyciem buforów mapowanych w pamięci (V4L2_MEMORY_MMAP) dla wydajności bez kopiowania.
Dlaczego powinienem zmodernizować czujniki 256x192/384x288 do rdzenia termowizyjnego MIPI 640x512 12 μm dla dronów i niestandardowej optyki?
Co więcej, nowoczesne modele widzenia głębokiego uczenia (takie jak YOLOv8 i RT-DETR) wymagają wystarczającej liczby pikseli na sylwetce celu, aby niezawodnie klasyfikować obiekty; bogatsza gęstość pikseli matrycy 640x512 znacząco redukuje fałszywie negatywne wyniki na dużych odległościach. Wreszcie, nowoczesny rozmiar piksela 12 µm umożliwia redukcję o 40% fizycznego rozmiaru i masy obiektywów germanowych w porównaniu ze starszymi sensorami 17 µm o równoważnych polach widzenia, co zmniejsza całkowitą masę ładunku poniżej 20 gramów, aby zmaksymalizować czas lotu drona.
Jaka jest różnica między korekcją niejednorodności (NUC) a zastępowaniem uszkodzonych pikseli (BPR)?
Korekcja niejednorodności (NUC): Ze względu na mikroskopijne tolerancje produkcyjne poszczególne mikrobolometry wykazują niewielkie różnice w rezystancji elektrycznej, współczynnikach temperaturowych (TCR) i rozpraszaniu ciepła. Obserwacja całkowicie jednorodnej sceny termicznej może zatem powodować szum stałoprążkowy (FPN), który wygląda jak statyczna mgła na obrazie. NUC stosuje dwupunktowe macierze kalibracyjne (korekcja wzmocnienia i offsetu) dla każdego piksela w celu wyrównania odpowiedzi. Korekcje te są aktualizowane w czasie rzeczywistym za pomocą wewnętrznej mechanicznej migawki lub bezmigawkowych algorytmów kompensacyjnych.
Zastępowanie uszkodzonych pikseli (BPR): Matryca sensora 640x512 zawiera 327 680 mikroskopijnych membran mostkowych. Nieuchronnie niewielki ułamek tych pikseli (<0,5%) będzie nieaktywny (martwe piksele), utknie w pełnym nasyceniu lub będzie wykazywał nadmierny szum poza granicami kalibracji. Ponieważ standardowa matematyka wzmocnienia/offsetu nie może naprawić nieaktywnego piksela, wkraczają algorytmy BPR. Rdzeń przechowuje fabrycznie zmapowaną tabelę martwych pikseli w nieulotnej pamięci flash i zastępuje wartości uszkodzonych pikseli w locie, interpolując wartości z otaczających, działających pikseli sąsiednich (przy użyciu uśredniania medianowego lub ważonego gradientem).
Czy moduły termowizyjne MIPI CSI-2 mogą przesyłać strumień na długich odcinkach kabli w większych platformach przemysłowych?
Aby wdrożyć moduł termowizyjny MIPI na dłuższych dystansach — na przykład wzdłuż ramion robotycznych, wysokich masztów bezpieczeństwa lub w dużych pojazdach przemysłowych (od 1 do 15 metrów od centralnego komputera obliczeniowego) — inżynierowie stosują przemysłowe układy mostkujące SerDes (serializator/deserializator). Kompaktowa płytka serializatora (taka jak Texas Instruments FPD-Link III/IV lub Analog Devices GMSL2) jest zintegrowana bezpośrednio na wyjściu modułu kamery. Serializator łączy linie danych MIPI, zegar i dwukierunkowe sygnały sterujące I2C na pojedynczym elastycznym kablu koncentrycznym 50 Ω lub ekranowanej skrętce. Po stronie procesora hosta towarzyszący układ deserializatora rozpakowuje strumień z powrotem do natywnego MIPI CSI-2 i kieruje go do wejść kamery SoC z zerowym zauważalnym opóźnieniem i wysoką odpornością na przemysłowe zakłócenia EMI.
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Specyfikacje mikro-połączeń o wysokiej niezawodności dla wbudowanych ładunków użytkowych autorstwa Molex
- Standard branżowy: Wbudowane platformy obliczeniowe AI i sprzętowe interfejsy CSI-2 w NVIDIA Jetson
- Powiązany przewodnik: Architektura inżynieryjna i kluczowe kompromisy w Wybór niechłodzonych modułów kamer termowizyjnych
- Powiązany przewodnik: Podstawowe konwersje optyczne oraz Fizyczne zasady obrazowania termicznego
- Powiązany przewodnik: Przypadki użycia operacyjnego oraz Codzienne i praktyczne zastosowania kamer termowizyjnych