نواة التصوير الحراري MIPI: رؤية مدمجة عالية الدقة للطائرات المسيّرة والذكاء الاصطناعي الطرفي
16 سبتمبر 2026
640x512 MIPI وحدة حرارية: نواة كاميرا OEM عالية الدقة للطائرات بدون طيار والذكاء الاصطناعي المدمج
في الأنظمة الجوية ذاتية التحكم الحديثة وأنظمة الحافة الذكية، تتعثر الرؤية البصرية التقليدية في البيئات البصرية المتدهورة (DVE)—بما في ذلك العمليات الليلية بدون إضاءة، والضباب الكثيف، والدخان الكثيف، وأوراق الشجر الكثيفة. لم يعد دمج نواة تصوير بالأشعة تحت الحمراء طويلة الموجة (LWIR) غير المبردة عالية الدقة أمرًا اختياريًا؛ بل أصبح المتطلب الأساسي للوعي الظرفي الحرج للمهمة وتتبع الأهداف. بالنسبة لمهندسي الأنظمة المدمجة ومهندسي الحمولات، فإن 640x512 MIPI وحدة حرارية تمثل النقطة المثالية بين الدقة المكانية، والحساسية الحرارية، والتحسين الصارم للحجم والوزن والطاقة والتكلفة (SWaP-C). من خلال إزالة عبء البروتوكول، وتأخيرات الربط متعددة الرقائق، واختناقات وحدة المعالجة المركزية المضيفة النموذجية في تصاميم البث عبر USB أو Ethernet القديمة، تدفع نوى MIPI CSI-2 الأصلية مصفوفات المستشعر الحراري الخام مباشرة إلى خطوط أنابيب ISP وGPU العتادية.
يتطلب اختيار نواة الميكروبولومتر المناسبة تقييمًا تحليليًا لتوصيلات العتاد، وفيزياء خطوة البكسل، والدقة الإشعاعية، وتوفر برامج التشغيل على مستوى النواة. يتيح الانتقال من مستشعرات 17µm القديمة إلى مصفوفات المستوى البؤري الحديثة المعبأة على مستوى الرقاقة (WLP) بحجم 12µm لمكاملي الأنظمة خفض وزن التجميع البصري بأكثر من 40% مع مضاعفة الدقة أربع مرات مقارنة بخطوط الأساس القديمة 384×288. يقدم هذا المخطط تحليلًا تقنيًا لنوى التصوير الحراري غير المبرد 640x512، مع تفصيل فيزياء المستشعر، وواجهة العتاد MIPI CSI-2، ونشر برامج التشغيل على Linux المدمج، وتحسين الحمولات متعددة المستشعرات للجيل القادم من المركبات الجوية غير المأهولة (UAVs) ومنصات الذكاء الاصطناعي على الحافة.
جدول المحتويات
- 👉 معمارية MIPI CSI-2 مقابل الواجهات الحرارية المدمجة القديمة
- 👉 فيزياء الميكروبولومتر غير المبرد: ميزة خطوة البكسل 12µm
- 👉 مواصفات منتجات OEM الحقيقية: تشكيلة نوى Mini2 وسلسلة MD
- 👉 هندسة حمولات SWaP-C للطائرات بدون طيار والتكامل الجوي
- 👉 خطوط أنابيب الذكاء الاصطناعي على الحافة: معالجة تدفقات 640x512 الحرارية على Linux/RTOS
- 👉 معايير التوصيلات الكهربائية والدبابيس والواجهات الميكانيكية
- 👉 الأسئلة الشائعة التقنية للهندسة الصناعية
معمارية MIPI CSI-2 مقابل الواجهات الحرارية المدمجة القديمة
1 الوصول المباشر للذاكرة (DMA) وخطوط أنابيب ISP بدون نسخ
تعتمد تكاملات كاميرات الأشعة تحت الحمراء المدمجة التقليدية بشكل كبير على ناقلات USB 2.0/3.0 (UVC) أو Ethernet (GigE Vision). ورغم ملاءمتها للنماذج الأولية على طاولة العمل، فإن هذه الواجهات الاستهلاكية والصناعية تفرض عقوبات تجزئة حزم شديدة، وتأخيرات حزم غير حتمية، ونسخًا متعددة للذاكرة من مساحة النواة إلى مساحة المستخدم. في الملاحة ذاتية التحكم عالية الأداء، والاستهداف، والذكاء على الحافة، فإن 640x512 MIPI وحدة حرارية تتجاوز هذه الاختناقات تمامًا من خلال العمل بشكل أصلي عبر بروتوكول واجهة المعالج المحمول للصناعات - الواجهة التسلسلية للكاميرا 2 (MIPI CSI-2).
في خط أنابيب USB 3.0 أو GigE Vision النموذجي، يتم رقمنة العدادات الرقمية الخام من دائرة القراءة المتكاملة (ROIC) للميكروبولومتر، وتمريرها عبر متحكم وسيط أو جسر واجهة USB، وتحويلها إلى حزم نقل مجمعة، ومعالجتها بواسطة مقاطعات متحكم المضيف، ونسخها عبر مخازن USB/الشبكة في نظام التشغيل قبل الوصول إلى مساحة تطبيق المستخدم. يتسبب هذا التسلسل المثقل بالبرمجيات في عقوبة تأخير من طرف إلى طرف تتراوح بين 30 إلى 80 مللي ثانية ويستهلك 15% إلى 25% من عرض النطاق الترددي الحسابي لوحدة المعالجة المركزية المضيفة.
على العكس من ذلك، يبث خط أنابيب MIPI CSI-2 الأصلي قيم البكسل الحرارية الرقمية الخام غير المضغوطة 14-بت أو 16-بت مباشرة من المحول التناظري إلى الرقمي (ADC) الموجود على الشريحة عبر مرسل MIPI D-PHY فائق الانخفاض في استهلاك الطاقة. تغذي مسارات البيانات التفاضلية مباشرة إلى مستقبل CSI العتادي للمعالج المضيف. من خلال ربط هذا الاتصال الفيزيائي بطبقة تعريف مباشرة لـ Video4Linux2 (V4L2) باستخدام بدائيات محرك الوصول المباشر للذاكرة (DMA)، تُخصص مخازن الذاكرة مباشرة داخل ذاكرة النظام الموحدة. تقرأ محركات الحوسبة على منصات مثل إنفيديا جيتسون Orin Nano أو AGX Orin أو NXP i.MX8M بيانات مصفوفة المستوى البؤري الخام (FPA) عبر مؤشرات الذاكرة المشتركة بدون أي حمل على وحدة المعالجة المركزية. تقلل هذه البنية زمن الانتقال من الزجاج إلى الذاكرة إلى 2 إلى 5 مللي ثانية غير محسوسة، مما يحرر دورات معالجة حيوية لاستدلال الشبكات العصبية في الوقت الفعلي وضوابط الطيران منخفضة زمن الانتقال.
2 تحليل زمن الانتقال وحمل البروتوكول والارتعاش: MIPI مقابل USB3 مقابل GigE
بالنسبة للأنظمة ذات الحلقة المغلقة مثل ملاحة الطائرات بدون طيار عالية السرعة، ومنصات مكافحة الطائرات بدون طيار الرشيقة، ومحاور تتبع الأهداف الديناميكية، فإن الحتمية الزمنية لخط أنابيب الفيديو لا تقل أهمية عن دقته المكانية. يمكن أن يؤدي الارتعاش غير المحدود الناتج عن حزم البرمجيات إلى زعزعة استقرار مرشحات كالمان وكسر حلقات قياس المسافات البصرية-القصورية عالية السرعة (VIO).
| المقياس | MIPI CSI-2 الأصلي (Purpleriver Mini2) | USB 3.0 (فئة UVC) | GigE Vision (RJ45 صناعي) | منفذ الفيديو الرقمي (DVP المتوازي) |
|---|---|---|---|---|
| MIPI CSI-2 الرقمي | < 2 إلى 5 مللي ثانية | 30 إلى 80 مللي ثانية | 25 إلى 60 مللي ثانية | < 5 مللي ثانية |
| حتمية زمن الانتقال | زمن حقيقي صارم (ارتعاش < 0.2 مللي ثانية) | غير حتمي (±12 مللي ثانية) | شبه حتمي (±4 مللي ثانية) | زمن حقيقي صارم (< 0.2 مللي ثانية) |
| العبء على وحدة المعالجة المركزية المضيفة | < 3% (مدفوع بـ DMA) | 12% إلى 28% (مرتبط بالمقاطعات) | 8% إلى 18% (مرتبط بحزمة الشبكة) | < 3% (كتابة مباشرة للذاكرة) |
| أثر التوصيل البيني | FPC فائق النحافة / كابل محوري دقيق | USB-C / Micro-B ضخم | CAT6 / RJ45 محمي ثقيل | كابل شريطي عريض (20-30 دبوسًا) |
| التوقيع الكهرومغناطيسي / التردد اللاسلكي | منخفض جدًا (تفاضلي 200 مللي فولت) | معتدل (تداخل توافقي) | منخفض (معزول بمحول) | شديد (تقلبات CMOS كاملة 3.3 فولت) |
من منظور التوافق الكهرومغناطيسي (EMC)، تقوم الواجهات الرقمية المتوازية (DVP) بتبديل 16 إلى 24 مسارًا أحادي الطرف بترددات عالية مع تأرجحات منطق CMOS كاملة تبلغ 3.3 فولت أو 1.8 فولت. وهذا يخلق تداخلًا لاسلكيًا كبيرًا (RFI) يمكن أن يضعف حساسية أجهزة الإرسال والاستقبال المجاورة لنظام تحديد المواقع GPS وRTK والقياس عن بُعد داخل حجرات إلكترونيات الطائرات بدون طيار المزدحمة. يعمل MIPI CSI-2 على طبقة فيزيائية للإشارات التفاضلية منخفضة الجهد (LVDS) مع تأرجح إشارة صغير جدًا يبلغ حوالي 200 مللي فولت. توفر أزواج المسارات التفاضلية المترابطة بإحكام رفضًا ممتازًا لضوضاء الوضع المشترك وتقضي فعليًا على إشعاع EMI الطفيلي.
3 طوبولوجيات مسارات D-PHY لتدفقات LWIR عالية معدل الإطارات
تستخدم الطبقة الفيزيائية (PHY) لنواة حرارية غير مبردة بدقة 640×512 مواصفة MIPI Alliance D-PHY، وتتميز بمخطط ساعة متزامنة مع المصدر أمامية. يستخدم النشر القياسي مسار ساعة تفاضليًا واحدًا ومسار بيانات تفاضليًا واحدًا أو اثنين.
يوضح حساب متطلب النطاق الترددي الرقمي الخام مدى كفاءة MIPI في استيعاب تدفقات الفيديو الحراري غير المضغوط:
إجمالي البكسلات لكل إطار = 640 × 512 = 327,680 بكسل
البتات لكل بكسل (خام غير مضغوط 14 بت في حاوية 16 بت) = 16 بت
البيانات لكل إطار = 327,680 × 16 بت = 5,242,880 بت (~5.24 ميجابت)
معدل النقل عند معدل إطارات 50 هرتز = 5,242,880 بت × 50 إطارًا في الثانية = 262.14 ميجابت في الثانية
بروتوكول الخط وحمل الترميز (~20% فراغ أفقي/رأسي) = ~315 ميجابت في الثانية
يدعم مسار MIPI D-PHY v1.1 واحد بسهولة ما يصل إلى 1.5 جيجابت في الثانية، بينما يتدرج D-PHY v1.2 إلى 2.5 جيجابت في الثانية لكل مسار. لذلك، فإن مسار بيانات تفاضلي واحد يمكنه بسهولة حمل تدفق حراري 16 بت بدقة 640×512 بمعدل 50 هرتز أو 60 هرتز. يتيح تكوين النواة لاستخدام مساري بيانات تفاضليين للمهندسين خفض تردد ساعة الإرسال إلى النصف ليصل تقريبًا إلى 150–200 ميجاهرتز. يعزز هذا الانخفاض في التردد سلامة الإشارة عبر الدوائر المرنة المسطحة (FFC) الأطول والمفصلية الممتدة عبر حلقات انزلاق محور دوران ثلاثي المحاور بدون فرش.
فيزياء الميكروبولومتر غير المبرد: ميزة خطوة البكسل 12µm
1 الدقة المكانية ونطاقات DRI ومزايا التحجيم البصري
تعمل الميكروبولومترات غير المبردة عن طريق تحويل إشعاع الموجات الطويلة تحت الحمراء الساقط (8 ميكرومتر إلى 14 ميكرومتر) إلى تغير قابل للقياس في المقاومة الكهربائية عبر غشاء دقيق معزول حراريًا. إن التباعد الفيزيائي — المسافة من مركز إلى مركز بين بكسلات الكاشف المتجاورة — هو العامل الأكثر حسماً الذي يملي الفيزياء البصرية والحساسية الحرارية والكتلة الإجمالية للحمولة الكهروبصرية.
بالنسبة لمجال رؤية بصري مكافئ، يتناسب البعد البؤري للعدسة الشيئية طرديًا مع تباعد البكسل:
f = (p × d) / Ht
حيث f هو البعد البؤري للعدسة،, p هو تباعد البكسل،, d هو مسافة الهدف، و Ht هو ارتفاع الهدف المسقط عبر الكاشف. عند الانتقال من كواشف البكسل الأقدم 17 ميكرومتر إلى نواة ميكروبولومتر 12 ميكرومتر, المتطورة، ينخفض البعد البؤري المطلوب لتحقيق مجال رؤية لحظي (IFOV) مماثل بنسبة 29.4% تقريبًا:
IFOV = p / f
نظرًا لأن الحجم والوزن الفيزيائيين لبصريات الجرمانيوم (Ge) العاملة بالأشعة تحت الحمراء يتناسبان تكعيبيًا مع البعد البؤري عند نسبة فتحة ثابتة (العدد البؤري f/number)، فإن مصفوفة المستوى البؤري بحجم 12µm تتيح للمهندسين تنفيذ بصريات مدمجة بحجم 9mm بدلاً من بصريات مكافئة بحجم ~13mm على مستشعر 17µm. الجرمانيوم كثيف (5.323 جم/سم³) ومكلف في الطحن والطلاء والتركيب. يؤدي تقليل فتحة العدسة الضوئية إلى خفض وزن العدسة بنسبة 40% إلى 60%، مما يقلل بشكل كبير من قصور محرك المحور الثنائي ويعزز عرض نطاق التثبيت الميكانيكي على المنصات الجوية. للحصول على تحليل أعمق لفيزياء كاشف الحرارة وآليات المقاومة الحرارية، استكشف دليلنا التقني الشامل حول المبادئ الفيزيائية للتصوير الحراري.
وفقًا لمعايير جونسون الموحدة، تتوسع نطاقات اكتساب الهدف لهدف بشري قياسي (1.8م × 0.5م) باستخدام عدسة 9mm بفتحة f/1.0 على مصفوفة 12µm بدقة 640x512 بشكل كبير:
- 🎯 الاكتشاف (بكسلان عبر البعد الحرج): مدى وقوف يبلغ ~720 مترًا مع مشغلات تنبيه ظرفي فورية
- 🎯 التعرف (6 إلى 8 بكسل عبر البعد الحرج): مدى وقوف يبلغ ~190 مترًا لتمييز الأفراد عن الحياة البرية
- 🎯 التحديد (12+ بكسل عبر البعد الحرج): مدى وقوف يبلغ ~95 مترًا لتمييز الأوضاع التكتيكية وتفاصيل المعدات
2 الحساسية الحرارية (NETD < 40mK) وعتبات الضوضاء
يمثل فرق درجة الحرارة المكافئ للضوضاء (NETD) أدنى تباين حراري يمكن لمصفوفة مستشعر الأشعة تحت الحمراء حله قبل أن يُحجب إشارته بالضوضاء الذاتية. يُعبَّر عنه بالمللي كلفن (mK)، وتدل قيمة NETD الأقل على حساسية أعلى، وتحديد أوضح للحواف، وتباين صورة فائق عبر البيئات المنتظمة منخفضة فرق درجات الحرارة مثل المساحات البحرية المفتوحة، والسماء الملبدة بالغيوم، والأمطار الكثيفة.
وحدات OEM عالية الأداء مثل نهر البنفسجي الصغير 2 تقدم NETD < 40 ملي كلفن استثنائيًا (مقاسًا عند f/1.0، 300K، 50Hz). يتحقق هذا الحد الأدنى المنخفض للضوضاء من خلال ثلاث ركائز هندسية:
- ⚙️ أغشية أكسيد الفاناديوم (VOx) الرقيقة: يوفر VOx معامل مقاومة حراريًا (TCR) مرتفعًا يتراوح من 2% إلى 3% لكل كلفن، مقترنًا بضوضاء وميض 1/f أقل بشكل كبير مقارنة بمقاييس الميكروبولومتر المصنوعة من السيليكون غير المتبلور (α-Si).
- ⚙️ التغليف الفراغي على مستوى الرقاقة (WLP): يغلق تصنيع WLP الحديث مصفوفة الميكروبولومتر بإحكام تحت فراغ عالٍ على مستوى الرقاقة. يؤدي التخلص من جزيئات الهواء داخل التجويف إلى منع التبادل الحراري الحملي الطفيلي بين الغشاء المعلق والنافذة الواقية، مما يزيد من نقل الطاقة من الفوتونات الواردة.
- ⚙️ أخذ العينات المزدوج المترابط على الرقاقة (CDS): تدمج دائرة القراءة المتكاملة مباشرة مراحل الترشيح التناظري منخفض التمرير وأخذ العينات المزدوج المترابط عند كل مضخم عمود، مما يكبح ضوضاء إعادة الضبط الحراري (kTC) قبل دخول العدادات الخام إلى المحول التناظري الرقمي عالي السرعة.
3 خوارزميات بدون غالق مقابل معايرة NUC الميكانيكية
مقاييس الميكروبولومتر عرضة لانجراف خط الأساس الناجم عن درجة الحرارة بسبب التقلبات الحرارية المحيطة، وتسخين الإلكترونيات الداخلية، وتوصيل الهيكل. تقليديًا، تستخدم الكاميرات غالقًا ميكانيكيًا — لسانًا من النحاس والبيريليوم يعمل بملف لولبي — يتأرجح دوريًا أمام المصفوفة لتوفير مرجع متساوي الحرارة لتصحيح عدم الانتظام (NUC). ومع ذلك، تقدم الغوالق الميكانيكية ثلاثة عيوب تشغيلية كبيرة:
- ⚠️ عقوبات تجميد الفيديو: تقاطع الغوالق الميكانيكية تغذية الفيديو لمدة 500 إلى 1500 مللي ثانية، مما يجمد أنظمة تتبع الهدف ويعمي حلقات التحكم في الملاحة أثناء المناورات الحرجة.
- ⚠️ العطل الميكانيكي للمشغل: الملف اللولبي هو نقطة عطل ميكانيكية، عرضة للانحشار تحت الاهتزاز المستمر عالي التردد أو أحمال الصدمات عالية التسارع.
- ⚠️ التعرض الصوتي: صوت النقر المسموع الناتج أثناء تشغيل الغالق يضعف التخفي خلال عمليات الاستطلاع الجوي التكتيكي المحمولة جواً.
للتغلب على هذه القيود، تدمج وحدات 640x512 المتقدمة خوارزميات عالية الرتبة لتصحيح عدم الانتظام بدون غالق. تقرأ هذه الخوارزميات عدة ثرمستورات لحظية موزعة على محيط مصفوفة المستوى البؤري والعبوة الخزفية ومبيت العدسة. وتستخدم مصفوفة بوابات قابلة للبرمجة أو معالج إشارات رقمية مدمج هذه القراءات لاستيفاء قيم تعويض ديناميكية من جداول معايرة متعددة النقاط مضبوطة في المصنع. وبالاقتران مع تقدير الحركة القائم على المشهد، يُصحح الانجراف المكاني في الزمن الحقيقي دون تجميد الإطار. والنتيجة هي بث فيديو مستمر وصامت وبحالة صلبة بمعدل 50 هرتز/60 هرتز، وهو أمر أساسي لتتبع الأهداف المستمر القائم على الشبكات العصبية.
مواصفات منتجات OEM الحقيقية: تشكيلة نوى Mini2 وسلسلة MD
فيما يلي، نستعرض نواتي كاميرا صناعيتين من Purpleriver مصممتين لتلبية متطلبات تصميم جوي وصناعي مدمج ومتميز. وتدعم النواتين خبرة أنظمة عميقة من جامعة هونغ كونغ للعلوم والتكنولوجيا (HKUST) ومهندسي أنظمة سابقين من Huawei HiSilicon، مما يضمن دقة إشعاعية عالية واستهلاكاً منخفضاً للطاقة وتخصيصاً مرناً للواجهات.
العرض 1: وحدة حرارية للطائرات المسيرة غير مبردة Mini2 بدقة 640x512 وعدسة 9 مم
الـ وحدة Mini2 بدقة 640x512 وعدسة 9 مم مصممة خصيصاً للأنظمة الجوية المقيدة بالحجم والوزن والطاقة، والطائرات المسيرة متعددة المراوح، والطائرات ثابتة الجناحين المدمجة. وتتميز بمستشعر ميكروبولومتر VOx عالي الدقة 640x512 بخطوة بكسل 12 ميكرومتر، وتوفر هذه النواة صوراً حرارية فائقة الوضوح مع الحفاظ على حجم صغير للغاية ووزن أدنى. وتوفر واجهتها الأصلية MIPI CSI-2 بث فيديو رقمي بلا زمن انتقال مباشرة إلى معالجات مضيفة مدمجة، مما يجعلها مثالية للملاحة الذاتية وكشف الأجسام بالذكاء الاصطناعي وحمولات البحث والإنقاذ.

| الدقة والمصفوفة | مصفوفة مستوى بؤري 640 × 512 |
| تباعد البكسل | أكسيد الفاناديوم (VOx) بحجم 12 ميكرومتر |
| الحساسية الحرارية (NETD) | أقل من 40 مللي كلفن (عند f/1.0، 300 كلفن، 50 هرتز) |
| معدل الإطارات | خرج لحظي أصلي 50 هرتز / 60 هرتز |
| الواجهة الأصلية | MIPI CSI-2 مباشر (مسار واحد أو مساران D-PHY) |
| البصريات القياسية | عدسة جرمانيوم لا حرارية 9 مم (f/1.0، مجال رؤية أفقي ~48.7°) |
| استهلاك الطاقة | أقل من 0.8 واط (تشغيل نموذجي) |
| الأبعاد والوزن | ~21 مم × 21 مم × 23 مم | أقل من 20 جراماً (شاملة العدسة) |
العرض 2: وحدة كاميرا حرارية Purpleriver سلسلة MD بدقة 384x288
الـ وحدة الكاميرا الحرارية سلسلة MD بدقة 384x288 مصممة للدقة الصناعية والمراقبة الأمنية الحرجة ومراقبة الحالة والتكامل الروبوتي متعدد الاستخدامات. ومبنية على مستشعر VOx غير مبرد بتقنية 12 ميكرومتر، وتوفر حساسية حرارية فائقة وتبايناً واضحاً. والميزة البارزة لسلسلة MD هي تعدد استخدامات واجهاتها، حيث تدعم مخارج MIPI وUSB وCVBS التناظرية على منصة واحدة. وتتيح هذه المرونة للمهندسين بناء نماذج أولية بسرعة باستخدام USB ثم الانتقال بسلاسة إلى MIPI CSI-2 منخفض زمن الانتقال للإنتاج بكميات كبيرة.
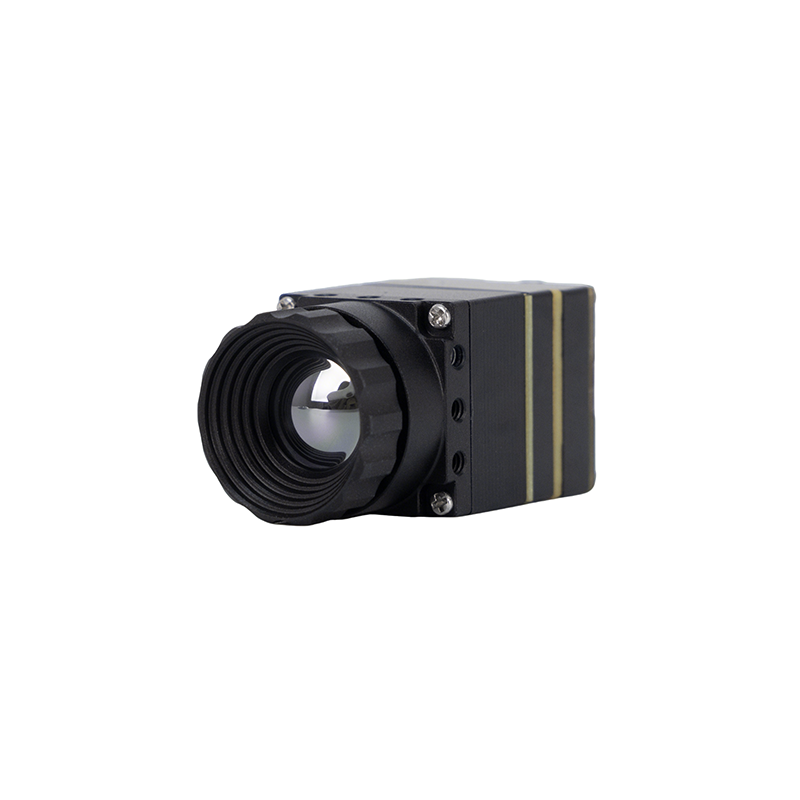
| الدقة والمصفوفة | مصفوفة مستوى بؤري 384 × 288 |
| تباعد البكسل | ميكروبولومتر VOx بتقنية 12 ميكرومتر |
| الحساسية الحرارية (NETD) | أقل من 40 مللي كلفن (عند f/1.0، 25°م، 50 هرتز) |
| واجهات الفيديو | متعدد الواجهات: MIPI CSI-2 أصلي / USB 2.0 / CVBS تناظري |
| دقة القياس | الدقة الإشعاعية: ±2°م أو ±2% من القراءة |
| قدرة التخصيص | تخصيص كامل OEM/ODM للعدسات واللوحات الحاملة والبرامج الثابتة |
| استهلاك الطاقة | أقل من 1.1 واط (حالة الإرسال والاستقبال متعدد الواجهات الكامل) |
| الأبعاد والوزن | حوالي 25 مم × 25 مم × 26 مم | أقل من 28 جراماً |
لمكاملي الأنظمة الذين يوازنون بين المقايضات المعمارية عبر عوامل الشكل والدقات وأغلفة الحمولات المختلفة، اقرأ دليلنا المفصل حول اختيار وحدات الكاميرا الحرارية غير المبردة.
هندسة حمولات SWaP-C للطائرات بدون طيار والتكامل الجوي
1 تبديد الحرارة والتوصيل السلبي في المحاور المغلقة
توفر محاور الطائرات بدون طيار الحديثة المصغرة ثنائية المستشعر بيئات تشغيل قاسية: فهي محكمة الإغلاق وفق معايير IP65 أو IP67 لمنع دخول الرطوبة والرمال والغبار، مما لا يترك أي مجال لمراوح التبريد النشطة أو فتحات العادم المفتوحة. في هذه العلب المغلقة، تبدد الإلكترونيات الداخلية للوحدة الحرارية (FPGA وROIC ومنظمات الطاقة) ما بين 0.6 واط و1.1 واط من الحرارة المستمرة.
إذا تُركت هذه الحرارة دون إدارة، فإنها تتراكم داخل الهيكل، مما يرفع درجة حرارة البنية الميكانيكية للكاميرا. يمكن أن يؤدي هذا التسخين إلى إنشاء تدرجات حرارية طفيلية عبر مصفوفة المستشعر، مما يسبب انجرافًا حراريًا غير منتظم، ويرفع من ضوضاء NETD الأرضية، ويقلل من تباين الصورة الكلي. للحفاظ على حساسية حرارية عالية، يجب على مهندسي الحمولات إنشاء مسار حراري سلبي غير منقطع:
- ⚙️ الربط الهيكلي الموصل: يجب ربط الهيكل الخلفي للنواة ميكانيكيًا وبشكل مباشر بإطار المحور المصنوع من الألومنيوم (مثل الألومنيوم 6061-T6 المشغول باستخدام CNC) باستخدام مادة تغيير طور عالية الأداء (PCM) أو وسادة فجوة حرارية ناعمة بموصلية حرارية لا تقل عن 3.0 واط/م·كلفن.
- ⚙️ العزل الحراري عن المحركات: يمكن أن تسخن محركات المحور بدون فرش تحت أحمال التثبيت الثقيلة. استخدم عوازل حرارية هيكلية — مثل حلقات السيراميك أو فواصل FR-4 عالية الحرارة — لعزل النواة البصرية عن حوامل المحرك، مما يضمن عدم عودة حرارة المحرك إلى الكاشف الحراري.
- ⚙️ تبديد الحرارة الهيكلي: يجب أن يعمل الغلاف الخارجي للمحور كحد تبريد حملي أساسي، حيث يبدد الحرارة في تيار الهواء الهابط من المراوح أثناء الطيران.
2 الصدمات وعزل الاهتزاز والتغليف الديناميكي الهوائي
تولد الطائرات بدون طيار ملفات اهتزاز عالية التردد شديدة، ناتجة بشكل أساسي عن ترددات دوران المحرك (عادة من 80 هرتز إلى 400 هرتز) والاضطراب الديناميكي الهوائي عبر هيكل الطائرة. يمكن أن تسبب هذه الاهتزازات ضبابية بصرية، وتفكك موصلات FPC ذات الخطوة الدقيقة، وتزيح تركيز العدسات غير المعالجة حراريًا.
لضمان الموثوقية الميكانيكية على المدى الطويل:
- ✅ الموصلات الدقيقة المتينة: تجنب الموصلات ذات قوة الإدخال الصفرية (ZIF) الفضفاضة ذات التثبيت الاحتكاكي. بدلاً من ذلك، حدد رؤوس تثبيت من لوح إلى لوح أو من لوح إلى FPC، مثل الموصلات الدقيقة فائقة الصغر عالية الاحتفاظ المصنعة بواسطة موليكس. تحافظ هذه الموصلات على سلامة تلامس الأطراف خلال صدمات متعددة المحاور مستمرة تتجاوز 50G.
- ✅ تثبيت العناصر البصرية: يجب محاذاة مجموعات العدسات في المصنع وتثبيتها باستخدام مواد لاصقة هيكلية منخفضة الانبعاثات الغازية (مثل Loctite 222 أو إيبوكسيات معالجة بالأشعة فوق البنفسجية متخصصة) لمنع الانجراف البصري عبر دورات الحرارة والاهتزاز المتكررة.
- ✅ Athermalized Optics: Uncooled LWIR lenses must maintain crisp optical focus across wide temperature ranges (-40°C to +80°C). Optomechanical athermalization pairs optical elements with housing barrels made from materials with opposing coefficients of thermal expansion (CTE), maintaining sharp focus automatically without requiring bulky, power-hungry mechanical autofocus mechanisms.
4.3 Radiometric vs. Non-Radiometric Firmware Implementations
When selecting a 640x512 MIPI thermal module, system architects must evaluate whether their mission requires true radiometric temperature data or optimized visual tracking:
| المعامل | Radiometric Firmware | Non-Radiometric (Visual Imaging) |
|---|---|---|
| Output Data | Linearized Kelvin temperatures (14/16-bit integer) | Dynamic contrast-stretched imagery (8/14-bit) |
| Factory Calibration | Multi-temperature blackbody calibration curves | Two-point uniform field calibration |
| Primary Mission | Grid inspection, solar farm maintenance, wildfire detection | ISR flight, tactical night vision, hunter-killer target loops |
| خط أنابيب المعالجة | Atmospheric, emissivity, and distance compensation | Edge enhancement, local tone mapping, histogram equalizing |
خطوط أنابيب الذكاء الاصطناعي على الحافة: معالجة تدفقات 640x512 الحرارية على Linux/RTOS
5.1 V4L2 Driver Framework and Device Tree Overlays
To integrate a 640x512 MIPI thermal module on embedded Linux platforms (such as NVIDIA JetPack, Yocto Project, or custom Linux distributions), the camera is implemented as a V4L2 subdevice. The system controls the core via an I2C control bus and captures streaming video across the MIPI CSI-2 interface.
The hardware architecture is defined using a Device Tree Overlay (DTS) file. The overlay maps the peripheral connections, sets the internal reference clock frequencies, configures the hardware reset GPIOs, and assigns the MIPI CSI-2 data lanes:
// Purpleriver Mini2 640x512 MIPI CSI-2 Device Tree Snippet
/dts-v1/;
/plugin/;

/ {
    fragment@0 {
        target = <&i2c_bus1>;
        __overlay__ {
            #address-cells = <1>;
            #size-cells = <0>;

            thermal_cam: camera_core@38 {
                compatible = "purpleriver,mini2-640";
                reg = <0x38>;
                status = "okay";

                clocks = <&bpmp_clks 12>;
                clock-names = "extcore_clk";
                reset-gpios = <&gpio 21 0>;

                port {
                    cam_out: endpoint {
                        remote-endpoint = <&csi_in_ep>;
                        clock-lanes = <0>;
                        data-lanes = <1>;
                        link-frequencies = /bits/ 64 <240000000>;
                        bus-type = <4>; /* MIPI CSI-2 D-PHY */
                    };
                };
            };
        };
    };
};
The kernel driver exposes controls for setting NUC mode, setting color palettes, and updating integration times via standard V4L2 IOCTL interfaces. Video frames stream directly into DMA-allocated ring buffers mapped through V4L2_MEMORY_MMAP أو V4L2_MEMORY_DMABUF, providing clean, zero-copy user-space access.
5.2 14-Bit Raw to 8-Bit Dynamic Range Compression (AGC & CLAHE)
Microbolometers natively capture broad thermal dynamic ranges, outputting 14-bit or 16-bit raw digital signals (spanning 16,384 to 65,536 discrete intensity steps). However, standard display systems and edge neural networks operate on 8-bit image formats ([0, 255]).
Applying naive linear quantization across a broad 14-bit input compresses subtle thermal differences into negligible variations, obscuring low-contrast targets like humans in warm environments. To maintain target clarity, modern embedded pipelines use dynamic range compression algorithms:
- ⚙️ معادلة الرسم البياني التكيفية محدودة التباين (CLAHE): CLAHE operates over local contextual tiles across the thermal frame rather than equalizing the entire scene uniformly. It applies a clip limit to local histograms to prevent over-amplifying sensor noise in low-gradient areas like flat skies, calm water, or smooth terrain.
- ⚙️ تحسين التفاصيل الرقمية (DDE): The raw thermal frame is split into a low-frequency base layer (representing overall scene temperatures) and a high-frequency detail layer (containing sharp silhouette edges, textures, and thermal gradients). The high-frequency detail layer is amplified, recombined with the equalized base layer, and mapped into the target 8-bit space, preserving critical edge definition.
For additional perspectives on image processing and diverse deployment scenarios for thermal sensors across modern industry, read our overview of everyday and practical applications of thermal cameras.
5.3 Real-Time TensorRT and Deep Learning Inference at the Edge
Streaming a 640x512 thermal feed via MIPI directly into unified memory on an embedded edge compute module (such as the NVIDIA Jetson Orin platform) provides significant advantages for running deep learning object detection pipelines. High-speed CUDA kernels preprocess the incoming 14-bit frames—handling CLAHE compression, normalization, and color mapping—directly inside GPU memory without round-tripping data through host RAM.
Once converted to FP16 or INT8 tensors, the thermal frames feed directly into neural networks optimized with NVIDIA TensorRT—such as YOLOv8s, YOLOv10, or RT-DETR. Because long-wave infrared sensors capture raw thermal emissions rather than reflected visible light, the inference pipeline performs consistently in total darkness, through dense smoke, and amid direct optical glare. Running a TensorRT-optimized INT8 YOLO model on a 640x512 stream on an Orin Nano executes in approximately 4 to 6 milliseconds, maintaining an unbroken, high-confidence target tracking loop at 50 frames per second.
معايير التوصيلات الكهربائية والدبابيس والواجهات الميكانيكية
Designing high-speed carrier boards for a 640x512 MIPI thermal module requires careful high-frequency PCB layout and stable, low-noise power distribution. Noise on digital lines can easily couple into the microbolometer's sensitive analog readout circuitry, directly degrading the sensor's NETD performance.
| Pin Range | Signal Designation | Signal Type | Routing & Layout Engineering Guidance |
|---|---|---|---|
| Pin 1, 4 | VDD_IN (3.3V - 5.0V) | Power Rail | Power with low-noise LDO regulator (<15µV RMS). Add 0.1µF and 10µF bypass caps near pins. |
| Pin 2, 3 | GND | Reference Ground | Connect to an unbroken ground return plane directly under high-speed differential pairs. |
| Pin 5, 6 | I2C_SDA / I2C_SCL | Open Drain Control | Standard I2C bus (supports 400kHz Fast-mode). Place external 2.2kΩ pull-up resistors to 1.8V/3.3V. |
| Pin 7, 8 | RESET_N / TRIG_IN | CMOS Digital I/O | Active-low hardware reset; optional external hardware frame-sync pulse input for stereoscopic capture. |
| Pin 10, 11 | MIPI_CLK_P / N | Differential Pair | 100Ω ± 10% differential impedance. Keep intra-pair trace length matching within 0.15mm. |
| Pin 13, 14 | MIPI_DATA0_P / N | Differential Pair | 100Ω ± 10% differential impedance. Route over continuous ground with zero split planes. |
| Pin 16, 17 | MIPI_DATA1_P / N | Differential Pair | Optional second MIPI data lane for lower clock frequencies across long FPC runs. |
Key routing rules for embedded carrier boards:
- ⚙️ Strict Impedance Control: All MIPI CSI-2 differential traces must be routed with tightly controlled 100Ω differential impedance (±10%). Avoid using vias where possible; when layer transitions are required, place complementary ground stitching vias immediately adjacent to the signal vias.
- ⚙️ Trace Skew Minimization: Intra-pair trace skew (between the P and N signals) must not exceed 0.15mm (representing ~1 picosecond of skew). Inter-pair skew between the clock lane and data lanes should remain below 0.5mm.
- ⚙️ Analog Power Supply Rail: Never power uncooled thermal camera cores directly from an unfiltered switching buck-boost DC/DC converter. Switching ripple on the primary supply line can manifest as periodic horizontal banding across the thermal video output. Always place an ultra-low-noise linear Low-Dropout regulator (LDO) upstream of the module.
الأسئلة الشائعة التقنية للهندسة الصناعية
How do I integrate a 640x512 MIPI thermal module with Linux platforms like Raspberry Pi or Jetson?
At the software level, write and compile a Device Tree Overlay (DTS) defining the camera's I2C control address (typically 0x38), power enable GPIOs, reference clock speed, and D-PHY lane topology (1 clock lane, 1 or 2 data lanes at 240MHz link frequency). Next, compile the module's V4L2 subdevice kernel driver into the kernel. Once loaded, Linux will expose the camera stream at /dev/videoX. Applications can then capture the raw 14-bit thermal feed at 50Hz via V4L2 APIs, GStreamer pipelines, or native OpenCV loops using memory-mapped buffers (V4L2_MEMORY_MMAP) for zero-copy efficiency.
Why should I upgrade from 256x192/384x288 sensors to a 640x512 12μm MIPI thermal core for drones and custom optics?
Furthermore, modern deep learning vision models (such as YOLOv8 and RT-DETR) require sufficient pixels across a target silhouette to classify objects reliably; the richer pixel density of a 640x512 array substantially reduces false negatives at long range. Finally, the modern 12µm pixel pitch enables a 40% reduction in the physical size and weight of Germanium objective lenses compared to older 17µm sensors with equivalent fields of view, reducing overall payload weight below 20 grams to maximize drone flight endurance.
What is the difference between non-uniformity correction (NUC) and bad pixel replacement (BPR)?
تصحيح عدم التجانس (NUC): Due to microscopic fabrication tolerances, individual microbolometers exhibit slight variations in electrical resistance, temperature coefficients (TCR), and thermal dissipation. Viewing a completely uniform thermal scene can therefore produce fixed-pattern noise (FPN) that looks like a static haze across the image. NUC applies two-point calibration matrices (gain and offset correction) across every pixel to equalize response. These corrections are updated in real time via an internal mechanical shutter or shutterless algorithmic compensation.
استبدال البكسل التالف (BPR): A 640x512 sensor array contains 327,680 microscopic bridge membranes. Inevitably, a tiny fraction of these pixels (<0.5%) will be non-responsive (dead pixels), stuck at full saturation, or exhibit excessive noise beyond calibration limits. Because standard gain/offset math cannot fix an unresponsive pixel, BPR algorithms step in. The core stores a factory-mapped dead-pixel table in non-volatile flash memory and replaces defective pixel values on the fly by interpolating values from surrounding, functional neighbor pixels (using median or gradient-weighted averaging).
Can MIPI CSI-2 thermal modules stream across long cable runs inside larger industrial platforms?
To deploy a MIPI thermal module across longer distances—such as along robotic arms, tall security masts, or throughout large industrial vehicles (1 to 15 meters away from the central compute engine)—engineers use industrial SerDes (Serializer/Deserializer) bridging chipsets. A compact serializer board (such as Texas Instruments FPD-Link III/IV or Analog Devices GMSL2) is integrated directly at the camera module output. The serializer merges the MIPI data lanes, clock, and bidirectional I2C control signals onto a single flexible 50Ω coaxial cable or shielded twisted pair. At the host processor side, a companion deserializer IC unpacks the stream back into native MIPI CSI-2 and routes it to the SoC's camera inputs with zero noticeable latency and high immunity to industrial EMI.
📚 المراجع والقراءات الإضافية
- المعيار الصناعي: High-reliability micro-interconnect specifications for embedded payloads by موليكس
- المعيار الصناعي: Embedded AI computing platforms and hardware CSI-2 interfacing on إنفيديا جيتسون
- دليل ذو صلة: Engineering architecture and core tradeoffs in Selecting Uncooled Thermal Camera Modules
- دليل ذو صلة: Foundational optical conversions and the Physical Principles of Thermal Imaging
- دليل ذو صلة: Operational use cases and Everyday and Practical Applications of Thermal Cameras