دليل نواة الكاميرا الحرارية التناظرية: وحدات CVBS منخفضة الكمون لأنظمة FPV والبصريات DIY وOEM
23 سبتمبر 2026
وحدة الكاميرا الحرارية الإشعاعية: دليل تكامل OEM وبيانات درجة الحرارة الخام
24 سبتمبر 2026
لقد انتقل التصوير الحراري من أنظمة الدفاع العسكرية المتخصصة عالية التكلفة إلى مكوّن لا غنى عنه في الهندسة المدمجة الحديثة والروبوتات والأتمتة الصناعية. وفي قلب هذا الانتقال تكمن وحدة الكاميرا الحرارية بواجهة UART—حزمة مستشعرات كهروبصرية مدمجة تدمج مصفوفة مستوية بؤرية تعمل بالأشعة تحت الحمراء ذات الموجة الطويلة (LWIR)، وإلكترونيات قراءة، ومعالجة إشارات رقمية على اللوحة، وواجهة اتصال فيزيائية مستقبِل/مرسِل غير متزامن شامل (UART). وعلى عكس كاميرات الأشعة تحت الحمراء الاستهلاكية الضخمة أو أجهزة الرؤية عالية النطاق الترددي USB/GigE التي تتطلب أنظمة تشغيل مضيفة متعطشة للطاقة، فإن وحدة مستشعر الأشعة تحت الحمراء المُدارة عبر UART تسد الفجوة بين فيزياء الميكروبولومتر الخام ووحدات المتحكمات الدقيقة خفيفة الوزن (MCUs) أو حواسيب الذكاء الاصطناعي الطرفية المرافقة.
بالنسبة لمهندسي الأنظمة الذين يصممون طائرات مسيرة ذاتية التحكم (UAVs)، أو عقد مراقبة بيئية عن بُعد، أو أدوات استطلاع تكتيكية محمولة باليد، أو أجهزة مراقبة لوحات المفاتيح الكهربائية عالية الكثافة، فإن عبء الاتصال وميزانيات الطاقة قيود حرجة. تتيح الواجهات التسلسلية عالية السرعة مثل UART للمصممين المدمجين التحكم في معاملات معايرة الكاميرا، وتشغيل تصحيحات عدم الانتظام المعتمدة على الغالق (NUC)، والاستعلام عن درجات حرارة مناطق الاهتمام (ROI)، ونقل القياسات التشخيصية عبر ناقلات تسلسلية بسيطة ثنائية أو رباعية الأسلاك. وعند إقرانها بتغذية فيديو تماثلية مكملة (مثل CVBS) أو ناقلات رقمية عالية السرعة ثانوية (مثل SPI أو MIPI)، تعمل واجهة UART كجهاز عصبي موثوق لنظام الرؤية الحرارية الفرعي.
جدول المحتويات
- 👉 البنية وآليات البروتوكول لوحدات الكاميرا الحرارية UART
- 👉 تقنيات مستشعرات التصوير الحراري الأساسية: LWIR والميكروبولومترات والبصريات
- 👉 عرض الأجهزة الصناعية: وحدات UART عالية الدقة
- 👉 ربط وحدات UART الحرارية مع الأنظمة المدمجة والمتحكمات الدقيقة
- 👉 سيناريوهات النشر الفضائية والدفاعية والصناعية
- 👉 المعايرة والقياس الإشعاعي وتعويض الانبعاثية البيئية
- 👉 استكشاف الأخطاء وإصلاحها وتخفيف الضوضاء وأفضل ممارسات سلامة الإشارة
- 👉 الأسئلة الشائعة (FAQ)
البنية وآليات البروتوكول لوحدات الكاميرا الحرارية UART
تظل واجهة المستقبِل/المرسِل غير المتزامن الشامل واحدة من أكثر معايير الاتصال التسلسلي متانة وحتمية وتحملًا للضوضاء المستخدمة في الأجهزة الصناعية. وعند دمجها في نواة تصوير حراري بالأشعة تحت الحمراء، تعمل UART بشكل أساسي كمستوى تحكم (وفي التكوينات منخفضة النطاق الترددي أو المصغّرة، كمستوى بيانات). إن فهم حزمة البروتوكول وأجهزة الإرسال والاستقبال وقيود التوقيت على مستوى البرامج الثابتة أمر أساسي لبناء بنية تصوير مدمجة قوية.
في الطبقة الفيزيائية (طبقة OSI 1)، تعمل وحدة الكاميرا الحرارية UART باستخدام تأطير غير متزامن قياسي: بت بداية، و8 بتات بيانات، وبت تكافؤ اختياري (معظم الوحدات الصناعية لا تستخدم تكافؤًا)، وبت توقف واحد أو اثنان (يُشار إليه عادةً بـ 8-N-1). تتوافق مستويات الجهد المنطقي عادةً مع منطق الترانزستور-ترانزستور منخفض الجهد القياسي 3.3 فولت (LVTTL)، على الرغم من أن بعض الوحدات الفضائية المتينة تتضمن أجهزة إرسال واستقبال صناعية RS-232 أو RS-422 أو RS-485 تفاضلية لدعم الطبولوجيا متعددة النقاط أو مسارات الأسلاك الطويلة التي تتجاوز عدة عشرات من الأمتار عبر هياكل الطائرات أو مصانع التصنيع.
سرعات الإرسال متوازنة بشكل أساسي بين زمن استجابة الأوامر ومناعة الضوضاء الكهربائية. معدلات الباود الافتراضية القياسية هي عادةً 115,200 بت في الثانية، مما يوفر إنتاجية كافية لإرسال طلبات القياس عن بُعد، وقراءة درجات حرارة القالب المحيط، وضبط لوحات الألوان (مثل الأبيض الساخن، والأسود الساخن، وقوس قزح الحديدي، أو قوس قزح)، وتنفيذ تصحيحات عدم الانتظام اليدوية. ومع ذلك، عندما يقوم المهندس بتهيئة الوحدة لإخراج مصفوفات درجات حرارة إشعاعية كاملة—حيث يمثل كل بكسل عددًا صحيحًا معايرًا لدرجة الحرارة بعرض 14 بت أو 16 بت—يجب رفع معدل الباود إلى تكوينات UART عالية السرعة، مثل 460,800 بت في الثانية، أو 921,600 بت في الثانية، أو حتى معدلات متعددة الميغاباود (مثل 1.5 ميجابت في الثانية إلى 3.0 ميجابت في الثانية) المدعومة بمعالجات ARM Cortex-M7 المعاصرة أو معالجات Linux الطرفية الدقيقة.
عند طبقة ربط البيانات وطبقة النقل، تطبق وحدات الكاميرا الحرارية UART هياكل حزم مملوكة أو قياسية. تتبع حزمة الأوامر النموذجية تسلسلًا صارمًا على مستوى البايت مصممًا لمنع تلف الأوامر في البيئات الصاخبة كهرومغناطيسيًا:
- ⚙️ التمهيد / ترويسة الإطار: تسلسل تزامن ثابت من بايتين أو ثلاثة بايتات (على سبيل المثال،,
0xAA 0x55أو0xEB 0x90) تستخدمه آلة حالة المستقبِل لتحديد وصول حزمة قادمة. - ⚙️ معرّف الجهاز / العنوان: يدعم تكوينات الناقل متعدد الأجهزة عند التشغيل عبر ناقل فيزيائي RS-485.
- ⚙️ معرّف الأمر / رمز الوظيفة: يحدد العملية، مثل تشغيل مصراع المعايرة الداخلي، أو اختيار نسبة تقريب رقمي (1x، 2x، 4x، 8x)، أو تكوين عتبات الإنذار الحراري، أو طلب استخراج درجة حرارة نقطية.
- ⚙️ طول الحمولة: عدد صحيح يحدد العدد الدقيق لبايتات حمولة البيانات التي تليه، مما يمنع ثغرات تجاوز سعة المخزن المؤقت على المضيفات المدمجة.
- ⚙️ حمولة البيانات: بايتات تكوين متغيرة الطول، مثل إحداثيات الهدف المدخلة (X، Y) لاستعلامات درجة الحرارة النقطية أو مصفوفات معاملات متعددة الحدود لمعايرة المستخدم.
- ⚙️ كشف الأخطاء / المجموع الاختباري: مجموع اختباري 8 بت، أو CRC 16 بت (فحص التكرار الدوري)، أو قيمة CRC-CCITT محسوبة عبر الترويسة والحمولة لضمان سلامة الحزمة قبل التنفيذ.
نظرًا لأن UART غير متزامن بطبيعته، فإن ارتعاش التوقيت، وانجراف تردد الساعة، وتجاوزات سعة المخزن المؤقت تمثل تحديات تشغيلية خطيرة إذا اعتمدت البرامج الثابتة للمتحكم الدقيق المضيف على عمليات إدخال/إخراج حاجبة ساذجة. تستخدم تصاميم البرمجيات الصناعية عالية الموثوقية الوصول المباشر للذاكرة (DMA) مقترنًا بمخازن حلقية دائرية مربوطة بمقاطعة كشف الخط الخامل في UART الخاصة بالمتحكم الدقيق. يتيح هذا استيعاب الحزم بدون نسخ، مما يسمح لوحدة MCU بتحليل إطارات الأوامر الحرارية الكاملة دون تعطيل حلقات التحكم الحرجة في الوقت الفعلي، أو مشغلات المحركات، أو برمجيات تثبيت الطيران.
تقنيات مستشعرات التصوير الحراري الأساسية: LWIR والميكروبولومترات والبصريات
للاستفادة الكاملة من وحدة الكاميرا الحرارية UART، يجب على مصممي الأنظمة فهم المبادئ الفيزيائية الأساسية التي تحكم الكشف بالأشعة تحت الحمراء. تعمل جميع نوى الكاميرات الحرارية التجارية والصناعية غير المبردة (غير المبردة بالتبريد) ضمن نافذة الإرسال الجوي للأشعة تحت الحمراء طويلة الموجة (LWIR)، التي تمتد عبر الطيف الكهرومغناطيسي من 8 ميكرومتر إلى 14 ميكرومتر. هذا النطاق البصري مثالي لأن الأجسام الأرضية والآلات والأجسام البشرية والتضاريس تصدر إشعاع الجسم الأسود الذي يبلغ ذروته بدقة ضمن هذا النطاق الموجي عند درجات الحرارة المحيطة القياسية وفقًا لقانون بلانك وقانون فيينا للإزاحة.
المحول الأساسي داخل الوحدة غير المبردة هو مصفوفة المستوى البؤري (FPA) للميكروبولومتر. تتكون مصفوفة الميكروبولومتر من آلاف عناصر الكشف المجهرية المعلقة فوق ركيزة سيليكون بواسطة أرجل دعم رفيعة معزولة حرارياً. عندما يصطدم الإشعاع تحت الأحمر بالطبقة الماصة النشطة للبكسل، تمتص المادة الفوتونات، مما يؤدي إلى زيادة قابلة للقياس في درجة حرارتها الفيزيائية. يغير هذا التحول الحراري المقاومة الكهربائية للمادة. تطبق دائرة القراءة المتكاملة (ROIC) المرتبطة مباشرة أسفل المصفوفة جهد انحياز أو تياراً دقيقاً، لقياس التغير في المقاومة عبر كل بكسل في المصفوفة لبناء إطار حراري خام.
تهيمن مادتان شبه موصلتان رئيسيتان على تصنيع الميكروبولومتر الحديث:
- ✅ أكسيد الفاناديوم (VOx): توفر كواشف VOx معامل درجة حرارة مقاومة (TCR) استثنائياً، وحساسية عالية، وضوضاء وميض 1/f منخفضة. ينتج عن ذلك دقة حرارية فائقة، تتميز بفرق درجة حرارة مكافئ للضوضاء (NETD) أقل. تحقق الوحدات التي تستخدم كواشف VOx قيم NETD أقل من 40 مللي كلفن أو 50 مللي كلفن بشكل روتيني، مما يعني أنها تستطيع تمييز تغيرات حرارية دقيقة تقل عن 0.04 درجة مئوية. وهذا يجعل VOx المعيار الصناعي لاستطلاع الطائرات بدون طيار التكتيكية، والصيانة التنبؤية الصناعية، والفحص الطبي.
- ✅ السيليكون غير المتبلور (a-Si): بينما تُظهر كواشف a-Si حساسية حرارية أقل قليلاً وأرضيات ضوضاء أعلى مقارنة بـ VOx، فإن عملية تصنيعها تتكامل بشكل نظيف في خطوط تصنيع CMOS القياسية. ينتج عن ذلك تكاليف إنتاج أقل وتوحيد هيكلي عالٍ، مما يجعلها شائعة في منتجات الأمن التجارية عالية الحجم والمقيدة بالتكلفة.
مقياس أساسي آخر هو تباعد البكسل, ، ويُعرف بأنه المسافة من مركز إلى مركز بين بكسلات الكشف المتجاورة على مصفوفة المستوى البؤري. استخدمت المستشعرات القديمة خطوة بكسل 25 ميكرومتر أو 17 ميكرومتر. تقدمت النوى المصغرة الحديثة المتطورة إلى معماريات خطوة بكسل 12 ميكرومتر. يتيح تقليص خطوة البكسل لكاشف بدقة 384×288 أو 640×512 أن يتناسب مع قالب فيزيائي أصغر بكثير. يقلل هذا الانخفاض مباشرة من القطر المطلوب والبعد البؤري للعدسات البصرية المصاحبة، مما يقلل بشكل كبير من الكتلة الكلية للوحدة وحجمها وتكلفة قائمة المواد.
الزجاج البصري القياسي (مثل السيليكا المنصهرة أو البوروسيليكات) معتم تماماً لطيف الأشعة تحت الحمراء طويلة الموجة. لذلك، يجب أن تستخدم وحدة الكاميرا الحرارية UART غير المبردة مواد بصرية متخصصة للأشعة تحت الحمراء، وبشكل أساسي الجرمانيوم أحادي البلورة من الدرجة البصرية (Ge)، أو زجاج الكالكوجينيد، أو سيلينيد الزنك (ZnSe). يتميز الجرمانيوم بمعامل انكسار مرتفع بشكل ملحوظ (حوالي 4.0)، مما يمكّن المهندسين البصريين من تصميم عناصر عدسات رفيعة ومدمجة بأبعاد بؤرية قصيرة وإنتاجية بصرية عالية (فتحات f/1.0 إلى f/1.2). لتحمل البيئات التشغيلية القاسية — مثل العواصف الرملية، أو الرطوبة العالية، أو الأجواء الكيميائية الحمضية — تُعالج هذه العدسات بطلاءات واقية مضادة للانعكاس (AR) وكربون شبيه بالألماس (DLC).
بالنسبة للمنصات الفضائية المتخصصة، يتعاون المهندسون البصريون بشكل متكرر مع موردي المكونات الدقيقة المتخصصين مثل رايزينج أوبتكس للحصول على مجموعات عدسات جرمانيوم مصممة خصيصاً وطلاءات بصرية مخصصة للبيئات عالية الاهتزاز والصدمات الحرارية الشديدة.
عرض الأجهزة الصناعية: وحدات UART عالية الدقة
يتطلب اختيار وحدة الكاميرا الحرارية UART المثلى تقييمًا تفصيليًا للدقة المكانية، ودقة القياس الإشعاعي، والواجهات المادية، واستهلاك الطاقة، والأبعاد الميكانيكية. فيما يلي نواتا كاميرا ميكروبولومتر غير مبردة قياسيتان في الصناعة مصممتان خصيصًا للتطبيقات المدمجة المتطلبة، والطائرات بدون طيار ذاتية التحكم، والروبوتات الميدانية.
وحدة كاميرا حرارية مصغرة غير مبردة 384×288 للطائرات بدون طيار
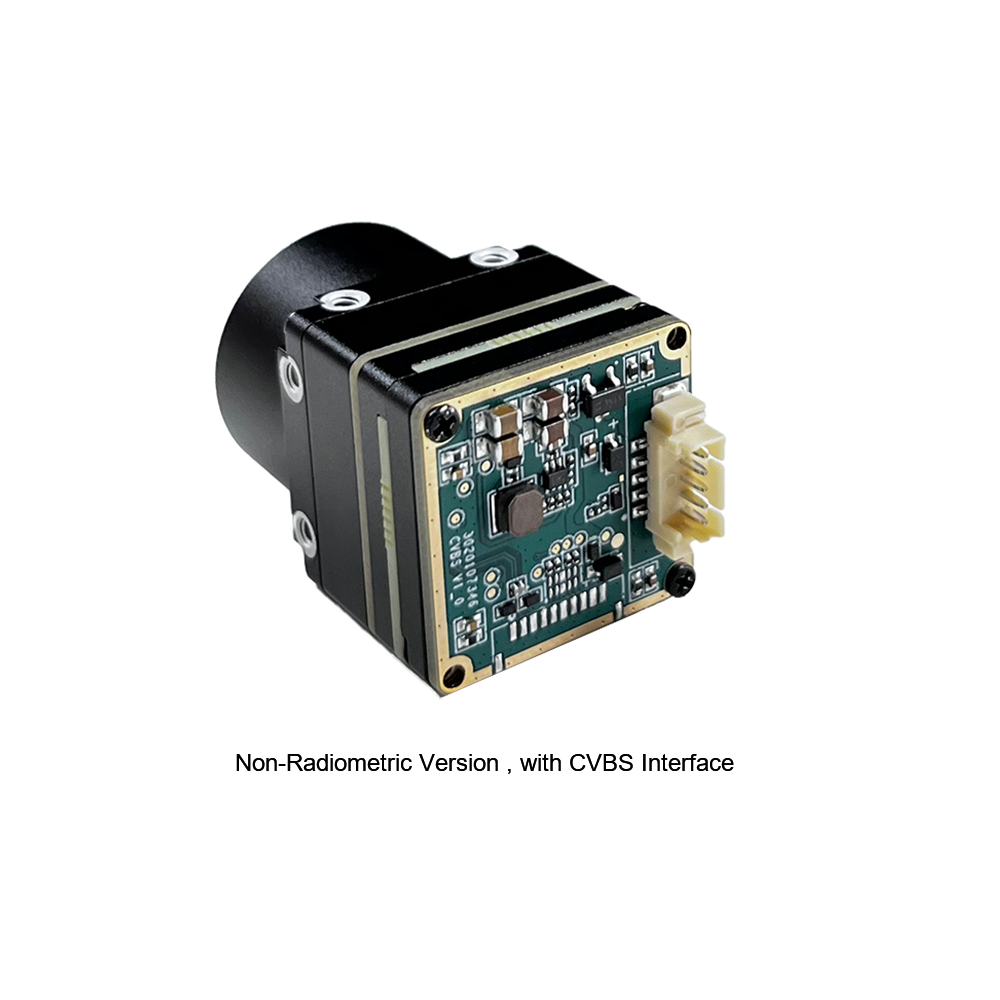
سلسلة MINI لوحدة قياس درجة الحرارة بالتصوير الحراري بالأشعة تحت الحمراء هي مصور حراري بالأشعة تحت الحمراء لقياس درجة الحرارة عبر الإنترنت فائق الصغر وعالي الدقة وعالمي، مصمم خصيصًا للمنصات المقيدة بـ SWaP (الحجم والوزن والطاقة). يدمج كاشف ميكروبولومتر غير مبرد متقدم يوفر دقة مكانية 384×288، مما يوفر أكثر من ضعف كثافة البكسل لأجهزة الاستشعار القياسية للمستوى المبتدئ. تتيح هذه الدقة العالية مسافات كشف أطول، مما يجعله حلًا رائدًا للمراقبة الجوية المحمولة على الطائرات بدون طيار، وفحص خطوط الطاقة، ومنصات البحث الذاتية.
صُممت الوحدة باتصال متعدد الواجهات متعدد الاستخدامات، وتتميز باتصال UART عالي السرعة إلى جانب مخرج فيديو CVBS تناظري. من خلال واجهة UART التسلسلية، يمكن لمتحكم خارجي أو طيار آلي للطيران (مثل ArduPilot أو PX4 يعمل على أجهزة STM32) إرسال أوامر التكوين ديناميكيًا، وبدء دورات تصحيح عدم الانتظام المستمرة، وضبط قيم الانبعاثية للهدف، واستخراج قراءات درجة الحرارة المستهدفة في الوقت الفعلي. يتيح مخرج الفيديو CVBS المتزامن النقل المباشر عبر أجهزة إرسال الفيديو التناظرية القياسية 5.8 جيجاهرتز أو مشفرات الفيديو الرقمية دون إثقال المعالج المضيف بمهام فك ترميز الفيديو.
| المواصفات | المعلمة القيمة |
|---|---|
| دقة الكاشف | 384 × 288 بكسل |
| نوع الكاشف | مقياس ميكروبولوميتر غير مبرد LWIR |
| النطاق الطيفي | 8 ميكرومتر إلى 14 ميكرومتر |
| واجهة الاتصال | UART (أوامر تسلسلية وقياس عن بعد) |
| تنسيقات مخرج الفيديو | فيديو CVBS تناظري (PAL / NTSC) |
| التطبيقات الأساسية | رؤية الآلة، فحص السلامة، التصنيع الذكي، الطائرات بدون طيار المحمولة جواً |
وحدة كاميرا تصوير حراري LWIR غير مبردة مصغرة 256×192 مشابهة لـ DJI لكشف الألغام
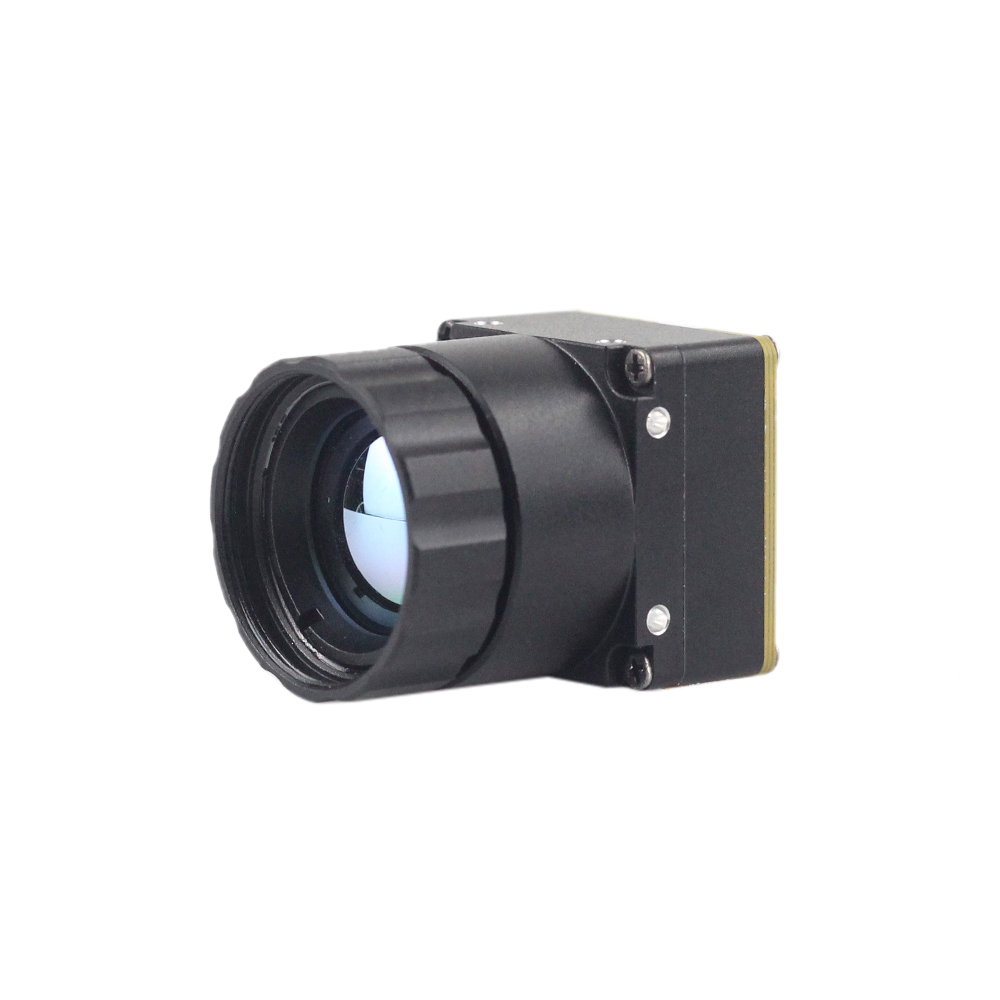
توفر وحدة الكاميرا الحرارية LWIR غير المبردة Mini 256 استشعارًا إشعاعيًا بالأشعة تحت الحمراء عالي الأداء في عامل شكل خفيف الوزن للغاية مشابه لحمولات الطائرات بدون طيار المؤسسية الحديثة. باستخدام مصفوفة مستوى بؤري غير مبردة بدقة أصلية 256×192، تم بناء هذه الوحدة لالتقاط الإشعاع التفاضلي الدقيق عبر أسطح الأرض الطبيعية. تم تصميمها بشكل فريد لمهام الكشف عالية الخطورة، مثل الكشف عن الألغام الأرضية المدفونة، والأجهزة المتفجرة المرتجلة (IEDs)، والشذوذ الهيكلي تحت السطحي بناءً على اختلافات القصور الحراري بين الأرض المضطربة والأرض غير المضطربة.
تلتقط الوحدة الأشعة تحت الحمراء وتخرج إطارًا حراريًا موحدًا ومعايرًا إشعاعيًا بالكامل. من خلال ناقل UART التسلسلي المخصص، يمكن لمكاملي الأنظمة تكوين جداول بحث إشعاعية عميقة (LUTs)، وضبط معلمات تصفية تحسين التفاصيل الرقمية (DDE)، واستطلاع علامات درجات الحرارة الدنيا/القصوى/المتوسطة، واستقبال حمولات الحالة التسلسلية. إن بصمتها المدمجة واستهلاكها المجهري للطاقة يجعلان من السهل بشكل استثنائي دمجها في محاور دقيقة، ومركبات روبوتية قابلة للارتداء، وطائرات رباعية صغيرة حيث تقتصر سعة الحمولة على بضع عشرات من الجرامات.
| المواصفات | المعلمة القيمة |
|---|---|
| دقة الكاشف | 256 × 192 بكسل |
| فيزياء المستشعر | كاشف LWIR غير مبرد عالي الأداء |
| قدرة القياس الإشعاعي | خرج إشعاعي كامل المصفوفة مع بيانات المعايرة الوصفية |
| واجهة تحكم المضيف | ناقل تسلسلي UART TTL (أمر / استجابة / قياس عن بعد) |
| عامل الشكل | نواة محور طائرة بدون طيار مصغرة محسّنة لـ SWaP |
| استخدام ميداني متخصص | كشف الألغام تحت السطحية، الاستطلاع الدقيق، الاستكشاف الروبوتي |
ربط وحدات UART الحرارية مع الأنظمة المدمجة والمتحكمات الدقيقة
يتطلب تنفيذ تكامل ناجح بين معالج مدمج ووحدة كاميرا حرارية UART بنية برمجية وأجهزة مدروسة. في الأنظمة المعقدة، يعتمد المصممون عادةً طوبولوجيا هجينة: يتم تعيين UART كناقل للتحكم والتكوين والقياس عن بعد، بينما تتعامل الاتصالات المتوازية عالية الإنتاجية (DVP) أو SPI أو التناظرية (CVBS) مع العرض المرئي للإطار الكامل.
بالنسبة لعقد الاستشعار عن بعد منخفضة التكلفة، غالبًا ما يزاوج المطورون نوى UART الحرارية مع وحدات تحكم دقيقة مثل STMicroelectronics STM32 (بنية Cortex-M4/M7) أو Espressif ESP32 أو وحدات MCU crossover من NXP i.MX RT. في هذه السيناريوهات منخفضة الطاقة، لا يعالج المتحكم الدقيق المضيف دفقًا مرئيًا عالي معدل الإطارات. بدلاً من ذلك، يرسل المتحكم الدقيق أوامر استعلام UART دورية تطلب درجة حرارة المشهد القصوى ودرجة حرارة المشهد الدنيا وإحداثيات الشذوذ الحراري. تحسب الوحدة الحرارية هذه القيم باستخدام معالج الإشارة الرقمية الداخلي الخاص بها وتعيد حمولة قياس عن بعد مجمعة عبر الناقل التسلسلي. يسمح هذا التصميم لأجهزة إنترنت الأشياء منخفضة الطاقة التي تعمل ببطاريات الليثيوم أيون أو الألواح الشمسية بإجراء فحوصات حرارية صحية مستمرة دون سحب الطاقة المطلوبة لمعالجة الفيديو الرقمي.
عندما تكون هناك حاجة إلى رؤية حاسوبية عالية المستوى أو التعرف الآلي على الأهداف (ATR) أو واجهات رسومية موجهة للمستخدم، تعمل أجهزة الكمبيوتر أحادية اللوحة (SBCs) مثل راسبيري باي, أو NVIDIA Jetson Orin Nano أو BeagleBone Black كمضيف للمعالجة. على SBC قائم على Linux، تتصل خطوط UART التسلسلية للوحدة (TX و RX) مباشرة بطرف UART العتادي المكشوف على رأس توسعة المضيف (على سبيل المثال،, /dev/ttyAMA0 أو /dev/ttyS0). يستفيد مطورو البرمجيات من واجهات تسلسلية متوافقة مع POSIX في C/C++ أو أطر عمل غير متزامنة في Python (باستخدام مكتبات مثل pyserial و asyncioضع في اعتبارك آلة حالة البرنامج الثابت المطلوبة للحفاظ على التزامن المستمر مع نواة التصوير الحراري. يجب تنفيذ التسلسل التالي داخل برنامج تشغيل المضيف:.
التهيئة:
- ⚙️ قم بتهيئة طرف UART الطرفي للمضيف لاتصال 8-N-1 بمعدل الباود الافتراضي للكاميرا (على سبيل المثال، 115,200 بت في الثانية). قم بتمكين مخازن FIFO المؤقتة للأجهزة وتهيئة عتبات مقاطعة RX. المصافحة والاختبار:.
- ⚙️ أرسل إطار استعلام يطلب إصدار البرنامج الثابت للوحدة والمعرف التسلسلي للأجهزة. تحقق من صحة المجموع الاختباري لإطار الاستجابة. الإعداد:.
- ⚙️ أرسل إطارات إعداد لإنشاء المعلمات الإشعاعية: اضبط معامل الانبعاثية (ε) بناءً على السطح المستهدف، واضبط درجة الحرارة المحيطة المنعكسة، وتهيئة وضع تصحيح عدم الانتظام الداخلي (معايرة الغالق التلقائي مقابل معايرة الغالق بأمر من المضيف). حلقة الاستقصاء المستمر:.
- ⚙️ إذا كان التشغيل في وضع القياس عن بُعد، أرسل أمر اكتساب (على سبيل المثال، GET_SPOT_TEMP,
) بتردد ثابت (على سبيل المثال، من 10 هرتز إلى 30 هرتز). استخدم DMA أو المخازن الدائرية غير المحظورة لتحليل الحزمة المرتجعة. إذا حدث خطأ في المجموع الاختباري، فتجاهل الإطار وقم بزيادة عداد الأعطال.تشغيل معايرة عدم الانتظام:. - ⚙️ راقب درجة حرارة المستوى البؤري الداخلية لنواة الكاميرا عبر حزم القياس عن بُعد الدورية الخاصة بها. عندما تنحرف درجة الحرارة الداخلية بأكثر من عتبة محددة (على سبيل المثال، ±1.5 درجة مئوية)، أرسل أمر معايرة لتشغيل الغالق الميكانيكي، مما يسمح لـ ROIC بإعادة ضبط انجراف الكاشف. يمكن لمصممي الأنظمة الذين يطورون أدوات محمولة مدمجة أيضًا تقييم واجهات USB الجاهزة للتوصيل والتشغيل، مثل تلك المستخدمة في.
الوحدات الحرارية المحمولة الحديثة ، لمقارنة ملف SWaP-C للتجميعات الفرعية المدمجة القائمة على UART مع الأجهزة الطرفية المحمولة الموجهة للمستهلك., لقد فتح الجمع بين تقنية الميكروبولومتر والتحكم التسلسلي UART منخفض الحمل تطبيقات تشغيلية حاسمة عبر الفضاء والدفاع والصناعات الثقيلة.
سيناريوهات النشر الفضائية والدفاعية والصناعية
الكشف عن الألغام الأرضية والتهديدات تحت السطح:.
في مناطق ما بعد النزاع وعمليات الهندسة القتالية، يُعد الكشف عن الألغام المضادة للأفراد المدفونة والذخائر غير المنفجرة (UXO) والعبوات الناسفة المرتجلة مهمة خطيرة وحساسة للوقت. تُنشر وحدات LWIR غير المبردة، مثل النواة المصغرة 256×192، على مركبات أرضية ذاتية القيادة وطائرات استطلاع بدون طيار تحلق على ارتفاع منخفض. تعتمد الفيزياء وراء طريقة الكشف هذه على القصور الحراري التفاضلي. فالأجسام الغريبة المدفونة تغير خصائص التوصيل الحراري للتربة فوقها مباشرة. أثناء التحولات النهارية — وتحديدًا عند شروق الشمس وغروبها — تسخن التربة السطحية فوق اللغم المدفون مباشرة أو تبرد بمعدل مختلف قابل للقياس عن التضاريس المحيطة غير المضطربة. تغذي الوحدة الحرارية UART فروق درجات الحرارة الإشعاعية الدقيقة إلى حاسوب على متن المركبة، مما يبرز التوقيعات الحرارية الدقيقة تحت السطح دون تعريض الأفراد لمخاطر حقول الألغام. البحث والإنقاذ الجوي (SAR):.
تعتمد فرق البحث والإنقاذ العاملة في الغابات الكثيفة أو التضاريس الجبلية أو مناطق الكوارث البحرية على وحدات الكاميرا الحرارية المثبتة على الطائرات بدون طيار. بينما تفشل كاميرات الطيف المرئي في الظلام أو الدخان أو الغطاء النباتي الكثيف، فإن النواة الحرارية عالية الحساسية (NETD < 40mK) بدقة 384×288 تكتشف حرارة جسم الإنسان بوضوح استثنائي. يستخدم متحكم طيران الطائرة بدون طيار واجهة UART لأتمتة التتبع الحراري، وتوسيط المحور الديناميكي على الهدف الأكثر سخونة في الإطار المرئي. للحصول على فحص أعمق للمنهجيات التشغيلية في العمليات الإنسانية، راجع الدراسات الميدانية حول تعتمد فرق البحث والإنقاذ العاملة في الغابات الكثيفة أو التضاريس الجبلية أو مناطق الكوارث البحرية على وحدات الكاميرا الحرارية المثبتة على الطائرات بدون طيار. فبينما تفشل الكاميرات ذات الطيف البصري في الظلام أو الدخان أو الغطاء النباتي الكثيف، يكتشف قلب حراري عالي الحساسية (NETD < 40mK) بدقة 384×288 حرارة جسم الإنسان بوضوح استثنائي. ويستخدم متحكم طيران الطائرة بدون طيار واجهة UART لأتمتة التتبع الحراري، مع توسيط المحور الديناميكي على الهدف الأكثر سخونة في الإطار البصري. ولإجراء فحص أعمق للمنهجيات التشغيلية في العمليات الإنسانية، راجع الدراسات الميدانية حول تقنيات البحث والإنقاذ الحراري.
احتواء حرائق الغابات ورسم خرائط المحيط الحراري: تلعب المنصات الجوية المجهزة بقلوب حرارية مدمجة دورًا حاسمًا في مكافحة حرائق الأراضي البرية. فالكاميرات القياسية تعجز عن الرؤية بسبب أعمدة الدخان الكثيفة، مما يجعل من المستحيل على قادة الحوادث تحديد جبهات النار النشطة أو مراقبة البؤر الساخنة المتوهجة بعد الاحتواء. تمر مستشعرات LWIR دون عائق عبر الدخان الجسيمي، مما يجعل محيط الحريق مرئيًا. الدروس المستفادة من عمليات النشر التاريخية الكبرى في الكوارث، مثل الاستجابات الجوية المبكرة الموثقة خلال عمليات مراقبة حرائق سانتا كلارا, ، تُظهر أن المراقبة الجوية الإشعاعية المستمرة أمر حيوي لحماية البنية التحتية المدنية وأفراد مكافحة حرائق الأراضي البرية على حد سواء.
Predictive Maintenance in High-Voltage Electrical Infrastructure: High-voltage substations, distribution transformers, and commercial industrial switchgear are vulnerable to catastrophic failure caused by loose terminal connections, phase imbalances, and dielectric breakdown. Left unmitigated, these faults generate localized resistive heating (Joule heating, $P = I^2R$) that results in arc flashes or multi-million-dollar outages. Industrial monitoring enclosures integrate permanent, fixed-mount UART thermal camera modules directed at busbars and breaker connections. The module sends temperature telemetry over RS-485/UART to a programmable logic controller (PLC). If any contact point exceeds a pre-programmed threshold (e.g., 75°C), the PLC executes automated load shedding or alerts facility engineers before physical hardware failure occurs.
المعايرة والقياس الإشعاعي وتعويض الانبعاثية البيئية
A standard thermal camera creates qualitative visualizations where pixel brightness or color palettes reflect relative temperature differences across a scene. Conversely, a الوحدات الإشعاعية thermal camera module measures the actual quantitative temperature of every point within its field of view. Converting raw photon counts into calibrated temperature values requires an understanding of radiometry and calibration mathematics.
The total radiation received by the microbolometer sensor ($W_{total}$) is a composite of three separate radiative components:
$$W_{total} = \varepsilon \cdot \tau \cdot W_{obj}(T_{obj}) + (1 - \varepsilon) \cdot \tau \cdot W_{refl}(T_{refl}) + (1 - \tau) \cdot W_{atm}(T_{atm})$$
حيث:
- ⚙️ $\varepsilon$ (Emissivity): The relative ability of the target material's surface to emit thermal radiation compared to an ideal blackbody (ranging from 0.0 to 1.0). Highly polished metals (such as copper or aluminum) exhibit very low emissivity (≈0.05 to 0.15) and high reflectivity, while organic materials, painted surfaces, and electrical insulation have high emissivity (≈0.90 to 0.98).
- ⚙️ $\tau$ (Atmospheric Transmittance): The fraction of radiation that successfully traverses the atmosphere between the target and the camera lens, influenced by atmospheric path length, humidity, and airborne dust.
- ⚙️ $T_{obj}$ (Object Temperature): The actual kinetic surface temperature of the target being inspected.
- ⚙️ $T_{refl}$ (Reflected Ambient Temperature): Thermal radiation originating from surrounding hot sources (such as motors, furnace walls, or the sun) that bounces off the target surface into the camera optics.
- ⚙️ $T_{atm}$ (Atmospheric Temperature): Thermal energy emitted by the atmospheric gas layer directly into the optical path.
When an engineer communicates with an uncooled radiometric UART thermal camera module, the module's onboard DSP maintains internal polynomial calibration curves (derived during factory calibration against blackbody cavity standards at varying ambient temperatures). The host system can transmit calibration compensation commands across the UART link:
- ⚙️
SET_EMISSIVITY: Overwrites the internal coefficient $\varepsilon$ (typically represented as an integer percentage, e.g., 95 for 0.95). - ⚙️
SET_REFLECTED_TEMP: Inputs the background environmental temperature so the internal solver can mathematically subtract reflected ambient radiation. - ⚙️
SET_DISTANCE_COMP: Provides the object-to-camera distance (in meters) along with relative humidity, allowing the DSP to adjust the atmospheric transmission factor $\tau$.
Another fundamental aspect of microbolometer radiometry is Non-Uniformity Correction (NUC). Due to subtle semiconductor manufacturing tolerances, individual pixels on an uncooled microbolometer array exhibit varying voltage offsets and amplification gains. Over time, as the camera's internal chassis and focal plane array heat up during operation, the sensor develops fixed-pattern noise (FPN), producing a visible "grain" or spatial drift across the image. To resolve this, the module contains a miniature mechanical solenoid that periodically places a uniform, thermally stable black shutter flag in front of the detector for approximately 250 milliseconds. The module measures this uniform reference plane, calculates a new baseline offset matrix, and subtracts it from subsequent incoming frames. Through the UART protocol, host systems can either command this shutter calibration dynamically (e.g., preventing a calibration freeze during a critical UAV approach) or query the flag state to ensure automated calibrations only fire during safe mission windows.
استكشاف الأخطاء وإصلاحها وتخفيف الضوضاء وأفضل ممارسات سلامة الإشارة
Integrating sensitive analog-to-digital electro-optical sensors into noisy industrial or robotic environments presents severe signal integrity challenges. UART is an unclocked, single-ended transmission standard that is inherently susceptible to external electromagnetic interference (EMI), common-mode ground noise, and capacitive line loading if not designed properly.
Below are critical electrical engineering practices to apply when designing systems around a UART thermal camera module:
- ✅ Proper Logic Level Shifting: Thermal imaging cores generally operate their digital I/O lines at 3.3V or 1.8V LVCMOS logic levels. If the host architecture (such as an industrial PLC or legacy 5V microcontroller) operates at 5V, never rely on passive resistor-divider networks for bidirectional serial communication. Resistor dividers introduce parasitic RC low-pass filters that round off the square-wave edges of the UART pulses, causing bit-timing errors and frame drops at high baud rates. Always deploy active, high-speed bidirectional level translators (such as the Texas Instruments TXB0102 or TXS0108 series).
- ✅ Mitigating UAV Brushless Motor EMI: Quadcopters and multi-rotor drones generate extreme high-frequency electromagnetic noise driven by the pulse-width modulation (PWM) switching frequencies (20 kHz to 48 kHz) of their Electronic Speed Controllers (ESCs) and brushless motors. If the UART harness runs in close parallel proximity to motor power lines, switching transients will induce voltage spikes on the TX/RX lines, corrupting command packets. Mitigate this by twisting the UART signal lines tightly with a dedicated ground return wire, wrapping the communication bundle in copper-foil shielding braid grounded to the chassis, or routing the traces along internal stripline layers within multi-layer printed circuit boards.
- ✅ Power Supply Decoupling and Filtering: An uncooled microbolometer ROIC requires extremely low-noise power rails. Ripple on the primary DC power bus (often caused by dynamic load steps from drone servos or radio transmitters) directly modulates the microbolometer bias voltages, resulting in horizontal rolling bars or noise artifacts across the thermal video. Ensure the camera's DC input rail is filtered using a dedicated low-dropout (LDO) linear regulator with high Power Supply Rejection Ratio (PSRR > 65 dB at 10 kHz), paired with low-ESR ceramic decoupling capacitors (100 nF in parallel with 10 μF) positioned immediately adjacent to the module's power input connector pin.
- ✅ Ground Loops and Shared References: When a thermal camera module is connected simultaneously to an analog monitor (via CVBS) and a host controller (via UART), ground loop currents can circulate between the serial ground and the video shield ground. This introduces 50/60 Hz visual hum bars and serial frame corruption. Prevent this by implementing a unified single-point "star ground" at the power distribution board or utilizing digital isolators (such as optocouplers or capacitive digital isolators like the Silicon Labs Si8621) on the UART lines to electrically decouple the sensor's digital domain from the host controller.
الأسئلة الشائعة (FAQ)
What is the primary difference between a UART thermal camera module and a USB/MIPI thermal camera module?
Can a UART interface transmit real-time, 30 FPS video frames from a thermal camera?
Why does a thermal camera module click periodically during operation, and can this be disabled via UART?
How does target surface emissivity affect UART radiometric temperature readouts?
What is Noise Equivalent Temperature Difference (NETD), and why is it critical for drone applications?
📚 المراجع والقراءات الإضافية
- المعيار الصناعي: Precision Infrared Optics and Germanium Assemblies: رايزينج أوبتكس
- المعيار الصناعي: High-Performance Embedded Single-Board Computers: راسبيري باي
- دليل ذو صلة: Tactical Field Deployments: Thermal Imaging in Search and Rescue Operations
- دليل ذو صلة: Aerial Environmental Disaster Analysis: Santa Clara Wildfire Infrared Monitoring Case Study
- دليل ذو صلة: Lightweight Thermal Sensing Architecture: Portable USB Mobile Thermal Imaging Module Overview