أفضل وحدة كاميرا حرارية CVBS: نوى تناظرية منخفضة الكمون للطائرات بدون طيار والأنظمة
22 سبتمبر 2026
وحدة الكاميرا الحرارية OEM بواجهة UART: نوى LWIR عالية الدقة للطائرات بدون طيار والروبوتات
23 سبتمبر 2026
دليل نواة الكاميرا الحرارية التناظرية: وحدات CVBS منخفضة زمن الاستجابة لأنظمة FPV والبصريات DIY وتصنيع المعدات الأصلية OEM
في الأنظمة الجوية غير المأهولة عالية السرعة (UAS)، والحمولات الكهروبصرية التكتيكية، وبصريات الصيد المحمولة باليد، يُعد زمن الاستجابة العائق الأساسي أمام الأداء التشغيلي. إن خطوط أنابيب الفيديو الرقمية الحديثة — التي تستفيد من MIPI-CSI أو USB UVC أو تدفقات Ethernet IP — تُدخل تأخيرات نظامية في الترميز والتجزئة والتخزين المؤقت للإطارات تتراوح بين 30 مللي ثانية وأكثر من 150 مللي ثانية. بالنسبة لطائرة بدون طيار بنظام الرؤية بمنظور الشخص الأول (FPV) تتنقل عبر مظلات الأشجار الكثيفة بسرعة 80 كم/ساعة، أو نظارة استهداف تتعقب حركة حركية سريعة، فإن تأخرًا قدره 50 مللي ثانية فقط يسبب إزاحة مكانية كبيرة. وقد دفع هذا القيد التشغيلي الحرج نهضة هندسية لـ نواة الكاميرا الحرارية التناظرية: وحدة كهروبصرية تحول بيانات مستشعر الأشعة تحت الحمراء طويلة الموجة (LWIR) غير المبردة مباشرة إلى إشارة فيديو مركبة لحظية (CVBS / PAL / NTSC) بزمن استجابة شبه معدوم.
إن دمج نواة حرارية تناظرية يتجاوز أنظمة التشغيل المعقدة، وحزم برامج التشغيل المضيفة، والأعباء البرمجية. من خلال الجمع بين مصفوفة ميكروبولومتر من أكسيد الفاناديوم (VOx) بحجم 12 ميكرومتر ومعالجة صور مخصصة عبر دارة متكاملة محددة التطبيق (ASIC) ومحولات رقمية إلى تناظرية عالية السرعة (DAC)، تُخرج هذه النوى فيديو تناظريًا مركبًا قياسيًا بمقاومة 75 أوم مباشرة إلى أجهزة إرسال الفيديو التناظرية 5.8 جيجاهرتز (VTX)، والشاشات القديمة، وشاشات micro-OLED، والتغذية التكتيكية. يقدم هذا الدليل مخططًا هندسيًا كاملًا لمكاملي الأنظمة ومطوري العتاد ومهندسي البصريات DIY الساعين إلى تعظيم الاستجابة الحرارية الديناميكية، وتقليل وزن الحمولة إلى عوامل شكل 21 مم، ونشر أنظمة استشعار حراري قوية.
جدول المحتويات
- 👉 نظرة معمارية عامة: إزالة الغموض عن نواة الكاميرا الحرارية التناظرية
- 👉 خط أنابيب معالجة الإشارة من LWIR إلى CVBS
- 👉 قياس زمن الاستجابة: CVBS مقابل USB وMIPI وتدفقات IP
- 👉 مقارنة عتاد OEM: Mini 640 مقابل سلسلة MD 384
- 👉 التكامل الكهربائي والترددات اللاسلكية لهياكل طائرات FPV وحمولات المحور الدوار
- 👉 تصميم بصريات DIY مخصصة: المناظير الحرارية وأحادية العين المحمولة
- 👉 توصيلات العتاد، وخطوط نقل 75 أوم، وبروتوكولات الأوامر
- 👉 الأسئلة الشائعة الهندسية المتعمقة
نظرة معمارية عامة: إزالة الغموض عن نواة الكاميرا الحرارية التناظرية
من المفاهيم الخاطئة المستمرة في الإلكترونيات البصرية أن "نواة الكاميرا الحرارية التناظرية" تستخدم مصفوفة مستشعرات تناظرية قديمة. في الواقع، جميع كواشف الميكروبولومتر المعاصرة هي أجهزة شبه موصلة صلبة مصنعة على دوائر قراءة متكاملة (ROICs) تعمل أصلًا في المجال الرقمي. تشير نواة الكاميرا الحرارية التناظرية إلى وحدة متكاملة محسّنة من حيث الحجم والوزن والطاقة (SWaP) تجمع بين كاشف LWIR متقدم غير مبرد ومعالج إشارة صور مدمج (ISP) ومحول فيديو رقمي إلى تناظري فائق السرعة، مما يوفر CVBS (إشارة الفيديو المركبة الأساسية) تغذية تناظرية جاهزة للاستخدام عبر زوج موصلات واحد غير متوازن.
في القلب الفيزيائي لهذه الأنظمة تكمن مصفوفة المستوى البؤري (FPA) المكونة من مقاومات دقيقة معزولة حراريًا تُصنع عادةً من أكسيد الفاناديوم (VOx). عندما يضرب الإشعاع الحراري تحت الأحمر ضمن نافذة النقل الجوي من 8 ميكرومتر إلى 14 ميكرومتر هذه الأغشية المعلقة المجهرية، تتغير مقاومتها الكهربائية تناسبيًا مع درجة حرارة الهدف الساقط عبر معامل درجة حرارة المقاومة (TCR). تقوم دارة القراءة المتكاملة CMOS الأساسية برقمنة هذه الفروق الدقيقة في المقاومة باستخدام محولات تناظرية إلى رقمية متكاملة عالية الدقة متعددة القنوات، تعمل عادةً بعمق 14 بت أو 16 بت.
يتمثل التحدي الأساسي في التصوير الحراري التكتيكي في تحويل هذا التدفق الرقمي الخام عالي المدى الديناميكي إلى صور مكانية قابلة للتفسير بصريًا وقابلة للتنفيذ دون إدخال تأخير في خط المعالجة. في البنى الرقمية الحديثة، يجب تغليف البيانات الحرارية المعالجة في حزم USB، أو ترميزها عبر خوارزميات ضغط H.264/H.265 ذات الفقد، أو توجيهها عبر أزواج تفاضلية عالية السرعة (MIPI-CSI) إلى معالج مضيف وسيط. ويجب على ذلك المعالج المضيف تهيئة مخازن الإطارات المؤقتة في العتاد، وجدولة مهام نظام التشغيل، وإدارة حزم مُركِّب العرض، مما يُدخل حتمًا اهتزازًا في المعالجة وزمن انتقال تخزين مؤقت يتجاوز عشرات إلى مئات المللي ثانية.
على النقيض من ذلك، يُسنِد قلب الكاميرا الحرارية التناظرية جميع عمليات المعالجة المكانية، وضغط المدى الديناميكي، وتصحيح عدم الانتظام (NUC)، ورسم خرائط لوحات الألوان مباشرةً إلى خط معالجة عتادي مخصص يُنفَّذ داخل مصفوفة بوابات قابلة للبرمجة ميدانيًا (FPGA) مدمجة أو دارة متكاملة مخصصة للتطبيق (ASIC). وبمجرد المعايرة ورسم الخرائط، يُمرَّر الإطار النقطي الرقمي مباشرةً إلى محول رقمي-تناظري (DAC) عالي السرعة لإعادة بناء الفيديو، يقوم بتوليف شكل موجة مركّب تناظري قياسي (1.0 فولت من الذروة إلى الذروة في حمل 75Ω). ويتوافق الخرج بدقة مع معايير ITU-R BT.470 أو SMPTE 170M لأنظمة PAL (625 خطًا، 50 حقلاً/ثانية) أو NTSC (525 خطًا، 60 حقلاً/ثانية).
والنتيجة هي محرك كهربائي-بصري قائم بذاته لا يتطلب سوى طاقة تيار مستمر مباشرة (عادةً من 3.3 فولت إلى 5 فولت) ليبدأ في إخراج صور حرارية بدون أي عبء إضافي مباشرةً إلى مُعدِّلات التردد اللاسلكي التناظرية، وشاشات قمرة القيادة متعددة الوظائف (MFDs)، والشاشات الدقيقة، أو التغذية التكتيكية دون الحاجة إلى حاسوب أحادي اللوحة (SBC) خارجي أو نواة نظام تشغيل.
تقدم هذه البنية المبسطة مزايا تشغيلية فورية عبر عمليات النشر القاسية:
- ✅ تسليم الإطارات الحتمي: تُحوَّل خطوط الفيديو وتُرسَل خطًا بخط دون اهتزازات انتظار الإطارات أو استباق خيوط نظام التشغيل.
- ✅ تهيئة فورية عند التشغيل: يظهر الفيديو خلال 2 إلى 4 ثوانٍ من الإقلاع البارد، مما يلغي تمامًا تأخيرات إقلاع Linux/Android في السيناريوهات التكتيكية العاجلة.
- ✅ مناعة ضد تجمّد البرمجيات: بدون مكتبات الربط الديناميكي، أو أنوية نظام التشغيل، أو مصافحات تعداد USB، لا يمكن للتغذية أن تتجمد بسبب فيضانات المخازن المؤقتة أو أعطال برامج التشغيل.
- ✅ كفاءة قصوى في SWaP: يلغي الحجم الكبير ومتطلبات تبديد الحرارة والحمل الكهربائي للوحات المعالجة المضيفة مثل منصات Raspberry Pi أو Jetson.
خط أنابيب معالجة الإشارة من LWIR إلى CVBS
يوازن خط المعالجة التشغيلية الداخلي لقلب حراري تناظري من الدرجة الصناعية بين فيزياء الميكروبولومتر، وخوارزميات التصوير الحاسوبي عالية السرعة، وإلكترونيات الإشارات المختلطة الدقيقة. يتيح فهم تدفق البيانات هذا لمصممي الأنظمة تحسين اختيارات العدسات، وحدود التقريب الرقمي، وتدرج المدى الديناميكي.
⚙️ المرحلة 1: المعايرة الخام: تصحيح عدم الانتظام ثنائي النقطة وتصحيح البكسلات المعيبة
يمتلك كل بكسل فردي في مصفوفة ميكروبولومتر 640×512 أو 384×288 معاملات حرارية مميزة، وتباينات تصنيع أشباه الموصلات، وانجرافًا في الانحياز. تطبق المرحلة الأولية من خط معالجة ASIC تصحيح عدم الانتظام (NUC). باستخدام معاملات مشتقة من المعايرة البصرية في المصنع ومضبوطة بدقة بواسطة غالق داخلي دوري (أو معايرة خوارزمية بدون غالق)، تُطبَّع القراءة الخام عبر كل بكسل فردي:
Sصحيح = ج١. ij · صخام + O١. ij
حيث G١. ij يمثل مصفوفة الكسب الخاصة بالبكسل و O١. ij يمثل خريطة الإزاحة الديناميكية. وفي الوقت نفسه، تحدد خوارزميات استبدال البكسلات التالفة (BPR) عناصر المقياس الحراري المعيبة أو العمياء، وتستبدل قيمها باستيفاءات وسيطة ديناميكية من البكسلات السليمة المجاورة لإزالة العيوب البصرية ذات النمط الثابت.
⚙️ المرحلة 2: ضغط النطاق الديناميكي العالي وتحسين التفاصيل الرقمية (DDE)
تعرض المشاهد الحرارية الخام عادةً نطاقات ديناميكية تتجاوز 14 بت (16,384 مستوى منفصلاً من الشدة الحرارية)، بينما تدعم شاشات العرض البشرية القياسية ومعايير الفيديو التناظرية 8 بت فقط لكل قناة (256 مستوى رمادي). يطبق النواة التناظرية خوارزميات خاصة لضغط النطاق الديناميكي، مثل تحسين التفاصيل الرقمية (DDE) أو معادلة المدرج التكراري المتقدمة. وهذا يفصل عناصر المشهد عالية السعة ومنخفضة التردد (مثل التضاريس الواسعة أو خلفيات السماء الموحدة) عن التفاصيل الدقيقة منخفضة السعة وعالية التردد (مثل هدف بشري مختبئ في أوراق الشجر أو محور دوار محرك طائرة بدون طيار).
⚙️ المرحلة 3: تطبيق جدول البحث (LUT) وتوليد توقيت الفيديو
بمجرد ضغط البيانات إلى فضاء 8 بت، يتم تعيين بيانات البكسل من خلال جداول بحث قابلة للبرمجة (LUTs) لإخراج لوحات عرض مفضلة: الأبيض الساخن، الأسود الساخن، قوس قزح الحديدي، قوس قزح، أو لوحات تكتيكية عالية التباين. ثم تُغذى مصفوفة البكسل إلى وحدة تحكم عرض فيديو مدمجة تعيد تنسيق شبكة الصور الرقمية إلى حقول فيديو متشابكة، مضيفةً فترات إخفاء أفقية دقيقة، ورشقات لونية (لتغذية CVBS الملونة)، ونبضات تزامن رأسية.
⚙️ المرحلة 4: التحويل من رقمي إلى تناظري وترشيح إعادة البناء
أخيرًا، يقود التيار الرقمي المعاد بناؤه محولاً رقميًا تناظريًا (DAC) مدمجًا عالي السرعة بدقة 10 بت. يمر الجهد التناظري الخام المتدرج الخارج من المحول عبر مرشح إعادة بناء نشط منخفض التمرير (عادةً تصميم مرشح بتروورث أو بيسل نشط من الدرجة السادسة) لقمع ضوضاء التكميم خارج النطاق وتوافقيات الساعة عالية التردد. تظهر الإشارة النهائية كإشارة نظيفة قياسية بقوة 1.0 فولتمن الذروة إلى الذروة جاهزة لقيادة إنهاء محوري قياسي بمقاومة 75 أوم مباشرة إلى معدات الإرسال التناظرية.
قياس زمن الاستجابة: CVBS مقابل USB وMIPI وتدفقات IP
في الوعي الظرفي عالي السرعة، والملاحة التكتيكية، وتثبيت المحور الديناميكي، يكون زمن استجابة النظام الكلي محدودًا بزمن الانتقال من المستشعر إلى الشاشة. تقدم الواجهات الرقمية سلسلة متراكمة من المخازن الزمنية المؤقتة التي تتأخر بشكل كبير عن الإرسال التناظري النقي.
| نوع الواجهة | زمن انتقال خط المعالجة (من الزجاج إلى الزجاج) | الاهتزاز / تباين الإطارات | اختناقات المعالجة والاعتماد على العتاد |
|---|---|---|---|
| CVBS الأصلي (تناظري) | أقل من 8 مللي ثانية (قرب الصفر) | ± 0.1 مللي ثانية (حتمي) | محول المستشعر الرقمي إلى مرسل التردد اللاسلكي؛ صفر عبء نظام تشغيل؛ بث سطرًا بسطر. |
| MIPI-CSI-2 | 15 – 35 مللي ثانية | ± 2.0 مللي ثانية | يتطلب نظام تشغيل Linux/RTOS مضمّنًا على شريحة مضيفة (مثل Jetson وRK3588)؛ تجمعات مخازن برنامج التشغيل وطوابير ملتقط الإطارات. |
| USB 2.0 / 3.0 (UVC) | 45 – 90 مللي ثانية | ± 15.0 مللي ثانية | مكدس USB المضيف، تجريد برنامج تشغيل UVC، جدولة خيوط نظام التشغيل، محركات العرض في مساحة المستخدم. |
| إيثرنت (RTSP / IP) | 100 – 250+ مللي ثانية | ± 30.0 مللي ثانية | مخازن GOP لضغط H.264/H.265، تغليف الشبكة، طوابير حزم الإرسال، مخازن فك الت抖动 من جانب العميل. |
الأثر الهندسي الواقعي لزمن الانتقال
لوضع هذه الأرقام في منظور فيزيائي: طائرة FPV بدون طيار تعمل بسرعة اندفاع قياسية للبحث والإنقاذ أو الحركة الحركية تبلغ 20 م/ث (72 كم/س) تقطع 14 متر (14 سم) خلال دورة إرسال CVBS تناظرية مدتها 7 مللي ثانية. إذا اعتمدت المنصة نفسها على تدفق USB UVC بمتوسط زمن انتقال من الزجاج إلى الزجاج يبلغ 60 مللي ثانية، فإن الطائرة تقطع 2 متر قبل أن يتلقى الطيار عن بُعد أو متحكم الطيران تحققًا بصريًا من وجود عائق.
في ظل خط أنابيب فيديو RTSP IP يعمل بتأخير متحفظ يبلغ 150 مللي ثانية، تقطع المركبة 3 أمتار كاملة قبل أن يُعرض العائق. بالنسبة للقيادة الدقيقة، والطيران اليدوي في الأماكن الضيقة، والملاحة على ارتفاعات منخفضة فوق التضاريس، يظل CVBS التناظري البروتوكول الأكثر حتمية وموثوقية للتحكم بحلقة بشرية.
للتطوير على طاولة العمل والنمذجة الأولية للأجهزة للبصريات الدقيقة بدون لوحات حاملة مخصصة، كثيرًا ما يستفيد المهندسون من مكونات التطوير الطرفية—مثل وحدات الحامل وأجهزة التوسيع المتاحة ضمن Waveshare النظام البيئي—للتحقق من توصيلات الأطراف واختبار أداء الفيديو الأساسي قبل الانتقال إلى لوحات الدوائر المطبوعة المخصصة.
مقارنة عتاد OEM: Mini 640 مقابل سلسلة MD 384
يتطلب اختيار نواة كاميرا حرارية تناظرية مطابقة الدقة، وحجم البكسل، والتكبير البصري، وقيود التكامل الفيزيائي مع التطبيق المستهدف. فيما يلي مقارنة تقنية مفصلة بين وحدتين قياسيتين في الصناعة مصممتين خصيصًا لزمن انتقال CVBS منخفض، ومرونة متعددة الواجهات، وتحسين SWaP-C (الحجم والوزن والطاقة والتكلفة).
| مقياس المواصفات | وحدة Mini 640 الحرارية LWIR غير المبردة | وحدة كاميرا حرارية من سلسلة MD بدقة 384x288 |
|---|---|---|
| تقنية الكاشف | ميكروبولومتر VOx غير مبرد | ميكروبولومتر VOx غير مبرد |
| دقة المصفوفة | 640 × 512 (640 × 480 اختياري) | 384 × 288 |
| تباعد البكسل | 12 ميكرومتر | 12 ميكرومتر |
| الاستجابة الطيفية | 8 ميكرومتر – 14 ميكرومتر (الأشعة تحت الحمراء طويلة الموجة) | 8 ميكرومتر – 14 ميكرومتر (الأشعة تحت الحمراء طويلة الموجة) |
| الحساسية الحرارية (NETD) | ≤ 40 مللي كلفن @ f/1.0، 300 كلفن | ≤ 40 مللي كلفن @ f/1.0، 300 كلفن |
| خرج فيديو تناظري أصلي | CVBS (PAL 50 هرتز / NTSC 60 هرتز قابل للتحديد) | CVBS (PAL / NTSC قابل للتكوين) |
| واجهات الفيديو الرقمية | USB عالي السرعة / تدفق رقمي | ناقل متعدد: MIPI / USB / CVBS متزامن |
| عروض العدسات القياسية | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 مم | بصريات بؤرية ثابتة قياسية (حوامل مخصصة متاحة) |
| أبعاد عامل الشكل | 21 مم × 21 مم (نواة فائقة الصغر) | بصمة صناعية مدمجة |
| الأصل الهندسي | حزمة حرارية SWaP-C محسّنة للطائرات بدون طيار | فريق هندسة بصرية من هواوي هاي سيليكون السابقة وجامعة هونغ كونغ للعلوم والتكنولوجيا |
| القدرة على التكيف البيئي | استقرار عالٍ، نطاق درجة حرارة واسع | دقة صناعية، مراقبة درجة الحرارة |
غوص معماري عميق: سلسلة Mini 640

الـ وحدة كاميرا تصوير حراري مصغرة LWIR غير مبردة بدقة 640*512 مع USB للطائرات بدون طيار مشابهة لـ DJI يمثل إنجازًا كبيرًا في الهندسة الحرارية المحسّنة لـ SWaP. بأبعاد تبلغ فقط 21 مم × 21 مم, ، توفر هذه الوحدة دقة حرارية عالية دون معاقبة ميزانيات وزن الحمولة. صُممت خصيصًا للتكامل في المحاور الدقيقة وهياكل الطائرات الجوية المدمجة (مثل الطائرات الرباعية التكتيكية ومنصات الاستطلاع ذات الأجنحة الثابتة المشابهة لـ DJI Enterprise أو الأنظمة المخصصة)، وتوفر تفاصيل مكانية واضحة عبر مصفوفة كاشف 640×512 (مع دقة 640×480 اختيارية).
تتميز الوحدة بتوافقها الواسع مع بصريات الجرمانيوم المستمرة والثابتة المعايرة في المصنع، وتوفر أطوالًا بؤرية تبلغ 5 مم، 9 مم، 13 مم، 18 مم، 35 مم، 50 مم، 75 مم، 100 مم، و150 مم. يتيح هذا النطاق الواسع للمهندسين تهيئة الحمولات للملاحة واسعة الزاوية (مثل 5 مم أو 9 مم للطيران الظرفي الضيق) أو التعرف التكتيكي بعيد المدى (مثل 75 مم إلى 150 مم لمراقبة الحدود والبحث والإنقاذ). عند التشغيل في وضع CVBS الأصلي، يتولى محرك المعالجة الداخلي تقليل العينات ورسم خطوط المسح تلقائيًا، مما ينتج إطارات تناظرية نظيفة خالية من التمزق مباشرة إلى وحدات إرسال الفيديو التناظرية 5.8 جيجاهرتز المثبتة على المنصة أو الشاشات الدقيقة.
غوص معماري عميق: سلسلة MD 384
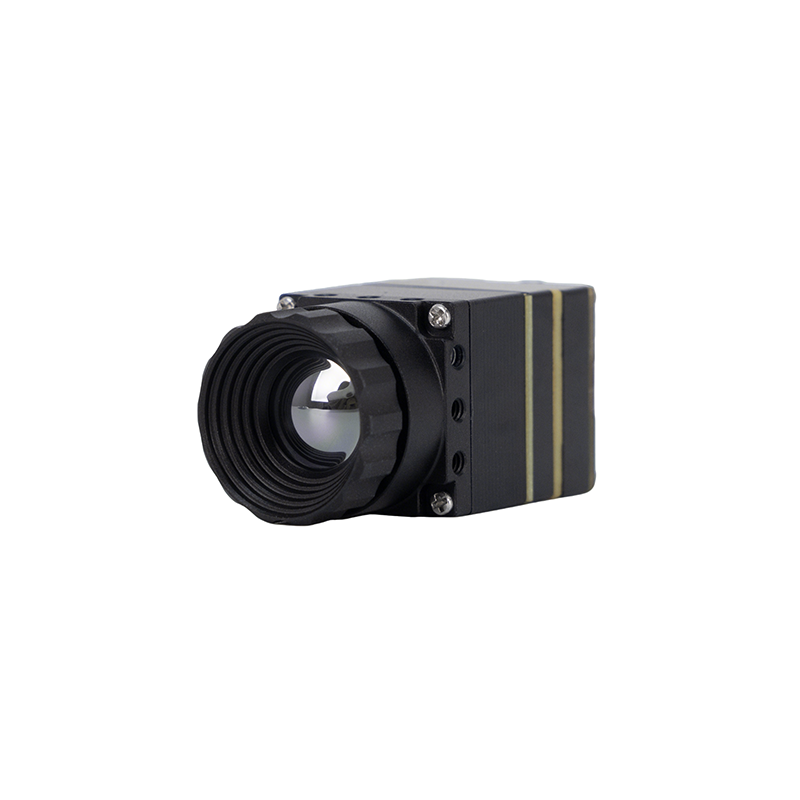
الـ وحدة كاميرا حرارية بالأشعة تحت الحمراء غير مبردة من سلسلة MD بدقة 384x288 (وحدة الكاميرا الحرارية Purpleriver) مصممة خصيصًا للدقة الصناعية في تطبيقات مثل الأمن والمراقبة المستمرة لدرجة الحرارة والتكامل مع الطائرات المسيرة. طورها فريق هندسي بخلفيات من جامعة هونغ كونغ للعلوم والتكنولوجيا (HKUST) ومهندسي أشباه الموصلات السابقين في هواوي هايسيليكون، وتتميز هذه النواة ببنية إخراج متزامنة فريدة: MIPI وUSB وCVBS.
تتيح هذه الطوبولوجيا متعددة الواجهات لمصممي الأنظمة توجيه تدفق MIPI رقمي غير مضغوط إلى وحدة حوسبة حافة بالذكاء الاصطناعي على المنصة (مثل NVIDIA Jetson Orin أو Rockchip NPU لاكتشاف مربعات الأهداف في الوقت الفعلي)، مع توجيه إشارة CVBS الأصلية في الوقت نفسه إلى مرسل RF تناظري للتحكم اليدوي في الطيران بدون زمن انتقال. بفضل خطوة بكسل محسنة تبلغ 12 ميكرومتر، توفر سلسلة MD حساسية حرارية عالية وتصويرًا حراريًا حادًا في شكل مدمج جاهز للتوصيل والتشغيل. وبدعم من قدرات تخصيص OEM/ODM واسعة النطاق، يمكن تكييف هذه الوحدة لتلبية حوامل بصرية متخصصة وتوصيلات دبابيس مخصصة وقيود هيكلية ميكانيكية صارمة.
التكامل الكهربائي والترددات اللاسلكية لهياكل طائرات FPV وحمولات المحور الدوار
يتطلب دمج نواة كاميرا حرارية تناظرية في طائرة FPV بدون طيار أو محور تثبيت روبوتي اهتمامًا دقيقًا بالضوضاء الكهربائية وتكييف الطاقة والتداخل اللاسلكي. يمكن لمنظمات التبديل ووحدات التحكم الإلكترونية في السرعة عالية التيار بدون فرش وأجهزة الإرسال المرئية عالية القدرة أن تُدخل تشوهات شديدة في إشارة الفيديو الحراري التناظرية إذا لم يتم عزلها بشكل صحيح.
⚙️ 1. فصل وترشيح مصدر الطاقة
الميكروبولومترات غير المبردة حساسة بشكل استثنائي لتقلبات خط الطاقة؛ حيث يعمل التموج عالي التردد في الجهد على تعديل فولتية انحياز ROIC مباشرة، مما يظهر على شكل خطوط تمرير أفقية أو أشرطة متدحرجة دورية أو ضوضاء نمط ثابت مرتفعة عبر الشاشة التناظرية.
لضمان تشغيل نظيف في البيئات ذات الضوضاء الكهربائية، لا تقم أبدًا بتشغيل نواة حرارية تناظرية مباشرة من بطارية الطيران الرئيسية (VBAT). تولد المحركات بدون فرش ارتفاعات جهد حثّية شديدة (EMF خلفي) تتجاوز غالبًا 40 فولت على إعدادات LiPo بست خلايا أثناء الكبح النشط للمحرك. بدلاً من ذلك، قم بتغذية النواة الحرارية باستخدام منظم خطي منخفض التسرب منخفض الضوضاء (LDO) أو محول خفض جهد تبديلي فعال يتبعه مرشح LC. سيعمل ملف حث 100μH مقترنًا بمكثف إلكتروليتي منخفض المقاومة المتسلسلة 470μF بالتوازي مع مكثف سيراميكي 0.1μF على عزل عابرات الخانق الديناميكية بنجاح. علاوة على ذلك، تأكد من أن المنظم يوفر خط جهد مستمر ثابت 5.0 فولت بسعة تيار مستمر لا تقل عن 1.5 أمبير لامتصاص ذروات تيار تشغيل ملف المصراع الأولية.
⚙️ 2. طبولوجيا التأريض والتخلص من حلقات الأرضي
يستخدم الفيديو المركب (CVBS) معيار إرسال غير متوازن أحادي الطرف حيث تتم إحالة البيانات المرئية مباشرة إلى أرضي النظام. أي فرق جهد ضئيل بين أرضي الكاميرا وأرضي VTX سيؤدي إلى إفساد إشارة الفيديو مباشرة.
يجب على المكاملين إنشاء طوبولوجيا أرضي نجمية: قم بتوجيه طرف الأرضي لنواة الكاميرا الحرارية التناظرية مباشرة إلى نفس طرف مستوى الأرضي المستخدم بواسطة VTX بتردد 5.8 جيجاهرتز. هذا يزيل أشرطة طنين حلقات الأرضي (أشرطة أفقية داكنة تنجرف عموديًا عبر الشاشة). بالنسبة لأسلاك الفيديو، قم بتوجيه الإشارة باستخدام كابل محوري دقيق 75 أوم (مثل RG-178 أو كابل محوري دقيق 1.13 مم) بدلاً من سلك السيليكون غير المحمي البسيط. قم بلحام الدرع المضفر مباشرة بأرضي الفيديو عند كلا الطرفين لحماية إشارة الفيديو عالية المقاومة من الإشعاع اللاسلكي المنبعث من أجهزة الإرسال عالية القدرة (مثل وحدات VTX بقدرة 1 واط–2.5 واط) وروابط الاتصال الرقمي عن بُعد.
⚙️ 3. تطبيقات واقعية: كشف العوائق في السيارات
تنطبق مبادئ الفصل الكهربائي والعزل عالي الاهتزاز التي تحمي طائرات FPV بدون طيار الديناميكية مباشرة على تحديثات الرؤية الليلية للسيارات. للحصول على تطبيقات واقعية مفصلة باستخدام وحدات كاميرا LWIR لاختراق وهج المصابيح الأمامية والغبار الكثيف والضباب الثقيل في المنصات المركبات، استكشف هذا الدليل إلى كاميرا تصوير حراري للسيارة ممتعة وعملية للغاية.
تصميم بصريات DIY مخصصة: المناظير الحرارية وأحادية العين المحمولة
لقد سهّل المظهر فائق الصغر لنوى التناظرية الحديثة (خاصة المقطع العرضي المربع 21 مم لـ Mini 640) تطوير منظارات حرارية أحادية العين DIY مخصصة وأجهزة رصد محمولة مطبوعة ثلاثية الأبعاد ومناظير تكتيكية قابلة للتثبيت. إن بناء أداة بصرية كاملة حول وحدة حرارية تناظرية يلغي تعقيد واستهلاك الطاقة للمعالجات الدقيقة الخارجية.
بنية المجموعة البصرية
عند هندسة بصريات مخصصة، تنقسم مجموعة العتاد إلى أربع مراحل كهروبصرية أساسية:
- ⚙️ عدسة الجرمانيوم الشيئية: الزجاج البصري القياسي يحجب تمامًا طيف الأشعة تحت الحمراء طويلة الموجة (8–14 ميكرومتر). ويُعد استخدام عدسة بصرية متخصصة مصنوعة من الجرمانيوم المعدني أو زجاج الكالكوجينيد المتخصص مع طلاء ألماسي كربوني صلب مضاد للانعكاس (AR) أمرًا إلزاميًا. يوفر البعد البؤري القصير (مثل 9 مم إلى 13 مم) مجال رؤية واسعًا (FOV) مناسبًا للمسح والملاحة قصيرة المدى. أما البعد البؤري الطويل (مثل 35 مم أو 50 مم أو 75 مم) فيركّز الدقة البصرية على الأهداف البعيدة، ليعمل كمنظار حراري عالي التكبير أو متتبع لمسح الحياة البرية.
- ⚙️ إقران محرك العرض: الهدف الأساسي في تصميم البصريات التناظرية DIY هو إقران النواة مباشرة بوحدة عرض دقيقة (مثل لوحة Sony Micro-OLED أو FLCOS بحجم 0.39 بوصة أو 0.71 بوصة) تقبل مدخلات الفيديو المركب الأصلية. ومن خلال تغذية خرج CVBS مباشرة إلى لوحة تشغيل الشاشة، يعمل النظام بدون متحكم وسيط، مما يلغي زمن انتقال البرمجيات وتأخيرات الإقلاع.
- ⚙️ مجموعة العدسة العينية / ضبط الديوبتر: تتيح العدسات العينية عالية الأداء المزودة بضبط ديوبتر ميكانيكي (من -4 إلى +2 ديوبتر) للمستخدمين ضبط التركيز على سطح العرض الافتراضي دون تشويه بصري.
- ⚙️ إدارة الطاقة: توفر خلية ليثيوم أيون واحدة عالية السعة من نوع 18650 أو 21700 مقترنة بمحول رافع-خافض متزامن عالي الكفاءة من 4 إلى 8 ساعات من التشغيل المستمر الصامت.
بالنسبة لمكاملي الأنظمة الذين يعملون عبر سلاسل توريد دولية أو يشترون مكونات أجهزة بصرية ميكانيكية متخصصة، توفر المنصات المؤسسية مثل كويانغ تشكيلات واسعة من التجميعات الهيكلية الكهروضوئية والملحقات التكتيكية.
لفرق الهندسة الدولية التي تبحث عن مواد مرجعية تقنية عبر مراكز التصميم الإقليمية، راجع دليلنا الشامل الروسي لوحدات التصوير الحراري الدقيقة أو راجع التحليل المعماري لوحدة التصوير الحراري MIPI بالعربية.
توصيلات العتاد، وخطوط نقل 75 أوم، وبروتوكولات الأوامر
يتطلب تنفيذ نواة تناظرية OEM في غلاف مخصص أو حزمة إلكترونيات طيران تكوين إنهاءات الطبقة المادية وأوامر تسلسلية رقمية للتحكم التشغيلي الديناميكي.
تكوين تخطيط الدبابيس القياسي للواجهة
تستخدم معظم النوى الدقيقة الصناعية موصل Hirose أو JST متعدد الدبابيس بخطوة فائقة الدقة لكشف خطوط الطاقة والإشارات التناظرية والتحكم التسلسلي:
- ⚙️ الدبوس 1: VCC (دخل تيار مستمر منظم من 3.6 فولت إلى 5.5 فولت)
- ⚙️ الدبوس 2: GND (مسار عودة الأرضي الأساسي للطاقة)
- ⚙️ الدبوس 3: CVBS_OUT (فيديو تناظري مركب قياسي، 1.0 فولتمن الذروة إلى الذروة على حمل 75Ω)
- ⚙️ الدبوس 4: AGND (درع أرضي مخصص للفيديو التناظري)
- ⚙️ الدبوس 5: UART_RX (دخل أوامر TTL بجهد 3.3 فولت للتحكم في السجلات)
- ⚙️ الدبوس 6: UART_TX (قياس عن بعد TTL بجهد 3.3 فولت وإقرار الأوامر)
مطابقة معيار الفيديو وإنهاءات 75 أوم
للحفاظ على سلامة الإشارة ومنع الانعكاسات البصرية أو التمويه، يجب توجيه مسار خرج CVBS كخط ذي معاوقة مضبوطة:
- ⚙️ قاعدة 75 أوم: يتمتع محول الفيديو الرقمي إلى التناظري بمعاوقة خرج معايرة لتتوافق مع حمل قياسي قدره 75 Ω. يجب على مستقبل العرض أو VTX إنهاء الخط بمقاومة تحويل داخلية قدرها 75 Ω موصولة بالأرضي. إذا تم الإنهاء بحمل عالي المعاوقة (مثل 10 kΩ)، يتضاعف اتساع الإشارة إلى 2.0 فولتمن الذروة إلى الذروة, ، مما يؤدي إلى غسل المشاهد وتحولها إلى مستويات بيضاء مشبعة. وعلى العكس، يؤدي الإنهاء المزدوج (حملان متوازيان 75 Ω ينتج عنهما 37.5 Ω) إلى انخفاض اتساع الإشارة إلى 0.5 فولتمن الذروة إلى الذروة, ، مما ينتج عنه فيديو داكن ومشوش.
- ⚙️ توقيت PAL مقابل NTSC: يمكن تهيئة النواة من خلال دبابيس الربط العتادية أو سجلات البرمجيات لإخراج إما PAL (720×576 خطًا فعّالًا @ 50 حقلاً/ثانية) أو NTSC (720×480 خطًا فعّالًا @ 60 حقلاً/ثانية). يجب على مكاملي الأنظمة تهيئة النواة لتطابق معدل تحديث الشاشة الأصلي للوحة micro-OLED الخاصة بهم أو مستقبل التردد اللاسلكي.
Serial Control Protocols (UART TTL)
While the video signal flows through the analog line, internal camera states (e.g., triggering a manual NUC calibration, switching between White-Hot and Ironbow palettes, zooming 2×/4×/8×, or overlaying crosshairs) are governed by sending hexadecimal packets across a standard 3.3V TTL UART bus (typically configured at 115200 or 9600 baud, 8 data bits, no parity, 1 stop bit).
A standard Pelco-D format or proprietary command packet structure uses the following framing:
[Header: 0xAA] [Command ID] [Param 1] [Param 2] [Checksum] [Tail: 0x55]
- ⚙️ Trigger Shutter (NUC):
0xAA 0x01 0x00 0x00 0x01 0x55(Engages the internal mechanical shutter flag to refresh the sensor offset map). - ⚙️ Toggle Palette:
0xAA 0x02 0x01 0x00 0x03 0x55(Cycles between White-Hot, Black-Hot, and color LUTs). - ⚙️ Digital Zoom:
0xAA 0x03 0x02 0x00 0x05 0x55(Executes instantaneous 2× center-crop pixel interpolation).
This physical separation of command logic (digital serial UART) and low-latency video streaming (CVBS) provides an ideal operational topology for embedded microcontrollers, drone flight controllers, and mechanical toggle switches.
الأسئلة الشائعة الهندسية المتعمقة
Can an analog thermal camera core connect directly to an analog FPV video transmitter (VTX) or composite screen?
Is there truly an 'all-analog' thermal sensor, or how does an analog thermal core work?
Can I use your 640x512 or 384x288 module to replace or upgrade an existing thermal scope or DIY monocular core?
Conclusion & Integration Support
The modern analog thermal camera core bridges high-resolution uncooled infrared sensor technology with ultra-low-latency video transmission. Whether you are integrating a sub-miniature ميني 640 core into a tactical search-and-rescue FPV drone frame, retrofitting an uncooled sensor into a stabilized marine gimbal, or manufacturing a custom handheld thermal monocular, native CVBS output provides immediate responsiveness, simplified wiring, and high SWaP-C performance.
For custom optical engineering support, specialized pinout variations, OEM/ODM production requirements, or lens customization, contact our hardware engineering division through our product portals:
- 👉 Explore the Mini 640 LWIR Thermal Core Module
- 👉 Evaluate the MD Series 384 Multimodal Thermal Engine
📚 المراجع والقراءات الإضافية
- المعيار الصناعي: Sourcing and optomechanical hardware integration via كويانغ
- Development Ecosystem: Prototyping carrier boards and modular hardware platforms at Waveshare
- دليل ذو صلة: In-depth automotive obstacle avoidance design in our guide to كاميرا تصوير حراري للسيارة ممتعة وعملية للغاية
- Technical Blueprint (Arabic): Embedded sensor integration manual at دليل وحدة الكاميرا الحرارية MIPI عالية الدقة
- Technical Blueprint (Russian): Miniature sensor design architecture in our руководстве по крошечным тепловизионным модулям