Руководство по аналоговому ядру тепловизионной камеры: низкозадержечные CVBS-модули для FPV, DIY-оптики и OEM
23 сентября 2026 г.
Радиометрический модуль тепловизионной камеры: руководство по OEM-интеграции и данным необработанной температуры
24 сентября 2026 г.
Тепловидение перешло от специализированных дорогостоящих военных оборонных систем к незаменимому компоненту современной встраиваемой инженерии, робототехники и промышленной автоматизации. В основе этого перехода лежит uart-модуль тепловизионной камеры— компактный электронно-оптический сенсорный модуль, объединяющий матрицу длинноволнового инфракрасного (LWIR) фокального массива, считывающую электронику, встроенную цифровую обработку сигналов и универсальный асинхронный приёмо-передающий (UART) физический интерфейс связи. В отличие от громоздких инфракрасных камер потребительского класса или высокоскоростных устройств USB/GigE-зрения, требующих энергоёмких хост-операционных систем, инфракрасный сенсорный модуль с управлением по UART устраняет разрыв между физикой неохлаждаемых микроболометров и лёгкими микроконтроллерными блоками (MCU) или периферийными ИИ-компьютерами.
Для системных инженеров, проектирующих автономные беспилотные летательные аппараты (БПЛА), удалённые узлы экологического мониторинга, портативные тактические разведывательные приборы или мониторы электрических распределительных устройств высокой плотности, коммуникационные накладные расходы и бюджеты энергопотребления являются критическими ограничениями. Высокоскоростные последовательные интерфейсы, такие как UART, позволяют разработчикам встраиваемых систем управлять параметрами калибровки камеры, запускать коррекцию неоднородности на основе затвора (NUC), запрашивать температуры в заданной области интереса (ROI) и передавать диагностическую телеметрию по простым двухпроводным или четырёхпроводным последовательным шинам. В сочетании с дополнительными аналоговыми видеопотоками (например, CVBS) или вторичными высокоскоростными цифровыми шинами (такими как SPI или MIPI) интерфейс UART выполняет функцию надёжной нервной системы тепловизионной подсистемы.
Содержание
- 👉 Архитектура и механика протокола тепловизионных модулей с интерфейсом UART
- 👉 Основные технологии тепловизионных сенсоров: LWIR, микроболометры и оптика
- 👉 Промышленные аппаратные решения: высокоточные модули с интерфейсом UART
- 👉 Сопряжение тепловизионных модулей UART со встраиваемыми системами и микроконтроллерами
- 👉 Сценарии применения в аэрокосмической, оборонной и промышленной сферах
- 👉 Калибровка, радиометрия и компенсация коэффициента излучения окружающей среды
- 👉 Поиск и устранение неисправностей, снижение шумов и передовые методы обеспечения целостности сигнала
- 👉 Часто задаваемые вопросы (FAQ)
Архитектура и механика протокола тепловизионных модулей с интерфейсом UART
Универсальный асинхронный приёмо-передающий интерфейс остаётся одним из самых долговечных, детерминированных и помехоустойчивых стандартов последовательной связи, применяемых в промышленном приборостроении. При интеграции в инфракрасное тепловизионное ядро UART работает в первую очередь как плоскость управления (а в конфигурациях с низкой пропускной способностью или пониженным разрешением — как плоскость данных). Понимание стека протоколов, аппаратных приёмопередатчиков и временных ограничений на уровне прошивки является основополагающим для построения надёжной встраиваемой архитектуры визуализации.
На физическом уровне (уровень 1 модели OSI) тепловизионный модуль с интерфейсом UART работает с использованием стандартного асинхронного кадрирования: стартовый бит, 8 бит данных, необязательный бит чётности (большинство промышленных модулей не используют чётность) и один или два стоповых бита (обычно обозначается как 8-N-1). Логические уровни напряжения, как правило, соответствуют стандартной низковольтной транзисторно-транзисторной логике 3,3 В (LVTTL), хотя некоторые усиленные аэрокосмические модули включают промышленные приёмопередатчики RS-232, RS-422 или дифференциальные RS-485 для поддержки многоточечных топологий или протяжённых линий связи, превышающих несколько десятков метров по планеру летательного аппарата или производственному цеху.
Скорости передачи принципиально сбалансированы между задержкой команд и помехоустойчивостью по электрическим помехам. Стандартные скорости по умолчанию обычно составляют 115 200 бит/с, что обеспечивает достаточную пропускную способность для отправки телеметрических запросов, считывания температуры окружающей среды кристалла, настройки цветовых палитр (таких как White Hot, Black Hot, Ironbow или Rainbow) и выполнения ручной коррекции неравномерности. Однако когда инженер настраивает модуль на вывод полных радиометрических матриц температур — где каждый пиксель представляет собой калиброванное 14-битное или 16-битное целочисленное значение температуры — скорость передачи должна быть повышена до высокоскоростных конфигураций UART, таких как 460 800 бит/с, 921 600 бит/с или даже многомегабитных скоростей (например, от 1,5 Мбит/с до 3,0 Мбит/с), поддерживаемых современными микропроцессорами ARM Cortex-M7 или периферийными Linux-микропроцессорами.
На канальном и транспортном уровнях UART-модули тепловизионных камер реализуют проприетарные или стандартизированные структуры пакетов. Типичный командный пакет следует строгой побайтовой последовательности, предназначенной для предотвращения искажения команд в электромагнитно зашумлённых средах:
- ⚙️ Преамбула / Заголовок кадра: Фиксированная двухбайтовая или трёхбайтовая последовательность синхронизации (например,
0xAA 0x55или0xEB 0x90), используемая конечным автоматом приёмника для идентификации поступления входящего пакета. - ⚙️ Идентификатор устройства / Адрес: Поддерживает конфигурации многоустройственной шины при работе по физической шине RS-485.
- ⚙️ Идентификатор команды / Код функции: Определяет операцию, такую как срабатывание внутреннего калибровочного затвора, выбор коэффициента цифрового увеличения (1x, 2x, 4x, 8x), настройка порогов тепловой сигнализации или запрос извлечения точечной температуры.
- ⚙️ Длина полезной нагрузки: Целое число, указывающее точное количество следующих далее байтов полезных данных, что предотвращает уязвимости переполнения буфера на встраиваемых хостах.
- ⚙️ Полезная нагрузка данных: Конфигурационные байты переменной длины, такие как входные координаты цели (X, Y) для запросов точечной температуры или массивы полиномиальных коэффициентов для пользовательской калибровки.
- ⚙️ Обнаружение ошибок / Контрольная сумма: 8-битная контрольная сумма, 16-битный CRC (циклический избыточный код) или значение CRC-CCITT, вычисленное по заголовку и полезной нагрузке для гарантии целостности пакета перед выполнением.
Поскольку UART по своей сути асинхронен, временной джиттер, дрейф тактовой частоты и переполнения буфера представляют серьёзные эксплуатационные проблемы, если встроенное программное обеспечение главного микроконтроллера полагается на простые блокирующие операции ввода-вывода. Высоконадёжные промышленные программные решения используют прямой доступ к памяти (DMA) в сочетании с кольцевыми буферами, привязанными к прерыванию обнаружения простоя линии UART микроконтроллера. Это обеспечивает приём пакетов без копирования, позволяя МК разбирать полные кадры тепловых команд без остановки критических контуров управления реального времени, драйверов двигателей или программного обеспечения стабилизации полёта.
Основные технологии тепловизионных сенсоров: LWIR, микроболометры и оптика
Чтобы полностью использовать возможности UART-модуля тепловизионной камеры, системные проектировщики должны понимать основные физические принципы, лежащие в основе инфракрасного детектирования. Все некриогенные (неохлаждаемые) коммерческие и промышленные ядра тепловизионных камер работают в длинноволновом инфракрасном (LWIR) окне атмосферного пропускания, охватывающем электромагнитный спектр от 8 мкм до 14 мкм. Этот оптический диапазон оптимален, поскольку наземные объекты, механизмы, человеческие тела и рельеф излучают чернотельное излучение, пик которого приходится именно на этот диапазон длин волн при стандартных температурах окружающей среды в соответствии с законом Планка и законом смещения Вина.
Основной преобразователь внутри неохлаждаемого модуля — это микроболометрическая матрица в фокальной плоскости (FPA). Микроболометрическая матрица состоит из тысяч микроскопических детекторных элементов, подвешенных над кремниевой подложкой на тонких, термически изолированных опорных ножках. Когда инфракрасное излучение попадает на активный поглощающий слой пикселя, материал поглощает фотоны, вызывая измеримое повышение его физической температуры. Это изменение температуры изменяет электрическое сопротивление материала. Интегральная схема считывания (ROIC), соединённая непосредственно под матрицей, подаёт точное напряжение или ток смещения, измеряя изменение сопротивления в каждом пикселе матрицы для построения сырого теплового кадра.
В современном производстве микроболометров доминируют два основных полупроводниковых материала:
- ✅ Оксид ванадия (VOx): Детекторы VOx обеспечивают исключительный температурный коэффициент сопротивления (TCR), высокую чувствительность и низкий фликкер-шум 1/f. Это приводит к превосходному тепловому разрешению, характеризуемому более низкой эквивалентной шуму разностью температур (NETD). Модули на детекторах VOx обычно достигают значений NETD ниже 40 мК или 50 мК, что означает способность различать мельчайшие изменения температуры менее 0,04 °C. Это делает VOx отраслевым стандартом для тактической разведки с БПЛА, промышленного предиктивного обслуживания и медицинского скрининга.
- ✅ Аморфный кремний (a-Si): Хотя детекторы a-Si демонстрируют несколько более низкую тепловую чувствительность и более высокий уровень шума по сравнению с VOx, их производственный процесс чисто интегрируется в стандартные линии КМОП-производства. Это обеспечивает более низкие производственные затраты и высокую структурную однородность, что делает их распространёнными в массовых коммерческих продуктах безопасности с ограниченной стоимостью.
Ещё одним фундаментальным показателем является шаг пикселя, определяемый как расстояние между центрами соседних детекторных пикселей на FPA. Устаревшие датчики использовали шаг пикселя 25 мкм или 17 мкм. Современные миниатюрные ядра передового уровня перешли на архитектуру с шагом пикселя 12 мкм. Уменьшение шага пикселя позволяет детектору с разрешением 384×288 или 640×512 разместиться на значительно меньшем физическом кристалле. Это уменьшение напрямую снижает требуемый диаметр и фокусное расстояние сопутствующих оптических линз, резко сокращая общую массу модуля, объём и стоимость по спецификации материалов.
Стандартное оптическое стекло (например, плавленый кварц или боросиликатное стекло) полностью непрозрачно для спектра LWIR. Поэтому неохлаждаемый модуль тепловизионной камеры с UART должен использовать специализированные инфракрасные оптические материалы, преимущественно монокристаллический германий оптического качества (Ge), халькогенидные стёкла или селенид цинка (ZnSe). Германий обладает чрезвычайно высоким показателем преломления (около 4,0), что позволяет оптическим инженерам проектировать тонкие, компактные линзовые элементы с короткими фокусными расстояниями и высокой оптической светосилой (апертуры f/1.0–f/1.2). Для работы в жёстких условиях эксплуатации — таких как песчаные бури, высокая влажность или кислотные химические атмосферы — эти линзы обрабатываются антибликовыми (AR) и алмазоподобными углеродными (DLC) защитными покрытиями.
Для специализированных аэрокосмических платформ оптические инженеры часто сотрудничают со специализированными поставщиками прецизионных компонентов, такими как Rising Optics для закупки изготовленных на заказ германиевых линзовых сборок и оптических покрытий, адаптированных для сред с высокой вибрацией и экстремальными тепловыми ударами.
Промышленные аппаратные решения: высокоточные модули с интерфейсом UART
Выбор оптимального UART-модуля тепловизионной камеры требует детальной оценки пространственного разрешения, точности радиометрических измерений, физических интерфейсов, энергопотребления и механических габаритов. Ниже представлены два отраслевых стандарта — неохлаждаемые микроболометрические ядра камер, разработанные специально для ответственных встраиваемых приложений, автономных дронов и полевой робототехники.
Неохлаждаемый мини-модуль тепловизионной камеры 384×288 для дронов
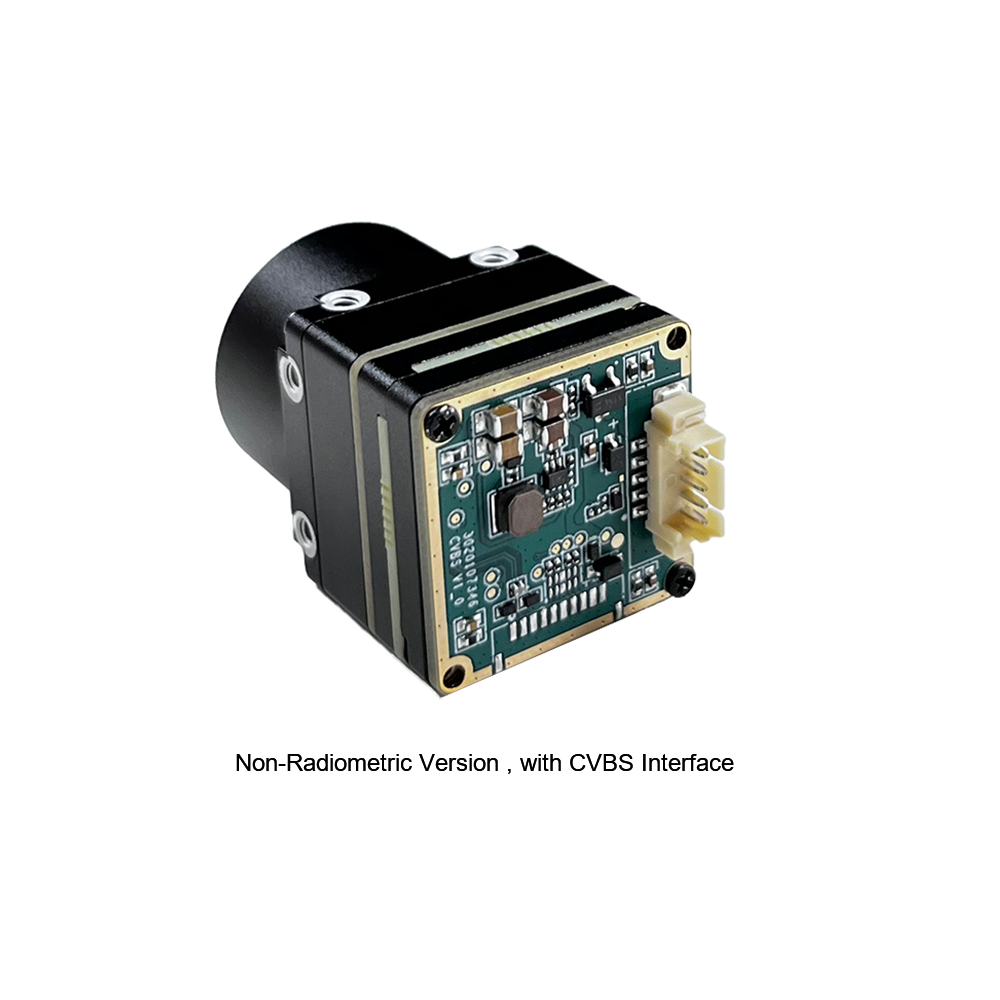
Инфракрасный модуль тепловизионного измерения температуры серии MINI — это ультракомпактный, высокоточный универсальный инфракрасный тепловизор для онлайн-измерения температуры, разработанный специально для платформ с ограничениями по SWaP (габариты, вес и энергопотребление). Он оснащён современным неохлаждаемым микроболометрическим детектором с пространственным разрешением 384×288, обеспечивающим более чем вдвое большую плотность пикселей по сравнению со стандартными датчиками начального уровня. Такое высокое разрешение позволяет увеличить дистанцию обнаружения, что делает модуль передовым решением для воздушного наблюдения с борта дронов, инспекции линий электропередач и автономных поисковых платформ.
Модуль разработан с универсальной мультиинтерфейсной связью и оснащён высокоскоростным интерфейсом UART наряду с аналоговым видеовыходом CVBS. Через последовательный интерфейс UART внешний микроконтроллер или полётный автопилот (например, ArduPilot или PX4, работающие на аппаратной платформе STM32) может динамически отправлять команды конфигурации, запускать циклы непрерывной коррекции неоднородности, задавать значения коэффициента излучения цели и извлекать целевые показания температуры в реальном времени. Одновременный видеовыход CVBS обеспечивает прямую передачу через стандартные аналоговые видеопередатчики 5,8 ГГц или цифровые видеокодеры, не нагружая главный процессор задачами декодирования видео.
| Спецификация | Параметр Значение |
|---|---|
| Разрешение детектора | 384 × 288 пикселей |
| Тип детектора | Неохлаждаемый LWIR микроболометр |
| Спектральный диапазон | от 8 мкм до 14 мкм |
| Интерфейс связи | UART (последовательные команды и телеметрия) |
| Форматы видеовыхода | Аналоговое видео CVBS (PAL / NTSC) |
| Основные применения | Машинное зрение, досмотровая инспекция, интеллектуальное производство, воздушные дроны |
Неохлаждаемый LWIR мини-модуль тепловизионной камеры 256×192, аналогичный DJI, для обнаружения мин
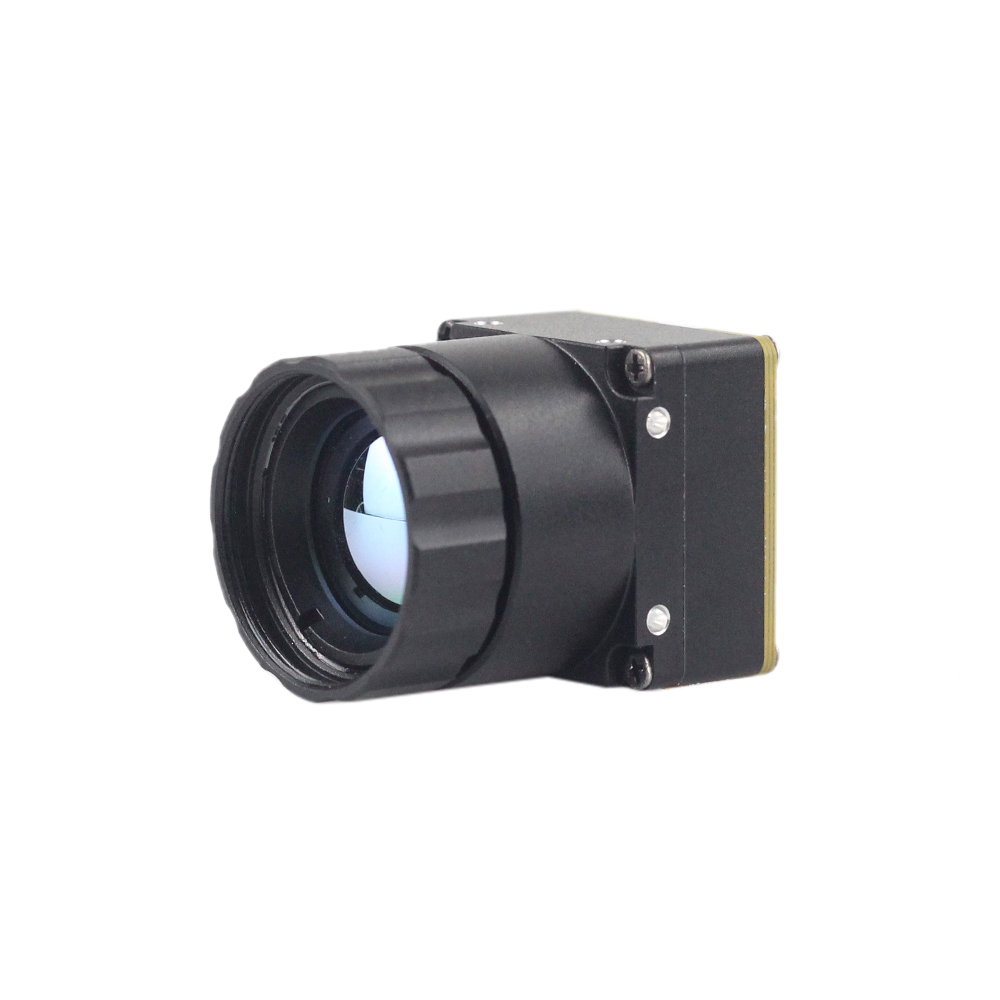
Мини-модуль неохлаждаемой LWIR тепловизионной камеры 256 обеспечивает высокопроизводительное радиометрическое инфракрасное зондирование в сверхлёгком форм-факторе, аналогичном современным полезным нагрузкам корпоративных дронов. Используя неохлаждаемую матрицу в фокальной плоскости с нативным разрешением 256×192, этот модуль создан для захвата тонких дифференциальных излучений на естественных грунтовых поверхностях. Он специально разработан для задач обнаружения с высокой ответственностью, таких как выявление заглублённых наземных мин, самодельных взрывных устройств (СВУ) и подповерхностных структурных аномалий на основе различий тепловой инерции между нарушенным и ненарушенным грунтом.
Модуль захватывает инфракрасное излучение и выдаёт однородный, полностью радиометрически откалиброванный тепловой кадр. Через выделенную последовательную шину UART системные интеграторы могут настраивать глубокие радиометрические таблицы преобразования (LUT), регулировать параметры фильтрации цифрового улучшения деталей (DDE), опрашивать маркеры минимальной/максимальной/средней температуры и получать последовательные пакеты состояния. Его компактные размеры и микроскопическое энергопотребление делают его исключительно простым для интеграции в микроподвесы, носимые роботизированные роверы и малые квадрокоптеры, где грузоподъёмность ограничена несколькими десятками граммов.
| Спецификация | Параметр Значение |
|---|---|
| Разрешение детектора | 256 × 192 пикселей |
| Физика сенсора | Неохлаждаемый высокопроизводительный LWIR-детектор |
| Радиометрические возможности | Полноматричный радиометрический вывод с калибровочными метаданными |
| Интерфейс управления хостом | Последовательная шина UART TTL (команда / ответ / телеметрия) |
| Форм-фактор | Миниатюризированное ядро подвеса дрона с оптимизацией по SWaP |
| Специализированное полевое применение | Обнаружение подповерхностных мин, точная разведка, роботизированное патрулирование |
Сопряжение тепловизионных модулей UART со встраиваемыми системами и микроконтроллерами
Реализация успешной интеграции между встраиваемым процессором и тепловизионным модулем с интерфейсом UART требует продуманной программной и аппаратной архитектуры. В сложных системах проектировщики обычно применяют гибридную топологию: UART назначается шиной управления, конфигурирования и телеметрии, а высокоскоростные параллельные (DVP), SPI или аналоговые (CVBS) соединения обрабатывают полнокадровое визуальное отображение.
Для недорогих узлов дистанционного зондирования разработчики часто сопрягают тепловизионные ядра с интерфейсом UART с микроконтроллерами, такими как STMicroelectronics STM32 (архитектура Cortex-M4/M7), Espressif ESP32 или кроссоверными MCU NXP i.MX RT. В этих маломощных сценариях хост-MCU не обрабатывает высокочастотный визуальный поток. Вместо этого MCU передаёт периодические команды запроса по UART, запрашивая максимальную температуру сцены, минимальную температуру сцены и координаты тепловых аномалий. Тепловизионный модуль вычисляет эти значения с помощью своего внутреннего цифрового сигнального процессора и возвращает агрегированный телеметрический пакет по последовательной шине. Такая конструкция позволяет маломощным IoT-устройствам, работающим от литий-ионных аккумуляторов или солнечных панелей, выполнять непрерывные тепловые проверки состояния без затрат энергии, необходимых для обработки цифрового видео.
Когда требуются высокоуровневое компьютерное зрение, автоматическое распознавание целей (ATR) или пользовательские графические интерфейсы, в качестве обрабатывающего хоста выступают одноплатные компьютеры (SBC), такие как Raspberry Pi, NVIDIA Jetson Orin Nano или BeagleBone Black. На SBC под управлением Linux последовательные линии UART модуля (TX и RX) подключаются непосредственно к аппаратному периферийному устройству UART, выведенному на расширительный разъём хоста (например, /dev/ttyAMA0 или /dev/ttyS0). Разработчики программного обеспечения используют POSIX-совместимые последовательные интерфейсы на C/C++ или асинхронные фреймворки на Python (с использованием библиотек, таких как pyserial и asyncio) для управления жизненным циклом двусторонней связи.
Рассмотрим конечный автомат прошивки, необходимый для поддержания непрерывной синхронизации с тепловизионным ядром. Следующая последовательность должна выполняться в драйвере хоста:
- ⚙️ Инициализация: Настройте периферийное устройство UART хоста на связь 8-N-1 со скоростью по умолчанию камеры (например, 115 200 бит/с). Включите аппаратные буферы FIFO и настройте пороги прерывания RX.
- ⚙️ Рукопожатие и пинг: Передайте кадр запроса, запрашивающий версию прошивки модуля и аппаратный серийный идентификатор. Убедитесь, что контрольная сумма кадра ответа проверяется корректно.
- ⚙️ Конфигурация: Выдайте кадры конфигурации для установления радиометрических параметров: задайте параметр излучательной способности (ε) на основе целевой поверхности, задайте отражённую температуру окружающей среды и настройте внутренний режим коррекции неоднородности (автоматическая калибровка затвора против калибровки затвора по команде хоста).
- ⚙️ Цикл непрерывного опроса: При работе в режиме телеметрии отправляйте команду сбора данных (например,
GET_SPOT_TEMP) с постоянной частотой (например, от 10 Гц до 30 Гц). Используйте DMA или неблокирующие кольцевые буферы для разбора возвращённого пакета. При возникновении ошибки контрольной суммы отбросьте кадр и увеличьте счётчик неисправностей. - ⚙️ Триггер калибровки неоднородности: Отслеживайте внутреннюю температуру фокальной плоскости ядра камеры через его периодические пакеты телеметрии. Когда внутренняя температура отклоняется более чем на заданный порог (например, ±1,5 °C), отправьте команду калибровки для срабатывания механического затвора, позволяя ROIC сбросить дрейф детектора.
Системные проектировщики, разрабатывающие компактные мобильные приборы, также могут оценить подключаемые по принципу plug-and-play интерфейсы USB, такие как используемые в современных портативных мобильных тепловизионных модулях, чтобы сопоставить профиль SWaP-C встраиваемых подсистем на базе UART с потребительскими мобильными периферийными устройствами.
Сценарии применения в аэрокосмической, оборонной и промышленной сферах
Сочетание микроболометрической технологии и низконакладного последовательного управления UART открыло важные операционные применения в аэрокосмической, оборонной и тяжёлой промышленности.
Обнаружение подповерхностных мин и угроз: В постконфликтных зонах и при боевых инженерных операциях обнаружение заглублённых противопехотных мин, неразорвавшихся боеприпасов (НРБ) и самодельных взрывных устройств является опасной и срочной задачей. Неохлаждаемые LWIR-модули, такие как мини-ядро 256×192, устанавливаются на автономных наземных роботах и низковысотных разведывательных дронах. Физика этого метода обнаружения основана на дифференциальной тепловой инерции. Заглублённые инородные объекты изменяют характеристики теплопроводности грунта непосредственно над ними. Во время суточных переходов — особенно на рассвете и закате — поверхностный слой грунта непосредственно над заглублённой миной нагревается или остывает с измеримо иной скоростью, чем окружающая ненарушенная местность. Тепловизионный модуль UART передаёт точные радиометрические перепады температуры на бортовой компьютер, выделяя едва заметные подповерхностные тепловые сигнатуры, не подвергая персонал опасности минных полей.
Воздушный поиск и спасение (SAR): Поисково-спасательные группы, работающие в густых лесах, горной местности или в зонах морских катастроф, полагаются на устанавливаемые на дроны модули тепловизионных камер. В то время как камеры видимого спектра не работают в темноте, дыму или под плотным пологом леса, высокочувствительное (NETD < 40 мК) тепловизионное ядро 384×288 обнаруживает тепло человеческого тела с исключительной чёткостью. Полётный контроллер дрона использует интерфейс UART для автоматизации теплового сопровождения, динамически центрируя подвес на самой горячей цели в кадре. Для более глубокого изучения операционных методик в гуманитарных операциях ознакомьтесь с полевыми исследованиями по методам тепловизионного поиска и спасения.
Сдерживание лесных пожаров и картирование теплового периметра: Воздушные платформы, оснащённые компактными тепловизионными ядрами, играют решающую роль в борьбе с природными пожарами. Обычные камеры ослепляются густыми шлейфами дыма, из-за чего руководители тушения не могут определить активные фронты огня или отслеживать тлеющие горячие точки после локализации. Длинноволновые инфракрасные датчики беспрепятственно проходят сквозь дымовые частицы, делая периметр пожара видимым. Уроки, извлечённые из крупных исторических развёртываний при чрезвычайных ситуациях, таких как ранние воздушные меры, задокументированные во время операций мониторинга пожаров в Санта-Кларе, показывают, что непрерывное радиометрическое воздушное наблюдение жизненно важно для защиты как гражданской инфраструктуры, так и персонала, борющегося с природными пожарами.
Прогностическое обслуживание высоковольтной электрической инфраструктуры: Высоковольтные подстанции, распределительные трансформаторы и промышленно-коммерческие распределительные устройства уязвимы к катастрофическим отказам, вызванным ослабленными контактами, перекосом фаз и пробоем диэлектрика. Без устранения эти неисправности вызывают локальный резистивный нагрев (джоулев нагрев, $P = I^2R$), что приводит к дуговым вспышкам или многомиллионным простоям. Промышленные корпуса мониторинга включают стационарно закрепленные модули тепловизионных камер UART, направленные на шины и соединения выключателей. Модуль передает телеметрию температуры по RS-485/UART на программируемый логический контроллер (ПЛК). Если какая-либо контактная точка превышает заранее заданный порог (например, 75 °C), ПЛК выполняет автоматическое снятие нагрузки или оповещает инженеров объекта до фактического отказа оборудования.
Калибровка, радиометрия и компенсация коэффициента излучения окружающей среды
Стандартная тепловизионная камера создает качественные визуализации, где яркость пикселей или цветовые палитры отражают относительные разницы температур в сцене. Напротив, Модули только для визуализации: модуль тепловизионной камеры измеряет фактическую количественную температуру каждой точки в пределах своего поля зрения. Преобразование необработанных отсчетов фотонов в калиброванные значения температуры требует понимания радиометрии и математики калибровки.
Полное излучение, получаемое микроболометрическим датчиком ($W_{total}$), представляет собой совокупность трех отдельных радиационных составляющих:
$$W_{total} = \varepsilon \cdot \tau \cdot W_{obj}(T_{obj}) + (1 - \varepsilon) \cdot \tau \cdot W_{refl}(T_{refl}) + (1 - \tau) \cdot W_{atm}(T_{atm})$$
Где:
- ⚙️ $\varepsilon$ (Излучательная способность): Относительная способность поверхности материала цели излучать тепловое излучение по сравнению с идеальным абсолютно черным телом (в диапазоне от 0,0 до 1,0). Сильно полированные металлы (такие как медь или алюминий) обладают очень низкой излучательной способностью (≈0,05–0,15) и высокой отражательной способностью, тогда как органические материалы, окрашенные поверхности и электрическая изоляция имеют высокую излучательную способность (≈0,90–0,98).
- ⚙️ $\tau$ (Коэффициент пропускания атмосферы): Доля излучения, которая успешно проходит через атмосферу между целью и объективом камеры; на нее влияют длина атмосферного пути, влажность и взвешенная в воздухе пыль.
- ⚙️ $T_{obj}$ (Температура объекта): Фактическая кинетическая температура поверхности проверяемой цели.
- ⚙️ $T_{refl}$ (Отраженная температура окружающей среды): Тепловое излучение, исходящее от окружающих горячих источников (таких как двигатели, стены печей или солнце), которое отражается от поверхности цели в оптику камеры.
- ⚙️ $T_{atm}$ (Температура атмосферы): Тепловая энергия, излучаемая слоем атмосферного газа непосредственно в оптический путь.
Когда инженер взаимодействует с неохлаждаемым радиометрическим модулем тепловизионной камеры UART, встроенный DSP модуля поддерживает внутренние полиномиальные калибровочные кривые (полученные при заводской калибровке по эталонам полости абсолютно черного тела при различных температурах окружающей среды). Ведущая система может передавать команды калибровочной компенсации по линии UART:
- ⚙️
SET_EMISSIVITY: Перезаписывает внутренний коэффициент $\varepsilon$ (обычно представляется как целочисленный процент, например, 95 для 0,95). - ⚙️
SET_REFLECTED_TEMP: Вводит фоновую температуру окружающей среды, чтобы внутренний решатель мог математически вычесть отраженное окружающее излучение. - ⚙️
SET_DISTANCE_COMP: Предоставляет расстояние от объекта до камеры (в метрах) вместе с относительной влажностью, позволяя DSP скорректировать коэффициент пропускания атмосферы $\tau$.
Еще одним фундаментальным аспектом микроболометрической радиометрии является коррекция неоднородности (NUC). Из-за незначительных допусков при производстве полупроводников отдельные пиксели неохлаждаемой микроболометрической матрицы демонстрируют различные смещения напряжения и коэффициенты усиления. Со временем, по мере нагрева внутреннего шасси камеры и матрицы в фокальной плоскости во время работы, датчик накапливает шум фиксированной структуры (FPN), создавая видимую "зернистость" или пространственный дрейф по изображению. Для решения этой проблемы модуль содержит миниатюрный механический соленоид, который периодически устанавливает однородную, термически стабильную черную шторку-флаг перед детектором примерно на 250 миллисекунд. Модуль измеряет эту однородную опорную плоскость, вычисляет новую матрицу базового смещения и вычитает ее из последующих поступающих кадров. Через протокол UART хост-системы могут либо динамически запускать эту калибровку шторкой (например, предотвращая замирание калибровки во время критического подлета БПЛА), либо запрашивать состояние флага, чтобы автоматические калибровки срабатывали только в безопасные окна миссии.
Поиск и устранение неисправностей, снижение шумов и передовые методы обеспечения целостности сигнала
Интеграция чувствительных аналого-цифровых электрооптических датчиков в шумные промышленные или робототехнические среды создает серьезные проблемы с целостностью сигнала. UART — это нетактируемый, однотактный стандарт передачи, который по своей природе восприимчив к внешним электромагнитным помехам (EMI), синфазному шуму заземления и емкостной нагрузке линии при неправильном проектировании.
Ниже приведены важнейшие практики электротехнического проектирования, которые следует применять при разработке систем на основе тепловизионного модуля с интерфейсом UART:
- ✅ Правильное преобразование логических уровней: Ядра тепловизионных камер обычно работают с цифровыми линиями ввода-вывода на логических уровнях LVCMOS 3,3 В или 1,8 В. Если хост-архитектура (например, промышленный ПЛК или устаревший 5-вольтовый микроконтроллер) работает при 5 В, никогда не полагайтесь на пассивные резистивные делители для двунаправленной последовательной связи. Резистивные делители создают паразитные RC-фильтры нижних частот, которые скругляют фронты прямоугольных импульсов UART, вызывая ошибки синхронизации битов и потерю кадров на высоких скоростях передачи. Всегда используйте активные высокоскоростные двунаправленные преобразователи уровней (например, серии Texas Instruments TXB0102 или TXS0108).
- ✅ Подавление электромагнитных помех от бесколлекторных двигателей БПЛА: Квадрокоптеры и мультироторные дроны генерируют экстремальный высокочастотный электромагнитный шум, вызванный частотами переключения широтно-импульсной модуляции (ШИМ) (от 20 кГц до 48 кГц) их электронных регуляторов скорости (ESC) и бесколлекторных двигателей. Если жгут UART проходит в непосредственной параллельной близости к силовым линиям двигателей, коммутационные переходные процессы будут наводить скачки напряжения на линиях TX/RX, повреждая пакеты команд. Для устранения этого скручивайте сигнальные линии UART плотно с выделенным обратным проводом заземления, оборачивайте коммуникационный пучок в экранирующую оплетку из медной фольги, заземленную на шасси, или прокладывайте дорожки по внутренним полосковым слоям многослойных печатных плат.
- ✅ Развязка и фильтрация источника питания: Неохлаждаемый микроболометрический ROIC требует чрезвычайно малошумящих шин питания. Пульсации на первичной шине питания постоянного тока (часто вызванные динамическими скачками нагрузки от сервоприводов дрона или радиопередатчиков) напрямую модулируют напряжения смещения микроболометра, что приводит к появлению горизонтальных бегущих полос или шумовых артефактов на тепловизионном видео. Обеспечьте фильтрацию входной шины питания постоянного тока камеры с помощью специализированного линейного стабилизатора с низким падением напряжения (LDO) и высоким коэффициентом подавления пульсаций питания (PSRR > 65 дБ на 10 кГц) в паре с низко-ESR керамическими развязывающими конденсаторами (100 нФ параллельно с 10 мкФ), расположенными непосредственно у контакта разъёма питания модуля.
- ✅ Контуры заземления и общие опорные точки: Когда модуль тепловизионной камеры одновременно подключён к аналоговому монитору (через CVBS) и к ведущему контроллеру (через UART), токи контуров заземления могут циркулировать между последовательной землёй и землёй экрана видеосигнала. Это вызывает визуальные гул-полосы 50/60 Гц и повреждение последовательных кадров. Предотвратите это, реализовав единое одноточечное "звездообразное заземление" на плате распределения питания или используя цифровые изоляторы (такие как оптопары или ёмкостные цифровые изоляторы, например Silicon Labs Si8621) на линиях UART для электрической развязки цифрового домена датчика от ведущего контроллера.
Часто задаваемые вопросы (FAQ)
В чём основное различие между модулем тепловизионной камеры с UART и модулем тепловизионной камеры с USB/MIPI?
Может ли интерфейс UART передавать видеокадры тепловизионной камеры в реальном времени с частотой 30 кадров в секунду?
Почему модуль тепловизионной камеры периодически щёлкает во время работы и можно ли это отключить через UART?
Как коэффициент излучения поверхности цели влияет на радиометрические показания температуры по UART?
Что такое шумовая эквивалентная разность температур (NETD) и почему она критична для применения на дронах?
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Прецизионная инфракрасная оптика и германиевые сборки: Rising Optics
- Отраслевой стандарт: Высокопроизводительные встраиваемые одноплатные компьютеры: Raspberry Pi
- Связанное руководство: Тактические полевые развертывания: Тепловидение в поисково-спасательных операциях
- Связанное руководство: Авиационный анализ экологических катастроф: Пример мониторинга лесного пожара в Санта-Кларе с помощью инфракрасной съемки
- Связанное руководство: Lightweight Thermal Sensing Architecture: Portable USB Mobile Thermal Imaging Module Overview