Przewodnik po analogowym rdzeniu kamery termowizyjnej: moduły CVBS o niskim opóźnieniu do FPV, optyki DIY i OEM
23 września 2026
Radiometryczny moduł kamery termowizyjnej: integracja OEM i przewodnik po surowych danych temperaturowych
24 września 2026
Obrazowanie termowizyjne przeszło drogę od specjalistycznych, kosztownych wojskowych systemów obronnych do nieodzownego elementu nowoczesnej inżynierii wbudowanej, robotyki i automatyki przemysłowej. Sednem tej transformacji jest moduł kamery termowizyjnej UART—kompaktowy, elektrooptyczny pakiet czujników, który integruje matrycę ogniskową długofalowej podczerwieni (LWIR), elektronikę odczytu, wbudowane cyfrowe przetwarzanie sygnału oraz uniwersalny asynchroniczny interfejs komunikacyjny nadajnik-odbiornik (UART). W przeciwieństwie do nieporęcznych konsumenckich kamer termowizyjnych lub szybkich urządzeń wizyjnych USB/GigE, które wymagają energochłonnych systemów operacyjnych hosta, moduł czujnika podczerwieni sterowany przez UART wypełnia lukę między surową fizyką mikrobolometru a lekkimi jednostkami mikrokontrolerów (MCU) lub komputerami towarzyszącymi edge-AI.
Dla inżynierów systemów projektujących autonomiczne bezzałogowe statki powietrzne (UAV), zdalne węzły monitorowania środowiska, ręczne taktyczne przyrządy rozpoznawcze lub monitory gęsto upakowanych rozdzielnic elektrycznych, narzut komunikacyjny i budżety mocy są krytycznymi ograniczeniami. Szybkie interfejsy szeregowe, takie jak UART, pozwalają projektantom systemów wbudowanych sterować parametrami kalibracji kamery, wyzwalać migawkowe korekcje niejednorodności (NUC), odpytywać temperatury obszaru zainteresowania (ROI) i przesyłać telemetrię diagnostyczną po prostych dwuprzewodowych lub czteroprzewodowych magistralach szeregowych. W połączeniu z komplementarnymi analogowymi strumieniami wideo (takimi jak CVBS) lub wtórnymi szybkimi magistralami cyfrowymi (takimi jak SPI lub MIPI), interfejs UART pełni funkcję niezawodnego układu nerwowego podsystemu wizji termicznej.
Spis treści
- 👉 Architektura i mechanika protokołu modułów kamer termowizyjnych UART
- 👉 Podstawowe technologie czujników obrazowania termicznego: LWIR, mikrobolometry i optyka
- 👉 Prezentacja sprzętu przemysłowego: precyzyjne moduły UART
- 👉 Łączenie modułów termicznych UART z systemami wbudowanymi i mikrokontrolerami
- 👉 Scenariusze wdrożeń lotniczych, obronnych i przemysłowych
- 👉 Kalibracja, radiometria i kompensacja emisyjności środowiskowej
- 👉 Rozwiązywanie problemów, łagodzenie szumów i najlepsze praktyki integralności sygnału
- 👉 Często zadawane pytania (FAQ)
Architektura i mechanika protokołu modułów kamer termowizyjnych UART
Uniwersalny asynchroniczny interfejs nadajnik-odbiornik pozostaje jednym z najtrwalszych, deterministycznych i odpornych na szumy standardów komunikacji szeregowej stosowanych w oprzyrządowaniu przemysłowym. Po zintegrowaniu z rdzeniem obrazowania termowizyjnego w podczerwieni, UART działa przede wszystkim jako płaszczyzna sterowania (a w konfiguracjach o niskiej przepustowości lub zmniejszonej skali — jako płaszczyzna danych). Zrozumienie stosu protokołów, transceiverów sprzętowych i ograniczeń czasowych na poziomie oprogramowania układowego ma fundamentalne znaczenie dla budowy solidnej architektury obrazowania wbudowanego.
W warstwie fizycznej (warstwa 1 modelu OSI) moduł kamery termowizyjnej UART działa przy użyciu standardowego ramkowania asynchronicznego: bit startu, 8 bitów danych, opcjonalny bit parzystości (większość modułów przemysłowych nie używa parzystości) oraz jeden lub dwa bity stopu (powszechnie określane jako 8-N-1). Poziomy napięć logicznych zazwyczaj są zgodne ze standardową logiką tranzystorowo-tranzystorową niskonapięciową 3,3 V (LVTTL), chociaż niektóre wzmocnione moduły lotnicze zawierają przemysłowe transceivery RS-232, RS-422 lub różnicowe RS-485, aby obsługiwać topologie wielopunktowe lub długie przebiegi przewodów przekraczające kilkadziesiąt metrów w płatowcach lub zakładach produkcyjnych.
Prędkości transmisji są zasadniczo równoważone między opóźnieniem poleceń a odpornością na szum elektryczny. Standardowe domyślne prędkości transmisji wynoszą zazwyczaj 115 200 bps, co zapewnia odpowiednią przepustowość do wysyłania żądań telemetrycznych, odczytywania temperatury otoczenia matrycy, dostosowywania palet kolorów (takich jak White Hot, Black Hot, Ironbow lub Rainbow) oraz wykonywania ręcznych korekcji niejednorodności. Jednak gdy inżynier konfiguruje moduł do wyprowadzania pełnych radiometrycznych macierzy temperatury — gdzie każdy piksel reprezentuje skalibrowaną 14-bitową lub 16-bitową liczbę całkowitą temperatury — prędkość transmisji musi zostać podniesiona do szybkich konfiguracji UART, takich jak 460 800 bps, 921 600 bps, a nawet prędkości wielomegabaudowe (np. od 1,5 Mb/s do 3,0 Mb/s) obsługiwane przez współczesne mikroprocesory ARM Cortex-M7 lub brzegowe mikroprocesory Linux.
W warstwie łącza danych i warstwie transportowej moduły kamer termowizyjnych UART implementują zastrzeżone lub standardowe struktury pakietów. Typowy pakiet poleceń ma ścisłą sekwencję na poziomie bajtów zaprojektowaną w celu zapobiegania uszkodzeniu poleceń w środowiskach o silnych zakłóceniach elektromagnetycznych:
- ⚙️ Preambuła / Nagłówek ramki: Stała dwubajtowa lub trzy bajtowa sekwencja synchronizacyjna (np.,
0xAA 0x55lub0xEB 0x90) używana przez automat stanów odbiornika do identyfikacji nadejścia pakietu przychodzącego. - ⚙️ Identyfikator urządzenia / Adres: Obsługuje konfiguracje magistrali wielourządzeniowej podczas pracy na fizycznej magistrali RS-485.
- ⚙️ Identyfikator polecenia / Kod funkcji: Określa operację, taką jak wyzwolenie wewnętrznej migawki kalibracyjnej, wybór cyfrowego współczynnika powiększenia (1x, 2x, 4x, 8x), konfiguracja progów alarmu termicznego lub żądanie ekstrakcji temperatury punktowej.
- ⚙️ Długość ładunku: Liczba całkowita określająca dokładną liczbę bajtów ładunku danych, które następują po niej, zapobiegając podatnościom na przepełnienie bufora w hostach wbudowanych.
- ⚙️ Ładunek danych: Bajty konfiguracyjne o zmiennej długości, takie jak docelowe współrzędne wejściowe (X, Y) dla zapytań o temperaturę punktową lub tablice współczynników wielomianowych do kalibracji użytkownika.
- ⚙️ Wykrywanie błędów / Suma kontrolna: 8-bitowa suma kontrolna, 16-bitowy CRC (cykliczny kod nadmiarowy) lub wartość CRC-CCITT obliczana na podstawie nagłówka i ładunku w celu zagwarantowania integralności pakietu przed wykonaniem.
Ponieważ UART jest z natury asynchroniczny, jitter czasowy, dryf częstotliwości zegara i przepełnienia bufora stanowią poważne wyzwania operacyjne, jeśli oprogramowanie układowe mikrokontrolera hosta opiera się na naiwnych blokujących operacjach wejścia/wyjścia. Wysoce niezawodne projekty oprogramowania przemysłowego wykorzystują bezpośredni dostęp do pamięci (DMA) w połączeniu z cyklicznymi buforami pierścieniowymi powiązanymi z przerwaniem wykrywania linii bezczynności UART mikrokontrolera. Umożliwia to odbiór pakietów bez kopiowania, pozwalając MCU na analizowanie kompletnych ramek poleceń termicznych bez wstrzymywania krytycznych pętli sterowania w czasie rzeczywistym, sterowników silników ani oprogramowania stabilizacji lotu.
Podstawowe technologie czujników obrazowania termicznego: LWIR, mikrobolometry i optyka
Aby w pełni wykorzystać moduł kamery termowizyjnej UART, projektanci systemów muszą zrozumieć podstawowe zasady fizyczne rządzące detekcją podczerwieni. Wszystkie niekriogeniczne (niechłodzone) komercyjne i przemysłowe rdzenie kamer termowizyjnych działają w atmosferycznym oknie transmisji długofalowej podczerwieni (LWIR), obejmującym widmo elektromagnetyczne od 8 μm do 14 μm. To pasmo optyczne jest optymalne, ponieważ obiekty naziemne, maszyny, ciała ludzkie i teren emitują promieniowanie ciała doskonale czarnego, które osiąga szczyt dokładnie w tym zakresie długości fal przy standardowych temperaturach otoczenia zgodnie z prawem Plancka i prawem przesunięć Wiena.
Głównym przetwornikiem wewnątrz modułu niechłodzonego jest matryca mikrobolometryczna w płaszczyźnie ogniskowej (FPA). Matryca mikrobolometryczna składa się z tysięcy mikroskopijnych elementów detekcyjnych zawieszonych nad podłożem krzemowym na cienkich, izolowanych termicznie nóżkach nośnych. Gdy promieniowanie podczerwone pada na aktywną warstwę absorpcyjną piksela, materiał pochłania fotony, wywołując mierzalny wzrost jego temperatury fizycznej. Ta zmiana temperatury zmienia opór elektryczny materiału. Układ odczytowy (ROIC) połączony bezpośrednio pod matrycą przykłada precyzyjne napięcie polaryzacji lub prąd, mierząc zmianę oporu w każdym pikselu macierzy w celu skonstruowania surowej klatki termicznej.
Dwa główne materiały półprzewodnikowe dominują we współczesnej produkcji mikrobolometrów:
- ✅ Tlenek wanadu (VOx): Detektory VOx zapewniają wyjątkowy temperaturowy współczynnik rezystancji (TCR), wysoką czułość i niski szum migotania 1/f. Skutkuje to doskonałą rozdzielczością termiczną, charakteryzującą się niższą równoważną różnicą temperatur szumu (NETD). Moduły wykorzystujące detektory VOx rutynowo osiągają wartości NETD poniżej 40 mK lub 50 mK, co oznacza, że potrafią rozróżnić minimalne różnice temperatur mniejsze niż 0,04°C. Czyni to VOx standardem branżowym w taktycznym rozpoznaniu UAV, przemysłowym utrzymaniu predykcyjnym i badaniach przesiewowych w medycynie.
- ✅ Krzem amorficzny (a-Si): Detektory a-Si wykazują nieco niższą czułość termiczną i wyższe poziomy szumu w porównaniu z VOx, jednak ich proces produkcji integruje się czysto ze standardowymi liniami produkcyjnymi CMOS. Skutkuje to niższymi kosztami produkcji i wysoką jednorodnością strukturalną, co czyni je powszechnymi w wysokonakładowych, ograniczonych kosztowo komercyjnych produktach zabezpieczeń.
Kolejną podstawową metryką jest rozstaw pikseli, definiowana jako odległość od środka do środka między sąsiednimi pikselami detektora na matrycy FPA. Starsze czujniki wykorzystywały rozstaw pikseli 25 μm lub 17 μm. Nowoczesne, najnowocześniejsze miniaturowe rdzenie przeszły na architektury o rozstawie pikseli 12 μm. Zmniejszenie rozstawu pikseli pozwala detektorowi o rozdzielczości 384×288 lub 640×512 zmieścić się na drastycznie mniejszej fizycznej kostce. Ta redukcja bezpośrednio zmniejsza wymaganą średnicę i ogniskową towarzyszących soczewek optycznych, drastycznie redukując całkowitą masę modułu, objętość i koszt listy materiałowej.
Standardowe szkło optyczne (takie jak krzemionka topiona lub borokrzemian) jest całkowicie nieprzezroczyste dla widma LWIR. Dlatego niechłodzony moduł kamery termicznej UART musi wykorzystywać specjalistyczne materiały optyczne dla podczerwieni, głównie monokrystaliczny german klasy optycznej (Ge), szkła chalkogenkowe lub selenek cynku (ZnSe). German charakteryzuje się wyjątkowo wysokim współczynnikiem załamania światła (około 4,0), co umożliwia inżynierom optycznym projektowanie cienkich, kompaktowych elementów soczewek o krótkich ogniskowych i wysokiej przepustowości optycznej (przysłony f/1.0 do f/1.2). Aby wytrzymać trudne warunki eksploatacyjne — takie jak burze piaskowe, wysoka wilgotność lub kwaśne atmosfery chemiczne — soczewki te są pokrywane powłokami antyrefleksyjnymi (AR) i ochronnymi powłokami z węgla diamentopodobnego (DLC).
W przypadku specjalistycznych platform lotniczych inżynierowie optyczni często współpracują z wyspecjalizowanymi dostawcami komponentów precyzyjnych, takimi jak Optyka wznosząca , aby pozyskać niestandardowo zaprojektowane zespoły soczewek germanowych i powłoki optyczne dostosowane do środowisk o wysokich wibracjach i ekstremalnych szokach termicznych.
Prezentacja sprzętu przemysłowego: precyzyjne moduły UART
Wybór optymalnego modułu kamery termowizyjnej UART wymaga szczegółowej oceny rozdzielczości przestrzennej, dokładności pomiaru radiometrycznego, interfejsów fizycznych, poboru mocy oraz obudów mechanicznych. Poniżej przedstawiono dwa standardowe w branży, niechłodzone rdzenie kamer mikrobolometrycznych zaprojektowane specjalnie do wymagających zastosowań wbudowanych, autonomicznych dronów i robotyki terenowej.
Niechłodzony mini moduł kamery termowizyjnej 384×288 do dronów
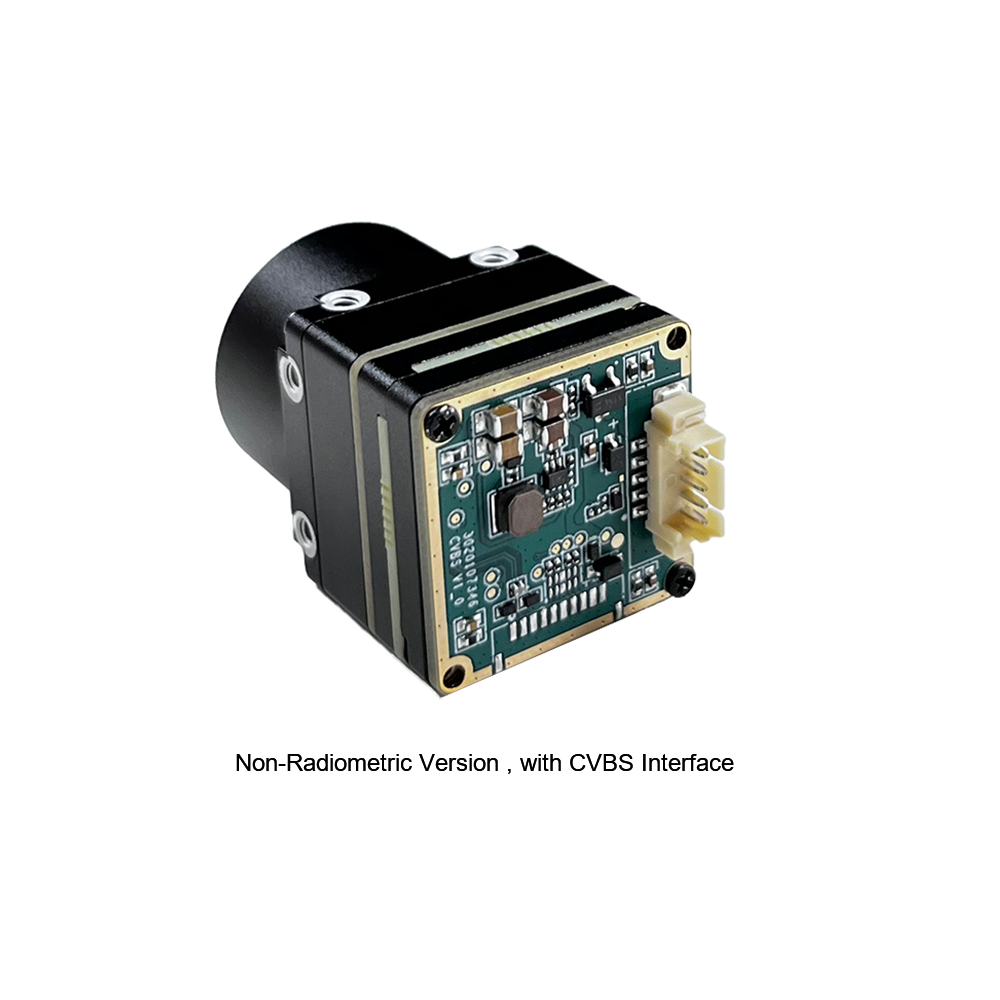
Moduł pomiaru temperatury termowizyjnej serii MINI to ultrakompaktowa, wysokoprecyzyjna, uniwersalna kamera termowizyjna do pomiaru temperatury online, zaprojektowana specjalnie dla platform o ograniczonych parametrach SWaP (rozmiar, masa i moc). Integruje zaawansowany niechłodzony detektor mikrobolometryczny zapewniający rozdzielczość przestrzenną 384×288, oferując ponad dwukrotnie większą gęstość pikseli niż standardowe czujniki klasy podstawowej. Ta wysoka rozdzielczość umożliwia dłuższe odległości wykrywania, co czyni go najlepszym rozwiązaniem do obserwacji lotniczych montowanych na dronach, inspekcji linii energetycznych i autonomicznych platform poszukiwawczych.
Zaprojektowany z wszechstronną łącznością wielointerfejsową, moduł oferuje szybką komunikację UART wraz z analogowym wyjściem wideo CVBS. Poprzez szeregowy interfejs UART zewnętrzny mikrokontroler lub autopilot lotniczy (taki jak ArduPilot lub PX4 działający na sprzęcie STM32) może dynamicznie wysyłać polecenia konfiguracyjne, inicjować ciągłe cykle korekcji niejednorodności, ustawiać wartości emisyjności celu i odczytywać docelowe odczyty temperatury w czasie rzeczywistym. Jednoczesne wyjście wideo CVBS umożliwia bezpośrednią transmisję przez standardowe analogowe nadajniki wideo 5,8 GHz lub cyfrowe enkodery wideo bez obciążania procesora głównego zadaniami dekodowania wideo.
| Specyfikacja | Parametr Wartość |
|---|---|
| Rozdzielczość detektora | 384 × 288 pikseli |
| Typ detektora | Niechłodzony mikrobolometr LWIR |
| Zakres spektralny | 8 μm do 14 μm |
| Interfejs komunikacyjny | UART (szeregowe polecenia i telemetria) |
| Formaty wyjścia wideo | Analogowe wideo CVBS (PAL / NTSC) |
| Główne zastosowania | Wizja maszynowa, inspekcja bezpieczeństwa, inteligentna produkcja, drony powietrzne |
Niechłodzony moduł kamery termowizyjnej LWIR Mini 256×192 podobny do DJI do wykrywania min
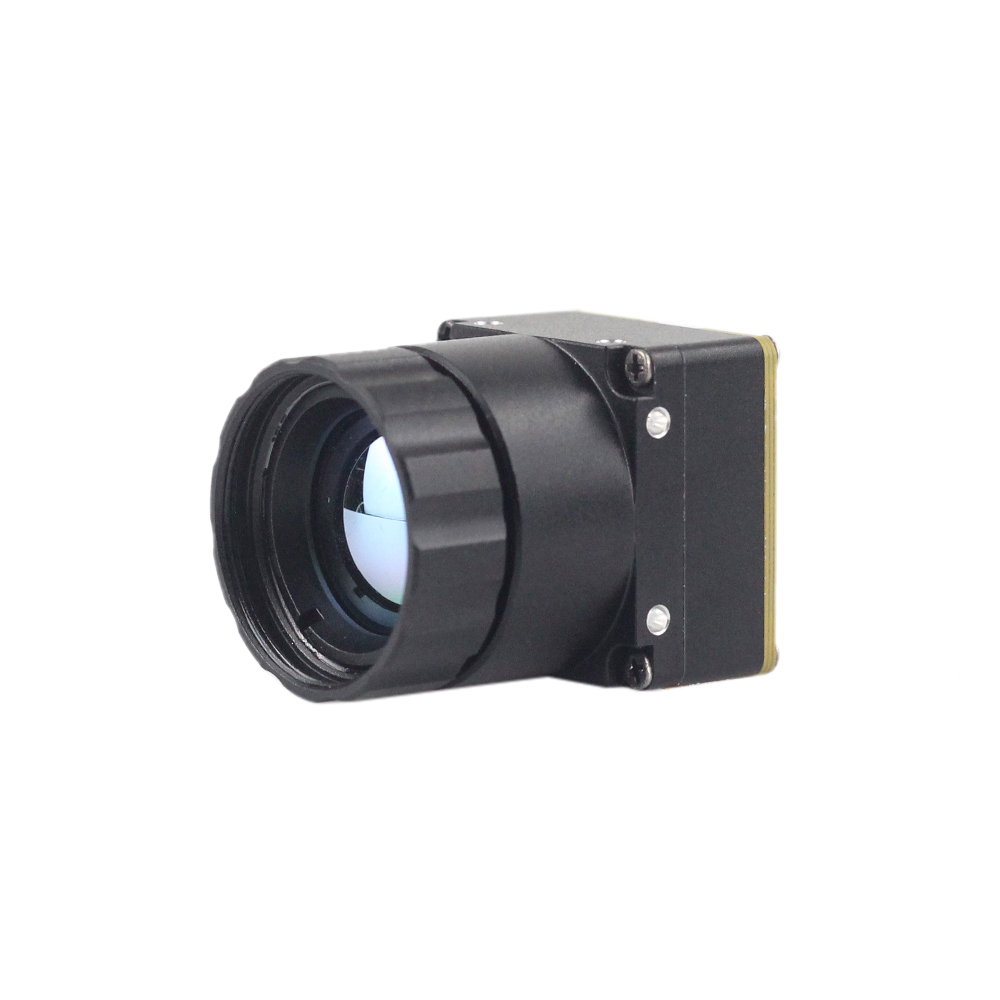
Moduł kamery termowizyjnej LWIR Mini 256 niechłodzony zapewnia wysokowydajne radiometryczne wykrywanie podczerwieni w ultralekkiej obudowie podobnej do nowoczesnych ładunków dronów korporacyjnych. Wykorzystując niechłodzoną matrycę ogniskową o natywnej rozdzielczości 256×192, moduł ten został zbudowany do wychwytywania subtelnych różnic promieniowania na naturalnych powierzchniach gruntu. Jest unikalnie zaprojektowany do zadań wykrywania o wysokiej stawce, takich jak wykrywanie zakopanych min lądowych, improwizowanych urządzeń wybuchowych (IED) oraz podpowierzchniowych anomalii strukturalnych na podstawie różnic bezwładności cieplnej między naruszoną a nienaruszoną ziemią.
Moduł przechwytuje promieniowanie podczerwone i generuje jednolitą, w pełni skalibrowaną radiometrycznie klatkę termiczną. Poprzez dedykowaną magistralę szeregową UART integratorzy systemów mogą konfigurować głębokie radiometryczne tablice przeglądowe (LUT), dostosowywać parametry filtrowania cyfrowego wzmocnienia szczegółów (DDE), odpytywać znaczniki temperatury minimalnej/maksymalnej/średniej oraz odbierać szeregowe ładunki statusowe. Kompaktowe wymiary i mikroskopijny pobór mocy sprawiają, że moduł jest wyjątkowo łatwy do zintegrowania z mikrogimbalami, przenośnymi łazikami robotycznymi i małymi quadkopterami, gdzie nośność jest ograniczona do kilkudziesięciu gramów.
| Specyfikacja | Parametr Wartość |
|---|---|
| Rozdzielczość detektora | 256 × 192 pikseli |
| Fizyka czujnika | Niechłodzony wysokowydajny detektor LWIR |
| Możliwości radiometryczne | Pełnomatrycowe wyjście radiometryczne z metadanymi kalibracyjnymi |
| Interfejs sterowania hosta | Szeregowa magistrala UART TTL (komendy / odpowiedzi / telemetria) |
| Format | Zminiaturyzowany rdzeń gimbala drona zoptymalizowany pod kątem SWaP |
| Specjalistyczne zastosowanie terenowe | Wykrywanie min podpowierzchniowych, precyzyjny rozpoznanie, zwiad robotyczny |
Łączenie modułów termicznych UART z systemami wbudowanymi i mikrokontrolerami
Wdrożenie udanej integracji między procesorem wbudowanym a modułem kamery termowizyjnej UART wymaga przemyślanej architektury oprogramowania i sprzętu. W złożonych systemach projektanci zazwyczaj przyjmują topologię hybrydową: UART jest wyznaczony jako magistrala sterowania, konfiguracji i telemetrii, podczas gdy połączenia równoległe o wysokiej przepustowości (DVP), SPI lub analogowe (CVBS) obsługują renderowanie wizualne pełnej klatki.
W przypadku tanich węzłów teledetekcyjnych programiści często łączą rdzenie termiczne UART z mikrokontrolerami, takimi jak STMicroelectronics STM32 (architektura Cortex-M4/M7), Espressif ESP32 lub mikrokontrolery NXP i.MX RT crossover. W tych scenariuszach niskiego poboru mocy mikrokontroler hosta nie przetwarza strumienia wizyjnego o wysokiej liczbie klatek na sekundę. Zamiast tego mikrokontroler wysyła okresowe komendy zapytań UART z żądaniem maksymalnej temperatury sceny, minimalnej temperatury sceny oraz współrzędnych anomalii termicznych. Moduł termiczny oblicza te wartości za pomocą wewnętrznego procesora sygnałowego i zwraca zagregowany ładunek telemetryczny przez magistralę szeregową. Taka konstrukcja pozwala urządzeniom IoT o niskim poborze mocy, zasilanym akumulatorami litowo-jonowymi lub panelami słonecznymi, na ciągłe monitorowanie stanu termicznego bez pobierania mocy wymaganej do przetwarzania cyfrowego wideo.
Gdy wymagane jest zaawansowane widzenie komputerowe, automatyczne rozpoznawanie celów (ATR) lub interfejsy graficzne skierowane do użytkownika, komputery jednopłytkowe (SBC), takie jak Raspberry Pi, NVIDIA Jetson Orin Nano lub BeagleBone Black pełnią rolę hosta przetwarzającego. Na jednopłytkowym komputerze z systemem Linux linie szeregowe UART modułu (TX i RX) są podłączane bezpośrednio do peryferium sprzętowego UART wyprowadzonego na złączu rozszerzeń hosta (np., /dev/ttyAMA0 lub /dev/ttyS0). Programiści korzystają z interfejsów szeregowych zgodnych z POSIX w C/C++ lub asynchronicznych frameworków w Pythonie (przy użyciu bibliotek takich jak pyserial i asyncio) do zarządzania cyklem życia komunikacji dwukierunkowej.
Należy uwzględnić maszynę stanów oprogramowania układowego wymaganą do utrzymania ciągłej synchronizacji z rdzeniem termicznym. Następująca sekwencja musi zostać wykonana w sterowniku hosta:
- ⚙️ Inicjalizacja: Skonfiguruj peryferium UART hosta do komunikacji 8-N-1 przy domyślnej prędkości transmisji kamery (np. 115 200 bps). Włącz sprzętowe bufory FIFO i skonfiguruj progi przerwań RX.
- ⚙️ Uzgadnianie i ping: Wyślij ramkę zapytania żądającą wersji oprogramowania układowego modułu i sprzętowego identyfikatora seryjnego. Sprawdź, czy suma kontrolna ramki odpowiedzi jest poprawna.
- ⚙️ Konfiguracja: Wydaj ramki konfiguracyjne w celu ustalenia parametrów radiometrycznych: ustaw parametr emisyjności (ε) na podstawie powierzchni docelowej, ustaw odbitą temperaturę otoczenia i skonfiguruj wewnętrzny tryb korekcji niejednorodności (automatyczna kalibracja migawki vs. kalibracja migawki sterowana przez hosta).
- ⚙️ Ciągła pętla odpytywania: W przypadku pracy w trybie telemetrii wyślij polecenie akwizycji (np.,
POB_TEMP_PUNKTU) ze stałą częstotliwością (np. od 10 Hz do 30 Hz). Wykorzystaj DMA lub nieblokujące bufory cykliczne do analizy zwróconego pakietu. W przypadku wystąpienia błędu sumy kontrolnej odrzuć ramkę i zwiększ licznik błędów. - ⚙️ Wyzwalanie kalibracji niejednorodności: Monitoruj wewnętrzną temperaturę płaszczyzny ogniskowej rdzenia kamery za pomocą okresowych pakietów telemetrycznych. Gdy temperatura wewnętrzna zmieni się o więcej niż określony próg (np. ±1,5°C), wyślij polecenie kalibracji, aby uruchomić mechaniczną migawkę, umożliwiając układowi ROIC zresetowanie dryftu detektora.
Projektanci systemów opracowujący kompaktowe instrumenty mobilne mogą również ocenić interfejsy USB typu plug-and-play, takie jak te stosowane w nowoczesnych przenośnych mobilnych modułach termicznych, aby porównać profil SWaP-C wbudowanych podzespołów opartych na UART z konsumenckimi peryferiami mobilnymi.
Scenariusze wdrożeń lotniczych, obronnych i przemysłowych
Połączenie technologii mikrobolometrycznej i niskonarzutowego sterowania szeregowego UART otworzyło kluczowe zastosowania operacyjne w przemyśle lotniczym, obronnym i ciężkim.
Wykrywanie podpowierzchniowych min lądowych i zagrożeń: W strefach pokonfliktowych i operacjach inżynierii bojowej odkrywanie zakopanych min przeciwpiechotnych, niewybuchów (UXO) i improwizowanych ładunków wybuchowych jest niebezpiecznym i pilnym zadaniem. Niechłodzone moduły LWIR, takie jak miniaturowy rdzeń 256×192, są montowane na autonomicznych robotach naziemnych i dronach rozpoznawczych niskiego pułapu. Fizyka stojąca za tą metodą wykrywania opiera się na różnicowej bezwładności cieplnej. Zakopane ciała obce zmieniają właściwości przewodzenia ciepła gleby bezpośrednio nad nimi. Podczas przejść dobowych — szczególnie o wschodzie i zachodzie słońca — gleba powierzchniowa bezpośrednio nad zakopaną miną nagrzewa się lub ochładza w mierzalnie innym tempie niż otaczający nienaruszony teren. Moduł termiczny UART przekazuje precyzyjne różnice temperatur radiometrycznych do komputera pokładowego, uwydatniając subtelne podpowierzchniowe sygnatury termiczne bez narażania personelu na zagrożenia pola minowego.
Powietrzne poszukiwania i ratownictwo (SAR): Zespoły poszukiwawczo-ratownicze działające w gęstych lasach, terenie górskim lub strefach katastrof morskich polegają na modułach kamer termowizyjnych montowanych na dronach. Podczas gdy kamery pracujące w spektrum wizualnym zawodzą w ciemności, dymie lub przy gęstej pokrywie koron drzew, wysokoczuły (NETD < 40 mK) rdzeń termowizyjny 384×288 wykrywa ciepło ciała ludzkiego z wyjątkową wyrazistością. Kontroler lotu drona wykorzystuje interfejs UART do automatyzacji śledzenia termicznego, dynamicznie centrując gimbal na najgorętszym celu w kadrze wizualnym. W celu głębszego zbadania metodologii operacyjnych w operacjach humanitarnych należy zapoznać się z badaniami terenowymi dotyczącymi technik poszukiwań i ratownictwa termicznego.
Powstrzymywanie pożarów lasów i mapowanie obwodu termicznego: Platformy powietrzne wyposażone w kompaktowe rdzenie termowizyjne odgrywają kluczową rolę w zwalczaniu pożarów terenów dzikich. Standardowe kamery są oślepiane przez gęste kłęby dymu, co uniemożliwia dowódcom operacji zlokalizowanie aktywnych frontów ognia lub monitorowanie tlących się gorących punktów po ugaszeniu. Czujniki LWIR przechodzą bez przeszkód przez dym cząsteczkowy, uwidaczniając obwód pożaru. Wnioski wyciągnięte z ważnych historycznych wdrożeń w sytuacjach klęskowych, takich jak wczesne reakcje powietrzne udokumentowane podczas operacji monitorowania pożarów w Santa Clara, pokazują, że ciągły radiometryczny nadzór powietrzny ma kluczowe znaczenie dla ochrony zarówno infrastruktury cywilnej, jak i personelu walczącego z pożarami terenów dzikich.
Predictive Maintenance in High-Voltage Electrical Infrastructure: High-voltage substations, distribution transformers, and commercial industrial switchgear are vulnerable to catastrophic failure caused by loose terminal connections, phase imbalances, and dielectric breakdown. Left unmitigated, these faults generate localized resistive heating (Joule heating, $P = I^2R$) that results in arc flashes or multi-million-dollar outages. Industrial monitoring enclosures integrate permanent, fixed-mount UART thermal camera modules directed at busbars and breaker connections. The module sends temperature telemetry over RS-485/UART to a programmable logic controller (PLC). If any contact point exceeds a pre-programmed threshold (e.g., 75°C), the PLC executes automated load shedding or alerts facility engineers before physical hardware failure occurs.
Kalibracja, radiometria i kompensacja emisyjności środowiskowej
A standard thermal camera creates qualitative visualizations where pixel brightness or color palettes reflect relative temperature differences across a scene. Conversely, a modułami radiometrycznymi thermal camera module measures the actual quantitative temperature of every point within its field of view. Converting raw photon counts into calibrated temperature values requires an understanding of radiometry and calibration mathematics.
The total radiation received by the microbolometer sensor ($W_{total}$) is a composite of three separate radiative components:
$$W_{total} = \varepsilon \cdot \tau \cdot W_{obj}(T_{obj}) + (1 - \varepsilon) \cdot \tau \cdot W_{refl}(T_{refl}) + (1 - \tau) \cdot W_{atm}(T_{atm})$$
Gdzie:
- ⚙️ $\varepsilon$ (Emissivity): The relative ability of the target material's surface to emit thermal radiation compared to an ideal blackbody (ranging from 0.0 to 1.0). Highly polished metals (such as copper or aluminum) exhibit very low emissivity (≈0.05 to 0.15) and high reflectivity, while organic materials, painted surfaces, and electrical insulation have high emissivity (≈0.90 to 0.98).
- ⚙️ $\tau$ (Atmospheric Transmittance): The fraction of radiation that successfully traverses the atmosphere between the target and the camera lens, influenced by atmospheric path length, humidity, and airborne dust.
- ⚙️ $T_{obj}$ (Object Temperature): The actual kinetic surface temperature of the target being inspected.
- ⚙️ $T_{refl}$ (Reflected Ambient Temperature): Thermal radiation originating from surrounding hot sources (such as motors, furnace walls, or the sun) that bounces off the target surface into the camera optics.
- ⚙️ $T_{atm}$ (Atmospheric Temperature): Thermal energy emitted by the atmospheric gas layer directly into the optical path.
When an engineer communicates with an uncooled radiometric UART thermal camera module, the module's onboard DSP maintains internal polynomial calibration curves (derived during factory calibration against blackbody cavity standards at varying ambient temperatures). The host system can transmit calibration compensation commands across the UART link:
- ⚙️
SET_EMISSIVITY: Overwrites the internal coefficient $\varepsilon$ (typically represented as an integer percentage, e.g., 95 for 0.95). - ⚙️
SET_REFLECTED_TEMP: Inputs the background environmental temperature so the internal solver can mathematically subtract reflected ambient radiation. - ⚙️
SET_DISTANCE_COMP: Provides the object-to-camera distance (in meters) along with relative humidity, allowing the DSP to adjust the atmospheric transmission factor $\tau$.
Another fundamental aspect of microbolometer radiometry is Non-Uniformity Correction (NUC). Due to subtle semiconductor manufacturing tolerances, individual pixels on an uncooled microbolometer array exhibit varying voltage offsets and amplification gains. Over time, as the camera's internal chassis and focal plane array heat up during operation, the sensor develops fixed-pattern noise (FPN), producing a visible "grain" or spatial drift across the image. To resolve this, the module contains a miniature mechanical solenoid that periodically places a uniform, thermally stable black shutter flag in front of the detector for approximately 250 milliseconds. The module measures this uniform reference plane, calculates a new baseline offset matrix, and subtracts it from subsequent incoming frames. Through the UART protocol, host systems can either command this shutter calibration dynamically (e.g., preventing a calibration freeze during a critical UAV approach) or query the flag state to ensure automated calibrations only fire during safe mission windows.
Rozwiązywanie problemów, łagodzenie szumów i najlepsze praktyki integralności sygnału
Integrating sensitive analog-to-digital electro-optical sensors into noisy industrial or robotic environments presents severe signal integrity challenges. UART is an unclocked, single-ended transmission standard that is inherently susceptible to external electromagnetic interference (EMI), common-mode ground noise, and capacitive line loading if not designed properly.
Below are critical electrical engineering practices to apply when designing systems around a UART thermal camera module:
- ✅ Proper Logic Level Shifting: Thermal imaging cores generally operate their digital I/O lines at 3.3V or 1.8V LVCMOS logic levels. If the host architecture (such as an industrial PLC or legacy 5V microcontroller) operates at 5V, never rely on passive resistor-divider networks for bidirectional serial communication. Resistor dividers introduce parasitic RC low-pass filters that round off the square-wave edges of the UART pulses, causing bit-timing errors and frame drops at high baud rates. Always deploy active, high-speed bidirectional level translators (such as the Texas Instruments TXB0102 or TXS0108 series).
- ✅ Mitigating UAV Brushless Motor EMI: Quadcopters and multi-rotor drones generate extreme high-frequency electromagnetic noise driven by the pulse-width modulation (PWM) switching frequencies (20 kHz to 48 kHz) of their Electronic Speed Controllers (ESCs) and brushless motors. If the UART harness runs in close parallel proximity to motor power lines, switching transients will induce voltage spikes on the TX/RX lines, corrupting command packets. Mitigate this by twisting the UART signal lines tightly with a dedicated ground return wire, wrapping the communication bundle in copper-foil shielding braid grounded to the chassis, or routing the traces along internal stripline layers within multi-layer printed circuit boards.
- ✅ Power Supply Decoupling and Filtering: An uncooled microbolometer ROIC requires extremely low-noise power rails. Ripple on the primary DC power bus (often caused by dynamic load steps from drone servos or radio transmitters) directly modulates the microbolometer bias voltages, resulting in horizontal rolling bars or noise artifacts across the thermal video. Ensure the camera's DC input rail is filtered using a dedicated low-dropout (LDO) linear regulator with high Power Supply Rejection Ratio (PSRR > 65 dB at 10 kHz), paired with low-ESR ceramic decoupling capacitors (100 nF in parallel with 10 μF) positioned immediately adjacent to the module's power input connector pin.
- ✅ Ground Loops and Shared References: When a thermal camera module is connected simultaneously to an analog monitor (via CVBS) and a host controller (via UART), ground loop currents can circulate between the serial ground and the video shield ground. This introduces 50/60 Hz visual hum bars and serial frame corruption. Prevent this by implementing a unified single-point "star ground" at the power distribution board or utilizing digital isolators (such as optocouplers or capacitive digital isolators like the Silicon Labs Si8621) on the UART lines to electrically decouple the sensor's digital domain from the host controller.
Często zadawane pytania (FAQ)
What is the primary difference between a UART thermal camera module and a USB/MIPI thermal camera module?
Can a UART interface transmit real-time, 30 FPS video frames from a thermal camera?
Why does a thermal camera module click periodically during operation, and can this be disabled via UART?
How does target surface emissivity affect UART radiometric temperature readouts?
What is Noise Equivalent Temperature Difference (NETD), and why is it critical for drone applications?
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Precision Infrared Optics and Germanium Assemblies: Optyka wznosząca
- Standard branżowy: High-Performance Embedded Single-Board Computers: Raspberry Pi
- Powiązany przewodnik: Tactical Field Deployments: Thermal Imaging in Search and Rescue Operations
- Powiązany przewodnik: Aerial Environmental Disaster Analysis: Santa Clara Wildfire Infrared Monitoring Case Study
- Powiązany przewodnik: Lightweight Thermal Sensing Architecture: Portable USB Mobile Thermal Imaging Module Overview