أفضل وحدة كاميرا حرارية 256x192 25 مم لمناظير DIY والطائرات بدون طيار: مستشعر IR طويل المدى فعال من حيث التكلفة
٣ يوليو ٢٠٢٦
وحدة الكاميرا الحرارية VOx بدقة 640x512: الدليل الشامل للذكاء الاصطناعي الطرفي والطائرات بدون طيار والبث المباشر
6 يوليو 2026
وحدة كاميرا تصوير حراري 90 مم مع ذكاء اصطناعي طرفي: دقة بعيدة المدى
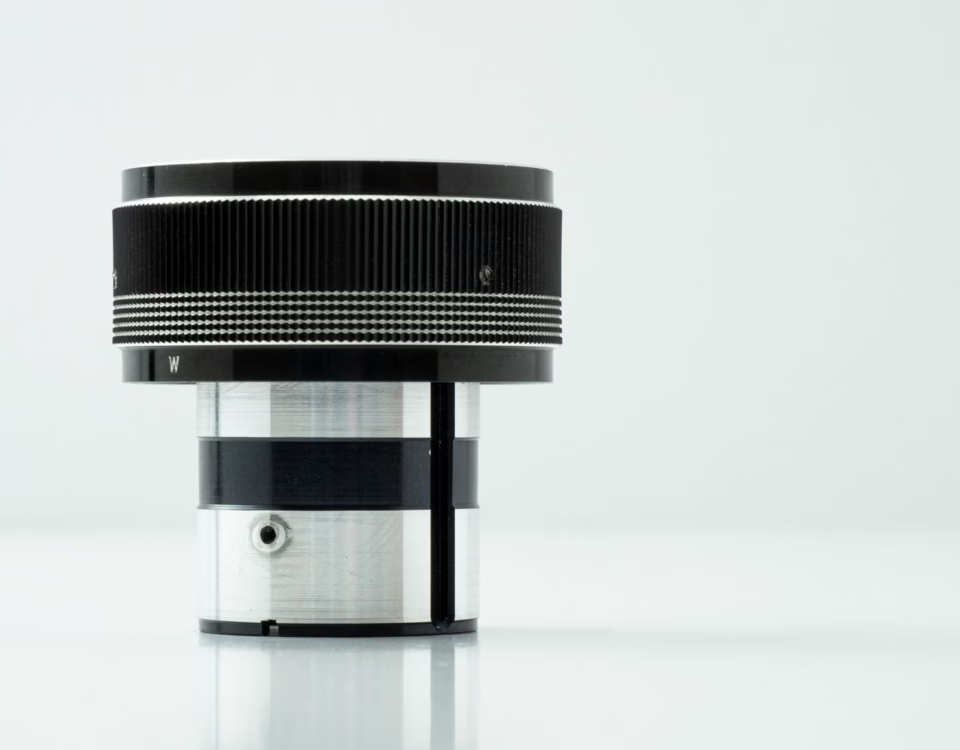
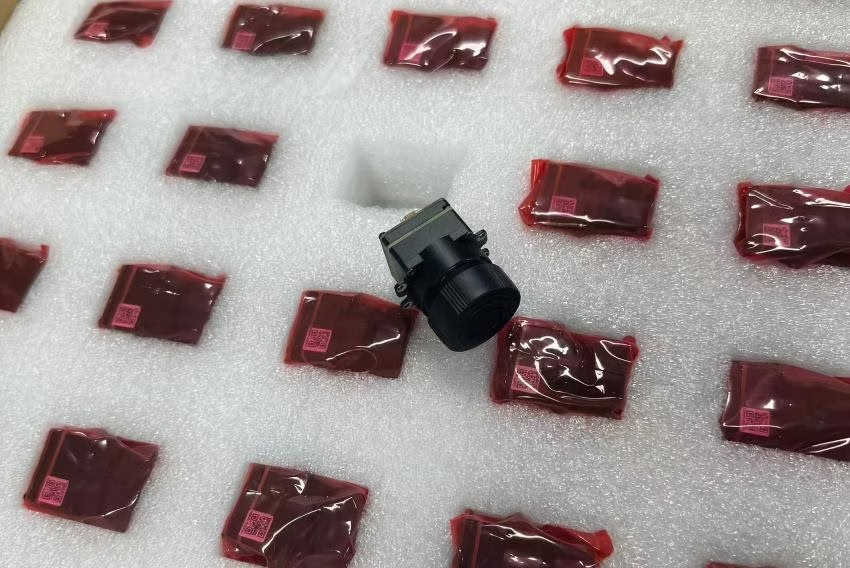
في المراقبة البصرية بعيدة المدى، والمراقبة الصناعية، وحمولات الطائرات بدون طيار ذات الدرجة الدفاعية، يكون الطلب على اكتساب الأهداف بدقة عالية على مسافات ممتدة أمرًا بالغ الأهمية. تفشل العدسات ذات الزاوية الواسعة القياسية في توفير الدقة المكانية عند مدى الهدف ($IFOV$) المطلوبة للتعرف الإيجابي بعد بضع مئات من الأمتار. يوفر دمج وحدة كاميرا تصوير حراري 90 مم جسرًا لهذه الفجوة التشغيلية. من خلال إقران مقياس ميكروبولومتر غير مبرد عالي الدقة بمسافة بكسل 17 ميكرومتر أو 12 ميكرومتر مع مجموعة عدسات جرمانيوم بطول بؤري 90 مم، يمكن لمهندسي الأنظمة تحقيق مجالات رؤية ضيقة (FOV) محسّنة للمراقبة على مدى كيلومترات. عند تعزيزها بالذكاء الاصطناعي الطرفي المسرع بالأجهزة، تحول هذه الوحدات بيانات الأشعة تحت الحمراء طويلة الموجة (LWIR) الخام إلى معلومات استخباراتية قابلة للتنفيذ مباشرة على الطرف، مما يقلل من زمن الوصول ويزيل العبء الهائل لعرض النطاق الترددي لبث جداول الفيديو الحراري الخام عبر الوصلات اللاسلكية الهابطة.
تحتاج فرق الهندسة التي تدمج تقنيات الأشعة تحت الحمراء في مناظير تكتيكية مخصصة، أو منصات طائرات بدون طيار عالية الارتفاع، أو أنظمة أمن محيطي إلى أكثر من مكونات جاهزة من الدرجة الاستهلاكية. يحلل هذا المخطط المتطلبات الهيكلية والبصرية والإشعاعية لنوى الكاميرات الحرارية LWIR ذات 90 مم. نفحص كيف تتفاعل حساسية مستوى البكسل - المقاسة عبر فرق درجة الحرارة المكافئ للضوضاء (NETD) - مع ملفات النقل البصري لتحديد أقصى أداء حقيقي للمدى تحت التوهين الجوي في العالم الحقيقي. من خلال الفحوصات المعمارية التفصيلية، وأدلة دمج الأجهزة، وفحوصات المنتجات المقارنة، يعمل هذا الدليل التقني كمرجع نهائي لنشر حمولات LWIR ذكية واحترافية.
إليك الأمر: إذا كنت تبني أنظمة مخصصة للعمل في بيئات العالم الحقيقي المتقلبة، فلا يمكنك الاعتماد على الأرقام النظرية المثلى. تحتاج إلى التصميم لأسوأ تشتت جوي وتعظيم مزاياك البصرية من اليوم الأول. في الورشة، نشير إلى هذا على أنه هندسة للواقع الحراري، وليس لورقة البيانات.
جدول المحتويات
الفيزياء البصرية ومعاملات الدقة المكانية
1 البعد البؤري للعدسة مقابل حسابات IFOV
تتمثل الوظيفة الأساسية لعدسة ذات بعد بؤري 90 مم مقترنة بمستشعر الأشعة تحت الحمراء طويلة الموجة (LWIR) ويكيبيديا مقياس الميكروبولومتر في تقييد مجال الرؤية اللحظي ($IFOV$)، وبالتالي تعظيم الدقة المكانية على مسارات الهدف الطويلة. يمثل $IFOV$، وهو الإسقاط الزاوي لعنصر كاشف واحد (بكسل) في فضاء الجسم، مقياسًا أساسيًا. ويتم صياغته رياضيًا على النحو التالي:
$$IFOV = \frac{p}{f}$$
حيث $p$ هي المسافة الفيزيائية للبكسل في مصفوفة المستشعر (عادةً 12 ميكرومتر أو 17 ميكرومتر للنوى الصناعية القياسية) و $f$ هو البعد البؤري الفعال للمجموعة البصرية (90 مم).
بالنسبة لنواة مستشعر 12 ميكرومتر مدمجة مع عدسة 90 مم:
$$IFOV_{12\mu m} = \frac{12 \times 10^{-6}\text{ m}}{90 \times 10^{-3}\text{ m}} \approx 0.133\text{ mrad}$$
على العكس، بالنسبة لمستشعر 17 ميكرومتر القديم:
$$IFOV_{17\mu m} = \frac{17 \times 10^{-6}\text{ m}}{90 \times 10^{-3}\text{ m}} \approx 0.189\text{ mrad}$$
انظر، يؤدي تقليل مسافة البكسل من 17 ميكرومتر إلى 12 ميكرومتر إلى تقليل بنسبة 29.6% في الحجم الزاوي للبكسل. وهذا يُترجم مباشرة إلى معدل أخذ عينات أكثر كثافة للأهداف على بُعد مسافة. لوضع ذلك في مصطلحات ميدانية عملية، يتم حساب الدقة المكانية على مسافة 1,000 متر ($S_{1000}$) عبر:
$$S_{1000} = 1000\text{ m} \times IFOV$$
إليك ما يبدو عليه ذلك من حيث البصمة المادية:
- ✅ مستشعر 12 ميكرومتر @ عدسة 90 مم: $S_{1000} \approx 0.133\text{ m} = 13.3\text{ cm}$ بصمة مادية لكل بكسل. يمنحك هذا تفريدًا مكانيًا دقيقًا للغاية.
- ✅ مستشعر 17 ميكرومتر @ عدسة 90 مم: $S_{1000} \approx 0.189\text{ m} = 18.9\text{ cm}$ بصمة مادية لكل بكسل. لا يزال قابلاً للاستخدام، لكنه يفتقر إلى تعريف الحواف الدقيق لنظام 12 ميكرومتر.
عند التخطيط لتكوينات الكشف والتتبع والتعرف بعيدة المدى، تخضع الكثافة المكانية على الهدف لمعايير جونسون. للكشف القياسي عن الهدف (1.5 بكسل عبر البعد الحرج)، يجب أن يمتد الهدف البشري (المُصمم بعرض حرج 0.75 متر) على 1.5 بكسل على الأقل.
مع نظام أساسي 12 ميكرومتر، 90 مم، يتم اشتقاق أقصى مدى كشف ($R_{det}$) لهدف بشري في ظل ظروف نقل جوي مثالية ديناميكيًا من خلال:
$$R_{det} = \frac{\text{البعد الحرج للهدف}}{IFOV \times \text{البكسلات المطلوبة}} = \frac{0.75\text{ m}}{0.133 \times 10^{-3}\text{ rad} \times 1.5} \approx 3,759\text{ متر}$$
هذه الكثافة المكانية العالية تجعل مصفوفة البعد البؤري 90 مم أداة حاسمة لأنظمة تطويق الحدود المحيطية والبحث والإنقاذ. يمكن العثور على مزيد من التفاصيل حول اختيار المستشعر في دليلنا الشامل لوحدات مستشعر الكاميرا الحرارية.
2 أداء MTF في طيف 8-14 ميكرومتر
تملي دالة نقل التضمين (MTF) قدرة النظام على نقل التباين من المشهد البصري إلى سطح الكاشف عند ترددات مكانية متفاوتة، مقاسة بأزواج الخطوط لكل مليمتر ($\text{lp}/{\text{mm}}$). نظرًا لأن إشعاع الموجات تحت الحمراء طويلة الموجة (LWIR) يعمل ضمن النطاقات الطيفية $8\ \mu\text{m} \le \lambda \le 14\ \mu\text{m}$، فإن تردد القطع المكاني المحدود بالحيود يكون أقل بكثير من نظيره في بصريات الضوء المرئي، وتحكمه:
$$\xi_{cutoff} = \frac{1}{\lambda \cdot F\#}$$
عند التشغيل عند $F/1.25$ مع طول موجي وسطي $\lambda = 10\ \mu\text{m}$، يكون الحد الديناميكي الحراري المطلق لدالة النقل البصرية هو:
$$\xi_{cutoff} = \frac{1}{10 \times 10^{-3}\text{ mm} \times 1.25} = 80\text{ lp/mm}$$
تستخدم مجموعات العدسات القياسية من الجرمانيوم 90 مم المُهيأة لأنظمة مجال الرؤية المزدوج أو الزوم المستمر طلاءات مضادة للانعكاس (AR) وطلاءات صلبة كربونية/شبيهة بالألماس (DLC) لتحمل التدهور البيئي وتقليل انعكاسات فرينل الداخلية.
للحفاظ على أداء MTF على مستوى النظام أعلى من تباين $35\%$ عند تردد نايكويست لمستشعر الميكروبولوميتر 12 ميكرومتر ($\approx 41.6\text{ lp/mm}$)، يجب أن تصحح المجموعة البصرية الانحرافات الكروية واللونية واللابؤرية بشكل أصلي داخل مجموعتها متعددة العناصر من الجرمانيوم. تؤدي العدسات سيئة التصميم إلى تدهور MTF البصري دون حد نايكويست للمستشعر، مما يُدخل تمويهًا مكانيًا ويُخفض الحساسية الحرارية الفعالة لنظام الكاميرا المتكامل.
معماريات دمج الأجهزة الإلكترونية
1 توجيه جسر CMOS المتوازي الأصلي إلى MIPI CSI-2/USB 3.0
على مستوى السيليكون المادي، يتكون التغذية الرقمية الخام من الميكروبولومتر غير المبرد من ناقل CMOS متوازي عالي معدل البت ومنخفض الجهد (غالبًا بيانات رقمية خام 14 بت مقترنة بساعة البكسل `PCLK`، وصالح الخط `LVAL`، وومضات التحكم بصالح الإطار `FVAL`). تقوم النوى الحرارية عالية الأداء بتحويل هذا الناقل المتوازي محليًا إلى طوبولوجيات توصيل تسلسلي عالية الكثافة حديثة مثل واجهات MIPI CSI-2 أو USB 3.0/Type-C لدعم النطاق الديناميكي العالي ونقل البيانات عالي السرعة.
عند توجيه هذه الإشارات التفاضلية على لوحة مضيفة متعددة الطبقات، يجب على المهندسين تكوين معاوقات الهدف بدقة مع هذه التخطيطات المادية الصارمة:
- ⚙️ أزواج MIPI CSI-2 التفاضلية: يجب الحفاظ على معاوقة تفاضلية ثابتة مقدارها $100\ \Omega$ ($\pm 10\%$) لمنع مشكلات انعكاس الإرسال عالي التردد على مساري الساعة والبيانات.
- ⚙️ USB 3.0 SuperSpeed (TX/RX): يتطلب توجيه معاوقة تفاضلية مقدارها $90\ \Omega$.
- ⚙️ مراجع مستوى الأرضي: قم بتشغيل مستويات أرضية غير منقطعة مباشرة تحت جميع المسارات عالية السرعة لعزل الضوضاء الرقمية عن الواجهة الأمامية التناظرية الحساسة للميكروبولومتر.
بالإضافة إلى ذلك، يجب أن يقتصر الانحراف داخل الزوج على $<0.15\text{ mm}$ عبر توجيه المسار المتماثل ومطابقة الطول المتعرج لمنع انزياحات طور الإشارة عند الانتقالات عالية السرعة. يمكن للمطورين معرفة المزيد عن تخطيطات اللوحات عالية التكامل في دليلنا دليل دمج وحدة الكاميرا الحرارية الدقيقة LWIR.
للتكامل مع منصات التموضع الآلية ومثبتات التوازن متعددة المستشعرات،, شركة Shenzhen ChiYi Electronics Co., Ltd. توفر محولات واجهة متخصصة ذات زمن انتقال منخفض. تربط هذه المكونات ناقلات LWIR الصناعية المتوازية بمخرجات فيديو رقمية مثل HD-SDI أو LVDS أو HDMI، مما يحافظ على سلامة الإشارة عبر تمديدات الأسلاك الطويلة.
2 واجهات على مستوى SDK للحواسيب أحادية اللوحة المدمجة
لاستيعاب مجموعات البيانات الإشعاعية الخام ذات 14 بت في حاسوب أحادي اللوحة (SBC) مثل Raspberry Pi 4/5 أو NVIDIA Jetson Orin Nano أو كتل معالجة ARM/FPGA مخصصة، يحتاج المطورون إلى الاستفادة من SDK النواة الحرارية. ينفذ خط أنابيب الدمج عبر ناقلات واجهة قياسية، مستخرجًا الحمولة مباشرة إلى مخازن الذاكرة المؤقتة الخام. تبدأ العملية بإنشاء مستمعي تدفق UVC خام باستخدام خلفية مثل `libuvc` أو واجهات النواة القياسية:
#includeيتجاوز خط الأنابيب الخام هذا مشفرات الفيديو القياسية، محافظًا على حسابات درجة حرارة الهدف بدقة تصل إلى $\pm 2^\circ\text{م}$ أو $2\%$ لكل موقع بكسل.
إطلاق العنان للذكاء الاصطناعي الطرفي: الاستدلال الفوري على المستشعر
1 طبقات تسريع العتاد FPGA و NPU
تعتمد المعالجة الأساسية على المستشعر على معالج مساعد FPGA/ASIC يشغل خطوط أنابيب متوازية للتصحيح المكاني الفوري، وتصحيح عدم الانتظام (NUC)، واستبدال البكسلات التالفة (BPR). يمنع تطبيق مصفوفات التصحيح هذه قبل استدلال الشبكة العصبية العميقة البكسلات الميتة وانحراف الأعمدة من التسبب في إيجابيات خاطئة في كشف الأهداف.
بالنسبة للنماذج التي تشغل أهداف Yolov8 أو MobileNet-SSD على وحدات NPU طرفية محلية، يُعالج التدفق الإشعاعي التحليلي 14 بت بالتوازي. يقوم فرع واحد بقياس النطاق الديناميكي الحراري باستخدام خوارزمية إسقاط المدرج التكراري التكيفي وصولاً إلى فضاء موتر INT8 مناسب لطبقات الشبكة العصبية. تربط مرحلة التكميم تباين الميكروكلفن بسمات فيزيائية قوية، مما يمكّن الأنظمة الذاتية من تحديد الأفراد والهياكل والآلات في البيئات منخفضة الرؤية أو شديدة الازدحام.
لاستكشاف مسرعات الذكاء الاصطناعي الأصلية داخل إعدادات LWIR المدمجة، راجع دليلنا دليل دمج وحدة LWIR المحسّنة بالذكاء الاصطناعي الطرفي.
2 قياس درجة الحرارة وهياكل البيانات الإشعاعية
أنظمة المراقبة الإشعاعية الحقيقية تُخرج بيانات البكسل الخام التي تتوافق مباشرة مع قيم درجة الحرارة الفعلية. تمثل كل قيمة بكسل التقاطًا عالي المعايرة من المستشعر للطاقة الإشعاعية المنبعثة من الجسم المستهدف. للحفاظ على دقة القراءة عبر ظروف محيطة متغيرة، تحسب خوارزمية المعايرة الداخلية عوامل التعويض بناءً على الخصائص الفيزيائية الأساسية. عمليًا، يستخدم سير عملنا هذه المعاملات:
- ⚙️ الانبعاثية الهدف ($E$): تحدد كفاءة انبعاث سطح المادة المستهدفة (معايرة من 0.01 إلى 1.00).
- ⚙️ المسافة الجوية ($D$): تعوض عن خسائر التوهين في المسار على طول خط البصر البصري 90 مم.
- ⚙️ درجة الحرارة المحيطة ($T_{amb}$): تعوض عن الإشعاع المحيط المنعكس الذي يدخل المسار البصري.
تُضبط هذه المتغيرات ديناميكيًا في البرنامج عبر سجل تحكم SDK. كتابة قيم محدثة إلى السجلات تكيّف الحساب الإشعاعي الداخلي بناءً على المسافة إلى الهدف والظروف الجوية المحلية.
مراجعة مقارنة لوحدات نوى LWIR الصناعية
لتوجيه فرق المشتريات والهندسة، يسرد الجدول التفصيلي أدناه المعلمات التقنية لأنظمة LWIR الأساسية غير المبردة المتاحة حاليًا، مصنفة حسب كثافة البكسل، وصيغ الإخراج، وقدرات المدى.
1 معلمات المنتج المباشرة ومطابقة ورقة البيانات
| مواصفات النموذج | نواة LWIR المصغرة غير المبردة 256*192 | النواة الحرارية المصغرة غير المبردة LWIR USB 640*512 |
|---|---|---|
| صورة المنتج المستهدف | 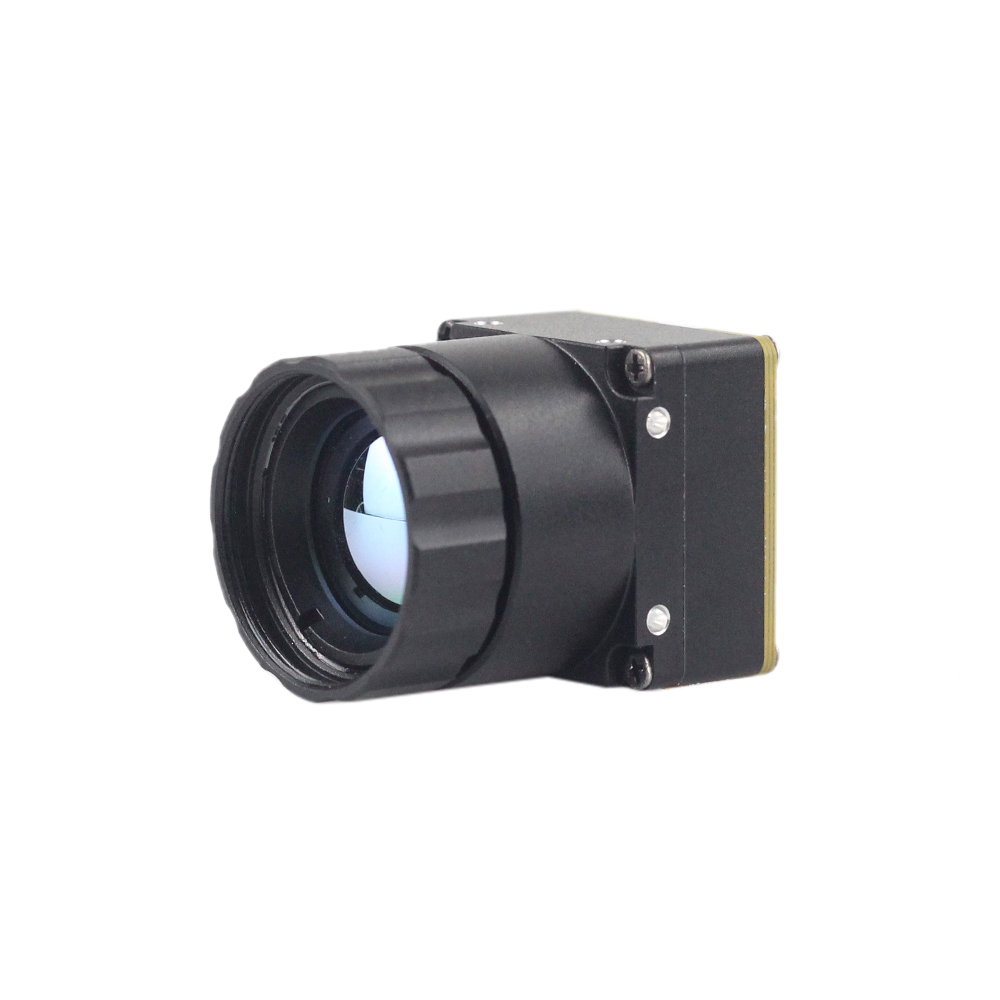 |
 |
| دقة الكاشف | 256 × 192 (عامل شكل فائق الانضغاط) | 640 × 512 / 640 × 480 (نواة عالية الدقة) |
| تباعد البكسل | 12 ميكرومتر | 12 ميكرومتر |
| النطاق الطيفي | 8 ميكرومتر إلى 14 ميكرومتر (LWIR) | 8 ميكرومتر إلى 14 ميكرومتر (LWIR) |
| الحساسية الحرارية (NETD) | ≤ 50 ملي كلفن (خرج حراري فائق الوضوح) | ≤ 40 ملي كلفن (عرض صورة حاد ونقي) |
| العدسات المتاحة (البعد البؤري) | عدسات ثابتة واسعة/متوسطة مدمجة | تكوينات 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 مم |
| الوزن والأبعاد | تصميم مصغر فائق الخفة | حجم مصغر أساسي 21 مم × 21 مم، تكلفة فائقة الانخفاض |
| التطبيقات الأساسية | كشف الألغام، الطائرات بدون طيار المدمجة، رسم خرائط درجة الحرارة المحلية | طائرات بدون طيار بعيدة المدى، تتبع المحيط، مشاهد حرارية |
عرض: وحدة كاميرا تصوير حراري LWIR مصغرة غير مبردة 256*192 مشابهة لـ DJI لكشف الألغام
تعتمد وحدة الكاميرا الحرارية LWIR المصغرة غير المبردة 256 على كاشفات عالية الأداء بالأشعة تحت الحمراء للحصول على تصوير حراري فائق الوضوح وقياس دقيق لدرجة الحرارة. تلتقط الإشعاع تحت الأحمر وتُخرج صورة حرارية موحدة مع قياس إشعاعي. هذا يجلب دقة على مستوى الميكرو لمهام البحث والإنقاذ، ونشر الطائرات بدون طيار المصغرة، ومهام تخفيف المخاطر الهيكلية المتخصصة.
هيكلها خفيف الوزن يجعلها مثالية لأعمال الاستشعار عن بعد قريبة ومتوسطة المدى حيث كل غرام مهم. توفر تكاملًا نظيفًا على الحواسيب أحادية اللوحة، وتُسلم حقول درجة حرارة خام مباشرة عبر نواقل رقمية حديثة.
عرض: وحدة نواة كاميرا تصوير حراري LWIR مصغرة غير مبردة USB 640*512 للطائرات بدون طيار مشابهة لـ DJI
فرق التصميم التي تتطلب أداءً نظيفًا عبر قنوات كشف طويلة تعتمد على إعدادات عالية الدقة. تتميز وحدة التصوير الحراري المصغرة غير المبردة بالأشعة تحت الحمراء بعرض صورة حاد ونقي، وحجم صغير وتكلفة منخفضة. بحجم مصغر يبلغ 21 مم * 21 مم، وبأبعاد بؤرية للعدسة تشمل 5/9/13/18/35/50/75/100/150 مم ودقة 640*480 اختيارية، تضمن أداءً مستقرًا وقدرة قوية على التكيف البيئي.
عند استخدامها مع تكوينات تقريب وزووم تصل إلى 90 مم أو 150 مم، تُسلم تواقيع فيزيائية واضحة لأهداف على بعد عدة كيلومترات. هذا المستوى من الدقة ضروري لعمليات الدفاع المحيطي الآلي، وحماية البنية التحتية الحيوية، وعمليات البحث المعتمدة على الطائرات بدون طيار.
أطر الدمج: الطائرات بدون طيار، المناظير التكتيكية، والروبوتات المستقلة
يتطلب تنفيذ قدرات تصوير حراري قوية في الحمولات الواقعية موازنة دقيقة بين الاعتبارات الميكانيكية والحرارية والبصرية لحماية الإلكترونيات على المستوى الأساسي.
1 اعتبارات SWaP لحمولة الطائرة بدون طيار
بالنسبة لقيود الحجم والوزن والطاقة (SWaP) على المركبات الجوية غير المأهولة (UAVs)، فإن دمج عدسة بطول بؤري 90 مم يُحدث إزاحة في الوزن تؤدي إلى تحريك مركز ثقل المستشعر إلى الأمام.
- ✅ إزاحة الوزن: يمكن أن تزن عدسة الجرمانيوم المقربة 90 مم بين $180\text{ g}$ و$350\text{ g}$، مقارنة بنواة ميكروبولومتر فائقة الخفة تزن $15\text{ g}$.
- ✅ موازنة المحور الدوار: يؤدي وضع مجموعة النواة والمستشعر خلف عدسة ثقيلة إلى تحريك نقطة التوازن المستهدفة إلى الأمام. يجب موازنة مركز الثقل الفعلي يدويًا على طول محاور التأرجح في المحاور الدوارة المخصصة ثنائية المحور بدون فرش. وهذا يضمن عدم ارتفاع درجة حرارة محركات المحور الدوار أو تدهور سلامة حلقة التحكم أثناء تصحيحات الرياح عالية التردد.
يتم حساب متطلبات عزم المحرك القصوى ($T_m$) بناءً على أحمال الرياح المتوقعة والتسارعات الزاوية التشغيلية:
$$T_m = I_{axis} \cdot \alpha_{target}$$
حيث $I_{axis}$ هو عزم القصور الذاتي المشترك لعدسة 90 مم وهيكل النواة، و$\alpha_{target}$ هو سرعة الاستجابة الزاوية المستهدفة. إن ضمان تمتع نظام المحور الدوار بعزم تثبيت كافٍ يمنع انزلاق التتبع في ظروف الطيران المضطربة.
بالإضافة إلى ذلك، يجب تشغيل نظام نواة 90 مم الذي يستهلك ما يصل إلى $1.5\text{W}$ في ذروة الأداء (عادةً أثناء دورات معايرة الغالق الآلية) عبر محولات خفض الجهد المستمر DC-DC المحمية. وهذا يمنع التداخل الكهرومغناطيسي عالي التردد (EMI) من التأثير على اتصالات نظام تحديد المواقع العالمي (GPS) والبوصلة والقياس عن بعد للمركبة الجوية غير المأهولة.
2 النطاق والميكانيكا البصرية المتينة للمناظير التسليحية
لنشر التجميعات الحرارية غير المبردة 90 مم في أنظمة التصويب التكتيكية، يجب أن تتحمل التركيبات والإلكترونيات الداخلية قوى ميكانيكية عالية ومفاجئة:
- ⚙️ عزل الصدمات والاهتزازات: يمكن أن تتعرض تجميعات التصويب لتسارعات دفعية تتجاوز $1,000\text{ G}$ على مدى فترات دون الميلي ثانية أثناء الارتداد. يجب عزل نوى المستشعر عن الصدمات داخل الهيكل الرئيسي المصنوع باستخدام الحاسب الآلي باستخدام مخمدات هيكلية من الفلوروسيليكون. وهذا يحمي كلاً من الختم الزجاجي لحزمة الميكروبولومتر الخزفية والتجميع البصري الفرعي.
- ⚙️ العزل الجوي والبيئي: يجب أن تحافظ مناظير التصويب على بيئة داخلية خاملة عبر التغيرات السريعة في درجة الحرارة والضغط. يجب تطهير العلب بالنيتروجين وإحكام إغلاقها بحلقات فيتون المزدوجة وفقًا لمعيار IP67. وهذا يمنع الرطوبة من التكثف على الأسطح البصرية الداخلية لعناصر عدسة الجرمانيوم.
- ⚙️ العزل الحراري والتجانس: يمكن للتغيرات في درجة حرارة الماسورة أن تنقل الحرارة إلى غلاف المنظار، مما يخلق تدرجات حرارية داخلية. يساعد عزل نواة الأشعة تحت الحمراء عن حلقات التثبيت باستخدام حلقات عزل حراري من مادة ديلرين أو الألياف الزجاجية G10 في الحفاظ على تجانس درجة الحرارة المكانية عبر مصفوفة الكاشف. وهذا يقلل من انجراف المعايرة ويضمن دقة اكتشاف الهدف على مدى العمليات الممتدة.

الأسئلة الشائعة المتعمقة
هل يمكنني بث بيانات حرارية عالية الدقة في الوقت الفعلي من وحدة 90 مم إلى Raspberry Pi أو Arduino؟
في المقابل، تفتقر المتحكمات الدقيقة 8-بت أو 32-بت مثل Arduino Uno أو ESP32 أو STM32 إلى عرض نطاق ناقل الذاكرة وسعة المعالجة المطلوبة لتدفقات الفيديو عالية الدقة في الوقت الفعلي. يتطلب إطار $640\times512$ بمعدل 16 بت لكل بكسل $655,360\text{ بايت}$ من ذاكرة الوصول العشوائي الفعلية لكل مخزن إطار، وهو ما يتجاوز سعة ذاكرة الوصول العشوائي الكاملة للمتحكمات الدقيقة القياسية. لتكاملات المتحكمات الدقيقة خفيفة الوزن، يمكن استخدام تيار بيانات متسلسل أو SPI منخفض المعدل ومُقلل العينات لالتقاط قراءات درجة الحرارة الخام بمعدلات إطارات أقل (عادةً $\le 2\text{ إطار في الثانية}$). بدلاً من ذلك، يجب أن تستفيد التطبيقات عالية الأداء من معالجات مدمجة مخصصة لبث فيديو حراري عالي الدقة بالإطار الكامل.
كيف يعمل أداء وحدة التصوير الحراري 90 مم لمشاريع النطاقات المخصصة ذاتية الصنع، والتكامل مع الطائرات بدون طيار، والمشاريع المثبتة على المركبات؟
$$مجال الرؤية الأفقي = 2 \cdot \arctan\left(\frac{640 \times 12 \times 10^{-6}\text{ م}}{2 \times 90 \times 10^{-3}\text{ م}}\right) \approx 4.88^\circ$$
يركز هذا المجال البصري الضيق الدقة المكانية للمستشعر على منطقة شديدة التركيز، مما يتيح تصنيف الأهداف بعيدة المدى على مسافات لا تستطيع النوى ذات الزاوية الواسعة القياسية (مثل موديلات 9 مم أو 13 مم) حلها. بالنسبة لتركيبات الطائرات بدون طيار والمركبات، يسمح هذا التكبير البصري العالي للمشغلين بالحفاظ على مسافة آمنة أثناء التقاط صور حرارية واضحة ومفصلة. ومع ذلك، يزيد المجال البصري الأضيق أيضًا من الحساسية للاهتزازات الميكانيكية. يتطلب دمج هذه الأنظمة على منصات متحركة عادةً تثبيتًا نشطًا، مثل محور دوران بدون فرش عالي التردد، أو خوارزميات تثبيت الصورة الإلكتروني (EIS) على النطاقات التكتيكية المخصصة للحفاظ على صورة ثابتة ومنع فقدان تتبع الهدف.
لماذا تختار نواة حرارية احترافية بتقنية Edge AI بدلاً من مستشعر سيارات مُستخلص أو مستشعر رخيص ذاتي الصنع؟
مع نواة حرارية احترافية بتقنية Edge AI، يحصل المطورون على إمكانية الوصول إلى حزم SDK شاملة، ومعايير برامج ثابتة مفتوحة، وتكوينات API، وبيانات إشعاعية معايرة ($Kelvin = LSB / 100$) مباشرة عبر التوصيلات الرقمية القياسية. كما تتميز النوى الحديثة بمسرعات أجهزة مدمجة لخطوط معالجة الذكاء، مما يسمح للمطورين بتنفيذ التتبع، واكتشاف الأجسام، وتفعيل تنبيهات الشذوذ الحراري مباشرة على النواة دون الحاجة إلى تجميعات معالجة خارجية ثقيلة.
عند إحكام إغلاق نواة حرارية غير مبردة داخل علبة مقاومة للطقس IP67/IP68، يكون التصميم الحراري السلبي حاسمًا لإيقاف الانحراف الحراري الأساسي وتدهور الصورة. لا تحتاج الميكروبولومترات إلى مبردات نشطة، لكن ASIC الصورة المدمجة ومشفرات الفيديو الشبكية تستهلك بين 1.0 واط و 2.5 واط أثناء التشغيل. في صندوق محكم ضيق بدون تدفق هواء، تخلق الحرارة الداخلية المحتبسة نقاطًا ساخنة عبر هيكل النواة ومصفوفة المستوى البؤري. تؤدي هذه التدرجات الحرارية الموضعية إلى خلل في قراءات درجة الحرارة الإشعاعية وتزيد من ضوضاء المستشعر، مما يقلل من حساسية NETD الفعالة لديك. لحل هذا، صمم مسارات مباشرة لتبديد الحرارة المعدنية—مثل كتلة باردة من الألومنيوم أو النحاس مقترنة بوسادات فجوة عالية التوصيل—تربط اللوحة الحرارية للوحدة مباشرة بالغلاف المعدني الخارجي. هذا يحول كامل الهيكل الخارجي إلى مشتت حراري كبير. أيضًا، تجنب تركيب أجزاء عالية الطاقة (مثل أجهزة الراديو RF أو محولات الطاقة الساخنة) بجوار النواة البصرية مباشرة للحفاظ على استقرار الظروف الحرارية عبر المستشعر.
- المعيار الصناعي: ويكيبيديا مقياس الميكروبولومتر
- بوابة الشركة المصنعة: شركة Shenzhen ChiYi Electronics Co., Ltd.
- أدلة التكامل: