







وحدة استشعار التصوير الحراري الاحترافية الفائقة: حلول LWIR معززة بالذكاء الاصطناعي للطائرات بدون طيار والتقنيات ذاتية الصنع
23 يونيو 2026
وحدة كاميرا تصوير حراري عالية الدقة لـ Raspberry Pi: دليل تكامل Edge AI النهائي
٢٤ يونيو ٢٠٢٦
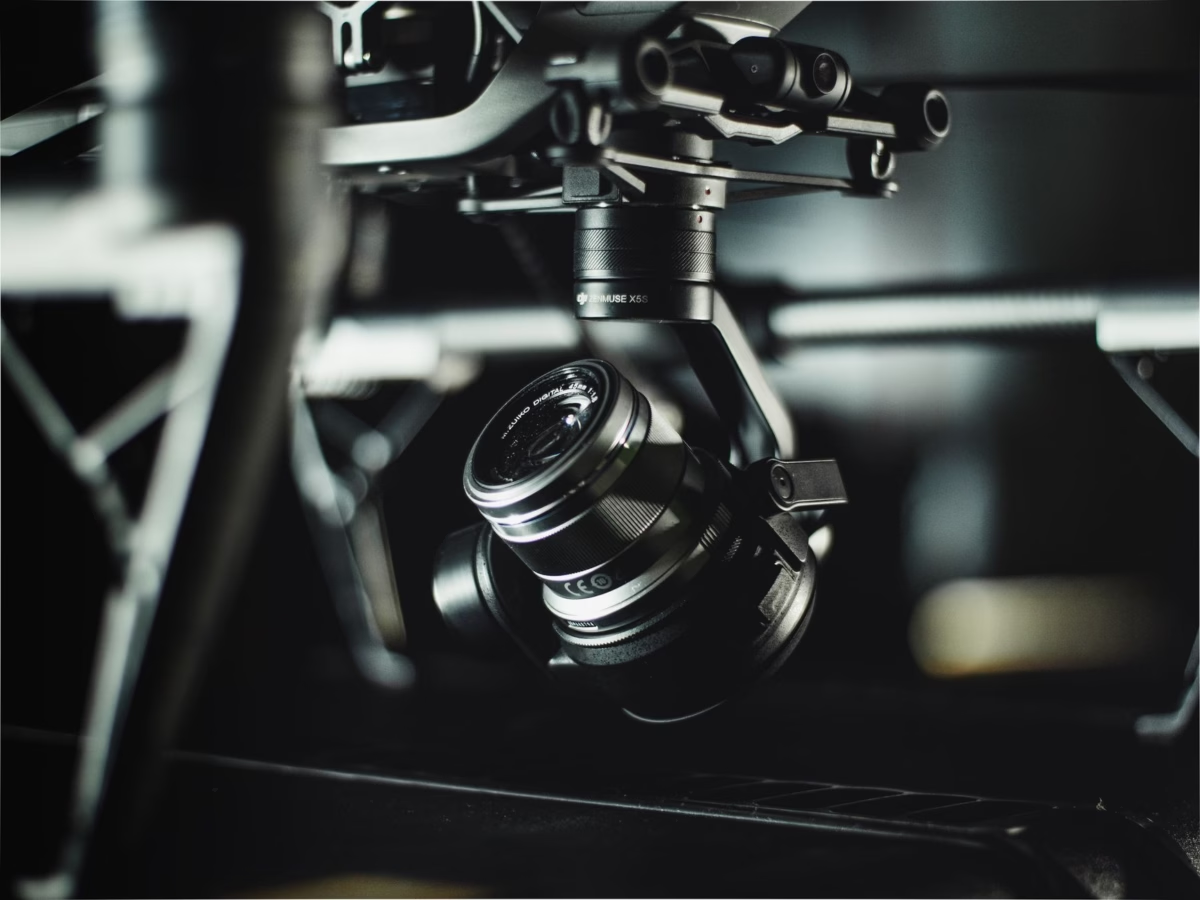
أفضل وحدة تصوير حراري لتكامل الطائرات بدون طيار: دليل الذكاء الاصطناعي الطرفي والأشعة تحت الحمراء طويلة الموجة
إذا كنت تبني طائرات بدون طيار من الدرجة التجارية اليوم، فأنت تعلم الأساسيات: كفاءة الحمولة، ودقة التصوير الحراري، والمعالجة في الوقت الفعلي هي متغيرات حاسمة. مع تحول مهام التفتيش الجوي، ومراقبة الحدود، والبحث والإنقاذ نحو عمليات ذاتية التشغيل بالكامل، فإن اختيار وحدة تصوير حراري للطائرات بدون طيار البنى الأساسية هو أهم قرار عتادي ستتخذه. يتعمق هذا الدليل في تفاصيل المقايضات البصرية والكهربائية والحسابية التي يتعين عليك القيام بها عند دمج نوى الأشعة تحت الحمراء طويلة الموجة في منصات متعددة المراوح، وثابتة الجناح، ومنصات الرؤية من منظور الشخص الأول.
إليك الخلاصة: من خلال موازنة حدود الحجم والوزن والطاقة والتكلفة مقابل واجهات عتادية سريعة مثل MIPI CSI-2 و USB، يمكنك تقليل زمن انتقال الفيديو إلى ما يقرب من الصفر. في الاختبار العملي، علينا أن ننظر إلى ما هو أبعد من أوراق المواصفات التسويقية. يجب علينا تقييم الأداء الواقعي لنوى الميكروبولومتر المصنوعة من أكسيد الفاناديوم، والمواد البصرية، والدقة الإشعاعية، وكيفية تشغيل خطوط أنابيب الذكاء الاصطناعي الطرفي منخفضة زمن الانتقال مباشرة على عتاد الحمولة لديك.
جدول المحتويات
- 👉 مقدمة: تطور الاستشعار الجوي بالأشعة تحت الحمراء طويلة الموجة
- 👉 فك شيفرة SWaP-C: المقاييس الهندسية لحمولات الطائرات بدون طيار
- 👉 بنى الواجهات: الاختيار بين نوى MIPI CSI-2 و USB
- 👉 الأنظمة الفرعية البصرية للأشعة تحت الحمراء طويلة الموجة: حساب مجال الرؤية والكشف والتعرف والتمييز للسيناريوهات الجوية
- 👉 معالجة الذكاء الاصطناعي الطرفي على الحمولة: خوارزميات الرؤية الآلية على متن الطائرة
- 👉 مواصفات المنتج الشاملة والمصفوفة التفاعلية
- 👉 دليل الشركة المصنعة للمعدات الأصلية للتكامل خطوة بخطوة: التدريع، والطاقة، والقياس الإشعاعي الحراري
- 👉 الأسئلة الشائعة حول التكامل الصناعي: الرؤية من منظور الشخص الأول المخصصة، والاستدلال الطرفي، وديناميكيات الطيران
مقدمة: تطور الاستشعار الجوي بالأشعة تحت الحمراء طويلة الموجة
في الأيام الأولى للتصوير الحراري الجوي، كانت الكاميرات الحرارية للطائرات بدون طيار ضخمة ومستهلكة للطاقة من معدات الاستطلاع العسكري. تلك الأنظمة القديمة تطلبت كواشف مبردة تبريدًا فائقًا. لقد وفرت حساسية حرارية لا مثيل لها، بالتأكيد، لكنها كانت باهظة الثمن وثقيلة جدًا بحيث لا يمكن تركيبها على طائرة تجارية متعددة المراوح. على مدى السنوات العشر الماضية، غيّر التحول إلى مستشعرات الميكروبولومتر غير المبردة المصنوعة من أكسيد الفاناديوم والسيليكون غير المتبلور قواعد اللعبة بالكامل. تعمل هذه المستشعرات الحديثة غير المبردة بشكل أصلي ضمن نافذة الأشعة تحت الحمراء طويلة الموجة من 8 إلى 14 ميكرومتر، وتلتقط البصمات الحرارية النظيفة دون وزن أو حجم أو استهلاك طاقة المبرد الفائق.
في الوقت نفسه، أصبحت وحدات التحكم في الطيران والحواسيب المرافقة سريعة بما يكفي لمعالجة تدفقات البيانات المرئية عالية النطاق الترددي أثناء الطيران. لا يبحث مكاملو الأنظمة اليوم عن وصلة فيديو تناظرية بسيطة تصبح مشوشة عندما تطير الطائرة بدون طيار خارج النطاق. بدلاً من ذلك، يحتاجون إلى مجموعات بيانات إشعاعية عالية الدقة ومعالجة رقميًا بحساسية حرارية تصل إلى ميكرو كلفن. يجب أن تتصل هذه الوحدات مباشرة بمعالجات الرؤية الحاسوبية المحلية لأتمتة تتبع الهدف، ومراقبة صحة المحاصيل، ورصد الحياة البرية، أو إجراء الصيانة الوقائية على خطوط الطاقة. إذا كنت انتقائيًا بشأن وحدة تصوير حراري للطائرات بدون طيار إعداداتك، فعليك أن تفهم كيف تعمل طبقات العتاد والبرمجيات هذه معًا.
في رحلة جوية حقيقية، يتعين على الكاميرا الحرارية المثبتة على الطائرة بدون طيار التعامل مع الكثير من الإساءات. فهي تواجه تبريدًا سريعًا بفعل قص الرياح، واهتزازات عالية التردد من المحركات عديمة المسفرات عالية السرعة، وتحولات مفاجئة في درجة الحرارة مع صعود الطائرة أو هبوطها عبر الطبقات الجوية. ولهذا السبب، فإن اختيار النواة الحرارية لا يقتصر على إيجاد أعلى دقة في ورقة المواصفات. يجب عليك تقييم تباعد البكسل، والواجهات الإلكترونية، وطلاءات العدسات، وخوارزميات التثبيت الحراري للتأكد من حصولك على بيانات إشعاعية نظيفة ومعايرة عبر كامل نطاق الطيران.

فك شيفرة SWaP-C: المقاييس الهندسية لحمولات الطائرات بدون طيار
في الورشة، يُعد مقياس الحجم والوزن والطاقة والتكلفة (SWaP-C) هو القانون. بالنسبة لحمولات الطائرات بدون طيار، حتى بضعة غرامات أو ميلي واط إضافية ستؤدي مباشرة إلى تدهور ديناميكيات الطيران وكفاءة البطارية وأوقات التحليق. عند دمج نواة كاميرا حرارية، يجب تحسين كل مقياس فردي في معادلة SWaP-C.
الوزن وإزاحة مركز الكتلة (CoM)
كل غرام إضافي تضعه على طرف المحور يزيد من قصوره الذاتي الميكانيكي. هذا يعني أن محركات المحور يجب أن تسحب طاقة أكبر للحفاظ على استقرار الأشياء، مما يستنزف بطاريتك ويُدخل اهتزازات عالية التردد إلى الفيديو الخاص بك. تحل النواة الحرارية فائقة الصغر (مثل تصميم بمساحة 21×21 مم) هذه المشكلة عن طريق إبقاء كتلة الكاميرا موجودة بالضبط عند تقاطع محاور الالتفاف والميل والانعراج للمحور. هذا يحافظ على انخفاض متطلبات الثقل الموازن ويُمركز الحمل الهيكلي أقرب إلى مركز الرفع الأيروديناميكي لطائرتك بدون طيار. مع مركز كتلة متوازن، لا تضطر حلقات PID في متحكم الطيران إلى العمل لوقت إضافي، مما يوفر عمر البطارية لمهام أطول.
تخطيط الطاقة وتبديد الحرارة
نوى الأشعة تحت الحمراء ذات الموجة الطويلة (LWIR) حساسة بشكل لا يصدق للانجراف الحراري. إذا أصبحت ركيزة الميكروبولومتر ساخنة جدًا، فإنها تخلق أخطاء إزاحة بين البكسلات، والتي تظهر كضوضاء نمطية ثابتة قبيحة (FPN) عبر صورتك. يساعد الحفاظ على استهلاك طاقة النواة منخفضًا (أقل من 1.0 واط عند 5 فولت تيار مستمر) في تقليل تراكم الحرارة داخل كتلة حمولة محكمة الإغلاق. إذا ولدت محولاتك التناظرية إلى الرقمية (ADCs) أو مصفوفات البوابات القابلة للبرمجة حقليًا (FPGAs) حرارة داخلية زائدة، فستخلق انجرافًا طفيليًا يدمر فرق درجة الحرارة المكافئ للضوضاء (NETD). نحن نحل هذه المشكلة عن طريق تصميم مسارات حرارية سلبية تنقل الحرارة بعيدًا عن النواة إلى مشتتات حرارية من الألومنيوم، نضعها مباشرة في تيار هواء المراوح للتبريد السلبي.
تباعد البكسل وكفاءة المسار البصري
الانتقال من تباعد بكسل 17 ميكرومتر إلى 12 ميكرومتر سمح للمصنعين بتقليص أحجام النوى بشكل كبير. يعني تباعد البكسل الأصغر أنه يمكنك استخدام عدسة ذات طول بؤري أقصر للحصول على نفس الدقة المكانية بالضبط (مجال الرؤية اللحظي - IFOV) مثل عدسة أكبر وأثقل على مستشعر 17 ميكرومتر. لكن كن حذرًا: مستشعرات 12 ميكرومتر حساسة للغاية للانحرافات البصرية. للحصول على أقصى استفادة من مصفوفة 12 ميكرومتر الضيقة، تحتاج إلى عدسات LWIR عالية المواصفات، مثل تلك الموجودة في متجرنا المتخصص للمنتجات الحرارية. تحافظ هذه البصريات على التباين حتى حد نايكويست، مما يقضي على الحواف الناعمة والضبابية التي تحصل عليها مع العدسات الرخيصة.
توفير الوزن في البناء البصري الخاص بك يترك لك أيضًا هامش وزن أكبر لأجهزة الكمبيوتر المصاحبة على متن الطائرة. على سبيل المثال، إذا قمت بتخفيض 50 غرامًا من المجموعة البصرية، يمكنك استخدام هذا التوفير في الوزن لإضافة معالج حافة على الطائرة بدون طيار. هذا يحول حمولتك من جهاز إرسال فيديو أساسي إلى نظام مستقل يمكنه تشغيل نماذج البحث والإنقاذ أو تتبع المركبات على متن الطائرة.
بنى الواجهات: الاختيار بين نوى MIPI CSI-2 و USB
عند تصميم حمولة، يُعد اختيار الواجهة الكهربائية قرارًا بالغ الأهمية. فهو يؤثر مباشرةً على زمن انتقال الفيديو، وتعقيد النظام، وحمل وحدة المعالجة المركزية، ومدى مقاومة جهازك للتداخل الكهرومغناطيسي (EMI). بالنسبة لمعظم التصميمات، ستختار بين MIPI CSI-2 و USB.
MIPI CSI-2: الآليات التقنية والتكامل
MIPI CSI-2 هو المعيار الصناعي لتوجيه البيانات المرئية ذات النطاق الترددي العالي وزمن الانتقال المنخفض بين مستشعرات الكاميرا ومعالجات النظام على الرقاقة (SoC) المصاحبة. يعمل MIPI CSI-2 عبر طبقات D-PHY الفيزيائية، ويستخدم واجهة تسلسلية تفاضلية أحادية الاتجاه مع مسار ساعة واحد وما يصل إلى أربعة مسارات بيانات. ويعتمد على الإشارات التفاضلية منخفضة الجهد (LVDS)، مما يحافظ على استهلاك منخفض للطاقة ويقلل من التداخل الكهرومغناطيسي.
نظرًا لأن خطوط MIPI تحمل إشارات عالية التردد (غالبًا ما تزيد عن 1 جيجابت في الثانية لكل مسار)، فإن تصميم أشرطة الدوائر المطبوعة المرنة (FPC) يتطلب عناية فائقة. هذه الخطوط عرضة للتداخل المتبادل، مما يعني أنها بحاجة إلى أن تكون متوافقة المعاوقة (عادةً 100 أوم تفاضلي) ومحمية بالكامل من الإشعاع عالي التردد الصادر عن وحدات التحكم الإلكترونية في السرعة (ESCs) وأجهزة إرسال القياس عن بعد في الطائرة بدون طيار. في تصميماتنا، نستخدم موصلات محورية دقيقة عالية الكثافة من موردين متخصصين في مجال الطيران مثل Amphenol للحفاظ على نظافة إشاراتنا عبر محاور المحور الدوار المتحركة.
على صعيد البرمجيات، يتجاوز MIPI CSI-2 حزمة USB الخاصة بنظام التشغيل تمامًا. فهو يسقط وحدات البكسل الخام ذات 14 بت مباشرةً في ذاكرة معالج إشارات الصور (ISP) الخاص بأجهزة النظام المضيف باستخدام الوصول المباشر للذاكرة (DMA). هذا يحافظ على زمن الانتقال في أرقام أحادية، وهو مثالي إذا كنت تستخدم التغذية الحرارية للملاحة الروبوتية في الوقت الفعلي أو لتجنب العوائق. المشكلة؟ سيتعين عليك كتابة أو تكوين برامج تشغيل مخصصة للنواة (مثل Linux V4L2) لمنصة ARM المحددة الخاصة بك (سواء كانت NVIDIA Jetson، أو Raspberry Pi Compute Module، أو NXP i.MX8 CPU).
USB 2.0 / USB 3.0: التكامل بالتوصيل والتشغيل
USB هو الخيار الأمثل إذا كنت تريد تكاملًا سريعًا وسهلاً دون تطوير كبير لبرامج التشغيل. يستخدم التوصيل الفيزيائي موصلات micro-USB قياسية، أو USB Type-C، أو موصلات قفل قوية من لوح إلى لوح. نظرًا لأن هذه النوى تستخدم بروتوكول فئة الفيديو USB (UVC) القياسي، يرى نظام التشغيل المضيف النواة ككاميرا ويب قياسية. يمكنك سحب إطارات الفيديو الحرارية مباشرةً إلى كودك باستخدام خطوط أنابيب OpenCV أو ROS أو GStreamer الكلاسيكية في دقائق.
الجانب السلبي لـ USB هو زمن الانتقال وعبء المعالجة. يقدم بروتوكول UVC تأخرًا برمجيًا لأن وحدة المعالجة المركزية المضيفة يجب أن تدير عمليات النقل المجمعة، وتجرد أغلفة حزم USB، وتخزن الإطارات مؤقتًا في الذاكرة. هذا يضيف 30 مللي ثانية إلى 95 مللي ثانية من زمن الانتقال اعتمادًا على مدى عمل وحدة المعالجة المركزية لديك. علاوة على ذلك، يمكن أن ترتخي موصلات USB القياسية أو تتدهور بسرعة على طائرة بدون طيار عالية الاهتزاز. للإعدادات الجادة، نستخدم نوى مزودة بلوحات موصلات USB صناعية قابلة للقفل مثل تلك الموجودة على النواة الحرارية Mini 640 غير المبردة LWIR.
الأنظمة الفرعية البصرية للأشعة تحت الحمراء طويلة الموجة: حساب مجال الرؤية والكشف والتعرف والتمييز للسيناريوهات الجوية
تعمل البصريات الحرارية تحت قواعد مختلفة تمامًا عن كاميرات الضوء المرئي. نظرًا لأن الزجاج القياسي يحجب طيف 8 إلى 14 ميكرومتر، يجب أن تُصنع عدسات LWIR من مواد غريبة مثل الجرمانيوم أحادي البلورة (Ge) أو زجاج الكالكوجينيد الاصطناعي. تتطلب هذه العناصر طلاءات مضادة للانعكاس عالية الجودة لأن الجرمانيوم الخام له معامل انكسار عالٍ جدًا (حوالي 4.0)، مما يعني أنه سيحجب كمية هائلة من الضوء بدون طلاءات مناسبة.
مواد العدسات: الجرمانيوم مقابل الكالكوجينيد
لا يزال الجرمانيوم هو المعيار الذهبي للدقة الحرارية العالية بفضل معامل انكساره المرتفع وتشتته البصري المنخفض. لكنه ثقيل ومكلف ويعاني من إزالة التركيز الحراري (تتغير خصائصه البصرية عندما ترتفع أو تنخفض حرارة العدسة). زجاج الكالكوجينيد هو بديل أحدث وأخف وزنًا. شركات مثل لايت باث تكنولوجيز تنتج عدسات كالكوجينيد لا كروية مصبوبة تصحح الانحرافات الكروية بعدد أقل من العناصر الزجاجية. هذا يقلل من وزن الحمولة. بالإضافة إلى ذلك، يتمتع الكالكوجينيد بمعامل تمدد حراري أقل بكثير، لذا يبقى التركيز حادًا حتى عندما تصعد طائرتك بدون طيار إلى الهواء البارد.
حساب مجال الرؤية (FOV) والدقة المكانية
تتحدد الدقة المكانية لكاميرتك الحرارية من خلال مجال الرؤية اللحظي (IFOV). هذه هي الزاوية الفيزيائية التي تراها وحدة البكسل الواحدة، وتحسبها بهذه الصيغة:
حيث:
- ⚙️ p = تباعد وحدات البكسل في المستشعر (مثلاً، 12 ميكرومتر = 1.2 * 10^-5 متر)
- ⚙️ f = البعد البؤري للعدسة (مثلاً، 9 مم = 9.0 * 10^-3 متر)
إذا أجرينا هذا الحساب لعدسة 9 مم على مستشعر 12 ميكرومتر، فهذه هي العملية الحسابية:
ماذا يعني هذا في الجو؟ إذا كنت تحلق على ارتفاع 100 متر، فإن مسافة عينة الأرض (GSD) الخاصة بك هي:
هذه عملية حسابية بالغة الأهمية. إذا كنت بحاجة إلى رسم تفاصيل دقيقة، مثل شقوق خرسانية بحجم 10 سم أو حيوان صغير في مهمة بحث وإنقاذ، فأنت بحاجة إلى GSD ضيق بما يكفي بحيث يغطي الهدف عدة بكسلات. وإلا، سيندمج الهدف مع درجات الحرارة المحيطة ويختفي.
للمراقبة بعيدة المدى حيث تحتاج إلى مجال رؤية ضيق وتكبير عالٍ، ستحتاج إلى مستشعر ممتاز مثل نواة 1280x1024 عالية الدقة لدينا: نواة المنظار الحراري طويل المدى 1280x1024.
معايير جونسون لحسابات الكشف والتمييز والتعرف
للتحقق مما إذا كانت الكاميرا الحرارية تناسب ملف مهمتك، تستخدم معايير جونسون. يوضح هذا العدد الدقيق للبكسلات التي تحتاجها عبر البعد الحرج للهدف لتنفيذ ثلاثة مستويات متميزة من التحديد:
- ✅ الكشف (يتطلب 1.5 بكسل): يمكنك رؤية أن شيئًا ما موجود (مثلاً، شذوذ حراري مرئي مقابل أرض باردة).
- ✅ التمييز (يتطلب 6.0 بكسل): يمكنك تصنيف الشكل (مثلاً، يمكنك تمييز شخص عن غزال).
- ✅ التعرف (يتطلب 12.0 بكسل): يمكنك تمييز تفاصيل دقيقة (مثلاً، تحديد طراز سيارة معين أو التحقق مما إذا كان شخص يحمل شيئًا ما).
من خلال موازنة البعد البؤري، والدقة، وتباعد البكسل، يمكنك التأكد من أن بصرياتك قادرة على توفير هذه الكثافات البكسلية عند ارتفاع هدفك دون إضافة وزن حمولة غير ضروري.
معالجة الذكاء الاصطناعي الطرفي على الحمولة: خوارزميات الرؤية الآلية على متن الطائرة
توصيل نواة غير مبردة وحدة تصوير حراري للطائرات بدون طيار مباشرة في شريحة ذكاء اصطناعي طرفية يسمح للطائرة بدون طيار باتخاذ القرارات محليًا. عن طريق توجيه إطارات قياس إشعاعي خام مباشرة إلى محركات التسريع (مثل TensorRT على NVIDIA Jetson Orin أو كتل أجهزة Hailo-8)، فإنك تتجنب مشاكل زمن الوصول والموثوقية في القياس عن بعد الأرضي.
إذا قمت ببث الفيديو إلى محطة أرضية لمعالجة الذكاء الاصطناعي، يصبح نظامك عرضة لانقطاع الإشارة، واستنزاف البطارية، والتداخل اللاسلكي. إذا انقطع الرابط، يتوقف نموذج البحث الخاص بك عن العمل. على النقيض من ذلك، معالجة البيانات محليًا على معالج مصاحب على متن الطائرة يسمح للطائرة بدون طيار بالتفاعل فورًا، وتوجيه محور الكاميرا تلقائيًا لإبقاء الهدف في الإطار مع إرسال تنبيهات بيانات وصفية صغيرة فقط إلى محطة التحكم الأرضية.
المعالجة المسبقة لدفق النظام الفرعي الحراري
تخرج الميكروبولومترات غير المبردة بيانات رقمية خام 14-بت أو 16-بت. شبكات الكشف بالذكاء الاصطناعي القياسية (مثل YOLOv8-nano) مدربة على صور RGB قياسية 8-بت. هذا يعني أنه يجب عليك كتابة خط أنابيب معالجة على متن الطائرة لتحويل البيانات في الوقت الفعلي:
- ⚙️ تصحيح البكسلات التالفة (BPC): تستخدم FPGA أو ISP البكسلات المجاورة لاستيفاء وتصحيح بكسلات الميكروبولومتر الميتة أو المشوشة بشكل فوري.
- ⚙️ تصحيح عدم التجانس (NUC): تقوم الوحدة بتدوير مصراعها الميكانيكي الداخلي لتطبيع قيم جهد البكسل عبر مصفوفة المستشعر.
- ⚙️ معادلة الرسم البياني التكيفية محدودة التباين (CLAHE): تضغط تلقائيًا البيانات عالية الديناميكية 14-بت إلى صورة 8-بت طبيعية، لعزل تباينات الحواف الدقيقة دون حرق الإضاءات الساطعة.
الاستدلال بالشبكة العصبية الالتفافية (CNN) على بيانات الأشعة تحت الحمراء طويلة الموجة
لا تبدو الصور الحرارية مثل الصور المرئية القياسية. لا توجد بيانات لونية، وغالبًا ما تعتمد الأهداف (مثل الأشخاص أو الآلات الساخنة) على حدود أشكال واضحة بدلاً من نسيج السطح. هذا يعني أنك بحاجة إلى نماذج معاد تدريبها للصور بالأشعة تحت الحمراء.
لنشر هذه النماذج، نستخدم التعلم بالنقل. نأخذ بنية YOLOv8 وندرب الأوزان المستهدفة على مجموعات بيانات حرارية مخصصة (مثل مكتبة ADAS العامة من FLIR بالإضافة إلى لقطات الطائرات بدون طيار بالأشعة تحت الحمراء). من هناك، نستخدم أدوات التكميم لتشغيل الشبكة العصبية بصيغ INT8 أو FP16 على أجهزتنا الطرفية. هذا يحافظ على سرعات استدلال عالية (بمعدل 20 إلى 30 إطارًا في الثانية)، وهو أمر ضروري عند تتبع الأهداف من منصة متحركة. يمكن للحاسوب المرافق بعد ذلك تجميع إحداثيات التتبع هذه في أوامر حزم Mavlink، ليخبر الطيار الآلي بمتابعة الهدف أو الدوران حوله تلقائيًا.
مواصفات المنتج الشاملة والمصفوفة التفاعلية
إذا كنت تخطط لهندسة نظامك، فإليك تفصيلًا مفصلًا لوحدتين حراريتين ممتازتين مصممتين لحمولات الطائرات بدون طيار.
الخيار أ: وحدة كاميرا تصوير حراري غير مبردة Mipi 640 384 256 9 مم للطائرات بدون طيار

وحدة كاميرا تصوير حراري بالأشعة تحت الحمراء غير مبردة Mipi 640 384 256 9mm للطائرات بدون طيار
Mini2 هو نواة MIPI خفيفة الوزن صُممت لمُدمجي الأنظمة المتقدمين الذين يحتاجون إلى اتصال شريطي فائق السرعة مباشر بمعالجهم المضيف. يُسقط مصفوفة ميكروبولومتر 640x512 في هيكل منخفض الارتفاع للغاية، مما يحل القيود الميكانيكية لمنصات البحث والإنقاذ والتفتيش المدمجة.
- ✅ عدسة أساسية 9 مم: تصميم واسع الزاوية مُحسَّن لمسح الحقول الكبيرة بسرعة.
- ✅ اتصال MIPI CSI-2 الخام: يُلغي مُشفرات الفيديو ووحدات التحكم، مما يُقلل زمن الانتقال ويُوفر الوزن.
- ✅ نواة عالية الحساسية: قادرة على استخراج بيانات إشعاعية نظيفة عبر الدخان الكثيف أو الضباب.
- ✅ تحجيم السيليكون الديناميكي: متوفرة بتصاميم مصفوفة 640 أو 384 أو 256 لتتناسب مع ميزانية أدائك المحددة.
هذه النواة مثالية لعمليات التكامل النظيفة عالية الأداء حيث تُجمِّع خطوط أنابيب C++ مُخصصة على أجهزة محلية (مثل منصات Jetson)، مُتجنباً الإلكترونيات الإضافية لكتل التحويل التسلسلي عبر USB القياسية.
الخيار ب: وحدة نواة كاميرا تصوير حراري LWIR USB Mini 640*512 غير مُبرَّدة للطائرات بدون طيار المشابهة لـ DJI
وحدة كاميرا تصوير حراري مصغرة LWIR غير مبردة بدقة 640*512 مع USB للطائرات بدون طيار مشابهة لـ DJI
تتميز هذه الوحدة ببصمة مادية فائقة الاكتناز تُقاس بـ 21 مم × 21 مم فقط. تُلبي احتياجات المُدمجين الباحثين عن اتصال سريع، ومجموعة واسعة من الأطوال البؤرية، وتوافق برمجي بسيط خالٍ من التعريفات على طبقات أنظمة التشغيل القياسية.
- ✅ غلاف مادي صغير: بقياس 21 مم × 21 مم فقط، ينزلق هذا الهيكل المطحون بـ CNC بسهولة إلى الحمولات المُخصصة أو حوامل DJI.
- ✅ نطاق بصري واسع: يدعم عدسات من خيارات واسعة 5 مم إلى طويلة المدى 150 مم للمهام الصناعية المُتخصصة.
- ✅ اتصال USB قياسي UVC: يتجنب متاعب تعريفات النواة؛ يعمل فوراً على أنظمة Linux أو Windows أو Android.
- ✅ جهاز قوي: مُصمم بتخميد ميكانيكي نظيف لتحمل صدمات الهبوط الميداني.
هذه الوحدة شائعة جداً لفرق البحث والمُصنعين الذين يقومون بنمذجة أولية سريعة. إذا كان هدفك الأساسي هو إسقاط مُستشعر حراري عالي الدقة على منصة موجودة دون قضاء أسابيع في كتابة تعريفات مُخصصة، فإن نواة USB هذه هي أفضل رهان لك.
دليل الشركة المصنعة للمعدات الأصلية للتكامل خطوة بخطوة: التدريع، والطاقة، والقياس الإشعاعي الحراري
تشغيل كاميرا حرارية خام على طائرة بدون طيار هي عملية هندسية مُتعددة الخطوات. توصيل الأسلاك هو نصف المعركة فقط؛ يجب عليك أيضاً تصفية التغذية الكهربائية الراجعة، وتصميم عوازل ميكانيكية، ومعايرة تدفق البيانات.
القسم 7.1: عزل الطاقة وتقوية التوافق الكهرومغناطيسي
تسحب محركات الطائرات بدون طيار الحديثة عديمة المسفرات كميات عالية من التيار بشكل ديناميكي، مُطلقة تغذية كهرومغناطيسية وضوضاء راجعة عبر لوحة توزيع الطاقة (PDB). هذه التغذية الراجعة عالية التردد يُمكن أن تُتلف تغذية التصوير الحراري، مُسببة خطوطاً عمودية وتموجات أفقية عبر شاشتك. إليك كيف نمنع هذا على طاولة العمل:
- ⚙️ تطبيق عزل طاقة مُستقل: شغّل نواة الكاميرا دائماً عبر مُنظم انخفاض الجهد المنخفض (LDO) الخاص بها. لا تربط الكاميرا مُباشرة ببطارية الطيران الأساسية أو BEC للاستخدام العام الذي يُغذي السيرفو الرقمية الثقيلة أو المحاور.
- ⚙️ تركيب مكثفات فصل منخفضة المقاومة التسلسلية المُكافئة: ضع مكثفات تجاوز عالية الجودة منخفضة المقاومة التسلسلية المُكافئة (عادةً مكثف تانتالوم 10µF بالتوازي مع خيار سيراميك 0.1µF) بجوار دبوس دخل الطاقة للوحدة مباشرة لامتصاص الارتفاعات عالية التردد.
- ⚙️ عزل مسارات التوصيل: أبقِ خطوطك عالية التردد (خاصة MIPI و USB) بعيدة تماماً عن كابلات خرج مُتحكم السرعة الإلكتروني وأطوار المحرك. لف خطوط الإشارة برقاقة نحاسية للحماية موصولة مباشرة بأرضي النظام.
القسم 7.2: التثبيت وتخميد الاهتزاز
يمكن أن تتسبب الاهتزازات عالية التردد الصادرة عن محركاتك بدون فرشاة في حدوث تأثيرات "جيلي" خطيرة وضبابية في الحركة. وهذا يفسد وضوح الصورة ويُربك نماذج الذكاء الاصطناعي الطرفي وتتبع الأجسام.
- ⚙️ التثبيت على محور تثبيت نشط ثلاثي المحاور: استخدم محور تثبيت عالي الجودة بدون فرشاة يعمل بسرعات حلقة عالية (1000 هرتز على الأقل). عند الموازنة، تأكد من أن مجموعة الكاميرا والعدسة تستقر تمامًا عند نقطة ارتكاز محور الميل لتجنب ارتفاع درجة حرارة المحركات.
- ⚙️ معايرة العوازل المرنة: استخدم كرات سيليكون أو مطاط عالية التخميد على لوحة العزل (عادةً ما يكون Shore 40A هدفًا جيدًا). لاختيار المخمدات المناسبة، احسب كتلة حمولتك الدقيقة؛ إذا كانت المخمدات صلبة جدًا، فسوف تنقل الاهتزاز مباشرة إلى عدستك، وإذا كانت لينة جدًا، فسوف تترهل.
القسم 7.3: المعايرة الحرارية والتكامل الإشعاعي
إذا كنت بحاجة إلى أن يُخرج مستشعرك قراءات درجة حرارة عالية الدقة، فعليك إدارة درجة حرارته الداخلية. أثناء عمل النواة، تتراكم الحرارة على ركيزة السيليكون، مما يغير إزاحاتك الإشعاعية الأساسية.
- ⚙️ إدارة دورات مصراع المعايرة (NUC): تُسقط النواة غير المبردة مصراعها الميكانيكي الداخلي بشكل دوري لإعادة ضبط إزاحات البكسل. وهذا يُوقف الفيديو للحظة وجيزة. لمنع نقرة المصراع هذه أثناء المناورات الحرجة، استخدم حاسوبك المرافق لإرسال أوامر تشغيل المعايرة عبر Mavlink خلال مراحل الطيران المستقرة.
- ⚙️ التصحيح للتغيرات البيئية: يمكن للرطوبة وسرعة الرياح والانبعاثية الديناميكية لمواد الهدف المختلفة أن تُغير القراءات الحرارية على مستشعرك. استخدم SDK (مجموعة تطوير البرمجيات) الخاصة بك لتغذية إعدادات ارتفاع الطيران في الوقت الفعلي، والرطوبة الجوية، والانبعاثية السطحية مباشرة إلى النواة أثناء الطيران.

الأسئلة الشائعة حول التكامل الصناعي: الرؤية من منظور الشخص الأول المخصصة، والاستدلال الطرفي، وديناميكيات الطيران
هل يمكنني دمج وحدة حرارية من طرف ثالث في طائرات بدون طيار استهلاكية مثل DJI أو إعدادات FPV؟
لماذا تختار وحدة تصوير حراري بالذكاء الاصطناعي الطرفي بدلاً من الكاميرات الحرارية القياسية؟
كيف تعمل وحدات التصوير الحراري SWaP-C على تحسين أوقات طيران الطائرات بدون طيار؟
📚 المراجع والقراءات الإضافية
- 👉 المعيار الصناعي: توصيلات Amphenol Aerospace عالية الموثوقية
- 👉 الهندسة البصرية: تجميعات LightPath Technologies البصرية من الكالكوجينيد
- 👉 دليل ذو صلة: دليل دمج الكاميرا الحرارية المصغرة 640 غير المبردة LWIR





