









Moduł kamery termowizyjnej MIPI: Wysokorozdzielcze wbudowane rdzenie LWIR dla dronów i Edge AI
14 października 2026
Przewodnik po kamerach termowizyjnych: Testy w warunkach rzeczywistych, rozdzielczość i rdzenie OEM
15 października 2026
Przewodnik po kamerach termowizyjnych: Jak działa, analiza wartości i integracja modułów OEM
Obrazowanie termowizyjne przeszło od specjalistycznego sprzętu wojskowego do roli zasadniczego filaru automatyki przemysłowej, konserwacji predykcyjnej, nadzoru bezpieczeństwa oraz inżynierii ładunków bezzałogowych statków powietrznych (UAV). Pomimo tak szerokiego przyjęcia zespoły inżynieryjne i zakupowe często napotykają uporczywe wyzwanie: odróżnienie tanich konsumenckich gadżetów termowizyjnych od wzmocnionych, radiometrycznych rdzeni OEM zdolnych do dokładności o znaczeniu krytycznym dla misji. Wybór niewłaściwej architektury czujnika prowadzi do dryftu termicznego, niedokładnej telemetrii temperatury, poważnych wąskich gardeł opóźnień oraz awarii integracji w ekstremalnych warunkach operacyjnych.
Wdrożenie przemysłowej klasy modułu kamery termowizyjnej wymaga precyzyjnego zrozumienia fizyki podczerwieni, zachowań materiałowych mikrobolometrów, ograniczeń transmisji optycznej oraz osadzonych protokołów interfejsów. Niezależnie od tego, czy konstruujesz wieloosiowy stabilizowany gimbal do inspekcji infrastruktury lotniczej, czy projektujesz autonomiczną matrycę wizji maszynowej w fabryce, Twój system zależy od radiometrycznej precyzji w czasie rzeczywistym, niskiej różnicy temperatur ekwiwalentnych szumowi (NETD) oraz przewidywalnych cech rozmiaru, masy i mocy (SWaP). Ten kompleksowy przewodnik rozkłada na czynniki pierwsze fizykę operacyjną detekcji długofalowej podczerwieni (LWIR), ocenia dynamikę kosztów w stosunku do wartości nowoczesnych architektur detektorów oraz zapewnia jasną mapę drogową integracji dla osadzonych programistów i architektów sprzętu.
Spis treści
- 👉 Jak działają kamery termowizyjne: fizyka detekcji podczerwieni
- 👉 Kluczowe parametry techniczne: dekonstrukcja rozdzielczości, NETD i liczby klatek na sekundę
- 👉 Analiza wartości: konsumenckie gadżety diagnostyczne a przemysłowe rdzenie radiometryczne
- 👉 Architektura integracji OEM: łączenie z komputerami jednopłytkowymi i frameworkami przemysłowymi
- 👉 Optymalizacja SWaP-C dla ładunków lotniczych i robotyki mobilnej
- 👉 Kompleksowa prezentacja produktów: przemysłowe moduły kamer termowizyjnych
- 👉 Pogłębione techniczne FAQ
Jak działają kamery termowizyjne: fizyka detekcji podczerwieni
Kamera termowizyjna działa na podstawowych zasadach termodynamiki, wykrywając promieniowanie w zakresie widma elektromagnetycznego całkowicie niedostrzegalnym dla ludzkiego aparatu wzrokowego. Podczas gdy kamery światła widzialnego polegają wyłącznie na fotonach odbitych od powierzchni strukturalnych w wąskim paśmie od 0,38 do 0,75 mikrometra (µm), systemy podczerwieni wykrywają naturalnie emitowane promieniowanie generowane przez molekularne pobudzenie kinetyczne. Każdy obiekt, którego stan termiczny znajduje się powyżej zera absolutnego (0 kelwinów lub -273,15°C), emituje energię elektromagnetyczną charakteryzującą się wewnętrznymi wibracyjnymi i rotacyjnymi przejściami atomowymi.
Kwantyfikacja tej termodynamicznej rzeczywistości wywodzi się z prawa promieniowania Plancka, które formułuje widmową luminancję energetyczną promieniowania elektromagnetycznego emitowanego przez idealne ciało doskonale czarne w równowadze temperatury absolutnej:
B(λ, T) = (2 * h * c²) / (λ&sup5; * (exp((h * c) / (λ * k_B * T)) - 1))
W tym konstrukcie fizycznym, h oznacza stałą Plancka (6,626 x 10⁻³⁴ J·s), c definiuje prędkość światła w próżni (2,998 x 10⁸ m/s), λ oznacza długość fali emisji, k_B stanowi stałą Boltzmanna (1,381 x 10⁻²³ J/K), a T wyznacza absolutną temperaturę termodynamiczną promieniującej masy w kelwinach. Całkowanie funkcji Plancka w całym ciągłym widmie elektromagnetycznym daje kompleksowe Prawo Stefana-Boltzmanna, ustalając, że całkowita egzytancja promienista z powierzchni ciała doskonale czarnego skaluje się bezpośrednio z czwartą potęgą jego temperatury termodynamicznej:
j* = ε * σ * T⁴
Tutaj, ε oznacza emisyjność powierzchni (współczynnik wahający się od 0,00 dla idealnego reflektora zwierciadlanego do 1,00 dla optymalnego emitera ciała doskonale czarnego), podczas gdy σ reprezentuje uniwersalną stałą Stefana-Boltzmanna (5,670 x 10⁻⁸ W/m²·K⁴). Podczas badania profili celów w ziemskich warunkach otoczenia (w zakresie od -40°C do +150°C), Prawo przesunięć Wiena określa, że maksimum widmowej egzytancji energetycznej przesuwa się zdecydowanie w kierunku długofalowego pasma transmisji atmosferycznej podczerwieni (LWIR), zlokalizowanego głównie między 8,0 a 14,0 µm.
Ziemskie warunki otoczenia stanowią poważne wyzwanie dla propagacji podczerwieni, ponieważ wilgoć atmosferyczna, cząsteczki dwutlenku węgla oraz aerozole pyłowe pochłaniają fale elektromagnetyczne w rozległych obszarach widma. Na szczęście zakres widma od 8,0 do 14,0 µm pokrywa się z wyjątkowo czystym oknem atmosferycznym, w którym straty transmisji spadają do praktycznych minimów operacyjnych. To okno transmisji optycznej umożliwia niechłodzonym kamerom termowizyjnym LWIR rejestrowanie sygnatur radiometrycznych na długich dystansach w terenie otwartym, w trudnych warunkach pogodowych oraz na zapylonych halach produkcyjnych bez napotykania zaporowego tłumienia sygnału.
W centrum każdej nowoczesnej niechłodzonej kamery termowizyjnej znajduje się matryca mikrobolometryczna w płaszczyźnie ogniskowej (FPA). W przeciwieństwie do wysokiej klasy wojskowych czujników chłodzonych kriogenicznie, które wykorzystują detektory fotonowe z półprzewodników o wąskiej przerwie energetycznej (takie jak tellurek kadmowo-rtęciowy lub antymonek indu, wymagające nieporęcznych, energochłonnych mechanicznych chłodziarek Stirlinga do utrzymania 77 kelwinów), niechłodzone mikrobolometry działają stabilnie w normalnych temperaturach otoczenia systemu. Matryca w płaszczyźnie ogniskowej składa się z mikroskopijnej, dwuwymiarowej macierzy struktur pikselowych wytwarzanych mikromechanicznie w procesach systemów mikroelektromechanicznych (MEMS) na komplementarnym układzie scalonym odczytu (ROIC) wykonanym w technologii metal-tlenek-półprzewodnik (CMOS).
Każdy pojedynczy piksel mikrobolometryczny składa się z absorpcyjnej cienkowarstwowej membrany zawieszonej nad podłożem krzemowym na delikatnych, mikromechanicznych nóżkach izolujących. Nóżki te zapewniają zarówno podparcie strukturalne, jak i celową ścieżkę termiczną o wysokiej rezystancji, która ogranicza odprowadzanie ciepła do otaczającego podłoża masowego. Padające fotony LWIR przechodzą przez specjalistyczną optykę podczerwieni, uderzając w zawieszoną membranę i przekazując energię, która podnosi jej temperaturę o ułamki milikelwina.
Zawieszona membrana zawiera aktywny materiał termistorowy wykazujący wyjątkowo wyraźny temperaturowy współczynnik rezystancji (TCR). Rynek przemysłowy opiera się głównie na dwóch podstawowych cienkich warstwach chemicznych: Tlenek wanadu (VOx) i Krzem amorficzny (α-Si). Podczas gdy krzem amorficzny zapewnia ekonomiczną skalowalność produkcji półprzewodnikowej, tlenek wanadu stanowi wzorzec przemysłowy i wojskowy. Cienkie warstwy VOx zapewniają znacznie lepszy TCR (konsekwentnie wykazując zmiany rezystancji od -2% do -3% na kelwin różnicy temperatury) wraz z drastycznie zredukowanym profilem szumu migotania elektrycznego 1/f. Gdy promieniowanie cieplne moduluje fizyczną rezystancję warstwy VOx, układ ROIC przykłada niewielkie napięcie polaryzacji, przekształca te różnice rezystancji na szybkie napięcia analogowe i przekazuje zdigitalizowane surowe strumienie termiczne do pokładowego układu przetwarzającego ASIC lub FPGA.
Ponieważ typowe krzemiany klasy optycznej, standardowe szkło float sodowo-wapniowe oraz powszechne polimery akrylowe wykazują niemal całkowitą nieprzezroczystość dla długości fal powyżej 2,5 µm, standardowe obiektywy kamer nie mogą być stosowane w termowizji. Niechłodzone systemy LWIR wymagają specjalistycznych elementów optycznych wytwarzanych z materiałów pozostających przezroczystymi w paśmie fal od 8 do 14 µm. Monokrystaliczny German (Ge), syntetyczny Związki szkła chalkogenidowego, oraz Selenek cynku (ZnSe) stanowią podstawowe media optyczne dla termowizji. Producenci optyki precyzyjnej, tacy jak LightPath Technologies stosują zaawansowane techniki toczenia diamentowego i precyzyjnego formowania szkła, aby wytwarzać antyrefleksyjne, asferyczne elementy chalkogenidowe, które maksymalizują przepuszczalność fotonów, minimalizują aberracje sferyczne i utrzymują ostrość w szerokim zakresie przemysłowych temperatur roboczych.
Kluczowe parametry techniczne: dekonstrukcja rozdzielczości, NETD i liczby klatek na sekundę
Zespoły zakupowe, inżynierowie automatyki i programiści systemów wbudowanych muszą wyjść poza narracje marketingowe skierowane do konsumentów, aby obiektywnie ocenić wydajność termiczną. Użyteczność diagnostyczna przemysłowego rdzenia termicznego opiera się na czterech współzależnych parametrach inżynieryjnych: rozdzielczości przestrzennej, rozmiarze piksela, czułości termicznej (NETD) i czasowej liczbie klatek na sekundę.
Rozdzielczość macierzy przestrzennej i rozmiar piksela: Rozdzielczość przestrzenna oznacza fizyczną liczbę niezależnych elementów detektora mikrobolometrycznego wytworzonych na matrycy płaszczyzny ogniskowej. Standardowe natywne rozdzielczości przemysłowe obejmują:
- ⚙️ 160 × 120 pikseli (19 200 elementów detektora): Stosowane w podstawowych termicznych przełącznikach wyzwalających, niekrytycznych kontrolach procesowych i kompaktowych czujnikach zbliżeniowych bezpieczeństwa.
- ⚙️ 256 × 192 pikseli (49 152 elementów detektora): Format podstawowy dla małych diagnostyk maszyn OEM i przenośnych urządzeń do konserwacji predykcyjnej. Kompleksowe omówienie tej równowagi między współczynnikiem kształtu a klarownością optyczną można znaleźć w naszym technicznym omówieniu rozwiązań modułu kamery termicznej 256x192 25mm.
- ⚙️ 384 × 288 pikseli (110 592 elementów detektora): Podstawowy standard dla przemysłowego monitorowania stanu, inspekcji wizyjnej maszyn i stabilizowanych ładunków powietrznych UAV.
- ⚙️ 640 × 512 pikseli (327 680 elementów detektora): Wiodąca klasa rozdzielczości do radiometrycznej oceny zasobów przedsiębiorstwa, analizy uszkodzeń strukturalnych, obserwacji perymetrycznej dalekiego zasięgu oraz rozpoznania lotniczego na dużych wysokościach.
Jednocześnie, Rozstaw pikseli określa odległość między środkami sąsiednich pikseli mikrobolometru, wyrażoną w mikrometrach (µm). W ciągu ostatniej dekady przemysł podczerwieni odszedł od starszych architektur 25 µm i 17 µm na rzecz współczesnych technik wytwarzania 12 µm. Zmniejszenie rozstawu pikseli do 12 µm drastycznie redukuje fizyczną powierzchnię krzemowej struktury potrzebnej dla danej rozdzielczości. Ta redukcja bezpośrednio przekłada się na mniejsze, lżejsze i bardziej ekonomiczne zespoły optyczne z germanu i chalkogenku. Fizyczna zależność rządząca powiększeniem optycznym i rozdzielczością pola celu jest wyrażona przez chwilowe pole widzenia (IFOV):
IFOV = rozstaw pikseli (d) / ogniskowa (f)
Mniejszy rozstaw pikseli daje węższe IFOV dla dowolnej wyznaczonej ogniskowej obiektywu. Ta matematyczna geometria pozwala inżynierom ładunku użytecznego osiągać wyższą przestrzenną zdolność rozdzielczą odległych celów bez montowania przewymiarowanych, ciężkich tubusów obiektywów w ograniczonych komorach ładunkowych.
Czułość termiczna: Równoważna różnica temperatur szumu (NETD): Podczas gdy rozdzielczość przestrzenna określa, jak ostry geometrycznie jest obraz, NETD ustala zdolność kamery do rozróżniania subtelnych zmian termicznych w scenie. Wyrażona w milikelwinach (mK), NETD reprezentuje równoważną różnicę temperatur w płaszczyźnie celu, która wytwarza sygnał elektryczny równy wewnętrznemu poziomowi szumu średniokwadratowego (RMS) systemu detektora:
NETD = V_szum / (dV_sygnał / dT)
Niższe wartości NETD oznaczają wyższą czułość termiczną:
- ⚙️ Klasa konsumencka (≥ 60 mK do 100 mK): Wystarczająca do identyfikacji ogólnych anomalii termicznych — takich jak wykrywanie poważnych ścieżek przeciągów w architekturze mieszkalnej lub braku izolacji poddasza — ale niewystarczająca do szczegółowych ocen inżynieryjnych.
- ⚙️ Standard przemysłowy (≤ 40 mK do 50 mK): Poziom bazowy dla przemysłowego utrzymania predykcyjnego, automatyki fabrycznej i operacji diagnostyki mechanicznej, zapewniający wyraźne rozdzielenie subtelnych gradientów termicznych w zmiennych warunkach pracy.
- ⚙️ Wysokiej klasy radiometryczny OEM (≤ 30 mK do 35 mK): Niezbędna do złożonych operacji monitorowania stanu, rozpoznawania subtelnych anomalii rezystancji elektrycznej na wielowarstwowych płytkach drukowanych, mikroskopijnych delaminacji kompozytów w konstrukcjach lotniczych oraz scen poszukiwawczo-ratowniczych o niskim kontraście.
Rozdzielczość czasowa: Częstotliwości odświeżania klatek: Architektury kamer termowizyjnych dzielą się na dwa główne zakresy operacyjne odświeżania, podyktowane zarówno fizyczną konstrukcją krzemową, jak i międzynarodowymi ramami regulacyjnymi:
- ⚙️ Odświeżanie objęte ograniczeniami eksportowymi (≤ 9 Hz): Urządzenia sztucznie ograniczone poniżej 9 klatek na sekundę są zazwyczaj wolne od rygorystycznych międzynarodowych kontroli eksportu podwójnego zastosowania (takich jak amerykańskie przepisy Export Administration Regulations - EAR). Jednak systemy 9 Hz wprowadzają poważne rozmycie ruchu, rozrywanie przestrzenne i opóźnienie czujnika, co czyni je nieprzydatnymi do dynamicznych ładunków dronów, szybko poruszającej się robotyki mobilnej lub zautomatyzowanych przemysłowych linii sortujących przenośników.
- ⚙️ Pełne dynamiczne odświeżanie przemysłowe (25 Hz / 30 Hz / 50 Hz): Te systemy pełnego ruchu zapewniają ciągły strumień wideo o niskim opóźnieniu, kluczowy dla platform mobilnych, stabilizowanych gimbali, nawigacji robotycznej i szybkich przemysłowych systemów bezpieczeństwa.
Korekcja niejednorodności (NUC) i zarządzanie dryftem termicznym: Ponieważ niechłodzone mikrobolometry mierzą niewielkie różnice temperatur na mikroskopijnej matrycy krzemowej, poszczególne piksele reagują z niewielkimi odchyleniami charakterystyk offsetu i wzmocnienia. Ponadto ciepło wewnętrzne generowane przez sąsiadującą elektronikę ROIC, kodery wideo i zmiany otoczenia powoduje dryft termiczny w całej matrycy. Bez ciągłej kompensacji powstający obraz wideo wykazuje szum stałoprzestrzenny (FPN), winietowanie wizualne i niedokładne odczyty radiometryczne.
Przemysłowe moduły termowizyjne przeciwdziałają temu dryftowi za pomocą zintegrowanego mechanizmu NUC z migawką mechaniczną Okresowo wewnętrzny elektromagnes wprowadza płaską, termicznie jednorodną przesłonę migawki między zespół obiektywu a matrycę płaszczyzny ogniskowej na ułamek sekundy. Procesor kamery rejestruje tę jednorodną bazę termiczną i ponownie oblicza macierz kalibracji offsetu dla każdego pojedynczego piksela, eliminując szum stałoprzestrzenny. W systemach obronnych i lotniczych o wysokiej niezawodności, gdzie chwilowe zaniki wideo są niedopuszczalne, zaawansowane systemy wykorzystują Algorytmiczny NUC bez migawki, wykorzystując zaawansowane predykcyjne modele matematyczne do korekcji dryftu w czasie rzeczywistym bez przerwy mechanicznej.
Analiza wartości: konsumenckie gadżety diagnostyczne a przemysłowe rdzenie radiometryczne
Częste pytanie zadawane przez menedżerów ds. zakupów, dyrektorów operacyjnych i liderów zespołów inżynieryjnych jest proste: “Czy nasze przedsiębiorstwo może zintegrować konsumenckie kamery termowizyjne poniżej $400 z naszymi zautomatyzowanymi procesami inspekcji lub komercyjnymi ładunkami dronów, aby obniżyć nakłady inwestycyjne na sprzęt?”
Chociaż konsumenckie nakładki termowizyjne do smartfonów sprawdzają się w podstawowej diagnostyce konsumenckiej, ich wdrożenie w zastosowaniach korporacyjnych, przemysłowych lub lotniczych wprowadza poważne ograniczenia funkcjonalne, problemy z niezawodnością i wąskie gardła integracyjne. Poniżej znajduje się porównanie inżynieryjne ilustrujące rozbieżność architektoniczną między konsumenckimi gadżetami termowizyjnymi a przemysłowymi rdzeniami kamer radiometrycznych OEM:
| Wskaźnik wydajności / operacyjny | Konsumenckie gadżety diagnostyczne ($200 - $400) | Przemysłowe moduły radiometryczne OEM |
|---|---|---|
| Natywna rozdzielczość termiczna | 80 x 60 do 160 x 120 (silnie interpolowana programowo) | 384 x 288 do 640 x 512 (prawdziwy natywny niechłodzony VOx) |
| Czułość termiczna (NETD) | Gorsza niż ≥ 70 mK (często 100 mK - 150 mK) | Doskonała czułość (≤ 35 mK do 40 mK) |
| Częstotliwość odświeżania czasowego | Twardo ograniczona do ≤ 8,7 Hz / 9 Hz (poważne opóźnienie ruchu) | Natywne dynamiczne przesyłanie strumieniowe 25 Hz / 30 Hz / 50 Hz |
| Protokoły interfejsu sprzętowego | Zastrzeżone złącza USB Type-C lub Lightning | Analog CVBS, Ethernet RJ45, IP RTSP, surowy CMOS/MIPI |
| Strumień danych wyjściowych | Stratnie skompresowane wideo (MP4/H.264) lub obrazy RGB | 14-bitowe surowe radiometryczne tablice temperatury na piksel |
| Operacyjny MTBF i trwałość | Szacunkowo od 2000 do 5000 godzin pracy; obudowa z tworzywa sztucznego | > 15 000 godzin; wzmocniony stop magnezu lub aluminium |
| Zakres temperatury pracy | Od 0°C do +35°C (znaczne odchylenia poza zakresem bazowym) | Od -40°C do +80°C (aktywna wewnętrzna kompensacja dryftu) |
| Warstwa integracji oprogramowania | Zastrzeżona konsumencka aplikacja mobilna (zamknięty ekosystem) | Otwarte zestawy SDK C/C++, sterowniki Linux V4L2, ROS/ROS2, RTSP |
Kalkulacja całkowitego kosztu posiadania (TCO) dla sprzętu konsumenckiego często ujawnia kosztowną pozorną oszczędność w zastosowaniach przemysłowych:
- ⚙️ Pułapka programowej interpolacji: Tanie komercyjne nakładki termowizyjne często deklarują rozdzielczości wyświetlania takie jak 640 x 480, a nawet 1080p. W rzeczywistości bazowy sensor to często podstawowa matryca mikrobolometryczna 80 x 60 sparowana z tanim czujnikiem światła widzialnego CMOS. Oprogramowanie hosta nakłada widoczne kontury krawędzi na obraz termiczny o niskiej rozdzielczości. Choć takie łączenie krawędzi daje rozpoznawalne zarysy na ekranie smartfona, całkowicie zawodzi w ilościowych zastosowaniach wizji maszynowej. Na przykład próba wykrycia anomalii termicznych na pojedynczych elementach montowanych powierzchniowo 0402 na przemysłowej płytce drukowanej jest niemożliwa, ponieważ fizyczny rozmiar piksela obejmuje cały fragment płytki, zasłaniając rzeczywiste źródło przegrzewania się elementu.
- ⚙️ Niekontrolowany radiometryczny dryft termiczny: Konsumenckie urządzenia termowizyjne nie mają stabilizowanych temperaturowo obudów optycznych ani wewnętrznych modeli kompensacji dryftu termicznego. Jeśli inspekcja rozpoczyna się w klimatyzowanym biurze, a następnie przenosi się na ciepłą halę produkcyjną lub na zewnątrz, obliczona temperatura powierzchni może dryfować o ±5°C do ±10°C. W konserwacji predykcyjnej takie odchylenia mogą łatwo powodować fałszywe alarmy lub przeoczenie katastrofalnych awarii w rozdzielnicach wysokiego napięcia, łożyskach i transformatorach rozdzielczych.
- ⚙️ Zamknięte ekosystemy i bariery sterowników: Sprzęt konsumencki opiera się na zastrzeżonych konsumenckich aplikacjach mobilnych. Interfejsy te rzadko oferują otwarte API dla systemu Linux, sprzętowe wyzwalacze synchronizacji ani programowy dostęp do nieskompresowanych 14-bitowych tablic surowych danych radiometrycznych. Przemysłowe systemy wbudowane wymagające integracji ze stosami autonomicznej nawigacji, przemysłowymi sterownikami programowalnymi (PLC) lub wbudowanymi węzłami edge-AI nie mogą niezawodnie działać na zamkniętych aplikacjach konsumenckich.
Architektura integracji OEM: łączenie z komputerami jednopłytkowymi i frameworkami przemysłowymi
Integracja przemysłowego rdzenia kamery termowizyjnej OEM z platformą zautomatyzowaną lub wbudowanym systemem obliczeniowym wymaga jasnego zrozumienia warstw sprzętu, transportu fizycznego i sterowników systemu operacyjnego. W przeciwieństwie do standardowych konsumenckich kamer internetowych USB, które przesyłają skompresowane 8-bitowe klatki YUV lub MJPEG, przemysłowy rdzeń termowizyjny musi dostarczać bogate strumienie radiometryczne zawierające precyzyjne wartości temperatury dla każdego piksela przy minimalnym opóźnieniu.
Rdzenie termowizyjne OEM obsługują kilka głównych interfejsów fizycznych i protokołów, z których każdy jest dostosowany do określonych architektur systemowych:
- ✅ Analogowe kompozytowe wideo (CVBS): Przesyła surowy obraz termiczny jako przeplatany standard analogowy (NTSC lub PAL). Ponieważ sygnał jest konwertowany bezpośrednio z wewnętrznego sensora bez przechodzenia przez wieloklatkowe bufory kompresji, CVBS zapewnia niemal zerowe opóźnienie (poniżej 10 milisekund). Dzięki temu pozostaje trwałym faworytem dla bezpośrednich analogowych nadajników wideo FPV na dronach wyścigowych i inspekcyjnych, a także dla starszych wejść monitorowych w przemysłowych sieciach bezpieczeństwa.
- ✅ Równoległy interfejs cyfrowy, MIPI-CSI-2 i USB: Do przetwarzania wbudowanego szybkie magistrale cyfrowe łączą wewnętrzny układ odczytu (ROIC) lub ASIC kamery bezpośrednio z architekturą pamięci procesora hosta za pośrednictwem bezpośredniego dostępu do pamięci (DMA). Ten transport dostarcza surowe 14-bitowe cyfrowe tablice temperatur bezpośrednio do pamięci RAM hosta, umożliwiając lokalnym algorytmom przetwarzanie danych temperaturowych na poziomie pikseli w czasie rzeczywistym.
- ✅ Ethernet RJ45 i strumieniowanie sieciowe RTSP: Zaprojektowane dla sieci obejmujących całe fabryki i nadzoru perymetrycznego na duże odległości, moduły ze zintegrowanym sprzętem sieciowym kompresują strumienie termowizyjne do standardowych strumieni wideo H.264 lub H.265. Strumienie te są udostępniane przez RTSP (Real-Time Streaming Protocol) wraz z metadanymi zarządzania zgodnymi z ONVIF, umożliwiając natychmiastowe wprowadzanie do sieciowych rejestratorów wideo (NVR), platform SCADA klasy enterprise lub scentralizowanych centrów kontroli bezpieczeństwa.
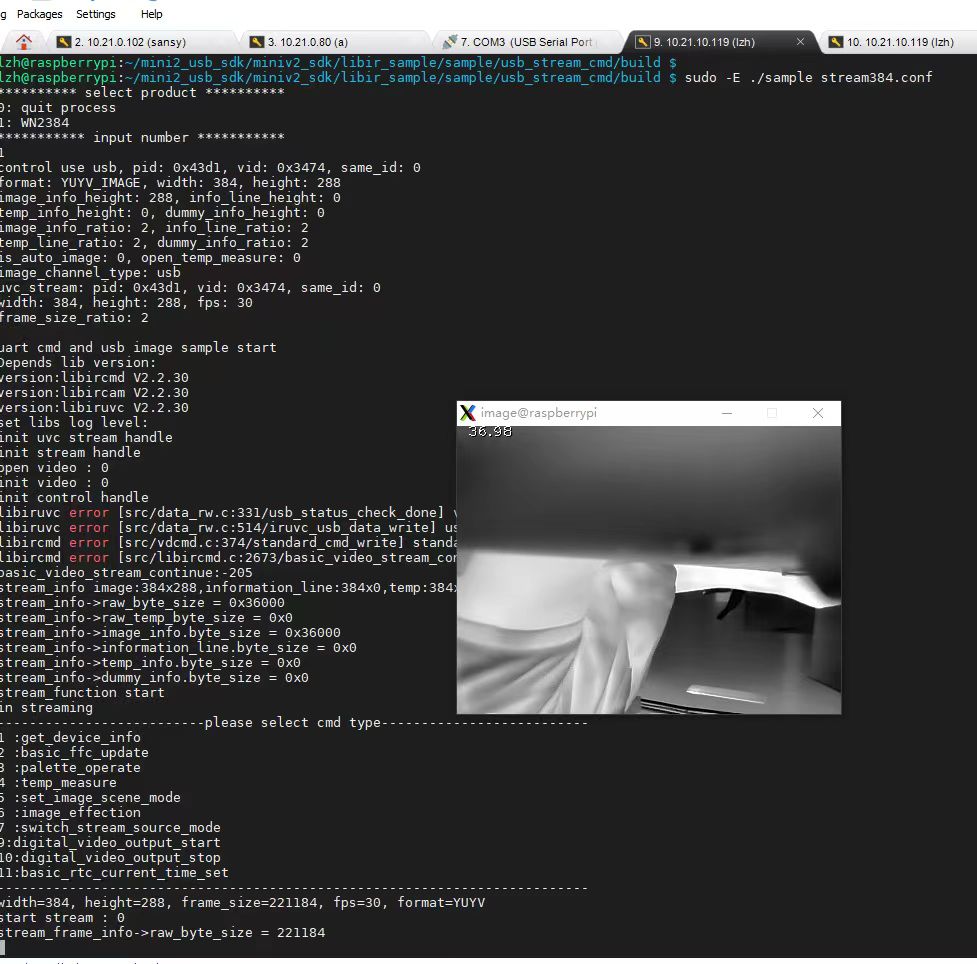
Wdrażanie modułów termowizyjnych w osadzonych architekturach Linux (takich jak Ubuntu, Debian lub osadzone dystrybucje Yocto) koncentruje się na podsystem Video4Linux2 (V4L2) frameworku multimediów. Sterownik jądra rejestruje rdzeń termowizyjny jako standardowy węzeł przechwytywania multimediów (na przykład, /dev/video0). Podczas obsługi surowych strumieni radiometrycznych sterownik ustanawia bufory o wysokiej przepustowości przy użyciu V4L2_PIX_FMT_Y16 (16-bitowy format w skali szarości, w którym 14 najbardziej znaczących bitów przenosi surowe dane radiometryczne czujnika) lub niestandardowych formatów metadanych.
Deweloperzy implementujący niestandardową komunikację na poziomie jądra i potoki uruchamiania sprzętu mogą skorzystać z obszernego przewodnika konfiguracji sterownika V4L2 dla RS300, który szczegółowo opisuje, jak sterowanie w przestrzeni jądra zarządza ciągłą telemetrią termiczną i rejestrami urządzenia.
W przypadku wdrożeń przetwarzania brzegowego systemy często łączą się bezpośrednio z kompaktowymi komputerami jednopłytkowymi (SBC) opartymi na architekturze ARM. Aby zaimplementować węzły przetwarzania o wysokiej liczbie klatek na platformach o niskim poborze mocy, zapoznaj się z naszym kompletnym przewodnikiem dotyczącym konfiguracji modułu kamery termowizyjnej o wysokiej rozdzielczości dla Raspberry Pi.
Do pomocniczego sterowania sprzętem — takiego jak wyzwalanie cykli mechanicznej migawki NUC, przełączanie palet kolorów, konfigurowanie tabel emisyjności lub odczytywanie wewnętrznych temperatur czujnika — deweloperzy często wykorzystują dedykowane mikrokontrolery. Architektury mikrokontrolerów, takie jak otwarty ekosystem Arduino , komunikują się z rdzeniem termowizyjnym przez asynchroniczne interfejsy szeregowe UART lub magistrale poleceń I2C. Ta dedykowana warstwa sterowania odciąża rutynowe zadania porządkowe z głównego silnika obliczeniowego, poprawiając niezawodność podczas operacji krytycznych.
Gdy surowe 14-bitowe ramki radiometryczne trafią do pamięci aplikacji, wyodrębnienie bezwzględnych temperatur powierzchni wymaga odwrócenia fizycznej krzywej kalibracyjnej czujnika. Konwersja oblicza rzeczywistą temperaturę powierzchni celu, uwzględniając odbite promieniowanie otoczenia, tłumienie optyczne i emisyjność powierzchni celu, przekształcając surowe wartości pikseli na skalibrowane stopnie Celsjusza lub Fahrenheita.
Optymalizacja SWaP-C dla ładunków lotniczych i robotyki mobilnej
Projektowanie lotniczych ładunków czujników dla bezzałogowych statków powietrznych (UAV) i autonomicznych robotów mobilnych (AMR) wymaga zrównoważenia czterech powiązanych ze sobą ograniczeń inżynieryjnych: rozmiaru, masy, mocy i kosztu (SWaP-C). Na platformach lotniczych każdy dodatkowy gram skraca czas lotu, zwiększa pobór prądu silników i zmienia dynamikę ładunku.
Masa i dynamika środka masy gimbala: Integracja kamery termowizyjnej w 2-osiowym lub 3-osiowym bezszczotkowym gimbalu wymaga utrzymania kompaktowej obudowy ładunku. Miniaturowe moduły termowizyjne OEM rozwiązują to wyzwanie, eliminując ciężkie aluminiowe obudowy, wykorzystując lekkie stopy magnezowo-aluminiowe i przyjmując kompaktowe konfiguracje gołych płytek, które ważą poniżej 50 gramów. Minimalizacja fizycznej odległości między środkiem masy kamery a osiami obrotu gimbala zmniejsza bezwładność, którą muszą stabilizować silniki bezszczotkowe, zapobiegając nasyceniu silników i niepożądanym oscylacjom podczas szybkiego lotu powietrznego.
Rozpraszanie ciepła w zamkniętych ładunkach użytkowych: Krytycznym wyzwaniem w inżynierii kamer termowizyjnych jest samonagrzewanie detektora. Ponieważ niechłodzony mikrobolometr mierzy minimalne ułamkowe różnice temperatur, ciepło generowane przez pobliską elektronikę ROIC, procesory wideo i sterowniki silników może promieniować bezpośrednio do matrycy płaszczyzny ogniskowej, jeśli nie jest odpowiednio zarządzane. To pasożytnicze nagrzewanie wprowadza gradienty termiczne w detektorze, powodując poważne błędy pomiarów radiometrycznych.
Aby zapobiec problemom z samonagrzewaniem, wysokowydajne rdzenie OEM pobierają minimalną moc elektryczną — często poniżej 1,0 do 1,5 wata podczas ciągłej pracy. Ponadto skuteczne konstrukcje gimbali wykorzystują izolowane ścieżki przewodzenia, odprowadzając wewnętrzne ciepło z tubusu optycznego w kierunku zewnętrznej obudowy konstrukcyjnej. Strumień powietrza od śmigieł statku powietrznego działa wówczas jako aktywny radiator, utrzymując stabilną temperaturę wewnętrzną przez cały lot.
Kompleksowa prezentacja produktów: przemysłowe moduły kamer termowizyjnych
Aby sprostać rygorystycznym wymaganiom operacji powietrznych, robotyki i monitoringu przemysłowego, poniższe rdzenie kamer termowizyjnych OEM zapewniają wysokowydajne obrazowanie w podczerwieni w kompaktowych, niskoenergetycznych formatach:
Niechłodzona miniaturowa kamera termowizyjna 384*288 do dronów
Moduł termowizyjnego pomiaru temperatury serii MINI to wysokoprecyzyjny, małogabarytowy i uniwersalny termowizor do pomiaru temperatury online. Wykorzystuje wysokiej jakości detektory, wysoką rozdzielczość, stabilną wydajność i zaawansowane funkcje. Jest wyposażony w wiele interfejsów, co czyni go preferowanym produktem w takich dziedzinach zastosowań, jak wizja maszynowa, inspekcje bezpieczeństwa, inteligentna produkcja, konserwacja sprzętu, systemy pokładowe robotów i dronów i tym podobne.
| Natywna rozdzielczość czujnika | 384 × 288 pikseli |
|---|---|
| Architektura detektora | Niechłodzony mikrobolometr z tlenku wanadu (VOx) |
| Interfejsy operacyjne | Analogowe wyjście CVBS, wielopinowy przemysłowy interfejs rozszerzeń |
| Radiometria temperaturowa | High-Precision Online Radiometric Measurement |
| Design Optimization | Miniaturized Form Factor, Lightweight SWaP Optimization |
| Target Integration Fields | Drone Payloads, Machine Vision, Safety Inspection, Robotic Systems |
Engineering Analysis: The Mini 384×288 module delivers a well-engineered balance of resolution, thermal sensitivity, and compact design. Its integrated CVBS output provides an uncompressed analog feed with virtually zero transmission delay, making it an excellent choice for dynamic aerial navigation and direct FPV downlinks. The high-precision online temperature measurement engine processes radiometric telemetry directly on the module, offloading primary compute requirements from the host flight controller. This makes it a reliable, plug-and-play solution for aerial utility inspections, automated machine vision, and compact industrial robotics.
Niechłodzony moduł kamery termowizyjnej z sensorem 640*512, RJ45, CVBS, RTSP, IP
Uncooled Infrared Mini 640*512 ASIC Thermal Imaging Camera Module For Drones. This advanced system incorporates an onboard ASIC processing pipeline that pairs high native resolution with flexible digital IP streaming options for enterprise applications.
| Natywna rozdzielczość czujnika | 640 × 512 pikseli |
|---|---|
| Core Processor | Dedicated High-Performance Infrared ASIC |
| Networking & Connectivity | RJ45 Ethernet, Native RTSP IP Streaming, Direct CVBS Analog |
| Thermal Sensor Technology | Niechłodzona matryca mikrobolometryczna VOx |
| Key Operational Capabilities | Simultaneous Analog & IP Video Streaming, Radiometric Output |
| Target Integration Fields | Enterprise Drones, Remote Perimeter Defense, Factory SCADA Nodes |
Engineering Analysis: The 640×512 ASIC module is built for enterprise installations that require both high resolving power and network connectivity. Its 640×512 focal plane array provides nearly three times the active pixel density of 384-class sensors, providing the optical reach necessary for long-distance perimeter surveillance and high-altitude utility inspections. With native RJ45 network connectivity and hardware-level RTSP encoding, the onboard ASIC streams digital video directly to network recorders, security hubs, or edge AI nodes, while an independent CVBS output provides an uninterrupted analog feed for flight control or local diagnostic monitors.
Pogłębione techniczne FAQ
Are budget thermal cameras in the $200-$400 range actually worth owning for serious diagnostics?
How does a thermal camera measure surface temperature without physical contact?
Can I stream high-resolution thermal video directly to a Raspberry Pi or drone payload in real time?
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Precision Infrared Optical Design & Molded Chalcogenide Elements: LightPath Technologies
- Standard branżowy: Embedded Computing & Microcontroller Logic Hardware Architecture: Arduino
- Powiązany przewodnik: Embedded Linux Kernel Media Bring-up: Руководство по драйверу RS300 V4L2: Интеграция и конфигурация
- Powiązany przewodnik: Edge Computing Implementation: High-Resolution Thermal Imaging Camera Module for Raspberry Pi Implementation Guide
- Powiązany przewodnik: Compact Optical Form Factor Analysis: Thermal Camera Module 256x192 25mm: Engineering Performance and Tradeoffs





