








Jak wybrać najlepszy moduł kamery na podczerwień: Przewodnik integracji OEM dla dronów i wbudowanej AI
13 października 2026
Przewodnik po kamerach termowizyjnych: Jak działa, analiza wartości i integracja modułów OEM
14 października 2026
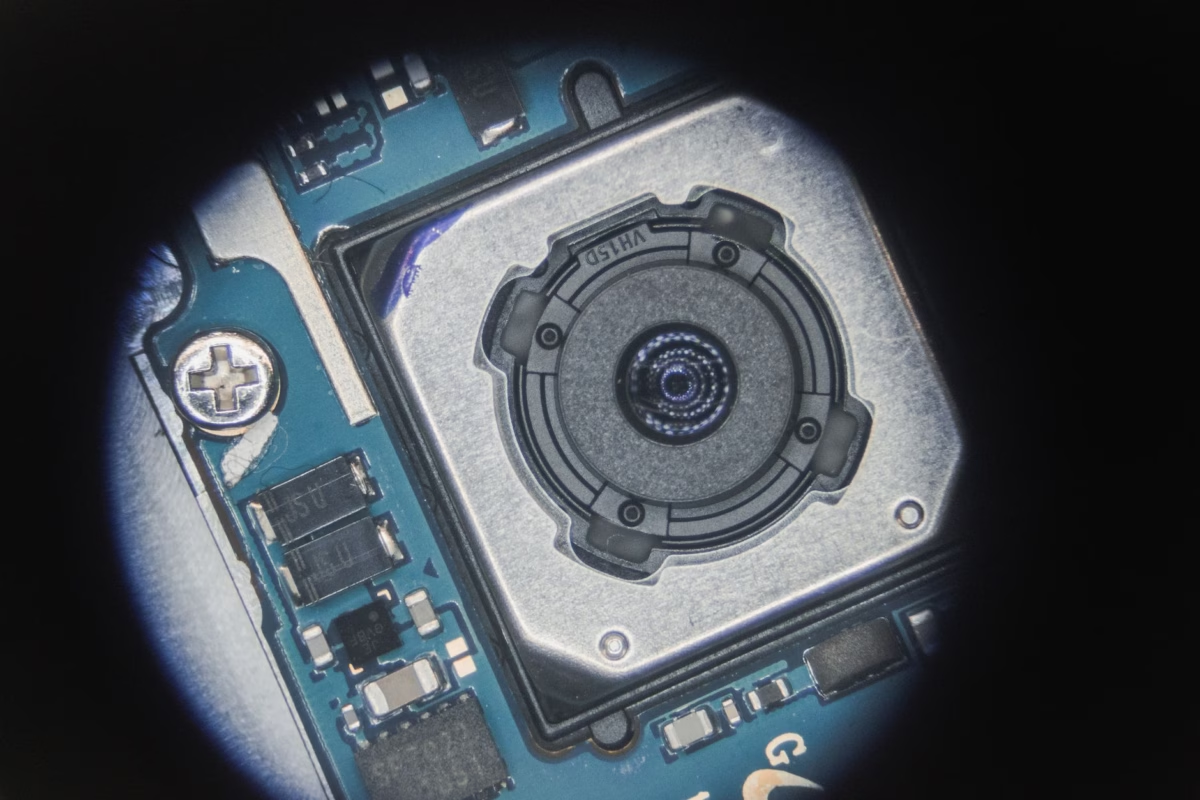
Moduł kamery termowizyjnej MIPI: Wysokorozdzielcze wbudowane rdzenie LWIR dla dronów i Edge AI
W autonomicznych platformach robotycznych, bezzałogowych statkach powietrznych (UAV) i macierzach wizyjnych obliczeń brzegowych opóźnienie akwizycji obrazu oraz ograniczenia SWaP-C (rozmiar, masa, moc i koszt) decydują o powodzeniu misji. Tradycyjne ładunki termowizyjne opierające się na kontrolerach mostkowych USB 3.0, interfejsach Ethernet lub starszym analogowym CVBS konwertują cyfrowe wyjście mikrobolometru długofalowej podczerwieni (LWIR) przez wiele warstw translacji protokołów. Wprowadza to znaczne opóźnienie przetwarzania, jitter transmisji ramek, wywłaszczanie wątków CPU oraz pasożytnicze rozpraszanie mocy na poziomie płytki. Natywny Moduł kamery termowizyjnej MIPI całkowicie omija peryferyjne układy mostkowe IC, przesyłając nieskompresowane, 14-bitowe lub 16-bitowe radiometryczne strumienie pikseli bezpośrednio do hostowego układu System-on-Chip (SoC) za pośrednictwem protokołu Mobile Industry Processor Interface Camera Serial Interface 2 (MIPI CSI-2).
Dzięki bezpośredniemu połączeniu matryc detektorów mikrobolometrycznych z natywnymi sprzętowymi odbiornikami warstwy fizycznej D-PHY na platformach takich jak NVIDIA Jetson, Rockchip RK3588, NXP i.MX8 oraz Raspberry Pi Compute Module 4 (CM4), inżynierowie systemów wbudowanych uzyskują strumieniowanie potokowe z bezpośrednim dostępem do pamięci (DMA) bez interwencji CPU hosta. Ten paradygmat architektoniczny umożliwia opóźnienia akwizycji ramek poniżej milisekundy, deterministyczną synchronizację czasową dla fuzji czujników multispektralnych oraz bez kopiowania sprzętowy dostęp do pamięci niezbędny do uruchamiania w czasie rzeczywistym splotowych sieci neuronowych (CNN) i transformatorów wizyjnych (ViT) na fizycznym brzegu sieci.
Spis treści
- 👉 Architektura MIPI CSI-2 dla czujników długofalowej podczerwieni (LWIR)
- 👉 Porównanie protokołów interfejsów: MIPI CSI-2 vs. USB 3.0, GigE Vision i CVBS
- 👉 Wbudowany potok sprzętowy: Bezpośredni dostęp do pamięci (DMA) i Edge AI bez kopiowania
- 👉 Specyfikacje i macierz doboru rdzenia termowizyjnego MIPI serii Purpleriver MINI
- 👉 Radiometryczne przetwarzanie sygnału: Korekcja niejednorodności (NUC) i skalibrowana telemetria
- 👉 Projektowanie nośnika sprzętowego: Wysokoprędkościowe trasowanie różnicowe i standardy złączy
- 👉 Często zadawane pytania: Systemy wbudowane i integracja inżynierska
Architektura MIPI CSI-2 dla czujników długofalowej podczerwieni (LWIR)
Wewnętrzna architektura natywnego niechłodzonego rdzenia kamery termowizyjnej MIPI CSI-2 zasadniczo odbiega od konwencjonalnych czujników CMOS widma widzialnego. Niechłodzony rdzeń długofalowej podczerwieni (LWIR) opiera się na matrycy ogniskowej (FPA) mikrobolometru z tlenku wanadu (VOx) lub krzemu amorficznego (α-Si). Zamiast wykrywania przejść elektronów indukowanych fotonami w złączach p-n krzemu, każdy piksel mikrobolometru pochłania promieniowanie cieplne w zakresie od 8 μm do 14 μm, zmieniając swój fizyczny opór elektryczny w funkcji temperatury.
Pod matrycą mikrobolometru znajduje się układ odczytowy (ROIC). ROIC wykorzystuje integratory równoległe kolumnowo oraz niskoszumowe 14-bitowe lub 16-bitowe przetworniki analogowo-cyfrowe (ADC) do próbkowania zmian rezystancji w każdym pikselu. Z ROIC surowe wartości cyfrowe są przesyłane do ultraniskomocowego programowalnego układu logicznego (FPGA) lub układu scalonego specyficznego dla zastosowania (ASIC). Ten wbudowany silnik przetwarzania obsługuje korekcje bazowe: dwupunktową korekcję niejednorodności (NUC), dynamiczną wymianę uszkodzonych pikseli (BPR) oraz cyfrowe wzmacnianie szczegółów (DDE).
Po korekcji dane trafiają do warstwy protokołu nadajnika MIPI CSI-2. Tutaj strumienie pikseli są pakietowane w dedykowane sekwencje bajtów i przesyłane przez warstwę fizyczną MIPI D-PHY bezpośrednio do SoC hosta za pośrednictwem różnicowych linii paskowych.

Mechanika sygnalizacji warstwy fizycznej (D-PHY)
Interfejs transmisyjny wykorzystuje specyfikację D-PHY MIPI Alliance — asynchroniczną architekturę synchroniczną względem źródła, zoptymalizowaną pod kątem niskiego poboru mocy i połączeń punkt-punkt. D-PHY działa w dwóch odrębnych trybach operacyjnych na tych samych pinach fizycznych:
- ⚙️ Tryb High-Speed (HS): Wykorzystuje niskonapięciowe sygnalizowanie różnicowe (SLVS) o nominalnym skoku napięcia różnicowego 200 mV, wyśrodkowane na poziomie masy wspólnej 200 mV (praca w zakresie od 100 mV do 300 mV). Tryb HS przesyła dane użytkowe z przepływnością od 80 Mb/s do 1,5 Gb/s na linię, maksymalizując wydajność przy jednoczesnym zachowaniu niskiej emisji RF.
- ⚙️ Tryb Low-Power (LP): Przełącza się na sygnalizację single-ended na poziomie CMOS 1,2 V. Tryb LP zarządza stanami sterowania linii, uzgadnianiem protokołu, przejściami do stanu Ultra-Low Power State (ULPS) oraz wyznaczaniem granic ramek przy minimalnym poborze pasożytniczym.
Dystrybucja zegara wykorzystuje dedykowaną różnicową linię zegarową Double Data Rate (DDR) towarzyszącą jednej lub dwóm różnicowym liniom danych. W konfiguracji dwuliniowej strumienie bajtów przeplatają się naprzemiennie między linią danych 0 a linią danych 1. Dla niechłodzonego mikrobolometru 640×512 pracującego z częstotliwością 60 Hz i 16-bitową transmisją radiometryczną wymagana łączna przepustowość jest obliczana jako:
Uwzględniając framing pakietów CSI-2, synchronizację linii oraz narzut wygaszania pionowego (zazwyczaj od 15% do 20%), całkowita przepustowość interfejsu osiąga maksymalnie około 375 Mb/s. Pojedyncza linia D-PHY pracująca z szybkością 800 Mb/s z łatwością obsługuje tę przepustowość. Podział tego strumienia na dwie linie różnicowe pracujące z szybkością 400 Mb/s pozwala inżynierom sprzętowym obniżyć częstotliwość zegara operacyjnego, co znacząco tłumi zakłócenia elektromagnetyczne (EMI) w czułych pasmach odbiorników GPS i RF na platformach dronów.
Strukturyzacja pakietów, typy danych i kanały wirtualne
Protokół MIPI CSI-2 organizuje potok danych termicznych w ustrukturyzowane warstwy pakietów:
- ⚙️ Pakiety krótkie (4 bajty): Zawierają 8-bitowy identyfikator danych (DI), 16-bitowy licznik ramek lub licznik linii oraz 8-bitowy kod korekcji błędów (ECC). Pakiety krótkie sygnalizują początek ramki (FS, DI =
0x00) i koniec ramki (FE, DI =0x01), wyznaczając precyzyjne interwały ekspozycji mikrobolometru termicznego. - ⚙️ Pakiety długie (ładunek o zmiennej długości): Enkapsulują pojedyncze poziome linie rastra termicznego. Pakiet długi składa się z 4-bajtowego nagłówka (DI, 16-bitowa liczba słów, ECC), bajtów danych ładunku oraz 2-bajtowej stopki z 16-bitowym kodem cyklicznej kontroli nadmiarowej (CRC) do wykrywania jedno- i wielobitowych błędów transmisji.
Bajt DI określa dokładne formatowanie czujnika za pomocą standardowych typów danych MIPI (DT):
- ⚙️ RAW14 (
DT 0x2D) lub RAW16 (DT 0x2E): Dostarcza bezwzględne liniowe wartości cyfrowe wprost proporcjonalne do strumienia powierzchniowego mikrobolometru. Jest to tryb wykorzystywany w radiometrii naukowej, precyzyjnym mapowaniu rolniczym oraz predykcyjnym utrzymaniu ruchu na brzegu sieci. - ⚙️ YUV422 8-bit (
DT 0x1E): Dostarcza wideo po przetworzeniu AGC i mapowaniu tonalnym do natychmiastowego renderowania na naziemnych stacjach kontroli pilota (GCS) lub analogowych nadajnikach downlink bez konieczności rozciągania kontrastu po stronie hosta. - ⚙️ Typy danych zdefiniowane przez użytkownika (
DT 0x30do0x37): Umożliwiają przeplatanie osadzonych linii telemetrycznych. Rdzeń termiczny wstrzykuje odczyty wewnętrznego czujnika temperatury FPA, telemetrię termistora podłoża ROIC, aktualny stan migawki oraz flagi konfiguracji kamery bezpośrednio do linii pomocniczych powyżej lub poniżej ładunku obrazu.
Dzięki identyfikatorom wirtualnych kanałów MIPI (VC) (od 0 do 3), pojedyncze połączenie fizyczne może multipleksować surowe 14-bitowe klatki radiometryczne na VC0 równolegle z przetworzonym 8-bitowym wideo wyświetlanym na VC1. Taka dwustrumieniowa transmisja eliminuje potrzebę stosowania dwóch oddzielnych kamer lub złożonej transkodacji programowej na procesorze hosta.
Porównanie protokołów interfejsów: MIPI CSI-2 vs. USB 3.0, GigE Vision i CVBS
Rdzenie termowizyjne stosowane w systemach wizyjnych brzegowych historycznie opierały się na USB 3.0 (UVC), przemysłowym Gigabit Ethernet (GigE Vision) lub starszym analogowym sygnale kompozytowym (CVBS). Choć interfejsy te oferują prototypowanie typu plug-and-play lub kompatybilność z długimi przebiegami kablowymi, ich kompromisy architektoniczne sprawiają, że są one nieodpowiednie dla autonomicznych platform lotniczych i robotycznych o ograniczonych parametrach SWaP i wymagających pracy w czasie rzeczywistym.
| Metryka architektoniczna | Natywny MIPI CSI-2 | USB 3.0 / UVC | GigE Vision | Analogowe CVBS |
|---|---|---|---|---|
| Opóźnienie transportu | < 1,0 ms (liniowe) | 15,0 ms – 45,0 ms | 20,0 ms – 50,0 ms | > 20 ms (opóźnienie digitalizacji) |
| Ścieżka interfejsu hosta | Direct SoC D-PHY / DMA | USB Host Controller (xHCI) | Ethernet MAC & IP Stack | External Analog Video ADC |
| Obciążenie procesora hosta | 0% – 2% (Hardware DMA) | 12% – 25% (Kernel polling) | 10% – 20% (Socket processing) | 5% – 10% (Capture engine) |
| Interconnect Mass | < 1.5 grams (FPC cable) | 15 – 35 grams (Copper/jack) | 25 – 60 grams (RJ45/Cat5e) | 8 – 15 grams (Coax cable) |
| Interface Power Dissipation | < 50 mW | 350 mW – 750 mW | 800 mW – 1500 mW | 150 mW – 300 mW |
| Precyzja radiometryczna | Full 14-bit / 16-bit Raw | Full 14-bit (Custom UVC) | Full 14-bit (GenICam) | None (8-bit lossy AGC) |
| Connector Mechanical Stability | Board-to-Board / Locking FPC | Friction-fit (Vibration risk) | Latch/Screw-lock RJ45 | Micro-coax / Soldered pin |
The architectural superiority of MIPI CSI-2 is rooted in its low-level hardware integration. When using USB 3.0, the native parallel or MIPI stream from the thermal core must pass through a bridge IC (such as an Infineon CX3 or Cypress FX3 controller). This bridge chip repackages video into Universal Video Class (UVC) USB packets, traversing the host's Extensible Host Controller Interface (xHCI), triggering system interrupts, and moving through the OS kernel network/USB stack before reaching application memory. This creates transport jitter ranging from 15 to 45 milliseconds.
Even more critical for drone gimbals is parasitic thermal dissipation. A USB bridge controller burns between 350 mW and 750 mW of power, while a GigE PHY consumes over 1 Watt. In a sealed 3-axis mini-gimbal, this localized heat radiates directly into the uncooled microbolometer housing. Because uncooled bolometers depend on micro-Kelvin thermal equilibrium, localized heat sources cause thermal drift across the FPA. This triggers frequent Non-Uniformity Correction (NUC) shutter recalibrations, which freeze the video stream during critical flight maneuvers.
Eliminating bridge ICs via a direct MIPI CSI-2 interface preserves thermal calibration stability, slashes power draw to less than 50 mW for the transport physical layer, and saves up to 50 grams of payload mass. For an exhaustive analysis of edge system trade-offs, refer to our guide on high-performance thermal imaging module integration for edge AI & UAV OEM.
Wbudowany potok sprzętowy: Bezpośredni dostęp do pamięci (DMA) i Edge AI bez kopiowania
The primary advantage of deploying a MIPI thermal camera module in artificial intelligence pipelines is Zero-Copy memory handling. In embedded System-on-Chips sharing unified physical memory—such as the NVIDIA Jetson Orin Nano/AGX (Tegra architecture) or Rockchip RK3588—the MIPI CSI-2 receiver places arriving scanlines directly into physical DRAM via dedicated hardware Direct Memory Access (DMA) engines.
Linux Kernel Driver Architecture & V4L2 Subsystem
Under embedded Linux, Purpleriver MIPI thermal camera modules interface via the Video4Linux2 (V4L2) driver framework and the Linux Media Controller API. The thermal core registers as two logical entities: an I2C client device responsible for runtime command and control (gain state switching, manual NUC triggering, calibration curve loading, digital zoom) and a V4L2 subdevice driving the MIPI CSI-2 transmitter.
The integration begins in the board Device Tree source files (.dtsi), which map the physical hardware topology. The device tree defines the CSI port binding, the data lane mapping, the differential clock frequency, and the reset/power-down GPIOs:
// Device Tree node snippet for Jetson / RK3588 integration
&csi_port0 {
    status = "okay";
    endpoint {
        remote-endpoint = <&purpleriver_thermal_out>;
        bus-type = <4>; // MIPI CSI-2 D-PHY
        clock-lanes = <0>;
        data-lanes = <1 2>;
        link-frequencies = /bits/ 64/ <400000000>;
    };
};

i2c@3180000 {
    purpleriver_thermal: thermal-core@18 {
        compatible = "purpleriver,mini-thermal";
        reg = <0x18>;
        reset-gpios = <&gpio 42 GPIO_ACTIVE_LOW>;
        power-gpios = <&gpio 43 GPIO_ACTIVE_HIGH>;

        port {
            purpleriver_thermal_out: endpoint {
                remote-endpoint = <&csi_port0>;
                data-lanes = <1 2>;
            };
        };
    };
};
Zero-Copy DMA Buffer Sharing to CUDA & TensorRT
To run object detection networks (e.g., YOLOv8-Thermal, MobileNet-SSD) at high frame rates, CPU memory copying (memcpy) must be eliminated. By utilizing the Linux DMA-BUF subsystem, the allocated V4L2 ring buffers are shared directly with GPU/NPU memory contexts without transferring data across user-space boundaries.
The sequence follows three main operational steps:
- ⚙️ Alokacja buforów: The user application initializes the V4L2 capture device with the
V4L2_MEMORY_MMAPlubV4L2_MEMORY_DMABUFallocation flag, generating physical contiguous frame buffers inside DRAM. - ⚙️ File Descriptor Export: Every buffer yields a unique file descriptor via the
VIDIOC_EXPBUFioctl call, mapping direct kernel memory handles. - ⚙️ Direct Hardware Binding: The descriptor is imported directly into deep learning engines. On NVIDIA Jetson platforms, the file descriptor maps into CUDA device memory via
cudaImportExternalMemory(), while computer vision pipelines wrap the buffer directly via OpenCV matrix headers without reallocating heap memory.
// C++ Zero-Copy Wrapping of 14-bit Radiometric Frame into OpenCV
struct v4l2_buffer buf = {0};
buf.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
buf.memory = V4L2_MEMORY_MMAP;
ioctl(v4l2_fd, VIDIOC_DQBUF, &buf);

// Wrap physical memory buffer into cv::Mat header without copying data
void* raw_kernel_ptr = buffer_mmap_ptrs[buf.index];
cv::Mat thermal_14bit(512, 640, CV_16UC1, raw_kernel_ptr);

// Direct pointer passage to TensorRT input tensor on unified memory
cudaExternalMemoryHandleDesc memDesc = {};
memDesc.type = cudaExternalMemoryHandleTypePosixFd;
memDesc.handle.fd = dma_buf_fds[buf.index];
memDesc.size = 640 * 512 * sizeof(uint16_t);
cudaImportExternalMemory(&extMem, &memDesc);

// Re-queue buffer immediately back to V4L2 capture queue
ioctl(v4l2_fd, VIDIOC_QBUF, &buf);
This unified pipeline delivers frame ingestion latencies under 1 millisecond. By freeing the host CPU from copying pixel data, system threads remain available for path planning, flight stabilization, and object tracking. To explore module selection strategies for embedded AI processing, review our AI thermal camera selection guide for high-precision OEM modules.
Specyfikacje i macierz doboru rdzenia termowizyjnego MIPI serii Purpleriver MINI
Purpleriver engineers and manufactures the MINI series of uncooled infrared camera modules, developed specifically to resolve SWaP-C challenges in airborne gimbals, tactical micro-drones, handheld test instrumentation, and embedded edge vision arrays.
Uncooled Infrared Mini2 640×512 9mm Thermal Imaging Camera Module For Drones
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Mini2 640×512 core represents our flagship high-resolution thermal imaging module designed for direct airborne deployment on drones and robotic platforms. Built around a sensitive 12 μm Vanadium Oxide (VOx) microbolometer array, the module delivers sharp, crisp image presentation, compact physical dimensions, and industry-leading cost-performance. Equipped with an integrated 9.0mm athermalized lens assembly and native MIPI CSI-2 interface, the Mini2 streams full 14-bit uncompressed digital raw temperature data alongside YUV display feeds, making it the ideal core for autonomous aerial surveillance, long-range thermal tracking, and search-and-rescue payloads.
- ✅ Format matrycy: 640 × 512 pixels (12 μm pixel pitch)
- ✅ Czułość termiczna: ≤ 40 mK (@25°C, F/1.0)
- ✅ Konfiguracja optyczna: 9.0 mm athermalized wide-FOV Germanium lens
- ✅ Interfejs: Native MIPI CSI-2 (Direct D-PHY), Low-profile FPC connectivity

Niechłodzony mini moduł kamery termowizyjnej 384×288 do dronów
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. MINI 384×288 series infrared thermal imaging temperature measurement module is an ultra-compact, high-precision online radiometric imager. Utilizing high-stability microbolometer detectors, it balances high thermal resolution with minimal power draw. The module features extensive functional versatility and multiple interface configurations (MIPI CSI-2, CVBS, and digital expansion), making it the primary choice across machine vision, safety inspection, intelligent manufacturing, equipment maintenance, and lightweight robot/drone airborne platforms.
- ✅ Format matrycy: 384 × 288 pikseli
- ✅ Wsparcie radiometryczne: Precision point, line, and area online temperature measurement
- ✅ Multi-Interface Support: Direct MIPI CSI-2, Analog CVBS, and Industrial Expansion headers
- ✅ Zakres zastosowań: Industrial diagnostics, airborne pipeline inspection, automated optical inspection
Comprehensive Engineering Comparison Matrix
| Parametr techniczny | Purpleriver Mini2 640×512 9mm | Purpleriver Mini 384×288 Series |
|---|---|---|
| Architektura detektora | Niekolowany mikrobolometr VOx (tlenek wanadu) | High-Stability Uncooled Microbolometer |
| Rozdzielczość matrycy w płaszczyźnie ogniskowej | 640 × 512 pikseli | 384 × 288 pikseli |
| Rozstaw pikseli | 12 μm | 12 μm / 17 μm options |
| Spectral Bandpass | Przegląd modułów kamer termowizyjnych w języku rosyjskim | Przegląd modułów kamer termowizyjnych w języku rosyjskim |
| Czułość termiczna (NETD) | ≤ 40 mK (@25°C, F/1.0) | ≤ 40 mK (@25°C, F/1.0) |
| Native Hardware Interface | MIPI CSI-2 (Direct D-PHY), Optional Parallel | MIPI CSI-2, Analog CVBS, Expansion I/O |
| Configurable Frame Rates | 25 Hz / 30 Hz / 50 Hz / 60 Hz | 25 Hz / 50 Hz / 60 Hz |
| Digital Output Pixel Formats | 14-bit RAW (Linear Radiometric), YUV422, YUV420 | 14-bit / 16-bit Radiometric Data, YUV/RGB Digital Out |
| Opcje obiektywów | 9,0 mm athermalizowany obiektyw germanowy | Configurable Athermalized / Manual Focus Lenses |
| Temperature Measurement Modes | Full-frame radiometric online analysis | Point, line, area online high-precision radiometry |
| Supply Voltage & Consumption | DC 3.3V – 5.0V | < 800 mW | DC 3.3V – 5.0V | < 700 mW |
| Core Module Weight | < 20 grams (Excluding external bracket) | < 18 grams (Bare-board configuration) |
| Zakres temperatury pracy | -40°C to +80°C | -40°C to +70°C |
For procurement planning and detailed unit economics across custom development projects, refer to our comprehensive thermal camera module price guide 2024: from DIY kits to pro edge AI.
Radiometryczne przetwarzanie sygnału: Korekcja niejednorodności (NUC) i skalibrowana telemetria
An uncalibrated microbolometer array cannot directly output true thermal imagery. Due to semiconductor manufacturing tolerances, individual microbolometer pixels exhibit variations in electrical resistance, temperature coefficients of resistance (TCR), and thermal dissipation characteristics. Without calibration, the raw output from a microbolometer array is dominated by fixed-pattern noise (FPN), obscuring the thermal scene.
Two-Point Non-Uniformity Correction (NUC) Physics
To convert spatial resistance offsets into a uniform image plane, Purpleriver MIPI cores implement real-time, hardware-accelerated Two-Point Non-Uniformity Correction:
Gdzie:
- ⚙️
S_raw(i, j)represents the raw 14-bit ADC output count for pixel coordinates(i, j). - ⚙️
Offset(i, j)is the additive calibration matrix obtained during blackbody shutter calibration, compensating for differences in microbolometer thermal dissipation and substrate thermal gradients. - ⚙️
Gain(i, j)is the multiplicative responsivity correction matrix derived across wide-temperature calibration runs.
The thermal core balances two operational correction methods:
- ✅ Mechaniczna Migawkowa NUC: A solenoid drops an athermalized, uniform mechanical blade in front of the FPA for roughly 250 milliseconds. The module acquires uniform dark-field frames to refresh the offset matrix. This method provides the highest radiometric stability under rapid ambient temperature shifts.
- ✅ Bezmigawkowa korekcja NUC oparta na scenie (SBNUC): For high-speed drone racing or tactical tracking where a shutter freeze is unacceptable, internal motion-estimation algorithms analyze inter-frame camera motion. High-frequency spatial fixed-pattern noise is isolated from dynamic low-frequency scene data, continuously updating the offset matrix without mechanical interruption.
Bad Pixel Replacement (BPR) Engine
Uncooled microbolometer yields inevitably include a small fraction of defective pixels—elements that remain stuck high (open circuit), stuck low (shorted), or display excessive 1/f flicker noise. During factory blackbody qualification, the thermal core generates an onboard defect table mapping these pixel coordinates into non-volatile flash. During real-time pipeline streaming, an 8-neighbor spatial median interpolation filter replaces dead pixels on the fly, preventing missing data points from destabilizing convolutional feature extractors in downstream AI layers.
Linear Kelvin Radiometric Conversion
When configured for radiometric data delivery over the MIPI CSI-2 bus, output pixel intensities map linearly to absolute target temperatures. Depending on the configured telemetry bit depth, each Least Significant Bit (LSB) corresponds to an exact Kelvin increment:
Under this scaling, a 14-bit digital count of 30,000 translates precisely to 300.00 Kelvin (+26.85°C). Purpleriver modules incorporate two selectable gain calibration states:
- ⚙️ Tryb wysokiego wzmocnienia: Optimized for high sensitivity across environmental ranges (-20°C to +150°C). Noise Equivalent Temperature Difference (NETD) reaches ≤ 40 mK, resolving slight thermal variations across building envelopes, search-and-rescue scenes, or electrical wiring.
- ⚙️ Tryb niskiego wzmocnienia: Compresses analog ROIC integration ramps to expand the dynamic range up to +550°C (or +650°C on custom configurations). This state is designed for industrial boiler monitoring, wildfire suppression, and localized smelting inspections.
Projektowanie nośnika sprzętowego: Wysokoprędkościowe trasowanie różnicowe i standardy złączy
Interfacing a native MIPI thermal camera module to custom embedded carrier boards requires rigorous high-speed layout practices. The MIPI D-PHY interface combines high-speed, sub-nanosecond edge-rate differential signaling (HS mode) with single-ended 1.2V signaling (LP mode). Improper routing leads to common-mode phase skew, signal reflection, packet corruption, and frame drops.
Differential Trace Geometry and Impedance Control
High-speed MIPI lines require strict impedance control across the PCB trace topology:
- ⚙️ Differential Impedance: All MIPI D-PHY differential clock pairs (
CLK_P,CLK_N) and data pairs (DATA0_P/N,DATA1_P/N) must be routed to achieve a target differential impedance of 100 Ω ± 10% (corresponding to a 50 Ω single-ended impedance to the reference ground). - ⚙️ Intra-Pair Length Skew: The absolute trace length delta between the positive (
_P) and negative (_N) traces of any single differential pair must not exceed 0.15 mm (6 mils). Skew imbalances convert differential signals into common-mode radiation, degrading EMI performance and distorting the eye diagram. - ⚙️ Inter-Pair Length Matching: The length difference between data lane pairs and the high-speed differential clock pair must remain within 1.0 mm (40 mils) to satisfy receiver setup-and-hold timing parameters.
- ⚙️ Ciągła płaszczyzna odniesienia: High-speed pairs must run over an unbroken, solid copper Ground (GND) return plane. Never route MIPI traces across power plane splits or ground voids; discontinuities disrupt the return current path and induce significant jitter.
- ⚙️ Via Transitions: Signal vias should be minimized. Where layer transitions are necessary, route data lines through symmetrical via pairs flanked immediately by adjacent ground stitching vias placed within 0.5 mm to provide a continuous return path.
Interconnect Standards: Hirose Board-to-Board & FPC Headers
Purpleriver MINI series modules utilize specialized ultra-compact, multi-pin connectors—such as the high-speed mezzanine series from Hirose Electric (e.g., Hirose DF40 or DF12 low-profile families)—or locking micro-pitch Flexible Printed Circuit (FPC) headers.
| Zakres pinów | Signal Group | Signal Descriptions & Electrical Rules |
|---|---|---|
| 1, 4, 7, 10 | Digital GND | System ground return; isolates high-speed differential pairs to eliminate cross-talk. |
| 2, 3 | MIPI_CLK_N / P | Differential D-PHY DDR Clock Lane; requires 100 Ω differential trace routing. |
| 5, 6 | MIPI_DATA0_N / P | Differential High-Speed Data Lane 0; transmits packetized thermal byte streams. |
| 8, 9 | MIPI_DATA1_N / P | Differential High-Speed Data Lane 1; secondary data stream for 640×512 configurations. |
| 11, 12 | I2C_SDA / SCL | Control bus; requires 2.2 kΩ – 4.7 kΩ pull-up resistors to the 3.3V or 1.8V VDDIO rail. |
| 13, 14 | System Control | RESET_N (Active-low reset) and EXT_SYNC (Hardware genlock trigger for multi-spectral alignment). |
| 15, 16 | Core DC Power | Input supply rail (DC 3.3V to 5.0V); decouple locally with 0.1 μF and 10 μF ceramic capacitors. |
When routing flexible flat cables (FFC/FPC) across UAV 3-axis brushless gimbals, always select shielded flex designs featuring dual-sided solid silver or copper cross-hatch shielding. Gimbal motor commutations create localized electromagnetic fields; proper shielding prevents PWM switching transients from coupling into the high-speed differential D-PHY lines.
Często zadawane pytania: Systemy wbudowane i integracja inżynierska
How do I integrate a MIPI CSI-2 thermal camera module into embedded Linux platforms like Nvidia Jetson or Raspberry Pi?
Why should I choose native MIPI over USB 3.0 or CVBS for drone and robotic vision payloads?
Can Purpleriver MIPI thermal camera modules deliver accurate radiometric temperature data on custom carrier boards?
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Real-time image processing pipelines and zero-copy computer vision acceleration using the official OpenCV framework.
- Standard branżowy: High-density micro-pitch board-to-board interconnect specifications by Hirose Electric.
- Powiązany przewodnik: In-depth engineering walkthrough on high-performance thermal imaging module integration for edge AI & UAV OEM.
- Powiązany przewodnik: Core sensor evaluation criteria in our AI thermal camera selection guide for high-precision OEM modules.
- Powiązany przewodnik: Market architecture and budgetary tradeoffs in our thermal camera module price guide 2024: from DIY kits to pro edge AI.





