









Przewodnik po kamerach termowizyjnych: Testy w warunkach rzeczywistych, rozdzielczość i rdzenie OEM
15 października 2026
Przewodnik po kamerach termowizyjnych: Rozdzielczość, specyfikacje sensorów i moduły rdzeniowe — wyjaśnione
19 października 2026
Przewodnik po kamerach termowizyjnych: Jak wybierać, integrować i maksymalizować wydajność AI w podczerwieni
Nowoczesna automatyka przemysłowa, konserwacja predykcyjna i autonomiczna robotyka wymagają zdolności sensorycznych wykraczających poza widzialne widmo elektromagnetyczne. Podczas gdy konwencjonalne systemy wizji optycznej zawodzą w środowiskach o zerowym natężeniu oświetlenia, w dymie, kurzu i przy silnych przesłonach atmosferycznych, niechłodzone długofalowe podczerwone (LWIR) modułu kamery termowizyjnej systemy przechwytują pasywne sygnatury cieplne kinetyczne emitowane przez każdą materię fizyczną posiadającą temperaturę termodynamiczną powyżej zera absolutnego (0 Kelwinów). Współczesny krajobraz obrazowania termicznego przeszedł od jakościowych wyświetlaczy termograficznych do ilościowych matryc mikrobolometrycznych zintegrowanych z wyspecjalizowanymi układami scalonymi specyficznymi dla aplikacji (ASIC). Te zaawansowane rdzenie digitalizują surowy strumień radiometryczny w płaszczyźnie ogniskowej, wykonując wbudowaną korekcję niejednorodności i zasilając wielospektralne potoki uczenia maszynowego w czasie rzeczywistym.
Wdrożenie wysokowydajnej kamery termicznej w montażu przemysłowym, lotniczym lub u producenta oryginalnego sprzętu (OEM) wymaga kompleksowego zrozumienia kompromisów optoelektronicznych. Inżynierowie systemowi muszą poruszać się po złożonych zmiennych projektowych: wybierać między chemią sensorów na bazie tlenku wanadu (VOx) a krzemem amorficznym (a-Si), obliczać chwilowe pole widzenia (iFOV) względem kryteriów Johnsona, optymalizować różnicę temperatur równoważną szumowi (NETD) przy zmiennych współczynnikach przysłony oraz kierować 14-bitowe dane radiometryczne przez niskolatencyjne wbudowane potoki cyfrowe, takie jak strumienie MIPI-CSI lub RTSP IP. Ten kompleksowy przewodnik techniczny szczegółowo opisuje podstawową fizykę, zagadnienia optyczne, interfejsy sprzętowe, protokoły integracji brzegowej AI oraz profile sprzętowe OEM niezbędne do budowy niezawodnych, wysokoprecyzyjnych platform detekcji podczerwieni.
Spis treści
- 👉 Fizyka sensorów i architektura mikrobolometru
- 👉 Kluczowe kryteria inżynieryjne wyboru dla systemów przemysłowych i lotniczych
- 👉 Potoki wizji brzegowej AI i architektury interfejsów
- 👉 Specyfikacje produktów przemysłowych OEM i analiza architektoniczna
- 👉 Wdrożenia przemysłowe o wysokim wpływie i inżynieria terenowa
- 👉 Szczegółowe techniczne FAQ
Fizyka sensorów i architektura mikrobolometru
Każda kamera termiczna działa poprzez przekształcanie padającego strumienia promieniowania w interpretowalny sygnał elektryczny. Fizyka rządząca tą konwersją opiera się na fundamentalnych zasadach mechaniki kwantowej i termodynamiki. Prawo promieniowania Plancka definiuje radiancję spektralną emitowaną przez wyidealizowane ciało doskonale czarne przy danej temperaturze termodynamicznej w różnych długościach fal. Całkowanie rozkładu Plancka po wszystkich długościach fal daje prawo Stefana-Boltzmanna, które stanowi, że całkowita emitancja promienista jest wprost proporcjonalna do czwartej potęgi temperatury absolutnej emitera: W = εσT4, gdzie ε to emisyjność powierzchniowa materiału, σ reprezentuje stałą Stefana-Boltzmanna (5,670374 × 10⁻⁸ W/m2K4), a T to temperatura absolutna w kelwinach.
Ponadto prawo przesunięć Wiena pokazuje, że wraz ze wzrostem temperatury obiektu szczytowa długość fali emitowanego promieniowania przesuwa się odwrotnie proporcjonalnie zgodnie z λmax = b / T, gdzie b to stała przesunięć Wiena (≈ 2897,8 µm·K). Dla obiektów naziemnych pracujących w standardowych zakresach temperatur otoczenia i przemysłowych (-40°C do +500°C, czyli 233 K do 773 K), szczytowa radiancja spektralna znajduje się dokładnie w atmosferycznym oknie transmisyjnym długofalowej podczerwieni (LWIR), które rozciąga się od 8 µm do 14 µm. W tym paśmie spektralnym tłumienie atmosferyczne spowodowane absorpcją pary wodnej i dwutlenku węgla jest minimalne, co umożliwia dokładne pomiary termiczne na odległość w rozległych obiektach zewnętrznych i fabrycznych.
1 Potok konwersji radiometrycznej
Podstawowym elementem niechłodzonej kamery termowizyjnej jest matryca ogniskowa (FPA) składająca się z mikrobolometrów. W przeciwieństwie do chłodzonych detektorów fotonowych (takich jak antymonek indu lub tellurek kadmu i rtęci), które wymagają nieporęcznych kriogenicznych chłodziarek Stirlinga pracujących w temperaturze 77 kelwinów, niechłodzony mikrobolometr działa w temperaturze pokojowej. Każdy pojedynczy piksel mikrobolometru składa się z membrany pochłaniającej podczerwień zawieszonej nad podłożem krzemowym na mikromechanicznie wytworzonych nóżkach podporowych. Nóżki te zapewniają wysoki stopień izolacji termicznej w opróżnionej, hermetycznie zamkniętej komorze pod wysoką próżnią, często utrzymywanej przez cały okres eksploatacji dzięki zintegrowanym chemicznym materiałom getterowym.
Gdy padające fotony LWIR przechodzą przez specjalistyczną germanową soczewkę z powłoką antyrefleksyjną, uderzają w zawieszoną membranę. Pochłonięty strumień promieniowania podnosi wewnętrzną temperaturę mikrobolometru, co bezpośrednio zmienia opór elektryczny materiału. Układ odczytowy (ROIC), połączony bezpośrednio pod matrycą pikseli, okresowo próbkuje tę zmianę oporu, przykładając stałe napięcie polaryzacji lub prąd. Powstałe analogowe zmiany napięcia są przesyłane przez multipleksowane wzmacniacze kolumnowe do wbudowanych szybkich przetworników analogowo-cyfrowych (ADC), które generują 14-bitową lub 16-bitową surową wartość cyfrową dla każdego piksela.
Przełożenie tych surowych wartości cyfrowych na precyzyjne wartości temperatury wymaga rozwiązania pełnego równania radiometrycznego w procesorze kamery:
Wcałkowita = ε · τatm · Wobj(Tobj) + (1 - ε) · τatm · Wotocz(Todb) + (1 - τatm) · Watm(Tatm)
W tym ujęciu całkowita moc Wcałkowita pochłaniana przez czujnik obejmuje energię emitowaną przez cel osłabioną przez przepuszczalność atmosferyczną (τatm), strumień cieplny tła otoczenia odbity od nieczarnociałowej powierzchni celu oraz promieniowanie emitowane bezpośrednio przez atmosferę pośredniczącą. Szczegółowe omówienie tego mechanizmu odczytu można znaleźć w naszym przewodniku zakupu niechłodzonych modułów termowizyjnych VOx, który ilustruje, jak współczesne architektury ROIC radzą sobie z dryftem offsetu i stabilizacją polaryzacji.
2 Materiały detektorów VOx i amorficznego krzemu (a-Si)
Aktywna warstwa termistorowa osadzona na membranie mikrobolometru zasadniczo determinuje charakterystykę operacyjną detektora. Globalny sektor obrazowania termowizyjnego opiera się na dwóch podstawowych materiałach: tlenku wanadu (VOx) i amorficznym krzemie (a-Si).
| Metryka oceny | Tlenek wanadu (VOx) | Krzem amorficzny (a-Si) |
|---|---|---|
| Temperaturowy współczynnik rezystancji (TCR) | Wysoki (≈ 2,0% do 3,0% / K) | Umiarkowany (≈ 1,5% do 2,5% / K) |
| Szum elektroniczny 1/f | Znacznie niższy wewnętrzny szum migotania | Wyższy szum 1/f z powodu nieuporządkowanej struktury atomowej |
| Stała czasowa termiczna (τ) | Szybka odpowiedź (8 ms do 12 ms) | Wolniejsza odpowiedź (12 ms do 16 ms) |
| Proces produkcyjny | Dedykowane pomieszczenia czyste MEMS, precyzyjna kontrola fazy | Kompatybilność ze standardową odlewnią CMOS krzemową |
| Czułość termiczna (NETD) | Lepsza: często < 30 mK do 40 mK | Standardowa: zazwyczaj 50 mK do 70 mK |
VOx jest preferowanym materiałem do krytycznych inspekcji przemysłowych, nadzoru i dynamicznej robotyki lotniczej. Jego podwyższony TCR zapewnia, że nawet nieskończenie mała zmiana temperatury powierzchni celu powoduje mierzalną zmianę rezystancji elektrycznej. W połączeniu z niskim profilem szumu migotania 1/f, czujniki VOx osiągają wysokie stosunki sygnału do szumu (SNR) bez agresywnego filtrowania czasowego, zapobiegając artefaktom smużenia podczas panoramowania w złożonych środowiskach przemysłowych. Dla kontrastu, podczas gdy krzem amorficzny umożliwia tańszą produkcję płytek dzięki wykorzystaniu tradycyjnych fabryk krzemowych, jego wyższy poziom szumów i wolniejsze odprowadzanie ciepła sprawiają, że jest mniej odpowiedni do szybkiego widzenia brzegowego AI lub precyzyjnego mapowania lotniczego.
3 Czułość termiczna (NETD) i dynamika apertury optycznej
Podstawową wartością charakteryzującą każdą kamerę termowizyjną jest jej różnicowa temperatura ekwiwalentna szumu (NETD), wyrażona w milikelwinach (mK). NETD oznacza różnicę temperatur, która daje sygnał równy szumowi RMS systemu. Niższa wartość NETD oznacza wyższą czułość, co pozwala sensorowi rozróżniać subtelne anomalie termiczne na jednolitym tle:
- ✅ < 30 mK do 40 mK: Standard wysokiej wydajności. Umożliwia wykrywanie mikropęknięć w strukturach kompozytowych, wczesnego wnikania płynów w łopatach turbin wiatrowych oraz drobnych uszkodzeń izolacji.
- ⚙️ 50 mK do 60 mK: Średnia wydajność przemysłowa. Pozwala lokalizować wyzwolone wyłączniki, przegrzania pomp mechanicznych oraz duże wycieki hydrauliczne.
- ⚠️ ≥ 80 mK: Wydajność podstawowa. Nadaje się wyłącznie do podstawowego wykrywania obecności i zgrubnego progowania termicznego.
Co istotne, NETD jest zintegrowaną metryką systemową, która zależy od liczby przysłony zespołu optycznego (f/#). Czułość termiczna pogarsza się odwrotnie proporcjonalnie do kwadratu apertury obiektywu:
NETDsystem ∝ (f/#)2
Sensor osiągający NETD na poziomie 40 mK w połączeniu z jasnym obiektywem o aperturze f/1.0 zobaczy spadek czułości do 90 mK, jeśli zostanie sparowany z optyką f/1.5 , co zasłoni niskokontrastowe cechy termiczne. Ponadto standardowe szkło optyczne pochłania energię LWIR; kamery termowizyjne wymagają elementów z monokrystalicznego germanu (Ge) o wysokiej czystości lub specjalistycznego szkła chalkogenidowego. Te układy optyczne są wyposażone w szerokopasmowe powłoki antyrefleksyjne (BBAR), które maksymalizują transmisję powyżej 90% w spektrum od 8 µm do 14 µm, jednocześnie chroniąc podłoże przed korozyjną atmosferą przemysłową.
Kluczowe kryteria inżynieryjne wyboru dla systemów przemysłowych i lotniczych
Wybór detektora podczerwieni do systemów wizji maszynowej, bezzałogowych statków powietrznych (UAV) lub zautomatyzowanej infrastruktury fabrycznej wymaga zrównoważenia przestrzennej zdolności rozdzielczej, ograniczeń mechanicznych i architektur komunikacyjnych względem celów wydajnościowych.
1 Rozdzielczość przestrzenna, iFOV i kryteria Johnsona
Przestrzenna zdolność rozdzielcza określa maksymalną odległość roboczą dla detekcji i pomiaru. Podstawowym parametrem jest chwilowe pole widzenia (iFOV), które definiuje kąt widzenia pojedynczego fizycznego piksela przez środek optyczny:
iFOV = Rozmiar piksela (p) / Ogniskowa (f)
Przy wyborze współczesnego sensora z rozmiarem piksela 12 µm (0,012 mm) połączonego z obiektywem germanowym 19 mm obliczenia matematyczne dają:
iFOV = 0,012 mm / 19 mm = 0,6315 miliradiana (mrad)
Na wysokości inspekcji lotniczej wynoszącej 100 metrów pojedynczy piksel pokrywa na ziemi obszar obliczany jako:
Rzutowany obszar na ziemi = Odległość × iFOV = 100 m × 0,0006315 rad = 0,0631 m (6,31 cm)
Jednak fizyka optyczna nakazuje, aby wiarygodna radiometria (dokładny pomiar temperatury) wymagała więcej niż jednego pojedynczego piksela. Chociaż detekcja może nastąpić na obszarze 1×1 piksela, pokonanie rozmycia optycznego (funkcji rozproszenia punktu) i osiągnięcie dokładności radiometrycznej wymaga pomiarowego chwilowego pola widzenia (MFOV) obejmującego co najmniej matrycę 3×3 lub 4×4 pikseli pokrywającą krytyczny wymiar celu.
Projektanci systemów weryfikują swoje parametry optyczne za pomocą kryteriów Johnsona, które definiują liczbę par linii wymaganych na minimalnym krytycznym wymiarze obiektu, aby osiągnąć trzy poziomy percepcyjne:
- 🔍 Detekcja (1,5 pary linii / ≈ 3 piksele): Obiekt jest odróżniany od tła termicznego (np. anomalia jest obecna na wieży przesyłowej wysokiego napięcia).
- ⚙️ Rozpoznanie (6 par linii / ≈ 12 pikseli): Typ obiektu może zostać sklasyfikowany (np. odróżnienie stosu izolatorów od przepustu transformatorowego).
- 🎯 Identyfikacja (12 par linii / ok. 24 piksele): Rozróżniane są szczegółowe elementy konstrukcyjne (np. diagnozowanie uszkodzenia pojedynczego zacisku zaciskanego odłącznika fazowego).
Przejście z podstawowej matrycy 384×288 na przemysłową matrycę 640×512 zapewnia 2,96-krotny wzrost gęstości pikseli, zwiększając odległość obserwacji o niemal 70% przy identycznych polach widzenia optyki.
2 Częstotliwości odświeżania, kontrola eksportu i rozmycie ruchu
Systemy kamer termowizyjnych działają w dwóch szerokich kategoriach częstotliwości odświeżania, w dużej mierze podyktowanych międzynarodowymi przepisami dotyczącymi eksportu uzbrojenia i towarów podwójnego zastosowania (takimi jak amerykańskie ramy ITAR oraz europejskie przepisy o towarach podwójnego zastosowania):
- ⚙️ Systemy ≤ 9 Hz (w zwolnionym tempie): Moduły te nie podlegają ścisłym reżimom licencji eksportowych i mogą być wysyłane na cały świat przy minimalnych obciążeniach regulacyjnych. Jednak systemy 9 Hz wprowadzają opóźnienie czasowe i rozmycie ruchu. W szybkich liniach kontrolnych lub dynamicznych gimbalach dronów częstotliwość odświeżania 9 Hz powoduje rozmazywanie pikseli, unieważniając automatyczne śledzenie ramek ograniczających przez brzegową AI.
- ✅ Systemy 25 Hz / 30 Hz / 50 Hz / 60 Hz: Niezbędne w inspekcji lotniczej, automatycznie kierowanych pojazdach (AGV), robotyce perymetrycznej i automatyzacji procesów przemysłowych. Wysokie częstotliwości odświeżania zapewniają wierność czasową potrzebną do uruchamiania przesłon korekcji niejednorodności bez zatrzymywania potoku wideo, jednocześnie zapobiegając zniekształceniom przestrzennym podczas ruchu platformy. Pozyskiwanie rdzeni o wysokiej częstotliwości wymaga odpowiedniej dokumentacji eksportowej i zweryfikowanych łańcuchów dostaw za pośrednictwem autoryzowanych globalnych partnerów dystrybucyjnych, takich jak OBSETECH.
3 Ograniczenia SWaP-C w robotyce i platformach lotniczych
W przypadku systemów bezzałogowych SWaP-C (rozmiar, masa, pobór mocy i koszt) bezpośrednio decyduje o wykonalności misji. Ładunki kamer lotniczych muszą minimalizować wpływ mechaniczny i elektryczny:
- ⚙️ Optymalizacja masy: Każde dodatkowe 10 gramów na 3-osiowym bezszczotkowym gimbalu wymaga większych silników stabilizujących, co zwiększa pobór prądu i skraca czas lotu. Nowoczesne miniaturowe rdzenie termowizyjne muszą ważyć poniżej 40 gramów, aby bezproblemowo integrować się z lekkimi ładunkami.
- ⚙️ Pasożytnicze rozpraszanie ciepła: Mikrobolometry są wrażliwe na gradienty temperatury otoczenia. Rdzeń termowizyjny pobierający > 2,5 W rozprasza pasożytnicze ciepło, które może przenikać bezpośrednio do wspornika montażowego czujnika, generując dryft termiczny na matrycy FPA. Rdzenie o niskim poborze mocy ≤ 1,2 W oszczędzają żywotność baterii UAV i minimalizują wewnętrzne rozprzestrzenianie ciepła, utrzymując dokładność kalibracji.
Potoki wizji brzegowej AI i architektury interfejsów
Nowoczesne systemy wizji maszynowej traktują kamerę termowizyjną nie tylko jako analogowe urządzenie wyświetlające, ale jako inteligentny węzeł detekcji brzegowej o dużej przepustowości. Wprowadzanie strumieni radiometrycznych do platform obliczeniowych brzegowej AI (takich jak seria NVIDIA Jetson Orin lub Rockchip RK3588) wymaga zoptymalizowanej architektury interfejsu cyfrowego.
1 Interfejsy sprzętowe: MIPI-CSI, USB UVC, Ethernet RTSP i CVBS
Podłączenie rdzenia podczerwieni do procesora brzegowego zależy od fizycznej odległości, topologii przetwarzania i budżetów opóźnień:
- ⚙️ MIPI-CSI-2 (interfejs szeregowy kamery): Preferowany interfejs dla wbudowanych systemów OEM. Łączy układ ROIC/ASIC kamery bezpośrednio ze sprzętowym procesorem sygnału obrazu (ISP) procesora hosta, z pominięciem peryferyjnych układów mostkowych. Dostarcza nieskompresowane 14-bitowe klatki radiometryczne z niemal zerowym opóźnieniem, ale długości ścieżek są ograniczone do około 15–20 cm bez aktywnych wzmacniaczy sygnału.
- ⚙️ USB UVC (Universal Video Class): Oferuje prostą integrację plug-and-play dla wbudowanych systemów Linux i Windows. Działa w oparciu o standardowe sterowniki V4L2, przesyłając 8-bitowe wideo AGC wraz z przeplatanymi 14-bitowymi radiometrycznymi tablicami metadanych bezpośrednio do architektur OpenCV.
- ⚙️ Ethernet IP (RTSP / ONVIF): Standard dla automatyki fabrycznej, obiektów SCADA i nadzoru perymetrycznego. Układy ASIC na chipie kodują wideo do strumieni H.264/H.265 przesyłanych przez złącze RJ45 na odległość do 100 metrów. Aby uzyskać głębszą analizę wielokamerowych sieci Ethernet, zapoznaj się z naszym przewodnikiem technicznym na temat komercyjnych rozwiązań termowizyjnych na podczerwień.
- ⚙️ CVBS (kompozytowy sygnał wizyjny pasma podstawowego): Standard analogowy działający na pojedynczym przewodzie koncentrycznym 75 omów. CVBS pozostaje szeroko stosowany w gimbalach dronów FPV i starszych systemach awioniki ze względu na bezopóźnieniową transmisję analogową i odporność na zawieszenia systemu operacyjnego.
2 Radiometryczne surowe 14-bitowe a 8-bitowe pozyskiwanie w skali szarości
Częstym błędem inżynierskim w integracji termowizji AI jest podawanie 8-bitowych skompresowanych strumieni bezpośrednio do splotowych sieci neuronowych. Strumień 8-bitowy kompresuje sceny o wysokiej dynamice do 256 dyskretnych wartości za pomocą algorytmu automatycznej regulacji wzmocnienia (AGC) lub wyrównania histogramu z ograniczeniem kontrastu (CLAHE). W ten sposób wszystkie dane kalibracji temperatury bezwzględnej są usuwane. Obiekt może wydawać się wizualnie wyraźny, ale wartość jego piksela zmienia się dynamicznie w zależności od tego, co jeszcze pojawia się w polu widzenia.
Systemy bezpieczeństwa AI o wysokiej niezawodności zamiast tego pobierają nieskompresowany surowy 14-bitowy strumień radiometryczny (16 384 dyskretnych poziomów), gdzie każdy piksel reprezentuje skalibrowaną wartość cyfrową, która bezpośrednio odpowiada temperaturze bezwzględnej. Potok przetwarzania rozgałęzia się w węźle obliczeniowym brzegowym:
- 🔍 Kanał radiometryczny: Brzegowy układ SoC stosuje maskę progu bezwzględnego bezpośrednio do danych 14-bitowych (np. izolując wszystkie piksele wykazujące temperatury > 85°C). To filtrowanie arytmetyczne natychmiast oznacza przegrzewające się komponenty, eliminując fałszywe alarmy spowodowane odbiciami słonecznymi od otoczenia.
- 🎯 Kanał wizualny: Tablica 14-bitowa jest normalizowana do 8-bitowego obrazu przestrzennego w celu napędzania modeli detekcji obiektów (takich jak YOLOv8, RT-DETR lub Faster R-CNN) działających na środowiskach uruchomieniowych TensorRT z kwantyzacją INT8. Ta dwutorowa architektura łączy wizualne rozpoznawanie obiektów z bezwzględnymi radiometrycznymi granicami bezpieczeństwa.
3 Przetwarzanie ASIC na chipie, NUC i kalibracja migawki
Matryce mikrobolometryczne są podatne na przestrzenne niejednorodności spowodowane wariancjami produkcyjnymi w mostkach pikseli oraz dryftem termicznym obudowy kamery. Objawia się to jako szum stałoprzestrzenny (FPN), przypominający teksturowaną siatkę nałożoną na obraz. Nowoczesne kamery termowizyjne eliminują ten dryft za pomocą dedykowanych silników sprzętowych:
- ⚙️ Korekcja niejednorodności (NUC): Wewnętrzny elektromagnes mechaniczny umieszcza na krótko izotermiczną przesłonę przed FPA, prezentując wszystkim pikselom jednolite pole temperaturowe. Układ ASIC ponownie oblicza współczynniki offsetu dla każdego pojedynczego piksela, odejmując wzorzec FPN. Zaawansowane rdzenie wykorzystują bezprzesłonowe algorytmy ciągłe, które na bieżąco szacują i usuwają szum przestrzenny na podstawie dynamiki ruchu sceny.
- ⚙️ Zastępowanie uszkodzonych pikseli (BPR): Piksele wykazujące brak reakcji rezystancyjnej lub nadmierny szum 1/f są oznaczane podczas kalibracji fabrycznej. Układ ASIC automatycznie zastępuje te wadliwe piksele za pomocą przestrzennej interpolacji wielomianowej z sąsiednich sprawnych detektorów.
- ⚙️ Cyfrowe Wzmocnienie Detali (DDE): Zaawansowane filtrowanie przestrzenne dzieli obraz termiczny na dane niskoczęstotliwościowe (szerokie pola temperaturowe) i dane wysokoczęstotliwościowe (drobne krawędzie strukturalne). Układ ASIC wzmacnia pasmo wysokoczęstotliwościowe, dzięki czemu cienkie rury, mikropęknięcia i elementy konstrukcyjne są wyraźnie widoczne bez prześwietlania zakresu dynamicznego.
Specyfikacje produktów przemysłowych OEM i analiza architektoniczna
Wybór odpowiedniego sprzętu kamery termowizyjnej wymaga dopasowania rzeczywistych potrzeb mechanicznych, elektrycznych i optycznych do fabrycznie kalibrowanych architektur rdzeni. Poniżej omawiamy dwa przemysłowe niechłodzone moduły OEM LWIR zaprojektowane do ładunków lotniczych, robotyki i przemysłowego monitorowania stanu.
Niechłodzony mini moduł kamery termowizyjnej 384×288 do dronów

Moduł pomiaru temperatury termowizyjnej serii MINI to ultrakompaktowy, precyzyjny rdzeń termowizyjny online zaprojektowany do zastosowań o ograniczonej ładowności. Zbudowany wokół czułej niechłodzonej matrycy detektorów VOx, zapewnia niezawodną rozdzielczość termiczną przy minimalnym poborze mocy. Wyposażony w wiele interfejsów przemysłowych, służy jako adaptowalny silnik termowizyjny do wizji maszynowej, inspekcji bezpieczeństwa, inteligentnej produkcji, predykcyjnego utrzymania ruchu oraz lekkich ładunków dronów/robotów.
| Matryca rozdzielczości | 384 × 288 pikseli |
| Technologia czujnika | Niechłodzony mikrobolometr z tlenku wanadu (VOx) |
| Rozstaw pikseli | 12 µm |
| Pasmo spektralne | 8 µm do 14 µm (LWIR) |
| Główne interfejsy | Analog CVBS, komunikacja szeregowa / konfiguracje wielointerfejsowe |
| Nisze wdrożeniowe | Robotyka, lotnicze ładunki UAS, inspekcja wizji maszynowej, kontrola jakości w fabryce |
Niechłodzony moduł kamery termowizyjnej RJ45 CVBS RTSP IP 640×512
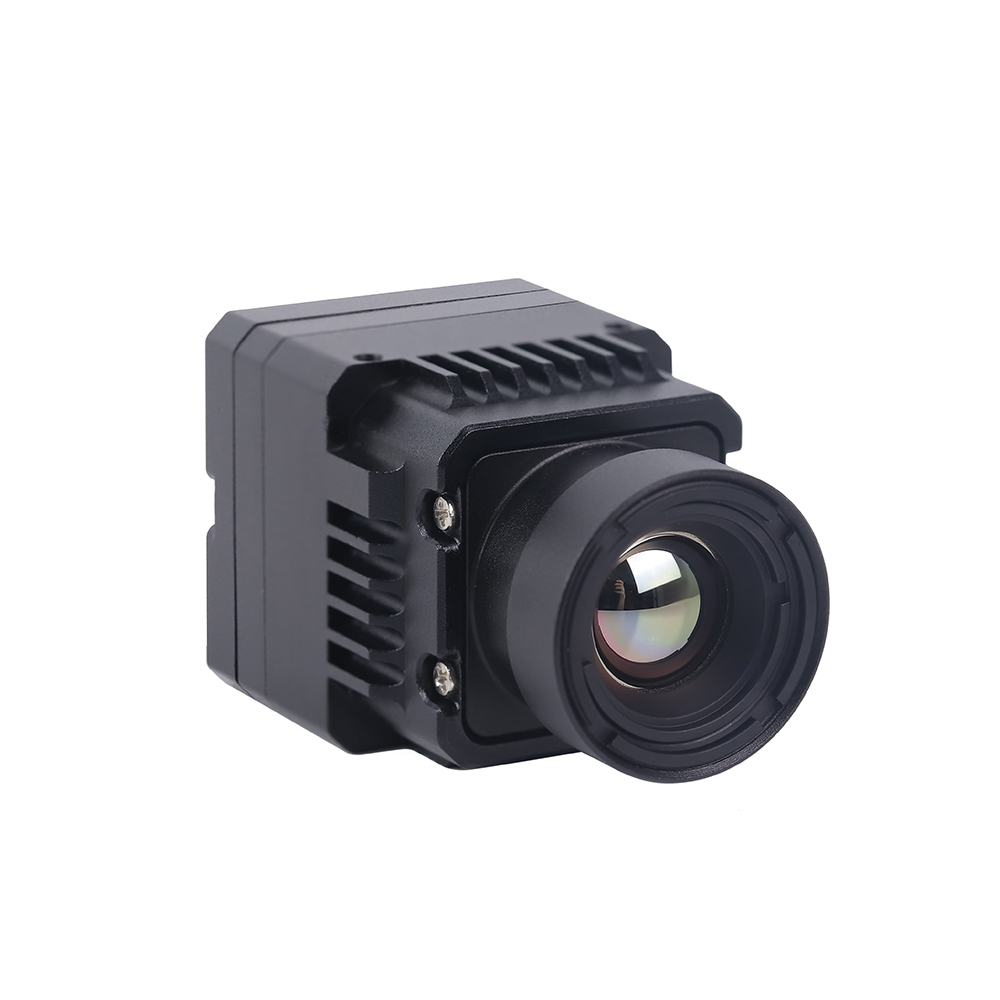
Niechłodzony moduł kamery termowizyjnej Mini 640×512 ASIC to wysokorozdzielczy, sieciowy rdzeń czujnika zbudowany do zaawansowanych gimbali dronów i ciągłego nadzoru przemysłowego. Wyposażony w pokładowy sprzętowy silnik przetwarzania ASIC, moduł ten jednocześnie obsługuje niskolatencyjne analogowe wyjście CVBS oraz cyfrowe strumienie IP H.264/H.265 RTSP przez standardowy Ethernet RJ45. Zaprojektowany do automatycznego śledzenia i monitorowania przemysłowego na dużych obszarach, zapewnia szczegółowe obrazowanie termiczne wraz z wbudowanymi protokołami zarządzania siecią.
| Matryca rozdzielczości | 640 × 512 pikseli |
| Rdzeń procesora | Dedykowany pokładowy silnik przetwarzania ASIC |
| Technologia czujnika | Niechłodzony mikrobolometr na podczerwień VOx |
| Protokół sieciowy | Ethernet RJ45 (RTSP / strumieniowanie wideo IP / zgodność z ONVIF) |
| Jednoczesne wideo | Podwójny potok: cyfrowy strumień IP + bezpośredni analog CVBS |
| Główne zastosowania | Inspekcja lotnicza, zapobieganie pożarom stałej infrastruktury, przemysłowe zabezpieczenie obwodowe |
1 Analiza inżynierii architektonicznej modułów rdzeniowych
Porównanie tych dwóch modułów uwypukla różne filozofie integracji w projektach systemów przemysłowych:
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Rdzeń Mini 384×288 jest zoptymalizowany pod kątem zastosowań o niskich parametrach Size, Weight, and Power (SWaP). Pobierając poniżej 1,2 W, łatwo integruje się ze zbalansowanymi, wieloosiowymi mikrogimbalami w kompaktowych dronach i robotach czworonożnych. Jego bezpośrednie wyjście CVBS omija kodowanie programowe, dostarczając analogowe wideo o zerowym opóźnieniu bezpośrednio do analogowych nadajników lotniczych lub dodatkowych monitorów wideo. Rozdzielczość 384×288 zapewnia skuteczną równowagę między zdolnością rozdzielczą a ceną, z łatwością spełniając kryteria rozpoznawania Johnsona dla obiektów użyteczności publicznej przy standardowych profilach lotów na niskich wysokościach (15 do 40 metrów).
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Moduł ASIC RJ45 640×512, z drugiej strony jest zbudowany z myślą o obliczeniach brzegowych o wysokiej rozdzielczości i wielowęzłowych środowiskach sieciowych. Jego matryca 640×512 zapewnia niemal trzykrotnie większą przestrzenną gęstość pikseli niż rdzenie 384×288, umożliwiając bezpieczną inspekcję z dystansu linii wysokiego napięcia, izolatorów przepustowych podstacji oraz oddalonych zbiorników magazynowych chemikaliów. Co kluczowe, wbudowany sprzętowy układ ASIC obsługuje kompresję H.264/H.265 bezpośrednio na module, przesyłając strumieniowo wideo RTSP przez standardowy Ethernet do platform SCADA w fabrykach lub sieciowych rejestratorów wideo (NVR) bez obciążania komputera głównego. Pozyskiwanie tych specjalistycznych modułów kamer ASIC do serii produkcyjnych można koordynować za pośrednictwem uznanych międzynarodowych dostawców hurtowych, takich jak KUYANG.
Wdrożenia przemysłowe o wysokim wpływie i inżynieria terenowa
Wdrożenie kamery termowizyjnej w rzeczywistych środowiskach przemysłowych wymaga dostosowania fizycznego montażu, filtrowania spektralnego i progów programowych do docelowego kontekstu operacyjnego.
1 Inspekcje dronowe i lotnicze obiektów
Montaż niechłodzonych kamer LWIR na bezzałogowych platformach powietrznych zapewnia szybkie pokrycie rozproszonych obiektów użyteczności publicznej:
- ✅ Audyty słonecznych elektrowni fotowoltaicznych (PV): W parkach słonecznych lokalne anomalie, takie jak pęknięte szkło, wewnętrzna delaminacja ogniw lub diody bocznikujące, wymuszają polaryzację wsteczną w uszkodzonych ogniwach krzemowych. Te wadliwe ogniwa przestają wytwarzać energię elektryczną i zamiast tego rozpraszają moc w postaci ciepła, tworząc "gorące punkty", które mogą przekraczać temperaturę otoczenia o 20°C do 50°C. Systemy inspekcji lotniczej z autonomicznym wyznaczaniem tras i termowizyjnymi silnikami AI wykrywają te sygnatury termiczne na tysiącach paneli w ciągu minut, usprawniając konserwację zapobiegawczą.
- ✅ Sieci przesyłowe wysokiego napięcia: Poluzowane końcówki zaciskowe, pęknięte złącza linek oraz skorodowane odłączniki wprowadzają miejscową rezystancję elektryczną. Pod wpływem dużego prądu sieciowego (I), nagrzewanie rezystancyjne gwałtownie rośnie (P = I2R). Termowizja lotnicza identyfikuje te przegrzewające się połączenia z bezpiecznej odległości, pomagając przedsiębiorstwom energetycznym zapobiegać przeskokom fazowo-ziemnym i unikać nieplanowanych przerw w dostawie energii.
Więcej perspektyw architektonicznych na temat autonomicznych systemów inspekcyjnych znajdziesz w naszym kompendium technicznym dotyczącym archiwów wdrażania czujników przemysłowych.
2 Stały ciągły nadzór termiczny i wykrywanie pożarów
Tradycyjne kamery optyczne i czujniki dymu często alarmują zbyt późno podczas pożarów przemysłowych. Stacjonarne kamery termowizyjne z automatyczną analityką brzegową RTSP zapewniają wczesne ostrzeganie poprzez bezpośrednie monitorowanie narastania ciepła:
- ⚙️ Magazyny energii bateryjnej (BESS): Pożary akumulatorów litowo-jonowych poprzedza niekontrolowany wzrost temperatury, który zaczyna się od mikroskopijnych wewnętrznych zwarć dendrytycznych lub degradacji odpowietrzania, podnoszących temperaturę ogniw na długo przed pojawieniem się dymu. Stacjonarne kamery termowizyjne 640×512 stale monitorują powierzchnie regałów bateryjnych, uruchamiając automatyczne wyzwalacze wyłączenia w momencie, gdy temperatura przekroczy limity bezpieczeństwa (np. > 60°C).
- ⚙️ Magazynowanie materiałów sypkich i gospodarka odpadami: Podpowierzchniowy rozkład biologiczny i egzotermiczne reakcje chemiczne w bunkrach węglowych, komunalnych składach złomu i silosach na zrębki drzewne często powodują głębokie, ukryte pożary. Kamery radiometryczne stale monitorują te pryzmy, lokalizując gorące punkty pod warstwami powierzchniowymi, zanim wybuchną katastrofalne pożary.
3 Predykcyjna automatyzacja przemysłowa i kontrola jakości z wykorzystaniem wizji maszynowej
W środowiskach produkcji szybkobieżnej termowizja zapewnia automatyczną kontrolę jakości bez kontaktu fizycznego:
- ⚙️ Formowanie wtryskowe i tłoczenie matrycowe w motoryzacji: Nierównomierny rozkład temperatury w rdzeniu formy wtryskowej prowadzi do naprężeń wewnętrznych, skurczu i przedwczesnego odkształcania części. Instalacja kamer termowizyjnych bezpośrednio na ramach maszyn umożliwia zautomatyzowanym systemom inspekcyjnym mapowanie gradientów temperatury na częściach w momencie ich wyrzucania, weryfikację równowagi termicznej i natychmiastowe odrzucanie wadliwych elementów.
- ⚙️ Monitorowanie szybkoobrotowych łożysk i napędów mechanicznych: Silniki przemysłowe, duże przekładnie i pompy odśrodkowe generują ciepło tarcia, gdy łożyska ulegają degradacji, bieżnie ulegają wżerom lub zawodzi smarowanie. Ciągłe radiometryczne monitorowanie termiczne wykrywa subtelne nagrzewanie tarciowe ponad trendy bazowe, ostrzegając zespoły utrzymania ruchu o konieczności zaplanowania serwisu, zanim katastrofalne zatarcie łożysk zatrzyma linie produkcyjne.
Szczegółowe techniczne FAQ
Czy budżetowe kamery termowizyjne poniżej $400 nadają się do komercyjnej diagnostyki elektrycznej i przemysłowej?
W jaki sposób kamera termowizyjna oblicza rzeczywistą temperaturę i dlaczego emisyjność powierzchni ma kluczowe znaczenie?
Jak mogę przesyłać strumieniowo radiometryczne wideo termowizyjne w czasie rzeczywistym bezpośrednio do Raspberry Pi lub NVIDIA Jetson?
Co powoduje okresowe kliknięcie i krótkie zatrzymanie obrazu w modułach kamer termowizyjnych?
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Pozyskiwanie wysokiej klasy rdzeni przemysłowych i zweryfikowanych linii produkcyjnych poprzez KUYANG Industrial Sourcing.
- Standard branżowy: Zgodne z przepisami eksportowymi platformy termowizyjne do dronów powietrznych i integracje lotnicze poprzez OBSETECH Platformy Lotnicze.
- Powiązany przewodnik: Poznaj głębokie spostrzeżenia architektoniczne na temat mikrobolometrów w naszym Plan Integracji Niekalibrowanego Modułu Termicznego VOx.
- Powiązany przewodnik: Przejrzyj strategie wdrażania dla wysokoprzepustowych linii fabrycznych w naszym Komercyjne Rozwiązania Architektury Wysokiej Rozdzielczości w Podczerwieni.
- Powiązany przewodnik: Zbadaj wdrożenia polowe w robotyce multispektralnej i przemysłowej w naszym Seria Wdrożeń Czujników Przemysłowych i Multispektralnych.





