









Moduł kamery termowizyjnej do wykrywania pożarów: Rdzenie OEM do dronów i systemów wczesnego ostrzegania
10 października 2026
Nieschładzany moduł kamery termowizyjnej LWIR: Miniaturowe rdzenie OEM 640x512 i 384x288 do dronów
12 października 2026
Wysokorozdzielczy moduł kamery termowizyjnej do inspekcji elektrycznych: Integracja OEM i przewodnik zakupowy
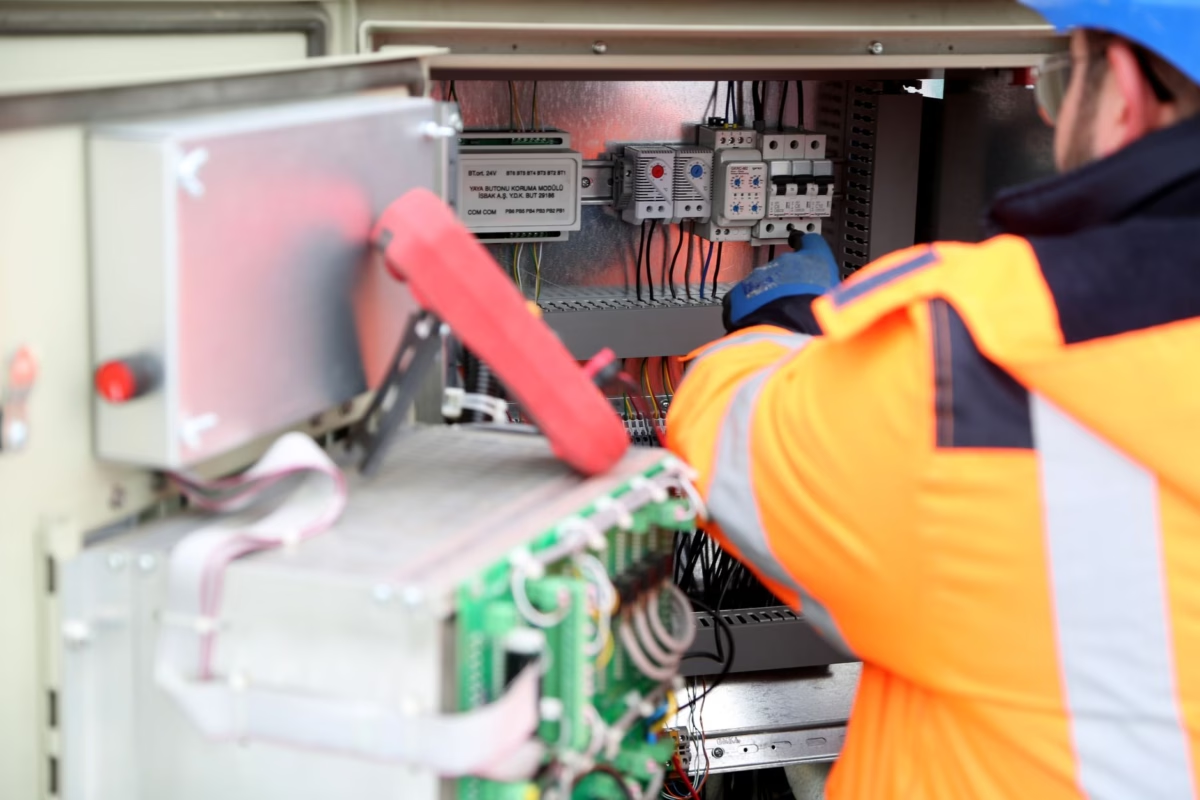
W nowoczesnych zakładach produkcyjnych, komercyjnych systemach dystrybucji energii oraz podstacjach energetycznych nieplanowane przestoje elektryczne prowadzą do ogromnych strat produkcyjnych i katastrofalnych zagrożeń bezpieczeństwa. Poluzowane zakończenia elektryczne, asymetrie fazowe, utlenianie powierzchni styków, zniekształcenia harmoniczne oraz przebicia izolacji często objawiają się jako lokalne punkty przegrzania na długo przed zwarciem funkcjonalnym lub wyładowaniem łukowym, które wyzwala zadziałanie zabezpieczeń. Tradycyjne praktyki konserwacyjne opierające się na sporadycznych ręcznych przeglądach przy użyciu pirometrów punktowych lub ręcznych kamer termowizyjnych okazały się niewystarczające dla nowoczesnych operacji o pracy ciągłej. Włączenie nieschładzanego modułu kamery termowizyjnej do inspekcji elektrycznych bezpośrednio do zautomatyzowanych przyrządów diagnostycznych, gimbali inspekcyjnych bezzałogowych statków powietrznych (UAV) oraz zamkniętych systemów monitorowania ciągłego zapewnia radiometryczny nadzór w czasie rzeczywistym, wychwytując mikroanomalie termiczne na najwcześniejszych etapach.
Dla producentów oryginalnego sprzętu (OEM), integratorów systemów oraz inżynierów projektujących aparaturę pomiarową wybór i wdrożenie wbudowanego rdzenia czujnika termowizyjnego wiąże się z pokonywaniem złożonych wyzwań interdyscyplinarnych. Proces projektowania łączy podstawową fizykę promieniowania cieplnego, inżynierię systemów optycznych, architektury półprzewodnikowych układów scalonych odczytu (ROIC), szybką komunikację cyfrową oraz deterministyczne wbudowane potoki oprogramowania. Ten kompleksowy przewodnik inżynieryjny przedstawia, jak oceniać, integrować i wdrażać nieschładzane moduły kamer długofalowej podczerwieni (LWIR), aby tworzyć niezawodne rozwiązania konserwacji predykcyjnej dla infrastruktury elektrycznej wysokiego i średniego napięcia.
Spis treści
- 👉 Fizyka termografii elektrycznej: Ciepło Joule'a, emisyjność i mikrobolometry
- 👉 Krytyczne parametry czujnika: Rozdzielczość, rastr pikseli 12 μm, NETD i IFOV
- 👉 Interfejsy sprzętowe i protokoły wbudowane: MIPI-CSI2, USB i analogowy CVBS
- 👉 Radiometria brzegowa, korekcja emisyjności i przetwarzanie sygnału termicznego
- 👉 Architektury wdrożeniowe: Drony, ręczne narzędzia diagnostyczne i ciągłe monitory rozdzielnic
- 👉 Wyróżnione moduły kamer termowizyjnych OEM: Porównanie techniczne
- 👉 Szczegółowe często zadawane pytania (FAQ)
Fizyka termografii elektrycznej: Ciepło Joule'a, emisyjność i mikrobolometry
Każda bezdotykowa ocena termiczna instalacji elektrycznej opiera się na rejestrowaniu powierzchniowych wzorców termicznych generowanych przez rozpraszanie rezystancyjne. W normalnych warunkach pracy przewodniki elektryczne i styki utrzymują temperaturę równowagi określoną przez gęstość prądu, rozpraszanie do otoczenia oraz konwekcję naturalną lub wymuszoną. Gdy dochodzi do degradacji fizycznej, równowaga termodynamiczna przesuwa się zgodnie z równaniem ciepła Joule'a:
P = I2 × R
Gdzie P oznacza moc rozpraszaną w watach, I to wartość skuteczna (RMS) prądu w amperach, a R to rezystancja styku elektrycznego lub rezystancja objętościowa w omach. W połączeniach mechanicznych — takich jak skręcane złącza szyn zbiorczych, zaciski bezpiecznikowe, noże odłączników i zaprasowywane końcówki kablowe — wibracje mechaniczne, cykle termiczne i korozja galwaniczna zwiększają rezystancję styku. Ponieważ rozpraszana moc cieplna rośnie kwadratowo z kwadratem prądu, nawet umiarkowany wzrost obciążenia powoduje podwyższone sygnatury cieplne. Z czasem to zlokalizowane ciepło przyspiesza utlenianie metalu pod spodem, powodując dalszy wzrost rezystancji w narastającej pętli degradacji termicznej, która może zakończyć się katastrofalnym przebiciem izolacji lub wybuchem łuku elektrycznego.
Aby wykrywać te sygnatury cieplne bez kontaktu fizycznego, nowoczesne systemy inspekcyjne OEM działają w atmosferycznym oknie transmisji długofalowej podczerwieni (LWIR), obejmującym nominalne długości fal od 8,0 do 14,0 mikrometrów (μm). Zgodnie z prawem promieniowania Plancka i prawem przesunięć Wiena obiekty pracujące w zakresie od -20°C do +150°C wykazują szczytową widmową emitancję promieniowania dokładnie w tym paśmie 8–14 μm. W rezultacie czujniki LWIR wykrywają promieniowanie cieplne bez konieczności stosowania zewnętrznego oświetlenia ani aktywnych źródeł wzbudzenia.
W centrum każdego nowoczesnego niechłodzonego rdzenia inspekcyjnego do zastosowań elektrycznych znajduje się mikrobolometru matryca płaszczyzny ogniskowej (FPA). W przeciwieństwie do kriogenicznie chłodzonych detektorów średniofalowej podczerwieni (MWIR), niechłodzony mikrobolometr składa się z dwuwymiarowej matrycy mikroskopijnych elementów czujnikowych wytworzonych na komplementarnym metal-tlenek-półprzewodnik (CMOS) układzie scalonym odczytu (ROIC). Każdy piksel posiada membranę pochłaniającą podczerwień — zwykle wykonaną z tlenku wanadu (VOx) lub amorficznego krzemu (α-Si) — zawieszoną nad podłożem krzemowym na mikromechanicznych mostkach izolacji termicznej w komorze próżniowej. Gdy fotony LWIR uderzają w membranę, zmienia się jej temperatura, co zmienia jej rezystancję elektryczną. Leżący pod spodem ROIC próbkuje tę zmianę rezystancji w całej matrycy pikseli, generując surowe poziomy napięcia analogowego, które są digitalizowane do radiometrycznej klatki o wysokiej głębi bitowej.
OBRAZOWANIE TERMICZNE W CZASIE RZECZYWISTYM
Podstawowym wyzwaniem w bezkontaktowej inspekcji elektrycznej jest emisyjność powierzchni (ε), czyli stosunek energii wypromieniowanej przez powierzchnię do energii teoretycznego ciała doskonale czarnego w tej samej temperaturze. Sprzęt elektryczny łączy materiały o radykalnie różnych właściwościach emisyjnych w całym spektrum LWIR:
- ⚙️ Czyste, nieutlenione szyny aluminiowe: ε ≈ 0,05 do 0,15 (silnie odbijające, odzwierciedlają otaczające źródła otoczenia)
- ⚙️ Zwietrzała lub umiarkowanie utleniona miedź: ε ≈ 0,50 do 0,70
- ⚙️ Izolacja kabli PVC, XLPE i EPR: ε ≈ 0,93 do 0,96 (niemal idealne emitery rozproszone)
- ⚙️ Matowe czarne formowane obudowy wyłączników fenolowych: ε ≈ 0,90 do 0,95
Ponieważ polerowane przewodniki o niskiej emisyjności odbijają energię cieplną otoczenia jak lustro, nieskalibrowany lub uproszczony rdzeń czujnika termicznego często mierzy temperaturę pobliskich odbić otoczenia, a nie rzeczywisty stan cieplny zacisku pod napięciem. Wysokiej klasy rdzenie inspekcyjne do zastosowań elektrycznych łagodzą ten problem poprzez wbudowanie zaawansowanych silników przetwarzania radiometrycznego na chipie. Silniki te obsługują kalibrację emisyjności na piksel lub strefowo, dynamiczną kompensację temperatury odbitego tła oraz specjalistyczne tabele przeglądowe (LUT), które obliczają dokładne temperatury powierzchni docelowych w zmiennych warunkach polowych.
Krytyczne parametry czujnika: Rozdzielczość, rastr pikseli 12 μm, NETD i IFOV
Wybierając rdzeń termiczny do przyrządów inspekcji elektrycznej, inżynierowie aparatury muszą ocenić kilka powiązanych parametrów fizycznych i optycznych, zamiast po prostu wybierać najniższy koszt listy materiałowej. Rozdzielczość termiczna, chwilowa rozdzielczość przestrzenna i czułość temperaturowa decydują o tym, czy kamera wykryje powstający ślad o wysokiej rezystancji, czy całkowicie przeoczy niebezpieczną anomalię.
Historycznie niechłodzone czujniki podczerwieni wykorzystywały architektury pikseli 25 μm lub 17 μm. Nowoczesne konstrukcje o wysokiej niezawodności przeszły na raster pikseli 12 μm, oferując wyraźne korzyści dla wbudowanej aparatury:
- ✅ Miniaturyzacja optyczna: Zmniejszenie rastra pikseli z 17 μm do 12 μm redukuje całkowitą aktywną powierzchnię płaszczyzny ogniskowej o około 50% dla dowolnej rozdzielczości natywnej. Ta fizyczna redukcja pozwala projektantom optyki określić krótsze ogniskowe, aby osiągnąć docelowe pole widzenia, drastycznie ograniczając rozmiar, masę i koszt kosztownych obiektywów z germanu (Ge) lub chalkogenku.
- ✅ Optymalizacja SWaP-C: Mniejsza matryca czujnika pobiera zauważalnie mniej prądu do taktowania zintegrowanych układów odczytu, zmniejsza całkowitą masę termiczną i przyspiesza integrację z sondami ręcznymi lub kompaktowymi ładunkami gimbala, gdzie rozmiar, masa, moc i koszt (SWaP-C) decydują o wykonalności inżynierskiej.
- ✅ Formaty matryc dopasowane do zastosowania:
- ⚙️ 256 × 192 (49 152 piksele): Dobrze nadaje się do ultrakompaktowych cęgów termicznych, lokalnych testerów paneli rozdzielczych i oscyloskopów diagnostycznych o niskim budżecie.
- ⚙️ 384 × 288 (110 592 piksele): Podstawowy standard przemysłowy do stałego nadzoru rozdzielnic, zautomatyzowanego monitorowania stanu instalacji i szaf MCC średniego napięcia.
- ⚙️ 640 × 512 (327 680 pikseli): Preferowana klasa do dalekosiężnych przeglądów linii przesyłowych, otwartych stacji elektroenergetycznych wysokiego napięcia i analizy uszkodzeń PCB o dużej gęstości.
Aby bezpiecznie kontrolować listwy zaciskowe pod napięciem, inżynierowie muszą obliczyć Chwilowe pole widzenia (IFOV), który określa fizyczny obszar przestrzenny obserwowany przez pojedynczy piksel w danej odległości:
IFOV = d / f
Gdzie d to raster pikseli (na przykład 12 μm lub 0,012 mm), a f to efektywna ogniskowa obiektywu w milimetrach. Sensor 12 μm sparowany z obiektywem 9 mm daje IFOV wynoszący 1,33 miliradiana (mrad). Przy odległości inspekcji wynoszącej 3 metry każdy piksel detektora rzutuje na płaszczyznę celu geometryczny rozmiar plamki około 4,0 mm.
Jednak dyfrakcja optyczna, aberracja obiektywu oraz dyfuzja termiczna między sąsiednimi komórkami mikrobolometru oznaczają, że pojedynczy piksel nie jest w stanie samodzielnie dokładnie zmierzyć temperatury. Aby uzyskać rzeczywistą dokładność radiometryczną, inżynierowie polegają na Pomiarowym Chwilowym Polu Widzenia (MIFOV), zwykle definiowanym jako ciągła macierz pikseli 3 × 3 lub 4 × 4 na płaszczyźnie sensora. Aby uzyskać bezwzględny odczyt temperatury na śrubie zacisku elektrycznego — takiej jak zespoły zacisków wysokoprądowych produkowane przez TE Connectivity— cel musi całkowicie wypełnić to okno pikseli 3 × 3. Jeśli anomalia jest mniejsza niż MIFOV, rdzeń uśrednia energię termiczną gorącego punktu z chłodniejszym tłem, tłumiąc pozorny wzrost temperatury i maskując zbliżającą się awarię.
Czułość termiczna jest regulowana przez Równoważna szumowi różnica temperatury (NETD), wyrażaną w milikelwinach (mK). NETD reprezentuje podstawowy poziom szumu sensora — minimalną różnicę temperatury celu, która wytwarza sygnał elektryczny równy szumowi wewnętrznemu. Standardowe czujniki przemysłowe zazwyczaj oferują NETD ≤ 50 mK (oceniane przy f/1.0, 300 K). Zaawansowane moduły inspekcyjne OEM osiągają czułość NETD ≤ 30 mK do 40 mK. Ta wyższa czułość ma kluczowe znaczenie podczas inspekcji silnie chłodzonych szyn zbiorczych w centrach danych, wczesnych uszkodzeń izolowanych przewodów lub połączeń trójfazowych pracujących pod niewielkim obciążeniem, gdzie powstające złącze o podwyższonej rezystancji może wykazywać początkowy wzrost temperatury zaledwie o 0,5°C do 1,5°C powyżej temperatury otoczenia.
Interfejsy sprzętowe i protokoły wbudowane: MIPI-CSI2, USB i analogowy CVBS
Integracja niechłodzonego modułu kamery termowizyjnej do inspekcji elektrycznej ze sprzętem hosta wymaga wyboru interfejsu, który równoważy przepustowość danych, obciążenie procesora, opóźnienia i budżety mocy systemu. Wiodące moduły termowizyjne OEM obsługują trzy główne interfejsy fizyczne:
MIPI-CSI2 (Mobile Industry Processor Interface)
W przypadku niestandardowych architektur wbudowanych działających pod kontrolą systemu Linux, Android lub systemów operacyjnych czasu rzeczywistego (RTOS), MIPI-CSI2 jest złotym standardem integracji sensora bezpośrednio z hostem o wysokiej przepustowości. Działając na różnicowych liniach zegara i danych D-PHY, MIPI kieruje nieskompresowane 14-bitowe lub 16-bitowe surowe ramki radiometryczne bezpośrednio do procesora sygnału obrazu (ISP) procesora aplikacyjnego hosta lub kontrolera bezpośredniego dostępu do pamięci (DMA). Pominięcie zewnętrznych układów mostkowych i kontrolerów hosta USB eliminuje opóźnienia magistrali w obie strony i zmniejsza zużycie energii. Ta architektura jest idealna dla kompaktowych gimbali dronów, wysokiej klasy ręcznych kamer termowizyjnych oraz systemów diagnostycznych edge-AI wykorzystujących platformy takie jak Rockchip RK3588, NXP i.MX8 lub NVIDIA Jetson Orin. Szczegółowy przewodnik dotyczący konfiguracji niskopoziomowego strumieniowania termicznego można znaleźć w naszym artykule technicznym na temat konfiguracji sterownika rdzenia termowizyjnego na wbudowanych komputerach jednopłytkowych.
USB 2.0 / USB 3.0 (Type-C / Micro-B)
USB zapewnia uniwersalną, międzyplatformową łączność do szybkiego prototypowania i platform hosta opartych na x86 Windows, przemysłowych komputerach panelowych lub tabletach komercyjnych. Rdzenie termiczne OEM działające przez USB zazwyczaj udostępniają dwa logiczne punkty końcowe: standardowy punkt końcowy USB Video Class (UVC) dostarczający 8-bitowy strumień wizyjny ze wzmocnionym kontrastem dynamicznym (np. YUV lub RGB z zastosowaną paletą Ironbow lub White-Hot) oraz specyficzny dla dostawcy punkt końcowy transferu zbiorczego dostarczający nieskompresowane 14-bitowe liniowe radiometryczne macierze temperatur z częstotliwością od 25 Hz do 50 Hz. USB upraszcza cykle projektowe i przyspiesza wprowadzenie na rynek, choć wiąże się z nieco wyższym obciążeniem CPU hosta i opóźnieniem zarządzania magistralą niż natywne połączenie MIPI.
Analogowe CVBS (Composite Video Blanking and Sync)
Pomimo przejścia na w pełni cyfrowe, sieciowe ekosystemy przemysłowe, standardowe analogowe CVBS (dostarczające niesymetryczne sygnały NTSC lub PAL o impedancji 75 omów) pozostaje istotne w określonych starszych przepływach pracy. Analogowe wideo kompozytowe nie wymaga przetwarzania po stronie hosta, uruchamia się natychmiast i łączy się bezpośrednio ze starszymi monitorami CRT, wyświetlaczami w kabinach dźwigów, wytrzymałymi monitorami ręcznymi lub prostymi analogowymi nadajnikami bezprzewodowymi używanymi na platformach inspekcyjnych dalekiego zasięgu. Jednak CVBS przenosi wyłącznie wstępnie wyrenderowane strumienie wizyjne w pseudokolorze. Aby odczytywać temperatury punktowe lub obszarowe w czasie rzeczywistym przez łącze analogowe, moduł kamery termicznej musi wyrenderować wewnętrzną nakładkę On-Screen Display (OSD) bezpośrednio na sygnał kompozytowy przed transmisją.
Radiometria brzegowa, korekcja emisyjności i przetwarzanie sygnału termicznego
Surowe wartości cyfrowe z niechłodzonego mikrobolometru nie mogą być bezpośrednio mapowane na temperaturę bez wewnętrznego potoku cyfrowego przetwarzania sygnału. Ponieważ niechłodzone matryce bolometryczne nie mają stabilizacji kriogenicznej, są podatne na dryft termiczny otoczenia, niejednorodności przestrzenne i promieniowanie wewnętrznej obudowy. Wysokiej jakości moduły kamer OEM obsługują te zmienne za pomocą wbudowanego potoku FPGA lub ASIC.
Potok przetwarzania rozpoczyna się od korekcji niejednorodności (NUC). Z powodu mikroskopijnych różnic produkcyjnych na płytkach krzemowych każdy pojedynczy piksel mikrobolometru wykazuje odrębną responsywność (wzmocnienie) i bazowy prąd ciemny (offset). Bez korekcji wynikowy obraz cierpi na silny przestrzenny szum wzorcowy, przypominający stałą nakładkę siatki. Moduły przeciwdziałają temu za pomocą precyzyjnej mechanicznej migawki, która okresowo blokuje ścieżkę optyczną, zapewniając detektorowi optycznie płaskie, jednolite odniesienie termiczne. Procesor rdzenia aktualizuje wewnętrzne rejestry offsetu, aby przywrócić jednolitą odpowiedź obrazu. W przypadku ciągłego nadzoru lub lotów liniowych, gdzie zamrożenie obrazu mogłoby zakłócić śledzenie, moduły wysokiej klasy wykorzystują algorytmy Scene-Based Non-Uniformity Correction (SBNUC), które dynamicznie dostosowują kalibrację na podstawie ruchu przestrzennego bez uruchamiania mechanicznej migawki.
Po NUC i zastąpieniu uszkodzonych pikseli rdzeń wykonuje kalibrację radiometryczną, przepuszczając surowe 14-bitowe wartości pikseli przez wewnętrzne krzywe wielomianowe, które uwzględniają czujniki temperatury otoczenia rdzenia (odniesienia termistorowe umieszczone obok płaszczyzny ogniskowej). Ten krok przekształca surowe liczby cyfrowe w liniowe dane radiometryczne, gdzie każdy 14-bitowy piksel reprezentuje przeskalowaną wartość w kelwinach. Aby uzyskać głębszy wgląd w wbudowane potoki obrazu ISP i architektury kalibracji, zapoznaj się z naszym kompleksowym przewodnikiem integracji wysokorozdzielczych rdzeni termicznych.
Wreszcie, aby zaprezentować te dane o wysokiej rozpiętości dynamicznej na standardowych wyświetlaczach 8-bitowych, moduł uruchamia zaawansowane algorytmy kompresji zakresu dynamicznego, takie jak cyfrowe wzmocnienie szczegółów (DDE) oraz adaptacyjne wyrównywanie histogramu z ograniczeniem kontrastu (CLAHE). Algorytmy te zachowują szczegóły o niskim kontraście w szerokim zakresie termicznym, zapewniając, że subtelne nagrzewanie na odłączniku wysokiego napięcia pozostaje wyraźnie widoczne nawet wtedy, gdy sąsiedni transformator pracuje w podwyższonych temperaturach bazowych.
Architektury wdrożeniowe: Drony, ręczne narzędzia diagnostyczne i ciągłe monitory rozdzielnic
Przy wyborze i integracji modułu kamery termowizyjnej do inspekcji elektrycznych zespoły projektowe dostosowują swoje strategie integracji mechanicznej, optycznej i termicznej do profilu aplikacji docelowej.
Drony inspekcyjne lotnicze (linie wysokiego napięcia i stacje elektroenergetyczne)
Inspekcja korytarzy przesyłowych na skalę przemysłową, słupów międzymiastowych i rozległych rozdzielni wymaga dużych odległości roboczych, aby utrzymać platformy UAV bezpiecznie poza polami elektromagnetycznymi wysokiego napięcia. Lotnicze systemy kamer wymagają wysokiej rozdzielczości przestrzennej (640 × 512) w połączeniu z optyką o dłuższej ogniskowej (9 mm, 13 mm lub 19 mm), aby osiągnąć wąskie chwilowe pole widzenia (IFOV) niezbędne do rozróżnienia napowietrznych złącz przewodów i izolatorów wiszących. Masa ładunku i pobór mocy są krytycznymi ograniczeniami, co sprawia, że kompaktowe, lekkie rdzenie z bezpośrednią łącznością MIPI-CSI2 lub USB są preferowanym wyborem. Aby uzyskać wgląd w operacje lotów nocnych i termografię lotniczą o wysokim kontraście, przeczytaj naszą analizę operacji termowizyjnych w scenariuszach polowych bez oświetlenia.
Ręczne narzędzia diagnostyczne polowe
Przenośny sprzęt testowy — taki jak diagnostyczne multimetry termiczne, mierniki cęgowe i samodzielne kamery do konserwacji predykcyjnej — wymaga ergonomicznych obudów, szybkiego czasu uruchamiania (<2 sekund) i niskiego poboru mocy, aby zmaksymalizować żywotność baterii. Urządzenia ręczne często łączą niechłodzony rdzeń 256 × 192 lub 384 × 288 z czujnikiem CMOS światła widzialnego. Procesor główny uruchamia algorytmy mieszania krawędzi, nakładając wysokoczęstotliwościowe szczegóły krawędzi światła widzialnego na obraz termiczny, aby etykiety zacisków i numery przełączników wyłączników były czytelne bezpośrednio na wyświetlaczu termicznym.
Ciągłe monitorowanie rozdzielnic i obudów MCC 24/7
Kierowane wytycznymi zarządzania aktywami i zmianami bezpieczeństwa w normach takich jak NFPA 70B, ciągłe monitorowanie rozdzielnic szybko zastępuje okresowe ręczne inspekcje szaf. Instalacje stałe montują niechłodzone moduły kamer termowizyjnych bezpośrednio wewnątrz uszczelnionych szaf rozdzielnic średniego napięcia i centrów sterowania silnikami (MCC), kierując ciągłe ścieżki optyczne na wewnętrzne złącza szyn zbiorczych, zakończenia kablowe i styki wyłączników. Moduły rozmieszczone w tych obudowach muszą oferować wysoką odporność na zakłócenia elektromagnetyczne (EMI), aby wytrzymać przepięcia przełączeniowe, zapewniać szerokie pola widzenia, aby objąć wewnętrzne komponenty w ciasnych przestrzeniach, oraz wspierać ciągłe monitorowanie progów radiometrycznych podłączone bezpośrednio do zakładowego systemu SCADA lub bram IoT przemysłowych przez Modbus TCP lub MQTT.
Wyróżnione moduły kamer termowizyjnych OEM: Porównanie techniczne
Poniższa tabela porównuje dwa przemysłowe rdzenie termowizyjne zaprojektowane do bezproblemowej integracji OEM z przenośnymi narzędziami testowymi, ładunkami UAV przemysłowych i stałymi systemami monitorowania stanu.
| Parametr | Mini2 640x512 9mm Moduł zoptymalizowany pod drony | Seria MD 384x288 Moduł wielointerfejsowy |
|---|---|---|
| Natywna rozdzielczość matrycy | 640 × 512 (opcjonalnie: 384×288, 256×192) | 384 × 288 |
| Rozstaw pikseli | Niechłodzony mikrobolometr VOx 12 μm | Niechłodzony mikrobolometr VOx 12 μm |
| Konfiguracja optyczna | Atermalizowany obiektyw germanowy 9 mm | Wymienna / konfigurowalna optyka stała |
| Interfejsy cyfrowe i wideo | MIPI-CSI2, USB | MIPI-CSI2, USB, analogowe CVBS (potrójne wyjście) |
| Czułość termiczna (NETD) | ≤ 40 mK do 50 mK przy f/1.0 | Wysokoczuły moduł klasy przemysłowej (≤ 40 mK) |
| Wyjście radiometryczne | Pełnoklatkowy 14-bitowy radiometryczny strumień na piksel | Śledzenie temperatury punktu, linii, obszaru + strumień 14-bitowy |
| Główny obszar integracji | Gimbale UAV, lotnicza inspekcja linii energetycznych | Obudowy rozdzielnic, automatyka, przyrządy pomiarowe |
Niechłodzony moduł kamery termowizyjnej MIPI 640 / 384 / 256 9 mm do dronów
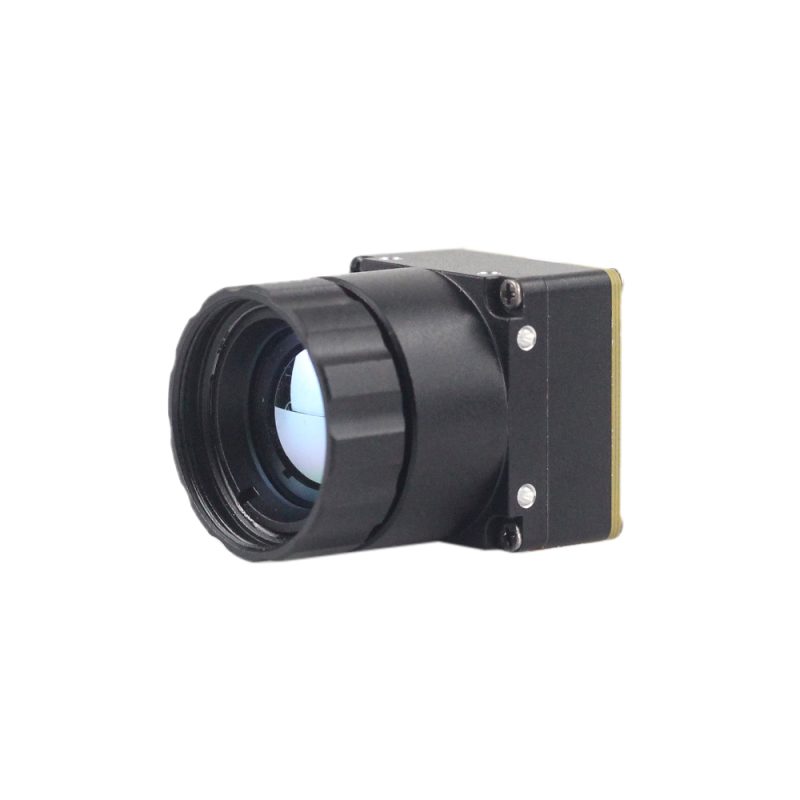
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Moduł termowizyjny Mini2 640x512 9 mm zapewnia wysoką rozdzielczość przestrzenną w ultrakompaktowej obudowie zaprojektowanej do ładunków lotniczych. Wyposażony w niechłodzoną matrycę VOx o rastrze 12 μm, rdzeń ten zapewnia wyraźny obraz termiczny i telemetrię radiometryczną w czasie rzeczywistym przez bezpośrednie połączenia MIPI-CSI2 i USB. Zintegrowany obiektyw 9 mm równoważy szerokie pole widzenia z rozdzielczością potrzebną do wykrywania przegrzanych złącz, uszkodzonych izolatorów i gorących przepustów transformatorowych z bezpiecznej odległości lotniczej. Dzięki niskiej masie, minimalnemu poborowi mocy i nieskompresowanemu 14-bitowemu strumieniowi danych Mini2 umożliwia towarzyszącym komputerom pokładowym uruchamianie detekcji punktów gorąca opartej na sztucznej inteligencji bezpośrednio na pokładzie statku powietrznego.
Wyświetl szczegóły produktu i ceny ➔
Niechłodzony Moduł Kamery Termicznej na Podczerwień Serii MD 384x288
Zaprojektowana z myślą o przemysłowej precyzji, Moduł kamery termowizyjnej niechłodzonej MD Series 384x288 jest przeznaczony do ciągłego monitorowania rozdzielnic, ochrony obiektów oraz wytrzymałego sprzętu diagnostycznego. Opracowany przez zespół inżynierów wywodzący się z Hongkońskiego Uniwersytetu Nauki i Technologii (HKUST) oraz Huawei HiSilicon, moduł ten wykorzystuje detektor VOx o rastrze pikseli 12 μm zapewniający wysoką czułość termiczną. Jego wyróżniającą cechą jest zintegrowana architektura z trzema interfejsami obsługująca wyjścia MIPI, USB oraz analogowe CVBS na jednej platformie. Ta wszechstronna konfiguracja pozwala inżynierom używać USB do wstępnego prototypowania na komputerze PC, wdrażać MIPI w wielkoseryjnych, niestandardowych instrumentach wbudowanych lub łączyć się przez CVBS w celu obsługi starszych monitorów przemysłowych. Seria MD oferuje również kompleksowe opcje dostosowywania sprzętu i oprogramowania układowego OEM/ODM, aby sprostać unikalnym wymaganiom mechanicznym i optycznym.
Wyświetl szczegóły produktu i ceny ➔
Szczegółowe często zadawane pytania (FAQ)
Jaka rozdzielczość termiczna jest naprawdę wymagana do inspekcji paneli elektrycznych i rozdzielnic?
Jak te moduły kamer na podczerwień radzą sobie z powierzchniami odbijającymi, takimi jak gołe miedziane szyny zbiorcze?
Jak łatwa jest integracja modułu kamery z niestandardowymi narzędziami ręcznymi lub dronami inspekcyjnymi?
Jaka jest różnica operacyjna między korekcją niejednorodności (NUC) z migawką a bezmigawkową?
Jak dryf temperatury otoczenia wpływa na kalibrację mikrobolometru i jak rdzenie OEM to kompensują?
📚 Piśmiennictwo i dalsze lektury
- ⚙️ Standard branżowy: Wysokoniezawodna łączność elektryczna, listwy zaciskowe i zasoby specyfikacji materiałów stykowych za pośrednictwem TE Connectivity
- ⚙️ Fizyka czujnika: Podstawowa teoria, architektura ROIC mikrobolometru i cienkowarstwowe membrany absorpcyjne opisane na Wikipedia Mikrobolometr
- ⚙️ Powiązany przewodnik: Wdrażanie stosu oprogramowania, moduły jądra i integracja sterowników omówione w naszym przewodniku po sterownikach kamer termowizyjnych dla wbudowanych platform SBC
- ⚙️ Powiązany przewodnik: Zaawansowane potoki obrazu FPGA, implementacja NUC i ekstrakcja danych 14-bitowych szczegółowo opisane w naszym przewodniku integracji wysokorozdzielczego rdzenia podczerwieni
- ⚙️ Powiązany przewodnik: Techniki inspekcji termicznej przy świetle gwiazd i zerowym oświetleniu omówione w naszym opracowaniu na temat operacji termowizyjnych w scenariuszach polowych bez oświetlenia





