









Przewodnik zakupu wysokowydajnego rdzenia podczerwieni: Niestandardowe moduły czujników termicznych do wizji AI
10 sierpnia 2026
Komercyjne moduły czujników podczerwieni: Przewodnik OEM po obrazowaniu termicznym AI dla inżynierów i integratorów
11 sierpnia 2026
Przewodnik wyboru przemysłowych czujników termicznych: Moduły kamer AI OEM i integracja B2B
Jeśli spędziłeś trochę czasu na projektowaniu automatyki przemysłowej, platform obronnych lub systemów konserwacji predykcyjnej, już wiesz, że jednopunktowe pirometry termiczne już nie wystarczają. Nowoczesne platformy autonomiczne i zautomatyzowane hale fabryczne potrzebują map temperatury przestrzennej w czasie rzeczywistym o wysokiej rozdzielczości. Zaawansowany czujnik termiczny pracujący w spektrum długofalowej podczerwieni (LWIR) dostarcza bezkontaktowe, wysokorozdzielcze dane radiometryczne. Oznacza to, że twoje sieci brzegowe mogą wykryć anomalie termiczne rzędu mikrostopni na długo przed tym, zanim łożysko się zatrze, transformator wybuchnie lub szafa elektryczna zapali się. W miarę jak integratorzy systemów przenoszą coraz więcej przetwarzania na brzeg sieci, wybór odpowiedniego rdzenia termicznego sprowadza się do zrównoważenia surowej fizyki optycznej, rozmiaru piksela, różnicy temperatur ekwiwalentnych szumom (NETD), poboru mocy i interfejsów cyfrowych magistrali czasu rzeczywistego.
Wypełnienie luki między fizyką długofalowej podczerwieni a nowoczesnymi architekturami sieciowymi wymaga specjalistycznego sprzętu zaprojektowanego do trudnych, rzeczywistych środowisk. Od lekkich ładunków użytecznych dla mikrodronów po systemy noktowizyjne do ciężkiego sprzętu, nowoczesne moduły kamer termicznych wykorzystują dedykowane układy scalone specyficzne dla aplikacji (ASIC) do uruchamiania analityki AI bezpośrednio na poziomie czujnika. Ten przewodnik omawia kryteria inżynieryjne, protokoły komunikacyjne, kompromisy optyczne i specyfikacje sprzętowe, które należy ocenić podczas integracji wysokowydajnych czujników termicznych w sprzęcie OEM nowej generacji.
Spis treści
- 👉 Podstawy detekcji termicznej LWIR i technologii mikrobolometrów
- 👉 Kluczowe wskaźniki wydajności: Rozmiar piksela, NETD i rozdzielczość
- 👉 Interfejsy, protokoły strumieniowania i pokładowe przetwarzanie AI na brzegu sieci
- 👉 Scenariusze zastosowań OEM: Bezzałogowe statki powietrzne, motoryzacja i zautomatyzowana inspekcja
- 👉 Porównanie specyfikacji wysokowydajnych modułów czujników termicznych OEM
- 👉 Często zadawane pytania (Techniczne FAQ OEM)
Podstawy detekcji termicznej LWIR i technologii mikrobolometrów
Oto jak faktycznie działa bezkontaktowy pomiar temperatury pod maską: długofalowa podczerwień czujnik termiczny działa w paśmie spektralnym od 8 µm do 14 µm. Standardowe czujniki optyczne wychwytują światło odbite w widzialnym spektrum od 400 nm do 700 nm. Z drugiej strony, niechłodzone czujniki termiczne wykorzystują matryce mikrobolometrów z tlenku wanadu (VOx) lub amorficznego krzemu (a-Si) do wykrywania promieniowania cieplnego emitowanego bezpośrednio przez obiekty docelowe zgodnie z prawem Plancka. Każdy obiekt znajdujący się powyżej zera absolutnego (-273,15°C) emituje promieniowanie elektromagnetyczne, przy czym szczytowa energia promieniuje właśnie w spektrum LWIR dla typowych temperatur przemysłowych (od -40°C do +500°C).
Gdy ta energia podczerwona trafia na zawieszone struktury absorbera mikrobolometru, materiał fizyczny ulega mikroskopijnemu wzrostowi temperatury. Ta zmiana zmienia jego opór elektryczny. Układ scalony odczytu (ROIC) zamontowany bezpośrednio pod matrycą płaszczyzny ogniskowej (FPA) mierzy tę zmianę. Oto jak ten fizyczny przepływ pracy rozkłada się krok po kroku:
- ⚙️ Transmisja promieniowania: Promieniowanie cieplne przemieszcza się przez atmosferę w kierunku przedniego elementu optycznego kamery.
- ⚙️ Optyka germanowa: Standardowe szkło optyczne całkowicie blokuje długości fal LWIR. Należy używać specjalistycznej optyki z germanu (Ge), szkła chalkogenidkowego lub krzemu, aby skupić fotony termiczne na matrycy czujnika.
- ⚙️ Absorpcja mikrobolometryczna: Struktury mikro-mostków zawieszone nad każdym pikselem pochłaniają przychodzącą energię cieplną, natychmiast zmieniając opór elektryczny cienkowarstwowej warstwy VOx.
- ⚙️ Wzmocnienie i digitalizacja ROIC: ROIC skanuje zmiany rezystancji w siatce pikseli, zamieniając analogowe zmiany prądu na cyfrowe wartości radiometryczne.
- ⚙️ Przetwarzanie sygnału ASIC: Dedykowany układ ASIC wykonuje w czasie rzeczywistym korekcję niejednorodności (NUC), obsługuje skalowanie zakresu dynamicznego, kompensuje dryft termiczny otoczenia i pakuje dane dla strumieni wyjściowych, takich jak Ethernet RTSP lub MIPI-CSI2.
W warsztacie, niechłodzone mikrobolometry przewyższają chłodzone detektory fotonowe (takie jak detektory z antymonku indu lub tellurku kadmowo-rtęciowego) w prawie wszystkich zastosowaniach przemysłowych. Niechłodzone matryce działają dobrze w temperaturach otoczenia panujących w warsztacie i nie wymagają ciężkich, energochłonnych kriogenicznych chłodziarek Stirlinga. Przekłada się to na znacznie niższe specyfikacje Rozmiaru, Wagi i Mocy (SWaP), żywotność operacyjną przekraczającą dziesiątki tysięcy godzin oraz natychmiastowy czas uruchomienia. Te fizyczne zalety sprawiają, że niechłodzone czujnik termiczny rdzenie są preferowanym wyborem do ciągłego monitorowania zakładów, autonomicznych robotów mobilnych (AMR) i lekkich ładunków dronów.
Podczas budowania modułowych systemów wizyjnych, kluczowe jest dopasowanie rdzeni termicznych do elastycznego sprzętu na poziomie płytek. Zespoły inżynieryjne prototypujące niestandardowe konfiguracje często sięgają po platformy rozwojowe, takie jak Arducam aby przetestować początkową optykę i połączenia czujników. Jednak przechodząc do pełnej produkcji OEM, potrzebujesz utwardzonych rdzeni termicznych zbudowanych z fabrycznie skalibrowanymi radiometrycznymi tablicami przeglądowymi, automatycznymi przesłonami mechanicznymi do okresowych przejść NUC i ekstremalnymi parametrami środowiskowymi.
Kluczowe wskaźniki wydajności: Rozmiar piksela, NETD i rozdzielczość
Kiedy oceniasz rdzeń OEM czujnik termiczny do sprzętu komercyjnego, musisz zrównoważyć trzy główne parametry: rozdzielczość matrycy, rozstaw pikseli i równoważną szumowo różnicę temperatur (NETD). Zaburzenie tej równowagi skończy się przekroczonym budżetem optycznym, przewymiarowanymi obudowami lub obrazami zbyt zaszumionymi dla analityki w czasie rzeczywistym.
Rozdzielczość i próbkowanie przestrzenne (VGA vs. LWIR wysokiej rozdzielczości)
Termiczne matryce ogniskowe są definiowane przez swoje wymiary matrycy. Przez lata standardowy sprzęt przemysłowy działał w rozdzielczości Quarter VGA (320×240 lub 384×288) lub standardowej VGA (640×512). Nowoczesna produkcja półprzewodników daje nam teraz natywne czujniki LWIR wysokiej rozdzielczości (HD) z matrycami pikseli 1280×1024.
Więcej pikseli oznacza gęstsze próbkowanie przestrzenne, bezpośrednio zwiększając wydajność dystansową zgodnie z Kryteriami Johnsona — a mianowicie zasięg Detekcji, Rozpoznania i Identyfikacji (DRI). Czujnik 1280×1024 umieszcza cztery razy więcej pikseli na celu w porównaniu ze standardowym rdzeniem 640×512. Ten dodatkowy szczegół pozwala zautomatyzowanym systemom wizyjnym wykrywać mikrozwarcia na gęstych zespołach PCB lub umożliwia dalekosiężnej optyce obronnej identyfikację małych celów z odległości wielu mil, bez zmuszania do stosowania ultra-wąskich, trudnych do wycelowania obiektywów.
Redukcja rozstawu pikseli: Przejście od 17 µm do 12 µm i 10 µm
Rozstaw pikseli to fizyczna odległość między środkami dwóch sąsiednich pikseli na matrycy, mierzona w mikrometrach (µm). W ciągu ostatniej dekady produkcja czujników termicznych przeszła od pikseli 25 µm i 17 µm do architektur 12 µm i 10 µm.
Zmniejszenie rozstawu pikseli przynosi realne korzyści mechaniczne i optyczne na stanowisku pracy:
- ✅ Lżejsze, mniejsze zespoły obiektywów: Ogniskowa skaluje się wraz z rozstawem pikseli dla danego pola widzenia (FOV). Zejście z 17 µm do 12 µm pozwala kompaktowemu obiektywowi 25 mm zapewnić to samo FOV, które wcześniej wymagało ciężkiego, drogiego zespołu obiektywu 35 mm.
- ✅ Niższa masa ładunku dla gimbali: Szkło germanowe jest ciężkie. Zmniejszenie optyki obiektywu obniża wagę ładunku, czyniąc rdzenie termiczne 12 µm niezbędnymi dla gimbali dronów i zasilanych bateryjnie narzędzi ręcznych.
- ✅ Wyższa wydajność na płytkę krzemową: Mniejsza powierzchnia matrycy oznacza więcej układów na jednym waflu krzemowym, co obniża całkowity koszt jednostkowy przy dużych seriach produkcyjnych OEM.
Czułość termiczna: Równoważna szumowi różnica temperatur (NETD)
NETD określa najmniejszą różnicę temperatur, jaką czujnik termiczny może rozróżnić powyżej własnego wewnętrznego progu szumu elektronicznego. Wyrażana w milikelwinach (mK), NETD decyduje o kontraście obrazu i szczegółowości krawędzi, gdy kontrast sceny jest niski — na przykład podczas mgły, ulewnego deszczu lub w płaskich scenach nocnych.
- ⚙️ NETD < 50 mK: Standardowa wartość bazowa dla zabezpieczeń obiektów, podstawowego monitorowania gorących punktów i podstawowej diagnostyki HVAC.
- ⚙️ NETD < 30 mK do 40 mK: Wysokowydajny standard dla systemów wizyjnych pojazdów autonomicznych, sprzętu do diagnostyki medycznej, precyzyjnych kontroli izolacji budynków oraz platform poszukiwawczo-ratowniczych (SAR).
- ⚙️ NETD < 20 mK: Ultraczułe systemy klasy taktycznej zdolne do wykrywania minimalnych wycieków gazu, zmian na powierzchni oceanu czy celów o temperaturze odpowiadającej temperaturze otoczenia.
Niższe wartości NETD oznaczają lepszy stosunek sygnału do szumu (SNR), co zapobiega generowaniu fałszywych alarmów przez modele wizji komputerowej w trudnych warunkach rzeczywistych.
Interfejsy, protokoły strumieniowania i pokładowe przetwarzanie AI na brzegu sieci
Starsze moduły czujników termowizyjnych przesyłały surowe dane przez równoległe magistrale cyfrowe lub nieskompresowane analogowe wideo (CVBS) do zewnętrznych procesorów nadrzędnych. Nowoczesne moduły OEM umieszczają dedykowane układy ASIC bezpośrednio za matrycą czujnika, aby obsługiwać odczyt sygnału, przetwarzanie obrazu (ISP), cyfrowe ramkowanie oraz pokładowe wnioskowanie AI bezpośrednio na krawędzi.
Architektury interfejsów sprzętowych
Wybór odpowiedniego interfejsu sprzętowego zależy od tego, jak główny kontroler obsługuje strumienie danych:
- 🚀 Ethernet (RJ45 / bezpośrednie połączenie IP płytka-płytka): Zaprojektowany do długich przebiegów kablowych, sieci zakładowych i stałych instalacji zabezpieczeń. Pokładowe kontrolery sieciowe kompresują i przesyłają strumieniowo wideo bezpośrednio przez IP przy użyciu standardowego sprzętu Power over Ethernet (PoE).
- 🚀 MIPI-CSI2 / Sub-LVDS: Niskolatencyjne łącza cyfrowe, które łączą rdzenie termowizyjne bezpośrednio z procesorami nadrzędnymi, takimi jak moduły NVIDIA Jetson, układy NXP i.MX lub niestandardowe płyty nośne, takie jak te dostarczane przez KUYANG. MIPI eliminuje narzut stosu sieciowego, przesyłając pełne dane ramek radiometrycznych z wysoką częstotliwością (30 Hz–60 Hz).
- 🚀 CVBS (kompozytowe wideo analogowe): Niezawodne, niskolatencyjne wyjście dwuprzewodowe do starszych wyświetlaczy lotniczych, bezpośrednich monitorów operatorskich i modernizowanych kabin pojazdów.
Protokoły strumieniowania i integracja systemowa
Sieciowe moduły kamer termowizyjnych obsługują na pokładzie pełne stosy TCP/IP, dostarczając czysty obraz wideo bezpośrednio do standardowych systemów zarządzania wideo (VMS):
- ⚙️ Jest to standardowy format telewizji analogowej. Praktycznie nie ma opóźnień transmisji i łączy się bezpośrednio z dalekosiężnymi analogowymi nadajnikami dronów. Wadą jest to, że wymaga zewnętrznego układu konwertera analogowo-cyfrowego do połączenia z Raspberry Pi, co stanowi dodatkowy punkt awarii i pogarsza klarowność obrazu. Dostarcza znormalizowane, niskolatencyjne wideo termowizyjne kodowane w H.264/H.265 do interfejsów internetowych, aplikacji mobilnych lub centralnych konsol dowodzenia.
- ⚙️ ONVIF (Profil S / Profil T): Gwarantuje konfigurację plug-and-play z komercyjnymi rejestratorami NVR, sieciami bezpieczeństwa fizycznego i przemysłowymi systemami SCADA.
- ⚙️ Radiometryczne SDK i API: Nowoczesne rdzenie zawierają sterowniki C/C++, Python i ROS (Robot Operating System). Można programowo odpytywać temperatury pikseli, zmieniać palety kolorów (Ironbow, White Hot, Rainbow), ustawiać alarmy punktowe i sterować zoomem.
Wbudowane możliwości przetwarzania Edge AI
Przeniesienie wykrywania celów do czujnik termiczny układu ASIC odciąża główny procesor i oszczędza ogromną przepustowość sieci. Wbudowane silniki Edge AI pozwalają rdzeniom czujników uruchamiać lekkie konwolucyjne sieci neuronowe (CNN) na surowych klatkach. Kamera samodzielnie wykrywa i klasyfikuje ludzi, pojazdy, maszyny przemysłowe i gorące punkty. Jeśli budujesz niestandardowe ładunki lotnicze, zapoznaj się z pełnym opisem w naszym przewodniku na temat budowy modułu kamery termowizyjnej do drona z integracją AI.
Scenariusze zastosowań OEM: Bezzałogowe statki powietrzne, motoryzacja i zautomatyzowana inspekcja
Niechłodzone czujniki LWIR są absolutnymi końmi roboczymi w systemach przemysłowych, ponieważ działają w całkowitej ciemności, widzą przez gęsty pył i dym oraz śledzą w czasie rzeczywistym radiometryczne temperatury powierzchni bez dotykania celu.
Bezzałogowe statki powietrzne (UAV) i integracja ładunków
Lotnicze platformy termowizyjne potrzebują ultralekkiego sprzętu, który wytrzymuje silne wibracje i dynamiczne zmiany temperatury zewnętrznej. Integratorzy montują kompaktowe rdzenie termiczne 640×512 w 3-osiowych gimbalach do inspekcji linii energetycznych, kontroli degradacji paneli słonecznych i misji poszukiwawczych. Odchudzenie rdzenia czujnika o gramy wydłuża czas pracy drona na baterii. Moduły oferujące jednoczesny strumień RTSP przez IP i analogowy CVBS zapewniają podwójny przekaz: analogowe wideo o zerowym opóźnieniu dla pilota oraz cyfrowe wideo HD rejestrowane w oprogramowaniu naziemnym.
Systemy Wspomagania Jazdy Autonomicznej (ADAS) i Samochodowe Noktowizory
Samochodowy sprzęt wizyjny jest narażony na trudne warunki pogodowe, bezpośrednie oślepienie reflektorami, kurz drogowy i zupełnie ciemne wiejskie drogi. Standardowe kamery światła widzialnego i LiDAR mogą mieć problemy we mgle lub ulewnym deszczu. Matryce czujników termicznych LWIR wychwytują charakterystyczne ciepło pieszych, dzikich zwierząt i unieruchomionych pojazdów na długo przed tym, zanim dostrzegą je reflektory.
Wprowadzenie dedykowanego pojazdowego rozwiązania kamery termowizyjnej do magistrali CAN i wyświetlaczy kierowcy zwiększa wydajność ADAS, dając systemom automatycznego hamowania awaryjnego (AEB) kluczowy czas reakcji.
Automatyzacja Procesów i Predykcyjne Monitorowanie Infrastruktury
Podstacje elektryczne, zbiorniki chemiczne i bateryjne magazyny energii wymagają ciągłego monitorowania 24/7, aby wykryć gorące punkty, zanim dojdzie do niekontrolowanego wzrostu temperatury. Montaż modułów termowizyjnych z zmotoryzowaną optyką o ciągłej regulacji ostrości—takich jak moduł kamery termowizyjnej z elektronicznym ogniskowaniem 25 mm—pozwala głowicom obrotowo-uchylnym dynamicznie dostosowywać ostrość na transformatorach i rozdzielnicach, rejestrując precyzyjne mapy temperatury na dużych obszarach.
Porównanie specyfikacji wysokowydajnych modułów czujników termicznych OEM
Oto bezpośrednie porównanie specyfikacji dwóch sprawdzonych w branży rdzeni czujników termicznych OEM, zaprojektowanych do sprzętu wbudowanego, platform bezpieczeństwa i integracji robotycznej.
| Reprezentacja Produktu | Nazwa Modelu i Specyfikacje | Kluczowe Cechy Sprzętowe i Interfejsy | Docelowe Zastosowanie Przemysłowe |
|---|---|---|---|
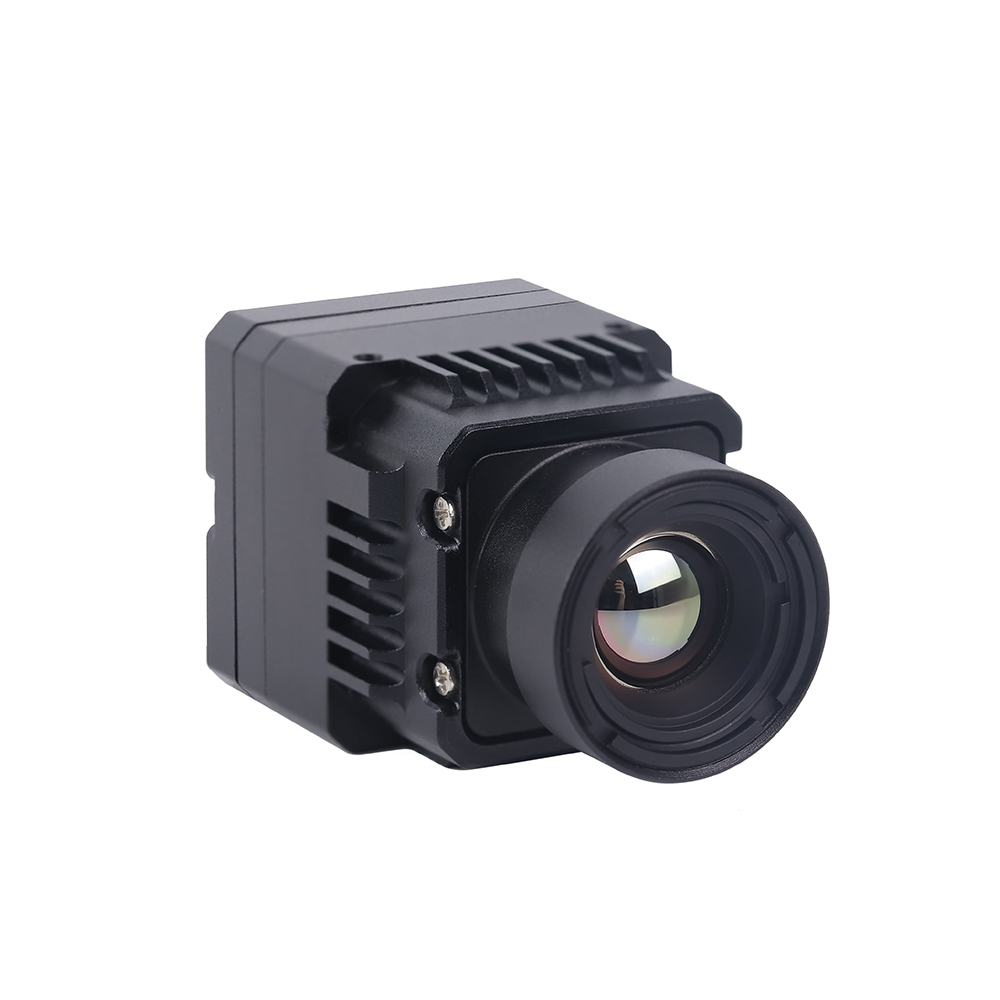 |
Niechłodzony moduł kamery termowizyjnej z sensorem 640*512, RJ45, CVBS, RTSP, IP
• Rozdzielczość matrycy: Mikrobolometr 640×512 |
• Jednoczesne Strumienie: Sieć IP (RJ45, RTSP) i Analogowy CVBS • Wbudowane Algorytmy ASIC Korekcji Niejednorodności (NUC) • Ultraniskie zużycie energii do integracji zasilanej bateryjnie • Dostępny SDK do niestandardowego GUI i rozwoju w C++ dla systemów wbudowanych |
Ładunki do mikrodronów UAV, autonomiczne roboty mobilne (AMR), ręczne przemysłowe narzędzia diagnostyczne, kompaktowe węzły monitoringu IoT oraz gimbale do obserwacji granic. |
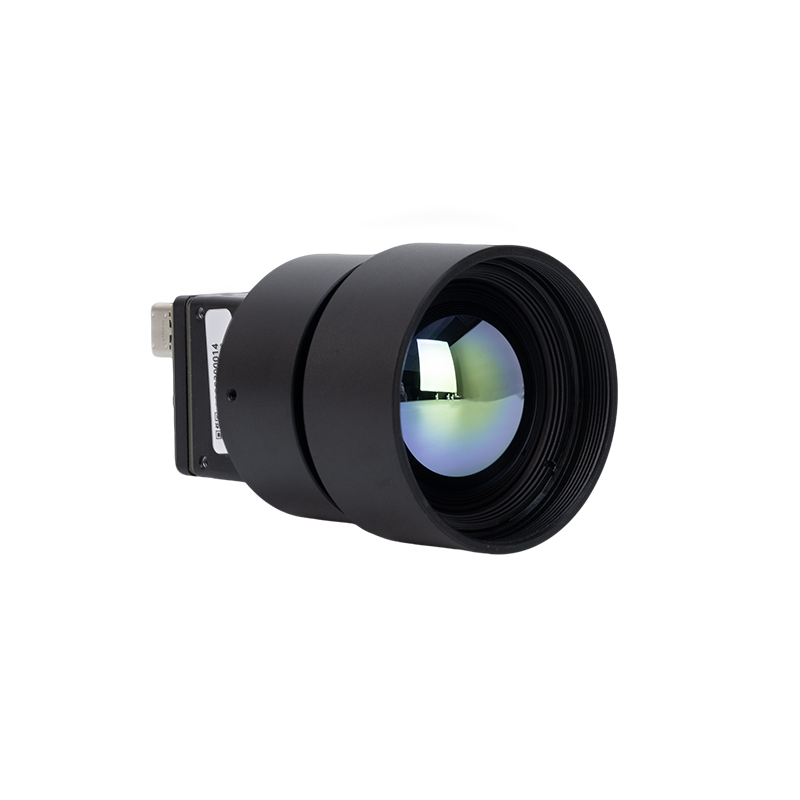 |
Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024
• Rozdzielczość matrycy: Matryca HD LWIR 1280×1024 |
• 4-krotna gęstość pikseli w porównaniu do standardowych rdzeni termicznych VGA • Wysokie próbkowanie przestrzenne dla wydłużonych dystansów DRI celów • Wzmocniona obudowa do trudnych przemysłowych środowisk pracy • Zaawansowane algorytmy radiometrycznej analizy temperatury |
Systemy obrony perymetrycznej dalekiego zasięgu, nawigacja morska, testy samochodowych systemów noktowizji ADAS, profilowanie termiczne elektroniki PCB o wysokiej gęstości oraz monitorowanie infrastruktury krytycznej. |
Prezentacja wybranego sprzętu z sensorami termicznymi
Niechłodzony moduł kamery termowizyjnej z sensorem 640*512, RJ45, CVBS, RTSP, IP
Zaprojektowany specjalnie do ciasnych obudów i integracji wrażliwej na masę, moduł ten łączy rdzeń mikrobolometryczny VOx 640×512 z dedykowanym pokładowym procesorem ASIC. Pracując natywnie w paśmie spektralnym od 8 µm do 14 µm, generuje czysty obraz radiometryczny przy jednoczesnym niskim poborze mocy. Oferując opcje cyfrowej sieci IP (RJ45 z obsługą strumienia RTSP) wraz z niskolatencyjnym analogowym wyjściem CVBS, daje zespołowi inżynierskiemu maksymalne możliwości przy podłączaniu do kontrolerów lotu, płyt wbudowanych czy sieci bezpieczeństwa zakładu.
Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024
Zbudowana do zastosowań wymagających najwyższej klarowności obrazu, kamera ta mieści wysokogęstościową niechłodzoną matrycę VOx 1280×1024 sparowaną z precyzyjnym systemem obiektywu 25 mm. Zapewniając czterokrotnie większą liczbę pikseli niż standardowe rdzenie VGA, pozwala operatorom i modelom AI rozróżniać niewielkie różnice temperatury powierzchni na dużych obszarach lub wyraźnie śledzić cele dalekiego zasięgu. Jej wzmocniona obudowa i pokładowe oprogramowanie radiometryczne czynią ją solidnym wyborem do automatyki przemysłowej, sieci bezpieczeństwa perymetrycznego i integracji sprzętu ADAS.
Często zadawane pytania (Techniczne FAQ OEM)
Jak wybrać odpowiedni moduł sensora termicznego do projektu integracji OEM?
Oto sedno: wybór odpowiedniego rdzenia sensora termicznego sprowadza się do oceny trzech kluczowych specyfikacji systemowych:
- ⚙️ Rozdzielczość i dystans detekcji: Zacznij od wymaganego poziomu szczegółowości i odległości do celu, korzystając z kryteriów Johnsona. Standardowe VGA (640×512) daje idealną równowagę rozmiaru, mocy i jakości obrazu dla ładunków dronów, ręcznych jednostek diagnostycznych i zabezpieczeń średniego zasięgu. Jeśli jednak inspekcjonujesz farmy słoneczne z dużych wysokości lub przeprowadzasz analizę PCB o wysokiej gęstości, przejście na sensor HD 1280×1024 zapewnia dodatkową rozdzielczość pikseli bez potrzeby stosowania wąskich obiektywów.
- ⚙️ Interfejs magistrali cyfrowej: Dopasuj wyjście kamery bezpośrednio do platformy hosta. Płyty z wbudowanym Linuxem najlepiej współpracują z niskolatencyjnymi łączami MIPI-CSI2 lub Sub-LVDS, podczas gdy stałe instalacje monitoringu przemysłowego preferują natywne rdzenie Ethernet (RJ45) wysyłające strumienie RTSP/ONVIF bezpośrednio do VMS.
- ⚙️ Budżet SWaP i NETD: Obserwuj całkowity budżet mocy i masę ładunku w konstrukcjach zasilanych bateryjnie. Upewnij się, że wartość NETD spełnia wymagania sceny — wybór modułów o czułości poniżej 30 mK do 40 mK zapewnia czysty kontrast celu nawet w mokrych, zimnych lub mglistych warunkach.
Dlaczego podstawowe, gotowe sensory temperatury zawodzą w zastosowaniach przemysłowych o wysokiej niezawodności?
Spójrzmy prawdzie w oczy: tanie, jednopunktowe sensory IR i pirometry punktowe konsekwentnie zawodzą w poważnych instalacjach przemysłowych z powodu trzech podstawowych ograniczeń technicznych:
- ✅ Zerowy kontekst przestrzenny: Pirometry punktowe uśredniają temperatury na pojedynczym szerokim obszarze docelowym. Jeśli pojedynczy komponent do montażu powierzchniowego na płytce drukowanej przegrzeje się lub na łączniku rozdzielnicy powstanie lokalny punkt oporowy, urządzenia jednopunktowe nie wykryją tego, chyba że zostaną wycelowane bezpośrednio w miejsce awarii. Matryce czujników termowizyjnych monitorują tysiące odrębnych pikseli w całym polu widzenia jednocześnie.
- ✅ Dryft termiczny i przesunięcie kalibracji: Niedrogie termopile nie mają mechanicznych migawek ani bezmigawkowych algorytmów korekcji niejednorodności (NUC). Gdy temperatury otoczenia w warsztacie dryfują, nieskalibrowane czujniki dryfują wraz z nimi, generując fałszywe alarmy lub pomijając rzeczywiste zagrożenia. Przemysłowe mikrobolometry VOx wykorzystują dynamiczne krzywe kompensacji ASIC, aby utrzymać stabilne odczyty od -40°C aż do +80°C.
- ✅ Brak wsparcia pokładowej AI: Podstawowe czujniki punktowe nie mają mocy obliczeniowej i nie potrafią odróżnić zmian tła od rzeczywistych zagrożeń docelowych. Nowoczesne rdzenie kamer termowizyjnych obsługują pokładową AI, umożliwiając modułowi odróżnienie pracownika od gorącego wydechu silnika przed wysłaniem zlokalizowanych alertów.
Jak mogę przesyłać strumieniowo obraz z czujnika termowizyjnego bezpośrednio do istniejącej sieci IP lub platformy VMS?
Przesyłanie strumieniowe obrazu LWIR bezpośrednio do sieci IP wymaga rdzenia czujnika termowizyjnego z wbudowanym sieciowym SOC, który obsługuje kodowanie obrazu bezpośrednio na płycie kamery:
- ⚙️ Kompresja pokładowa H.264 / H.265: Surowe dane klatek z matrycy VOx przechodzą przez pokładowy ISP, stosują wybraną paletę kolorów (White Hot, Black Hot, Ironbow) i są kompresowane do strumieni H.264/H.265 w czasie rzeczywistym. To znacznie zmniejsza zużycie przepustowości sieci w porównaniu z surowymi cyfrowymi łączami wideo.
- ⚙️ Dostarczanie obrazu RTSP: Pokładowy stos sieciowy uruchamia serwer RTSP. Platformy VMS, interfejsy internetowe lub niestandardowe oprogramowanie sterujące łączą się ze strumieniem obrazu przez standardowe ścieżki sieciowe (np.,
rtsp://192.168.1.X/live/ch0) przy użyciu standardowego okablowania Ethernet. - ⚙️ Punkty kontrolne ONVIF: Obsługa standardów ONVIF Profile S i T zapewnia połączenia plug-and-play z sieciowymi rejestratorami obrazu (NVR). Operatorzy mogą wyzwalać przejścia NUC, dostosowywać ustawienia emisyjności, konfigurować progi temperaturowe i zmieniać palety przez sieć za pomocą standardowych interfejsów API REST lub poleceń ONVIF.
📚 Piśmiennictwo i dalsze lektury
- Sprzęt partnerów branżowych: Komponenty elektroniczne KUYANG
- Zasoby optyki wbudowanej: Systemy wizyjne wbudowane Arducam
- Integracja inżynierii UAV: Przewodnik integracji modułu kamery termowizyjnej DIY do dronów z AI
- Systemy wizyjne dla motoryzacji: Rozwiązania kamer termowizyjnych montowanych w pojazdach
- Integracja optyki zmotoryzowanej: Specyfikacje 25-milimetrowego niechłodzonego modułu termowizyjnego z elektronicznym ogniskowaniem





