Wysokowydajna integracja modułu termowizyjnego: Edge AI i rozwiązania OEM dla UAV
12 sierpnia 2026
Komercyjne niechłodzone moduły czujników termicznych: Przewodnik integracji OEM wysokiej rozdzielczości i Edge AI
13 sierpnia 2026
Przewodnik wyboru wysokowydajnych modułów termowizyjnych dla OEM i dronów
Gdy projektujesz systemy dla autonomicznej robotyki, nadzoru lotniczego lub przemysłowego monitorowania predykcyjnego, integracja klasy korporacyjnej modułu termowizyjnego nie jest tylko miłym dodatkiem na pokaz — to kluczowy wybór architektoniczny. Nowoczesne systemy elektrooptyczne muszą dostarczać wyraźne dane termiczne w trudnych warunkach atmosferycznych, przez gęsty dym, mgłę i przy zerowym oświetleniu. Ale oto rzeczywistość: upchnięcie niechłodzonego rdzenia długofalowej podczerwieni (LWIR) w ograniczonych przestrzennie gimbalach UAV, ręcznym sprzęcie inspekcyjnym czy zautomatyzowanych ładunkach bezpieczeństwa oznacza równoważenie wydajności optycznej, czułości termicznej, opóźnienia przetwarzania i fizycznej wielkości. Jako inżynierowie systemów optycznych nieustannie dokonujemy trudnych kompromisów — takich jak równoważenie rozmiaru piksela względem apertury obiektywu czy wybór lekkich płytek przetwarzania ASIC zamiast pełnofunkcyjnych platform SDK radiometrycznych, aby utrzymać projekt na właściwym torze.
Osiągnięcie prawdziwej wydajności obrazowania termicznego sprowadza się do optymalizacji SWaP-C (Rozmiaru, Wagi, Mocy i Kosztu) bez niszczenia wydajności detektora. Niezależnie od tego, czy budujesz drony obronne z autonomicznym rozpoznawaniem celów, czy konfigurujesz przemysłowe czujniki termiczne IoT do całodobowego monitorowania podstacji, wybór odpowiedniego rdzenia wymaga solidnego zrozumienia fizyki mikrobolometrów, standardów interfejsów (RTSP przez IP vs. ultra-niskie opóźnienie analogowego CVBS) oraz algorytmów korekcji niejednorodności (NUC). Ten przewodnik wyboru omawia podstawowe zasady, przepływy pracy inżynieryjnej i rzeczywiste specyfikacje potrzebne do integracji silników kamer termowizyjnych OEM w niestandardowych konfiguracjach sprzętowych.
Spis treści
- 👉 Podstawy modułów termowizyjnych z inżynierią fazową
- 👉 Strategia optymalizacji SWaP-C dla ładunków UAV i autonomicznych
- 👉 Inżynieria dynamicznych interfejsów wideo: RJ45 RTSP vs. analogowe CVBS
- 👉 Kompleksowe porównanie produktów OEM i specyfikacje techniczne
- 👉 Kalibracja optyczna, NUC i metryki pomiaru temperatury
- 👉 Katalog technicznych pytań i odpowiedzi dla przemysłu
Podstawy modułów termowizyjnych z inżynierią fazową
Zintegrowana kamera termowizyjna moduł termowizyjny wykorzystujący technologię długofalowej podczerwieni (LWIR) działa poprzez przechwytywanie promieniowania cieplnego emitowanego przez obiekty powierzchniowe w paśmie spektralnym od 8 μm do 14 μm. W przeciwieństwie do standardowych czujników optycznych, które potrzebują światła otoczenia, niechłodzona matryca mikrobolometryczna wykrywa różnice promieniowania ciała doskonale czarnego i przekształca surową energię kinetyczną ciepła w wyraźne cyfrowe mapy termiczne. Ta niezależność od światła widzialnego sprawia, że silnik kamery termowizyjnej jest niezbędny w operacjach w ciemności, misjach poszukiwawczo-ratowniczych (SAR), kontrolach szaf elektrycznych i systemach wczesnego wykrywania pożarów.
Aby zrozumieć, jak ciepło zamienia się w użyteczny strumień wideo lub radiometryczną siatkę temperatur, prześledźmy krok po kroku potok sprzętowy:
- ⚙️ Optyka germanowa / chalkogenkowa: Standardowe szkło optyczne całkowicie blokuje światło podczerwone. Dlatego rdzeń podczerwieni opiera się na soczewkach germanowych lub chalkogenkowych z powłoką antyrefleksyjną (AR), zaprojektowanych do przepuszczania fotonów 8–14 μm przy jednoczesnym tłumieniu zniekształceń optycznych.
- ⚙️ Niechłodzona matryca detektorów mikrobolometrycznych: Promieniowanie podczerwone przechodzi przez soczewkę i trafia na maleńką, zawieszoną matrycę mikrobolometrów wykonaną z materiałów wrażliwych na ciepło. Gdy fotony ogrzewają zawieszone mostki, ich opór elektryczny zmienia się bezpośrednio w zależności od współczynnika temperaturowego oporu (TCR) materiału.
- ⚙️ Układ odczytu (ROIC): Bezpośrednio pod matrycą mikrobolometru znajduje się CMOS ROIC. ROIC próbkuje zmiany rezystancji piksel po pikselu, przekształcając mikroskopijne zmiany elektryczne w czyste zliczenia cyfrowe.
- ⚙️ Pokładowy silnik przetwarzania (ASIC/FPGA): Zliczenia cyfrowe trafiają do dedykowanego procesora pokładowego. Tutaj algorytmy korekcji niejednorodności (NUC), zastępowania uszkodzonych pikseli (BPR), filtrowania szumów i zakresu dynamicznego działają w czasie rzeczywistym, dając czysty obraz wideo o wysokim kontraście lub skalibrowane profile temperaturowe.
- ⚙️ Backend interfejsu wieloprotokołowego: Na koniec backend pakuje wideo lub telemetrię radiometryczną w standardowe wyjścia — jak bezopóźnieniowe analogowe kanały CVBS lub strumienie IP RTSP/ONVIF przez Ethernet RJ45.
Fizyka detektora rdzeniowego: VOx vs. a-Si
W centrum każdego nowoczesnego OEM-owego silnika termicznego znajdują się cienkowarstwowe rezystory z tlenku wanadu (VOx) lub amorficznego krzemu (a-Si) osadzone na mikromechanicznym krzemowym ROIC. Wybór między tymi materiałami to jedna z najważniejszych decyzji przy doborze sprzętu:
- ✅ Tlenek wanadu (VOx): Mikrobolometry VOx oferują znacznie wyższy temperaturowy współczynnik rezystancji (TCR). Mówiąc prościej: wyższa czułość elektryczna, niższy szum i solidna stabilność długoterminowa. VOx to złoty standard dla precyzyjnych inspekcji przemysłowych, ładunków obronnych i sprzętu dronowego klasy enterprise, gdzie znaczenie ma wykrywanie różnic temperatur poniżej jednego stopnia.
- ✅ Krzem amorficzny (a-Si): Amorficzny krzem zapewnia solidną, jednolitą odpowiedź przestrzenną w całej płaszczyźnie ogniskowej i utrzymuje niskie koszty produkcji w seriach wielkoseryjnych. Choć rdzenie a-Si są zazwyczaj nieco mniej czułe niż VOx, ich niższa cena czyni je idealnymi do komercyjnych systemów bezpieczeństwa i budżetowych narzędzi konsumenckich.
Rozdzielczość przestrzenna i dynamika odstępu pikseli
Rozdzielczość matrycy dyktuje szczegółowość przestrzenną, pole widzenia (iFOV) oraz przestrzenne zasięgi Detekcji, Rozpoznania i Identyfikacji (DRI) w oparciu o standardowe kryteria Johnsona:
| Format matrycy | Całkowita liczba pikseli | Optymalne scenariusze wdrożenia | Wpływ na optykę i SWaP |
|---|---|---|---|
| Matryca 384×288 | 110 592 piksele | Mikro-drony, narzędzia ręczne, monitoring perymetryczny krótkiego zasięgu | Lekka konstrukcja, minimalny pobór mocy, kompaktowe opcje obiektywów |
| Matryca 640×512 | 327 680 pikseli | Drony SAR klasy enterprise, ładunki taktyczne wysokiego pułapu, inspekcja stacji energetycznych | Niemal 3-krotnie więcej pikseli, wydłużone zasięgi DRI, szerszy widok poziomy |
Wraz z rozdzielczością matrycy, odstęp pikseli — mierzony w mikrometrach (μm) — definiuje odległość od środka do środka między sąsiednimi elementami detektora. Przejście ze starszych sensorów $17\mu m$ na zaawansowane mikrobolometry $12\mu m$ było ogromnym sukcesem dla konstrukcji ładunków lotniczych. Zejście do $12\mu m$ zmniejsza wymaganą ogniskową optyczną dla tego samego współczynnika powiększenia. Oznacza to możliwość zmniejszenia średnicy i masy obiektywu o 30% do 40% bez utraty osiągów zasięgu. Aby uzyskać głębszą analizę integracji rdzeni w jednostkach wielosensorowych, przeczytaj nasz Przewodnik integracji wielofunkcyjnego modułu kamery termowizyjnej LTC.
Czułość termiczna (NETD) i częstotliwości odświeżania klatek
Dwie główne specyfikacje decydują o tym, jak dobry będzie obraz wyjściowy w rzeczywistych warunkach polowych:
- ⚙️ Równoważna różnica temperatur szumu (NETD): Mierzona w milikelwinach (mK), NETD określa najmniejszą zmianę temperatury, jaką sensor może wykryć ponad szumem bazowym detektora. Moduł o parametrze $\le 30\text{ mK}$ lub $\le 40\text{ mK}$ ujawni subtelne granice termiczne — jak mokra izolacja budynku czy cienkie ścieżki nagrzewające się na PCB — znacznie lepiej niż budżetowy rdzeń o parametrze $\ge 50\text{ mK}$.
- ⚙️ Częstotliwości odświeżania klatek (25 Hz / 30 Hz / 50 Hz / 60 Hz): Wysokie częstotliwości odświeżania klatek są niezbędne do stabilizacji gimbali lotniczych i śledzenia szybko poruszających się celów. Podczas gdy rdzenie 9 Hz omijają surowe przepisy eksportowe Wassenaar, poważne zastosowania taktyczne i śledzące wymagają $\ge 30\text{Hz}$ lub $50\text{Hz}$, aby wyeliminować rozmycie ruchu podczas szybkich zwrotów drona.
Strategia optymalizacji SWaP-C dla ładunków UAV i autonomicznych
Kiedy montujesz OEM-ową kamerę termowizyjną w dronie, autonomicznym robocie lub ręcznym zestawie, każdy gram i miliwat ma znaczenie. Dodatkowa masa natychmiast skraca czas lotu, a nadmierne nagrzewanie się wewnątrz szczelnej obudowy gimbala z czasem pogarsza czułość detektora.
Oto jak doświadczeni inżynierowie ładunków zarządzają SWaP-C w konstrukcjach sprzętowych:
| Ograniczenie SWaP-C | Główne wąskie gardło inżynieryjne | Strategia rozwiązania architektonicznego |
|---|---|---|
| Rozmiar fizyczny i masa | Ciężkie szkło optyczne i masywna obudowa psują strojenie gimbala i skracają czas lotu płatowca. | Używaj matryc detektorów VOx 12 µm; wybieraj obudowy z magnezu i aluminium lub kompozytu węglowego obrabiane CNC. |
| Pobór mocy elektrycznej | Wysoki pobór mocy wyczerpuje główne akumulatory lotu i powoduje wewnętrzne samonagrzewanie. | Wdrażaj niestandardowe, niskomocne układy ASIC (Application-Specific Integrated Circuits) (<1,5 W poboru mocy). |
| Wydajność optyczna | Soczewki o wąskiej aperturze ograniczają zbieranie fotonów, pogarszając ogólną czułość. | Integruj jasne soczewki germanowe F/1.0 do F/1.2 z twardymi powłokami ochronnymi z węgla. |
| Przetwarzanie Edge AI | Przesyłanie surowego wideo do stacji naziemnych dodaje opóźnień i zanika przy zakłóceniach. | Montuj lekkie układy akceleracji AI bezpośrednio na płycie termowizyjnej do lokalnego rozpoznawania obiektów. |
Rozpraszanie mocy i mechanika równowagi termicznej
Niechłodzone matryce mikrobolometryczne szybko reagują na zmiany temperatury otoczenia. Ciepło przewodzone lub wypromieniowane z pobliskich ESC, kontrolerów lotu lub silników powoduje artefakty zacienienia na obrazie. Utrzymanie wyraźnego i dokładnego obrazu wymaga bezpośredniego planu zarządzania ciepłem:
- ⚙️ Backendy przetwarzania ASIC: Zastąpienie energochłonnych układów FPGA dedykowanymi procesorami ASIC obniża pobór mocy rdzenia poniżej 1,5 W. To ogranicza generowanie ciepła i zapobiega wewnętrznemu dryftowi czujnika.
- ⚙️ Przewodzące ścieżki termiczne: Odizoluj zespół mikrobolometru za pomocą termoprzewodzących podkładek połączonych bezpośrednio z aluminiową obudową zewnętrzną. To odprowadza nadmiar ciepła do strumienia powietrza i zachowuje kalibrację czujnika nawet podczas gorących letnich lotów.
Aby uzyskać dodatkowe szczegóły dotyczące montażu na płatowcu i integracji z kontrolerem lotu, zapoznaj się z analizami inżynieryjnymi na OBSETECH Integracja Systemów Dronów. Połącz niskomocny sprzęt ASIC z lokalnymi modelami wizji komputerowej, aby stworzyć niezawodną bazę do śledzenia celów — temat omówiony w naszym artykule Najlepsze moduły termowizyjne oparte na sztucznej inteligencji do ładunków UAV.
Inżynieria dynamicznych interfejsów wideo: RJ45 RTSP vs. analogowe CVBS
Wybór odpowiedniego interfejsu wyjściowego dla kamery termowizyjnej moduł termowizyjny zależy całkowicie od konfiguracji systemu. Należy zrównoważyć rozdzielczość, funkcje sterowania, wagę okablowania i akceptowalne opóźnienia dla potoku wideo.
Ścieżki interfejsów architektonicznych
Zintegrowany rdzeń kamery termowizyjnej przetwarza surowe dane z detektora i wyprowadza wideo na dwa główne sposoby: przez Potok IP Ethernet RJ45 (dostarczający skompresowane strumienie H.264/H.265 przez RTSP/ONVIF bezpośrednio do niestandardowych SDK i procesorów Edge AI) lub przez Interfejs analogowy CVBS (dostarczający surowe wideo o niskim opóźnieniu przez linie 2-przewodowe bezpośrednio do monitorów FPV i nadajników analogowych).
Interfejs Ethernet RJ45 (strumieniowanie wideo RTSP / IP)
Moduły kamer termowizyjnych z obsługą sieci wykorzystują sprzętowe enkodery (H.264 / H.265) do strumieniowania cyfrowego wideo przez standardowe okablowanie sieciowe za pomocą złączy RJ45 lub kompaktowych mikrozłączy:
- ⚙️ Integracja RTSP (Real-Time Streaming Protocol): RTSP umożliwia komputerom misji, naziemnym stacjom kontroli (GCS) lub dedykowanemu oprogramowaniu pobieranie strumieni wideo przy użyciu prostych sieciowych identyfikatorów URI (np.
rtsp://192.168.1.100/live/main). Upraszcza to projektowanie oprogramowania i pozwala wielu aplikacjom odczytywać ten sam strumień. - ⚙️ Zgodność z profilem S ONVIF: Standardowa zgodność z ONVIF oznacza konfigurację plug-and-play z komercyjnymi platformami VMS, sieciami bezpieczeństwa i sprzętem monitorującym bez konieczności pisania niestandardowych sterowników.
- ⚙️ Nakładki telemetryczne i sterowanie komendami: Ethernet obsługuje dwukierunkową komunikację za pomocą pojedynczej wiązki kablowej. Możesz dostosowywać palety kolorów, wyzwalać cykle korekcji niejednorodności i pobierać dane radiometryczne z dokładnością do piksela podczas działania wideo.
Analogowy interfejs CVBS (Composite Video Blanking and Sync)
Nawet przy dostępnych zaawansowanych opcjach IP, zwykłe analogowe wideo CVBS pozostaje kluczowe dla szybkiego lotu taktycznego i lekkich konfiguracji gimbala:
- ✅ Transmisja o niemal zerowym opóźnieniu: Pomijając bufory kompresji, analogowe CVBS przesyła obraz bezpośrednio do ekranów naziemnych z opóźnieniem poniżej 10 ms. Ta natychmiastowa reakcja wizualna jest niezbędna przy ręcznym pilotowaniu drona w ciasnych przestrzeniach.
- ✅ Uproszczona wiązka przewodów: Standardowe analogowe wideo SD działa w oparciu o podstawowe połączenie dwuprzewodowe (sygnał + masa). Ta lekka konfiguracja ułatwia prowadzenie okablowania przez kompaktowe pierścienie ślizgowe 360-stopniowego gimbala.
Kompleksowe porównanie techniczne interfejsów
| Parametr wydajnościowy | RJ45 Ethernet (strumień IP RTSP) | CVBS (wyjście analogowe) |
|---|---|---|
| Opóźnienie strumienia wideo | 100 ms – 220 ms (w zależności od bufora kodowania) | < 10 ms (opóźnienie bliskie zeru) |
| Obsługiwane rozdzielczości | Rozdzielczość natywna matrycy (640×512, 1024×768) | Standardowa rozdzielczość (NTSC 720×480 / PAL 720×576) |
| Zajętość wiązki kablowej | Skrętka Ethernet 4-żyłowa / 8-żyłowa | Lekki kabel 2-żyłowy z mikrozłączem |
| Łatwość integracji oprogramowania | Wysoka (bezpośredni dostęp przez OpenCV, Python, gniazda C++) | Wymaga karty przechwytującej sprzęt na hoście PC |
| Transmisja telemetrii | Zintegrowana (multipleksowanie danych temperatury przez IP) | Ograniczona (tylko wizualne nakładki tekstowe OSB) |
Kompleksowe porównanie produktów OEM i specyfikacji silnika
Aby pomóc w wyborze odpowiedniego modułu, oto dwie nasze niechłodzone kamery termowizyjne OEM zaprojektowane specjalnie dla dronów, gimbali i zautomatyzowanego sprzętu przemysłowego.
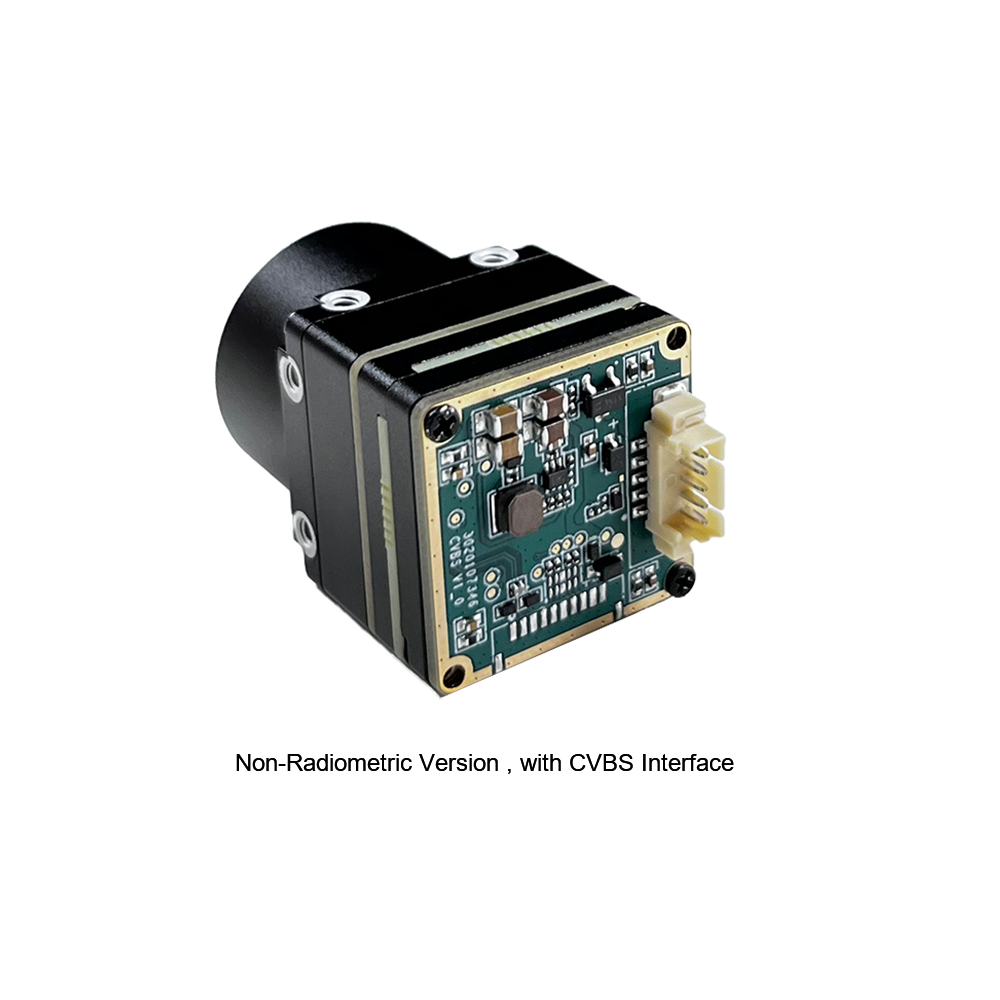
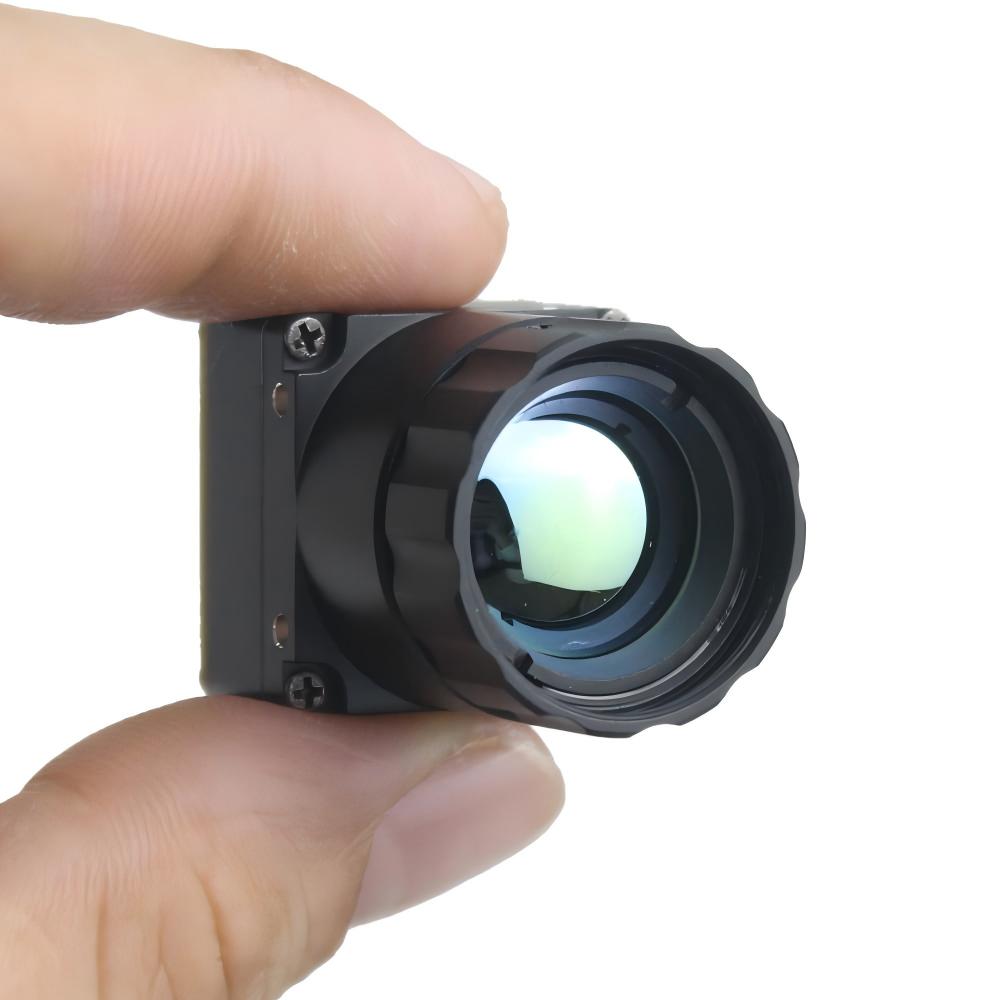
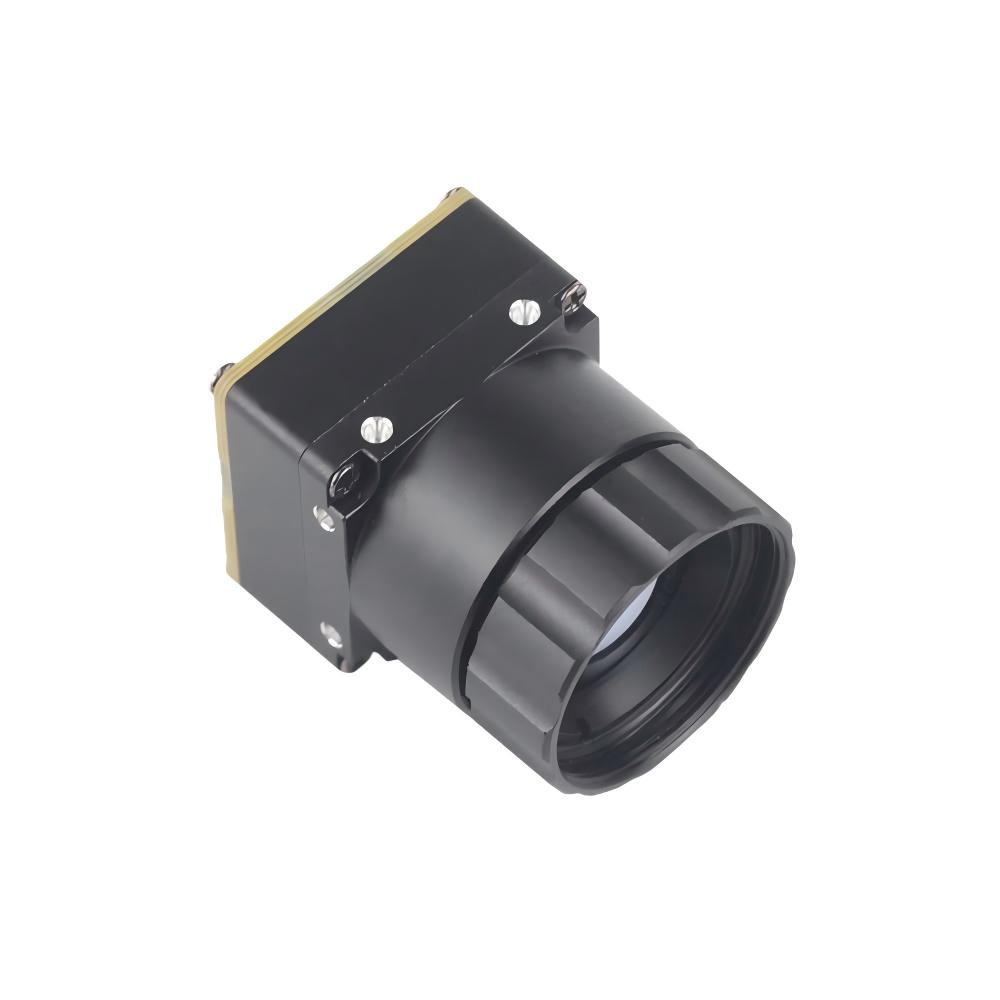
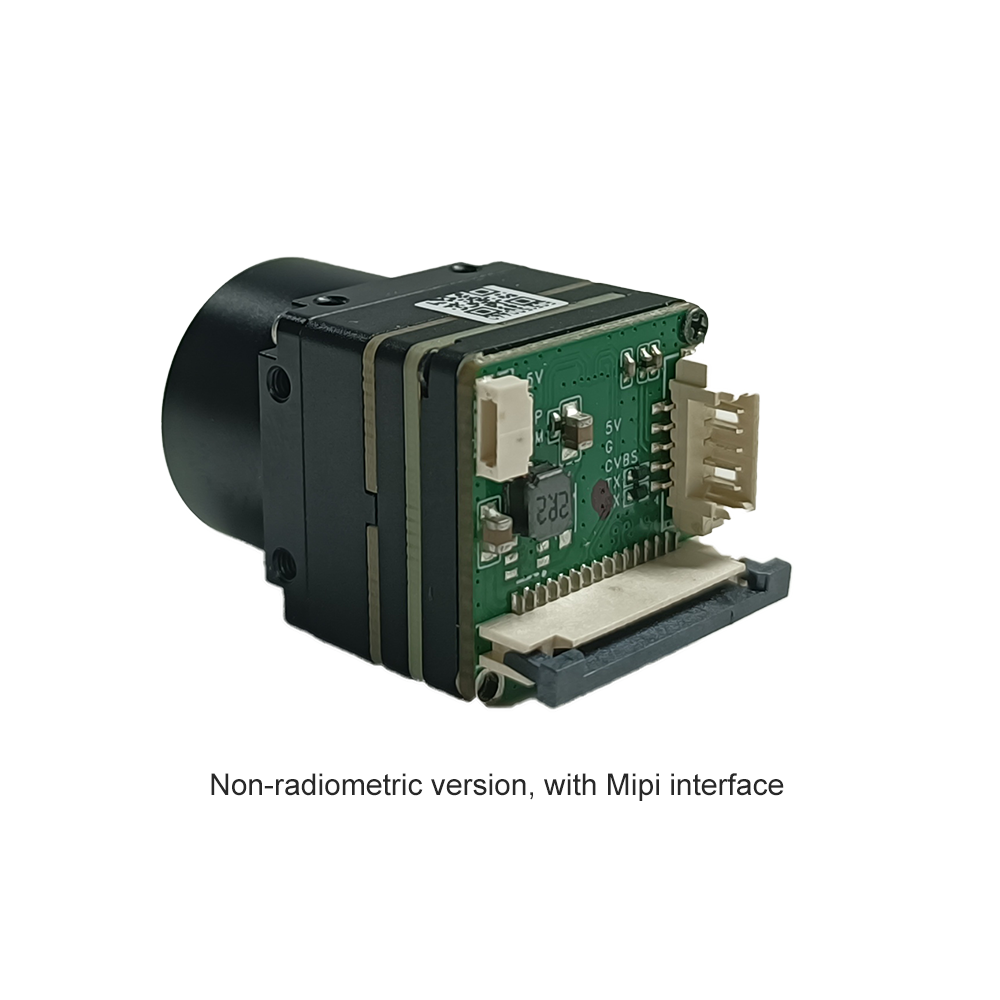
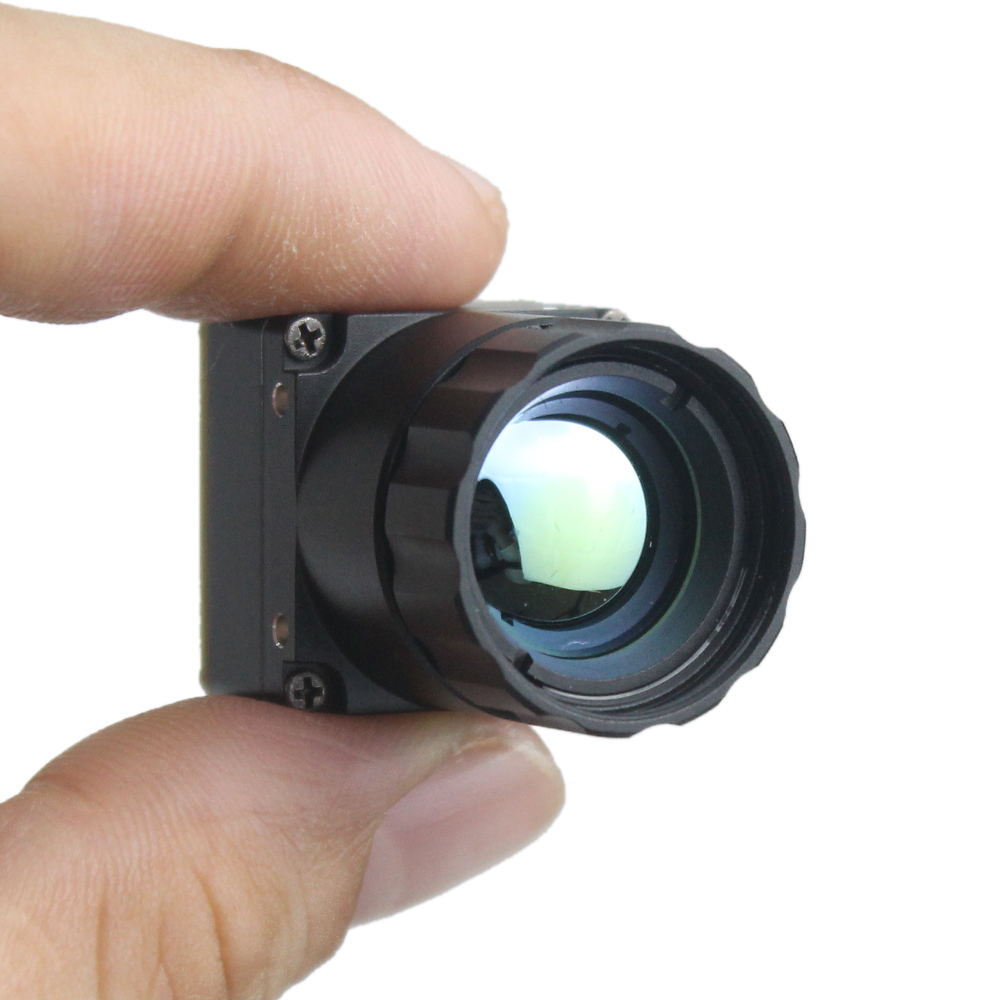
Niechłodzona miniaturowa kamera termowizyjna 384*288 do dronów
Moduł termowizyjny serii MINI to kompaktowy, precyzyjny termowizor przeznaczony do bezpośredniej integracji. Wyposażony w czuły rdzeń detektora, stabilną wydajność i niezbędne interfejsy systemowe, idealnie pasuje do systemów wizji maszynowej, ładunków dronów, automatycznych inspekcji bezpieczeństwa i platform monitorowania sprzętu.
Podział specyfikacji technicznej
| Rdzeń matrycy detektora | 384 × 288 wysokoczuły niechłodzony mikrobolometr |
| Format interfejsu wideo | Analogowe wyjście CVBS z trasowaniem sygnału o niskim opóźnieniu |
| Współczynnik kształtu i SWaP | Ultraminiaturowa obudowa zaprojektowana dla lekkich gimbali lotniczych |
| Główne zastosowania | Wizja maszynowa, inspekcje bezpieczeństwa, inteligentna produkcja, ładunki dronów |
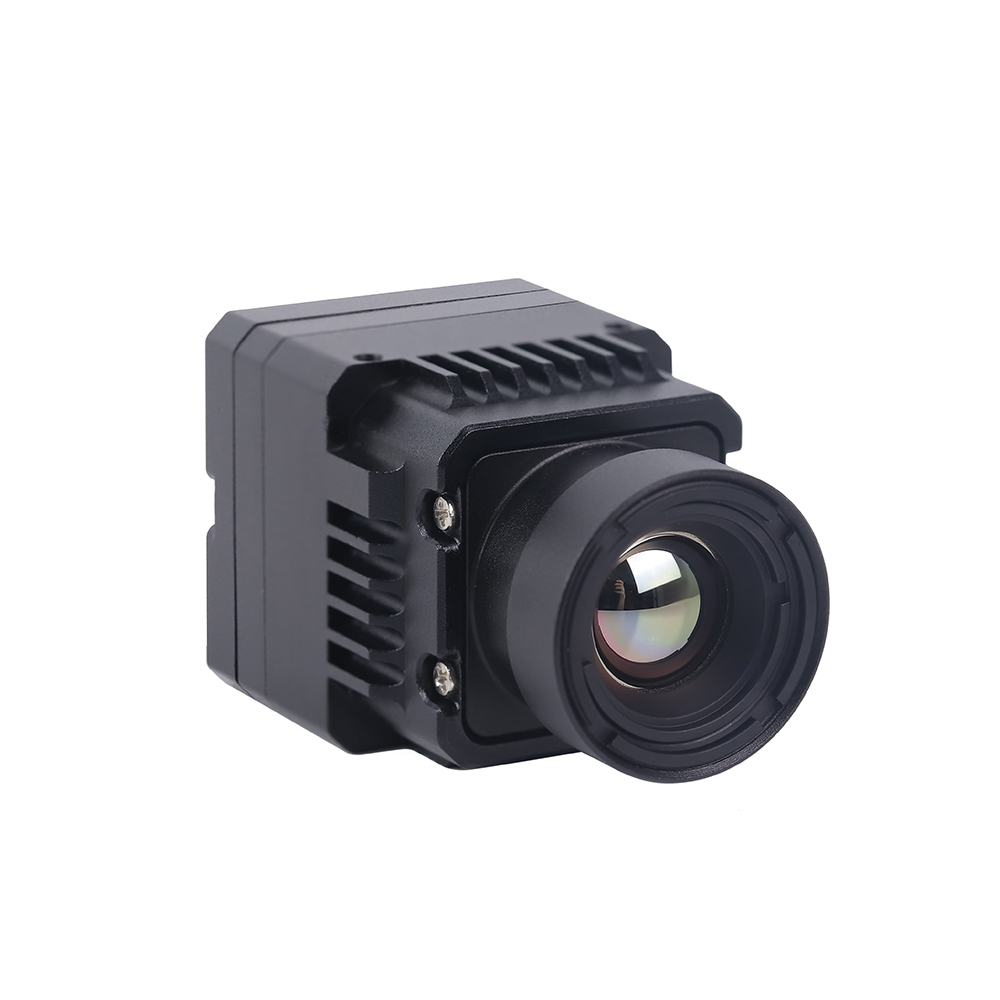
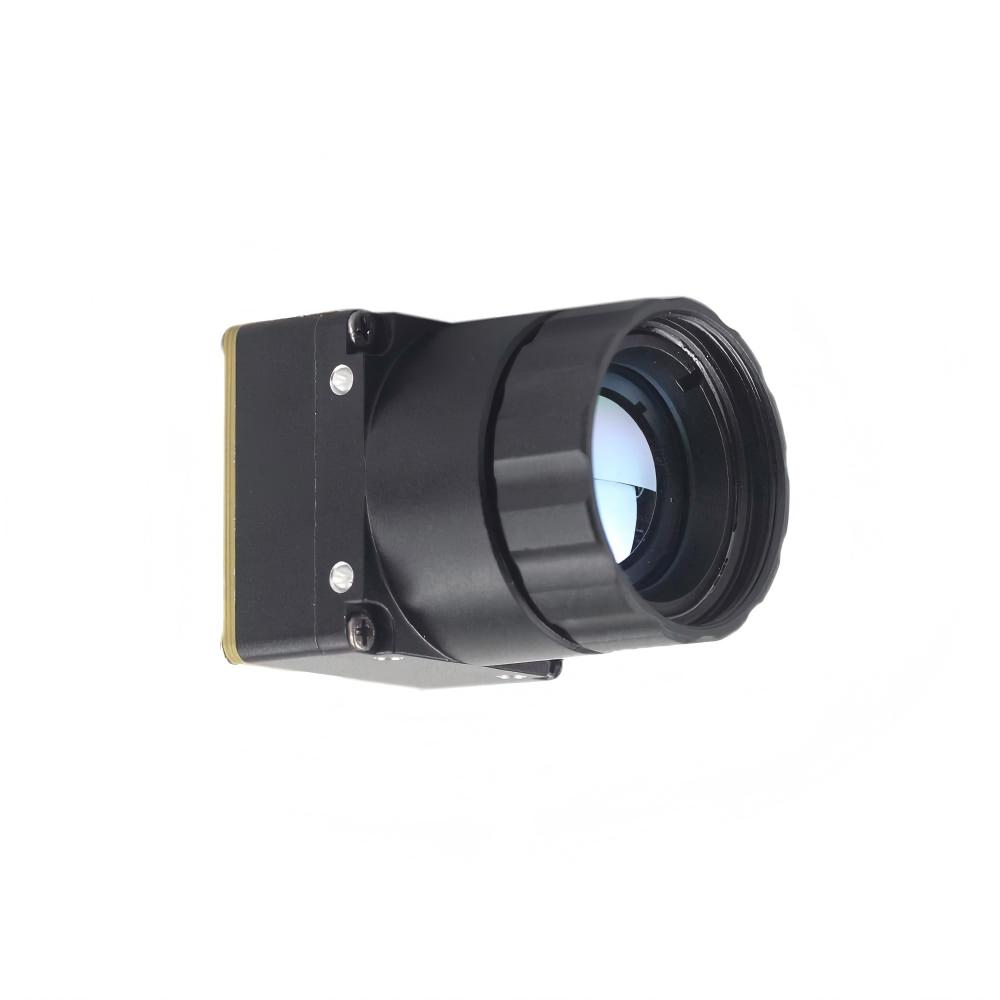
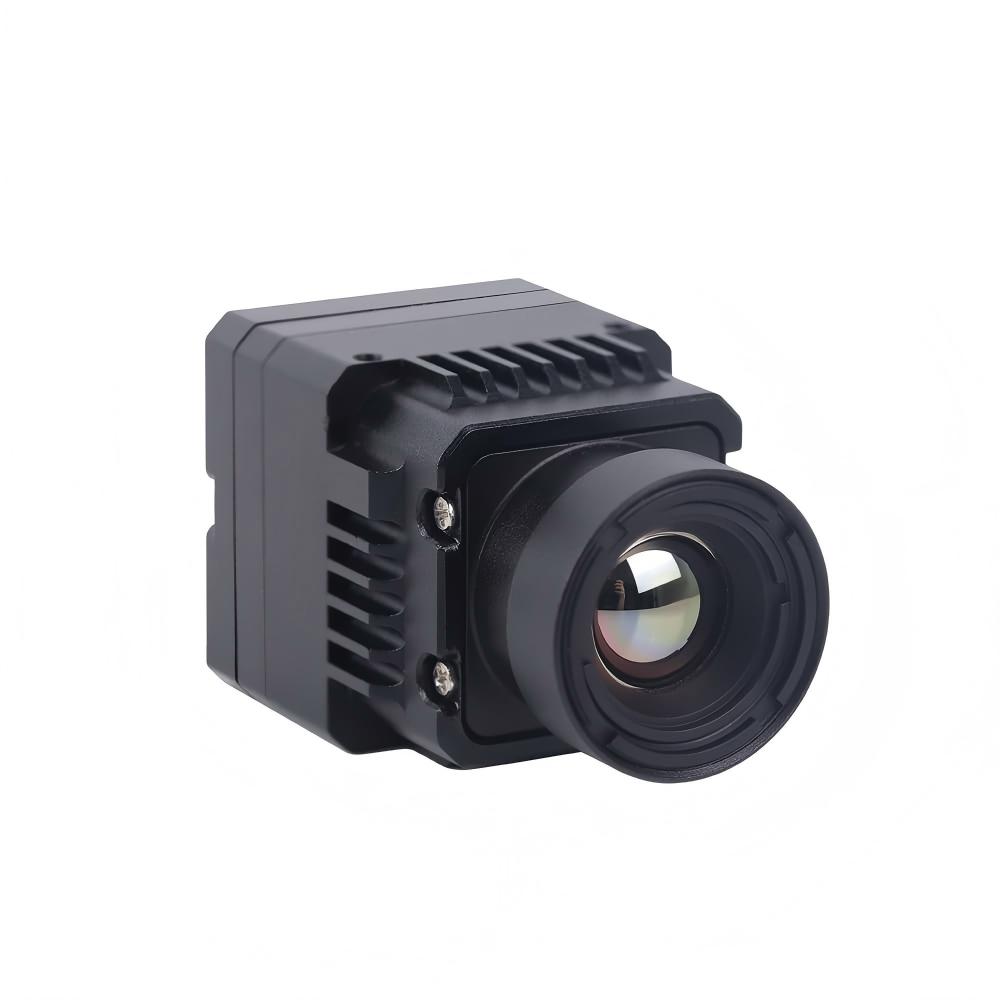
Niechłodzony moduł kamery termowizyjnej z sensorem 640*512, RJ45, CVBS, RTSP, IP
Napędzany wysokowydajnym rdzeniem przetwarzającym ASIC, ten moduł kamery termowizyjnej 640*512 zapewnia szczegółową rozdzielczość wraz z podwójnymi wyjściami: Ethernet IP RJ45 i analogowym CVBS. Zbudowany specjalnie do długodystansowych misji poszukiwawczo-ratowniczych UAV, nadzoru terenu i potoków wideo AI na brzegu sieci.
Podział specyfikacji technicznej
| Rdzeń matrycy detektora | 640 × 512 wysokorozdzielczy niechłodzony mikrobolometr |
| Architektura przetwarzania | Dedykowany, energooszczędny sprzętowy rdzeń przetwarzający ASIC |
| Ekosystem interfejsów | RJ45 Ethernet (RTSP / IP) + równoległe wyjście analogowe CVBS |
| Główne zastosowania | Systemy dronów klasy enterprise, platformy wideo AI na brzegu sieci, dalekodystansowe SAR |
Główna matryca porównawcza modułów termowizyjnych OEM
| Model produktu | Odniesienie wizualne | Rozdzielczość matrycy | Profile łączności | Docelowe zastosowanie | Bezpośredni link do karty katalogowej |
|---|---|---|---|---|---|
| Niechłodzona miniaturowa kamera termowizyjna 384*288 do dronów |
|
384 × 288 pikseli Mikrobolometr |
• Analogowe wyjście CVBS • Kompaktowe złącza kołkowe |
• Lekkie gimbale do dronów • Inteligentna produkcja • Inspekcja wizyjna maszyn |
Otwórz specyfikację ➔ |
| Niechłodzony moduł termowizyjny RJ45 CVBS RTSP IP 640*512 |
|
640 × 512 pikseli Rdzeń silnika ASIC |
• RJ45 IP (RTSP / ONVIF) • Równoległy analogowy sygnał CVBS |
• Drony SAR na dużych wysokościach • Zautomatyzowana analityka wizyjna AI • Monitorowanie obwodowe |
Otwórz specyfikację ➔ |
Kalibracja optyczna, NUC i metryki pomiaru temperatury
Uzyskanie czystego obrazu z niechłodzonego moduł termowizyjny wymaga solidnej kalibracji. Mikrobolometry stale reagują na zewnętrzne zmiany temperatury. Bez aktywnych korekcji obrazu strumień wideo ulegnie degradacji, a pomiary termiczne będą odbiegać od celu.
Mechanika korekcji niejednorodności (NUC)
Ponieważ mikrofabrykacja nie jest w 100% jednolita w całej matrycy, każdy pojedynczy piksel mikrobolometru ma nieco inne charakterystyki wzmocnienia i rezystancji. Dodaj do tego wewnętrzne ciepło z elektroniki sterującej, a otrzymasz szum stałoprzestrzenny (FPN) i pionowe smugi na obrazie, jeśli nie zostanie to skorygowane.
- ⚙️ Kalibracja z mechaniczną migawką (NUC oparty na migawce): Moduł opuszcza mechaniczną flagę migawki przed matrycą na ułamek sekundy, prezentując płaską, jednolitą bazę termiczną. Procesor DSP wykorzystuje to zdarzenie do resetowania offsetów wzmocnienia pikseli. Działa to dobrze, ale powoduje krótką przerwę w wideo (około 200–500 ms), co może zakłócać algorytmy automatycznego śledzenia.
- ⚙️ Algorytmy NUC bezmigawkowe oparte na scenie: Nowoczesne moduły wykorzystują inteligentne, bezmigawkowe procedury NUC. Te modele matematyczne oceniają ruch sceny wraz z wewnętrznymi czujnikami temperatury na płycie ROIC, aby stale aktualizować wartości offsetu. Otrzymujesz płynny, nieprzerwany strumień wideo — kluczowy dla szybkich operacji dronów taktycznych.
Matematyka radiometrycznego pomiaru temperatury
Ważne jest, aby odróżnić wizualne rdzenie termiczne (zbudowane do obrazowania o wysokim kontraście) od pełnych silników radiometrycznego pomiaru temperatury. Rdzenie radiometryczne obliczają rzeczywiste temperatury powierzchni celu dla każdego pojedynczego piksela, uwzględniając straty atmosferyczne i emisyjność powierzchni celu.
Całkowite promieniowanie cieplne ($W_{\text{całkowite}}$) odbierane przez piksel mikrobolometru jest zgodne z radiometrycznym modelem transportu Stefana-Boltzmanna:
Gdzie:
- ⚙️ τ (Tau): Współczynnik przepuszczalności atmosferycznej wzdłuż ścieżki linii widzenia.
- ⚙️ ε (Epsilon): Współczynnik emisyjności powierzchni materiału docelowego (np. goły błyszczący metal $\około 0,05$, farba matowa $\około 0,95$).
- ⚙️ σ (Sigma): Stała Stefana-Boltzmanna ($5,670374 \times 10^{-8} \text{ W/m}^2\text{K}^4$).
- ⚙️ T_cel: Bezwzględna temperatura celu (w kelwinach).
- ⚙️ T_otoczenia: Odbita temperatura tła (w kelwinach).
- ⚙️ T_atmosfery: Temperatura otaczającego powietrza wzdłuż ścieżki (w kelwinach).
Poprzez ciągłe rozwiązywanie tego równania bilansu wewnątrz oprogramowania układowego ASIC, rdzenie radiometryczne generują dokładne odczyty temperatury w zmieniających się warunkach zewnętrznych. Aby uzyskać szerszy obraz dostosowywania standardowych konstrukcji kamer do pracy termicznej, przeczytaj nasz przegląd na temat Konwersji standardowych silników optycznych na systemy obrazowania termicznego.
Katalog technicznych pytań i odpowiedzi dla przemysłu
Jak mogę przesyłać strumieniowo wideo z modułu termowizyjnego z obsługą IP do niestandardowego potoku przetwarzania OpenCV?
Podłączenie modułu z obsługą IP — takiego jak Niechłodzony moduł termowizyjny RJ45 CVBS RTSP IP 640*512— do niestandardowego potoku wizji komputerowej jest proste w lokalnych sieciach. Wbudowany koder sprzętowy wysyła standardowe strumienie H.264 lub H.265 dostępne za pośrednictwem identyfikatorów URI RTSP.
Oto sprawdzony w boju zestaw Pythona wykorzystujący OpenCV do pobierania klatek bezpośrednio do pamięci:
import cv2
Jeśli prowadzisz analitykę brzegową, wgraj ten skrypt na platformę wbudowaną, taką jak moduł NVIDIA Jetson zamontowany tuż obok rdzenia kamery, aby uruchamiać modele wykrywania celów w czasie rzeczywistym bezpośrednio na przychodzących klatkach RTSP.
Jakie kluczowe kryteria decydują o wyborze rdzenia termowizyjnego do miniaturowych ładunków użytkowych gimbala UAV?
Wybór termowizyjnego silnika OEM do lekkich gimbali dronowych wymaga zrównoważenia czterech podstawowych wymagań:
- ⚙️ Ograniczenia SWaP (Rozmiar, Waga, Moc): Masa ładunku szybko skraca czas lotu płatowca. Wybierz rdzenie ASIC o niskim poborze mocy (<1,5W), aby ograniczyć zużycie baterii i zapobiec gromadzeniu się ciepła w ciasnych obudowach gimbala.
- ⚙️ Rozdzielczość i rozstaw pikseli: Do prac z bliska lub na niskim pułapie matryca 384×288 sprawdzi się doskonale. Do lotów na większych wysokościach lub działań poszukiwawczo-ratowniczych wybierz matrycę 640×512 z rozstawem pikseli 12µm, aby zachować wysoką szczegółowość przestrzenną na odległość.
- ⚙️ Opóźnienie wideo i interfejs sterowania: Ręczne pilotowanie wymaga niskich opóźnień — użyj analogowego CVBS (<10ms) do sterowania w czasie rzeczywistym. Do pokładowego śledzenia AI przesyłaj strumienie RTSP o wysokiej rozdzielczości bezpośrednio do swojego sprzętu obliczeniowego.
- ⚙️ Ruggedyzacja: Ładunki dronów są narażone na liczne wstrząsy, wibracje i obciążenia termiczne. Należy sprawdzić, czy rdzeń termiczny obsługuje rozszerzone zakresy operacyjne (od -40°C do +80°C) ze sztywnymi punktami montażowymi, aby utrzymać optykę w osi pod dużymi obciążeniami lotniczymi.
Czym różnią się radiometryczne moduły kamer termicznych pod względem operacyjnym od standardowych rdzeni termowizyjnych?
Różnica między standardowymi silnikami termicznymi a radiometrycznymi silnikami termicznymi sprowadza się do przetwarzania surowych danych i raportowania temperatury bezwzględnej:
Standardowe moduły kamer termicznych: Są one budowane wyłącznie pod kątem jakości wizualnej obrazu. Wykorzystują krzywe automatycznej kontroli wzmocnienia (AGC), aby zwiększyć kontrast obrazu, dzięki czemu cele wyróżniają się na tle zimniejszego otoczenia. Jednak standardowe rdzenie nie mierzą skalibrowanych wartości temperatury — jasność pikseli pokazuje jedynie względny kontrast cieplny w scenie.
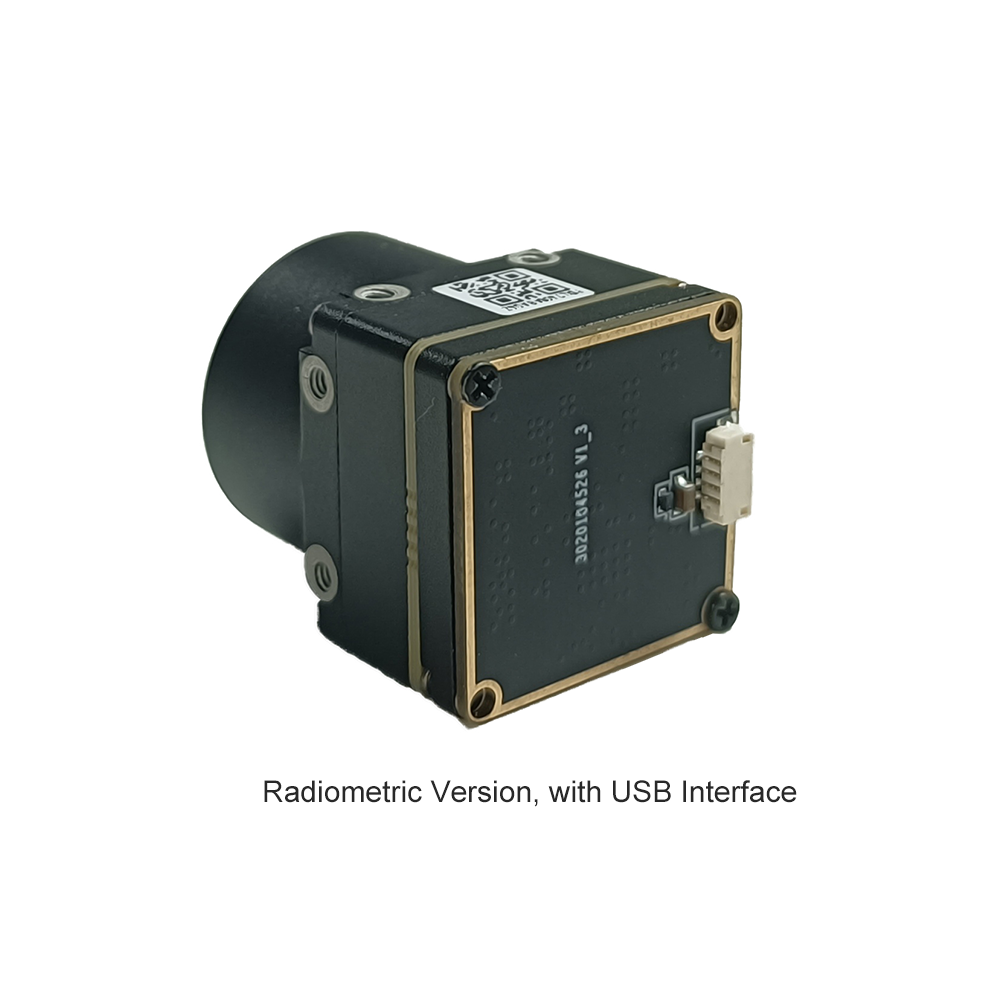
Radiometryczne moduły kamer termicznych: Rdzenie radiometryczne utrzymują ciągłe kalibracje termiczne na poziomie fabrycznym i czujnikowym dla każdego piksela na matrycy detektora. Uwzględniając emisyjność powierzchni, odległość, straty atmosferyczne i wilgotność otoczenia, moduły radiometryczne obliczają rzeczywiste temperatury powierzchni w całym obrazie. To czyni je niezbędnymi w inspekcjach infrastruktury, kontrolach paneli słonecznych i zastosowaniach monitorowania pożarów, gdzie wymagane są dokładne temperatury celów.
Jak parametry obiektywu optycznego (ogniskowa i liczba przysłony) wpływają na zasięg termiczny i czułość NETD?
Optyka przednia działa jako główny kolektor światła, ustanawiając ścisłe fizyczne limity zasięgu przestrzennego i szumu systemowego:
Ogniskowa (f): Ogniskowa bezpośrednio determinuje pole widzenia (FOV) i powiększenie optyczne. Dłuższe ogniskowe zawężają widok, skupiając gęstość pikseli na odległych celach, aby zwiększyć zasięgi detekcji, rozpoznania i identyfikacji (DRI). Należy jednak pamiętać: długie soczewki germanowe szybko dodają masy i rozmiaru, co może stanowić wyzwanie dla rygorystycznych limitów SWaP.
Przysłona obiektywu (liczba F): Liczba F określa szybkość zbierania światła przez układ obiektywu. Niższe liczby F (np. F/1.0 w porównaniu z F/1.4) pozwalają znacznie większej ilości energii podczerwonej dotrzeć do matrycy mikrobolometrycznej. Otwarcie przysłony poprawia ogólną czułość termiczną systemu (niższe efektywne NETD), zapewniając czystsze klatki w warunkach niskiego kontrastu. W zastosowaniach enterprise obiektyw F/1.0 do F/1.2 oferuje idealny balans wydajności.
📚 Referencje i dalsza lektura
- Standard branżowy: Zaawansowane integracje platform dronowych OBSETECH
- Powiązany przewodnik: Analiza architektury wielofunkcyjnego modułu termicznego LTC
- Podręcznik integracji AI: Najlepsze moduły kamer termicznych do systemów przetwarzania AI w UAV
- Odnośnik techniczny: Adaptacja standardowych silników elektrooptycznych do rdzeni podczerwieni