Moduły kamer termowizyjnych nieradiometrycznych: Przewodnik wyboru i integracji dla OEM
14 sierpnia 2026
Przewodnik po technologii czujników CMOS: zastosowania przemysłowe, systemy wizyjne i integracja termowizyjnej AI
17 sierpnia 2026
Komercyjne rozwiązania z zakresu podczerwieni i termowizji: moduły wysokiej rozdzielczości do integracji ze sztuczną inteligencją
Jeśli spędziłeś trochę czasu na pracy nad automatyczną inspekcją optyczną, robotyką terenową lub obserwacją powietrzną w ciągu ostatnich kilku lat, wiesz, że zasady gry się zmieniły. Standardowe kamery światła widzialnego i reflektory NIR napotykają twardą fizyczną barierę w momencie, gdy masz do czynienia z całkowitą ciemnością, gęstym dymem cząsteczkowym, gęstą mgłą lub ekstremalnym odblaskiem słonecznym. Dlatego wojskowe systemy przetwarzania brzegowego, autonomiczne roboty mobilne (AMR) i linie automatyki przemysłowej szybko migrują w kierunku wysokorozdzielczego, niechłodzonego detekcji w zakresie długofalowej podczerwieni (LWIR).
Oto sedno: aktywne oświetlacze bliskiej podczerwieni (NIR) jedynie odbijają fotony krótkofalowe od powierzchni celu, działając jak niewidzialna latarka, która oślepia czujniki, gdy powierzchnie odbijają lub rozpraszają światło. Niechłodzone radiometryczne czujniki LWIR działają na czystej termodynamice. Bezpośrednio wychwytują energię promieniowania ciała doskonale czarnego emitowaną przez każdy obiekt fizyczny znajdujący się powyżej zera absolutnego. Dzięki akceleratorom AI brzegowej, takim jak NVIDIA Jetson Orin i wysokowydajnym jednostkom NPU pakującym dziesiątki TOPS w lekkie obudowy, architekci systemów mogą teraz uruchamiać wnioskowanie sieci neuronowych bezpośrednio na surowych radiometrycznych strumieniach termowizyjnych montowanych bezpośrednio na gimbalach UAV, ramionach robotycznych i stanowiskach inspekcji fabrycznej.
Wdrożenie tego w warsztacie to nie jest po prostu plug-and-play. Wpięcie rdzenia termowizyjnego do wbudowanego stosu Linux zmusza do stawienia czoła poważnym wyzwaniom sprzętowym i programowym. Musisz obsłużyć dryft termiczny mikrobolometru za pomocą przesłon korekcji niejednorodności (NUC), utrzymać integralność sygnału na poziomie mikrowoltów w ciasnych złączach elastycznych, zapobiec zanieczyszczaniu odczytów czujnika przez ciepło wydzielane przez układ ASIC oraz przesyłać cyfrowe wideo o niskim opóźnieniu do modeli widzenia komputerowego na brzegu sieci. Ten kompleksowy przewodnik sprzętowy omawia architektury niechłodzonych mikrobolometrów podczerwieni, mechanikę pasm Plancka, potoki przetwarzania obrazu ASIC ISP, fizyczne topologie magistral (MIPI-CSI-2, USB UVC, GigE RTSP) oraz taktyczne strategie wdrażania AI na brzegu sieci.
Spis treści
- 👉 Fizyka widma podczerwieni: podstawy radiometrii i pasm falowych
- 👉 Niechłodzony rdzeń mikrobolometryczny i przetwarzanie sygnału ASIC
- 👉 Topologie integracji wbudowanej AI, UAV i przetwarzania brzegowego
- 👉 Przemysłowe portfolio produktów i specyfikacje sprzętowe
- 👉 Integralność sygnału, okablowanie i zarządzanie termiczne
- 👉 Wdrożenia korporacyjne: inteligentne sieci, wojskowe systemy bezzałogowe i automatyzacja procesów
- 👉 Pogłębione FAQ inżynieryjne
Fizyka widma podczerwieni: podstawy radiometrii i pasm falowych
Ustalmy podstawową fizykę elektromagnetyczną, zanim przyjrzymy się krzemowym czujnikom. Pasmo podczerwieni rozciąga się od około 0,75 µm do 1000 µm, wypełniając lukę między widzialnym światłem optycznym a submilimetrowymi pasmami mikrofalowymi. W optoelektronice nie traktujemy tego całego widma jednolicie. Dzieli się ono na cztery praktyczne obszary robocze w oparciu o interakcje fotonów z materią i okna transmisji atmosferycznej:
- ⚙️ Bliska podczerwień (NIR, 0,75 do 1,4 µm): Działa na standardowej mechanice fotonów odbitych. Wymaga aktywnego oświetlacza (takiego jak diody LED 850 nm lub 940 nm) oraz krzemowych czujników CMOS. Nie dostarcza żadnych radiometrycznych danych temperaturowych.
- ⚙️ Krótkofalowa podczerwień (SWIR, 1,4 do 3,0 µm): Opiera się głównie na fotonach odbitych, wykorzystując specjalistyczne czujniki z arsenku indu i galu (InGaAs). Doskonała do prześwietlania płytek krzemowych, wykrywania wilgoci i przenikania drobnej mgły atmosferycznej, ale nadal w dużej mierze refleksyjna.
- ⚙️ Średniofalowa podczerwień (MWIR, 3,0 do 5,0 µm): Wykrywa zarówno silne emisje termiczne, jak i fotony odbite. Wykorzystuje głównie chłodzone matryce ogniskowe z antymonku indu (InSb) lub tellurku kadmowo-rtęciowego (MCT). Oferuje błyskawiczne prędkości klatek i punktową czułość do śledzenia sygnatur gazów o wysokiej temperaturze, smug pocisków rakietowych i szybko poruszających się celów obronnych, ale wymaga kriogenicznych chłodziarek Stirlinga.
- ⚙️ Podczerwień długofalowa (LWIR, 8,0 do 14,0 µm): Koń roboczy termografii komercyjnej, przemysłowej i robotyki brzegowej. Działa poprzez czystą, pasywną emisję termiczną z codziennych obiektów naziemnych bez żadnego aktywnego oświetlenia.
Aby obliczyć rzeczywistą widoczność celu, inżynierowie opierają się na prawie promieniowania Plancka, które reguluje widmową egzytancję promienistą wyidealizowanego ciała doskonale czarnego:
M(λ, T) = (2πhc²) / (λ⁵ · [exp(hc / (λkT)) − 1])
Gdzie h to stała Plancka, c to prędkość światła, k to stała Boltzmanna, T to temperatura bezwzględna w kelwinach, a λ to długość fali. Różniczkowanie równania Plancka względem długości fali daje prawo przesunięć Wiena:
λ_max · T = 2897,8 µm·K
Spójrz na liczby: dla standardowych maszyn przemysłowych, elementów konstrukcyjnych, pojazdów i personelu ludzkiego pracujących w granicach otoczenia od −40°C do +150°C (233 K do 423 K), szczytowa egzytancja promienista ciała doskonale czarnego mieści się dokładnie między 8,5 µm a 10,5 µm.
Atmosfera ziemska zapewnia szerokie pasmo przepuszczania optycznego między 8,0 µm a 14,0 µm, w którym absorpcja molekularna przez parę wodną (H₂O) i dwutlenek węgla (CO₂) spada do lokalnych minimów. Ponieważ niechłodzone mikrobolometry LWIR pasują do tego dokładnego okna transmisji, rejestrują niezakłócone sygnatury termiczne na setki metrów w całkowitej ciemności, przez zasłony dymne i na zapylonych halach produkcyjnych.
Niechłodzony rdzeń mikrobolometryczny i przetwarzanie sygnału ASIC
Wewnątrz niechłodzonego rdzenia termicznego znajduje się matryca ogniskowa (FPA) mikrobolometru. W przeciwieństwie do kriogenicznych detektorów fotonowych, które opierają się na wewnętrznym generowaniu par elektron-dziura w temperaturach ciekłego azotu, niechłodzony mikrobolometr jest zasadniczo matrycą czujników termicznych MEMS. Każdy piksel składa się z ultracienkiej membrany absorpcyjnej zawieszonej nad podłożem krzemowym na mikrofabrykowanych ramionach mostkowych wewnątrz obudowy wysokopróżniowej.
Przychodzące fotony 8–14 µm uderzają w membranę, podgrzewając warstwę termorezystancyjną. Ta lokalna zmiana temperatury zmienia opór elektryczny materiału. Układ odczytujący (ROIC) połączony pod strukturą MEMS przykłada ultrastabilny impuls polaryzujący, mierząc wynikającą zmianę prądu lub napięcia w celu obliczenia zmian temperatury pikseli.
Wybór materiału decyduje o czułości termicznej:
- ⚙️ Tlenek wanadu (VOx): Złoty standard branżowy dla wysokowydajnych kamer termowizyjnych. Oferuje temperaturowy współczynnik rezystancji (TCR) około −2% do −3% na kelwin, w połączeniu z niskim poziomem szumów 1/f. VOx zapewnia wyjątkowe wartości różnicy temperatur równoważnej szumowi (NETD) poniżej 35 mK do 40 mK przy f/1.0.
- ⚙️ Krzem amorficzny (a-Si): Łatwiejszy i tańszy w integracji ze standardowymi liniami produkcyjnymi CMOS, ale wykazuje wyższy szum migotania 1/f i niższą czułość termiczną, z typowymi wartościami NETD oscylującymi wokół 50 mK do 70 mK.
Surowe dane mikrobolometru prosto z ROIC są zaszumione, nieskalibrowane i podatne na dryft termiczny. Każda zmiana wewnętrznej temperatury kamery powoduje przestrzenne niejednorodności, które psują jakość obrazu. W tym miejscu dedykowane pokładowe układy scalone specyficzne dla aplikacji (ASIC) i programowalne macierze bramek (FPGA) obsługują przetwarzanie sygnału w czasie rzeczywistym:
- ⚙️ Korekcja niejednorodności (NUC): Elektromagnetyczny solenoid opuszcza wewnętrzną przesłonę o płaskiej temperaturze przed matrycą na 200–400 ms. Układ ASIC oblicza indywidualne współczynniki offsetu pikseli, usuwając przestrzenny szum stałoprądowy z całej matrycy.
- ⚙️ Zastępowanie uszkodzonych pikseli (BPR): Martwe, nieodpowiadające lub migoczące piksele są dynamicznie wykrywane i zastępowane w czasie rzeczywistym za pomocą interpolacji sąsiedztwa przestrzennego 3x3 lub 5x5.
- ⚙️ Cyfrowe Wzmocnienie Detali (DDE): Zaawansowane górnoprzepustowe filtrowanie przestrzenne oddziela dane krawędziowe o wysokiej częstotliwości (cienkie przewody, sylwetki ludzi, pęknięcia mechaniczne) od szerokich, niskokontrastowych gradientów tła, zwiększając ostrość bez prześwietlania jasnych obszarów.
- ⚙️ Silnik radiometryczny: Przekształca surowe 14-bitowe wartości cyfrowe (DN) na bezwzględne wartości temperatury przy użyciu skalibrowanych tablic przeglądowych (LUT) ciała doskonale czarnego, uwzględniając emisyjność celu, odległość, wilgotność otoczenia i temperaturę obudowy.
Aby utrzymać ostrość na całej matrycy bez aberracji chromatycznej lub winietowania, matryce FPA o wysokiej rozdzielczości wymagają specjalnie zaprojektowanej optyki. W zastosowaniach terenowych wymagających wysokiej funkcji MTF optyki na długich dystansach detekcji inżynierowie integrują systemy takie jak Seria modułów obiektywów termowizyjnych 25 mm, łącząc soczewki germanowe toczone diamentowo z athermalizowanymi tubusami mechanicznymi, które utrzymują ostrość przy wahaniach od −40°C do +80°C.
Topologie integracji wbudowanej AI, UAV i przetwarzania brzegowego
Przesyłanie szybkich danych termowizyjnych z niechłodzonego rdzenia do brzegowej płyty obliczeniowej AI (takiej jak NVIDIA Jetson AGX Orin, NXP i.MX8M Plus lub Raspberry Pi Compute Module 4) wymaga wyboru odpowiedniej magistrali transportowej. Wybór niewłaściwego interfejsu spowoduje wąskie gardło w potoku klatek, zwiększy obciążenie procesora hosta lub wprowadzi niedopuszczalne opóźnienia w pętlach sterowania lotem.
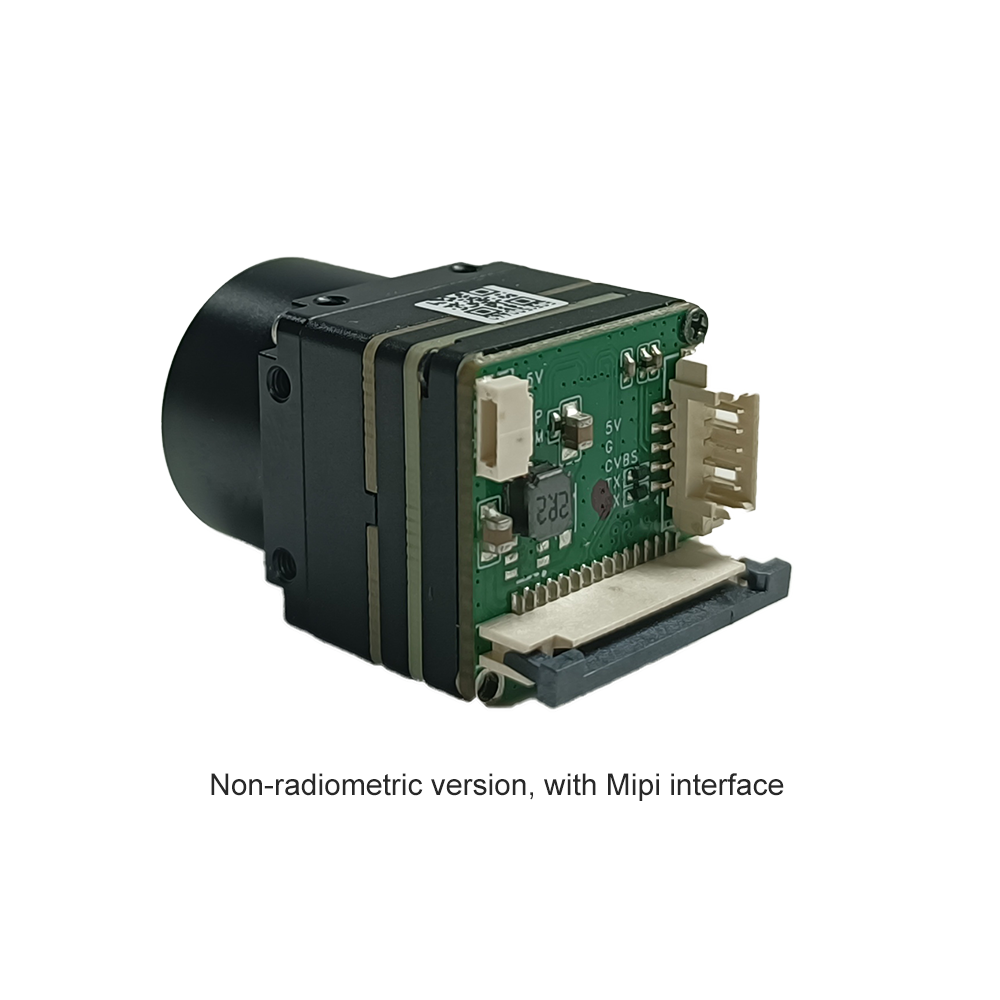
- ✅ MIPI-CSI-2 (bezpośrednia magistrala pamięci): Najlepszy wybór do głębokiej integracji wbudowanej. Dostarcza surowe 14-bitowe lub 16-bitowe klatki radiometryczne bezpośrednio do pamięci SoC przez bezpośredni dostęp do pamięci (DMA) z opóźnieniami end-to-end poniżej 5 milisekund. Całkowicie odciąża procesor hosta, uwalniając moc obliczeniową na wnioskowanie YOLOv8 lub segmentację.
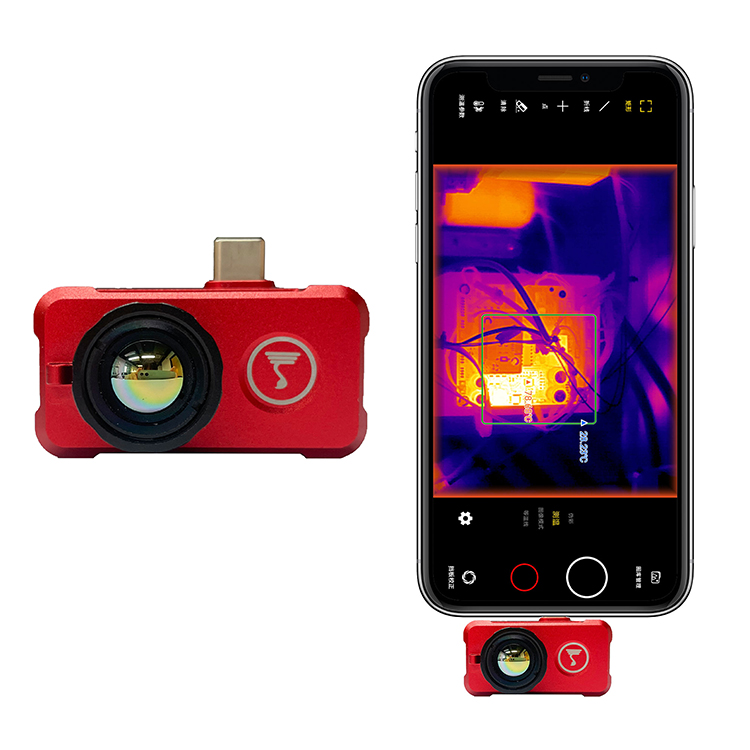
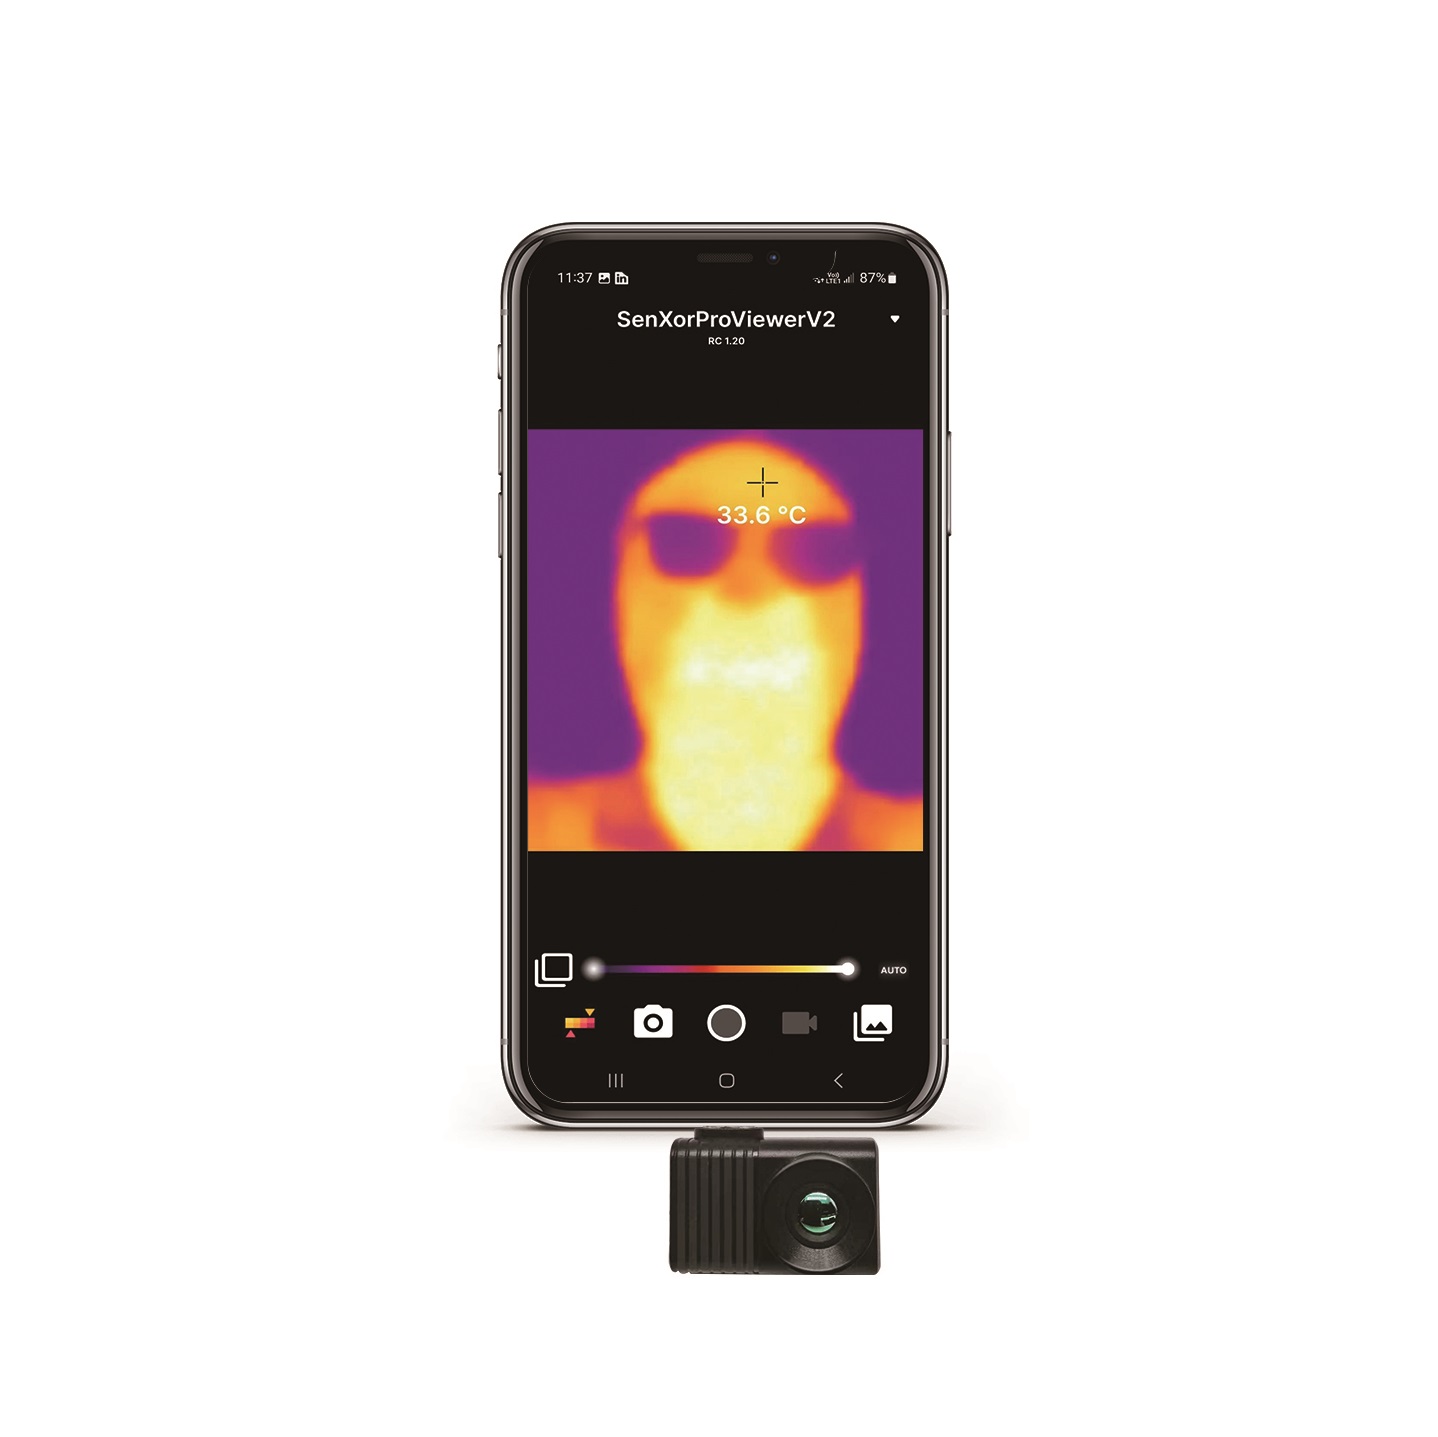
- ✅ USB 3.0 / Klasa wideo USB (UVC): Idealny do systemów Linux typu plug-and-play, szybkiego prototypowania i komputerów przemysłowych. Wykorzystuje standardowe sterowniki jądra (V4L2 w systemie Linux) do przesyłania 14-bitowych surowych danych radiometrycznych (format Y16) lub 8-bitowych strumieni kolorowanych z opóźnieniami około 25–40 ms.
- ✅ GigE / RJ45 RTSP strumieniowanie IP: Idealny do stałych instalacji w całym zakładzie, obwodów bezpieczeństwa i monitorowania infrastruktury. Hermetyzuje strumienie do H.264/H.265 lub MJPEG po standardowych kablach CAT6 do 100 metrów bez aktywnych repeaterów.
- ✅ CVBS analogowe composite: Dostarcza nieskompresowane, bezopóźnieniowe wideo analogowe bezpośrednio do nadajników wideo FPV 5,8 GHz na lekkich platformach UAS wyścigowych i taktycznych, gdzie opóźnienie klatki cyfrowej mogłoby spowodować katastrofę lotniczą.
Aby uzyskać szczegółowe instrukcje dotyczące konfiguracji sterowników, kompilacji krzyżowej jądra i konfiguracji potoków V4L2 na komputerach jednopłytkowych, zapoznaj się z dedykowanym przewodnikiem technicznym na stronie Moduły termiczne UVC dla systemów Linux, Raspberry Pi i systemów wbudowanych. Gdy w laboratorium prototypujesz specjalistyczne płyty nośne, wyprowadzenia logiczne lub regulatory mocy, możesz szybko pozyskać modułowy sprzęt prototypowy z platform takich jak DFRobot.
Oto ważna zasada projektowania edge AI: Nie uruchamiaj wnioskowania sieci neuronowej na 8-bitowych obrazach RGB w fałszywych kolorach (Ironbow, Rainbow, White-Hot).
Standardowe 8-bitowe palety fałszywych kolorów opierają się na dynamicznej automatycznej regulacji wzmocnienia (AGC) i wyrównywaniu histogramu, aby rozciągnąć widoczny kontrast dla ludzkich oczu. Gdy gorący cel wchodzi w kadr, AGC kamery przemapowuje wartość cyfrową każdego piksela, powodując spadek kontrastu tła. Model AI analizujący dane 8-bitowe widzi niestabilne intensywności pikseli, co prowadzi do migotania ramek ograniczających i pominiętych detekcji.
Podawaj swojemu modelowi widzenia komputerowego surowe 14-bitowe lub 16-bitowe liniowe dane radiometryczne. W trybie 16-bitowym każda wartość piksela bezpośrednio reprezentuje temperaturę bezwzględną (np. liczba cyfrowa 30 015 równa się 300,15 kelwina lub 27,00°C). Pozwala to sieci neuronowej oceniać czyste gradienty termodynamiczne i ustawiać wyraźne progi detekcji, które pozostają stabilne niezależnie od tego, co dzieje się w pozostałej części sceny. Dwustrumieniowe moduły ASIC rozwiązują to elegancko: wysyłają 8-bitowy strumień H.264/RTSP dla zdalnych operatorów, jednocześnie przesyłając 16-bitowe dane liniowe przez MIPI lub USB dla lokalnego wnioskowania edge AI.
Jeśli projektujesz lekkie gimbale lub zasobniki ładunkowe do wielowirnikowców, zapoznaj się z naszym opracowaniem technicznym na temat Moduły kamer termicznych do gimbali dronowych i lotu autonomicznego.
Przemysłowe portfolio produktów i specyfikacje sprzętowe
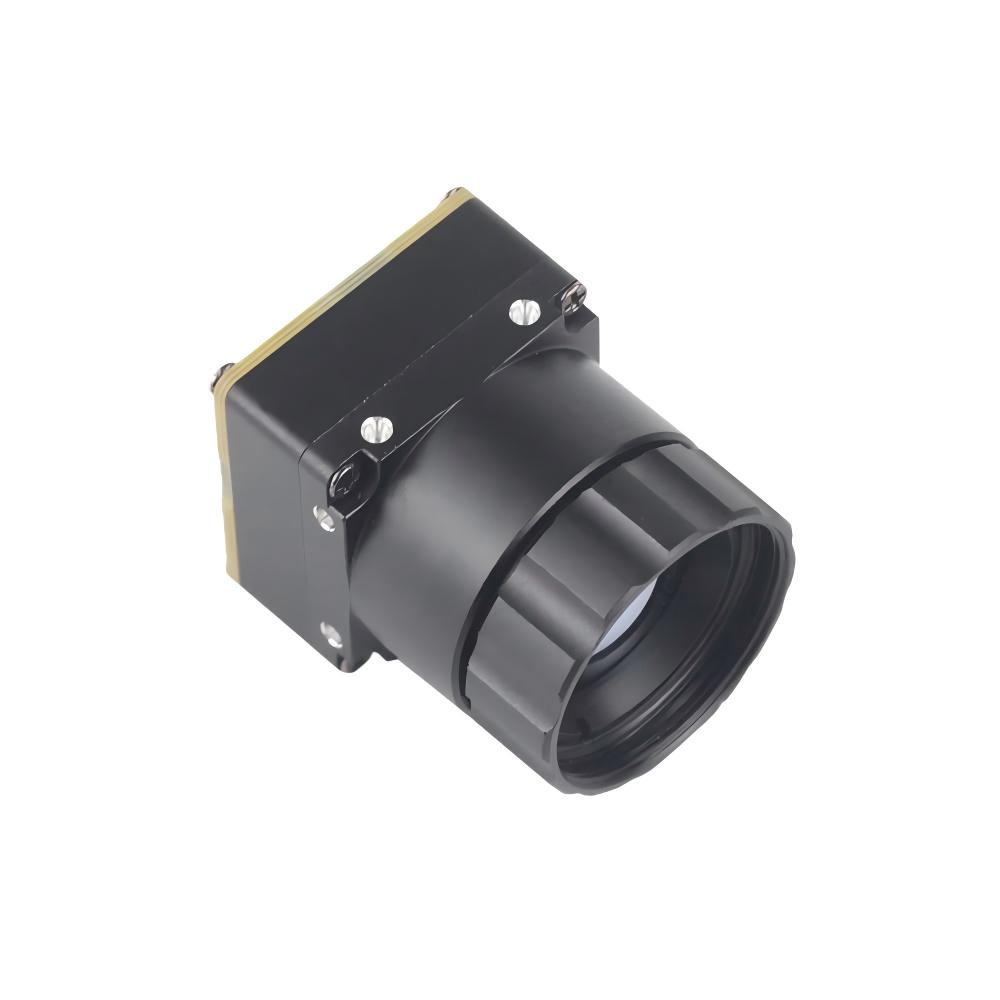
Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024
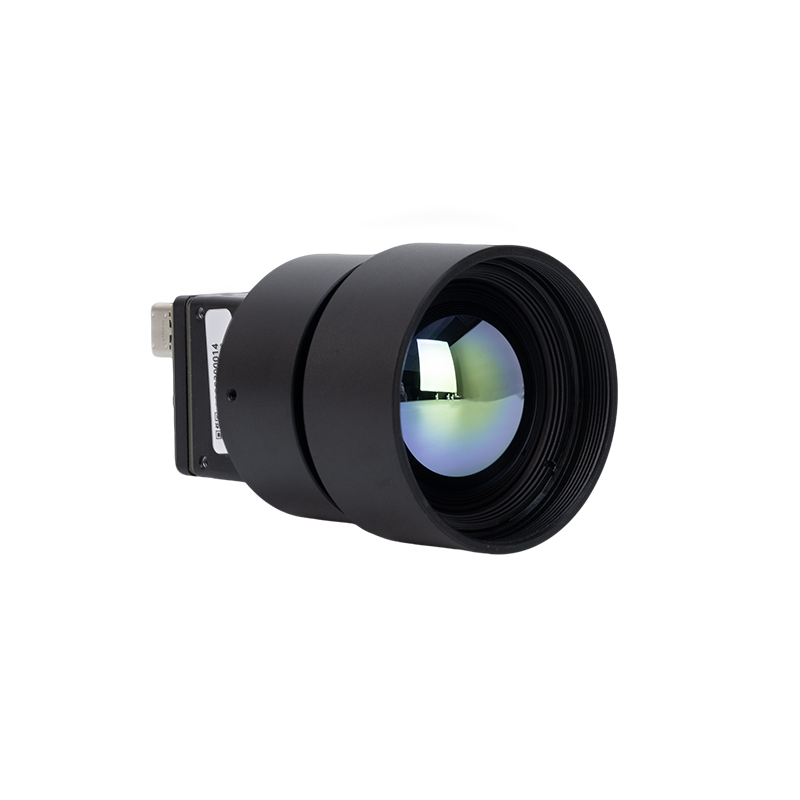
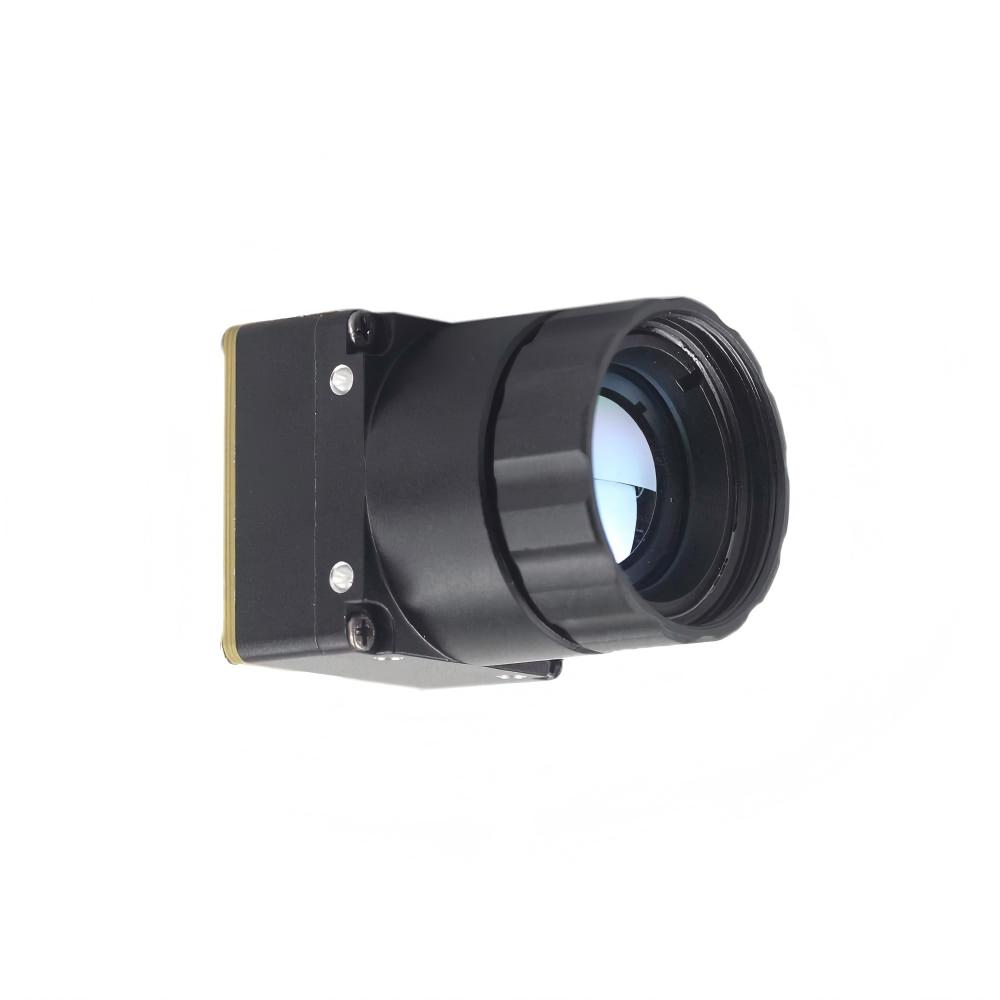
Rdzeń PRSE5-1280 to przemysłowa potęga termiczna. Zbudowany wokół wysokiej gęstości matrycy mikrobolometrycznej SXGA 1280×1024 z ultra drobnym rozstawem pikseli 12 µm, moduł ten zapewnia czterokrotnie wyższą rozdzielczość przestrzenną niż standardowe kamery VGA. W połączeniu z precyzyjną 25-milimetrową atermalizowaną optyką germanową umożliwia klasyfikatorom AI wykrywanie celów wielkości człowieka i usterek strukturalnych z dużych odległości.
- ⚙️ Rozdzielczość matrycy: Natywny format 1280 × 1024 SXGA
- ⚙️ Rozstaw pikseli i typ czujnika: Mikrobolometr z tlenku wanadu (VOx) 12 µm
- ⚙️ Czujniki 12 μm upakowują więcej pikseli na mniejszej powierzchni, umożliwiając wyraźniejszą identyfikację małych anomalii termicznych z większych odległości. < 35 mK @ f/1.0, 300 K
- ⚙️ Zintegrowany obiektyw: Atermalizowany system optyczny LWIR 25 mm F1.0
- ⚙️ Pasmo spektralne: 8,0 µm do 14,0 µm
- ⚙️ Potok obrazu ASIC: Sprzętowy NUC w czasie rzeczywistym, dynamiczny BPR, brzegowy DDE i skalibrowane wyjście radiometryczne
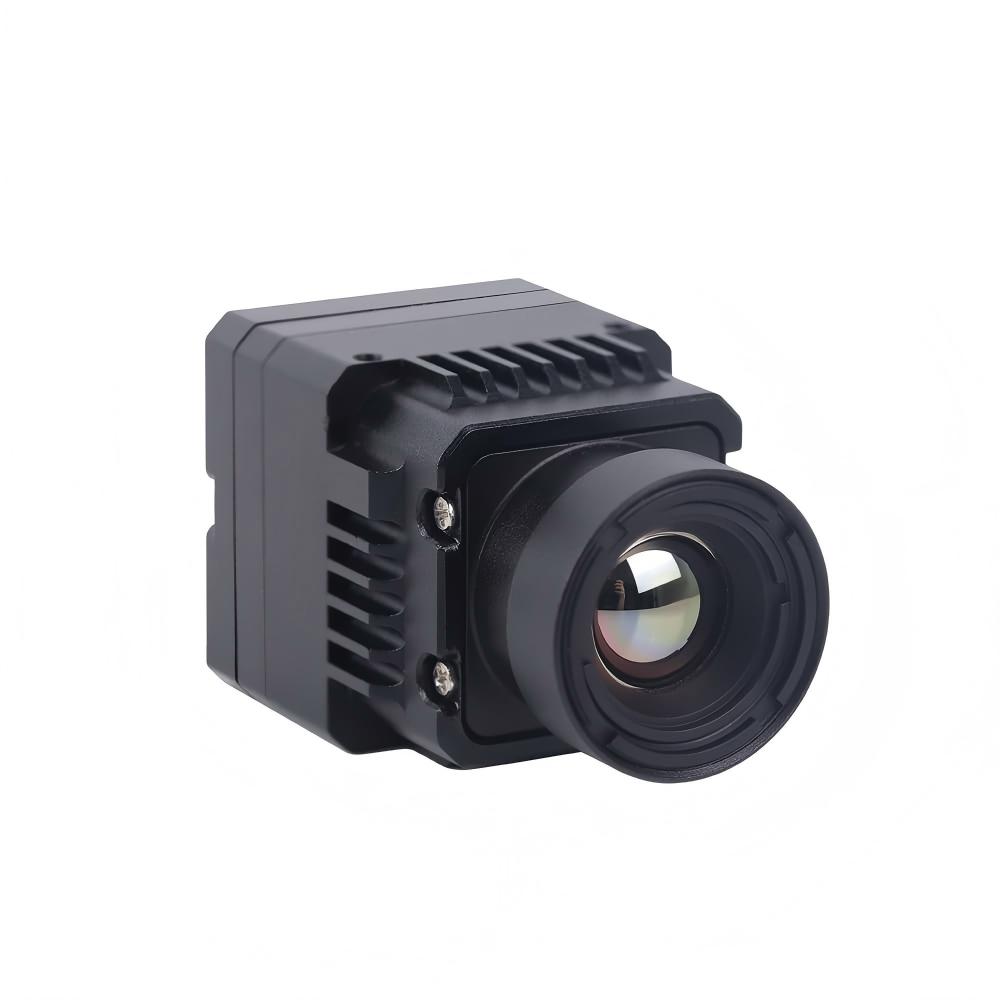
Niechłodzony moduł kamery termowizyjnej z sensorem 640*512, RJ45, CVBS, RTSP, IP
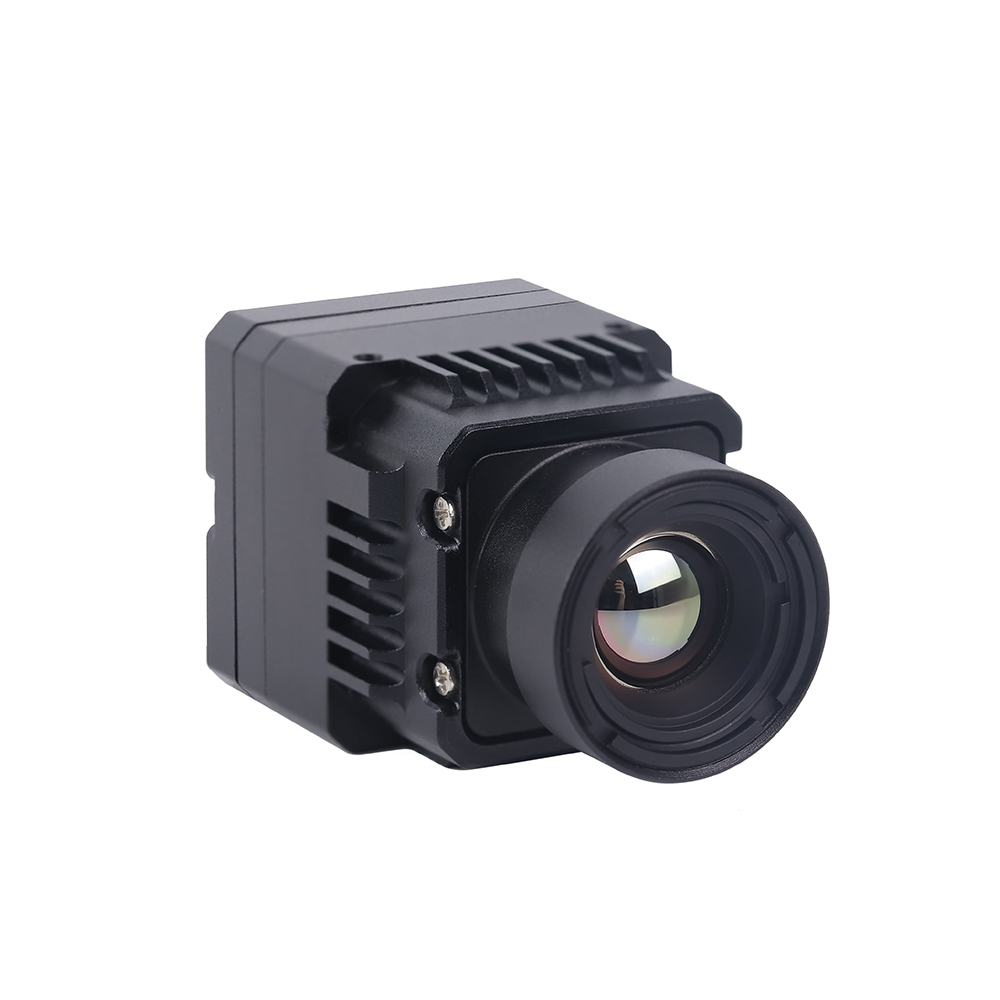
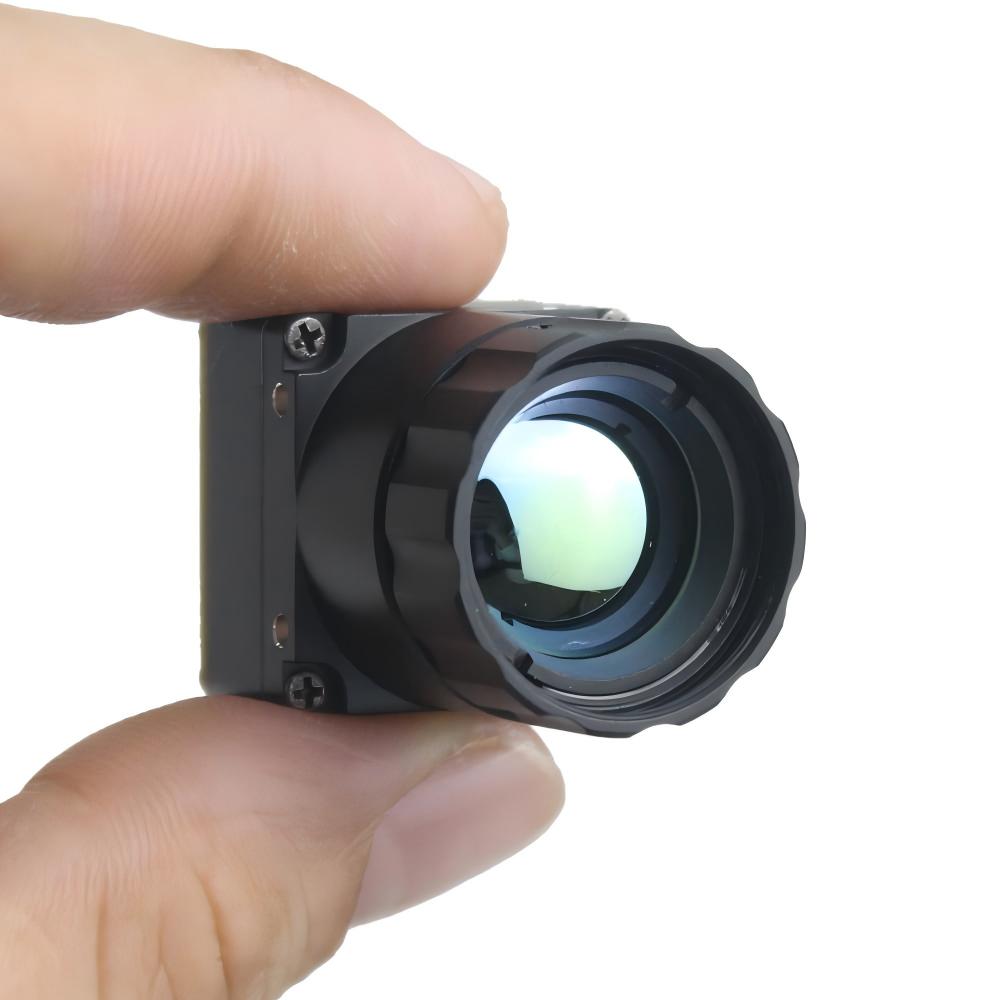
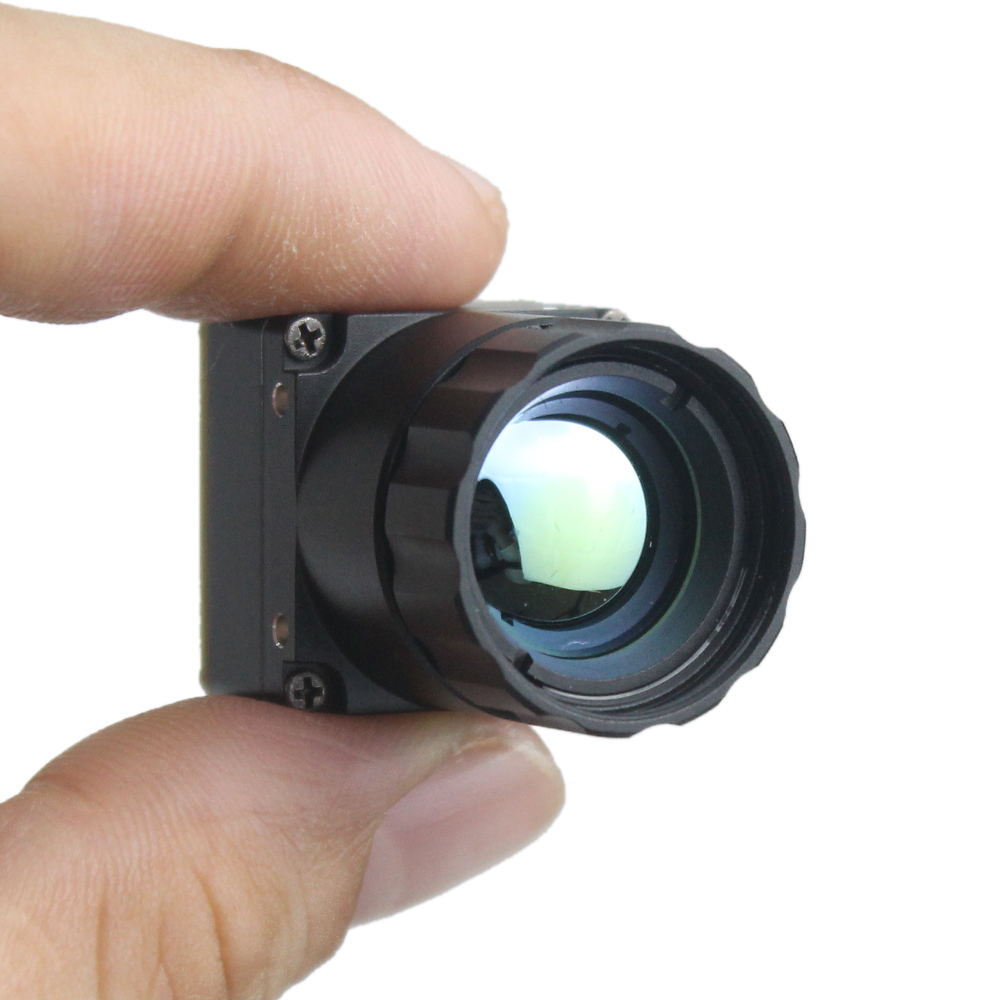
Gdy ograniczenia rozmiaru, masy i mocy (SWaP) rządzą budżetem projektowym, ten miniaturowy rdzeń ASIC 640×512 spełnia oczekiwania. Pobierając mniej niż 1,8 W mocy, integruje pokładowy silnik kompresji H.264/H.265 z natywnym strumieniowaniem RJ45 RTSP i równoczesnym bezopóźnieniowym analogowym wideo CVBS, co czyni go bezpośrednim zamiennikiem dla taktycznych gimbali dronowych, inspekcji robotycznych i macierzy brzegowych IoT.
- ⚙️ Rozdzielczość matrycy: Standardowy format 640 × 512 VGA
- ⚙️ Rozstaw pikseli i rdzeń: Wysokoczuły mikrobolometr VOx 12 µm
- ⚙️ Czujniki 12 μm upakowują więcej pikseli na mniejszej powierzchni, umożliwiając wyraźniejszą identyfikację małych anomalii termicznych z większych odległości. < 40 mK @ f/1.0
- ⚙️ Protokoły Wideo: Bezpośredni Ethernet RJ45 (RTSP / ONVIF Profile S) + równoczesny analogowy CVBS
- ⚙️ Optymalizacja SWaP: Ultra niskie zużycie energii (typ. <1,8 W) w kompaktowej, wytrzymałej obudowie
- ⚙️ Środowiska docelowe: Gondole UAV, świadomość sytuacyjna AMR, kompaktowy monitoring przemysłowy SCADA
Integralność sygnału, okablowanie i zarządzanie termiczne
Przesyłanie surowego strumienia radiometrycznego 1280×1024 16-bit przy 60 Hz generuje nieskompresowaną przepustowość danych przekraczającą 1,2 Gb/s. Jeśli poprowadzisz to przez tanie kable taśmowe lub źle poprowadzisz ścieżki na płytce nośnej, napotkasz poważne problemy z integralnością sygnału, utratę pakietów ramek oraz promieniowanie EMI, które degraduje pokładowe łącza GPS i RF.
W układach dynamicznych, takich jak 3-osiowe bezszczotkowe gimbale dronowe oraz wieże pan-tilt-zoom (PTZ), standardowe płaskie kable elastyczne (FFC) powodują problemy. Powtarzające się zginanie prowadzi do pękania ścieżek, nieciągłości impedancji i złych ścieżek powrotnych.
Niezawodnym rozwiązaniem stosowanym w produkcyjnym sprzęcie lotniczym jest wiązka kabli mikrokablowych. Zespoły mikrokabli koncentrycznych oferują indywidualne, w pełni ekranowane linie mikro 50-omowe single-ended (lub 100-omowe różnicowe) zakończone złączami board-to-board o drobnym rastrze 0,4 mm lub 0,3 mm. Aby uniknąć odbić transmisji i utraty pakietów na obrotowych pierścieniach ślizgowych, współpracuj z dedykowanymi producentami kabli, takimi jak Przewód mikrowspółosiowy męski aby zagwarantować kontrolowaną impedancję i solidne ekranowanie EMI przez setki tysięcy cykli obrotu.
Zarządzanie termiczne wewnątrz obudowy kamery jest równie krytyczne. Chociaż niechłodzone mikrobolometry nie używają kriochłodziarek, ich pokładowe układy FPGA, ASIC ISP oraz przetwornice DC-DC generują od 1,5 W do 5 W ciepła.
Jeśli ciepło to rozchodzi się nierównomiernie po wsporniku montażowym czujnika, tworzy gradienty termiczne na tylnej stronie struktury mikrobolometru. Kamera interpretuje tę nierównomierną temperaturę obudowy jako zewnętrzne źródło ciepła, powodując ogromne błędy pomiaru radiometrycznego oraz aureole szumu o stałym wzorcu.
Aby zapobiec dryftowi termicznemu w projekcie mechanicznym:
- ⚙️ Izoluj rdzeń czujnika: Użyj dystansów mechanicznych o niskiej przewodności cieplnej (np. izolatorów PEEK lub Delrin) pomiędzy główną płytką przetwarzającą a przednim mocowaniem optycznym FPA.
- ⚙️ Bezpośrednie ścieżki przewodzenia ciepła: Połącz gorące układy ASIC, FPGA i regulatory mocy bezpośrednio z tylną aluminiową obudową za pomocą wysokowydajnych podkładek termoprzewodzących (minimum 6,0 W/m·K), aby odprowadzać ciepło z dala od ścieżki optycznej.
- ⚙️ Czyste filtrowanie zasilania: Układy ROIC mikrobolometrów są wrażliwe na tętnienia zasilania. Unikaj zasilania rdzenia bezpośrednio z surowych przełączających przetwornic buck. Użyj ultra-niskoszumnego regulatora liniowego Low-Dropout (LDO) (PSRR > 70 dB @ 100 kHz), aby zasilać czyste analogowe linie czujnika, utrzymując niski poziom szumów termicznych.
Wdrożenia korporacyjne: inteligentne sieci, wojskowe systemy bezzałogowe i automatyzacja procesów
Przyjrzyjmy się, jak te wysokorozdzielcze moduły niechłodzone działają w produkcyjnych środowiskach przemysłowych:
Ciągły monitoring podstacji i sieci wysokiego napięcia: Elementy infrastruktury wysokiego napięcia — w tym transformatory podwyższające napięcie, przepusty rozdzielnic SF6, odłączniki i szyny zbiorcze rozdzielcze — ulegają lokalnemu nagrzewaniu Joule'a przed wystąpieniem awarii fizycznej. Instalacje stałe wykorzystujące moduły termiczne 1280×1024 zapewniają całodobowy autonomiczny monitoring radiometryczny na całych rozdzielniach podstacji. Zintegrowane algorytmy edge AI śledzą trendy delta-T na mechanicznych zaciskach przewodów w czasie, wykrywając wzrosty rezystancji mikro-omowej i generując automatyczne alerty konserwacyjne na tygodnie przed katastrofalnymi przeskokami dielektrycznymi.
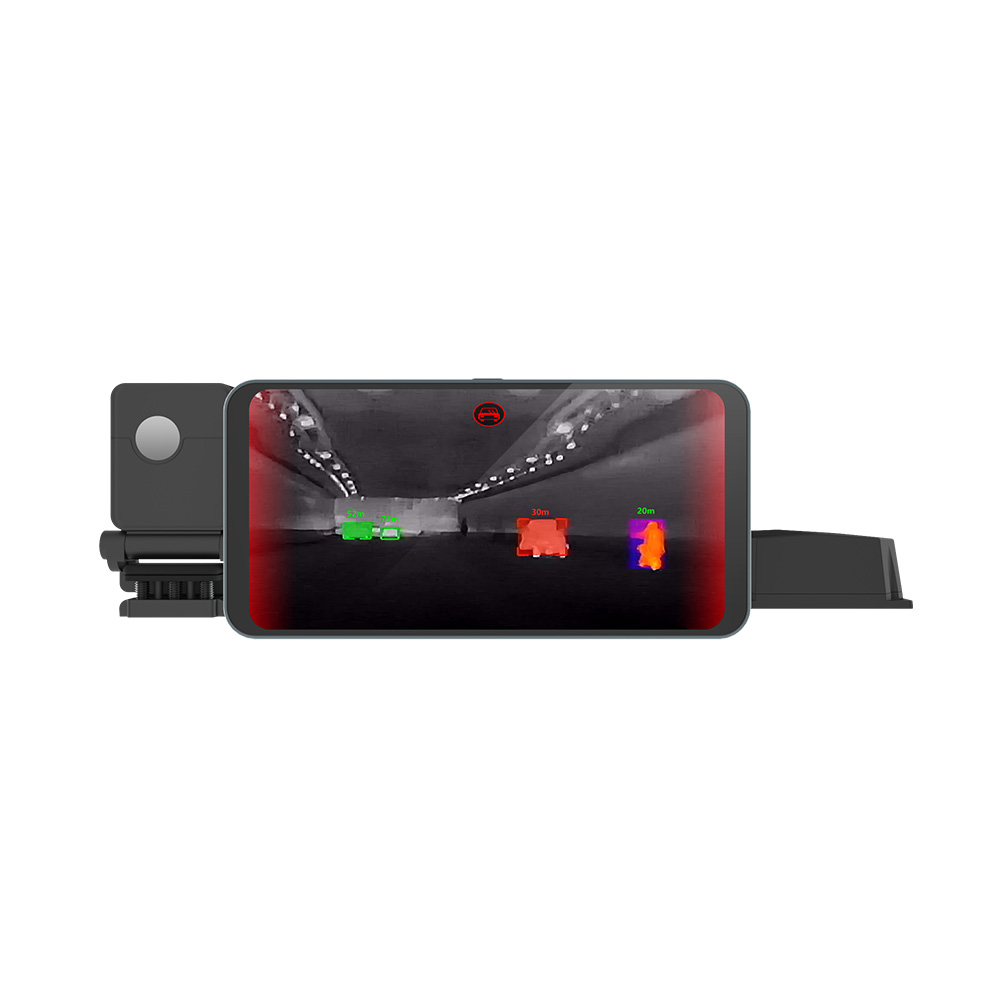
Autonomiczne taktyczne systemy UAS oraz poszukiwania i ratownictwo: Ładunki dronów wyposażone w kompaktowe rdzenie ASIC 640×512 zapewniają ekipom ratunkowym natychmiastową widoczność przez gęste korony lasów, mgłę morską i dym pożarowy. Kierując surowe 16-bitowe dane radiometryczne do pokładowej sieci neuronowej, komputer lotu drona może autonomicznie śledzić sygnatury cieplne ludzkiego ciała i realizować siatki poszukiwań zaginionych osób w całkowitej ciemności elektronicznej i optycznej.
Laserowe wytwarzanie przyrostowe i zautomatyzowane spawanie liniowe: W procesie Laser Powder-Bed Fusion (L-PBF) oraz w zautomatyzowanych liniach spawania laserowego stabilność gradientu termicznego w jeziorku spawalniczym decyduje o mikrostrukturze ziaren i granicy plastyczności gotowego elementu. Niechłodzone moduły LWIR monitorują szybkość chłodzenia bezpośrednio wzdłuż spoiny z dużą częstotliwością klatek. Jeśli model wnioskowania brzegowego wykryje natychmiastowe niedochłodzenie, pustki lub mikropęknięcia, przesyła korekty w pętli zamkniętej w czasie rzeczywistym z powrotem do sterownika mocy lasera w mniej niż 10 milisekund.
Pogłębione FAQ inżynieryjne
Jaka jest dokładna różnica między standardowym światłem podczerwonym a obrazowaniem termicznym (LWIR)?
Podczerwień długofalowa (LWIR, obejmująca zakres od 8,0 do 14,0 mikrometra) działa w oparciu o pasywną emisję termiczną, opisaną prawem Plancka i prawem Stefana-Boltzmanna. Cała materia powyżej zera absolutnego naturalnie promieniuje energię elektromagnetyczną w tym paśmie. Kamera mikrobolometryczna LWIR mierzy te bezpośrednio emitowane fotony bez potrzeby stosowania jakichkolwiek aktywnych reflektorów. Widzi w całkowitej ciemności, przenika przez dym, pył zawieszony w powietrzu i zamglenie oraz dostarcza skalibrowaną macierz temperatur dla każdego piksela w kadrze.
Dlaczego promieniowanie podczerwone kojarzy się z ciepłem, a nie z wysokoenergetycznym UV lub promieniowaniem rentgenowskim?
Fale o wyższej energii, takie jak ultrafiolet (UV) czy promieniowanie rentgenowskie, odpowiadają wysokoenergetycznym przejściom elektronowym i procesom jądrowym, które do wytworzenia drogą termiczną wymagają temperatur od dziesiątek tysięcy do milionów kelwinów. Ponieważ codzienne cele przemysłowe działają w temperaturach otoczenia, ich naturalne rozpraszanie ciepła koncentruje się w zakresie podczerwieni.
W jaki sposób inżynierowie integrują moduły kamer IR o wysokiej rozdzielczości z platformami dronów lub IoT?
⚙️ Czyste szyny zasilania: Zasilaj rdzeń za pomocą regulatorów LDO o ultraniskim poziomie szumów, aby zapobiec sprzęganiu się szumów przełączania z magistrali DC z układem ROIC mikrobolometru.
⚙️ Izolacja mechaniczna i termiczna: Zamontuj moduł przy użyciu dystansów tłumiących drgania, jednocześnie odprowadzając ciepło wewnętrznego układu ASIC bezpośrednio do zewnętrznej obudowy za pomocą podkładek termoprzewodzących o wysokiej przewodności.
⚙️ Potok magistrali i transportu: Użyj MIPI-CSI-2 lub USB 3.0 UVC do przesyłania surowych 14-bitowych lub 16-bitowych ramek radiometrycznych bezpośrednio do buforów pamięci DMA hosta na procesorach takich jak NVIDIA Jetson Orin.
⚙️ Potok modelu AI: Przechwytuj nieskompresowane 16-bitowe liniowe ramki temperatury przez sterowniki V4L2, przekazując surową telemetrię w kelwinach bezpośrednio do sieci neuronowych zoptymalizowanych pod TensorRT w celu detekcji, śledzenia i autonomicznego podejmowania decyzji o niskim opóźnieniu.
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Projektowanie połączeń wysokiej częstotliwości i protokoły ekranowania przez Przewód mikrowspółosiowy męski
- Standard branżowy: Wbudowane płytki rozwojowe sprzętu i platformy prototypowania robotyki przez DFRobot
- Powiązany przewodnik: Analiza inżynieryjna modułu optycznej termowizyjnej soczewki 25 mm
- Powiązany przewodnik: Moduły kamer termowizyjnych do gimbali dronów i integracji lotu autonomicznego
- Powiązany przewodnik: Moduły termowizyjne UVC dla systemów Linux, Raspberry Pi i wbudowanych architektur jednopłytkowych