Komercyjne rozwiązania z zakresu podczerwieni i termowizji: moduły wysokiej rozdzielczości do integracji ze sztuczną inteligencją
14 sierpnia 2026
Analogowe moduły kamer termowizyjnych: Wysokoprecyzyjne rdzenie termiczne CVBS i AI do integracji przemysłowej
17 sierpnia 2026

Przewodnik po technologii czujników CMOS: Zastosowania przemysłowe, systemy wizyjne i integracja termicznej AI
Nowoczesna automatyka przemysłowa, wizja maszynowa i nadzór dwuspektralny wymagają percepcji w czasie rzeczywistym przy ekstremalnych prędkościach, rozdzielczościach i czułościach termicznych. Sercem tej rewolucji czujników jest technologia Complementary Metal-Oxide-Semiconductor (CMOS). W ciągu ostatniej dekady CMOS przeszedł od taniego obrazowania konsumenckiego do dominującej, wysokowydajnej architektury półprzewodnikowej, która napędza ultraszybką inspekcję przemysłową, inteligentne platformy Edge AI oraz hybrydowe systemy elektrooptyczne. Dzięki integracji aktywnych architektur pikseli, wbudowanej konwersji analogowo-cyfrowej (ADC) i wysoko gęstych układów odczytowych (ROIC), nowoczesne czujniki CMOS biją na głowę starsze urządzenia ze sprzężeniem ładunkowym (CCD) pod względem przepustowości operacyjnej, poboru mocy, zakresu dynamicznego i miniaturyzacji na poziomie systemu.
Gdy połączysz te przetworniki obrazu z mikrobolometrami długofalowej podczerwieni (LWIR), CMOS otwiera drzwi do fuzji czujników dwuspektralnych. Ta konwergencja daje inżynierom automatyki, integratorom robotyki i programistom terenowym to, co najlepsze z obu światów: wyraźne szczegóły w świetle widzialnym odwzorowane bezpośrednio na radiometrycznych profilach termicznych. Niezależnie od tego, czy latasz bezzałogowymi statkami powietrznymi (UAV) wzdłuż korytarzy energetycznych wysokiego napięcia, prowadzisz linie automatycznej inspekcji optycznej (AOI) przy szalonych prędkościach linii, czy wdrażasz urządzenia brzegowe obsługujące sieci neuronowe, musisz zrozumieć fizyczną architekturę, ścieżki sygnałowe i potoki fuzji pod maską, aby budować systemy wizyjne, które naprawdę sprawdzają się w terenie.
Spis treści
- 👉 Podstawowa fizyka i architektura czujników obrazu CMOS
- 👉 Migawka globalna a migawka przesuwna w szybkiej wizji maszynowej
- 👉 Integracja ROIC CMOS z niechłodzonymi mikrobolometrami termicznymi
- 👉 Fuzja dwuspektralna i wieloczujnikowa: Wyrównywanie strumieni światła widzialnego CMOS i LWIR
- 👉 Akceleracja Edge AI i wbudowane struktury przetwarzania
- 👉 Zastosowania przemysłowe: Robotyka, drony, konserwacja predykcyjna i kontrola jakości
- 👉 Wybór wysokowydajnego sprzętu OEM i macierz specyfikacji
- 👉 Implementacja inżynieryjna, redukcja szumów i wyrównanie optyczne
- 👉 Szczegółowe techniczne FAQ
- 👉 Strategiczna mapa drogowa wdrożenia i konsultacje integracyjne
Podstawowa fizyka i architektura czujników obrazu CMOS
Optyczny czujnik CMOS z aktywnym pikselem (APS) działa na zasadzie wewnętrznego efektu fotoelektrycznego w podłożu półprzewodnikowym. Gdy padające fotony o energii większej niż przerwa energetyczna krzemu (około 1,12 eV w temperaturze pokojowej) przenikają obszar światłoczuły, w strefie zubożonej fotodiody generowane są pary elektron-dziura. W przeciwieństwie do starych CCD, które sekwencyjnie przenoszą ładunek analogowy metodą „wiaderek” przez fizyczne rejestry przesuwne do jednego wspólnego wzmacniacza, czujnik CMOS z aktywnym pikselem umieszcza wzmacniacz, przełącznik resetowania i selektory wierszy/kolumn bezpośrednio wewnątrz każdej pojedynczej komórki piksela.
Ten zdecentralizowany układ zapewnia natychmiastową konwersję ładunku na napięcie na poziomie piksela. To redukuje impedancję wyjściową do zera, eliminuje pojemnościowe opóźnienia linii i pozwala na jednoczesne równoległe odczytywanie danych z tysięcy magistral kolumnowych.
Architektura fotodiody przypiętej 4-tranzystorowej (4T)
Nowoczesne przemysłowe przetworniki CMOS opierają się na strukturze 4-tranzystorowej (4T) z przypiętą fotodiodą. W warunkach produkcyjnych to rozwiązanie to przepaść w porównaniu ze starszymi układami 3T, ponieważ podnosi stosunek sygnału do szumu (SNR) i całkowicie eliminuje smużenie obrazu. Standardowy piksel 4T dzieli się na pięć kluczowych elementów:
- ⚙️ Przypięta fotodioda (PPD): Złącze warstwowe P-N-P całkowicie zagrzebane pod powierzchnią krzemu. Dzięki umieszczeniu warstwy kolektorowej typu n między podłożem typu p a płytką warstwą przypinającą p+ na powierzchni, stany rekombinacji powierzchniowej zostają całkowicie spasywowane. To praktycznie eliminuje powierzchniowy prąd ciemny, zapewniając ultraczysty poziom szumu nawet przy słabym oświetleniu.
- ⚙️ Bramka transferowa (TX): Elektroda bramkowa z krzemu polikrystalicznego, która steruje całkowitym przeniesieniem elektronów fotogenerowanych z PPD do węzła dyfuzji pływającej (FD). Całkowite przeniesienie ładunku gwarantuje zerowe zatrzymywanie ładunku, eliminując resztkowe duchy lub opóźnienia między kolejnymi klatkami o wysokiej prędkości.
- ⚙️ Węzeł dyfuzji pływającej (FD): Zlokalizowany, silnie ekranowany węzeł pojemnościowy, który przekształca zgromadzony ładunek elektroniczny ($Q$) na napięcie analogowe ($V$) zgodnie z podstawową zależnością elektrostatyczną $V = Q / C_{FD}$. Utrzymanie minimalnej pojemności węzła maksymalizuje wzmocnienie konwersji ($K_{CG}$, mierzone w $\mu\text{V}/e^-$), zwiększając czułość podczas przebiegów wizji maszynowej przy niskiej ekspozycji.
- ⚙️ Tranzystor resetujący (RST): Tranzystor MOSFET połączony między szyną zasilania ($V_{DD}$) a węzłem dyfuzji pływającej. Aktywacja tranzystora RST usuwa ładunek resztkowy z węzła FD przed rozpoczęciem nowego cyklu przenoszenia ładunku.
- ⚙️ Tranzystory wtórnika źródłowego (SF) i wyboru wiersza (RS): Wtórnik źródłowy działa jako buforowy wzmacniacz o wysokiej impedancji, który odwzorowuje napięcie węzła FD na długą pionową magistralę kolumnową bez rozładowywania zgromadzonego ładunku. Tranzystor wyboru wiersza bramkuje to zbuforowane wyjście na wspólną linię odczytu kolumny, gdy adres aktywnego wiersza zostanie ustawiony przez pionowe rejestry przesuwne.
Podwójne próbkowanie skorelowane (CDS) i cyfryzacja na chipie
Aby wyeliminować termiczny szum resetu (szum $kTC$) pojawiający się przy wyłączaniu tranzystora resetującego, przemysłowe przetworniki CMOS wykonują prawdziwe podwójne próbkowanie skorelowane (CDS) bezpośrednio w domenie analogowej. Układ odczytu kolumnowego pobiera próbkę bazowego napięcia resetu na węźle FD bezpośrednio po resecie ($V_{reset}$), a następnie próbkuje napięcie sygnału po przeniesieniu fotoelektronów ($V_{signal}$). Prawdziwy sygnał optyczny uzyskuje się przez odjęcie analogowe:
Vpiksel = Vreset - Vsygnał
Ponieważ szum resetu jest identyczny w obu próbkach, odjęcie całkowicie usuwa szum $kTC$, eliminuje szum migotania $1/f$ i wygładza różnice napięć progowych tranzystorów na magistralach kolumnowych. Następnie równoległe przetworniki analogowo-cyfrowe (ADC) kolumnowe — zwykle konstrukcje single-slope lub SAR — przekształcają napięcie różnicowe na 10-bitowe, 12-bitowe lub 14-bitowe kody cyfrowe dla całego wiersza czujnika w ciągu mikrosekund.
Czujniki warstwowe z oświetleniem od przodu (FSI) i od tyłu (BSI)
W tradycyjnych układach Front-Illuminated (FSI) metalowe połączenia i warstwy dielektryczne znajdują się bezpośrednio nad fotodiodą. Te metalowe ścieżki blokują wpadające światło, ograniczając współczynnik wypełnienia do 30%–50% i powodując poważny przesłuch optyczny przy stromych kątach padania. Produkcja Back-Illuminated (BSI) rozwiązuje ten problem poprzez odwrócenie płytki podczas procesu produkcyjnego i zeszlifowanie tylnej strony do ultracienkiej warstwy o grubości zaledwie 2 do 5 mikrometrów.
Padające fotony trafiają bezpośrednio w warstwę przypiętej fotodiody, nie napotykając metalowych ścieżek. Dzięki temu optyczny współczynnik wypełnienia zbliża się do 100%, szczytowa wydajność kwantowa (QE) przekracza 85%–90%, a czułość w bliskiej podczerwieni (NIR, 850–940 nm) znacząco wzrasta. Co więcej, nowoczesne czujniki stacked łączą matrycę pikseli BSI bezpośrednio z oddzielną płytką logiczną za pomocą hybrydowego łączenia Cu-Cu Direct Bond Interconnect (DBI). Dzięki temu projektanci mogą umieścić procesory sygnału obrazu (ISP), macierze pamięci i sterowniki interfejsów bezpośrednio pod matrycą pikseli, nie zabierając powierzchni zbierającej światło.
Migawka globalna a migawka przesuwna w szybkiej wizji maszynowej
Sedno sprawy: wybór między Global Shutter a Rolling Shutter to jedna z najważniejszych decyzji architektonicznych w wizji przemysłowej, szybkiej inspekcji AOI i systemach śledzenia z powietrza. Wszystko sprowadza się do tego, jak piksele integrują światło w czasie i digitalizują ruch fizyczny.
Mechanika Rolling Shutter i artefakty ruchu
W układzie Rolling Shutter czujnik naświetla i odczytuje rzędy pikseli linia po linii od góry do dołu. Każdy rząd rozpoczyna i kończy swoją ekspozycję z niewielkim przesunięciem czasowym (opóźnienie linii, $t_{line}$) względem sąsiednich rzędów. Czujniki Rolling Shutter mogą osiągać niskie wartości szumu odczytu (często poniżej $1,5\,e^-\,\text{RMS}$) i wysokie rozdzielczości dzięki prostej konstrukcji pikseli, ale to przesunięcie czasowe prowadzi do poważnych zniekształceń przestrzennych, gdy obiekt porusza się szybko lub platforma kamery drży:
- ⚠️ Pochylenie płaszczyzny ogniskowej: Obiekty poruszające się poziomo z dużą prędkością przez pole widzenia wydają się ścięte lub pochylone, ponieważ dolne rzędy rejestrują obiekt później w czasie niż górne rzędy.
- ⚠️ Rozmycie i rozciągnięcie przestrzenne: Szybki ruch pionowy sztucznie kompresuje lub rozciąga geometrię obiektu w zależności od tego, czy ruch jest zgodny z kierunkiem skanowania czujnika, czy przeciwny.
- ⚠️ Zniekształcenie galaretowate i falowanie: Wibracje mechaniczne o wysokiej częstotliwości — takie jak harmoniczne silników dronów lub drgania ramion robotów — tworzą faliste wzory w kadrze, zakłócając pomiary fotometryczne i wymiarowe.
Mechanika globalnej migawki i architektura piksela
Sensory CMOS z globalną migawką całkowicie eliminują artefakty czasowego skanowania dzięki zastosowaniu zaawansowanego 5-tranzystorowego (5T), 6T lub pamięci ładunkowej w domenie ładunku bezpośrednio w każdej komórce piksela. Oto jak ten cykl odczytu działa w praktyce:
- ⚙️ Jednoczesna ekspozycja: Wszystkie piksele na całej matrycy sensora rozpoczynają integrację fotonów dokładnie w tej samej mikrosekundzie.
- ⚙️ Jednoczesny transfer globalny: Na koniec okresu ekspozycji ładunek fotogenerowany w każdym pojedynczym pikselu przesuwa się jednocześnie do optycznie ekranowanego analogowego węzła pamięci wewnątrz piksela.
- ⚙️ Sekwencyjny odczyt o niskim poziomie szumów: Podczas gdy te ekranowane węzły analogowe przechowują zamrożoną klatkę obrazu, przetworniki ADC kolumnowe digitalizują napięcia linia po linii bez wychwytywania dodatkowego światła otoczenia.
Kluczowym parametrem do sprawdzenia w karcie katalogowej globalnej migawki jest Czułość na światło pasożytnicze (PLS), która określa ilościowo, jak dobrze ten wewnątrzpikselowy węzeł pamięci jest ekranowany przed światłem rozproszonym. Przemysłowe sensory z globalną migawką osiągają wartości PLS lepsze niż $1:10 000$ (lub $-80\text{ dB}$), co gwarantuje, że intensywne oświetlenie hali produkcyjnej nie przeniknie do przechowywanego ładunku podczas odczytu. Globalna migawka jest niezbędna w inspekcji półprzewodników, szybkim sortowaniu części, liniach zakręcania butelek, testach zderzeniowych samochodów i nadzorze lotniczym.
Integracja ROIC CMOS z niechłodzonymi mikrobolometrami termicznymi
Podczas gdy krzemowe sensory CMOS działają w zakresie widzialnym i bliskiej podczerwieni (NIR) od 0,4 µm do 1,0 µm, kamery termowizyjne wykrywają promieniowanie długofalowe podczerwieni (LWIR) od 8 µm do 14 µm. Detekcja termiczna nie wykorzystuje bezpośredniego generowania elektronów w krzemie. Zamiast tego opiera się na niechłodzonych mikrobolometrach — matrycach MEMS z membranami rezystorowymi z tlenku wanadu (VOx) lub amorficznego krzemu ($\alpha$-Si) zawieszonych na mikromostkowych nóżkach bezpośrednio nad dedykowanym krzemem Układem Odczytywym CMOS (ROIC).
Ta membrana mikrobolometru pochłania promieniowanie cieplne emitowane przez cele zgodnie z prawem Plancka, podgrzewając maleńką zawieszoną warstwę VOx. Ten wzrost temperatury powoduje mierzalną zmianę rezystancji elektrycznej materiału, określoną przez jego temperaturowy współczynnik rezystancji (TCR, typowo $-2\%$ do $-3\%$ na kelwin dla VOx). Leżący pod spodem CMOS ROIC obsługuje delikatne zadanie polaryzacji, integracji, wzmacniania i digitalizacji tych minimalnych zmian rezystancji w setkach tysięcy pikseli jednocześnie.
Architektura kondycjonowania sygnału CMOS ROIC
CMOS ROIC działa jako elektroniczny fundament połączony bezpośrednio z matrycą mikrobolometrów MEMS za pomocą metalicznych indowych mikrowypustów lub bezpośrednich mikroprzelotek. Wewnętrzny układ ROIC opiera się na kilku krytycznych blokach budulcowych:
- ⚙️ Impulsowa polaryzacja stałonapięciowa / stałoprądowa: ROIC przykłada precyzyjnie regulowane impulsy polaryzacji do mostków bolometrycznych. Ponieważ prąd stały powodowałby samonagrzewanie i zagłuszał sygnały termiczne otoczenia, ROIC impulsuje polaryzację w ścisłej synchronizacji z taktowaniem klatek.
- ⚙️ Pojemnościowe wzmacniacze transimpedancyjne (CTIA): Umieszczone na poziomie kolumny lub piksela, niskoszumne stopnie CTIA integrują mikroamperowe prądy różnicowe płynące przez bolometry aktywne i ślepe, przekształcając surowy prąd w stabilne napięcia analogowe o szerokim zakresie dynamicznym.
- ⚙️ Odejmowanie ślepego bolometru i kompensacja offsetu: Aby wyeliminować dryft rezystancji bazowej spowodowany temperaturą otoczenia obudowy, układ ROIC zawiera optycznie ekranowane "ślepe" bolometry połączone z podłożem krzemowym. Obwód CTIA odejmuje sygnał referencyjny ślepego bolometru od sygnałów aktywnych bolometrów, dzięki czemu dalszy tor przetwarzania wzmacnia wyłącznie promieniowanie celu.
- ⚙️ Wbudowane 14-bitowe / 16-bitowe przetworniki ADC i korekcja niejednorodności (NUC): Nowoczesne termiczne układy ROIC integrują równoległe przetworniki ADC o wysokiej rozdzielczości, aby digitalizować surowe klatki bezpośrednio w głębi 14-bitowej lub 16-bitowej. Dedykowana logika cyfrowa stosuje dwupunktową kalibrację w czasie rzeczywistym (korekcja niejednorodności wzmocnienia i offsetu), uzyskując różnicę temperatur równoważną szumowi (NETD) poniżej $30\text{ mK} - 40\text{ mK}$.
Aby poszerzyć wiedzę na temat architektur modułów termicznych, pakowania detektorów i standardów kalibracji, zapoznaj się z naszą kompleksową Bazą wiedzy o termowizji przemysłowej.
Fuzja dwuspektralna i wieloczujnikowa: Wyrównywanie strumieni światła widzialnego CMOS i LWIR
Jednym z największych przełomów w elektrooptyce jest połączenie czujników CMOS światła widzialnego/NIR i niechłodzonych mikrobolometrów LWIR w zunifikowany, dwuzakresowy system obserwacji. Wysokorozdzielczy CMOS światła widzialnego zapewnia szczegółowość 4K, ostre krawędzie, dokładne kolory i czytelne oznaczenia tekstowe. Jednak gdy zapada ciemność, pojawia się dym lub kurz, standardowa optyka przestaje widzieć. Z drugiej strony czujniki termiczne LWIR doskonale radzą sobie w środowisku bez światła i ujawniają temperatury powierzchni, ale mają niższą rozdzielczość pikseli (np. 640×512 lub 1280×1024) i nie potrafią odczytać drukowanych kodów kreskowych ani tekstu na powierzchni.
Fuzja czujników dwuzakresowych łączy te dwa strumienie w zunifikowany obraz. Aby zrobić to poprawnie, trzeba pokonać wyzwania związane z paralaksą fizyczną, dystorsją optyczną i mieszaniem w czasie rzeczywistym.
Paralaksa optyczna, kalibracja i wyrównanie homograficzne
Ponieważ czujniki CMOS światła widzialnego i LWIR znajdują się na fizycznie oddzielnych osiach optycznych wewnątrz obudowy, patrzą na świat pod nieco innymi kątami, co powoduje paralaksę optyczną. Aby uzyskać czyste wyrównanie, systemy polegają na precyzyjnych obiektywach od wyspecjalizowanych producentów optyki, takich jak Optyka wznosząca aby zapewnić minimalną geometryczną dystorsję obiektywu w zespołach ze szkła widzialnego i germanu/chalkogenidów dla podczerwieni.
Matematyczny proces kalibracji przebiega w trzech głównych etapach:
- ⚙️ Kalibracja wewnętrzna obiektywu: Każdy kanał optyczny jest modelowany za pomocą standardowych równań otworkowych, z korekcją dystorsji radialnej ($k_1, k_2, k_3$) i tangencjalnej ($p_1, p_2$) przy użyciu podgrzewanych celów kalibracyjnych z precyzyjnie obrobionymi układami kołowymi.
- ⚙️ Zewnętrzna kalibracja przestrzenna: Dwuwymiarowa transformacja rzutowa płaszczyzny (macierz homografii, $\mathbf{H}$) odwzorowuje współrzędne pikseli z płaszczyzny obrazu CMOS światła widzialnego $(x_v, y_v, 1)^T$ na odpowiadające współrzędne płaszczyzny ogniskowej termowizji $(x_t, y_t, 1)^T$:
[xt, yt, 1]T = H · [xv, yv, 1]T
- ⚙️ Dynamiczne mapowanie rozbieżności głębi: W scenach o zmiennej głębokości celów stała macierz homografii powoduje błędną rejestrację. Zaawansowane systemy stosują dynamiczne mapowanie rozbieżności z wykorzystaniem dopasowania stereoskopowego lub pomiaru odległości metodą Time-of-Flight (ToF), przekształcając strumień światła widzialnego na płaszczyznę termiczną na podstawie głębokości w czasie rzeczywistym dla każdego piksela.
Fuzja wieloskalowa falkowa i dynamiczne wzmocnienie szczegółów (DDE)
Po zarejestrowaniu potok przetwarzania łączy oba strumienie. Podstawowe mieszanie alfa ($I_{fused} = \alpha I_{vis} + (1-\alpha)I_{thermal}$) daje wyblakły, niskokontrastowy obraz niskiej jakości. Systemy produkcyjne wykorzystują wieloskalowe piramidy Laplaciana lub zespoloną transformację falkową podwójnego drzewa (DTCWT):
- ⚙️ Klatka CMOS światła widzialnego dzieli się na kanał luminancji warstwy bazowej i podpasma krawędzi wysokiej częstotliwości.
- ⚙️ Radiometryczna klatka LWIR dzieli się na termiczne pasma bazowe i warstwy gradientowe.
- ⚙️ Filtry Dynamic Detail Enhancement (DDE) wzmacniają wysokoczęstotliwościowe krawędzie widzialne (tekstury powierzchni, tekst, szwy strukturalne) i wtapiają je w gradienty termiczne przy użyciu ważenia istotności.
- ⚙️ Połączone pasma są rekonstruowane za pomocą transformacji odwrotnej, dając strumień wyjściowy, który zachowuje skalibrowane temperatury radiometryczne, utrzymując jednocześnie wyraźne granice wizualne.
Aby uzyskać kompleksowe wskazówki dotyczące doboru dopasowanych modułów widzialnych i termicznych, zapoznaj się z naszym Kompleksowy przewodnik po doborze modułów kamer termicznych.
Akceleracja Edge AI i wbudowane struktury przetwarzania
Wdrażanie wizji maszynowej na brzegu sieci wymaga szybkiego, realizowanego na urządzeniu wykonywania sieci neuronowych bezpośrednio w węźle czujnika. Przetwarzanie równoległych, szybkich cyfrowych strumieni danych — takich jak obraz widzialny 4K 60 FPS obok radiometrycznego strumienia termicznego 1280×1024 50 Hz — wymaga wbudowanego sprzętu obliczeniowego zdolnego do przepustowości pamięci rzędu wielu gigabajtów na sekundę oraz dedykowanego sprzętu tensorowego.
Wbudowane architektury System-on-Chip (SoC), takie jak linia NVIDIA Jetson (Orin Nano, Orin NX i AGX Orin), stanowią standardowy szkielet obliczeniowy dla wielospektralnej wizji wdrażanej na brzegu sieci.
Wbudowane interfejsy sprzętowe i potoki Zero-Copy
Czysta integracja czujników wymaga niskonarzutowego trasowania fizycznego, aby zapobiec przeciążeniu CPU przy dużych obciążeniach I/O:
- ⚙️ MIPI CSI-2 i GMSL2/FPD-Link III: Przemysłowe czujniki CMOS i płytki pomostowe ROIC termowizji przesyłają nieskompresowane surowe klatki wideo przez szybkie różnicowe linie MIPI CSI-2 (działające z prędkością do 2,5 Gb/s na linię) lub zserializowane łącza GMSL2 dla przemysłowych odcinków kablowych do 15 metrów.
- ⚙️ Bezpośredni dostęp do pamięci (DMA) i bufory NVMM: Dzięki sterownikom ze sprzętowym przyspieszaniem klatki wideo omijają pamięć hosta CPU i trafiają bezpośrednio do pamięci zunifikowanej (NVMM) przez DMA. Umożliwia to współdzielenie pamięci Zero-Copy między procesorami sygnału obrazu (ISP), rdzeniami tensorowymi GPU i silnikami inferencyjnymi.
- ⚙️ Potoki GStreamer i DeepStream SDK: Strumienie wideo działają wewnątrz przyspieszanych sprzętowo potoków multimedialnych GStreamer. Sprzętowe bloki wtyczek obsługują debayeryzację, filtrowanie bilateralne, konwersję przestrzeni kolorów (YUV420 na RGB/RGBA) oraz synchronizację czasu dwóch strumieni z narzutem poniżej milisekundy.
Wnioskowanie głębokiego uczenia: wielomodalne sieci CNN i transformatory
Aby identyfikować defekty, anomalie i zagrożenia strukturalne w czasie rzeczywistym, procesory brzegowe uruchamiają wielomodalne konwolucyjne sieci neuronowe (np. YOLOv8, YOLOv9, Faster R-CNN) lub transformatory wizyjne (ViT). Dzięki silnikom optymalizacyjnym, takim jak TensorRT, modele działają z fuzją warstw, strojeniem jąder i kwantyzacją 8-bitową liczb całkowitych (INT8) za pomocą zestawów danych kalibracyjnych. Te wielomodalne sieci przyjmują jednocześnie tensory z obrazu widzialnego RGB i 16-bitowego radiometrycznego obrazu termicznego, zapewniając niezawodne wykrywanie przegrzewających się maszyn, uszkodzeń izolacji i naruszeń obwodowych w trudnych warunkach środowiskowych.
Zastosowania przemysłowe: Robotyka, drony, konserwacja predykcyjna i kontrola jakości
Połączenie wysokorozdzielczych optycznych czujników CMOS z radiometrycznymi mikrobolometrami termicznymi otwiera potężne możliwości diagnostyczne w różnych sektorach przemysłu:
Bezzałogowe statki powietrzne (UAV) i inspekcja infrastruktury
Platformy dronów powietrznych wyposażone w ładunki dwuspektralne inspekcjonują krytyczną infrastrukturę użyteczności publicznej, w tym linie wysokiego napięcia, podstacje i farmy słoneczne. Obrazowanie CMOS w paśmie widzialnym wykrywa uszkodzenia strukturalne, takie jak rdza powierzchniowa, pęknięte klosze izolatorów i wkraczanie drzew. Jednocześnie moduł termiczny oznacza punkty gorące o wysokiej rezystancji, przepalone diody bocznikujące w panelach słonecznych i przegrzania rdzeni transformatorów, rejestrując dane radiometryczne z precyzyjnymi współrzędnymi GPS.
Automatyczna inspekcja optyczna i termiczna półprzewodników oraz PCBA (AOI/ATI)
W produkcji elektroniki o wysokiej gęstości upakowania weryfikacja zespołów obwodów drukowanych (PCBA) wymaga zarówno inspekcji optycznej, jak i termicznej. Czujniki CMOS z migawką globalną realizują inspekcję AOI na poziomie mikronów, aby zweryfikować złącza lutowane, polaryzację komponentów i tolerancje rozmieszczenia elementów do montażu powierzchniowego (SMD). Jednocześnie wysokorozdzielcze kamery termowizyjne wykrywają mikrozwarcia, lokalne przebicia dielektryczne i problemy z regulacją mocy podczas testów pod obciążeniem elektrycznym, zanim płytki trafią do końcowej obudowy.
Inspekcja spawania robotycznego w czasie rzeczywistym
Podczas zautomatyzowanego spawania laserowego lub MIG, czujniki CMOS z migawką globalną rejestrują fizykę łuku spawalniczego o wysokiej prędkości, rozpryski jeziorka oraz śledzenie podawania drutu bez zniekształceń ruchu. Jednocześnie kamera LWIR monitoruje rozkład termiczny i krzywe chłodzenia jeziorka stopionego metalu. Śledząc szybkości chłodzenia w czasie rzeczywistym, system sterowania wykrywa porowatość, nieprawidłową penetrację lub niewłaściwe wprowadzenie ciepła na bieżąco, automatycznie dostosowując prędkości podawania robota i prąd palnika, aby zapobiec wadom spawalniczym.
Konserwacja predykcyjna w rozdzielnicach wysokiego napięcia
Ciągłe monitorowanie termiczne wewnątrz centrów sterowania silnikami, rozdzielnic średniego napięcia i zakładów chemicznych zapobiega katastrofalnym incydentom łuku elektrycznego i kosztownym nieplanowanym przestojom. Stałe jednostki wizyjne termiczno-optyczne śledzą trendy temperatury na złączach szyn zbiorczych, odłącznikach i łożyskach, ostrzegając operatorów za pośrednictwem przemysłowych protokołów Fieldbus i Ethernet/IP na długo przed osiągnięciem przez komponenty krytycznych punktów awarii.
Wybór wysokowydajnego sprzętu OEM i macierz specyfikacji
Wybór odpowiedniego rdzenia kamery OEM wymaga zrównoważenia rozdzielczości, czułości termicznej, opcji optycznych, wymiarów fizycznych i interfejsów elektrycznych. Poniżej znajduje się inżynieryjny podział przemysłowych modułów termicznych zaprojektowanych do integracji systemowej, robotyki i ładunków dronów.
| Nazwa produktu | Podgląd | Rozdzielczość i rozstaw pikseli | Konfiguracja optyczna | Główne interfejsy | Zastosowania docelowe |
|---|---|---|---|---|---|
|
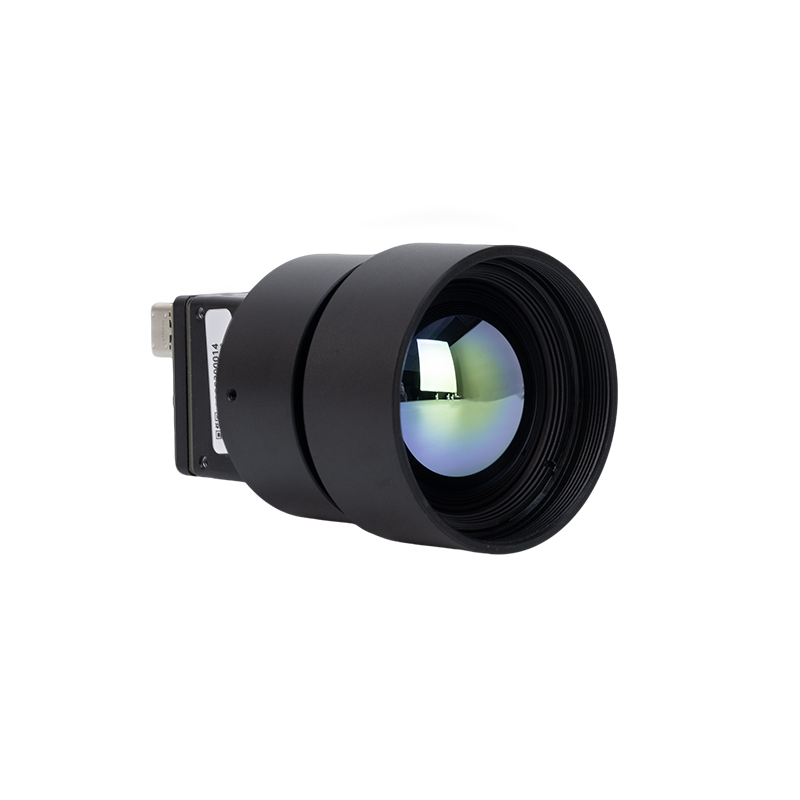
Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024 |
|
1280×1024 SXGA (wysokiej gęstości mikrobolometr VOx) | 25mm athermalizowany obiektyw LWIR (opcjonalna optyka niestandardowa) | Cyfrowe wideo / CamLink / Ethernet / przemysłowe złącze wielopinowe | Przemysłowe widzenie maszynowe, bezpieczeństwo dalekiego zasięgu, precyzyjne badania nieniszczące (NDT), metrologia przestrzenna. |
|
Niechłodzona miniaturowa kamera termowizyjna 384*288 do dronów |
|
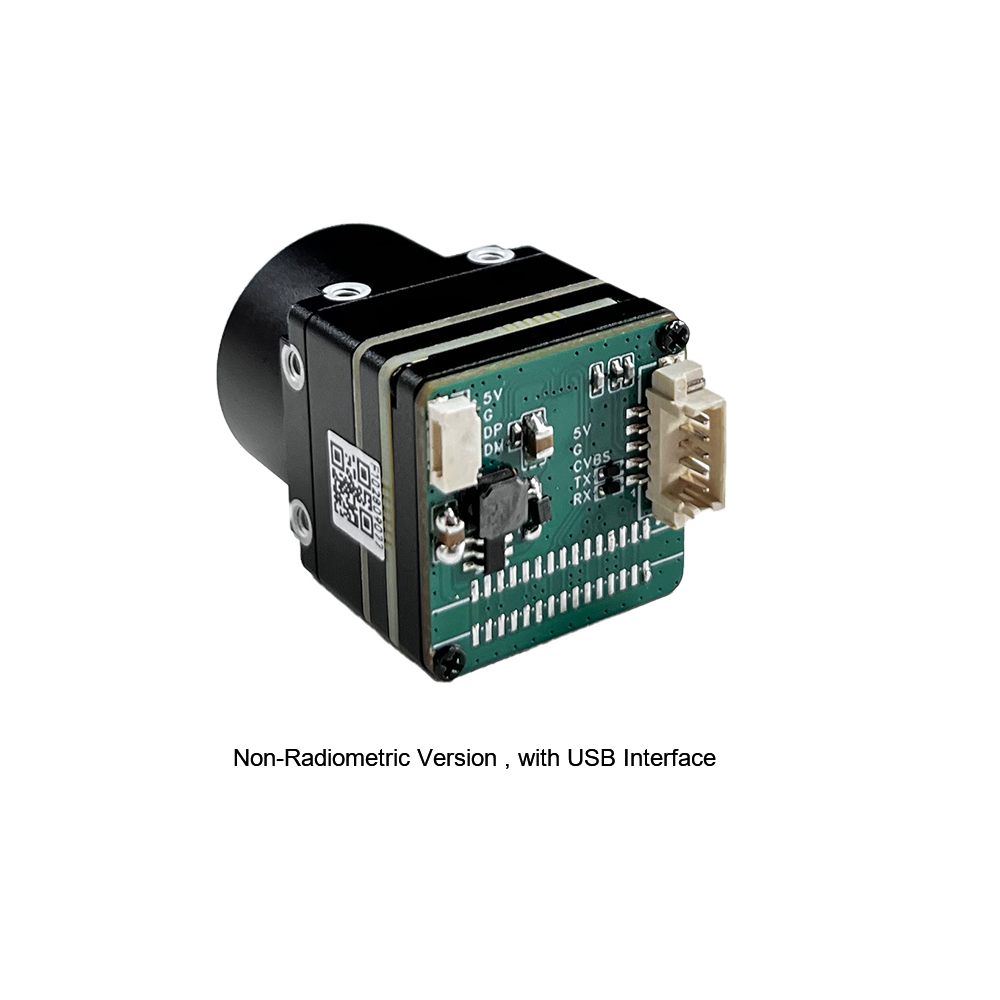
384×288 format kompaktowy (wysoka czułość VOx) | Ultralekka architektura obiektywu głównego | CVBS analogowe / USB / UART / przemysłowy mikrointerfejs | Integracja gimbala UAV/drona, nawigacja robotyczna, lokalne monitorowanie temperatury online, urządzenia przenośne. |
Podział techniczny produktu
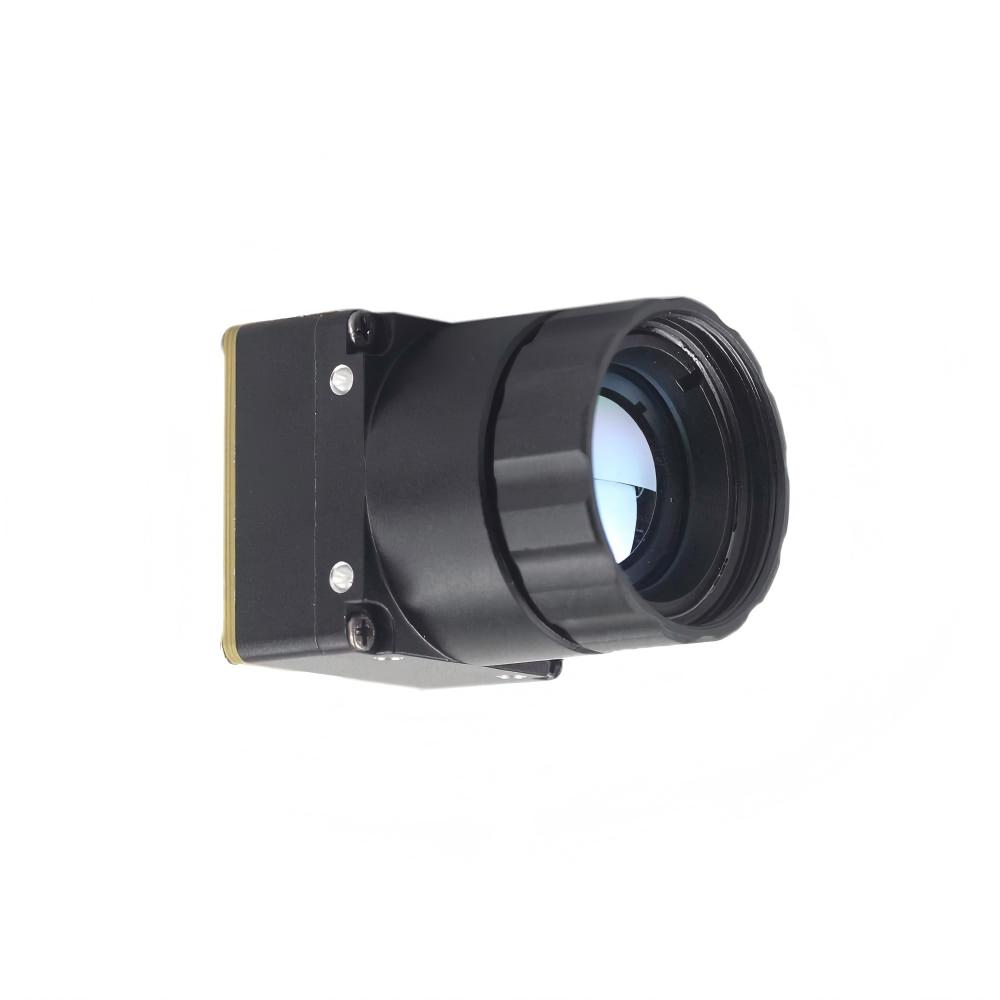
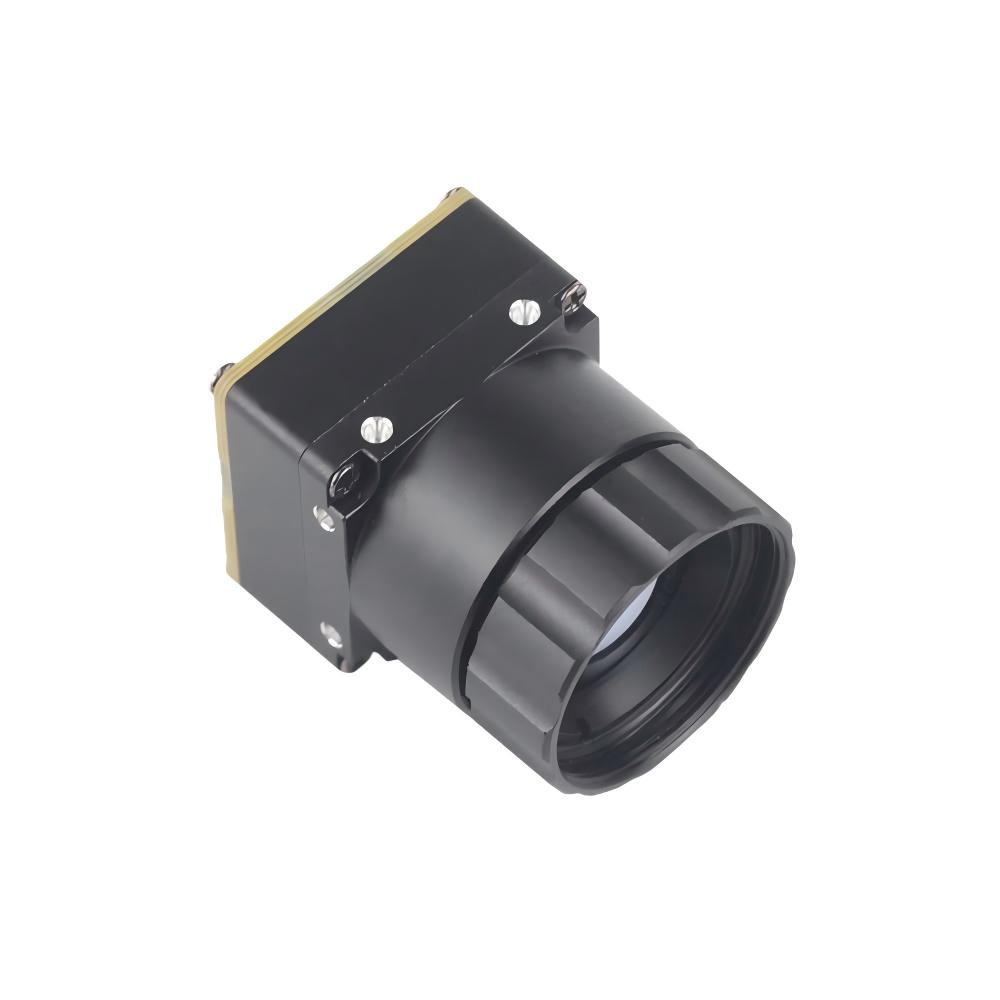
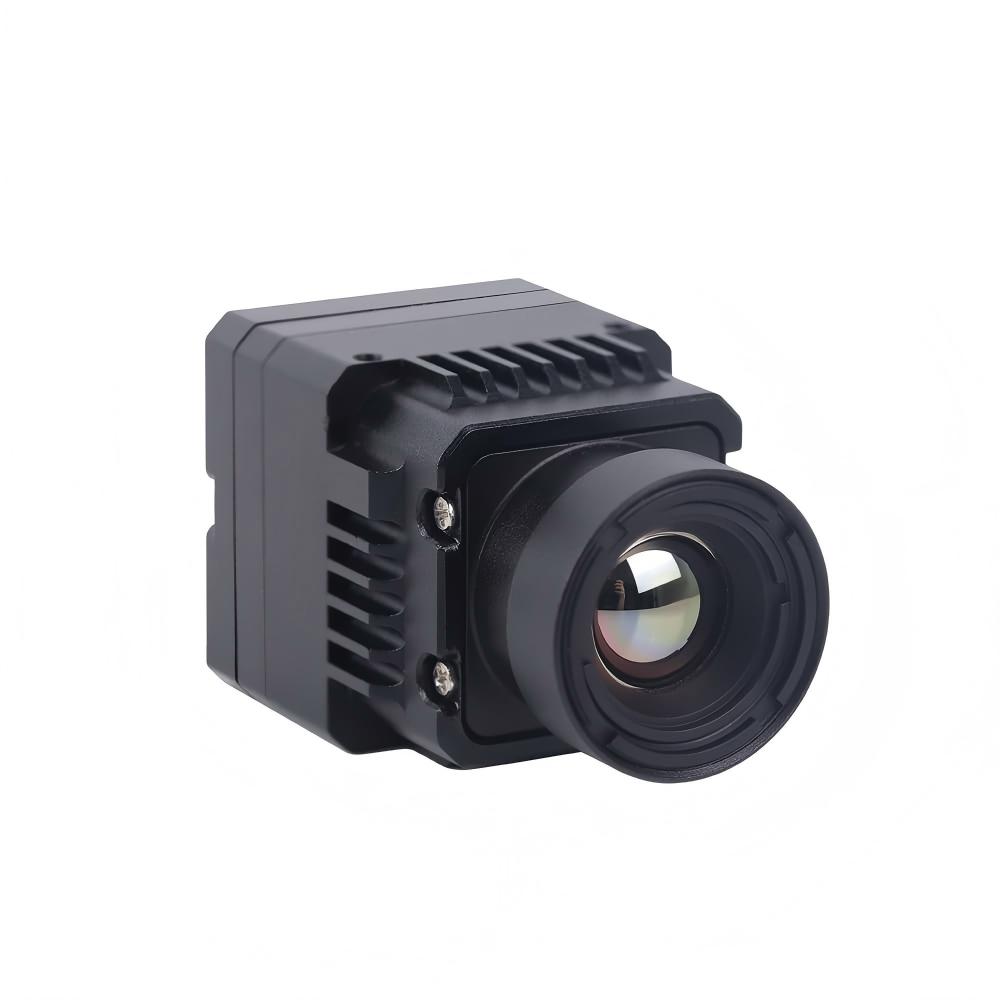
Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024 jest zbudowana z myślą o wysokiej klasy widzeniu maszynowym, stanowiskach testowych AOI i systemach obrony perymetrycznej, gdzie wysoka szczegółowość przestrzenna ma kluczowe znaczenie. Wyposażony w matrycę ogniskową z tlenku wanadu (VOx) o wysokiej gęstości 1280×1024 SXGA, ten rdzeń zapewnia czterokrotnie wyższą rozdzielczość pikseli niż typowe moduły 640×512. W połączeniu z 25-milimetrowym athermalizowanym zespołem obiektywu utrzymuje ostrość termiczną w szerokim zakresie wahań temperatury bez mechanicznego przeostrzania. Konfiguracja z wieloma interfejsami umożliwia czystą integrację z wbudowanymi zestawami wizyjnymi, obudowami testowymi i wielospektralnymi gimbalami nadzoru.
Wyświetl szczegóły produktu i ceny ➔
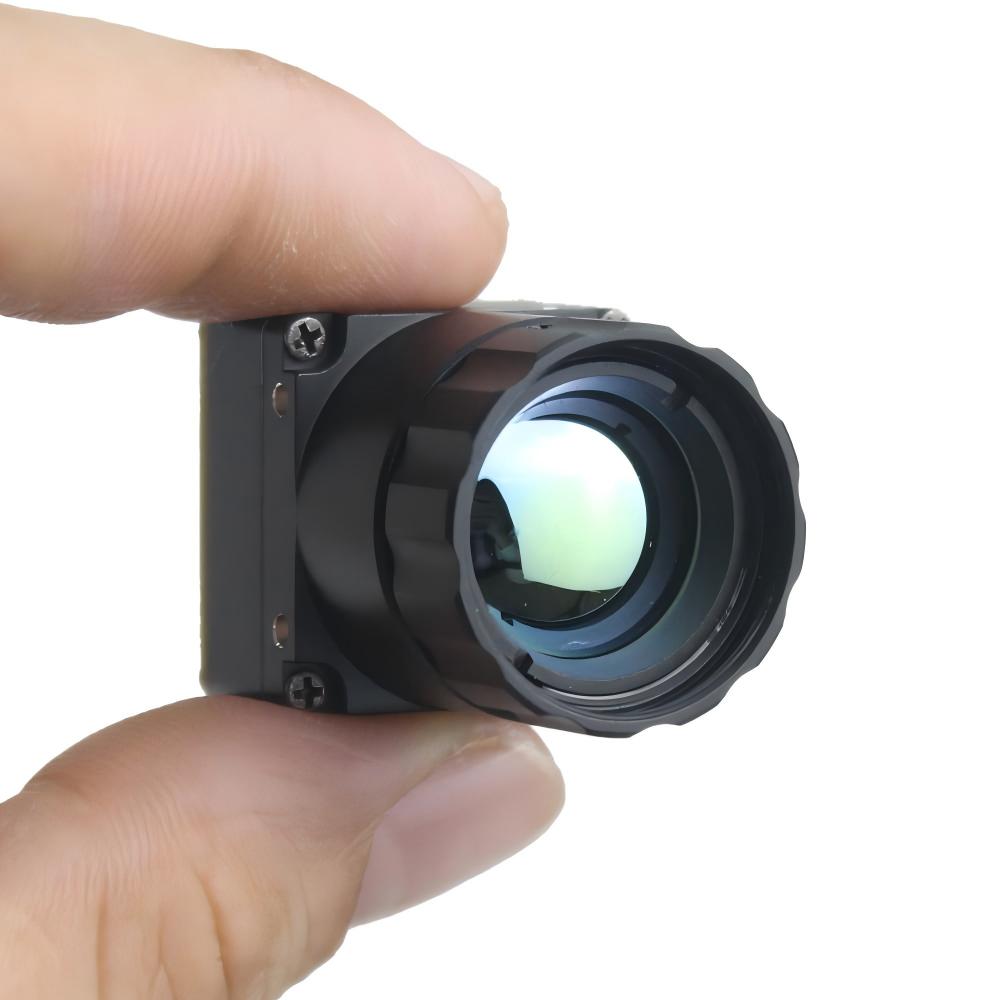
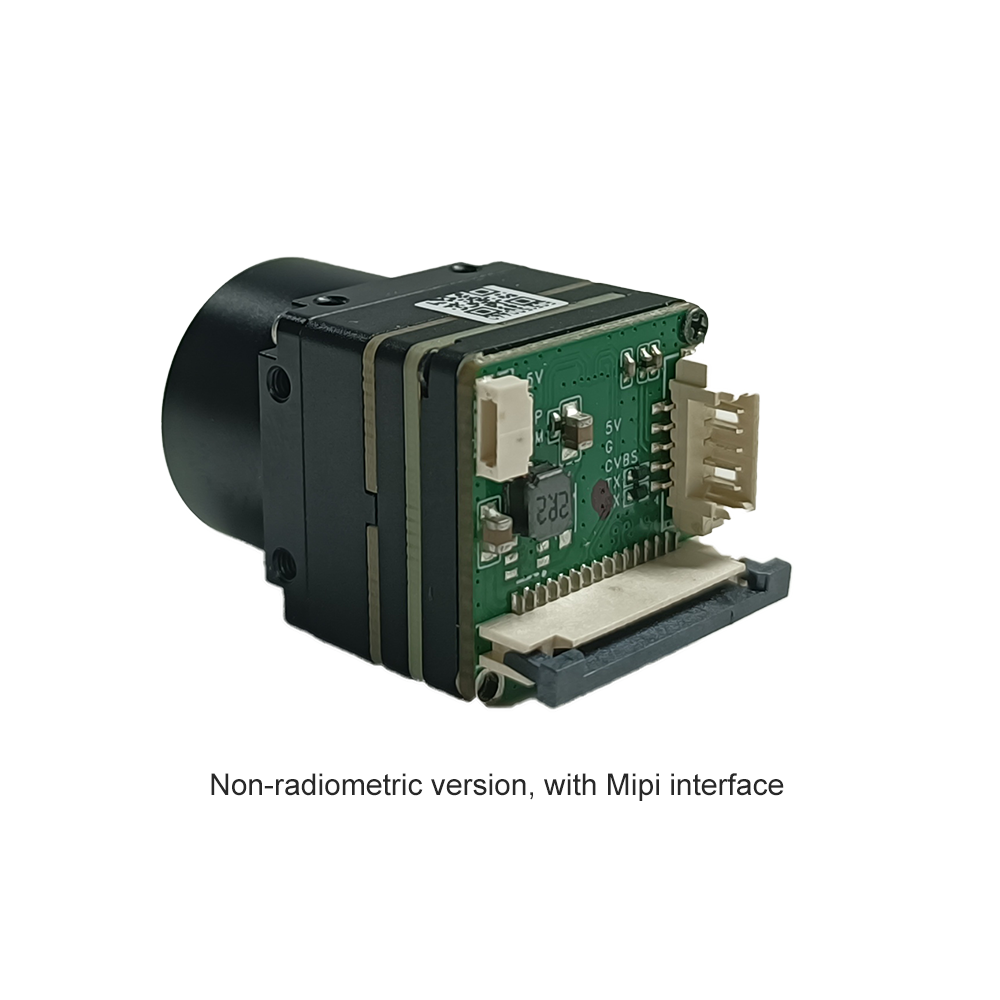
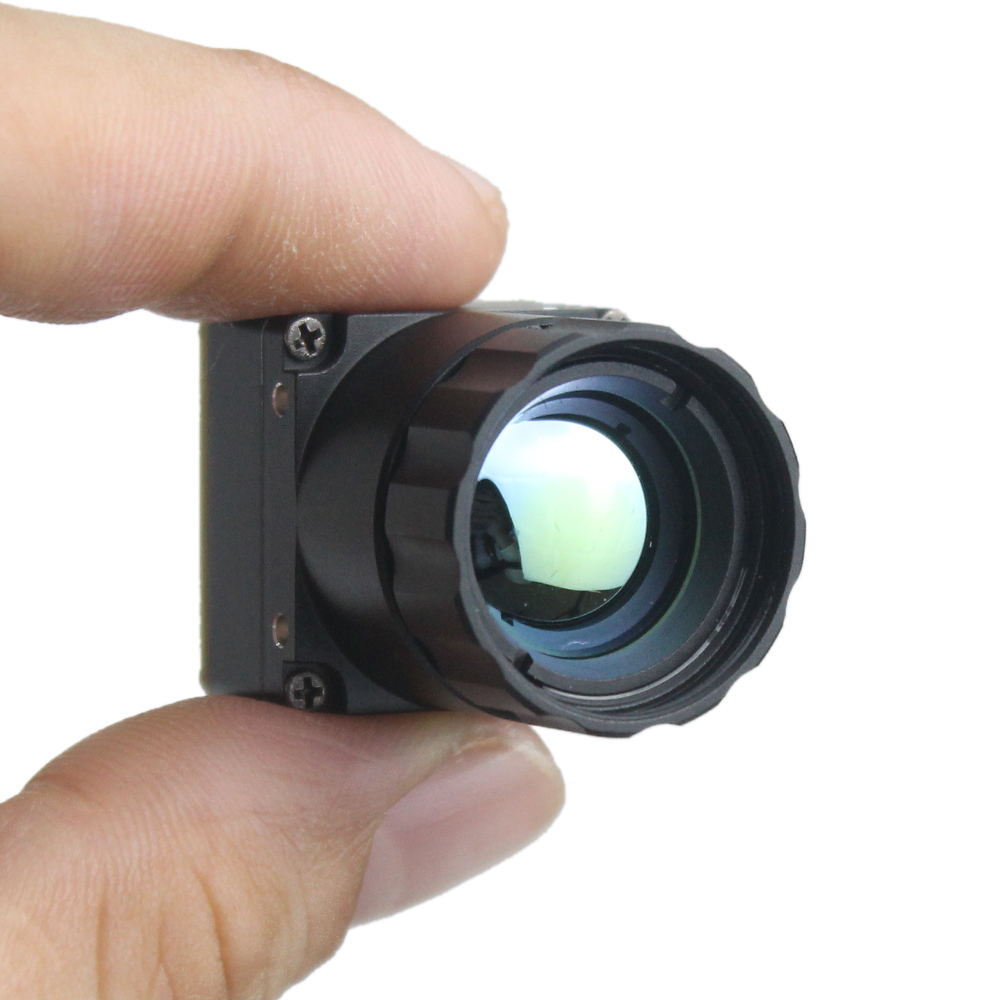
Niechłodzony mini moduł kamery termowizyjnej 384*288 do dronów
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Niechłodzona miniaturowa kamera termowizyjna 384*288 do dronów to ultrakompaktowy radiometryczny termowizor zaprojektowany specjalnie z myślą o napiętych budżetach rozmiaru, wagi i mocy (SWaP). Działając na rdzeniu VOx 384×288 o wysokiej czułości termicznej, seria MINI zapewnia stabilne, dokładne odczyty temperatury nawet w trudnych warunkach zewnętrznych. Dzięki elastycznym interfejsom wyjściowym (w tym CVBS, USB i sterowaniu szeregowym) moduł ten pasuje bezpośrednio do ładunków dronów, autonomicznych robotów mobilnych (AMR), przenośnego sprzętu inspekcyjnego i kompaktowych systemów automatyki fabrycznej.
Wyświetl szczegóły produktu i ceny ➔
Implementacja inżynieryjna, redukcja szumów i wyrównanie optyczne
Wdrażanie szybkich czujników CMOS i niechłodzonych rdzeni termicznych na elektrycznie hałaśliwej hali fabrycznej wymaga rygorystycznego projektowania PCB, inteligentnego odprowadzania ciepła i czystej regulacji zasilania.
Odrzucanie tętnień zasilania (PSRR) i regulacja szyn
Kolumnowe przetworniki ADC, wzmacniacze transimpedancyjne CTIA i precyzyjne szyny odniesienia w przetwornikach obrazu CMOS wychwytują szum przełączania wysokiej częstotliwości z przetwornic DC-DC buck i boost. Tętnienia szyny zasilającej natychmiast objawiają się jako poziome pasma, prążkowanie linii i podwyższony szum czasowy:
- ✅ Dedykowane regulatory LDO (Low-Dropout): Nigdy nie zasilaj analogowych szyn pikseli ($V_{DDA}$, $V_{PIX}$) bezpośrednio z regulatorów impulsowych. Umieszczaj ultraniskoszumne regulatory LDO o wysokim PSRR ($<10\,\mu\text{V}_\text{RMS}$ noise, PSRR $>75\text{ dB}$ przy $100\text{ kHz}$) bezpośrednio przy pinach zasilania modułu.
- ✅ Topologie dzielonej płaszczyzny masy: Fizycznie odizoluj zakłócone cyfrowe ścieżki powrotne masy (przenoszące prądy przełączające z mikroprocesorów i sterowników MIPI) od czystych analogowych płaszczyzn masy czujnika. Połącz obie płaszczyzny w jednym punkcie gwiaździstym masy bezpośrednio przy układzie zarządzania zasilaniem.
Rozpraszanie ciepła i ograniczanie dryftu strukturalnego
W krzemowych przetwornikach obrazu CMOS prąd ciemny podwaja się mniej więcej co $6^\circ\text{C}$ do $8^\circ\text{C}$ wzrostu temperatury złącza. W niechłodzonych mikrobolometrach termicznych, choć praca bez TEC oszczędza energię, smugi ciepła z pobliskich układów FPGA, SoC lub sterowników silników powodują dryft niejednorodności przestrzennej (FPN) i psują dokładność radiometryczną.
W warunkach produkcyjnych zawsze projektuj solidne ścieżki przewodzenia ciepła, stosując frezowane CNC obudowy z aluminium 6061-T6. Połącz obudowę rdzenia kamery za pomocą podkładek termoprzewodzących o wysokiej przewodności ($>5\text{ W/m}\cdot\text{K}$), odprowadzając ciepło na zewnętrzne żebra, jednocześnie izolując płaszczyznę czujnika od radiatorów procesora.
Szybkie trasowanie różnicowe (MIPI CSI-2 i Sub-LVDS)
Podczas prowadzenia wielogigabitowych linii wideo między modułami czujników a głównym SoC:
- ⚙️ Utrzymuj ścisłą impedancję różnicową $100\,\Omega \pm 10\%$ na wszystkich ścieżkach MIPI CSI-2 i LVDS.
- ⚙️ Utrzymuj dopasowanie długości w parze na poziomie $\pm 0.1\text{ mm}$, aby zapobiec skośności wewnątrzpary i uniknąć zaników zegara pikseli przy wysokich częstotliwościach odświeżania.
- ⚙️ Nigdy nie prowadź szybkich par różnicowych nad podziałami płaszczyzn ani w pobliżu elementów indukcyjnych, takich jak dławiki przełączające, przekaźniki mocy lub przewody silnikowe.
Szczegółowe techniczne FAQ
Czym jest technologia CMOS i czym różni się w płytach głównych komputerów od optycznych czujników kamer?
Z kolei w systemach wizyjnych i elektrooptyce CMOS odnosi się do półprzewodnikowego urządzenia z aktywnym czujnikiem pikselowym (APS) wytwarzanego za pomocą specjalistycznej litografii krzemowej. Tutaj każdy piksel zawiera dedykowaną fotodiodę przypiętą oraz tranzystory wzmacniające transimpedancyjne. Umożliwia to bezpośrednią konwersję przychodzących strumieni fotonów na zdigitalizowane sygnały napięciowe bezpośrednio na chipie. W przeciwieństwie do starszych czujników CCD, optyczne czujniki obrazu CMOS integrują równoległe kolumnowe przetworniki analogowo-cyfrowe (ADC), programowalne wzmacniacze o regulowanym wzmocnieniu, podwójne próbkowanie skorelowane (CDS) oraz kontrolery taktowania na pojedynczej matrycy krzemowej. Taka konstrukcja zapewnia wysokie częstotliwości odświeżania, niski pobór mocy oraz bezpośrednią integrację z wbudowanymi układami SoC do wizji i procesorami termicznymi ROIC.
Dlaczego warto wybierać nowoczesne czujniki obrazu CMOS do przemysłowych rozwiązań AI i obrazowania termicznego?
Po zintegrowaniu z dwuspektralnymi platformami wizji termicznej czujniki CMOS zapewniają cyfrowe wideo o niskim opóźnieniu za pośrednictwem interfejsów MIPI CSI-2 lub USB3 Vision. Dane te płynnie łączą się z architekturami obliczeń brzegowych, takimi jak akceleratory tensorowe GPU i struktura FPGA. Pozwala to równoległym potokom przetwarzania AI na pobieranie ostrego obrazu w świetle widzialnym wraz ze skalibrowanymi strumieniami radiometrycznymi długofalowej podczerwieni (LWIR). Połączone strumienie danych zasilają modele AI brzegowej w czasie rzeczywistym zsynchronizowanymi danymi przestrzennymi i termicznymi, umożliwiając niezawodne wykrywanie obiektów, rozpoznawanie defektów i klasyfikację temperatury w trudnych warunkach środowiskowych.
Co powoduje zakłócenia sygnału CMOS w sprzęcie o wysokiej precyzji i jak integratorzy mogą im zapobiegać?
Aby wyeliminować te wektory szumu, integratorzy sprzętu powinni wdrożyć czyste praktyki projektowania PCB:
- Izoluj cyfrowe i analogowe płaszczyzny masy za pomocą dedykowanych punktów gwiaździstych lub mostków.
- Zasilaj krytyczne szyny analogowe i pikselowe dedykowanymi, ultraniskoszumnymi regulatorami LDO (Low-Dropout) o wysokim współczynniku tłumienia tętnień zasilania (PSRR $>70\text{ dB}$ przy $100\text{ kHz}$).
- Prowadź różnicowe pary sygnałowe (MIPI CSI-2, Sub-LVDS) ze ścisłym dopasowaniem impedancji $100\,\Omega$, trzymając je z dala od hałaśliwych sterowników silników lub siłowników indukcyjnych.
- Zapewnij zrównoważone odprowadzanie ciepła za pomocą przewodzących podkładek termicznych między tylną płytą czujnika a zewnętrzną obudową aluminiową, zapobiegając lokalnym punktom przegrzania i utrzymując stabilną temperaturę pracy.
Strategiczna mapa drogowa wdrożenia i konsultacje integracyjne
Realizacja niezawodnego dwuspektralnego systemu wizyjnego oznacza działanie krok po kroku — od toru optycznego po wdrożenie wbudowane:
- ⚙️ Faza 1: Definicja architektury optycznej i czujnika: Ustal docelową rozdzielczość, tryb migawki (Global vs. Rolling), rozmiar piksela, pole widzenia (FOV) oraz pokrycie długości fal w pasmach widzialnym, NIR i LWIR.
- ⚙️ Faza 2: Elektronika sprzętowa i interfejsy niskoszumowe: Zaprojektuj niskoszumowe zasilacze, odizoluj analogowe i cyfrowe domeny masy oraz poprowadź różnicowe magistrale MIPI CSI-2, GMSL2 lub Ethernet z dopasowaną impedancją.
- ⚙️ Faza 3: Fuzja czujników i kalibracja radiometryczna: Wykonaj precyzyjną kalibrację homografii geometrycznej, korekcję dystorsji obiektywu, korekcję niejednorodności (NUC) oraz optymalizację algorytmu wieloskalowej fuzji detali.
- ⚙️ Faza 4: Wdrożenie wbudowanego silnika AI: Zaimplementuj potoki pamięci DMA Zero-Copy, skompiluj głębokie sieci neuronowe z kwantyzacją TensorRT INT8 na wbudowanych platformach GPU oraz zweryfikuj odprowadzanie ciepła systemu pod trwałym obciążeniem operacyjnym.
Jeśli szukasz praktycznego wsparcia inżynieryjnego, niestandardowych obudów elektrooptycznych lub integracji OEM wysokorozdzielczych rdzeni termicznych i modułów dwuspektralnych, skontaktuj się z naszym zespołem przez nasz Portal bezpośrednich konsultacji inżynieryjnych.
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Precyzyjne zespoły optyczne i powłoki optyczne na podczerwień od Optyka wznosząca
- Standard branżowy: Wbudowana architektura obliczeniowa AI i przetwarzanie brzegowe Jetson przez NVIDIA Jetson
- Powiązany przewodnik: Poznaj nasz kompleksowy Bazą wiedzy o termowizji przemysłowej
- Powiązany przewodnik: Szczegółowa metodologia doboru przez nasz Przewodnik inżynieryjny po modułach kamer termicznych