Przewodnik po wysokowydajnych rdzeniach termowizyjnych: Kompaktowe moduły LWIR dla OEM i dronów
10 sierpnia 2026
Przewodnik wyboru przemysłowych czujników termicznych: Moduły kamer AI OEM i integracja B2B
11 sierpnia 2026
Przewodnik zakupu wysokowydajnego rdzenia podczerwieni: Niestandardowe moduły czujników termicznych do wizji AI
Spójrz, w miarę rozwoju przetwarzania brzegowego i platform autonomicznych, włożenie rdzeń termowizyjny do wieloczujnikowego zestawu przestało być niszową zdolnością obronną, a stało się codzienną inżynierią w komercyjnych systemach wizji AI. Systemy wizji termicznej działają całkowicie niezależnie od światła. Przebijają się przez całkowitą ciemność, gęstą mgłę, ciężki dym i unoszący się kurz, wychwytując surowe ciepło promieniowania w spektrum długofalowej podczerwieni (LWIR) (8–14 μm). Ale rzecz w tym: umieszczenie termicznego silnika opartego na mikrobolometrze w dronach o ograniczonym zasilaniu, robotyce terenowej czy brzegowych urządzeniach IoT nie jest rozwiązaniem typu plug-and-play. To stawia przed Twoim zespołem poważne wyzwania projektowe w zakresie mechaniki, termiki, elektryki i optyki. Musisz zrównoważyć Rozmiar, Wagę, Moc i Koszt (SWaP-C) ze stosunkiem sygnału do szumu, liczbą klatek na sekundę, przepustowością interfejsu i limitami dyfrakcji optycznej, nie gotując przy tym swojej elektroniki.
Ten architektoniczny przewodnik zakupowy rozkłada na czynniki pierwsze fizykę leżącą u podstaw, topologie sprzętowe i protokoły interfejsów napędzające nowoczesne, niechłodzone termiczne silniki na bazie tlenku wanadu (VOx). Zagłębimy się w rzeczywiste kompromisy skalowania rozmiaru piksela (przejście z 17μm do 12μm), rozpakujemy potoki cyfrowego przetwarzania obrazu działające na dedykowanych układach scalonych specyficznych dla aplikacji (ASIC) i porównamy cyfrowe interfejsy na poziomie czujnika, takie jak MIPI CSI-2, z sieciowymi strumieniami IP, takimi jak RTSP przez RJ45. Niezależnie od tego, czy budujesz gimbale do dalekiego zasięgu do obserwacji lotniczej, czy trenujesz modele rozpoznawania defektów termicznych w czasie rzeczywistym, ten przewodnik daje Ci pragmatyczny plan wyboru, integracji i dostrojenia niechłodzonego rdzeń termowizyjny dla wizji brzegowej nowej generacji.
Spis treści
- 👉 Zrozumienie nowoczesnego rdzenia podczerwieni: Fizyka, matryce mikrobolometrów i odpowiedź spektralna
- 👉 Architektura sprzętowa: Detekcja VOx, rozmiar piksela i silniki przetwarzania obrazu ASIC
- 👉 Interfejsy sprzętowe dla wizji AI: MIPI CSI-2 vs. Ethernet/RTSP vs. CVBS
- 👉 Inżynieria optyki termicznej: Soczewki germanowe vs. chalkogenidkowe dla systemów LWIR
- 👉 Integracja systemu i optymalizacja SWaP-C w dronach i brzegowym IoT
- 👉 Porównanie i specyfikacje komercyjnych rdzeni podczerwieni
- 👉 Często zadawane pytania (FAQ)
Zrozumienie nowoczesnego rdzenia podczerwieni: Fizyka, matryce mikrobolometrów i odpowiedź spektralna
Zintegrowana kamera termowizyjna rdzeń termowizyjny—często nazywany termicznym silnikiem OEM, silnikiem kamery lub modułem mikrobolometru—jest surowym, elektrooptycznym sercem każdego systemu termicznego. Jego zadanie jest proste do opisania, ale trudne do wykonania: wyciągnąć niewidzialne promieniowanie cieplne z powietrza i przekształcić je w skalibrowane cyfrowe mapy temperatury lub czysty obraz wideo. W przeciwieństwie do standardowych czujników CMOS lub CCD, które polegają na fotonach uderzających w krzem, aby uwolnić elektrony poprzez efekt fotoelektryczny, niechłodzony czujnik termiczny to matryca mikrobolometrów MEMS (układów mikroelektromechanicznych), która fizycznie mierzy pochłoniętą energię cieplną.
Fizyka stojąca za niechłodzonym rdzeń termowizyjny wiąże się bezpośrednio z Prawem Plancka dotyczącym promieniowania ciała doskonale czarnego i Prawem przesunięć Wiena. W standardowych temperaturach ziemskich (od -40°C do +150°C), szczytowe promieniowanie cieplne znajduje się dokładnie w oknie transmisji atmosferycznej długofalowej podczerwieni (LWIR) między 8 μm a 14 μm. W tym specyficznym paśmie fal, absorpcja sygnału przez atmosferyczną parę wodną i dwutlenek węgla znacząco spada. Oznacza to, że sygnatury cieplne pokonują duże odległości, nie będąc zniszczonymi przez otaczającą pogodę.
W warsztacie, jeśli przybliżysz obraz na poziom piksela mikrobolometru, zobaczysz mikroskopijny mostek absorpcyjny zawieszony nad podłożem krzemowym na cienkich jak papier nóżkach podporowych. Nóżki te pełnią podwójną funkcję: mechanicznie kotwiczą mostek i prowadzą ścieżki elektryczne do układu odczytu poniżej, jednocześnie utrzymując membranę piksela w izolacji termicznej od podłoża. Jeśli ciepło ucieka przez nóżki zbyt szybko, czułość termiczna traci sens.
Gdy promieniowanie cieplne fal długich uderza w ten zawieszony mostek absorpcyjny, temperatura mostka wzrasta względem znajdującej się poniżej bazy krzemowej. Ta niewielka różnica termiczna zmienia opór elektryczny materiału cienkowarstwowego wewnątrz mostka. To, jak bardzo ten opór zmienia się na stopień zmiany temperatury, określa Temperaturowy Współczynnik Rezystancji (TCR) materiału:
W wysokiej klasy rdzeniach niechłodzonych producenci niemal wyłącznie stosują Tlenek wanadu (VOx) cienkie warstwy zamiast starszego krzemu amorficznego (a-Si). Oto dlaczego VOx wygrywa: zapewnia wyższy Temperaturowy Współczynnik Rezystancji (~2% do 3% na Kelwin), znacznie redukuje szum migotania 1/f i charakteryzuje się stałymi czasowymi termicznymi między 8 ms a 12 ms. Gdy ciepło gromadzi się na warstwie VOx, Układ Scalonego Odczytywania (ROIC) wysyła szybki impuls polaryzacji przez matrycę pikseli. Zmiana rezystancji wpływa na przepływ prądu, który jest wychwytywany przez wewnętrzne kondensatory w ROIC, próbkowany i digitalizowany przez szybkie przetworniki ADC na nieskompresowane 14-bitowe lub 16-bitowe cyfrowe zliczenia termiczne.
Architektura sprzętowa: Detekcja VOx, rozmiar piksela i silniki przetwarzania obrazu ASIC
Aby zintegrować niechłodzone czujniki LWIR z systemami wbudowanymi czasu rzeczywistego, konstruktorzy czujników łączą Matrycę Ogniskową (FPA) mikrobolometru, ROIC, komponenty stabilizacji termicznej i dedykowany układ ASIC wizyjny w zwarty stos sprzętowy. To, co potok wizyjny faktycznie może osiągnąć, zależy od tego, jak dobrze te podzespoły są zestrojone do współpracy.
Skalowanie Rozstawu Pikseli i Optyczna Funkcja Przenoszenia Modulacji (MTF)
Świat termowizji przez lata pracował z pikselami 25 μm i 17 μm, ale współczesny standard zdecydowanie przesunął się w dół do 12 μm matryc. Zmniejszenie rozstawu pikseli zmniejsza całkowity fizyczny rozmiar Matrycy Ogniskowej dla danej rozdzielczości przestrzennej. Przykład: matryca 640×512 o rozstawie 12 μm zajmuje aktywną przekątną obrazu około 9,8 mm, podczas gdy starsza matryca 17 μm wymagała prawie 14 mm. Zmniejszenie tego okręgu obrazowego pozwala inżynierom optykom zmniejszyć średnice soczewek, obniżyć wymagania dotyczące ogniskowej i znacząco zredukować masę głównego zespołu szklanego.
Jednak fizyka zawsze domaga się swojej daniny. Mniejsze piksele mikrobolometru oznaczają mniejszą fizyczną powierzchnię do zbierania padającego strumienia fotonów. Piksel 12 μm ma około połowę powierzchni piksela 17 μm, co oznacza, że przechwytuje znacznie mniej fotonów w identycznych warunkach sceny. Aby zapobiec załamaniu się Funkcji Przenoszenia Modulacji (MTF) czujnika i zachować wyraźną ostrość krawędzi, inżynierowie systemowi muszą stosować ultraniskoszumowe Układy Scalonego Odczytywania (ROIC) i łączyć rdzeń z szerszymi aperturami optycznymi (f/1.0 do f/1.2).
Równoważna szumowi różnica temperatury (NETD)
Równoważna Temperaturowa Różnica Szumów (NETD) jest kluczowym wskaźnikiem czułości termicznej. Określa ona najmniejszą różnicę termiczną, jaką rdzeń może wydobyć z poziomu szumu, mierzoną w milikelwinach (mK). Przeciętne rdzenie przemysłowe osiągają około 50 mK, ale wysokowydajne silniki czujników przesuwają wartości NETD poniżej 30 mK do 40 mK (testowane przy f/1.0, temperaturze odniesienia 300 K, częstotliwości odświeżania 30 Hz).
W warunkach polowych o niskim kontraście termicznym — takich jak deszcz o wysokiej wilgotności, zachmurzone niebo czy jednolite termicznie betonowe krajobrazy — niższy NETD zapobiega zasłanianiu szczegółów obrazu przez szum tła. Dla algorytmów widzenia komputerowego niski NETD utrzymuje czyste kontury obiektów i wysokie definicje gradientów. Oznacza to, że Twoje konwolucyjne sieci neuronowe (CNN) poświęcają cykle przetwarzania na identyfikację rzeczywistych granic celu zamiast filtrowania szumu czujnika.
Sprzętowy potok przetwarzania obrazu oparty na układzie ASIC
Surowe dane pikseli pochodzące z niechłodzonej matrycy mikrobolometrycznej wyglądają nieczysto. Mikrozmienności produkcyjne w milionach zawieszonych mostków MEMS wprowadzają znaczną niejednorodność. Dedykowany sprzętowy układ ASIC termiczny znajduje się tuż obok matrycy czujnika, aby usuwać te anomalie przed przekazaniem klatek do płyty głównej:
- ⚙️ Korekcja niejednorodności (NUC): Ten etap spłaszcza zmiany wzmocnienia i offsetu w każdym pojedynczym pikselu matrycy. Nowoczesne moduły łączą dynamiczne przejścia mechanicznej migawki z ciągłymi, bezmigawkowymi procedurami matematycznymi, utrzymując płynny strumień wideo bez utraty klatek podczas krytycznych zdarzeń śledzenia.
- ⚙️ Zastępowanie martwych pikseli (DPR): Układ ASIC dynamicznie oznacza martwe, zablokowane lub zaszumione piksele w locie, zamieniając ich uszkodzone wartości na czyste, interpolowane dane przestrzenne pobrane z otaczających, działających pikseli.
- ⚙️ Adaptacyjna kompresja zakresu dynamicznego i DDE: Sceny termiczne charakteryzują się ogromnymi zakresami dynamicznymi (14-bitowe surowe wartości obejmujące setki stopni). Układ ASIC stosuje cyfrowe wzmocnienie szczegółów (DDE) i zlokalizowane algorytmy kontrastu (takie jak CLAHE), aby skompresować dane o wysokiej dynamice 14-bitowej do standardowych 8-bitowych strumieni wizualnych bez spłaszczania krawędzi celu czy prześwietlania jasnych obszarów.
Jeśli zagłębiasz się w niskopoziomowe konfiguracje rejestrów mikrobolometru lub budujesz niestandardowe oprogramowanie ISP, zapoznaj się z naszym praktycznym przewodnikiem na temat strategii integracji modułu kamery termicznej 384x288 w celu uzyskania map rejestrów niskiego poziomu i rozważań dotyczących taktowania.
Interfejsy sprzętowe dla wizji AI: MIPI CSI-2 vs. Ethernet/RTSP vs. CVBS
Wybór odpowiedniego interfejsu elektrycznego kontroluje, jak czysto Twój rdzeń termowizyjny przesyła dane klatek do dalszych układów AI (takich jak NVIDIA Jetson, Rockchip RK3588 czy Raspberry Pi) lub pokładowych jednostek telemetrycznych.
MIPI CSI-2 (Interfejs procesora przemysłu mobilnego)
Jeśli budujesz kompaktowe, o niskim opóźnieniu ładunki wbudowane lub lekkie zestawy dronów, MIPI CSI-2 jest bezdyskusyjnym standardem. Przesyłając nieskompresowane 14-bitowe surowe wartości lub sprzętowo przetworzone 8-bitowe klatki przez różnicowe, szybkie linie danych, MIPI CSI-2 łączy się bezpośrednio z procesorem sygnału obrazu (ISP) lub magistralą pamięci w Twoim brzegowym układzie System-on-Chip (SoC).
Zrzucając bufory pikseli prosto do pamięci RAM hosta przez bezpośredni dostęp do pamięci (DMA), MIPI CSI-2 całkowicie omija opóźnienie kodowania wideo. Możesz osiągnąć prędkości potoku glass-to-glass poniżej 10 ms. To czyni MIPI CSI-2 wyraźnym zwycięzcą dla unikania przeszkód w robotyce w czasie rzeczywistym, szybkiego śledzenia gimbala i nawigacji w ciasnych pętlach sterowania. Aby zachować kompaktowość, połączenia płytka-płytka zazwyczaj wykorzystują złącza o dużej gęstości zaprojektowane przez Hirose Electric, które utrzymują stałą impedancję różnicową, oszczędzając cenne miejsce na płytce.
W celu praktycznej implementacji sterownika jądra na wbudowanych płytach Linux, zapoznaj się z naszym przewodnikiem po sterownikach na temat konfiguracji sterowników RS300 V4L2 na Raspberry Pi.
Ethernet (RJ45 / RTSP / IP / ONVIF)
Termiczne silniki Ethernet zawierają pokładowy układ kodujący, który kompresuje surowe klatki bezpośrednio do standardowych strumieni wideo H.264 lub H.265. Te rdzenie przesyłają strumienie IP przez standardowy sprzęt sieciowy TCP/IP za pośrednictwem RTSP, obsługując zgodność z ONVIF Profile S/T od razu po wyjęciu z pudełka.
Interfejsy Ethernet pasują do stałych punktów ochrony, ciężkich platform monitoringu przemysłowego oraz dwuczujnikowych obudów IP. Można prowadzić długie odcinki kabli bez degradacji sygnału, a programiści uzyskują natychmiastowy dostęp do wbudowanych interfejsów webowych, aby dostosować palety kolorów, zmienić wartości emisyjności lub skonfigurować alarmy progowe temperatury.
CVBS (Composite Video Blanking and Sync)
CVBS wyprowadza staroszkolny analogowy sygnał wideo (NTSC lub PAL) przez proste konfiguracje koncentryczne lub dwuprzewodowe. Choć świetnie nadaje się do szybkich testów na stole warsztatowym lub przesyłania bezpośredniego obrazu na tani analogowy wyświetlacz FPV, CVBS miażdży bogate 14-bitowe dane termiczne, sprowadzając je do skompresowanego 8-bitowego analogowego sygnału kompozytowego. Działa to dobrze przy bezpośrednim monitorowaniu przez operatora, ale stanowi ślepą uliczkę dla ilościowych potoków wizji komputerowej.
Inżynieria optyki termicznej: Soczewki germanowe vs. chalkogenidkowe dla systemów LWIR
Standardowe szklane układy optyczne (takie jak BK7 lub krzemionka) zachowują się jak solidne ceglane ściany dla długofalowego promieniowania termicznego — fale cieplne 8–14 μm nie mogą przez nie przejść. Aby skupić energię termiczną na mikrobolometrze, potrzebne są specjalistyczne materiały transmisyjne.
| Właściwości optyczne i fizyczne materiałów | German monokrystaliczny (Ge) | Szkło chalkogenidkowe (Ge-Sb-Se) |
|---|---|---|
| Współczynnik załamania (przy 10 μm LWIR) | ~4,00 (Wyjątkowo wysoki) | ~2.50 - 2.80 |
| Gęstość materiału | 5,33 g/cm³ | 4,40 - 4,65 g/cm³ (15% - 20% lżejszy) |
| Granica temperatury niekontrolowanego wzrostu termicznego | Degraduje powyżej ~100°C (staje się nieprzezroczysty) | Stabilna wydajność w szerszych zakresach |
| Proces produkcyjny | Jednopunktowe toczenie diamentowe (SPDT) | Precyzyjne formowanie szkła (PGM) |
| Profil kosztów przy dużych wolumenach produkcji | Wysokie koszty materiałów i obróbki | Znacznie niższy koszt jednostkowy dzięki formowaniu |
Właściwości optyczne i wybór materiału
Monokrystaliczny German (Ge) to klasyczny wybór dzięki wyjątkowo wysokiemu współczynnikowi załamania (n ≈ 4,0). Ten wysoki współczynnik pozwala projektantom soczewek ostro zaginać promienie termiczne przy użyciu cienkich, niskoabberacyjnych elementów z szerokimi aperturami. Ale german nie jest tani i cierpi na poważną wadę: niekontrolowany wzrost termiczny. Gdy temperatury robocze przekraczają 100°C, współczynnik absorpcji germanu gwałtownie rośnie, zamieniając krystalicznie czyste soczewki w nieprzezroczyste.
Aby obniżyć koszty BOM i skalować produkcję masową, dostawcy tacy jak LightPath Technologies sięgają po formowane szkło chalkogenidkowe. Elementy chalkogenidkowe to amorficzne związki łączące german, selen, antymon i tellur. Ponieważ optyka chalkogenidkowa może być wielokrotnie prasowana przy użyciu zautomatyzowanego precyzyjnego formowania szkła (PGM), koszty jednostkowe gwałtownie spadają po zwiększeniu wolumenów produkcji.
Co więcej, szkło chalkogenidkowe wykazuje mniejsze wahania dyspersji termicznej (niższe dn/dT) niż surowy german. Łączenie elementów optycznych chalkogenidkowych z dostrojonymi obudowami ze stopu aluminium pozwala projektantom optycznym budować atermalizowane zespoły soczewek. Te pasywne układy optyczne pozostają stabilnie zogniskowane w szerokim zakresie wahań termicznych (od -40°C do +80°C) bez potrzeby stosowania ciężkich, zmotoryzowanych sterowników ostrości.
Integracja systemu i optymalizacja SWaP-C w dronach i brzegowym IoT
Gdy montujesz niechłodzony rdzeń termowizyjny w wrażliwych na wagę gimbalach dronów lub obudowach IoT w terenie, rozmiar, waga, moc i koszt (SWaP-C) dyktują każdą decyzję projektową.
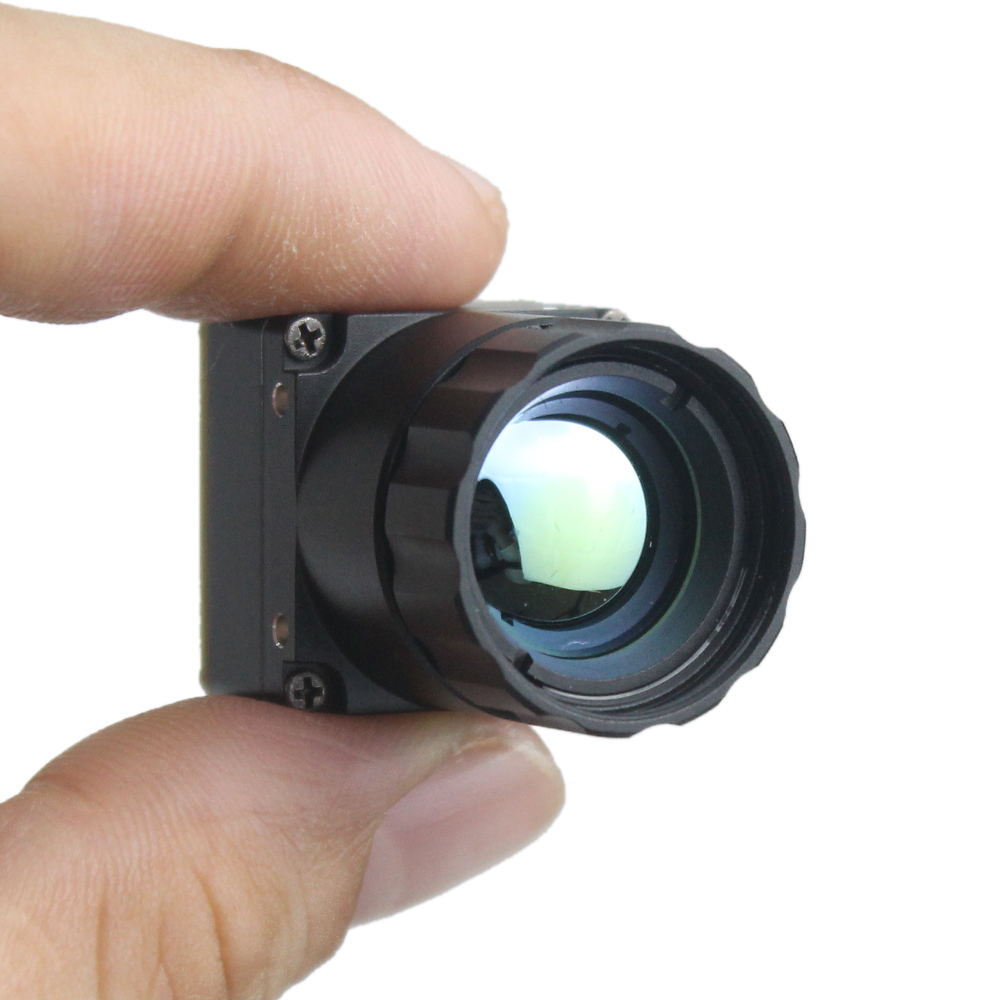
- ✅ Masa ładunku i bezwładność gimbala: W platformach latających każdy gram ma znaczenie dla czasu pracy baterii. Nowoczesne ultra-kompaktowe silniki termiczne 640×512 zmniejszają się do wymiarów poniżej 21 × 21 × 21 mm i ważą mniej niż 30 gramów pozbawione optyki. Utrzymanie minimalnej masy obniża bezwładność obrotową, pozwalając 3-osiowym bezszczotkowym gimbalom płynnie kompensować wibracje płatowca i silne podmuchy wiatru.
- ✅ Zarządzanie budżetem mocy: Niechłodzone silniki VOx pobierają zaledwie ułamek mocy wymaganej przez kriogenicznie chłodzone detektory fotonowe. Typowy niechłodzony rdzeń pobiera między 0,8 W a 1,5 W z szyny DC 3,3 V do 5 V. Ten niski pobór mocy utrzymuje niskie temperatury płyty i wydłuża czas lotu w systemach bateryjnych.
- ✅ Radiatory i strukturalne ścieżki termiczne: Mikrobolometry polegają na przewodzeniu ciepła przez ramę, aby odprowadzać wewnętrzną energię termiczną wytwarzaną przez ASIC i ROIC. Jeśli ciepło gromadzi się nierównomiernie wewnątrz rdzenia, lokalne gradienty termiczne pełzają po matrycy, powodując dryft przestrzenny i wypłukane obszary w obrazie wideo.
W terenie naprawiasz to, instalując wysokoprzewodzące materiały interfejsu termicznego (TIM) połączone bezpośrednio z obudowy rdzenia do zewnętrznej ramy konstrukcyjnej. Odprowadzanie wewnętrznego ciepła do metalowej ramy pojazdu utrzymuje płaski rozkład termiczny czujnika, ograniczając automatyczne rekalibracje migawki i zapewniając niezawodne wykrywanie celów.
Aby zapoznać się z układami fizycznych wymiarów i mocowaniami mechanicznymi, sprawdź naszą analizę integracji mechanicznej na ultra-kompaktowa konstrukcja modułu kamery termowizyjnej o wysokiej czułości 640x512.
Porównanie i specyfikacje komercyjnych rdzeni podczerwieni
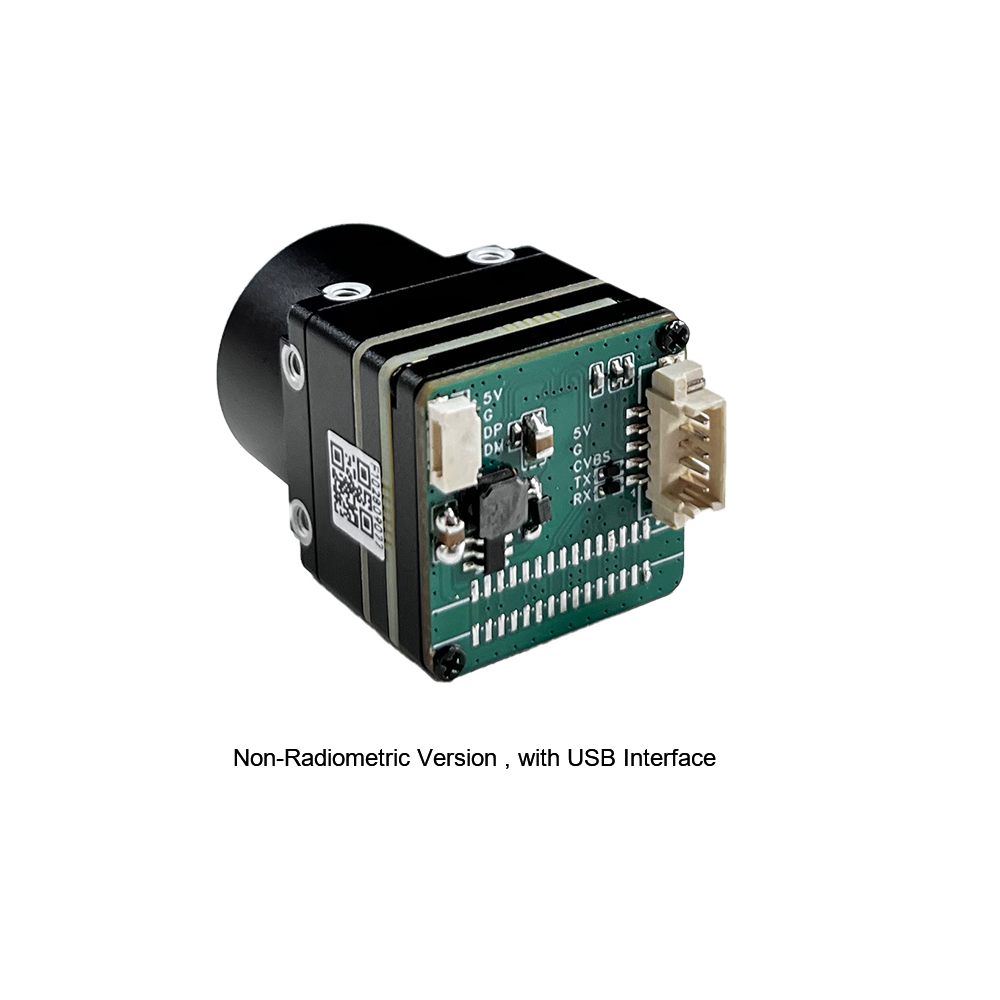
Poniżej znajdują się dwie przetestowane w terenie niechłodzone rdzeń termowizyjny architektury zbudowane specjalnie do integracji z komercyjnymi dronami, platformami obliczeniowymi brzegowymi i sieciowymi platformami termowizyjnymi.
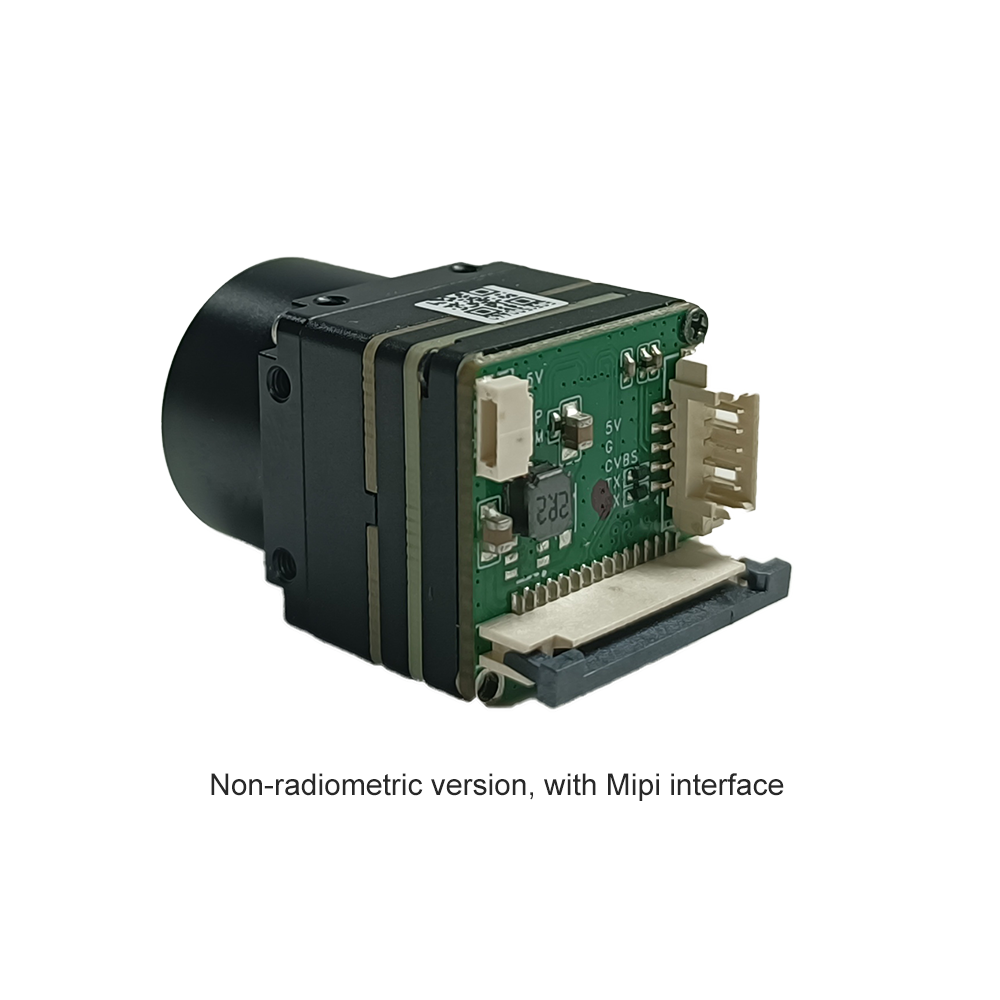
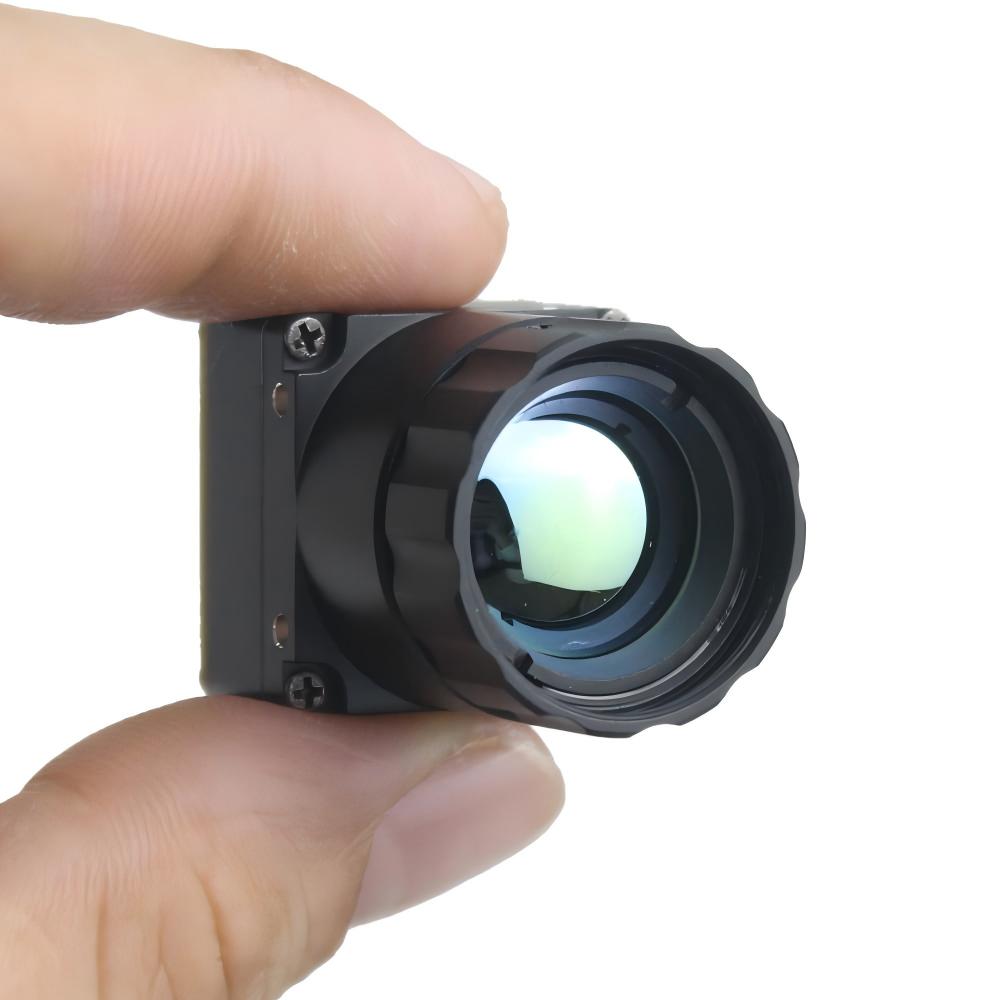
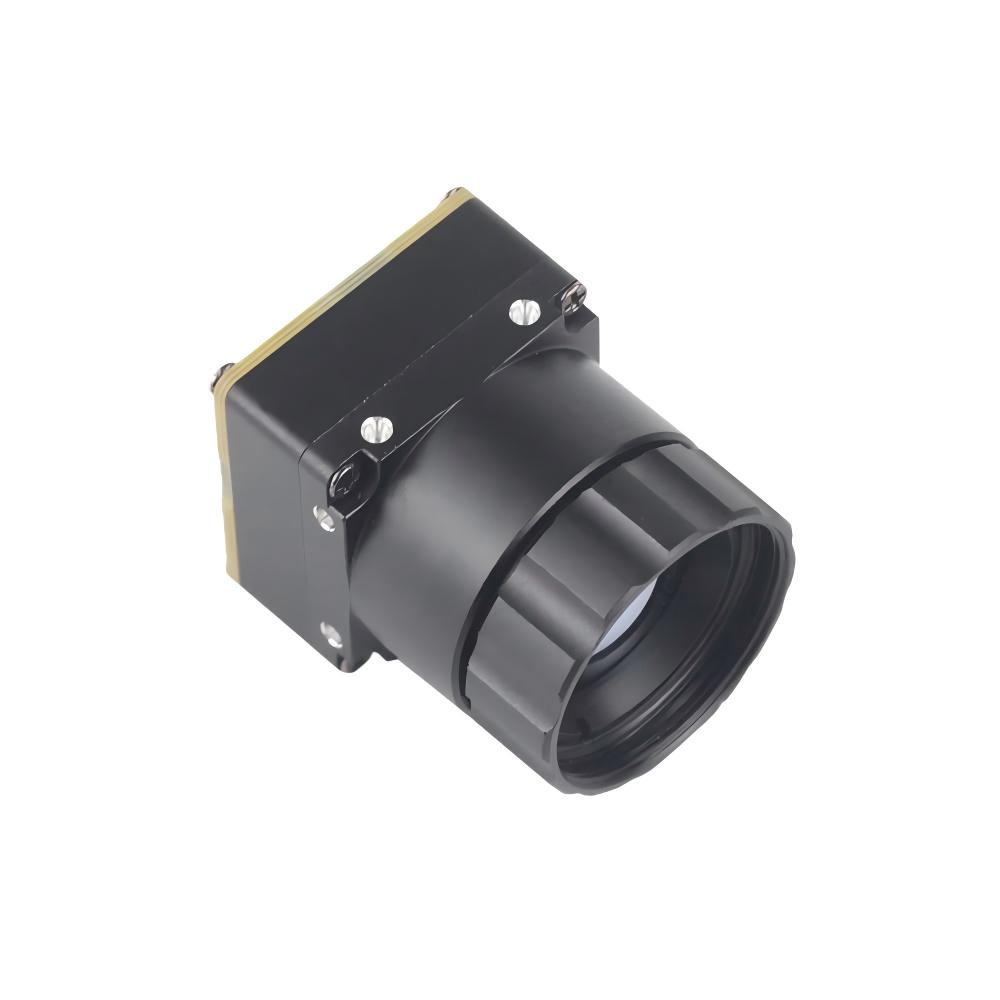
Niechłodzony moduł kamery termowizyjnej na podczerwień MIPI 640 384 256 9mm do dronów
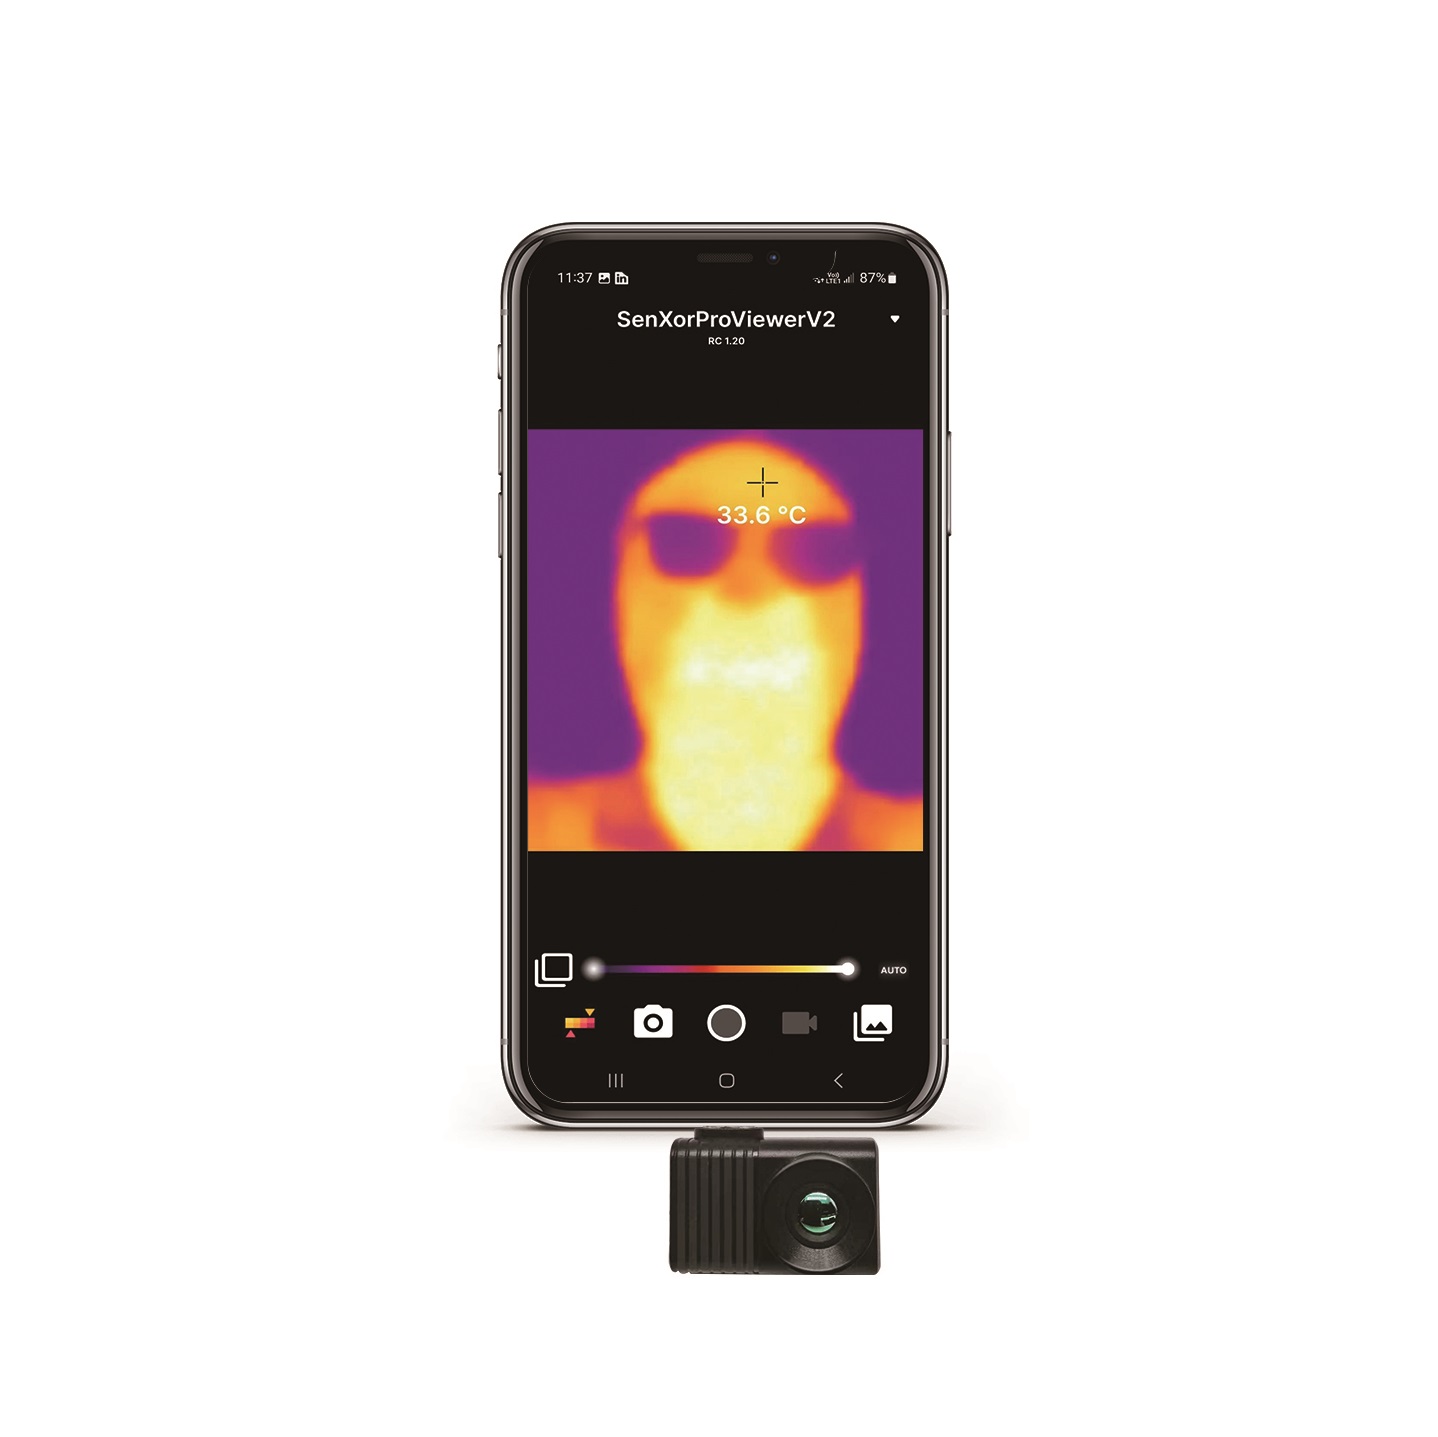
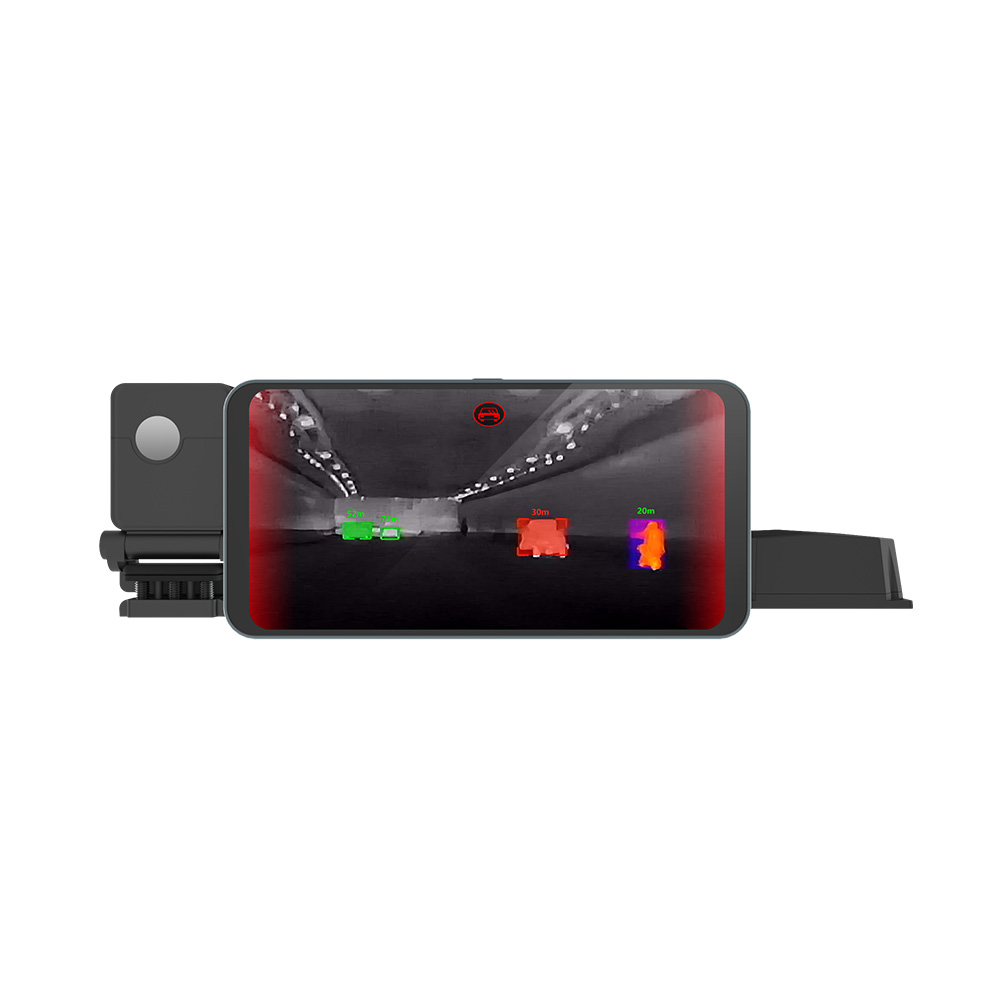
Seria Mini2 to ultra-kompaktowy silnik termowizyjny VOx dostrojony specjalnie do ładunków o krytycznym znaczeniu dla masy. Mieszczący natywną matrycę 640x512 na ciasnym rastrze pikseli 12μm wraz z wysokoprzepuszczalnym 9-milimetrowym obiektywem germanowym, moduł ten zapewnia wysoką szczegółowość przestrzenną, redukując jednocześnie masę obudowy do minimum. Wyposażony w bezpośredni cyfrowy interfejs MIPI CSI-2, przesyła surowe 14-bitowe lub ulepszone 8-bitowe klatki bezpośrednio do procesorów AI hosta z praktycznie zerowym opóźnieniem potoku.
- ⚙️ Rozdzielczość matrycy: 640 × 512 pikseli (dostępne warianty 384×288 i 256×192)
- ⚙️ Rozstaw pikseli: 12μm VOx niechłodzony mikrobolometr
- ⚙️ Główny interfejs wyjściowy: Cyfrowe wyjście MIPI CSI-2
- ⚙️ Optyka obiektywu: 9-milimetrowy stały, atermalizowany obiektyw
- ⚙️ Czułość termiczna: NETD < 40 mK (@ f/1.0, 300 K)
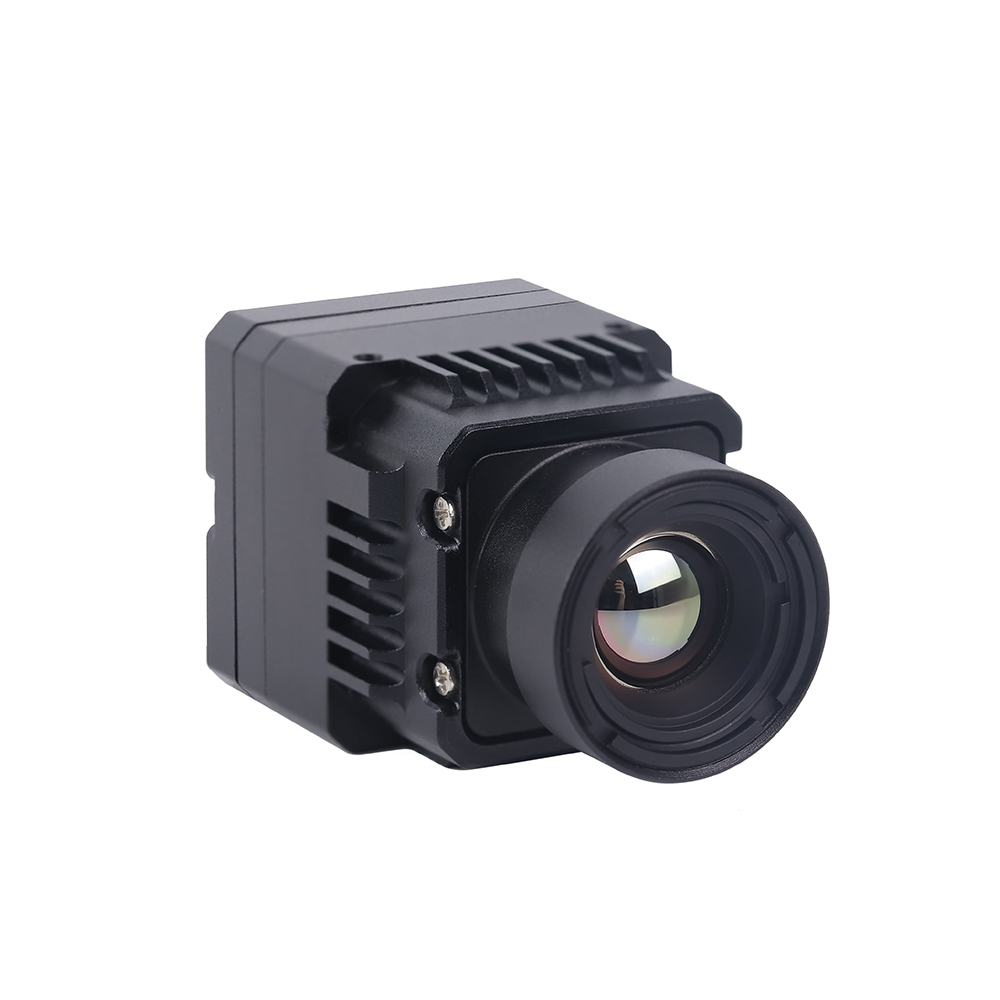
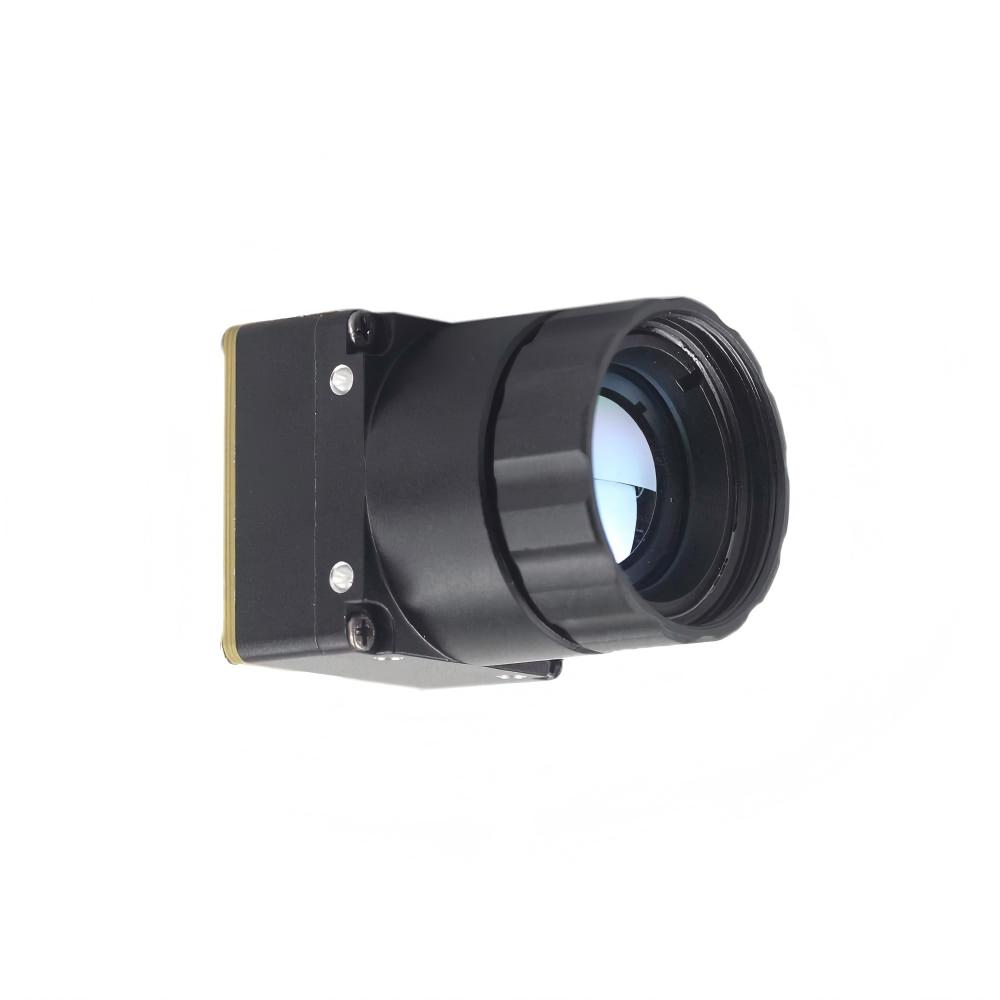
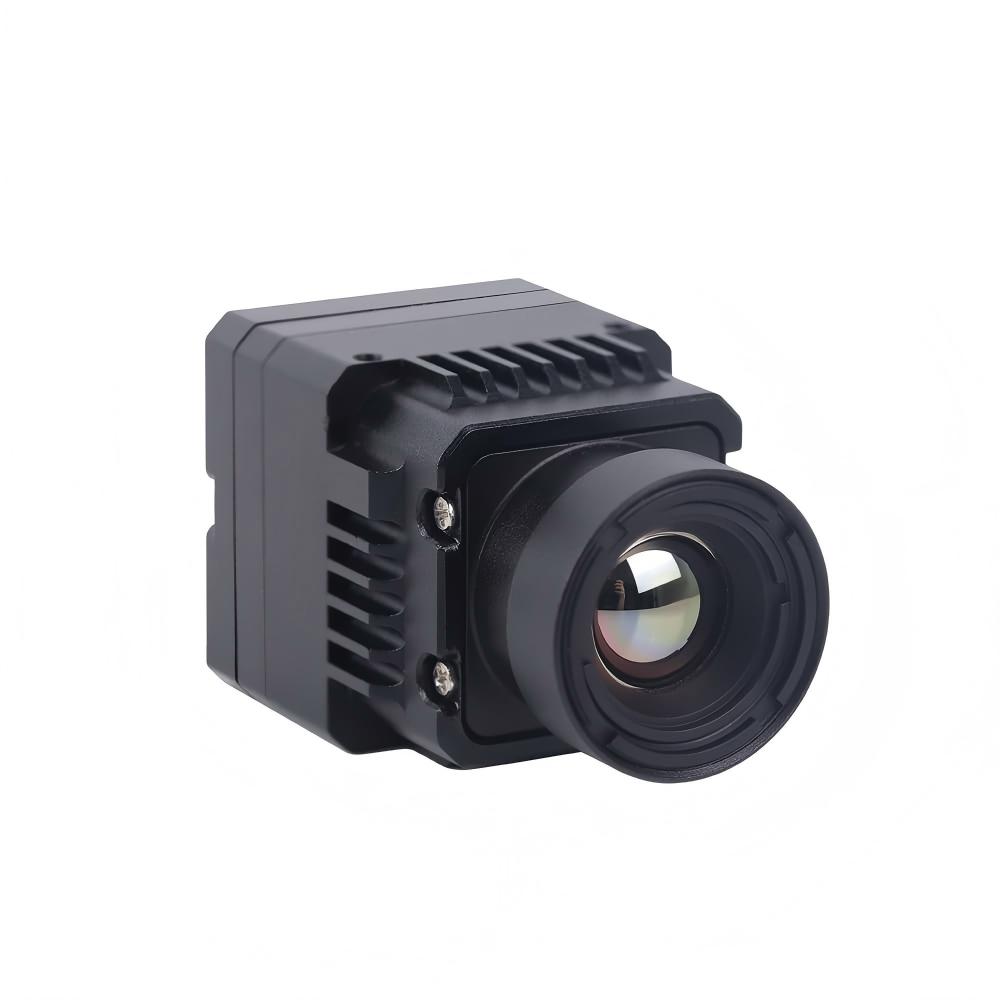
Niechłodzony moduł kamery termowizyjnej z sensorem 640*512, RJ45, CVBS, RTSP, IP
Zaprojektowany z myślą o instalacjach ochrony obwodowej i sieciowych konfiguracjach IoT, ten moduł oparty na układzie ASIC obsługuje bezpośrednie strumieniowanie IP, sygnały analogowe i pełną korekcję niejednorodności od razu po wyjęciu z pudełka. Dzięki zintegrowanemu serwerowi RTSP i zgodności z ONVIF, moduł wewnętrznie obsługuje kompresję H.265/H.264 i przesyła czysty obraz przez łącze Ethernet RJ45, jednocześnie dostarczając dodatkowy sygnał CVBS do lokalnych wyświetlaczy analogowych.
- ⚙️ Rozdzielczość matrycy: 640 × 512 pikseli
- ⚙️ Rozstaw pikseli: Technologia czujnika VOx 12 μm
- ⚙️ Interfejsy wyjściowe: Ethernet RJ45 (IP/RTSP/ONVIF) + analogowe CVBS
- ⚙️ Przetwarzanie na Pokładzie: Sprzętowy układ ASIC (kompresja H.264/H.265)
- ⚙️ Pole docelowe: Monitoring przemysłowy, stacjonarna analiza obrazu AI, obudowy PTZ
Kompleksowa macierz porównawcza parametrów technicznych produktów
| Metryka specyfikacji | Moduł Mini2 MIPI 640x512 | Moduł ASIC RJ45/RTSP 640x512 |
|---|---|---|
| Rozdzielczość sensora | 640 × 512 pikseli | 640 × 512 pikseli |
| Rozmiar piksela i materiał | leży technologia detektora. Współczesne standardy przemysłowe przesunęły się w kierunku | leży technologia detektora. Współczesne standardy przemysłowe przesunęły się w kierunku |
| Czułość spektralna | 8 μm do 14 μm (LWIR) | 8 μm do 14 μm (LWIR) |
| Protokoły interfejsu wyjściowego | MIPI CSI-2 (bezpośrednio do głównego układu SoC) | Ethernet RJ45 (RTSP/IP/ONVIF) i analogowe CVBS |
| Opóźnienie przetwarzania | < 10 ms (ultraniskie opóźnienie) | ~120–200 ms (narzut kompresji sieciowej) |
| Konfiguracja obiektywu optycznego | Stały obiektyw 9 mm | Dostępne opcje obiektywów atermalizowanych |
| Typowy pobór mocy | < 1,0 W | < 1,8 W |
| Profil Docelowych Zastosowań | Gimbale do dronów, robotyka, wizja AI na brzegu sieci | Ochrona obwodowa, stacjonarny IoT, systemy monitoringu |
Często zadawane pytania (FAQ)
Dlaczego komercyjne moduły termowizyjne często mają niższą rozdzielczość i liczbę klatek na sekundę w porównaniu do kamer światła widzialnego?
Oto sedno: kamery termowizyjne nie rejestrują fotonów światła widzialnego padających na standardowy krzem. Opierają się na mikromechanicznych mostkach bolometrycznych MEMS, które pochłaniają surową energię cieplną fal długich (LWIR, 8–14 μm). Każdy pojedynczy piksel czujnika termicznego to maleńki mechaniczny mostek zawieszony nad podłożem na cienkich nóżkach nośnych, które izolują go termicznie.
Jeśli spróbujesz zwiększyć rozdzielczość czujników termicznych do 4K lub 1080p, rozmiar matrycy gwałtownie rośnie lub trzeba zmniejszyć odstęp między pikselami poniżej 10 μm. Zmniejszanie pikseli termicznych redukuje fizyczną powierzchnię dostępną do wychwytywania ciepła. To niszczy czułość termiczną — mierzoną jako różnica temperatur równoważna szumowi (NETD). Aby utrzymać wysoką czułość (NETD < 40 mK) przy dużych rozdzielczościach, potrzebna jest masywna optyka germanowa i ultrazłożone matryce odczytowe ROIC, co szybko podnosi koszty.
Liczba klatek na sekundę to inna historia — wynika z przepisów handlowych, takich jak amerykańskie regulacje EAR i zasady Porozumienia z Wassenaar. Każda kamera termowizyjna pracująca z częstotliwością 30 Hz lub wyższą jest w wielu jurysdykcjach klasyfikowana jako sprzęt wojskowy podwójnego zastosowania. Modele 9 Hz łatwo przekraczają granice przy minimalnej papierkowej robocie, podczas gdy modele 25 Hz/30 Hz/60 Hz wymagają odpowiednich licencji eksportowych. Ponadto przetwarzanie nieskompresowanych 14-bitowych surowych danych cieplnych przy wysokiej liczbie klatek na sekundę szybko zużywa baterię i moc obliczeniową, więc 640×512 przy 30 Hz pozostaje optymalnym wyborem dla wbudowanych systemów brzegowych.
Gdzie inżynierowie i programiści mogą znaleźć kompaktowe, konfigurowalne moduły termowizyjne do integracji z dronami i IoT?
Gdy jesteś gotowy, aby zamówić gotowe do produkcji moduły termowizyjne, kupuj bezpośrednio od uznanych dostawców OEM, takich jak Purpleriver, którzy specjalizują się w modułowych rdzeniach kamer. W przypadku ładunków do dronów, autonomicznych pojazdów naziemnych lub przemysłowych urządzeń IoT, współpracuj z dostawcami oferującymi bezpośrednie opcje interfejsu sprzętowego, takie jak bezopóźnieniowy MIPI CSI-2, natywne strumieniowanie IP RJ45 i surowe 14-bitowe wyjście termiczne.
Patrz poza specyfikację sprzętową i zwróć uwagę na wsparcie programowe. Dobrzy dostawcy oferują czyste sterowniki Linux V4L2, zestawy SDK C/C++, węzły ROS oraz praktyczną dokumentację integracyjną dla platform takich jak NVIDIA Jetson, Rockchip RK3588 i Raspberry Pi. Ocena dostawców na podstawie parametrów SWaP-C, konfigurowalnych obudów z germanu/szkła chalkogenidkowego oraz szybkiego wsparcia inżynierii aplikacyjnej pozwoli zaoszczędzić miesiące problemów z integracją.
Jaka jest różnica między radiometrycznymi rdzeniami termicznymi a standardowymi (nieradiometrycznymi) rdzeniami termicznymi?
Sprowadza się to do tego, czy potrzebujesz względnego kontrastu termicznego, czy rzeczywistych, skalibrowanych odczytów temperatury. Standardowy nieradiometryczny rdzeń termiczny dostarcza obrazy jakościowe: odwzorowuje zmiany temperatury sceny na zmiany kontrastu wizualnego (w skali szarości lub paletach kolorów), dzięki czemu można zobaczyć kształty i krawędzie celów. Świetnie sprawdza się w noktowizji, podstawowym omijaniu przeszkód i śledzeniu celów, ale nie poda temperatury obiektu w stopniach.
Rdzeń radiometryczny natomiast wykorzystuje wbudowane tablice kalibracyjne (LUT), które konwertują surowe 14-bitowe wartości pikseli na skalibrowane pomiary temperatury (°C lub °F). Uwzględnia w czasie rzeczywistym wewnętrzny dryft termiczny kamery, odbicia otoczenia, straty w obiektywie i emisyjność celu. To przekształca każdy piksel w aktywny termometr cyfrowy. Jeśli budujesz przemysłowe systemy konserwacji predykcyjnej, drony do inspekcji linii energetycznych lub monitory zdrowia upraw, gdzie potrzebne są twarde alarmy temperaturowe, rdzenie radiometryczne są obowiązkowe.
Jak działa bezzasłonowa korekcja niejednorodności (NUC) w porównaniu z mechaniczną korekcją NUC z zasłoną?
Niechłodzone matryce mikrobolometryczne naturalnie dryfują w czasie, gdy obudowa kamery nagrzewa się lub ochładza, powodując nierównomierną odpowiedź poszczególnych pikseli. Tradycyjne rdzenie termiczne wykorzystują mechaniczną przesłonę, która na ułamek sekundy zamyka się przed sensorem, prezentując jednolity cel termiczny. Rdzeń odczytuje to płaskie tło, aby ponownie skalibrować offsety pikseli. Wada? Obraz na chwilę się zatrzymuje, mechaniczna przesłona dodaje ruchomy element podatny na awarie i generuje słyszalny dźwięk klikania.
Bezzasłonowa korekcja niejednorodności całkowicie eliminuje fizyczną przesłonę mechaniczną. Wykorzystuje matematykę scenicznej korekcji NUC (SBNUC) wraz z wewnętrznymi czujnikami temperatury wbudowanymi w strukturę rdzenia. Układ ASIC śledzi naturalny ruch sceny w kolejnych klatkach wideo, matematycznie wyodrębnia nierównomierne zmiany szumu i aktualizuje rejestry offsetu w tle. Zapewnia to płynny, niezacinający się obraz — co jest kluczowe dla szybkiej nawigacji dronów, automatycznego śledzenia celów i cichego nadzoru, gdzie utrata obrazu nawet na pół sekundy mogłaby spowodować rozbicie pojazdu lub zgubienie celu.
📚 Piśmiennictwo i dalsze lektury
- Standard połączeń w branży: Rozwiązania połączeniowe Hirose Electric
- Precyzyjna optyka termiczna: Formowane soczewki chalkogenidkowe LightPath Technologies
- Powiązany przewodnik po sterownikach: Konfiguracja sterownika RS300 V4L2 na Raspberry Pi
- Przewodnik po architekturze integracji: Kompleksowym przewodniku po integracji modułu kamery termowizyjnej (384x288)
- Przewodnik po specyfikacji produktu: Specyfikacja techniczna miniaturowego modułu kamery termicznej LWIR Mini 640 bez chłodzenia