









Przewodnik integracji termowizyjnego modułu kamery IR: Wysokorozdzielcze rozwiązania OEM dla dronów i Edge AI
9 czerwca 2026
Przewodnik po najlepszych mikro termowizyjnych modułach kamery: Integracja wysokiej rozdzielczości dla dronów, Raspberry Pi i Edge AI
10 czerwca 2026
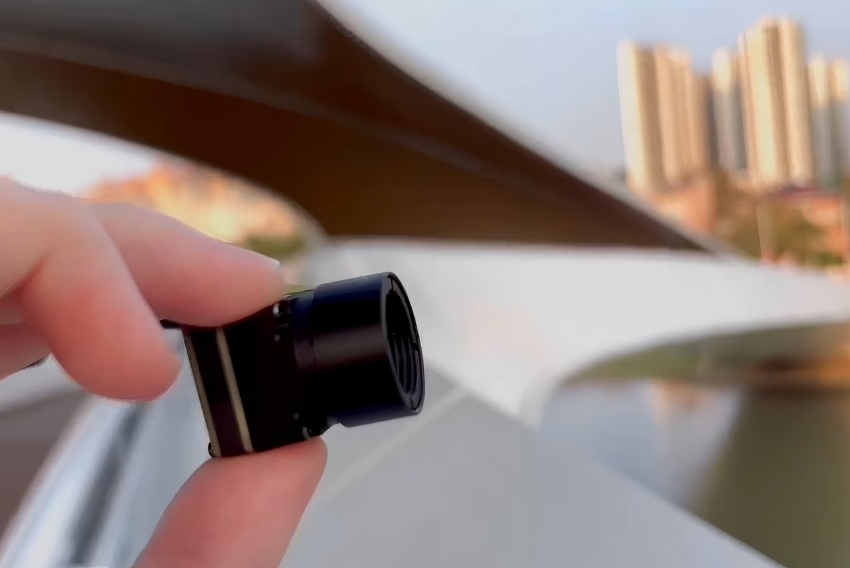
Mikro termowizyjny moduł kamery LWIR: Kompletny przewodnik integracji dla dronów i rozwiązań Edge AI
Gwałtowny rozwój systemów autonomicznych, bezzałogowych statków powietrznych (UAV) i zdecentralizowanych węzłów Edge AI przyspieszył zapotrzebowanie na ultrakompaktowe ładunki termowizyjne o wysokiej rozdzielczości. Architekci systemów i inżynierowie ładunków często stają przed trudnym zadaniem zrównoważenia rygorystycznych ograniczeń dotyczących rozmiaru, wagi, mocy i kosztów (SWaP-C) przy jednoczesnym dostarczaniu wysokiej jakości danych radiometrycznych. Pasmo długofalowej podczerwieni (LWIR) (zazwyczaj 8–14 μm) ma fundamentalne znaczenie dla tych zastosowań. Umożliwia działanie w całkowitej ciemności, przez atmosferyczne przesłony oraz w złożonych środowiskach termicznych, gdzie czujniki optyczne światła widzialnego całkowicie zawodzą.
Ten techniczny przewodnik integracyjny zapewnia kompleksowy przegląd mikromodułów kamer termowizyjnych LWIR Obejmuje on podstawową fizykę czujników, interfejsy elektromechaniczne, sterowanie programowe za pomocą zaawansowanych zestawów SDK oraz wyzwania termiczne nieodłącznie związane z mikrogimbalami i zastosowaniami lotniczymi. Przeznaczony dla inżynierów sprzętu, integratorów systemów i deweloperów Edge AI, niniejszy przewodnik upraszcza proces przekształcania surowego, niechłodzonego krzemu w użyteczną inteligencję przestrzenną i temperaturową.
Słuchaj, kiedy budujesz sprzęt gotowy do pracy w terenie, nie możesz polegać na sterylnych warunkach laboratoryjnych. W realnym świecie twoje czujniki będą się nagrzewać na słońcu, trząść na ramie drona i mierzyć z niekończącymi się zakłóceniami elektrycznymi. Sprostanie tym wyzwaniom projektowym wymaga spojrzenia poza podstawowe specyfikacje marketingowe i zrozumienia surowej fizyki oraz problemów na poziomie płytki drukowanej, które mogą zniekształcić twoje dane.
Spis treści
- 👉 Demistyfikacja technologii mikro kamer termowizyjnych LWIR
- 👉 Specyfikacje techniczne i macierz produktów
- 👉 Ścieżki integracji sprzętowej: interfejsy i protokoły
- 👉 Protokoły programowe, sterowanie SDK i radiometria
- 👉 Projektowanie systemu termicznego dla dronów / UAV
- 👉 Przemysłowe Edge AI i przypadki użycia wdrożeń taktycznych
- 👉 Pogłębione techniczne FAQ
Demistyfikacja technologii mikro kamer termowizyjnych LWIR
W centrum każdego niechłodzonego mikromodułów kamer termowizyjnych LWIR znajduje się niechłodzona matryca ogniskowej (FPA) z mikrobolometrem. W przeciwieństwie do chłodzonych rdzeni termicznych, które wymagają ciężkich, energochłonnych i delikatnych chłodziarek kriogenicznych (wykorzystujących helowe silniki Stirlinga do obniżenia temperatury pracy do 77 kelwinów), niechłodzone mikrobolometry działają w temperaturze otoczenia. Osiąga się to dzięki zastosowaniu zaawansowanych materiałów, których opór elektryczny zmienia się dynamicznie w odpowiedzi na padające promieniowanie cieplne w paśmie spektralnym 8–14 μm.
Oto jak to działa w praktyce. Podstawowy proces fizyczny rozpoczyna się, gdy padające długofalowe promieniowanie podczerwone przechodzi przez wysoce przepuszczalną optykę germanową i uderza w matrycę zawieszonych mikro-mostków. Każdy mikro-mostek stanowi pojedynczy piksel detektora. Składa się z cienkiej płytki absorpcyjnej wspartej na wąskich, izolujących termicznie nóżkach z azotku krzemu, unoszących się nad odblaskową warstwą odczytową na podłożu krzemowym. Gdy fotony podczerwieni uderzają w płytkę, ogrzewają materiał czujnika, powodując wyraźną zmianę oporu elektrycznego. Układ odczytowy (ROIC) mierzy tę zmianę oporu sekwencyjnie w całej matrycy (np. 640x512 razy), przekształcając fizyczne promieniowanie cieplne na wysokiej jakości cyfrowe napięcia do dalszego przetwarzania.
Skład materiałowy czujnika: VOx vs. α-Si
Pozyskując rdzenie czujników w tej branży, natkniesz się na dwa główne komercyjne materiały używane do budowy struktur płytek detektorów mikrobolometrycznych: tlenek wanadu (VOx) i krzem amorficzny (α-Si).
- ⚙️ Tlenek wanadu (VOx): Wykazuje wysoce korzystny temperaturowy współczynnik rezystancji (TCR), co przekłada się na niższy ogólny poziom szumów i doskonałą czułość termiczną. Matryce VOx dominują w wysokowydajnych zastosowaniach komercyjnych, przemysłowych i obronnych, gdzie kluczowe jest wychwytywanie subtelnych różnic temperatur. Jeśli Twoja aplikacja wymaga wykrywania delikatnych rozbłysków ciepła lub śledzenia obiektów na dużych odległościach, VOx jest standardem branżowym.
- ⚙️ Krzem amorficzny (α-Si): Zapewnia wyjątkową jednorodność przestrzenną w całej matrycy i jest wysoce kompatybilny ze standardowymi, ekonomicznymi liniami produkcyjnymi półprzewodników CMOS. Choć historycznie wykazuje wyższy szum 1/f niż VOx, nowoczesne sensory α-Si są wyjątkowo solidnym wyborem do budżetowego monitorowania strukturalnego w przemyśle i operacji bezpieczeństwa krótkiego zasięgu, gdzie surowa rozdzielczość termiczna ma pierwszeństwo przed ultraniskim szumem i wysoką prędkością.
Wyjaśnienie krytycznych parametrów wydajnościowych
Równoważna szumowi różnica temperatury (NETD)
NETD odpowiada fizycznie minimalnej zmienności termicznej, którą sensor może rozróżnić. Reprezentuje próg szumu do sygnału detektora i jest mierzony w milikelwinach (mK). Matematycznie rzecz biorąc, kamera termowizyjna o niższej wartości NETD jest w stanie rozróżniać mniejsze różnice temperatur. W praktyce stosujemy tę prostą zasadę:
- ✅ <30mK do 40mK (Wysoka czułość): Może wykrywać minimalne zmiany powierzchniowe, co czyni ją niezbędną do wykrywania wycieków gazu, subtelnej analizy rolniczej i obserwacji dalekiego zasięgu przez gęstą mgłę atmosferyczną lub lekkie listowie.
- ✅ 50mK do 80mK (Czułość standardowa): Zoptymalizowana do przemysłowego utrzymania predykcyjnego, identyfikacji gorących punktów elektrycznych i rutynowej nawigacji dronów, gdzie cele są wysoce odróżnialne od swojego otoczenia.
Rozstaw pikseli
Rozstaw pikseli to fizyczna odległość od środka do środka między sąsiednimi pikselami detektora na matrycy mikrobolometrycznej, mierzona w mikrometrach (μm). W ostatnich latach w branży nastąpiło ogromne przejście od dominujących standardów 17μm do wysoce kompaktowych konfiguracji mikro-pikseli 12μm. Ta fizyczna redukcja daje istotną dynamikę wydajności: zwiększenie rozdzielczości przestrzennej jest odwrotnie proporcjonalne do rozstawu pikseli. Mniejszy rozstaw pikseli (np. 12μm) pozwala inżynierom optycznym używać fizycznie mniejszych, lżejszych soczewek germanowych, aby osiągnąć tę samą efektywną rozdzielczość przestrzenną (chwilowe pole widzenia - IFOV), co większy, cięższy zespół sensora 17μm. Ta mechaniczna zaleta bezpośrednio zmniejsza ogólny profil SWaP-C rdzenia termicznego.
Ograniczenia SWaP-C (Rozmiar, Waga, Moc i Koszt)
Ostatecznie, integracja wysokowydajnych możliwości LWIR w nowoczesnych mikro-UAV i zautomatyzowanych urządzeniach brzegowych wymaga ścisłego przestrzegania parametrów SWaP-C. Każdy gram dodany do ładunku lotniczego przekłada się na skrócony czas pracy baterii, mniejszą odporność na wiatr i zmniejszoną ogólną wytrzymałość lotu. Podobnie, uruchamianie wysokoenergetycznych układów konwersji cyfrowej zagraża budżetowi mocy systemów zasilanych bateryjnie. Aby rozwiązać ten problem, platformy nowej generacji oparte na układach ASIC (specjalizowane układy scalone) konsolidują zarządzanie energią, cyfrową konwersję wideo i zaawansowane filtrowanie szumów w jednym układzie krzemowym (System-on-Chip). Eliminuje to duże obciążenie przetwarzania i wysokie zapotrzebowanie na moc, typowe dla starszych architektur opartych na FPGA. Platformy prototypowe, takie jak te dostarczane przez Seeed Studio, mogą ułatwić wczesne pomosty rozwoju sprzętu przy jednoczesnym zachowaniu docelowych profili SWaP-C.
Specyfikacje techniczne i macierz produktów
Aby pomóc architektom systemów bezpieczeństwa, producentom UAV i menedżerom ds. zakupów przemysłowych w wyborze odpowiedniego rdzenia czujnika do ich zastosowań, poniższa tabela zawiera szczegółowe porównawcze specyfikacje dwóch komercyjnych, ultrakompaktowych miniaturowych modułów kamer termowizyjnych LWIR.
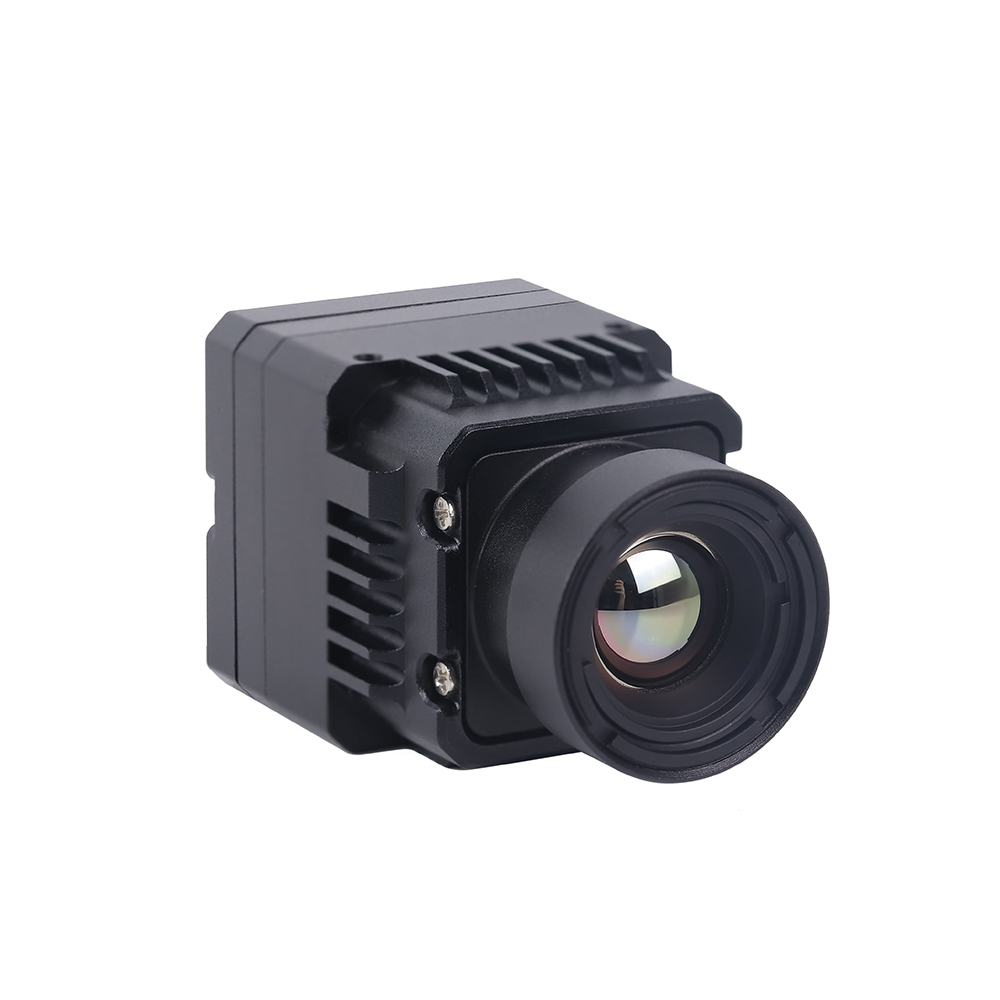
Szczegółowa prezentacja: Niechłodzony moduł kamery termowizyjnej LWIR USB Mini 640*512
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Niechłodzony Miniaturowy Moduł Kamery Termowizyjnej USB LWIR 640*512 oferuje ostry i wyraźny obraz, kompaktowe wymiary i niski koszt. Mierząc mikroskopijne 21 mm*21 mm, to urządzenie wyznacza nowy standard integracji. Oferuje ogniskowe obiektywu 5/9/13/18/35/50/75/100/150 mm oraz opcjonalną rozdzielczość fizyczną 640*480, co czyni je wysoce uniwersalnym. Działa ze stabilną wydajnością i dużą odpornością na warunki środowiskowe, stanowiąc wyjątkowe rozwiązanie dla lekkich systemów ręcznych i małych mikroładunków UAV.
Kiedy trzymasz ten moduł w dłoni, zdajesz sobie sprawę, jak daleko zaszła ta technologia. Ważąc praktycznie nic i korzystając ze standardowego zasilania USB, pozwala uruchomić wysokorozdzielczy, niechłodzony potok termowizyjny na stanowisku testowym w mniej niż pięć minut. Jeśli budujesz ręczny monokular lub pakujesz ładunek do ciasnego, niestandardowego gimbala, to jest właśnie ten element, którego potrzebujesz.
Zobacz szczegóły produktu i ceny ➔
Szczegółowa prezentacja: Niechłodzony moduł kamery termowizyjnej RJ45 CVBS RTSP IP 640*512
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Niechłodzony moduł kamery termowizyjnej z sensorem 640*512, RJ45, CVBS, RTSP, IP to wysoce wyspecjalizowana jednostka oparta na układzie ASIC, zbudowana z myślą o strukturach sieciowych. Idealna do systemów taktycznych dalekiego zasięgu, monitoringu robotycznego i zaawansowanych inspekcji przemysłowych, ten moduł łączy wiele wyjść — w tym Ethernet RJ45, sygnał analogowy CVBS i pakowanie strumienia RTSP — w jedną, wysokowydajną platformę. Jego dynamiczny procesor ASIC obsługuje złożone potoki przetwarzania od surowych danych do skompresowanych na pokładzie, utrzymując niskie wymagania energetyczne systemu, zapewniając jednocześnie dane termowizyjne o niskim opóźnieniu, gotowe do pracy w sieci.
Oto sedno: jeśli rozprowadzasz kamery w całym obiekcie lub prowadzisz Ethernet wzdłuż uwięzi drona, nie chcesz mieć do czynienia z ograniczeniami długości USB ani narzutem związanym z nieskompresowanym wideo. Te gotowe do pracy w sieci moduły wykonują całą ciężką pracę na pokładzie, w tym kompresję, i wysyłają standardowe, czyste strumienie internetowe RTSP, które każdy nowoczesny interfejs sieciowy może natychmiast odebrać.
Zobacz szczegóły produktu i ceny ➔
Ścieżki integracji sprzętowej: interfejsy i protokoły
Wybór odpowiedniego interfejsu sprzętowego ma kluczowe znaczenie. Determinuje on opóźnienie wideo, charakterystykę zakłóceń elektromagnetycznych (EMI) oraz obciążenie obliczeniowe komputera hosta. Przyjrzyjmy się, jak trzy główne opcje interfejsów sprawdzają się w rzeczywistych scenariuszach.
Połączenie USB i zgodność klasowa (UVC)
Interfejsy USB, takie jak ten w niechłodzonym module kamery termowizyjnej LWIR USB Mini 640*512, są popularne ze względu na standardową konstrukcję UVC (USB Video Class). Kluczowe zalety obejmują:
- ✅ Implementacja bezsterownikowa: System operacyjny hosta (w tym dystrybucje Linuxa działające na komputerach jednopłytkowych, takich jak Raspberry Pi czy Nvidia Jetson, a także systemy Windows i Android) rozpoznaje moduł termowizyjny jako ogólne urządzenie kamery internetowej. Pozwala to programistom natychmiast wyświetlać i przechwytywać strumienie wideo termowizyjnego bez kompilowania złożonych sterowników natywnych.
- ✅ Nieskompresowane potoki cyfrowe: Interfejsy USB 2.0 i USB 3.0 zapewniają wystarczającą przepustowość do strumieniowania nieskompresowanych surowych klatek cyfrowych (dane 14-bitowe) z wysoką częstotliwością (30 Hz/50 Hz). Zapewnia to zachowanie dokładności radiometrycznej na poziomie piksela bez strat kompresji.
Analogowe wideo CVBS (Composite Video Broadcast Signal)
W zastosowaniach wymagających bardzo niskich opóźnień, takich jak pilotaż FPV na dronach wyścigowych czy zdalna eksploracja robotyczna, analogowy sygnał CVBS pozostaje kluczowym interfejsem sprzętowym:
- ✅ Informacja zwrotna w czasie rzeczywistym z zerowym opóźnieniem: W przeciwieństwie do sygnałów cyfrowych, które wymagają pakietowania ramek, kodowania i buforowania, analogowe transmisje CVBS przesyłają obraz w czasie rzeczywistym z praktycznie zerowym opóźnieniem. Jest to kluczowe dla pilotów dronów próbujących szybko manewrować wokół przeszkód w całkowitej ciemności.
- ⚙️ Wymagania dotyczące ekranowania EMI: Ponieważ CVBS jest sygnałem analogowym, jest wrażliwy na szum elektromagnetyczny generowany przez wysokoprądowe elektroniczne regulatory prędkości (ESC) i bezszczotkowe silniki dronów. Integratorzy muszą chronić linię CVBS za pomocą ekranowania, prowadzić ją z dala od płytek dystrybucji zasilania i odpowiednio uziemiać, aby zapobiec dynamicznym liniom i wzorcom zakłóceń w pętli wyświetlania.
Połączenia sieciowe RJ45 RTSP / IP
W instalacjach sieciowych, takich jak systemy bezpieczeństwa i zautomatyzowane fabryki, moduły strumieniowania sieciowego, takie jak moduł niechłodzony RJ45 CVBS RTSP IP 640*512, są wysoce skuteczne:
- ✅ Kompresja pokładowa H.264 / H.265: Specjalistyczny układ ASIC na pokładzie kompresuje surowe klatki termiczne do strumieni wideo H.264 lub H.265 bezpośrednio wewnątrz obudowy kamery. Ta kompresja drastycznie zmniejsza przepustowość transmisji, umożliwiając przesyłanie strumieni termicznych o wysokiej rozdzielczości na duże odległości za pomocą kabli Ethernet lub systemów radiowych dalekiego zasięgu.
- ⚙️ Standardowy handshake RTSP: Opiera się na protokole Real-Time Streaming Protocol (RTSP) przez IP. Pozwala to użytkownikom na łatwe wprowadzanie strumienia wideo na żywo do komercyjnych systemów zarządzania wideo (VMS), niestandardowych aplikacji internetowych lub sieci bezpieczeństwa.
Protokoły programowe, sterowanie SDK i radiometria
Tworzenie niestandardowego oprogramowania dla mikromodułów kamer termowizyjnych LWIR wymaga jasnego zrozumienia różnicy między standardowym strumieniowaniem wideo a pozyskiwaniem danych radiometrycznych.
Dane radiometryczne (macierze temperatury) a strumień wideo nieradiometryczny
Konwencjonalna kamera termowizyjna może dostarczać dwa różne typy cyfrowych strumieni wideo:
- ⚙️ Strumienie nieradiometryczne (z włączonym AGC): Zaprojektowane do wizualizacji dla człowieka. Wewnętrzny procesor kamery stosuje automatyczną regulację wzmocnienia (AGC) i tabele LUT, aby generować kolorowy obraz (np. White-Hot, Black-Hot, Ironbow). Przetwarza to złożony zakres dynamiczny do formatu 8-bitowego YUV lub RGB. Choć pomocne dla operatorów skanujących scenę, rzeczywiste dane temperatury są tracone w tej transformacji.
- ⚙️ Wyjście radiometryczne (surowe 14-bitowe): Niezbędne do ilościowych inspekcji inżynieryjnych i algorytmów AI na brzegu sieci. Każdy piksel reprezentuje wartość z przetwornika analogowo-cyfrowego (ADC), która odwzorowuje określoną temperaturę za pomocą równania promieniowania Plancka i parametrów kalibracyjnych:
T_piksel = (D_surowe × S) + O
Gdzie T_piksel reprezentuje bezwzględną lub względną temperaturę celu, D_surowe to surowa cyfrowa wartość wyjściowa z czujnika mikrobolometrycznego (zazwyczaj 14-bitowa), S to mnożnik czułości kalibracyjnej, a O to parametr przesunięcia określony podczas kalibracji fabrycznej i dynamicznej. Wyprowadzanie surowych 14-bitowych liczb całkowitych zachowuje te krytyczne zależności temperaturowe na całej siatce czujnika.
Funkcjonalności SDK i integracja API
Aby w pełni wykorzystać te funkcje, producenci dostarczają zestawy SDK napisane w C, C++, Python lub C#. Kluczowe API umożliwiają systemom sterowanie parametrami wewnętrznymi na bieżąco:
- ⚙️ Korekcja niejednorodności (NUC): Niechłodzone mikrobolometry są bardzo wrażliwe na samonagrzewanie i dryft środowiskowy. API NUC uruchamia mechaniczną migawkę, aby odświeżyć równania korekcji płaskiego pola. Ten proces rekalibracji pomaga wyeliminować szum przestrzenny i dynamiczne artefakty obrazu.
- ⚙️ Przełączanie wzmocnienia ręczne i automatyczne: Tryby wysokiego wzmocnienia zapewniają niską wydajność NETD w wąskich oknach temperaturowych (np. od -20°C do +150°C), co jest idealne do operacji poszukiwawczo-ratowniczych. Tryby niskiego wzmocnienia rozszerzają zakres temperatur (do +550°C lub więcej), co ma kluczowe znaczenie przy śledzeniu pożarów lasów lub pieców przemysłowych.
W przypadku platform mobilnych i lokalnej diagnostyki terenowej, przewodniki techniczne, takie jak Instrukcja obsługi mobilnej kamery termowizyjnej serii Q3 pomagają inżynierom w łatwym mapowaniu etapów analizy surowych danych podczas tworzenia ręcznej diagnostyki mobilnej.
Poniższy koncepcyjny skrypt w Pythonie ilustruje, jak programista przechwytuje 14-bitowy strumień radiometryczny przez USB (UVC) przy użyciu standardowych frameworków deweloperskich, konwertując surowe wartości ADC na macierz termiczną w czasie rzeczywistym z dynamicznym mapowaniem:
import cv2
Projektowanie systemu termicznego dla dronów / UAV
Integracja mikro modułu LWIR z ładunkiem lotniczym wymaga zrównoważenia dynamiki mechanicznej ze zmiennymi elektrycznymi i optycznymi. Ponieważ statki powietrzne działają w dynamicznych środowiskach z gwałtownymi wahaniami temperatury i wibracjami silników o wysokiej częstotliwości, niezbędne są środki ochronne w projektowaniu.
Wyzwania integracji optycznej dronów
Mechaniczne stabilizowane gimbale (2-osiowe vs. 3-osiowe)
Nawet przy wysokorozdzielczych sensorach LWIR 640 × 512, stabilne celowanie jest kluczowe, aby zapobiec rozmyciu ruchu i zapewnić dokładne pomiary przestrzenne z powietrza:
- ⚙️ Gimbale 3-osiowe: Niezbędne do szerokiego nadzoru lotniczego. Poprzez aktywne neutralizowanie odchylenia, pochylenia i przechyłu, utrzymują sensor w poziomie podczas złożonych manewrów i szybkich zakrętów.
- ⚙️ Tłumienie ciężaru: Miniaturowe rdzenie LWIR o wymiarach 21 mm × 21 mm są wyjątkowo lekkie. Ta niska masa wymaga precyzyjnego wyważenia przeciwwagą w stosunku do bezszczotkowych silników gimbala. Nawet niewielkie niewyważenie może przeciążyć sterowniki silników, powodując drgania i szumy elektryczne w strumieniu wideo.
Izolacja elektryczna uziemienia i ekranowanie
Drony przemysłowe generują znaczne zakłócenia elektromagnetyczne (EMI) ze swoich sterowników ESC silników i łączy radiowych (np. sterowanie 2,4 GHz, telemetria wideo 5,8 GHz). Nieekranowane chipy mikrobolometrów mogą odczytywać te EMI jako szum o wysokiej częstotliwości, powodując poziome lub pionowe pasy na obrazie termicznym. Aby temu zaradzić, należy pamiętać o następujących krokach w warsztacie:
- ⚙️ Zamknij moduł kamery w uziemionej, frezowanej CNC obudowie aluminiowej.
- ⚙️ Użyj taśmy z folii miedzianej do ochrony elastycznych taśm taśmowych przenoszących cyfrowe linie wideo.
- ⚙️ Odizoluj uziemienie elektryczne kamery od głównego układu akumulatorów napędowych za pomocą transoptorów lub izolowanych przetwornic DC-DC.
Dobór obiektywu i konfiguracje pola widzenia (FOV)
Fale LWIR nie mogą przenikać przez standardowe szkło optyczne. Zamiast tego wymagają specjalistycznych soczewek wykonanych z materiałów takich jak german (Ge), szkło chalkogenidkowe lub selenek cynku (ZnSe). Wybór odpowiedniej konfiguracji obiektywu zależy bezpośrednio od profilu misji:
- ✅ Krótkie ogniskowe (5 mm, 9 mm, 13 mm): Zapewniają szerokie pole widzenia. Są idealne do mapowania z bliskiej odległości, taktycznego nadzoru wewnątrz budynków oraz szeroko zakrojonych operacji poszukiwawczo-ratowniczych (SAR), gdzie priorytetem jest pokrycie maksymalnego obszaru.
- ✅ Długie ogniskowe (50 mm, 75 mm, 100 mm, 150 mm): Zapewniają wąskie pole widzenia i wyższą rozdzielczość przestrzenną na duże odległości. Te obiektywy są kluczowe dla dalekosiężnej obserwacji obronnej, ochrony perymetrycznej i inspekcji infrastruktury na dużych wysokościach.
Podczas budowy zaawansowanych platform śledzenia termicznego, łączenie tych lekkich rdzeni kamer z wytrzymałym osprzętem PTZ — takim jak Sferyczna Kamera Termowizyjna PTZ— pomaga platformom dronowym płynnie przechodzić od szerokiego przeszukiwania obszaru do śledzenia zagrożeń na duże odległości. Aby uzyskać więcej opcji w zakresie zaawansowanych ładunków dronowych i dystrybucji komponentów lotniczych, inżynierowie mogą korzystać z platform integracyjnych, takich jak OBSETECH.
Przemysłowe Edge AI i przypadki użycia wdrożeń taktycznych
Łączenie kompaktowych rdzeni termicznych z niskomocowym przyspieszeniem sprzętowym Edge AI pozwala inżynierom wdrażać inteligentne, bezzałogowe systemy detekcji termicznej bezpośrednio w terenie.
Autonomiczna inspekcja podstacji
Wyposażone w rdzeń LWIR na dynamicznym ładunku, drony mogą latać po wyznaczonych trasach GPS, aby inspekcjonować infrastrukturę elektryczną wysokiego napięcia (podstacje, transformatory, izolatory).
- ⚙️ Zastosowanie Edge AI: Komputer jednopłytkowy na pokładzie (taki jak Nvidia Jetson Nano) uruchamia model PyTorch lub TensorFlow, aby przetwarzać strumień radiometryczny w czasie rzeczywistym.
- ✅ Zautomatyzowane działanie: Porównując temperatury w czasie rzeczywistym z historycznymi wartościami bazowymi, system może automatycznie identyfikować przegrzewające się komponenty (gorące punkty) spowodowane lokalnym oporem lub uszkodzeniem izolacji. Następnie może rejestrować alerty z geotagami dla zespołów konserwacyjnych bez konieczności analizowania surowego materiału przez operatora.
Rolnictwo precyzyjne i analiza zdrowotności roślin
Obrazowanie termiczne jest wysoce skutecznym narzędziem do wykrywania stresu wodnego u roślin. Suche, zestresowane niedoborem wody rośliny mają wyższą temperaturę powierzchni niż dobrze nawodnione uprawy, które są chłodzone przez transpirację.
- ⚙️ Zastosowanie Edge AI: Obrazy multispektralne i niechłodzone strumienie wideo termicznego są łączone przy użyciu niestandardowych algorytmów dopasowania przestrzennego.
- ✅ Zautomatyzowane działanie: Klasyfikatory pokładowe analizują temperatury roślin w odniesieniu do lokalnych bazowych wartości środowiskowych, generując w czasie rzeczywistym przestrzenne mapy wskaźnika stresu wodnego upraw (CWSI). Pozwala to systemom rolnictwa precyzyjnego na dynamiczną optymalizację zużycia wody.
Obrona taktyczna i autonomiczne śledzenie celów
W zastosowaniach obronnych i bezpieczeństwa, kompaktowe rdzenie termiczne są integrowane z mikro-UAV do misji wywiadowczych, obserwacyjnych i rozpoznawczych (ISR).
- ⚙️ Zastosowanie Edge AI: Wysoce zoptymalizowany, lekki algorytm wykrywania obiektów (taki jak YOLOv8 Nano) jest trenowany specjalnie na termicznych zestawach danych, aby wykrywać sygnatury cieplne ludzi lub pojazdów.
- ✅ Zautomatyzowane działanie: System automatycznie wykrywa cele przez listowie, dym lub w całkowitej ciemności. Po zidentyfikowaniu celów, kontroler lotu drona może wykorzystywać pętle sprzężenia zwrotnego wizyjnego do autonomicznego śledzenia współrzędnych celu, utrzymując ciągły nadzór.
Pogłębione techniczne FAQ
Czy opłacalne chińskie moduły mikro kamer termicznych LWIR są niezawodne w porównaniu z wysokiej klasy markami zachodnimi?
Jak mogę przesyłać strumieniowo obraz termowizyjny w czasie rzeczywistym z mikro modułu termowizyjnego do drona lub komputera PC?
- Rdzeń USB (bezpośrednie dane cyfrowe): Podłącz kamerę do komputera pokładowego (np. Raspberry Pi, Jetson Nano) przez USB. Korzystając ze standardowych sterowników zgodnych z UVC, można przechwytywać klatki bezpośrednio w Pythonie lub C++ przy użyciu bibliotek takich jak OpenCV. Aby uzyskać dostęp do wartości radiometrycznych, należy ominąć standardowe renderowanie RGB i przechwytywać surowe 14-bitowe klatki za pośrednictwem zastrzeżonego interfejsu SDK producenta.
- Rdzeń CVBS (transmisja analogowa): Podłącz przewód wyjściowy CVBS bezpośrednio do analogowego nadajnika wideo (VTX) działającego na standardowych częstotliwościach (np. 1,2 GHz lub 5,8 GHz). Po stronie stacji naziemnej odbiornik analogowy może przechwytywać obraz i przesyłać go strumieniowo do monitora o niskim opóźnieniu lub rejestratora DVR z praktycznie zerowym opóźnieniem.
- Rdzeń RJ45 RTSP/IP (strumieniowanie sieciowe): Przypisz statyczny adres IP lub adres IP DHCP do modułu kamery, gdy jest on podłączony do współdzielonego przełącznika sieciowego lub mostka cyfrowego dalekiego zasięgu. Następnie możesz przesyłać strumieniowo wideo zakodowane w H.264/H.265 do swojej naziemnej stacji kontroli lub pakietu oprogramowania za pomocą protokołu RTSP. Można to wykonać za pomocą narzędzi wiersza poleceń, takich jak VLC, lub zintegrować bezpośrednio z niestandardowymi aplikacjami:
rtsp://192.168.1.120:554/stream0.
Jaka jest różnica między tanimi amatorskimi czujnikami termowizyjnymi a komercyjnymi mikro modułami LWIR?
- Rozdzielczość i precyzja przestrzenna: Standardowy czujnik hobbystyczny oferuje ograniczoną rozdzielczość, co przekłada się na niski poziom szczegółowości. Komercyjna matryca 640x512 ma około 6,6 razy więcej pikseli niż czujnik 256x192:
(640 × 512) / (256 × 192) = 327 680 / 49 152 ≈ 6,67. Ta wyższa rozdzielczość zapewnia znacznie większą klarowność przestrzenną, umożliwiając inspektorom identyfikację małych usterek lub celów z dużo większych, bezpieczniejszych odległości. - Dokładność radiometryczna: Czujniki hobbystyczne często nie mają precyzyjnej kalibracji termicznej, co prowadzi do odczytów temperatury zmieniających się wraz z temperaturą obudowy. Moduły komercyjne są kalibrowane fabrycznie w szerokim zakresie temperatur. Wykorzystują aktywne wewnętrzne mechanizmy NUC i algorytmy kompensacji w czasie rzeczywistym, aby utrzymać dokładny pomiar temperatury, nawet podczas szybkich zmian środowiskowych.
- Integracja i wsparcie SDK: Czujniki hobbystyczne zazwyczaj generują podstawowe 8-bitowe obrazy kolorowe przez bardzo ograniczone interfejsy. Komercyjne rdzenie LWIR oferują natomiast solidne zestawy SDK i API. Zasoby te umożliwiają deweloperom dostęp do surowych danych 14-bitowych, dynamiczną regulację napięć polaryzacji mikrobolometru, wdrażanie niestandardowych algorytmów filtrowania szumów oraz łączenie z zaawansowanymi platformami Edge AI.
📚 Referencje i dalsza lektura
- Standard branżowy: Dowiedz się więcej o niestandardowych opcjach dronów i ładunkach od OBSETECH.
- Ramy prototypowania: Poznaj akcesoria sprzętowe i zestawy na Seeed Studio.
- Wewnętrzny przewodnik po produktach: Przeczytaj specyfikacje techniczne dla Mini 640 Niechłodzony termiczny moduł LWIR.
- Integracja przemysłowa: Zobacz nasze szczegółowe omówienie wysokowydajnej infrastruktury z Sferyczna Kamera Termowizyjna PTZ.
- Integracja mobilna: Pobierz zasoby i zobacz konfiguracje w Instrukcja obsługi mobilnej kamery termowizyjnej serii Q3.





