Wybór odpowiedniego rdzenia kamery termowizyjnej do konserwacji predykcyjnej: Przewodnik OEM
9 października 2026
Moduł kamery termowizyjnej do wykrywania pożarów: Rdzenie OEM do dronów i systemów wczesnego ostrzegania
10 października 2026
Najlepszy moduł termowizyjny do kamer bezpieczeństwa: integracja OEM i przewodnik wyboru
Zautomatyzowany nadzór perymetryczny i ochrona infrastruktury krytycznej zdecydowanie wyrosły poza możliwości konwencjonalnych systemów kamer wykorzystujących światło widzialne i oświetlacze bliskiej podczerwieni (NIR). W praktycznych zastosowaniach zewnętrznych niekorzystne warunki atmosferyczne — takie jak gęsta mgła radiacyjna, zamglenie morskie, ulewny deszcz, burze pyłowe z dużą zawartością cząstek stałych oraz dym przemysłowy — powodują silne rozpraszanie Rayleigha i Mie w zakresie długości fal widzialnych. Te zjawiska rozpraszania drastycznie tłumią kontrast sceny optycznej, oślepiając standardowe czujniki CCD (Charge-Coupled Device) i CMOS (Complementary Metal-Oxide-Semiconductor). Gdy sygnał wizyjny ulega degradacji, dalsze silniki wizji komputerowej oparte na regułach oraz zautomatyzowane architektury analityki wideo oparte na głębokim uczeniu (VAA) cierpią z powodu niedopuszczalnie wysokiego wskaźnika fałszywych alarmów lub katastrofalnych braków detekcji. Integracja niechłodzonego modułu termowizyjnego długofalowej podczerwieni (LWIR) z kamerą bezpieczeństwa całkowicie omija te fizyczne ograniczenia. Zamiast rejestrować odbite światło otoczenia lub sztuczne, mikrobolometr LWIR bezpośrednio mierzy promieniowanie cieplne ciała doskonale czarnego emitowane przez całą materię fizyczną w paśmie spektralnym od 8 do 14 mikrometrów (µm), zapewniając spójne, użyteczne sygnatury kontrastowe w dzień, w całkowitej ciemności i przy silnych przesłonach optycznych.
Dla producentów oryginalnego sprzętu (OEM), wykonawców z branży obronnej, integratorów systemów kamer bezpieczeństwa oraz inżynierów systemów wizyjnych wbudowanych wybór optymalnego rdzenia termowizyjnego stanowi wieloaspektowe wyzwanie inżynieryjne. Proces wyboru wykracza daleko poza zwykły dobór rozdzielczości wyświetlacza. Zespoły inżynieryjne muszą rygorystycznie równoważyć fizykę detektorów — na przykład termistory cienkowarstwowe z tlenku wanadu (VOx) w porównaniu z krzemem amorficznym (α-Si) — z bazową różnicą temperatur równoważną szumowi (NETD), systemowymi stałymi czasowymi termicznymi oraz niezawodnością mechanicznej migawki. Ponadto integracja fizyczna wymaga starannego dopasowania metryk akwizycji celu według kryteriów Johnsona do transmisji optycznej soczewek germanowych, ograniczeń liczby przysłony, stabilności athermalizacji oraz wysokoprzepustowych, niskolatencyjnych interfejsów magistrali elektrycznej, od MIPI CSI-2 po USB UVC i wbudowane silniki enkoderów IP.
Spis treści
- 👉 Fizyka rdzenia mikrobolometru i architektura czujnika
- 👉 Rozdzielczość, rozstaw pikseli i dynamika próbkowania przestrzennego
- 👉 Inżynieria optyczna: optyka germanowa i profilowanie zasięgu celu
- 👉 Wbudowane interfejsy elektryczne: MIPI CSI-2, USB UVC i łączność IP
- 👉 Przetwarzanie AI na brzegu sieci, potok VMS i enkapsulacja sieciowa
- 👉 Benchmark produktów OEM i macierz porównawcza specyfikacji
- 👉 Dogłębne FAQ inżynieryjne
Fizyka rdzenia mikrobolometru i architektura czujnika
W centrum każdego nowoczesnego niechłodzonego rdzenia kamery termowizyjnej do zastosowań bezpieczeństwa znajduje się mikrobolometr z matrycą w płaszczyźnie ogniskowej (FPA). W przeciwieństwie do kriogenicznych detektorów fotonowych — takich jak czujniki z antymonku indu (InSb) lub tellurku kadmowo-rtęciowego (MCT), które działają w zakresie średniej podczerwieni (MWIR) od 3 do 5 µm i wymagają nieporęcznych, energochłonnych oraz wymagających intensywnej konserwacji mechanicznych chłodziarek split-Stirlinga — niechłodzone mikrobolometry działają w temperaturze otoczenia. Wykorzystują one kluczowe atmosferyczne okno transmisyjne długofalowej podczerwieni (LWIR) w zakresie od 8 do 14 µm. Zakres ten pokrywa się bezpośrednio ze szczytową elektromagnetyczną emitancją promienistą obiektów naziemnych, dzikiej przyrody, pojazdów i celów ludzkich znajdujących się w pobliżu standardowych temperatur otoczenia wynoszących 300 kelwinów (około 27°C lub 80°F), zgodnie z prawem promieniowania Plancka i prawem przesunięć Wiena, według których szczytowa emisja naziemna występuje w pobliżu 9,7 µm.
Pojedynczy element czujnikowy niechłodzonego mikrobolometru składa się z mikroskopijnej, izolowanej termicznie membrany zawieszonej nad krzemowym układem scalonym odczytu (ROIC) za pomocą nóg podporowych o wysokim współczynniku kształtu, wykonanych ze stopów tytanu lub platyny. Ta zawieszona struktura mikromostka zawiera aktywny, wrażliwy na ciepło materiał termistorowy pokryty dielektryczną warstwą absorpcyjną, taką jak azotek krzemu (Si3N4). Mikrobolometr pełni funkcję przetwornika termicznego: gdy padający strumień promieniowania LWIR jest skupiany na mostku przez przepuszczalną optykę podczerwieni, warstwa absorpcyjna wychwytuje fotony, przekształcając ich energię promienistą w mierzalną zmianę temperatury w termistorze. Nogi podporowe są projektowane tak, aby posiadały wyjątkowo wysoką rezystancję termiczną, minimalizującą straty ciepła do podłoża ROIC, natomiast hermetyczna obudowa próżniowa — często osiągająca wewnętrzne poziomy próżni poniżej 0,01 paskala dzięki pakowaniu na poziomie płytki (WLP) — eliminuje konwekcyjną wymianę ciepła z otaczającym środowiskiem.
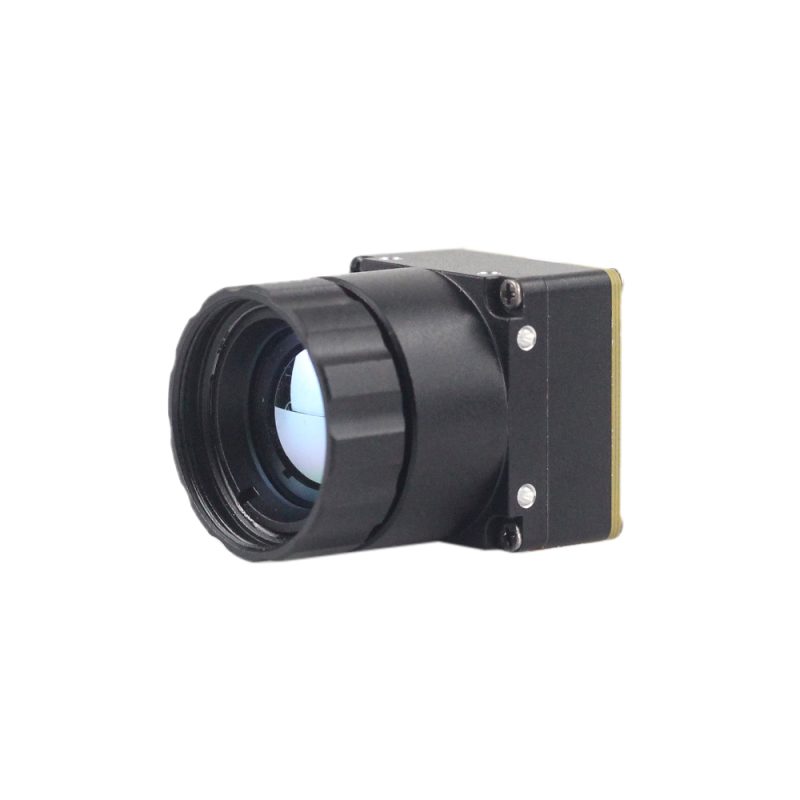
Dwa dominujące materiały termistorowe wykorzystywane w nowoczesnej komercyjnej i przemysłowej produkcji mikrobolometrów to tlenek wanadu (VOx) i krzem amorficzny (α-Si). Chociaż α-Si korzysta z kompatybilności produkcyjnej ze standardowymi liniami odlewniczymi komplementarnych układów metal-tlenek-półprzewodnik (CMOS), tlenek wanadu jest zdecydowanie preferowany w krytycznych zastosowaniach monitoringu bezpieczeństwa i obronności ze względu na swoje doskonałe właściwości fizyczne:
- ⚙️ Temperaturowy współczynnik rezystancji (TCR): Podstawowym parametrem regulującym czułość mikrobolometru jest jego TCR, który określa ułamkową zmianę rezystancji elektrycznej na stopień zmiany temperatury. Tlenek wanadu konsekwentnie zapewnia TCR od -2% do -3% na kelwin w temperaturze pokojowej (295 K), znacznie przewyższając krzem amorficzny. Ta podwyższona wewnętrzna czułość materiałowa bezpośrednio tłumi szum elektryczny w układzie odczytu.
- ⚙️ Równoważna różnica temperatur szumu (NETD): Wyrażany w milikelwinach (mK) parametr NETD określa minimalną różnicę termiczną między sceną docelową a jej tłem wymaganą do uzyskania stosunku sygnału do szumu (SNR) równego jedności na wyjściu czujnika. Wysokowydajne niechłodzone rdzenie VOx osiągają wartości NETD ≤35 mK do 40 mK przy przysłonie optycznej f/1.0. Rdzeń charakteryzujący się NETD na poziomie 35 mK rozróżnia minimalne gradienty termiczne rzędu 0,035°C, umożliwiając systemowi bezpieczeństwa rozpoznawanie śladów stóp pozostawionych na betonie, ukrytych celów zamaskowanych lekkim kamuflażem lub cienką roślinnością oraz resztkowych sygnatur termicznych pochodzących od niedawno użytkowanych pojazdów silnikowych.
- ⚙️ Stała czasowa termiczna (τ): Czas odpowiedzi termicznej określa, jak szybko zawieszona membrana mikrobolometru pochłania ciepło promieniowania i rozprasza je poprzez przewodzenie cieplne przez ramiona podtrzymujące. Struktury VOx o wysokiej gęstości niezawodnie utrzymują stałą czasową termiczną między 8 a 12 milisekund (ms). Ta szybka odpowiedź czasowa zapobiega opóźnieniom czasowym, powidokom obrazu i artefaktom smugowania przy standardowych roboczych częstotliwościach klatek (zazwyczaj 25 Hz, 30 Hz lub 50 Hz/60 Hz), nawet podczas śledzenia szybko poruszających się celów na aktywnym obwodzie.
Ponieważ matryce mikrobolometrów składają się z setek tysięcy mikroskopijnych, mechanicznie izolowanych mostków wytwarzanych na podłożach krzemowych, nieuniknione są drobne różnice mikrolitograficzne między poszczególnymi pikselami. Różnice te objawiają się jako niejednorodna bazowa rezystancja elektryczna oraz zmienne indywidualne czułości termiczne, generując poważny przestrzenny szum stałoprądowy (FPN) w surowym obrazie. Co więcej, gdy obudowa kamery podlega wahaniom temperatury otoczenia (zazwyczaj znamionowanym od -40°C do +80°C w krytycznych zewnętrznych środowiskach bezpieczeństwa), wewnętrzne podłoże i obudowa emitują zmienne pasożytnicze promieniowanie ciała doskonale czarnego na matrycę czujnika, stale przesuwając bazowe poziomy wyjściowe.
Aby przezwyciężyć ten dryft, niechłodzone moduły termiczne OEM wdrażają solidne potoki korekcji niejednorodności (NUC). Najbardziej tradycyjnym i niezawodnym podejściem jest skalibrowany mechanizm mechanicznej migawki. W zaprogramowanych odstępach czasu lub za każdym razem, gdy wewnętrzne termistory wykryją znaczącą zmianę temperatury otoczenia, elektromechaniczny solenoid na chwilę wprowadza zaczernioną, jednolitą temperaturowo przesłonę kalibracyjną do ścieżki optycznej między tylną soczewką obiektywu a matrycą FPA. Rdzeń kamery rejestruje natychmiastową jednopunktową lub wielopunktową klatkę płaskiego pola, oblicza współczynniki offsetu dla każdego pojedynczego mikro-mostka i aktualizuje wewnętrzną tabelę korekcyjną w celu normalizacji sygnału wyjściowego. W krytycznych środowiskach bezpieczeństwa, gdzie 500-milisekundowe zamrożenie kalibracji migawki mogłoby skutkować utratą śledzenia intruza, nowoczesne moduły OEM wykorzystują zaawansowane bezmigawkowe algorytmy parametryczne. Te silniki łączą głęboko scharakteryzowane wielotemperaturowe fabryczne tabele przeglądowe (LUT) z ciągłym, opartym na scenie filtrowaniem czasoprzestrzennym w czasie rzeczywistym, dynamicznie usuwając artefakty stałoprądowe bez konieczności fizycznego uruchamiania migawki.
Po normalizacji NUC surowe dane termiczne (zazwyczaj pracujące z natywnym zakresem dynamicznym 14 lub 16 bitów) są kierowane do zaawansowanych potoków sprzętowych kompresji zakresu dynamicznego (DRC) i dynamicznego wzmacniania szczegółów (DDE). Ponieważ niechłodzony rdzeń musi jednocześnie rejestrować zamarzający teren tła (np. śnieg przy -10°C) i intensywne punkty termiczne (takie jak kolektory wydechowe pojazdów pracujące przy 400°C), standardowe liniowe próbkowanie w dół do wyświetlaczy 8-bitowych wymazałoby subtelne sygnatury termiczne ludzi. Wysokowydajne rdzenie stosują nieliniowe wyrównywanie histogramu, górnoprzepustowe filtrowanie przestrzenne i bilateralne wygładzanie z zachowaniem krawędzi. Pozwala to zachować drobne szczegóły termiczne i zlokalizowany kontrast, zapewniając, że zarówno teren tła, jak i intruzi na obwodzie pozostają wyraźnie widoczni na standardowych 8-bitowych wyświetlaczach bezpieczeństwa.
Rozdzielczość, rozstaw pikseli i dynamika próbkowania przestrzennego
W systemach inżynierii nadzoru termowizyjnego projektowanie optyczne rozpoczyna się od rozdzielczości przestrzennej matrycy ogniskowej (Focal Plane Array) oraz fizycznego rozmiaru jej pojedynczych pikseli, zwanego rozstawem pikseli. Zdolność próbkowania przestrzennego każdego rdzenia kamery jest fundamentalnie ograniczona przez jej chwilowe pole widzenia (IFOV), które reprezentuje geometryczny stożek kątowy widoczny dla pojedynczego piksela w obrębie całej matrycy:
IFOV = d / f
Gdzie d to wymiar rozstawu pikseli mikrobolometru (w mikrometrach lub milimetrach), a f to efektywna ogniskowa obiektywu (w milimetrach). Wynikowe IFOV wyrażane jest w miliradianach (mrad). Mniejsze IFOV zapewnia drobniejszą rozdzielczość kątową, rzutując mniejszy ślad przestrzenny na odległy cel, co bezpośrednio zwiększa efektywny zasięg systemu.
Przez ponad dekadę przemysłowe i komercyjne konstrukcje mikrobolometrów koncentrowały się na architekturach o rozstawie pikseli 25 µm i 17 µm. Przejście na nowoczesne opakowania na poziomie wafla (WLP) 12 µm, a nawet 10 µm, zrewolucjonizowało wydajność niechłodzonych czujników LWIR. Zmiana rozstawu pikseli z 17 µm na 12 µm zapewnia projektantowi sprzętu transformacyjne korzyści fizyczne:
- ✅ Miniaturyzacja optyczna: Dla dowolnego formatu rozdzielczości (np. 640 × 512) matryca mikrobolometru 12 µm zajmuje znacznie mniejszą fizyczną przekątną powierzchnię aktywną (około 9,83 mm) w porównaniu z odpowiednikiem 17 µm (około 13,9 mm). W konsekwencji, aby osiągnąć identyczne kątowe pole widzenia (HFOV), zespół optyczny zaprojektowany dla czujnika 12 µm wymaga obiektywu o znacznie krótszej ogniskowej i odpowiednio mniejszej średnicy źrenicy wejściowej. Przekłada się to bezpośrednio na ogromne redukcje fizycznej objętości, masy oraz surowego kosztu materiału germanowego zespołu obiektywu.
- ✅ Zmniejszona masa termiczna: Fizyczna objętość każdego zawieszonego mostka mikrobolometru zmniejsza się dramatycznie w węźle technologicznym 12 µm. Ta redukcja masy fizycznej obniża wewnętrzną pojemność cieplną piksela, ułatwiając szybkie rozpraszanie ciepła i skracając stałe czasowe termiczne. W rezultacie rdzenie 12 µm osiągają doskonałą wierność międzyklatkową ze zredukowanym rozmyciem podczas panoramowania na szybkich pozycjonerach obrotowo-uchylnych (PTZ) lub śledzenia celów powietrznych.
- ✅ Optymalizacja ładunku: Kompaktowe rdzenie 12 µm dramatycznie redukują ślad SWaP (rozmiar, masa i moc) obudów kamer. Pozwala to na pakowanie obrazowania termowizyjnego o wysokiej rozdzielczości w ultra-niskoprofilowe kopuły bezpieczeństwa, dyskretne słupki perymetryczne oraz kompaktowe dwuczujnikowe gimbale bezzałogowych statków powietrznych (UAV), gdzie przestrzeń mechaniczna i moc elektryczna są ściśle limitowane.
Wybór właściwego poziomu rozdzielczości — od podstawowych konfiguracji 256 × 192 po taktyczne matryce 640 × 512 — wymaga dopasowania konkretnych potrzeb pokrycia przestrzennego układu perymetrycznego do możliwości obliczeniowych i budżetowych:
| Metryka / Parametr | Poziom podstawowy (256 × 192) | Poziom średni (384 × 288) | Poziom wysoki (640 × 512) |
|---|---|---|---|
| Całkowita liczba pikseli | 49 152 aktywnych pikseli | 110 592 aktywnych pikseli | 327 680 aktywnych pikseli |
| Powierzchnia aktywna (przy 12 µm) | 3,07 mm × 2,30 mm | 4,61 mm × 3,46 mm | 7,68 mm × 6,14 mm |
| Przekątna czujnika | 3,84 mm | 5,76 mm | 9,83 mm |
| Surowe pasmo cyfrowe (14-bit, 50 Hz) | ~4,3 MB/s (34,4 Mb/s) | ~9,7 MB/s (77,4 Mb/s) | ~28,7 MB/s (229,4 Mb/s) |
| Typowe zastosowanie w ochronie | Bramy krótkiego zasięgu, kołowroty wejściowe, małe kabiny techniczne (zasięg <30 m) | Średnie ogrodzenia perymetryczne, fasady budynków, lokalne podstacje (zasięg <100 m) | Rozległe perymetry, korytarze graniczne, pasy startowe, śledzenie aktywów o wysokiej wartości (>250 m) |
Podczas gdy podstawowa matryca 256 × 192 jest wystarczająca do wykrywania, czy intruz przekroczył bezpośredni portal dostępu, jej użyteczność gwałtownie spada na rozległych obwodach. Ponieważ punkty próbkowania przestrzennego degradują się liniowo wraz z odległością, sensor 256 × 192 z obiektywem szerokokątnym może rzutować tylko jeden lub dwa piksele na cel wielkości człowieka z odległości 50 metrów, co skutkuje częstymi fałszywymi alarmami powodowanymi przez lokalną zwierzynę lub ciepłe tło. Z kolei matryca 640 × 512 rejestruje ponad 6,6 razy większą gęstość informacji niż podstawowy rdzeń, rozdzielając wystarczającą liczbę pikseli na cele z dużej odległości, aby ułatwić automatyczne rozróżnianie celów. Dla inżynierów zajmujących się praktycznym układem mechanicznym i wyborem obudowy dla tych matryc sensorów materiały referencyjne można znaleźć w naszym przeglądzie integracji niechłodzonego rdzenia termicznego.
Inżynieria optyczna: optyka germanowa i profilowanie zasięgu celu
Inżynieria optyczna dla sensorów długofalowej podczerwieni stwarza wyraźne wyzwania materiałowe, które nie występują w projektowaniu systemów w zakresie widzialnym. Standardowe szkła optyczne crown i flint (na bazie dwutlenku krzemu, SiO2) są całkowicie nieprzezroczyste dla promieniowania elektromagnetycznego w zakresie 8–14 µm; pochłaniają fotony LWIR całkowicie w ułamkach milimetra. W związku z tym moduły termiczne wymagają obiektywów wykonanych ze specjalistycznych materiałów przepuszczalnych, z których najbardziej rozpowszechniony jest monokrystaliczny german (Ge), któremu towarzyszą specjalistyczne szkła chalkogenkowe (np. Gasir).
German szczyci się bardzo wysokim współczynnikiem załamania światła (n ≈ 4,0 przy 10 µm), co pozwala konstruktorom optycznym na wytwarzanie soczewek o dużej mocy przy minimalnej krzywiźnie powierzchni i zredukowanych aberracjach sferycznych. Jednakże powierzchnie germanu cierpią z powodu znacznych strat odbiciowych Fresnela (około 36% odbicia na każdą niepokrytą granicę powietrze-german). Aby temu przeciwdziałać, soczewki germanowe klasy zabezpieczeń muszą być pokryte wysoce trwałymi powłokami antyrefleksyjnymi (AR) lub twardymi powłokami węglowymi diamentopodobnymi (DLC) na najbardziej zewnętrznym, eksponowanym elemencie przednim. Powłoka DLC chroni miękkie podłoże optyczne przed ścieraniem przez piasek unoszony w powietrzu, mgłą solną, korozją chemiczną i zarysowaniami mechanicznymi, zachowując jednocześnie wysoką ogólną transmisję (zazwyczaj >90% do 94% w całym spektrum LWIR).
Kolejnym kluczowym parametrem wydajności jest jasność optyczna, określana ilościowo przez liczbę przysłony obiektywu (F#), zdefiniowaną jako stosunek ogniskowej obiektywu do średnicy jego czynnej źrenicy wejściowej. Strumień promieniowania (natężenie napromienienia, E) docierający do matrycy mikrobolometrycznej FPA skaluje się odwrotnie proporcjonalnie do kwadratu liczby przysłony układu optycznego:
E ∝ 1 / [4(F#)² + 1]
W wysokowydajnych konstrukcjach zabezpieczeń zespoły optyczne są celowo specyfikowane między f/1,0 a f/1,2. Jeśli zespół inżynierski spróbuje obniżyć koszty zespołu optycznego, stosując gorszy obiektyw o mniejszej aperturze f/1,6, strumień termiczny docierający do czujnika spada o ponad 55%. To bezpośrednio pogarsza efektywną czułość: rdzeń czujnika o laboratoryjnym NETD wynoszącym 35 mK odnotuje pogorszenie systemowego NETD do około 80 mK lub gorzej w warunkach operacyjnych. Ta poważna utrata czułości powoduje wypłukiwanie subtelnych szczegółów sceny, znacznie zmniejszając klarowność obrazu i zasięg systemu w warunkach niskiego kontrastu, takich jak wilgotne letnie noce.
Aby matematycznie określić ilościowo zasięg detekcji systemu podczas projektowania inspekcji terenu, inżynierowie z branży obronnej i przemysłowej opierają się na klasycznych kryteriach Johnsona. Kryteria te modelują skuteczność wykrywania celu na podstawie rozdzielczości określonych przestrzennych par linii (cykli) w poprzek krytycznego wymiaru fizycznego celu (zdefiniowanego jako H_c = 0,75 metra dla profilu stojącego tułowia człowieka oraz 2,3 metra dla standardowego pojazdu silnikowego):
- ⚙️ Detekcja (1,5 cykla w poprzek celu / ≈ 3 piksele): Obserwator lub algorytm komputerowy może z 50% statystycznym prawdopodobieństwem stwierdzić, że obiekt jest obecny na tle. Obiekt pojawia się jako niesklasyfikowany, zlokalizowany punkt gorąca termicznego.
- ⚙️ Rozpoznanie (6,0 cykli w poprzek celu / ≈ 12 pikseli): System może rozróżnić ogólną klasę operacyjną obiektu (np. odróżnić intruza ludzkiego od zwierzęcia czworonożnego lub samochód osobowy od pickupa).
- ⚙️ Identyfikacja (12,0 cykli w poprzek celu / ≈ 24 piksele): System może rozpoznać drobne szczegóły strukturalne (np. zidentyfikować rodzaj odzieży, zweryfikować, czy osoba niesie przedmiot, lub sklasyfikować konkretne modele pojazdów).
Matematyczny zasięg skośny (R, w metrach) do osiągnięcia tych progów jest określony zależnością:
R = (H_c × f) / (N × d)
Gdzie H_c to krytyczny wymiar celu w metrach, f to ogniskowa obiektywu w milimetrach, d to rozstaw pikseli w milimetrach (np. 0,012 mm dla czujnika 12 µm), a N reprezentuje próg par linii Johnsona (1,5 dla detekcji, 6,0 dla rozpoznania, 12,0 dla identyfikacji). Poniższa tabela oblicza standardowe limity detekcji celu ludzkiego dla nowoczesnego rdzenia termicznego VOx 640 × 512, 12 µm w typowych ogniskowych zabezpieczeń:
| Ogniskowa obiektywu (f) | Poziome pole widzenia (przy 640×512) | Wykrycie człowieka (1,5 cykla) | Rozpoznanie człowieka (6,0 cykli) | Identyfikacja człowieka (12,0 cykli) |
|---|---|---|---|---|
| 9,1 mm (atermalizowany) | ≈ 48,0° | 379 metrów | 95 metrów | 47 metrów |
| 19 mm stały rdzeń | ≈ 22,9° | 791 metrów | 198 metrów | 99 metrów |
| 35 mm teleobiektyw | ≈ 12,5° | 1458 metrów | 365 metrów | 182 metry |
| 75 mm dalekiego zasięgu | ≈ 5,9° | 3125 metrów | 781 metrów | 390 metrów |
Przy doborze optyki do trudnych warunków zewnętrznych inżynierowie muszą określać zespoły soczewek atermalizowanych. Standardowy german wykazuje wyjątkowo wysoki współczynnik termooptyczny (dn/dT ≈ 4 × 10^-4 /°C), który jest niemal o rząd wielkości wyższy niż w przypadku standardowych szkieł optycznych. Bez atermalizacji mechanicznej lub optycznej (łączenie specjalistycznych stopów opraw soczewek o kontrastujących współczynnikach rozszerzalności cieplnej lub wykorzystanie chalkogenkowych elementów optycznych o odwrotnych dryfach termooptycznych) wahania temperatury otoczenia powodują znaczną rozogniskowanie płaszczyzny ogniskowej, przez co czujniki o wysokiej rozdzielczości stają się nieostre i nieefektywne.
Wbudowane interfejsy elektryczne: MIPI CSI-2, USB UVC i łączność IP
Włączenie niechłodzonego modułu mikrobolometru termicznego do kompletnego systemu kamery bezpieczeństwa wymaga starannego doboru architektury magistrali fizycznej i stosu protokołów programowych. Wybór interfejsu bezpośrednio determinuje opóźnienie przetwarzania, maksymalną długość ścieżek połączeń, obciążenie procesora hosta oraz całkowite koszty materiałowe sprzętu:
- ⚙️ MIPI CSI-2 (interfejs szeregowy kamery Mobile Industry Processor Interface): MIPI CSI-2 stanowi branżowy złoty standard dla zintegrowanych inteligentnych kamer, urządzeń brzegowej sztucznej inteligencji i kompaktowych ładunków wizyjnych dronów. Wykorzystując różnicową szybką sygnalizację D-PHY na dwóch lub czterech liniach, MIPI przesyła czyste, nieskompresowane 14-bitowe lub 16-bitowe surowe ramki radiometryczne bezpośrednio do sprzętowego procesora sygnału obrazu (ISP) lub podsystemu wejścia wideo (VI) nowoczesnych architektur system-on-chip (SoC). Programiści systemów wbudowanych korzystają z platform takich jak NVIDIA Jetson Orin/Xavier lub kompaktowe moduły obliczeniowe, takie jak Raspberry Pi CM4, do przechwytywania surowych klatek z opóźnieniem przetwarzania poniżej 5 milisekund. Ta niemal zerowa latencja transmisji jest niezbędna w szybkich zautomatyzowanych systemach obrotu-pochylenia-zoomu, zamkniętych gimbalach śledzących oraz detekcji płomienia radiometrycznego w czasie rzeczywistym. Jednak linie ścieżek MIPI CSI-2 są ograniczone przez tłumienie wysokich częstotliwości i ograniczenia EMI, co wymaga, aby moduł termiczny znajdował się w odległości od 15 do 20 cm od głównego silnika obliczeniowego na gęstych elastycznych kablach obwodów drukowanych (FPC).
- ⚙️ USB 2.0 / USB 3.0 (klasa UVC): Do szybkiego prototypowania laboratoryjnego, walidacji systemów proof-of-concept oraz integracji z przemysłowymi serwerami nadzoru perymetrycznego x86, moduły kamer termicznych z obsługą USB oferują rozwiązanie plug-and-play. Moduły USB prezentują się systemowi operacyjnemu hosta jako standardowy punkt końcowy USB Video Class (UVC), obsługiwany natywnie przez standardowe sterowniki jądra Linux Video4Linux2 (V4L2) oraz frameworki Windows DirectShow. Chociaż eliminuje to potrzebę stosowania zastrzeżonych sterowników konfiguracji rejestrów niskiego poziomu, stosy USB wprowadzają niewielki narzut opóźnienia sprzętowego (zazwyczaj od 15 do 30 ms) i wymagają cykli CPU hosta do zarządzania pakietowaniem protokołu. Ekranowane linie USB umożliwiają prowadzenie kabli o długości od 3 do 5 metrów, co jest idealne dla modułowych obudów zawierających oddzielne węzły obliczeniowe.
- ⚙️ Bezpośrednia integracja SoC IP (Ethernet / Power-over-Ethernet): W tradycyjnych stałych instalacjach ochrony perymetrycznej, gdzie kamery są rozmieszczone na setkach metrów fizycznego ogrodzenia, rdzeń termiczny musi być sparowany z płytą procesora enkodera IP. SoC enkodera odbiera cyfrowe dane pikseli (przez równoległy cyfrowy port wideo [DVP] lub MIPI), wykonuje sprzętowo Dynamiczne Wzmocnienie Detali i kolorowanie palety oraz koduje strumień do standardowych formatów H.264 lub H.265 (HEVC). Skompresowane wideo jest następnie pakietowane w standardowych sieciach IPv4/IPv6 i przesyłane strumieniowo za pomocą protokołu Real-Time Streaming Protocol (RTSP) przez standardowe okablowanie Cat5e/Cat6 STP o zasięgu do 100 metrów na przeskok lub przez wielokilometrowe korytarze z wykorzystaniem transceiverów światłowodowych SFP.
Przetwarzanie AI na brzegu sieci, potok VMS i enkapsulacja sieciowa
Przekształcenie surowych danych z termicznych czujników podczerwieni w użyteczną inteligencję bezpieczeństwa wymaga skoordynowanego potoku obliczeń brzegowych i zarządzania wideo. Nowoczesne systemy obrony perymetrycznej rzadko polegają wyłącznie na operatorach monitorujących surowe ściany wideo. Zamiast tego ciągła analityka wideo jest wdrażana bezpośrednio na brzegu sieci, aby autonomicznie identyfikować nieautoryzowane wtargnięcia, uruchamiać automatyczne środki odstraszające i rejestrować krytyczne zdarzenia perymetryczne.
Podstawowym wyzwaniem podczas wdrażania modeli głębokiego uczenia (takich jak YOLOv8, YOLOv9 lub RT-DETR) na strumieniach wideo termowizyjnego jest fundamentalna różnica domen między charakterystyką czujników optycznych i termicznych. Standardowe modele widzenia komputerowego są wstępnie trenowane na ogromnych zbiorach danych RGB (np. ImageNet, COCO), które w dużym stopniu opierają się na kontraście chromatycznym, wewnętrznych cechach tekstury i widocznych zmianach cieni. Ponieważ niechłodzony moduł termiczny LWIR generuje jednopasmową mapę intensywności radiometrycznej rejestrującą radiancję powierzchni, widoczny kolor i wewnętrzna tekstura są całkowicie nieobecne. W konsekwencji uruchomienie gotowej macierzy wag detekcji obiektów RGB bezpośrednio na strumieniu termicznym skutkuje niedopuszczalnym poziomem błędnych klasyfikacji. Zaawansowane systemy ponownie trenują głębokie szkielety konwolucyjne i sieci transformerowe przy użyciu multispektralnych bibliotek treningowych w podczerwieni, optymalizując wagi sieci neuronowej w celu ekstrakcji geometrii celu, promienistych gradientów termicznych i wyraźnych sylwetek temperaturowych na tle naturalnego otoczenia.
Poza standardowym śledzeniem intruzów, radiometryczne rdzenie kamer termowizyjnych zapewniają bezwzględny pomiar temperatury dla każdego pojedynczego piksela w polu widzenia. Podczas ekstrakcji surowych danych 14-bitowych rdzeń termiczny oblicza temperaturę za pomocą wstępnie skalibrowanych wzorów konwersji krzywej Plancka zapisanych w wewnętrznej pamięci nieulotnej:
S_piksel = R_odp / [exp(B / T) - F]
Gdzie S_piksel reprezentuje wyjściową wartość cyfrową, T to temperatura bezwzględna w kelwinach, a R_odpowiedź, B, oraz F reprezentują fabrycznie skalibrowane stałe radiometryczne. Umożliwia to integrację algorytmów weryfikacji reguł dwuczynnikowych bezpośrednio na brzegu sieci: model widzenia komputerowego może wykryć ludzki kształt intruza, podczas gdy obliczenie radiometryczne jednocześnie potwierdza podwyższoną sygnaturę temperatury powierzchni skóry (np. między 33°C a 38°C). Skutecznie eliminuje to fałszywe detekcje spowodowane przekraczaniem przez zwierzęta, dryfującymi emisjami spalin i roślinnością poruszaną wiatrem.
Aby zapewnić interoperacyjność z komercyjnymi systemami zarządzania wideo (takimi jak Milestone XProtect, Genetec Security Center, Qognify lub Network Optix), podsystem kamery musi ściśle przestrzegać standardów Open Network Video Interface Forum (ONVIF):
- ⚙️ ONVIF Profile S i Profile T: Reguluje podstawowe i zaawansowane strumieniowanie wideo, zapewniając negocjację strumieni H.264/H.265 przez RTSP, parametry podwójnego strumieniowania (strumień główny o wysokiej rozdzielczości do nagrywania, strumień podrzędny o niższej rozdzielczości do podglądu mobilnego) oraz interfejsy sterowania obrotem, pochyleniem i zoomem.
- ⚙️ Profil ONVIF M: Współczesny standard branżowy wymiany metadanych. Profile M umożliwia procesorowi AI na brzegu sieci (działającemu na hoście SoC) wstrzykiwanie ramek ograniczających, współrzędnych centroidów, klasyfikacji celów ("Człowiek", "Pojazd") oraz precyzyjnej telemetrii geoprzestrzennej bezpośrednio do strumienia wideo jako ścieżki metadanych XML lub JSON, eliminując potrzebę ponownego przetwarzania analitycznego o wysokiej przepustowości na serwerze centralnym.
Inżynierowie poszukujący głębszego wglądu operacyjnego w rygory produkcji przemysłowej OEM, zapewnienie jakości ISO i standardy testowania modułów w dużych wolumenach powinni zapoznać się z naszym przeglądem zdolności produkcyjnych przedsiębiorstwa.
Benchmark produktów OEM i macierz porównawcza specyfikacji
Wybór modułu termicznego OEM do kamery bezpieczeństwa wymaga zrównoważenia ograniczeń mechanicznych z wydajnością optyczną, rozstawem detektora i kompatybilnością magistrali przetwarzania. Poniżej znajduje się przegląd inżynieryjny dwóch wiodących w branży niechłodzonych rdzeni kamer LWIR zaprojektowanych specjalnie do integracji w kopułach monitoringu perymetrycznego, taktycznych systemach PTZ, ładunkach bezpieczeństwa UAV i przemysłowych matrycach inspekcyjnych.
Produkt 1: Mini 640 niechłodzony moduł kamery termowizyjnej LWIR USB
Moduł kamery termowizyjnej LWIR Mini 640 niechłodzony został zaprojektowany z myślą o wysokowydajnych zastosowaniach w monitoringu bezpieczeństwa i nadzorze z dronów, wymagających ostrego obrazu, ultra-kompaktowej obudowy i szerokiej uniwersalności optycznej. Zaprojektowany z ultra-miniaturą mechaniczną o wymiarach 21 mm × 21 mm, rdzeń integruje się bezproblemowo w obudowach o ograniczonej przestrzeni, pozycjonerach pan-tilt oraz kompaktowych ładunkach lotniczych. Wyposażony jest w niechłodzony mikrobolometr długofalowej podczerwieni pracujący w wyraźnej rozdzielczości 640 × 512 (z wybieralnymi trybami 640 × 480), zapewniając niskoszumowy sygnał termiczny o dużej stabilności środowiskowej przy ekstremalnych zmianach temperatury otoczenia.
Wyjątkową zaletą techniczną platformy Mini 640 jest jej rozbudowana gama modułowych konfiguracji optycznych. Integratorzy mogą precyzyjnie dopasować rdzeń do swojego zasięgu obserwacji, wybierając z szerokiej gamy athermalizowanych i ręcznie ostrzonych obiektywów germanowych: 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm i 150 mm. Niezależnie od tego, czy skonfigurowany z obiektywem 5 mm do ultra-szerokiej świadomości perymetrycznej, czy z teleobiektywem 150 mm do wielokilometrowej obrony perymetrycznej, rdzeń zapewnia stałą klarowność optyczną. Jego uniwersalny interfejs USB usprawnia rozwój, umożliwiając inżynierom wizyjnym szybkie pobieranie surowych danych cyfrowych lub standardowych strumieni UVC bezpośrednio do sprzętu obliczeniowego hosta bez specjalistycznych płytek nośnych.
| Parametr podstawowy | Specyfikacja producenta |
|---|---|
| Architektura detektora | Niechłodzona matryca mikrobolometryczna LWIR (VOx) |
| Rozdzielczość | Natywna rozdzielczość 640 × 512 (opcjonalnie 640 × 480) |
| Wymiary mechaniczne | Rozmiar mini: obudowa rdzenia 21 mm × 21 mm |
| Opcje Soczewek Optycznych | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 mm |
| Standard Interfejsu | Szybki interfejs USB / bezpośredni strumień cyfrowy |
| Kluczowe parametry wydajności | Ostry obraz, niski koszt, duża odporność środowiskowa |
Wyświetl szczegóły produktu i ceny ➔
Produkt 2: Moduł kamery termowizyjnej Mini2 640/384/256 9 mm MIPI
Moduł kamery termowizyjnej Mini2 niechłodzony został zaprojektowany specjalnie do integracji z urządzeniami bezpieczeństwa wbudowanymi nowej generacji, inteligentnymi czujnikami kamer IoT oraz autonomicznymi dronami nadzoru perymetrycznego. Zbudowany wokół szybkiego interfejsu MIPI, Mini2 łączy się bezpośrednio z procesorami aplikacyjnymi hosta, omijając opóźnienia i narzut protokołu typowe dla tradycyjnych układów konwersji analogowej lub USB. Umożliwia płytom wizyjnym AI brzegowego przechwytywanie nieskompresowanych klatek radiometrycznych bezpośrednio do magistrali pamięci hosta, zapewniając obrazowanie o niskim opóźnieniu wymagane do śledzenia celów perymetrycznych w pętli zamkniętej i natychmiastowego wyzwalania alarmów.
Platforma Mini2 oferuje elastyczne opcje rozdzielczości dopasowane do różnych wymagań projektowych i budżetów, oferując formaty czujników 640 × 512, 384 × 288 i 256 × 192. Wyposażony w zintegrowany, precyzyjnie wyrównany zespół obiektywu athermalizowanego 9 mm, moduł zapewnia idealną równowagę między szerokim pokryciem przestrzennym a niezawodnym zasięgiem wykrywania celów. Jego lekka obudowa i niskie zużycie energii czynią go szczególnie odpowiednim do mobilnych patroli perymetrycznych, zasilanych energią słoneczną posterunków bezpieczeństwa, dwuspektralnych kamer zasilanych bateryjnie oraz kompaktowych systemów inspekcji lotniczej.
| Parametr podstawowy | Specyfikacja producenta |
|---|---|
| Architektura detektora | Niechłodzony mikrobolometr podczerwieni (VOx) |
| Wybieralne rozdzielczości | 640 × 512 / 384 × 288 / 256 × 192 |
| Zintegrowany obiektyw | Wysokowydajna optyka athermalizowana 9 mm |
| Interfejs magistrali danych | Wyjście magistrali wbudowanej MIPI CSI-2 |
| Cel integracji | Autonomiczne drony, inteligentne czujniki IoT, ładunki bezpieczeństwa o niskim SWaP |
| Kluczowe parametry wydajności | Ostry obraz, kompaktowy rozmiar, niski koszt, ultra-niskie opóźnienie |
Wyświetl szczegóły produktu i ceny ➔

Dogłębne FAQ inżynieryjne
Jak wybrać między MIPI, USB i Ethernet przy wyborze modułu termowizyjnego do kamery bezpieczeństwa?
⚙️ MIPI CSI-2: Najlepszy wybór do ściśle zintegrowanych systemów wizyjnych wbudowanych i inteligentnych kamer AI na brzegu sieci. Jeśli obudowa kamery zawiera wbudowany moduł systemowy (SoM), taki jak NVIDIA Jetson lub Raspberry Pi Compute Module, MIPI przesyła nieskompresowane 14-bitowe radiometryczne surowe klatki bezpośrednio do procesora sygnału obrazu (ISP) hosta. Zapewnia to najniższe możliwe opóźnienie wideo (poniżej 5 milisekund) oraz eliminuje koszty sprzętowe i zużycie energii przez układy mostkowe. Jednak długości ścieżek MIPI są ściśle ograniczone do poniżej 15–20 centymetrów ze względu na degradację sygnału różnicowego wysokiej częstotliwości.
⚙️ USB 2.0 / USB 3.0 (UVC): Idealny do szybkiego prototypowania, testów laboratoryjnych oraz integracji z systemami opartymi na standardowych przemysłowych komputerach x86. USB upraszcza rozwój oprogramowania dzięki uniwersalnemu wsparciu sterowników Linux Video4Linux2 (V4L2) i umożliwia prowadzenie przewodów o długości do 3–5 metrów, choć wprowadza niewielkie obciążenie sterownika systemu operacyjnego oraz umiarkowane opóźnienie transferu (zazwyczaj 15–30 ms).
⚙️ Bezpośredni układ SoC IP (Ethernet): Obowiązkowy dla samodzielnych kamer bezpieczeństwa perymetrycznego i zdalnych obudów kamer sieciowych. Wbudowany enkoder pobiera surowe dane z czujnika termicznego, stosuje dynamiczną korekcję kontrastu i kompresuje strumień do wideo H.264/H.265 przesyłanego przez RTSP/ONVIF. Ta architektura umożliwia długie odcinki przewodów do 100 metrów przy użyciu standardowej skrętki Cat6 (lub kilku kilometrów przez transceivery światłowodowe) bezpośrednio do korporacyjnych systemów zarządzania wideo (VMS), choć kompresja i pakietowanie sieciowe zwiększają opóźnienie wyświetlania end-to-end do wartości między 80 a 180 ms.
Is a 256×192 resolution thermal core sufficient for driveway surveillance, or do I need 640×512?
✅ Entry-Tier 256×192 (49,152 active pixels): Represents an economical solution for localized, short-range coverage—such as monitoring a gated residential entrance or a narrow vehicle access point within 20 to 30 meters. However, when monitoring broad perimeters or extended driveways reaching 50 to 100 meters, a 256×192 array lacks the spatial resolution required for dependable target classification.
⚙️ Johnson's Criteria Considerations: According to Johnson's Criteria, an automated algorithm or human operator requires at least 6 line pairs (approximately 12 pixels across the critical dimension) to reliably distinguish a human intruder from local wildlife or drifting exhaust plumes. On a 256×192 sensor paired with a wide-angle lens, an individual standing 60 meters away occupies only 1 to 2 pixels. As a result, edge vision models (such as YOLO or classical background subtraction engines) cannot resolve target morphology, leading to frequent false alarms or missed detections.
✅ High-Tier 640×512 (327,680 active pixels): Provides over 6.6 times the spatial sampling density. Under identical optical conditions, it projects 12 to 24 pixels across that same 60-meter target. This provides the edge AI pipeline with rich morphological detail, ensuring accurate target recognition, low false-alarm rates, and verified threat identification at extended standoff distances.
Can an OEM thermal camera module be integrated into NVRs or systems like Home Assistant and Ubiquiti?
⚙️ Encoding Bridge Requirement: Because a bare microbolometer module outputs raw, uncompressed 14-bit digital video (via MIPI CSI-2, DVP, or USB), it cannot be connected directly to an RJ45 Ethernet switch port without an intermediate encoding bridge. To integrate with third-party platforms, the thermal core must be paired with an embedded IP encoder System-on-Chip (SoC) board running an embedded Linux firmware stack.
⚙️ Firmware Processing & Streaming: The IP SoC ingests the core's high-dynamic-range thermal data, applies real-time Non-Uniformity Correction and dynamic palette colorization (e.g., converting 14-bit raw radiometric values to standard 8-bit White-Hot, Black-Hot, or Ironbow palettes), and encodes the frames into H.264 or H.265 video. The firmware serves this stream over RTSP (Real-Time Streaming Protocol) and implements open ONVIF Profile S/T compliance.
✅ Network Platform Integration: Once connected via Ethernet to a local Power-over-Ethernet (PoE) network switch, the camera core behaves just like a standard IP security camera. It can be automatically discovered and integrated into Home Assistant via standard ONVIF or WebRTC camera integrations, connected to enterprise NVRs as an IP video channel, or brought into Ubiquiti UniFi Protect environments via third-party RTSP camera adoption utilities.
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: NVIDIA Jetson Embedded Computing Platforms
- Standard branżowy: Osadzone systemy przetwarzania Raspberry Pi Foundation
- Powiązany przewodnik: Руководство по интеграции неохлаждаемых тепловизионных модулей
- Powiązany przewodnik: نظرة عامة على القدرات التصنيعية والمؤسسية للأنظمة الحرارية