








Przewodnik po kamerach termowizyjnych: Jak działa, analiza wartości i integracja modułów OEM
14 października 2026
Przewodnik po kamerach termowizyjnych: Jak wybierać, integrować i maksymalizować wydajność AI w podczerwieni
16 października 2026
Przewodnik po kamerach termowizyjnych: Testy w warunkach rzeczywistych, rozdzielczość i rdzenie OEM
Termowizja przekształciła się z zastrzeżonej technologii obronnej w istotny filar metrologii przemysłowej, konserwacji predykcyjnej, zautomatyzowanego sterowania procesami oraz autonomicznej robotyki lotniczej. Niezależnie od tego, czy inżynier izoluje pasożytniczy upływ mocy o wartości 0,5 miliwata na subminiaturowym kondensatorze do montażu powierzchniowego na aktywnej wielowarstwowej płytce drukowanej (PCB), czy integruje niechłodzony moduł czujnika z bezzałogowym statkiem powietrznym (UAV) do rozpoznania z dystansu, wybór idealnego kamera termowizyjna rdzenia wymaga poruszania się po złożonych specyfikacjach inżynieryjnych. Wydajność radiometryczna na poziomie systemu jest determinowana przez niezmienne prawa fizyki optycznej, mechanikę półprzewodnikowych ciał stałych, stałe czasowe termiczne czujników oraz algorytmiczne potoki cyfrowego przetwarzania sygnałów.
Specjaliści ds. zaopatrzenia, architekci systemów wbudowanych i inżynierowie diagnostyki terenowej rutynowo stają przed trudnymi kompromisami projektowymi. Zrównoważenie rozdzielczości przestrzennej, różnicy temperatur równoważnej szumowi (NETD), opóźnienia liczby klatek na sekundę, krzywych transmisji optycznej oraz ograniczeń rozmiaru, masy, mocy i kosztu (SWaP-C) wymaga fundamentalnego zrozumienia konstrukcji czujników. Niniejszy przewodnik zapewnia dogłębną analizę techniczną niechłodzonych mikrobolometrów długofalowej podczerwieni (LWIR), szczegółowo opisując fizyczne architektury czujników, matematyczne ramy kalibracji, protokoły testów laboratoryjnych w warunkach rzeczywistych oraz przemysłowe platformy integracyjne OEM.
Spis treści
- 👉 Fizyka termografii w podczerwieni: Widmo LWIR i architektura czujnika
- 👉 Inżynieria rdzenia mikrobolometrycznego: VOx kontra a-Si i realia czułości NETD
- 👉 Rozdzielczość przestrzenna, rozstaw pikseli i optyka obiektywu: 256x192 kontra 640x512
- 👉 Protokoły testów laboratoryjnych i terenowych: Kalibracja radiometryczna, dryft i NUC
- 👉 Integracja systemów wbudowanych: Interfejsy USB, MIPI i sprzęt dronów
- 👉 Przemysłowe rdzenie kamer termowizyjnych OEM: Porównawcza macierz specyfikacji
- 👉 Wdrożenia o krytycznym znaczeniu: Diagnostyka PCB, obserwacja lotnicza i Edge AI
- 👉 Pogłębione techniczne FAQ
Fizyka termografii w podczerwieni: Widmo LWIR i architektura czujnika
Każdy obiekt fizyczny o temperaturze termodynamicznej przekraczającej zero absolutne (0 kelwinów lub -273,15°C) nieustannie emituje promieniowanie elektromagnetyczne w wyniku losowego ruchu termicznego jego atomów i cząsteczek składowych. Charakterystyki widmowe i wielkość tego strumienia promieniowania są definiowane matematycznie przez fundamentalne prawa termodynamiki. Prawo promieniowania Plancka wyraża luminancję widmową wyidealizowanego emitera ciała doskonale czarnego dla dyskretnych długości fal:
B(λ, T) = (2hc² / λ⁵) × [1 / (exp(hc / (λk_B T)) - 1)]
gdzie h oznacza stałą Plancka, c to prędkość światła w próżni, k_B oznacza stałą Boltzmanna, λ to długość fali emisji elektromagnetycznej, a T to temperatura absolutna w kelwinach. Całkowanie rozkładu Plancka po wszystkich długościach fal promieniowania daje prawo Stefana-Boltzmanna, określające całkowitą hemisferyczną emitancję promieniowania (j*):
j* = ε σ T⁴;
Tutaj, ε oznacza emisyjność powierzchni (skuteczność, z jaką rzeczywista powierzchnia wypromieniowuje energię cieplną w stosunku do idealnego ciała doskonale czarnego o identycznej temperaturze), a σ to stała Stefana-Boltzmanna (5,670374 × 10&sup8; W·m²·K&sup4;). Ponadto prawo przesunięć Wiena ustala, że szczytowa długość fali emisji (λ_max) przesuwa się odwrotnie proporcjonalnie do temperatury zgodnie z λ_max = b / T, gdzie b to stała przesunięć Wiena (około 2897,8 μm·K).
Dla powierzchni ziemskich i celów przemysłowych pracujących w zakresie temperatur otoczenia atmosferycznego (-40°C do +150°C, czyli 233 K do 423 K), szczytowa luminancja widmowa przypada głównie w paśmie długofalowego promieniowania podczerwonego (LWIR) , obejmującym długości fal między 8,0 μm a 14,0 μm. To widmo oferuje dwie wyraźne korzyści operacyjne dla termografii przemysłowej:
- ✅ Efektywność transmisji atmosferycznej: Atmosfera ziemska wykazuje niezwykle niskie tłumienie w oknie optycznym od 8,0 μm do 14,0 μm. W przeciwieństwie do pasm krótkofalowej podczerwieni (SWIR, 1,4 μm do 3,0 μm) lub średniofalowej podczerwieni (MWIR, 3,0 μm do 5,0 μm), promieniowanie LWIR podlega minimalnej absorpcji molekularnej przez parę wodną atmosferyczną (H&sub2;O), dwutlenek węgla (CO&sub2;) i ozon (O&sub3;) na typowych odległościach operacyjnych.
- ✅ Odporność na odbicia słoneczne: Promieniowanie słoneczne składa się głównie ze strumienia światła widzialnego i krótkofalowej podczerwieni, osiągając szczyt w pobliżu 0,5 μm i gwałtownie spadając powyżej 3,0 μm. W konsekwencji odbicia światła dziennego od zewnętrznych konstrukcji metalowych, paneli słonecznych i obiektów zewnętrznych generują znikome bezpośrednie zakłócenia słoneczne w paśmie od 8,0 μm do 14,0 μm, umożliwiając czystą termografię samoemisji w warunkach bezpośredniego nasłonecznienia.
Architektura matrycy mikrobolometrycznej (FPA)
Nowoczesne przemysłowe kamery termowizyjne wykorzystują niechłodzone matryce mikrobolometryczne (FPA) W przeciwieństwie do detektorów zliczających fotony, stosowanych w kriogenicznie chłodzonych systemach MWIR, które opierają się na wewnętrznym wzbudzeniu fotoelektrycznym, mikrobolometry są przetwornikami termomechanicznymi. Każdy piksel czujnika działa na zasadzie absorpcji cieplnej, a nie bezpośredniej generacji elektronów z fotonów.
Rdzeń strukturalny każdego pojedynczego piksela mikrobolometrycznego składa się z ultracienkiej membrany absorpcyjnej o wymiarach boku od 12 μm do 17 μm. Membrana ta jest zawieszona około 2 μm nad leżącym poniżej krzemowym układem odczytowym CMOS (ROIC) za pomocą dwóch mikromechanicznych nóżek podtrzymujących. Te nóżki strukturalne pełnią podwójną funkcję: zapewniają podparcie mechaniczne i ustanawiają krytyczną ścieżkę styku elektrycznego z układem ROIC, utrzymując jednocześnie ściśle zaprojektowaną ścieżkę przewodności cieplnej. Aby zmaksymalizować absorpcję padających fotonów LWIR, głębokość wnęki pod zawieszoną membraną jest skonfigurowana jako rezonansowa wnęka optyczna ćwierćfalowa (λ/4), wychwytująca i pochłaniająca padające fale podczerwone w aktywnej cienkiej warstwie.
Ponieważ cząsteczki powietrza otoczenia ułatwiają szybką konwekcyjną i przewodzącą wymianę ciepła, która przytłoczyłaby zmiany temperatury rzędu mikrokelwinów, cała matryca mikrobolometryczna jest hermetycznie zamknięta w środowisku ultrawysokiej próżni. Opakowanie to uzyskuje się poprzez pakowanie na poziomie płytki (WLP) z użyciem materiałów getterowych do pochłaniania resztkowych cząsteczek gazu, utrzymując głęboką próżnię przez wieloletni okres eksploatacji. Gdy promieniowanie LWIR skupione przez soczewkę germanową pada na mikromostek, pochłonięta energia podnosi temperaturę membrany, zmieniając jej wewnętrzny opór elektryczny. Układ ROIC sekwencyjnie mierzy tę zmianę oporu za pomocą szybkich multiplekserów wierszy i kolumn, przekształcając analogowe zmiany napięcia w cyfrowe reprezentacje radiancji cieplnej.
Inżynieria rdzenia mikrobolometrycznego: VOx kontra a-Si i realia czułości NETD
Cienkowarstwowy materiał półprzewodnikowy nałożony na membranę mikrobolometryczną bezpośrednio determinuje stosunek sygnału do szumu (SNR), czas odpowiedzi operacyjnej, stałe czasowe termiczne i stabilność kalibracji. Współczesny rynek niechłodzonej termowizji jest zdominowany przez dwie podstawowe technologie cienkowarstwowe półprzewodników: Tlenek wanadu (VOx) i Krzem amorficzny (a-Si).
| Parametr inżynieryjny | Tlenek wanadu (VOx) | Krzem amorficzny (a-Si) |
|---|---|---|
| Temperaturowy współczynnik rezystancji (TCR) | -2,0%/K do -3,0%/K | -2,5%/K do -4,0%/K |
| Szum migotania niskoczęstotliwościowego 1/f | Wyjątkowo niski | Podwyższony (z powodu wiązań swobodnych) |
| Typowa zdolność NETD rdzenia | < 30 mK do 50 mK | Zazwyczaj ~50 mK do 80 mK |
| Stała czasowa termiczna (τ) | 8 ms do 12 ms (wysoka zwinność) | 10 ms do 16 ms (wolniejszy zanik klatki) |
| Długoterminowy dryft metrologiczny | Minimalny / Wysoce stabilny stan fazowy | Umiarkowane / Wyższe współczynniki dryftu offsetu |
Czułość mikrobolometru jest określana przez jego Temperaturowy współczynnik rezystancji (TCR), zdefiniowany jako:
TCR = (1 / R) × (dR / dT)
Podczas gdy uwodorniony amorficzny krzem (a-Si:H) może osiągać podwyższone nominalne wartości TCR w kontrolowanych warunkach cleanroomu, cierpi on z powodu wyraźnego szumu migotania 1/f o niskiej częstotliwości. Ten wewnętrzny szum wynika z defektów strukturalnych, nieuporządkowania strukturalnego i wiszących wiązań atomowych w jego niekrystalicznej amorficznej matrycy krzemowej. Gdy prądy polaryzacji przepływają przez element a-Si, te mikroskopijne pułapki elektronowe generują losowe fluktuacje rezystancji, które bezpośrednio konkurują z sygnałem termicznym.
Z kolei, Tlenek wanadu (VOx) stanowi wielofazowy związek o mieszanej wartościowości (głównie VO&sub2; i V&sub2;O&sub5;) wykazujący skorelowaną dynamikę elektronów. Łączy przewidywalny TCR od -2% do -3%/K z wyjątkowo niskim szumem migotania 1/f. Ten niski poziom szumu własnego daje znacząco lepszy stosunek sygnału do szumu (SNR), umożliwiając czujnikom termicznym opartym na VOx rejestrowanie subtelnych różnic termicznych w scenach o wysokim zakresie dynamicznym. W rezultacie VOx służy jako preferowany materiał detektora dla krytycznych misji dronów powietrznych, urządzeń rozpoznawania celów i precyzyjnych przyrządów metrologicznych.
Dekonstrukcja NETD: Benchmark laboratoryjny a rzeczywistość terenowa
Równoważna szumowi różnica temperatury (NETD) służy jako główna znormalizowana metryka oceny czułości termicznej. Wyrażony w milikelwinach (mK), NETD reprezentuje różnicę temperatur, która wytwarza napięcie sygnału równe średniokwadratowemu (RMS) szumowi systemu:
NETD = (4 × F² × v_n) / [τ_o × A_det × (dP / dT) × R_v]
gdzie F oznacza optyczną liczbę przysłony obiektywu, v_n reprezentuje zintegrowane napięcie szumu elektronicznego i termicznego, τ_o to współczynnik transmisji soczewki, A_det to aktywna powierzchnia piksela mikrobolometru, dP/dT to pochodna temperaturowa emitancji promienistej w paśmie spektralnym, a R_v to czułość napięciowa czujnika. Podczas gdy karty katalogowe laboratoryjne często podają wartości NETD, takie jak “≤ 40 mK przy f/1.0, 300 K”, inżynierowie integrujący kamery termowizyjne w systemach rzeczywistych muszą uwzględniać kluczowe zmienne środowiskowe:
- ⚙️ Obniżenie wartości przysłony optycznej: Natężenie promieniowania padającego na FPA skaluje się odwrotnie proporcjonalnie do kwadratu liczby przysłony obiektywu (E ∝ 1/F²). Jeśli inżynier zastąpi szeroki, ciężki obiektyw testowy f/1.0 ultrakompaktowym, ekonomicznym zespołem soczewek f/1.3 lub f/1.4, energia termiczna docierająca do czujnika zostaje zmniejszona mniej więcej o połowę. Rdzeń OEM o wartości znamionowej 40 mK degraduje się do efektywnego systemowego NETD wynoszącego od 67 mK do 78 mK, co zmniejsza jego zdolność do rozróżniania subtelnych anomalii termicznych.
- ⚙️ Wahania temperatury podłoża: W modułach kamer niechłodzonych, bez TEC (bez chłodziwa termoelektrycznego), wahania temperatury otoczenia przesuwają temperaturę wewnętrznej obudowy kamery. Bez aktywnej stabilizacji temperatury gradienty termiczne rozwijają się na podłożu ROIC, powodując dryft sygnału bazowego. Aby zapobiec degradacji natywnego NETD czujnika, silnik cyfrowego przetwarzania sygnału rdzenia musi uruchamiać dynamiczne algorytmy śledzenia offsetu.
Rozdzielczość przestrzenna, rozstaw pikseli i optyka obiektywu: 256x192 kontra 640x512
Wybór rozdzielczości przestrzennej dla niechłodzonej kamery termowizyjnej wymaga zrównoważenia rozmiaru celu, wymaganej odległości obserwacji, przepustowości danych i fizycznych wymiarów optycznych. Rynek obrazowania przemysłowego w dużej mierze ustandaryzował dwie klasy rozdzielczości: 256 × 192 pikseli (49 152 elementy czujnikowe) i 640 × 512 pikseli (327 680 elementów czujnikowych).
| Metryka optyczna | 256 × 192 (raster 12 μm) | 640 × 512 (raster 12 μm) |
|---|---|---|
| Liczba aktywnych elementów czujnikowych | 49 152 piksele | 327 680 pikseli (6,66× objętość danych) |
| Chwilowe pole widzenia (IFOV, obiektyw 9 mm) | 1,33 mrad | 1,33 mrad (6,66× szersza scena przestrzenna) |
| Nieskompresowana przepływność danych (16-bit, 25 Hz) | ~2,45 MB/s (Niski narzut obliczeniowy) | ~16,38 MB/s (Wymaga wydajnego DMA/magistrali) |
| Zasięg identyfikacji celu (kryteria DRI) | Zasięg bliski do średniego (0,1 m do 50 m) | Wydłużony dystans (5 m do ponad 500 m) |
| Typowe wymaganie dotyczące czystej apertury obiektywu | Mały / lekki german | Większa średnica dla zakresów teleobiektywowych |
Obliczenia optyczne: IFOV i współczynnik wielkości plamki
Rozdzielczość w termografii w podczerwieni determinuje geometryczne próbkowanie przestrzenne i bezwzględną dokładność pomiaru. Dwie podstawowe zasady optyczne rządzą tymi ograniczeniami: Chwilowe pole widzenia (IFOV) jak i Współczynnik wielkości plamki pomiarowej (SSR).
IFOV charakteryzuje kątową projekcję pojedynczego piksela na płaszczyznę celu:
IFOV = d / f'
gdzie d reprezentuje fizyczny rozstaw pikseli detektora (np. 12 μm) oraz f' to ogniskowa obiektywu. Pomnożenie IFOV przez odległość do celu (D) określa fizyczne wymiary śladu optycznego odwzorowanego na pojedynczym pikselu. Jednak inżynierowie nie mogą opierać bezwzględnych pomiarów temperatury na śladzie pojedynczego piksela. Ze względu na optyczną Funkcję Przenoszenia Modulacji (MTF), rozmycie dyfrakcyjne oraz aberracje optyczne w elementach ze szkła germanowego, pojedynczy piksel nie jest w stanie uchwycić pełnej amplitudy promieniowania izolowanego celu.
Aby uzyskać dokładne dane temperaturowe bez tłumienia sygnału z sąsiednich obszarów tła, cel musi w pełni pokrywać matrycę co najmniej 3 × 3 ciągłych pikseli. Wymóg ten definiuje Pomiarowe Chwilowe Pole Widzenia (MFOV), powszechnie określane jako Współczynnik Rozmiaru Plamki (SSR). Jeśli kontrolowany cel nie pokrywa tego okna 3 × 3 pikseli, temperatury tła peryferyjnego przenikną do pomiaru, prowadząc do znaczących błędów odczytu temperatury.
W przypadku bliskich prac diagnostycznych na stanowisku laboratoryjnym, takich jak inspekcja aktywnych elementów montowanych powierzchniowo na płytce drukowanej, sensor 256 × 192 z optyką makro zapewnia wystarczającą szczegółowość przestrzenną do wykrywania uszkodzeń elementów o rozmiarach submilimetrowych. Z kolei w misjach poszukiwawczych UAV na dużych wysokościach lub w przemysłowym nadzorze perymetrycznym matryca 640 × 512 zapewnia 6,66 razy więcej danych próbkowania przestrzennego, umożliwiając identyfikację celów na dużych odległościach.
Protokoły testów laboratoryjnych i terenowych: Kalibracja radiometryczna, dryft i NUC
Niekalibrowany mikrobolometr nie może mierzyć temperatur bezwzględnych od razu po wyjęciu z pudełka. Surowa liczba cyfrowa (DN) zgłaszana przez każdy piksel odzwierciedla zmiany indywidualnej rezystancji detektora, tolerancje domieszkowania krzemu, emisję termiczną obudowy oraz offsety wzmacniaczy, a nie czystą radiancję celu. Aby przekształcić surowe 14-bitowe lub 16-bitowe wartości cyfrowe w skalibrowane radiometryczne wartości temperatury, systemy wykorzystują standaryzowane algorytmy kalibracyjne.
Dwupunktowa Korekcja Niejednorodności (NUC)
Każdy pojedynczy piksel w matrycy mikrobolometru wykazuje odrębną charakterystykę czułości i offsetu. Proces dwupunktowej NUC odwzorowuje te odpowiedzi na jednolitą linię bazową przy użyciu dwóch precyzyjnych źródł odniesienia w postaci czarnych ciał wnękowych ustawionych na znane temperatury, T_zimna i T_gorąca:
DN_skorygowane(i, j) = G(i, j) × [DN_surowe(i, j) - Offset(i, j)]
Podczas kalibracji fabrycznej kamera rejestruje wiele klatek przy obu wartościach zadanych temperatury. Algorytm oblicza współczynnik wzmocnienia G(i, j) oraz współczynnik offsetu Offset(i, j) dla każdego piksela w całej matrycy. Wadliwe piksele, które wykazują martwe wyjścia, nadmierny dryft termiczny lub nasycone poziomy szumu, są mapowane do statycznej Mapy Wadliwych Pikseli (BPM). W czasie działania procesor obrazu interpoluje wartości dla tych wadliwych pikseli z sąsiednich sprawnych detektorów przy użyciu filtrowania kierunkowego metodą najbliższego sąsiada.
Podczas aktywnej pracy zmiany temperatury otoczenia powodują rozszerzanie i kurczenie się obudowy kamery, wprowadzając dryft termiczny. Aby ponownie skalibrować sensor, wewnętrzny elektromagnetyczny solenoid na około 250 milisekund wprowadza jednolitą mechaniczną przesłonę przed matrycę. Proces ten, znany jako Korekcja płaskiego pola (FFC), aktualizuje współczynniki offsetu dla każdego piksela, usuwając szum o stałym wzorcu (FPN) i artefakty dublowania z wyświetlanego obrazu.
Rekonstrukcja Temperatury Bezwzględnej
Po zastosowaniu korekcji niejednorodności system oblicza bezwzględne temperatury obiektów przy użyciu empirycznej adaptacji wzoru Plancka na promieniowanie. Silnik programowy kompensuje emisyjność celu, tłumienie atmosferyczne i odbicia otoczenia:
DN_cel = (DN_całk - (1 - ε) × τ_atm × DN_odb - (1 - τ_atm) × DN_atm) / (ε × τ_atm)
T_cel = B / [ln(R / (DN_cel + F))]
gdzie R, B, oraz F reprezentują fabrycznie skalibrowane parametry krzywej Plancka zapisane w pamięci nieulotnej modułu, ε to emisyjność powierzchni celu, τ_atm to współczynnik transmisji na dystansie pomiarowym, DN_odb uwzględnia odbicia otoczenia od celu, a DN_atm reprezentuje promieniowanie emitowane przez słup powietrza na drodze pomiaru. Precyzyjna dokładność radiometryczna wymaga dostosowania tych parametrów do bieżących warunków terenowych.
Integracja systemów wbudowanych: Interfejsy USB, MIPI i sprzęt dronów
Integracja niechłodzonego rdzenia kamery termowizyjnej z wbudowaną platformą obliczeniową brzegową wymaga projektowania na warstwach fizycznej, elektrycznej i interfejsu danych. Architekci systemu muszą obsługiwać strumienie 16-bitowych danych z sensora o wysokiej przepustowości, jednocześnie utrzymując całkowite zużycie energii i wydzielanie ciepła na minimalnym poziomie.
Interfejsy elektryczne i stosy protokołów
Rdzenie kamer termowizyjnych zazwyczaj obsługują trzy główne standardy interfejsów elektrycznych:
- ⚙️ USB 2.0 / USB 3.0 (klasa UVC): Nowoczesne kompaktowe rdzenie często implementują ustandaryzowany protokół USB Video Class (UVC). Pozwala to inżynierom podłączyć sensor termiczny bezpośrednio do wbudowanego hosta Linux i rozpocząć strumieniowanie bez pisania własnościowych sterowników jądra. Nowoczesne rdzenie mogą przesyłać surowe dane radiometryczne w nieskompresowanym 16-bitowym formacie skali szarości (Y16), gdzie każda wartość piksela odwzorowuje bezpośrednio bezwzględną wartość temperatury, lub próbkowane w dół 8-bitowe klatki YUV/RGB z wstępnie nałożonymi paletami kolorów do monitorowania w czasie rzeczywistym.
- ⚙️ MIPI-CSI-2 / równoległy DVP: W przypadku ultraniskich opóźnień lub mikrogimbali dronów o ograniczonej masie pominięcie układów mostkujących USB zmniejsza powierzchnię płytki i zużycie energii. Interfejs Mobile Industry Processor Interface (MIPI) Camera Serial Interface 2 (CSI-2) przesyła surowe dane z sensora bezpośrednio do potoku przetwarzania sygnału obrazu (ISP) procesora hosta z opóźnieniem poniżej milisekundy. Złącza płytka-płytka o dużej gęstości i odporności na wibracje — takie jak te produkowane przez Molex— zapewniają stabilność mechaniczną wymaganą w zastosowaniach dronów o wysokich wibracjach i robotyce mobilnej.
- ⚙️ Przetwarzanie na komputerze jednopłytkowym: Platformy wbudowane, takie jak Raspberry Pi lub NVIDIA Jetson, zapewniają wszechstronne platformy do obliczeń brzegowych w termowizji. Projektanci systemów mogą skonfigurować sterowniki Linux Video4Linux2 (V4L2) do przechwytywania surowych klatek Y16 bezpośrednio do pamięci przestrzeni użytkownika, gdzie OpenCV i modele uczenia maszynowego na urządzeniu mogą przetwarzać dane w czasie rzeczywistym. W celu zapoznania się ze schematami architektonicznymi i procedurami konfiguracji zapoznaj się z naszym przewodnikiem na temat konfiguracji sterownika kamery termowizyjnej RS300, lub zapoznaj się z opcjami dla wysokorozdzielcze moduły strumieniowania LWIR dla Raspberry Pi.
Przemysłowe rdzenie kamer termowizyjnych OEM: Porównawcza macierz specyfikacji
Podczas projektowania systemów termowizyjnych dla platform OEM — takich jak bezzałogowe pojazdy rozpoznania minowego, ładunki do poszukiwań lotniczych czy instalacje automatyki przemysłowej — miniaturyzacja i precyzja radiometryczna są najwyższymi priorytetami. Poniżej znajduje się porównanie inżynieryjne dwóch sprawdzonych w branży niechłodzonych rdzeni LWIR.
| Parametr specyfikacji | Niechłodzony moduł LWIR Mini 256*192 | Niechłodzony moduł LWIR USB Mini 640*512 |
|---|---|---|
| Architektura detektora | Nieschładzany mikrobolometr LWIR VOx | Nieschładzany mikrobolometr LWIR VOx |
| Rozdzielczość FPA | 256 × 192 (49 152 aktywnych pikseli) | 640 × 512 / 640 × 480 (327 680 pikseli) |
| Pasmo spektralne | 8,0 μm do 14,0 μm (LWIR) | 8,0 μm do 14,0 μm (LWIR) |
| Czułość termiczna (NETD) | ≤ 50 mK przy f/1,0, 300 K | ≤ 40 mK do 50 mK przy f/1,0, 300 K |
| Wymiary fizyczne | Ultrakompaktowy moduł mikro | Miniaturowy rozmiar 21 mm × 21 mm |
| Dostępne ogniskowe | Stały szerokokątny standardowy obiektyw przemysłowy | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 mm |
| Formaty interfejsów sprzętowych | Surowa radiometria strumieniowa / wideo cyfrowe | Bezpośrednia zgodność z klasą USB / rdzeń cyfrowy |
| Docelowa przestrzeń zastosowań | Wykrywanie min, lokalna diagnostyka PCB | Drony lotnicze dalekiego zasięgu, nadzór, Edge AI |
Kompleksowa analiza produktu

Niekolowana miniaturowa kamera termowizyjna LWIR 256*192, moduł podobny do DJI, do wykrywania min
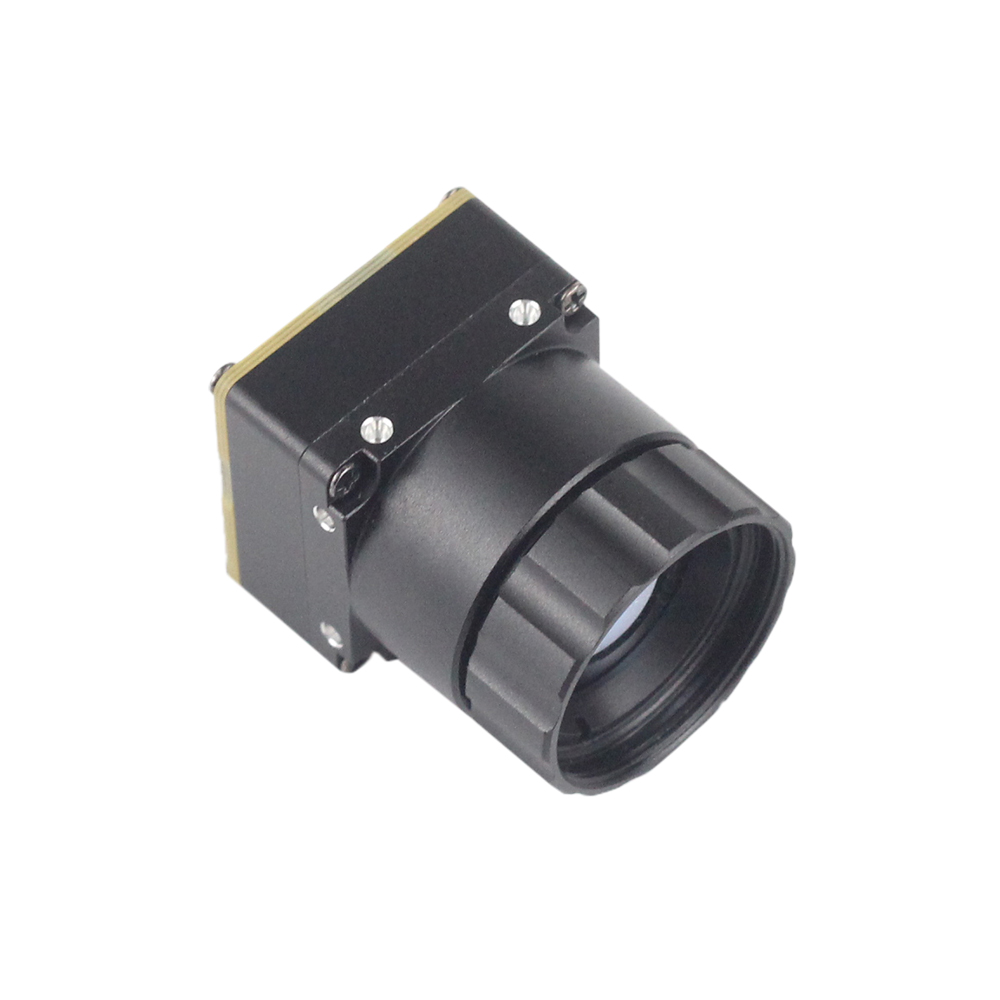
Moduł kamery termowizyjnej Mini 256 niechłodzonej LWIR wykorzystuje wysokowydajne detektory podczerwieni do ultrawyraźnego obrazowania termicznego i dokładnego pomiaru temperatury. Przechwytuje promieniowanie podczerwone i generuje jednolity obraz termiczny z radiometrią. Zaprojektowany specjalnie do zastosowań wrażliwych na masę, takich jak autonomiczne mikrodrony, robotyczne ramiona detekcyjne i sprzęt rozpoznania niewybuchów, moduł ten dostarcza skalibrowane dane radiometryczne w kompaktowej obudowie.
Rdzeń wykorzystuje matrycę mikrobolometryczną VOx 256 × 192 działającą w paśmie spektralnym od 8 μm do 14 μm, utrzymując czułość termiczną na poziomie ≤ 50 mK. Wbudowany procesor sygnałowy automatycznie koryguje dryft czujnika w zakresie temperatur roboczych, generując stabilne klatki radiometryczne odpowiednie do integracji w zautomatyzowanych systemach wykrywania min lądowych i lokalnych systemach inspekcji termicznej.

Niekolowana miniaturowa kamera termowizyjna LWIR USB 640*512, moduł rdzenia do dronów, podobna do DJI
Miniaturowy niechłodzony moduł termowizyjny na podczerwień charakteryzuje się ostrym, wyraźnym obrazem, kompaktowymi wymiarami i niskimi kosztami integracji systemowej. Zaprojektowany z obudową o profilu zaledwie 21 mm × 21 mm, ten moduł rdzeniowy 640 × 512 / 640 × 480 zapewnia wysoką adaptowalność środowiskową, stabilną pracę w szerokim zakresie temperatur oraz szeroką kompatybilność z obiektywami.
Moduł obsługuje szeroką gamę konfiguracji obiektywów, w tym ogniskowe 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm i 150 mm. Ta wszechstronność pozwala inżynierom konfigurować kamerę do wszystkiego — od szerokokątnego mapowania lotniczego po teleobiektywowy nadzór dalekiego zasięgu. Bezpośredni interfejs USB upraszcza integrację sprzętową z wbudowanymi komputerami jednopłytkowymi, zapewniając radiometryczne wideo typu plug-and-play bez konieczności stosowania niestandardowych zewnętrznych płytek interfejsowych. Aby zapoznać się ze szczegółowymi ocenami laboratoryjnymi tego rdzenia, przeczytaj naszą dogłębną analizę na stronie Testy wydajności Mini 640.
Wdrożenia o krytycznym znaczeniu: Diagnostyka PCB, obserwacja lotnicza i Edge AI
Diagnostyka elektroniki PCB w skali mikro
W nowoczesnym projektowaniu i produkcji wielowarstwowych płytek PCB lokalizowanie usterek na poziomie komponentów stanowi główne wyzwanie diagnostyczne. Obudowy do montażu powierzchniowego o dużej gęstości, wewnętrzne płaszczyzny zasilania i kompaktowe rozmieszczenie komponentów sprawiają, że tradycyjne sondowanie jest trudne i powolne. Częstym trybem awarii jest przebicie dielektryczne w wielowarstwowych kondensatorach ceramicznych (MLCC). Gdy kondensatory te ulegają degradacji, rzadko wykazują oczywiste uszkodzenia fizyczne; zamiast tego powstają w nich ścieżki upływu o wysokiej rezystancji.
Te podpowierzchniowe mikrozwarcia pobierają ciągłe prądy pasożytnicze z szyn zasilających, powodując lokalne wzrosty temperatury o zaledwie 0,5°C do 3,0°C. Wysokoczułe niechłodzone kamery LWIR wyposażone w obiektywy makro mogą rozróżnić te niewielkie gradienty termiczne. Inżynier może zasilić płytkę z zasilacza laboratoryjnego z ograniczeniem prądowym i natychmiast zidentyfikować uszkodzony kondensator na wyświetlaczu termicznym. Kamera termowizyjna podświetla uszkodzony komponent, podczas gdy otaczające elementy pozostają w temperaturze otoczenia, co pozwala uniknąć godzin prób i błędów związanych z wylutowywaniem komponentów.
Lotnicze wykrywanie min lądowych i niewybuchów
Niewybuchy (UXO) ułożone na powierzchni i płytko zakopane, miny lądowe oraz improwizowane ładunki wybuchowe (IED) stanowią złożone wyzwania detekcyjne w operacjach humanitarnego rozminowywania. Cele te można identyfikować z powietrza, wykorzystując dobowe cykle nagrzewania słonecznego oraz różne właściwości termiczne gleby i materiałów wybuchowych.
Gleba bezpośrednio nad zakopanym obiektem ma niższą efektywną pojemność cieplną niż otaczająca nienaruszona ziemia. W konsekwencji nienaruszona gleba i zakopane obudowy absorbują i oddają ciepło słoneczne w różnym tempie:
- ⚙️ Poranny cykl nagrzewania słonecznego: Gdy promieniowanie słoneczne nagrzewa grunt, płytka warstwa gleby pokrywająca zakopaną minę nagrzewa się szybciej niż głębsza, zbita ziemia. Na kamerze termowizyjnej zamontowanej na dronie lotniczym lokalizacje te pojawiają się jako wyraźne gorące punkty.
- ⚙️ Punkt inwersji termicznej: W miarę zbliżania się okresów przejściowych po południu temperatury gleby i celu chwilowo się wyrównują. Ten krótki punkt przecięcia tymczasowo maskuje sygnaturę termiczną zakopanego obiektu.
- ⚙️ Wieczorny cykl chłodzenia radiacyjnego: Po zachodzie słońca cienka warstwa gleby nad niewybuchem szybko wypromieniowuje ciepło w chłodniejsze nocne niebo, tracąc energię termiczną szybciej niż otaczająca masa ziemi. Anomalia ulega odwróceniu, pojawiając się na kamerze termowizyjnej jako zlokalizowany chłodny punkt.
Zastosowanie kompaktowych rdzeni, takich jak Mini 256 lub Mini 640 na autonomicznych dronach rozpoznawczych pozwala operatorom mapować niebezpieczne pola minowe z bezpiecznej odległości, zmniejszając ryzyko podczas operacji oczyszczania tras.
Zautomatyzowana wizja produkcyjna i Edge AI
Nowoczesne zakłady produkcyjne coraz częściej wykorzystują kamery termowizyjne obok systemów wizji maszynowej w świetle widzialnym na zautomatyzowanych liniach produkcyjnych. Zastosowania obejmują inspekcję trójfazowych przemysłowych paneli elektrycznych, monitorowanie tarcia łożysk w systemach napędowych przenośników oraz weryfikację integralności spoin laserowych w produkcji motoryzacyjnej.
W tych środowiskach rdzenie termowizyjne przesyłają nieskompresowane 16-bitowe wideo radiometryczne bezpośrednio do procesorów Edge AI na urządzeniu przez połączenia USB lub MIPI. Głębokie konwolucyjne sieci neuronowe (takie jak YOLOv8) działają bezpośrednio na macierzy danych temperaturowych, a nie na standardowym 8-bitowym wideo koloryzowanym. Ponieważ każdy piksel odpowiada skalibrowanemu odczytowi temperatury, modele Edge AI mogą wykrywać naruszenia progów termicznych, śledzić wzorce rozpraszania ciepła i wyzwalać automatyczne alerty, zanim awarie sprzętu spowodują zatrzymanie linii.
Pogłębione techniczne FAQ
Czy budżetowe kamery termowizyjne poniżej $400 są odpowiednie do profesjonalnej diagnostyki elektroniki i HVAC?
Jaka jest różnica operacyjna między rozdzielczościami termowizyjnymi 256x192 a 640x512?
Czy kompaktowe moduły kamer termowizyjnych można osadzać bezpośrednio w niestandardowych dronach i sprzęcie edge AI?
📚 Referencje i dalsza lektura
- Standard branżowy: Wysokiej gęstości złącza mikrokabli koncentrycznych i wbudowane rozwiązania połączeniowe przez Molex
- Standard branżowy: Architektury obliczeń brzegowych na pojedynczej płycie i platformy sterowników przez Raspberry Pi
- Powiązany przewodnik: Ocena wydajności rdzenia kamery termowizyjnej Mini 640
- Powiązany przewodnik: Konfiguracja sterownika kamery termowizyjnej RS300 dla Raspberry Pi
- Powiązany przewodnik: Moduły kamer strumieniowych LWIR o wysokiej rozdzielczości dla Raspberry Pi





