Высокопроизводительная интеграция тепловизионного модуля: Edge AI и OEM-решения для БПЛА
12 августа 2026 года
Коммерческие неохлаждаемые тепловизионные сенсорные модули: руководство по OEM-интеграции высокого разрешения и периферийному ИИ
13 августа 2026 г.
Руководство по выбору высокопроизводительного тепловизионного модуля для OEM и дронов
Когда вы проектируете системы для автономной робототехники, воздушного наблюдения или промышленного профилактического обслуживания, интеграция модуля корпоративного уровня тепловизионный модуль — это не просто приятная функция, чтобы похвастаться, а важнейший архитектурный выбор. Современные оптико-электронные системы должны выдавать четкие тепловые данные в суровых атмосферных условиях, густом дыму, тумане и при нулевой освещенности. Но вот реальность: втиснуть неохлаждаемое длинноволновое инфракрасное (LWIR) ядро в ограниченные по пространству подвесы БПЛА, портативное инспекционное оборудование или автоматизированные охранные полезные нагрузки означает балансировку оптических характеристик, тепловой чувствительности, задержки обработки и физических размеров. Как инженеры оптических систем, мы постоянно идем на трудные компромиссы — например, балансируем шаг пикселя относительно апертуры объектива или выбираем легкие платы обработки на ASIC вместо полнофункциональных радиометрических SDK-платформ, чтобы проект оставался в рамках цели.
Получение реальной эффективности тепловидения сводится к оптимизации МОГП-С (Размер, Вес, Мощность и Стоимость) без ухудшения характеристик детектора. Создаете ли вы оборонные дроны с автономным распознаванием целей или настраиваете промышленные IoT-тепловые датчики для круглосуточного мониторинга подстанций, выбор правильного ядра требует твердого понимания физики микроболометров, стандартов интерфейсов (RTSP поверх IP против аналогового CVBS со сверхнизкой задержкой) и алгоритмов коррекции неоднородности (NUC). Это руководство по выбору разбирает основные принципы, инженерные рабочие процессы и реальные спецификации, необходимые для интеграции OEM-движков тепловизионных камер в пользовательские аппаратные установки.
Содержание
- 👉 Основы фазоинженерного тепловизионного модуля
- 👉 Стратегия оптимизации SWaP-C для БПЛА и автономных полезных нагрузок
- 👉 Инженерия динамического видеоинтерфейса: RJ45 RTSP против аналогового CVBS
- 👉 Комплексное OEM-сравнение продуктов и спецификационный движок
- 👉 Оптическая калибровка, NUC и метрики измерения температуры
- 👉 Промышленный технический FAQ-справочник
Основы фазоинженерного тепловизионного модуля
Интегрированная тепловизионная камера тепловизионный модуль использующий длинноволновую инфракрасную (LWIR) технологию, работает, улавливая тепловое излучение, испускаемое поверхностными объектами в спектральном диапазоне от 8 мкм до 14 мкм. В отличие от стандартных оптических датчиков, которым нужен окружающий свет, неохлаждаемая тепловая микроболометрическая матрица обнаруживает разницу в излучении черного тела и превращает сырую кинетическую теплоту в четкие цифровые тепловые карты. Эта независимость от видимого света делает инфракрасный камерный движок незаменимым для операций в темноте, поисково-спасательных (SAR) миссий, проверок электрических шкафов и систем раннего обнаружения пожара.
Чтобы понять, как тепло превращается в пригодный для использования видеопоток или радиометрическую температурную сетку, давайте пошагово пройдемся по аппаратному конвейеру:
- ⚙️ Германиевая / халькогенидная оптика: Стандартное оптическое стекло полностью блокирует инфракрасный свет. Поэтому инфракрасное ядро полагается на просветленные (AR) германиевые или халькогенидные линзы, спроектированные для пропускания фотонов 8–14 мкм при подавлении оптических искажений.
- ⚙️ Неохлаждаемая микроболометрическая детекторная матрица: Инфракрасное излучение проходит через линзу и попадает на крошечную подвешенную микроболометрическую матрицу из термочувствительных материалов. Когда фотоны нагревают подвешенные мостики, их электрическое сопротивление изменяется прямо пропорционально температурному коэффициенту сопротивления (TCR) материала.
- ⚙️ Интегральная схема считывания (ROIC): Прямо под матрицей микроболометров находится КМОП-матрица ROIC. ROIC считывает изменения сопротивления попиксельно, преобразуя микроскопические электрические колебания в чистые цифровые отсчеты.
- ⚙️ Бортовой процессорный модуль (ASIC/FPGA): Цифровые отсчеты поступают в специализированный бортовой процессор. Здесь в реальном времени выполняются алгоритмы коррекции неоднородности (NUC), замены дефектных пикселей (BPR), шумоподавления и обработки динамического диапазона, формируя чистое высококонтрастное видео или калиброванные температурные профили.
- ⚙️ Мультипротокольный интерфейсный бэкенд: Наконец, бэкенд упаковывает видео или радиометрическую телеметрию в стандартизированные выходные сигналы — например, аналоговые потоки CVBS с нулевой задержкой или IP-потоки RTSP/ONVIF через Ethernet RJ45.
Физика детекторного ядра: VOx против a-Si
В основе любого современного OEM-тепловизионного модуля лежат тонкопленочные резисторы из оксида ванадия (VOx) или аморфного кремния (a-Si), установленные на микромеханической кремниевой ROIC. Выбор между этими материалами — одно из важнейших решений при подборе оборудования:
- ✅ Оксид ванадия (VOx): Микроболометры VOx обладают значительно более высоким температурным коэффициентом сопротивления (TCR). Проще говоря: более высокая электрическая чувствительность, меньший уровень шума и надежная долговременная стабильность. VOx является золотым стандартом для высокоточных промышленных инспекций, оборонных полезных нагрузок и корпоративного дрон-оборудования, где важна регистрация перепадов температуры менее градуса.
- ✅ Аморфный кремний (a-Si): Аморфный кремний обеспечивает равномерный пространственный отклик по всей фокальной плоскости и снижает производственные затраты при крупносерийном выпуске. Хотя ядра на a-Si, как правило, немного менее чувствительны, чем VOx, их более низкая цена делает их идеальными для коммерческих систем безопасности и бюджетных потребительских инструментов.
Пространственное разрешение и динамика шага пикселя
Разрешение матрицы определяет пространственную детализацию, поле зрения (iFOV) и пространственные диапазоны обнаружения, распознавания и идентификации (DRI) на основе стандартных критериев Джонсона:
| Формат матрицы | Общее количество пикселей | Оптимальные сценарии применения | Влияние на оптику и SWaP |
|---|---|---|---|
| Матрица 384×288 | 110 592 пикселя | Микродроны, ручные инструменты, ближний периметральный мониторинг | Легкое исполнение, минимальное энергопотребление, компактные варианты объективов |
| Матрица 640×512 | 327 680 пикселей | Корпоративные поисково-спасательные дроны, высотные тактические полезные нагрузки, инспекция электростанций | Почти 3-кратное количество пикселей, увеличенные дистанции DRI, более широкий горизонтальный обзор |
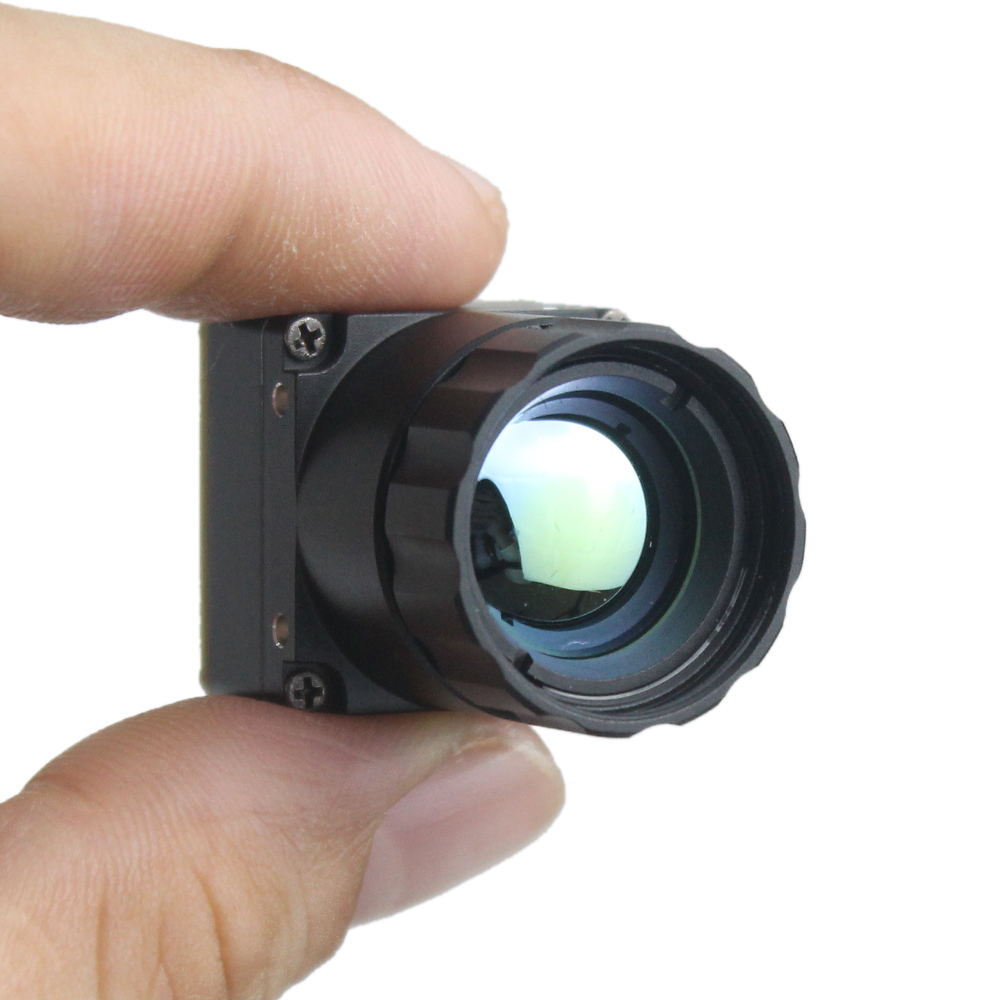
Наряду с разрешением матрицы, шаг пикселя — измеряемый в микрометрах (мкм) — определяет межцентровое расстояние между соседними элементами детектора. Переход от устаревших датчиков $17 мкм$ к передовым микроболометрам $12 мкм$ стал огромным достижением для конструкций полетных полезных нагрузок. Уменьшение до $12 мкм$ сокращает необходимое оптическое фокусное расстояние для того же коэффициента увеличения. Это означает, что можно уменьшить диаметр и массу объектива на 30%–40% без потери дальности действия. Для более детального анализа интеграции ядер в мультисенсорные блоки читайте наше Руководство по интеграции многофункционального тепловизионного модуля LTC.
Тепловая чувствительность (NETD) и частота обновления кадров
Два основных параметра определяют, насколько хорошим будет выходное видео в реальных полевых условиях:
- ⚙️ Эквивалентная шуму разность температур (NETD): Измеряемая в милликельвинах (мК), NETD обозначает минимальное изменение температуры, которое датчик может зафиксировать относительно базового шума детектора. Модуль с рейтингом $\le 30\text{ мК}$ или $\le 40\text{ мК}$ выявит едва заметные тепловые границы — например, влажную изоляцию зданий или нагрев тонких дорожек на печатной плате — гораздо лучше, чем бюджетное ядро с рейтингом $\ge 50\text{ мК}$.
- ⚙️ Частота обновления кадров (25 Гц / 30 Гц / 50 Гц / 60 Гц): Высокая частота кадров критически важна для стабилизации аэрофотосъемочных подвесов и отслеживания быстродвижущихся целей. Хотя ядра с частотой 9 Гц обходят строгие экспортные правила Вассенаара, для серьезных тактических задач и задач слежения требуется $\ge 30\text{Гц}$ или $50\text{Гц}$, чтобы устранить смазывание движения при быстрых поворотах дрона.
Стратегия оптимизации SWaP-C для полезных нагрузок БПЛА и автономных систем
При установке OEM-ядра тепловизионной камеры в дрон, автономного робота или портативную установку каждый грамм и милливатт на счету. Лишняя масса сразу же сокращает время полета, а избыточное тепловыделение внутри герметичного корпуса подвеса со временем ухудшает чувствительность детектора.
Вот как опытные инженеры по полезной нагрузке управляют SWaP-C при сборке оборудования:
| Ограничение SWaP-C | Основное инженерное узкое место | Стратегия архитектурного решения |
|---|---|---|
| Физический размер и масса | Тяжелое оптическое стекло и громоздкое шасси нарушают настройку подвеса и сокращают время полета планера. | Используйте матрицы детекторов VOx 12 мкм; выбирайте корпус из магниево-алюминиевого сплава или углепластика, изготовленный на станках с ЧПУ. |
| Электрическая потребляемая мощность | Высокое энергопотребление расходует основные полетные батареи и вызывает внутренний самонагрев. | Применяйте специализированные маломощные интегральные схемы (ASIC) (<1,5 Вт потребляемой мощности). |
| Оптическая эффективность | Линзы с узкой апертурой сокращают сбор фотонов, ухудшая общую чувствительность. | Интегрируйте светосильные германиевые линзы F/1.0 – F/1.2 с твердым углеродным защитным покрытием. |
| Периферийная ИИ-обработка | Потоковая передача необработанного видео на наземные станции добавляет задержку и обрывается при помехах. | Установите легкие чипы ИИ-ускорения прямо на тепловизионную плату для локального распознавания объектов. |
Рассеивание мощности и механика теплового баланса
Неохлаждаемые микроболометрические матрицы быстро реагируют на изменения температуры окружающей среды. Кондуктивное или радиационное тепло, исходящее от близлежащих ESC, полетных контроллеров или двигателей, вызывает артефакты затенения на изображении. Для сохранения четкости и точности изображения требуется прямой план управления теплом:
- ⚙️ Серверные части обработки ASIC: Замена энергоемких FPGA на специализированные процессоры ASIC снижает потребляемую мощность ядра до уровня ниже 1,5 Вт. Это сдерживает тепловыделение и предотвращает внутренний дрейф датчика.
- ⚙️ Кондуктивные тепловые пути: Изолируйте микроболометрическую сборку с помощью теплопроводящих прокладок, напрямую соединенных с алюминиевым внешним корпусом. Это отводит избыточное тепло в воздушный поток и сохраняет калибровку датчика даже во время полетов в жаркие летние дни.
Для получения дополнительной информации о монтаже на планер и интеграции полетного контроллера ознакомьтесь с инженерными разборами на Интеграция дрон-систем OBSETECH. Сочетайте маломощное оборудование ASIC с локальными моделями компьютерного зрения, чтобы сформировать надежную основу для отслеживания целей — тема, рассмотренная в нашем обзоре Лучшие термальные модули с ИИ для полезной нагрузки БПЛА.
Инженерия динамического видеоинтерфейса: RJ45 RTSP против аналогового CVBS
Выбор правильного интерфейсного выхода для тепловизора тепловизионный модуль полностью зависит от конфигурации вашей системы. Вам необходимо сбалансировать разрешение, функции управления, вес кабелей и приемлемую задержку для вашего видеоконвейера.
Архитектурные интерфейсные решения
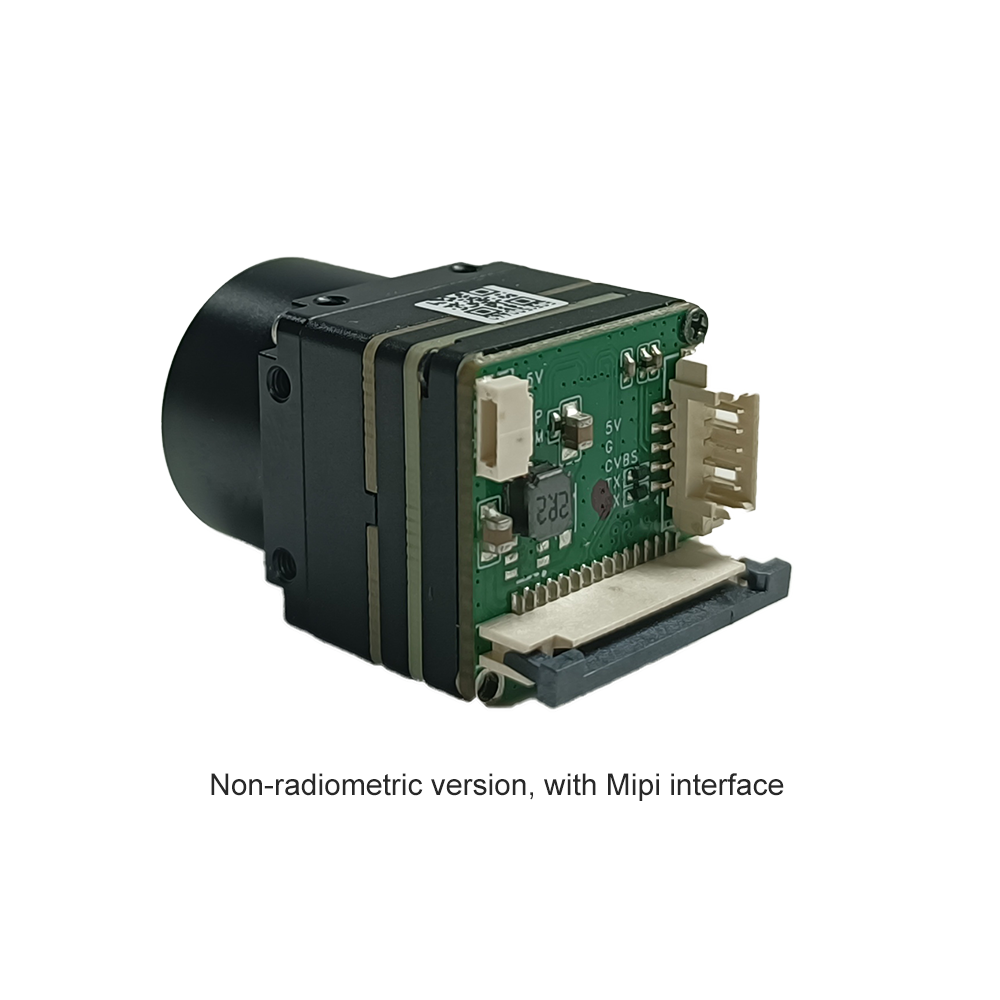
Интегрированное ядро тепловизионной камеры обрабатывает необработанные данные детектора и выводит видео двумя основными способами: через IP-канал RJ45 Ethernet (передача сжатых потоков H.264/H.265 по RTSP/ONVIF непосредственно в пользовательские SDK и периферийные ИИ-процессоры) или через Аналоговый интерфейс CVBS (передача необработанного видео с низкой задержкой по 2-проводным линиям непосредственно на FPV-мониторы и аналоговые передатчики).
Интерфейс RJ45 Ethernet (RTSP / IP видеопоток)
Сетевые тепловизионные модули используют аппаратные кодеры (H.264 / H.265) для передачи цифрового видео по стандартным сетевым кабелям через разъемы RJ45 или компактные микроразъемы:
- ⚙️ Интеграция RTSP (протокол потоковой передачи в реальном времени): RTSP позволяет бортовым компьютерам, наземным станциям управления (НСУ) или специализированному ПО получать видеопотоки, используя простые сетевые URI (например,
rtsp://192.168.1.100/live/main). Это упрощает разработку ПО и позволяет нескольким приложениям считывать один и тот же поток. - ⚙️ Соответствие стандарту ONVIF Profile S: Стандартное соответствие ONVIF означает готовность к работе «из коробки» с коммерческими VMS-платформами, системами безопасности и оборудованием мониторинга без написания специальных драйверов.
- ⚙️ Наложение телеметрии и командное управление: Ethernet поддерживает двустороннюю связь по одному кабельному жгуту. Вы можете изменять цветовые палитры, запускать циклы коррекции неравномерности и получать попиксельные радиометрические данные во время передачи видео.
Аналоговый интерфейс CVBS (композитный видеосигнал)
Даже при наличии современных IP-решений, простой аналоговый видеосигнал CVBS остается критически важным для быстрых тактических полетов и маловесных подвесных систем:
- ✅ Передача с почти нулевой задержкой: Благодаря пропуску буферов сжатия аналоговый CVBS передает видео прямо на наземные экраны с задержкой менее 10 мс. Такая мгновенная визуальная реакция необходима для ручного пилотирования дронов в ограниченных пространствах.
- ✅ Упрощенный жгут проводки: Стандартное аналоговое видео SD передается по простому двухпроводному соединению (Сигнал + Земля). Такая легкая конфигурация упрощает прокладку кабелей через компактные контактные кольца 360-градусных подвесов.
Комплексное техническое сравнение интерфейсов
| Характеристики производительности | RJ45 Ethernet (поток IP RTSP) | CVBS (аналоговый выход) |
|---|---|---|
| Задержка видеопотока | 100 мс – 220 мс (в зависимости от буфера кодирования) | < 10 мс (почти нулевая задержка) |
| Поддержка разрешений | Собственное разрешение матрицы (640×512, 1024×768) | Стандартное разрешение (NTSC 720×480 / PAL 720×576) |
| Занимаемое место жгута кабелей | 4-проводная / 8-проводная витая пара Ethernet | 2-проводной легкий микроконтактный кабель |
| Простота интеграции ПО | Высокая (прямой доступ через OpenCV, Python, сокеты C++) | Требуется плата захвата видео на хост-ПК |
| Передача телеметрии | Интегрированная (данные температуры мультиплексируются по IP) | Ограниченная (только визуальные наложения текста OSD) |
Комплексный бенчмаркинг OEM-продуктов и технический движок
Чтобы помочь вам выбрать подходящий модуль, вот два наших неохлаждаемых OEM-ядра тепловизионных камер, разработанных специально для дронов, подвесов и автоматизированного промышленного оборудования.
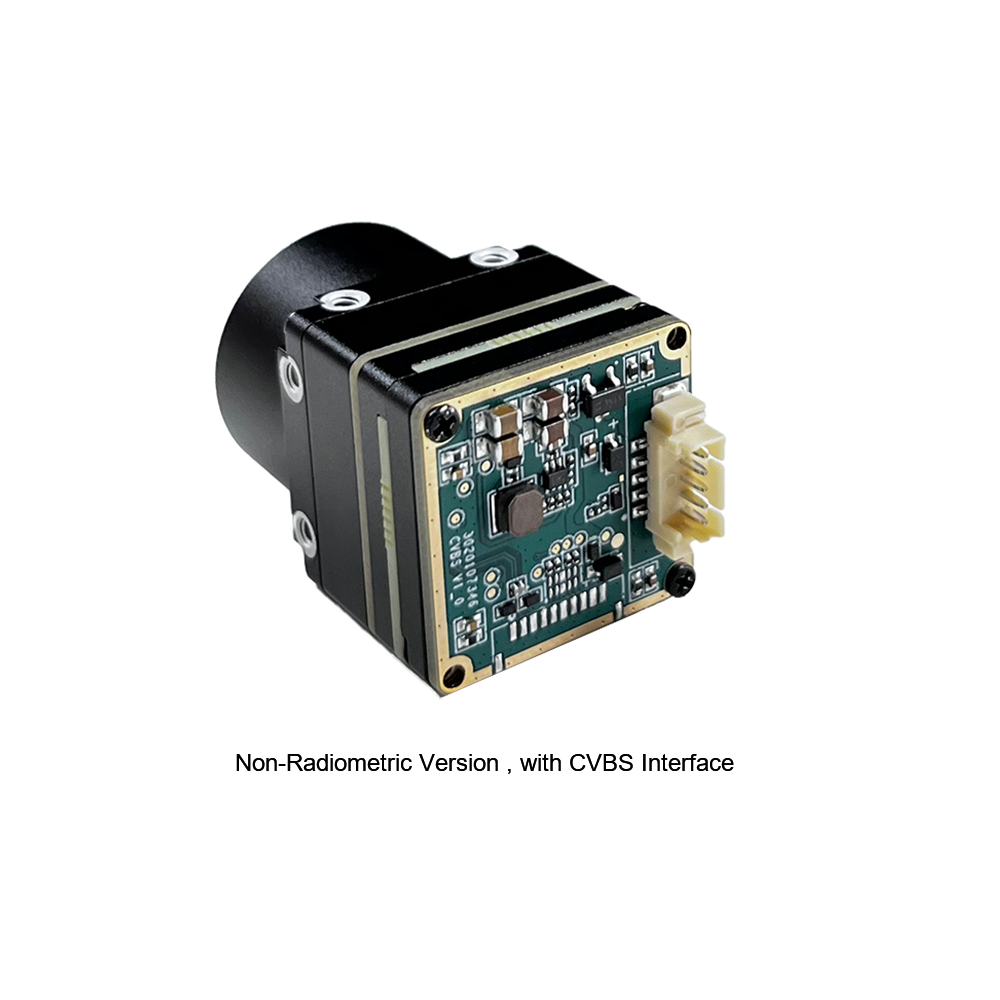
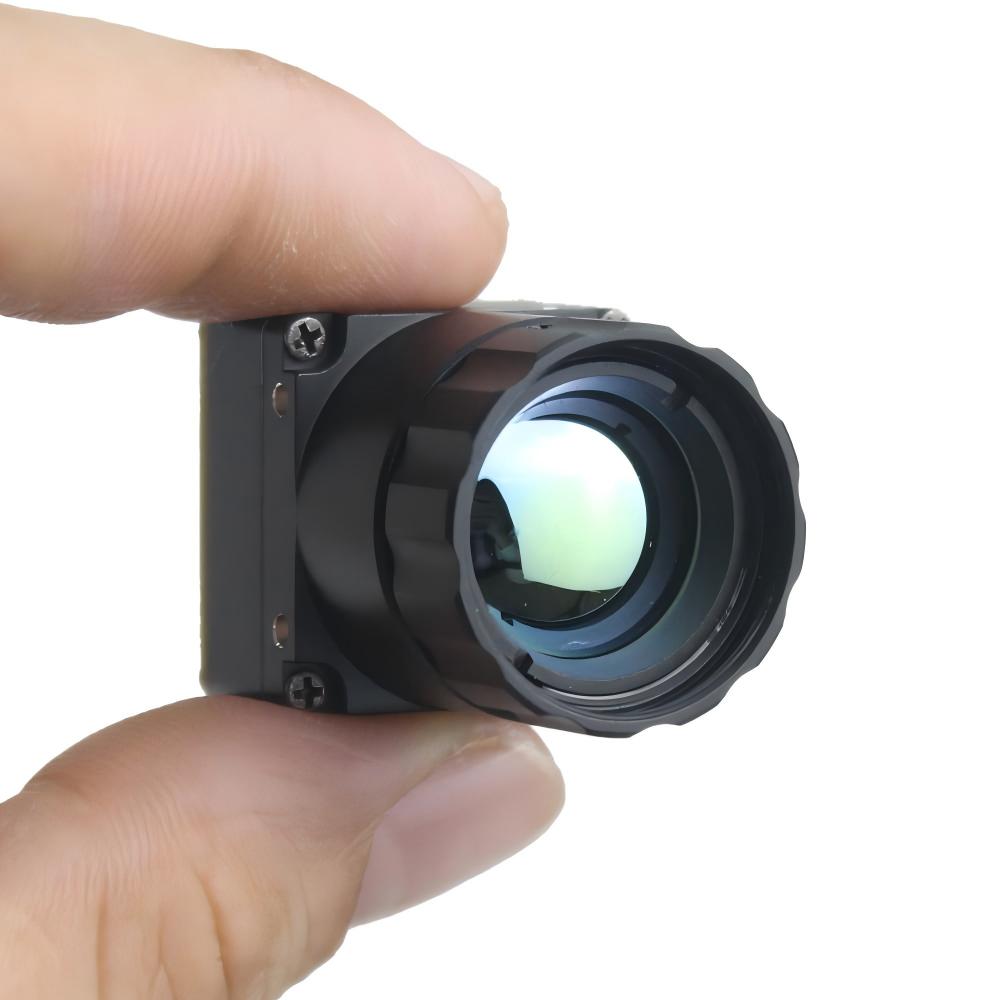
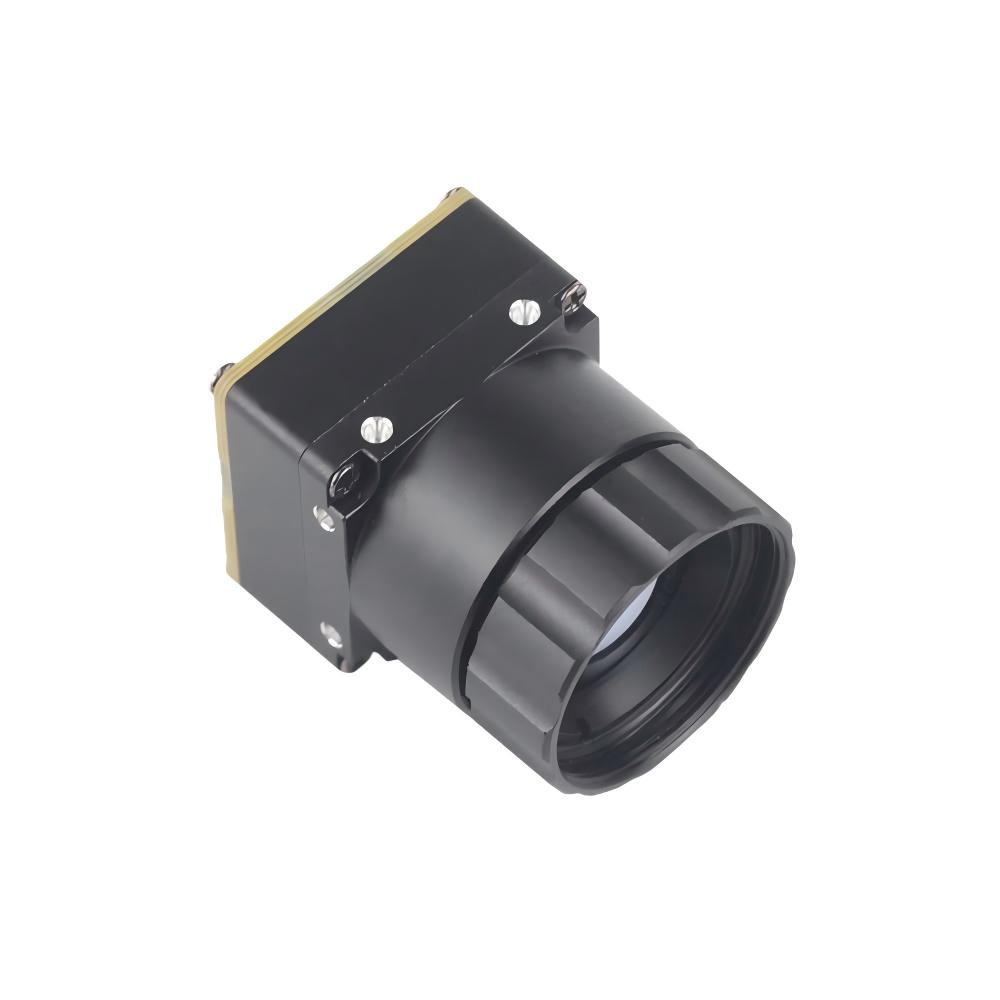
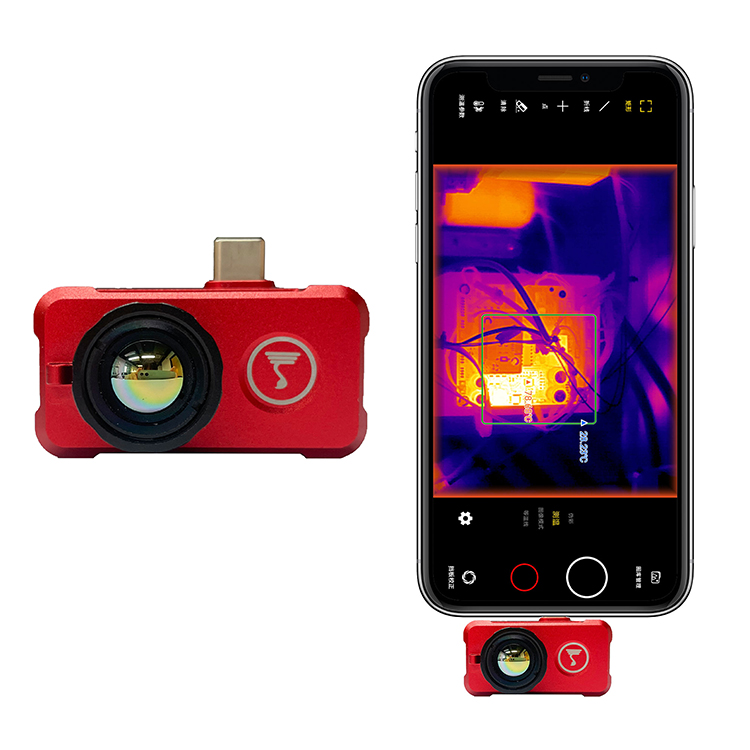
Неохлаждаемый мини 384*288 тепловизионный модуль камеры для дронов
Инфракрасный тепловизионный модуль серии MINI — это компактный высокоточный тепловизор, предназначенный для прямой интеграции. Оснащенный чувствительным детекторным ядром, стабильной производительностью и необходимыми системными интерфейсами, он идеально вписывается в системы машинного зрения, полезные нагрузки дронов, автоматизированные инспекции безопасности и платформы мониторинга оборудования.
Разбор технических характеристик
| Основная детекторная матрица | 384 × 288 высокочувствительный неохлаждаемый микроболометр |
| Формат видеоинтерфейса | Аналоговый выход CVBS с низкой задержкой маршрутизации сигнала |
| Форм-фактор и SWaP | Ультраминиатюрный корпус, разработанный для легких воздушных подвесов |
| Основные применения | Машинное зрение, инспекция безопасности, умное производство, полезные нагрузки дронов |
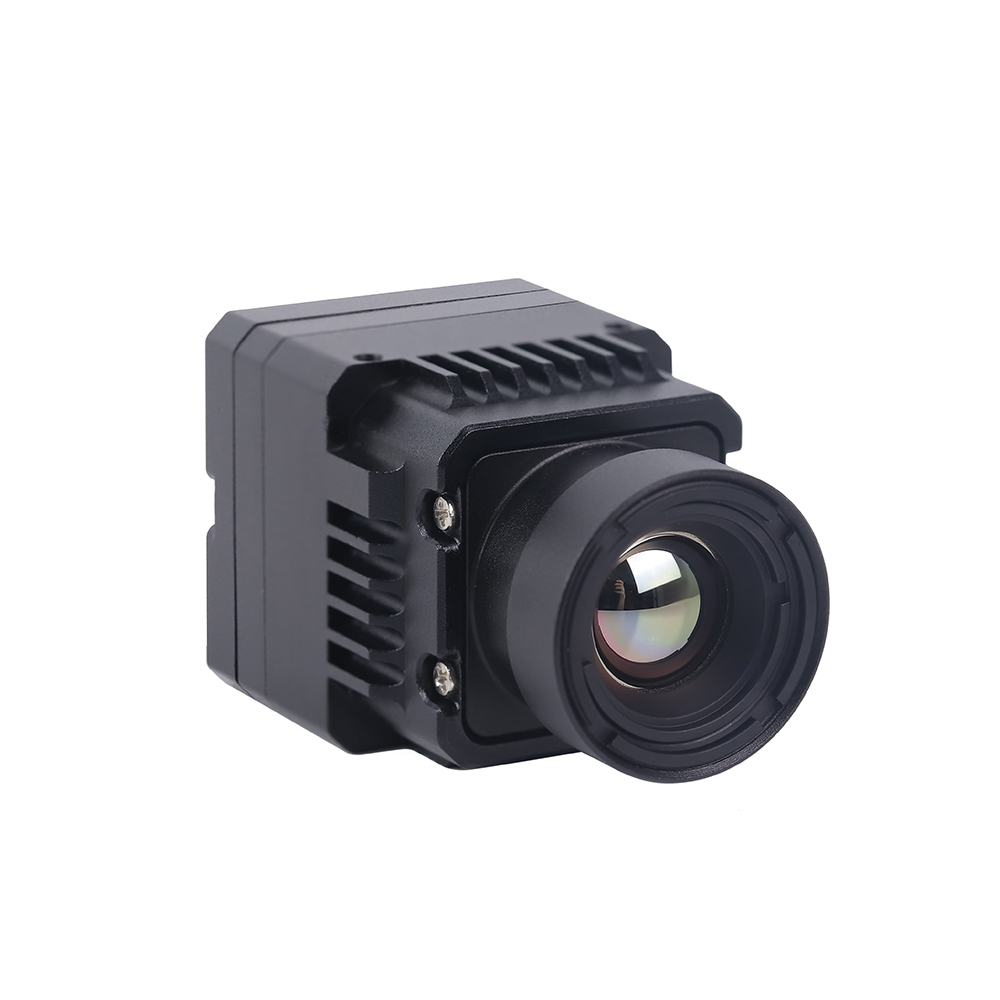
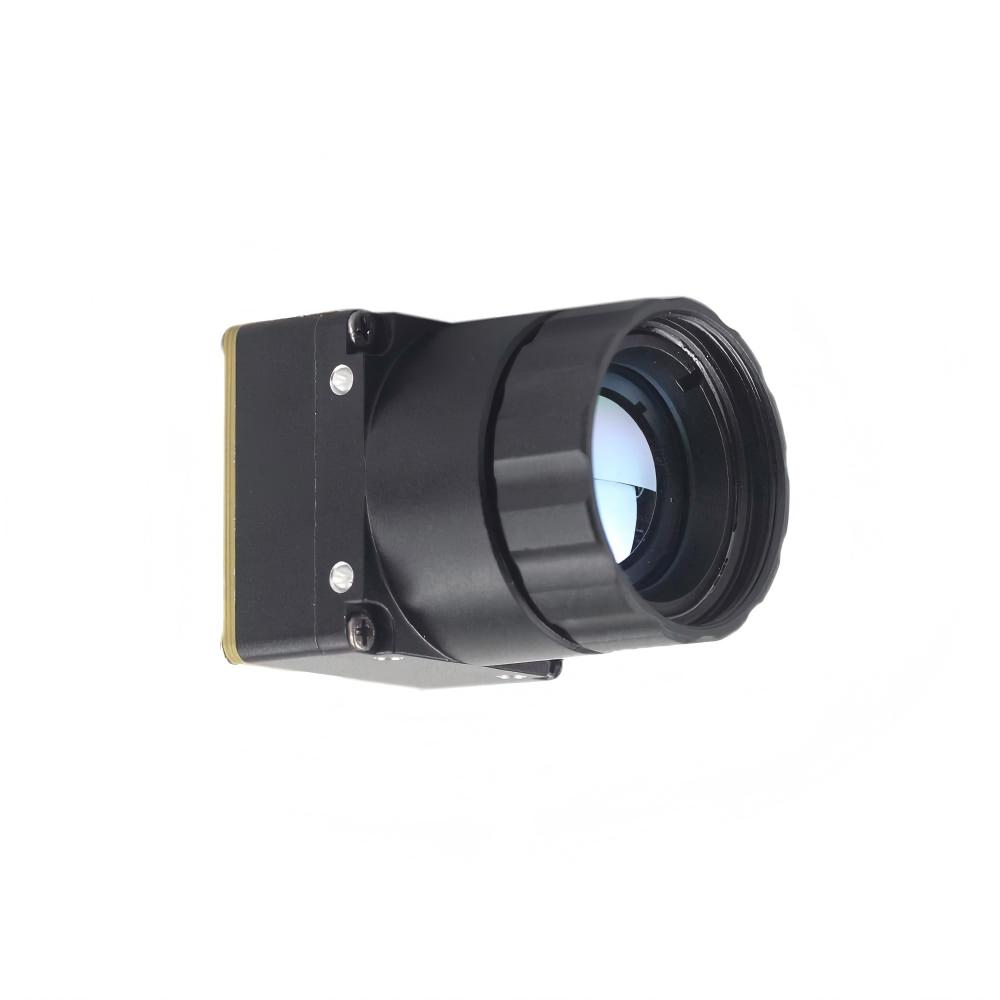
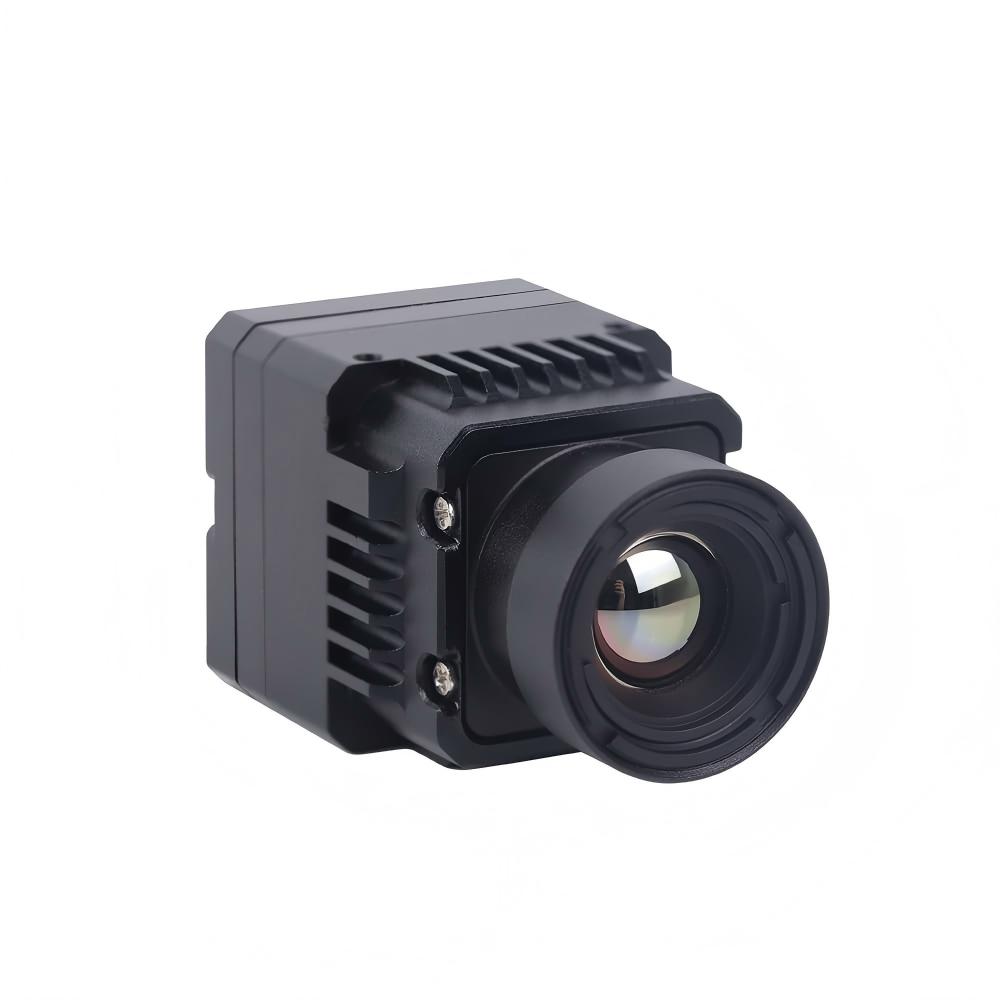
Неохлаждаемый инфракрасный RJ45 CVBS RTSP IP 640*512 тепловизионный сенсорный модуль камеры
Оснащенный высокоэффективным вычислительным ядром ASIC, этот модуль тепловизионной камеры 640*512 обеспечивает детальное разрешение наряду с двойными выходами RJ45 Ethernet IP и аналоговым CVBS. Создан специально для дальних поисково-спасательных операций с БПЛА, наблюдения за объектами и конвейеров видеоаналитики на базе ИИ.
Разбор технических характеристик
| Основная детекторная матрица | 640 × 512 высокочувствительный неохлаждаемый микроболометр высокого разрешения |
| Архитектура обработки | Специализированное маломощное аппаратное вычислительное ядро ASIC |
| Экосистема интерфейсов | RJ45 Ethernet (RTSP / IP) + одновременный аналоговый выход CVBS |
| Основные применения | Корпоративные системы дронов, платформы видеоаналитики на базе ИИ, дальние поисково-спасательные операции |
Сводная матрица сравнения OEM-тепломодулей
| Модель продукта | Визуальное представление | Разрешение матрицы | Профили подключения | Целевая область применения | Прямая ссылка на спецификацию |
|---|---|---|---|---|---|
| Неохлаждаемый мини 384*288 тепловизионный модуль камеры для дронов |
|
384 × 288 пикселей Микроболометр |
• Аналоговый выход CVBS • Компактные штыревые разъемы |
• Легкие подвесы дронов • Умное производство • Инспекция машинного зрения |
Открыть характеристики ➔ |
| Неохлаждаемый инфракрасный тепловизионный модуль RJ45 CVBS RTSP IP 640*512 |
|
640 × 512 пикселей Ядро на базе ASIC |
• RJ45 IP (RTSP / ONVIF) • Параллельный аналоговый CVBS |
• Высотные дроны SAR • Автоматизированная видеоаналитика на основе ИИ • Мониторинг периметра |
Открыть характеристики ➔ |
Оптическая калибровка, NUC и метрики измерения температуры
Получение чистого видеосигнала с неохлаждаемого тепловизионный модуль требует надёжной калибровки. Микроболометры постоянно реагируют на внешние перепады температуры. Без активной коррекции изображения видеопоток будет ухудшаться, а тепловые измерения — отклоняться от цели.
Механика коррекции неоднородности (NUC)
Поскольку микротехнологическое производство не обеспечивает 1001ТП3Т однородности по всей матрице, каждый отдельный пиксель микроболометра имеет немного разные характеристики усиления и сопротивления. Добавьте внутреннее тепло от управляющей электроники — и вы получите шум фиксированного паттерна (FPN) и вертикальные полосы на изображении, если его не скорректировать.
- ⚙️ Калибровка механическим затвором (NUC на основе затвора): Модуль на долю секунды опускает флажок механического затвора перед матрицей, создавая плоскую однородную тепловую базу. DSP использует это событие для сброса смещений усиления пикселей. Это работает хорошо, но вызывает кратковременную паузу видео (около 200–500 мс), что может нарушить алгоритмы автосопровождения.
- ⚙️ Бесшторные алгоритмы NUC на основе сцены: Современные модули используют интеллектуальные бесшторные процедуры NUC. Эти математические модели оценивают движение сцены вместе с внутренними датчиками температуры на плате ROIC для непрерывного обновления значений смещения. Вы получаете плавный, непрерывный видеопоток — критически важный для быстрых тактических операций дронов.
Математика радиометрического измерения температуры
Важно различать визуальные тепловизионные ядра (созданные для высококонтрастного просмотра) и полноценные модули радиометрического измерения температуры. Радиометрические ядра вычисляют истинную температуру поверхности цели для каждого отдельного пикселя, учитывая атмосферные потери и коэффициент излучения поверхности цели.
Полная тепловая энергия ($W_{\text{total}}$), воспринимаемая пикселем микроболометра, описывается радиометрической моделью переноса Стефана — Больцмана:
Где:
- ⚙️ τ (Тау): Коэффициент пропускания атмосферы вдоль линии визирования.
- ⚙️ ε (Эпсилон): Коэффициент излучения поверхности материала цели (например, голый блестящий металл $\approx 0.05$, матовая краска $\approx 0.95$).
- ⚙️ σ (Сигма): Постоянная Стефана — Больцмана ($5.670374 \times 10^{-8} \text{ Вт/м}^2\text{К}^4$).
- ⚙️ T_цели: Абсолютная температура цели (Кельвин).
- ⚙️ T_окр.среды: Отражённая фоновая температура (Кельвин).
- ⚙️ T_атмосферы: Температура окружающего воздуха вдоль трассы (Кельвин).
Решая это уравнение баланса непрерывно внутри прошивки ASIC, радиометрические ядра формируют точные показания температуры в меняющихся наружных условиях. Для более широкого обзора адаптации стандартных конструкций камер под тепловизионную работу читайте наш обзорный материал Преобразование стандартных оптических модулей в тепловизионные системы.
Промышленный технический FAQ-справочник
Как передавать видео с IP-тепловизионного модуля в собственный конвейер обработки OpenCV?
Подключение IP-модуля — такого как Неохлаждаемый инфракрасный тепловизионный модуль RJ45 CVBS RTSP IP 640*512— к собственному конвейеру компьютерного зрения выполняется просто по локальной сети. Встроенный аппаратный кодировщик выдаёт стандартные потоки H.264 или H.265, доступные по RTSP URI.
Вот проверенная на практике настройка на Python с использованием OpenCV для захвата кадров непосредственно в память:
import cv2
# Конечная точка RTSP-потока тепловизионного модуля.
rtsp_stream_uri = "rtsp://192.168.1.100/live/main"
# Инициализация захвата потока через бэкенд FFMPEG
- ⚙️ cap = cv2.VideoCapture(rtsp_stream_uri, cv2.CAP_FFMPEG) if not cap.isOpened():.
- ⚙️ print("Ошибка: не удалось подключиться к потоку тепловизионного модуля.") exit().
- ⚙️ while True: ret, frame = cap.read().
- ⚙️ Ругидизация: Полезные нагрузки дронов подвергаются значительным ударам, вибрации и тепловому воздействию. Убедитесь, что тепловизионное ядро поддерживает расширенные рабочие диапазоны (от -40°C до +80°C) с жёсткими точками крепления для сохранения соосности оптики при высоких полётных нагрузках.
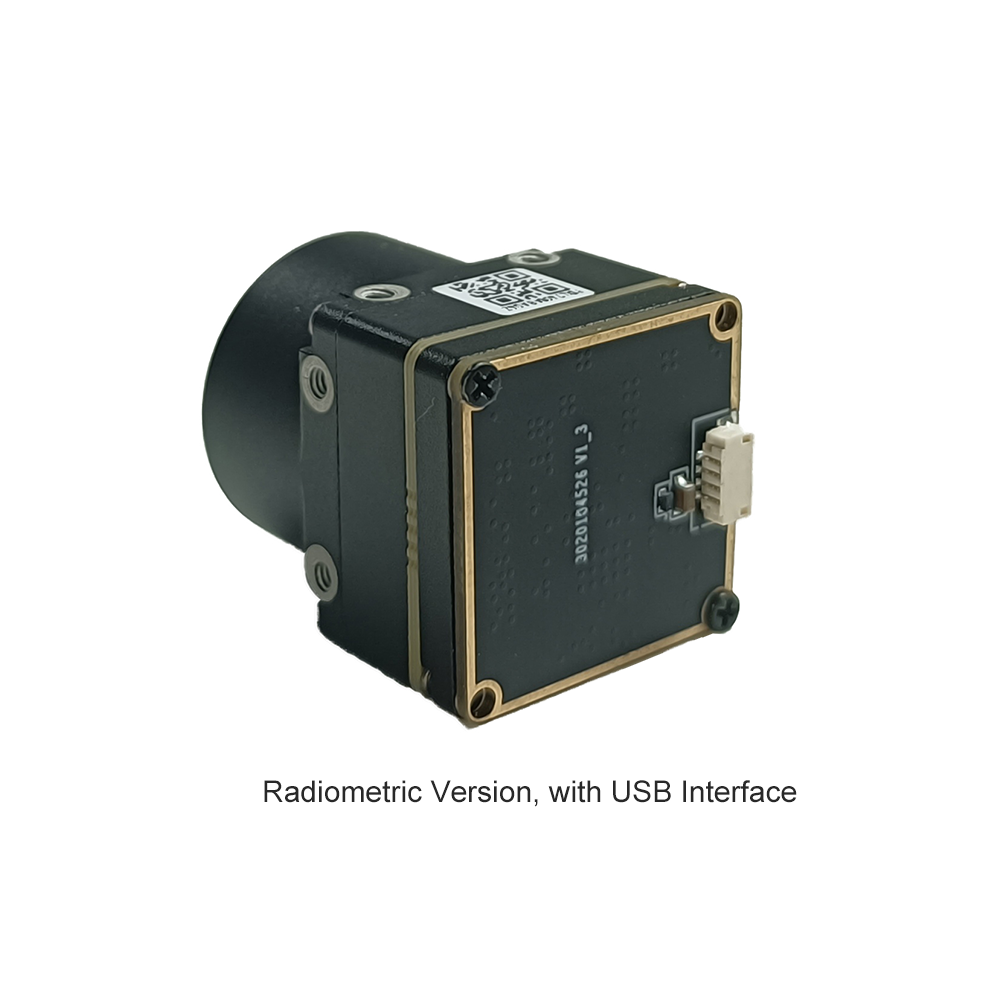
Чем радиометрические модули тепловизионных камер отличаются в эксплуатационном плане от стандартных ядер тепловидения?
Разница между стандартными тепловизионными двигателями и радиометрическими тепловизионными двигателями сводится к обработке необработанных данных и отчёту об абсолютной температуре:
Стандартные модули тепловизионных камер: Они созданы исключительно для качества визуального изображения. Они используют кривые автоматической регулировки усиления (AGC) для повышения контрастности изображения, выделяя цели на фоне более холодных объектов. Однако стандартные ядра не измеряют калиброванные значения температуры — яркость пикселей просто показывает относительный тепловой контраст в сцене.
Радиометрические модули тепловизионных камер: Радиометрические ядра поддерживают непрерывную заводскую и сенсорную тепловую калибровку для каждого пикселя матрицы детектора. Учитывая коэффициент излучения поверхности, расстояние, атмосферные потери и влажность окружающей среды, радиометрические модули рассчитывают реальные температуры поверхности по всему изображению. Это делает их обязательными для инспекций коммунальных сетей, проверок солнечных панелей и приложений мониторинга пожаров, где требуются точные температуры целей.
Как параметры оптической линзы (фокусное расстояние и F-число) влияют на тепловую дальность и чувствительность NETD?
Передняя оптика выступает основным сборщиком света, устанавливая строгие физические ограничения на пространственную дальность и системный шум:
Фокусное расстояние (f): Фокусное расстояние напрямую определяет поле зрения (FOV) и оптическое увеличение. Более длинные фокусные расстояния сужают обзор, концентрируя плотность пикселей на удалённых целях для повышения дальности обнаружения, распознавания и идентификации (DRI). Но имейте в виду: длинные германиевые линзы быстро добавляют массу и габариты, что может создать проблемы с жёсткими ограничениями SWaP.
Апертура линзы (F-число): F-число обозначает светосилу линзовой системы. Более низкие F-числа (например, F/1.0 против F/1.4) пропускают значительно больше инфракрасной энергии к матрице микроболометра. Открытие апертуры улучшает общую тепловую чувствительность системы (более низкий эффективный NETD), обеспечивая более чистые кадры в условиях низкого контраста. Для корпоративных решений линза с F/1.0 до F/1.2 предлагает идеальный баланс производительности.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Расширенные интеграции дрон-платформы OBSETECH
- Связанное руководство: Анализ архитектуры многофункционального теплового модуля LTC
- Руководство по интеграции ИИ: Лучшие модули тепловизионных камер для систем ИИ-обработки БПЛА
- Технический справочник: Адаптация стандартных электронно-оптических двигателей к инфракрасным ядрам