








Руководство по выбору промышленных тепловых сенсоров: OEM-модули ИИ-камер и B2B-интеграция
11 августа 2026 г.
Высокопроизводительная интеграция тепловизионного модуля: Edge AI и OEM-решения для БПЛА
12 августа 2026 года
Коммерческие инфракрасные сенсорные модули: руководство по OEM AI-тепловидению для инженеров и интеграторов
Стремительный рост автоматизированного тепловизионного наблюдения, дронов (БПЛА) и периферийного компьютерного зрения вывел скромный инфракрасный сенсор из нишевых оборонных приложений прямо на заводские цеха в качестве фундаментального OEM-строительного блока. Послушайте, если вы сегодня являетесь инженером по аппаратному обеспечению встраиваемых систем, оптическим архитектором или системным интегратором, внедрение возможностей длинноволнового инфракрасного диапазона (LWIR) в небольшие современные устройства — задача не из легких. Проектирование реальной тепловизионной полезной нагрузки заставляет вас постоянно балансировать между шагом пикселя и эквивалентной шуму разностью температур (NETD), выбирать каналы передачи данных с низкой задержкой (MIPI CSI-2 против IP/RTSP против устаревшего CVBS), строго укладываться в жесткие бюджеты по размерам, весу, мощности и стоимости (SWaP-C) и запускать модели периферийного ИИ прямо на плате сенсора.
Суть в следующем: разрешение этих физических и электрических компромиссов требует глубокого погружения в базовую архитектуру. Вы должны понимать, как необработанные матрицы микроболометров в фокальной плоскости преобразуют тепловое излучение в пригодные для использования пространственные и радиометрические данные. Данное руководство по интеграции служит практическим, проверенным на стенде планом по внедрению высокочувствительных неохлаждаемых инфракрасный сенсор модулей в коммерческие аппаратные экосистемы. Сотрудничество с опытными партнерами по тепловой оптике, такими как ООО «Шэньчжэнь ЧиЙи Электроникс». помогает аппаратным командам преодолеть этот сложный разрыв между кремниевыми спецификациями и реальным, готовым к эксплуатации оборудованием. Независимо от того, создаете ли вы автономные поисково-спасательные квадрокоптеры, промышленные системы предиктивного обслуживания или круглосуточные охранные сенсоры, это руководство раскрывает реальную математику, схемы подключения и код, необходимые для реализации.
Содержание
- 👉 Физика тепловизионных инфракрасных сенсоров на микроболометрах
- 👉 Аппаратные интерфейсы: MIPI, RJ45, RTSP и CVBS
- 👉 Оптимизация SWaP-C для дронов и периферийной робототехники
- 👉 Ускорение периферийного ИИ и архитектуры обработки на ASIC
- 👉 Витрина коммерческих OEM-продуктов и техническое сравнение
- 👉 Пошаговые протоколы OEM-интеграции
- 👉 Часто задаваемые вопросы (FAQ)
Физика тепловизионных инфракрасных сенсоров на микроболометрах
Прежде чем приступать к выбору компонентов или написанию драйверов прошивки, необходимо рассмотреть фундаментальную физику, лежащую в основе неохлаждаемых микроболометров. В отличие от видимых КМОП-сенсоров или активных формирователей изображений ближнего инфракрасного диапазона (NIR), которые полагаются на отраженные фотоны, неохлаждаемая тепловая инфракрасный сенсор матрица в фокальной плоскости (FPA) пассивно улавливает энергию длинноволнового инфракрасного излучения (LWIR), испускаемую любым физическим объектом с температурой выше абсолютного нуля. Это тепловое излучение подчиняется закону излучения черного тела Планка.
Спектральная тепловая светимость $M_\lambda(T)$ по длинам волн ($\lambda$) для идеальной цели в виде черного тела при абсолютной температуре $T$ задается уравнением распределения Планка:
M_λ(T) = (2 π h c²) / (λ⁵ * (e^( (h c) / (λ k T) ) - 1))
Где $h$ — постоянная Планка, $c$ — скорость света в вакууме, а $k$ — постоянная Больцмана. В нормальных земных условиях эксплуатации (скажем, от $-40^\circ\text{C}$ до $+150^\circ\text{C}$) пик излучения приходится точно на атмосферное окно LWIR 8–14 мкм. Особенность этого диапазона в том, что атмосферная влага не поглощает излучение на этих длинах волн, позволяя тепловым сигналам проходить через окружающий воздух практически без затухания.
Видео о компании
Для более глубокого погружения в основы термодинамической физики и структуру пикселей ознакомьтесь с нашим сопутствующим материалом по принципы тепловидения и основы микроболометров.
Материалы микроболометрических детекторов: VOx против аморфного кремния (a-Si)
Внутри неохлаждаемой микроболометрической FPA тысячи крошечных микроскопических термисторных мембран подвешены над кремниевой пластиной интегральной схемы считывания (ROIC) с помощью вакуумно-герметизированных опорных ножек микромостика. Когда входящее LWIR-излучение попадает на подвешенный поглощающий материал, он нагревается, вызывая прямое, измеримое изменение электрического сопротивления. Выбор материала здесь определяет общую чувствительность датчика, переходную характеристику и выход годных изделий:
- 🔬 Оксид ванадия (VOx): Безусловно, VOx является золотым стандартом для высокопроизводительного промышленного тепловидения. Он обладает высоким температурным коэффициентом сопротивления (TCR) — обычно около от 2,2% до 2,8% на Кельвин при комнатной температуре. Этот более высокий TCR обеспечивает исключительную тепловую чувствительность, позволяя чипам VOx обнаруживать слабые тепловые изменения на уровне микрокельвинов. Кроме того, VOx демонстрирует более низкий фликкер-шум 1/f, сохраняя кадры чистыми в условиях низкой контрастности.
- ⚙️ Аморфный кремний (a-Si): Аморфный кремний механически прочен и использует стандартные производственные линии КМОП-кремния, что делает его более дешевым в массовом производстве. Но вот в чем загвоздка: термисторы a-Si страдают от более высокого собственного электрического шума и более низких значений TCR, чем VOx. Это означает, что приходится увеличивать активное усиление, что может ухудшить общий уровень теплового шума.
Ключевые показатели производительности: NETD, шаг пикселя и пространственное разрешение
Когда вы оцениваете инфракрасный сенсор ядро для встраиваемого продукта, держите эти три ключевых показателя в верхней части спецификации:
- 📉 Эквивалентная шуму разность температур (NETD): Измеряемая в милликельвинах (мК), NETD обозначает наименьшую тепловую разницу, которую детектор может разрешить до того, как сигнал исчезнет в шуме (SNR = 1). Типичные готовые ядра имеют NETD около ≤ 40 мК, но высококлассные ядра достигают $< 30 мК (протестировано при оптике F/1.0, 25°C). Более низкий NETD означает более чистую визуальную детализацию, позволяя моделям компьютерного зрения выделять слабые тепловые сигнатуры на плоском фоне.
- 📐 Шаг пикселя (мкм): Шаг пикселя определяет расстояние между центрами соседних пикселей детектора. Промышленный стандарт шага уменьшился с 17 мкм до 12 мкм. Уменьшение до 12 мкм сокращает общую площадь поверхности кристалла FPA. Это означает, что разработчики оптики могут использовать значительно меньшие германиевые линзовые сборки без ущерба для общего нативного разрешения (640 × 512).
- 🔄 Коррекция неоднородности (NUC) и динамический диапазон: Микроболометрические FPA естественным образом дрейфуют по мере нагрева камеры во время работы. Встроенные механизмы коррекции неоднородности периодически активируют крошечный физический механический затвор (или выполняют алгоритмическую NUC без затвора), чтобы сбросить базовое смещение пикселей и множители усиления. Это устраняет визуальный шум фиксированного паттерна (FPN) и гарантирует точные температурные данные в широком диапазоне температур окружающей среды (от -40°C до +80°C).
Аппаратные интерфейсы: MIPI, RJ45, RTSP и CVBS
Выбор аппаратного интерфейса определяет задержку видео в вашей системе, доступ к бортовой тепловой телеметрии и нагрузку на главный процессор. При создании пользовательских хост-платформ разработчики аппаратного обеспечения должны напрямую согласовывать физические уровни аппаратного обеспечения со своим программным вычислительным стеком.
Встроенная потоковая передача с низкой задержкой через MIPI CSI-2
The → MIPI CSI-2 (последовательный интерфейс камеры) — это нативный интерконнект для современных встраиваемых вычислительных платформ (например, NVIDIA Jetson, Rockchip RK3588, Qualcomm Snapdragon или Raspberry Pi Compute Modules). MIPI CSI-2 передаёт сырые, несжатые 14-битные радиометрические цифровые данные или обработанные 8-битные пиксельные данные YUV по высокоскоростным дифференциальным линиям синхронизации и данных.
- ⚡ Сверхнизкая задержка: Задержка системы падает ниже $<10\text{ мс}$. Такая скорость жизненно важна для критичных ко времени приложений реального времени, таких как предотвращение столкновений автономных дронов, быстрое отслеживание на подвесе и позиционирование руки робота с замкнутым контуром.
- 🔌 Аппаратная часть: Работает через тонкие микрокоаксиальные гибкие кабели с крошечными разъемами, экономя драгоценное место на плате в тесных рамах дронов.
- 💻 Доступ к необработанным данным: Предоставляет вашему хост-GPU или NPU прямой доступ к чистым 14-битным значениям энергии пикселей, позволяя выполнять полный попиксельный радиометрический анализ внутри вашего пользовательского кода приложения.
Сетевая и инфраструктурная потоковая передача через RJ45 Ethernet (IP / RTSP / ONVIF)
Если вы создаете стационарные промышленные мониторы, камеры периметральной безопасности или платформы наблюдения за удаленными объектами, использование сетевых IP-тепловизионных модулей устраняет необходимость в локальной обработке на хост-SBC.
- 🌐 Стеки протоколов: Встроенные ASIC-кодеры сжимают тепловизионные кадры в стандартные видеопотоки H.264 / H.265 вывод через RTSP (Протокол потоковой передачи в реальном времени) и полностью совместимы со стандартами ONVIF (Profile S/T) .
- ⚡ Питание и данные по одному кабелю: Использует стандартные линии RJ45 Cat5e/Cat6 в паре со схемой Power over Ethernet (PoE), передавая как высоковольтное постоянное питание, так и сетевые данные по одной линии длиной до 100 метров.
- 🔀 Двухпоточная архитектура: Позволяет передавать потоки с визуальным наложением на стандартные VMS-платформы безопасности, одновременно получая необработанные радиометрические температурные тревоги через фоновые вызовы TCP/IP API.
Устаревшие аналоговые видеотракты: композитный выход CVBS
Гашение и синхронизация композитного видеоCVBS) выдает аналоговый видеосигнал стандартной четкости (NTSC/PAL), генерируемый встроенным цифро-аналоговым преобразователем (DAC).
- 📺 Совместимость с модернизацией: Подключается напрямую к устаревшим аналоговым дисплеям, промышленным мониторам и базовым аналоговым радиолиниям (таким как 5,8 ГГц FPV-передатчики).
- ⚠️ Известные ограничения: CVBS передает только значения визуальной интенсивности света. Вы теряете всю базовую 14-битную радиометрическую телеметрию, а разрешение видео ограничено стандартными аналоговыми спецификациями.
Оптимизация SWaP-C для дронов и периферийной робототехники
Интеграция неохлаждаемого тепловизионного инфракрасный сенсор в легкие беспилотные авиационные системы (sUAS), мобильные наземные роботы или портативные батарейные устройства сводится к управлению размерами, весом, мощностью и стоимостью (МОГП-С). Каждый сэкономленный грамм и милливатт напрямую продлевает продолжительность полета системы и срок службы батареи.
Для получения специализированных консультаций по интеграции полевых систем для бортовых систем ознакомьтесь с нашим практическим руководством по интеграции тепловизионных камер для беспилотных летательных аппаратов.
Рассеивание мощности и тепловая фиксация
Современные микроболометрические сенсорные модули потребляют мощность в основном от аналого-цифровых преобразователей (ADC), внутренних процессоров обработки изображений (ISP), встроенных видеокодеров и соленоида механического затвора во время циклов калибровки.
- 🔋 Ориентиры мощности: Высокоэффективные мини-модули ASIC потребляют менее 1,2 Вт при полной работе, сохраняя минимальное энергопотребление на общих линиях батареи.
- 🌡️ Управление теплоотводом: Поскольку показания микроболометра естественным образом смещаются в зависимости от окружающей температуры, необходимо обеспечить четкий путь отвода тепла от модуля камеры. Анодированные алюминиевые корпуса камер действуют как структурные теплоотводы, отводя тепловую энергию от плоскости FPA, чтобы предотвратить дрейф базовой линии и сохранить стабильные показатели NETD.
Управление массой и виброизоляция
На небольших платформах дронов вес полезной нагрузки напрямую сокращает общее время полета и влияет на стабильность полета.
- ⚖️ Снижение веса полезной нагрузки: Переход на микроболометры с шагом $12\mu\text{m}$ уменьшает требования к диаметру объектива. Миниатюрные ядра тепловизионных камер $640 \times 512$ весят менее 30 граммов, что упрощает их балансировку на многоосевых бесщёточных подвесах.
- 🛠️ Демпфирование вибраций двигателя: Высокочастотный гул двигателя может создавать микрофонные артефакты в хрупких опорных ножках микроболометра. Установка настроенных резиновых демпфирующих шариков и гибких кабелей со снятием натяжения изолирует ядро оптического датчика от вибрации рамы.
Ускорение ИИ на периферии и архитектуры обработки ASIC
Тепловизионные модули эволюционировали за пределы базовых генераторов видеопотока. Современные инфракрасный сенсор модули объединяют специализированные интегральные схемы (ASIC) и граничные нейронные процессоры (NPU) для выполнения продвинутого компьютерного зрения непосредственно на аппаратуре камеры.
Для более глубоких технических деталей об аппаратном ускорении и низкоуровневых программных протоколах изучите наше руководство по интеграции высокоточного модуля тепловизионной камеры.
Встроенная аппаратная обработка сигналов изображения (ISP)
Прежде чем необработанные тепловизионные потоки достигнут нейронной сети или экрана дисплея, пиксельные потоки проходят через аппаратно-ускоренную логику ISP, встроенную в сенсорный ASIC:
- 🧹 3D шумоподавление (3DNR): Сравнивает пространственный и временной шум по соседним кадрам, удаляя случайный гауссов шум типа «соль и перец» без размытия движущихся объектов или резких границ целей.
- 🔍 Цифровое улучшение детализации (DDE): Выполняет высокочастотную пространственную фильтрацию тепловизионных данных для повышения резкости деталей сцены с низким контрастом. Это выявляет тонкие особенности, такие как кабели питания, линии ограждений и структурные границы.
- 📊 Адаптивная автоматическая регулировка усиления (AGC): Отображает широкий 14-битный динамический диапазон сенсора на стандартные 8-битные визуальные дисплеи с использованием адаптивного выравнивания гистограммы. Это гарантирует читаемый контраст как для ярких тепловых целей, так и для холодных фонов.
Система тревог реального времени и радиометрический движок
Выполнение облегченных моделей нейронных сетей (таких как INT8-квантованный YOLOv8-Nano) непосредственно на граничном оборудовании открывает мощные автоматизированные функции:
- 🌙 Обнаружение целей при нулевом освещении: Мгновенно изолирует людей, транспортные средства и диких животных в полной темноте, густом дыму, тумане или плотном пылевом покрове.
- 🚨 Сигналы тревоги по точечной температуре: Непрерывно вычисляет абсолютные температуры в заданных пользователем областях интереса (ROI). Если цель превышает порог ($\Delta T \ge T_{\text{порог}}$), камера мгновенно переключает встроенные прерывания выводов GPIO, отправляет последовательные пакеты шестнадцатеричных данных или инициирует оповещения сетевого API — устраняя задержки облачной обработки.
Коммерческая демонстрация OEM-продуктов и техническое сравнение
Чтобы помочь инженерным командам выбрать подходящее ядро для их физических аппаратных сборок, вот два производственных OEM-модуля тепловизионных сенсоров, изготовленных ООО «Шэньчжэнь ЧиЙи Электроникс»..
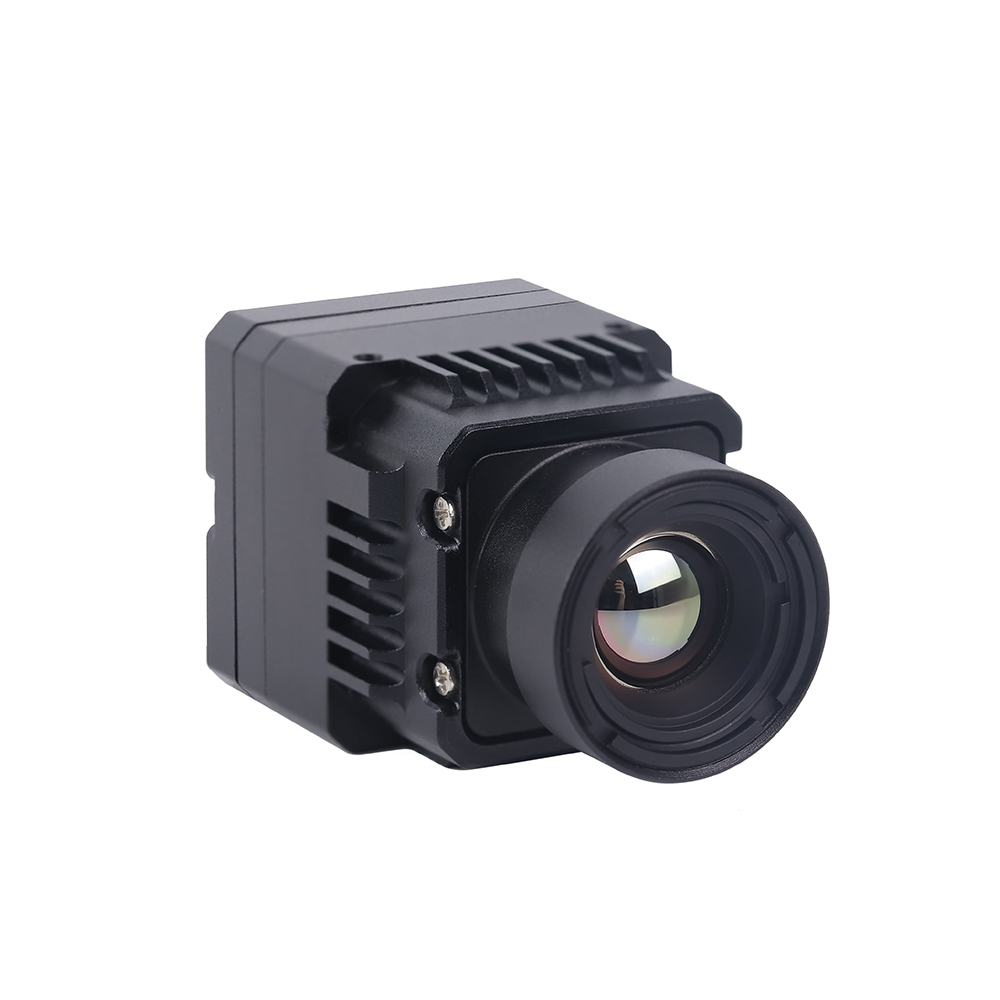
Неохлаждаемый инфракрасный RJ45 CVBS RTSP IP 640*512 тепловизионный сенсорный модуль камеры
Разработанный для стационарной инфраструктуры, промышленной автоматизации процессов и сетевых защитных ограждений, этот модуль сочетает высокоразрешающую $640 \times 512$ неохлаждаемую матрицу VOx микроболометров с выделенным аппаратным чипом ASIC. Он обеспечивает гибкие двухпоточные опции, отправляя RTSP IP-видео с низкой задержкой через Ethernet RJ45 наряду с устаревшими аналоговыми композитными выходами CVBS. Встроенное аппаратное исполнение выполняет 3DNR и улучшение деталей DDE на кремниевом уровне, предоставляя чистые тепловизионные потоки непосредственно в автоматизированные граничные системы ИИ.
- ✅ Разрешение матрицы: $640 \times 512$ пикселей ($12\mu\text{м}$ шаг VOx)
- 🌐 Интерфейсы данных: Ethernet RJ45 (IP / RTSP / ONVIF) + аналоговый выход CVBS
- ⚙️ Встроенная обработка: Аппаратный ASIC ISP с интегрированной фильтрацией DDE и 3DNR
- 🎯 Целевая интеграция: Безопасность промышленных объектов, интеллектуальная инфраструктура, периметральный мониторинг

Неохлаждаемый инфракрасный MIPI 640 384 256 9мм тепловизионный модуль камеры для дронов
Специально созданный для полезных нагрузок дронов (sUAS), мобильной робототехники и компактных инструментов инспекции, модуль Mini2 упаковывает серьезную тепловизионную производительность в сверхлегкий корпус. В паре с предварительно откалиброванной основной тепловизионной линзой 9 мм этот модуль подключается непосредственно к хост-процессорам приложений через высокоскоростные цифровые линии данных MIPI CSI-2. Несжатый необработанный поток обеспечивает задержки кадров менее 10 мс, предоставляя хост-NPU доступ в реальном времени для полетной навигации, отслеживания целей и аналитики компьютерного зрения, соблюдая при этом жесткие бюджеты SWaP-C.
- ✅ Варианты матрицы: $640 \times 512$ (также конфигурируется в вариантах матрицы 384 и 256)
- ⚡ Физический интерфейс: Прямая дифференциальная цифровая шина MIPI CSI-2
- 🔎 Оптическая конфигурация: Заводская калибровка 9-мм длинноволновой инфракрасной оптической сборки
- 🎯 Целевая интеграция: Полезные нагрузки дронов, портативные устройства, робототехника для поиска и спасения
Сравнение архитектуры аппаратной матрицы
| Техническая спецификация | Модуль RJ45/CVBS/IP 640 | Модуль MIPI Mini2 9mm для дронов |
|---|---|---|
| Технология детектора | Неохлаждаемый VOx микроболометр | Неохлаждаемый VOx микроболометр |
| Пространственное разрешение | $640 \times 512$ пикселей | $640 \times 512$ (доступно 384 / 256) |
| Шаг пикселя | 12 мкм | 12 мкм |
| Основные интерфейсы передачи данных | RJ45 Ethernet (IP / RTSP) + аналоговый CVBS | Цифровой выход MIPI CSI-2 |
| Процессорный движок | Встроенный аппаратный ASIC ISP | Прямая сквозная обработка на хосте |
| Задержка передачи | $120\text{ мс} - 200\text{ мс}$ (сетевое кодирование) | $<10\text{ мс}$ (прямой сырой MIPI) |
| Интегрированная оптика | Стандарт крепления корпуса объектива | Предварительно откалиброванный 9-мм оптический объектив |
| Целевой профиль SWaP | Фиксированная силовая инфраструктура / PoE | Сверхлегкая / маломощная полезная нагрузка дрона |
Пошаговые протоколы OEM-интеграции
При запуске неохлаждаемой тепловизионной инфракрасный сенсор системы внутри кастомного продукта пропустите этап проб и ошибок. Следуйте этой структурированной трёхфазной процедуре инженерного запуска:
Фаза 1: Механическое крепление и теплоотвод
Поскольку матрицы микроболометров напрямую реагируют на локальный тепловой дрейф, неправильное физическое крепление вносит неравномерные артефакты двоения в ваш видеопоток:
- 🔧 Крепление к шасси: Закрепите алюминиевую раму сенсорного ядра с помощью жёстких стоечных креплений или запрессуйте корпус модуля непосредственно на термоинтерфейсные прокладки, соединённые с внешним металлическим корпусом вашего продукта.
- 🛡️ Тепловое экранирование: Держите горячие компоненты (радиочастотные передатчики, драйверы двигателей или основные хост-системы на кристалле) подальше от задней части камерного модуля. Локальные тепловые пятна искажают показания плоского поля и сбивают калибровки микроболометра.
Фаза 2: Цепи питания и целостность сигналов платы
- ⚡ Чистая подача напряжения: Подавайте чистое, стабилизированное питание постоянного тока с низким уровнем шума. Удерживайте пульсации шума на шине питания ниже $20\text{ мВ пик-пик}$ чтобы предотвратить появление динамических артефактов горизонтальных полос в ваших кадровых буферах.
- 📈 Обработка скачков тока: Проектируйте силовые цепи так, чтобы они уверенно справлялись с внезапными скачками тока (обычно 200–500 мА), возникающими при срабатывании внутреннего механического шторного калибратора NUC.
- 📏 Трассировка линий MIPI CSI-2: Обеспечьте, чтобы дифференциальные пары дорожек MIPI сохраняли непрерывный профиль дифференциального импеданса $100 Ом$. Согласуйте длины пар дорожек в пределах $0,5 мм$, чтобы исключить перекос высокоскоростного тактового сигнала.
Фаза 3: Инициализация программного SDK и управление потоком
Вот проверенный на практике фрагмент инициализации на C++, демонстрирующий, как настроить и захватывать тепловизионные кадры с низкой задержкой, используя стандартный слой OEM SDK:
// Пример интеграции OEM SDK: Инициализация тепловизионного инфракрасного сенсора и обработка кадров
Часто задаваемые вопросы (FAQ)
Чем модуль камеры тепловизионного инфракрасного сенсора отличается от стандартного ИК-датчика приближения или PIR-сенсора?
В отличие от этого, высокоразрешающий тепловизионный инфракрасный сенсор модуль использует неохлаждаемую матрицу в фокальной плоскости, состоящую из сотен тысяч микроболометров (например, $640 \times 512$). Каждый пиксель является собственным термистором, измеряющим длинноволновую инфракрасную энергию ($8\mu\text{м} - 14\mu\text{м}$), естественно излучаемую объектами. Это даёт детальное 14-битное тепловое изображение, обеспечивая видеопотоки и абсолютные температуры поверхности в условиях полной темноты, плотного дыма или лёгкого тумана без необходимости в светодиодной подсветке.
Как протестировать и интегрировать модуль неохлаждаемого инфракрасного сенсора в дроны или нестандартное оборудование?
Во-вторых, закрепите модуль на виброизолирующих демпферах, чтобы защитить микроболометрическую FPA от высокочастотных гармоник двигателя. Для модулей MIPI CSI-2 используйте короткие гибкие шлейфы и согласуйте дифференциальный импеданс дорожек. Для сетевых IP-модулей задайте статический IP, подключите кабель RJ45 и получайте RTSP-видео с помощью OpenCV или VLC. Наконец, подключите C++/Python SDK поставщика для настройки режимов усиления, выполнения команд калибровки NUC и получения 14-битной телеметрии для вашего конвейера обработки.
Какой интерфейс и разрешение выбрать для коммерческих применений инфракрасных датчиков?
Для стационарного мониторинга, промышленной тепловой безопасности или наблюдения за зданиями выбирайте **IP-ядро Ethernet RJ45 со встроенным кодированием ASIC (H.264/H.265 / RTSP / ONVIF)**. Эти сетевые модули выполняют сжатие видео непосредственно на борту, устраняя необходимость во внешнем хост-SBC. Они легко работают на длинных отрезках Ethernet-кабеля, выводят видео напрямую на охранные NVR и подключаются к существующим IP-сетевым инфраструктурам.
📚 Ссылки и дополнительная литература
- Промышленное стандартное производство: ООО «Шэньчжэнь ЧиЙи Электроникс».
- Технический принцип: Принцип тепловидения и основы микроболометров
- Руководство по интеграции: Интеграция высокоточного модуля тепловизионной камеры
- Применение в авиационных системах: Интеграция тепловизионной камеры для беспилотных летательных аппаратов





