Commercial Infrared & Thermal Imaging Solutions: High-Res Modules for AI Integration
14 августа 2026 г.
Аналоговые модули тепловизионных камер: высокоточные CVBS и ИИ тепловизионные ядра для промышленной интеграции
17 августа 2026 г.

Руководство по технологии КМОП-сенсоров: промышленные применения, системы технического зрения и интеграция тепловизионного ИИ
Современная промышленная автоматизация, машинное зрение и двухспектральное наблюдение требуют восприятия в реальном времени на экстремальных скоростях, разрешениях и тепловой чувствительности. В основе этой сенсорной революции лежит технология комплементарных структур «металл-оксид-полупроводник» (КМОП). За последнее десятилетие КМОП превратилась из недорогой потребительской технологии формирования изображений в доминирующую высокопроизводительную полупроводниковую архитектуру, которая обеспечивает работу сверхскоростной промышленной инспекции, интеллектуальных платформ граничного ИИ и гибридных электронно-оптических систем. Благодаря интеграции архитектур активных пикселей, встроенного аналого-цифрового преобразования (АЦП) и интегральных схем считывания высокой плотности (ROIC) современные КМОП-сенсоры значительно превосходят устаревшие приборы с зарядовой связью (ПЗС) по рабочей полосе пропускания, энергопотреблению, динамическому диапазону и миниатюризации на системном уровне.
При объединении этих формирователей изображения с длинноволновыми инфракрасными (LWIR) микроболометрами КМОП открывает путь к двухспектральному слиянию сенсоров. Такая конвергенция даёт инженерам по автоматизации, интеграторам робототехники и полевым разработчикам лучшее из обоих миров: чёткую видимую детализацию, напрямую сопоставленную с радиометрическими тепловыми профилями. Независимо от того, управляете ли вы беспилотными летательными аппаратами (БПЛА) вдоль высоковольтных коридоров электросетей, эксплуатируете линии автоматизированного оптического контроля (AOI) на предельно высоких скоростях или развёртываете граничные устройства с нейронными сетями, вам необходимо понимать физическую архитектуру, сигнальные тракты и конвейеры слияния данных, чтобы создавать системы технического зрения, которые действительно надёжно работают в полевых условиях.
Содержание
- 👉 Фундаментальная физика и архитектура КМОП-датчиков изображения
- 👉 Глобальный затвор против скользящего затвора в высокоскоростном машинном зрении
- 👉 Интеграция КМОП ROIC с неохлаждаемыми тепловыми микроболометрами
- 👉 Двухспектральное и мультисенсорное слияние: совмещение видимого КМОП и LWIR потоков
- 👉 Ускорение граничного ИИ и встроенные среды обработки
- 👉 Промышленные применения: робототехника, дроны, прогнозное обслуживание и контроль качества
- 👉 Выбор высокопроизводительного OEM-оборудования и матрица спецификаций
- 👉 Инженерная реализация, подавление шумов и оптическая юстировка
- 👉 Углублённое техническое FAQ
- 👉 Стратегическая дорожная карта внедрения и консультации по интеграции
Фундаментальная физика и архитектура КМОП-датчиков изображения
Оптический КМОП-датчик с активными пикселями (APS) работает на принципе внутреннего фотоэффекта в полупроводниковой подложке. Когда падающие фотоны с энергией, превышающей ширину запрещённой зоны кремния (приблизительно 1,12 эВ при комнатной температуре), проникают в фоточувствительную область, в обеднённой области фотодиода генерируются электронно-дырочные пары. В отличие от ПЗС старого образца, которые последовательно передают аналоговый заряд по цепочке через физические сдвиговые регистры к одному общему усилителю, КМОП-сенсор с активными пикселями размещает усилитель, ключ сброса и селекторы строки/столбца непосредственно внутри каждой отдельной пиксельной ячейки.
Такая децентрализованная компоновка обеспечивает мгновенное преобразование заряда в напряжение на уровне пикселя. Это снижает выходное сопротивление практически до нуля, устраняет ёмкостные задержки линий и позволяет одновременно считывать данные с тысяч столбцовых шин параллельно.
Архитектура 4-транзисторного (4T) защёлочного фотодиода
Современные промышленные КМОП-датчики изображения опираются на 4-транзисторную (4T) структуру с защелкнутым фотодиодом. В цеху эта конструкция кардинально отличается от старых 3T-решений, поскольку повышает отношение сигнал/шум (SNR) и полностью устраняет остаточное изображение. Стандартный 4T-пиксель разбивается на пять ключевых элементов:
- ⚙️ Защелкнутый фотодиод (PPD): Полностью заглублённый под поверхность кремния P-N-P-переход. Благодаря размещению n-слоя накопления между p-подложкой и мелким p+ поверхностным запирающим слоем поверхностные состояния рекомбинации полностью пассивируются. Это практически устраняет поверхностный темновой ток, обеспечивая сверхчистый уровень шума даже при слабом освещении.
- ⚙️ Транзистор переноса (TX): Поликремниевый затвор, управляющий полным переносом фотогенерированных электронов из PPD в узел плавающей диффузии (FD). Полный перенос заряда гарантирует нулевое остаточное накопление заряда, исключая остаточные ореолы или задержку между последовательными высокоскоростными кадрами.
- ⚙️ Узел плавающей диффузии (FD): Локализованный, хорошо экранированный ёмкостный узел, преобразующий накопленный электронный заряд ($Q$) в аналоговое напряжение ($V$) согласно фундаментальному электростатическому соотношению $V = Q / C_{FD}$. Минимизация ёмкости узла максимизирует коэффициент преобразования ($K_{CG}$, измеряемый в $\mu\text{V}/e^-$), повышая чувствительность при машинном зрении в условиях низкой экспозиции.
- ⚙️ Транзистор сброса (RST): МОП-транзистор, включённый между шиной питания ($V_{DD}$) и узлом плавающей диффузии. Активация транзистора RST очищает остаточный заряд с узла FD перед началом нового цикла переноса заряда.
- ⚙️ Транзисторы истокового повторителя (SF) и выбора строки (RS): Истоковый повторитель действует как высокоимпедансный буферный усилитель, который передаёт напряжение узла FD на длинную вертикальную столбцовую шину, не истощая накопленный заряд. Транзистор выбора строки подаёт этот буферизованный выходной сигнал на общую линию считывания столбца, когда активный адрес строки задаётся вертикальными сдвиговыми регистрами сканирования.
Коррелированная двойная выборка (CDS) и внутрикристальная оцифровка
Чтобы устранить тепловой шум сброса (шум $kTC$), возникающий при выключении транзистора сброса, промышленные КМОП-датчики изображения выполняют истинную коррелированную двойную выборку (CDS) непосредственно в аналоговой области. Схемы считывания столбца фиксируют базовое напряжение сброса на узле FD сразу после сброса ($V_{reset}$), а затем измеряют сигнальное напряжение после переноса фотоэлектронов ($V_{signal}$). Истинный оптический сигнал определяется путём взятия аналоговой разности:
Vпиксель = Всброс - Всигнал
Поскольку шум сброса идентичен в обеих выборках, взятие разности полностью подавляет шум $kTC$, устраняет фликкер-шум $1/f$ и сглаживает разброс пороговых напряжений транзисторов по столбцовым шинам. Затем столбцово-параллельные аналого-цифровые преобразователи (АЦП) — обычно односкатные или SAR-архитектуры — преобразуют дифференциальное напряжение в 10-, 12- или 14-битные цифровые коды для целой строки датчика за микросекунды.
Датчики с фронтальной засветкой (FSI) и стековые датчики с тыловой засветкой (BSI)
В традиционных кристаллах с фронтальной засветкой (FSI) металлические межсоединения и диэлектрические слои расположены прямо над фотодиодом. Эти металлические дорожки мешают прохождению света, ограничивая коэффициент заполнения на уровне от 301ТП3Т до 501ТП3Т и вызывая сильные оптические перекрёстные помехи при больших углах падения. Технология с тыловой засветкой (BSI) решает эту проблему: в процессе производства пластина переворачивается, а её обратная сторона стачивается до сверхтонкого слоя толщиной всего от 2 до 5 микрометров.
Падающие фотоны беспрепятственно достигают слоя запертого фотодиода, не встречая металлической разводки. Такой переворот доводит оптический коэффициент заполнения почти до 1001ТП3Т, поднимает пиковую квантовую эффективность (QE) выше 851ТП3Т–901ТП3Т и значительно повышает чувствительность в ближнем инфракрасном диапазоне (NIR, 850–940 нм). Кроме того, в современных стековых сенсорах пластина с BSI-матрицей пикселей напрямую соединяется с отдельной логической пластиной с помощью гибридного соединения Cu-Cu по технологии Direct Bond Interconnect (DBI). Это позволяет размещать процессоры обработки изображений (ISP), массивы памяти и интерфейсные драйверы непосредственно под пиксельной матрицей, не сокращая площадь светоприёма.
Глобальный затвор против скользящего затвора в высокоскоростном машинном зрении
Суть в следующем: выбор между глобальным и скользящим затвором — одно из важнейших архитектурных решений в промышленном зрении, высокоскоростном автоматическом оптическом контроле (AOI) и системах воздушного слежения. Всё сводится к тому, как пиксели накапливают свет во времени и оцифровывают физическое движение.
Механика скользящего затвора и артефакты движения
В схеме со скользящим затвором сенсор экспонирует и считывает строки пикселей построчно сверху вниз. Каждая строка начинает и заканчивает экспозицию с небольшим временным смещением (задержка на строку, 1ТП4Тt_{line}1ТП4Т) относительно соседних. Сенсоры со скользящим затвором могут достигать низких показателей шума считывания (часто ниже 1ТП4Т1.5\,e^-\,\text{RMS}1ТП4Т) и высокого разрешения благодаря простой структуре пикселей, однако это временное смещение приводит к значительным пространственным искажениям при быстром движении объекта или вибрации камеры:
- ⚠️ Перекос фокальной плоскости: Объекты, движущиеся горизонтально с высокой скоростью через поле зрения, выглядят скошенными или наклонёнными, поскольку нижние строки фиксируют цель позже по времени, чем верхние.
- ⚠️ Пространственное смазывание и растяжение: Быстрое вертикальное перемещение искусственно сжимает или растягивает геометрию цели в зависимости от того, совпадает ли движение с направлением сканирования датчика или противодействует ему.
- ⚠️ Искажения типа «желе» и колебания: Высокочастотная механическая вибрация — например, гармоники двигателей дронов или дребезжание роботизированной руки — создаёт волнообразные узоры по всему кадру, искажая фотометрические и размерные измерения.
Механика глобального затвора и пиксельная архитектура
КМОП-датчики с глобальным затвором полностью устраняют артефакты временной развёртки за счёт усовершенствованной 5-транзисторной (5T), 6T или зарядово-доменной ячейки памяти прямо внутри каждой пиксельной ячейки. Вот как этот цикл считывания работает на практике:
- ⚙️ Одновременная экспозиция: Все пиксели по всей матрице датчика начинают интегрирование фотонов в один и тот же микросекундный момент.
- ⚙️ Одновременный глобальный перенос: По окончании периода экспозиции фотогенерированный заряд в каждом отдельном пикселе одновременно переносится в оптически экранированный аналоговый узел хранения внутри пикселя.
- ⚙️ Последовательное малошумящее считывание: Пока эти экранированные аналоговые узлы удерживают зафиксированный кадр изображения, столбцовые АЦП оцифровывают напряжения построчно, не захватывая дополнительный окружающий свет.
Ключевой показатель, который необходимо проверить в спецификации датчика с глобальным затвором, — это паразитная светочувствительность (PLS), которая количественно определяет, насколько хорошо внутрипиксельный узел хранения экранирован от паразитного света. Промышленные датчики с глобальным затвором достигают значений PLS лучше, чем $1:10 000$ (или $-80\text{ дБ}$), гарантируя, что интенсивное освещение производственного цеха не просочится в сохранённый заряд во время считывания. Глобальный затвор незаменим для контроля полупроводников, высокоскоростной сортировки деталей, линий укупорки бутылок, краш-тестов автомобилей и воздушного наблюдения.
Интеграция КМОП ROIC с неохлаждаемыми тепловыми микроболометрами
В то время как кремниевые КМОП-датчики работают в видимом и ближнем инфракрасном (БИК) спектре от 0,4 мкм до 1,0 мкм, тепловизоры регистрируют длинноволновое инфракрасное (ДВИК) излучение от 8 мкм до 14 мкм. Тепловое детектирование не использует прямую генерацию электронов в кремнии. Вместо этого оно опирается на неохлаждаемые микроболометры — МЭМС-матрицы резистивных мембран из оксида ванадия (VOx) или аморфного кремния ($\alpha$-Si), подвешенных на ножках-микромостиках прямо над специализированным кремниевым КМОП-интегральной схемой считывания (ROIC).
Эта микроболометрическая мембрана поглощает тепловое излучение, испускаемое целями согласно закону Планка, нагревая крошечную подвешенную плёнку VOx. Этот скачок температуры создаёт измеримое изменение электрического сопротивления материала, определяемое его температурным коэффициентом сопротивления (ТКС, обычно от $-2\%$ до $-3\%$ на кельвин для VOx). Нижележащий КМОП-РОИК выполняет деликатную задачу смещения, интегрирования, усиления и оцифровки этих мельчайших изменений сопротивления одновременно по сотням тысяч пикселей.
Архитектура обработки сигналов КМОП-РОИК
КМОП-РОИК выступает в качестве электронной основы, соединённой непосредственно с МЭМС-матрицей микроболометров через металлические индиевые микровыступы или прямые микропереходы. Внутренняя компоновка РОИК опирается на несколько критически важных строительных блоков:
- ⚙️ Импульсное смещение с постоянным напряжением / постоянным током: РОИК подаёт точно регулируемые импульсы смещения на мосты болометров. Поскольку постоянный ток вызывал бы самонагрев и заглушал бы окружающие тепловые сигналы, РОИК подаёт смещение импульсами в строгой синхронизации с кадровой синхронизацией.
- ⚙️ Ёмкостные трансимпедансные усилители (CTIA): Расположенные на уровне столбца или пикселя, малошумящие каскады CTIA интегрируют микроамперные дифференциальные токи, протекающие через активные и слепые болометры, преобразуя необработанный ток в стабильные аналоговые напряжения с широким динамическим диапазоном.
- ⚙️ Вычитание слепого болометра и компенсация смещения: Чтобы устранить дрейф базового сопротивления, вызванный температурой окружающего корпуса, ROIC включает оптически экранированные "слепые" болометры, привязанные к кремниевой подложке. Схема CTIA вычитает опорный сигнал слепого болометра из выходных сигналов активных болометров, гарантируя, что последующий тракт усиливает только излучение цели.
- ⚙️ Встроенные 14-битные / 16-битные АЦП и коррекция неоднородности (NUC): Современные тепловые ROIC интегрируют параллельные по столбцам АЦП высокого разрешения для оцифровки необработанных кадров непосредственно с глубиной 14 или 16 бит. Специализированная цифровая логика применяет двухточечную калибровку в реальном времени (коррекция неоднородности по усилению и смещению), обеспечивая разность температур, эквивалентную шуму (NETD), ниже $30\text{ мК} - 40\text{ мК}$.
Для более глубокого понимания архитектур тепловых модулей, корпусирования детекторов и стандартов калибровки обратитесь к нашей подробной Базе знаний по промышленной тепловизионной съёмке.
Двухспектральное и мультисенсорное слияние: совмещение видимого КМОП и LWIR потоков
Одним из крупнейших прорывов в электрооптике является объединение видимых/NIR КМОП-сенсоров и неохлаждаемых LWIR микроболометров в единую полезную нагрузку с двумя спектрами. Видимый КМОП высокого разрешения даёт детализацию 4K, чёткие края, точную цветопередачу и читаемые текстовые маркировки. Но при наступлении темноты, дыма или пыли стандартная оптика слепнет. С другой стороны, LWIR-тепловые сенсоры отлично работают в условиях нулевой освещённости и показывают температуру поверхности, но имеют более низкое разрешение пикселей (например, 640×512 или 1280×1024) и не могут считывать печатные штрихкоды или текст на поверхности.
Слияние сенсоров с двумя спектрами объединяет эти два потока в единое отображение. Чтобы сделать это корректно, необходимо решить проблемы физического параллакса, оптических искажений и смешивания в реальном времени.
Оптический параллакс, калибровка и выравнивание гомографией
Поскольку видимые КМОП- и LWIR-сенсоры расположены на физически раздельных оптических осях внутри корпуса, они смотрят на мир под немного разными углами, создавая оптический параллакс. Для получения точного совмещения системы используют прецизионные линзы от специализированных оптических производителей, таких как Rising Optics чтобы обеспечить минимальные геометрические искажения линз в видимых стеклянных и германиевых/халькогенидных инфракрасных сборках.
Математический конвейер калибровки работает в три основных этапа:
- ⚙️ Внутренняя калибровка линз: Каждый оптический канал моделируется с помощью стандартных уравнений пинхола с коррекцией радиальных ($k_1, k_2, k_3$) и тангенциальных ($p_1, p_2$) искажений с использованием нагретых калибровочных мишеней с прецизионно обработанными круговыми массивами.
- ⚙️ Внешняя пространственная калибровка: Двумерное плоское проективное преобразование (матрица гомографии, $\mathbf{H}$) отображает координаты пикселей из плоскости изображения видимого КМОП $(x_v, y_v, 1)^T$ в соответствующие координаты тепловой фокальной плоскости $(x_t, y_t, 1)^T$:
[xt, yt, 1]T = H · [xv, yv, 1]T
- ⚙️ Динамическое картирование глубины по диспаратности: Для сцен с изменяющейся глубиной цели фиксированная матрица гомографии вызывает рассогласование. Продвинутые системы выполняют динамическое картирование диспаратности с помощью стереосопоставления или дальнометрии по времени пролёта (ToF), деформируя видимый поток на тепловую плоскость на основе глубины в реальном времени для каждого пикселя.
Мультимасштабное вейвлет-слияние и слияние с динамическим улучшением деталей (DDE)
После регистрации конвейер объединяет оба потока. Базовое альфа-смешивание ($I_{fused} = \alpha I_{vis} + (1-\alpha)I_{thermal}$) даёт блёклый, низкоконтрастный мусор. В промышленных системах используются многоуровневые лапласовы пирамиды или комплексное вейвлет-преобразование с двойным деревом (DTCWT):
- ⚙️ Видимый CMOS-кадр разделяется на канал яркости базового слоя и высокочастотные краевые поддиапазоны.
- ⚙️ Радиометрический LWIR-кадр разделяется на тепловые базовые диапазоны и слои градиентов.
- ⚙️ Фильтры динамического улучшения деталей (DDE) усиливают высокочастотные видимые края (текстуры поверхностей, текст, структурные швы) и смешивают их с тепловыми градиентами с использованием взвешивания по значимости.
- ⚙️ Комбинированные диапазоны реконструируются посредством обратного преобразования, давая вам выходной поток, который сохраняет калиброванные радиометрические температуры, поддерживая при этом чёткие визуальные границы.
Для всестороннего руководства по выбору согласованных модулей видимого и теплового диапазонов изучите наш Всестороннее руководство по выбору модулей тепловизионных камер.
Ускорение граничного ИИ и встроенные среды обработки
Развёртывание машинного зрения на периферии требует быстрого выполнения нейронных сетей непосредственно на устройстве, прямо на сенсорном узле. Приём параллельных высокоскоростных цифровых потоков — например, видимого потока 4K 60 кадров/с наряду с радиометрическим тепловым потоком 1280×1024 50 Гц — требует встраиваемых вычислительных аппаратных средств, способных обеспечить пропускную способность памяти в несколько гигабайт в секунду и специализированное тензорное аппаратное обеспечение.
Архитектуры встраиваемых систем на кристалле (SoC), такие как линейка NVIDIA Jetson (Orin Nano, Orin NX и AGX Orin), представляют собой стандартную вычислительную основу для периферийного мультиспектрального зрения.
Аппаратные интерфейсы встраиваемых систем и конвейеры без копирования
Чистая интеграция датчиков требует физической маршрутизации с низкими накладными расходами, чтобы предотвратить перегрузку ЦП под тяжёлыми нагрузками ввода-вывода:
- ⚙️ MIPI CSI-2 и GMSL2/FPD-Link III: Промышленные КМОП-датчики и платы-мостики тепловых ROIC передают несжатые необработанные видеокадры по высокоскоростным дифференциальным линиям MIPI CSI-2 (работающим на скорости до 2,5 Гбит/с на линию) или по сериализованным линиям GMSL2 для промышленных кабельных трасс длиной до 15 метров.
- ⚙️ Прямой доступ к памяти (DMA) и буферы NVMM: При использовании аппаратно-ускоренных драйверов видеокадры минуют основную память ЦП и попадают непосредственно в унифицированную память (NVMM) через DMA. Это обеспечивает совместное использование памяти без копирования между процессорами обработки изображений (ISP), тензорными ядрами GPU и механизмами логического вывода.
- ⚙️ Конвейеры GStreamer и DeepStream SDK: Видеопотоки выполняются внутри ускоренных мультимедийных конвейеров GStreamer. Аппаратные блоки-плагины обрабатывают дебайеризацию, билатеральную фильтрацию, преобразование цветового пространства (YUV420 в RGB/RGBA) и синхронизацию двух потоков по времени с накладными расходами менее миллисекунды.
Логический вывод глубокого обучения: мультимодальные CNN и трансформеры
Для выявления дефектов, аномалий и структурных угроз в реальном времени периферийные процессоры выполняют мультимодальные свёрточные нейронные сети (например, YOLOv8, YOLOv9, Faster R-CNN) или визуальные трансформеры (ViT). С использованием механизмов оптимизации, таких как TensorRT, модели проходят через слияние слоёв, настройку ядер и 8-битное целочисленное (INT8) квантование с помощью калибровочных наборов данных. Эти мультимодальные сети принимают в качестве одновременных входных данных как видимые RGB-, так и 16-битные радиометрические тепловые тензоры, обеспечивая надёжное обнаружение перегревающегося оборудования, пробоев изоляции и вторжений по периметру в суровых условиях окружающей среды.
Промышленные применения: робототехника, дроны, прогнозное обслуживание и контроль качества
Сочетание оптических КМОП-датчиков высокого разрешения с радиометрическими тепловыми микроболометрами открывает мощные диагностические возможности в различных отраслях промышленности:
Беспилотные летательные аппараты (БПЛА) и инспекция инфраструктуры
Платформы воздушных дронов, оснащённые двухспектральной полезной нагрузкой, инспектируют критически важную коммунальную инфраструктуру, включая высоковольтные линии электропередачи, подстанции и солнечные электростанции. Видимый КМОП-формирователь изображения обнаруживает структурные повреждения, такие как поверхностная ржавчина, треснувшие изоляторные колпачки и приближение деревьев. В то же время тепловой модуль отмечает горячие точки с высоким сопротивлением, пробитые обходные диоды солнечных батарей и перегрев сердечников трансформаторов, регистрируя радиометрические данные с точными координатами GPS.
Автоматизированная оптическая и тепловая инспекция полупроводников и печатных плат (AOI/ATI)
При производстве электроники высокой плотности проверка печатных плат в сборе (PCBA) требует как оптического, так и теплового контроля. КМОП-сенсоры с глобальным затвором выполняют АОИ на микронном уровне для проверки паяных соединений, полярности компонентов и допусков установки устройств поверхностного монтажа (SMD). Одновременно тепловизоры высокого разрешения выявляют микрозамыкания, локальные пробои диэлектрика и проблемы регулирования мощности при испытаниях под электрической нагрузкой до того, как платы поступят на окончательную сборку корпуса.
Контроль роботизированной сварки в реальном времени
Во время автоматизированной лазерной или MIG-сварки КМОП-сенсоры с глобальным затвором фиксируют высокоскоростную физику сварочной дуги, разбрызгивание из ванны и отслеживание подачи проволоки без искажений от движения. Одновременно LWIR-камера отслеживает тепловое распределение и кривые остывания расплавленной ванны. Отслеживая скорость остывания в реальном времени, система управления выявляет пористость, неправильное проплавление или неверное тепловложение на лету, автоматически корректируя скорость подачи робота и ток горелки для предотвращения дефектов сварки.
Прогностическое обслуживание высоковольтных распределительных устройств
Непрерывный тепловой мониторинг внутри центров управления двигателями, средневольтных распределительных устройств и химических заводов предотвращает катастрофические инциденты с дуговыми вспышками и дорогостоящие внеплановые простои. Стационарные тепловизионно-оптические блоки отслеживают температурные тренды на соединениях шин, разъединителях и подшипниках, оповещая операторов по промышленным протоколам Fieldbus и Ethernet/IP задолго до того, как компоненты достигнут критических точек отказа.
Выбор высокопроизводительного OEM-оборудования и матрица спецификаций
Выбор правильного OEM-ядра камеры требует баланса между разрешением, тепловой чувствительностью, оптическими опциями, физическими размерами и электрическими интерфейсами. Ниже приведён инженерный разбор промышленных тепловизионных модулей, предназначенных для системной интеграции, робототехники и полезной нагрузки дронов.
| Название продукта | Предпросмотр | Разрешение и шаг пикселя | Оптическая конфигурация | Основные интерфейсы | Целевые применения |
|---|---|---|---|---|---|
|
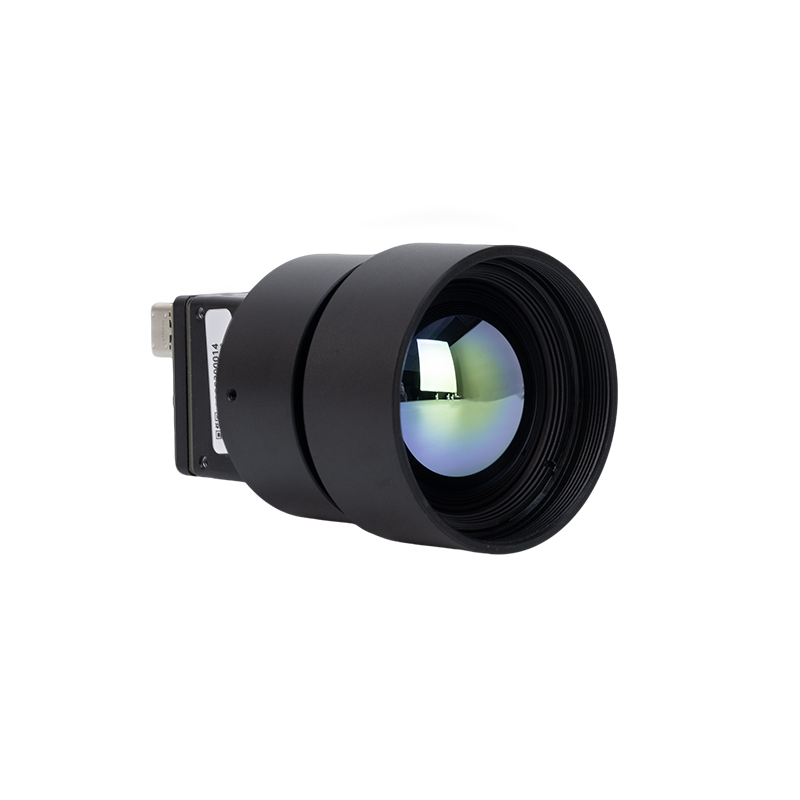
Высокое разрешение Неохлаждаемая инфракрасная 1280*1024 тепловизионная LWIR-камера |
|
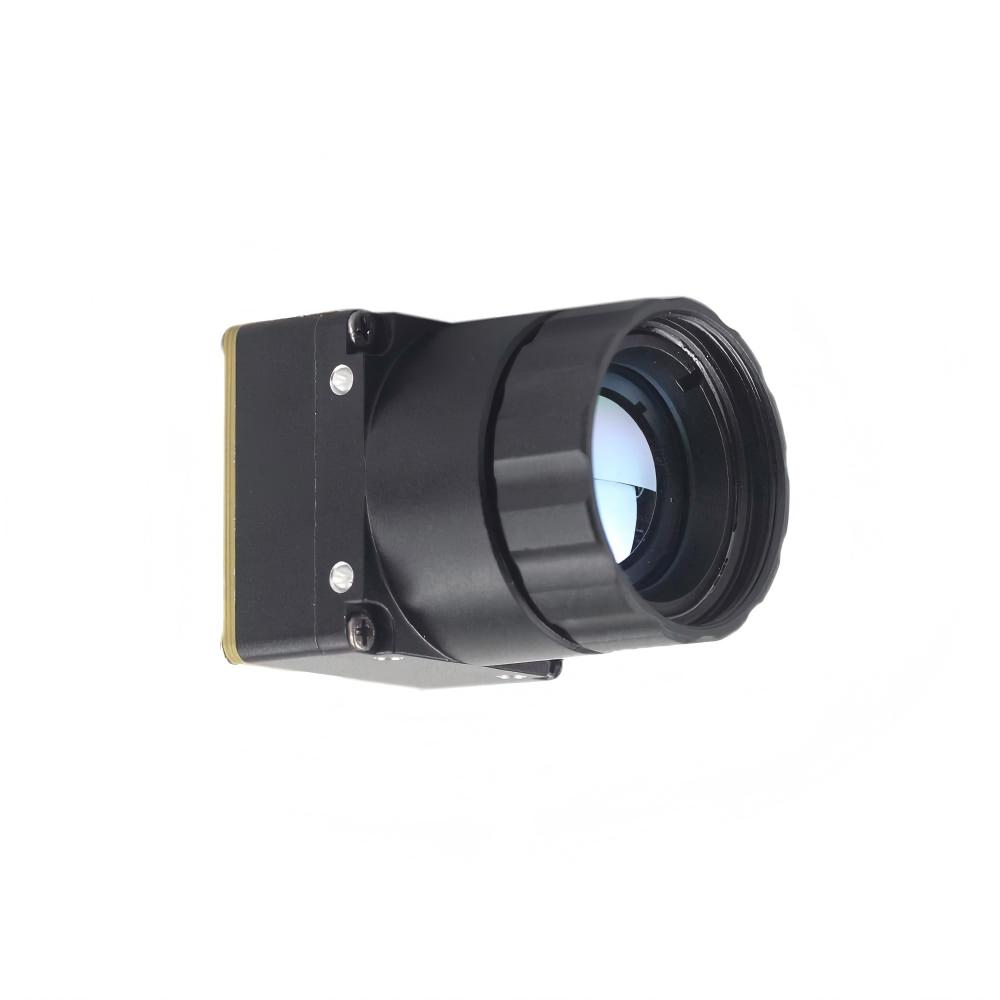
1280×1024 SXGA (VOx-микроболометр высокой плотности) | Атермализованный LWIR-объектив 25 мм (опциональная нестандартная оптика) | Цифровое видео / CamLink / Ethernet / промышленный многоконтактный разъём | Промышленное машинное зрение, дальняя охрана, прецизионный неразрушающий контроль (НК), пространственная метрология. |
|
Неохлаждаемый мини 384*288 тепловизионный модуль камеры для дронов |
|
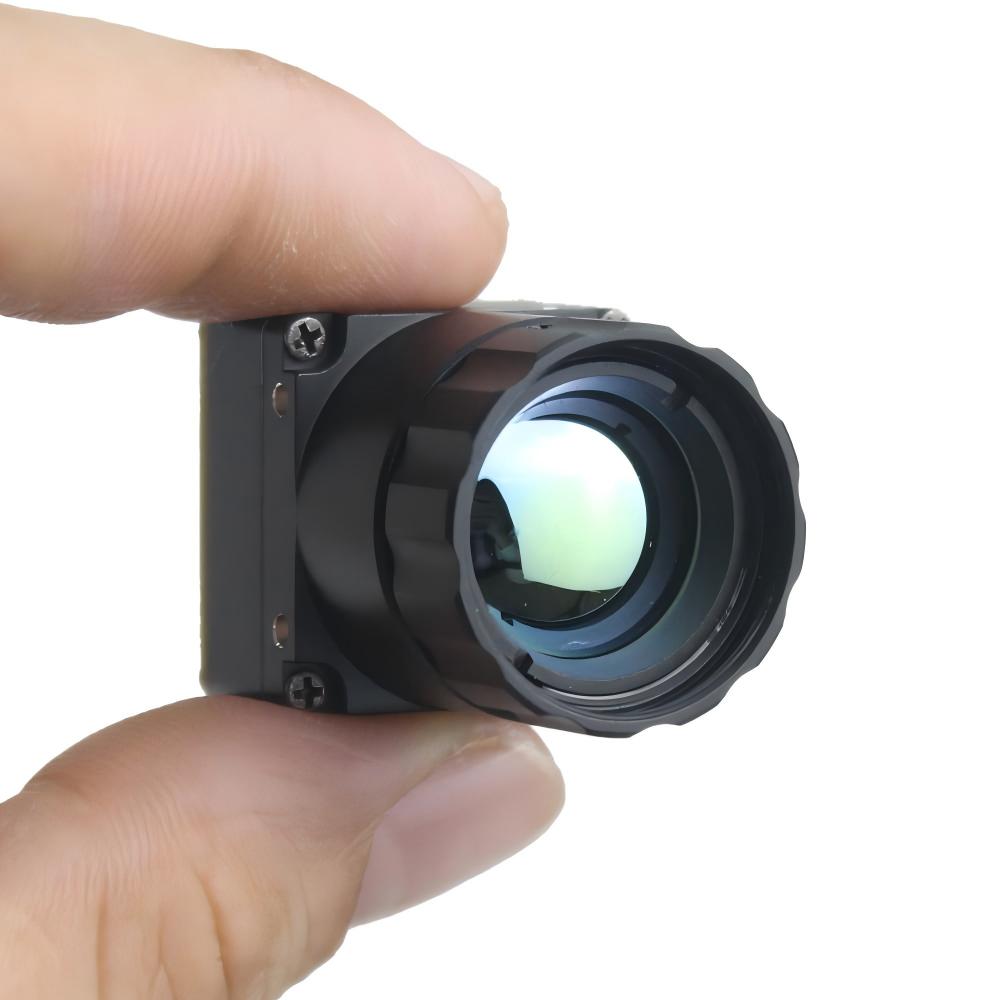
Компактный формат 384×288 (высокочувствительный VOx) | Сверхлёгкая архитектура основного объектива | CVBS аналоговый / USB / UART / промышленный микроинтерфейс | Интеграция в подвесы БПЛА/дронов, навигация робототехники, локальный онлайн-мониторинг температуры, портативные устройства. |
Техническая разбивка продукта
Высокоразрешающая неохлаждаемая инфракрасная LWIR-камера тепловидения 1280*1024
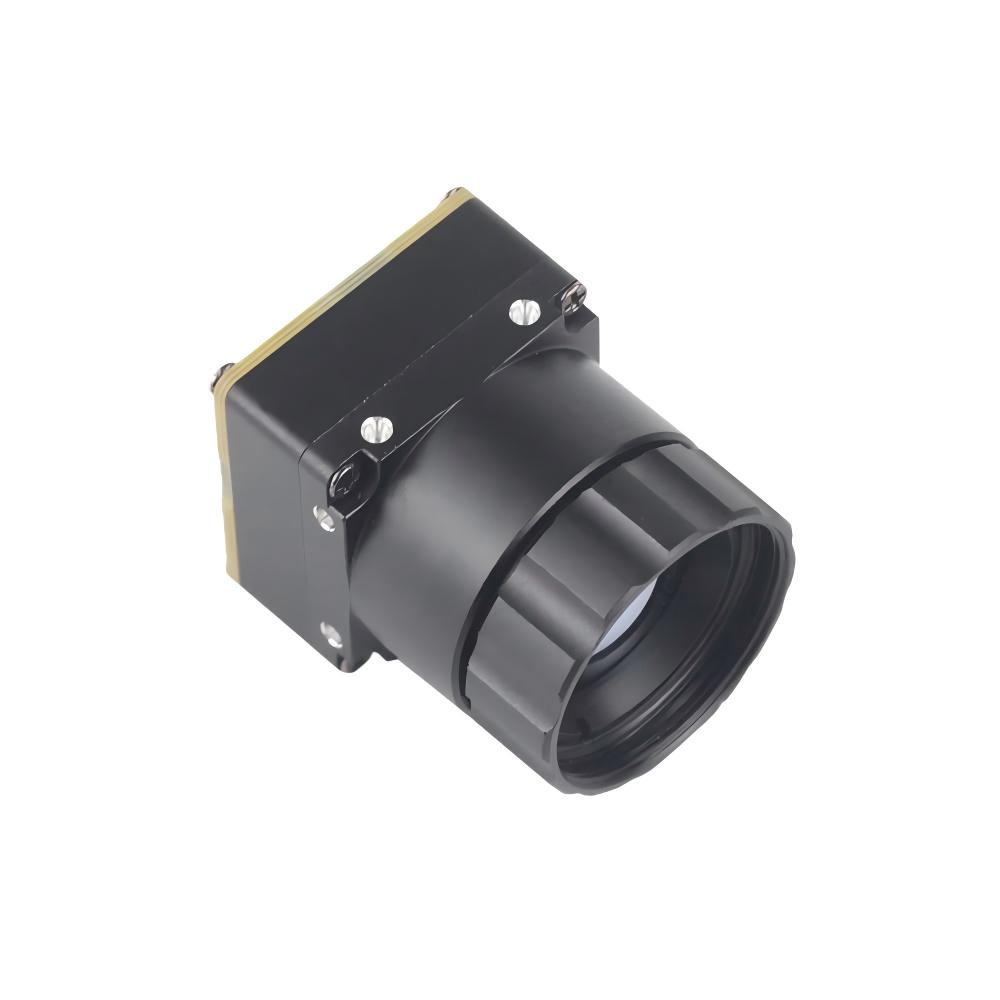
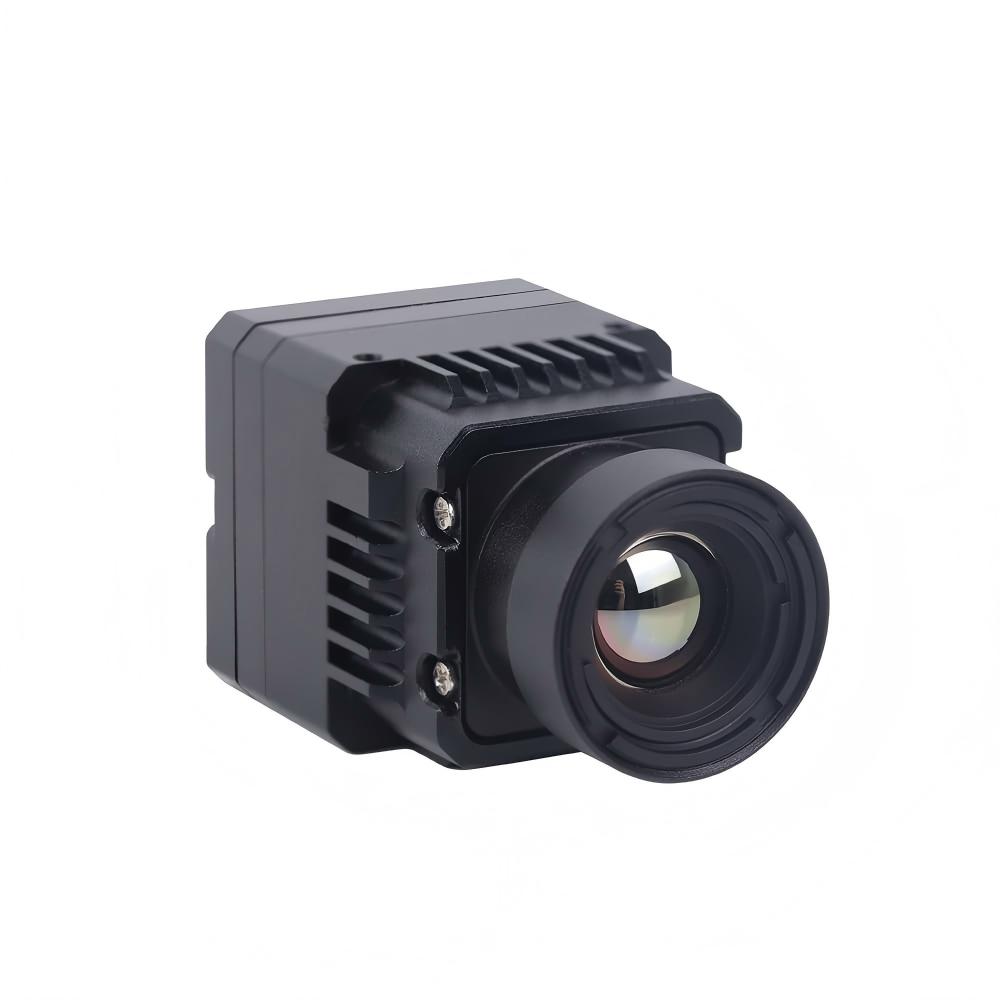
The → Высокое разрешение Неохлаждаемая инфракрасная 1280*1024 тепловизионная LWIR-камера создана для высококлассного машинного зрения, стендов АОИ и систем защиты периметра, где критична высокая пространственная детализация. Оснащённое матрицей фокальной плоскости из оксида ванадия (VOx) высокой плотности 1280×1024 SXGA, это ядро обеспечивает в четыре раза большее пиксельное разрешение по сравнению с типовыми модулями 640×512. В паре с атермализованным объективом 25 мм оно сохраняет чёткую тепловую фокусировку при широких перепадах температуры без механической перефокусировки. Многоканальная конфигурация интерфейсов позволяет легко интегрировать его во встраиваемые системы машинного зрения, испытательные корпуса и мультиспектральные наблюдательные подвесы.
Посмотреть детали продукта и цены ➔
Неохлаждаемый мини-модуль тепловизионной камеры 384*288 для дронов
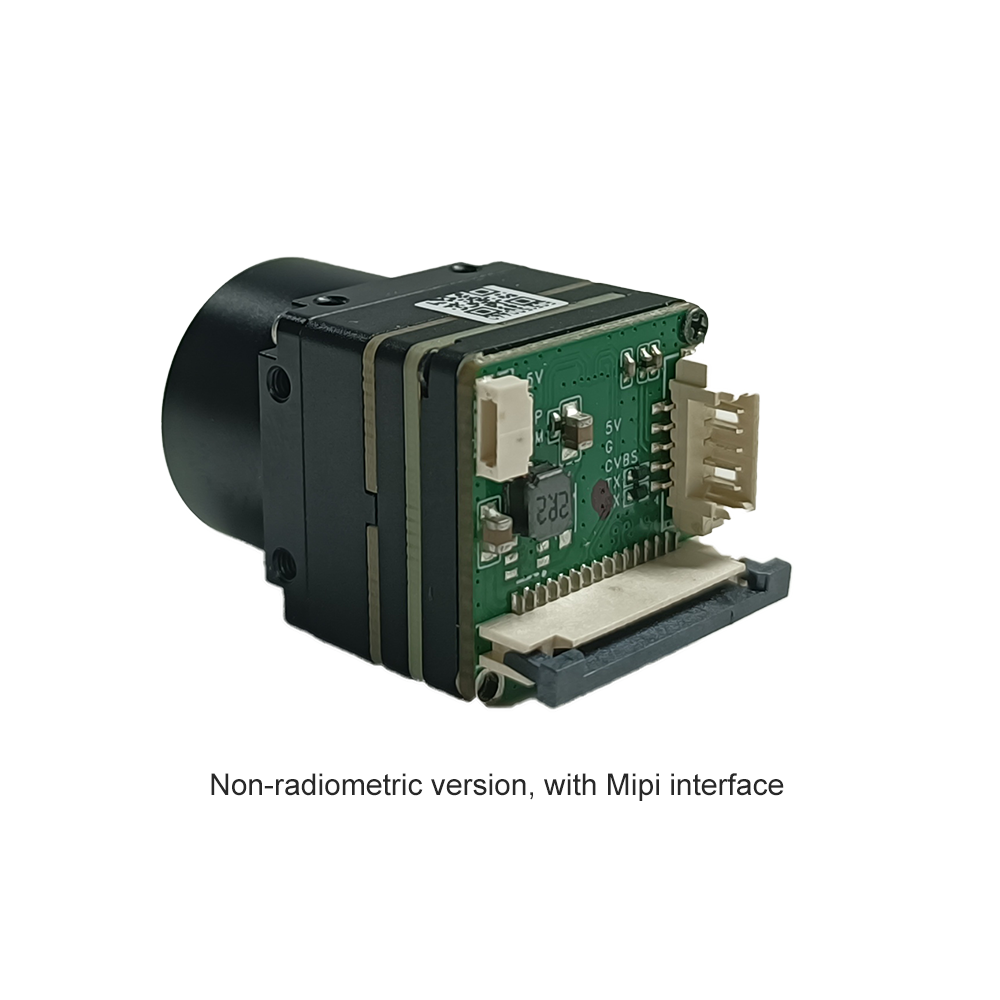
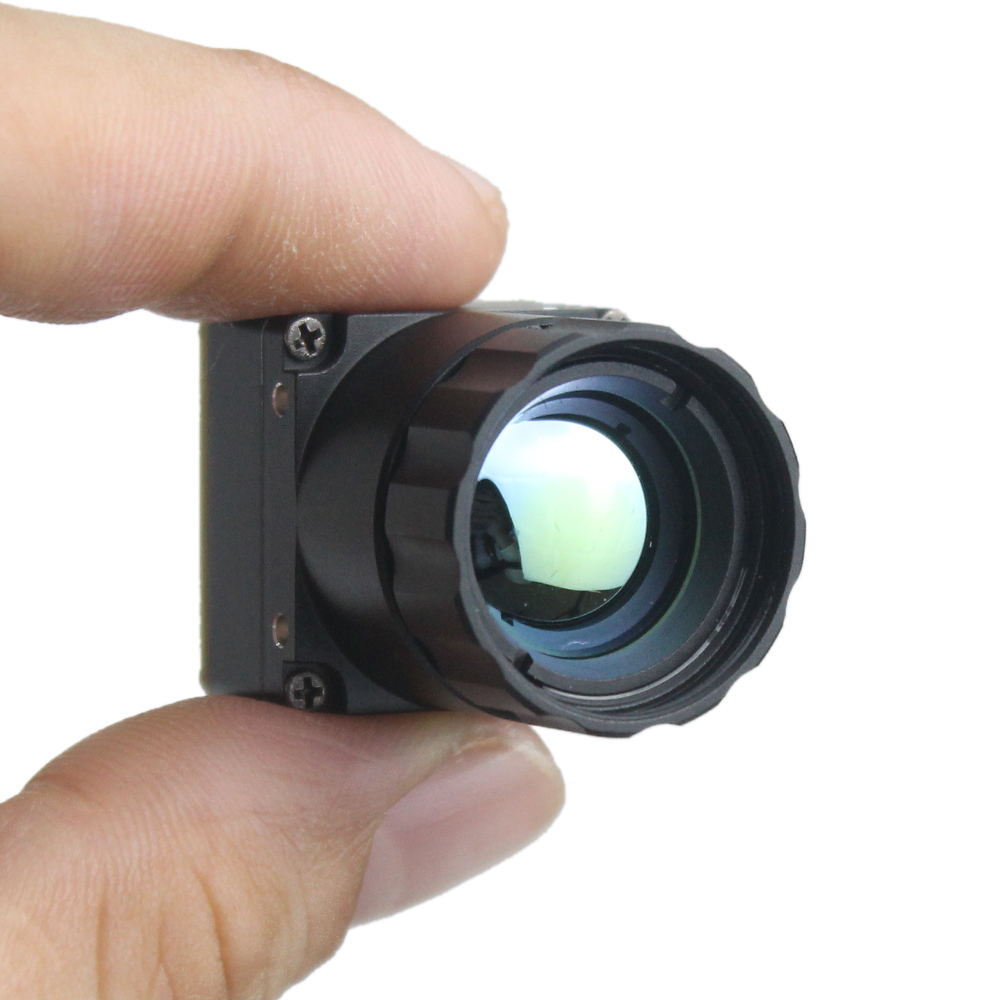
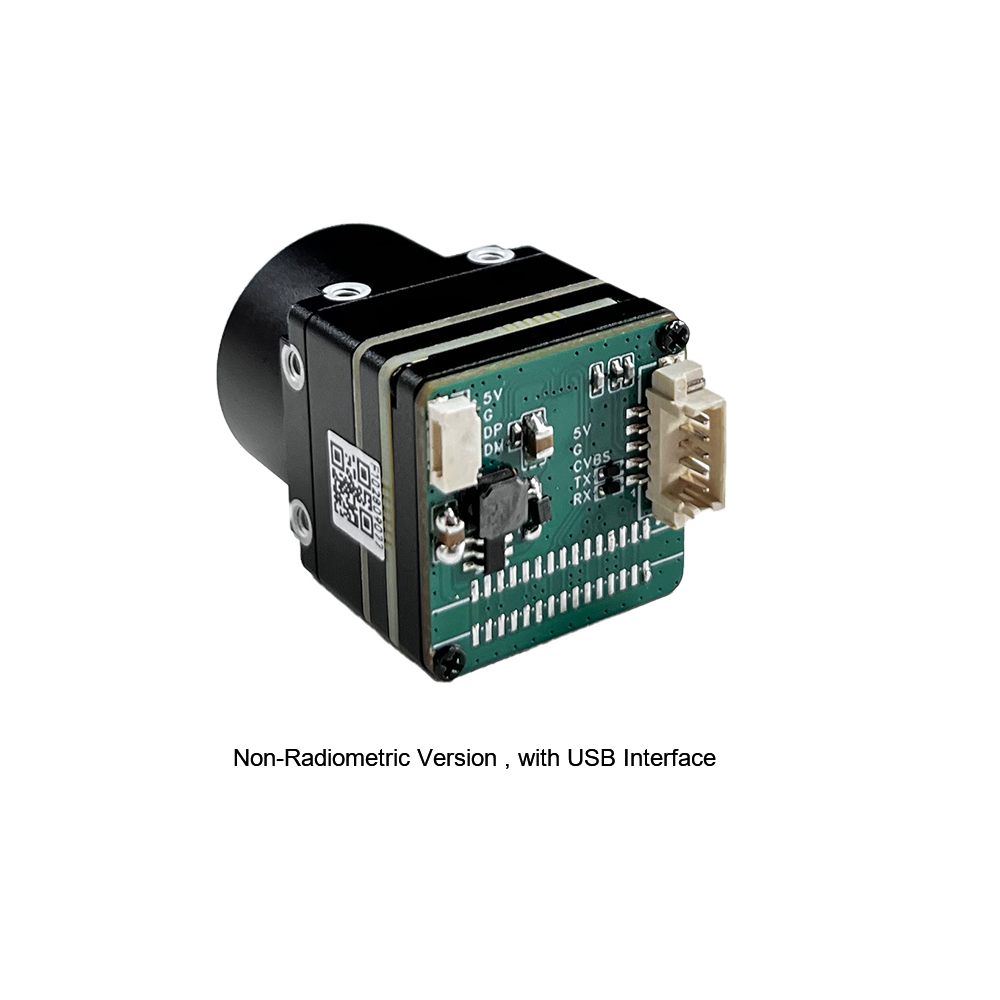
The → Неохлаждаемый мини 384*288 тепловизионный модуль камеры для дронов представляет собой ультракомпактный радиометрический тепловизор, разработанный специально для жёстких бюджетов по габаритам, весу и энергопотреблению (SWaP). Работая на ядре 384×288 VOx с высокой тепловой чувствительностью, серия MINI обеспечивает стабильные и точные показания температуры даже в сложных наружных условиях. Благодаря гибким выходным интерфейсам (включая CVBS, USB и последовательное управление) этот модуль легко встраивается в полезную нагрузку дронов, автономные мобильные роботы (AMR), портативное инспекционное оборудование и компактные системы заводской автоматизации.
Посмотреть детали продукта и цены ➔
Инженерная реализация, подавление шумов и оптическая юстировка
Развертывание высокоскоростных КМОП-сенсоров и неохлаждаемых тепловизионных ядер на электрически шумном производственном участке требует тщательной компоновки печатной платы, продуманного теплоотвода и чистой стабилизации питания.
Подавление пульсаций источника питания (PSRR) и стабилизация шин питания
Колоночные АЦП, трансимпедансные усилители CTIA и прецизионные опорные шины в КМОП-формирователях изображения будут улавливать высокочастотный коммутационный шум от понижающих и повышающих DC-DC преобразователей. Пульсации на шинах питания немедленно проявляются в виде горизонтальных полос, линейной штриховки и повышенного временного шума:
- ✅ Выделенные стабилизаторы с низким падением напряжения (LDO): Никогда не подавайте питание на аналоговые пиксельные шины ($V_{DDA}$, $V_{PIX}$) напрямую от импульсных стабилизаторов. Размещайте сверхмалошумящие LDO с высоким PSRR ($<10\,\mu\text{V}_\text{RMS}$ noise, PSRR $>75\text{ дБ}$ на $100\text{ кГц}$) непосредственно рядом с выводами питания модуля.
- ✅ Топологии с разделенной земляной плоскостью: Физически изолируйте шумные цифровые обратные токи земли (несущие коммутационные токи от микропроцессоров и драйверов MIPI) от чистых аналоговых земляных плоскостей сенсора. Соединяйте две плоскости в одной точке звезды заземления непосредственно у микросхемы управления питанием.
Тепловыделение и снижение структурного дрейфа
В кремниевых КМОП-датчиках изображения темновой ток удваивается примерно при каждом повышении температуры перехода на $6^\circ\text{C}$–$8^\circ\text{C}$. В неохлаждаемых тепловых микроболометрах, хотя работа без ТЭО экономит энергию, тепловые потоки от расположенных рядом ПЛИС, SoC или драйверов двигателей вызывают дрейф пространственной неоднородности (FPN) и нарушают радиометрическую точность.
При производстве всегда проектируйте надёжные пути теплопередачи, используя корпуса из алюминия 6061-T6, обработанные на станках с ЧПУ. Соединяйте шасси ядра камеры высокотеплопроводными прокладками ($>5\text{ Вт/м}\cdot\text{К}$), отводя тепло к внешним рёбрам и изолируя плоскость датчика от теплоотводов процессора.
Высокоскоростная дифференциальная трассировка (MIPI CSI-2 и Sub-LVDS)
При прокладке многогигабитных видеолиний между модулями датчиков и ведущим SoC:
- ⚙️ Строго выдерживайте дифференциальный импеданс $100\,\Omega \pm 10\%$ на всех трассах MIPI CSI-2 и LVDS.
- ⚙️ Соблюдайте точное согласование длин внутри пары в пределах $\pm 0,1\text{ мм}$, чтобы предотвратить перекос внутри пары и избежать пропадания тактовых импульсов пикселей на высоких кадровых частотах.
- ⚙️ Никогда не прокладывайте высокоскоростные дифференциальные пары над разрезами плоскостей или рядом с индуктивными компонентами, такими как импульсные катушки индуктивности, силовые реле или выводы двигателей.
Углублённое техническое FAQ
Что такое КМОП-технология и чем она отличается в материнских платах компьютеров и оптических датчиках камер?
Напротив, в системах технического зрения и электрооптике КМОП обозначает полупроводниковый прибор с активным пиксельным датчиком (APS), изготовленный методом специализированной кремниевой литографии. Здесь каждый пиксель содержит выделенный закреплённый фотодиод и транзисторы трансимпедансного усиления. Это позволяет напрямую преобразовывать входящие потоки фотонов в оцифрованные сигналы напряжения непосредственно на кристалле. В отличие от устаревших ПЗС-датчиков, оптические КМОП-датчики изображения объединяют на одном кремниевом кристалле параллельно-столбцовые аналого-цифровые преобразователи (АЦП), программируемые усилители, коррелированную двойную выборку (CDS) и контроллеры синхронизации. Такая конструкция обеспечивает высокую кадровую частоту, низкое энергопотребление и прямую интеграцию со встраиваемыми SoC технического зрения и тепловыми процессорами ROIC.
Почему стоит выбирать современные КМОП-датчики изображения для промышленного ИИ и тепловизионных решений?
При интеграции в двухспектральные тепловизионные платформы КМОП-сенсоры обеспечивают цифровое видео с низкой задержкой через интерфейсы MIPI CSI-2 или USB3 Vision. Эти данные легко подключаются к периферийным вычислительным архитектурам, таким как тензорные ускорители GPU и программируемые вентильные матрицы FPGA. Это позволяет параллельным конвейерам ИИ-обработки принимать чёткое видимое изображение наряду с калиброванными радиометрическими потоками длинноволнового инфракрасного диапазона (LWIR). Объединённые потоки данных подают в модели периферийного ИИ в реальном времени синхронизированные пространственные и тепловые входные данные, обеспечивая надёжное обнаружение объектов, распознавание дефектов и классификацию температуры в сложных условиях окружающей среды.
Что вызывает помехи сигнала КМОП в высокоточном оборудовании и как интеграторы могут их предотвратить?
Чтобы устранить эти векторы шума, аппаратным интеграторам следует применять надлежащие методы компоновки печатных плат:
- Изолируйте цифровые и аналоговые земляные полигоны с помощью выделенных звёзд или мостовых точек.
- Питайте критически важные аналоговые и пиксельные шины с помощью специализированных сверхмалошумящих стабилизаторов с низким падением напряжения (LDO) с высоким коэффициентом подавления пульсаций питания (PSRR $>70\text{ дБ}$ на частоте $100\text{ кГц}$).
- Прокладывайте дифференциальные сигнальные пары (MIPI CSI-2, Sub-LVDS) со строгим согласованием импеданса $100\,\Omega$, изолируя их от шумных драйверов двигателей или индуктивных исполнительных механизмов.
- Обеспечьте сбалансированный отвод тепла с помощью теплопроводящих прокладок между задней пластиной сенсора и внешним алюминиевым корпусом, предотвращая локальные перегревы и поддерживая стабильную рабочую температуру.
Стратегическая дорожная карта внедрения и консультации по интеграции
Реализация надёжной двухспектральной системы технического зрения означает поэтапное продвижение от оптического тракта до встраиваемого развёртывания:
- ⚙️ Этап 1: Определение оптической и сенсорной архитектуры: Зафиксируйте целевое разрешение, режим затвора (глобальный или скользящий), шаг пикселя, поле зрения (FOV) и спектральное покрытие в видимом, ближнем инфракрасном (NIR) и LWIR-диапазонах.
- ⚙️ Этап 2: Аппаратная электроника и малошумящие интерфейсы: Разведите малошумящие источники питания, изолируйте аналоговые и цифровые земляные домены и проложите дифференциальные шины MIPI CSI-2, GMSL2 или Ethernet с согласованным импедансом.
- ⚙️ Этап 3: Сенсорное слияние и радиометрическая калибровка: Выполните прецизионную геометрическую калибровку гомографии, коррекцию дисторсии объектива, коррекцию неоднородности (NUC) и оптимизацию алгоритма многоуровневого слияния деталей.
- ⚙️ Этап 4: Развёртывание встраиваемого ИИ-движка: Реализуйте конвейеры памяти DMA с нулевым копированием, скомпилируйте глубокие нейронные сети с INT8-квантованием TensorRT на встраиваемых GPU-платформах и проверьте тепловыделение системы при длительных рабочих нагрузках.
Если вам нужна практическая инженерная поддержка, нестандартная электрооптическая упаковка или OEM-интеграция тепловизионных ядер высокого разрешения и двухспектральных модулей, свяжитесь с нашей командой через наш Портал прямых инженерных консультаций.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Прецизионные оптические сборки и инфракрасные оптические покрытия от Rising Optics
- Отраслевой стандарт: Архитектура встраиваемых ИИ-вычислений и периферийная обработка Jetson через NVIDIA Jetson
- Связанное руководство: Ознакомьтесь с нашим подробным Базе знаний по промышленной тепловизионной съёмке
- Связанное руководство: Углублённая методика подбора через наш Руководство по проектированию модулей тепловизионных камер