









Аналоговые модули тепловизионных камер: высокоточные CVBS и ИИ тепловизионные ядра для промышленной интеграции
17 августа 2026 г.
Модули тепловых датчиков на основе оксида ванадия: высокопроизводительные ИК-ядра формирования изображения для OEM-интеграции
18 августа 2026 г.
Промышленный ландшафт тепловидения переживает решающий технологический переход от устаревших аналоговых инфраструктур тепловизионного видео к нативным цифровым архитектурам длинноволновых инфракрасных (LWIR) камер. На протяжении десятилетий производители оригинального оборудования (OEM) и интеграторы встраиваемых систем технического зрения полагались на аналоговые видеостандарты стандартной чёткости, такие как NTSC и PAL, модулированные по коаксиальным кабелям. Но современные платформы автономной навигации, станции автоматизированного оптического контроля, полезные нагрузки для разведки, наблюдения и рекогносцировки (ISR), а также интеллектуальные системы беспилотных летательных аппаратов (БПЛА) требуют попиксельной радиометрической точности в реальном времени, задержек передачи менее миллисекунды и прямой совместимости с оборудованием граничных вычислений.
Суть вот в чём: исключая промежуточные преобразования цифра-аналог и аналог-цифра, нативные цифровым ядра тепловизионных камер передают несжатые 14-битные или 16-битные необработанные данные напрямую от матрицы в фокальной плоскости (FPA) к встроенным нейронным процессорам (NPU) и графическим процессорам (GPU). Этот архитектурный сдвиг обеспечивает детерминированную телеметрию температуры, максимизирует эффективную разность температур, эквивалентную шуму (NETD), и гарантирует непоколебимую целостность данных, требуемую самыми современными моделями глубокого обучения, такими как YOLOv8 и оптимизированные под TensorRT свёрточные нейронные сети. В этом инженерном руководстве мы разберём цифровые и аналоговые тепловизионные ядра, подробно рассмотрев физику сенсоров, архитектуры схем считывания, компромиссы интерфейсов, конвейеры приёма данных для граничного ИИ и коммерческие аппаратные конфигурации для OEM.
Содержание
- 👉 Архитектуры цифровых и аналоговых тепловизионных камер: фундаментальная смена парадигмы
- 👉 Физика микроболометров и механика преобразования ROIC
- 👉 Почему граничный ИИ и компьютерное зрение требуют чистых цифровых радиометрических потоков
- 👉 Глубокое погружение в цифровые интерфейсы: MIPI CSI-2, USB 3.0, GigE Vision и LVDS
- 👉 Избранные OEM-ядра цифровых тепловизионных камер: спецификации и эталонные показатели
- 👉 Пошаговая встраиваемая интеграция: от драйверов Linux V4L2 к граничному ИИ
- 👉 Стратегическая сводка по выбору OEM
- 👉 Комплексный технический FAQ для OEM
Архитектуры цифровых и аналоговых тепловизионных камер: фундаментальная смена парадигмы
Ключевое различие между аналоговыми и цифровым тепловизионными архитектурами сводится к тому, как необработанный инфракрасный сигнал преобразуется, обрабатывается и передаётся по кабелю. В устаревших аналоговых ядрах тепловизионных камер тепловой сигнал проходит через несколько этапов преобразования, которые вносят шум, ограничивают динамический диапазон и отбрасывают метрики физической калибровки температуры, необходимые для автономной видеоаналитики.
Смотрите, в стандартном аналоговом тепловизионном ядре инфракрасный сенсор выдаёт электрический сигнал, который усиливается и предварительно обрабатывается внутри, но сразу же направляется через встроенный видеоцифро-аналоговый преобразователь (ЦАП). Этот ЦАП сплющивает тепловые данные высокого разрешения в аналоговый композитный видеосигнал основной полосы частот (CVBS), построенный по старым вещательным таймингам NTSC или PAL. Когда этот сигнал достигает встроенного вычислительного хоста или базовой станции, он должен пройти через аналоговый фреймграббер с аналого-цифровым преобразователем (АЦП) только для того, чтобы снова превратиться в биты для отображения или базовой обработки изображений.
На практике мы видим, как этот конвейер двойного преобразования вызывает серьёзные проблемы в промышленных и оборонных приложениях:
- ⚠️ Разрушительное квантование и потеря динамического диапазона: Естественный динамический диапазон неохлаждаемого длинноволнового инфракрасного сенсора охватывает 14 бит (16 384 дискретных уровня) до 16 бит (65 536 дискретных уровней). Аналоговые композитные видеостандарты структурно ограничены 8-битным визуальным рендерингом (жалкие 256 уровней серого). Чтобы втиснуть эти данные, процессор камеры применяет агрессивную автоматическую регулировку усиления (AGC) или сжатие динамического диапазона, безвозвратно удаляя лежащие в основе линейные данные температуры в Кельвинах. Хост-процессор получает лишь относительный визуальный контраст, а не абсолютные радиометрические значения.
- ⚠️ Электромагнитные помехи и затухание при передаче: Аналоговые сигналы напряжения, передаваемые по коаксиальному кабелю или через контактные кольца в роботизированных подвесах, полностью открыты для электромагнитных помех (EMI) от электродвигателей, сервоприводов и импульсных источников питания. Высокочастотное затухание сигнала на длинных участках вызывает размытие краёв, двоение изображения и полосы гула от контуров заземления 50/60 Гц, из-за которых алгоритмы компьютерного зрения срабатывают на ложные срабатывания.
- ⚠️ Артефакты чересстрочной развёртки и временная задержка: Устаревшие вещательные форматы разделяют видеопотоки 30 Гц или 25 Гц на чересстрочные поля с чередованием нечётных и чётных строк. В быстро движущихся приложениях, таких как высокоскоростные дроны или промышленные роботизированные манипуляторы, быстрые цели создают неприятные зубчатые артефакты гребёнки. Вдобавок к этому, суммарная задержка видеокодирования, аналоговой передачи и декодирования кадрового захватчика обычно составляет от 35 до 70 миллисекунд — что делает аналоговые потоки совершенно непригодными для замкнутого контура управления полётом или предотвращения столкновений в реальном времени.
Чисто цифровые сигнальные цепи: несжатая радиометрия напрямую с сенсора
Нативные цифровым архитектуры тепловизионных камер полностью исключают промежуточную модуляцию. Внутри нативного цифрового движка матрица микроболометрических сенсоров преобразует длинноволновые инфракрасные фотоны в изменения электрического сопротивления, которые немедленно оцифровываются на уровне сенсора высокоточными АЦП на кристалле. Полученные несжатые 14-битные или 16-битные двоичные слова передаются напрямую по высокоскоростным цифровым шинам — таким как MIPI CSI-2, USB 3.0, LVDS или Gigabit Ethernet — прямо в память хост-процессора с использованием прямого доступа к памяти (DMA).
Когда вы строите систему на основе нативной цифровым архитектуры, вы получаете три огромных инженерных преимущества:
- ✅ Сохранение битовой глубины и радиометрии: Каждый отдельный пиксель в матрице сенсора сохраняет своё точное 14-битное или 16-битное линейное радиометрическое значение. Хост-процессор получает истинную радиометрическую телеметрию, где целочисленные значения пикселей напрямую соответствуют абсолютным температурам сцены.
- ✅ Детерминированная целостность сигнала: Протоколы цифровой дифференциальной передачи сигналов используют пакетную доставку данных, подкреплённую циклическими проверками избыточности (CRC). Цифровой кадр, полученный в системной RAM, побитово идентичен тому, что покинул сенсор, полностью невосприимчив к падениям напряжения в кабеле или электромагнитным помехам от двигателей.
- ✅ Одновременная многопоточная обработка: Современные цифровые сигнальные процессоры (DSP) и программируемые пользователем вентильные матрицы (FPGA) внутри ядра могут одновременно выдавать два потока: несжатый 16-битный радиометрический поток Y16, предназначенный для внутренних ИИ-вычислений, и 8-битный визуальный поток с усилением AGC (например, YUV или RGB), адаптированный для дисплеев человека-оператора.
Физика микроболометров и механика преобразования ROIC
Чтобы по-настоящему понять, почему цифровым инфракрасная архитектура превосходит аналоговую, необходимо рассмотреть физические механизмы преобразования и считывания, происходящие внутри матрицы фокальной плоскости. Высокопроизводительные неохлаждаемые тепловизионные системы работают в атмосферном окне пропускания от 8 мкм до 14 мкм, используя сетку микроэлектромеханических систем (MEMS), известную как микроболометр.
Механизм преобразования: от потока фотонов к изменению сопротивления
Каждый пиксель в матрице микроболометров в фокальной плоскости состоит из микромеханической инфракрасной поглощающей мембраны, подвешенной над кремниевой подложкой на микрообработанных опорах тепловой изоляции. Активным термисторным материалом на мембране обычно служит оксид ванадия (VOx) или аморфный кремний (a-Si), выбранные за их высокий температурный коэффициент сопротивления (ТКС).
Когда длинноволновое инфракрасное излучение, испускаемое объектом в поле зрения, попадает на подвешенную мембрану, поглощённая лучистая энергия вызывает микротермический рост тепловой массы мембраны. Этот сдвиг температуры вызывает пропорциональное изменение электрического сопротивления термисторного слоя VOx или a-Si. Соотношение, описывающее этот физический сдвиг, выражается как:
ΔR = R0 · β · ΔTd
Где R0 — номинальное электрическое сопротивление пикселя без смещения, β — температурный коэффициент сопротивления (обычно от -2%/К до -3%/К для высокоэффективных тонких плёнок VOx), а ΔTd — фактическое изменение температуры мембраны детектора, возникающее в результате поглощённого падающего инфракрасного потока.
Архитектура оцифровки на интегральной схеме считывания (ROIC)
Непосредственно под подвешенной МЭМС-матрицей расположена интегральная схема считывания (ROIC). В течение каждого интервала интегрирования кадра ROIC подаёт на каждый пиксель точное напряжение смещения или ток смещения. Результирующий ток, отслеживающий тепловое изменение сопротивления мембраны, интегрируется на ёмкостном трансимпедансном усилителе (CTIA) или каскаде интегрирования с токовым зеркалом.
В современных цифровым тепловизионных ядрах РОИС использует колоночно-параллельную архитектуру, в которой специализированные встроенные аналого-цифровые преобразователи (АЦП) последовательного приближения (SAR) или сигма-дельта (ΣΔ) расположены непосредственно на конце каждого столбца пикселей. Это позволяет преобразовывать аналоговое накопление заряда в цифровые двоичные слова высокой разрядности 14 или 16 бит прямо на кремниевом кристалле до того, как сигнал пройдёт по дорожкам печатной платы.
Оцифровка сигнала на максимально ранней стадии внутри РОИС резко снижает влияние электрических помех. Такая структурная эффективность позволяет современным ядрам достигать исключительной тепловой чувствительности, характеризуемой разницей температур, эквивалентной шуму (NETD), ≤ 30–40 мК при f/1.0. В результате цифровым сенсор разрешает перепады температуры менее 0,03 °C без ухудшения сигнала.
Почему граничный ИИ и компьютерное зрение требуют чистых цифровых радиометрических потоков
Современные платформы встраиваемого зрения, выполняющие модели глубокого обучения — такие как YOLOv8, SSD-MobileNet или специализированные сети семантической сегментации — на периферийных процессорах, таких как NVIDIA Jetson Orin, Rockchip RK3588 или специализированных платах расширения от Waveshare требуют чистых, детерминированных входных данных. Подача аналоговых тепловизионных сигналов через устройства захвата кадров серьёзно ухудшает производительность ИИ-моделей и исключает возможность настоящей радиометрической аналитики.
Проблема аналоговых данных, оцифрованных через устройство захвата, в машинном обучении
Когда аналоговый тепловизионный поток оцифровывается в 8-битный формат с помощью платы захвата, программное обеспечение на хосте получает только значения пикселей в диапазоне от 0 до 255. Поскольку ядро камеры применяет сжатие динамического диапазона (например, эквализацию гистограммы), чтобы изображение оставалось визуально чётким для человеческого глаза, соотношение между значениями пикселей и фактическими температурами постоянно меняется.
Например, если горячий автомобиль въезжает в фон аналогового потока наблюдения, внутренний алгоритм АРУ камеры немедленно перебалансирует контраст всей сцены. В результате значения пикселей, представляющие человека, идущего на переднем плане, упадут со значения 210 до 140, хотя физическая температура тела человека вообще не изменилась. Такое смещение значений наносит серьёзный урон слоям извлечения признаков свёрточных нейронных сетей (CNN), вызывая мерцание ограничивающих рамок, пропадание результатов классификации и полный отказ трекеров объектов.
Преимущества несжатых цифровых потоков Y16 для инференса
Подача нативного цифровым 14-битного или 16-битного радиометрического потока (формат Y16) непосредственно в периферийные механизмы инференса даёт автоматизированным конвейерам зрения огромное преимущество:
- ✅ Инвариантное извлечение физических признаков: В линейном цифровом радиометрическом потоке Y16 каждый дискретный числовой шаг соответствует фиксированному температурному интервалу (например, 0,01 Кельвина на младший значащий бит). Человеческая цель при 37 °C выдаёт точно такое же целочисленное значение независимо от того, какие горячие или холодные объекты появляются в фоне или покидают его. Такая физическая стабильность помогает моделям глубокого обучения обобщать знания в изменяющихся условиях эксплуатации.
- ✅ Мультиспектральное слияние датчиков: Нативные цифровые потоки могут напрямую загружаться в буферы памяти графического процессора и объединяться с визуальными каналами RGB для формирования четырёхканальных тензоров (красный, зелёный, синий, тепловой-16). Такая архитектура обеспечивает надёжное сопровождение целей в условиях нулевой видимости, таких как густой туман, пыль, дым и полная темнота.
- ✅ Прямая математическая фильтрация: Разработчики встраиваемых систем могут запускать математические фильтры обработки изображений — такие как градиентные детекторы границ, адаптивную пороговую обработку и сигнализацию о дельте температуры — непосредственно на калиброванной радиометрической матрице. Для углублённого эксплуатационного анализа интеграции высококачественных неохлаждаемых сенсоров во встраиваемые платформы ознакомьтесь с нашим техническим руководством по USB-совместимым, совместимым с Raspberry Pi тепловизионным ядрам 1280x1024.
Глубокое погружение в цифровые интерфейсы: MIPI CSI-2, USB 3.0, GigE Vision и LVDS
При проектировании встраиваемого тепловизионного изделия системные архитекторы должны выбрать физический интерфейс связи, наилучшим образом соответствующий их ограничениям по размеру, весу, мощности и стоимости (SWaP-C), конфигурации обработки и требованиям к длине кабельных соединений.
MIPI CSI-2 (Camera Serial Interface)
MIPI CSI-2 является золотым стандартом для сверхкомпактных высокопроизводительных встраиваемых систем, где сверхнизкая задержка, малый вес и минимальное энергопотребление являются обязательными требованиями.
- ⚙️ Физический уровень: Обеспечивает высокоскоростную дифференциальную передачу сигналов D-PHY по 1, 2 или 4 линиям, обеспечивая пропускную способность более 1,5 Гбит/с на линию.
- ⚙️ Профиль задержки: Обеспечивает задержку передачи менее миллисекунды за счёт записи входящих данных изображения непосредственно в системную память хоста с использованием прямого доступа к памяти (DMA), полностью исключая нагрузку на центральный процессор.
- ⚙️ Целевые применения: Разработан для подвесов микродронов, стабилизированных бортовых камерных сфер, ручных тепловизионных прицелов и компактной робототехники на базе NVIDIA Jetson, NXP i.MX8 или Rockchip SoC.
USB 3.0 / USB-C (UVC + CDC телеметрия)
Стандарт USB 3.0 предлагает непревзойдённую универсальность plug-and-play для модульных вычислительных сред и быстрого коммерческого прототипирования.
- ⚙️ Архитектура протокола: Использует стандартный класс USB Video Class (UVC) для передачи несжатых 16-битных (Y16) кадров необработанного видео наряду с независимым виртуальным COM-портом класса USB Communications Device Class (CDC) для двунаправленных последовательных команд, обновления параметров калибровки и запросов температурной телеметрии.
- ⚙️ Целевые применения: Медицинские диагностические приборы, лабораторные испытательные стенды, автоматизированные станции заводского технического зрения и быстрая интеграция с промышленными одноплатными компьютерами на базе x86 и ARM.
GigE Vision / потоковая передача по IP
GigE Vision и стандарты потоковой передачи на основе Ethernet по IP обеспечивают большие расстояния передачи в распределённой автоматизации промышленных предприятий.
- ⚙️ Архитектура протокола: Использует стандартные сетевые стеки UDP/IP и стандарт протокола GenICam, позволяя осуществлять высокоскоростную передачу 16-битных радиометрических данных по структурированной кабельной системе CAT6 на расстояния до 100 метров без усилителей сигнала.
- ⚙️ Целевые применения: Непрерывный мониторинг факельных установок, наблюдение за распределительными устройствами электрических подстанций, контроль качества в промышленной автоматизации и охрана периметра на обширных территориях.
Параллельный CMOS / LVDS
Низковольтная дифференциальная передача сигналов (LVDS) и параллельные цифровые шины CMOS обеспечивают прямое соединение чип-к-чипу для специализированных аппаратных реализаций.
- ⚙️ Архитектура протокола: Передаёт необработанные цифровые слова пикселей синхронно с выделенными стробами тактового сигнала пикселя, действительности строки и действительности кадра непосредственно в программируемые пользователем вентильные матрицы (FPGA) или цифровые сигнальные процессоры.
- ⚙️ Целевые применения: Системы целеуказания оборонного класса, специализированные электронно-оптические прицелы сопровождения и специализированные аппаратные конвейеры, требующие детерминированной синхронизации с нулевым джиттером.
При развёртывании систем по всему миру убедитесь, что ваш программный стек соответствует локализованным требованиям API. Интеграторы могут обратиться к нашему руководству по интеграции тепловизионных ядер на польском языке или ознакомиться с нашей русскоязычной технической базой знаний для многорегионального развёртывания программного обеспечения и драйверов.
Избранные OEM-ядра цифровых тепловизионных камер: спецификации и эталонные показатели
Чтобы продемонстрировать реальную производительность, доступную системным интеграторам, следующие высококлассные цифровым Модули LWIR-камер демонстрируют возможности современного неохлаждаемого тепловизионного оборудования.
Витрина продуктов 1: Неохлаждаемая инфракрасная LWIR-камера высокого разрешения 1280*1024 для тепловидения
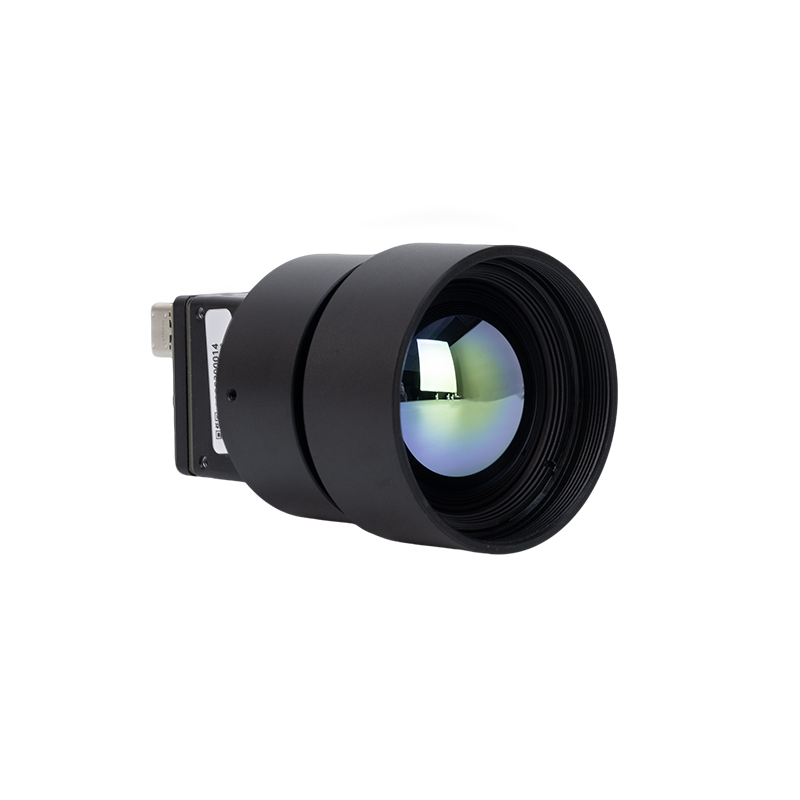
The → Высокое разрешение Неохлаждаемая инфракрасная 1280*1024 тепловизионная LWIR-камера — это промышленное ядро высшего класса, разработанное для задач, требующих исключительной тепловой детализации и покрытия больших площадей. Оснащённый сверхплотной матрицей фокальной плоскости на 1,31 мегапикселя с мелким шагом пикселя 12 мкм, этот модуль фиксирует тепловые сигнатуры высокой чёткости в спектральном диапазоне от 8 мкм до 14 мкм. Укомплектованный премиальной оптической сборкой с объективом 25 мм, этот сердечник обеспечивает дальнее обнаружение, радиометрию с высоким динамическим диапазоном и нативный цифровой выход, что делает его идеальным для интеграции в передовые системы пограничной безопасности, оборонного наблюдения и высокопроизводительные автоматизированные системы контроля.
| Параметр спецификации | Инженерная характеристика / Измеренное значение |
|---|---|
| Разрешение сенсорной матрицы | 1280 × 1024 пикселей (разрешение SXGA) |
| Шаг пикселя и тип детектора | 12 мкм неохлаждаемый микроболометр на основе оксида ванадия (VOx) |
| Спектральный диапазон | от 8 мкм до 14 мкм (окно LWIR) |
| Оптическая конфигурация | 25-мм германиевая линза с высоким коэффициентом пропускания |
| Режимы вывода данных | Нативный 14-битный / 16-битный необработанный цифровой радиометрический поток |
| Целевые варианты применения | Пограничная разведка, оптическая сортировка с ИИ, промышленный мониторинг на больших дистанциях |
Посмотреть детали продукта и цены ➔
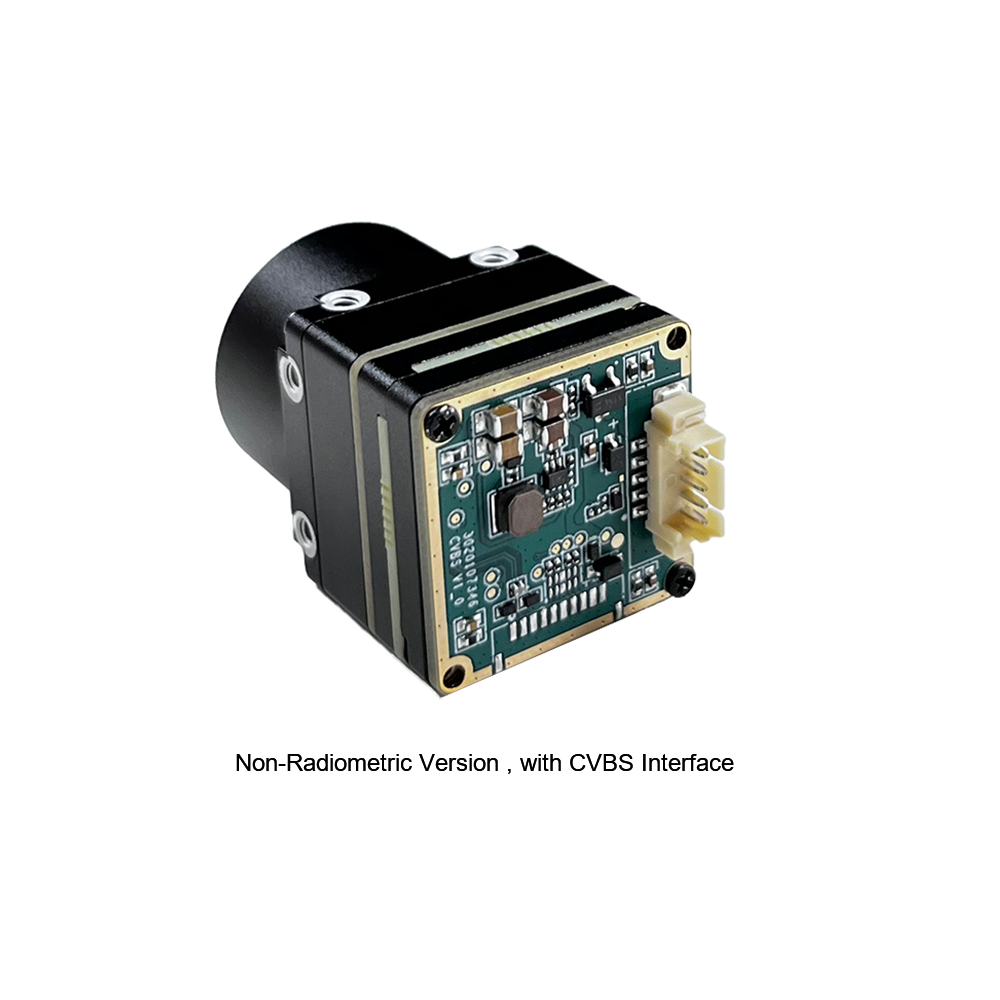
Витрина продукта 2: Неохлаждаемый мини-модуль тепловизионной камеры LWIR 256*192, аналогичный DJI, для обнаружения мин
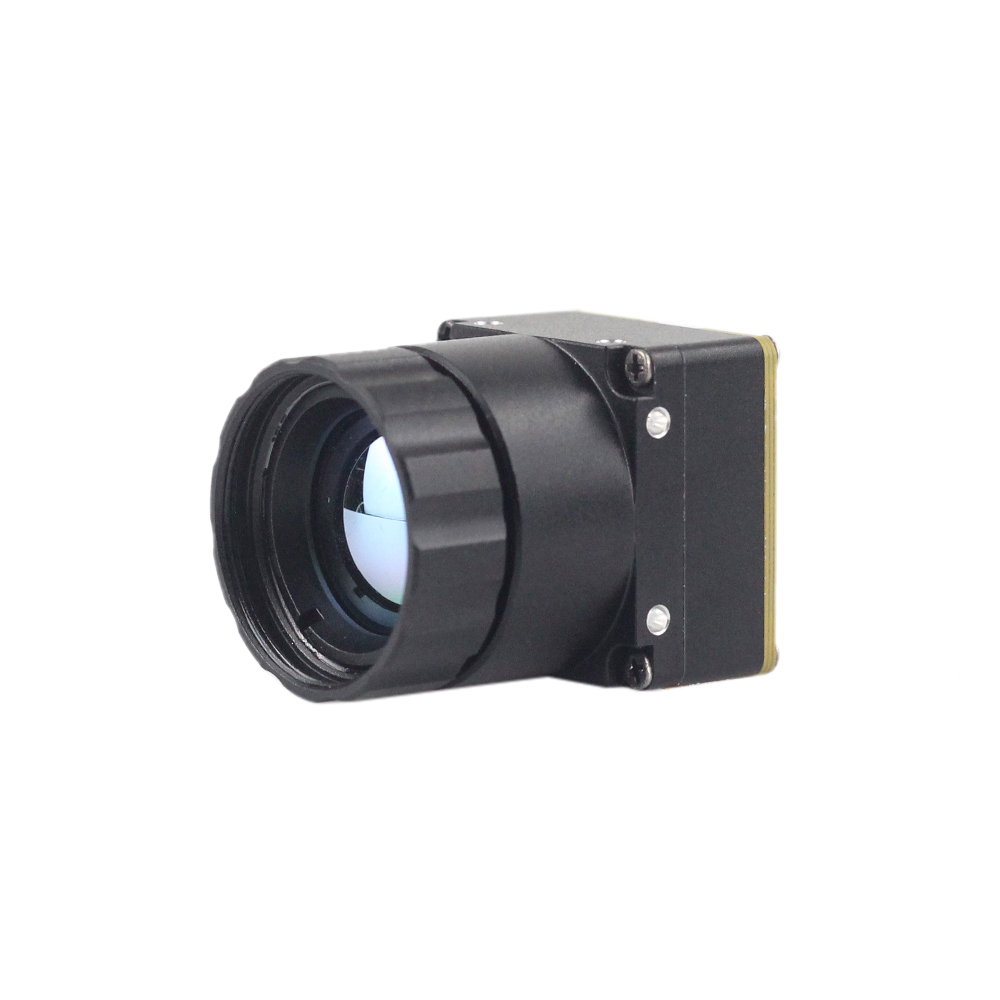
The → Неохлаждаемый мини-модуль тепловизионной камеры LWIR 256*192, аналогичный DJI, для обнаружения мин специально разработан для интеграций с ограничениями по размерам, весу и энергопотреблению (SWaP), таких как микродроны, роботизированные гусеничные платформы и компактные охранные полезные нагрузки. Благодаря высокопроизводительным инфракрасным детекторам он обеспечивает сверхчёткое тепловизионное изображение в сочетании с точным измерением температуры. Он улавливает окружающее инфракрасное излучение и выдаёт равномерное высококонтрастное тепловое изображение с полной радиометрией, обеспечивая точные перепады температур, необходимые для обнаружения заглублённых наземных мин, проведения структурной диагностики зданий и выполнения низковысотных аэроинспекций.
| Параметр спецификации | Инженерная характеристика / Измеренное значение |
|---|---|
| Формат матрицы датчика | 256 × 192 пикселя (высокочувствительная матрица) |
| Технология детектора | Высокопроизводительный неохлаждаемый VOx-микроболометр LWIR |
| Радиометрическая калибровка | Точное измерение температуры с полной радиометрией по всей поверхности |
| Профиль оптимизации SWaP | Ультраминиатюрная лёгкая архитектура (готовая к полезной нагрузке класса DJI) |
| Формат вывода | Равномерный цифровой тепловой поток с радиометрическими метаданными |
| Основная сфера задач | Обнаружение подповерхностных наземных мин, полезные нагрузки микро-БПЛА, поиск и спасение |
Посмотреть детали продукта и цены ➔
Пошаговая встраиваемая интеграция: от драйверов Linux V4L2 к граничному ИИ
Подключение нативного цифровым модуля тепловизионной камеры к встраиваемой Linux-системе означает настройку драйвера захвата ядра, проверку узла устройства raw 16-битного видео и настройку эффективного конвейера zero-copy для подачи радиометрических кадров непосредственно в граничные ИИ-модели.
Шаг 1: Привязка драйвера ядра и перечисление V4L2
При подключении через USB 3.0 или MIPI CSI-2 цифровое тепловое ядро привязывается к драйверной инфраструктуре Linux Video4Linux2 (V4L2). Камера создаёт узел видеоустройства (например, /dev/video0), поддерживающий несжатый 16-битный захват в оттенках серого (V4L2_PIX_FMT_Y16).
Проверить поддержку формата можно непосредственно из терминала Linux с помощью v4l2-ctl:
# Запрос возможностей камеры и поддерживаемых пиксельных форматовШаг 2: Python / OpenCV Zero-Copy извлечение радиометрических данных
После того как узел устройства запущен, инженеры-программисты могут построить цикл приёма на Python или C++. Фрагмент ниже демонстрирует, как захватывать необработанные 16-битные радиометрические данные, сопоставлять исходные значения пикселей с калиброванными температурами в градусах Цельсия и подготавливать кадр для ИИ-вывода:
import cv2
import numpy as np

def initialize_thermal_stream(device_index=0):
    # Open capture node using direct V4L2 backend
    cap = cv2.VideoCapture(device_index, cv2.CAP_V4L2)

    # Configure capture parameters for native 16-bit raw transfer
    cap.set(cv2.CAP_PROP_FOURCC, cv2.VideoWriter_fourcc(*'Y', '1', '6', ' '))
    cap.set(cv2.CAP_PROP_CONVERT_RGB, 0) # Bypass 8-bit auto-conversion

    if not cap.isOpened():
        raise RuntimeError("Failed to establish link with digital thermal camera core.")
    return cap

def process_radiometric_frame(cap):
    ret, raw_y16_frame = cap.read()
    if not ret:
        return None, None

    # Step A: Compute true Celsius temperature matrix
    # Transfer function: (Raw_Value / 100.0) - 273.15 -> Absolute Celsius
    celsius_matrix = (raw_y16_frame.astype(np.float32) / 100.0) - 273.15

    # Step B: Identify hotspot coordinates for AI bounding-box tracking
    min_temp, max_temp, min_loc, max_loc = cv2.minMaxLoc(celsius_matrix)

    # Step C: Generate an 8-bit visual stream for operator display using normalization
    norm_display = cv2.normalize(raw_y16_frame, None, 0, 255, cv2.NORM_MINMAX, dtype=cv2.CV_8U)
    colorized_frame = cv2.applyColorMap(norm_display, cv2.COLORMAP_INFERNO)

    return celsius_matrix, colorized_frame, max_temp, max_loc

# Example execution loop
if __name__ == "__main__":
    thermal_cap = initialize_thermal_stream(0)
    print("Capturing digital thermal data stream...")

    try:
        while True:
            temp_data, display_img, peak_temp, peak_pos = process_radiometric_frame(thermal_cap)
            if temp_data is None:
                break

            # Embed real-time telemetry text onto visual stream
            telemetry_str = f"Max: {peak_temp:.2f} C at {peak_pos}"
            cv2.putText(display_img, telemetry_str, (15, 30),
                        cv2.FONT_HERSHEY_SIMPLEX, 0.7, (0, 255, 255), 2)

            cv2.imshow("Digital LWIR Core - Engineering Feed", display_img)
            if cv2.waitKey(1) & 0xFF == ord('q'):
                break
    finally:
        thermal_cap.release()
        cv2.destroyAllWindows()
Стратегическая сводка по выбору OEM
Выбор правильного цифровым интерфейса ядра тепловизионной камеры сводится к согласованию вычислительных возможностей хоста с физическими ограничениями вашей целевой платформы. Вот как соотносятся ключевые интерфейсы:
| Приоритет проектирования системы | Рекомендуемый интерфейс | Ключевое архитектурное преимущество |
|---|---|---|
| Подвесы дронов и полезные нагрузки микро-БПЛА | MIPI CSI-2 | Задержка «стекло-память» менее 5 мс, минимальный вес, нулевая нагрузка на ЦП благодаря DMA. |
| Быстрое прототипирование на одноплатных компьютерах и медицинская диагностика | USB 3.0 Type-C | Стандартная кроссплатформенная совместимость UVC, упрощённое питание и передача данных по одному кабелю. |
| Распределённая промышленная автоматизация и безопасность | GigE Vision / IP | Дальность передачи до 100 метров по стандартному кабелю CAT6; стандартизация GenICam. |
| Специализированные оборонные платформы высокой надёжности | Параллельный / CMOS / LVDS | Прямая синхронная тактовая связь с заказными OEM FPGA с детерминированным таймингом. |
Комплексный технический FAQ для OEM
Что означает 'цифровой' в современном инфракрасном тепловидении по сравнению с устаревшими аналоговыми системами?
Почему цифровые модули тепловизионных камер необходимы для коммерческих дронов и приложений ИИ?
Чем отличается коррекция неоднородности (NUC) в цифровых и аналоговых тепловизионных ядрах?
Может ли цифровое тепловизионное ядро одновременно передавать необработанные температурные данные и визуальные палитры?
Какие факторы определяют максимальную частоту кадров и задержку в цифровых тепловизионных модулях?
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Wikipedia: Обзор и физика микроболометров
- Партнёр по аппаратному ускорению: Waveshare: Платформы и интерфейсы встраиваемого зрения
- Связанное техническое руководство: Архитектура высокоразрешающего неохлаждаемого тепловизионного ядра USB 1280x1024
- Региональная документация (PL): Руководство по развёртыванию встраиваемых тепловизионных модулей на польском языке
- Региональная документация (RU): Российская база знаний по промышленной инфракрасной технике





