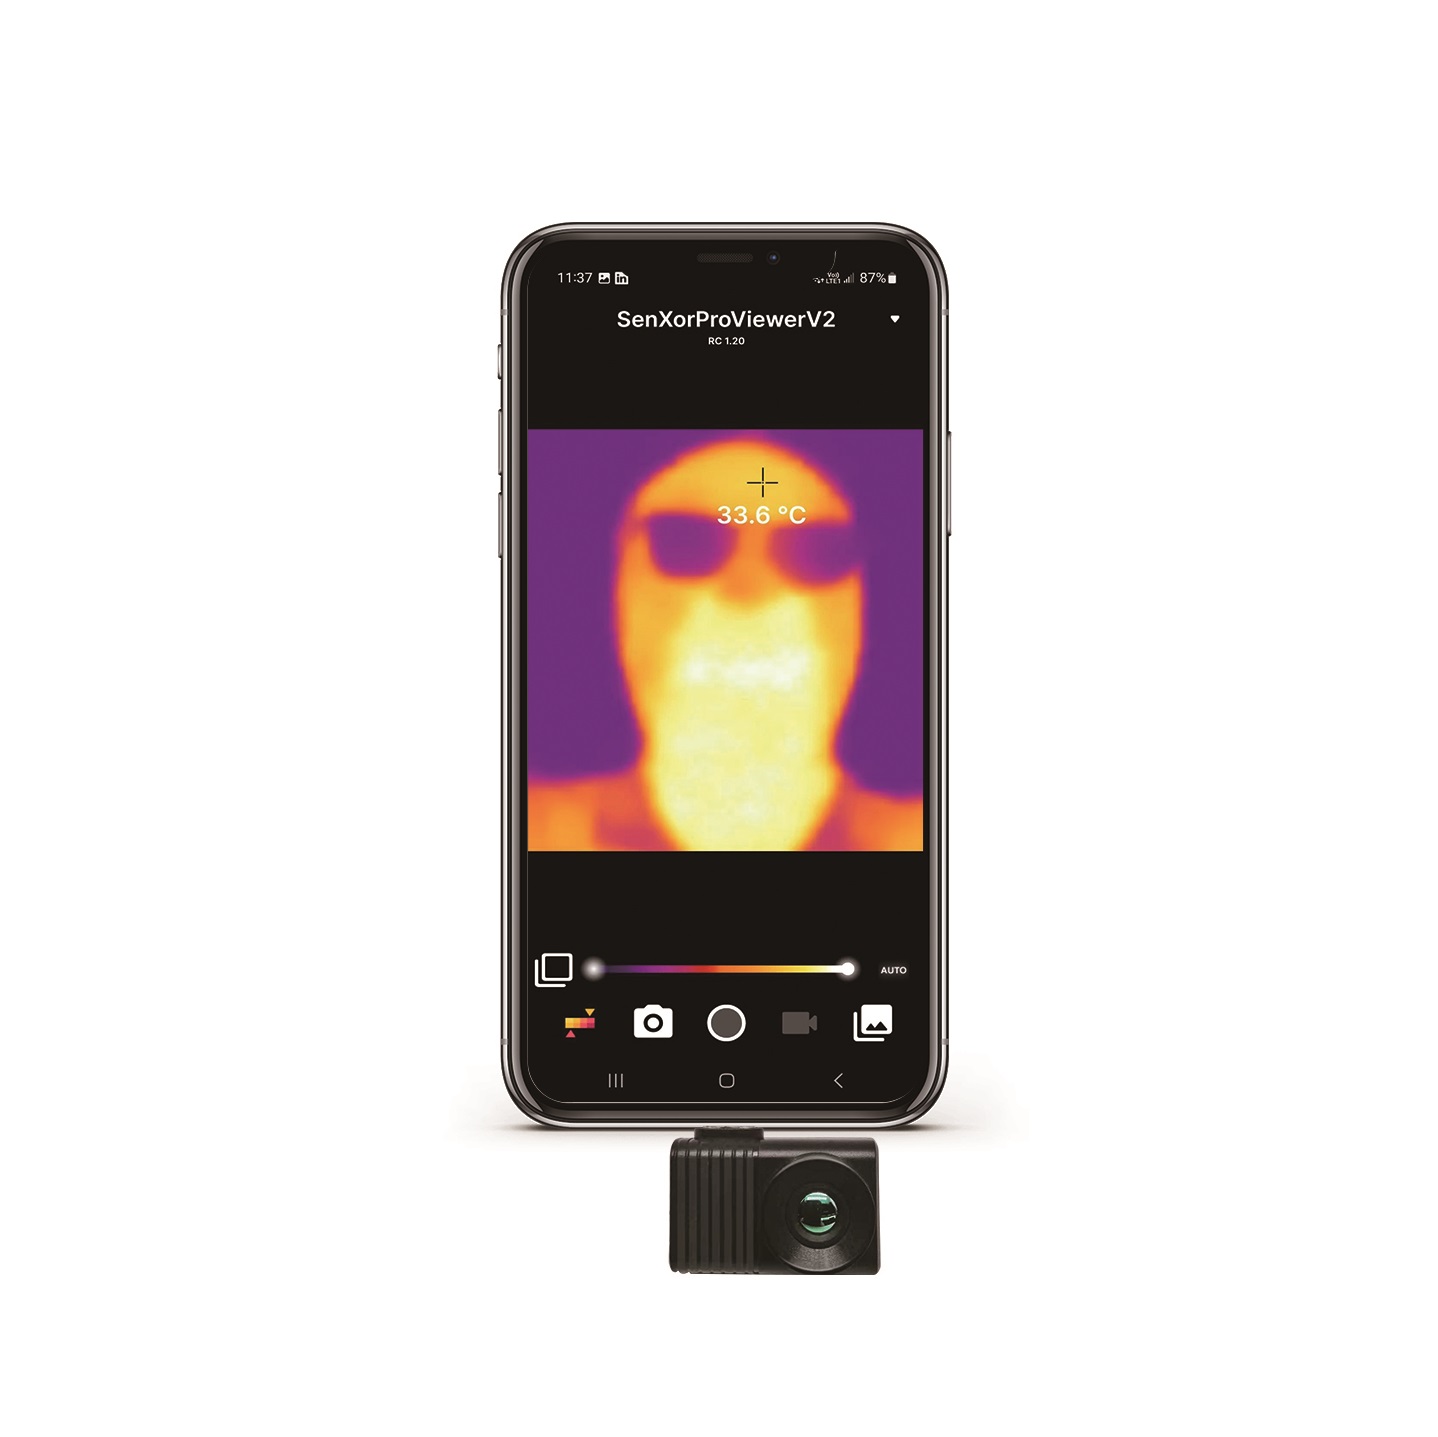
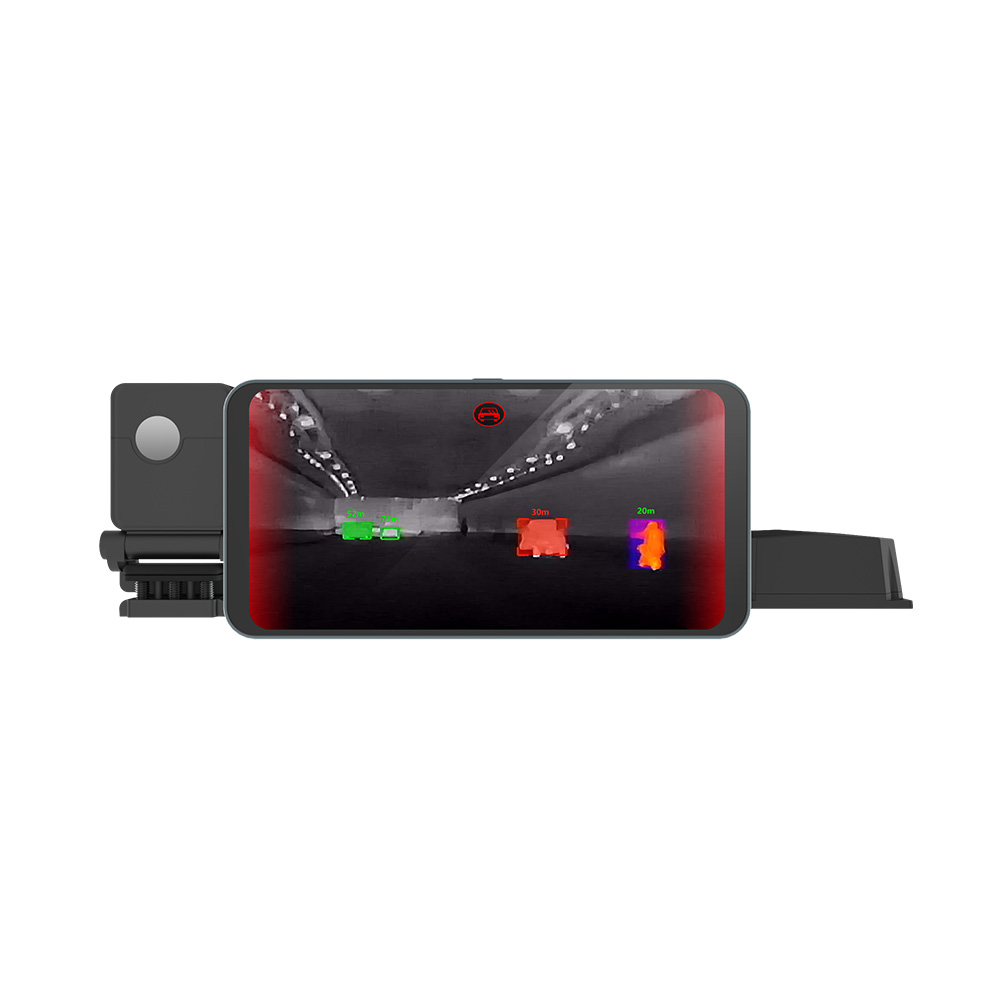
Истинное ИК против ближнего инфракрасного: полное руководство по модулям истинных тепловизионных датчиков
24 августа 2026 г.
1280x1024 Тепловизионный модуль: Руководство по интеграции HD-инфракрасного ядра нового поколения
25 августа 2026 г.
384x288 Тепловизионный модуль камеры: оптимальный сенсор для дронов и машинного зрения
Вот в чём суть: втиснуть длинноволновую инфракрасную (LWIR) съёмку в современные встраиваемые системы — одна из самых сложных задач балансировки, с которой когда-либо столкнётся оптический или встраиваемый инженер. Вы постоянно боретесь с классическим ограничением SWaP-C — балансируя пространственное разрешение, тепловую чувствительность, потребляемую электрическую мощность, вес оптического стекла и общую стоимость спецификации (BOM). Если вы сэкономите на бюджетном сенсоре 256x192, то быстро поймёте, что вам просто не хватает плотности пикселей для соблюдения строгих критериев Джонсона DRI (обнаружение, распознавание, идентификация) во время полевых полётов БПЛА, а также не удастся изолировать крошечные микрозамыкания на плотно упакованных печатных платах. Но если сразу перейти к топовой микроболометрической матрице 640x512, ваши инженеры-механики и системные инженеры столкнутся с серьёзными проблемами тепловыделения, громоздкими сборками из германиевого стекла, узкими местами задержки шины и жестокой удельной стоимостью, которая убивает коммерческую целесообразность.
Именно поэтому модуль тепловизионной камеры 384x288 стал абсолютной золотой серединой для реальных аппаратных разработок. Содержа 110 592 активных радиометрических пикселя — более чем вдвое больше, чем вы получаете от ядра 256x192, — он обеспечивает именно тот баланс, который нужен для жёстких бюджетов SWaP-C. Построенные на современных матрицах фокальной плоскости из оксида ванадия (VOx) с шагом пикселя 12 мкм, эти неохлаждаемые ядра существенно снижают механический вес, обеспечивая при этом разность температур, эквивалентную шуму (NETD), ниже 40 мК или 50 мК. Независимо от того, крепите ли вы его на автономный инспекционный квадрокоптер, упаковываете в стабилизированный подвес с панорамированием-наклоном-зумом весом до 250 г или подключаете к встроенному автоматизированному испытательному оборудованию (ATE) на заводском участке, формат 384x288 обеспечивает чистые данные, эффективность полосы пропускания и тепловую достоверность, которых требует ответственная промышленная съёмка.
Посмотрите на современный ландшафт аэрокосмической отрасли и машинного зрения, и вы увидите, как инженерные команды уходят от избыточно специфицированных, энергоёмких сенсоров в пользу оптимизированных архитектур, которые максимизируют эффективность граничных вычислений. Сенсор 384x288 даёт вашим downstream-процессорам достаточно сырых радиометрических данных для надёжного компьютерного зрения и граничного ИИ-вывода, не разрушая ваш бюджет мощности и не требуя тяжёлого радиаторного узла.
В цехе мы смотрим на исходные цифры: каждый лишний миллиампер, потребляемый полезной нагрузкой сенсора, сокращает время зависания дрона, а каждый добавленный миллиметр апертуры объектива увеличивает требуемый момент на бесщёточных моторах подвеса. Правильный выбор формата сенсора на начальном этапе — это самое важное архитектурное решение, которое вы примете для своего проекта тепловизионного зрения.
Содержание
- 👉 Золотая середина разрешения 384x288: физика, оптика и SWaP-C
- 👉 Оптическая физика и преимущество шага пикселя 12 мкм
- 👉 Архитектура интеграции полезной нагрузки дрона и БПЛА
- 👉 Машинное зрение, автоматизация и тепловая диагностика печатных плат
- 👉 Сигнальные конвейеры и интерфейсы встраиваемого оборудования
- 👉 Витрина продуктов и таблица технических характеристик
- 👉 Руководство по внедрению: от прототипирования до промышленного развёртывания
- 👉 Часто задаваемые вопросы (FAQ)
Золотая середина разрешения 384x288: физика, оптика и SWaP-C
При выборе неохлаждаемой длинноволновой инфракрасной (LWIR) матрицы в фокальной плоскости (FPA) необходимо одновременно оценивать пространственную частоту дискретизации, модуляционную передаточную функцию (MTF), энергопотребление системы и пропускную способность шины необработанных данных. Матрица 384x288 пикселей находится ровно на физической и практической середине тепловизионного диапазона, соединяя разрыв между низкоразрешающими качественными тепловыми индикаторами и вычислительно тяжёлыми, дорогостоящими матрицами.
Разберём математику. Сенсор 384x288 выдаёт ровно 110 592 радиометрических пикселя на кадр. Сравните это с детектором начального уровня 256x192 (который даёт 49 152 пикселя), и вы получаете увеличение количества активных пикселей на 125%. Такой прирост пространственного разрешения означает, что ваша оптическая система может различать мелкую геометрию целей на большой дальности без необходимости в грубом алгоритмическом апскейлинге или программной интерполяции. Теперь переверните сравнение: матрица 640x512 даёт 327 680 пикселей, но требует почти на 300% больше пропускной способности памяти и производительности обработки сигналов изображения (ISP). Если вы проектируете для периферийного оборудования с батарейным питанием, микроподвесов или компактных встраиваемых корпусов, прогон необработанных 14-битных или 16-битных потоков 640x512 на частоте 50 Гц выделяет серьёзное паразитное тепло в корпус, вынуждает добавлять громоздкие теплораспределители и быстро разряжает аккумуляторную батарею.
Для системных инженеров, оценивающих компромиссы между различными размерами микроболометров, наше подробное руководство по модулям тепловизионных сенсоров для OEM-ядер высокого разрешения разбирает критерии интеграции на различных встраиваемых вычислительных платформах.
Дальности захвата цели в тепловизионной технике регулируются критериями Джонсона. Эта классическая модель устанавливает количество пар линий на критический размер цели, необходимое для обеспечения вероятности обнаружения, распознавания и идентификации (DRI) на уровне 50%:
- ✅ Обнаружение (1,5 пикселя на цель / 0,75 пары линий): Оператор или автоматизированный алгоритм восприятия определяет, что на фоне окружающего теплового фона существует объект интереса.
- ✅ Распознавание (6,0 пикселя на цель / 3,0 пары линий): Система различает общий класс объекта (например, отличает человека от оленя или коммунальный грузовик от трансформатора подстанции).
- ✅ Идентификация (12,0 пикселя на цель / 6,0 пар линий): Система идентифицирует мелкие детали (например, обнаруживает конкретный ослабленный контакт на высоковольтном распределительном устройстве или выявляет структурные разрывы швов на промышленной инфраструктуре).
Сочетание VOx-детектора 384x288 со стандартным атермализованным объективом от 13 до 19 мм позволяет обнаруживать стандартную человеческую цель НАТО (1,8 м × 0,5 м) на дальности более 1000 метров и надёжно распознавать её на дистанции от 250 до 300 метров. Это соответствует полевым характеристикам специализированного тактического оборудования, такого как ручные тепловизионные охотничьи прицелы, при этом помещаясь в лёгкий OEM-корпус, предназначенный для автономных роботизированных установок.
Оптическая физика и преимущество шага пикселя 12 мкм
Общеотраслевой переход от устаревших пикселей размером 17 мкм к неохлаждаемым микроболометрам на основе оксида ванадия (VOx) с шагом 12 мкм полностью преобразил механические и оптические конструкции LWIR-систем. Поскольку физический размер матрицы детектора определяет требуемое фокусное расстояние и световую апертуру для любого целевого поля зрения (FOV), уменьшение шага пикселя фундаментально сокращает весь объём полезной нагрузки.
Горизонтальное поле зрения определяется геометрией между активной шириной сенсора ($W_{FPA}$) и фокусным расстоянием объектива ($f$):
УГЛ_обзора_гор = 2 × arctan( W_{ФПУ} / (2 × f) )
Сравним физические размеры сенсоров для матрицы 384x288:
- ⚙️ Шаг пикселя 17 мкм: Активная ширина сенсора = 384 × 0,017 мм = 6,528 мм; Активная высота сенсора = 288 × 0,017 мм = 4,896 мм. Диагональ матрицы = 8,16 мм.
- ⚙️ Шаг пикселя 12 мкм: Активная ширина сенсора = 384 × 0,012 мм = 4,608 мм; Активная высота сенсора = 288 × 0,012 мм = 3,456 мм. Диагональ матрицы = 5,76 мм.
Переход на техпроцесс 12 мкм сокращает активную площадь фокальной плоскости примерно на 50.2% по сравнению со старым сенсором 17 мкм с тем же разрешением. Такое уменьшение площади даёт три существенных механических и оптических преимущества:
- ✅ Более короткое фокусное расстояние: Чтобы получить горизонтальное поле зрения 28°, сенсору 17 мкм требуется объектив примерно 13,0 мм. Сенсор 12 мкм обеспечивает точно такое же поле зрения с объективом всего 9,1 мм.
- ✅ Резкое снижение массы германия: Оптический монокристаллический германий (Ge) тяжёл ($\rho = 5.323 \text{ г/см}^3$). Поскольку объём и вес линзы масштабируются примерно пропорционально кубу радиуса световой апертуры ($V \propto r^3$), меньшие требуемые апертуры сокращают вес оптического элемента на 40%–60%. Это резко снижает динамический момент инерции на бесщёточных моторах стабилизации подвеса.
- ✅ Снижение стоимости исходной оптики: Заготовка из сырого германия часто является самой дорогой позицией в спецификации инфракрасной камеры. Меньшие линзы означают прямую экономию на производственных затратах.
Если ваш проект требует изготовления нестандартных алмазно-точеных оптических элементов или специализированных просветляющих (AR) и алмазоподобных углеродных (DLC) покрытий, инженерные команды часто сотрудничают со специализированными производителями прецизионной оптики, такими как Rising Optics для разработки нестандартных согласованных линзовых сборок.
Имейте в виду, что при переходе на шаг пикселя 12 мкм размер отдельного пикселя приближается к физической длине волны длинноволнового инфракрасного излучения ($\lambda = 8\mu\text{м} - 14\mu\text{м}$). Это ставит вашу оптическую схему практически на дифракционный предел. Угловой диаметр центрального дифракционного пятна (диска Эйри) рассчитывается как:
d_{Airy} = 2.44 × \lambda × (F/#)
При номинальной центральной длине волны $\lambda = 10\mu\text{м}$ с использованием оптики $F/1.0$ диаметр диска Эйри составляет $24.4\mu\text{м}$ — это охватывает примерно два полных пикселя размером 12 мкм. Чтобы поддерживать высокую модуляционную передаточную функцию (MTF) и избегать размытого изображения, 12-мкм матрицы требуют светосильных прецизионно обработанных объективов $F/1.0$–$F/1.1$ с пассивной механической атермализацией. Сочетание корпусов из аэрокосмического алюминия или инвара с двухматериальными оптическими схемами (германий в комбинации с халькогенидным стеклом) сохраняет задний фокальный отрезок (BFL) стабильным в экстремальных промышленных диапазонах температур от $-40^\circ\text{С}$ до $+80^\circ\text{С}$ без необходимости в энергозатратных моторах активной фокусировки.
Архитектура интеграции полезной нагрузки дрона и БПЛА
Полезные нагрузки тепловизионных систем, устанавливаемые на малые беспилотные летательные аппараты (sUAV), тактические микродроны и автономные мобильные роботы (AMR), работают в жёстких условиях ограничений по SWaP. В воздухе каждый лишний грамм полезной нагрузки сокращает время полёта, смещает центр тяжести (CoG) и заставляет электронные регуляторы скорости моторов (ESC) потреблять больший ток от аккумуляторной батареи.
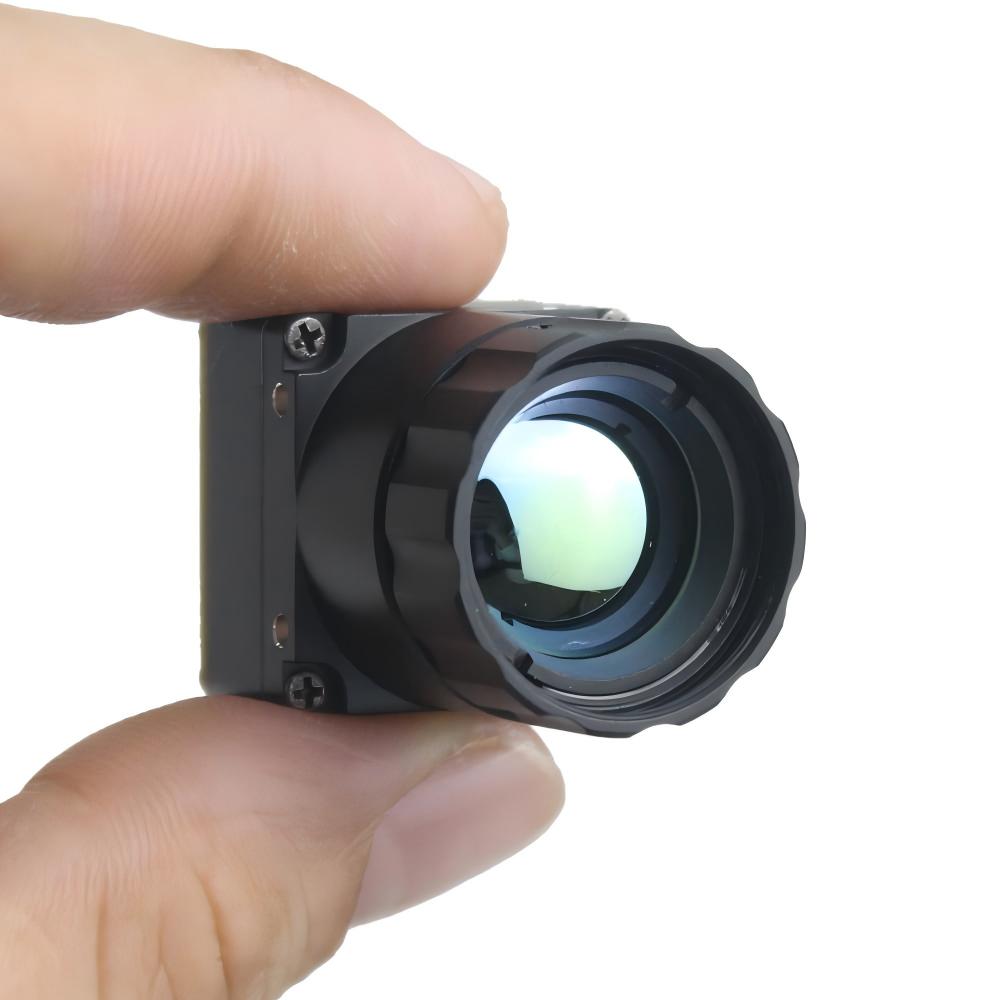
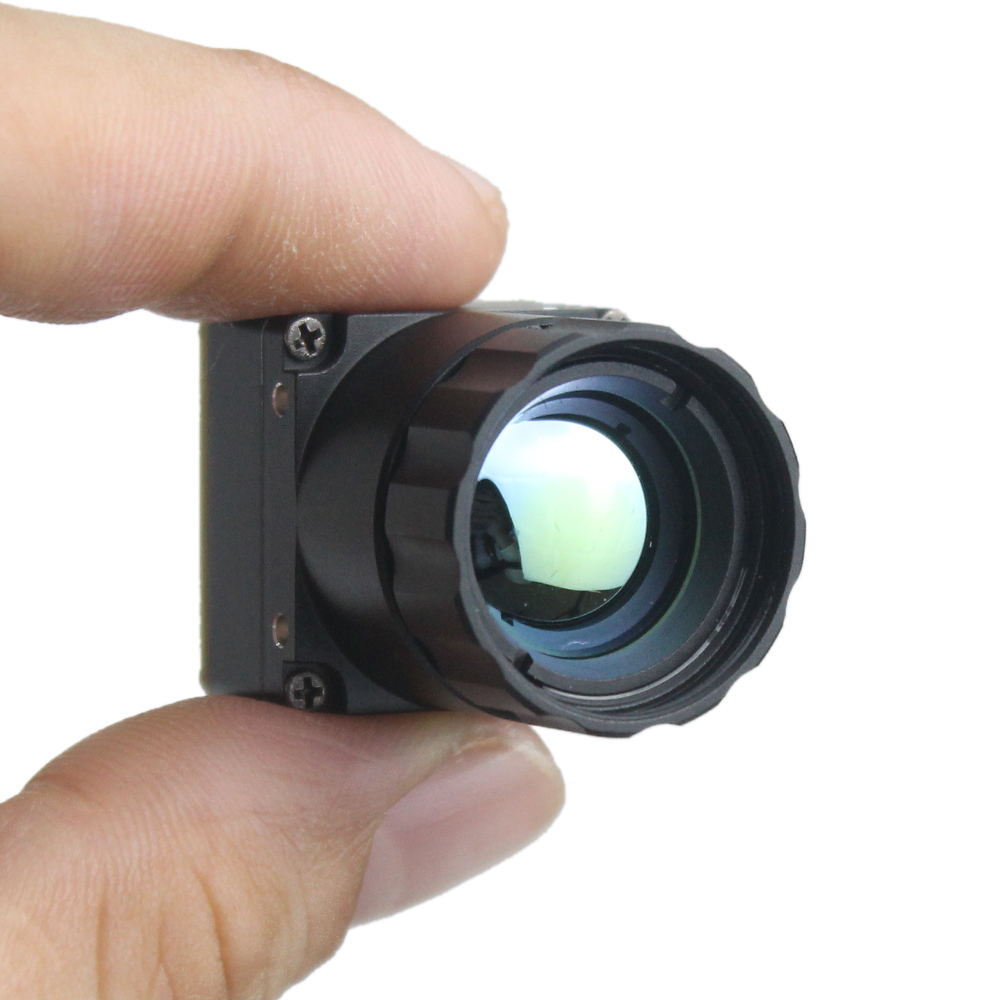
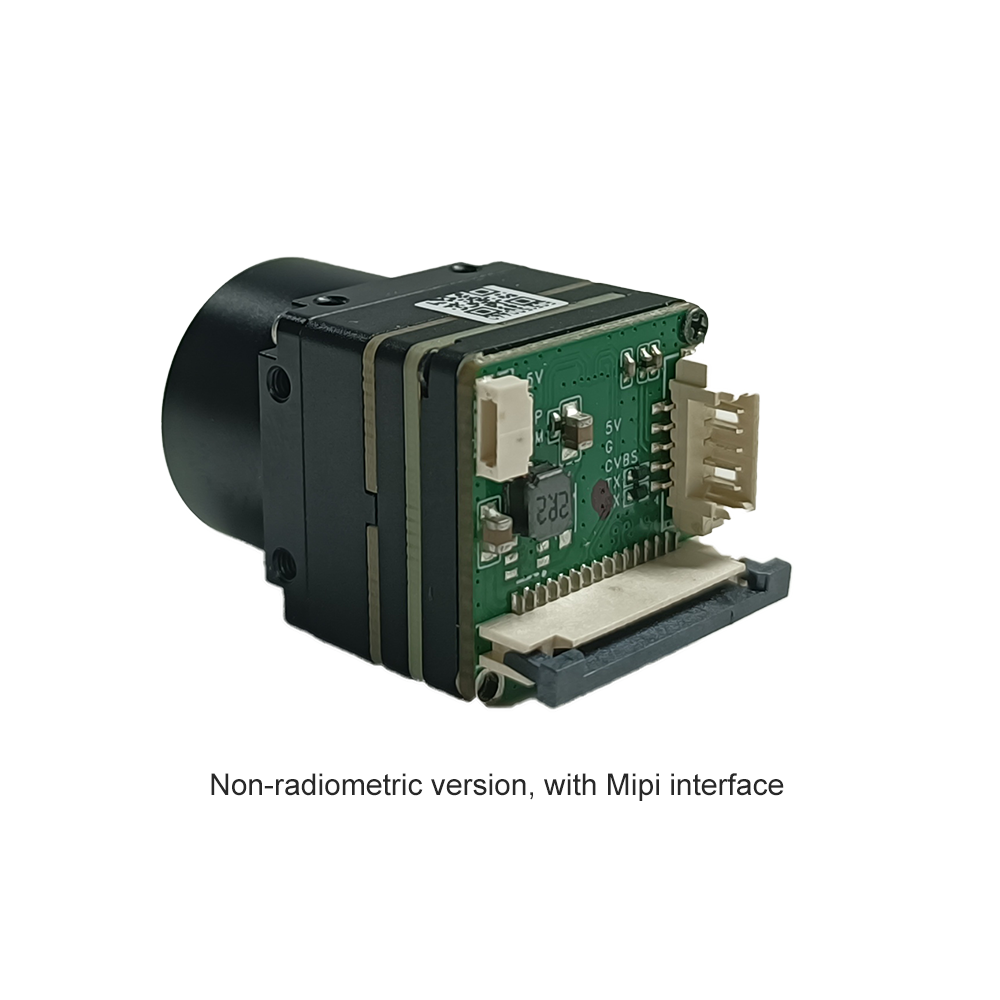
Компактное неохлаждаемое ядро 384x288 — обычно весящее всего от 20 до 45 граммов включая линзовую оптику — создано для категорий дронов до 250 г и модульных быстросъёмных полезных нагрузок. Этот миниатюрный форм-фактор даёт огромные механические преимущества:
- ✅ Сверхнизкая динамическая инерция: Малая масса полезной нагрузки и компактный корпус объектива минимизируют момент инерции ($I = m \cdot r^2$) по осям тангажа и рыскания. Это позволяет миниатюрным 2-осевым и 3-осевым бесщёточным подвесам работать с меньшим крутящим моментом моторов, исключая насыщение моторов, снижая энергопотребление и предотвращая тепловое дрожание видео при агрессивных манёврах полёта.
- ✅ Аэродинамическое профилирование корпуса: Компактное фронтальное поперечное сечение 12-мкм ядра позволяет аккуратно разместить его внутри аэродинамических носовых обтекателей, снижая лобовое сопротивление и повышая эффективность высокоскоростного рывка.
Отвод тепла — ещё одно серьёзное препятствие при установке неохлаждаемых микроболометров внутри герметичных корпусов дронов. Современные ядра 384x288 работают эффективно, при этом установившееся энергопотребление составляет всего **1,0–1,5 Вт**. Благодаря беззатворным цифровым алгоритмам неоднородной коррекции (NUC) и калибровочным таблицам с температурной индексацией эти ядра не нуждаются в энергоёмких внутренних термоэлектрических охладителях (конструкция без ТЭО). Модуль отводит избыточное тепло за счёт прямой теплопередачи через монтажные стойки в корпус БПЛА или раму подвеса, предотвращая накопление внутреннего тепла, которое могло бы нарушить точность радиометрической калибровки.
При проектировании полезной нагрузки дронов для жёстких полевых условий ваше оборудование должно выдерживать тепловой удар, вибрацию и повышенную влажность. Интеграционные группы обычно применяют установленные промышленные стандарты испытаний, такие как процедуры испытаний на воздействие высокой температуры и влажности, чтобы подтвердить герметичность механических уплотнений и надёжность датчиков перед запуском серийных изделий.
Машинное зрение, автоматизация и тепловая диагностика печатных плат
В заводских условиях модуль тепловизионной камеры 384x288 является рабочей лошадкой для промышленного машинного зрения, непрерывного мониторинга состояния и неразрушающего автоматизированного контроля (NDT). В производстве электроники современные печатные платы в сборе (PCBA) размещают плотные устройства поверхностного монтажа (SMD) и микрокорпуса с матрицей шариковых выводов (micro-BGA) в чрезвычайно тонких пространствах. Выявление тепловых дефектов в таких микроскопических масштабах требует исключительно высокой пространственной и радиометрической чувствительности.
При показателе NETD **≤ 40 мК до ≤ 50 мК** ядро 384x288 на основе VOx легко улавливает малейшие тепловые перепады величиной всего 0,04 °C. При оснащении специализированной макрооптикой датчик 384x288 с шагом 12 мкм достигает рабочего пространственного разрешения **от 25 до 50 мкм на пиксель**. Такая пространственная точность позволяет инженерам-испытателям обнаруживать перегревающиеся микрокомпоненты (например, пассивные элементы 0402 и 0201), треснувшие выводные соединения ИС и повреждённые дорожки печатных плат без необходимости приобретать дорогостоящие охлаждаемые лабораторные камеры средневолнового инфракрасного диапазона (MWIR).
Вот где модули 384x288 особенно эффективны на линиях промышленной автоматизации:
- ✅ Обнаружение коротких замыканий в силовых слоях: Подача низковольтного испытательного тока в закороченные шины питания вызывает локальный джоулев нагрев ($P = I^2 R$). Высокочувствительная термография 384x288 немедленно выявляет горячие точки субмилливаттного уровня, ускоряя локализацию неисправностей на сложных многослойных платах.
- ✅ Тепловое профилирование полупроводниковых переходов: Встроенный радиометрический мониторинг проверяет качество крепления радиаторов и выявляет пустоты в материалах теплового интерфейса (TIM) под мощными MOSFET, силовыми каскадами IGBT и корпусами «система на кристалле».
- ✅ Автоматизированный контроль качества аккумуляторных элементов: Во время циклов заряда и нагрузки литий-ионных или твердотельных элементов тепловое сканирование в реальном времени выявляет дефекты сепараторов, некачественные сварные соединения выводов и внутренние горячие точки дендритов до того, как элементы будут соединены в аккумуляторные батареи.
- ✅ Интеграция с автоматизированным испытательным оборудованием (ATE): Быстрый радиометрический видеовыход (25 Гц/30 Гц/50 Гц) позволяет программному обеспечению технического зрения работать с динамическими областями интереса (ROI), многоточечным отслеживанием температуры и автоматическими пороговыми оповещениями, не замедляя такт производства.
Сигнальные конвейеры и интерфейсы встраиваемого оборудования
Для плавной интеграции в современные встраиваемые архитектуры высокопроизводительные тепловизионные ядра 384x288 оснащаются гибкими физическими интерфейсами и сложными встроенными механизмами цифровой обработки сигналов (DSP).
Внутренний конвейер обработки изображений проводит необработанный сигнал микроболометра через последовательность аппаратных блоков обработки перед выдачей видео- или радиометрических данных:
- ⚙️ Аналого-цифровое преобразование (АЦП): Сигналы неохлаждаемого болометра оцифровываются с помощью прецизионных 14-битных или 16-битных АЦП для захвата мельчайших радиометрических градиентов.
- ⚙️ Коррекция неоднородности (NUC): Встроенная ПЛИС или специализированная ASIC применяет динамические матрицы двухточечной калибровки усиления и смещения для коррекции сдвигов чувствительности от пикселя к пикселю при изменении температуры окружающей среды.
- ⚙️ Замена дефектных пикселей (BPR): Аппаратные алгоритмы выявляют слепые или неработающие пиксели и интерполируют их значения в реальном времени на основе соседних исправных элементов.
- ⚙️ Цифровое улучшение деталей (DDE) и 3D-фильтрация шума: Пространственные и временные фильтры повышают чёткость высокочастотных границ, одновременно сглаживая фоновый тепловой шум, обеспечивая резкое высококонтрастное изображение.
- ⚙️ Линейное преобразование температуры: Исходные отсчёты преобразуются с помощью заводских калибровочных полиномиальных таблиц для получения точных температур поверхности для каждого пикселя.
Для системной интеграции модули предоставляют стандартные варианты физических шин:
- ⚙️ MIPI CSI-2: Промышленный стандарт высокоскоростного протокола для прямого подключения встроенных процессоров. MIPI CSI-2 передаёт несжатые 14-битные исходные радиометрические кадры непосредственно во внутренний ISP или область памяти DMA таких процессоров, как NVIDIA Jetson Orin, Rockchip RK3588 или NXP i.MX8, с почти нулевой задержкой — это критически важно для отслеживания объектов периферийным ИИ в реальном времени.
- ⚙️ USB 2.0 / USB-C (стандарт UVC): Поддержка бесдрайверного Universal Video Class (UVC) обеспечивает мгновенную работу по принципу plug-and-play с промышленными ПК x86, одноплатными компьютерами Linux/Windows и узлами Robot Operating System (ROS).
- ⚙️ Аналоговый CVBS (композитное видео): Обеспечивает по-настоящему беззадержечный аналоговый видеопоток стандартной чёткости, что делает его предпочтительным выбором для аналоговых FPV-передатчиков 5,8 ГГц на поисково-спасательных дронах, тактических полевых мониторах и устаревших сетях безопасности.
- ⚙️ Линии управления UART / I2C / SPI: Выделенные последовательные линии позволяют внешним микроконтроллерам, таким как Arduino платы или полётные контроллеры для настройки регистров камеры, запуска событий затвора NUC, переключения цветовых палитр и получения телеметрических данных.
Витрина продуктов и таблица технических характеристик
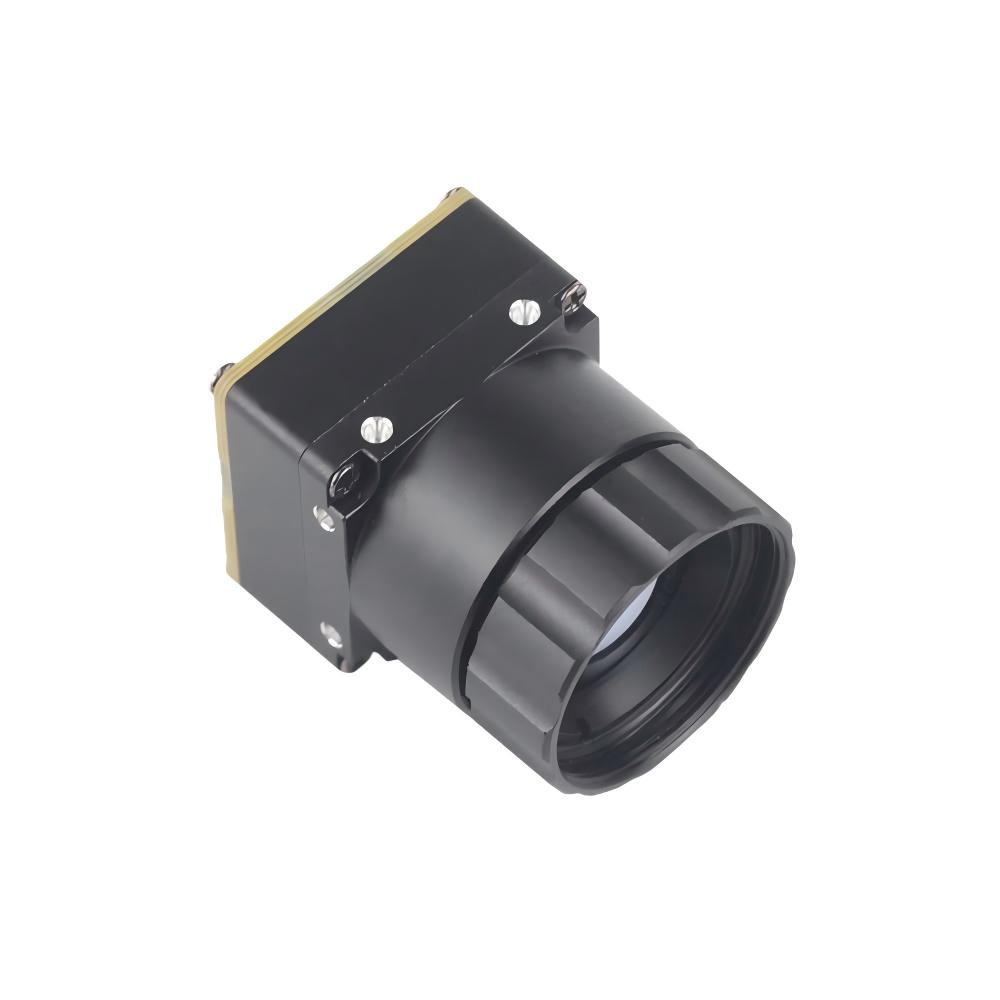
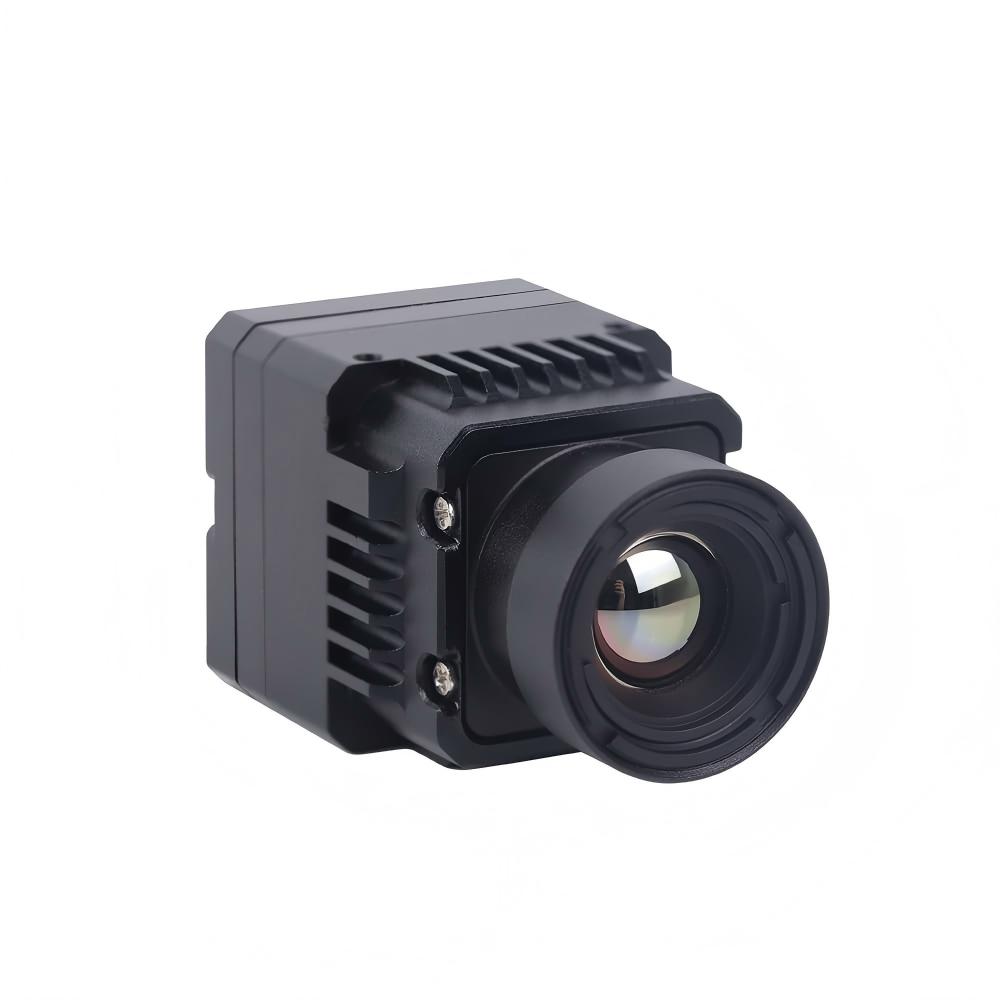
Purpleriver предлагает высокопроизводительные неохлаждаемые тепловизионные модули промышленного класса с разрешением 384x288, разработанные для ответственных задач: полезной нагрузки дронов, машинного зрения для контроля и OEM-интеграции.
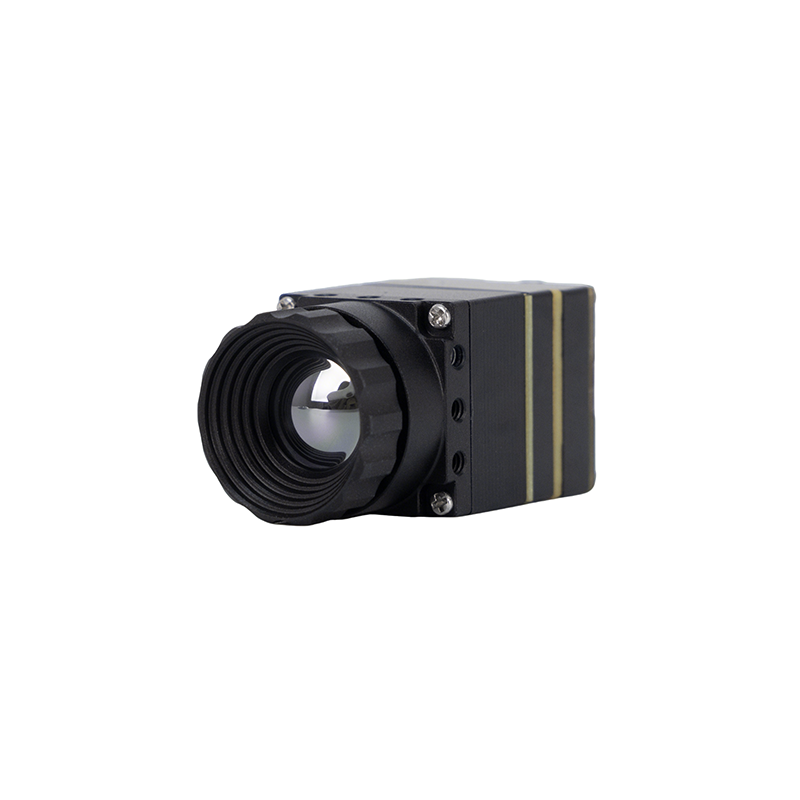
Неохлаждаемый инфракрасный тепловизионный модуль MD Series 384x288
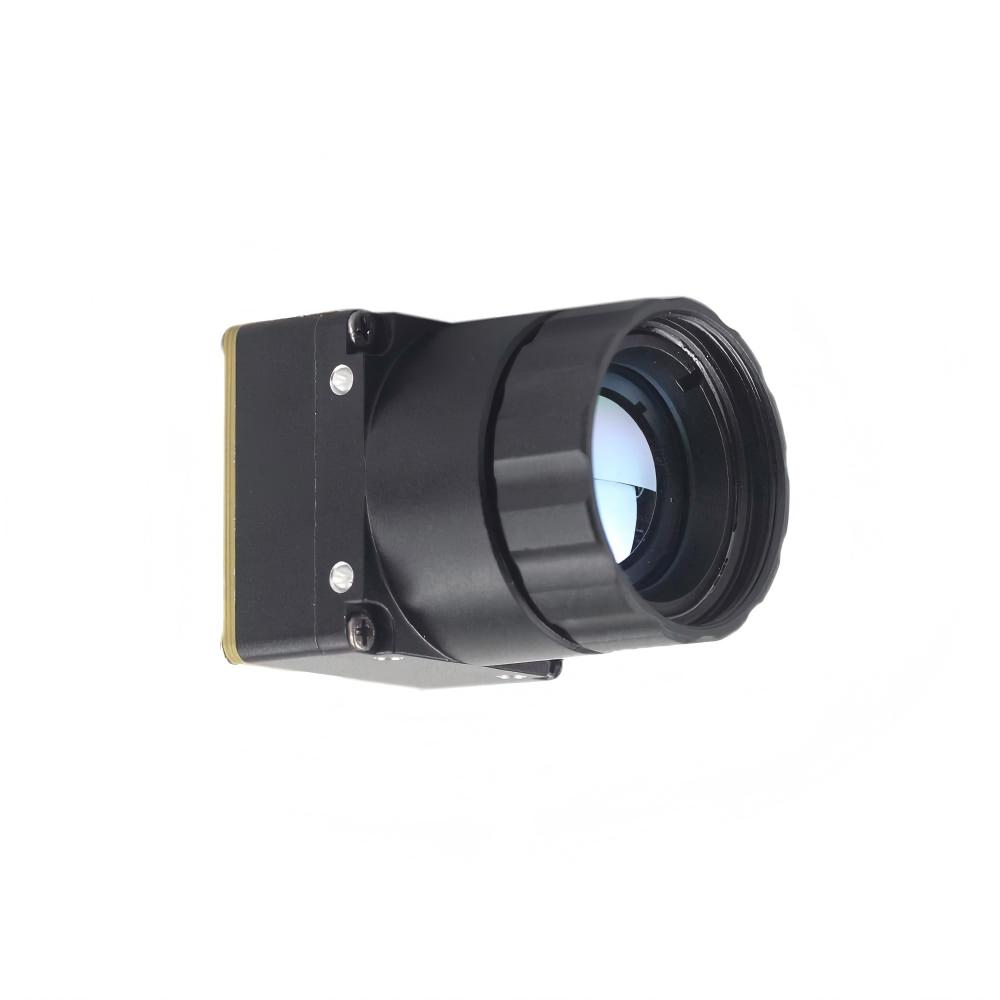
Тепловизионный модуль Purpleriver серии MD разработан для промышленной точности в таких областях, как охранное видеонаблюдение, непрерывный мониторинг температуры и интеграция с дронами. Оснащённый неохлаждаемым инфракрасным детектором с шагом пикселя 12 мкм, он обеспечивает высокую чувствительность и чёткое тепловизионное изображение. Компактные размеры, функциональность plug-and-play и наличие нескольких интерфейсов (MIPI/USB/CVBS) гарантируют универсальную и быструю интеграцию в различные системы. Благодаря инженерной команде с опытом Гонконгского университета науки и технологий (HKUST) и бывших специалистов Huawei HiSilicon ISP, этот модуль предлагает полную OEM/ODM-настройку под конкретные требования проекта, обеспечивая исключительную производительность, надёжность и адаптивность.
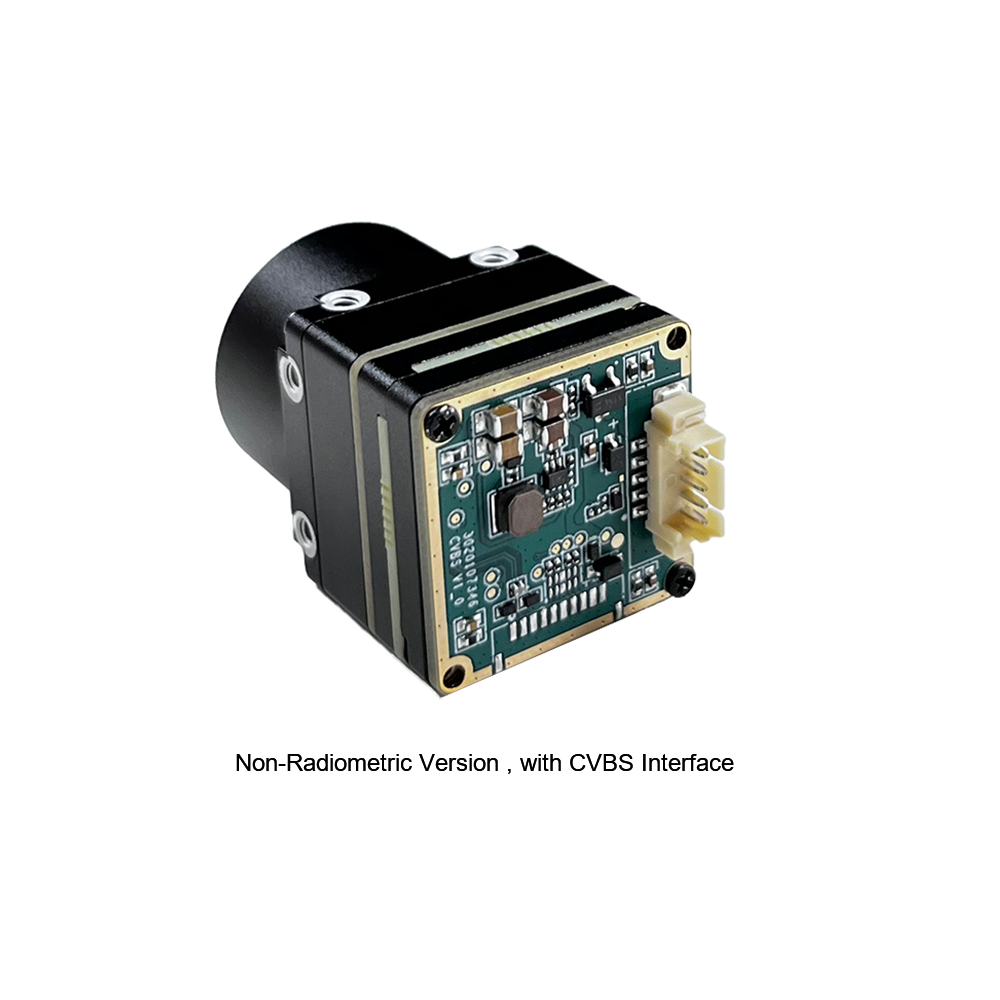
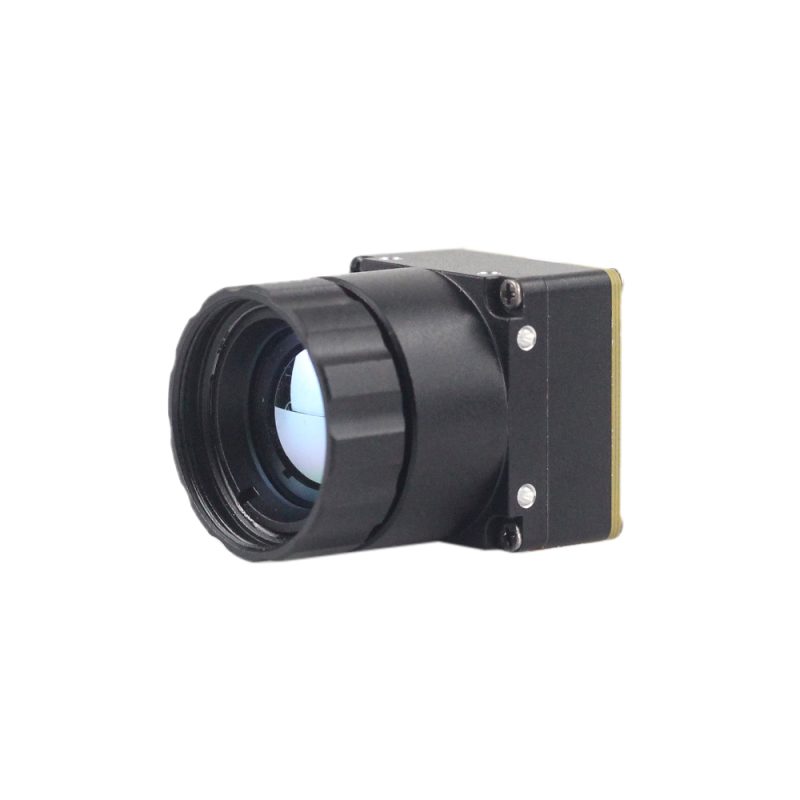
Неохлаждаемый мини 384*288 тепловизионный модуль камеры для дронов
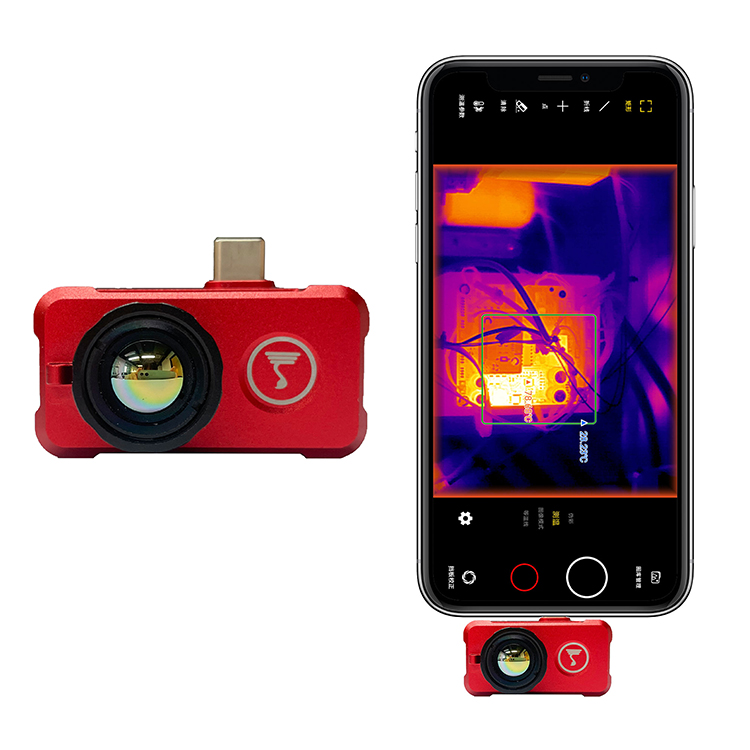
Инфракрасный тепловизионный модуль измерения температуры серии MINI — это высокоточный, малогабаритный универсальный радиометрический тепловизор онлайн-класса, разработанный специально для бортовых платформ и мобильной робототехники. В нём используются высококачественные детекторы, обеспечивающие стабильную работу с высоким разрешением и полноценные радиометрические функции. Оснащённый несколькими аппаратными интерфейсами, он является предпочтительным решением в таких ответственных областях применения, как машинное зрение, автоматизированный контроль безопасности, интеллектуальное производство, обслуживание энергетического оборудования и бортовые операции дронов.
Сравнительные технические характеристики
| Технический параметр | Модуль серии MD 384x288 | Неохлаждаемый мини-модуль для БПЛА 384*288 |
|---|---|---|
| Тип матрицы детектора | Неохлаждаемый VOx микроболометр | Неохлаждаемый инфракрасный детектор VOx |
| Разрешение матрицы | 384 × 288 пикселей (всего 110 592) | 384 × 288 пикселей (всего 110 592) |
| Шаг пикселя | 12 мкм | 12 мкм |
| Спектральный отклик | от 8 до 14 мкм (LWIR) | от 8 до 14 мкм (LWIR) |
| Тепловая чувствительность (NETD) | ≤ 40 мК (@25°C, F/1.0) | ≤ 50 мК (@25°C, F/1.0) |
| Выходные интерфейсы | MIPI CSI-2 / USB / CVBS / UART | CVBS / USB / последовательный интерфейс |
| Варианты частоты кадров | 25 Гц / 30 Гц / 50 Гц (доступна экспортно-совместимая версия ≤9 Гц) | Плавный поток 25 Гц / 50 Гц |
| Радиометрическое измерение | Вывод полнокадровой радиометрической матрицы температур | Универсальный онлайн-анализ температуры по точкам, линиям и областям |
| Инженерная родословная | Инженерное ядро HKUST и бывших специалистов Huawei HiSilicon ISP | Команда авиационной миниатюризации дронов |
| Услуги по кастомизации | Полная OEM/ODM-настройка аппаратного обеспечения, объективов и ISP-тюнинга | Кронштейны подвесов, специализированная оптика, заказная прошивка |
Руководство по внедрению: от прототипирования до промышленного развёртывания
Превращение неохлаждаемого LWIR-модуля 384x288 из стендовой оценки в прочное, пригодное для полевых условий изделие требует дисциплинированного подхода к электрическому проектированию, оптической компоновке и интеграции периферийного программного обеспечения.
Шаг 1: Развязка источника питания и проектирование малошумящих шин
Интегральные схемы считывания микроболометров (ROIC) измеряют микровольтовые сдвиги напряжения на термочувствительных резистивных мостах. Это означает, что высокочастотные пульсации переключения от понижающих DC-DC преобразователей могут напрямую проникать в аналоговый входной тракт, проявляясь в виде видимых горизонтальных полос или шума «соль и перец» на тепловом изображении.
- ⚙️ Используйте специализированные LDO: Питайте тепловизионное ядро с помощью сверхмалошумящих стабилизаторов с низким падением напряжения (LDO) с коэффициентом подавления пульсаций источника питания (PSRR) более 70 дБ на частоте 100 кГц.
- ⚙️ Поддерживайте минимальные пульсации: Суммарные пульсации напряжения на входной шине питания ядра должны быть строго ниже **15–30 мВ RMS**.
- ⚙️ Изолируйте обратные пути заземления: Держите обратные пути аналогового датчика отдельно от сильноточных индуктивных заземлений, таких как бесколлекторные ESC дронов, линии сервоприводов и промышленные реле двигателей.
Шаг 2: Получение радиометрического потока данных и преобразование температуры
При получении необработанных данных по MIPI CSI-2 или USB модуль отправляет 14-битные или 16-битные цифровые слова, представляющие необработанные отсчёты инфракрасного излучения ($S_{\text{raw}}$). Для расчёта фактических физических температур хост-программа выполняет радиометрическую калибровочную математику, выведенную из закона излучения Планка:
T_{\text{цель}} = \left( \frac{S_{\text{сыр}} - \text{Смещение}}{\varepsilon \cdot R \cdot \tau_{\text{атм}}} + \text{Отражённый член} \right)^{1/4} - 273.15
Вот что представляет каждый параметр в вашем конвейере драйвера:
- ⚙️ $\varepsilon$: Коэффициент излучательной способности цели (например, 0,95 для матового пластика/печатных плат, от 0,10 до 0,30 для блестящего голого алюминия).
- ⚙️ $R$: Коэффициент радиометрической чувствительности, взятый из заводской флеш-таблицы калибровки модуля.
- ⚙️ $\tau_{\text{atm}}$: Коэффициент пропускания атмосферы, моделируемый на основе влажности окружающей среды и расстояния до цели.
- ⚙️ $\text{Offset}$: Динамическое смещение датчика, обновляемое посредством циклов фоновой коррекции неоднородности.
Шаг 3: Механическое крепление, защитные окна и герметизация по стандарту IP
Обычное стекло и акриловые пластики на 100% непрозрачны для длинноволнового инфракрасного излучения (от 8 мкм до 14 мкм). Если вам нужен герметичный корпус с защитой от окружающей среды, необходимо использовать специализированные инфракрасные оптические окна:
- ⚙️ Германиевые окна: Обеспечивают высокое оптическое пропускание (более 90% с двусторонним просветляющим покрытием) и надёжную механическую прочность для rugged промышленных корпусов.
- ⚙️ Алмазоподобные углеродные (DLC) покрытия: Наносятся на внешнюю германиевую поверхность для защиты от абразивного песка, морских солевых брызг и физических ударов во время полётов дронов.
- ⚙️ Теплопроводящий тракт: Установите металлический корпус ядра непосредственно на алюминиевое шасси с использованием безсиликоновых термопрокладок для обеспечения стабильного отвода тепла без оптического газовыделения.
Шаг 4: Развёртывание граничных ИИ-моделей и инференс
Разрешение 384x288 пикселей обеспечивает идеальный баланс пространственной детализации и лёгкого объёма данных для встроенных нейронных сетей (таких как YOLOv8-thermal или MobileNet-SSD), работающих непосредственно на граничных NPU (NVIDIA Jetson Orin Nano, Rockchip RK3588 и т. д.). Ваш конвейер обработки изображений должен нормализовать входящие 14-битные радиометрические кадры в чистые 8-битные тензоры с помощью адаптивного выравнивания гистограммы с ограничением контраста (CLAHE) перед передачей данных в модель инференса, обеспечивая надёжное обнаружение целей в динамических тепловых средах.
Часто задаваемые вопросы (FAQ)
Почему стоит выбрать модуль тепловизионной камеры 384x288 вместо альтернатив 256x192 или 640x512?
Насколько легко этот тепловизионный модуль 384x288 интегрируется в легкие дроны и встроенные системы?
Подходит ли тепловизионный модуль 384x288 для прецизионного теплового анализа печатных плат и электроники?
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Платформа команд микроконтроллера, телеметрии и интеграции периферийных устройств через Arduino
- Отраслевой стандарт: Высокоточная инфракрасная оптика и специальные антибликовые германиевые покрытия от Rising Optics
- Связанное руководство: Комплексный обзор выбора тепловизионной матрицы в фокальной плоскости в нашем руководство по модулям тепловизионных сенсоров для OEM-ядер высокого разрешения
- Связанное руководство: Методологии экологической квалификации и долговечности в нашем руководство по испытаниям при высокой температуре и влажности
- Связанное руководство: Дальнобойные портативные системы наблюдения и тактические монокуляры в нашем портативный тепловизионный охотничий прицел обзор