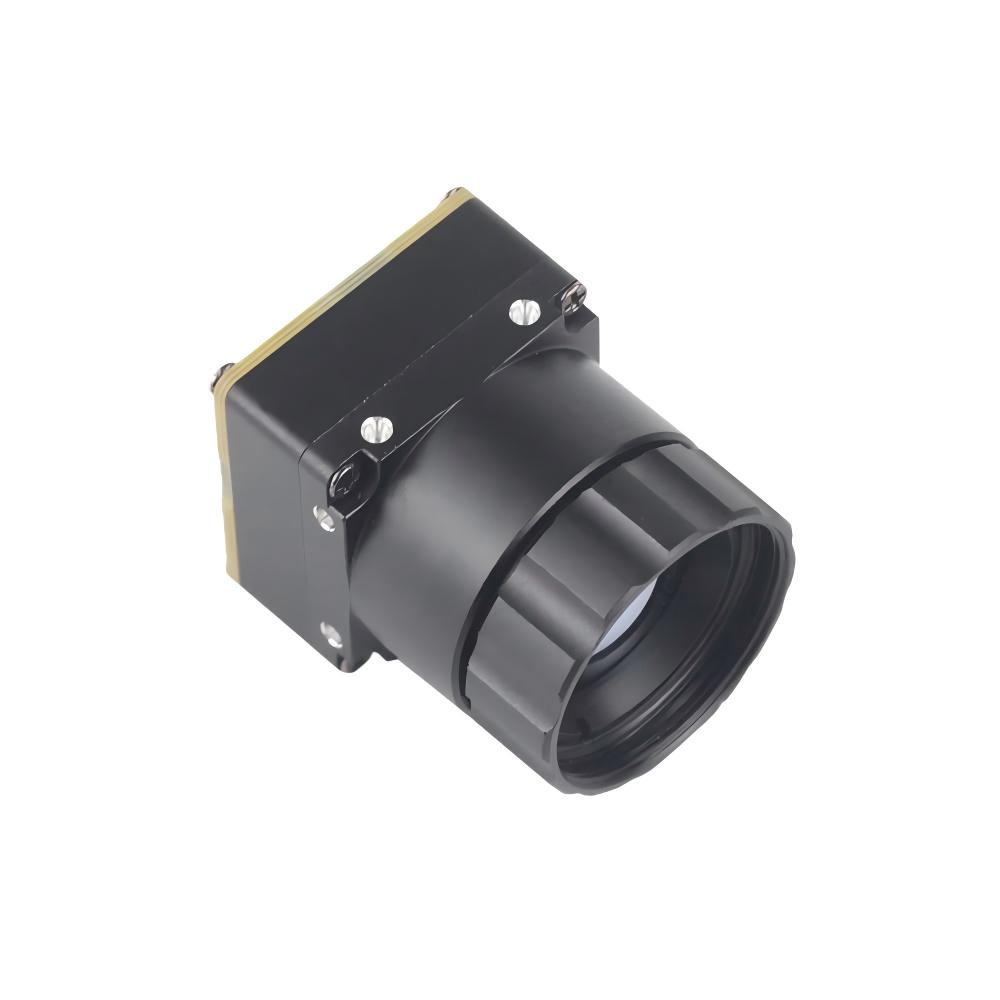
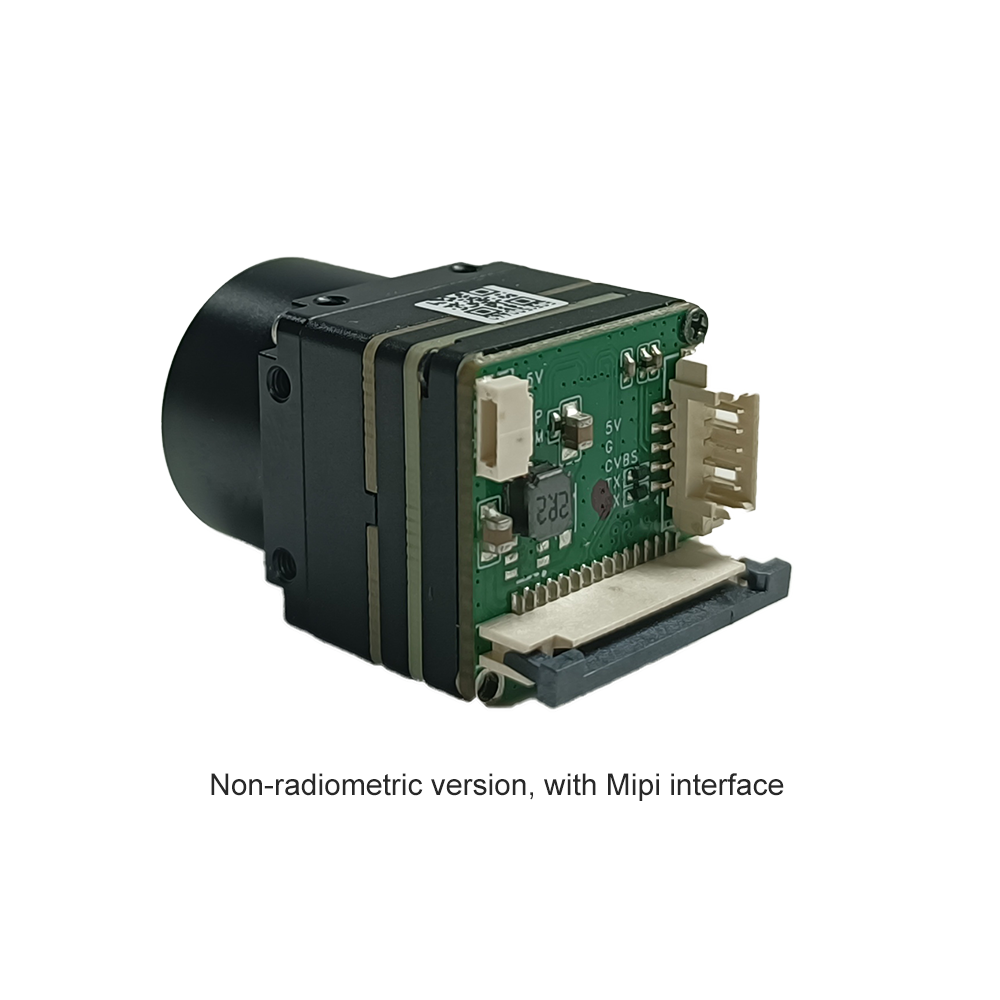
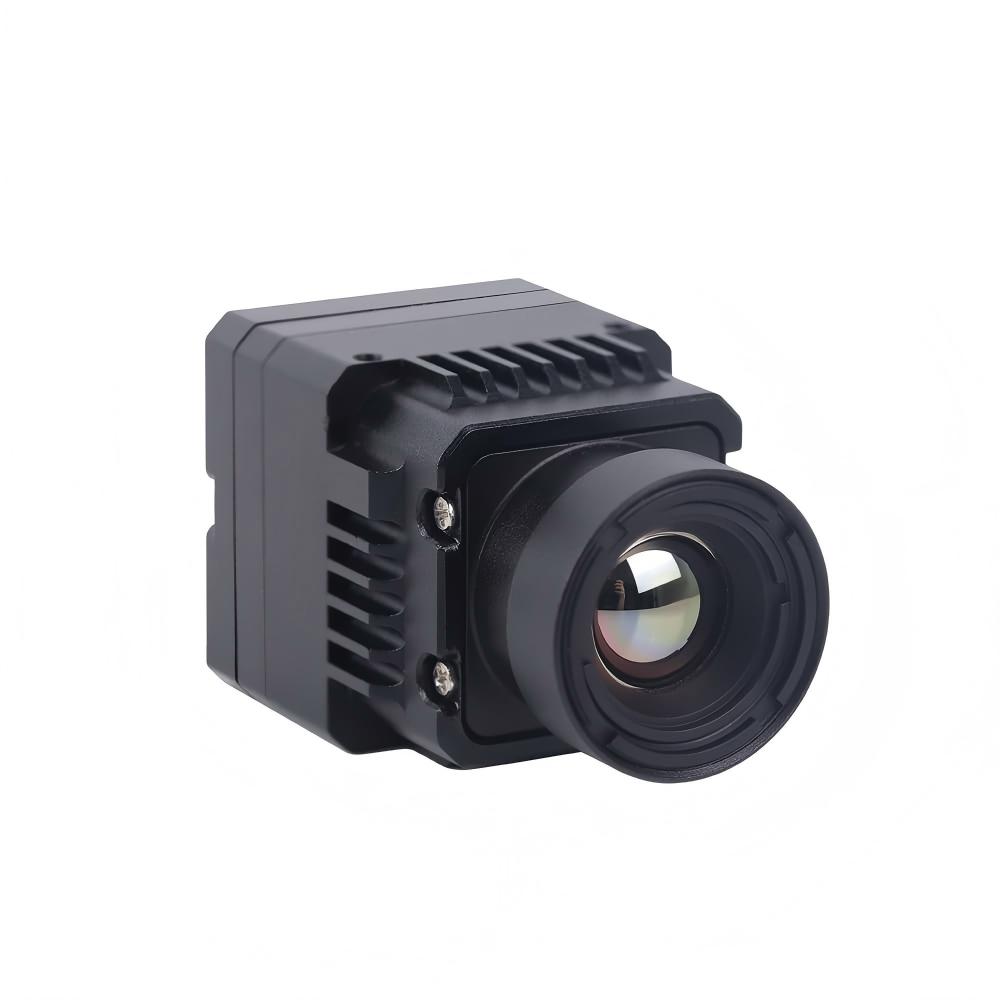
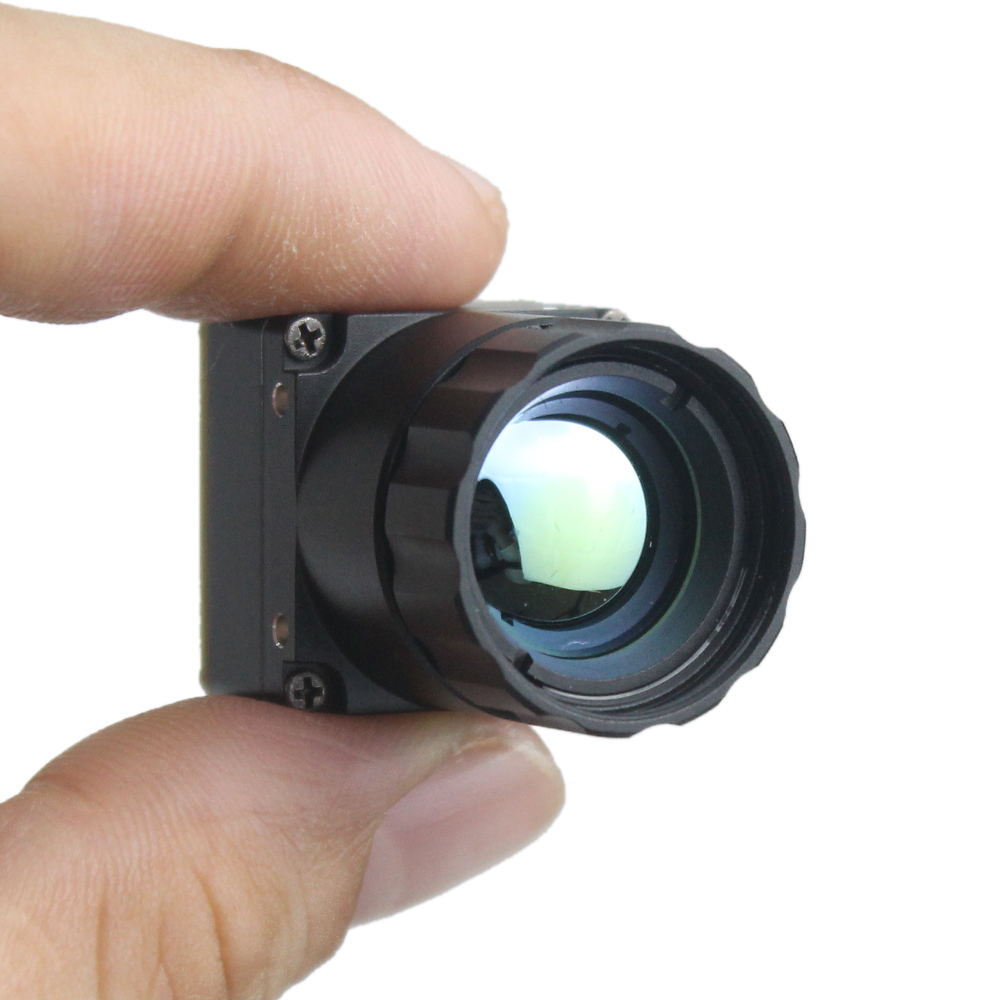
Модули нерадиометрических тепловизионных камер: руководство по выбору и интеграции для OEM
14 августа 2026 г.
Руководство по технологии КМОП-сенсоров: промышленные применения, системы технического зрения и интеграция тепловизионного ИИ
17 августа 2026 г.
Commercial Infrared & Thermal Imaging Solutions: High-Res Modules for AI Integration
If you've spent any time working on automated optical inspection, field robotics, or airborne surveillance over the past few years, you know the game has shifted. Standard visible-light cameras and NIR floodlights hit a hard physical wall the second you deal with zero-lux darkness, dense particulate smoke, heavy fog, or extreme solar glare. That is why edge-computing defense setups, autonomous mobile robots (AMRs), and industrial automation lines are migrating fast toward high-resolution, uncooled Long-Wave Infrared (LWIR) sensing.
Here's the deal: active near-infrared (NIR) illuminators merely bounce short-wave photons off target surfaces, acting like an invisible flashlight that blinds sensors when surfaces reflect or scatter. Uncooled radiometric LWIR sensors work on pure thermodynamics. They directly capture the blackbody radiant energy emitted by every physical object sitting above absolute zero. With edge AI accelerators like NVIDIA Jetson Orin and high-spec NPUs packing dozens of TOPS into featherweight footprints, system architects can now run neural network inference directly on raw radiometric thermal feeds mounted right onto UAV gimbals, robotic arms, and factory inspection rigs.
Pulling this off in the shop is not just plug-and-play. Dropping a thermal core into an embedded Linux stack forces you to tackle serious hardware and software challenges. You have to handle microbolometer thermal drift through Non-Uniformity Correction (NUC) shutters, maintain micro-volt signal integrity across tight flex joints, prevent ASIC heat bleed from polluting your sensor readings, and pipe low-latency digital video into edge computer vision models. This comprehensive hardware guide breaks down uncooled infrared microbolometer architectures, Planckian waveband mechanics, ASIC ISP pipelines, physical bus topologies (MIPI-CSI-2, USB UVC, GigE RTSP), and tactical Edge AI deployment strategies.
Содержание
- 👉 1. Physics of the Infrared Spectrum: Radiometry & Waveband Fundamentals
- 👉 2. Uncooled Microbolometer Core & ASIC Signal Processing
- 👉 3. Embedded AI, UAV, & Edge Computing Integration Topologies
- 👉 4. Industrial Product Portfolio & Hardware Specifications
- 👉 5. Signal Integrity, Cabling, & Thermal Management
- 👉 6. Enterprise Deployment: Smart Grid, Defense UAS, & Process Automation
- 👉 7. Deep-Dive Engineering FAQ
1. Physics of the Infrared Spectrum: Radiometry & Waveband Fundamentals
Let's establish the baseline electromagnetic physics before looking at sensor silicon. The infrared band spans from roughly 0.75 µm up to 1000 µm, bridging the gap between visible optical light and sub-millimeter microwave bands. In optoelectronics, we do not treat this entire spectrum uniformly. It splits into four practical working regions based on photon-matter interactions and atmospheric transmission windows:
- ⚙️ Near-Infrared (NIR, 0.75 to 1.4 µm): Operates on standard reflected photon mechanics. It requires an active illuminator (like 850nm or 940nm LEDs) and silicon-based CMOS sensors. It yields zero radiometric temperature data.
- ⚙️ Short-Wave Infrared (SWIR, 1.4 to 3.0 µm): Relies mostly on reflected photons, using specialized Indium Gallium Arsenide (InGaAs) sensors. Excellent for seeing through silicon wafers, spotting moisture, and penetrating fine atmospheric haze, but still largely reflective.
- ⚙️ Mid-Wave Infrared (MWIR, 3.0 to 5.0 µm): Detects both strong thermal emissions and reflected photons. Primarily uses cooled Indium Antimonide (InSb) or Mercury Cadmium Telluride (MCT) focal plane arrays. It offers blistering frame rates and pinpoint sensitivity for tracking high-temperature gas signatures, missile plumes, and fast-moving defense targets, but requires cryogenic Stirling coolers.
- ⚙️ Long-Wave Infrared (LWIR, 8.0 to 14.0 µm): The workhorse of commercial, industrial, and edge robotics thermography. Operates via pure, passive thermal emission from everyday terrestrial objects without any active illumination.
To calculate real-world target visibility, engineers rely on Planck’s Radiation Law, which governs the spectral radiant exitance of an idealized blackbody:
M(λ, T) = (2πhc²) / (λ⁵ · [exp(hc / (λkT)) − 1])
Где h is Planck’s constant, c is the speed of light, k is Boltzmann’s constant, T is absolute temperature in Kelvin, and λ is wavelength. Differentiating Planck's equation with respect to wavelength gives Wien’s Displacement Law:
λ_max · T = 2897.8 µm·K
Look at the numbers: for standard industrial machinery, structural assets, vehicles, and human personnel operating within ambient limits of −40°C to +150°C (233K to 423K), the peak blackbody radiant exitance sits squarely between 8.5 µm and 10.5 µm.
The Earth's atmosphere provides a broad optical passband between 8.0 µm and 14.0 µm where molecular absorption by water vapor (H₂O) and carbon dioxide (CO₂) drops to local minimums. Because uncooled LWIR microbolometers match this exact transmission window, they capture uninhibited thermal signatures across hundreds of meters in total darkness, through smoke screens, and across dusty shop floors.
2. Uncooled Microbolometer Core & ASIC Signal Processing
Inside an uncooled thermal core sits a focal plane array (FPA) microbolometer. Unlike cryogenic photon detectors that rely on internal electron-hole pair generation at liquid-nitrogen temperatures, an uncooled microbolometer is essentially a MEMS thermal sensor array. Each pixel consists of an ultra-thin absorbing membrane suspended over a silicon substrate by micro-machined bridge arms inside a high-vacuum package.
Incoming 8–14 µm photons strike the membrane, heating the thermoresistive layer. This localized temperature delta alters the material's electrical resistance. The Readout Integrated Circuit (ROIC) bonded beneath the MEMS structure applies an ultra-stable bias pulse, measuring the resulting current or voltage shift to compute pixel temperature changes.
Material selection dictates your thermal sensitivity:
- ⚙️ Оксид ванадия (VOx): The industry gold standard for high-performance thermal imagers. Offers a Temperature Coefficient of Resistance (TCR) around −2% to −3% per Kelvin, paired with a low 1/f noise floor. VOx yields exceptional Noise Equivalent Temperature Difference (NETD) ratings below 35 mK to 40 mK at f/1.0.
- ⚙️ Аморфный кремний (a-Si): Easier and cheaper to integrate with standard CMOS fab lines, but exhibits higher 1/f flicker noise and lower thermal sensitivity, with typical NETD ratings hovering around 50 mK to 70 mK.
Raw microbolometer data straight off the ROIC is noisy, uncalibrated, and subject to thermal drift. Every change in internal camera temperature causes spatial non-uniformities that ruin image quality. This is where dedicated onboard Application-Specific Integrated Circuits (ASICs) and Field-Programmable Gate Arrays (FPGAs) handle real-time signal processing:
- ⚙️ Коррекция неоднородности (NUC): A mechanical solenoid drops an internal flat-temperature shutter flag in front of the array for 200–400ms. The ASIC calculates individual pixel offset coefficients, stripping out spatial fixed-pattern noise across the entire matrix.
- ⚙️ Замена дефектных пикселей (BPR): Dead, unresponsive, or flickering pixels are dynamically detected and replaced in real time using 3x3 or 5x5 spatial neighborhood interpolation.
- ⚙️ Цифровое улучшение детализации (DDE): Advanced high-pass spatial filtering separates high-frequency edge data (fine wires, human outlines, mechanical cracks) from broad, low-contrast background gradients, boosting sharpness without blowing out highlights.
- ⚙️ Radiometric Engine: Converts raw 14-bit digital numbers (DN) into absolute temperature values using calibrated blackbody look-up tables (LUT), taking into account target emissivity, distance, ambient humidity, and housing temperature.
To maintain sharp focus across the array without chromatic aberration or vignetting, high-resolution FPAs require purpose-built optics. For field deployments needing tight optical MTF across long detection ranges, engineers integrate systems like the 25mm Optical Thermal Imaging Lens Module Series, pairing diamond-turned Germanium lenses with athermalized mechanical barrels that stay focused across −40°C to +80°C swings.
3. Embedded AI, UAV, & Edge Computing Integration Topologies
Getting high-speed thermal data from an uncooled core into an edge AI compute board (such as an NVIDIA Jetson AGX Orin, NXP i.MX8M Plus, or Raspberry Pi Compute Module 4) requires choosing the right transport bus. Selecting the wrong interface will bottleneck your frame pipeline, spike host CPU usage, or introduce unacceptable latency into flight control loops.
- ✅ MIPI-CSI-2 (Direct Memory Bus): The ultimate pick for deep embedded integration. Delivers raw 14-bit or 16-bit radiometric frames straight into the SoC’s memory via Direct Memory Access (DMA) with end-to-end latencies under 5 milliseconds. It offloads the host CPU completely, freeing compute power for YOLOv8 or segmentation inference.
- ✅ USB 3.0 / USB Video Class (UVC): Идеально подходит для plug-and-play Linux-систем, быстрого прототипирования и промышленных ПК. Использует стандартные драйверы ядра (V4L2 в Linux) для передачи 14-битных сырых радиометрических данных (формат Y16) или 8-битных цветных потоков с задержкой около 25–40 мс.
- ✅ GigE / RJ45 RTSP IP-поток: Идеально подходит для стационарных установок в масштабах предприятия, периметров безопасности и мониторинга инфраструктуры. Инкапсулирует потоки в H.264/H.265 или MJPEG по стандартным кабелям CAT6 длиной до 100 метров без активных повторителей.
- ✅ CVBS аналоговый композитный: Передаёт несжатое аналоговое видео с нулевой задержкой непосредственно на 5,8 ГГц FPV-видеопередатчики на лёгких гоночных и тактических платформах БПЛА, где цифровая задержка кадра может привести к аварии.
Пошаговую настройку драйверов, кросс-компиляцию ядра и конфигурации конвейера V4L2 на одноплатных компьютерах смотрите в специализированном техническом руководстве на Тепловизионные UVC-модули для Linux, Raspberry Pi и встраиваемых систем. При макетировании специализированных несущих плат, логических развязок или регуляторов питания в лаборатории вы можете быстро подобрать модульное прототипное оборудование на платформах, таких как DFRobot.
Вот важное правило проектирования периферийного ИИ: Не запускайте инференс нейронной сети на 8-битных изображениях в ложных цветах RGB (Ironbow, Rainbow, White-Hot).
Стандартные 8-битные палитры ложных цветов полагаются на динамическую автоматическую регулировку усиления (AGC) и эквализацию гистограммы для растягивания видимого контраста для человеческого глаза. Когда горячая цель попадает в кадр, AGC камеры переназначает цифровое значение каждого пикселя, из-за чего контраст фона падает. Модель ИИ, анализирующая 8-битные данные, видит нестабильные интенсивности пикселей, что приводит к мерцающим ограничивающим рамкам и пропущенным обнаружениям.
Подавайте в модель компьютерного зрения сырые 14-битные или 16-битные линейные радиометрические данные. В 16-битном режиме значение каждого пикселя напрямую представляет абсолютную температуру (например, цифровое число 30 015 равно 300,15 Кельвина или 27,00 °C). Это позволяет нейронной сети оценивать чистые термодинамические градиенты и задавать чёткие пороги обнаружения, которые остаются стабильными независимо от того, что происходит в остальной части сцены. Двухпоточные ASIC-модули решают эту задачу элегантно: они передают 8-битный поток H.264/RTSP для удалённых операторов, одновременно передавая 16-битные линейные данные по MIPI или USB для локального периферийного ИИ-инференса.
Если вы проектируете лёгкие подвесы или контейнеры полезной нагрузки для мультироторных платформ, ознакомьтесь с нашим техническим разбором на Модули тепловизионных камер для подвесов дронов и автономного полёта.
4. Industrial Product Portfolio & Hardware Specifications
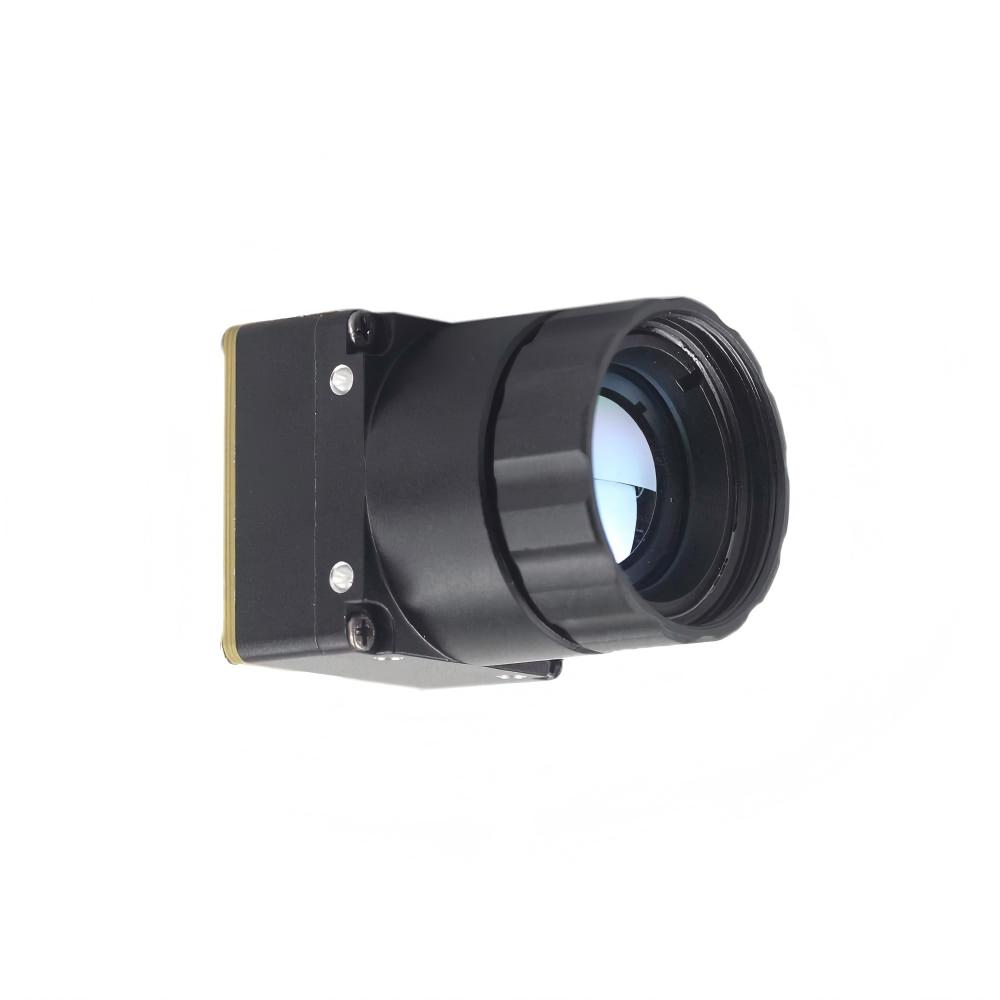
Высокое разрешение Неохлаждаемая инфракрасная 1280*1024 тепловизионная LWIR-камера
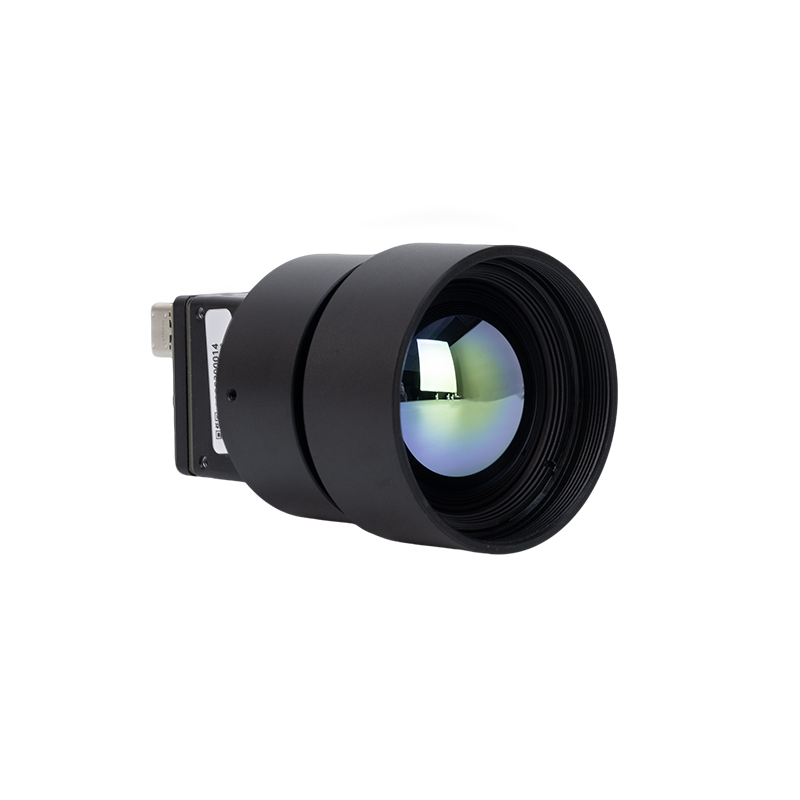
Ядро PRSE5-1280 — это промышленная тепловизионная «электростанция». Построенное на основе высокоплотной SXGA-матрицы микроболометров 1280×1024 со сверхмалым шагом пикселя 12 мкм, это модуль даёт в четыре раза большее пространственное разрешение, чем стандартные VGA-камеры. В паре с прецизионной 25-мм атермализованной германиевой оптикой он позволяет ИИ-классификаторам обнаруживать цели размером с человека и структурные дефекты на больших дистанциях.
- ⚙️ Разрешение матрицы: Нативный формат 1280 × 1024 SXGA
- ⚙️ Шаг пикселя и тип сенсора: Микроболометр на основе оксида ванадия (VOx) 12 мкм
- ⚙️ Тепловая чувствительность (NETD): < 35 мК @ f/1.0, 300K
- ⚙️ Встроенный объектив: 25-мм фикс-фокальная атермализованная LWIR-оптическая система F1.0
- ⚙️ Спектральная полоса пропускания: от 8,0 мкм до 14,0 мкм
- ⚙️ ASIC-конвейер изображения: Аппаратный NUC в реальном времени, динамический BPR, краевое DDE и калиброванный радиометрический выход
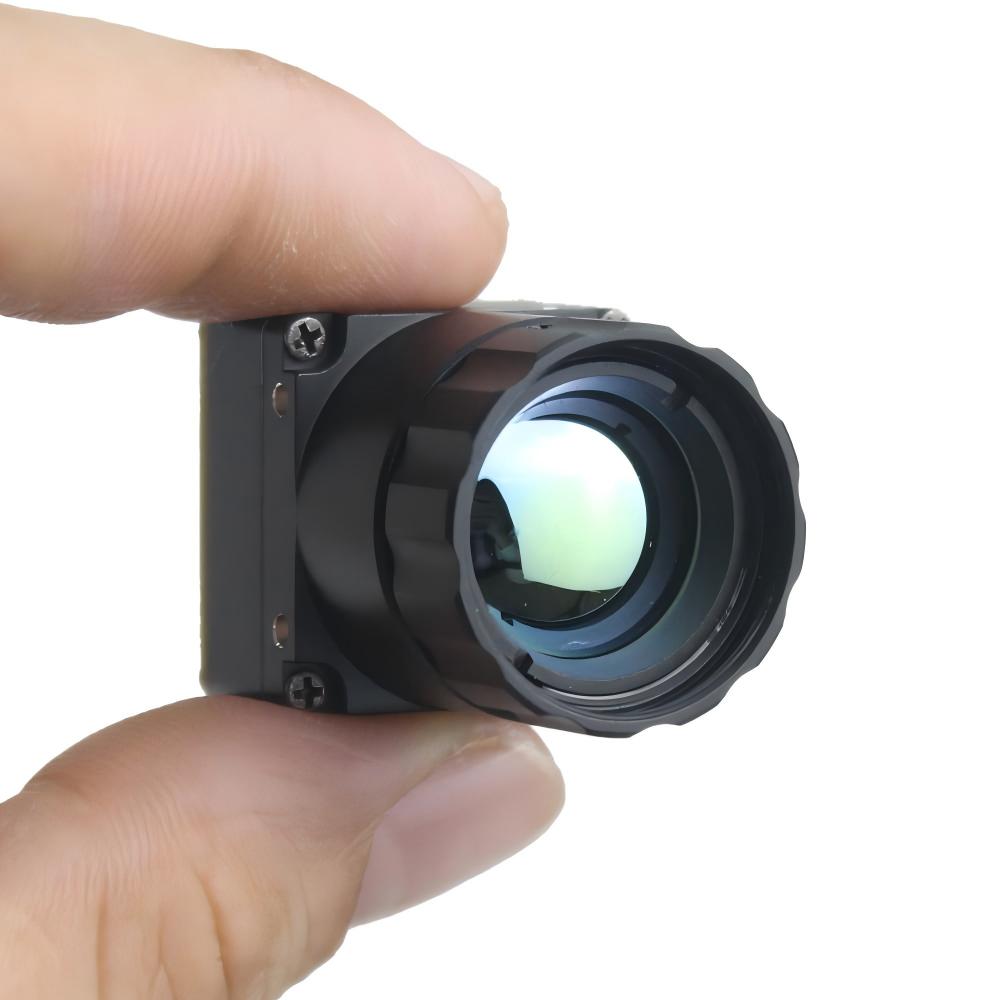
Неохлаждаемый инфракрасный RJ45 CVBS RTSP IP 640*512 тепловизионный сенсорный модуль камеры
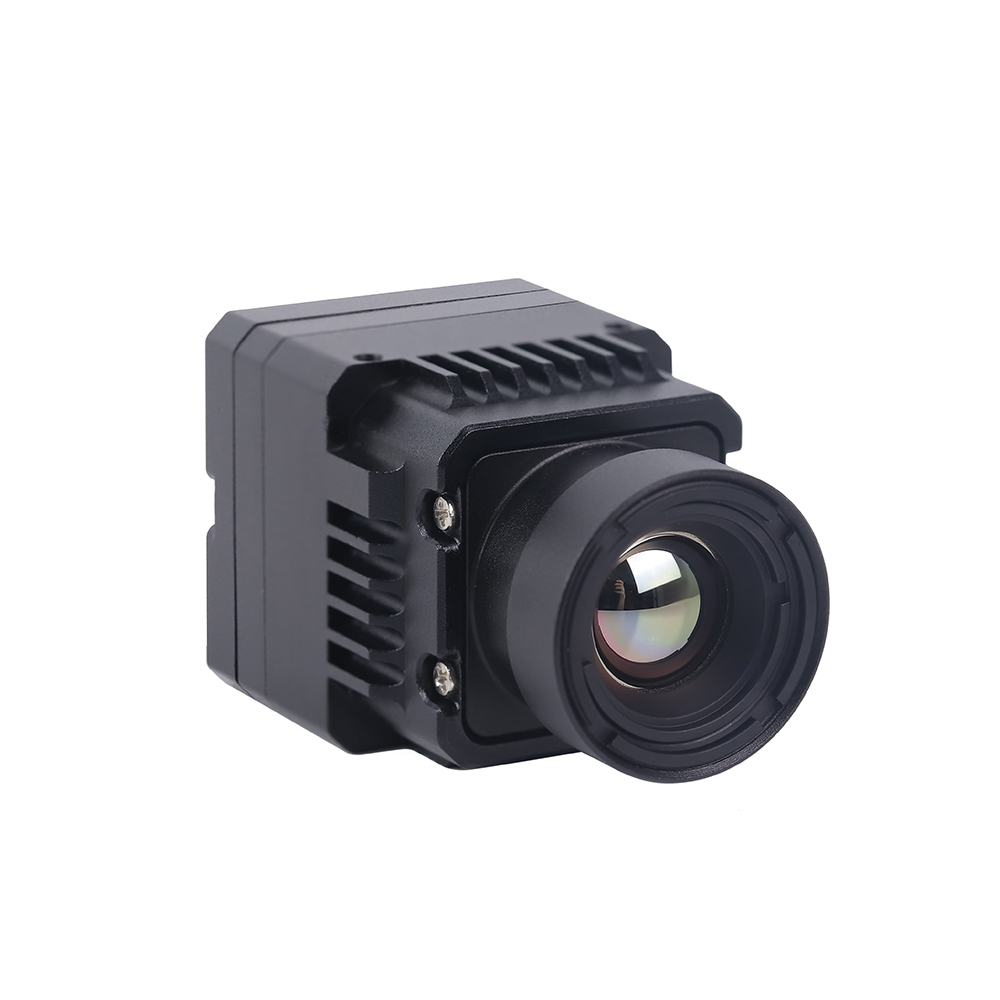
Когда ограничения по размеру, весу и мощности (SWaP) определяют ваш проектный бюджет, этот миниатюрный ASIC-модуль 640×512 справляется. Потребляя менее 1,8 Вт, он интегрирует встроенный движок сжатия H.264/H.265 с нативным RTSP-потоком по RJ45 и одновременным аналоговым CVBS-видео с нулевой задержкой, что делает его готовым решением для подвесов тактических дронов, роботизированных инспекций и периферийных IoT-массивов.
- ⚙️ Разрешение матрицы: Стандартный формат 640 × 512 VGA
- ⚙️ Шаг пикселя и ядро: Высокочувствительный микроболометр VOx 12 мкм
- ⚙️ Тепловая чувствительность (NETD): < 40 мК @ f/1.0
- ⚙️ Видеопротоколы: Прямой Ethernet RJ45 (RTSP / ONVIF Profile S) + одновременный аналоговый CVBS
- ⚙️ Оптимизация SWaP: Сверхнизкое энергопотребление (типично <1,8 Вт) в компактном прочном корпусе
- ⚙️ Целевые среды: Подвесы БПЛА, ситуационная осведомлённость AMR, компактный промышленный SCADA-мониторинг
5. Signal Integrity, Cabling, & Thermal Management
Передача необработанного 16-битного радиометрического потока 1280×1024 на частоте 60 Гц создаёт несжатую пропускную способность данных, превышающую 1,2 Гбит/с. Если пропустить этот поток через дешёвые ленточные кабели или неудачно развести дорожки на несущей печатной плате, возникнут серьёзные проблемы с целостностью сигнала, потеря пакетов кадров и электромагнитное излучение, ухудшающее работу бортовых GPS- и RF-каналов.
В динамических системах, таких как 3-осевые бесколлекторные подвесы дронов и поворотные PTZ-турели, стандартные плоские гибкие кабели (FFC) создают проблемы. Повторяющиеся изгибы приводят к растрескиванию дорожек, разрывам импеданса и плохим обратным путям.
Надёжное решение, применяемое в серийном аэрокосмическом оборудовании, — жгуты из микрокоаксиальных кабелей. Микрокоаксиальные сборки имеют отдельные полностью экранированные 50-омные несимметричные (или 100-омные дифференциальные) микролинии, оконцованные мелкошаговыми разъёмами 0,4 мм или 0,3 мм «плата-плата». Чтобы избежать отражений при передаче и потери пакетов через вращающиеся контактные кольца, работайте со специализированными производителями кабелей, такими как Человек с микрокоаксиальным кабелем чтобы гарантировать контролируемый импеданс и надёжное электромагнитное экранирование на протяжении сотен тысяч циклов вращения.
Управление теплом внутри корпуса камеры не менее критично. Хотя неохлаждаемые микроболометры не используют криокулеры, их бортовые FPGA, ISP ASIC и DC-DC преобразователи выделяют от 1,5 Вт до 5 Вт тепла.
Если это тепло распределяется неравномерно по монтажному кронштейну датчика, возникают тепловые градиенты по задней стороне кристалла микроболометра. Камера интерпретирует эту неравномерную температуру корпуса как внешний источник тепла, вызывая значительные ошибки радиометрических измерений и ореолы фиксированного шума.
Чтобы предотвратить тепловой дрейф в вашей механической конструкции:
- ⚙️ Изолируйте ядро датчика: Используйте механические стойки с низкой теплопроводностью (например, изоляторы из PEEK или Delrin) между основной обрабатывающей платой и передним оптическим креплением FPA.
- ⚙️ Прямые пути отвода тепла: Соединяйте горячие ASIC, FPGA и силовые регуляторы напрямую с задним алюминиевым корпусом с помощью высокоэффективных термопрокладок (минимум 6,0 Вт/м·К), чтобы отводить тепло от оптического пути.
- ⚙️ Чистая фильтрация питания: ROIC микроболометров чувствительны к пульсациям источника питания. Избегайте питания ядра напрямую от необработанных импульсных понижающих преобразователей. Используйте линейный стабилизатор с ультранизким уровнем шума и малым падением напряжения (LDO) (PSRR > 70 дБ @ 100 кГц) для питания чистых аналоговых шин датчика, поддерживая низкий уровень теплового шума.
6. Enterprise Deployment: Smart Grid, Defense UAS, & Process Automation
Рассмотрим, как эти неохлаждаемые модули высокого разрешения работают в производственных промышленных средах:
Непрерывный мониторинг подстанций и высоковольтных сетей: Компоненты высоковольтной инфраструктуры, включая повышающие трансформаторы, вводы элегазовых распределительных устройств, разъединители и распределительные шины, подвергаются локальному джоулеву нагреву до наступления физического отказа. Стационарные установки на базе тепловизионных модулей 1280×1024 обеспечивают круглосуточный автономный радиометрический мониторинг по всей территории распределительных подстанций. Встроенные алгоритмы периферийного ИИ отслеживают динамику изменения разницы температур на механических кабельных наконечниках с течением времени, выявляя рост сопротивления на уровне микроомов и запуская автоматические предупреждения о техническом обслуживании за несколько недель до катастрофических диэлектрических пробоев.
Автономные тактические БПЛА и поисково-спасательные операции: Полезные нагрузки дронов на компактных ядрах ASIC 640×512 дают аварийно-спасательным службам немедленную видимость сквозь густой лесной полог, морской туман и дым от пожаров. Направляя необработанную 16-битную радиометрическую телеметрию во встроенную нейронную сеть, полётный компьютер дрона может выполнять автономное отслеживание тепловых сигнатур человеческого тела и поисковые сетки пропавших людей в полной электронной и оптической темноте.
Лазерное аддитивное производство и автоматизированная сварка швов: При лазерной порошковой наплавке (L-PBF) и на автоматизированных линиях лазерной сварки стабильность теплового градиента в ванне расплава определяет микроскопическую зернистую структуру и механический предел текучести готовой детали. Неохлаждаемые длинноволновые инфракрасные модули отслеживают скорость охлаждения непосредственно вдоль сварного шва с высокой частотой кадров. Если модель граничного логического вывода фиксирует мгновенное недоохлаждение, пустоты или микротрещины, она передаёт корректирующие сигналы обратной связи в реальном времени на контроллер мощности лазера менее чем за 10 миллисекунд.
7. Deep-Dive Engineering FAQ
В чём точное различие между стандартным инфракрасным излучением и тепловидением (LWIR)?
Длинноволновое инфракрасное излучение (LWIR, охватывающее от 8,0 до 14,0 микрометра) работает на пассивном тепловом излучении, подчиняющемся закону Планка и закону Стефана — Больцмана. Вся материя выше абсолютного нуля естественным образом излучает электромагнитную энергию в этом диапазоне. Микроболометрическая LWIR-камера измеряет эти непосредственно испускаемые фотоны без необходимости в активных прожекторах. Она видит в полной темноте, проникает сквозь дым, взвешенную пыль и дымку и предоставляет калиброванную матрицу температур по каждому пикселю кадра.
Почему инфракрасное излучение ассоциируется с теплом, а не с высокоэнергетическим УФ- или рентгеновским излучением?
Более высокоэнергетические длины волн, такие как ультрафиолет (УФ) или рентгеновские лучи, соответствуют высокоэнергетическим электронным переходам и ядерным процессам, для возникновения которых тепловыми механизмами требуются температуры от десятков тысяч до миллионов кельвинов. Поскольку повседневные промышленные объекты работают при температурах окружающей среды, их естественное тепловое рассеяние сосредоточено в инфракрасной области.
Как инженеры интегрируют модули инфракрасных камер высокого разрешения в платформы дронов или IoT?
⚙️ Чистые шины питания: Питайте ядро от сверхмалошумящих LDO-регуляторов, чтобы предотвратить проникновение импульсных помех с шины постоянного тока в ROIC микроболометра.
⚙️ Механическая и тепловая изоляция: Устанавливайте модуль с помощью виброгасящих стоек, одновременно отводя внутреннее тепло ASIC непосредственно на внешний корпус с помощью высокотеплопроводных термопрокладок.
⚙️ Шина и транспортный конвейер: Используйте MIPI-CSI-2 или USB 3.0 UVC для передачи необработанных 14-битных или 16-битных радиометрических кадров непосредственно в буферы DMA-памяти хоста на процессорах, таких как NVIDIA Jetson Orin.
⚙️ Конвейер ИИ-модели: Принимайте несжатые 16-битные линейные температурные кадры через драйверы V4L2, подавая необработанную телеметрию в кельвинах непосредственно в оптимизированные под TensorRT нейронные сети для низколатентного обнаружения, отслеживания и автономного принятия решений.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Проектирование высокочастотных межсоединений и протоколы экранирования через Человек с микрокоаксиальным кабелем
- Отраслевой стандарт: Встраиваемые аппаратные платы расширения и платформы прототипирования робототехники через DFRobot
- Связанное руководство: Инженерный анализ модуля оптической тепловизионной линзы 25 мм
- Связанное руководство: Модули тепловизионных камер для подвесов дронов и интеграции автономного полета
- Связанное руководство: UVC-тепловизионные модули для Linux, Raspberry Pi и встраиваемых одноплатных архитектур