







Руководство по модулю тепловизионной камеры 12 мкм: OEM-ядра высокого разрешения для дронов и систем технического зрения
24 сентября 2026 г.
Руководство по инфракрасному тепловизионному ядру для БПЛА: OEM-интеграция, SWaP и протоколы
29 сентября 2026 г.
Легкий модуль тепловизионной съемки для дронов: OEM-решения для сборок весом до 250 г
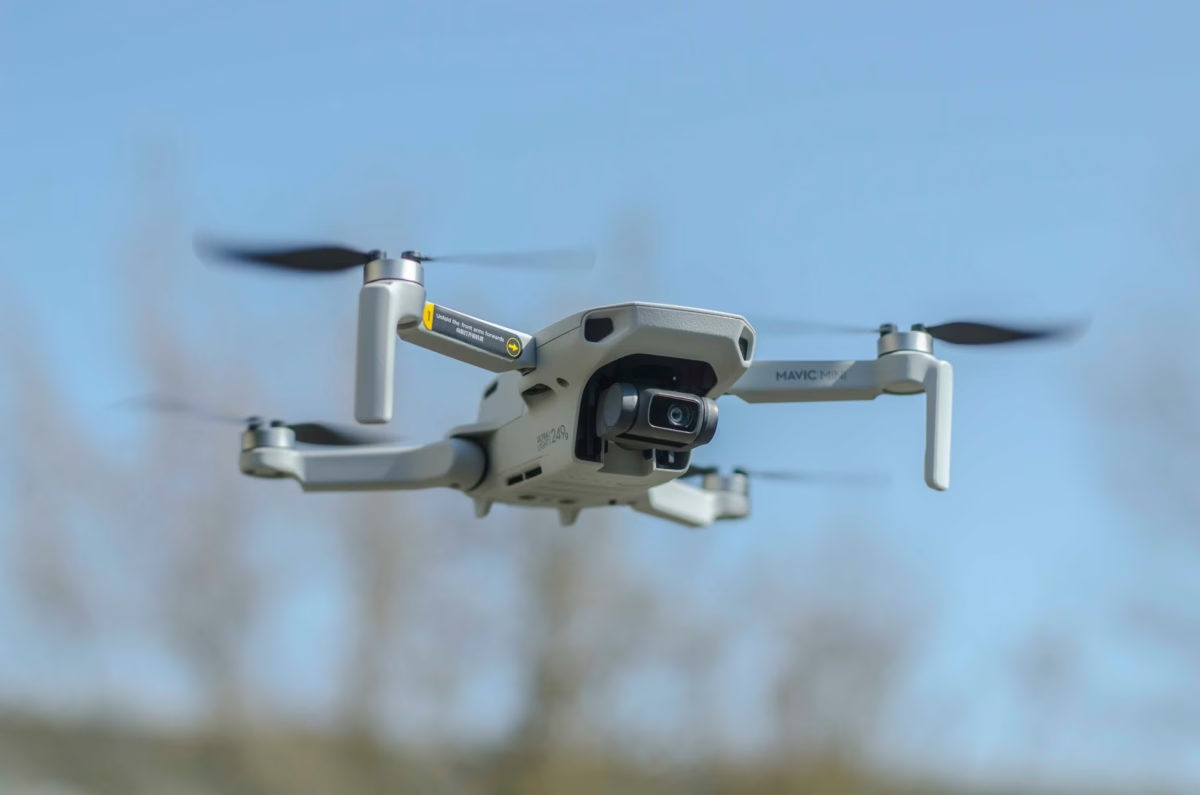
Интеграция высокопроизводительного радиометрического инфракрасного зрения в микро-БПЛА исторически вынуждала идти на жёсткий компромисс между тепловым разрешением и строгими ограничениями по массе планера. Инженеры коммерческих дронов и OEM-производители оборонной продукции, проектирующие под нормативные пороги Федерального управления гражданской авиации США (FAA) категории 1 и Европейского агентства авиационной безопасности (EASA) Open A1 до 250 г, сталкиваются с серьёзными ограничениями по габаритам, массе и энергопотреблению (SWaP). Стандартная тепловизионная полезная нагрузка, увеличивающая массу летательного аппарата свыше 249,9 грамма, влечёт за собой обременительные требования к лицензированию оператора, ограничения по высоте полёта и запретительные сертификации для коммерческого воздушного пространства. В результате спрос на действительно суб-20-граммовое ядро высокого разрешения легкий модуль тепловизионной съемки для дронов превратился из нишевого запроса в обязательную конструкторскую спецификацию.
Современная инженерия длинноволнового инфракрасного диапазона (LWIR) решает это эксплуатационное узкое место за счёт сочетания субмикронных матриц фокальной плоскости (FPA) на основе оксида ванадия (VOx) со сверхкомпактными печатными платами, нативным подключением MIPI CSI-2/USB-C и низкопрофильной германиевой оптикой. Убирая тяжёлые металлические корпуса и используя архитектуру с открытым шасси размером всего 21×21 мм, разработчики авионики могут устанавливать высокоточные радиометрические ядра 640×512 на компактные мультироторные и беспилотные самолётные микродроны. В этом архитектурном обзоре рассматриваются физика, механическая интеграция, оптические компромиссы и каналы связи с бортовым компьютером, необходимые для развёртывания серийных платформ тепловизионной инспекции и тактической разведки массой до 250 г.
Содержание
- 👉 Физика и базовая архитектура субминиатюрных LWIR-модулей
- 👉 Аппаратные интерфейсы: MIPI CSI-2 против USB против аналогового CVBS
- 👉 Оптика, тепловой диапазон и критерии Джонсона (DRI)
- 👉 Механическая и тепловая инженерия для платформ дронов массой до 250 г
- 👉 Конвейеры периферийного ИИ и синергия с бортовым компьютером
- 👉 Сравнительный анализ OEM-ядер: реальные технические характеристики
- 👉 Практические примеры промышленного внедрения
- 👉 Часто задаваемые вопросы (FAQ)
Физика и базовая архитектура субминиатюрных LWIR-модулей
Термография с миниатюрных дронов основана на регистрации испускаемого чернотельного излучения в атмосферном окне пропускания длинноволнового инфракрасного диапазона, охватывающем номинальные длины волн от 8 мкм до 14 мкм. В отличие от активных датчиков ближнего инфракрасного диапазона (NIR), требующих подсветки, пассивные LWIR-датчики регистрируют электромагнитное излучение, испускаемое непосредственно материалами цели на основе их поверхностной излучательной способности и термодинамической температуры, что описывается законом излучения Планка и законом Стефана — Больцмана. Чтобы узнать больше об основах теплового излучения в промышленных процессах, ознакомьтесь с подробным руководством по для чего используется тепловизионная камера.
Основной энергетический конвейер работает по точной термодинамической последовательности: чернотельное излучение цели проходит через германиевые или халькогенидные линзовые элементы, проходит через просветлённое окно вакуумного корпуса и попадает на подвешенную мембрану микроболометра. Поглощённый тепловой поток изменяет электрическое сопротивление активной полупроводниковой тонкой плёнки. Это изменение сопротивления фиксируется нижележащей интегральной схемой считывания (ROIC), оцифровывается в исходные 14-битные или 16-битные отсчёты и передаётся в хост-архитектуру для обработки.
Чтобы добиться этого в корпусе массой менее 20 граммов, неохлаждаемые LWIR-конструкции отказываются от громоздких и энергоёмких механических криокулеров, применяемых в сборках средневолнового инфракрасного диапазона (MWIR). Вместо этого каждый отдельный пиксель микроболометра состоит из сверхтонкого поглощающего мостика, термически изолированного от кремниевой подложки микромеханическими ножками из нитрида кремния. Поскольку теплопроводность через эти ножки должна быть сведена к минимуму для максимальной чувствительности, вся матрица фокальной плоскости постоянно герметизируется в корпусе пластинчатого уровня со сверхвысоким вакуумом (WLP). Целостность этого микрополостного вакуума напрямую определяет отношение сигнал/шум модуля на протяжении всего срока эксплуатации.
Оксид ванадия (VOx) против аморфного кремния (a-Si)
Матрица фокальной плоскости (FPA) микроболометра служит основной сенсорной подложкой. В авиационных применениях, где тепловой контраст необходимо получать на значительных дистанциях, материальный состав термисторного слоя определяет общее отношение сигнал/шум (SNR) системы:
- ✅ Оксид ванадия (VOx): Демонстрирует заметно высокий температурный коэффициент сопротивления (TCR), обычно в диапазоне от -21ТП3Т до -31ТП3Т на кельвин. Микроболометры VOx достигают более низких уровней фликкер-шума 1/f и более быстрых постоянных времени теплового отклика (обычно от 8 мс до 12 мс). Эта высокая базовая чувствительность обеспечивает быстрое обнаружение целей и надёжное выявление незначительных тепловых аномалий, что делает неохлаждаемый тепловизионный модуль на основе VOx отраслевым эталоном для динамических авиационных операций.
- ⚙️ Аморфный кремний (a-Si): Будучи полностью совместимыми со стандартными коммерческими производственными линиями КМОП — что существенно снижает стоимость производства исходных пластин — FPA на основе a-Si страдают от повышенного электрического фликкер-шума и более низкого TCR (обычно от -1,51ТП3Т до -21ТП3Т на кельвин). Следовательно, матрицы a-Si требуют более длительных окон интегрирования или более тяжёлых алгоритмов временной фильтрации шума. На микроквадрокоптере, работающем в условиях сдвига ветра, такая алгоритмическая задержка часто проявляется как разрушительное смазывание движения и ухудшение радиометрической точности при высокоскоростных корректировках рыскания.
Шаг пикселя и площадь фокальной плоскости
Современная конструкция микроболометров агрессивно мигрировала от старых архитектур с шагом 17 мкм к шагу пикселя 12 мкм, а в передовых исследованиях создаются прототипы узлов 10 мкм. Сжатие шага пикселя даёт существенные каскадные преимущества для платформ массой менее 250 г. Длина диагонали сенсора определяется по формуле:
Диагональ сенсора = √((Ширина × Шаг)² + (Высота × Шаг)²)
Сенсор разрешением 640×512, изготовленный с шагом 17 мкм, имеет активную площадь матрицы 10,88 мм × 8,70 мм (диагональ 13,93 мм). Сжатие шага до 12 мкм уменьшает активную матрицу до 7,68 мм × 6,14 мм (диагональ 9,83 мм). Это сокращение размеров на 29,41ТП3Т напрямую уменьшает требуемую светосильную оптическую апертуру примерно на 401ТП3Т при идентичном поле зрения.
Поскольку оптическая масса инфракрасной линзовой сборки растёт кубически с диаметром апертуры, переход на фокальную плоскость 12 мкм снижает массу тяжёлого оптического германиевого элемента с 35–50 граммов до менее чем 10–15 граммов. Этот размерный каскад является единственным наиболее решающим фактором, позволяющим инженерам устанавливать настоящий радиометрический модуль 640×512 на сверхлёгкий дрон, не превышая нормативный предел 249,9 грамма.
Разность температур, эквивалентная шуму (NETD)
Тепловая чувствительность количественно оценивается через эквивалентную шуму разность температур (NETD), выражаемую в милликельвинах (мК). NETD представляет собой разность температур цели, при которой отношение сигнал/шум в считывающей схеме микроболометра равно единице:
NETD = (4 · F² · V_n) / (τ_o · A_d · (ΔV / ΔT) · (ΔL / ΔT))
Где F представляет собой оптическое f-число, V_n — среднеквадратичное напряжение шума, τ_o — оптическое пропускание, A_d — площадь пикселя детектора, а (ΔL / ΔT) — дифференциальная энергетическая яркость абсолютно чёрного тела в спектральном диапазоне 8–14 мкм. В динамичных воздушных условиях турбулентность нисходящего потока, вибрация двигателей и атмосферная влага рассеивают испускаемые фотоны. Работа с датчиком, обеспечивающим NETD ≤ 40 мК (при f/1.0, 300K) гарантирует, что мельчайшие перепады температуры — такие как подповерхностное расслоение в аэрокосмических композитах или электрические соединения с высоким сопротивлением — остаются различимыми над уровнем шума.
Аппаратные интерфейсы: MIPI CSI-2 против USB против аналогового CVBS
Коммуникационный интерфейс, соединяющий неохлаждаемое тепловизионное ядро с архитектурой авионики дрона, определяет вычислительную ёмкость встраиваемой системы, характеристики задержки, тепловыделение и сложность компоновки печатной платы. Выбор интерфейса предполагает баланс между пропускной способностью цифрового потока и механическими габаритами и простотой интеграции.
| Протокол Интерфейс | Разрядность и формат данных | Задержка (сквозная) | Энергопотребление | Оптимальное применение на дроне |
|---|---|---|---|---|
| MIPI CSI-2 | Сырые 14-бит / 16-бит радиометрические | < 5 мс (сверхнизкая) | Наименьшее (< 100 мВт) | Прямое граничное ИИ-зрение, сопровождение целей, сопутствующая SoC |
| USB 2.0 / 3.0 (UVC) | YUV / 8-бит АРУ или упакованные 14-бит | 30 – 60 мс (ограничено драйвером) | Умеренное (~350–500 мВт) | Модульные подвесы, быстрое прототипирование, модернизация DJI |
| Аналоговый CVBS | NTSC / PAL (только 8-бит визуальный) | < 1 мс (почти нулевая) | Низкое (~150 мВт) | Прямая FPV-навигация пилота на 5,8 ГГц, нулевые вычислительные узлы |
MIPI CSI-2 (последовательный интерфейс камеры 2)
MIPI CSI-2 представляет собой золотой стандарт для глубокой автономной интеграции. Используя двухточечную однонаправленную дифференциальную передачу сигналов по физическим линиям D-PHY, MIPI CSI-2 подает необработанные несжатые 14-битные цифровые радиометрические потоки непосредственно во внутренний процессор обработки изображений (ISP) или подсистему прямого доступа к памяти (DMA) бортовой системы на кристалле (SoC).
- ✅ Пропускная способность с низкой задержкой: Обеспечивает почти нулевую транспортную задержку (< 5 мс), полностью минуя стек драйверов USB операционной системы. Это позволяет обеспечить тесную синхронизацию с алгоритмами стабилизации полета и механизмами отслеживания объектов.
- ✅ Энергоэффективность: Работает с минимальными электрическими затратами (< 100 мВт для логики приемопередатчика), максимально экономя заряд батареи на платформах с ограниченным энергобюджетом.
- ⚙️ Ограничения компоновки: Высокочастотные дифференциальные пары требуют строгого согласования дифференциального импеданса 100 Ом и выравнивания длины в пределах ±0,15 мм. Дорожки чувствительны к электромагнитному излучению, создаваемому сильноточными линиями переключения ESC и телеметрическим оборудованием 5,8 ГГц; длина дорожек не должна превышать 150 мм на стандартном FR4 без активных компонентов повторителя.
USB (универсальная последовательная шина — UVC / CDC)
Модули с поддержкой USB используют стандартные протоколы USB Video Class (UVC) для несжатых видеокадров или видеокадров MJPEG в сопровождении виртуального интерфейса UART Communication Device Class (CDC) для команд управления камерой, настройки палитры и обновления параметров цифровой калибровки.
- ✅ Модульность plug-and-play: Работает «из коробки» в дистрибутивах Linux, на платформах Android, в архитектурах ROS2 и средах Windows без пользовательских патчей ядра или внешних плат сериализатора.
- ✅ Простота подключения: Четырехпроводной кабель USB упрощает прокладку через миниатюрные контактные кольца внутри поворотно-наклонных подвесов непрерывного вращения.
- ⚙️ Накладные расходы на задержку драйвера: Планирование USB на стороне хоста и кольцевые буферы ядра создают переменные задержки от 30 мс до 60 мс. Эти накладные расходы могут усложнить замкнутые маневры преследования объекта на высоких скоростях полета.
Аналоговый CVBS (композитный видеосигнал с гашением и синхронизацией)
Устаревшие аналоговые выходы преобразуют внутренние тепловые цифровые массивы непосредственно в стандартные аналоговые сигналы основной полосы NTSC или PAL с помощью бортового ЦАП.
- ✅ Нулевая задержка кадрового буфера: Обеспечивает аналоговое видео в реальном времени с задержкой менее 1 мс, направляя его непосредственно на легкие аналоговые видеопередатчики 5,8 ГГц для отзывчивого ручного пилотирования.
- ⚙️ Потеря радиометрических данных: Сжимает тепловую информацию в визуальный выход стандартного динамического диапазона 8 бит, лишая отдельных пикселей данных о температуре и препятствуя бортовому вычислительному анализу температуры.
Оптика, тепловой диапазон и критерии Джонсона (DRI)
Выбор тепловой оптики для воздушного судна требует баланса между пространственным разрешением, рабочим полем зрения и общим весом. Целевое пространственное разрешение на заданной высоте измеряется Расстояние наземной выборки (GSD):
GSD = (p · H) / f
Где p — это шаг пикселя (0,012 мм для датчика 12 мкм), H — высота полета над уровнем земли (AGL), а f представляет собой фокусное расстояние оптики в миллиметрах. Более широкое поле зрения обеспечивает широкую ситуационную осведомленность за счет пространственного разрешения, в то время как узкая телефотооптика требует более крупных и тяжелых германиевых элементов, которые могут вывести микродроны за предел 250 граммов.
Применение критериев Джонсона (DRI)
Возможности обнаружения тепловизионной камеры стандартизированы в рамках критериев Джонсона NATO STANAG 4347, которые определяют математические пары линий (циклы), необходимые на критическом размере цели для вероятности успеха 50%:
- ⚙️ Обнаружение (1,5 цикла): Оператор или автоматизированная система может различить, что на фоне присутствует отчетливая тепловая аномалия.
- ⚙️ Распознавание (6,0 цикла): Оператор может классифицировать категорию цели (например, отличить человека от четвероногого животного или легковой автомобиль от фургона доставки).
- ⚙️ Идентификация (12,0 цикла): Оператор может определить конкретные признаки (например, установить, несет ли человек снаряжение, или различить типы кузова транспортного средства).
| Фокусное расстояние | Поле зрения (640×512, 12 мкм) | Обнаружение человека (0,75 м) | Распознавание человека | Идентификация человека | Макс. AGL для GSD 5 см |
|---|---|---|---|---|---|
| 5,0 мм | 92.5° × 73.6° | 156 м | 39 м | 20 м | 20,8 м |
| 9,0 мм | 50.0° × 37.5° | 281 м | 70 м | 35 м | 37,5 м |
| 13,0 мм | 33.8° × 27.0° | 406 м | 102 м | 51 м | 54,2 м |
| 0 мм | 24.6° × 19.7° | 563 м | 141 м | 70 м | 75,0 м |
| 35,0 мм | 12.6° × 10.1° | 1094 м | 273 м | 137 м | 145,8 м |
Для низковысотных промышленных инспекций (таких как солнечные фермы и кровельные ограждающие конструкции) объектив 9,0 мм обеспечивает оптимальный баланс между широким охватом сцены и достаточной пространственной детализацией. Для тактических разведывательных миссий, требующих полёта воздушного судна выше акустического порога обнаружения (обычно > 60 м над уровнем земли), объектив 18 мм или 35 мм необходим для сохранения циклов идентификации цели при одновременном сохранении малого веса.
Механическая и тепловая инженерия для платформ дронов массой до 250 г
Проектирование воздушной платформы с порогом менее 249,9 грамма требует строгого учёта бюджета массы в каждом структурном и электрическом узле. Инженерам по авионике необходимо оптимизировать каждый грамм полезной нагрузки для сохранения продолжительности полёта при интеграции полностью функционального тепловизионного ядра.
Бюджет распределения массы при полной взлётной массе (AUW) менее 250 г
- ⚙️ Структурная рама: Нестандартная монококовая пластина из углеродного волокна Toray T700 (толщина 1,5 мм) + титановые крепёжные элементы — 42,0 г
- ⚙️ Двигательная группа: 4× бесколлекторных двигателя 1204 (5000KV) + поликарбонатные пропеллеры 3018 — 58,0 г
- ⚙️ Основная электроника: Полётный контроллер «всё в одном» (AIO) 20×20 мм + 4-в-1 регулятор BLHeli_S на 20 А — 14,5 г
- ⚙️ Накопитель энергии: Литий-ионный аккумуляторный блок 2S 18650 (3000 мА·ч, непрерывный разряд 15 А) — 85,0 г
- ⚙️ Телеметрия и радиочастотный тракт: Приёмник ExpressLRS 2,4 ГГц + микро видеопередатчик 5,8 ГГц 400 мВт + линейная антенна — 12,0 г
- ⚙️ Навигация: Микро модуль GPS M10 + компас — 6,5 г
- ⚙️ Тепловизионное ядро: Голый модуль 640×512 + германиевый оптический объектив 9 мм — 18,5 г
- ⚙️ Механическая интеграция: Виброгасящий углеродный монтажный кронштейн + силиконовые демпферы + проводка — 13,4 г
- ИТОГО ПОЛНАЯ ВЗЛЁТНАЯ МАССА: 249,9 г (Соответствует FAA Категория 1 / EASA Open A1)
Управление тепловым режимом в ограниченных корпусах
Хотя неохлаждаемые микроболометры устраняют необходимость в тяжёлых криогенных двигателях Стирлинга, их внутренние интегральные схемы считывания (ROIC) выделяют от 0,8 Вт до 1,5 Вт непрерывного теплового рассеяния. В герметичном фюзеляже или небольшой гондоле подвеса это запертое тепло вызывает локальное повышение температуры конструкции:
- ⚙️ Дрейф коррекции неоднородности (NUC): Перепады температуры окружающей среды вызывают неравномерное тепловое расширение в сборке ядра, смещая базовую линию фиксированного шума (FPN) датчика. Система должна компенсировать это с помощью микросоленоидной шторки-флага или усовершенствованной бесшторочной алгоритмической калибровки. Чрезмерный внутренний нагрев вызывает частые циклы срабатывания шторки, кратковременно замораживая видеопоток во время инспекционных проходов.
- ⚙️ Теплопроводящие радиаторы: Голые модули следует приклеивать непосредственно к базовой пластине из углеродного волокна через высокопроводящие прокладки с фазовым переходом или мягкие заполнители зазоров с низким газовыделением с теплопроводностью ≥ 6,0 Вт/м·К. Структурное шасси из углеродного волокна выполняет функцию эффективного пассивного теплоотвода, используя нисходящий поток от пропеллеров для рассеивания тепла.
- ⚙️ Optical Defocusing: Germanium possesses an exceptionally high thermo-optic coefficient (dn/dT = 4.0 × 10⁻⁴ K⁻¹ at 10.6 μm), roughly an order of magnitude higher than standard optical glasses. Uncompensated temperature swings within a drone shell can defocus a fixed-focus lens barrel. Housing optics in an athermalized mechanical barrel—pairing aluminum and Delrin sleeves with calibrated differential thermal expansion—stabilizes the focal point across a -20°C to +60°C operational flight envelope.
Конвейеры периферийного ИИ и синергия с бортовым компьютером
Modern micro-drones rely on real-time spatial analytics rather than simple analog video downlinks. Deploying lightweight drone thermal imaging modules alongside low-power companion compute engines transforms small UAVs into autonomous inspection and tracking platforms.
Companion computers—such as those developed by embedded hardware providers like Seeed Studio—deliver multi-TOPS neural compute architectures within sub-30g module constraints. When paired with a bare-chassis thermal core, the embedded processing pipeline processes raw sensor data through four critical stages:
- 14-Bit Direct Pixel Capture: The sensor streams linear, uncompressed digital numbers (DN) representing radiometric energy over MIPI CSI-2 directly into host memory via DMA, bypassing intermediate color conversion steps.
- Hardware Radiometric Calibration: The host companion processor maps digital numbers to calibrated surface temperatures using onboard calibration polynomial lookup tables (LUTs):
T_scene = LUT(DN_pixel) = (DN_pixel - Offset) / Gain
- Dynamic Range Compression (AGC): Because scene temperatures can range from -20°C to +150°C while human targets occupy a narrow 2°C window, linear 8-bit downscaling leads to loss of target contrast. The ISP applies Contrast Limited Adaptive Histogram Equalization (CLAHE) and bilateral filtering to generate high-contrast 8-bit visual streams optimized for computer vision inference without losing edge fidelity.
- Edge Neural Network Inference: The 8-bit enhanced stream passes to an INT8-quantized object detection network (such as YOLOv8-nano). Target bounding boxes and class probabilities are calculated in under 15 ms, allowing the companion computer to send MAVLink tracking vectors directly to the flight controller over UART to enable autonomous gimbal tracking and target following.
Сравнительный анализ OEM-ядер: реальные технические характеристики
When selecting a core module for sub-250g drone builds, avionics integrators must balance physical dimensions, weight, interface flexibility, and optical options. Below is an engineering evaluation of two production-ready uncooled LWIR modules designed specifically for lightweight drone platforms.
Неохлаждаемый инфракрасный MIPI-модуль тепловизионной камеры 640 384 256 9 мм для дронов

The Mini2 uncooled infrared thermal imaging module is engineered for embedded drone architectures requiring direct host SoC integration, high frame fidelity, and minimal interface mass. Delivering sharp and crisp image presentation, compact dimensions, and low manufacturing cost, this module targets autonomous UAV designs that process radiometric video on edge processors.
| Варианты разрешения | 640×512, 384×288, or 256×192 |
| Архитектура сенсора | Uncooled VOx Microbolometer (8–14 μm spectral band) |
| Стандартная оптика | 9mm fixed focal length lens |
| Аппаратный интерфейс | Native MIPI CSI-2 (Direct FPA-to-SoC data plane) |
| Mass Profile | Sub-15g bare core architecture |
| Primary Strengths | Direct edge-AI processing, ultra-low communication latency (< 5 ms), sharp dynamic visual rendering |
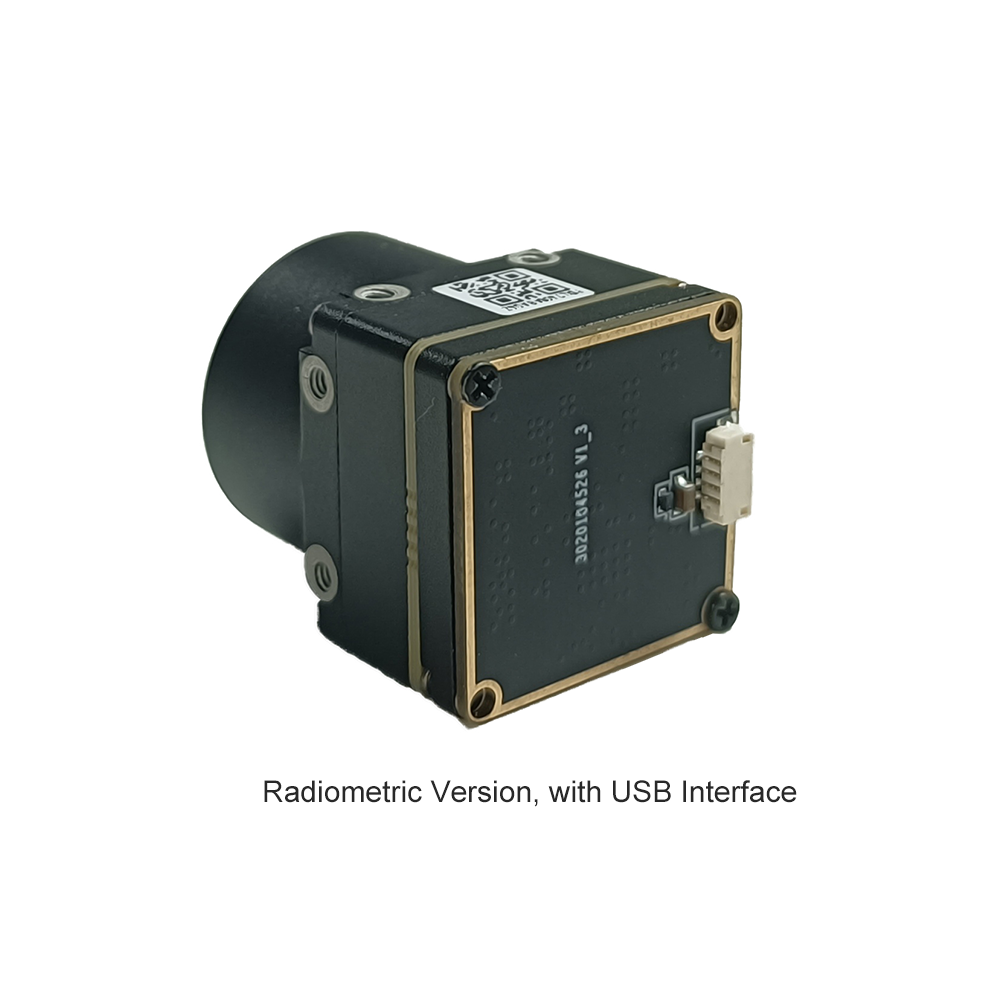
Неохлаждаемый LWIR USB мини-модуль ядра тепловизионной камеры 640*512 для дронов, аналогичный DJI

The Mini 640 uncooled LWIR core module offers an ultra-compact 21mm × 21mm cross-section with high environmental adaptability, stable operational performance, and versatile optical configurations. Designed for plug-and-play integration similar to commercial DJI payloads, this module is suited for rapid system prototyping and multi-mission field retrofits.
| Варианты разрешения | 640×512 (опционально 640×480) |
| Sensor Footprint | Mini-Size cross-section: 21mm × 21mm |
| Available Optics | 5mm, 9mm, 13mm, 18mm, 35mm, 50mm, 75mm, 100mm, and 150mm lenses |
| Аппаратный интерфейс | Standard USB 2.0 (UVC video + CDC communication control) |
| Environmental Tolerance | High environmental adaptability across industrial temperature swings |
| Primary Strengths | Broad optical options, simple USB plug-and-play architecture, compact 21×21mm form factor |
Практические примеры промышленного внедрения
Deploying compact thermal cores into sub-250g airframes enables specialized applications across industrial and public safety sectors. For international implementations, engineering teams frequently rely on proven thermography methodologies—ranging from Polish field deployments (termowizja w praktycznych zastosowaniach) to established scientific protocols documented on Тепловизионная съёмка — Википедия.
Case Study A: Photovoltaic Solar Farm Defect Mapping
Utility-scale solar inspection requires high spatial resolution paired with rapid aerial mapping. Operators integrated the Uncooled Infrared MIPI 640×512 Module with a 9mm lens into a 238-gram carbon-frame quadcopter. The module interfaced directly with an onboard carrier running an embedded Linux image.
- ⚙️ Operational Profile: Cruising altitude maintained at 25 meters AGL at a ground speed of 5 m/s.
- ⚙️ Resolution Performance: Achieved a nadir Ground Sampling Distance of 3.3 cm/pixel. This enabled the edge AI pipeline to detect bypass diode failures, localized junction box overheating, and micro-cracks with temperature differentials as small as 0.8°C.
- ⚙️ Telemetry & Integration: Radiometric anomaly coordinates were tagged with GPS metadata and sent to the ground control station via MAVLink over ExpressLRS telemetry, allowing inspection teams to map 50 megawatts of panels daily without requiring heavy enterprise-class drones.
Case Study B: Tactical Reconnaissance and Night Patrol Micro-UAV
A defense OEM developed a rapidly deployable, silent night-reconnaissance micro-drone utilizing the Uncooled LWIR USB Mini 640×512 Module equipped with an 18mm narrow-FOV lens. The design utilized an inverted pusher-motor layout with a 2S Li-ion battery, yielding an All-Up-Weight of 244.5 grams.
- ⚙️ Operational Profile: Patrol flights conducted at 65 meters AGL to ensure total acoustic silence from ground positions.
- ⚙️ Detection Range: Leveraging the 18mm optic and 12μm pixel pitch, the system provided human detection out to 560 meters and recognition at 140 meters.
- ⚙️ Avionics Architecture: The USB module streamed through an ultra-compact single-axis mechanical tilt mount directly to a 5.8 GHz video transmitter, delivering 18 minutes of continuous night patrol without triggering civil micro-UAV flight restrictions.

Часто задаваемые вопросы (FAQ)
Can I integrate a 640x512 thermal camera module without exceeding the sub-250g drone weight limit?
Modern bare-chassis cores—such as the 21×21mm and sub-15g MIPI units featured above—weigh less than 20 grams with a 9mm lens installed. When paired with an ultra-light carbon fiber frame (40–45g), a compact 20×20mm All-in-One (AIO) flight controller/ESC board (14g), lightweight 1204 brushless motors (58g), and an optimized 2S Li-ion power plant (80–85g), the total platform weight sits comfortably between 230 and 245 grams. This leaves sufficient mass budget for radio links, GPS modules, and single-axis micro gimbals while staying fully compliant with FAA Category 1 and EASA Open A1 regulations.
How do I select the right interface (MIPI CSI-2 vs. USB) for my drone platform?
Choose a USB interface if your design emphasizes modularity, rapid prototyping, or multi-platform payloads. USB utilizes standard UVC drivers, functioning natively across Linux, Windows, and ROS2 without custom kernel development. It is simpler to route through multi-axis gimbal slip rings using standard twisted-pair wiring. The trade-offs are slightly higher transmission latency (30–60 ms) and modest additional power consumption from USB transceiver controllers.
Is a budget 256x192 sensor sufficient, or should I invest in a 384x288 or 640x512 module for field use?
Переход на 640×512 resolution module provides over 6.6 times more active pixels than a 256×192 sensor. This higher resolution delivers crisp edge definition, enables accurate radiometric spot measurements at long standoff distances, and gives onboard AI detection models sufficient pixel density to classify targets reliably. If budget constraints prevent using a 640×512 core, a 384×288 module serves as a balanced mid-tier option, but a 640×512 array remains the industry standard for professional enterprise inspection and security missions.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Microbolometer Carrier Solutions & Compute Nodes — Seeed Studio Embedded Ecosystem
- Отраслевой стандарт: Principles of Thermographic Science & Radiation Physics — Wikipedia Thermography Guide
- Связанное руководство: Comprehensive Technical Overview — Для чего используется тепловизионная камера?
- Связанное руководство: Uncooled Core Architectural Comparison — VOx Uncooled Thermal Module Integration (Russian Guide)
- Связанное руководство: Modern Real-World Implementations — Practical Uses of Modern Thermal Imaging (Polish Guide)





