








Лучшие модули тепловизионных камер для Raspberry Pi: руководство по потоковой передаче LWIR высокого разрешения (2024)
5 июня 2026 г.
Руководство по интеграции модуля ИК-тепловизионной камеры: OEM-решения высокого разрешения для дронов и периферийного ИИ
9 июня 2026 г.
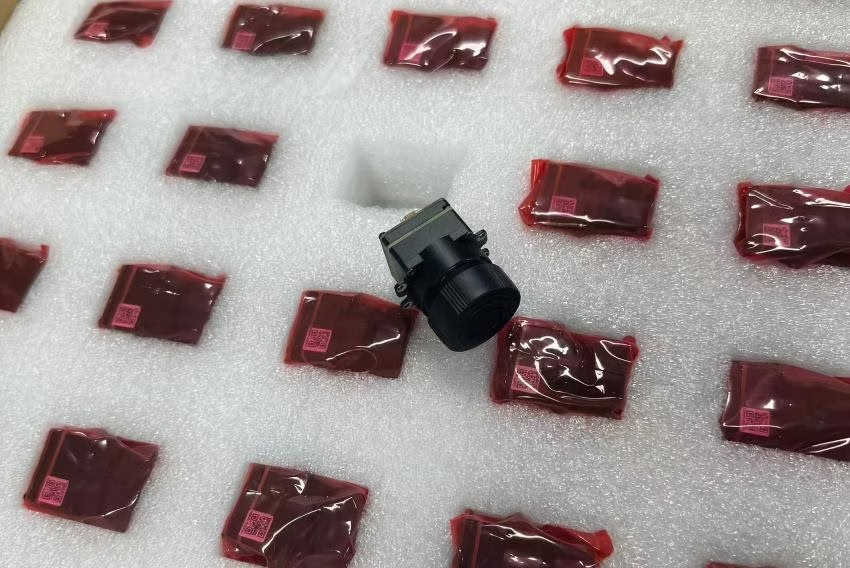
Модуль тепловизионной камеры высокого разрешения: неохлаждаемые LWIR-ядра 640x512 для дронов и самостоятельных сборок
Вот в чем дело: мир промышленного оборудования переживает масштабный, незаметный сдвиг, и все потому, что мы упаковываем больше сенсорной мощности длинноволнового инфракрасного диапазона (LWIR) в более компактные и легкие корпуса. Еще не так давно, если вам нужна была высокоточная термография, приходилось довольствоваться громоздкими, энергоемкими и безумно дорогими охлаждаемыми тепловизионными системами. Этим монстрам требовались встроенные криокулеры Стирлинга только для того, чтобы снизить температуру сенсора до уровня жидкого азота. Попробуй установить такую на коммерческий дрон — он рухнет с неба от одного лишь веса.
Сегодня все иначе. В нашей мастерской мы видим нативные модули тепловизионных камер высокого разрешения использующие неохлаждаемую микроболометрическую технологию 640x512, которые соответствуют устаревшему пространственному разрешению военного класса. И делают это в настолько миниатюрном корпусе, что его можно установить на коммерческий квадрокоптер или припаять прямо к самодельной печатной плате. Это руководство раскрывает реальную физику, протоколы связи на уровне платы и стратегии системной интеграции, необходимые для внедрения этих передовых неохлаждаемых LWIR-ядер 640x512 в ваш следующий проект.
Содержание
- 👉 Физика LWIR-разрешения: 640x512 против устаревших матриц
- 👉 Неохлаждаемые микроболометры: теплофизика и выбор материалов
- 👉 Системные архитектуры: ASIC против встраиваемых ядер на ПЛИС
- 👉 Подробный каталог продукции и технические таблицы
- 👉 План аппаратной интеграции: интерфейсы, дроны и специализированные одноплатные компьютеры
- 👉 Оптическая инженерия: выбор объективов (от 5 мм до 150 мм) и расчеты мгновенного поля зрения (iFOV)
- 👉 Инженерный FAQ: низколатентная потоковая передача, резкость и самостоятельное портирование
Физика LWIR-разрешения: 640x512 против устаревших матриц
Начнем с основ физики. LWIR-диапазон охватывает электромагнитный спектр от 8 до 14 микрометров. Это критически важная область, поскольку земная атмосфера имеет здесь очень низкое затухание, позволяя тепловому излучению от объектов, людей и механизмов распространяться на большие расстояния с минимальными потерями сигнала. Для захвата этого излучения ядро нашей камеры использует матрицу в фокальной плоскости (FPA), заполненную тысячами микроскопических резисторов, называемых микроболометрами, которые изменяют сопротивление при попадании на них тепловой энергии.
Когда вы создаете систему для автоматического распознавания целей, промышленного теплового мониторинга или картографирования с поисково-спасательных дронов, разрешение — это не просто красивая картинка. Оно напрямую определяет ваш предел пространственной частоты и плотность пикселей. Если пикселей недостаточно, вы не сможете надежно запускать алгоритмы компьютерного зрения. Давайте посмотрим, как распространенные разрешения показывают себя на испытательном стенде:
- ✅ 256x192 (49 152 пикселя): Это то, что встречается в оборудовании начального уровня, например, в распространенных миниатюрных USB-тепловизорах для смартфонов. Это сносно работает для проверки электрощита с метрового расстояния, но попробуйте классифицировать цель на дистанции 30 метров — и вы увидите лишь размытое, пикселизированное пятно.
- ✅ 384x288 (110 592 пикселя): Это был стандартный вариант среднего уровня для простых инспекций. Но он не справляется, когда вы сочетаете его с широкоугольным объективом; поле зрения расширяется, но пространственное разрешение падает, делая вас слепым к мелким тепловым аномалиям.
- ✅ 640x512 (327 680 пикселей): Это профессиональный стандарт. Вы получаете почти на 300% больше исходных пикселей, чем у матрицы 384x288, и колоссальный прирост в 660% по сравнению с сенсорами 256x192.
В полевых условиях такой скачок разрешения меняет всё. Во-первых, он напрямую увеличивает ваши дальности DRI (Обнаружение, Распознавание, Идентификация). При использовании точно такой же оптики вы можете обнаруживать сигнатуры целей на расстоянии, втрое превышающем возможности ядер класса 384. Во-вторых, вы получаете чистый цифровой кроп. Если вы обрежете кадр 640x512 в 2 раза, у вас всё равно останется вполне пригодное изображение 320x256. Попробуйте сделать это с сенсором низкого разрешения 256x192, и вы получите пикселизированное месиво 128x96, бесполезное для автоматизированных алгоритмов.
Наконец, более высокая плотность пикселей помогает предотвратить тепловое "растекание". Это происходит, когда тепловая сигнатура маленького объекта (например, выходящего из строя резистора поверхностного монтажа на печатной плате) перетекает в соседние пиксели, потому что пространственная дискретизация сенсора не может его разрешить. Нативный сенсор 640x512 с шагом пикселя 12 микрометров решает эту проблему, удерживая измерение именно на том компоненте, который вы тестируете.
Неохлаждаемые микроболометры: теплофизика и выбор материалов
Неохлаждаемые микроболометры работают, позволяя инфракрасному излучению осуществлять физический нагрев. Каждый пиксель представляет собой крошечную пластинку, подвешенную над кремниевой подложкой на микромеханических ножках. Этот подвес термически изолирует пиксель, позволяя ему нагреваться от поступающих инфракрасных фотонов. Слой терморезистивного материала на пластинке изменяет свое электрическое сопротивление при изменении температуры, и это изменение измеряется расположенной под ним интегральной схемой считывания (ROIC).
Выбор материалов сводится к двум вариантам:
- ⚙️ Оксид ванадия (VOx): VOx — это премиальный выбор для аппаратного обеспечения. Он обеспечивает высокий температурный коэффициент сопротивления (TCR), что означает значительное изменение его сопротивления даже при малейшем изменении температуры. Он также демонстрирует низкий уровень 1/f (фликкер) шума, что дает гораздо лучшую эквивалентную шуму разность температур (NETD). Если ваша система должна работать при отрицательных температурах или в условиях сильных муссонных дождей, VOx — это тот материал, который вам нужен.
- ⚙️ Аморфный кремний (a-Si): Этот материал легче интегрировать в стандартные линии кремниевого производства, что снижает затраты. Но a-Si обычно страдает от более высокого уровня шума и более низкой тепловой чувствительности, что делает его склонным к дрейфу сигнала при нагреве корпуса камеры во время работы.
Благодаря использованию микроболометров VOx с плотным шагом пикселя 12 микрометров, современные ядра высокого разрешения достигают NETD ниже 40 мК (а часто и ниже 30 мК в хорошо откалиброванных системах). Проще говоря, ядро может различать разницу температур до 0,03°C, обеспечивая четкие тепловые переходы даже в плоских, низкоконтрастных средах.
Но сенсор — это только половина дела. Обычное оптическое стекло полностью блокирует длинноволновое инфракрасное излучение, поэтому стандартные объективы для камер использовать нельзя. Вместо этого мы применяем экзотические материалы, такие как высокочистый монокристаллический германий (Ge) или специализированную оптику из литого халькогенидного стекла.
Ведущие производители оптики, такие как LightPath Technologies разрабатывают и наносят покрытия на эти специализированные линзы. Они применяют просветляющие (AR) и упрочненные углеродом покрытия, чтобы обеспечить оптическое пропускание свыше 90% в диапазоне 8–14 мкм. Это предотвращает отражения и искажения по краям сенсора, сохраняя детализацию по всему кадру 640x512.
Системные архитектуры: ASIC против встраиваемых ядер на ПЛИС
При проектировании индивидуальной сборки аппаратная часть обработки внутри ядра будет определять ваш бюджет мощности, физическое пространство и скорость запуска. Вам придется выбирать между программируемой пользователем вентильной матрицей (FPGA) и специализированной интегральной схемой (ASIC).
Прежде чем сделать этот выбор, давайте посмотрим, что именно процессор делает на лету:
- Коррекция неоднородности (NUC): Корректирует производственные отклонения всех 327 680 отдельных пикселей. Использует внутренний механический затвор для перекрытия сенсора, снимая равномерный температурный отсчёт для перекалибровки и выравнивания выходных сигналов пикселей (коррекция плоского поля).
- Замена дефектных пикселей (BPR): Обнаруживает мёртвые или постоянно «горячие» пиксели и заменяет их значения путём интерполяции данных соседних пикселей в реальном времени.
- Цифровое улучшение детализации (DDE): Применяет пространственные фильтры для усиления тонких линий и контуров без усиления фонового шума.
- Автоматическая регулировка усиления (АРУ): Сжимает сырые 14-битные тепловые данные до 8-битного потока, с которым могут работать дисплеи и мониторы, используя алгоритмы, такие как адаптивное выравнивание гистограммы с ограничением контраста (CLAHE).
Рассмотрим, как платформы обработки справляются с этими операциями при различных конструктивных ограничениях:
Ядра на базе FPGA
FPGA предоставляют большую гибкость для загрузки пользовательских алгоритмов обработки пикселей или сопровождения целей прямо на кристалл. Однако у них есть заметные компромиссы в реальных условиях эксплуатации:
Энергопотребление: FPGA потребляют много энергии, часто от 1,5 до 3 Вт. В полезной нагрузке дрона этот дополнительный расход сокращает время полёта. Кроме того, выделяется значительное тепло внутри корпуса, что может вызвать локальный дрейф сенсора и вынудить систему чаще запускать перекалибровку затвора, что на мгновение замораживает видеопоток.
Задержка загрузки: FPGA должны загружать битовый поток из памяти при включении. Это может задержать запуск на несколько секунд при подаче питания на систему.
Профиль размера: FPGA требуют дополнительных микросхем поддержки, линий питания и развязывающих конденсаторов, что увеличивает площадь печатной платы.
Ядра на базе ASIC
Благодаря аппаратно закодированному конвейеру обработки изображений непосредственно в микрочипах, тепловизионные ядра на базе ASIC предлагают высокооптимизированную альтернативу:
Сверхнизкое энергопотребление: Ядра ASIC обычно потребляют менее 0,8 Вт. Такое низкое энергопотребление сохраняет камеру холодной, предотвращая локальный нагрев, влияющий на калибровку сенсора.
Почти мгновенная загрузка: Операции в реальном времени начинаются в течение миллисекунд после подачи питания, поскольку отсутствует этап конфигурации вентильной матрицы.
Минимальные размеры: Интеграция ASIC позволяет производителям уменьшить всю логику обработки до одной платы, обеспечивая миниатюрные форм-факторы 21 мм x 21 мм, идеальные для интеграции в стандартные портативные устройства или оптические подвесы малых дронов.
Подробный каталог продукции и технические таблицы
Для удовлетворения потребностей различных проектов мы производим две основные модели тепловизионных камер 640x512. Обе обеспечивают профессиональную неохлаждаемую производительность, но используют разные интерфейсы для вписывания в коммуникационный конвейер вашей системы.
Продукт 1: Сетевое/ASIC суверенное ядро
The → Неохлаждаемый инфракрасный RJ45 CVBS RTSP IP 640*512 тепловизионный сенсорный модуль камеры создано для насыщенных сетевых систем безопасности, мониторинга удаленных объектов и периферийного оборудования умных городов. Оно оснащено встроенным Ethernet (RTSP/IP), двухканальным аналоговым CVBS и бортовой обработкой ASIC, что позволяет легко подключаться напрямую к IP-видеосистемам.
Этот модуль также хорошо сочетается со специализированными тепловизионными сферическими PTZ-камерами, выступая в качестве высокоразрешающего, дальнобойного узла в многокамерной системе безопасности.
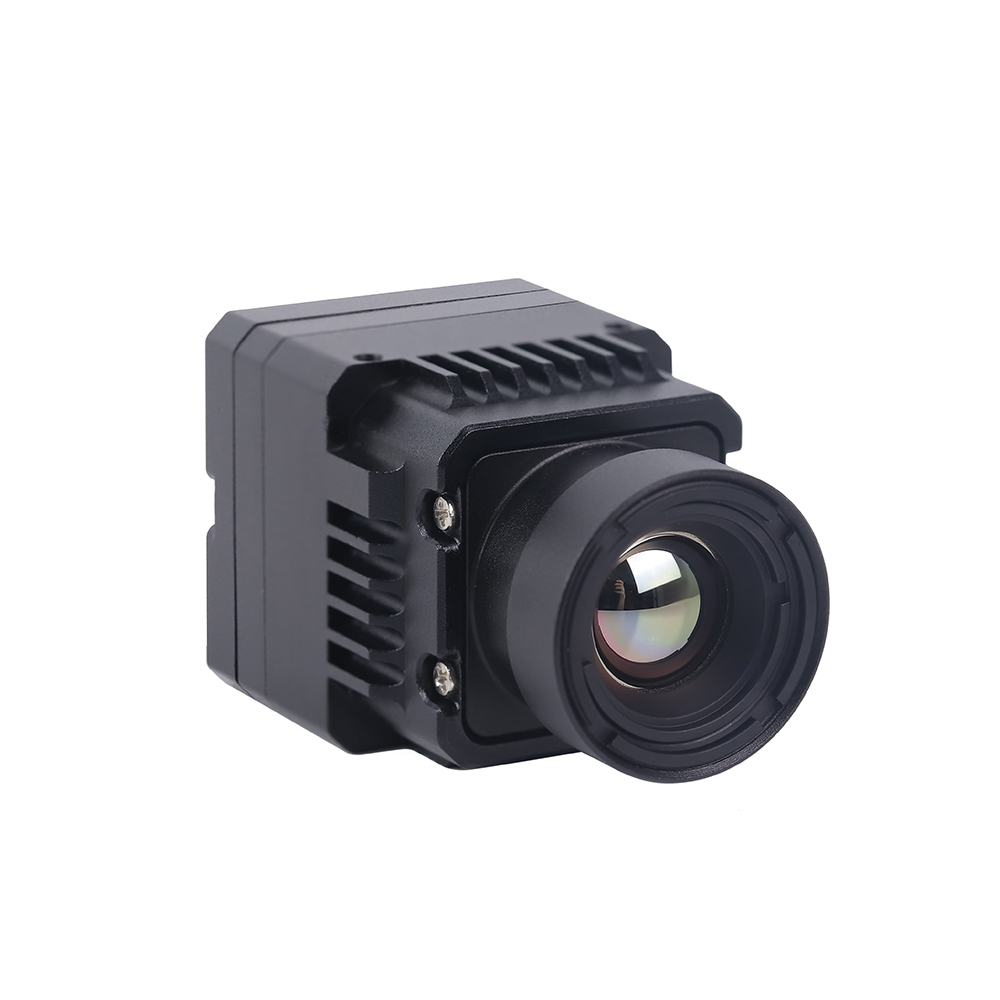
Рисунок 1: Тепловизионный модуль RJ45 IP ASIC с интегрированной сетевой функцией.
Посмотреть детали и цены продукта ➔
Продукт 2: Ультраминиатюрное ядро SWaP
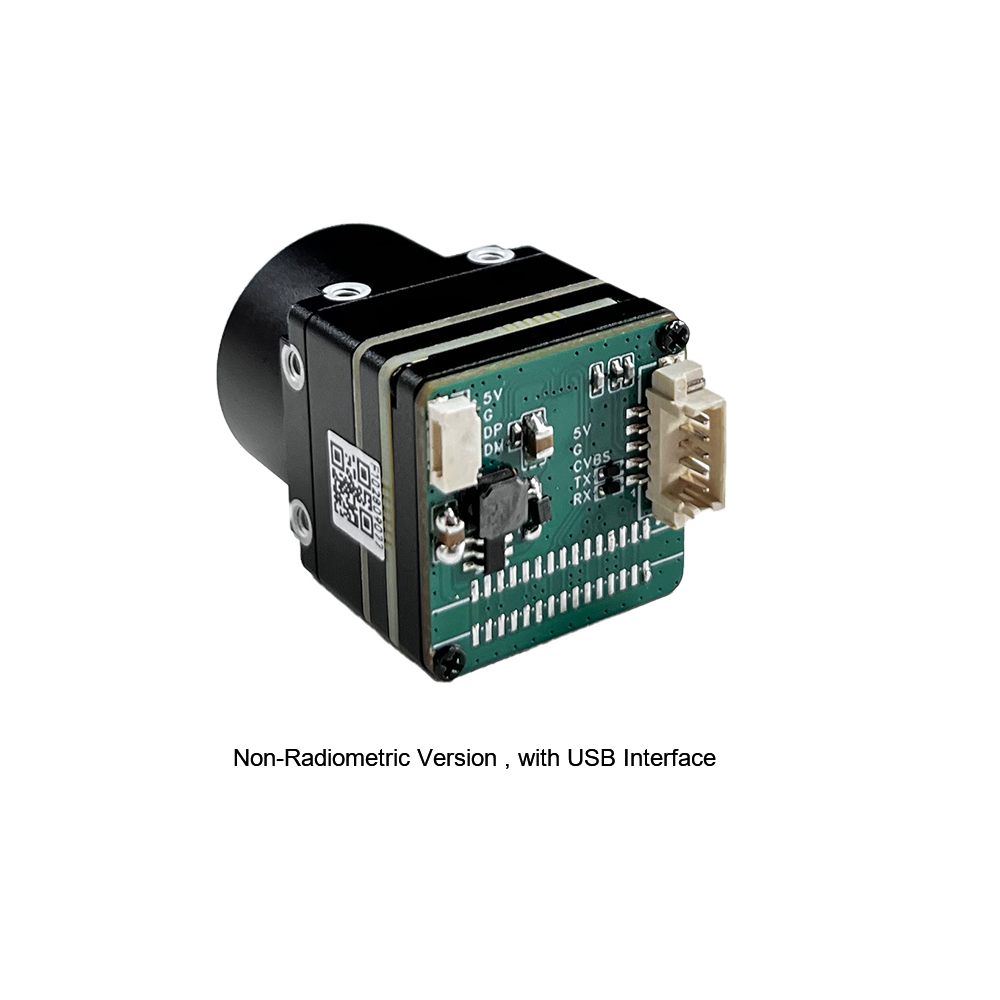
The → Неохлаждаемый LWIR USB мини-модуль ядра тепловизионной камеры 640*512 для дронов, аналогичный DJI оптимизировано для малых размеров, веса, энергопотребления и стоимости (SWaP-C). Оно упаковывает матрицу 640x512 в крошечный корпус 21 мм x 21 мм, используя выход USB UVC для прямого взаимодействия с ограниченными по пространству подвесами дронов и DIY SBC.

Рисунок 2: Миниатюрный тепловизионный модуль 640 LWIR, демонстрирующий ультракомпактный форм-фактор.
Посмотреть детали и цены продукта ➔
Таблица ниже предоставляет подробное техническое сравнение этих двух модулей высокого разрешения:
| Инженерная метрика | Модуль RJ45 IP ASIC (640x512) | Миниатюрное ядро LWIR USB для дронов (640x480/512) |
|---|---|---|
| Разрешение сенсора | Нативное 640 x 512 пикселей | Нативное 640 x 512 (доступна опция 640x480) |
| Шаг детектора и материал | 12 мкм микроболометр на основе оксида ванадия (VOx) | 12 мкм микроболометр на основе оксида ванадия (VOx) |
| Физические размеры | 28 мм x 28 мм (профиль основной печатной платы) | Ультраминиатюрный размер 21 мм x 21 мм |
| Выходные интерфейсы | RJ45 Ethernet (IP/RTSP) + аналоговый CVBS | USB UVC (OTG-совместимый) + цифровой параллельный |
| Задержка передачи | ~120 мс (через конвейер RTSP H.264/H.265) | <30 мс (несжатое прямое видео USB UVC raw) |
| Потребляемая мощность | < 1,2 Вт (во время активного потока, с пиковыми скачками затвора) | < 0,7 Вт (установившийся режим вывода) |
| Поддержка оптики | Стандартные фиксированные резьбовые опции (обычно 9/13/19 мм) | Резьбовые варианты крепления: объективы 5/9/13/18/35/50/75/100/150 мм |
| Программная конфигурация | Бортовой веб-интерфейс, протоколы ONVIF Profile S | Прямой USB UVC, управление через SDK последовательных команд |
| Основные применения | Сети безопасности, защита периметра, PTZ-камеры | Интеграция в подвесы БПЛА, тепловизионные прицелы, DIY печатные платы |
План аппаратной интеграции: интерфейсы, дроны и специализированные одноплатные компьютеры
При прокладке высокочастотных последовательных линий, балансировке распределения питания и проектировании подвесов механическая и электрическая интеграция становится сложной задачей. Получение чистого сигнала от ядра 640x512 LWIR на пользовательский SBC или контроллер дрона требует тщательной настройки.
Стратегия интерфейса: USB UVC против RJ45 IP
Ваш выбор зависит от того, как архитектура вашего оборудования обрабатывает данные видеопотока:
- ✅ При использовании ядра RJ45 IP/ASIC: Этот модуль работает на внутреннем аппаратном ядре Linux, которое сжимает структуры необработанных кадров в стандартные потоки H.264/H.265 непосредственно в реальном времени. Он создан для удаленного мониторинга по длинным медным линиям. Вы можете получать поток RTSP с помощью стандартных проигрывателей, таких как VLC, или видеобиблиотек, таких как GStreamer. Совместимость с ONVIF означает, что вы можете легко интегрировать его в существующие сети безопасности.
- ✅ При использовании Mini USB Core: Этот модуль работает как стандартное UVC-устройство. Подключив его к одноплатному компьютеру, например Raspberry Pi или NVIDIA Jetson, вы получаете немедленный доступ к необработанным, несжатым тепловым кадрам. Это делает его идеальным для компьютерного зрения с низкой задержкой, обнаружения с помощью периферийного ИИ и обработки на близком расстоянии.
Скоординированная физическая интеграция с аппаратными платформами
Чтобы управлять ядром камеры или подмешивать данные с других датчиков (например, координаты GPS или телеметрию), вам потребуется подключить плату управления к последовательным линиям ядра.
Если вы используете Arduino аппаратную экосистему, вы можете соединить микро-последовательные контакты RX/TX ядра 640x512 с линиями UART вашей платы. Это позволяет отправлять последовательные шестнадцатеричные команды для запуска калибровки затвора NUC, переключения цифровых цветовых палитр или получения данных о температуре конкретного пикселя.
Если вы работаете на платформе вроде Raspberry Pi под управлением Linux, вы можете захватывать полнокадровые необработанные видеокадры через USB UVC соединение для обработки:
import cv2Ключевые соображения для развертывания на дронах
Если вы создаете полезную нагрузку с тепловизионной камерой для инспекционного дрона или сельскохозяйственного квадрокоптера, помните о трех правилах интеграции:
- ⚙️ Теплоизоляция: Неохлаждаемые микроболометры очень чувствительны к быстрым изменениям температуры. Если вы установите ядро рядом с горячими линиями распределения питания или регуляторами скорости (ESC), тепловой дрейф нарушит калибровку. Используйте теплоизолирующие крепления, сухие углепластиковые пластины или воздушные зазоры для защиты ядра.
- ⚙️ Радиочастотное экранирование: Мощные видеопередатчики и телеметрические антенны могут создавать радиочастотные помехи в аналоговых видеолиниях или чистых параллельных шинах, вызывая диагональные шумовые полосы на тепловизионном изображении. Прокладывайте экранированные коаксиальные линии, используйте витую пару и делайте необработанные цифровые трассы как можно короче.
- ⚙️ Инерционный баланс: При размерах 21 мм x 21 мм ядро Mini USB легкое, но установка с более крупными телеобъективами (например, 75 мм или 100 мм оптикой) смещает центр тяжести вперед. Убедитесь, что вы монтируете камерный блок в точке его физического баланса внутри подвеса, чтобы избежать перегорания двигателей стабилизации.
Оптическая инженерия: выбор объективов (от 5 мм до 150 мм) и расчеты мгновенного поля зрения (iFOV)
Высококачественное ядро 640x512 настолько хорошо, насколько хорош объектив перед ним. Выбор правильного фокусного расстояния определяет поле зрения и дальность обнаружения цели.
Для оценки производительности мы рассчитываем мгновенное поле зрения (iFOV). Оно показывает физическую площадь на местности, соответствующую одному пикселю на FPA:
iFOV = Шаг пикселя (мкм) / Фокусное расстояние объектива (мм)
Посмотрим, как работает математика с нашими 12-микрометровыми (0,012 мм) ядрами VOx для двух разных конфигураций объективов:
Случай A: Широкоугольная оптика (фокусное расстояние 9,0 мм)
Применяя формулу:
iFOV = 12 мкм / 9,0 мм = 1,33 миллирадиана (мрад)
На расстоянии 100 метров каждый пиксель покрывает физическую площадь:
Размер = 1,33 мрад × 100 м = 13,3 см (на пиксель)
Основное применение: Картирование здоровья посевов, обследование утечек воздуха в зданиях на коротких дистанциях и широкомасштабный промышленный мониторинг.
Случай B: Длиннофокусная телеоптика (фокусное расстояние 75,0 мм)
Применяя формулу:
iFOV = 12 мкм / 75,0 мм = 0,16 миллирадиана (мрад)
На том же расстоянии 100 метров каждый пиксель покрывает физическую площадь:
Размер = 0,16 мрад × 100 м = 1,6 см (на пиксель)
Основное применение: Инспекции на высоковольтных подстанционных линиях, дальний поиск и спасение, а также охрана периметра.
Математика очевидна: телеобъектив концентрирует ваше разрешение 640x512 на гораздо меньшую область, обеспечивая высокодетализированные тепловые показания и отличное распознавание целей на больших расстояниях.
Инженерный FAQ: низколатентная потоковая передача, резкость и самостоятельное портирование
Вопрос: Какой интерфейсный шаблон лучше всего подходит для потоковой передачи в реальном времени на микроконтроллер или маломощный одноплатный компьютер?
Для низколатентной потоковой передачи в реальном времени на маломощные хост-платы идеальным интерфейсным шаблоном является **USB Mini 640 Core** с использованием USB UVC. Поскольку драйвер UVC встроен в ядро Linux хост-плат, таких как Raspberry Pi, BeagleBone и Jetson, тепловизионное ядро сразу распознается как типичный узел USB-камеры (например, `/dev/video0`). Эта архитектура обходит необходимость в пользовательских фреймграбберах и декодерах. В качестве альтернативы, если ваша система работает в рамках подключенных IP-архитектур сред наблюдения, модуль RJ45 IP ASIC обеспечивает бортовое сжатие H.264/H.265. Это сжимает исходный поток видеометаданных и передает его по протоколам RTSP/UDP, позволяя любой подключенной станции периферийной сети мониторить высокоразрешающий тепловой поток, не требуя высокой вычислительной мощности от хост-компьютера.
Вопрос: Почему дешевые потребительские тепловые модули выглядят размытыми, и как мне гарантировать истинное высокое разрешение?
Многие недорогие потребительские тепловые сенсоры отображают размытую картинку, потому что они сочетают детекторные матрицы низкого разрешения (например, 80x60 или 160x120) с дешевыми моделями линз из халькогенидного стекла и используют мягкую цифровую интерполяцию для масштабирования блока изображения до стандартных размеров дисплея. Это масштабирование дублирует соседние пиксели, но не может разрешить реальные мелкие детали, маскируя критические температурные неисправности. Истинное высокое разрешение достигается за счет трех ключевых аппаратных компонентов: подлинной, нативной неохлаждаемой фокальной плоскости VOx 640x512; низкого уровня шума сенсора (NETD < 40 мК или < 30 мК) для различения слабых тепловых сигналов; и высококачественной оптики из германия или халькогенидного стекла, сохраняющей контрастность краев без геометрических искажений.
Вопрос: Можно ли использовать эти неохлаждаемые ядра в дронах для сельскохозяйственного картографирования и ручных поисковых устройствах?
Безусловно. Обе эти модели неохлаждаемых ядер 640x512 специально разработаны для легких полезных нагрузок и мобильных интеграций. Mini USB Core особенно хорошо подходит для дронов сельскохозяйственного картографирования и пользовательских поисковых устройств, веся всего 15 граммов (без оптики) и имея размеры 21 мм x 21 мм. Потребляя менее 0,7 Вт мощности, он минимизирует расход батарей летательного аппарата. Для разработчиков, создающих ручные монокуляры или тепловизионные прицелы, серийный SDK упрощает взаимодействие с небольшими пользовательскими экранами дисплеев и кнопками управления. Это позволяет пользователям легко переключаться между цветовыми палитрами (такими как Ironbow, Rainbow, White-Hot и Black-Hot), настраивать наложения высоковольтных тревог, выполнять калибровки затвора и записывать диагностические данные непосредственно на бортовую SD-карту.
Вы можете прочитать больше технических сравнений конструкций и методов выполнения программного обеспечения в нашем специальном архиве обновлений по некатегоризированным тепловым технологиям .
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Управление платформой микроконтроллера и методы интеграции драйверов на Центр разработки Arduino
- Оптическая инженерия: Принципы проектирования высокопропускающей инфракрасной оптики из германия и халькогенидного стекла на LightPath Technologies
- Связанное руководство: Комплексный разбор ручных мобильных конструкций и систем измерения температуры Type-C
- Промышленная интеграция: Проектирование мультисенсорных массивов и тепловизионных сферических PTZ-камер для широкомасштабного развертывания
- Технический архив: Руководства по системной интеграции и архиве обновлений по некатегоризированным тепловым технологиям





