







OEM UART-модуль тепловизионной камеры: высокоразрешающие LWIR-ядра для дронов и робототехники
23 сентября 2026 г.
Руководство по модулю тепловизионной камеры 12 мкм: OEM-ядра высокого разрешения для дронов и систем технического зрения
24 сентября 2026 г.
Радиометрический модуль тепловизионной камеры: руководство по OEM-интеграции и получению необработанных температурных данных
Интеграция бесконтактного теплового зондирования в высокопроизводительные платформы технического зрения требует фундаментального сдвига парадигмы — от качественной инфракрасной визуализации к количественным радиометрическим измерениям. Стандартные неохлаждаемые ядра длинноволновых инфракрасных (LWIR) камер выдают предварительно обработанный 8-битный цифровой видеопоток (например, YUV, RGB или стандартный аналоговый композитный сигнал), предназначенный исключительно для наблюдения человеком. В таких качественных системах тонкая тепловая динамика сжимается или полностью искажается из-за агрессивного отображения динамического диапазона, автоматической регулировки усиления (AGC) и алгоритмов локального повышения контрастности. В отличие от этого, OEM-модуль радиометрический модуль тепловизионной камеры сохраняет абсолютную физическую связь между падающим инфракрасным излучением и оцифрованным выходным сигналом. Обходя эстетические преобразования изображения, модуль выдает несжатый, откалиброванный 14-битный или 16-битный линейный цифровой поток данных непосредственно с микроболометрической матрицы в фокальной плоскости (FPA). Для системных архитекторов, инженеров-робототехников и интеграторов полезной нагрузки встраиваемого технического зрения этот линейный цифровой массив обеспечивает абсолютные попиксельные измерения температуры поверхности в динамических условиях окружающей среды, открывая возможности автоматизированного алгоритмического принятия решений, диагностики прогнозного обслуживания, управления технологическими процессами и научной термографической аналитики.
Современные промышленные применения — от автономных инспекций коммунальной инфраструктуры с беспилотных летательных аппаратов (БПЛА) и мониторинга состояния электрических подстанций до индексации водного стресса сельскохозяйственных культур и раннего обнаружения возгораний — требуют высокой тепловой чувствительности, сверхкомпактных показателей SWaP-C (размер, вес, мощность и стоимость) и детерминированной задержки. Выбор оптимального радиометрического ядра предполагает балансировку оптических форматов, разрешений FPA (от стандартных архитектур 384×288 до 640×512 и выше), шага пикселя (например, современных узлов 12 мкм) и нативных физических интерфейсов, включая MIPI-CSI2, USB 2.0/3.0 и устаревший аналоговый CVBS. В этом комплексном техническом руководстве рассматриваются базовые принципы работы радиометрических тепловых датчиков, описываются низкоуровневые протоколы извлечения данных, приводятся конкретные схемы выводов и ориентиры по интеграции, а также оцениваются высоконадежные OEM-ядра, разработанные специально для создателей передовых систем.
Содержание
- 👉 Радиометрические и качественные LWIR-системы: архитектурные различия
- 👉 Конвейер необработанных 14-битных / 16-битных радиометрических данных и расчет температуры
- 👉 Архитектура аппаратного интерфейса: MIPI-CSI2, USB и оптимизация SWaP-C
- 👉 OEM-модули радиометрических тепловизионных камер: технические характеристики
- 👉 Встраиваемая периферийная обработка: конвейеры Linux V4L2, ROS/ROS2 и Jetson
- 👉 Проектирование полезной нагрузки БПЛА и воздушная радиометрическая калибровка
- 👉 Инженерные вопросы и ответы: извлечение радиометрических данных
Радиометрические и качественные LWIR-системы: архитектурные различия
На уровне физического детектора неохлаждаемые тепловизоры используют матрицы микроболометров — обычно изготавливаемые из оксида ванадия (VOx) или аморфного кремния (α-Si) — чувствительные к электромагнитному излучению в длинноволновом инфракрасном атмосферном окне пропускания от 8 мкм до 14 мкм. Инфракрасная энергия, падающая на каждый микроболометр, изменяет электрическое сопротивление материала за счёт теплового поглощения. В качественном (только для наблюдения) тепловизионном ядре эти микроуровневые аналоговые колебания сопротивления оцифровываются внутренней интегральной схемой считывания (ROIC) и подаются во встроенный процессор обработки изображений (ISP). Качественный ISP применяет агрессивные пространственные и временные алгоритмы, такие как выравнивание гистограммы (HEQ), динамическое усиление контраста и цифровое улучшение деталей (DDE).
Хотя эти методы обработки изображений создают высококонтрастные, визуально впечатляющие видеопотоки, оптимизированные для остроты человеческого зрения, они систематически разрушают математическую связь между принятой оптической энергетической яркостью и цифровым значением пикселя. В качественном потоке два пикселя с одинаковыми цифровыми значениями могут представлять совершенно разные физические температуры, если они находятся в разных локальных контрастных областях. И наоборот, одинаковые температуры в последовательных кадрах могут давать расходящиеся значения пикселей по мере изменения глобальной сцены и динамического перемасштабирования диапазона отображения алгоритмом AGC.

Настоящий радиометрический модуль тепловизионной камеры сохраняет абсолютную физическую связь между энергетической яркостью сцены и цифровым выходным сигналом. Как изложено в фундаментальной физике и научной документации, такой как Тепловизионная съёмка — Википедия, спектральная энергетическая яркость, излучаемая объектом, предсказуемо изменяется в зависимости от его абсолютной термодинамической температуры в соответствии с законом излучения Планка и законом Стефана-Больцмана (полная излучательная способность W = εσT4). В радиометрическом ядре необработанный сигнал сохраняется на протяжении всего конвейера обработки. Вместо разрушения динамического контраста модуль применяет заводские калиброванные линейные функции отклика, которые отображают аналоговый сдвиг сопротивления непосредственно в цифровые числа (DN), прямо пропорциональные падающей оптической мощности.
Для достижения промышленной радиометрической точности производитель подвергает ядро камеры комплексной многоточечной калибровке по абсолютно чёрному телу как в динамических диапазонах температур сцены (например, от -20 °C до +150 °C в режиме высокого усиления и от 0 °C до +550 °C в режиме низкого усиления), так и при изменяющихся температурах окружающей среды ядра камеры (от -40 °C до +80 °C). Полученные калибровочные матрицы — включая коэффициенты усиления для каждого пикселя, смещения темнового тока, таблицы коррекции неоднородности (NUC) и компенсационные полиномы внутреннего датчика температуры — постоянно хранятся непосредственно в энергонезависимой памяти EEPROM или Flash модуля. При потоковой передаче данных радиометрическое ядро выводит несжатое 14-битное или 16-битное линейное цифровое число для каждого отдельного пикселя матрицы детектора. Этот выходной сигнал может быть детерминированно преобразован главным процессором в абсолютные единицы температуры (Кельвин, Цельсий или Фаренгейт) без артефактов квантования или нелинейного сжатия.
Ключевое различие в системной архитектуре между качественными и радиометрическими длинноволновыми ИК-модулями определяет всё — от компоновки кремниевого кристалла до регистров прошивки:
- ⚙️ Тракт сигнала ROIC: Качественные ядра пропускают сигналы через каскады аналого-цифрового автоподбора диапазона с потерями. Радиометрические ядра поддерживают прецизионные опорные напряжения на мосту микроболометра для обеспечения стабильного аналогового усиления перед широкоформатной 14-битной или 16-битной оцифровкой.
- ⚙️ Встроенные датчики температуры: Радиометрические архитектуры интегрируют термисторы непосредственно на кремний матрицы фокальной плоскости, оправу оптической линзы и корпус, обеспечивая многозонную телеметрию для компенсации дрейфа в реальном времени.
- ⚙️ Детерминированный конвейер ISP: Цифровой сигнальный конвейер в радиометрическом ядре изолирует математический блок калибровки от движка генерации отображения, гарантируя, что сырые радиометрические массивы полностью обходят пространственное тональное отображение и манипуляции гистограммой.
- ✅ Повторяемость в рабочих диапазонах: Заводская радиометрическая калибровка гарантирует, что независимо от того, происходит ли контроль в субнулевых арктических условиях или в сильной пустынной жаре, заданная температура цели даёт точное, откалиброванное цифровое значение в пределах номинальных допусков (±2°C или ±2%).
Конвейер необработанных 14-битных / 16-битных радиометрических данных и расчет температуры
Извлечение детерминированных температур поверхности из OEM-радиометрического модуля тепловизионной камеры требует приёма сырых цифровых значений датчика и применения откалиброванной радиометрической передаточной функции. В зависимости от конфигурации прошивки и требований хоста OEM-радиометрический модуль обычно передаёт данные в одном из двух основных форматов данных:
- ⚙️ Прямой линейный массив температур (режим T-Linear): Внутренний цифровой сигнальный процессор модуля вычисляет полное радиометрическое уравнение на борту с использованием встроенных термисторов датчика. Ядро передаёт значения пикселей, прямо пропорциональные абсолютной термодинамической температуре, обычно масштабированные до санти-Кельвинов (0,01 K на LSB) или деци-Кельвинов (0,1 K на LSB). Этот формат значительно снижает вычислительную нагрузку на хост-процессор, что делает его идеальным для микроконтроллеров и маломощных встраиваемых одноплатных компьютеров.
- ⚙️ Сырые радиометрические отсчёты (режим Raw Radio-Metric): Модуль передаёт некалиброванные или скорректированные по NUC 14-битные цифровые отсчёты непосредственно с аналого-цифровых преобразователей ROIC вместе с телеметрическими метаданными кадра в реальном времени (включая температуру матрицы фокальной плоскости, температуру оправы оптики, внутреннюю температуру корпуса и флаг состояния затвора). Хост-CPU/GPU принимает эти сырые отсчёты и применяет настроенные уравнения Планка и контекстные поправки окружающей среды на уровне приложения.
Радиометрическая передаточная функция
При обработке сырых 14-битных цифровых значений (DN) в физические единицы система должна учитывать полную принимаемую энергетическую яркость. Полный поток энергии, достигающий матрицы детектора, представляет собой совокупность излучения поверхности объекта, отражённого фонового излучения окружающей среды, а также пропускания и излучения атмосферного пути. Математически полная энергетическая яркость Sобщ падающая на пиксель микроболометра, определяется следующим уравнением переноса излучения:
Sобщ = ε · τатм · L(Tоб) + (1 - ε) · τатм · L(Tфон) + (1 - τатм) · L(Tатм)
Где:
- ⚙️ ε (Излучательная способность): Коэффициент тепловой излучательной способности поверхности цели (в диапазоне от 0,01 для полированного алюминия до 0,98 для матовой чёрной краски или кожи человека).
- ⚙️ τатм (Атмосферное пропускание): Коэффициент пропускания промежуточной атмосферы, определяемый расстоянием, относительной влажностью и температурой воздуха в спектре от 8 мкм до 14 мкм.
- ⚙️ L(Tоб): Спектральная энергетическая яркость абсолютно чёрного тела, излучаемая объектом цели при термодинамической температуре Tоб.
- ⚙️ L(Tфон): Отражённая кажущаяся фоновая температура, исходящая от окружающих горячих или холодных конструкций.
- ⚙️ L(Tатм): Энергетическая яркость, излучаемая непосредственно атмосферным путём между целью и тепловизионной линзой.
В радиометрической прошивке связь между оптической мощностью и температурой параметризуется с использованием оптимизированной формы уравнения Планка:
L(T) = R / (exp(B / T) - F)
Здесь R, B и F представляют собой специфичные для датчика калибровочные константы, полученные при заводской характеризации по чёрному телу. При работе в режиме прямого T-Linear эти вычисления выполняются внутренне с частотой кадров (например, 25 Гц, 30 Гц или 50 Гц). Для выходного потока, отформатированного в сантикельвинах (где 1 отсчёт = 0,01 К), преобразование исходного беззнакового 16-битного целого числа (uint16) в стандартные инженерные единицы тривиально с вычислительной точки зрения:
TКельвин = DN / 100,0
TЦельсий = (DN / 100.0) - 273.15
Для систем, обрабатывающих большие матричные массивы, например при масштабировании систем с VGA до форматов SXGA, разработчики могут ознакомиться с нашим всесторонним анализом высокоразрешающих тепловизионных модулей LWIR 1280x1024 для OEM-применений, в котором рассматриваются требования к пропускной способности шины и буферам памяти, необходимые для поддержания массивных радиометрических матричных конвейеров без потери кадров.
Чтобы продемонстрировать высокоскоростное декодирование температуры в средах периферийного ПО, рассмотрим следующий производственный скрипт Python, использующий NumPy для векторизованных матричных операций:
import numpy as np
При реализации низкоуровневых драйверов инженерам по встраиваемому ПО необходимо управлять заголовками строк и упаковкой телеметрии. Большинство высокопроизводительных ядер добавляют одну или две вспомогательные строки метаданных непосредственно в буфер изображения. Эта встроенная строка телеметрии содержит критически важные атрибуты кадра: счётчики индексов кадров, показания температуры ядра FPA, напряжения смещения микроболометра, флаги состояния оптического затвора и идентификаторы текущего калибровочного слота. Приложения, удаляющие эту строку метаданных, должны соответствующим образом обрезать высоту буфера (например, обрабатывая 514 строк вместо 512), чтобы предотвратить несовпадение памяти при операциях преобразования двумерной матрицы.
Архитектура аппаратного интерфейса: MIPI-CSI2, USB и оптимизация SWaP-C
Интеграция OEM-модуля неохлаждаемой радиометрической тепловизионной камеры в ограниченные встраиваемые архитектуры требует тщательной оценки электрических транспортных уровней, плотности физических выводов, электромагнитной совместимости (ЭМС) и рассеивания тепла. Выбор аппаратного интерфейса напрямую определяет загрузку центрального процессора хост-системы, сложность драйвера и задержку конечной системы.
Протоколы физической передачи: MIPI против USB против CVBS
- ⚙️ MIPI-CSI2 (Mobile Industry Processor Interface — Camera Serial Interface 2): MIPI-CSI2 представляет собой золотой стандарт для интегрированных встраиваемых полезных нагрузок, таких как микроподвесы дронов, ручные тепловизионные прицелы и периферийные ИИ-процессоры технического зрения. MIPI использует низковольтную дифференциальную передачу сигналов (D-PHY), работающую по 1, 2 или 4 высокоскоростным линиям данных наряду с синхронной с источником дифференциальной тактовой линией. Он обеспечивает прямой прямой доступ к памяти (DMA) без копирования в буферы GPU/ISP хоста (например, на NVIDIA Jetson, NXP i.MX8 или Rockchip SoC). Передавая необработанные 14-битные или 16-битные радиометрические кадры непосредственно в память без накладных расходов на трансляцию драйвера ОС, MIPI гарантирует наименьшую достижимую детерминированную задержку (обычно менее 10 мс) и минимальную нагрузку на ЦП. Команды, управление и синхронизация телеметрии обрабатываются параллельно по выделенной шине периферийных устройств I2C с частотой 400 кГц или UART с многомегабодной скоростью.
- ⚙️ USB 2.0 / USB 3.0 (UVC + Bulk Endpoints): Подключение по USB обеспечивает максимальное удобство интеграции и кросс-платформенную гибкость на платформах x86 и ARM. Премиальные радиометрические модули реализуют двухконечную архитектуру: стандартная конечная точка USB Video Class (UVC 1.1/1.5) передает 8-битный визуальный поток для отображения человеком в реальном времени в паре с пользовательской высокоскоростной конечной точкой USB Bulk или Vendor-Specific, непрерывно передающей синхронизированные 14-битные или 16-битные радиометрические матрицы. Это позволяет быстро разрабатывать программное обеспечение с использованием стандартных API операционной системы, сохраняя при этом доступ к метрическим термографическим данным.
- ⚙️ CVBS (композитное видео с гашением и синхронизацией): Аналоговый CVBS (обеспечивающий сигналы NTSC с 525 строками или PAL с 625 строками по стандартным коаксиальным дорожкам 75 Ом) остается высоко ценимым в специализированных оборонных, охранных и аналоговых FPV-приложениях дронов. Хотя CVBS не может передавать цифровые 14-битные матрицы температуры на пиксель из-за своей аналоговой природы, высокопроизводительные OEM-модули встраивают внутренний генератор экранных символов (OSD). Это позволяет внутреннему DSP накладывать температуры перекрестия в реальном времени, многоточечные показания и изотермы непосредственно на аналоговый видеопоток.
Оптимизация SWaP-C и механическое рассеивание
Неохлаждаемые микроболометрические матрицы являются чувствительными тепловыми детекторами. Поскольку чувствительные элементы болометра подвешены всего в нескольких микрометрах над кремниевой считывающей подложкой, изменения температуры окружающей среды внутри корпуса камеры вызывают локальные тепловые градиенты по корпусу датчика. При неправильном управлении эти внутренние градиенты ухудшают точность радиометрических измерений, приводя к дрейфу измерений и оптическому виньетированию (тепловому затенению).
Инженеры должны обеспечить надежный структурный теплоотвод. Высокопроизводительные модули оснащены интегрированной опорной пластиной из алюминиевого сплава на задней или нижней части шасси. При механической сборке полезной нагрузки эта интерфейсная пластина должна быть соединена с металлическим корпусом конструкции хост-системы с использованием высокоэффективных термопрокладок (теплопроводность ≥ 3,0 Вт/м·К) или термоинтерфейсных материалов с фазовым переходом. Тепловая изоляция от компонентов с высоким тепловыделением — таких как прикладные процессоры системы на кристалле, РЧ-передатчики или драйверы двигателей — необходима для предотвращения неравномерного теплового излучения, попадающего на корпус микроболометра. Для межплатных соединений в условиях сильной вибрации дронов критически важные системы полагаются на усиленные межплатные разъемы с микрошагом, разработанные лидерами в области межсоединений, такими как Amphenol, обеспечивая абсолютную целостность сигнала по высокоскоростным дифференциальным парам даже при длительном механическом ударе.
OEM-модули радиометрических тепловизионных камер: технические характеристики
Системные интеграторы, которым нужны компактные готовые радиометрические аппаратные решения, могут использовать специализированные OEM-ядра, предназначенные для интеграции в робототехнические системы, авиационные подвесы, ручные монокуляры и узлы промышленного мониторинга процессов. Ниже мы рассмотрим два ведущих промышленных неохлаждаемых LWIR-ядра от Purpleriver, разработанных с учётом строгих требований SWaP-C без ущерба для радиометрической стабильности.
Неохлаждаемый LWIR USB мини-модуль ядра тепловизионной камеры 640*512 для дронов, аналогичный DJI

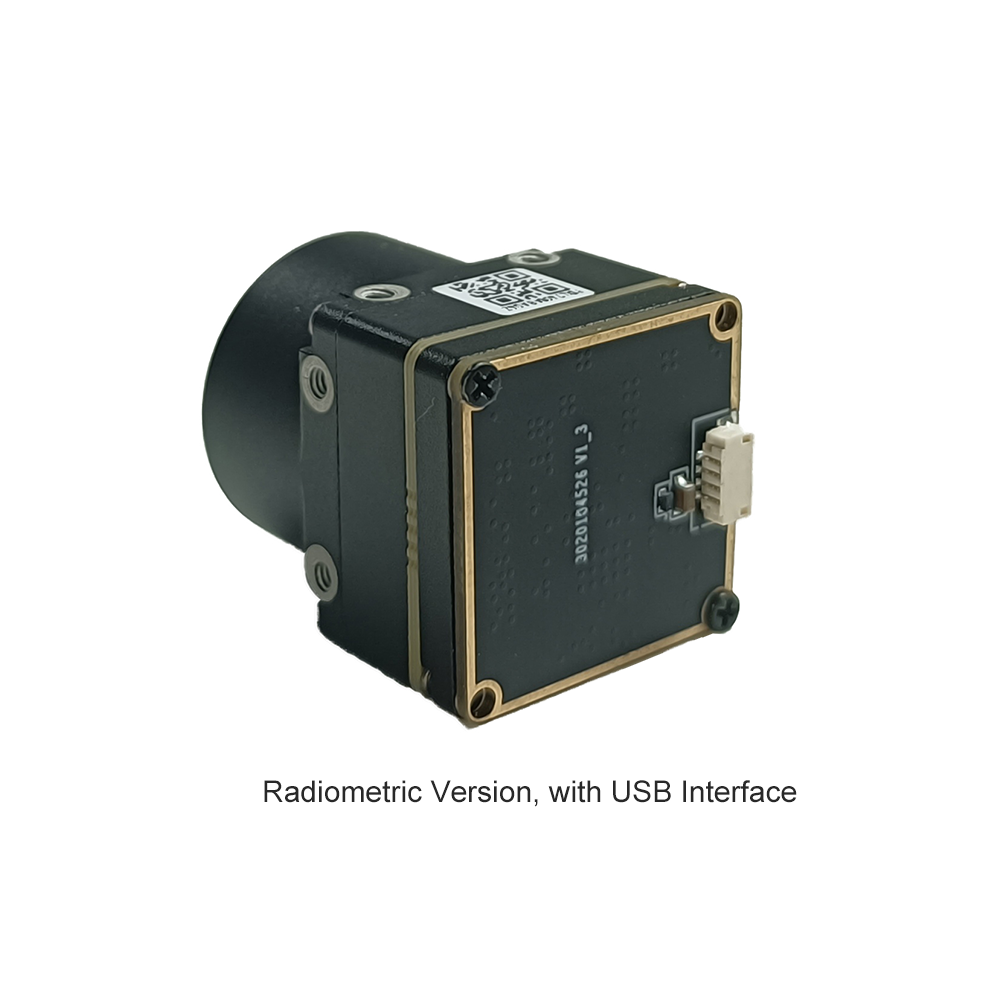
Модуль неохлаждаемого инфракрасного тепловизионного ядра Mini 640 — это ультракомпактный высокоразрешающий LWIR-модуль полезной нагрузки, специально разработанный для интеграции в микроподвесы, беспилотные летательные аппараты (БПЛА) и портативное тактическое оборудование. При миниатюрных физических размерах всего 21 мм × 21 мм, этот модуль обеспечивает чёткое и резкое изображение, низкую задержку и низкое энергопотребление. Он предлагает полное разрешение 640×512 (опционально 640×480) в сочетании с сенсором VOx с малым шагом пикселя 12 мкм и широким выбором фокусных расстояний от 5 мм до 150 мм. Встроенная архитектура USB обеспечивает как визуальный предпросмотр, так и необработанные радиометрические данные с высокой разрядностью, сохраняя стабильную работу и высокую адаптацию к окружающей среде в сложных условиях эксплуатации.
- ✅ Форм-фактор: Ультраминиатюрный профиль поперечного сечения 21 мм × 21 мм
- ✅ Разрешение FPA: 640 × 512 (опционально 640 × 480)
- ⚙️ Оптическая универсальность: Варианты объективов 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 мм
- ⚙️ Основной интерфейс: USB plug-and-play с потоковой передачей необработанных и обработанных радиометрических данных
Неохлаждаемый инфракрасный тепловизионный модуль MD Series 384x288
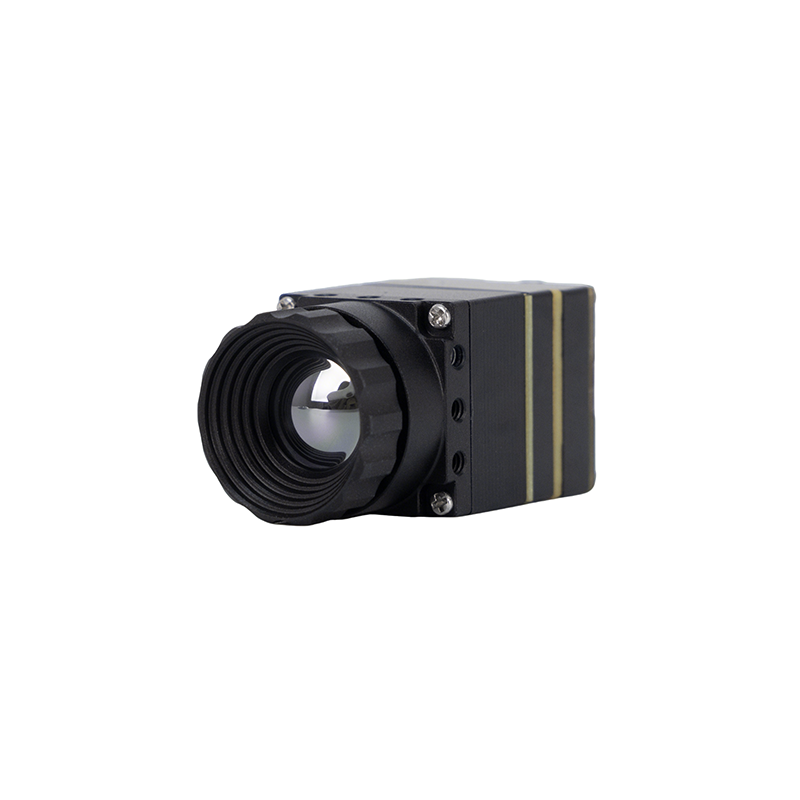
Модуль тепловизионной камеры Purpleriver серии MD разработан для промышленной точности в ответственных приложениях, включая охранное видеонаблюдение, контроль периметра, абсолютный мониторинг температуры и интеграцию с дронами. Оснащённый современным неохлаждаемым инфракрасным детектором с шагом пикселя 12 мкм, он обеспечивает выдающуюся тепловую чувствительность и чёткое высококонтрастное тепловизионное изображение. Компактные размеры, функциональность plug-and-play и универсальные мультиинтерфейсные возможности (одновременная поддержка MIPI, USB и CVBS) гарантируют быструю аппаратную интеграцию в различные хост-архитектуры. При поддержке инженерной команды с опытом Гонконгского университета науки и технологий (HKUST) и бывших специалистов Huawei HiSilicon серия MD обеспечивает полную OEM/ODM-кастомизацию под требования конкретного проекта.
- ⚙️ Архитектура матрицы фокальной плоскости: Неохлаждаемая матрица VOx-микроболометров 384 × 288
- ⚙️ Шаг пикселя: Высокоплотное изготовление с шагом 12 мкм
- ✅ Резервирование интерфейсов: Встроенная одновременная поддержка MIPI, USB и аналогового CVBS
- ✅ Инженерная родословная: Разработано ведущими специалистами HKUST и бывшими специалистами Huawei HiSilicon
Эталонная матрица технических характеристик
Сравнительная матрица ниже описывает основные механические, электрические, оптические и радиометрические характеристики модулей Purpleriver Mini 640 и серии MD, чтобы помочь аппаратным инженерам с выбором платформы:
| Характеристика / Спецификация | LWIR-модуль Mini 640×512 USB | Тепловизионный модуль серии MD 384×288 |
|---|---|---|
| Технология детектора | Неохлаждаемый VOx (оксид ванадия) микроболометр | Неохлаждаемый VOx (оксид ванадия) микроболометр |
| Разрешение матрицы | 640 × 512 пикселей (опционально 640 × 480) | 384 × 288 пикселей |
| Шаг пикселя | 12 мкм | 12 мкм |
| Спектральный диапазон | 8 мкм – 14 мкм (LWIR) | 8 мкм – 14 мкм (LWIR) |
| Габариты (ШxВxГ) | 21 мм × 21 мм (Профиль базового ядра) | Ультракомпактный промышленный формат |
| Доступная оптика | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 мм | Фиксированный фокус, атермализованная широкоугольная и телефотооптика |
| Цифровое видео и данные | USB 2.0 (визуальный поток UVC + 14-битный радиометрический поток) | Одновременно MIPI-CSI2, USB и аналоговый CVBS |
| Радиометрическая точность | ±2°C или ±2% (полный калиброванный рабочий диапазон) | Промышленная калиброванная точность в целевых диапазонах |
| Основные применения | Подвесы для дронов (полезные нагрузки класса DJI), тепловизионные прицелы | Промышленный мониторинг температуры, безопасность, IoT-периферия |
Встраиваемая периферийная обработка: конвейеры Linux V4L2, ROS/ROS2 и Jetson
Deploying a radiometric thermal camera module on autonomous mobile robots (AMRs), industrial IoT inspection gateways, or high-performance edge compute platforms like the NVIDIA Jetson Orin Nano, AGX Orin, or Raspberry Pi CM4 requires configuring the Linux kernel video subsystem correctly. Unlike standard webcams streaming compressed 8-bit YUYV or MJPEG streams, an uncompressed 14-bit or 16-bit radiometric thermal camera communicates via uncompressed grayscale formats requiring specialized capture pipelines.
Linux Video4Linux2 (V4L2) Pipeline Configuration
Under Linux, USB and MIPI thermal cores register as standard video devices under /dev/video*. When communicating with a radiometric core configured for T-Linear or raw counts output, the core exposes specialized pixel formats. The most common four-character codes (FOURCC) used in radiometric cores are:
- ⚙️
Y16: Uncompressed 16-bit Greyscale (representing direct centi-Kelvin values or scaled linear counts). - ⚙️
Y14: 14-bit Greyscale packed within 16-bit container words. - ⚙️
GREY: 8-bit Standard Greyscale (used for qualitative previews).
Integrators can interrogate and lock the hardware driver into raw 16-bit radiometric transmission using standard command-line tools from the v4l-utils package:
# Query available hardware formats on the thermal core node
v4l2-ctl -d /dev/video0 --list-formats-ext

# Lock capture configuration to native 16-bit radiometric streaming at 640x512
v4l2-ctl -d /dev/video0 --set-fmt-video=width=640,height=512,pixelformat='Y16 '

# Verify frame rate and operational buffer parameters
v4l2-ctl -d /dev/video0 --get-fmt-video
ROS 2 (Robot Operating System) Native Integration Node
In modern autonomous robotic architectures, thermal sensor feeds must be published deterministically across the ROS 2 computational graph. Because standard RGB image pipelines cannot represent per-pixel floating-point temperature values, radiometric matrices are encapsulated in ROS 2 as sensor_msgs/msg/Image messages using the mono16 encoding. The following C++ ROS 2 node demonstrates how to capture native 16-bit radiometric frames via VideoCapture and publish them for downstream edge nodes (such as AI object detectors or SLAM fusion algorithms):
#include <rclcpp/rclcpp.hpp>
#include <sensor_msgs/msg/image.hpp>
#include <cv_bridge/cv_bridge.h>
#include <opencv2/opencv.hpp>

class RadiometricThermalPublisher : public rclcpp::Node {
public:
  RadiometricThermalPublisher() : Node("radiometric_thermal_node") {
    // Quality of Service configuration: Best effort for real-time video streaming
    rclcpp::QoS qos_profile(10);
    qos_profile.best_effort();

    publisher_ = this->create_publisher<sensor_msgs::msg::Image>(
      "thermal/radiometric_raw", qos_profile);

    // Initialize V4L2 device node in 16-bit raw mode
    cap_.open(0, cv::CAP_V4L2);
    cap_.set(cv::CAP_PROP_FOURCC, cv::VideoWriter::fourcc('Y', '1', '6', ' '));
    cap_.set(cv::CAP_PROP_FRAME_WIDTH, 640);
    cap_.set(cv::CAP_PROP_FRAME_HEIGHT, 512);
    cap_.set(cv::CAP_PROP_CONVERT_RGB, false); // Crucial: Prevent 8-bit RGB downsampling

    if (!cap_.isOpened()) {
      RCLCPP_ERROR(this->get_logger(), "Failed to open radiometric V4L2 camera core.");
      return;
    }

    // Capture loop running at 30 Hz (33.3 ms period)
    timer_ = this->create_wall_timer(
      std::chrono::milliseconds(33),
      std::bind(&RadiometricThermalPublisher::capture_and_publish, this));

    RCLCPP_INFO(this->get_logger(), "Radiometric 16-bit node initialized successfully.");
  }

private:
  void capture_and_publish() {
    cv::Mat frame;
    if (cap_.read(frame)) {
      // frame.type() is CV_16UC1 containing raw centi-Kelvin or digital counts
      std_msgs::msg::Header header;
      header.stamp = this->now();
      header.frame_id = "thermal_optical_frame";

      // Bridge OpenCV 16UC1 matrix directly to ROS sensor_msgs/Image
      sensor_msgs::msg::Image::SharedPtr msg =
        cv_bridge::CvImage(header, "mono16", frame).toImageMsg();

      publisher_->publish(*msg);
    } else {
      RCLCPP_WARN_THROTTLE(this->get_logger(), *this->get_clock(), 1000,
                           "Frame drop detected on radiometric capture bus.");
    }
  }

  cv::VideoCapture cap_;
  rclcpp::Publisher<sensor_msgs::msg::Image>::SharedPtr publisher_;
  rclcpp::TimerBase::SharedPtr timer_;
};

int main(int argc, char** argv) {
  rclcpp::init(argc, argv);
  rclcpp::spin(std::make_shared<RadiometricThermalPublisher>());
  rclcpp::shutdown();
  return 0;
}
When deploying this node on NVIDIA Jetson architectures, zero-copy buffer sharing through NVMM (NVIDIA Memory Management) can be leveraged to feed the 16-bit arrays directly into TensorRT inference engines. For example, edge AI models performing crack detection or thermal anomaly localization can process float32 converted matrices directly in GPU memory, avoiding CPU memory copies and maintaining 60 FPS processing throughput.
Проектирование полезной нагрузки БПЛА и воздушная радиометрическая калибровка
Deploying a radiometric thermal camera module aboard small unmanned aerial systems (sUAS) introduces complex thermodynamic and aerodynamic phenomena that can compromise measurement accuracy if not properly addressed during mechanical payload design.
Managing Rotor Downwash and Convective Cooling
Multi-rotor drones generate high-velocity, turbulent airflow that impinges directly upon the gimbal payload. If the external optical assembly is exposed to uneven convective downwash, localized cooling occurs across the front Germanium lens element. Germanium has a very high index of refraction (approximately 4.0), and rapid temperature drops across its surface introduce thermal gradients between the center of the lens and its metal retaining ring. This physical phenomenon introduces radial vignetting (sometimes referred to as the "halo effect"), causing per-pixel temperature readings at the periphery of the image to read several degrees lower than identical targets at the center of the frame.
To eliminate convective cooling artifacts, system designers should integrate the radiometric core within an aerodynamically sealed payload housing. Utilizing an anti-reflective (AR) coated protective Germanium or Chalcogenide window seated flush with the outer gimbal enclosure isolates the imaging lens from turbulent airflows. Additionally, modules like the Purpleriver Mini 640 incorporate internal thermal sensor arrays that monitor lens barrel temperatures in real time, allowing internal firmware algorithms to dynamically correct for temperature-induced lens emission changes.
Non-Uniformity Correction (NUC) Shutter Coordination
Uncooled microbolometers exhibit inherent temporal drift caused by ambient temperature shifts and internal electronics heating. To maintain spatial uniformity and absolute accuracy, the core must periodically perform a Non-Uniformity Correction (NUC), also termed Flat Field Correction (FFC). During an FFC cycle, an internal mechanical solenoid moves an athermal shutter blade into the optical path for 200ms to 400ms. The core measures this uniform temperature reference and recalculates per-pixel offset vectors.
In high-speed aerial inspections (such as scanning miles of high-voltage transmission lines or solar farm arrays), an unannounced NUC calibration freezes the video feed and halts data streaming. This brief interruption can cause autonomous tracking loops to drop locks or result in missed imagery at critical flight waypoints. OEM modules like the Mini 640 and MD Series mitigate this operational challenge through software-controllable NUC management. The flight computer can inhibit automated shutter activations over serial UART or USB commands during active inspection runs, and instead trigger shutter calibrations programmatically when the UAV transitions between waypoints or executes turns.
Optics, Weight, and Flight Endurance
Flight endurance on small drones scales inversely with total payload mass. The transition from legacy 17μm pixel pitch sensors to modern 12μm microbolometer arrays (as featured on the Mini 640 and MD Series) yields significant physical advantages. Because the individual detector elements are smaller, a 12μm sensor requires a shorter focal length lens to achieve the identical optical Field of View (FOV) and Instantaneous Field of View (IFOV) compared to a 17μm sensor. Shorter focal length lenses use smaller Germanium optical elements, drastically reducing overall payload mass, reducing the required gimbal motor torque, and directly extending overall flight endurance.
Инженерные вопросы и ответы: извлечение радиометрических данных
Can I extract per-pixel raw temperature matrix data and export it to CSV or custom software?
Is the radiometric module controllable across different programming languages and embedded systems?
What makes this module ideal for compact drone payloads and DIY scopes compared to standard cores?
📚 Ссылки и дополнительная литература
- 🔹 Отраслевой стандарт: Physical principles of infrared thermography and radiometric equations referenced via Тепловизионная съёмка — Википедия.
- 🔹 Interconnect Reliability: Industrial board-to-board high-speed interconnect standards documented by Amphenol Industrial Interconnect Systems.
- 🔹 Related High-Resolution Guide: Deep architectural analysis of large-format sensors via High-Resolution Thermal Imaging 1280x1024 LWIR Sensor Modules for OEM Applications.
- 🔹 Regional Mobile & Modular Guides: Detailed technical guides on compact thermal integration available at our Russian Technical Engineering Portal и Polish Industrial Knowledge Base.





