







OEM moduł kamery termowizyjnej UART: wysokorozdzielcze rdzenie LWIR do dronów i robotyki
23 września 2026
Przewodnik po module kamery termowizyjnej 12um: wysokorozdzielcze rdzenie OEM do dronów i systemów wizyjnych
24 września 2026
Radiometryczny moduł kamery termowizyjnej: Przewodnik po integracji OEM i surowych danych temperaturowych
Integracja bezkontaktowego pomiaru temperatury w wysokowydajnych platformach wizyjnych wymaga fundamentalnej zmiany paradygmatu — od jakościowego obrazowania w podczerwieni do ilościowego pomiaru radiometrycznego. Standardowe niechłodzone rdzenie kamer długofalowej podczerwieni (LWIR) generują wstępnie przetworzone 8-bitowe strumienie wideo (takie jak YUV, RGB lub standardowy analogowy sygnał composite) przeznaczone wyłącznie do obserwacji przez człowieka. W tych systemach jakościowych subtelna dynamika termiczna jest kompresowana lub całkowicie zniekształcana przez agresywne mapowanie zakresu dynamicznego, automatyczną regulację wzmocnienia (AGC) oraz algorytmy lokalnego wzmacniania kontrastu. W przeciwieństwie do tego moduł OEM radiometryczny moduł kamery termowizyjnej zachowuje absolutną fizyczną zależność między padającym promieniowaniem podczerwonym a zdigitalizowanym sygnałem wyjściowym. Dzięki pominięciu estetycznych modyfikacji obrazu moduł dostarcza nieskompresowany, skalibrowany 14-bitowy lub 16-bitowy liniowy strumień danych cyfrowych bezpośrednio z matrycy mikrobolometrycznej (FPA). Dla architektów systemów, inżynierów robotyki i integratorów wbudowanych ładunków wizyjnych ta liniowa macierz cyfrowa zapewnia absolutne, przypisane do każdego piksela pomiary temperatury powierzchni w zmiennych warunkach otoczenia, umożliwiając zautomatyzowane podejmowanie decyzji algorytmicznych, diagnostykę predykcyjną, kontrolę procesów oraz naukową analitykę termograficzną.
Nowoczesne wdrożenia przemysłowe — od autonomicznych inspekcji infrastruktury energetycznej z użyciem bezzałogowych statków powietrznych (UAV) i monitorowania stanu podstacji elektrycznych po indeksowanie stresu wodnego upraw rolnych i wczesne wykrywanie pożarów — wymagają wysokiej czułości termicznej, ultrakompaktowych parametrów SWaP-C (rozmiar, masa, moc i koszt) oraz deterministycznych opóźnień. Wybór optymalnego rdzenia radiometrycznego wymaga zrównoważenia formatów optycznych, rozdzielczości matrycy FPA (od standardowych architektur 384×288 do 640×512 lub wyższych), rozmiarów pikseli (takich jak nowoczesne węzły 12 μm) oraz natywnych interfejsów fizycznych, w tym MIPI-CSI2, USB 2.0/3.0 i starszego analogowego CVBS. Ten kompleksowy przewodnik techniczny analizuje podstawowe mechanizmy działania radiometrycznych czujników termicznych, przedstawia protokoły ekstrakcji danych niskopoziomowych, podaje konkretne wzorce wyprowadzeń sprzętowych i benchmarki integracyjne oraz ocenia wysokoniezawodne rdzenie OEM zaprojektowane specjalnie dla zaawansowanych konstruktorów systemów.
Spis treści
- 👉 Radiometryczna a jakościowa LWIR: różnice architektoniczne
- 👉 Surowe 14-bitowe / 16-bitowe radiometryczne przetwarzanie danych i obliczanie temperatury
- 👉 Architektura interfejsu sprzętowego: MIPI-CSI2, USB i optymalizacja SWaP-C
- 👉 Radiometryczne moduły kamer termowizyjnych OEM: specyfikacje techniczne
- 👉 Wbudowane przetwarzanie brzegowe: potoki Linux V4L2, ROS/ROS2 i Jetson
- 👉 Projektowanie ładunków UAV i kalibracja radiometryczna w locie
- 👉 Pogłębione techniczne FAQ: ekstrakcja danych radiometrycznych
Radiometryczna a jakościowa LWIR: różnice architektoniczne
Na poziomie fizycznego detektora, niechłodzone kamery termowizyjne opierają się na matrycach mikrobolometrycznych — zwykle wytwarzanych z tlenku wanadu (VOx) lub krzemu amorficznego (α-Si) — czułych na promieniowanie elektromagnetyczne w zakresie długofalowej podczerwieni od 8 μm do 14 μm w atmosferycznym oknie transmisyjnym. Energia podczerwona padająca na każdy mikrobolometr zmienia opór elektryczny materiału poprzez absorpcję cieplną. W jakościowym (wyłącznie obserwacyjnym) rdzeniu termicznym te mikroskopowe analogowe fluktuacje rezystancji są digitalizowane przez wewnętrzny układ odczytu (ROIC) i przekazywane do wbudowanego procesora sygnału obrazu (ISP). Jakościowy ISP stosuje agresywne algorytmy przestrzenne i czasowe, takie jak wyrównanie histogramu (HEQ), dynamiczne wzmocnienie kontrastu oraz cyfrowe wzmocnienie szczegółów (DDE).
Chociaż te techniki przetwarzania obrazu wytwarzają wysokokontrastowe, wizualnie atrakcyjne strumienie wideo zoptymalizowane pod kątem ludzkiej ostrości wzroku, systematycznie niszczą one matematyczną zależność między odebraną radiancją optyczną a cyfrową wartością piksela. W strumieniu jakościowym dwa piksele o identycznych wartościach cyfrowych mogą reprezentować drastycznie różne temperatury fizyczne, jeśli znajdują się w różnych lokalnych obszarach kontrastu. Odwrotnie, identyczne temperatury w kolejnych klatkach mogą dawać rozbieżne wartości pikseli, gdy globalna scena się zmienia, a algorytm AGC dynamicznie przeskalowuje zakres wyświetlania.

Prawdziwy radiometryczny moduł kamery termowizyjnej zachowuje absolutne fizyczne powiązanie między radiancją sceny a wyjściem cyfrowym. Jak opisano w podstawowej fizyce i dokumentacji naukowej, takiej jak Wikipedia Obrazowanie termowizyjne, radiancja spektralna emitowana przez obiekt zmienia się przewidywalnie wraz z jego absolutną temperaturą termodynamiczną zgodnie z prawem promieniowania Plancka i prawem Stefana-Boltzmanna (całkowita moc emisyjna W = εσT4). W rdzeniu radiometrycznym surowy sygnał jest zachowywany w całym potoku przetwarzania. Zamiast dynamicznego niszczenia kontrastu moduł stosuje fabrycznie skalibrowane liniowe funkcje odpowiedzi, które odwzorowują analogową zmianę rezystancji bezpośrednio na liczby cyfrowe (DN) wprost proporcjonalne do padającej mocy optycznej.
Aby osiągnąć przemysłową precyzję radiometryczną, producent poddaje rdzeń kamery kompleksowej wielopunktowej kalibracji z użyciem ciała doskonale czarnego w obu dynamicznych zakresach temperatury sceny (na przykład od -20°C do +150°C w trybie wysokiego wzmocnienia i od 0°C do +550°C w trybie niskiego wzmocnienia) oraz przy zmiennych temperaturach otoczenia rdzenia kamery (od -40°C do +80°C). Otrzymane macierze kalibracyjne — w tym współczynniki wzmocnienia dla każdego piksela, offsety prądu ciemnego, tabele korekcji niejednorodności (NUC) oraz wielomiany kompensacji wewnętrznego czujnika temperatury — są trwale zapisywane bezpośrednio w nieulotnej pamięci EEPROM lub Flash modułu. Podczas przesyłania danych rdzeń radiometryczny wyprowadza nieskompresowaną 14-bitową lub 16-bitową liniową liczbę cyfrową dla każdego pojedynczego piksela w matrycy detektora. To wyjście może być deterministycznie przekształcone przez procesor hosta na jednostki temperatury absolutnej (kelwiny, stopnie Celsjusza lub Fahrenheita) bez artefaktów kwantyzacji ani kompresji nieliniowej.
Podstawowe rozróżnienie w architekturze systemu między jakościowymi a radiometrycznymi modułami LWIR rządzi wszystkim — od układu krzemowego po rejestry oprogramowania układowego:
- ⚙️ Ścieżka sygnału ROIC: Rdzenie jakościowe kierują sygnały przez stratne analogowo-cyfrowe stopnie automatycznego zakresowania. Rdzenie radiometryczne utrzymują precyzyjne napięcia odniesienia na mostku mikrobolometru, aby zapewnić spójne wzmocnienie analogowe przed szerokopasmową 14-bitową lub 16-bitową digitalizacją.
- ⚙️ Czujniki temperatury na matrycy: Architektury radiometryczne integrują termistory bezpośrednio na krzemie matrycy płaszczyzny ogniskowej, tubusie obiektywu optycznego oraz obudowie, aby zapewnić wielostrefową telemetrię do korekcji dryftu w czasie rzeczywistym.
- ⚙️ Deterministyczny potok ISP: Cyfrowy potok sygnałowy w silniku radiometrycznym izoluje matematyczny blok kalibracji od silnika generowania obrazu, zapewniając, że surowe macierze radiometryczne całkowicie omijają przestrzenne mapowanie tonalne i manipulację histogramem.
- ✅ Powtarzalność w zakresach operacyjnych: Fabryczna kalibracja radiometryczna zapewnia, że niezależnie od tego, czy inspekcja odbywa się w ujemnych temperaturach arktycznych czy w intensywnym upale pustynnym, dana temperatura celu daje dokładną, skalibrowaną wartość cyfrową w granicach tolerancji (±2°C lub ±2%).
Surowe 14-bitowe / 16-bitowe radiometryczne przetwarzanie danych i obliczanie temperatury
Wyodrębnianie deterministycznych temperatur powierzchni z radiometrycznego modułu kamery termowizyjnej OEM wymaga pobrania surowych liczb cyfrowych czujnika i zastosowania skalibrowanej funkcji transferu radiometrycznego. W zależności od konfiguracji oprogramowania układowego i wymagań hosta, radiometryczny moduł OEM zazwyczaj przesyła dane w jednym z dwóch podstawowych trybów danych:
- ⚙️ Bezpośrednia liniowa macierz temperatury (tryb T-Liniowy): Wewnętrzny procesor sygnału cyfrowego modułu oblicza kompletne równanie radiometryczne na pokładzie przy użyciu zintegrowanych termistorów czujnika. Rdzeń przesyła wartości pikseli wprost proporcjonalne do bezwzględnej temperatury termodynamicznej, zazwyczaj skalowane do centykelwinów (0,01 K na LSB) lub decykelwinów (0,1 K na LSB). Ten format znacząco zmniejsza obciążenie obliczeniowe procesora hosta, co czyni go idealnym dla mikrokontrolerów i niskomocowych wbudowanych komputerów jednopłytkowych SBC.
- ⚙️ Surowe zliczenia radiometryczne (tryb surowy radiometryczny): Moduł przesyła nieskalibrowane lub skorygowane NUC 14-bitowe zliczenia cyfrowe bezpośrednio z przetworników analogowo-cyfrowych ROIC wraz z metadanymi telemetrii klatki w czasie rzeczywistym (w tym temperaturę matrycy płaszczyzny ogniskowej, temperaturę tubusu optycznego, temperaturę wewnętrzną obudowy oraz flagę stanu migawki). CPU/GPU hosta pobiera te surowe zliczenia i stosuje dostosowane równania Plancka oraz kontekstowe korekcje środowiskowe na warstwie aplikacji.
Radiometryczna funkcja transferu
Podczas przetwarzania surowych 14-bitowych liczb cyfrowych (DN) na jednostki fizyczne system musi uwzględnić całkowitą odbieraną radiancję. Całkowity strumień energii docierający do matrycy detektorów jest złożeniem emisji powierzchni obiektu, odbitego promieniowania tła otoczenia oraz transmisji i emisji na ścieżce atmosferycznej. Matematycznie całkowita radiancja Scałkowita padająca na piksel mikrobolometru jest zdefiniowana następującym równaniem transferu promieniowania:
Scałkowita = ε · τatm · L(Tobj) + (1 - ε) · τatm · L(Tbg) + (1 - τatm) · L(Tatm)
Gdzie:
- ⚙️ ε (Emisyjność): Współczynnik emisyjności termicznej powierzchni celu (w zakresie od 0,01 dla polerowanego aluminium do 0,98 dla matowej czarnej farby lub ludzkiej skóry).
- ⚙️ τatm (Transmitancja atmosferyczna): Współczynnik transmisji atmosfery pośredniczącej, zależny od odległości, wilgotności względnej i temperatury powietrza w zakresie widma od 8 μm do 14 μm.
- ⚙️ L(Tobj): Spektralna radiancja ciała doskonale czarnego emitowana przez obiekt docelowy w temperaturze termodynamicznej Tobj.
- ⚙️ L(Tbg): Odbita pozorna temperatura tła pochodząca od otaczających gorących lub zimnych struktur.
- ⚙️ L(Tatm): Radiancja emitowana bezpośrednio przez ścieżkę atmosferyczną między celem a obiektywem termowizyjnym.
W oprogramowaniu radiometrycznym zależność między mocą optyczną a temperaturą jest parametryzowana za pomocą zoptymalizowanej postaci równania Plancka:
L(T) = R / (exp(B / T) - F)
Tutaj R, B i F reprezentują stałe kalibracyjne specyficzne dla czujnika, wyznaczone podczas fabrycznej charakteryzacji z użyciem ciała doskonale czarnego. Podczas pracy w trybie bezpośrednim T-Liniowym obliczenia te są wykonywane wewnętrznie z częstotliwością klatek (np. 25 Hz, 30 Hz lub 50 Hz). Dla strumienia wyjściowego sformatowanego w centykelwinach (gdzie 1 jednostka = 0,01 K) przekształcenie surowej 16-bitowej liczby całkowitej bez znaku (uint16) na standardowe jednostki inżynierskie jest obliczeniowo trywialne:
TKelwin = DN / 100,0
TCelsjusz = (DN / 100,0) - 273,15
W przypadku systemów obsługujących duże macierze matrycowe, takich jak systemy skalujące się od formatów VGA do SXGA, programiści mogą zapoznać się z naszą kompleksową analizą wysokorozdzielczych modułów czujników LWIR do termowizji 1280x1024 przeznaczonych do zastosowań OEM, która obejmuje wymagania dotyczące przepustowości magistrali i buforów pamięci niezbędne do utrzymania masywnych potoków macierzy radiometrycznych bez gubienia klatek.
Aby zademonstrować szybkie dekodowanie temperatury w środowiskach oprogramowania brzegowego, rozważ poniższy produkcyjny skrypt w Pythonie wykorzystujący NumPy do zwektoryzowanych operacji macierzowych:
import numpy as np
Podczas implementacji sterowników niskopoziomowych inżynierowie oprogramowania wbudowanego muszą zarządzać nagłówkami linii i pakowaniem telemetrii. Większość wysokowydajnych rdzeni dołącza jeden lub dwa pomocnicze wiersze metadanych bezpośrednio do bufora obrazu. Ten wbudowany wiersz telemetrii zawiera krytyczne dla misji atrybuty ramki: liczniki indeksu ramki, odczyty temperatury rdzenia FPA, napięcia polaryzacji mikrobolometru, flagi stanu migawki optycznej oraz identyfikatory bieżącego slotu kalibracyjnego. Aplikacje usuwające ten wiersz metadanych muszą odpowiednio przycinać wysokości bufora (np. obsługując 514 linii zamiast 512), aby zapobiec nieprawidłowemu wyrównaniu pamięci podczas operacji przekształcania macierzy 2D.
Architektura interfejsu sprzętowego: MIPI-CSI2, USB i optymalizacja SWaP-C
Integracja niechłodzonego radiometrycznego modułu kamery termowizyjnej OEM z ograniczonymi architekturami wbudowanymi wymaga starannej oceny warstw transportu elektrycznego, gęstości wyprowadzeń fizycznych, kompatybilności elektromagnetycznej (EMC) oraz rozpraszania ciepła. Wybór interfejsu sprzętowego bezpośrednio determinuje obciążenie procesora hosta, złożoność sterownika oraz opóźnienie systemu końcowego.
Protokoły transportu fizycznego: MIPI vs. USB vs. CVBS
- ⚙️ MIPI-CSI2 (Mobile Industry Processor Interface - Camera Serial Interface 2): MIPI-CSI2 stanowi złoty standard dla zintegrowanych ładunków wbudowanych, takich jak mikrogimbale dronów, ręczne celowniki termowizyjne i procesory wizyjne AI na krawędzi. MIPI opiera się na niskonapięciowej sygnalizacji różnicowej (D-PHY) działającej na 1, 2 lub 4 szybkich liniach danych wraz ze źródłowo-synchroniczną różnicową linią zegarową. Umożliwia bezpośredni, bez kopiowania dostęp do pamięci (DMA) do buforów GPU/ISP hosta (np. na NVIDIA Jetson, NXP i.MX8 lub SoC Rockchip). Przesyłając surowe 14-bitowe lub 16-bitowe klatki radiometryczne prosto do pamięci bez narzutu translacji sterownika systemu operacyjnego, MIPI zapewnia najniższe osiągalne deterministyczne opóźnienie (zazwyczaj poniżej 10 ms) i minimalne obciążenie CPU. Polecenia, sterowanie i synchronizacja telemetrii są obsługiwane równolegle przez dedykowaną magistralę peryferyjną I2C 400 kHz lub wielomegabodowy UART.
- ⚙️ USB 2.0 / USB 3.0 (UVC + punkty końcowe Bulk): Łączność USB oferuje maksymalną wygodę integracji i elastyczność międzyplatformową na platformach x86 i ARM. Zaawansowane moduły radiometryczne implementują architekturę dwupunktową: standardowy punkt końcowy USB Video Class (UVC 1.1/1.5) dostarczający 8-bitowy strumień wizualny do wyświetlania w czasie rzeczywistym dla człowieka, sparowany z niestandardowym szybkim punktem końcowym USB Bulk lub Vendor-Specific, który w sposób ciągły przesyła zsynchronizowane 14-bitowe lub 16-bitowe macierze radiometryczne. Umożliwia to szybkie tworzenie oprogramowania przy użyciu standardowych interfejsów API systemu operacyjnego, zachowując jednocześnie dostęp do metrycznych danych termograficznych.
- ⚙️ CVBS (kompozytowy sygnał wizyjny): Analogowy CVBS (dostarczający sygnały NTSC 525 linii lub PAL 625 linii po standardowych ścieżkach koncentrycznych 75Ω) pozostaje wysoko ceniony w wyspecjalizowanych zastosowaniach obronnych, bezpieczeństwa i analogowych FPV dronów. Chociaż CVBS nie może przesyłać cyfrowych 14-bitowych macierzy temperatury na piksel ze względu na swoją analogową naturę, wysokowydajne moduły OEM osadzają wewnętrzny generator znaków wyświetlacza ekranowego (OSD). Pozwala to wewnętrznemu procesorowi DSP nakładać w czasie rzeczywistym temperatury celownika, wielopunktowe odczyty punktowe i izotermy bezpośrednio na analogowy sygnał wideo.
Optymalizacja SWaP-C i rozpraszanie mechaniczne
Nieschładzane matryce mikrobolometryczne to czułe detektory termiczne. Ponieważ elementy czujnikowe bolometru są zawieszone zaledwie mikrometry nad krzemowym podłożem odczytowym, zmiany temperatury otoczenia wewnątrz obudowy kamery indukują lokalne gradienty termiczne w obudowie czujnika. Jeśli nie są odpowiednio zarządzane, te wewnętrzne gradienty pogarszają dokładność pomiaru radiometrycznego, powodując dryft pomiarowy i winietowanie optyczne (cieniowanie termiczne).
Inżynierowie muszą zapewnić niezawodne strukturalne odprowadzanie ciepła. Wysokowydajne moduły posiadają zintegrowaną aluminiową płytę odniesienia termicznego na tylnej lub dolnej części obudowy. Podczas montażu mechanicznego ładunku płyta interfejsu powinna być sprzężona ze strukturalną metalową obudową systemu hosta za pomocą wysokowydajnych podkładek termoprzewodzących (przewodność cieplna ≥ 3,0 W/m·K) lub materiałów interfejsu termicznego zmiennofazowych. Izolacja termiczna od komponentów o wysokim rozpraszaniu — takich jak procesory aplikacyjne system-on-chip, nadajniki RF lub sterowniki silników — jest niezbędna, aby zapobiec nierównomiernemu promieniowaniu cieplnemu padającemu na obudowę mikrobolometru. W przypadku połączeń między płytami w środowiskach dronów o wysokich wibracjach systemy o krytycznym znaczeniu misji polegają na wzmocnionych złączach mikrorastrowych board-to-board zaprojektowanych przez liderów interkonektów, takich jak Amphenol, zapewniając absolutną integralność sygnału na szybkich parach różnicowych nawet przy trwałych wstrząsach mechanicznych.
Radiometryczne moduły kamer termowizyjnych OEM: specyfikacje techniczne
Integratorzy systemów poszukujący kompaktowego, gotowego do produkcji sprzętu radiometrycznego mogą wykorzystać specjalistyczne rdzenie OEM zaprojektowane do integracji w systemach robotycznych, gimbalach lotniczych, monokularach ręcznych oraz węzłach monitorowania procesów przemysłowych. Poniżej analizujemy dwa wiodące przemysłowe niechłodzone rdzenie LWIR firmy Purpleriver, zaprojektowane z myślą o rygorystycznych wymaganiach SWaP-C bez kompromisów w zakresie stabilności radiometrycznej.
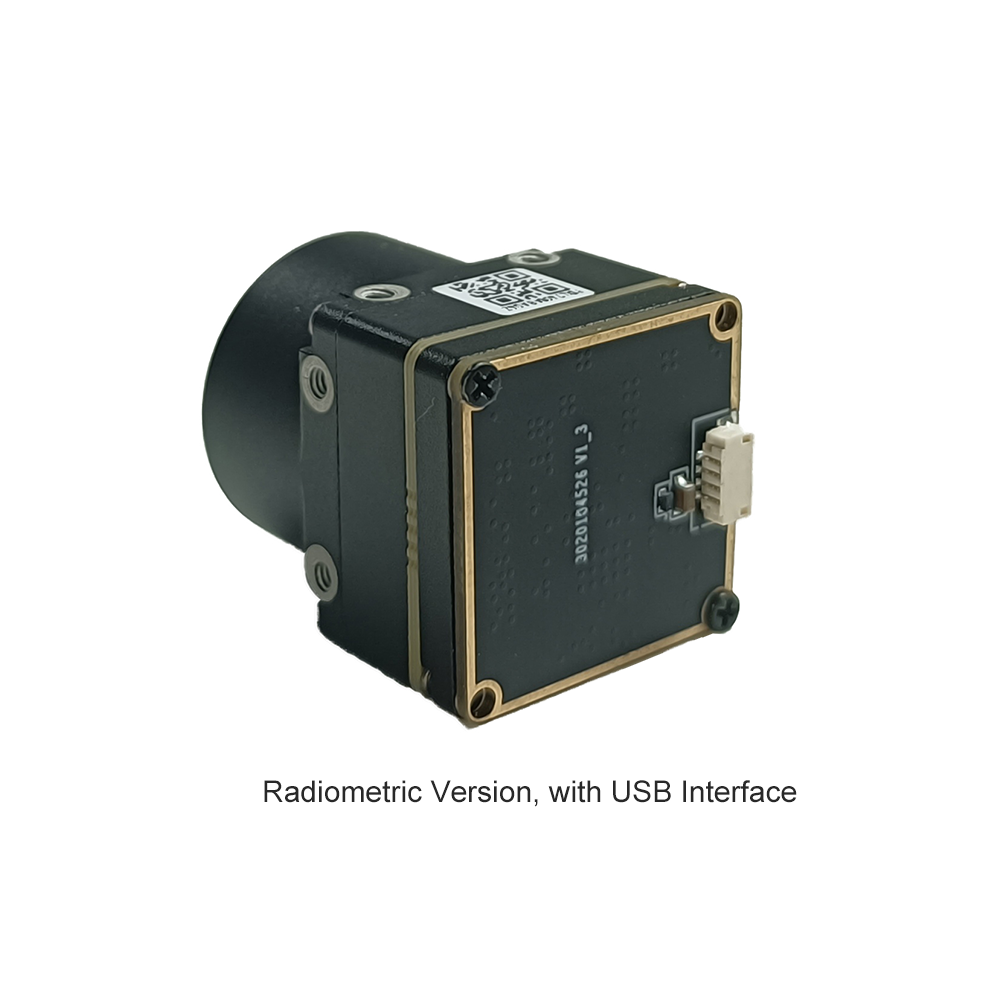
Niekolowana miniaturowa kamera termowizyjna LWIR USB 640*512, moduł rdzenia do dronów, podobna do DJI

Moduł rdzenia termowizyjnego Mini 640 niechłodzonej kamery na podczerwień to ultrakompaktowy silnik ładunku LWIR o wysokiej rozdzielczości, zaprojektowany specjalnie do integracji z mikrogimbalami, bezzałogowymi statkami powietrznymi (UAV) oraz przenośnym sprzętem taktycznym. Dzięki miniaturowym wymiarom zaledwie 21 mm × 21 mm, moduł ten zapewnia wyraźny, ostry obraz, niskie opóźnienia i niski pobór mocy. Oferuje pełną rozdzielczość 640×512 (opcjonalnie 640×480) w połączeniu z czujnikiem VOx o drobnym rastrze pikseli 12 μm oraz szeroki wybór ogniskowych od 5 mm do 150 mm. Jego natywna architektura USB zapewnia zarówno podgląd wizualny, jak i surowe dane radiometryczne o wysokiej głębi bitowej, utrzymując stabilną wydajność i wysoką odporność środowiskową w trudnych warunkach operacyjnych.
- ✅ Obudowa: Ultraminiaturowy przekrój poprzeczny obudowy 21 mm × 21 mm
- ✅ Rozdzielczość FPA: 640 × 512 (opcjonalnie 640 × 480)
- ⚙️ Wszechstronność optyczna: Opcje obiektywów 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 mm
- ⚙️ Główny interfejs: USB plug-and-play przesyłający strumieniowo surowe i przetworzone dane radiometryczne
Niechłodzony Moduł Kamery Termicznej na Podczerwień Serii MD 384x288
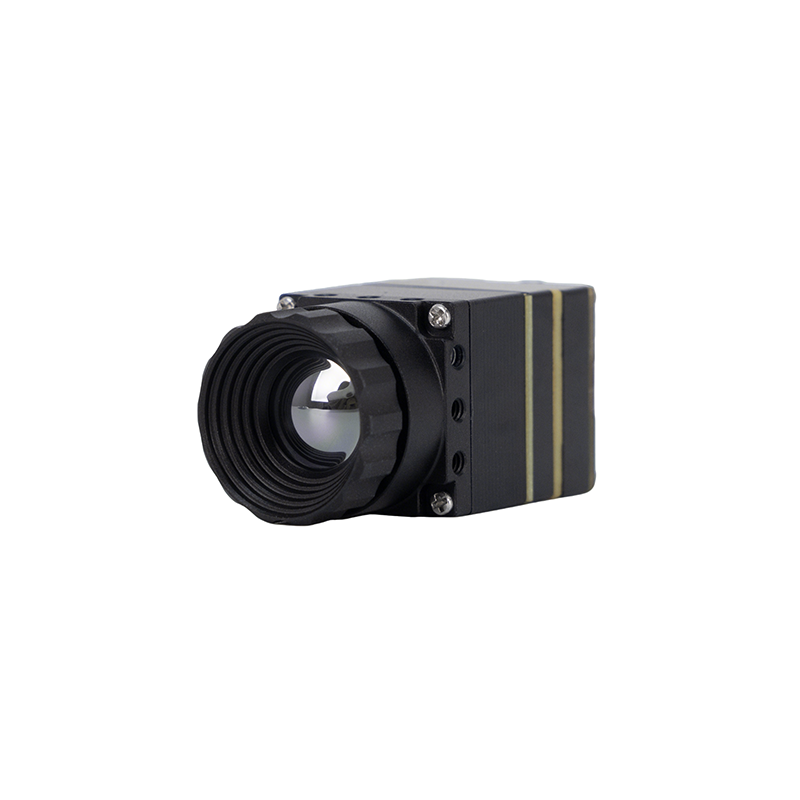
Moduł kamery termowizyjnej Purpleriver MD Series został zaprojektowany z myślą o przemysłowej precyzji w wymagających zastosowaniach, w tym w monitoringu bezpieczeństwa, kontroli perymetrycznej, bezwzględnym monitorowaniu temperatury oraz integracji z dronami. Wyposażony w zaawansowany niechłodzony detektor podczerwieni o rastrze pikseli 12 μm, zapewnia wyjątkową czułość termiczną oraz ostry, wysokokontrastowy obraz termiczny. Kompaktowe wymiary, funkcjonalność plug-and-play oraz wszechstronne możliwości wielointerfejsowe (jednoczesna obsługa MIPI, USB i CVBS) zapewniają szybką integrację sprzętową z różnorodnymi architekturami hosta. Wspierany przez zespół inżynierów z doświadczeniem z Hongkońskiego Uniwersytetu Nauki i Technologii (HKUST) oraz byłych specjalistów Huawei HiSilicon, MD Series oferuje pełną personalizację OEM/ODM w celu spełnienia wymagań konkretnego projektu.
- ⚙️ Architektura FPA: Niechłodzona matryca mikrobolometryczna VOx 384 × 288
- ⚙️ Rozstaw pikseli: Produkcja wysokiej gęstości 12 μm
- ✅ Redundancja interfejsów: Natywne jednoczesne wsparcie dla MIPI, USB i analogowego CVBS
- ✅ Rodowód inżynieryjny: Opracowany przez specjalistów z HKUST i byłych inżynierów Huawei HiSilicon
Macierz porównawcza specyfikacji technicznych
Poniższa macierz porównawcza przedstawia podstawowe specyfikacje mechaniczne, elektryczne, optyczne i radiometryczne modułów Purpleriver Mini 640 i MD Series, aby pomóc inżynierom sprzętowym w wyborze platformy:
| Funkcja / Specyfikacja | Moduł LWIR USB Mini 640×512 | Moduł termiczny MD Series 384×288 |
|---|---|---|
| Technologia detektora | Niekolowany mikrobolometr VOx (tlenek wanadu) | Niekolowany mikrobolometr VOx (tlenek wanadu) |
| Rozdzielczość matrycy | 640 × 512 pikseli (opcjonalnie 640 × 480) | 384 × 288 pikseli |
| Rozstaw pikseli | 12 μm | 12 μm |
| Pasmo spektralne | 8 μm – 14 μm (LWIR) | 8 μm – 14 μm (LWIR) |
| Wymiary (SxWxG) | 21 mm × 21 mm (Podstawowy profil rdzenia) | Ultrakompaktowy format przemysłowy |
| Dostępna optyka | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 mm | Optyka stałoogniskowa, atermalizowana szerokokątna i teleobiektywowa |
| Cyfrowe wideo i dane | USB 2.0 (strumień wizualny UVC + 14-bitowy strumień radiometryczny) | Jednoczesne MIPI-CSI2, USB i analogowe CVBS |
| Precyzja radiometryczna | ±2°C lub ±2% (pełny skalibrowany zakres roboczy) | Przemysłowa skalibrowana precyzja w zakresach pomiarowych |
| Główne zastosowania | Gimbale do dronów (ładunki klasy DJI), celowniki termiczne | Przemysłowe monitorowanie temperatury, bezpieczeństwo, brzegowe węzły IoT |
Wbudowane przetwarzanie brzegowe: potoki Linux V4L2, ROS/ROS2 i Jetson
Deploying a radiometric thermal camera module on autonomous mobile robots (AMRs), industrial IoT inspection gateways, or high-performance edge compute platforms like the NVIDIA Jetson Orin Nano, AGX Orin, or Raspberry Pi CM4 requires configuring the Linux kernel video subsystem correctly. Unlike standard webcams streaming compressed 8-bit YUYV or MJPEG streams, an uncompressed 14-bit or 16-bit radiometric thermal camera communicates via uncompressed grayscale formats requiring specialized capture pipelines.
Linux Video4Linux2 (V4L2) Pipeline Configuration
Under Linux, USB and MIPI thermal cores register as standard video devices under /dev/video*. When communicating with a radiometric core configured for T-Linear or raw counts output, the core exposes specialized pixel formats. The most common four-character codes (FOURCC) used in radiometric cores are:
- ⚙️
Y16: Uncompressed 16-bit Greyscale (representing direct centi-Kelvin values or scaled linear counts). - ⚙️
Y14: 14-bit Greyscale packed within 16-bit container words. - ⚙️
SZARY: 8-bit Standard Greyscale (used for qualitative previews).
Integrators can interrogate and lock the hardware driver into raw 16-bit radiometric transmission using standard command-line tools from the v4l-utils package:
# Query available hardware formats on the thermal core node
v4l2-ctl -d /dev/video0 --list-formats-ext

# Lock capture configuration to native 16-bit radiometric streaming at 640x512
v4l2-ctl -d /dev/video0 --set-fmt-video=width=640,height=512,pixelformat='Y16 '

# Verify frame rate and operational buffer parameters
v4l2-ctl -d /dev/video0 --get-fmt-video
ROS 2 (Robot Operating System) Native Integration Node
In modern autonomous robotic architectures, thermal sensor feeds must be published deterministically across the ROS 2 computational graph. Because standard RGB image pipelines cannot represent per-pixel floating-point temperature values, radiometric matrices are encapsulated in ROS 2 as sensor_msgs/msg/Image messages using the mono16 encoding. The following C++ ROS 2 node demonstrates how to capture native 16-bit radiometric frames via VideoCapture and publish them for downstream edge nodes (such as AI object detectors or SLAM fusion algorithms):
#include <rclcpp/rclcpp.hpp>
#include <sensor_msgs/msg/image.hpp>
#include <cv_bridge/cv_bridge.h>
#include <opencv2/opencv.hpp>

class RadiometricThermalPublisher : public rclcpp::Node {
public:
  RadiometricThermalPublisher() : Node("radiometric_thermal_node") {
    // Quality of Service configuration: Best effort for real-time video streaming
    rclcpp::QoS qos_profile(10);
    qos_profile.best_effort();

    publisher_ = this->create_publisher<sensor_msgs::msg::Image>(
      "thermal/radiometric_raw", qos_profile);

    // Initialize V4L2 device node in 16-bit raw mode
    cap_.open(0, cv::CAP_V4L2);
    cap_.set(cv::CAP_PROP_FOURCC, cv::VideoWriter::fourcc('Y', '1', '6', ' '));
    cap_.set(cv::CAP_PROP_FRAME_WIDTH, 640);
    cap_.set(cv::CAP_PROP_FRAME_HEIGHT, 512);
    cap_.set(cv::CAP_PROP_CONVERT_RGB, false); // Crucial: Prevent 8-bit RGB downsampling

    if (!cap_.isOpened()) {
      RCLCPP_ERROR(this->get_logger(), "Failed to open radiometric V4L2 camera core.");
      return;
    }

    // Capture loop running at 30 Hz (33.3 ms period)
    timer_ = this->create_wall_timer(
      std::chrono::milliseconds(33),
      std::bind(&RadiometricThermalPublisher::capture_and_publish, this));

    RCLCPP_INFO(this->get_logger(), "Radiometric 16-bit node initialized successfully.");
  }

private:
  void capture_and_publish() {
    cv::Mat frame;
    if (cap_.read(frame)) {
      // frame.type() is CV_16UC1 containing raw centi-Kelvin or digital counts
      std_msgs::msg::Header header;
      header.stamp = this->now();
      header.frame_id = "thermal_optical_frame";

      // Bridge OpenCV 16UC1 matrix directly to ROS sensor_msgs/Image
      sensor_msgs::msg::Image::SharedPtr msg =
        cv_bridge::CvImage(header, "mono16", frame).toImageMsg();

      publisher_->publish(*msg);
    } else {
      RCLCPP_WARN_THROTTLE(this->get_logger(), *this->get_clock(), 1000,
                           "Frame drop detected on radiometric capture bus.");
    }
  }

  cv::VideoCapture cap_;
  rclcpp::Publisher<sensor_msgs::msg::Image>::SharedPtr publisher_;
  rclcpp::TimerBase::SharedPtr timer_;
};

int main(int argc, char** argv) {
  rclcpp::init(argc, argv);
  rclcpp::spin(std::make_shared<RadiometricThermalPublisher>());
  rclcpp::shutdown();
  return 0;
}
When deploying this node on NVIDIA Jetson architectures, zero-copy buffer sharing through NVMM (NVIDIA Memory Management) can be leveraged to feed the 16-bit arrays directly into TensorRT inference engines. For example, edge AI models performing crack detection or thermal anomaly localization can process float32 converted matrices directly in GPU memory, avoiding CPU memory copies and maintaining 60 FPS processing throughput.
Projektowanie ładunków UAV i kalibracja radiometryczna w locie
Deploying a radiometric thermal camera module aboard small unmanned aerial systems (sUAS) introduces complex thermodynamic and aerodynamic phenomena that can compromise measurement accuracy if not properly addressed during mechanical payload design.
Managing Rotor Downwash and Convective Cooling
Multi-rotor drones generate high-velocity, turbulent airflow that impinges directly upon the gimbal payload. If the external optical assembly is exposed to uneven convective downwash, localized cooling occurs across the front Germanium lens element. Germanium has a very high index of refraction (approximately 4.0), and rapid temperature drops across its surface introduce thermal gradients between the center of the lens and its metal retaining ring. This physical phenomenon introduces radial vignetting (sometimes referred to as the "halo effect"), causing per-pixel temperature readings at the periphery of the image to read several degrees lower than identical targets at the center of the frame.
To eliminate convective cooling artifacts, system designers should integrate the radiometric core within an aerodynamically sealed payload housing. Utilizing an anti-reflective (AR) coated protective Germanium or Chalcogenide window seated flush with the outer gimbal enclosure isolates the imaging lens from turbulent airflows. Additionally, modules like the Purpleriver Mini 640 incorporate internal thermal sensor arrays that monitor lens barrel temperatures in real time, allowing internal firmware algorithms to dynamically correct for temperature-induced lens emission changes.
Non-Uniformity Correction (NUC) Shutter Coordination
Uncooled microbolometers exhibit inherent temporal drift caused by ambient temperature shifts and internal electronics heating. To maintain spatial uniformity and absolute accuracy, the core must periodically perform a Non-Uniformity Correction (NUC), also termed Flat Field Correction (FFC). During an FFC cycle, an internal mechanical solenoid moves an athermal shutter blade into the optical path for 200ms to 400ms. The core measures this uniform temperature reference and recalculates per-pixel offset vectors.
In high-speed aerial inspections (such as scanning miles of high-voltage transmission lines or solar farm arrays), an unannounced NUC calibration freezes the video feed and halts data streaming. This brief interruption can cause autonomous tracking loops to drop locks or result in missed imagery at critical flight waypoints. OEM modules like the Mini 640 and MD Series mitigate this operational challenge through software-controllable NUC management. The flight computer can inhibit automated shutter activations over serial UART or USB commands during active inspection runs, and instead trigger shutter calibrations programmatically when the UAV transitions between waypoints or executes turns.
Optics, Weight, and Flight Endurance
Flight endurance on small drones scales inversely with total payload mass. The transition from legacy 17μm pixel pitch sensors to modern 12μm microbolometer arrays (as featured on the Mini 640 and MD Series) yields significant physical advantages. Because the individual detector elements are smaller, a 12μm sensor requires a shorter focal length lens to achieve the identical optical Field of View (FOV) and Instantaneous Field of View (IFOV) compared to a 17μm sensor. Shorter focal length lenses use smaller Germanium optical elements, drastically reducing overall payload mass, reducing the required gimbal motor torque, and directly extending overall flight endurance.
Pogłębione techniczne FAQ: ekstrakcja danych radiometrycznych
Can I extract per-pixel raw temperature matrix data and export it to CSV or custom software?
Is the radiometric module controllable across different programming languages and embedded systems?
What makes this module ideal for compact drone payloads and DIY scopes compared to standard cores?
📚 Piśmiennictwo i dalsze lektury
- 🔹 Standard branżowy: Physical principles of infrared thermography and radiometric equations referenced via Wikipedia Obrazowanie termowizyjne.
- 🔹 Interconnect Reliability: Industrial board-to-board high-speed interconnect standards documented by Amphenol Industrial Interconnect Systems.
- 🔹 Related High-Resolution Guide: Deep architectural analysis of large-format sensors via High-Resolution Thermal Imaging 1280x1024 LWIR Sensor Modules for OEM Applications.
- 🔹 Regional Mobile & Modular Guides: Detailed technical guides on compact thermal integration available at our Russian Technical Engineering Portal jak i Polish Industrial Knowledge Base.





