Тепловизионный модуль 640x512 MIPI: OEM-ядро камеры высокого разрешения для дронов и встраиваемого ИИ
17 сентября 2026 г.
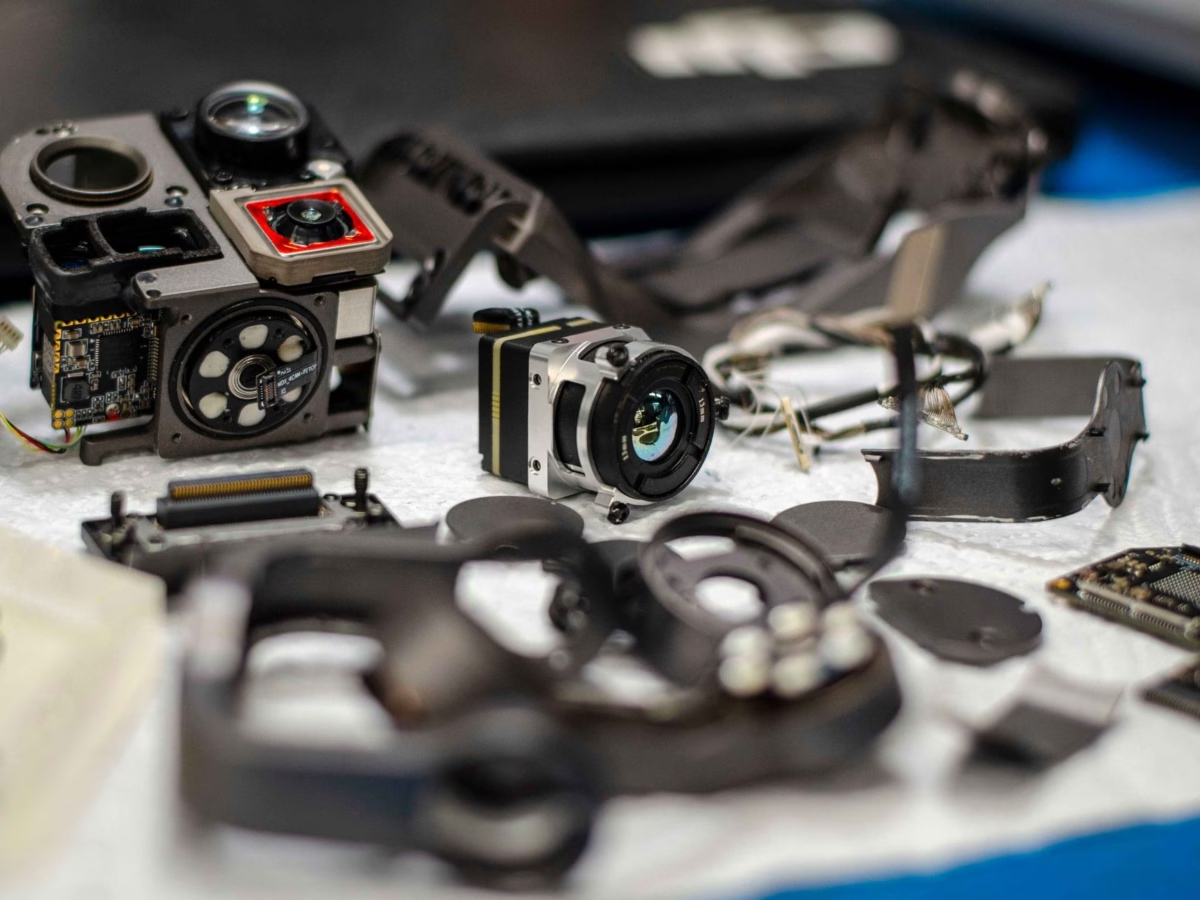
Современные автономные воздушные системы и мобильные роботизированные платформы все чаще работают в условиях нулевой освещенности, плотных атмосферных помех и сложных условий окружающей среды. В то время как электронно-оптические камеры видимого диапазона отказывают в темноте, а активные лидарные массивы сталкиваются со значительными затратами по мощности, вычислительным ресурсам и весу, длинноволновое инфракрасное зондирование обеспечивает прямой радиометрический сигнал, необходимый для постоянной ситуационной осведомленности. Для архитекторов встраиваемых систем, разработчиков встроенного ПО и инженеров по полезной нагрузке развертывание неохлаждаемого ядра тепловизионной камеры MIPI устраняет разрыв между высокоточной теплофизикой и ограниченными ресурсами периферийных вычислений. Благодаря прямому сопряжению матриц микроболометров на основе оксида ванадия с нативными интерфейсами Camera Serial Interface 2 Mobile Industry Processor Interface разработчики обходят катастрофические издержки сериализации, джиттер шины и узкие места процессора, присущие устаревшим интерфейсам USB или аналогового композитного видео.
Интеграция нативного тепловизионного датчика MIPI непосредственно в современные архитектуры «система-на-кристалле», такие как серия NVIDIA Jetson Orin, Rockchip RK3588, NXP i.MX8 или вычислительные платформы Raspberry Pi, открывает доступ к аппаратно-ускоренному прямому доступу к памяти, захвату кадров без копирования и задержке конвейера менее миллисекунды. В этом техническом руководстве подробно рассматриваются оптические, электрические и программно-инженерные принципы, лежащие в основе неохлаждаемых ядер тепловизионных камер MIPI. От механики отклика микроболометра и конвейеров коррекции неоднородности до проектирования аппаратной несущей платы, разработки драйверов Linux V4L2 и выбора оптических параметров — это руководство предлагает практическую дорожную карту для инженеров, создающих критически важные системы технического зрения для автономных дронов, роботизированных инспекционных установок и тактических периферийных платформ.
Операционный ландшафт для автономных платформ резко изменился. Если раньше тепловидение рассматривалось как вспомогательная полезная нагрузка, предназначенная исключительно для дистанционного управления человеком по аналоговым каналам нисходящей связи, то теперь это незаменимый поток необработанных данных, питающий бортовую автономность в реальном времени. Стеки восприятия требуют детерминированной задержки, несжатой 14-битной или 16-битной радиометрической глубины и минимальных вычислительных затрат для выполнения одновременной локализации и картографирования (SLAM), семантической сегментации и динамического обхода препятствий. Достижение такого профиля производительности требует глубокого понимания всего стека тепловидения, охватывающего физику полупроводниковых твердотельных приборов, дифференциальную высокоскоростную разводку печатных плат, управление памятью на уровне ядра и последующее ускорение периферийного ИИ.
Отказываясь от внешних микросхем-мостов протоколов, таких как преобразователи MIPI-в-USB или параллельный-в-USB, системные проектировщики устраняют точки отказа, снижают стоимость спецификации материалов и снимают критические граммы с авиационных подвесов. Что еще важнее, нативные прямые подключения CSI-2 позволяют тепловизионным датчикам участвовать в качестве полноправных аппаратных компонентов в архитектуре аппаратной обработки изображений главного SoC. Это позволяет направлять входящие тепловизионные кадры непосредственно на специализированные ускорители глубокого обучения, движки оптического потока и в единую память хоста с минимальным участием ЦП, делая тепловую разведку в реальном времени по-настоящему жизнеспособной на платформах с ограниченным зарядом батареи.
Содержание
- 👉 Инженерная архитектура: как работают неохлаждаемые ядра MIPI CSI-2
- 👉 Ключевые показатели производительности для встраиваемого тепловизионного зрения
- 👉 Аппаратная интеграция и архитектура конвейера Linux V4L2
- 👉 Технические характеристики OEM-продуктов и сравнительная таблица
- 👉 Сценарии развертывания: дроны, тактическая робототехника и периферийный ИИ
- 👉 Углубленный технический FAQ
Инженерная архитектура: как работают неохлаждаемые ядра MIPI CSI-2
Неохлаждаемое ядро тепловизионной камеры основано на матрице микромеханических пикселей, изготовленных поверх комплементарной структуры «металл-оксид-полупроводник» — интегральной схемы считывания. Каждый пиксель поглощает падающее инфракрасное излучение в длинноволновом инфракрасном спектре, обычно определяемом в диапазоне от 8 до 14 микрометров. В отличие от криогенно охлаждаемых датчиков, таких как детекторы на основе антимонида индия или теллурида кадмия-ртути, работающих при криогенных температурах около 77 Кельвинов, неохлаждаемая система использует матрицу тепловых детекторов, известную как микроболометр. Эти детекторы преимущественно изготавливаются из тонких плёнок с высокими температурными коэффициентами сопротивления, наиболее известными из которых являются оксид ванадия или аморфный кремний.
Когда длинноволновое инфракрасное излучение попадает на термоизолированную мембрану микроболометра, активный материал поглощает энергию фотонов, вызывая повышение температуры. Этот тепловой сдвиг вызывает пропорциональное, предсказуемое изменение электрического сопротивления. Нижележащая ИС считывания периодически измеряет сопротивление в каждой пиксельной ячейке матрицы в фокальной плоскости, преобразуя мельчайшие колебания сопротивления в цифровые напряжения с помощью высокоточных встроенных аналого-цифровых преобразователей. Выходной сигнал выражается в виде сырых 14-битных или 16-битных цифровых значений, которые напрямую соответствуют некалиброванной энергетической яркости, зарегистрированной каждым чувствительным элементом.
Рабочая физика микроболометра накладывает уникальные ограничения на формирование изображения. Тепловая постоянная времени — время, необходимое мембране пикселя для изменения температуры в ответ на колебания падающей энергетической яркости, — обычно составляет от 8 до 14 миллисекунд. Следовательно, считывание с датчика требует тщательно регулируемых импульсов электрического смещения во избежание самонагрева, который может исказить точность измерений. Поскольку пиксели микроболометра изолированы в вакуумных корпусах с помощью микромеханических мостиков из нитрида кремния, даже незначительные тепловые колебания в корпусе камеры изменят показания пикселей. В результате схема считывания должна компенсировать дрейф температуры подложки с помощью встроенных слепых опорных пикселей, экранированных от падающего теплового потока.
Сырые цифровые данные, формируемые на уровне датчика, не могут быть напрямую переданы в стандартные алгоритмы компьютерного зрения, визуальной одометрии или свёрточных нейронных сетей без обширной цифровой предварительной обработки. Сырые данные микроболометра содержат значительный собственный шум, пространственные различия усиления и аномалии смещения. Встроенный конвейер обработки сигналов изображения должен выполнять множество математически интенсивных коррекций в реальном времени:
- ⚙️ Коррекция неоднородности: Из-за микроскопических производственных допусков отдельные пиксели микроболометра демонстрируют неидентичные базовые сопротивления и тепловую чувствительность. Неохлаждаемые ядра выполняют коррекцию неоднородности с помощью механических калибровочных шторок (одноточечная калибровка по известному внутреннему тепловому эталону) или усовершенствованных алгоритмических моделей коррекции без шторки для устранения пространственного шума и дрейфа датчика при изменяющихся температурах окружающей среды.
- ⚙️ Замена дефектных пикселей: Неизбежные ограничения полупроводникового производства приводят к появлению небольшого процента мёртвых, насыщенных или периодически мигающих пикселей. Внутренний сигнальный процессор идентифицирует координаты этих выбросов и динамически интерполирует их значения на основе окружающих здоровых массивов пикселей с использованием билатеральных геометрических ядер.
- ⚙️ Цифровое улучшение деталей и сжатие динамического диапазона: Тепловые сцены часто демонстрируют экстремальный динамический диапазон, охватывающий десятки тысяч цифровых отсчётов, в то время как критически важные оперативные цели — например, люди или животные, скрытые в зарослях, — могут представлять энергетический перепад всего в долю градуса. Цифровое улучшение деталей разделяет радиометрическое изображение с высоким динамическим диапазоном на низкочастотные базовые слои (общая температура сцены) и высокочастотные слои деталей (границы и локальные контрасты), что позволяет визуально выделять локальные температурные различия и обрабатывать их моделями граничного компьютерного зрения.
- ⚙️ Подавление потолка пространственного шума: Фиксированный пространственный шум сенсора проявляется в виде едва заметных горизонтальных и вертикальных полос, вызванных усилителями считывания столбцов и строк ROIC. Встроенный конвейер применяет алгоритмы пространственной фильтрации, специально настроенные на ослабление негауссовского линейного шума без ухудшения структурных границ.
Исторически оценочные комплекты для разработчиков и модули потребительских дронов соединяли необработанные выходы сенсора с хост-микропроцессорами через универсальную последовательную шину (USB 2.0 или USB 3.0) или устаревшие аналоговые композитные интерфейсы. Однако для промышленной робототехники, манёвренного автономного полёта и систем наведения в реальном времени транспорт USB представляет серьёзные инженерные препятствия. USB — это асинхронная, пакетная, опрашиваемая хостом коммуникационная архитектура. Она требует, чтобы программный стек USB операционной системы хоста постоянно обрабатывал прерывания транзакций, планирование конечных точек и сериализацию памяти. Это вносит значительную сквозную транспортную задержку — обычно добавляя от 30 до 80 миллисекунд джиттера кадров. При нагрузке на системную шину пакеты USB могут быть полностью потеряны, что приводит к катастрофическому заиканию кадров во время быстрых манёвров полёта.
Напротив, нативный MIPI CSI-2 — это синхронный, двухточечный, однонаправленный высокоскоростной физический интерфейс. Управляемый спецификацией физического уровня D-PHY альянса MIPI, CSI-2 передаёт необработанные сериализованные потоки пикселей вместе с выделенными тактовыми линиями непосредственно в аппаратную подсистему видеовхода хост-SoC. Выделенные каналы прямого доступа к памяти на процессоре записывают входящие буферы изображений непосредственно в системную память с нулевыми накладными расходами на копирование и практически пренебрежимо малым использованием центрального процессора. Задержка интерфейса снижается до субмиллисекундных уровней, что делает неохлаждаемого ядра тепловизионной камеры MIPI его определяющей архитектурой сенсорного интерфейса для замкнутого управления полётом, высокоскоростной визуально-инерциальной одометрии и граничного отслеживания целей.
Для системных интеграторов, ищущих более широкий контекст компонентов, наше подробное инженерное руководство по Высокопроизводительное инфракрасное ядро: компактные LWIR-модули для OEM-интеграции описывает, как современные неохлаждаемые сенсоры адаптируются на различных аэрокосмических и оборонных платформах.
Ключевые показатели производительности для встраиваемого тепловизионного зрения
Выбор оптимального неохлаждаемого тепловизионного ядра MIPI требует эмпирического баланса между тепловой чувствительностью, пространственным разрешением, оптической механикой и ограничениями SWaP-C. Архитекторам встраиваемых систем необходимо оценивать паспорта сенсоров по точным физическим критериям:
| Метрический параметр | Техническое определение | Инженерная значимость и эксплуатационное влияние |
|---|---|---|
| Шаг пикселя | Физическое межцентровое расстояние между соседними пикселями детектора (обычно 12 мкм против 17 мкм). | Меньший шаг пикселя напрямую уменьшает общую физическую площадь матрицы в фокальной плоскости. Переход с 17 мкм на 12 мкм сокращает требуемое фокусное расстояние для заданного поля зрения, значительно уменьшая физическую массу, объём и оптический диаметр дорогостоящих германиевых линз. |
| NETD | Эквивалентная шуму разность температур, измеряемая в милликельвинах (мК) при определённом значении диафрагменного числа. | Представляет собой пороговое изменение температуры, обеспечивающее отношение сигнал/шум, равное единице. Ядро с показателем ≤ 40 мК обеспечивает значительно лучшее разрешение текстуры сцены и границ целей сквозь дымку, туман и лёгкую листву по сравнению с устаревшим модулем ≤ 60 мК. |
| Частота кадров | Временная частота захвата сенсора (9 Гц, 25 Гц, 30 Гц или 50/60 Гц). | Высокая частота кадров (25–50 Гц) обязательна для навигации воздушных дронов и автономности роботов. Частота кадров 9 Гц вызывает сильное пространственное размытие движения и визуальную задержку при перемещении дрона со скоростью более 3 метров в секунду. |
| Радиометрия | Линейный выходной сигнал, представляющий калиброванные абсолютные температуры поверхности для каждого пикселя. | Обеспечивает автоматизированную промышленную термографию. Необработанные 14-битные данные позволяют программным алгоритмам измерять температуру от -20 °C до +150 °C (стандартный диапазон) или до +550 °C (промышленный диапазон) для электрических инспекций и мониторинга солнечных электростанций. |
Выбор длинноволновых оптических элементов напрямую влияет на физические размеры и возможности полезной нагрузки. Тепловое инфракрасное излучение не может проникать через стандартные оптические стёкла, которые полностью непрозрачны в спектре от 8 до 14 микрометров. Поэтому тепловизионные ядра должны использовать прецизионные элементы, изготовленные из монокристаллического германия, халькогенидного стекла или селенида цинка, с нанесёнными специализированными антибликовыми алмазоподобными углеродными покрытиями для работы в жёстких наружных условиях.
Выбор оптики также связан с управлением тепловой расфокусировкой. Германий обладает необычно высоким температурным коэффициентом показателя преломления (приблизительно $dn/dt = 4.0 \times 10^{-4}/\text{°C}$), примерно в 40 раз выше, чем у типичного оптического боросиликатного кронового стекла. При изменении температуры окружающей среды во время высотных полётов дрона некомпенсированная германиевая линза быстро теряет фокусировку. Промышленные неохлаждаемые модули решают эту проблему посредством оптической атермализации — комбинирования различных оптических материалов с противоположными профилями теплового расширения — или механической атермализации с использованием прецизионных алюминиевых и полиоксиметиленовых (POM) корпусных втулок, которые физически регулируют расстояние между линзой и фокальной плоскостью при изменении температуры.
Горизонтальное поле зрения неохлаждаемого тепловизионного ядра определяется активной шириной сенсора и выбранным оптическим фокусным расстоянием. Математическая зависимость выражается формулой:
HFOV = 2 × arctan( Ширина сенсора / (2 × Фокусное расстояние) )
Где физическая ширина сенсора рассчитывается как горизонтальное разрешение в пикселях, умноженное на шаг отдельного пикселя. Для современного ядра с разрешением 640×512 и стандартным шагом пикселя 12 микрометров общая активная ширина сенсора составляет 7,68 миллиметра:
- ⚙️ Выбор объектива 9 мм: Обеспечивает широкое горизонтальное поле зрения примерно 46,2 градуса. Этот оптический профиль идеально подходит для обхода препятствий, ситуационной осведомлённости, автономных поисково-спасательных полётов на малых высотах, а также для конвейеров одновременной локализации и построения карт.
- ⚙️ Выбор объектива от 18 мм до 35 мм: Сужает горизонтальное поле зрения до диапазона от 24 до 12,5 градуса. Такая оптическая концентрация значительно увеличивает дальности обнаружения, распознавания и идентификации в соответствии с критериями Джонсона, что делает её оптимальной для охраны периметра, тактического обнаружения целей и высотных инспекций инфраструктуры линий электропередач.
- ⚙️ Соображения по мгновенному полю зрения: Мгновенное поле зрения определяет пространственное разрешение одного пикселя, проецируемого в физическое пространство: $\text{IFOV} = \text{Шаг пикселя} / \text{Фокусное расстояние}$. При шаге пикселя 12 мкм и объективе 9 мм результирующее мгновенное поле зрения составляет 1,33 мрад, что означает, что на дистанции 100 метров один пиксель покрывает квадратную область 13,3 см × 13,3 см на цели.
Если вы интегрируете платформы с меньшими габаритами, используя любительские или промежуточные промышленные микрокомпьютеры, ознакомьтесь с нашим специальным руководством, посвящённым лучшему блоку тепловизионной камеры для встраиваемого зрения Raspberry Pi для специализированных методов аппаратной настройки.
Аппаратная интеграция и архитектура конвейера Linux V4L2
Достижение стабильной передачи видео с высокой частотой кадров требует дисциплинированной электрической разводки между физическим выходным гибким печатным разъёмом тепловизионного ядра и несущей платой хост-вычислителя. Физический уровень MIPI CSI-2 использует дифференциальную передачу сигналов, регулируемую метриками низковольтного размаха. Разработчики аппаратного обеспечения полезной нагрузки должны строго соблюдать следующие правила трассировки печатных плат:
- ⚙️ Контролируемый дифференциальный импеданс: Все дифференциальные пары трасс MIPI D-PHY (линия данных 0, линия данных 1 и дифференциальная тактовая линия) должны поддерживать непрерывный дифференциальный импеданс 100 Ом (±10%), при этом импеданс одиночных трасс ограничивается значением 50 Ом.
- ⚙️ Согласование длин трасс: Для предотвращения фазовых искажений и деградации сигнала на частотах мультигигабитной сериализации перекос трасс внутри пары между положительной и отрицательной дифференциальными линиями не должен превышать 0,15 мм (что соответствует задержке примерно 1 пикосекунда). Согласование длин трасс между парами по линиям данных и дифференциальной тактовой линии должно оставаться строго в пределах 0,5 мм.
- ⚙️ Экранирование слоем земли и сплошные опорные плоскости: Высокоскоростные дифференциальные трассы должны прокладываться над непрерывным сплошным слоем земли без пересечения разрывов или границ питания. Пересечение зазора в плоскости вызывает немедленные разрывы синфазного импеданса, порождая сильное высокочастотное электромагнитное излучение и ухудшая глазковые диаграммы сигнала.
- ⚙️ Развязка и изоляция источника питания: Высокочувствительные схемы считывания микроболометров чрезвычайно уязвимы к шуму источника питания. Коммутационный шум, создаваемый электронными регуляторами скорости квадрокоптеров и высокомоментными бесщёточными моторами подвесов, может проявляться на тепловой фокальной плоскости в виде серьёзных артефактов горизонтальной полосатости. Аналоговые шины тепловизионного модуля должны быть изолированы с помощью стабилизаторов с низким падением напряжения и высоким коэффициентом подавления пульсаций источника питания, полностью минуя необработанные распределительные шины аккумулятора.
На уровне операционной системы встроенная платформа Linux обнаруживает и настраивает неохлаждаемое тепловизионное ядро MIPI через Device Tree Source. Ядро камеры представлено как подустройство, подключённое к бортовому ведущему контроллеру I2C для управления регистрами (интерфейс управления камерой) и напрямую связано с блоком конечной точки приёмника CSI-2 системы. Ниже приведён инженерный фрагмент DTS, представляющий производственную конфигурацию датчика:
// Узел Device Tree для LWIR MIPI CSI-2 Purpleriver;
После того как ядро регистрирует драйвер устройства, камера становится доступной в пользовательском пространстве через стандартные подсистемы ядра Video4Linux2, обычно появляясь как /dev/video0. В отличие от видимых RGB-камер, которые выдают потоки, закодированные как YUV420 или MJPEG, радиометрические неохлаждаемые тепловизионные датчики выдают пиксельные данные в формате 16-битных беззнаковых целых чисел, представляющих линейные калиброванные значения энергетической яркости (цифровые числа). Это захватывается с использованием стандартного V4L2_PIX_FMT_Y16 пиксельного формата.
С помощью современного мультимедийного фреймворка GStreamer роботизированные полезные нагрузки могут передавать несжатые 16-битные радиометрические тепловизионные буферы в конвейеры граничного машинного обучения и технического зрения с прямым доступом к памяти и нулевым вмешательством центрального процессора хоста:
# Низколатентный конвейер GStreamer для приёма 16-битного радиометрического потока
В высокоуровневых приложениях, написанных на C++ или Python с использованием OpenCV, данные исходного кадра мгновенно отображаются в 16-битную одноканальную матрицу (CV_16UC1). Разработчики могут применять линейные уравнения преобразования непосредственно к исходной пиксельной матрице для вычисления абсолютной температуры в градусах Цельсия в реальном времени без передачи данных через внешние динамические библиотеки:
Температура (°C) = (исходное цифровое число × множитель радиометрического разрешения) - тепловое смещение
Для высокопроизводительных роботизированных полезных нагрузок, работающих на платформах граничного вывода, таких как TensorRT или ONNX Runtime, сохранение исходной 16-битной радиометрической точности позволяет избежать потерь при квантовании. Стандартная 8-битная нормализация отбрасывает тонкие тепловые градации, критически важные для обнаружения слабых тепловых сигнатур. Передавая исходные радиометрические тензоры напрямую в специализированные свёрточные нейронные сети или визуальные трансформеры, архитектуры обнаружения сохраняют тонкий энергетический контраст между целью и фоном, который конвейеры видимого спектра полностью упускают.
Технические характеристики OEM-продуктов и сравнительная таблица
Purpleriver производит миниатюрные высоконадёжные неохлаждаемые тепловизионные модули камер, специально разработанные для промышленных беспилотных летательных аппаратов, инспекционных полезных нагрузок и встраиваемых периферийных систем. В следующей таблице приведено эмпирическое инженерное сравнение основных модулей:
| Спецификация | Mini2 640x512 9mm MIPI ядро | Mini 640 Неохлаждаемое ядро LWIR |
|---|---|---|
| Физическая матрица сенсора | 640 x 512 неохлаждаемый VOx микроболометр | Опциональная матрица 640 x 512 / 640 x 480 |
| Физический шаг пикселя | 12 мкм | 12 мкм |
| Спектральный диапазон сенсора | от 8 мкм до 14 мкм (LWIR) | от 8 мкм до 14 мкм (LWIR) |
| Тепловая чувствительность (NETD) | ≤ 40 мК (@ f/1.0, 25°C окружающей среды) | ≤ 50 мК (@ f/1.0, 25°C окружающей среды) |
| Оптическая конфигурация | Встроенная 9-мм атермализованная германиевая линза | Модульная линза: 5/9/13/18/35/50/75/100/150 мм |
| Основной аппаратный интерфейс | Нативный MIPI CSI-2 (прямое межсоединение с носителем) | USB Mini / протокол цифрового интерфейса |
| Габариты и корпус | Ультракомпактный (корпус ~21 мм x 21 мм) | Мини-размер 21 мм x 21 мм |
| Целевое пространство применения | Прямые периферийные SoC, машинное зрение дрона в реальном времени | Подвесы класса DJI, дальнее сопровождение целей |
Неохлаждаемый инфракрасный мини-модуль тепловизионной камеры Mini2 640x512 9 мм для дронов

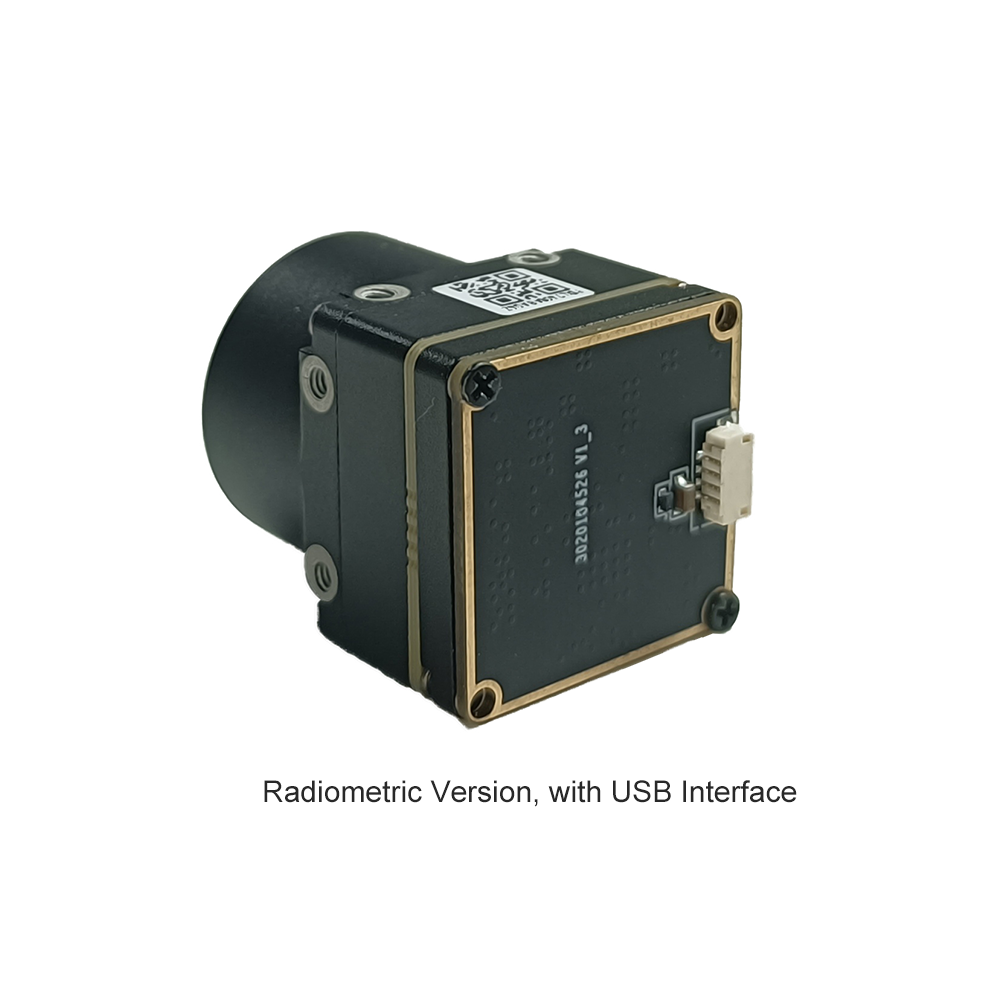
Неохлаждаемый инфракрасный тепловизионный модуль Mini2 обеспечивает чёткое и резкое изображение в ультракомпактном корпусе при низкой стоимости системы. Специально спроектированное для бесшовной интеграции на платформы воздушных дронов и встраиваемые роботизированные полезные нагрузки, это ядро сочетает нативный интерфейс MIPI CSI-2 с высокопроизводительным детектором 640x512 12 мкм VOx. Оснащённое встроенной 9-мм атермализованной оптической сборкой, оно обеспечивает широкое пространственное покрытие, идеально подходящее для автономных полётных операций на ближних и средних дистанциях, аварийно-спасательных работ и инспекции промышленных объектов.
- ✅ Нативное подключение MIPI CSI-2, устраняющее аппаратные преобразователи протоколов и задержку интерфейса.
- ✅ Исключительная тепловая чувствительность (NETD ≤ 40 мК) для чёткого контраста в условиях низкого теплового градиента.
- ✅ Оптимизированные миниатюрные размеры и низкое энергопотребление для сохранения продолжительности полёта бортовой батареи.
Неохлаждаемый LWIR USB мини-модуль ядра тепловизионной камеры 640*512 для дронов, аналогичный DJI

Разработанное как прямое структурное и функциональное соответствие промышленным стандартам аэрополезных нагрузок, таким как тепловые модули DJI Zenmuse, это ядро отличается микрогабаритами всего 21 мм × 21 мм. Оно обеспечивает универсальную поддержку нескольких объективов, охватывающую конфигурации 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм и 150 мм. Обеспечивая чёткое и резкое изображение наряду со стабильной работой и высокой адаптивностью к окружающей среде, оно предлагает разработчикам адаптируемую платформу для дальнего наблюдения, тактического мониторинга и систем многоосевой стабилизации на подвесе.
- ✅ Комплексная оптическая гибкость с поддержкой германиевой оптики от сверхширокоугольной до экстремально длиннофокусной.
- ✅ Жёсткое структурное ядро 21 мм × 21 мм, разработанное для механизмов многоосевых подвесов дронов.
- ✅ Высокая стабильность к условиям окружающей среды с сохранением калибровки в экстремальных промышленных диапазонах рабочих температур.
Для команд разработчиков, работающих с ограничениями полезной нагрузки среднего радиуса действия или бюджетными профилями, рассмотрите возможность перекрёстной оценки Неохлаждаемый модуль тепловизионной камеры Mini 384x288 для дронов, которая использует идентичные парадигмы структурной интеграции в профиле пространственного разрешения начального уровня.
Сценарии развертывания: дроны, тактическая робототехника и периферийный ИИ
Эксплуатационная ценность развёртывания неохлаждаемого тепловизионного ядра MIPI становится очевидной при оценке реальных автономных миссий, где традиционные видимые датчики полностью отказывают.
Беспилотные авиационные системы: коммунальная инфраструктура и поисково-спасательные работы
При автономной инспекции коммунальных сетей малые квадрокоптеры летают по заранее заданным автономным маршрутам вдоль высоковольтных линий электропередачи, подстанций и солнечных фотоэлектрических ферм коммунального масштаба. Традиционные видимые инспекционные полезные нагрузки не могут обнаружить резистивные электрические неисправности, скрытые под металлическими корпусами, или дефектные солнечные элементы, которые не проводят нормальный фотоэлектрический ток. Неохлаждаемое тепловизионное ядро MIPI фиксирует абсолютную радиометрию поверхности в реальном времени. Поскольку канал MIPI подаёт необработанные 14-битные кадры непосредственно во встроенный модуль граничных вычислений без накладных расходов протокола, система может выполнять облегчённые модели глубокого обучения непосредственно на компьютере полезной нагрузки. Горячие точки, указывающие на отказывающие обходные диоды или перегруженные соединения линий, классифицируются мгновенно, создавая автоматизированные геопривязанные отметки инспекции, пока дрон остаётся в воздухе.
Во время поисково-спасательных операций в дикой местности или зонах бедствий цели часто скрыты густыми лесными кронами или плотным дымом. Тепловая чувствительность датчика VOx обнаруживает тонкие тепловые различия между теплом человеческого тела и более холодным фоном дикой природы. Устранение задержки за счёт нативной сигнализации MIPI позволяет автономным алгоритмам поиска динамически корректировать траектории полёта дрона, наклоны подвеса камеры и оптический зум без опасных колебаний управления, связанных с задержкой видеопотока.
Автономная наземная робототехника и шагающие системы
Четвероногие роботы и автономные мобильные платформы, работающие на промышленных производственных объектах, в подземных коммунальных туннелях и на химических заводах, регулярно сталкиваются с полной темнотой, взвешенной в воздухе пылью или динамическими тенями, отбрасываемыми тяжёлым промышленным оборудованием. Традиционные системы визуальной одновременной локализации и построения карты (SLAM) выходят из строя, когда оптическое освещение непредсказуемо меняется или когда твёрдые частицы отражают бортовые осветительные массивы. Заменяя или дополняя видимые камеры неохлаждаемым тепловизионным ядром MIPI, роботизированная система отслеживает тепловые характерные точки на поверхностях конструкций, которые остаются неизменными независимо от окружающего освещения. Детерминированная передача с малой задержкой, обеспечиваемая интерфейсом MIPI, гарантирует, что оценщик состояния робота в реальном времени получает временные обновления через предсказуемые интервалы, сохраняя кинематическую устойчивость при быстрых динамических манёврах.
Кроме того, промышленные наземные комплексы, развёрнутые для мониторинга безопасности, могут выполнять непрерывные термографические проверки паропроводов высокого давления, вращающихся механических подшипников и корпусов химических реакторов. Сочетая пространственное SLAM-отслеживание с попиксельной температурной телеметрией, робот создаёт постоянный трёхмерный тепловой цифровой двойник всего объекта, выявляя механическую деградацию задолго до катастрофического отказа.
Углубленный технический FAQ
Почему стоит выбрать неохлаждаемое тепловизионное ядро MIPI CSI-2 вместо USB-модулей для платформ Raspberry Pi или Jetson?
Как неохлаждаемое тепловизионное ядро 640x512 решает типичные жалобы на качество изображения у датчиков начального уровня 256x192?
Сложно ли интегрировать тепловизионное ядро MIPI в пользовательские встраиваемые сборки Linux?
📚 Ссылки и дополнительная литература
- ⚙️ Отраслевой стандарт: Узнайте больше о физических принципах работы детекторов через Википедия Микроболометр ресурсы.
- ⚙️ Среда компьютерного зрения: Изучите методы обработки термографических кадров в реальном времени с помощью OpenCV.
- ⚙️ Связанное руководство: Освойте более широкие параметры аппаратной интеграции в нашем Высокопроизводительное инфракрасное ядро: компактные LWIR-модули для OEM-интеграции.
- ⚙️ Встраиваемое приложение: Прочитайте наш разбор реализации на лучшему блоку тепловизионной камеры для встраиваемого зрения Raspberry Pi.