640x512 MIPI Moduł Termiczny: Wysokorozdzielczy rdzeń kamery OEM dla dronów i wbudowanej AI
17 września 2026
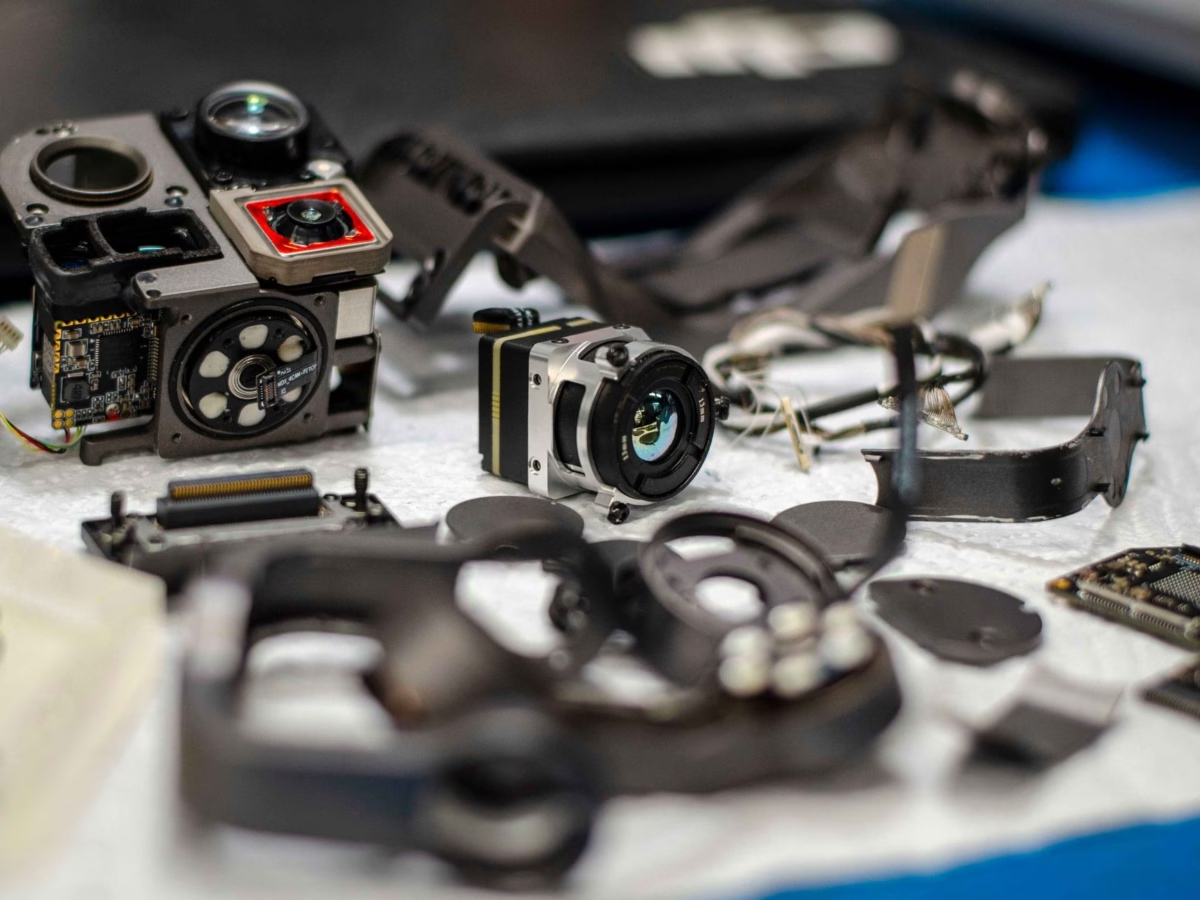
Nowoczesne autonomiczne systemy powietrzne i zwinne platformy robotyczne coraz częściej działają w warunkach zerowej widoczności, gęstych przesłon atmosferycznych i złożonych warunków środowiskowych. Podczas gdy kamery elektrooptyczne w świetle widzialnym zawodzą w ciemności, a aktywne matryce LiDAR napotykają znaczne kary pod względem mocy, obliczeń i masy, detekcja w długofalowej podczerwieni dostarcza bezpośredniej sygnatury radiometrycznej wymaganej do ciągłej świadomości sytuacyjnej. Dla architektów systemów wbudowanych, programistów oprogramowania układowego i inżynierów ładunków użytecznych wdrożenie niechłodzonego rdzenia kamery termowizyjnej MIPI wypełnia lukę między wysokiej wierności fizyką termograficzną a ograniczonymi zasobami obliczeń brzegowych. Dzięki bezpośredniemu połączeniu matryc czujników mikrobolometrycznych z tlenku wanadu z natywnymi interfejsami Mobile Industry Processor Interface Camera Serial Interface 2 programiści omijają katastrofalny narzut serializacji, jitter magistrali i wąskie gardła procesora właściwe dla starszych interfejsów USB lub analogowego kompozytowego wideo.
Integracja natywnego czujnika termicznego MIPI bezpośrednio z nowoczesnymi architekturami system-on-chip — takimi jak seria NVIDIA Jetson Orin, Rockchip RK3588, NXP i.MX8 lub platformy obliczeniowe Raspberry Pi — odblokowuje sprzętowo przyspieszany bezpośredni dostęp do pamięci, przechwytywanie klatek bez kopiowania i opóźnienie potoku poniżej milisekundy. Ten techniczny plan szczegółowo omawia zasady inżynierii optycznej, elektrycznej i programistycznej rządzące niechłodzonymi rdzeniami kamer termowizyjnych MIPI. Od mechaniki odpowiedzi mikrobolometru i potoków korekcji niejednorodności po projektowanie sprzętowych płytek nośnych, rozwój sterowników Linux V4L2 i dobór parametrów optycznych — ten przewodnik dostarcza praktyczną mapę drogową dla inżynierów budujących krytyczne ładunki wizyjne dla autonomicznych dronów, robotycznych jednostek inspekcyjnych i taktycznych platform brzegowych.
Krajobraz operacyjny platform autonomicznych zmienił się dramatycznie. Tam, gdzie obrazowanie termiczne było kiedyś traktowane jako pomocniczy ładunek przeznaczony wyłącznie do zdalnej teleoperacji przez analogowe łącza dosyłowe, obecnie jest niezbędnym strumieniem surowych danych zasilającym pokładową autonomię w czasie rzeczywistym. Stosy percepcji wymagają deterministycznego opóźnienia, nieskompresowanej 14-bitowej lub 16-bitowej głębi radiometrycznej oraz minimalnego narzutu obliczeniowego do wykonywania jednoczesnej lokalizacji i mapowania (SLAM), segmentacji semantycznej i dynamicznego omijania przeszkód. Osiągnięcie tego profilu wydajności wymaga dogłębnego zrozumienia całego stosu obrazowania termicznego, obejmującego fizykę półprzewodników ciała stałego, różnicowe projektowanie szybkich płytek drukowanych, zarządzanie pamięcią na poziomie jądra oraz dalsze przyspieszanie sztucznej inteligencji brzegowej.
Dzięki pominięciu zewnętrznych układów mostkujących protokoły — takich jak konwertery MIPI-na-USB lub równoległe-na-USB — projektanci systemów eliminują punkty awarii, obniżają koszty listy materiałowej i zdejmują krytyczne gramy z gimbali lotniczych. Co ważniejsze, natywne bezpośrednie połączenia CSI-2 umożliwiają czujnikom termicznym uczestnictwo jako pełnoprawni obywatele sprzętowi w architekturze sprzętowego przetwarzania obrazu hosta SoC. Pozwala to na kierowanie przychodzących klatek termicznych bezpośrednio do wyspecjalizowanych akceleratorów głębokiego uczenia, silników przepływu optycznego i zunifikowanej pamięci hosta przy znikomym zaangażowaniu procesora, co sprawia, że inteligencja termiczna w czasie rzeczywistym staje się naprawdę wykonalna na platformach o ograniczonym zasilaniu bateryjnym.
Spis treści
- 👉 Architektura inżynieryjna: Jak działają niechłodzone rdzenie MIPI CSI-2
- 👉 Kluczowe wskaźniki wydajności dla wbudowanego widzenia termicznego
- 👉 Integracja sprzętowa i architektura potoku Linux V4L2
- 👉 Specyfikacje produktów OEM i porównanie obok siebie
- 👉 Paradygmaty wdrażania: drony, robotyka taktyczna i Edge AI
- 👉 Szczegółowe techniczne FAQ
Architektura inżynieryjna: Jak działają niechłodzone rdzenie MIPI CSI-2
Niekolowany rdzeń kamery termowizyjnej opiera się na matrycy mikroobrobionych pikseli wytworzonych na wierzchu komplementarnego metal-tlenek-półprzewodnikowego układu scalonego odczytu. Każdy piksel pochłania padające promieniowanie podczerwone w zakresie długofalowej podczerwieni, zwykle definiowanym między 8 mikrometrami a 14 mikrometrami. W przeciwieństwie do kriogenicznie chłodzonych czujników, takich jak detektory z antymonku indu lub tellurku kadmu i rtęci pracujące w temperaturach kriogenicznych bliskich 77 kelwinów, system niechłodzony wykorzystuje matrycę detektorów termicznych znaną jako mikrobolometru. Detektory te są w przeważającej mierze wytwarzane z cienkich warstw o wysokich temperaturowych współczynnikach rezystancji, przede wszystkim z tlenku wanadu lub amorficznego krzemu.
Gdy długofalowe promieniowanie podczerwone pada na izolowaną termicznie membranę mikrobolometru, materiał aktywny pochłania energię fotonów, powodując wzrost temperatury. Ta zmiana termiczna wywołuje proporcjonalną, przewidywalną zmianę rezystancji elektrycznej. Leżący pod spodem ROIC okresowo próbkuje rezystancję w każdej komórce piksela w matrycy płaszczyzny ogniskowej, przekształcając drobne fluktuacje rezystancji na cyfrowe napięcia za pomocą precyzyjnych wbudowanych przetworników analogowo-cyfrowych. Wynik jest wyrażany jako surowe 14-bitowe lub 16-bitowe liczby cyfrowe, które odpowiadają bezpośrednio nieskalibrowanej radiancji wykrywanej przez każdy element czujnikowy.
Fizyka działania mikrobolometru narzuca unikalne ograniczenia na tworzenie obrazu. Termiczna stała czasowa — czas potrzebny membranie piksela na zmianę temperatury w odpowiedzi na zmiany padającej radiancji — zwykle wynosi od 8 do 14 milisekund. W konsekwencji odczyt czujnika wymaga starannie regulowanych impulsów polaryzacji elektrycznej, aby uniknąć samonagrzewania, które może zafałszować dokładność pomiaru. Ponieważ piksele mikrobolometru są izolowane w obudowach próżniowych za pomocą mikroobrobionych mostków z azotku krzemu, nawet niewielkie fluktuacje termiczne w obudowie kamery zmienią odczyty pikseli. W rezultacie układ odczytu musi kompensować dryf temperatury podłoża za pomocą zintegrowanych ślepych pikseli referencyjnych osłoniętych przed padającym strumieniem termicznym.
Surowe dane cyfrowe generowane na poziomie czujnika nie mogą być przesyłane bezpośrednio do standardowych algorytmów widzenia komputerowego, odometrii wizualnej ani splotowych sieci neuronowych bez rozległego wstępnego przetwarzania cyfrowego. Surowe dane mikrobolometru zawierają znaczny szum inherentny, przestrzenne różnice wzmocnienia i anomalie offsetu. Wbudowany potok przetwarzania sygnału obrazu musi wykonywać wiele wymagających matematycznie korekcji w czasie rzeczywistym:
- ⚙️ Korekcja niejednorodności: Ze względu na mikroskopijne tolerancje produkcyjne poszczególne piksele mikrobolometru wykazują nieidentyczne rezystancje bazowe i odpowiedzi termiczne. Rdzenie niechłodzone wykonują korekcję niejednorodności za pomocą mechanicznych przesłon kalibracyjnych (kalibracja jednopunktowa względem znanego wewnętrznego odniesienia termicznego) lub zaawansowanych bezprzesłonowych modeli korekcji algorytmicznej w celu wyeliminowania szumu przestrzennego i dryfu czujnika w zmiennych temperaturach otoczenia pracy.
- ⚙️ Zastępowanie uszkodzonych pikseli: Nieodłączne ograniczenia produkcji półprzewodników nieuchronnie skutkują niewielkim odsetkiem martwych, nasyconych lub sporadycznie migających pikseli. Wewnętrzny procesor sygnałowy identyfikuje te współrzędne odstające i dynamicznie interpoluje ich wartości na podstawie otaczających zdrowych macierzy pikseli przy użyciu dwustronnych jąder geometrycznych.
- ⚙️ Cyfrowe wzmocnienie szczegółów i kompresja zakresu dynamicznego: Sceny termiczne często wykazują ekstremalne zakresy dynamiczne obejmujące dziesiątki tysięcy zliczeń cyfrowych, podczas gdy krytyczne cele operacyjne — takie jak ludzie lub zwierzęta ukryte w zaroślach — mogą wykazywać różnicę energetyczną wynoszącą zaledwie ułamek stopnia. Cyfrowe wzmocnienie szczegółów dzieli obraz radiometryczny o wysokim zakresie dynamicznym na niskoczęstotliwościowe warstwy bazowe (ogólna temperatura sceny) i wysokoczęstotliwościowe warstwy szczegółów (krawędzie i kontrasty lokalne), umożliwiając wizualne uwydatnienie lokalnych różnic temperatury i ich przetwarzanie przez modele widzenia komputerowego na krawędzi.
- ⚙️ Tłumienie pułapu szumu przestrzennego: Szum stałego wzorca czujnika objawia się subtelnymi poziomymi i pionowymi pasami spowodowanymi przez wzmacniacze odczytu kolumn i wierszy ROIC. Wbudowany potok przetwarzania stosuje algorytmy filtrowania przestrzennego specjalnie dostrojone do tłumienia niegaussowskiego szumu liniowego bez degradacji strukturalnych granic krawędzi.
Historycznie zestawy ewaluacyjne dla programistów i moduły dronów konsumenckich łączyły surowe wyjścia czujników z mikroprocesorami hosta za pomocą uniwersalnej magistrali szeregowej (USB 2.0 lub USB 3.0) lub starszych analogowych interfejsów kompozytowych. Jednak w przypadku robotyki przemysłowej, zwinnego lotu autonomicznego i systemów naprowadzania w czasie rzeczywistym transport USB stwarza poważne przeszkody inżynieryjne. USB to asynchroniczna, pakietowa architektura komunikacyjna odpytywana przez hosta. Wymaga, aby programowy stos USB systemu operacyjnego hosta stale obsługiwał przerwania transakcji, planowanie punktów końcowych i serializację pamięci. Wprowadza to znaczne opóźnienie transportu end-to-end — rutynowo dodając od 30 do 80 milisekund jitteru ramek. Pod wpływem obciążenia magistrali systemowej pakiety USB mogą być całkowicie gubione, co prowadzi do katastrofalnego zacinania się ramek podczas szybkich manewrów lotu.
Natomiast natywny MIPI CSI-2 to synchroniczny, punkt-punkt, jednokierunkowy szybki interfejs fizyczny. Zgodnie ze specyfikacją warstwy fizycznej D-PHY MIPI Alliance, CSI-2 przesyła surowe zserializowane strumienie pikseli wraz z dedykowanymi liniami zegarowymi bezpośrednio do sprzętowego podsystemu wejścia wideo w SoC hosta. Dedykowane kanały bezpośredniego dostępu do pamięci w procesorze zapisują przychodzące bufory obrazu bezpośrednio do pamięci systemowej z zerowym narzutem kopiowania i praktycznie pomijalnym wykorzystaniem jednostki centralnej. Opóźnienie interfejsu zostaje zredukowane do poziomów poniżej milisekundy, co czyni niechłodzonego rdzenia kamery termowizyjnej MIPI definitywną architekturę interfejsu czujnika dla sterowania lotem w pętli zamkniętej, szybkiej wizualnej odometrii inercyjnej i śledzenia celów na krawędzi.
Dla integratorów systemów poszukujących szerszego kontekstu komponentów, nasz kompleksowy przewodnik inżynieryjny na temat Przewodnik po wysokowydajnych rdzeniach podczerwieni: Kompaktowe moduły LWIR do integracji OEM szczegółowo opisuje, jak nowoczesne czujniki niechłodzone są adaptowane na zróżnicowanych platformach lotniczych i obronnych.
Kluczowe wskaźniki wydajności dla wbudowanego widzenia termicznego
Określenie optymalnego niechłodzonego rdzenia termicznego MIPI wymaga empirycznej równowagi między czułością termiczną, rozdzielczością przestrzenną, mechaniką optyczną a ograniczeniami SWaP-C. Architekci systemów wbudowanych muszą oceniać karty katalogowe czujników przy użyciu precyzyjnych kryteriów fizycznych:
| Parametr metryczny | Definicja techniczna | Znaczenie inżynieryjne i wpływ operacyjny |
|---|---|---|
| Rozstaw pikseli | Fizyczna odległość między środkami sąsiednich pikseli detektora (zazwyczaj 12 μm w porównaniu z 17 μm). | Mniejszy rozstaw pikseli bezpośrednio zmniejsza całkowitą fizyczną powierzchnię matrycy ogniskowej. Przejście z 17 μm na 12 μm zmniejsza wymaganą ogniskową dla danego pola widzenia, drastycznie redukując fizyczną masę, objętość i średnicę optyczną drogich soczewek germanowych. |
| NETD | Równoważna różnica temperatur szumu, mierzona w milikelwinach (mK) przy określonej liczbie przysłony. | Reprezentuje progową zmianę temperatury dającą stosunek sygnału do szumu równy jedności. Moduł o parametrze ≤ 40 mK zapewnia znacznie lepszą teksturę sceny i granice celów przez mgłę, zamglenie i lekkie listowie w porównaniu ze starszym modułem ≤ 60 mK. |
| Częstotliwość odświeżania | Częstotliwość czasowego przechwytywania przez czujnik (9 Hz, 25 Hz, 30 Hz lub 50/60 Hz). | Wysokie częstotliwości odświeżania (25–50 Hz) są obowiązkowe dla nawigacji dronów powietrznych i autonomii robotów. Częstotliwość 9 Hz powoduje silne przestrzenne rozmycie ruchu i opóźnienie wizualne, gdy dron porusza się z prędkością przekraczającą 3 metry na sekundę. |
| Radiometria | Liniowy sygnał wyjściowy reprezentujący skalibrowane, bezwzględne temperatury powierzchni dla każdego piksela. | Umożliwia zautomatyzowaną termografię przemysłową. Surowe dane 14-bitowe pozwalają algorytmom oprogramowania mierzyć temperatury od -20°C do +150°C (standardowo) lub +550°C (przemysłowo) do inspekcji elektrycznych i monitorowania farm słonecznych. |
Wybór długofalowych elementów optycznych bezpośrednio wpływa na fizyczne wymiary i możliwości ładunku użytkowego. Promieniowanie podczerwone termiczne nie może przenikać przez standardowe elementy ze szkła optycznego, które są całkowicie nieprzezroczyste w zakresie widma od 8 do 14 mikrometrów. Moduły termowizyjne muszą zamiast tego zawierać precyzyjne elementy wykonane z monokrystalicznego germanu, szkła chalkogenidowego lub selenku cynku, pokryte specjalistycznymi diamentopodobnymi warstwami antyrefleksyjnymi, aby przetrwać trudne warunki zewnętrzne.
Wybór optyki obejmuje również zarządzanie termicznym rozogniskowaniem. German posiada niezwykle wysoki współczynnik temperaturowy współczynnika załamania światła (około $dn/dt = 4.0 \times 10^{-4}/\text{°C}$), około 40 razy wyższy niż typowe optyczne szkło borokrzemianowe koronowe. Gdy temperatura otoczenia zmienia się podczas operacji dronów na dużych wysokościach, nieskompensowana soczewka germanowa szybko traci ostrość. Przemysłowe moduły niechłodzone rozwiązują ten problem poprzez atermalizację optyczną — łączenie różnych materiałów optycznych o przeciwnych profilach rozszerzalności cieplnej — lub atermalizację mechaniczną z wykorzystaniem precyzyjnych tulei aluminiowych i POM, które fizycznie regulują odległość soczewki od płaszczyzny ogniskowej wraz ze zmianą temperatury.
Poziome pole widzenia niechłodzonego modułu termowizyjnego jest określane przez aktywną szerokość czujnika i wybraną ogniskową optyczną. Zależność matematyczna wyraża się wzorem:
HFOV = 2 × arctan( Szerokość czujnika / (2 × Ogniskowa) )
Gdzie fizyczna szerokość czujnika jest obliczana jako pozioma rozdzielczość pikseli pomnożona przez indywidualny rozstaw pikseli. Dla zaawansowanego modułu o rozdzielczości 640×512 ze standardowym w branży rozstawem pikseli 12 mikrometrów całkowita aktywna szerokość czujnika wynosi 7,68 milimetra:
- ⚙️ Wybór obiektywu 9 mm: Zapewnia szerokie poziome pole widzenia wynoszące około 46,2 stopnia. Ten profil optyczny jest idealny do omijania przeszkód, świadomości sytuacyjnej, autonomicznych lotów poszukiwawczo-ratowniczych na niskich wysokościach oraz potoków jednoczesnej lokalizacji i mapowania.
- ⚙️ Wybór obiektywu od 18 mm do 35 mm: Zawęża poziome pole widzenia do zakresu od 24 stopni do 12,5 stopnia. Ta koncentracja optyczna znacząco zwiększa zasięg wykrywania, rozpoznawania i identyfikacji zgodnie z Kryteriami Johnsona, co czyni ją optymalną do ochrony obwodowej, taktycznego wykrywania celów oraz inspekcji infrastruktury linii energetycznych na dużych wysokościach.
- ⚙️ Rozważania dotyczące chwilowego pola widzenia: IFOV określa rozdzielczość przestrzenną pojedynczego piksela rzutowanego w przestrzeń fizyczną: $\text{IFOV} = \text{Rozmiar piksela} / \text{Ogniskowa}$. Przy rozmiarze piksela 12 μm i obiektywie 9 mm wynikowy IFOV wynosi 1,33 mrad, co oznacza, że przy odległości 100 metrów pojedynczy piksel pokrywa kwadratowy obszar o wymiarach 13,3 cm × 13,3 cm na celu.
Jeśli integrujesz platformy o mniejszych gabarytach, korzystając z mikrokomputerów hobbystycznych lub średniej klasy przemysłowych, zapoznaj się z naszym dedykowanym przewodnikiem obejmującym najlepszą kamerę termowizyjną do wbudowanego widzenia Raspberry Pi w celu uzyskania dopasowanych technik uruchamiania sprzętu.
Integracja sprzętowa i architektura potoku Linux V4L2
Osiągnięcie stabilnej transmisji wideo o wysokiej liczbie klatek na sekundę wymaga zdyscyplinowanego prowadzenia ścieżek elektrycznych między fizycznym złączem taśmy wyjściowej rdzenia termicznego a płytą nośną komputera hosta. Warstwa fizyczna MIPI CSI-2 wykorzystuje sygnalizację różnicową regulowaną metrykami niskiego wychylenia napięcia. Projektanci sprzętu ładunku użytecznego muszą ściśle wdrożyć następujące zasady prowadzenia ścieżek na płytce drukowanej:
- ⚙️ Kontrolowana impedancja różnicowa: Wszystkie różnicowe pary ścieżek MIPI D-PHY (Linia danych 0, Linia danych 1 oraz różnicowa linia zegara) muszą utrzymywać ciągłą impedancję różnicową wynoszącą 100 omów (±10%), przy impedancjach ścieżek pojedynczych ograniczonych do 50 omów.
- ⚙️ Dopasowanie długości ścieżek: Aby zapobiec zniekształceniom fazowym i degradacji sygnału przy częstotliwościach serializacji wielogigabitowej, skośność ścieżek wewnątrz pary między dodatnią i ujemną linią różnicową nie może przekraczać 0,15 mm (co odpowiada około 1 pikosekundzie opóźnienia). Dopasowanie długości ścieżek między parami w obrębie linii danych i różnicowego zegara musi pozostawać ściśle w granicach 0,5 mm.
- ⚙️ Ekranowanie płaszczyzną masy i stałe płaszczyzny odniesienia: Szybkie ścieżki różnicowe muszą być prowadzone nad nieprzerwaną, litą warstwą płaszczyzny masy, bez przecinania podziałów ani granic zasilania. Przekroczenie przerwy w płaszczyźnie wprowadza natychmiastowe nieciągłości impedancji wspólnej, generując silne promieniowanie elektromagnetyczne o wysokiej częstotliwości i degradując wykresy oka sygnału.
- ⚙️ Odsprzęganie zasilania i izolacja: Wysokoczułe układy odczytu mikrobolometru są wyjątkowo podatne na szumy zasilania. Szum przełączania generowany przez elektroniczne regulatory prędkości quadkoptera i wysoko momentowe bezszczotkowe silniki gimbala może objawiać się na termicznej płaszczyźnie ogniskowej jako poważne artefakty poziomych pasm. Szyny analogowe modułu termicznego muszą być izolowane za pomocą regulatorów LDO o wysokim PSRR (współczynniku tłumienia tętnień zasilania), całkowicie omijając surowe szyny dystrybucji akumulatora.
Na poziomie systemu operacyjnego wbudowana platforma Linux wykrywa i konfiguruje niechłodzony termiczny rdzeń MIPI za pośrednictwem drzewa urządzeń (Device Tree Source). Rdzeń kamery jest reprezentowany jako podurządzenie podłączone do pokładowego kontrolera nadrzędnego I2C w celu zarządzania rejestrami (interfejs sterowania kamerą) i połączony bezpośrednio z blokiem punktu końcowego odbiornika CSI-2 systemu. Poniżej znajduje się inżynierski fragment DTS przedstawiający produkcyjną konfigurację czujnika:
// Węzeł drzewa urządzeń Purpleriver LWIR MIPI CSI-2;
Po zarejestrowaniu sterownika urządzenia przez jądro, kamera staje się dostępna w przestrzeni użytkownika za pośrednictwem standardowych podsystemów jądra Video4Linux2, zwykle pojawiając się jako /dev/video0. W przeciwieństwie do widzialnych kamer RGB, które wyprowadzają strumienie kodowane jako YUV420 lub MJPEG, radiometryczne niechłodzone czujniki termiczne wyprowadzają dane pikseli sformatowane jako 16-bitowe liczby całkowite bez znaku reprezentujące liniowe skalibrowane wartości radiancji (liczby cyfrowe). Jest to przechwytywane przy użyciu standardowego V4L2_PIX_FMT_Y16 formatu pikseli.
Korzystając z nowoczesnego frameworka multimedialnego GStreamer, ładunki robotyczne mogą przesyłać strumieniowo nieskompresowane 16-bitowe radiometryczne bufory termiczne do potoków uczenia maszynowego i wizji brzegowej z bezpośrednim dostępem do pamięci i zerową interwencją procesora hosta:
# Niskolatencyjny potok GStreamer do pozyskiwania 16-bitowego strumienia radiometrycznego
W aplikacjach wysokiego poziomu napisanych w C++ lub Pythonie z wykorzystaniem OpenCV, surowe dane ramki są natychmiast mapowane na 16-bitową jednokanałową macierz (CV_16UC1). Deweloperzy mogą stosować liniowe równania konwersji bezpośrednio na surowej macierzy pikseli, aby obliczać bezwzględne temperatury w stopniach Celsjusza w czasie rzeczywistym bez przekazywania danych przez zewnętrzne biblioteki dynamiczne:
Temperatura (°C) = (surowa liczba cyfrowa × mnożnik rozdzielczości radiometrycznej) - przesunięcie termiczne
W przypadku wysokowydajnych ładunków robotycznych uruchamiających platformy wnioskowania brzegowego, takie jak TensorRT lub ONNX Runtime, utrzymanie surowej 16-bitowej wierności radiometrycznej pozwala uniknąć strat kwantyzacji. Standardowa 8-bitowa normalizacja odrzuca subtelne gradacje termiczne kluczowe dla wykrywania słabych sygnatur termicznych. Przekazując surowe tensory radiometryczne bezpośrednio do niestandardowych splotowych sieci neuronowych lub Vision Transformerów, architektury detekcji zachowują subtelny kontrast energetyczny cel-tło, który potoki widma widzialnego całkowicie pomijają.
Specyfikacje produktów OEM i porównanie obok siebie
Purpleriver produkuje miniaturowe, wysokoniezawodne niechłodzone moduły kamer termowizyjnych zaprojektowane specjalnie dla przemysłowych bezzałogowych statków powietrznych, ładunków inspekcyjnych i wbudowanych systemów brzegowych. Poniższa tabela przedstawia empiryczne porównanie inżynieryjne podstawowych modułów:
| Specyfikacja | Mini2 640x512 9mm rdzeń MIPI | Mini 640 Nieschładzany rdzeń LWIR |
|---|---|---|
| Fizyczna matryca sensora | 640 x 512 niechłodzony mikrobolometr VOx | Opcjonalna matryca 640 x 512 / 640 x 480 |
| Fizyczny rozstaw pikseli | 12 μm | 12 μm |
| Pasmo spektralne sensora | 8 μm do 14 μm (LWIR) | 8 μm do 14 μm (LWIR) |
| Czułość termiczna (NETD) | ≤ 40 mK (@ f/1.0, otoczenie 25°C) | ≤ 50 mK (@ f/1.0, otoczenie 25°C) |
| Konfiguracja optyczna | Zintegrowany 9mm athermalizowany obiektyw germanowy | Obiektyw modułowy: 5/9/13/18/35/50/75/100/150mm |
| Główny interfejs sprzętowy | Natywny MIPI CSI-2 (bezpośrednie połączenie z nośnikiem) | USB Mini / protokół interfejsu cyfrowego |
| Wymiary i obudowa | Ultrakompaktowy (korpus ~21mm x 21mm) | Miniaturowy rozmiar 21mm x 21mm |
| Docelowa przestrzeń zastosowań | Bezpośrednie SoC brzegowe, wizja drona w czasie rzeczywistym | Gimbale klasy DJI, śledzenie celów dalekiego zasięgu |
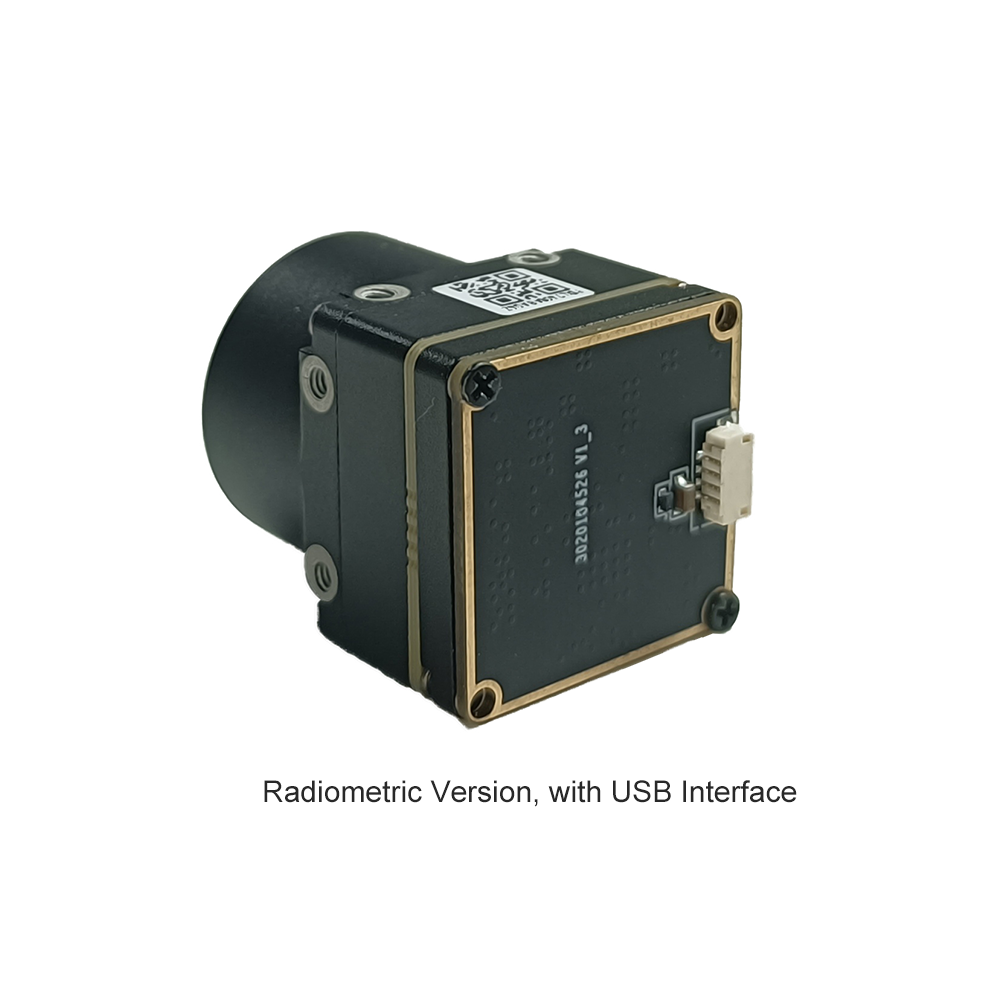
Niechłodzony moduł kamery termowizyjnej na podczerwień Mini2 640x512 9mm do dronów

Niechłodzony moduł termowizyjny na podczerwień Mini2 zapewnia ostry i wyraźny obraz w ultrakompaktowej obudowie przy niskim koszcie systemowym. Zaprojektowany specjalnie do bezproblemowej integracji z platformami dronów powietrznych i wbudowanymi ładunkami robotycznymi, ten rdzeń łączy natywny interfejs MIPI CSI-2 z wysokowydajnym detektorem VOx 640x512 12 μm. Zaprojektowany ze zintegrowanym 9mm athermalizowanym zespołem optycznym, zapewnia szerokie pokrycie przestrzenne idealne do autonomicznych operacji lotniczych na bliskim i średnim zasięgu, poszukiwań i ratownictwa oraz inspekcji zasobów przemysłowych.
- ✅ Natywna łączność MIPI CSI-2 eliminująca sprzętowe konwertery protokołów i opóźnienia interfejsu.
- ✅ Wyjątkowa czułość termiczna (NETD ≤ 40 mK) zapewniająca wyraźny kontrast w warunkach niskiego gradientu termicznego.
- ✅ Zoptymalizowana miniaturowa objętość i niskie zużycie energii w celu zachowania wytrzymałości baterii w zastosowaniach lotniczych.
Niekolowana miniaturowa kamera termowizyjna LWIR USB 640*512, moduł rdzenia do dronów, podobna do DJI

Zaprojektowany jako bezpośredni strukturalny i funkcjonalny odpowiednik standardowych w branży ładunków lotniczych, takich jak moduły termiczne DJI Zenmuse, ten rdzeń charakteryzuje się mikroobudową o wymiarach zaledwie 21 mm × 21 mm. Zapewnia wszechstronną obsługę wielu obiektywów obejmującą konfiguracje 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm i 150 mm. Oferując ostry i wyraźny obraz oraz stabilną wydajność operacyjną i silną adaptowalność środowiskową, zapewnia deweloperom elastyczną platformę do obserwacji dalekiego zasięgu, monitorowania taktycznego i wieloosiowych systemów stabilizacji gimbala.
- ✅ Kompleksowa elastyczność optyczna obsługująca optykę germanową od ultraszerokokątnej po ekstremalny teleobiektyw.
- ✅ Sztywny rdzeń konstrukcyjny 21 mm × 21 mm zaprojektowany do wieloosiowych mechanizmów gimbala dronów.
- ✅ Wysoka stabilność środowiskowa utrzymująca kalibrację w ekstremalnych przemysłowych temperaturach roboczych.
W przypadku zespołów deweloperskich pracujących z ograniczeniami ładunku średniego zasięgu lub profilami budżetowymi warto rozważyć ocenę krzyżową Nieschładzanego miniaturowego modułu kamery termowizyjnej 384x288 do dronów, który wykorzystuje identyczne paradygmaty integracji strukturalnej w podstawowym profilu rozdzielczości przestrzennej.
Paradygmaty wdrażania: drony, robotyka taktyczna i Edge AI
Wartość operacyjna wdrożenia niechłodzonego rdzenia kamery termicznej MIPI staje się oczywista przy ocenie rzeczywistych misji autonomicznych, w których tradycyjne czujniki światła widzialnego całkowicie zawodzą.
Bezzałogowe systemy powietrzne: infrastruktura użyteczności publicznej oraz poszukiwania i ratownictwo
W autonomicznej inspekcji sieci energetycznych małe quadkoptery wykonują wcześniej zdefiniowane autonomiczne trasy wzdłuż linii wysokiego napięcia, podstacji i wielkoskalowych farm fotowoltaicznych. Tradycyjne ładunki inspekcyjne światła widzialnego nie są w stanie wykryć rezystancyjnych usterek elektrycznych ukrytych pod metalowymi obudowami ani uszkodzonych ogniw słonecznych, które nie przewodzą normalnego prądu fotowoltaicznego. Niechłodzony rdzeń termiczny MIPI rejestruje absolutną radiometrię powierzchni w czasie rzeczywistym. Ponieważ łącze MIPI dostarcza surowe 14-bitowe klatki bezpośrednio do pokładowego modułu obliczeniowego brzegowego bez narzutu protokołu, system może wykonywać lekkie modele głębokiego uczenia bezpośrednio na komputerze ładunku. Punkty gorące wskazujące na uszkodzone diody bocznikujące lub przeciążone złącza liniowe są natychmiast klasyfikowane, generując automatyczne georeferencyjne flagi inspekcyjne, podczas gdy dron pozostaje w powietrzu.
Podczas operacji poszukiwawczo-ratowniczych na terenach dzikich lub w strefach katastrof cele są często zasłonięte przez gęste korony drzew lub gęsty dym. Czułość termiczna czujnika VOx wykrywa subtelne różnice termiczne między ciepłem ciała ludzkiego a chłodniejszym tłem dzikiego terenu. Eliminacja opóźnień dzięki natywnej sygnalizacji MIPI umożliwia autonomicznym algorytmom wyszukiwania dynamiczne dostosowywanie tras lotu drona, pochylenia gimbala kamery i zoomu optycznego bez niebezpiecznych oscylacji sterowania związanych z opóźnionym strumieniem wideo.
Autonomiczna robotyka naziemna i systemy kroczące
Roboty czworonożne i autonomiczne platformy mobilne pracujące w zakładach produkcyjnych, podziemnych tunelach technicznych oraz zakładach chemicznych regularnie napotykają całkowitą ciemność, unoszący się w powietrzu pył cząsteczkowy lub dynamiczne cienie rzucane przez ciężkie maszyny przemysłowe. Tradycyjne wizyjne systemy jednoczesnej lokalizacji i mapowania (SLAM) zawodzą, gdy oświetlenie optyczne zmienia się w sposób nieprzewidywalny lub gdy cząsteczki pyłu odbijają pokładowe układy oświetleniowe. Dzięki zastąpieniu lub uzupełnieniu kamer światła widzialnego niechłodzonym termicznym rdzeniem MIPI, system robotyczny śledzi termiczne punkty charakterystyczne na powierzchniach konstrukcyjnych, które pozostają stałe niezależnie od oświetlenia otoczenia. Deterministyczne dostarczanie z niskim opóźnieniem zapewniane przez interfejs MIPI gwarantuje, że estymator stanu robota w czasie rzeczywistym otrzymuje aktualizacje czasowe w przewidywalnych odstępach, zachowując stabilność kinematyczną podczas szybkich manewrów dynamicznych.
Ponadto przemysłowe jednostki naziemne przeznaczone do monitorowania bezpieczeństwa mogą prowadzić ciągłe kontrole termograficzne na rurociągach dystrybucji pary wysokociśnieniowej, obracających się łożyskach mechanicznych oraz zbiornikach reaktorów chemicznych. Łącząc przestrzenne śledzenie SLAM z telemetrią temperatury dla każdego piksela, robot tworzy trwały termiczny cyfrowy bliźniak całego obiektu, sygnalizując degradację mechaniczną na długo przed wystąpieniem awarii katastrofalnej.
Szczegółowe techniczne FAQ
Dlaczego warto wybrać niechłodzony rdzeń kamery termowizyjnej MIPI CSI-2 zamiast modułów USB dla platform Raspberry Pi lub Jetson?
W jaki sposób niechłodzony rdzeń termiczny 640x512 rozwiązuje typowe problemy z jakością obrazu zgłaszane w przypadku podstawowych czujników 256x192?
Czy integracja rdzenia kamery termowizyjnej MIPI z niestandardowymi wbudowanymi kompilacjami Linuksa jest trudna?
📚 Piśmiennictwo i dalsze lektury
- ⚙️ Standard branżowy: Dowiedz się więcej o mechanice detektorów opartej na fizyce poprzez Wikipedia Mikrobolometr zasoby.
- ⚙️ Framework wizji komputerowej: Poznaj techniki przetwarzania klatek termograficznych w czasie rzeczywistym dzięki OpenCV.
- ⚙️ Powiązany przewodnik: Opanuj szersze parametry integracji sprzętowej w naszym Przewodnik po wysokowydajnych rdzeniach podczerwieni: Kompaktowe moduły LWIR do integracji OEM.
- ⚙️ Aplikacja wbudowana: Przeczytaj nasz opis implementacji na najlepszą kamerę termowizyjną do wbudowanego widzenia Raspberry Pi.