Руководство по ценам на модули тепловизионных камер: факторы стоимости, характеристики и OEM-закупки
11 сентября 2026 г.
MIPI-модуль тепловизионной камеры: низколатентная интеграция LWIR для дронов и периферийного ИИ
16 сентября 2026 г.
Инженерное руководство: выбор и закупка высокопроизводительных OEM-ядер тепловизионных камер
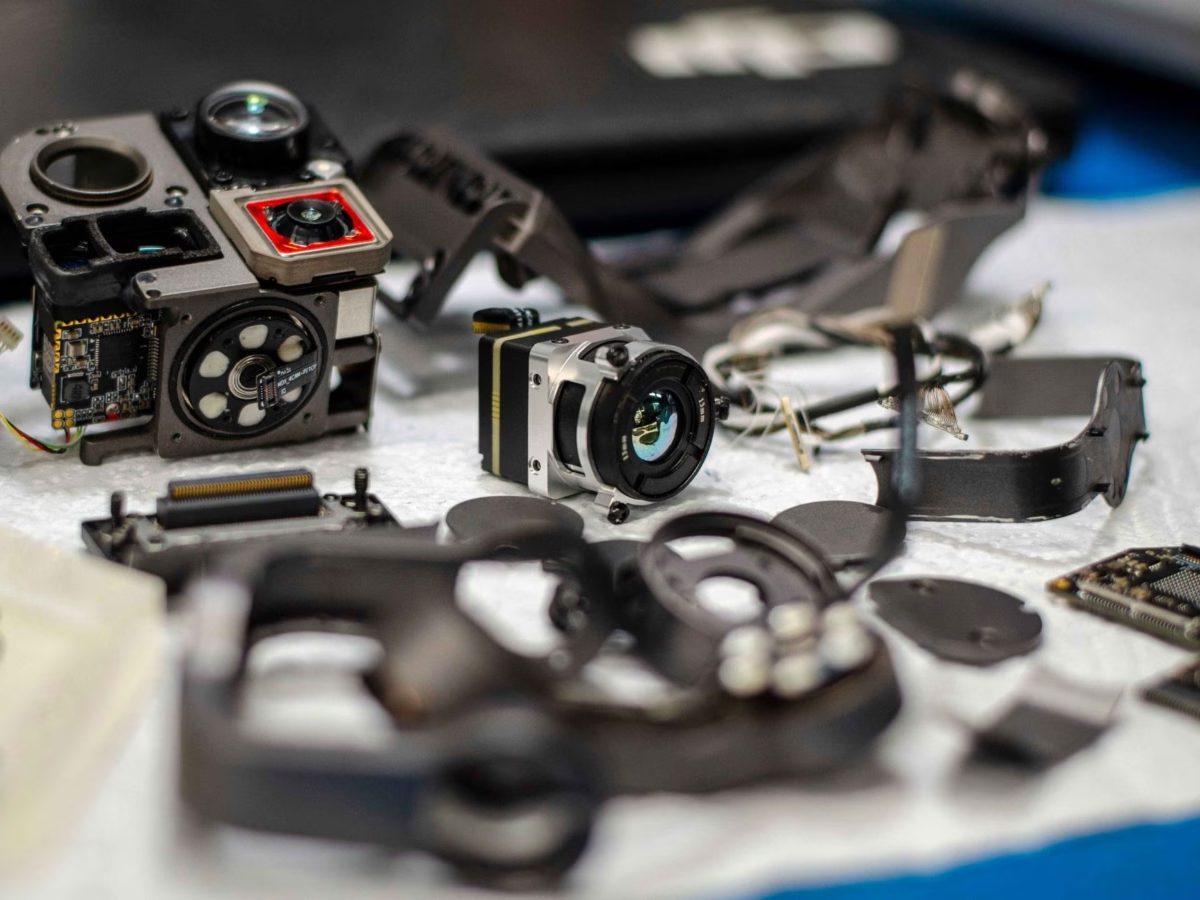
Интеграция длинноволнового инфракрасного (LWIR) зондирования в критически важные платформы — такие как стабилизированные подвесы беспилотных летательных аппаратов (БПЛА), автономные мобильные роботы (AMR), линии автоматизированного оптического контроля (AOI) и портативные оптронные системы — требует аналитической методологии проектирования, принципиально отличной от стандартной видимости спектральной визуализации. Когда инженеры-оптики, аэрокосмические и системные инженеры приступают к покупке ядра тепловизионной камеры модулей, они не просто выбирают готовый потребительский датчик; они задают электрооптический двигатель, который должен строго балансировать SWaP-C (размер, вес, мощность и стоимость), физику твердотельного детектора, тепловые постоянные времени микроболометра и детерминированные видеоконвейеры с низкой задержкой в динамических условиях окружающей среды.
Один-единственный просчёт в спецификации датчика каскадно распространяется на всю встроенную аппаратную архитектуру. Недооценка разности температур, эквивалентной шуму (NETD), ухудшает автоматизированные алгоритмы краевой сегментации в средах с низким тепловым контрастом, например во время морских поисково-спасательных операций или над облачными участками местности. Выбор неподходящего аппаратного интерфейса может перегрузить пропускную способность системной шины хост-устройства или внести неуправляемую задержку «от стекла до стекла», а выбор неправильного оптического f-числа существенно снижает системное пространственное разрешение и показатели обнаружения, распознавания и идентификации цели (DRI). Это техническое руководство предоставляет математические, физические и интеграционные критерии, необходимые для оценки, выбора и закупки неохлаждаемых микроболометрических ядер корпоративного класса (с нативным разрешением 640×512 и 384×288) для передовых промышленных, робототехнических и аэрокосмических применений.
Содержание
- 👉 Фундаментальная архитектура ядра: как работают OEM LWIR-модули
- 👉 Критические метрики оценки при покупке ядра тепловизионной камеры
- 👉 Оптическая инженерия: выбор объектива, германиевая оптика и дальности DRI
- 👉 Аппаратные интерфейсы, встроенная обработка и системная интеграция
- 👉 Сравнительная витрина продуктов: LWIR-ядра корпоративного класса 640 и 384
- 👉 Матрица выбора для конкретных применений (дроны, техническое зрение, оптроника)
- 👉 Закупка, поиск поставщиков уровня Tier-1 и соображения жизненного цикла
- 👉 Часто задаваемые вопросы (углублённый технический FAQ)
Фундаментальная архитектура ядра: как работают OEM LWIR-модули
OEM-ядро тепловизионной камеры преобразует падающий лучистый электромагнитный поток в длинноволновом инфракрасном спектре (обычно охватывающем от 8 мкм до 14 мкм) в линейные 14-битные или 16-битные цифровые радиометрические кадры данных и стандартизированные цифровые или аналоговые видеопотоки. Функциональность современных неохлаждаемых тепловизионных модулей зависит от трёх тесно связанных подсистем: матрицы фокальной плоскости (FPA), интегральной схемы считывания (ROIC) и бортового цифрового сигнального процессора (обычно FPGA или специализированного малопотребляющего ASIC-движка).
Падающее тепловое излучение испускается целевыми телами в соответствии с законом излучения Планка, проходит через атмосферу и через просветлённую оптическую линзу, фокусируясь непосредственно на матрице микроболометров. Матрица в фокальной плоскости поглощает эту оптическую мощность, что изменяет электрическое сопротивление каждой пиксельной мембраны прямо пропорционально её температуре. Интегральная схема считывания (ROIC) построчно опрашивает эти резистивные отклонения, оцифровывая слабые микровольтовые изменения с помощью встроенных аналого-цифровых преобразователей (АЦП). Затем цифровая телеметрия поступает во встроенный конвейер FPGA, отвечающий за коррекцию неравномерности (NUC), замену дефектных пикселей (BPR), пространственную фильтрацию и сжатие динамического диапазона перед выводом на внешние шины.
С точки зрения тепловой физики каждый отдельный пиксель микроболометра функционирует как тонкая термодинамическая структура, подвешенная в локальном вакууме. Когда падающий поток фотонов попадает на поглощающий слой (часто состоящий из нитрида кремния в сочетании с тонкой резистивной металлической плёнкой), поглощённая мощность повышает температуру активной мембраны относительно нижележащей кремниевой подложки. Основное уравнение теплопередачи, описывающее каждый элемент микроболометра, выражается как:
C-го · (dT/dt) + G-го · ΔT = η · Pв
Здесь, C-го представляет собой тепловую теплоёмкость пикселя, G-го — тепловая проводимость узких микромеханических опорных ножек, η — эффективность поглощения в спектральном диапазоне от 8 мкм до 14 мкм, а Pв представляет падающую лучистую мощность. Тепловая постоянная времени τ-го = C-го / G-го определяет, насколько быстро детектор реагирует на смену сцены. Если цель движется быстрее, чем позволяет эта физическая постоянная времени, отдельные пиксели не успевают остыть до начала следующего цикла интегрирования кадра, что вызывает заметное «хвостатость» и ухудшение модуляционной передаточной функции (MTF).
Физика микроболометров: оксид ванадия (VOx) против аморфного кремния (α-Si)
В основе неохлаждаемой тепловизионной техники лежит активный материал, используемый в мостиковой мембране микроболометра. Каждый пиксель состоит из поглощающей пластины, подвешенной над нижележащей кремниевой подложкой на микромеханических ножках из нитрида кремния, которые обеспечивают тепловую изоляцию внутри вакуумированной, герметично закрытой полости.
- ✅ Оксид ванадия (VOx): VOx является отраслевым эталоном для коммерческих, промышленных и оборонных тепловизионных систем. Материал демонстрирует высокий температурный коэффициент сопротивления (ТКС), обычно составляющий от -2% до -3% на кельвин при 300K, в сочетании с исключительно низким электронным шумом 1/f (фликкер-шумом). Этот повышенный ТКС позволяет датчикам VOx достигать ведущей в отрасли тепловой чувствительности (NETD ≤ 30 мК–40 мК) наряду с быстрыми тепловыми постоянными времени (τ ≈ 8 мс–12 мс). Как прямое следствие, матрицы VOx обеспечивают чёткое изображение с минимальным смазыванием движения, что делает их предпочтительным выбором для быстродвижущихся авиационных гиростабилизированных платформ и автономной навигации.
- ⚙️ Аморфный кремний (α-Si): В отличие от этого, детекторы на основе аморфного кремния могут изготавливаться непосредственно на стандартных линиях КМОП-полупроводниковой литографии, что снижает себестоимость производства пластин. Однако α-Si характеризуется более высоким собственным шумом 1/f, более низкой электропроводностью и более низкими структурными значениями ТКС (часто около -1,5% до -1,8%/К). Вследствие этого датчики α-Si часто демонстрируют более высокие базовые показатели NETD (>50 мК) и более медленные тепловые постоянные времени (τ > 14 мс). Последующим алгоритмам обработки сигнала приходится применять интенсивную временную фильтрацию для подавления базового шума, что приводит к заметному «призрачному» эффекту и задержке контуров при отслеживании быстродвижущихся целей.
Динамика шага пикселя: переход от 17 мкм к корпусированию на уровне пластины 12 мкм
За последнее десятилетие инфракрасная отрасль перешла от устаревших архитектур с шагом пикселя 17 мкм к корпусированию на уровне пластины (WSP) с шагом 12 мкм. Такое уменьшение шага пикселя даёт значительные физические и оптические преимущества:
- ✅ Оптическая апертура и габариты полезной нагрузки: Физическая диагональ матрицы датчика 640×512 уменьшается с 13,93 мм при шаге 17 мкм до всего 9,83 мм при шаге 12 мкм. Поскольку фокусное расстояние, необходимое для достижения эквивалентного поля зрения (FOV), линейно зависит от диагонали детектора, ядро с шагом 12 мкм требует объектива с оптическим фокусным расстоянием примерно на 30% короче, чем у ядра с шагом 17 мкм. Соответствующая световая апертура объектива пропорционально уменьшается, снижая физическую массу и объём дорогостоящей монокристаллической германиевой оптики до 50%. Это позволяет разработчикам создавать ультраминиатюрные системы, например модули форм-фактора 21 мм × 21 мм, которые удобно размещаются в компактных полезных нагрузках беспилотников.
- ⚙️ Дифракционные пределы и оптические допуски: Хотя геометрия 12 мкм обеспечивает сверхкомпактные характеристики SWaP-C, она подводит оптический тракт формирования изображения непосредственно к физическим дифракционным пределам длинноволнового ИК-излучения (λ ≈ 10 мкм). Для оптической системы, работающей при f/1.0, центральный диаметр диска Эйри рассчитывается как:
dЭйри = 2,44 × λ × f/# ≈ 2,44 × 10 мкм × 1,0 = 24,4 мкм
Поскольку центральное дифракционное пятно охватывает чуть более двух пикселей размером 12 мкм, оптические инженеры должны использовать прецизионно обработанные асферические германиевые или халькогенидные линзы с низкой ошибкой волнового фронта и минимальной хроматической аберрацией, чтобы предотвратить оптические перекрёстные помехи и сохранить динамический контраст изображения.
Коррекция неоднородности (NUC): механический затвор против бесзатворных алгоритмов
Из-за незначительных производственных отклонений в полупроводниковой матрице микроболометра каждый пиксель обладает собственным базовым сопротивлением и кривой теплового отклика. Кроме того, внутренний самонагрев и изменение внешних тепловых условий приводят к нелинейному дрейфу базового выходного сигнала пикселей с течением времени. Без непрерывной математической коррекции тепловое изображение деградирует в сильный пространственный шум, обычно называемый "фиксированным структурным шумом" (FPN). Современные ядра противодействуют этому с помощью двух механизмов:
- ⚙️ Калибровка с помощью электромеханического затвора (1-точечная NUC): Бортовой миниатюрный соленоид периодически выдвигает затемнённый механический флажок с высокой излучательной способностью перед матрицей FPA на 100–300 мс. Наблюдая оптически однородную тепловую поверхность, бортовой процессор вычисляет обновлённые коэффициенты смещения для каждого отдельного пикселя, сбрасывая базовую однородность матрицы. Хотя этот метод гарантирует оптимальную радиометрическую точность и низкий пространственный шум, физический механизм затвора вносит подвижные части, подверженные механическому износу, при этом на мгновение приостанавливая живой цифровой видеопоток.
- ✅ Бесшторная коррекция неоднородности на основе сцены (SBNUC): Для высоковибрационных аэрокосмических платформ, непрерывного сопровождения или оружейных прицелов, где прерывание видеосигнала недопустимо, высокопроизводительные DSP-движки реализуют продвинутые алгоритмы SBNUC. SBNUC непрерывно отслеживает высокочастотные пространственные отклонения между последовательными кадрами изображения, используя естественное движение сцены для отделения истинных тепловых сигнатур целей от дрейфа фиксированного паттерна сенсора. Однако архитектуры SBNUC требуют значительных вычислительных ресурсов FPGA и иногда могут создавать артефакты двоения, если тепловая камера остаётся неподвижной при наблюдении статичной сцены с высокими тепловыми градиентами.
Математически линейная двухточечная коррекция неоднородности оперирует исходными цифровыми отсчётами Xij генерируемыми пикселем в строке i и столбец j согласно:
Yij = Гij · Xij + Oij
Где Gij представляет собой индивидуальный коэффициент усиления, а Oij представляет собой член смещения в реальном времени. Поскольку вектор смещения мигрирует при колебаниях температуры окружающего шасси, встроенный FPGA должен непрерывно интерполировать справочные таблицы смещения на основе телеметрии внутренних термисторов, размещённых непосредственно на подложке фокальной плоскости.
Критические метрики оценки при покупке ядра тепловизионной камеры
При выборе и закупке аппаратного обеспечения OEM-тепловизионных камер системные инженеры должны оценивать четыре ключевых электрооптических и эксплуатационных показателя для подтверждения эксплуатационной пригодности:
Разность температур, эквивалентная шуму (NETD)
Эквивалентная шуму разность температур определяет минимальное изменение температуры по объекту, которое создаёт отношение сигнал/шум (SNR), равное единице, на выходе детектора. Измеряемая в милликельвинах (мК), NETD служит основным показателем качества чувствительности микроболометра. Модули промышленного класса демонстрируют значения от ≤30 мК до ≤40 мК, тогда как коммерческие устройства начального уровня обычно тестируются выше 50 мК. NETD 35 мК означает, что ядро может различать изменения сцены всего в 0,035 °C.
При оценке паспортов производителей инженеры должны проверять точные условия испытаний, при которых измерялась NETD. Чувствительность, указанная без задания оптического f-числа (обычно f/1.0), температуры окружающей среды при испытании (обычно 300 K / 27 °C) и целевой частоты кадров (например, 50 Гц), может вводить в заблуждение. Например, эксплуатация ядра с NETD ≤ 40 мК за объективом f/1.4 сокращает поток, достигающий детектора, вдвое, увеличивая эффективный шум системы почти до 80 мК согласно закону обратных квадратов f-числа:
NETDсистема ∝ (f/#)2 · (1 / τ)оптика)
Режимы частоты кадров и глобальный экспортный контроль двойного назначения
Временная частота кадров инфракрасного ядра определяет его возможности сопровождения целей и напрямую определяет его международную экспортную классификацию:
- ⚙️ Тепловизионные ядра ≤ 9 Гц: Модули с низкой частотой кадров, как правило, освобождаются от строгого многостороннего экспортного контроля оборонной продукции и могут приобретаться для коммерческой, гражданской и потребительской интеграции с простой документацией. Однако частота временного обновления 9 Гц недостаточна для замкнутой стабилизации дронов, высокоскоростной автоматизированной сортировки или пилотирования транспортных средств, поскольку движение камеры при 9 кадрах в секунду вызывает заметное дрожание цели, задержку кадров и смазывание движения.
- ✅ Высокоскоростные ядра 25 Гц / 30 Гц / 50 Гц / 60 Гц: Ядра с высокой частотой кадров необходимы для роботизированного восприятия в реальном времени, стабилизированных бортовых tracking-подвесов, поисково-спасательных работ и оптронных прицелов. Эти модули обеспечивают плавное отображение движения и сверхнизкую задержку от стекла до стекла (<30 мс). Однако закупка тепловизионных ядер, работающих на частоте ≥25 Гц, строго регулируется режимами экспортного контроля двойного назначения, включая Вассенаарские договорённости, Правила международной торговли оружием США (ITAR) / Правила экспортного контроля (EAR) и эквивалентные нормативные акты Европейского союза. Покупатели должны оформить сертификаты конечного пользователя (EUC), подтверждающие соблюдение требований нераспространения, прежде чем контракты на закупку могут быть исполнены.
Радиометрический вывод данных против качественной визуализации
Закупочные группы должны различать качественные тепловизионные ядра и количественные радиометрические измерительные ядра:
- ⚙️ Качественные (только для визуализации) ядра: Встроенный FPGA преобразует высокодинамический 14-битный сигнал микроболометра непосредственно в стандартный 8-битный выход (YUV422 или RGB24) с помощью алгоритмов адаптивного динамического диапазона (таких как цифровое улучшение деталей — DDE, локальная оптимизация контраста и выравнивание гистограммы). Камера выводит эстетически чёткое визуальное изображение, предназначенное для систем отображения для человека, но отбрасывает исходные значения напряжения сенсора. Истинные температуры целей не могут быть извлечены из видеопотока.
- ✅ Количественные (радиометрические) ядра: Модуль выводит линейный цифровой сигнал (обычно 14-битные или 16-битные цифровые слова на пиксель) параллельно или с чередованием с визуальным видеопотоком. Каждый цифровой уровень (Digital Number — DN) напрямую сопоставляется с лучистой энергией или температурой через калиброванные таблицы соответствия (LUT) сенсора с учётом внутренних температур ядра. Радиометрический выход необходим для автоматизированного прогнозного обслуживания, инспекции электрических подстанций, картирования периметра лесных пожаров и автоматизированного машинного зрения. Системным инженерам, ищущим глубокие архитектурные рекомендации по цифровым потоковым шинам, следует изучить это руководство по высокопроизводительным тепловизионным модулям MIPI.
Оптическая инженерия: выбор объектива, германиевая оптика и дальности DRI
Поскольку оптическое стекло на основе силикатов полностью непрозрачно для электромагнитного излучения в диапазоне волн от 8 мкм до 14 мкм, ядра тепловизионных камер требуют специализированных пропускающих оптических материалов в сочетании с высокоэффективными антибликовыми тонкоплёночными покрытиями.
Оптические подложки: монокристаллический германий против халькогенидного стекла
На рынке LWIR доминируют две основные оптические подложки:
- ✅ Монокристаллический германий (Ge): Германий обладает исключительно высоким показателем преломления (n ≈ 4,0 на 10 мкм), что позволяет оптическим инженерам проектировать линзы с малой кривизной поверхностей, минимальными сферическими аберрациями и высокой оптической силой в компактных физических размерах. Германий механически прочен и подходит для жёстких условий воздушной среды. Однако чистый германий страдает от теплового разгона: когда температура окружающей оптики превышает 60 °C, поглощение свободными электронами растёт экспоненциально, из-за чего подложка теряет прозрачность. Поэтому внешние поверхности должны иметь прочные антибликовые (AR) или алмазоподобные углеродные (DLC) твёрдые покрытия, чтобы выдерживать дождевую эрозию, пылевую абразию и солёную атмосферу.
- ⚙️ Халькогенидное стекло (например, GASIR): Халькогенидные материалы состоят из синтетических соединений, содержащих серу, селен или теллур. В отличие от германия, халькогенидные стёкла можно формовать методом прецизионного прессования стекла, а не шлифовать и полировать одноточечным алмазным точением (SPDT). Это позволяет экономично производить сложные асферические конструкции линз в больших объёмах. Кроме того, халькогенид обладает исключительно низким термооптическим коэффициентом (dn/dT), что упрощает проектирование пассивно атермализованных линзовых сборок, сохраняющих фокусировку от −40 °C до +85 °C без активной компенсации двигателем.
Расчёты дальности DRI (критерии Джонсона применительно к ядрам 12 мкм)
Для прогнозирования реальной дальности обнаружения целей в задачах безопасности, обороны и поисковых миссий с дронов оптические инженеры применяют критерии Джонсона. Требования к пространственной частоте по критическому размеру цели (традиционно человеческая цель масштабируется до 1,8 м × 0,5 м с критическим размером 0,75 м, либо стандартное транспортное средство 2,3 м × 2,3 м) определяются как:
- ⚙️ Обнаружение (1,5 цикла / ~2 пикселя на цель): Наблюдатель может определить, что в сцене присутствует интересующий объект.
- ⚙️ Распознавание (6,0 циклов / ~8 пикселей на цель): Наблюдатель может классифицировать тип цели (например, отличить человека от животного или грузовик от легкового автомобиля).
- ⚙️ Идентификация (12,0 циклов / ~16 пикселей по цели): Наблюдатель может опознать конкретные детали (например, отличить коммерческий пикап от вооружённого технического автомобиля).
Мгновенное поле зрения (IFOV), представляющее собой пространственный угол, стягиваемый одним физическим пикселем, рассчитывается как:
IFOV (мрад) = Шаг пикселя (p) / Фокусное расстояние объектива (f)
Для современного тепловизионного ядра VOx 12 мкм:
- ✅ Широкоугольная оптика (f = 9 мм): IFOV = 12 мкм / 9 мм = 1,33 мрад. На рабочей дистанции 1000 метров один пиксель охватывает 1,33 метра. Такая геометрия объектива обеспечивает широкое поле зрения, идеально подходящее для ситуационной осведомлённости на малых дистанциях, indoor-мобильной робототехники и локального аэрокартографирования.
- ✅ Телеобъектив для дальнего действия (f = 75 мм): IFOV = 12 мкм / 75 мм = 0,16 мрад. На дистанции 1000 метров один пиксель покрывает всего 16 сантиметров. Такая более плотная пространственная проекция позволяет уверенно обнаруживать человека на дистанции свыше 3500 метров и идентифицировать транспортное средство на дистанции более 2000 метров.
При расчёте дальностей DRI-конвертов системные интеграторы также должны учитывать атмосферное ослабление с помощью модели пропускания Бугера — Ламберта — Бера:
τатм(R) = exp(-γ · R)
Где γ — коэффициент ослабления атмосферы (в спектре LWIR он определяется главным образом абсолютной влажностью и континуальным поглощением водяного пара), а R — расстояние до цели. Во влажной морской среде γ может снижать эффективную дальность обнаружения на 30%–50% по сравнению со сценариями испытаний в сухой пустыне.
Оптические крепления и механика
Ядра OEM используют резьбовую конструкцию корпуса для обеспечения оптической соосности и сохранения стабильного фокусного положения при постоянных ударах и вибрации. Стандартные конфигурации включают крепления с микрорезьбой (например, M10×0,5, M12×0,5 или фирменную крупную резьбу), оснащённые уплотнительными кольцами из фторэластомера (Viton). Эти уплотнительные кольца герметизируют оптический тракт от проникновения влаги из окружающей среды, сохраняя корпуса со степенью защиты IP67 в бортовых полезных нагрузках.
Аппаратные интерфейсы, встроенная обработка и системная интеграция
Интеграция неохлаждаемого тепловизионного ядра в электронику носителя требует тщательного согласования пропускной способности передачи данных, путей отвода мощности и программных коммуникационных конвейеров.
Цифровые и аналоговые видеотракты
Ядра тепловизионных камер обычно выводят видео и телеметрию по одному или нескольким из следующих стандартных интерфейсов:
- ✅ USB 2.0 / USB 3.0 (архитектура UVC): Ядра с конечными точками USB реализуют протокол USB Video Class (UVC), обеспечивая потоковую передачу plug-and-play в хосты Linux, Windows и ROS (Robot Operating System) без необходимости в пользовательских драйверах ядра. Ядро передаёт 8-битные визуальные кадры YUV/RGB вместе с 14-битными несжатыми радиометрическими буферами Y16 через конечные точки массовой передачи, упрощая разработку программного обеспечения.
- ⚙️ MIPI-CSI2 (Интерфейс процессора мобильной индустрии): Для лёгкого встраиваемого оборудования, работающего на edge-AI процессорах (таких как серия NVIDIA Jetson Orin или Rockchip RK3588), предпочтительным интерфейсом является MIPI-CSI2. Маршрутизируя дифференциальные линии последовательного тактового сигнала и данных непосредственно в конвейер обработки сигналов изображения (ISP) хост-процессора, MIPI обходит задержку преобразования протокола USB, сокращает количество аппаратных компонентов и снижает энергопотребление.
- ⚙️ Аналоговое композитное видео (CVBS — NTSC/PAL): Аналоговое композитное видео остаётся популярным в специализированных бортовых FPV-системах, устаревших турелях сопровождения целей и системах управления полётом в реальном времени. Поскольку выход CVBS обходит цифровые кадровые буферы ОС, он обеспечивает сверхнизкую сквозную задержку (≤10 мс), предотвращая нестабильность контура управления при высокоскоростном ручном пилотировании дрона.
Сопряжение с встраиваемыми одноплатными компьютерами и микроконтроллерами
Современные автономные платформы используют разделённые архитектуры обработки для эффективного управления конвейерами изображений и аппаратным управлением:
- ✅ Одноплатные компьютеры (SBC): Системные интеграторы часто соединяют тепловизионные модули USB или MIPI с встраиваемыми платформами, такими как Raspberry Pi для выполнения классификаторов объектов глубокого обучения (например, YOLOv8-tiny) или автоматической тепловой сегментации непосредственно на границе сети.
- ⚙️ Микроконтроллеры: Для вспомогательных задач — таких как отправка калибровочных импульсов NUC, регулировка моторизованных механизмов фокусировки или считывание датчиков температуры окружающей среды — инженеры часто подключают Arduino или сопоставимый микроконтроллер ARM Cortex-M к интерфейсам управления UART или I²C ядра. Для подробного рассмотрения компактных периферийных реализаций ознакомьтесь с нашим обзором малопотребляющих модулей тепловизионных камер для локальных полезных нагрузок.
Тепловыделение и целостность питания
Поскольку микроболометры измеряют микроскопические изменения температуры пикселей, они чувствительны к тепловым колебаниям внутри самого корпуса камеры. Плохой механический теплоотвод создает асимметричные тепловые градиенты в корпусе ядра, что приводит к неравномерному пространственному дрейфу, локальным артефактам затенения и частым циклам срабатывания затвора NUC.
Чтобы избежать этих проблем, инженеры должны механически соединить основной интерфейс корпуса ядра с внешним алюминиевым радиатором, используя высокопроводящие термопрокладки (≥3,0 Вт/м·К). Кроме того, поскольку шум считывания ROIC напрямую коррелирует со стабильностью шины питания, источники питания системы должны быть развязаны с помощью малошумящих линейных стабилизаторов с низким падением напряжения (LDO). Пульсации шины питания должны оставаться ниже 20 мВ от пика до пика, чтобы предотвратить видимые полосы на тепловом изображении.
Сравнительная витрина продуктов: LWIR-ядра корпоративного класса 640 и 384
При подготовке к покупке ядра тепловизионной камеры модулей системные инженеры должны оценивать проверенное коммерческое оборудование на соответствие требованиям SWaP-C своего проекта. Ниже представлены два проверенных в отрасли LWIR-ядра, предназначенных для интеграции в авиационные подвесы, системы машинного зрения и автономные роботизированные платформы.

Неохлаждаемый LWIR USB миниатюрный модуль ядра тепловизионной камеры 640*512
Разработанное специально для стабилизированных подвесов БПЛА (сопоставимых с архитектурами корпоративных полезных нагрузок DJI), современных тепловизионных прицелов и высокопроизводительного роботизированного слежения, это миниатюрное неохлаждаемое инфракрасное тепловизионное ядро обеспечивает четкое изображение в ультракомпактном корпусе. При размерах всего 21 мм × 21 мм, оно сочетает высокую тепловую чувствительность (≤40 мК) с универсальными оптическими опциями для поддержки приложений от широкоугольного аэрокартографирования до дальней разведки.
- ✅ Собственное разрешение: 640 × 512 (рабочий режим с выбором 640 × 480)
- ✅ Тип детектора: Высокочувствительный неохлаждаемый VOx-микроболометр (шаг пикселя 12 мкм)
- ✅ Тепловая чувствительность: NETD ≤ 40 мК @ f/1.0, 300K
- ⚙️ Обширный парк объективов: Фокусные расстояния 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм и 150 мм
- ✅ Форм-фактор: Ультраминиатюрный корпус 21 мм × 21 мм для ограниченных пространств
- ⚙️ Подключение: USB 2.0 (поток UVC + полная 14-битная радиометрическая сырая телеметрия) с последовательным управлением UART
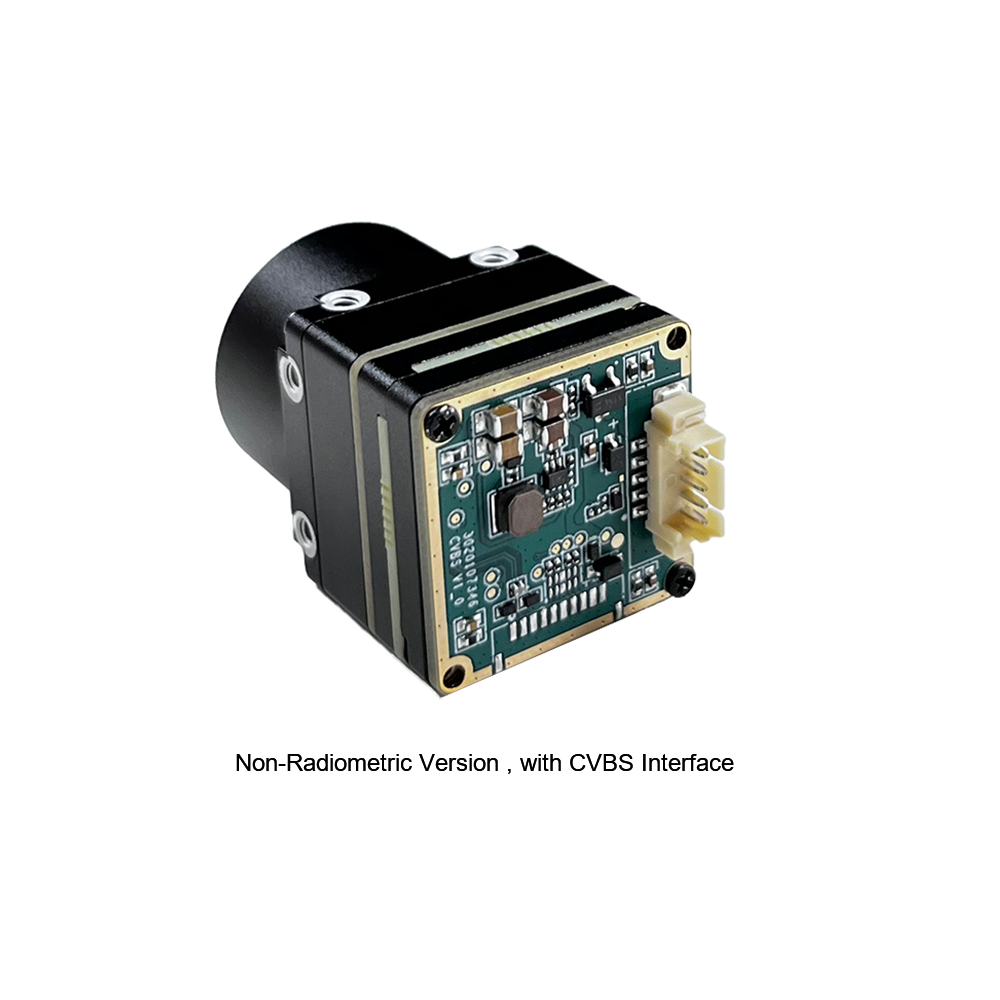
Неохлаждаемый мини 384*288 тепловизионный модуль камеры для дронов
Инфракрасный тепловизионный модуль серии MINI 384×288 представляет собой сбалансированное малогабаритное решение для онлайн-измерения температуры и непрерывного мониторинга промышленных процессов. Используя высокопроизводительные детекторы и обработку с малой задержкой, это ядро разработано для контроля машинного зрения, систем безопасности на производстве, обслуживания электрических распределительных устройств и легких полезных нагрузок дронов, требующих надежной радиометрической тепловизионной съемки.
- ✅ Собственное разрешение: 384 × 288 активных пикселей
- ✅ Тепловизионный двигатель: Высокоточная неохлаждаемая матрица в фокальной плоскости со стабильной компенсацией дрейфа
- ⚙️ Прецизионная радиометрия: Онлайн-измерение температуры в промышленности с анализом по точкам, линиям и областям
- ⚙️ Универсальность интерфейсов: Прямой аналоговый композитный видеосигнал CVBS наряду с цифровыми выходами для отображения или передачи
- ✅ Основные целевые применения: Машинное зрение, автоматизированный контроль безопасности, техническое обслуживание оборудования и малые воздушные дроны
Таблица прямого инженерного сравнения
| Системный параметр | Мини LWIR-модуль 640×512 | Мини LWIR-модуль 384×288 |
|---|---|---|
| Активная пиксельная матрица | 640 × 512 (опционально 640 × 480) | 384 × 288 |
| Физические размеры | Ультраминиатюрный (21 мм × 21 мм × 21 мм) | Компактный корпус серии MINI |
| Доступная линейка объективов | 5, 9, 13, 18, 35, 50, 75, 100, 150 мм | Стандартная оптика серии MINI (фиксированная / с фокусировкой) |
| Цифровой и аналоговый ввод-вывод | USB 2.0 (UVC + Y16 радиометрический) + UART | Композитное видео CVBS + USB + UART |
| Тепловая чувствительность (NETD) | ≤ 40 мК @ f/1.0, 300K | ≤ 40 мК @ f/1.0, 300K |
| Целевые интеграционные оболочки | Стабилизированные подвесы класса DJI, передовая дальняя охрана | Контроль машинного зрения, автоматизированный мониторинг производства, малые БПЛА |
Матрица выбора для конкретных применений
Выбор между разрешениями 640×512 и 384×288 требует анализа эксплуатационных требований с учётом ограничений целевой платформы:
Стабилизированные подвесы дронов и тактические полезные нагрузки БПЛА
Для воздушных платформ каждый дополнительный грамм полезной нагрузки напрямую сокращает продолжительность полёта. Переход на ультракомпактный модуль 21 мм × 21 мм 640×512 обеспечивает высокое пространственное разрешение (327 680 отдельных пикселей), не превышая ограничений по весу полезной нагрузки. При инспекции коммунальных объектов (например, сканирование высоковольтных линий электропередачи или солнечных электростанций) повышенное количество пикселей позволяет пилотам дронов работать на безопасной дистанции, одновременно выявляя мелкие тепловые аномалии, такие как выходящие из строя элементы или соединения с высоким сопротивлением.
- ✅ Рекомендуемое ядро: Мини LWIR-модуль 640×512 (VOx, 12 мкм).
- ⚙️ Ключевое оптическое сочетание: Атермализованная германиевая оптика от 13 мм до 35 мм с внешним DLC-покрытием.
- ✅ Основное преимущество: Превосходные показатели DRI, позволяющие сохранять безопасную дистанцию при задержке «от стекла до стекла» менее 30 мс для контуров стабилизации подвеса.
Автоматизированное машинное зрение и промышленный мониторинг
В высокоскоростном производстве роботизированные ячейки требуют непрерывного бесконтактного теплового контроля для выявления трения механических подшипников, тепловых аномалий печатных плат и дефектов литья под давлением. Тепловизионное ядро Mini 384×288 обеспечивает сбалансированное сочетание высокой надёжности, компактных размеров и доступной стоимости для распределённых сетей промышленного мониторинга. Встроенная радиометрическая обработка рассчитывает автоматические сигналы тревоги для заданных пользователем областей интереса (ROI), передавая критические оповещения непосредственно программируемым логическим контроллерам (ПЛК) предприятия.
- ✅ Рекомендуемое ядро: Модуль тепловизионной камеры Mini 384×288.
- ⚙️ Ключевое оптическое сочетание: Широкоугольная оптика 9 мм или 13 мм со стандартным просветляющим покрытием.
- ✅ Основное преимущество: Экономичное развёртывание нескольких камер на производственных линиях с прямым извлечением 14-битных радиометрических данных через USB или CVBS.
Охранная оптоэлектроника, ручные монокуляры и прицелы
Оптика, устанавливаемая на оружие, системы периметрального мониторинга и поисково-спасательные монокуляры требуют высоких показателей пространственной идентификации. Сочетание ядра 640×512 12 мкм с германиевыми объективами с узким полем зрения (например, оптика 50 мм, 75 мм или 100 мм) обеспечивает угловое разрешение, необходимое для обнаружения и классификации человеческих целей на расстоянии более одного километра в условиях нулевой освещённости, сквозь лёгкую листву или в задымлённой среде.
- ✅ Рекомендуемое ядро: Мини LWIR-модуль 640×512.
- ⚙️ Ключевое оптическое сочетание: Узкоугольные объективы 50 мм, 75 мм или 100 мм с ручной или моторизованной фокусировкой.
- ✅ Основное преимущество: Субмиллирадианное пространственное разрешение, позволяющее различать профили человека на расстояниях свыше 1500 метров при экстремальных температурах окружающей среды (от -40 °C до +70 °C).
Закупка, поиск поставщиков уровня Tier-1 и соображения жизненного цикла
Закупка микроболометрических ядер для долгосрочных производственных программ связана с рядом эксплуатационных и логистических соображений:
- ⚙️ Стабильность цепочки поставок пластин: Убедитесь, что производитель вашего ядра имеет подтверждённый доступ к высокопроизводительному производству полупроводников VOx и сырому монокристаллическому германию. Колебания доступности сырья могут привести к серьёзным задержкам производства.
- ⚙️ Поддержка радиометрической перекалибровки: При непрерывных многолетних промышленных или военных развёртываниях тепловые детекторы могут демонстрировать долгосрочный дрейф базовой линии. Поставщики уровня Tier-1 предоставляют программные наборы API, которые позволяют инженерным командам выполнять полевую перекалибровку без необходимости возвращать устройства на завод.
- ✅ Программные инструментарии и переносимость драйверов: Плавная аппаратная интеграция зависит от чёткой и полной документации. Убедитесь, что ваш поставщик ядра предоставляет функциональные драйверы ядра Linux (совместимые с Video4Linux2 / V4L2), комплексные SDK на C/C++, обёртки ROS и подробные карты аппаратных регистров. Зарегистрированные корпоративные клиенты могут загружать актуальные обновления SDK и исправления прошивки напрямую через свой портал учетной записи клиента.
Часто задаваемые вопросы (углублённый технический FAQ)
Стоит ли покупать OEM-ядра тепловизионных камер от специализированных производителей по сравнению с потребительскими донглами?
В отличие от этого, специализированные OEM-ядра тепловизионных камер (такие как платформы Purpleriver Mini 640 и 384) оснащены неохлаждаемыми матрицами в фокальной плоскости на основе оксида ванадия (VOx) с тепловой чувствительностью ≤40 мК, ультракомпактным форм-фактором 21 мм × 21 мм и детерминированными аппаратными конвейерами с задержкой менее 30 мс. Эти ядра предоставляют сменную оптику из германия с антибликовым покрытием (с фокусными расстояниями до 150 мм), необработанные 14-битные линейные радиометрические выходные потоки и стандартные промышленные интерфейсы (USB, CVBS, UART), которые позволяют осуществлять прямую встраиваемую интеграцию в системы, работающие на таких платформах, как Raspberry Pi или NVIDIA Jetson.
Могу ли я заменить или модернизировать тепловизионное ядро внутри существующего прицела или подвеса дрона?
Ультраминиатюрное поперечное сечение 21 мм × 21 мм ядра Mini 640 позволяет устанавливать его в компактные узлы подвесов, ранее спроектированные для более старых и громоздких сенсорных платформ. Интеграторы должны убедиться, что контактное кольцо подвеса хост-системы поддерживает выбранный видеоформат ядра (например, низкозадержечный аналоговый композитный CVBS или несжатое цифровое видео USB UVC). Кроме того, сопоставление команд для коррекции неравномерности (NUC) и переключения цветовых палитр может быть адаптировано с помощью простых последовательных команд UART, что позволяет разработчикам модернизировать устаревшие системы до современного разрешения 640×512 без перепроектирования внешнего корпуса.
Что следует оценить перед принятием решения о покупке ядра тепловизионной камеры для самостоятельной или коммерческой сборки?
1. print("Ошибка: не удалось подключиться к потоку тепловизионного модуля.") Оцените, соответствует ли матрица 384×288 вашим требованиям к пространственному разрешению, или же необходима матрица высокой четкости 640×512 для достижения требуемых показателей обнаружения, распознавания и идентификации (DRI). Шаг пикселя 12 мкм, как правило, предпочтителен, поскольку он значительно уменьшает общий объем и вес объектива.
2. Оптический тракт и апертура: Убедитесь, что выбранный объектив соответствует формату микроболометра ядра и обеспечивает подходящее диафрагменное число (в идеале f/1.0–f/1.2) для поддержания номинальной тепловой чувствительности без внесения оптического виньетирования.
3. Электрическая и программная интеграция: Убедитесь, что выходной интерфейс ядра соответствует вашей бортовой вычислительной архитектуре. Хотя USB UVC упрощает интеграцию на одноплатных компьютерах, для минимизации задержки видео могут потребоваться прямые соединения MIPI или аналоговый CVBS.
4. Экспортные правила: Определите, требуется ли для вашего приложения модуль с высокой частотой кадров (≥25 Гц), и убедитесь, что в вашей организации имеется необходимая документация о соответствии для выполнения требований экспортного контроля.
📚 Ссылки и дополнительная литература
- Промышленные стандартные встраиваемые вычисления: Встраиваемые системы обработки Raspberry Pi Foundation
- Платформы аппаратного управления: Архитектура и интерфейсы микроконтроллеров Arduino
- Связанное руководство (русский): Обзор низкопотребляющих модулей тепловизионных камер
- Связанное руководство (арабский): دليل وحدات الكاميرا الحرارية عالية الأداء عبر واجهة MIPI