Przewodnik po cenach modułów kamer termowizyjnych: czynniki kosztowe, specyfikacje i sourcing OEM
11 września 2026

Przewodnik inżynieryjny: Specyfikacja i zakup wysokowydajnych OEM-owych rdzeni kamer termowizyjnych
Integracja detekcji długofalowej podczerwieni (LWIR) w platformach o krytycznym znaczeniu misji — takich jak stabilizowane gimbale bezzałogowych statków powietrznych (UAV), autonomiczne roboty mobilne (AMR), zautomatyzowane linie kontroli optycznej (AOI) oraz ręczne urządzenia optroniczne — wymaga analitycznej metodologii projektowania zasadniczo odmiennej od standardowego obrazowania w zakresie widzialnym. Gdy inżynierowie optycy, inżynierowie lotniczy i inżynierowie systemów przystępują do zakupu rdzenia kamery termowizyjnej modułów, nie wybierają po prostu gotowego czujnika konsumenckiego; specyfikują silnik elektrooptyczny, który musi rygorystycznie równoważyć SWaP-C (rozmiar, masę, moc i koszt), fizykę ciała stałego detektora, stałe czasowe termiczne mikrobolometru oraz deterministyczne potoki wideo o niskiej latencji w dynamicznych warunkach środowiskowych.
Pojedynczy błąd w specyfikacji czujnika kaskaduje na całą osadzoną architekturę sprzętową. Niedoszacowanie różnicy temperatur równoważnej szumowi (NETD) degraduje zautomatyzowane algorytmy segmentacji krawędziowej w środowiskach o niskim kontraście termicznym, takich jak podczas poszukiwań i ratownictwa morskiego lub nad zachmurzonymi terenami. Określenie nieodpowiedniego interfejsu sprzętowego może przeciążyć przepustowość magistrali systemu hosta lub wprowadzić niemożliwą do opanowania latencję szkło-szkło, podczas gdy wybór niewłaściwej liczby przysłony optycznej znacząco pogarsza systemową rozdzielczość przestrzenną oraz metryki wykrywania, rozpoznawania i identyfikacji celu (DRI). Niniejszy przewodnik techniczny dostarcza matematycznych, fizycznych i integracyjnych kryteriów niezbędnych do oceny, wyboru i zakupu przemysłowych niechłodzonych rdzeni mikrobolometrycznych (o natywnych rozdzielczościach 640×512 i 384×288) do zaawansowanych zastosowań przemysłowych, robotycznych i lotniczych.
Spis treści
- 👉 Podstawowa architektura rdzenia: Jak działają OEM-owe moduły LWIR
- 👉 Krytyczne metryki oceny przy zakupie rdzenia kamery termowizyjnej
- 👉 Inżynieria optyczna: Dobór obiektywu, optyka germanowa i zakresy DRI
- 👉 Interfejsy sprzętowe, przetwarzanie osadzone i integracja systemowa
- 👉 Porównawcza prezentacja produktów: Przemysłowe rdzenie LWIR 640 i 384
- 👉 Macierz doboru specyficzna dla zastosowań (drony, wizja, optronika)
- 👉 Zakup, pozyskiwanie od dostawców Tier-1 i kwestie cyklu życia
- 👉 Często zadawane pytania (pogłębione techniczne FAQ)
Podstawowa architektura rdzenia: Jak działają OEM-owe moduły LWIR
OEM-owy rdzeń kamery termowizyjnej przekształca padający promieniujący strumień elektromagnetyczny w zakresie długofalowej podczerwieni (zazwyczaj obejmującym 8 μm do 14 μm) w liniowe 14-bitowe lub 16-bitowe cyfrowe ramki danych radiometrycznych oraz znormalizowane cyfrowe lub analogowe strumienie wideo. Funkcjonalność nowoczesnych niechłodzonych modułów termowizyjnych zależy od trzech ściśle sprzężonych podsystemów: matrycy płaszczyzny ogniskowej (FPA), układu odczytowego (ROIC) oraz pokładowego procesora sygnałowego (zazwyczaj FPGA lub dedykowanego niskopoborowego układu ASIC).
Padające promieniowanie cieplne emitowane jest z ciał docelowych zgodnie z prawem promieniowania Plancka, przechodzi przez atmosferę oraz przez pokrytą powłoką antyrefleksyjną soczewkę optyczną, aby skupić się bezpośrednio na matrycy mikrobolometrycznej. Matryca płaszczyzny ogniskowej pochłania tę moc optyczną, co zmienia opór elektryczny każdej membrany piksela wprost proporcjonalnie do jej temperatury. Zintegrowany układ ROIC próbkuje te odchylenia rezystancyjne wiersz po wierszu, digitalizując słabe zmiany mikrowoltowe za pomocą wbudowanych przetworników analogowo-cyfrowych (ADC). Telemetria cyfrowa jest następnie przekazywana do wbudowanego potoku FPGA odpowiedzialnego za korekcję niejednorodności (NUC), zastępowanie martwych pikseli (BPR), filtrację przestrzenną i kompresję zakresu dynamicznego przed prezentacją na zewnętrznych magistralach.
Z perspektywy fizyki cieplnej każdy pojedynczy piksel mikrobolometryczny działa jak delikatna struktura termodynamiczna zawieszona w lokalnej próżni. Gdy padający strumień fotonów uderza w warstwę pochłaniającą (często złożoną z azotku krzemu połączonego z cienką metaliczną warstwą rezystancyjną), pochłonięta moc podnosi temperaturę aktywnej membrany względem leżącego poniżej podłoża krzemowego. Podstawowe równanie wymiany ciepła rządzące każdym elementem mikrobolometrycznym wyraża się jako:
Cth · (dT/dt) + Gth · ΔT = η · Pw
Tutaj, Cth oznacza pojemność cieplną piksela, Gth to przewodność cieplna wąskich mikromechanicznych nóżek podtrzymujących, η to wydajność absorpcji w paśmie spektralnym od 8μm do 14μm, a Pw oznacza padającą moc promieniowania. Stała czasowa termiczna τth = Cth / Gth określa, jak szybko detektor reaguje na zmiany sceny. Jeśli cel porusza się szybciej, niż pozwala na to fizyczna stała czasowa, poszczególne piksele nie mogą ostygnąć przed rozpoczęciem kolejnego cyklu integracji ramki, powodując zauważalne smużenie i degradację funkcji przenoszenia modulacji (MTF).
Fizyka mikrobolometru: tlenek wanadu (VOx) kontra krzem amorficzny (α-Si)
U podstaw inżynierii termicznej niechłodzonej leży materiał aktywny wykorzystywany w membranie mostka mikrobolometrycznego. Każdy piksel składa się z płytki pochłaniającej zawieszonej nad leżącym poniżej podłożem krzemowym na mikromechanicznych nóżkach z azotku krzemu, które zapewniają izolację termiczną w opróżnionej, hermetycznie zamkniętej wnęce.
- ✅ Tlenek wanadu (VOx): VOx stanowi branżowy punkt odniesienia dla komercyjnych, przemysłowych i obronnych systemów termicznych. Materiał ten wykazuje wysoki temperaturowy współczynnik rezystancji (TCR), zwykle wynoszący od -2% do -3% na kelwin przy 300K, w połączeniu z wyjątkowo niskim szumem elektronicznym 1/f (migotania). Ten podwyższony TCR umożliwia czujnikom VOx osiągnięcie wiodącej w branży czułości termicznej (NETD ≤ 30mK do 40mK) wraz z szybkimi stałymi czasowymi termicznymi (τ ≈ 8ms do 12ms). W bezpośrednim rezultacie matryce FPA VOx zapewniają ostry obraz z minimalnym rozmyciem ruchu, co czyni je preferowanym wyborem dla szybko poruszających się gimbali lotniczych i nawigacji autonomicznej.
- ⚙️ Krzem amorficzny (α-Si): Natomiast detektory z amorficznego krzemu mogą być wytwarzane bezpośrednio przy użyciu standardowych linii litograficznych CMOS, co obniża koszty produkcji surowych płytek krzemowych. Jednak α-Si wykazuje wyższy wewnętrzny szum 1/f, niższą przewodność elektryczną oraz niższe strukturalne wartości TCR (często oscylujące wokół -1,5% do -1,8%/K). W konsekwencji czujniki α-Si często charakteryzują się wyższymi bazowymi wartościami NETD (>50 mK) oraz wolniejszymi stałymi czasowymi termicznymi (τ > 14 ms). Układy przetwarzania sygnału w dalszej części toru muszą stosować silną filtrację czasową w celu stłumienia szumu bazowego, co wprowadza zauważalne smużenie i opóźnienie krawędzi podczas śledzenia szybko poruszających się celów.
Dynamika rozstawu pikseli: przejście od 17 μm do 12 μm w pakowaniu na poziomie płyty
W ciągu ostatniej dekady przemysł podczerwieni przeszedł od starszych architektur pikseli 17 μm do pakowania na poziomie płyty (WSP) 12 μm. Ta redukcja rozstawu pikseli przynosi istotne korzyści fizyczne i optyczne:
- ✅ Apertura optyczna i gabaryty ładunku: Fizyczna przekątna matrycy czujnika 640×512 spada z 13,93 mm przy rozstawie 17 μm do zaledwie 9,83 mm przy rozstawie 12 μm. Ponieważ ogniskowa wymagana do uzyskania równoważnego pola widzenia (FOV) skaluje się liniowo z przekątną detektora, rdzeń 12 μm wymaga obiektywu o ogniskowej optycznej krótszej o około 30% niż rdzeń 17 μm. Odpowiednia czysta apertura optyczna obiektywu kurczy się proporcjonalnie, redukując fizyczną masę i objętość kosztownej monokrystalicznej optyki germanowej nawet o 50%. Umożliwia to inżynierom projektowanie ultraminiaturowych systemów, takich jak moduły o formacie 21 mm × 21 mm, które z łatwością mieszczą się w kompaktowych ładunkach dronów.
- ⚙️ Granice dyfrakcyjne i tolerancja optyczna: Podczas gdy geometrie 12 μm umożliwiają ultra-kompaktowe obudowy SWaP-C, zbliżają one tor obrazowania optycznego bezpośrednio do fizycznych granic dyfrakcyjnych promieniowania LWIR (λ ≈ 10 μm). Dla układu optycznego pracującego przy f/1,0 centralna średnica plamki Airy'ego jest obliczana jako:
dPrzewiewny = 2,44 × λ × f/# ≈ 2,44 × 10 μm × 1,0 = 24,4 μm
Ponieważ centralna plamka dyfrakcyjna obejmuje nieco więcej niż dwa piksele 12 μm, inżynierowie optycy muszą stosować precyzyjnie obrabiane, asferyczne soczewki germanowe lub chalkogenkowe charakteryzujące się niskim błędem czoła fali i minimalną aberracją chromatyczną, aby zapobiec przesłuchowi optycznemu i zachować dynamiczny kontrast obrazu.
Korekcja niejednorodności (NUC): migawka mechaniczna a algorytmy bezmigawkowe
Z powodu drobnych różnic produkcyjnych półprzewodników w matrycy mikrobolometrycznej każdy piksel posiada odrębną rezystancję bazową i krzywą odpowiedzi termicznej. Ponadto wewnętrzne samonagrzewanie oraz zmieniające się warunki termiczne otoczenia powodują nieliniowe dryfowanie bazowego sygnału wyjściowego pikseli w czasie. Bez ciągłej korekcji matematycznej obraz termiczny ulega degradacji do silnego szumu przestrzennego, potocznie zwanego "szumem o stałym wzorcu" (FPN). Nowoczesne rdzenie przeciwdziałają temu za pomocą dwóch mechanizmów:
- ⚙️ Kalibracja migawką elektromechaniczną (NUC jednopunktowa): Miniaturowy elektromagnes pokładowy okresowo przesuwa zaczernioną, wysokoczemisyjną mechaniczną przesłonę przed matrycę FPA na 100–300 ms. Obserwując optycznie jednorodną powierzchnię termiczną, procesor pokładowy oblicza zaktualizowane współczynniki offsetu dla każdego pojedynczego piksela, resetując jednorodność bazową matrycy. Choć technika ta gwarantuje optymalną dokładność radiometryczną i niski szum przestrzenny, fizyczny mechanizm przesłony wprowadza ruchome części podatne na zużycie mechaniczne, jednocześnie chwilowo wstrzymując strumień wideo na żywo.
- ✅ Bezmigawkowa korekcja niejednorodności oparta na scenie (SBNUC): W platformach lotniczych o wysokich wibracjach, systemach ciągłego śledzenia lub celownikach broni, gdzie przerwa w sygnale wideo jest niedopuszczalna, zaawansowane silniki DSP implementują zaawansowane algorytmy SBNUC. SBNUC stale śledzi wysokoczęstotliwościowe odchylenia przestrzenne w kolejnych klatkach obrazu, wykorzystując naturalny ruch sceny do oddzielenia rzeczywistych sygnatur termicznych celu od dryftu szumu stałego sensora. Jednak architektury SBNUC wymagają znacznych zasobów obliczeniowych FPGA i mogą sporadycznie generować artefakty typu „ghosting”, jeśli kamera termowizyjna pozostaje nieruchoma podczas obserwacji statycznej sceny o wysokich gradientach termicznych.
Matematycznie liniowa dwupunktowa korekcja niejednorodności operuje na surowych zliczeniach cyfrowych Xij generowanych przez piksel w wierszu i i kolumna j według:
Yij = Gij · Xij + Oij
Gdzie Gij reprezentuje indywidualny współczynnik wzmocnienia, a Oij reprezentuje składnik przesunięcia w czasie rzeczywistym. Ponieważ wektor przesunięcia migruje wraz z wahaniami temperatury obudowy, wbudowany układ FPGA musi w sposób ciągły interpolować tabele przeglądowe przesunięcia na podstawie wewnętrznej telemetrii termistorów umieszczonych bezpośrednio na podłożu płaszczyzny ogniskowej.
Krytyczne metryki oceny przy zakupie rdzenia kamery termowizyjnej
Przy wyborze i pozyskiwaniu sprzętu kamer termowizyjnych OEM inżynierowie systemowi muszą ocenić cztery kluczowe parametry elektrooptyczne i operacyjne, aby potwierdzić dopasowanie operacyjne:
Równoważna szumowi różnica temperatury (NETD)
Równoważna różnica temperatur szumu określa minimalną zmianę temperatury na obiekcie, która generuje stosunek sygnału do szumu (SNR) równy jedności na wyjściu detektora. Mierzona w milikelwinach (mK), NETD służy jako podstawowy wskaźnik jakości czułości mikrobolometru. Moduły klasy przemysłowej osiągają wartości od ≤30 mK do ≤40 mK, podczas gdy podstawowe jednostki komercyjne zwykle testowane są powyżej 50 mK. NETD wynoszący 35 mK oznacza, że rdzeń może rozróżniać zmiany sceny tak małe jak 0,035°C.
Podczas oceny kart katalogowych dostawców inżynierowie muszą zweryfikować dokładne warunki testowe, w jakich zmierzono NETD. Czułości podawane bez określenia liczby przysłony optycznej (zwykle f/1.0), temperatury otoczenia podczas testu (zwykle 300 K / 27°C) oraz docelowej liczby klatek na sekundę (np. 50 Hz) mogą być mylące. Na przykład praca rdzenia o NETD ≤ 40 mK za obiektywem f/1.4 zmniejsza strumień docierający do detektora o połowę, zwiększając efektywny szum systemu do niemal 80 mK zgodnie z prawem odwrotności kwadratu liczby przysłony:
NETDsystem ∝ (f/#)2 · (1 / τ)optyka)
Reżimy liczby klatek na sekundę i globalne kontrole eksportu podwójnego zastosowania
Czasowa liczba klatek na sekundę rdzenia podczerwieni determinuje jego zdolności śledzenia celów i bezpośrednio określa jego międzynarodową klasyfikację eksportową:
- ⚙️ Rdzenie termiczne ≤ 9 Hz: Moduły o niskiej liczbie klatek na sekundę są zasadniczo zwolnione z surowych wielostronnych kontroli eksportu obronnego i mogą być pozyskiwane do integracji komercyjnej, cywilnej i konsumenckiej przy prostej dokumentacji. Jednak częstotliwość odświeżania czasowego 9 Hz jest niewystarczająca do stabilizacji drona w pętli zamkniętej, szybkiego automatycznego sortowania lub pilotowania pojazdów, ponieważ ruch kamery przy 9 fps powoduje zauważalne drgania celu, opóźnienie klatek i rozmazanie ruchu.
- ✅ Rdzenie szybkie 25 Hz / 30 Hz / 50 Hz / 60 Hz: Rdzenie o wysokiej liczbie klatek na sekundę są wymagane do percepcji robotycznej w czasie rzeczywistym, stabilizowanych gimbali śledzących w powietrzu, poszukiwań i ratownictwa oraz celowników optronicznych. Moduły te zapewniają płynne odwzorowanie ruchu i bardzo niskie opóźnienie szkło-szkło (<30 ms). Jednak pozyskiwanie rdzeni termicznych pracujących z częstotliwością ≥25 Hz jest ściśle regulowane w ramach systemów kontroli eksportu podwójnego zastosowania, w tym Porozumienia z Wassenaar, amerykańskich przepisów International Traffic in Arms Regulations (ITAR) / Export Administration Regulations (EAR) oraz równoważnych przepisów Unii Europejskiej. Kupujący muszą złożyć Certyfikaty Użytkownika Końcowego (EUC) potwierdzające zgodność z zasadami nierozprzestrzeniania, zanim umowy zakupu będą mogły zostać zrealizowane.
Radiometryczne wyjście danych a obrazowanie jakościowe
Zespoły zakupowe muszą rozróżniać jakościowe rdzenie termowizyjne od ilościowych rdzeni pomiaru radiometrycznego:
- ⚙️ Rdzenie jakościowe (wyłącznie obrazowe): Wbudowany układ FPGA przekształca sygnał mikrobolometru 14-bitowego o wysokiej dynamice bezpośrednio w standardowe wyjście 8-bitowe (YUV422 lub RGB24) za pomocą adaptacyjnych algorytmów zakresu dynamicznego (takich jak cyfrowe wzmocnienie szczegółów – DDE, optymalizacja lokalnego kontrastu i wyrównanie histogramu). Kamera generuje estetycznie ostry obraz wizualny dostosowany do systemów wyświetlania dla człowieka, ale odrzuca surowe wartości napięcia z czujnika. Rzeczywiste temperatury celu nie mogą zostać wyodrębnione ze strumienia wideo.
- ✅ Rdzenie ilościowe (radiometryczne): Moduł generuje liniowy sygnał cyfrowy (zazwyczaj 14-bitowe lub 16-bitowe słowa cyfrowe na piksel) równolegle lub przeplatany z wizualnym strumieniem wideo. Każdy poziom cyfrowy (liczba cyfrowa – DN) odwzorowuje bezpośrednio energię promieniowania lub temperaturę za pomocą skalibrowanych tabel przeglądowych czujnika (LUT) uwzględniających wewnętrzne temperatury rdzenia. Wyjście radiometryczne jest niezbędne w zautomatyzowanym utrzymaniu predykcyjnym, inspekcji podstacji elektrycznych, mapowaniu obwodów pożarów terenów dzikich oraz zautomatyzowanym widzeniu maszynowym. Inżynierowie systemowi poszukujący szczegółowych wskazówek architektonicznych dotyczących magistral cyfrowego przesyłania strumieniowego powinni zapoznać się z tym przewodnikiem po wysokowydajnych modułach termicznych MIPI.
Inżynieria optyczna: Dobór obiektywu, optyka germanowa i zakresy DRI
Ponieważ krzemianowe szkło optyczne jest całkowicie nieprzezroczyste dla promieniowania elektromagnetycznego w paśmie fal od 8 μm do 14 μm, rdzenie kamer termowizyjnych wymagają specjalistycznych przepuszczalnych materiałów optycznych połączonych z wysokowydajnymi powłokami cienkowarstwowymi antyrefleksyjnymi.
Podłoża optyczne: german monokrystaliczny a szkło chalkogenkowe
Na rynku LWIR dominują dwa podstawowe podłoża optyczne:
- ✅ Monokrystaliczny German (Ge): German charakteryzuje się wyjątkowo wysokim współczynnikiem załamania światła (n ≈ 4,0 przy 10 μm), co pozwala inżynierom optycznym projektować soczewki o płytkich krzywiznach powierzchni, minimalnych aberracjach sferycznych i wysokiej mocy optycznej w kompaktowych wymiarach fizycznych. German jest mechanicznie wytrzymały i odpowiedni do trudnych warunków lotniczych. Jednak czysty german cierpi na niestabilność termiczną: gdy temperatura otoczenia optyki przekracza 60°C, absorpcja swobodnych elektronów rośnie wykładniczo, powodując utratę przezroczystości podłoża. W związku z tym powierzchnie zewnętrzne muszą być pokryte trwałymi powłokami antyrefleksyjnymi (AR) lub powłokami diamentopodobnymi (DLC), aby przetrwać erozję deszczową, ścieranie pyłem i atmosferę zasoloną.
- ⚙️ Szkło chalkogenkowe (np. GASIR): Materiały chalkogenkowe składają się z syntetycznych związków zawierających siarkę, selen lub tellur. W przeciwieństwie do germanu szkła chalkogenkowe mogą być formowane metodą precyzyjnego prasowania szkła zamiast szlifowania i polerowania za pomocą jednopunktowego toczenia diamentowego (SPDT). Umożliwia to opłacalną produkcję złożonych asferycznych konstrukcji soczewek w dużych ilościach. Ponadto szkło chalkogenkowe wykazuje wyjątkowo niski współczynnik termooptyczny (dn/dT), co upraszcza projektowanie pasywnie atermalizowanych zespołów soczewek, które pozostają ostre w zakresie od -40°C do +85°C bez aktywnej kompensacji silnikowej.
Obliczenia zasięgu DRI (kryteria Johnsona zastosowane do rdzeni 12 μm)
Aby prognozować rzeczywiste zasięgi wykrywania celów w misjach bezpieczeństwa, obronności i poszukiwań dronami, inżynierowie optyczni stosują kryteria Johnsona. Wymagania dotyczące częstotliwości przestrzennej w wymiarze krytycznym celu (tradycyjnie cel ludzki skalowany do 1,8 m × 0,5 m z wymiarem krytycznym 0,75 m lub standardowy pojazd o wymiarach 2,3 m × 2,3 m) są zdefiniowane jako:
- ⚙️ Wykrycie (1,5 cyklu / ~2 piksele na celu): Obserwator może stwierdzić, że w scenie znajduje się obiekt zainteresowania.
- ⚙️ Rozpoznanie (6,0 cykli / ~8 pikseli na celu): Obserwator może sklasyfikować typ celu (np. odróżnić człowieka od zwierzęcia lub ciężarówkę od pojazdu osobowego).
- ⚙️ Identyfikacja (12,0 cykli / ~16 pikseli na celu): Obserwator może zidentyfikować konkretne szczegóły (np. odróżnić komercyjnego pickupa od uzbrojonego pojazdu technicznego).
Chwilowe pole widzenia (IFOV), reprezentujące kąt przestrzenny obejmowany przez pojedynczy fizyczny piksel, oblicza się jako:
IFOV (mrad) = rozstaw pikseli (p) / ogniskowa obiektywu (f)
Dla nowoczesnego rdzenia termicznego VOx 12 μm:
- ✅ Optyka szerokokątna (f = 9 mm): IFOV = 12μm / 9mm = 1.33 mrad. At an operational distance of 1,000 meters, one pixel spans 1.33 meters. This lens geometry provides an expansive field of view, ideal for short-range situational awareness, indoor mobile robotics, and localized aerial mapping.
- ✅ Telephoto Long-Range Optics (f = 75mm): IFOV = 12μm / 75mm = 0.16 mrad. At a distance of 1,000 meters, one pixel covers just 16 centimeters. This tighter spatial projection enables positive human target detection beyond 3,500 meters and vehicle identification past 2,000 meters.
When computing field DRI envelopes, systems integrators must also account for atmospheric attenuation using Beer-Lambert transmission modeling:
τatm(R) = exp(-γ · R)
Gdzie γ is the atmospheric extinction coefficient (dominated in the LWIR spectrum by absolute humidity and water-vapor continuum absorption) and R is the distance to the target. In humid maritime environments, γ can reduce effective detection ranges by 30% to 50% compared to dry desert testing scenarios.
Optical Mounts and Mechanics
OEM cores use threaded barrel configurations to ensure optical concentricity and maintain a stable focal position under continuous shock and vibration. Standard configurations include micro-threaded mounts (e.g., M10×0.5, M12×0.5, or proprietary coarse threadings) fitted with fluoroelastomer (Viton) O-rings. These O-rings seal the optical path against environmental moisture ingress, preserving IP67-rated enclosures in airborne payloads.
Interfejsy sprzętowe, przetwarzanie osadzone i integracja systemowa
Integrating an uncooled thermal core into host electronics requires careful matching of data transfer bandwidth, power dissipation paths, and software communication pipelines.
Digital and Analog Video Pipelines
Thermal camera cores generally output video and telemetry over one or more of the following standard interfaces:
- ✅ USB 2.0 / USB 3.0 (UVC Architecture): Cores featuring USB endpoints implement the USB Video Class (UVC) protocol, enabling plug-and-play streaming into Linux, Windows, and ROS (Robot Operating System) hosts without requiring custom kernel drivers. The core streams 8-bit visual YUV/RGB frames alongside 14-bit uncompressed Y16 radiometric buffers over bulk transfer endpoints, simplifying software development.
- ⚙️ MIPI-CSI2 (Interfejs procesora przemysłu mobilnego): For lightweight embedded hardware running edge-AI processors (such as the NVIDIA Jetson Orin series or Rockchip RK3588), MIPI-CSI2 is the preferred interface. By routing differential serial clock and data lanes directly into the host processor's Image Signal Processing (ISP) pipeline, MIPI bypasses USB protocol conversion latency, cuts hardware component counts, and reduces power consumption.
- ⚙️ Analog Composite Video (CVBS - NTSC/PAL): Analog composite video remains popular in specialized airborne FPV systems, legacy target turrets, and real-time flight controls. Because CVBS output bypasses OS digital frame buffers, it delivers ultra-low end-to-end latency (≤10ms), preventing control loop instability during high-speed manual drone piloting.
Interfacing with Embedded Single-Board Computers and Microcontrollers
Modern autonomous platforms rely on split processing architectures to handle imaging pipelines and hardware controls efficiently:
- ✅ Single-Board Computers (SBCs): Systems integrators frequently pair USB or MIPI thermal modules with embedded platforms like the Raspberry Pi to execute deep-learning object classifiers (e.g., YOLOv8-tiny) or perform automated thermal segmentation routines directly at the edge.
- ⚙️ Microcontrollers: For auxiliary tasks—such as sending NUC calibration pulses, adjusting motorized focus mechanisms, or reading ambient temperature sensors—engineers frequently link an Arduino or comparable ARM Cortex-M microcontroller to the core’s UART or I²C control interfaces. For a detailed exploration of compact edge implementations, read our overview of low-power thermal camera modules for localized payloads.
Thermal Dissipation and Power Integrity
Because microbolometers measure microscopic changes in pixel temperature, they are sensitive to thermal fluctuations within the camera chassis itself. Poor mechanical heat-sinking creates asymmetric thermal gradients across the core housing, resulting in non-uniform spatial drift, localized shading artifacts, and frequent NUC shutter cycles.
To avoid these issues, engineers must mechanically couple the core’s primary chassis interface to an external aluminum heat sink using high-conductivity thermal gap pads (≥3.0 W/m·K). Furthermore, because ROIC readout noise correlates directly with power rail stability, system power supplies must be decoupled using low-noise Low Dropout (LDO) linear regulators. Power rail ripple must stay below 20mV peak-to-peak to prevent visible banding across the thermal image.
Porównawcza prezentacja produktów: Przemysłowe rdzenie LWIR 640 i 384
When preparing to zakupu rdzenia kamery termowizyjnej modules, systems engineers must evaluate verified commercial hardware against their project’s SWaP-C requirements. Below are two industry-tested LWIR cores designed for integration into aerial gimbals, machine vision systems, and autonomous robotic platforms.

Niechłodzony Miniaturowy Moduł Kamery Termowizyjnej USB LWIR 640*512
Designed specifically for UAV stabilized gimbals (comparable to enterprise DJI payload architectures), advanced thermal sights, and high-performance robotic tracking, this mini uncooled infrared thermal imaging core delivers sharp imagery within an ultra-compact footprint. Measuring just 21 mm × 21 mm, it combines high thermal sensitivity (≤40mK) with versatile optical options to support applications ranging from wide-angle aerial mapping to long-distance reconnaissance.
- ✅ Native Resolution: 640 × 512 (640 × 480 selectable operating mode)
- ✅ Typ detektora: High-sensitivity Uncooled VOx Microbolometer (12μm pixel pitch)
- ✅ Czułość termiczna: NETD ≤ 40mK @ f/1.0, 300K
- ⚙️ Extensive Lens Portfolio: 5mm, 9mm, 13mm, 18mm, 35mm, 50mm, 75mm, 100mm, and 150mm focal lengths
- ✅ Obudowa: Ultra-miniature 21mm × 21mm footprint for constrained enclosures
- ⚙️ Łączność: USB 2.0 (UVC stream + full 14-bit radiometric raw telemetry) with UART serial control
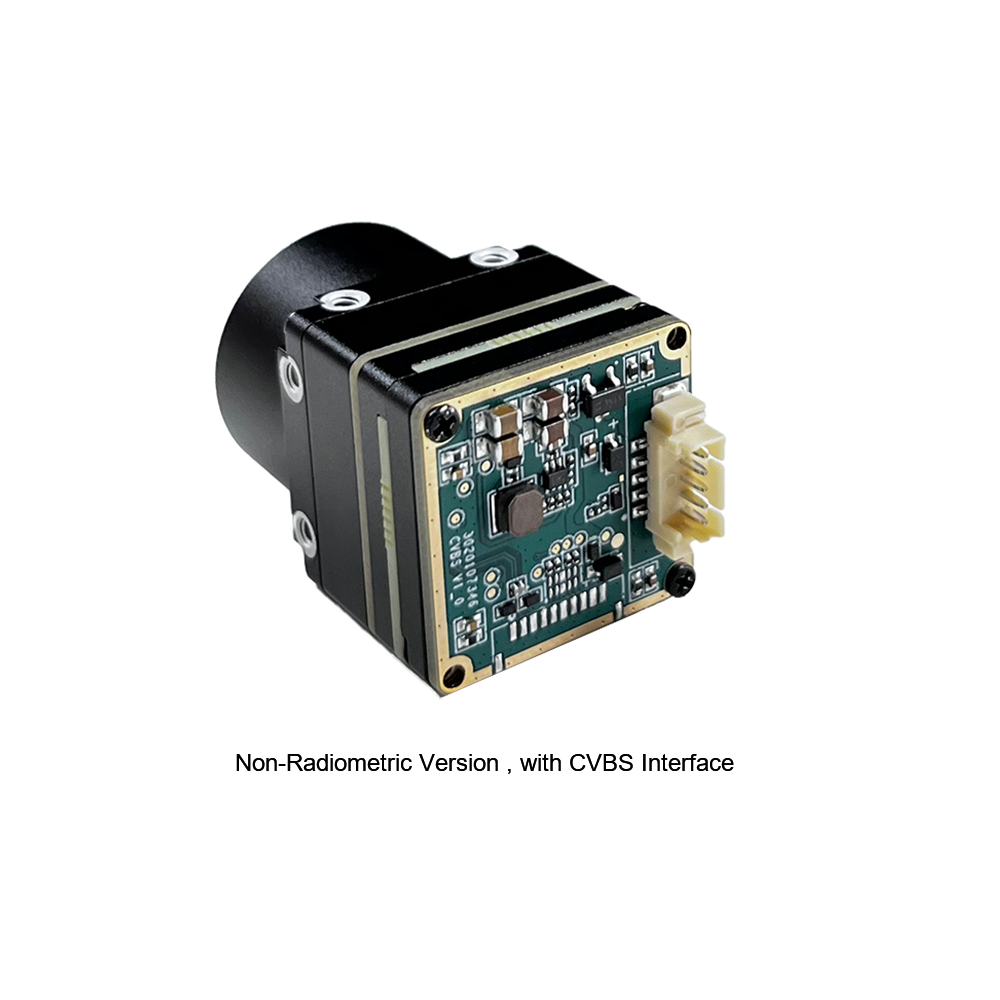
Niechłodzona miniaturowa kamera termowizyjna 384*288 do dronów
The MINI series 384×288 infrared thermal module provides a balanced, small-form-factor solution for online temperature measurement and continuous industrial process monitoring. Utilizing high-performance detectors and low-latency processing, this core is engineered for machine vision inspection, factory safety systems, electrical switchgear maintenance, and lightweight drone payloads requiring reliable radiometric thermal imaging.
- ✅ Native Resolution: 384 × 288 active pixels
- ✅ Thermal Imaging Engine: High-precision uncooled focal plane array with stable drift compensation
- ⚙️ Precision Radiometry: Online industrial temperature measurement with point, line, and area analysis
- ⚙️ Interface Versatility: Direct analog CVBS composite video alongside digital outputs for display or transmission
- ✅ Primary Target Applications: Machine vision, automated safety inspection, equipment maintenance, and small aerial drones
Direct Engineering Comparison Table
| Parametr systemu | Mini 640×512 LWIR Module | Mini 384×288 LWIR Module |
|---|---|---|
| Active Pixel Matrix | 640 × 512 (Optional 640 × 480) | 384 × 288 |
| Wymiary fizyczne | Ultra-miniature (21mm × 21mm × 21mm) | Compact MINI Series Envelope |
| Available Lens Lineup | 5, 9, 13, 18, 35, 50, 75, 100, 150mm | Standard MINI Series Optics (Fixed / Focusable) |
| Digital & Analog I/O | USB 2.0 (UVC + Y16 Radiometric) + UART | CVBS Composite Video + USB + UART |
| Czułość termiczna (NETD) | ≤ 40mK @ f/1.0, 300K | ≤ 40mK @ f/1.0, 300K |
| Target Integration Envelopes | DJI-class stabilized gimbals, advanced long-range security | Machine vision inspection, automated factory monitoring, sUAVs |
6. Application-Specific Selection Matrix
Selecting between 640×512 and 384×288 resolutions requires analyzing operational requirements against target platform constraints:
1. Stabilized Drone Gimbals and Tactical UAV Payloads
For aerial platforms, every additional gram of payload directly reduces flight endurance. Upgrading to an ultra-compact 21mm × 21mm 640×512 module provides high spatial resolution (327,680 individual pixels) without exceeding payload weight limits. In utility inspections (such as scanning high-voltage transmission lines or solar farms), this elevated pixel count lets drone pilots operate at a safe standoff distance while resolving fine thermal anomalies, such as failing cells or high-resistance connectors.
- ✅ Recommended Core: Mini 640×512 LWIR Module (VOx, 12μm).
- ⚙️ Key Optical Pairing: 13mm to 35mm athermalized Germanium optics with DLC external coating.
- ✅ Primary Advantage: Superior DRI metrics permitting safe standoff distance while retaining sub-30ms glass-to-glass latency for gimbal stabilization loops.
2. Automated Machine Vision and Industrial Monitoring
In high-speed manufacturing, robotic cells require continuous non-contact thermal inspection to catch mechanical bearing friction, PCB thermal anomalies, and injection molding defects. The Mini 384×288 Thermal Core provides a balanced combination of high reliability, compact sizing, and accessible cost for distributed industrial monitoring networks. Its onboard radiometric processing calculates automated alarms for user-defined Regions of Interest (ROIs), passing critical alerts directly to factory programmable logic controllers (PLCs).
- ✅ Recommended Core: Mini 384×288 Thermal Camera Module.
- ⚙️ Key Optical Pairing: 9mm or 13mm wide-angle optics with standard anti-reflective coating.
- ✅ Primary Advantage: Budget-conscious multi-camera deployment across manufacturing lines with direct 14-bit radiometric data extraction over USB or CVBS.
3. Security Optronics, Handheld Monoculars, and Sights
Weapon-mounted optics, perimeter monitoring systems, and search-and-rescue monoculars demand high spatial identification metrics. Pairing a 640×512 12μm core with narrow-field-of-view Germanium lenses (such as 50mm, 75mm, or 100mm optics) provides the angular resolution needed to detect and classify human targets beyond one kilometer in zero-lux conditions, through light foliage, or in smoke-filled environments.
- ✅ Recommended Core: Mini 640×512 LWIR Module.
- ⚙️ Key Optical Pairing: 50mm, 75mm, or 100mm narrow-angle manual or motorized focus lenses.
- ✅ Primary Advantage: Sub-mrad spatial resolution resolving human profiles at distances exceeding 1,500 meters under extreme environmental temperatures (-40°C to +70°C).
Zakup, pozyskiwanie od dostawców Tier-1 i kwestie cyklu życia
Procuring microbolometer cores for long-term production programs involves several operational and supply chain considerations:
- ⚙️ Wafer Supply Chain Stability: Ensure your core manufacturer maintains verified access to high-yield VOx semiconductor fabrication and raw monocrystalline Germanium. Fluctuations in raw material availability can introduce severe production delays.
- ⚙️ Radiometric Recalibration Support: Over continuous multi-year industrial or military deployments, thermal detectors can exhibit long-term baseline drift. Tier-1 suppliers provide software API suites that allow engineering teams to perform field recalibrations without having to return units to the factory.
- ✅ Software Toolkits and Driver Portability: A smooth hardware integration depends on clear, complete documentation. Ensure your core supplier provides functional Linux kernel drivers (Video4Linux2 / V4L2 compliant), comprehensive C/C++ SDKs, ROS wrappers, and detailed hardware register maps. Registered enterprise customers can download current SDK updates and firmware patches directly via their customer account portal.
Często zadawane pytania (pogłębione techniczne FAQ)
Are OEM thermal camera cores from specialized manufacturers worth buying compared to consumer dongles?
In contrast, specialized OEM thermal camera cores (such as the Purpleriver Mini 640 and 384 platforms) feature uncooled Vanadium Oxide (VOx) focal plane arrays with thermal sensitivity ≤40mK, ultra-compact 21mm × 21mm form factors, and deterministic sub-30ms hardware latency pipelines. These cores provide interchangeable, anti-reflective coated Germanium optics (with focal lengths up to 150mm), raw 14-bit linear radiometric output streams, and standard industrial interfaces (USB, CVBS, UART) that allow direct embedded integration into systems running on platforms like the Raspberry Pi or NVIDIA Jetson.
Can I replace or upgrade the thermal core inside an existing scope or drone gimbal?
The ultra-miniature 21mm × 21mm cross-section of the Mini 640 core allows it to drop into tight gimbal assemblies previously designed for older, bulkier sensor platforms. Integrators must verify that the host gimbal slip ring supports the core's chosen video format (such as low-latency CVBS analog composite or uncompressed USB UVC digital video). Additionally, command mapping for Non-Uniformity Correction (NUC) and color palette switching can be adapted using straightforward UART serial commands, allowing developers to upgrade legacy systems to modern 640×512 resolution without re-engineering the outer housing.
What should I evaluate before deciding to buy a thermal camera core for a DIY or commercial build?
1. Rozdzielczość i rozstaw pikseli: Assess whether a 384×288 array meets your spatial resolution requirements, or if a high-definition 640×512 array is necessary to achieve your required Detection, Recognition, and Identification (DRI) metrics. A 12μm pixel pitch is generally preferable, as it significantly reduces overall lens volume and weight.
2. Optical Path and Aperture: Ensure your lens selection matches the core's microbolometer format and provides an appropriate f-number (ideally f/1.0 to f/1.2) to maintain rated thermal sensitivity without introducing optical vignetting.
3. Electrical and Software Integration: Verify that the core's output interface matches your onboard computing architecture. While USB UVC simplifies integration on single-board computers, direct MIPI or analog CVBS links may be required to minimize video latency.
4. Export Regulations: Determine whether your application requires a high-frame-rate (≥25Hz) module, and ensure your organization has the necessary compliance documentation in place to fulfill export control requirements.
📚 Referencje i dalsza lektura
- Industry Standard Embedded Compute: Raspberry Pi Foundation Embedded Processing Systems
- Hardware Control Platforms: Arduino Microcontroller Architecture and Interfaces
- Related Guide (Russian): Обзор низкопотребляющих модулей тепловизионных камер
- Related Guide (Arabic): دليل وحدات الكاميرا الحرارية عالية الأداء عبر واجهة MIPI