Лучший тепловизионный модуль камеры 256x192 25 мм для самодельных прицелов и дронов: экономичный длиннофокусный ИК-датчик
3 июля 2026 г.
640x512 VOx Тепловизионный модуль камеры: Полное руководство по Edge AI, дронам и прямой трансляции
6 июля 2026 г.
90-мм Тепловизионный модуль камеры с Edge AI: Высокоточное наблюдение на большом расстоянии
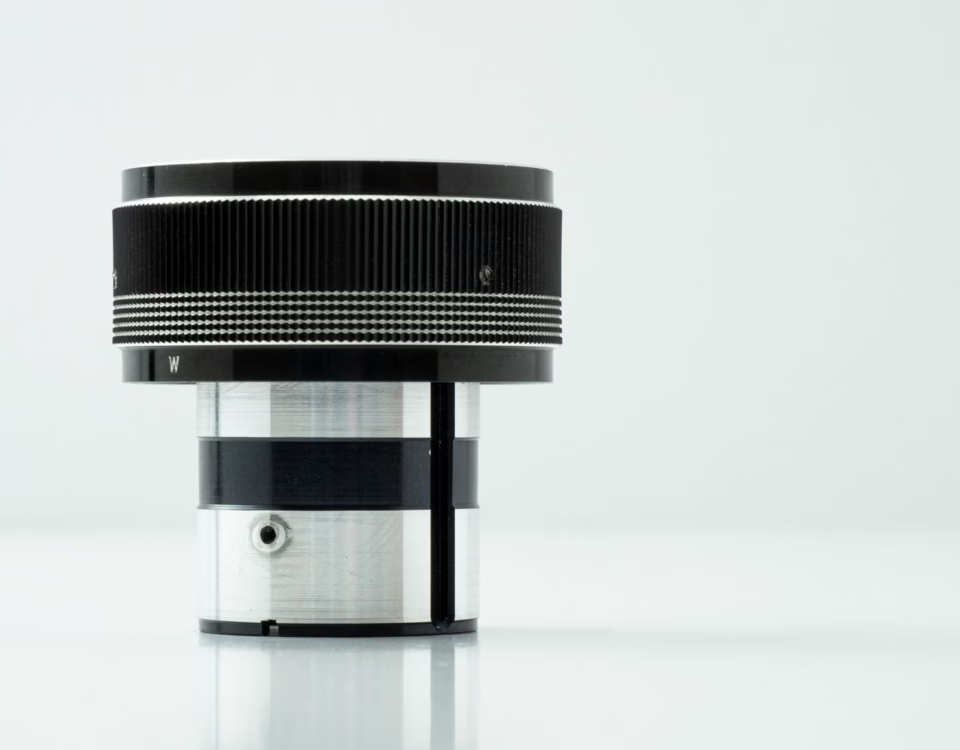
В дальнем оптическом мониторинге, промышленном наблюдении и полезных нагрузках БПЛА оборонного назначения критически важна высокая разрешающая способность при захвате целей на больших расстояниях. Стандартные широкоугольные объективы не обеспечивают пространственное разрешение на дальности до цели ($IFOV$), необходимое для уверенной идентификации за пределами нескольких сотен метров. Интеграция модуля тепловизионной камеры 90 мм устраняет этот эксплуатационный пробел. Сочетая высокоточный неохлаждаемый микроболометр с шагом пикселя 17 мкм или 12 мкм и 90-мм длиннофокусную германиевую линзовую сборку, системные архитекторы могут достичь узких полей зрения (FOV), оптимизированных для наблюдения на километровых дальностях. При расширении аппаратно-ускоренным периферийным ИИ эти модули преобразуют необработанные данные длинноволнового инфракрасного диапазона (LWIR) в полезную информацию непосредственно на периферии, снижая задержку и устраняя огромные накладные расходы на пропускную способность при потоковой передаче необработанных тепловизионных видеоданных по беспроводным каналам связи.
Инженерным группам, интегрирующим инфракрасные технологии в специальные тактические прицелы, высотные дроновые платформы или системы охраны периметра, требуется больше, чем готовые компоненты потребительского класса. В этом обзоре анализируются структурные, оптические и радиометрические требования к 90-мм тепловизионным ядрам LWIR. Мы исследуем, как чувствительность на уровне пикселя, измеряемая через эквивалентную шуму разность температур (NETD), взаимодействует с профилями оптического пропускания для определения истинной максимальной дальности действия в условиях реального атмосферного ослабления. Благодаря детальному архитектурному анализу, руководствам по аппаратной интеграции и сравнительным обзорам продуктов, это техническое руководство служит окончательным справочником для развертывания профессиональных интеллектуальных полезных нагрузок LWIR.
Суть в следующем: если вы создаете системы, предназначенные для работы в нестабильных реальных условиях, вы не можете полагаться на теоретические идеальные показатели. Вам необходимо проектировать с учетом наихудшего атмосферного рассеивания и максимизировать свои оптические преимущества с самого начала. В мастерской мы называем это проектированием под тепловую реальность, а не под технический паспорт.
Содержание
- 👉 Оптическая физика и коэффициенты пространственного разрешения
- 👉 Архитектуры интеграции электронного оборудования
- 👉 Использование периферийного ИИ: логический вывод в реальном времени на сенсоре
- 👉 Сравнительный обзор промышленных модулей ядра LWIR
- 👉 Интеграционные структуры: БПЛА, тактические прицелы и автономная робототехника
- 👉 Углубленные часто задаваемые вопросы
Оптическая физика и коэффициенты пространственного разрешения
1 Фокусное расстояние объектива и расчеты IFOV
Основная функция 90-мм объектива с фокусным расстоянием в паре с длинноволновым инфракрасным (LWIR) Википедия Микроболометр заключается в ограничении мгновенного поля зрения ($IFOV$), тем самым максимизируя пространственное разрешение на длинных траекториях до цели. $IFOV$, представляющий собой угловую проекцию одного детекторного элемента (пикселя) в пространство объекта, является фундаментальной метрикой. Математически он формулируется как:
$$МГНОВЕННОЕ ПОЛЕ ЗРЕНИЯ = \frac{p}{f}$$
где $p$ — физический шаг пикселя сенсорной матрицы (обычно 12 мкм или 17 мкм для стандартных промышленных ядер), а $f$ — эффективное фокусное расстояние оптической сборки (90 мм).
Для 12-мкм сенсорного ядра, интегрированного с 90-мм объективом:
$$IFOV_{12\mu m} = \frac{12 \times 10^{-6}\text{ м}}{90 \times 10^{-3}\text{ м}} \approx 0.133\text{ мрад}$$
И наоборот, для устаревшего 17-мкм сенсора:
$$IFOV_{17\mu m} = \frac{17 \times 10^{-6}\text{ м}}{90 \times 10^{-3}\text{ м}} \approx 0.189\text{ мрад}$$
Послушайте, уменьшение шага пикселя с 17 мкм до 12 мкм дает 6% уменьшение углового размера пикселя. Это напрямую приводит к более плотной частоте дискретизации целей на расстоянии. В практических полевых условиях пространственное разрешение на дистанции 1000 метров ($S_{1000}$) рассчитывается по формуле:
$$S_{1000} = 1000\text{ м} \times IFOV$$
Вот как это выглядит с точки зрения физического охвата:
- ✅ 12 мкм сенсор с 90-мм объективом: $S_{1000} \approx 0.133\text{ м} = 13.3\text{ см}$ физический охват на пиксель. Это обеспечивает невероятно плотную пространственную дискретизацию.
- ✅ 17 мкм сенсор с 90-мм объективом: $S_{1000} \approx 0.189\text{ м} = 18.9\text{ см}$ физический охват на пиксель. Все еще пригоден для использования, но уступает в четкости определения границ по сравнению с 12 мкм системой.
При планировании конфигураций для дальнего обнаружения, сопровождения и идентификации пространственная плотность на цели регулируется критериями Джонсона. Для стандартного обнаружения цели (1.5 пикселя на критический размер) человеческая цель (моделируемая с критической шириной 0.75 м) должна охватывать не менее 1.5 пикселя.
С 12 мкм, 90-мм основной системой максимальная дальность обнаружения ($R_{det}$) человеческой цели в идеальных условиях атмосферного пропускания динамически выводится через:
$$R_{det} = \frac{\text{Критический размер цели}}{IFOV \times \text{Требуемое количество пикселей}} = \frac{0.75\text{ м}}{0.133 \times 10^{-3}\text{ рад} \times 1.5} \approx 3,759\text{ метров}$$
Такая высокая пространственная плотность делает матрицу с фокусным расстоянием 90 мм критически важным инструментом для охраны периметра и поисково-спасательных систем. Более подробную информацию о выборе сенсоров можно найти в нашем полном руководстве по модулям тепловизионных сенсоров.
2 Характеристики MTF в спектре 8-14 мкм
Функция передачи модуляции (MTF) определяет способность системы передавать контраст от оптической сцены на поверхность детектора при различных пространственных частотах, измеряемых в парах линий на миллиметр ($\text{lp}/{\text{mm}}$). Поскольку LWIR-излучение работает в спектральных диапазонах $8\ \mu\text{м} \le \lambda \le 14\ \mu\text{м}$, дифракционно-ограниченная пространственная частота среза значительно ниже, чем у оптики видимого света, и определяется по формуле:
$$\xi_{cutoff} = \frac{1}{\lambda \cdot F\#}$$
При работе с $F/1.25$ и средней длиной волны $\lambda = 10\ \mu\text{м}$ абсолютный термодинамический предел оптической передаточной функции составляет:
$$\xi_{cutoff} = \frac{1}{10 \times 10^{-3}\text{ мм} \times 1.25} = 80\text{ lp/мм}$$
Стандартные 90-мм германиевые линзовые сборки, сконфигурированные для систем с двойным полем зрения или непрерывным зумом, используют просветляющие (AR) и твердые углеродные/алмазоподобные покрытия (DLC) для защиты от воздействия окружающей среды и минимизации внутренних френелевских отражений.
Для поддержания производительности MTF на уровне системы выше $35\%$ контраста на частоте Найквиста 12 мкм микроболометра ($\approx 41.6\text{ lp/мм}$) оптическая сборка должна изначально корректировать сферические, хроматические и астигматические аберрации в своем многоэлементном германиевом стеке. Некачественно спроектированные линзы снижают оптическую MTF ниже предела Найквиста сенсора, вызывая пространственное наложение спектров и снижая эффективную тепловую чувствительность интегрированной системы камеры.
Архитектуры интеграции электронного оборудования
1 Нативная маршрутизация моста параллельной CMOS шины к MIPI CSI-2/USB 3.0
На физическом кремниевом уровне необработанный цифровой поток с неохлаждаемого микроболометра представляет собой высокоскоростную параллельную КМОП-шину с низким напряжением (часто 14-битные необработанные цифровые данные в паре с управляющими стробами: тактовым сигналом пикселя `PCLK`, сигналом достоверности строки `LVAL` и сигналом достоверности кадра `FVAL`). Высокопроизводительные тепловизионные ядра преобразуют эту параллельную шину локально в современные высокоплотные последовательные топологии соединений, такие как MIPI CSI-2 или интерфейсы USB 3.0/Type-C, для поддержки высокого динамического диапазона и высокоскоростной передачи данных.
При трассировке этих дифференциальных сигналов на многослойной несущей плате инженеры должны точно задавать целевые импедансы в соответствии со следующими строгими физическими топологиями:
- ⚙️ Дифференциальные пары MIPI CSI-2: Должны поддерживать постоянный дифференциальный импеданс $100\ Ом$ ($\pm 10\%$) для предотвращения проблем с высокочастотными отражениями при передаче на линиях тактового сигнала и данных.
- ⚙️ USB 3.0 SuperSpeed (TX/RX): Требует трассировки с дифференциальным импедансом $90\ Ом$.
- ⚙️ Опорные слои земли: Прокладывайте неразрывные земляные полигоны непосредственно под всеми высокоскоростными трассами, чтобы изолировать цифровой шум от чувствительного аналогового входного каскада болометра.
Кроме того, внутрипарный перекос должен быть ограничен $<0.15\text{ мм}$ за счет симметричной трассировки дорожек и согласования длин змейкой для предотвращения фазовых сдвигов сигнала на высокоскоростных переходах. Разработчики могут узнать больше о высоконадежных компоновках плат в нашем руководстве по интеграции микромодуля тепловизионной камеры LWIR.
Для интеграции с автоматизированными платформами позиционирования и многодатчиковыми стабилизирующими подвесами, ООО «Шэньчжэнь ЧиЙи Электроникс». предлагает специализированные низколатентные интерфейсные преобразователи. Эти компоненты соединяют промышленные параллельные шины LWIR с цифровыми видеовыходами, такими как HD-SDI, LVDS или HDMI, сохраняя целостность сигнала на протяженных участках жгутовой разводки.
2 Интерфейсы уровня SDK для встраиваемых одноплатных компьютеров
Для приема 14-битных радиометрических наборов данных на одноплатный компьютер (SBC), такой как Raspberry Pi 4/5, NVIDIA Jetson Orin Nano или специализированные блоки обработки ARM/FPGA, разработчикам необходимо использовать SDK тепловизионного ядра. Конвейер интеграции выполняется через стандартные интерфейсные шины, извлекая полезную нагрузку непосредственно в буферы необработанной памяти. Процесс начинается с создания экземпляров слушателей необработанного потока UVC с использованием бэкенда, такого как `libuvc` или стандартных интерфейсов ядра:
#includeЭтот конвейер необработанных данных обходит стандартные видеокодеры, сохраняя точность расчета температуры цели до $\pm 2^\circ\text{C}$ или $2\%$ на местоположение пикселя.
Использование периферийного ИИ: логический вывод в реальном времени на сенсоре
1 Уровни аппаратного ускорения FPGA и NPU
Внутрисенсорная обработка ядра опирается на сопроцессор FPGA/ASIC, выполняющий распараллеленные конвейеры для пространственной коррекции в реальном времени, коррекции неоднородности (NUC) и замены плохих пикселей (BPR). Применение этих корректирующих массивов перед выводом глубокой нейронной сети предотвращает ложные срабатывания при обнаружении целей из-за мертвых пикселей и дрейфа столбцов.
Для моделей, запускающих цели Yolov8 или MobileNet-SSD на локальных Edge NPU, 14-битный аналитический радиометрический поток обрабатывается параллельно. Одна ветвь масштабирует тепловой динамический диапазон с помощью алгоритма адаптивной проекции гистограммы до пространства тензоров INT8, подходящего для слоев нейронной сети. Фаза квантования отображает микрокельвиновую дисперсию в устойчивые физические признаки, позволяя автономным системам идентифицировать персонал, сооружения и технику в условиях низкой видимости или сильно загруженной обстановке.
Чтобы изучить нативные ИИ-ускорители в компактных LWIR-установках, смотрите наше руководство по интеграции LWIR-модуля с улучшенным Edge AI.
2 Измерение температуры и радиометрические структуры данных
Настоящие радиометрические системы мониторинга выдают необработанные данные пикселей, которые напрямую соответствуют фактическим физическим значениям температуры. Каждое значение пикселя представляет собой высококалиброванный захват датчиком лучистой энергии, излучаемой целевым объектом. Для поддержания точности показаний в различных окружающих условиях внутренний алгоритм калибровки рассчитывает коэффициенты компенсации на основе ключевых физических свойств. На практике наш рабочий процесс использует следующие параметры:
- ⚙️ Излучательная способность цели ($E$): Определяет эффективность излучения поверхности материала цели (калибруется от 0,01 до 1,00).
- ⚙️ Атмосферное расстояние ($D$): Компенсирует потери на затухание на пути вдоль оптической линии визирования длиной 90 мм.
- ⚙️ Температура окружающей среды ($T_{amb}$): Компенсирует отраженное окружающее излучение, попадающее в оптический путь.
Эти переменные динамически регулируются в программном обеспечении через реестр управления SDK. Запись обновленных значений в регистры адаптирует внутренний радиометрический расчет на основе расстояния до цели и местных атмосферных условий.
Сравнительный обзор промышленных модулей ядра LWIR
Для помощи командам по закупкам и проектированию ниже приведено подробное сравнение технических параметров доступных в настоящее время неохлаждаемых LWIR-систем, сгруппированных по плотности пикселей, выходным форматам и возможностям по дальности.
1 Прямые параметры продукта и сопоставление спецификаций
| Характеристики модели | Неохлаждаемое LWIR мини-ядро 256*192 | Неохлаждаемое LWIR USB мини-ядро 640*512 |
|---|---|---|
| Изображение целевого продукта | 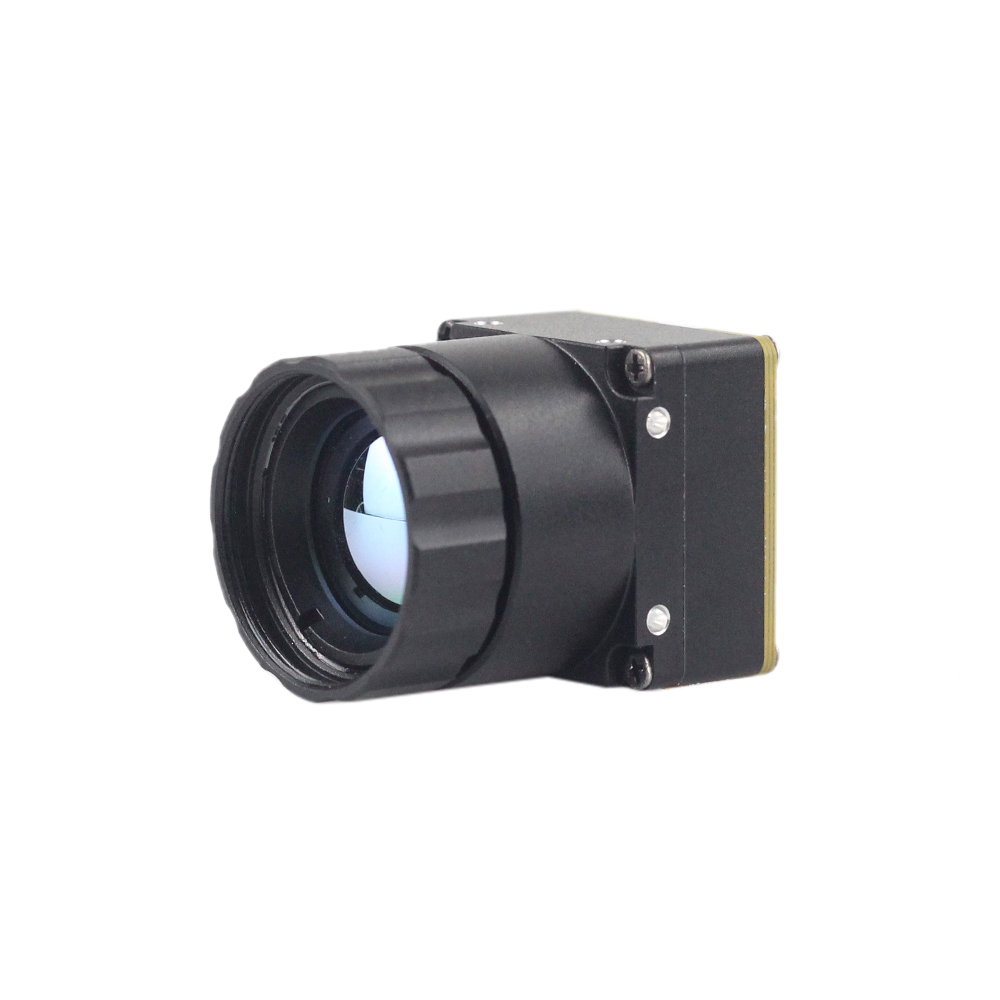 |
 |
| Разрешение детектора | 256 x 192 (ультракомпактный форм-фактор) | 640 x 512 / 640 x 480 (ядро высокого разрешения) |
| Шаг пикселя | 12 мкм | 12 мкм |
| Спектральный диапазон | от 8 мкм до 14 мкм (LWIR) | от 8 мкм до 14 мкм (LWIR) |
| Тепловая чувствительность (NETD) | ≤ 50 мК (ультрачеткий тепловой вывод) | ≤ 40 мК (резкое и четкое представление изображения) |
| Доступные объективы (фокусное расстояние) | Интегрированные широкоугольные/средние фиксированные объективы | Конфигурации 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 мм |
| Вес и размеры | Ультралегкая миниатюрная конструкция | Мини-размер основания 21 мм x 21 мм, сверхнизкая стоимость |
| Основные применения | Обнаружение мин, компактные БПЛА, локальное температурное картирование | Дроны дальнего радиуса действия, отслеживание периметра, тепловизионные прицелы |
Демонстрация: Неохлаждаемый LWIR мини 256*192 модуль тепловизионной камеры, аналогичный DJI, для обнаружения мин
Мини 256 неохлаждаемый LWIR модуль тепловизионной камеры использует высокопроизводительные инфракрасные детекторы для сверхчеткой тепловизионной съемки и точного измерения температуры. Он захватывает инфракрасное излучение и выдает равномерное тепловое изображение с радиометрией. Это обеспечивает точность микроуровня для поисково-спасательных операций, развертывания микро-БПЛА и специализированных миссий по снижению структурных опасностей.
Его легкая конструкция делает его идеальным для работ по дистанционному зондированию на близких и средних дистанциях, где важен каждый грамм. Обеспечивая чистую интеграцию с одноплатными компьютерами, он передает необработанные температурные поля напрямую по современным цифровым шинам.
Посмотреть детали и цены продукта ➔
Демонстрация: Неохлаждаемый LWIR USB мини 640*512 модуль ядра тепловизионной камеры для дронов, аналогичный DJI
Проектные группы, которым требуются чистые характеристики на длинных каналах обнаружения, полагаются на установки с высоким разрешением. Мини неохлаждаемый инфракрасный тепловизионный модуль отличается резким и четким представлением изображения, компактным размером и низкой стоимостью. Имея мини-размер 21 мм*21 мм и фокусные расстояния объективов 5/9/13/18/35/50/75/100/150 мм, а также опциональное разрешение 640*480, он обеспечивает стабильную производительность и высокую адаптируемость к окружающей среде.
При использовании с телефото и зум-конфигурациями до 90 мм или 150 мм он обеспечивает четкие физические сигнатуры целей на расстоянии нескольких километров. Такой уровень разрешения критически важен для автоматизированной защиты периметра, охраны критической инфраструктуры и поисковых операций с использованием дронов.
Посмотреть детали и цены продукта ➔
Интеграционные структуры: БПЛА, тактические прицелы и автономная робототехника
Реализация надежных тепловизионных возможностей в реальных полезных нагрузках требует тщательного баланса механических, тепловых и оптических аспектов для защиты электроники на уровне ядра.
1 Соображения по SWaP для полезной нагрузки дрона
Для ограничений по размеру, весу и мощности (SWaP) на беспилотных летательных аппаратах (БПЛА) интеграция объектива с фокусным расстоянием 90 мм создает смещение веса, которое сдвигает центр тяжести датчика вперед.
- ✅ Смещение веса: Телефото-объектив из германия 90 мм может весить от $180\text{ г}$ до $350\text{ г}$ по сравнению с легким ультра-микроболометрическим ядром весом $15\text{ г}$.
- ✅ Балансировка подвеса: Размещение сборки ядра и датчика за тяжелым объективом смещает целевой баланс вперед. Физический центр тяжести на специальных двухосевых бесщеточных подвесах должен быть вручную сбалансирован по осям наклона. Это гарантирует, что двигатели подвеса не перегреваются и не ухудшают целостность контура управления при высокочастотных коррекциях ветра.
Пиковые требования к крутящему моменту двигателя ($T_m$) рассчитываются на основе прогнозируемых ветровых нагрузок и эксплуатационных угловых ускорений:
$$T_m = I_{ось} \cdot \alpha_{цель}$$
где $I_{ось}$ — это суммарный момент инерции объектива 90 мм и конструкции ядра, а $\alpha_{цель}$ — целевая скорость углового отклика. Обеспечение адекватного удерживающего момента системы подвеса предотвращает проскальзывание слежения в турбулентных условиях полета.
Кроме того, система ядра 90 мм, потребляющая до $1.5\text{Вт}$ при пиковой производительности (обычно во время циклов автоматической калибровки затвора), должна питаться через экранированные понижающие преобразователи постоянного тока. Это предотвращает ухудшение сигналов GPS, компаса и телеметрической связи БПЛА из-за высокочастотных электромагнитных помех (EMI).
2 Усиленная оптомеханика для прицелов и оружейных прицелов
Для развертывания неохлаждаемых тепловых сборок 90 мм в тактических системах прицеливания крепления и внутренняя электроника должны выдерживать высокие внезапные механические нагрузки:
- ⚙️ Изоляция от ударов и вибрации: Сборочные узлы прицелов могут испытывать импульсные ускорения, превышающие $1,000\text{ G}$ в течение долей миллисекунды при отдаче. Ядра датчиков должны быть изолированы от ударов внутри основного корпуса, фрезерованного на станке с ЧПУ, с использованием структурных фторсиликоновых демпферов. Это защищает как стеклянную герметизацию керамического микроболометрического корпуса, так и оптическую подсборку.
- ⚙️ Атмосферная и экологическая герметизация: Прицелы должны поддерживать инертную внутреннюю среду при быстрых изменениях температуры и давления. Корпуса должны быть заполнены азотом и герметизированы двойными уплотнительными кольцами Viton до класса IP67. Это предотвращает конденсацию влаги на внутренних оптических поверхностях германиевых линз.
- ⚙️ Тепловая изоляция и однородность: Изменения температуры ствола могут передавать тепло на корпус прицела, создавая внутренние тепловые градиенты. Изоляция инфракрасного ядра от монтажных колец с помощью теплоизоляционных колец из Delrin или стекловолокна G10 помогает поддерживать пространственную однородность температуры по матрице детектора. Это минимизирует дрейф калибровки и обеспечивает точное обнаружение целей при длительных операциях.

Углубленные часто задаваемые вопросы
Могу ли я передавать высококачественные тепловые данные в реальном времени с модуля 90 мм на Raspberry Pi или Arduino?
В отличие от этого, 8-битные или 32-битные микроконтроллеры, такие как Arduino Uno, ESP32 или STM32, не обладают пропускной способностью шины памяти и вычислительной мощностью, необходимыми для потоковой передачи видео высокого разрешения в реальном времени. Кадр $640\times512$ при 16 битах на пиксель требует $655,360\text{ байт}$ физической оперативной памяти на один буфер кадра, что превышает весь объем ОЗУ стандартных микроконтроллеров. Для легковесной интеграции с микроконтроллерами можно использовать субдискретизированный низкоскоростной поток телеметрии по SPI или последовательному интерфейсу для захвата необработанных показаний температуры с более низкой частотой кадров (обычно $\le 2\text{ кадра/с}$). В качестве альтернативы, для высокопроизводительных приложений следует использовать специализированные встроенные процессоры для потоковой передачи полнокадрового тепловизионного видео высокого разрешения.
Как тепловизионный модуль 90 мм показывает себя в самодельных прицелах, при интеграции в БПЛА и в проектах с установкой на транспортные средства?
$$HFOV = 2 \cdot \arctan\left(\frac{640 \times 12 \times 10^{-6}\text{ м}}{2 \times 90 \times 10^{-3}\text{ м}}\right) \approx 4,88^\circ$$
Это узкое поле зрения концентрирует пространственное разрешение сенсора на сильно сфокусированной области, позволяя классифицировать цели на больших расстояниях, недоступных для стандартных широкоугольных модулей (например, моделей 9 мм или 13 мм). Для установки на дроны и транспортные средства такое высокое оптическое увеличение позволяет операторам сохранять безопасную дистанцию, получая при этом четкие, детализированные тепловизионные изображения. Однако более узкое поле зрения также повышает чувствительность к механическим вибрациям. Интеграция таких систем на движущиеся платформы обычно требует активной стабилизации, например, высокочастотного бесколлекторного подвеса или алгоритмов электронной стабилизации изображения (EIS) в специальных тактических прицелах для поддержания стабильного изображения и предотвращения потери сопровождения цели.
Почему стоит выбрать профессиональное тепловизионное ядро Edge AI вместо восстановленного автомобильного или дешевого DIY-сенсора?
С профессиональным тепловизионным ядром Edge AI разработчики получают доступ к комплексным SDK, открытым стандартам встроенного ПО, конфигурациям API и калиброванным радиометрическим данным ($Kelvin = LSB / 100$) напрямую через стандартные цифровые соединения. Современные ядра также оснащены бортовыми аппаратными ускорителями для конвейеров интеллектуальной обработки, что позволяет разработчикам выполнять отслеживание, обнаружение объектов и срабатывание по температурным аномалиям непосредственно на ядре без необходимости в тяжелых внешних вычислительных узлах.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Википедия Микроболометр
- Портал производителя: ООО «Шэньчжэнь ЧиЙи Электроникс».
- Руководства по интеграции: