









Руководство по тепловизионным камерам: разрешение, периферийный ИИ и промышленные характеристики раскрыты
20 октября 2026 г.
Руководство по инфракрасным тепловизионным камерам: технологии сенсоров, реальное разрешение и советы по промышленной закупке
21 октября 2026 г.
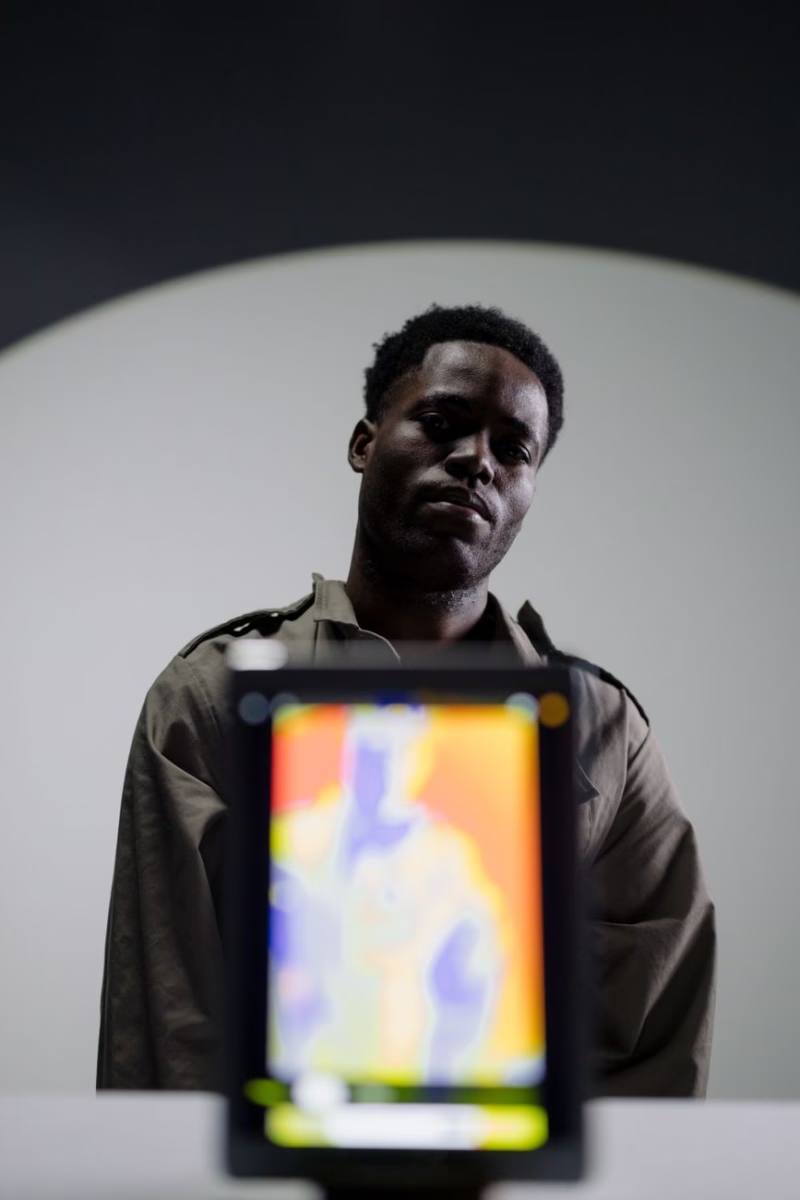
Тепловизионные камеры: принцип работы, ключевые технологии и что действительно стоит покупать
В автоматизированном управлении технологическими процессами, мониторинге критической инфраструктуры и разработке беспилотных авиационных систем (БАС) стандартные оптические датчики видимого спектра выходят из строя, как только ухудшаются условия окружающей среды. Темнота, плотный дым, атмосферные помехи и сложный фоновый clutter ослепляют обычные датчики изображения. Тепловидение полностью обходит эти ограничения, минуя отражение видимых фотонов и напрямую картируя испускаемый поток длинноволнового инфракрасного (LWIR) излучения. Однако выбор тепловизионные камеры для ответственного промышленного применения требует гораздо большего, чем простое сопоставление заявленных цифр разрешения; он требует бескомпромиссного анализа физики детектора, материаловедения сенсоров, пределов оптического пропускания и точности радиометрической калибровки.
Для инженеров-аппаратчиков, специалистов по закупкам и системных интеграторов выбор неправильного тепловизионного ядра влечет за собой серьезные риски: ложноположительные срабатывания пожарной сигнализации, неточное картирование тепловых градиентов на печатных платах и необратимый дрейф датчика при нестабильной температуре окружающей среды. В этом инженерном руководстве деконструируются современные архитектуры тепловидения — от матриц в фокальной плоскости (FPA) до цифровых сигнальных процессоров. Мы анализируем лежащую в основе радиометрическую физику, проводим сравнительное тестирование высокопроизводительных промышленных ядер, оцениваем интерфейсы встраиваемого развертывания и предлагаем объективную матрицу закупок, призванную исключить низкокачественные потребительские уловки из вашего аппаратного стека.
Содержание
- 👉 Физика тепловой радиометрии: как на самом деле работают тепловизионные камеры
- 👉 Расшифровка ключевых инженерных характеристик: что отличает настоящие инструменты от игрушек
- 👉 Сравнительный тест промышленных и встраиваемых продуктов: корпоративные LWIR-модули
- 👉 Периферийный ИИ, встраиваемые протоколы и полезные нагрузки для дронов и роботов
- 👉 Что действительно стоит покупать? Матрица выбора для OEM-производителей и инженеров
- 👉 Углубленный технический FAQ
- 👉 Стратегический вывод и дорожная карта интеграции
Физика тепловой радиометрии: как на самом деле работают тепловизионные камеры
Тепловизионные камеры работают на принципе излучения абсолютно черного тела. Каждый физический объект, обладающий термодинамической температурой выше абсолютного нуля (0 Кельвин или -273,15°C), естественным образом излучает электромагнитную энергию, порождаемую случайными колебательными и вращательными движениями составляющих его атомов и заряженных молекул. В отличие от стандартных датчиков изображения видимого спектра, которые зависят от внешнего окружающего источника видимых фотонов, отражающихся от поверхности объекта в оптическую апертуру, инфракрасные датчики улавливают фотоны, активно испускаемые самим телом вследствие его теплового возбуждения.
Базовая математическая формулировка, управляющая этим радиационным механизмом, определяется закона излучения Планка, которая устанавливает спектральную энергетическую яркость, излучаемую на единицу площади поверхности, на единицу телесного угла и на единицу интервала длин волн, как функцию абсолютной температуры:
B(λ, T) = (2 * h * c²) / (λ⁵ * [exp((h * c) / (λ * k_B * T)) - 1])
В этом уравнении, h представляет постоянную Планка (6,62607015 × 10⁻³⁴ Дж·с), c обозначает скорость света в вакууме (2,99792458 × 10&sup8; м/с), k_B обозначает постоянную Больцмана (1,380649 × 10⁻²³ Дж/К), λ задает длину волны излучения в метрах, а T количественно определяет абсолютную термодинамическую температуру в Кельвинах. Интегрирование спектрального распределения Планка по всем электромагнитным длинам волн дает фундаментальный закон Стефана — Больцмана:
j* = ε * σ * T⁴;
Здесь полная полусферическая энергетическая светимость (j*) масштабируется строго пропорционально четвёртой степени абсолютной термодинамической температуры, напрямую модулируясь коэффициентом излучения поверхности цели (ε) и универсальной постоянной Стефана-Больцмана (σ ≈ 5,670374 × 10⁻⁸ Вт·м−2·К−4). Кроме того, дифференцируя функцию Планка по длине волны и решая уравнение для точки нулевого наклона, мы приходим к закон смещения Вина:
λ_max = b / T
Где постоянная смещения Вина b составляет приблизительно 2897,77 мкм·К. Для типичных наземных и промышленных целей, работающих в условиях окружающей среды с тепловыми режимами от -20°C до +100°C (от 253,15 К до 373,15 К), пиковый поток электромагнитных фотонов сосредоточен преимущественно в диапазоне от 7,7 мкм до 11,4 мкм. Эта физическая реальность объясняет, почему тепловизионные камеры, применяемые для общей автоматизации, безопасности и роботизированного контроля, сходятся на волновом диапазоне от 8 до 14 микрометров.
1 Окна пропускания атмосферы: SWIR, MWIR и LWIR
Атмосфера Земли богата газообразными молекулами, преимущественно водяным паром, углекислым газом, закисью азота и озоном, которые активно поглощают и рассеивают инфракрасные фотоны через колебательно-вращательные молекулярные полосы поглощения. Следовательно, наземное оптическое тепловое зондирование может проводиться только через узкие атмосферные "окна пропускания", где затухание молекулярного поглощения достигает локальных минимумов:
- ⚙️ Коротковолновый инфракрасный диапазон (SWIR, от 1,0 до 3,0 мкм): SWIR-визуализация оптически ведёт себя скорее как видимый свет, чем как тепловое излучение. Она в значительной степени зависит от окружающего солнечного, лунного или искусственного отражённого потока фотонов, а не от пассивного собственного излучения цели. Поскольку SWIR-фотоны легко проникают сквозь тонкую атмосферную дымку, взвешенные частицы влаги в воздухе и тонированное архитектурное стекло, этот диапазон широко используется в специализированной промышленной сортировке, контроле влажности в сельском хозяйстве и передовом наблюдении. SWIR-детекторы требуют экзотических фотодиодных структур на основе арсенида индия-галлия (InGaAs).
- ⚙️ Средневолновый инфракрасный диапазон (MWIR, от 3,0 до 5,0 мкм): MWIR демонстрирует высокую чувствительность к высокотемпературным тепловым сигнатурам, анализу выхлопных газов при горении, отслеживанию химических шлейфов и экстремально дальнему военному слежению. Однако, поскольку наземные объекты при номинальной комнатной температуре излучают минимальный поток излучения в этом диапазоне, матрицы фокальной плоскости MWIR требуют криогенно охлаждаемых квантовых фотодетекторов (таких как антимонид индия, InSb, или теллурид кадмия-ртути, MCT), работающих при температурах жидкого азота (~77 К). Необходимые механические криокулеры Стирлинга с замкнутым циклом создают значительные ограничения по размеру, весу, мощности и периодическому обслуживанию, что ограничивает непрерывное промышленное автоматизированное применение.
- ⚙️ Длинноволновый инфракрасный диапазон (LWIR, от 8,0 до 14,0 мкм): LWIR представляет собой основной спектральный режим для общего прогнозного обслуживания, непрерывного мониторинга состояния объектов, тактической разведки с беспилотников, структурной диагностики и периметрального теплового зондирования. Поскольку энергия окружающей сцены естественным образом достигает пика в этом волновом диапазоне, твердотельные неохлаждаемые тепловые датчики могут работать без криокулеров. Это позволяет создавать прочные, высоконадёжные сенсорные модули с низкими показателями SWaP (размер, вес и мощность), которые непрерывно работают десятки тысяч часов без механического обслуживания.
2 Физика матрицы фокальной плоскости: материалы микроболометров (VOx против a-Si)
В архитектурном ядре современных неохлаждаемых длинноволновых инфракрасных тепловизионных камер находится матрица в фокальной плоскости (FPA), состоящая из плотной микромеханически обработанной матрицы тепловых детектирующих элементов, известных как микроболометры. В отличие от видимых КМОП-датчиков, которые преобразуют падающие фотоны непосредственно в электронные носители заряда посредством внутреннего фотоэлектрического эффекта, пиксель микроболометра работает как микроскопический резервуар тепловой энергии. Каждый отдельный пиксель состоит из тонкой инфракрасной поглощающей мембраны, приподнятой примерно на 2 микрометра над нижележащей кремниевой комплементарной структурой металл-оксид-полупроводник (КМОП) — интегральной схемой считывания (ROIC). Эта мембрана подвешена на микроскопических литографических опорных ножках с высоким аспектным отношением, предназначенных для максимального увеличения теплового сопротивления и минимизации паразитных кондуктивных потерь тепла в кремниевую подложку.
Когда входящее инфракрасное излучение в диапазоне от 8 до 14 мкм попадает на поглощающий слой, поглощённый лучистый поток повышает температуру подвешенной мембраны на доли милликельвина. Этот сдвиг температуры вызывает измеримое изменение электрического сопротивления нижележащего термисторного материала. Нижележащая ROIC периодически опрашивает каждый пиксель, подавая калиброванное напряжение смещения, измеряя результирующий ток, усиливая сигнал и преобразуя его с помощью встроенных аналого-цифровых преобразователей (АЦП) в поток необработанных цифровых отсчётов, пропорциональных падающему лучистому потоку.
Производительность любой неохлаждаемой микроболометрической FPA зависит от материала, выбранного для термисторного слоя:
- ✅ Оксид ванадия (VOx): Оксид ванадия является ведущим материалом для высокопроизводительных промышленных и коммерческих микроболометрических ядер. Тонкие плёнки VOx со смешанной валентностью обеспечивают высокий температурный коэффициент сопротивления (ТКС), обычно в диапазоне от -2,01ТП3Т до -3,01ТП3Т на кельвин изменения при номинальной комнатной температуре. Кроме того, VOx демонстрирует значительно более низкие уровни электронного шума 1/f (фликкер-шума) по сравнению с альтернативными тонкоплёночными материалами. Этот низкий уровень шума позволяет разработчикам датчиков проектировать FPA с малыми размерами пикселей, сохраняя при этом низкие пороги эквивалентной шуму разности температур (NETD).
- ⚙️ Аморфный кремний (α-Si): Аморфный кремний является альтернативным материалом, используемым в первую очередь для снижения производственных затрат. Поскольку α-Si может быть осаждён в стандартных кремниевых полупроводниковых производственных цехах без необходимости в специализированном тонкоплёночном оборудовании, производственные затраты ниже. Однако α-Si демонстрирует более низкий ТКС (обычно около -1,51ТП3Т до -2,01ТП3Т на кельвин), повышенный внутренний фликкер-шум 1/f и более длительные тепловые постоянные времени. Это приводит к снижению чувствительности и заметному смазыванию движения или тепловому ореолу при наблюдении динамических целей.
3 Халькогенидная оптика в сравнении с германиевой и коэффициент пропускания
Критическим инженерным ограничением инфракрасной оптической техники является то, что стандартные оптические боросиликатные и плавленые кварцевые стёкла полностью непрозрачны для длинноволнового инфракрасного спектра. Стандартное оптическое стекло поглощает практически 1001ТП3Т падающих фотонов в диапазоне от 8 до 14 мкм. Следовательно, инфракрасные камеры требуют линз, изготовленных из специализированных инфракрасно-прозрачных материалов, в первую очередь из кристаллического германия и халькогенидных стеклянных соединений.
Монокристаллический германий (Ge) является отраслевым стандартом для высокопроизводительной тепловизионной оптики. Германий демонстрирует исключительно высокий показатель преломления — около 4,0 в спектре LWIR. Такая высокая преломляющая способность позволяет оптическим инженерам проектировать светосильные сборки с высокой апертурой (например, f/1.0 или f/1.1), используя меньше отдельных линзовых элементов, что делает оптические корпуса компактными и снижает сферические аберрации. При нанесении высокопрочных просветляющих (AR) и алмазоподобных углеродных (DLC) внешних покрытий германиевые линзы обеспечивают высокий коэффициент оптического пропускания — от 90% до 95%. Однако у германия есть компромиссы: он плотный, механически тяжёлый, дорогой и подвержен тепловому разгону. Когда физическая температура германиевой оптики превышает 100°C, её внутреннее поглощение свободными носителями растёт экспоненциально, из-за чего оптика становится непрозрачной для инфракрасного излучения. Специализированные производители оптики, такие как Rising Optics прецизионно шлифуют и покрывают германиевые кристаллы, чтобы поддерживать оптическое пропускание в широких промышленных эксплуатационных диапазонах.
Халькогенидные стеклянные соединения (состоящие из серы, селена и теллура, связанных с германием, мышьяком или сурьмой) предлагают экономически эффективную альтернативу. Поскольку халькогенид является аморфным стеклом, а не монокристаллом, его можно прецизионно формовать в сложные асферические геометрии линз в промышленных масштабах, минуя дорогостоящие процессы одноточечной алмазной токарной обработки (SPDT). Хотя халькогенидные стёкла демонстрируют несколько более низкое исходное пропускание и более низкую механическую вязкость разрушения, чем монокристаллический германий, их низкий коэффициент теплового расширения и низкий термооптический коэффициент (dn/dT) делают их стабильными при изменении температуры окружающей среды. Это минимизирует дрейф фокуса и сохраняет чёткость изображения при широких перепадах температуры без необходимости сложной механической регулировки фокуса.
Расшифровка ключевых инженерных характеристик: что отличает настоящие инструменты от игрушек
Технические спецификации коммерческого тепловизионного оборудования часто могут скрывать ограничения производительности за методами цифрового масштабирования и программными улучшениями. Промышленные инженеры и системные интеграторы должны оценивать датчики на основе эмпирических радиометрических критериев, а не маркетинговых заявлений.
1 Разрешение, шаг пикселя и мгновенное поле зрения (IFOV)
Тепловое разрешение относится к фактическому физическому количеству пикселей подвешенных микроболометров, изготовленных на матрице в фокальной плоскости. В то время как камеры видимого диапазона обычно имеют разрешение 4K (более 8,3 мегапикселя), физические ограничения изоляции микромеханических болометров ограничивают основные LWIR-матрицы такими разрешениями, как 256×192, 384×288, 640×512 и флагманские мегапиксельные матрицы 1280×1024.
Пространственный интервал между центрами двух соседних пикселей детектора определяется как шаг пикселя, измеряемый в микрометрах (мкм). За последние двадцать лет достижения в области литографии микроэлектромеханических систем (MEMS) позволили уменьшить шаг пикселя с 35 мкм до 25 мкм, 17 мкм, а теперь до 12 мкм или 10 мкм:
- ⚙️ Миниатюризация оптики: Меньший шаг пикселя позволяет матрице датчика заданного разрешения размещаться на меньшем физическом кремниевом кристалле. Это уменьшает требуемый диаметр и фокусное расстояние сопутствующей германиевой линзы, что приводит к более лёгким, компактным и менее дорогим оптическим узлам.
- ⚠️ Радиометрические компромиссы: Однако уменьшение шага пикселя сокращает физическую площадь поверхности, доступную для сбора падающих LWIR-фотонов. Пиксель размером 12 мкм обладает менее чем половиной площади поверхности пикселя 17 мкм, улавливая меньше фотонов. Чтобы предотвратить повышенный шум сигнала, производители должны использовать плёнки VOx более высокой чистоты, оптимизировать опоры тепловой изоляции и внедрять малошумящие схемы ROIC.
Пространственное разрешение тепловизионной системы на заданном рабочем расстоянии определяется её Мгновенным полем зрения (IFOV), выражаемым в миллирадианах (мрад):
IFOV = Шаг пикселя (p) / Оптическое фокусное расстояние (f)
Для расчёта физического размера площади поверхности цели, проецируемой на один пиксель на расстоянии R:
Размер цели (D) = IFOV * R = (p * R) / f
Для точного радиометрического измерения температуры цель должна занимать более одного пикселя. Из-за ограничений оптической дифракции и функции рассеяния точки (PSF) камеры энергия от соседних объектов распространяется на соседние пиксели. Надёжная промышленная термография требует, чтобы цель охватывала как минимум смежную матрицу пикселей 3×3 или 4×4 на матрице. В противном случае фоновые температуры разбавляют показания цели, из-за чего горячие точки считываются как более холодные, чем их фактическая физическая температура.
2 Тепловая чувствительность (NETD) и уровни шума
Разность температур, эквивалентная шуму (NETD) является эталонным показателем чувствительности тепловизионного изображения. Он количественно определяет минимальную разницу температур цели, которую камера может отличить от собственного внутреннего электронного уровня шума. NETD обычно измеряется в милликельвинах (мК) при оптической апертуре f/1.0 и стандартной температуре цели 30°C (303,15 K).
Камеры с более низкими значениями NETD демонстрируют более высокую тепловую чувствительность. Высококачественный промышленный датчик с номиналом ≤30 мК может различать разницы температур всего 0,03°C. В отличие от этого, недорогие потребительские датчики со значениями NETD от 60 до 80 мК с трудом регистрируют тонкие тепловые изменения. Для таких применений, как выявление незначительных дисбалансов электрического сопротивления, обнаружение скрытой подповерхностной влаги внутри композитных конструкций или картирование следов рассеивания тепла на печатных платах высокой плотности, NETD ≤40 мК необходим для предотвращения потери слабых тепловых сигналов в системном шуме.
3 Радиометрическая калибровка и качественная контрастная визуализация
При выборе тепловизионного оборудования важно различать качественные системы визуализации и радиометрические измерительные приборы:
- ⚙️ Качественные тепловизионные камеры: Эти устройства предназначены для визуального обнаружения целей. Они измеряют дифференциальную инфракрасную яркость и применяют кривые автоматической регулировки усиления (АРУ) и ложные цветовые палитры (такие как Ironbow, Rainbow или White-Hot). Эти камеры выделяют горячие и холодные области в сцене, чтобы помочь пользователям визуально обнаруживать аномалии, но они не рассчитывают и не выводят калиброванные значения температуры.
- ✅ Радиометрические тепловизионные камеры: В этих системах каждый отдельный пиксель матрицы в фокальной плоскости соответствует калиброванному расчёту температуры. Бортовые алгоритмы обработки учитывают коэффициент излучения цели (ε), температуру окружающего воздуха, отражённую фоновую температуру, относительную влажность и рабочее расстояние для решения уравнения теплового радиационного переноса:
Φ_общ = ε * τ_атм * σ * T_цели&sup4; + (1 - ε) * τ_атм * σ * T_отр&sup4; + (1 - τ_атм) * σ * T_атм&sup4;
Для автоматизированного промышленного производства и контуров контроля качества радиометрические возможности являются обязательными. Автоматизированным системам требуются надёжные температурные пороги для срабатывания предохранительных блокировок, включения сигнализации или регулировки механизмов охлаждения без необходимости визуальной интерпретации человеком.
4 Коррекция неравномерности (NUC) и механика цикла затвора
Поскольку микромеханические микроболометрические пиксели имеют незначительные различия в толщине материала, электрическом сопротивлении и тепловой связи, их базовые электрические сигналы со временем дрейфуют. Кроме того, при колебаниях температуры окружающей среды корпус камеры и германиевая линза излучают переменное количество внутреннего инфракрасного излучения. Если этот тепловой дрейф не скорректировать, он создаёт шум фиксированного паттерна (FPN), видимый как вертикальные полосы, зернистость или круговое виньетирование по всему изображению.
Для устранения этого шума тепловизионные камеры выполняют коррекции неоднородности (NUC) процедуру. Во время события NUC внутренняя электромеханическая шторка затвора (покрытая равномерной матовой поверхностью с высокой излучательной способностью) на короткое время перемещается перед датчиком на 100–300 миллисекунд. Прошивка камеры считывает равномерный базовый уровень по всем пикселям и рассчитывает обновлённые коэффициенты смещения для каждого отдельного пикселя. Для приложений, где кратковременное замирание изображения недопустимо — например, высокоскоростное машинное зрение или стабилизированное сопровождение полёта — усовершенствованные тепловизионные ядра используют алгоритмы NUC без затвора. Эти системы опираются на динамические многоточечные тепловые модели, связанные с бортовыми датчиками температуры, для расчёта коррекций в реальном времени без механического прерывания.
Сравнительный тест промышленных и встраиваемых продуктов: корпоративные LWIR-модули
Интеграция корпоративных систем требует компактных форм-факторов, гибких вариантов интерфейсов и стабильной радиометрической калибровки в различных условиях. Ниже мы рассмотрим два промышленных неохлаждаемых LWIR-теплоядра, предназначенных для интеграции в дроны, робототехнику и автоматизированный мониторинг процессов.
1 Матрица аппаратных спецификаций
| Метрика / Параметр | Неохлаждаемое мини-тепловизионное ядро 384*288 | Неохлаждаемое LWIR-ядро высокого разрешения 1280*1024 |
|---|---|---|
| Тип датчика и материал | Неохлаждаемый микроболометр на основе оксида ванадия (VOx) | Неохлаждаемый VOx-микроболометр высокой чёткости |
| Разрешение матрицы в фокальной плоскости | 384 × 288 пикселей (110 592 точки пространственных данных) | 1280 × 1024 пикселей (1 310 720 точек пространственных данных) |
| Спектральный диапазон | от 8 до 14 мкм (длинноволновый инфракрасный диапазон) | от 8 до 14 мкм (длинноволновый инфракрасный диапазон) |
| Оптическая конфигурация | Встроенный лёгкий атермализованный объектив в сборе | Заводская конфигурация с фиксированным объективом 25 мм |
| Видео / вывод данных | Аналоговый CVBS плюс цифровые варианты с низкой задержкой | Сырой высокопропускной радиометрический цифровой поток данных |
| Области применения | Полезные нагрузки для дронов, робототехника, машинное зрение | Охрана периметра, широкомасштабное наблюдение, автоматизированный контроль качества |
| Радиометрические возможности | Онлайн полнокадровое радиометрическое измерение температуры | Полнокадровая радиометрическая аналитика, метрики точек/линий/областей |
2 Подробный разбор: неохлаждаемое мини-ядро для дронов 384×288
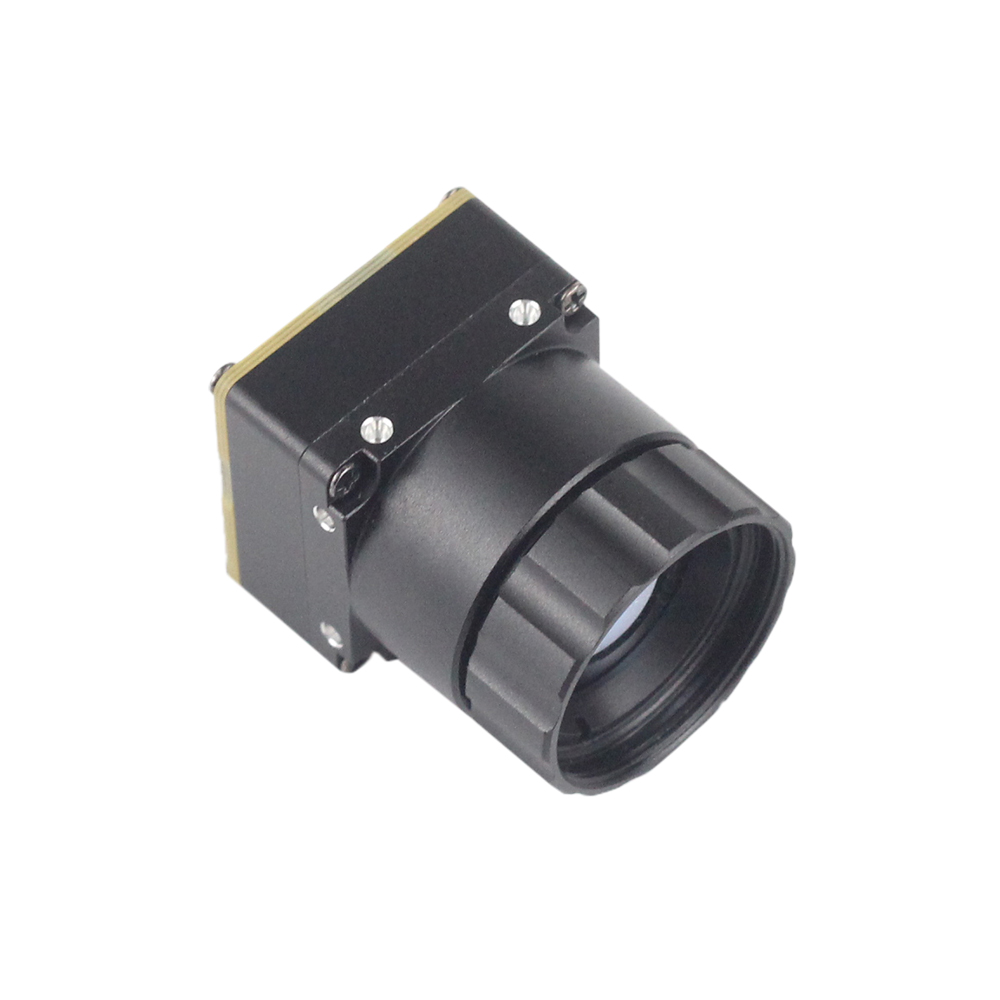
The → Неохлаждаемый мини 384*288 тепловизионный модуль камеры для дронов разработан для аэрополезных нагрузок и малых роботизированных комплексов, где масса, объём и энергопотребление ограничены. Обеспечивая 110 592 измерительных пикселя, это ядро даёт чёткие тепловые профили для автоматического сопровождения целей и структурной диагностики.

Модуль предназначен для онлайн-измерения температуры в машинном зрении, инспекции оборудования, интеллектуальном производстве и операциях бортовых дронов. Его низкая тепловая масса позволяет быстро стабилизироваться после включения, а встроенный интерфейс CVBS обеспечивает несжатый аналоговый поток с нулевой задержкой для передачи на большие расстояния. Для цифровых систем ядро предоставляет прямые выходы массива температур для локальных периферийных микроконтроллеров. Инженеры, создающие компактные роботизированные полезные нагрузки, могут изучить дополнительные расчётные параметры в этом руководстве по мини-ядрам LWIR высокого разрешения.
3 Подробный разбор: Мегапиксельное научно-промышленное ядро LWIR 1280×1024
Для приложений, требующих увеличенной дальности обнаружения, широкого охвата и высокого пространственного разрешения, Высокое разрешение Неохлаждаемая инфракрасная 1280*1024 тепловизионная LWIR-камера обеспечивает 1,31 миллиона непрерывно измеряемых пикселей на одной матрице в фокальной плоскости.
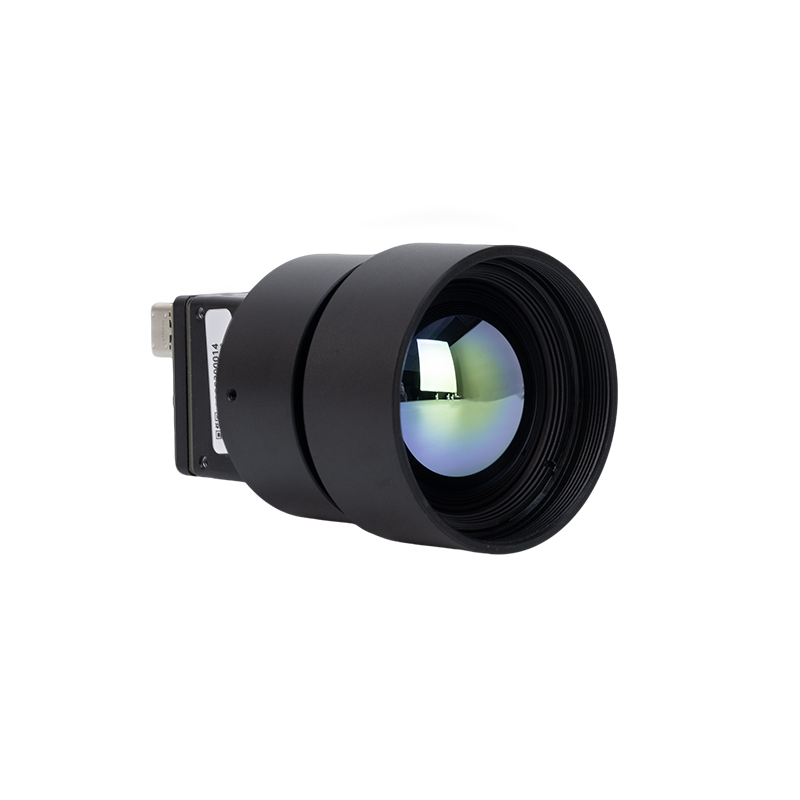
В паре со специализированным фикс-объективом 25 мм эта система обеспечивает широкое поле зрения при сохранении низкого мгновенного поля зрения (IFOV). Это позволяет операторам различать мельчайшие механические дефекты, структурные аномалии и удалённые цели в широких зонах контроля без механического панорамирования. В условиях промышленной сборки матрица 1280×1024 захватывает широкие производственные сцены в одном кадре, выявляя тонкие различия в рассеивании тепла между компонентами. Интеграторы могут найти подробные протоколы связи и распиновку интерфейсов в этом руководстве по системной интеграции модуля тепловизионной съёмки.
Периферийный ИИ, встраиваемые протоколы и полезные нагрузки для дронов и роботов
Современные промышленные установки требуют не только потокового визуального тепловизионного изображения; им необходима обработка необработанных цифровых радиометрических массивов непосредственно в автономных периферийных устройствах.
1 Выбор интерфейса: MIPI-CSI2, USB3, GigE Vision и CVBS
Подключение модуля тепловизионной съёмки к встроенному процессору или периферийному вычислительному узлу требует выбора подходящего физического интерфейса с учётом скорости передачи данных, задержки и условий окружающей среды:
- ⚙️ MIPI-CSI2 (последовательный интерфейс камеры): MIPI-CSI2 является предпочтительным интерфейсом для непосредственной интеграции на уровне платы с архитектурами встроенных систем на кристалле (SoC), такими как NVIDIA Jetson, NXP i.MX8 или специализированные платформы FPGA. Он передаёт необработанные пиксельные данные непосредственно в процессор обработки изображений (ISP) хост-процессора, минуя этапы преобразования протокола и минимизируя задержку. Использование промышленных разъёмов от поставщиков межсоединений, таких как TE Connectivity обеспечивает целостность сигнала в условиях сильной вибрации.
- ⚙️ GigE Vision / промышленный Ethernet: Стандартный интерфейс для автоматизации производственных цехов, технологического оборудования и стационарных систем безопасности. GigE Vision поддерживает прокладку кабелей длиной до 100 метров по стандартным медным линиям Cat6 с гальванической развязкой, соответствуя стандартам связи GenICam и ONVIF.
- ⚙️ USB3 / UVC (класс USB-видео): Широко используется для настольных испытаний, лабораторных установок и быстрого прототипирования. USB3 обеспечивает подключение по принципу plug-and-play и передаёт как питание, так и данные с высокой пропускной способностью по одному кабелю. Для полевых развёртываний рекомендуются разъёмы с винтовой фиксацией, предотвращающие отсоединение из-за механической вибрации.
- ⚙️ Аналоговый CVBS: Несмотря на то что это более старый аналоговый стандарт, CVBS остаётся ценным для бортовых дрон-систем, использующих аналоговые видеопередатчики. Он обеспечивает низкую задержку без артефактов цифрового сжатия и сохраняет просматриваемый сигнал даже при ослаблении радиочастотного приёма. Для тактических полезных нагрузок ночного видения разработчики могут обратиться к подходам к подключению, описанным в этом руководстве по интеграции модуля тактического тепловизионного ночного видения.
2 Оптимизация SWaP-C в бортовых системах
Интеграция тепловизионных датчиков в воздушные дроны требует учёта ограничений по размеру, весу, мощности и стоимости (SWaP-C):
- ⚙️ Масса полезной нагрузки: Каждые дополнительные 50 граммов массы полезной нагрузки заметно сокращают продолжительность полёта, требуя увеличения ёмкости аккумуляторных элементов и повышая общий взлётный вес.
- ⚙️ Энергопотребление: Модули датчиков, потребляющие более 2,5 Вт, создают большую нагрузку на системы распределения питания полётной платформы и выделяют внутреннее тепло, которое необходимо отводить для сохранения точности датчика.
- ⚙️ Оптический центр тяжести: Плотность германиевой оптики может смещать точку баланса подвеса вперёд. Правильная балансировка оптической полезной нагрузки предотвращает перенапряжение двигателей, снижает ошибки стабилизации и избегает вибраций в динамических условиях полёта.
3 Обработка массивов необработанных температурных данных на периферийных микроконтроллерах
Промышленные узлы периферийных вычислений обычно обрабатывают потоки тепловизионных изображений одним из двух способов:
Первый способ предполагает использование цветных видеопотоков, таких как 8-битные потоки YUV или RGB, отображаемых с помощью цветовых палитр, например Ironbow или White-Hot. Хотя такие потоки удобны для операторов, они отбрасывают исходную радиометрическую калибровку, что делает их непригодными для точной автоматизированной аналитики.
Второй способ использует 14-битные или 16-битные потоки необработанных радиометрических данных. В этом случае каждый пиксель сохраняет своё исходное цифровое значение, которое напрямую преобразуется в абсолютное значение температуры с помощью калибровочных параметров датчика:
T_цели = (Значение_пикселя * Масштабный_коэффициент) - Калибровочное_смещение
Периферийные механизмы логического вывода (такие как TensorRT или ONNX Runtime) обрабатывают эти массивы необработанных температурных данных напрямую. Применяя лёгкие свёрточные нейронные сети (CNN) к абсолютным тепловым данным, а не к изображениям в видимом диапазоне, периферийные системы могут надёжно обнаруживать перегрев оборудования, утечки жидкостей и присутствие персонала в различных условиях освещения.
Что действительно стоит покупать? Матрица выбора для OEM-производителей и инженеров
Рынок тепловизионных систем простирается от подключаемых к смартфону модулей стоимостью от 200 долларов США до специализированных охлаждаемых MWIR-систем наблюдения стоимостью в десятки тысяч долларов. Промышленным закупочным группам следует использовать структурированный подход к оценке, чтобы гарантировать соответствие оборудования их эксплуатационным требованиям.
Предупреждение "Не покупать": потребительские устройства дешевле 400 долларов США для промышленных задач
Недорогие потребительские тепловизионные камеры и аксессуары для смартфонов предназначены для базовых домашних проверок, таких как поиск продуваемых окон или проверка сантехнических коммуникаций. Использование этих устройств для промышленных испытаний, прогнозного обслуживания или интеграции в робототехнику часто приводит к проблемам:
- ⚠️ Низкое разрешение матрицы: Датчики с разрешением 80×60 или 160×120 пикселей не обладают пространственной плотностью, необходимой для промышленных компонентов. На умеренных рабочих расстояниях один пиксель покрывает площадь, превышающую размеры типичных компонентов поверхностного монтажа или клеммных соединений, что размывает тепловые показания и маскирует потенциальные неисправности.
- ⚠️ Высокий уровень шума NETD: Потребительские устройства часто имеют показатели NETD выше 70 мК, что делает их неспособными различать незначительные перепады температуры в низкоконтрастных условиях.
- ⚠️ Тепловой дрейф и стабильность: Бюджетные модули часто не имеют активной компенсации теплового дрейфа и используют пластиковые оправы объективов. По мере прогрева устройства во время работы показания могут смещаться на 5 °C и более, что делает их непригодными для надёжного инженерного утверждения.
Рекомендуемый промышленный базовый уровень: основные характеристики
Для автоматизированного оборудования, полезной нагрузки роботов и программ прогнозного обслуживания выбор аппаратного обеспечения должен соответствовать следующим базовым стандартам:
- ✅ Собственное разрешение: Минимум 384×288 пикселей для общей диагностики; 640×512 для стандартных полевых проверок; 1280×1024 для дальнего наблюдения или мониторинга процессов на обширных территориях.
- ✅ Тепловая чувствительность: NETD ≤40 мК при f/1.0 с использованием фокальных матриц на основе оксида ванадия (VOx).
- ✅ Частота кадров: Частота кадров в реальном времени (от ≥25 Гц до 50 Гц) требуется для движущегося оборудования и динамических полётных систем. Модули с частотой 9 Гц следует ограничивать приложениями, где международные экспортные ограничения предписывают более низкую частоту кадров.
- ✅ Оптика: Атермализованные германиевые или халькогенидные объективы с защитным внешним покрытием из алмазоподобного углерода (DLC).
- ✅ Интерфейс передачи данных: Прямой доступ к несжатым 14-битным или 16-битным радиометрическим данным по протоколам MIPI, USB3 или GigE Vision.
- ✅ Рабочий диапазон: Рассчитан на промышленные рабочие температуры от -20 °C до +60 °C (расширенные пределы от -40 °C до +85 °C для аэрокосмического применения).
Углубленный технический FAQ
Как на самом деле работают тепловизионные камеры по сравнению со стандартными приборами ночного видения?
Действительно ли бюджетные тепловизоры стоимостью до $400 заслуживают внимания или это просто уловки?
Можно ли интегрировать модули тепловизионных камер по сетевым протоколам, таким как Ethernet, или устанавливать их на дроны?
Стратегический вывод и дорожная карта интеграции
При выборе тепловизионного оборудования инженерным группам следует оценивать свои технические требования с учетом следующих основных соображений:
- ✅ Разрешение пикселей вместо цифрового масштабирования: Выбирайте собственное разрешение матрицы в фокальной плоскости, которое удовлетворяет критериям Джонсона для вашего расстояния до цели, гарантируя, что критически важные объекты покрывают несколько пикселей для точного измерения температуры.
- ✅ Материал датчика и чувствительность: Отдавайте приоритет микроболометрам на основе оксида ванадия (VOx) с NETD ≤40 мК, чтобы система могла различать тонкие изменения температуры в условиях низкого контраста.
- ✅ Доступ к радиометрическим данным: Убедитесь, что архитектура камеры обеспечивает доступ к необработанным 14-битным или 16-битным цифровым массивам температуры, если ваш проект включает автоматизированную аналитику, машинное зрение или обработку Edge AI.
- ✅ Экологическая и механическая интеграция: Убедитесь, что узел линзы, корпус и интерфейсные соединения соответствуют вашей рабочей среде с учетом вибрации, диапазонов рабочих температур и ограничений по массе полезной нагрузки.
Балансируя физику детекторов, оптические материалы и требования к интерфейсам, системные интеграторы могут выбирать тепловизионные решения, обеспечивающие надежную долгосрочную радиометрическую производительность в сложных промышленных и авиационных приложениях.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: TE Connectivity — Стандарты передовой межсоединительной и сенсорной упаковки
- Отраслевой стандарт: Rising Optics — Прецизионное производство германиевой и халькогенидной оптики
- Связанное руководство: Руководство по системной интеграции модуля тепловидения
- Связанное руководство: Руководство по миниатюрному LWIR-ядру высокого разрешения для полезных нагрузок дронов
- Связанное руководство: Руководство по интеграции модуля тактического тепловизионного прибора ночного видения





