








Выбор правильного ядра тепловизионной камеры для предиктивного обслуживания: руководство для OEM
9 октября 2026 г.
Модуль тепловизионной камеры для обнаружения пожара: OEM-ядра для дронов и систем раннего предупреждения
10 октября 2026 г.
Лучший тепловизионный модуль для камеры видеонаблюдения: руководство по OEM-интеграции и выбору
Автоматизированное периметральное наблюдение и защита критической инфраструктуры decisively переросли традиционные камеры видимого диапазона и системы с ближней инфракрасной (БИК) подсветкой. В реальных условиях наружного развёртывания неблагоприятные атмосферные явления — такие как плотный радиационный туман, морская дымка, проливной дождь, пылевые бури с высокой концентрацией частиц и промышленный дым — вызывают сильное рэлеевское и Ми-рассеяние в видимом диапазоне длин волн. Эти явления рассеяния dramatically ослабляют контраст оптической сцены, ослепляя стандартные датчики на приборах с зарядовой связью (ПЗС) и комплементарных структурах металл-оксид-полупроводник (КМОП). Когда визуальный входной сигнал ухудшается, нижестоящие rule-based системы компьютерного зрения и автоматизированные архитектуры видеоаналитики на основе глубокого обучения (VAA) страдают от неприемлемо высокого уровня ложных тревог или катастрофических пропусков обнаружения. Интеграция неохлаждаемого длинноволнового инфракрасного (LWIR) тепловизионного модуля для камеры видеонаблюдения полностью обходит эти физические ограничения. Вместо захвата отражённого окружающего или искусственного света LWIR-микроболометр напрямую измеряет тепловое излучение абсолютно чёрного тела, испускаемое всей физической материей в спектральном диапазоне от 8 до 14 микрометров (мкм), обеспечивая стабильные, пригодные для анализа контрастные сигнатуры днём, в полной темноте и при сильных замутняющих факторах.
Для производителей оригинального оборудования (OEM), оборонных подрядчиков, системных интеграторов камер видеонаблюдения и инженеров встраиваемого зрения выбор оптимального тепловизионного ядра представляет собой многогранную инженерную задачу. Процесс выбора выходит далеко за рамки простого определения разрешения дисплея. Инженерным командам необходимо строго балансировать физику детектора — такую как тонкоплёночные термисторы на основе оксида ванадия (VOx) в сравнении с аморфным кремнием (α-Si) — с базовой разницей температур, эквивалентной шуму (NETD), системными тепловыми постоянными времени и надёжностью механического затвора. Кроме того, физическая интеграция требует тщательного согласования метрик захвата цели по критериям Джонсона с оптическим пропусканием германиевых линз, ограничениями по f-числу, стабильностью атермализации и высокопроизводительными низколатентными электрическими шинными интерфейсами — от MIPI CSI-2 до USB UVC и встраиваемых IP-кодирующих модулей.
Содержание
- 👉 Физика ядра микроболометра и архитектура датчика
- 👉 Разрешение, шаг пикселя и динамика пространственной дискретизации
- 👉 Оптическая инженерия: германиевая оптика и профилирование дальности до цели
- 👉 Встраиваемые электрические интерфейсы: MIPI CSI-2, USB UVC и IP-подключение
- 👉 Пограничная ИИ-обработка, конвейер VMS и сетевая инкапсуляция
- 👉 Сравнительный анализ OEM-продуктов и матрица сравнительных спецификаций
- 👉 Углубленные инженерные часто задаваемые вопросы
Физика ядра микроболометра и архитектура датчика
В основе любого современного неохлаждаемого тепловизионного модуля для систем безопасности лежит микроболометрическая матрица в фокальной плоскости (FPA). В отличие от криогенных фотонных детекторов — таких как датчики на антимониде индия (InSb) или теллуриде кадмия-ртути (MCT), работающие в средневолновом инфракрасном диапазоне (MWIR, 3–5 мкм) и требующие громоздких, энергоёмких и требующих обслуживания механических криокулеров сплит-Стирлинга, — неохлаждаемые микроболометры функционируют при температуре окружающей среды. Они нацелены на критически важное атмосферное окно пропускания длинноволнового инфракрасного диапазона (LWIR) между 8 и 14 мкм. Эта область напрямую совпадает с пиком электромагнитной излучательной способности наземных объектов, диких животных, транспортных средств и людей, находящихся при нормальной температуре окружающей среды около 300 Кельвинов (приблизительно 27°C или 80°F), что определяется законом излучения Планка и законом смещения Вина, согласно которым пик теплового излучения наземных объектов приходится на длину волны около 9,7 мкм.
Отдельный чувствительный элемент неохлаждаемого микроболометра представляет собой микроскопическую термоизолированную мембрану, подвешенную над нижележащей кремниевой интегральной схемой считывания (ROIC) на опорных ножках с высоким аспектным соотношением, изготовленных из сплавов титана или платины. Эта подвешенная микромостовая структура содержит активный термочувствительный материал-термистор, покрытый диэлектрической поглощающей плёнкой, например нитридом кремния (Si3N4). Микроболометр работает как тепловой преобразователь: когда входящий поток LWIR-излучения фокусируется на мостик прозрачной инфракрасной оптикой, поглощающий слой захватывает фотоны, преобразуя их лучистую энергию в измеримое изменение температуры термистора. Опорные ножки спроектированы так, чтобы обладать исключительно высоким тепловым сопротивлением для минимизации потерь тепла в подложку ROIC, а вакуумированный герметичный корпус — часто с внутренним уровнем вакуума ниже 0,01 Паскаля, достигаемым за счёт корпусирования на уровне пластины (WLP), — устраняет конвективный теплообмен с окружающей средой.
Двумя доминирующими материалами термисторов, используемыми в современном коммерческом и промышленном производстве микроболометров, являются оксид ванадия (VOx) и аморфный кремний (α-Si). Хотя α-Si выигрывает за счёт совместимости производства со стандартными линиями комплементарной структуры металл-оксид-полупроводник (КМОП), оксид ванадия является безусловно предпочтительным для ответственных применений в сфере безопасности и оборонного мониторинга благодаря своим превосходным физическим характеристикам:
- ⚙️ Температурный коэффициент сопротивления (ТКС): Основополагающим показателем, определяющим чувствительность микроболометра, является его ТКС, который количественно характеризует относительное изменение электрического сопротивления на градус изменения температуры. Оксид ванадия стабильно обеспечивает ТКС от -21ТП3Т до -31ТП3Т на Кельвин при комнатной температуре (295 K), значительно превосходя аморфный кремний. Эта повышенная собственная чувствительность материала напрямую подавляет электрический шум в схеме считывания.
- ⚙️ Эквивалентная шуму разность температур (NETD): Выражаемая в милликельвинах (мК), NETD определяет минимальную тепловую разницу между целевой сценой и её фоном, необходимую для получения отношения сигнал/шум (SNR), равного единице, на выходе датчика. Высокопроизводительные неохлаждаемые ядра на VOx достигают значений NETD ≤35 мК–40 мК при оптической апертуре f/1.0. Ядро с NETD 35 мК различает минимальные тепловые градиенты величиной всего 0,035°C, позволяя системе безопасности распознавать следы, оставленные на бетоне, скрытые цели, замаскированные лёгким камуфляжем или тонкой листвой, а также остаточные тепловые сигнатуры недавно эксплуатировавшихся транспортных средств.
- ⚙️ Тепловая постоянная времени (τ): Время теплового отклика определяет, насколько быстро подвешенная микроболометрическая мембрана поглощает лучистое тепло и рассеивает его за счёт теплопроводности через опорные консоли. Высокоплотные структуры VOx стабильно сохраняют постоянную времени теплового отклика в пределах от 8 до 12 миллисекунд (мс). Такое быстрое время отклика предотвращает временную задержку, ореолы и артефакты смазывания при стандартных рабочих частотах кадров (обычно 25 Гц, 30 Гц или 50 Гц/60 Гц), даже при сопровождении быстро движущихся целей по активному периметру.
Поскольку микроболометрические матрицы состоят из сотен тысяч микроскопических механически изолированных мостиков, сформированных на кремниевых подложках, неизбежно существуют незначительные микролитографические отклонения от пикселя к пикселю. Эти отклонения проявляются как неоднородное базовое электрическое сопротивление и различные индивидуальные тепловые чувствительности, создавая выраженный пространственный фиксированный шум (FPN) по всему необработанному изображению. Кроме того, при колебаниях температуры окружающей среды внутри корпуса камеры (обычно нормируемых от -40°C до +80°C в ответственных наружных системах безопасности) внутренняя подложка и корпус излучают переменное паразитное излучение чёрного тела на матрицу датчика, непрерывно смещая базовые выходные уровни.
Для преодоления этого дрейфа неохлаждаемые OEM-тепломодули реализуют надёжные конвейеры неоднородной коррекции (NUC). Наиболее традиционным и надёжным подходом является калиброванный механический затвор. Через запрограммированные интервалы времени или при обнаружении внутренними термисторами существенного изменения температуры окружающей среды электромеханический соленоид кратковременно вводит зачернённую калибровочную шторку с однородной температурой в оптический путь между задним элементом объектива и FPA. Ядро камеры захватывает мгновенный одноточечный или многоточечный кадр плоского поля, вычисляет коэффициенты смещения для каждого отдельного микромостика и обновляет внутреннюю таблицу коррекции для нормализации выходного сигнала. Для ответственных систем безопасности, где 500-миллисекундная пауза калибровки затвора может привести к потере сопровождения нарушителя, современные OEM-модули используют передовые беззатворные параметрические алгоритмы. Эти механизмы объединяют глубоко охарактеризованные многотемпературные заводские таблицы соответствия (LUT) с непрерывной пространственно-временной фильтрацией на основе сцены в реальном времени, динамически устраняя артефакты фиксированного шума без физического срабатывания затвора.
После нормализации NUC необработанные тепловые данные (обычно работающие с собственным динамическим диапазоном 14 бит или 16 бит) направляются в продвинутые аппаратные конвейеры сжатия динамического диапазона (DRC) и динамического повышения детализации (DDE). Поскольку неохлаждаемое ядро должно одновременно регистрировать холодный фоновый рельеф (например, снег при -10°C) и интенсивные тепловые точки (такие как выпускные коллекторы автомобилей, работающие при 400°C), стандартное линейное понижение разрядности до 8-битного отображения уничтожило бы слабые тепловые сигнатуры человека. Высокопроизводительные ядра применяют нелинейное выравнивание гистограммы, высокочастотную пространственную фильтрацию и двустороннее сглаживание с сохранением границ. Это сохраняет тонкие тепловые детали и локальный контраст, обеспечивая чёткую видимость как фонового рельефа, так и нарушителей периметра на стандартных 8-битных дисплеях систем безопасности.
Разрешение, шаг пикселя и динамика пространственной дискретизации
В проектировании систем тепловизионного наблюдения оптическая разработка начинается с пространственного разрешения матрицы в фокальной плоскости и физического размера её отдельных пикселей, известного как шаг пикселя. Пространственная дискретизация любого ядра камеры принципиально ограничена его мгновенным полем зрения (IFOV), которое представляет собой геометрический угловой конус, видимый отдельным пикселем в пределах общей матрицы:
Мгновенное поле зрения = d / f
Где d — это размер шага пикселя микроболометра (в микрометрах или миллиметрах), а f — это эффективное фокусное расстояние объектива (в миллиметрах). Результирующее IFOV выражается в миллирадианах (мрад). Меньшее IFOV обеспечивает более высокое угловое разрешение, проецируя меньший пространственный след на удалённую цель, что напрямую увеличивает эффективную дальность обнаружения системы.
Более десяти лет промышленные и коммерческие конструкции микроболометров были сосредоточены на архитектурах с шагом пикселя 25 мкм и 17 мкм. Переход на современные 12 мкм и даже 10 мкм с корпусированием на уровне пластины (WLP) произвёл революцию в характеристиках неохлаждаемых длинноволновых инфракрасных (LWIR) систем. Переход с шага пикселя 17 мкм на 12 мкм даёт разработчику аппаратного обеспечения преобразующие физические преимущества:
- ✅ Миниатюризация оптики: Для любого заданного формата разрешения (например, 640 × 512) микроболометрическая матрица 12 мкм занимает существенно меньшую физическую диагональ активной поверхности (приблизительно 9,83 мм) по сравнению с эквивалентом 17 мкм (приблизительно 13,9 мм). Следовательно, для достижения идентичного углового поля зрения (HFOV) оптический узел, спроектированный для сенсора 12 мкм, требует объектив с гораздо более коротким фокусным расстоянием и соответственно меньшим диаметром входного зрачка. Это напрямую приводит к значительному сокращению физического объёма, массы и стоимости исходного германиевого материала объектива.
- ✅ Сниженная тепловая масса: Физический объём каждого подвешенного микроболометрического мостика резко уменьшается на техпроцессе 12 мкм. Это снижение физической массы уменьшает собственную теплоёмкость пикселя, способствуя быстрому рассеиванию тепла и сокращению постоянной времени. В результате ядра 12 мкм обеспечивают превосходную межкадровую точность с уменьшенным смазыванием при панорамировании на быстрых поворотно-наклонных позиционерах (PTZ) или при сопровождении воздушных целей.
- ✅ Оптимизация полезной нагрузки: Компактные ядра 12 мкм резко сокращают габариты SWaP (размер, вес и мощность) корпусов камер. Это позволяет упаковывать тепловизионное изображение высокого разрешения в сверхнизкопрофильные купола безопасности, малозаметные периметральные столбики и компактные двухсенсорные подвесы беспилотных летательных аппаратов (БПЛА), где механическое пространство и электрическая мощность строго ограничены.
Выбор правильного уровня разрешения — от начальных конфигураций 256 × 192 до тактических матриц 640 × 512 — требует согласования конкретных потребностей пространственного покрытия периметра с вычислительными и бюджетными возможностями:
| Метрика / Параметр | Начальный уровень (256 × 192) | Средний уровень (384 × 288) | Высокий уровень (640 × 512) |
|---|---|---|---|
| Общее количество пикселей | 49 152 активных пикселя | 110 592 активных пикселя | 327 680 активных пикселей |
| Активная область (при 12 мкм) | 3,07 мм × 2,30 мм | 4,61 мм × 3,46 мм | 7,68 мм × 6,14 мм |
| Диагональ сенсора | 3,84 мм | 5,76 мм | 9,83 мм |
| Исходная цифровая пропускная способность (14 бит, 50 Гц) | ~4,3 МБ/с (34,4 Мбит/с) | ~9,7 МБ/с (77,4 Мбит/с) | ~28,7 МБ/с (229,4 Мбит/с) |
| Типичное применение в системах безопасности | Ворота ближнего радиуса действия, входные турникеты, небольшие хозяйственные будки (дальность <30 м) | Средние периметральные ограждения, фасады зданий, локальные подстанции (дальность <100 м) | Широкие периметры, пограничные коридоры, взлётно-посадочные полосы, отслеживание ценных активов (>250 м) |
Хотя начальная матрица 256 × 192 достаточна для обнаружения того, пересёк ли нарушитель непосредственный портал доступа, её полезность быстро снижается на протяжённых периметрах. Поскольку точки пространственной выборки ухудшаются линейно с расстоянием, датчик 256 × 192 с широкоугольным объективом может проецировать всего один или два пикселя на человеческую цель на расстоянии 50 метров, что приводит к частым ложным срабатываниям, вызванным локальной дикой природой или тёплым фоновым беспорядком. Напротив, матрица 640 × 512 захватывает более чем в 6,6 раза больше информационной плотности, чем ядро начального уровня, распределяя достаточное количество пикселей по целям на большом расстоянии для облегчения автоматического различения целей. Для инженеров, изучающих практическую механическую компоновку и варианты корпусов для этих матриц датчиков, справочный материал можно найти в нашем обзоре интеграции неохлаждаемого тепловизионного ядра.
Оптическая инженерия: германиевая оптика и профилирование дальности до цели
Оптическая инженерия для длинноволновых инфракрасных датчиков представляет собой особые материальные проблемы, которых не существует в проектировании систем видимого спектра. Стандартные оптические кроновые и флинтовые стёкла (на основе диоксида кремния, SiO2) полностью непрозрачны для электромагнитного излучения в спектре от 8 до 14 мкм; они полностью поглощают фотоны LWIR в пределах долей миллиметра. Следовательно, тепловизионные модули требуют объективов, изготовленных из специализированных пропускающих материалов, наиболее распространённым из которых является монокристаллический германий (Ge), сопровождаемый специализированными халькогенидными стёклами (например, Gasir).
Германий обладает очень высоким показателем преломления (n ≈ 4,0 на 10 мкм), что позволяет разработчикам оптики создавать мощные линзы с минимальной кривизной поверхности и уменьшенными сферическими аберрациями. Однако поверхности из германия страдают от значительных потерь на френелевское отражение (примерно 36% отражения на каждой необработанной границе воздух–германий). Чтобы противостоять этому, линзы из германия охранного класса должны быть обработаны высокопрочными просветляющими (AR) покрытиями или твёрдыми углеродными алмазоподобными покрытиями (DLC) на самой внешней открытой передней линзе. Покрытие DLC защищает мягкую оптическую подложку от абразивного воздействия песка в воздухе, солёных брызг, химической коррозии и механических царапин, сохраняя при этом высокое общее пропускание (обычно >90% до 94% во всём длинноволновом инфракрасном спектре).
Ещё одним важным эксплуатационным параметром является светосила, количественно выражаемая диафрагменным числом объектива (F#), определяемым как отношение фокусного расстояния объектива к диаметру его входного зрачка. Поток излучения (облучённость, E), достигающий микроболометрической матрицы в фокальной плоскости, масштабируется обратно пропорционально квадрату диафрагменного числа оптической системы:
E ∝ 1 / [4(F#)² + 1]
В высокопроизводительных охранных системах оптические узлы намеренно задаются в диапазоне от f/1,0 до f/1,2. Если инженерная группа попытается снизить стоимость оптического узла, используя худший объектив с меньшей апертурой f/1,6, тепловой поток, достигающий датчика, упадёт более чем на 55%. Это напрямую ухудшает эффективную чувствительность: сенсорное ядро со стендовым NETD 35 мК будет иметь системный NETD, ухудшающийся примерно до 80 мК или хуже в реальной эксплуатации. Такая серьёзная потеря чувствительности приводит к вымыванию тонких деталей сцены, сильно снижая чёткость изображения и дальность действия системы в условиях низкого контраста, например во влажные летние ночи.
Для математической количественной оценки дальности обнаружения системы при проектировании объекта оборонные и промышленные инженеры опираются на классические критерии Джонсона. Критерии моделируют эффективность захвата цели на основе разрешения определённых пространственных пар линий (циклов) по критическому физическому размеру цели (определяемому как H_c = 0,75 метра для профиля стоящего человека по торс и 2,3 метра для стандартного автомобиля):
- ⚙️ Обнаружение (1,5 цикла по цели / ≈ 3 пикселя): Наблюдатель или компьютерный алгоритм может определить с 50% статистической вероятностью, что объект присутствует на фоне. Объект выглядит как неклассифицированное локализованное тепловое пятно.
- ⚙️ Распознавание (6,0 циклов по цели / ≈ 12 пикселей): Система может различить высокоуровневый эксплуатационный класс объекта (например, отличить человека-нарушителя от четвероногого животного или легковой автомобиль от грузового фургона).
- ⚙️ Идентификация (12,0 циклов по цели / ≈ 24 пикселя): Система может различать тонкие структурные детали (например, определять тип одежды, проверять, несёт ли человек какой-либо предмет, или классифицировать конкретные модели транспортных средств).
Математическая наклонная дальность (R, в метрах) для достижения этих порогов определяется соотношением:
R = (H_c × f) / (N × d)
Где H_c — критический размер цели в метрах, f — фокусное расстояние объектива в миллиметрах, d — шаг пикселя в миллиметрах (например, 0,012 мм для датчика 12 мкм), а N представляет порог пар линий Джонсона (1,5 для обнаружения, 6,0 для распознавания, 12,0 для идентификации). В таблице ниже рассчитаны стандартные пределы захвата цели-человека для современного тепловизионного ядра 640 × 512, 12 мкм VOx при распространённых охранных фокусных расстояниях:
| Фокусное расстояние объектива (f) | Горизонтальное поле зрения (при 640×512) | Обнаружение человека (1,5 цикла) | Распознавание человека (6,0 циклов) | Идентификация человека (12,0 циклов) |
|---|---|---|---|---|
| 9,1 мм (атермализованный) | ≈ 48,0° | 379 метров | 95 метров | 47 метров |
| 19 мм фиксированный сердечник | ≈ 22,9° | 791 метров | 198 метров | 99 метров |
| 35 мм телеобъектив | ≈ 12,5° | 1 458 метров | 365 метров | 182 метров |
| 75 мм дальнобойный | ≈ 5,9° | 3 125 метров | 781 метров | 390 метров |
При выборе оптики для жёстких наружных условий эксплуатации инженеры должны предусматривать атермализованные объективы в сборе. Стандартный германий обладает исключительно высоким термооптическим коэффициентом (dn/dT ≈ 4 × 10^-4 /°C), что почти на порядок выше, чем у стандартных оптических стёкол. Без механической или оптической атермализации (сочетание специализированных сплавов оправ линз с противоположными коэффициентами теплового расширения или использование халькогенидных оптических элементов с обратным термооптическим дрейфом) перепады температуры окружающей среды вызывают значительную расфокусировку фокальной плоскости, делая датчики высокого разрешения размытыми и неэффективными.
Встраиваемые электрические интерфейсы: MIPI CSI-2, USB UVC и IP-подключение
Интеграция неохлаждаемого теплового микроболометрического модуля в полноценную камеру системы безопасности требует тщательного выбора физической шинной архитектуры и стека программных протоколов. Выбор интерфейса напрямую определяет задержку обработки, максимальную длину межсоединительных дорожек, нагрузку на центральный процессор хоста и общую стоимость аппаратной части по спецификации:
- ⚙️ MIPI CSI-2 (последовательный интерфейс камеры Ассоциации производителей мобильной индустрии): MIPI CSI-2 представляет собой отраслевой золотой стандарт для интегрированных интеллектуальных камер, периферийных устройств граничного ИИ и компактных полезных нагрузок дронного зрения. Используя дифференциальную высокоскоростную передачу сигналов D-PHY по двум или четырём линиям, MIPI направляет чистые несжатые 14-битные или 16-битные необработанные радиометрические кадры непосредственно в аппаратный процессор сигналов изображения (ISP) или подсистему видеовхода (VI) современных архитектур «система на кристалле» (SoC). Разработчики встраиваемых систем используют такие платформы, как NVIDIA Jetson Orin/Xavier или компактные вычислительные модули, такие как Raspberry Pi CM4, для приёма необработанных кадров с задержкой обработки менее 5 миллисекунд. Эта почти нулевая задержка передачи критически важна для высокоскоростных автоматизированных систем панорамирования-наклона-масштабирования, следящих подвесов с замкнутым контуром и радиометрического обнаружения пламени в реальном времени. Однако линии трассировки MIPI CSI-2 ограничены высокочастотным затуханием и ограничениями по электромагнитным помехам, что требует размещения тепловизионного модуля в пределах 15–20 см от главного вычислительного устройства на гибких печатных кабелях высокой плотности.
- ⚙️ USB 2.0 / USB 3.0 (класс UVC): Для быстрого лабораторного прототипирования, проверки концепции системы и интеграции в промышленные серверы периметрального наблюдения на архитектуре x86 тепловизионные камеры с интерфейсом USB предлагают решение «подключи и работай». USB-модули представляются хост-операционной системе как стандартное конечное устройство USB Video Class (UVC), поддерживаемое нативно стандартными драйверами ядра Linux Video4Linux2 (V4L2) и фреймворками Windows DirectShow. Хотя это устраняет необходимость в проприетарных драйверах низкоуровневой конфигурации регистров, USB-стеки вносят небольшие аппаратные накладные расходы по задержке (обычно 15–30 мс) и требуют циклов центрального процессора хоста для управления пакетированием протокола. Экранированные USB-линии позволяют прокладывать кабели длиной от 3 до 5 метров, что идеально подходит для модульных корпусов с отдельными вычислительными концентраторами.
- ⚙️ Прямая интеграция IP SoC (Ethernet / Power-over-Ethernet): В традиционных стационарных системах охраны периметра, где камеры распределены на сотни метров физического ограждения, тепловизионное ядро должно быть сопряжено с платой IP-кодера. SoC-кодер получает цифровые пиксельные данные (через параллельный порт Digital Video Port [DVP] или MIPI), выполняет аппаратное динамическое улучшение деталей и палитровую колоризацию и кодирует поток в отраслевые форматы H.264 или H.265 (HEVC). Сжатое видео затем пакетируется по стандартным сетям IPv4/IPv6 и передаётся по протоколу Real-Time Streaming Protocol (RTSP) через стандартную кабельную разводку Cat5e/Cat6 STP протяжённостью до 100 метров на сегмент или по многокилометровым коридорам с использованием оптоволоконных трансиверов SFP.
Пограничная ИИ-обработка, конвейер VMS и сетевая инкапсуляция
Преобразование необработанных данных тепловизионного инфракрасного датчика в полезную охранную информацию требует согласованного конвейера граничных вычислений и управления видео. Современные системы защиты периметра редко полагаются исключительно на людей-операторов, наблюдающих за необработанными видеостенами. Вместо этого непрерывная видеоаналитика развёртывается непосредственно на границе сети для автономного выявления несанкционированных вторжений, запуска автоматических средств сдерживания и регистрации критических событий периметра.
Основная проблема при развертывании моделей глубокого обучения (таких как YOLOv8, YOLOv9 или RT-DETR) на тепловизионных видеопотоках — фундаментальный сдвиг домена между характеристиками оптических и тепловых сенсоров. Стандартные модели компьютерного зрения предварительно обучены на массивных RGB-наборах данных (например, ImageNet, COCO), которые в значительной степени зависят от хроматического контраста, внутренних текстурных признаков и визуальных теневых вариаций. Поскольку неохлаждаемый LWIR-тепломодуль выводит однополосную радиометрическую карту интенсивности, фиксирующую поверхностное излучение, видимый цвет и внутренняя текстура полностью отсутствуют. Как следствие, запуск готовой матрицы весов детекции объектов RGB непосредственно на тепловом потоке даёт неприемлемый уровень ошибок классификации. Современные системы дообучают глубокие свёрточные магистрали и трансформерные сети с использованием мультиспектральных инфракрасных обучающих библиотек, оптимизируя веса нейронной сети для извлечения геометрии цели, радиационных тепловых градиентов и отчётливых температурных силуэтов на фоне естественного окружения.
Помимо стандартного отслеживания вторжений, радиометрические ядра тепловизионных камер обеспечивают абсолютное измерение температуры для каждого отдельного пикселя в пределах поля зрения. Во время извлечения сырых 14-битных данных тепловое ядро вычисляет температуру с помощью предварительно откалиброванных формул преобразования кривой Планка, хранящихся во внутренней энергонезависимой памяти:
S_пиксель = R_отклик / [exp(B / T) - F]
Где S_пиксель представляет выходной цифровой отсчёт, T is absolute temperature in Kelvin, and R_отклик, B, и F представляют заводские откалиброванные радиометрические константы. Это позволяет интегрировать алгоритмы двухфакторной проверки правил непосредственно на границе: модель компьютерного зрения может обнаружить человеческую форму нарушителя, в то время как радиометрический расчёт одновременно подтверждает повышенную сигнатуру температуры поверхности кожи (например, между 33°C и 38°C). Это эффективно устраняет ложные срабатывания, вызванные пересечением животными, дрейфующими выхлопными выбросами и растительностью, колеблемой ветром.
Для обеспечения совместимости с коммерческими системами видеоменеджмента (такими как Milestone XProtect, Genetec Security Center, Qognify или Network Optix) подсистема камеры должна строго соответствовать стандартам Open Network Video Interface Forum (ONVIF):
- ⚙️ ONVIF Profile S и Profile T: Регулирует базовую и расширенную потоковую передачу видео, обеспечивая согласование потоков H.264/H.265 по RTSP, параметры двухпоточной передачи (основной поток высокого разрешения для записи, дополнительный поток более низкого разрешения для мобильного просмотра), а также интерфейсы управления панорамированием-наклоном-зумом.
- ⚙️ Профиль ONVIF M: Современный отраслевой стандарт обмена метаданными. Profile M позволяет граничному ИИ-процессору (работающему на хостовом SoC) внедрять ограничивающие рамки, координаты центроидов, классификации целей ("Человек", "Транспортное средство") и точную геопространственную телеметрию непосредственно в видеопоток в виде дорожек метаданных XML или JSON, устраняя необходимость в высокопропускной аналитической повторной обработке на центральном сервере.
Инженерам, стремящимся получить более глубокое эксплуатационное представление о строгости промышленного производства OEM, обеспечении качества ISO и стандартах тестирования модулей в больших объёмах, следует ознакомиться с нашим обзором производственных мощностей предприятия.
Сравнительный анализ OEM-продуктов и матрица сравнительных спецификаций
Выбор OEM-тепломодуля для камеры безопасности требует балансировки механических ограничений с оптическими характеристиками, шагом детектора и совместимостью с шиной обработки. Ниже представлен инженерный обзор двух ведущих в отрасли неохлаждаемых LWIR-ядер камер, специально разработанных для интеграции в купола периметрального наблюдения, тактические PTZ-системы, охранные полезные нагрузки БПЛА и промышленные инспекционные матрицы.
Продукт 1: Миниатюрное неохлаждаемое LWIR-ядро USB тепловизионной камеры 640
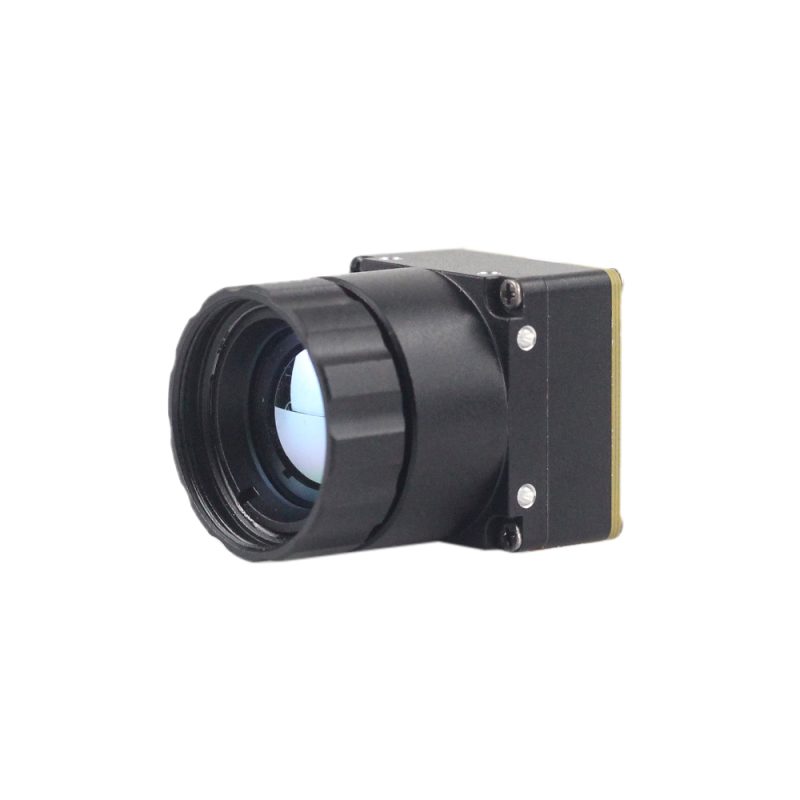
Миниатюрное неохлаждаемое LWIR-ядро тепловизионной камеры 640 разработано для высокопроизводительных систем безопасности и наблюдения с беспилотников, требующих чёткого изображения, сверхкомпактного корпуса и широкой оптической универсальности. Благодаря сверхминиатюрному механическому корпусу 21 мм × 21 мм ядро легко интегрируется в ограниченные по пространству кожухи, поворотные позиционеры и компактные бортовые полезные нагрузки. Оно оснащено неохлаждаемым длинноволновым инфракрасным микроболометром с чётким разрешением 640 × 512 (с выбираемыми режимами 640 × 480), обеспечивающим малошумящий тепловой сигнал с высокой стабильностью характеристик при экстремальных перепадах температуры окружающей среды.
Выдающимся техническим преимуществом платформы Mini 640 является обширная линейка модульных оптических конфигураций. Интеграторы могут точно настроить ядро под свою зону покрытия, выбирая из широкого ассортимента атермализованных объективов из германия с ручной фокусировкой: 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм и 150 мм. Независимо от того, сконфигурировано ли ядро с 5-мм объективом для сверхширокого контроля периметра или со 150-мм телеобъективом для защиты периметра на расстоянии нескольких километров, оно обеспечивает стабильную оптическую чёткость. Его универсальный интерфейс USB упрощает разработку, позволяя инженерам по техническому зрению быстро передавать необработанные цифровые данные или стандартные потоки UVC непосредственно в вычислительное оборудование хоста без специализированных плат-носителей.
| Основные параметры | Спецификация производителя |
|---|---|
| Архитектура детектора | Неохлаждаемая LWIR-матрица микроболометра (VOx) |
| Разрешение | Нативное разрешение 640 × 512 (опционально 640 × 480) |
| Механические размеры | Миниатюрный размер: корпус ядра 21 мм × 21 мм |
| Варианты оптических объективов | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 мм |
| Стандарт интерфейса | Высокоскоростной USB / прямой цифровой поток |
| Ключевые эксплуатационные характеристики | Чёткое изображение, низкая стоимость, высокая устойчивость к условиям окружающей среды |
Посмотреть детали продукта и цены ➔
Продукт 2: Тепловизионный модуль Mini2 640/384/256 9 мм MIPI
Неохлаждаемый инфракрасный тепловизионный модуль Mini2 специально разработан для интеграции в встраиваемые охранные устройства нового поколения, интеллектуальные IoT-датчики камер и автономные беспилотники для наблюдения за периметром. Построенный на высокоскоростном интерфейсе MIPI, Mini2 подключается непосредственно к прикладным процессорам хоста, минуя задержки и протокольные издержки, присущие традиционным аналоговым или USB-микросхемам преобразования. Он позволяет платам периферийного ИИ-зрения захватывать несжатые радиометрические кадры непосредственно в шину памяти хоста, обеспечивая малоинерционную визуализацию, необходимую для замкнутого отслеживания целей по периметру и мгновенного срабатывания сигнализации.
Платформа Mini2 предлагает гибкие варианты разрешения для соответствия различным требованиям проектов и бюджетам, предлагая форматы датчиков 640 × 512, 384 × 288 и 256 × 192. Оснащённый интегрированным прецизионно выровненным 9-мм атермализованным объективом в сборе, модуль обеспечивает идеальный баланс между широким пространственным охватом и надёжной дальностью обнаружения целей. Его лёгкое шасси и низкое энергопотребление делают его особенно подходящим для мобильного патрулирования периметра, автономных охранных постов на солнечной энергии, двухспектральных камер с батарейным питанием и компактных систем воздушной инспекции.
| Основные параметры | Спецификация производителя |
|---|---|
| Архитектура детектора | Неохлаждаемый инфракрасный микроболометр (VOx) |
| Выбираемые разрешения | 640 × 512 / 384 × 288 / 256 × 192 |
| Интегрированный объектив | Высокопроизводительная атермализованная оптика 9 мм |
| Интерфейс шины данных | Выход встроенной шины MIPI CSI-2 |
| Цель интеграции | Автономные беспилотники, интеллектуальные IoT-датчики, охранные полезные нагрузки с низким SWaP |
| Ключевые эксплуатационные характеристики | Чёткое изображение, компактный размер, низкая стоимость, сверхнизкая задержка |
Посмотреть детали продукта и цены ➔

Углубленные инженерные часто задаваемые вопросы
Как выбрать между MIPI, USB и Ethernet при выборе тепловизионного модуля для камеры безопасности?
⚙️ MIPI CSI-2: Лучший выбор для плотно интегрированных систем встраиваемого зрения и интеллектуальных камер граничного ИИ. Если в корпусе вашей камеры установлен бортовой модуль-на-системе (SoM), такой как NVIDIA Jetson или Raspberry Pi Compute Module, MIPI передаёт несжатые 14-битные радиометрические необработанные кадры непосредственно в главный процессор сигналов изображения (ISP). Это обеспечивает минимально возможную задержку видео (менее 5 миллисекунд) и исключает аппаратные затраты и энергопотребление микросхем-мостов. Однако длина дорожек MIPI строго ограничена 15–20 сантиметрами из-за деградации высокочастотного дифференциального сигнала.
⚙️ USB 2.0 / USB 3.0 (UVC): Идеально подходит для быстрого прототипирования, лабораторных стендовых испытаний и интеграции в системы на базе стандартных промышленных ПК x86. USB упрощает разработку программного обеспечения благодаря универсальной поддержке драйверов Linux Video4Linux2 (V4L2) и допускает прокладку кабелей длиной до 3–5 метров, хотя вносит небольшие накладные расходы драйвера операционной системы и умеренную задержку передачи (обычно 15–30 мс).
⚙️ Прямое подключение IP SoC (Ethernet): Mandatory for standalone perimeter security cameras and remote network camera housings. The onboard encoder ingests the raw thermal sensor data, applies dynamic contrast adjustments, and compresses the stream into H.264/H.265 video streamed via RTSP/ONVIF. This architecture allows long cable runs up to 100 meters over standard twisted-pair Cat6 cabling (or several kilometers via optical fiber transceivers) straight to enterprise Video Management Systems (VMS), though compression and network packetization increase end-to-end display latency to between 80 and 180 ms.
Is a 256×192 resolution thermal core sufficient for driveway surveillance, or do I need 640×512?
✅ Entry-Tier 256×192 (49,152 active pixels): Represents an economical solution for localized, short-range coverage—such as monitoring a gated residential entrance or a narrow vehicle access point within 20 to 30 meters. However, when monitoring broad perimeters or extended driveways reaching 50 to 100 meters, a 256×192 array lacks the spatial resolution required for dependable target classification.
⚙️ Johnson's Criteria Considerations: According to Johnson's Criteria, an automated algorithm or human operator requires at least 6 line pairs (approximately 12 pixels across the critical dimension) to reliably distinguish a human intruder from local wildlife or drifting exhaust plumes. On a 256×192 sensor paired with a wide-angle lens, an individual standing 60 meters away occupies only 1 to 2 pixels. As a result, edge vision models (such as YOLO or classical background subtraction engines) cannot resolve target morphology, leading to frequent false alarms or missed detections.
✅ High-Tier 640×512 (327,680 active pixels): Provides over 6.6 times the spatial sampling density. Under identical optical conditions, it projects 12 to 24 pixels across that same 60-meter target. This provides the edge AI pipeline with rich morphological detail, ensuring accurate target recognition, low false-alarm rates, and verified threat identification at extended standoff distances.
Can an OEM thermal camera module be integrated into NVRs or systems like Home Assistant and Ubiquiti?
⚙️ Encoding Bridge Requirement: Because a bare microbolometer module outputs raw, uncompressed 14-bit digital video (via MIPI CSI-2, DVP, or USB), it cannot be connected directly to an RJ45 Ethernet switch port without an intermediate encoding bridge. To integrate with third-party platforms, the thermal core must be paired with an embedded IP encoder System-on-Chip (SoC) board running an embedded Linux firmware stack.
⚙️ Firmware Processing & Streaming: The IP SoC ingests the core's high-dynamic-range thermal data, applies real-time Non-Uniformity Correction and dynamic palette colorization (e.g., converting 14-bit raw radiometric values to standard 8-bit White-Hot, Black-Hot, or Ironbow palettes), and encodes the frames into H.264 or H.265 video. The firmware serves this stream over RTSP (Real-Time Streaming Protocol) and implements open ONVIF Profile S/T compliance.
✅ Network Platform Integration: Once connected via Ethernet to a local Power-over-Ethernet (PoE) network switch, the camera core behaves just like a standard IP security camera. It can be automatically discovered and integrated into Home Assistant via standard ONVIF or WebRTC camera integrations, connected to enterprise NVRs as an IP video channel, or brought into Ubiquiti UniFi Protect environments via third-party RTSP camera adoption utilities.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: NVIDIA Jetson Embedded Computing Platforms
- Отраслевой стандарт: Встраиваемые системы обработки Raspberry Pi Foundation
- Связанное руководство: Руководство по интеграции неохлаждаемых тепловизионных модулей
- Связанное руководство: نظرة عامة على القدرات التصنيعية والمؤسسية للأنظمة الحرارية





