







Лучший модуль тепловизионной камеры для промышленной инспекции: руководство по OEM-интеграции
30 сентября 2026 г.
Лучший тепловизионный модуль для камеры безопасности: руководство по OEM-интеграции и выбору
9 октября 2026 г.
Выбор правильного ядра тепловизионной камеры для предиктивного обслуживания: руководство для OEM
Незапланированные простои на высокопроизводительных промышленных предприятиях влекут катастрофические финансовые и эксплуатационные потери, нередко превышающие десятки тысяч долларов в минуту из-за упущенной продукции, разрушения механической оснастки и экстренных восстановительных работ. Традиционные архитектуры контроля состояния, основанные исключительно на периодических ручных осмотрах или точечных инфракрасных пирометрах, создают огромные слепые зоны. Эти устаревшие методы систематически не способны обнаруживать распределённые тепловые аномалии на сложных механических поверхностях, в электрических шкафах высокой плотности и на непрерывных автоматизированных сборочных линиях. Для достижения подлинного предиктивного обслуживания в духе Индустрии 4.0 (PdM) производители оригинального оборудования (OEM), системные интеграторы и инженеры по проектированию автоматизации отходят от громоздких ручных тепловизоров и статичных точечных датчиков в пользу глубоко встраиваемых радиометрических тепловизионных модулей. Эти миниатюрные длинноволновые инфракрасные (LWIR) оптические блоки непрерывно фиксируют термодинамические градиенты в реальном времени, выявляя раннюю усталость подшипников, локальный дисбаланс электрических фаз, нехватку смазки и разрушение изоляции задолго до катастрофического отказа компонентов.
Выбор неохлаждаемого тепловизионного модуля для непрерывного автоматизированного мониторинга требует баланса между оптической физикой, целостностью цифрового сигнала, вычислительной нагрузкой на периферии и ограничениями физического форм-фактора. Тепловой модуль, разработанный для лёгкого авиационного подвеса или автономного мобильного робота (AMR), должен работать при совершенно иных профилях тепловыделения, бюджета массы и шинной архитектуры, чем стационарный датчик состояния, закреплённый внутри взрывозащищённого средневольтного распределительного шкафа. Это техническое руководство для OEM рассматривает критические инженерные параметры выбора, интеграции и оптимизации ядро тепловизионной камеры для предиктивного обслуживания, предоставляя инженерам по автоматизации и разработчикам аппаратного обеспечения архитектурные знания, необходимые для создания отказоустойчивых узлов контроля состояния нового поколения.
Содержание
- 👉 Смена парадигмы PdM: непрерывный площадной мониторинг против точечных пирометров
- 👉 Ключевые параметры OEM-датчиков: разрешение, NETD и частота кадров
- 👉 Архитектуры шин данных и обработка сигналов: MIPI, USB и периферийный ИИ
- 👉 Оптическая инженерия: мгновенное поле зрения (IFOV) и подбор фокусного расстояния
- 👉 Обзор продукта: неохлаждаемый LWIR USB-тепломодуль Mini 640
- 👉 Обзор продукта: тепломодуль Mini2 MIPI 640/384/256
- 👉 Сравнение OEM-модулей: бенчмаркинг Mini USB против модулей Mini2 MIPI
- 👉 Преодоление узких мест интеграции: тепловой дрейф, NUC и механические корпуса
- 👉 Архитектуры применения: распределительные устройства, турбомашины и мобильная робототехника
- 👉 Инженерные вопросы и ответы
Смена парадигмы PdM: непрерывный площадной мониторинг против точечных пирометров
Современные стратегии предиктивного обслуживания основаны на регистрации термодинамического дрейфа задолго до того, как физические механизмы подвергнутся необратимому механическому или диэлектрическому разрушению. Когда электромеханические компоненты испытывают микротрещины, разрушение смазки, химическое загрязнение или высокоомные электрические соединения, они рассеивают кинетическую и электрическую энергию наружу в виде локализованного тепла. Выявление этой излучаемой тепловой энергии на ранних стадиях эксплуатационной деградации является самым надёжным способом предотвращения катастрофического вторичного ущерба для тяжёлого промышленного оборудования.
Исторически промышленные объекты контролировали рабочие температуры с помощью одноточечных инфракрасных пирометров или ручных термографических обходов с использованием портативных камер. Обе методики вносят серьёзные эксплуатационные и технические уязвимости в современные непрерывные производственные линии. Оптическая система неформирующего изображение инфракрасного пирометра усредняет весь испускаемый инфракрасный поток по геометрической целевой области, определяемой его отношением расстояния к диаметру пятна. Если перегревающийся электрический наконечник на панели управления автоматизацией или микротрещина на высокоскоростном роликовом подшипнике занимает лишь крошечную долю этого измерительного пятна, пирометр усредняет экстремальную температуру дефекта с более холодным окружающим фоновым излучением. Полученное измерение занижает аномалию, оставляя критические тепловые разгоны незамеченными до наступления прямого отказа.
Аналогично ручные обходы с использованием портативных тепловизионных камер фиксируют состояние оборудования только в произвольные, разрозненные моменты времени. Промышленное оборудование испытывает сложные, динамичные рабочие циклы. Если серьёзные пиковые тепловые нагрузки проявляются во время определённых механических состояний с высоким крутящим моментом, переходных электрических скачков или производственных циклов в нерабочую смену, когда термографисты отсутствуют, развивающиеся дефекты остаются незарегистрированными вплоть до полного отказа системы. Кроме того, направление персонала в находящиеся под напряжением высоковольтные подстанции или взрывоопасные химические производственные среды создаёт серьёзные риски для безопасности, вспышки дуги и ответственности.
Интеграция неохлаждаемого ядро тепловизионной камеры для предиктивного обслуживания непосредственно в промышленное оборудование, производственные ячейки или автономные инспекционные роботы коренным образом меняет мониторинг состояния. Вместо периодических точечных проверок неохлаждаемый микроболометр непрерывно регистрирует длинноволновое инфракрасное излучение — обычно в спектральном диапазоне от 8 до 14 микрометров — по всей пространственной матрице пикселей. Каждый отдельный пиксель на матрице датчика функционирует как независимый, откалиброванный радиометрический термометр. Непрерывно передавая радиометрические кадры матрицы во встроенные блоки обработки, OEM-системы выполняют автоматизированную диагностику в реальном времени, вычисляя пространственные перепады температур, показатели скорости нарастания и многоуровневые пороговые оценки по структурным границам оборудования.
Ключевые параметры OEM-датчиков: разрешение, NETD и частота кадров
Выбор встраиваемого тепловизионного модуля требует сбалансированной оценки физики датчика для удовлетворения требований конкретного применения без неоправданного увеличения затрат на комплектующие, вычислительной нагрузки или ограничений по механическому footprint. Системные проектировщики должны тщательно оценивать пространственное разрешение, тепловую чувствительность и частоту временной дискретизации, чтобы выбранное ядро соответствовало как механическим реалиям оборудования, так и математическим требованиям граничной аналитики.
Пространственное разрешение и плотность матрицы
Собственное пиксельное разрешение инфракрасной матрицы в фокальной плоскости (FPA) определяет её пространственную плотность измерений и оптическое поле зрения. Матрицы с более низким разрешением, такие как детекторы 256×192 или 384×288, хорошо подходят для локализованных установок с фиксированной геометрией, где область интереса строго ограничена — например, мониторинг изолированной клеммной колодки или отдельного небольшого уплотнения насоса. Однако для сложных промышленных узлов или более широких полей контроля более высокое пространственное разрешение незаменимо.
Ядро с собственным разрешением 640×512 выдает 327 680 дискретных температурных точек на кадр. Такая высокая плотность пикселей позволяет OEM-разработчику контролировать весь многоступенчатый мотор-насосный агрегат, широкую панель высоковольтных автоматических выключателей или сложные промышленные механические связи с помощью одного сенсорного блока. Крайне важно, что высокая плотность матрицы гарантирует, что небольшие критически важные компоненты — такие как отдельные винтовые клеммы или локальные дорожки подшипников — занимают достаточно пикселей на безопасных рабочих расстояниях, чтобы выдавать математически точные абсолютные значения температуры, а не усредненные приближения.
Тепловая чувствительность (NETD)
Разность температур, эквивалентная шуму (NETD), — это основной показатель, определяющий тепловую чувствительность инфракрасного детектора. Выражаемая в милликельвинах (мК), NETD количественно определяет минимальный перепад температур, который ядро может разрешить до того, как шум детектора скроет измерение. Чем ниже значение в милликельвинах, тем чище и чувствительнее тепловой сигнал.
Хотя грубые сенсоры с рейтингом 50 мК или выше способны обнаруживать серьезные отказы — такие как полностью разрушенный подшипниковый узел или перегревающийся отсоединенный фазный проводник, — им не хватает чувствительности, необходимой для улавливания тонких термодинамических признаков. Высокопроизводительные ядра с чувствительностью менее 40 мК или 30 мК необходимы для обнаружения раннего механического трения, незначительной подповерхностной деградации изоляции, микрожидкостных закупорок и низкоамплитудного гармонического нагрева. Более низкие значения NETD напрямую преобразуются в более высокое отношение сигнал/шум, стабилизируя автоматизированные алгоритмы граничного обнаружения и предотвращая ложные срабатывания сигнализации, вызванные электрическими помехами в промышленных условиях.
Частота кадров: 25 Гц/30 Гц/50 Гц против экспортно-контролируемых 9 Гц
Частота кадров ядра тепловизионной камеры напрямую влияет на точность динамических измерений и глобальную логистику закупок. Ядра, работающие на частоте кадров ниже 9 Гц, освобождены от строгого экспортного контроля двойного назначения по Вассенаарским договоренностям. Это освобождение значительно упрощает международную отгрузку компонентов, таможенное оформление и управление многорегиональными цепочками поставок для глобальных OEM-производителей. Однако частота временного обновления 9 Гц недостаточна для отслеживания быстро движущихся вращающихся компонентов, динамических роботизированных манипуляторов, поворотно-наклонных платформ или непрерывных высокоскоростных линий обработки полотна, где размытие движения разрушает попиксельную радиометрию.
Ядра, работающие на плавных промышленных частотах кадров 25 Гц, 30 Гц или 50 Гц, обеспечивают быструю временную дискретизацию, необходимую для разрешения быстро движущихся тепловых событий. Плавные частоты кадров устраняют пространственное смазывание, гарантируя, что каждый пиксель микроболометра достигает установившегося радиометрического интегрирования даже при движении сенсора на автономной роботизированной тележке или при отслеживании динамических циклических механических процессов.
Архитектуры шин данных и обработка сигналов: MIPI, USB и периферийный ИИ
Выбор OEM-ядра тепловизионной камеры требует согласования физического и электрического интерфейса данных сенсора с архитектурой обработки хоста. Промышленные инженеры должны выбирать между низкоуровневыми встраиваемыми аппаратными шинами и стандартизированными последовательными интерфейсами, управляемыми хостом, исходя из задержки, длины кабельных соединений, вычислительных бюджетов и ограничений корпуса.
MIPI-CSI2: встраиваемое сопряжение со сверхнизкой задержкой
Для глубоко встраиваемых периферийных решений, роботизированных платформ с ограничениями по весу и бортовых полезных нагрузок стандарт физического уровня Mobile Industry Processor Interface Camera Serial Interface 2 (MIPI-CSI2) является эталонным. MIPI-CSI2 направляет несжатый, необработанный цифровой радиометрический поток данных непосредственно в процессор сигналов изображения (ISP) и подсистему памяти главного процессора с использованием прямого доступа к памяти (DMA). Такое прямое соединение на уровне платы исключает трансляцию протоколов, накладные расходы на кадрирование, этапы сериализации и задержки драйверов ОС, характерные для USB-мостов.
Поскольку интерфейсы MIPI напрямую взаимодействуют с архитектурами «система на кристалле» — такими как NVIDIA Jetson, NXP i.MX8 или платформы Rockchip — они потребляют минимальные циклы центрального процессора хоста на обработку пакетов. Это позволяет главному процессору полностью выделять свой вычислительный бюджет на сложную тепловую аналитику и машинное зрение. Системные архитекторы, желающие интегрировать продвинутые модели машинного зрения, могут ознакомиться с подробным руководством по выбору ИИ-тепловизионной камеры для оценки компромиссов пропускной способности на периферии наряду с задержками логического вывода нейронных сетей. Основной компромисс MIPI — длина трассы: высокоскоростные сигналы MIPI обычно ограничены короткими гибкими печатными шлейфами длиной до 15–20 сантиметров без активного, энергопотребляющего оборудования сериализации.
USB 2.0 / Type-C (UVC + радиометрическая телеметрия)
Для приложений, где сенсорная головка должна находиться в нескольких метрах от основного вычислительного модуля или где системным инженерам требуется быстрая разработка, интерфейсы USB обеспечивают непревзойдённую скорость интеграции. Ядра с поддержкой USB используют универсальный стандарт USB Video Class (UVC), обеспечивая немедленную потоковую передачу ложных цветных визуальных тепловых кадров в нативных средах Linux, Windows и Android без пользовательских драйверов ядра. Радиометрические метаданные температуры обычно передаются одновременно через вторичный виртуальный COM-порт или выделенную конечную точку производителя, предоставляя прикладному программному обеспечению прямые массивы температуры по каждому пикселю.
USB упрощает модернизацию возможностей прогнозного обслуживания на существующих промышленных машинах, испытательных стендах и технологических корпусах. Для обеспечения надёжной целостности сигнала, усиленных кабелей передачи данных и непрерывного экранирования от электромагнитных помех в сложных промышленных условиях эксплуатации проектные группы часто внедряют критически важные решения для подключения от TE Connectivity для защиты физических линий от электромагнитных шумов и вибраций производственного оборудования.
Периферийные архитектуры ИИ-обработки
Вместо непрерывной потоковой передачи огромных объёмов высокоскоростного необработанного радиометрического видео по промышленным беспроводным или полевым сетям в централизованные серверные помещения современные архитектуры Индустрии 4.0 выполняют модели логического вывода непосредственно на периферии оборудования. Сочетание встраиваемых тепловизионных ядер с компактным вычислительным оборудованием ИИ даёт два основных функциональных преимущества:
- ✅ Динамическое отслеживание целей и областей интереса (ROI): Свёрточные нейронные сети идентифицируют и изолируют конкретные компоненты — такие как крышки подшипников, соединения шинопроводов, уплотнения редукторов и охлаждающие рёбра — в тепловом поле зрения. Система динамически измеряет температуру на этих целевых объектах, отфильтровывая некритичные фоновые тепловые колебания, горячие вытяжные отверстия и изменения окружающей конструкции.
- ✅ Интеллектуальная фильтрация аномалий: Алгоритмы логического вывода на устройстве оценивают локальные тепловые тренды в реальном времени, отличая нормальные базовые повышения температуры (например, асинхронный двигатель, набирающий обороты под более высоким крутящим моментом) от аномальных термодинамических разгонов, вызванных механическим трением, электрической деградацией или дисбалансом фаз.
Оптическая инженерия: мгновенное поле зрения (IFOV) и подбор фокусного расстояния
Тепловые оптические системы не могут использовать стандартное боросиликатное оптическое стекло, которое непрозрачно для длинноволнового инфракрасного излучения. Вместо этого тепловые линзы требуют специализированных, прецизионно обработанных элементов, изготовленных из германия (Ge), халькогенидных стеклянных сплавов или кремния высокой чистоты. Выбор правильного фокусного расстояния линзы требует расчёта физической зависимости между шагом пикселя сенсора, размерами целевого компонента, рабочими дистанциями и физикой оптической дисперсии.
Основополагающей метрикой для оптического проектирования является мгновенное поле зрения (IFOV), которое описывает угловой конус, видимый отдельным пикселем микроболометра. IFOV, выраженное в миллирадианах (мрад), рассчитывается по следующей формуле:
IFOV (мрад) = [Шаг пикселя (микроны) / Фокусное расстояние (мм)]
Умножение рассчитанного IFOV на рабочее расстояние между сенсором и контролируемой целью даёт проецируемый физический размер пятна, представленного одним пикселем. Однако из-за оптической дифракции, оптических аберраций и атмосферного рассеяния цель, заполняющая только один пиксель, не обеспечит точного измерения температуры. Оптическая физика диктует, что физическая цель должна полностью покрывать минимальное измерительное пятно размером не менее 3×3 пикселей — а в идеале 4×4 пикселя — чтобы оптическая энергия заполняла детектор микроболометра без фонового ослабления. Этот скорректированный порог известен как измерительное поле зрения (MFOV).
| Фокусное расстояние | Типичное FOV (ядро 640) | IFOV (шаг 12 мкм) | Мин. точный размер цели @ 5 м (3×3 MFOV) | Основное промышленное применение |
|---|---|---|---|---|
| 5,0 мм | ~88° × 70° | 2,40 мрад | 36,0 мм | Внутренние шкафы распределительных устройств, тесные рамы станков, шинопроводы |
| 9,1 мм | ~48° × 38° | 1,32 мрад | 19,8 мм | Общие мотор-насосные рамы, полезные нагрузки для ближней роботизированной инспекции |
| 0 мм | ~24° × 19° | 0,67 мрад | 10,0 мм | Мониторинг заводов на средних дистанциях, диагностика подшипников конвейеров |
| 35,0 мм | ~12,5° × 10° | 0,34 мрад | 5,1 мм | Наружные электрические подстанции, мостовые краны, мониторы на высотных ярусах |
| 50,0 мм - 150,0 мм | Узкий < 9° | < 0,24 мрад | < 3,6 мм | Дальняя коммунальная инфраструктура, факельные трубы, высоковольтные линии |
Выбор между широкоугольной и узкотелеобъективной оптикой предполагает фундаментальный механический компромисс. Широкоугольные объективы (от 5 мм до 9 мм) обеспечивают широкий пространственный охват близкорасположенного оборудования, но их большое IFOV ограничивает способность различать мелкие тепловые детали с расстояния. Напротив, телеобъективы (от 35 мм до 150 мм) могут различать мелкие тепловые аномалии миллиметрового масштаба с расстояния в десятки метров, удерживая датчики и персонал в безопасности за пределами зон высоковольтной дуговой вспышки. Однако телеобъективы требуют более крупных германиевых оптических элементов, что увеличивает как общий вес полезной нагрузки, так и стоимость оптического оборудования.
Обзор продукта: неохлаждаемый LWIR USB-тепломодуль Mini 640
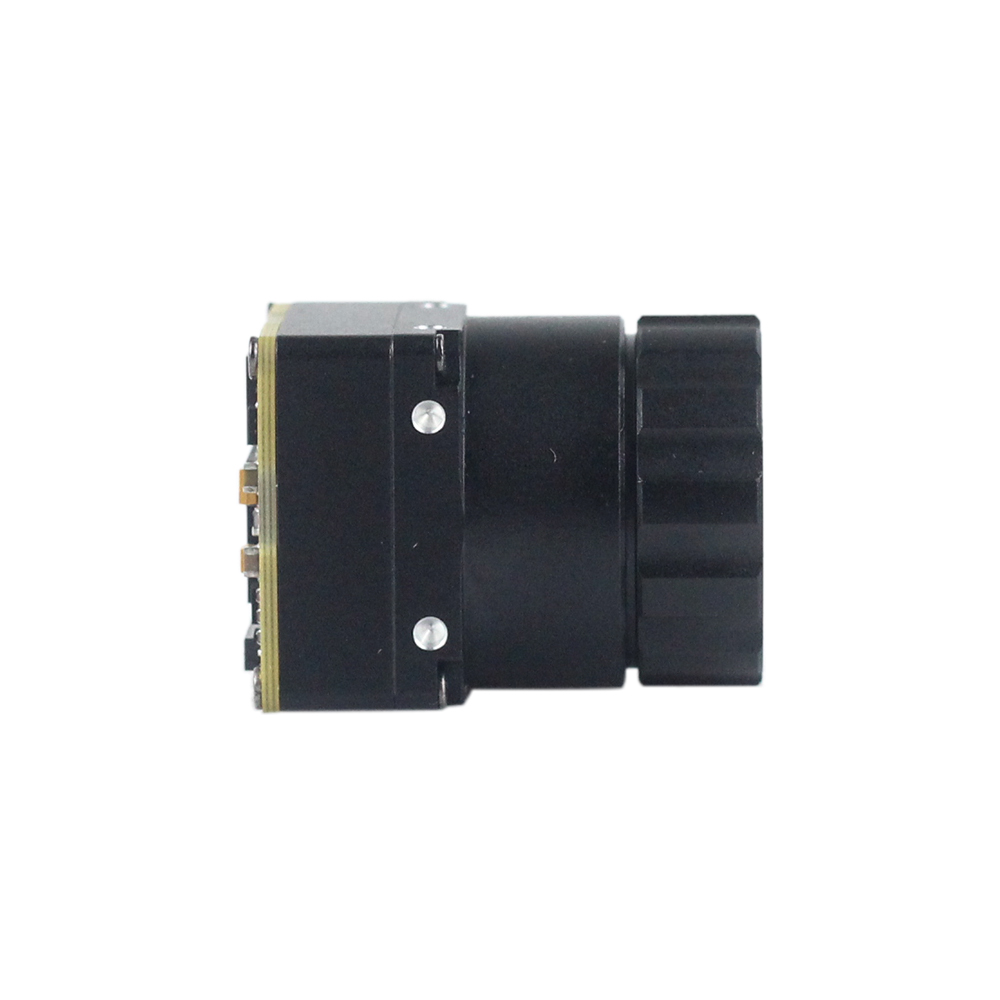
Модуль ядра неохлаждаемой LWIR USB-тепловизионной камеры Mini 640 разработан для высокопроизводительного промышленного профилактического обслуживания, прототипирования систем и встраиваемых приложений мониторинга. Благодаря сверхкомпактному внешнему форм-фактору всего 21 мм на 21 мм, это лёгкое ядро обеспечивает радиометрическую тепловизионную съёмку высокой чёткости в корпусе, предназначенном для промышленных установок с ограниченным пространством. Ядро обеспечивает чёткое качество изображения, стабильные радиометрические характеристики и исключительную адаптируемость к окружающей среде в жёстких заводских условиях.

Благодаря нативному разрешению 640×512 (опционально разрешение 640×480), этот модуль размещает 327 680 измерительных пикселей в корпусе 21 мм, позволяя OEM-инженерам фиксировать мельчайшие температурные градиенты на больших поверхностях машин. Модуль подключается через стандартный USB, функционируя как plug-and-play источник видео UVC и одновременно передавая несжатые массивы радиометрических данных через вторичный виртуальный телеметрический интерфейс. Это упрощает интеграцию в промышленные ПК, испытательные стенды и системы машинного зрения.
Важным конструктивным преимуществом Mini 640 является его широкая оптическая совместимость. Ядро поддерживает полную линейку оптики со сменными фокусными расстояниями: 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм и 150 мм. Этот широкий диапазон фокусных расстояний даёт системным инженерам гибкость для настройки модуля под близкорасположенные шкафы распределительных устройств с использованием широкоугольной оптики или под дальний мониторинг коммунальных объектов с использованием телеобъективов.
Посмотреть детали продукта и цены ➔
Обзор продукта: тепломодуль Mini2 MIPI 640/384/256
Модуль неохлаждаемой инфракрасной MIPI-тепловизионной камеры Mini2 создан для приложений с ограничениями по размеру, весу и мощности (SWaP), включая подвесы бортовых дронов, компактную автономную мобильную робототехнику и встраиваемые периферийные устройства. Обеспечивая чёткое представление теплового изображения, высокую пространственную чувствительность и лёгкий вес по конкурентоспособной цене, модуль Mini2 передаёт необработанные радиометрические данные непосредственно на хост-процессоры через нативное соединение MIPI-CSI2.

Mini2 доступен в нескольких вариантах исходного разрешения — включая высокое разрешение 640×512, сбалансированное 384×288 и экономичное 256×192 массивы. Этот диапазон позволяет OEM-командам разработчиков стандартизировать единую электрическую архитектуру на разных уровнях продукции. Стандартная конфигурация с тепловизионным объективом 9 мм обеспечивает сбалансированное поле зрения, оптимизированное для мобильных инспекционных платформ, автоматизированных роботизированных тележек наблюдения и беспилотных систем воздушного мониторинга.
Направляя несжатое радиометрическое видео напрямую по линиям MIPI-CSI2 в конвейер DMA главного процессора, Mini2 достигает сверхнизкой задержки передачи при минимальной нагрузке на ЦП. Это делает его идеальной платформой для запуска моделей периферийного ИИ в реальном времени, таких как автоматическое отслеживание целей, пространственное профилирование температуры и мгновенное срабатывание аномалий на встраиваемых системах, таких как платформа NVIDIA Jetson.
Посмотреть детали продукта и цены ➔
Сравнение OEM-модулей: бенчмаркинг Mini USB против модулей Mini2 MIPI
Инженеры могут изучить более широкий портфель в каталоге OEM-тепловизионных ядер чтобы оценить аппаратные варианты в различных промышленных форм-факторах. Таблица ниже представляет прямое архитектурное сравнение между USB-модулем Mini 640 и ядром Mini2 MIPI, помогая инженерным командам выбрать правильную аппаратную архитектуру для их платформы прогнозного обслуживания:
| Аппаратная характеристика | Mini 640 Неохлаждаемое LWIR USB-ядро | Mini2 640/384/256 MIPI-ядро |
|---|---|---|
| Собственное разрешение матрицы | 640×512 (опционально 640×480) | Настраиваемое: 640×512 / 384×288 / 256×192 |
| Габариты форм-фактора | Сверхкомпактный блок 21 мм × 21 мм | Субминиатюрный низкопрофильный корпус |
| Опции объективов (фокусное расстояние) | Широкая линейка: 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 мм | Оптимизированная стандартная конфигурация 9 мм |
| Основная коммуникационная шина | USB 2.0 / USB Type-C (UVC-видео + телеметрия) | MIPI-CSI2 (прямой доступ к памяти через ISP) |
| Профиль задержки данных | Стандартная задержка, управляемая хостом (15–30 мс) | Сверхнизкая задержка прямого конвейера (< 5 мс) |
| Уровень интеграции драйверов | Универсальный стек драйверов UVC; быстрое кросс-платформенное развертывание | Требуется интеграция драйвера пакета поддержки платы (BSP) |
| Идеальная область применения | Стационарный мониторинг машин, ПК, испытательные стенды, модернизационные модули | Инспекционные дроны, микроподвесы, робототехника с батарейным питанием |
Преодоление узких мест интеграции: тепловой дрейф, NUC и механические корпуса
Интеграция неохлаждаемого микроболометрического датчика в тяжелое промышленное оборудование создает реальные тепловые, оптические и механические проблемы. В отличие от активных датчиков изображения видимого света, неохлаждаемые тепловые детекторы напрямую поглощают окружающее излучение, изменяя свое внутреннее электрическое сопротивление. В результате колебания окружающей температуры и локальный нагрев внутренней электроники будут искажать базовые радиометрические значения, если ими не управлять должным образом.
Управление тепловым дрейфом и коррекцией неоднородности (NUC)
По мере прогрева промышленного камерного двигателя во время нормальной работы внутренние электронные компоненты выделяют тепло, которое передается в оптический цилиндр и корпус датчика. Этот локальный нагрев вызывает неравномерный дрейф базового сигнала по матрице микроболометров. Для поддержания высокой радиометрической точности встроенные ядра используют алгоритмы коррекции неоднородности (NUC):
- ⚙️ Калибровка механической шторкой: Большинство ядер используют миниатюрный механический соленоидный затвор, который кратковременно опускает равномерную непрозрачную шторку перед матрицей детектора примерно на 200 миллисекунд. Это кратковременное событие обеспечивает плоский однотемпературный опорный кадр, позволяя внутреннему процессору вычислять обновленные коэффициенты попиксельной коррекции смещения. Однако это событие затвора на мгновение приостанавливает видеопоток, что может быть проблематично для высокоскоростных систем динамического слежения.
- ⚙️ Алгоритмическая коррекция без затвора: Для приложений реального времени, где замирание кадра на 200 мс недопустимо, высокопроизводительные ядра используют механизмы коррекции без затвора. Эти системы используют массивы высокоточных внутренних термисторов, расположенных по оправе объектива, подложке детектора и плате обработки. Математические модели в реальном времени обрабатывают эти температурные входные данные по обширным многоточечным справочным таблицам, непрерывно корректируя попиксельное усиление и смещение без прерывания радиометрического потока.
Оптические защитные окна и пропускание материалов
Развертывание чувствительного теплового ядра в суровых производственных условиях требует его упаковки в защитный корпус IP67, IP68 или NEMA 4X. Стандартные смотровые окна из акрила, боросиликатного стекла или поликарбоната непрозрачны для спектра LWIR 8–14 мкм и не могут использоваться. Вместо этого разработчики систем должны выбирать специализированные инфракрасные оптические материалы:
- ⚙️ Германий (Ge): Промышленный стандарт по прочности, обеспечивающий высокую механическую твердость поверхности и исключительную эффективность пропускания LWIR. Однако германий испытывает тепловой разгон при повышенных рабочих температурах (обычно выше 70°C), при которых его внутреннее пропускание значительно снижается.
- ⚙️ Селенид цинка (ZnSe): Обеспечивает широкое спектральное пропускание от видимого до длинноволнового инфракрасного диапазона, что делает его хорошо подходящим для двухспектральных видимо-тепловых систем. Однако ZnSe механически мягче германия и требует защитных антибликовых покрытий в абразивных промышленных условиях.
- ⚙️ Кремний (Si): Легкий, экономичный материал окна, идеальный для крупносерийных развертываний, хотя он обеспечивает несколько меньшую общую эффективность пропускания в длинноволновом диапазоне.
Каждое защитное окно вносит измеримую степень инфракрасного поглощения и поверхностного отражения. Коэффициент пропускания окна (обычно от 88% до 94%) должен быть непосредственно учтен в радиометрическом расчетном механизме ядра. Отсутствие калибровки на затухание окна приведет к тому, что система будет систематически занижать абсолютные температуры активов.
Архитектуры применения: распределительные устройства, турбомашины и мобильная робототехника
Применение встроенных тепловизионных ядер в различных промышленных средах требует специфичных для приложения монтажных геометрий, путей передачи данных и оптических решений, адаптированных к условиям эксплуатации.
Непрерывный мониторинг высоковольтных распределительных устройств и шинопроводов
Опасность возникновения дуговых вспышек делает ручные тепловизионные проверки под напряжением на дверях распределительных устройств среднего и высокого напряжения исключительно опасными для обслуживающего персонала. Благодаря постоянной установке миниатюрных ядер тепловизионных камер, таких как модуль Mini 640 USB размером 21 мм × 21 мм с широкоугольной оптикой 5 мм, непосредственно внутри изолированных отсеков выключателей, предприятия получают непрерывный тепловизионный контроль без участия человека.
Эти стационарные ядра непрерывно проверяют зоны соединений с высоким риском, включая стыки шин, кабельные наконечники и контакты автоматических выключателей. При механическом ослаблении электрических соединений, окислении поверхности или гармонических искажениях возникающие высокоомные соединения создают локальный нагрев. Встроенное ядро фиксирует этот рост температуры в момент начала токового теплового напряжения и отправляет автоматические оповещения по промышленным сетям задолго до возникновения взрывоопасной дуговой вспышки.
Тяжёлое вращающееся турбомашинное оборудование и ответственные подшипниковые узлы
Непрерывный тепловизионный контроль промышленного турбомашинного оборудования, подшипников асинхронных двигателей и высоконагруженных корпусов подшипников позволяет выявлять раннее разрушение смазки и механический износ. При деградации консистентной смазки, утечке через уплотнения или загрязнении частицами трение металла о металл создаёт локальный нагрев до того, как уровень высокочастотной механической вибрации превысит аварийные пороги.
Установка встроенного неохлаждаемого ядра, направленного на корпус подшипника, обеспечивает немедленный непрерывный профиль теплового градиента. Сочетая радиометрическую телеметрию в реальном времени с традиционным спектральным анализом вибрации, системы надёжности получают двухмодальную проверку неисправностей. Такой комплексный подход подтверждает зарождающиеся механические отказы и одновременно устраняет ложные срабатывания, вызванные окружающим шумом или безвредными изменениями технологической нагрузки.
Мобильные роботизированные и автономные воздушные проверки инфраструктуры
Для крупных промышленных комплексов, таких как коммунальные солнечные электростанции, обширные нефтехимические предприятия и коридоры воздушных линий электропередачи, стационарная установка датчиков может быть экономически нецелесообразной. В таких условиях интеграция лёгких маломощных тепловизионных ядер в автономные роботизированные системы и платформы воздушного контроля представляет собой идеальное решение для предиктивного обслуживания.
В приложениях автономных БПЛА системы, подобные разработанным OBSETECH показывают, как LWIR-ядра высокого разрешения интегрируются в сбалансированные воздушные подвесы, объединяя радиометрическое отслеживание в реальном времени с автономным планированием полёта. Разработчики систем могут ознакомиться с реальными воздушными реализациями в этом видеоинтеграция тепловизора на дроне обзоре, чтобы увидеть, как лёгкие воздушные подвесы поддерживают стабилизацию изображения и передают радиометрическую телеметрию во время мобильных проверок.
Инженерные вопросы и ответы
Насколько надёжно ядро тепловизионной камеры обнаруживает ранние отказы подшипников?
Требует ли круглосуточное профилактическое обслуживание бюджета корпоративного уровня?
Как Edge AI расширяет возможности тепловизионных ядер в промышленных условиях?
📚 Ссылки и дополнительная литература
- ⚙️ Отраслевой стандарт: Промышленные средства подключения и сенсорное оборудование для суровых условий от TE Connectivity
- ⚙️ Отраслевой стандарт: Передовые архитектуры роботизированной воздушной инспекции и интеграции дронов от OBSETECH
- ⚙️ Связанное руководство: Система выбора тепловизионной камеры на основе ИИ
- ⚙️ Связанное руководство: Ознакомьтесь с полным каталогом промышленных тепловизионных ядер
- ⚙️ Связанное руководство: Видео по интеграции модуля тепловизионной камеры, устанавливаемой на дрон





