Руководство по модулям тепловизионных камер: выбор подходящего ядра LWIR для дронов, самостоятельных проектов и потоковой передачи в реальном времени
4 июня 2026 г.
Лучшие модули тепловизионных камер для Raspberry Pi: руководство по потоковой передаче LWIR высокого разрешения (2024)
5 июня 2026 г.
Инфракрасный модуль тепловизионной камеры: Полное инженерное руководство по неохлаждаемым LWIR-ядрам
Годами тепловидение жило за бархатным канатом. Пятизначные ценники, экспортные ограничения ITAR и проприетарные экосистемы не давали настоящей инфракрасной функциональности попасть в руки тех самых людей, которые могли бы сделать с ней что-то действительно интересное — строителей дронов, энтузиастов Raspberry Pi, инженеров встраиваемого зрения и любителей самодельных тепловизионных прицелов. Сегодня канат ослаб, но вот в чем дело: на его месте выросла новая стена. Зайдите на любой форум мейкеров, и вы услышите одну и ту же жалобу снова и снова: дешевые сенсоры 256×192, выдающие размытые, пикселизированные кадры, которые абсолютно бесполезны для серьезной инспекции, поисково-спасательных работ или точной работы с прицелами. Настоящее напряжение теперь не только в цене — это мучительный баланс между разрешением, задержкой, гибкостью объектива и интеграционными головными болями, которые возникают при сопряжении тепловизионного ядра с хост-платформой.
Это руководство существует, чтобы снести эту стену. Мы разберем технологию неохлаждаемых LWIR (длинноволновых инфракрасных) ядер от микроболометра и выше, пройдемся по математике разрешения, которая действительно имеет значение, расшифруем выбор объектива во всем диапазоне 5–150 мм и наметим конкретные пути интеграции для встраиваемых платформ, таких как Raspberry Pi, Arduino и чувствительные к весу подвесы дронов. К тому времени, как вы закончите чтение, у вас будет четкая система принятия решений — такая, которая точно скажет вам, какая спецификация модуля соответствует полезной нагрузке вашего дрона, вашей потоковой установке на Pi или вашему ручному прицелу, без переплаты за брендинг уровня DJI. Это та глубина, которая отличает случайную покупку от инженерно обоснованной.
Содержание
- 👉 Что такое инфракрасный модуль тепловизионной камеры? — Ядра против готовых камер.
- 👉 Как на самом деле работают неохлаждаемые LWIR-ядра — Объяснение полной сигнальной цепочки.
- 👉 Разрешение расшифровано: 640×512 против 256×192 — Почему пиксели на цели имеют значение.
- 👉 Выбор объектива и руководство по полю зрения — Сопоставление фокусного расстояния с дальностью.
- 👉 Интеграция: Raspberry Pi, Arduino и дроны — Рабочие процессы «подключи и работай».
- 👉 Рекомендуемый продукт и реальные характеристики — Ядро Mini 640×512.
- 👉 Контрольный список ключевых критериев покупки — На чем настаивать.
- 👉 Реальные применения — От ПСР до прицелов.
- 👉 Часто задаваемые вопросы — Прямые ответы на распространенные вопросы.
Что такое инфракрасный модуль тепловизионной камеры?
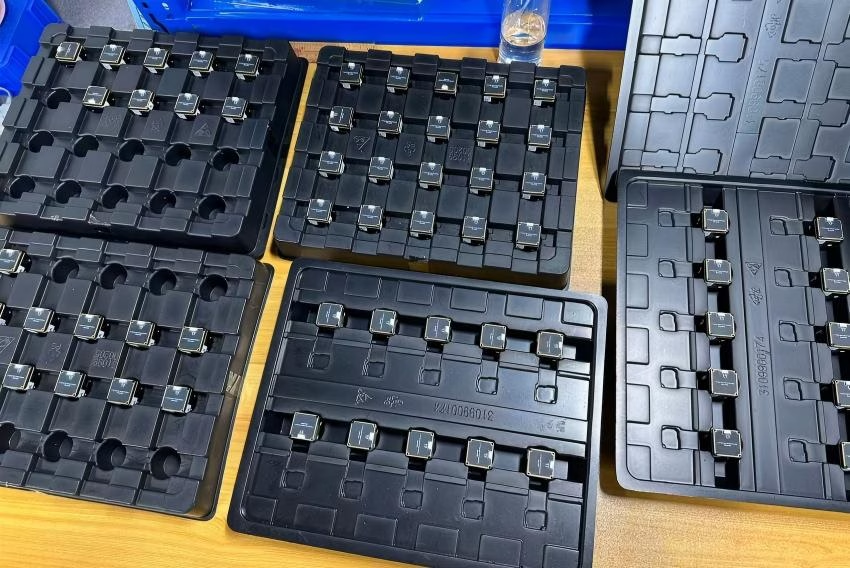
Инфракрасный модуль тепловизионной камеры — то, что мы в мастерской называем "ядром" — это чистый формирователь изображения, который находится в сердце каждого тепловизионного устройства. Обычно он сводится к трем тесно связанным частям: инфракрасному сенсору (матрице микроболометров в фокальной плоскости), объективу, который фокусирует длинноволновое излучение на этот сенсор, и плате обработки, которая превращает необработанные сигналы детектора в пригодный для использования видеопоток или радиометрические данные. Вот ключевой момент для понимания: модуль — это не готовый продукт. У него нет прочного корпуса, нет батареи, нет дисплея и нет потребительской упаковки. Это OEM-строительный блок, предназначенный для жизни внутри чего-то большего, что вы строите вокруг него.
Модуль ядра против готовой тепловизионной камеры
Это различие имеет большее значение, чем осознает большинство покупателей. Готовая тепловизионная камера — это герметичный потребительский или промышленный конечный продукт — ручной инспекционный прибор, готовая полезная нагрузка дрона, камера безопасности. Вы покупаете ее, вы используете ее, и вы живете с той оптикой, интерфейсом и прошивкой, которые производитель выбрал за вас. Модуль ядра, с другой стороны, дает вам инженерную свободу самостоятельно определять систему. Вы выбираете объектив под точное поле зрения, решаете, как видео будет захватываться и обрабатываться, и проектируете архитектуру крепления и питания под свое приложение. Именно поэтому интеграторы дронов, разработчики прицелов и встраиваемых систем тяготеют к модулям: им нужны контроль, экономия веса и эффективность затрат, которые герметичная розничная камера никогда не сможет дать.

Почему LWIR доминирует в дронах и DIY-применениях
Тепловидение работает в инфракрасной части электромагнитного спектра, далеко за пределами того, что может уловить человеческий глаз. Длинноволновой инфракрасный диапазон, примерно от 8 до 14 микрон, является оптимальным для визуализации объектов при обычных температурах окружающей среды — людей, животных, механизмов, электрических неисправностей и рельефа. Объекты с температурой около комнатной излучают пик своего теплового излучения именно в этом диапазоне, что делает LWIR естественным выбором для пассивной, всепогодной, круглосуточной визуализации, не требующей никакой подсветки. В сердце LWIR-ядра находится фокальная матрица (FPA) — сетка микроскопических микроболометрических пикселей, каждый из которых реагирует на поступающее тепло. Чтобы глубже понять, как тепловое излучение улавливается и превращается в изображение, ознакомьтесь с нашим разбором принципов тепловидения, где подробно излагается лежащая в основе физика.
Как на самом деле работают неохлаждаемые LWIR-ядра
Послушайте, понимание того, как неохлаждаемое ядро превращает невидимое тепло в четкое изображение, — это самое ценное, что может знать покупатель. Это проясняет ценообразование, объясняет спецификации и показывает, почему одни модули абсолютно превосходят другие. Путь от фотона к пикселю — это элегантная цепочка физики и электроники, и как только вы ее поймете, вы уже никогда не будете читать спецификации по-прежнему.
Микроболометрический сенсор: объяснение
Микроболометр — это бьющееся сердце каждого неохлаждаемого теплового модуля. Представьте плотную сетку микроскопических детекторных элементов, каждый из которых подвешен на крошечных термоизолированных ножках. Когда длинноволновое инфракрасное излучение попадает на пиксель, он поглощает энергию и совсем немного нагревается. Это минутное изменение температуры меняет электрическое сопротивление материала детектора, и схема считывания измеряет это изменение сопротивления, пиксель за пикселем, чтобы строить полную тепловую карту сцены много раз в секунду. Просто в концепции, предельно точно в исполнении.
В индустрии используются два материала детекторов. Оксид ванадия (VOx) обеспечивает отличную чувствительность и является рабочей лошадкой высокопроизводительных ядер, в то время как аморфный кремний (a-Si) оправдывает себя масштабируемостью производства. Не менее важен шаг пикселя — физическое расстояние между детекторными элементами, обычно 12 мкм или 17 мкм. Меньший шаг 12 мкм вмещает большее разрешение в более компактный и легкий сенсор, что является решающим преимуществом для полезной нагрузки дронов, где каждый миллиметр и грамм на счету. Германиевая оптика, фокусирующая ИК-излучение на эту матрицу, — это отдельная специализированная дисциплина; поставщики прецизионной инфракрасной оптики, такие как Цзиньдэ , показывают, насколько требовательной стала эта отрасль производства линз.
Неохлаждаемые и охлаждаемые: критический компромисс
Тепловые ядра делятся на два основных семейства, и этот выбор определяет все в стоимости, весе и поведении вашей системы. Таблица ниже представляет решающие контрасты бок о бок.
| Характеристика | Неохлаждаемый LWIR | Охлаждаемый тепловой |
|---|---|---|
| Стоимость | От низкой до умеренной | Очень высокая (часто в 5–10 раз) |
| SWaP (Размер/Вес/Мощность) | Компактный, легкий, низкое энергопотребление | Крупный, тяжелый, энергоемкий криокулер |
| Время запуска | Мгновенное включение (секунды) | Несколько минут (требуется охлаждение) |
| Чувствительность NETD | Отличная (достижимо менее 50 мК) | Превосходная (единицы мК) |
| Жизненный цикл | Долгий, без движущихся частей | Ограничен износом криокулера |
| Лучше всего подходит для | Дроны, DIY, инспекции, прицелы | Дальняя военная разведка, научные исследования |
Для подавляющего большинства задач с дронами, мейкерских проектов и инспекций неохлаждаемые решения выигрывают безоговорочно. Отсутствие криокулера означает отсутствие громоздкого холодильного узла, значительно меньший вес, мгновенную готовность и цену, которая наконец делает серьезную тепловизионную съемку по-настоящему доступной. И не стоит недооценивать усиленные межплатные соединители, связывающие эти ядра с основной электроникой — виброустойчивые соединения от таких производителей, как Amphenol сохраняют ваш модуль живым при жесткой тряске во время полета дрона.
NETD, тепловая чувствительность и четкость изображения
NETD — эквивалентная шуму разность температур — это характеристика, которая отделяет четкое, читаемое изображение от шумной, зернистой каши. Измеряемая в милликельвинах (мК), NETD описывает наименьшую разницу температур, которую сенсор может надежно отличить от электронного шума. Чем ниже, тем лучше, просто и ясно. Ядро с рейтингом ниже 50 мК способно разрешать слабые тепловые контрасты — едва заметное тепло следа, ранний признак перегревающегося соединения — которые более шумный сенсор просто размажет по фону. Когда вы сканируете поле в поисках выживших или ищете электрическую горячую точку, эта чувствительность — разница между уверенным обнаружением и пропуском.
Разрешение расшифровано: почему 640×512 лучше, чем 256×192
Разрешение — самая неправильно понимаемая и наиболее эксплуатируемая маркетингом характеристика во всей тепловизионной индустрии. Давайте разберемся с помощью простой математики. Сенсор 640×512 выдает 327 680 отдельных тепловизионных пикселей. Сенсор 256×192 выдает жалкие 49 152. Это не скромный прирост; это в 6,6 раза больше тепловизионных данных описывающих одну и ту же сцену. Каждый из этих дополнительных пикселей означает больше деталей, более четкие края и более раннее обнаружение малых тепловых сигнатур.
Формула дальности DRI для полезной нагрузки дронов
Инженеры мыслят категориями "тепловизионных пикселей на цели". Модель DRI — обнаружение, распознавание, идентификация — количественно определяет, сколько пикселей должно попасть на объект, прежде чем вы сможете просто заметить его (обнаружение), определить, что это за объект (распознавание), или точно идентифицировать его (идентификация). Поскольку более высокое разрешение дает больше пикселей на каждую цель на заданном расстоянии, ядро 640 значительно увеличивает вашу эффективную дальность DRI по сравнению с ядром 256 с той же линзой. Для дрона, сканирующего широкую область на высоте, это напрямую означает покрытие большей площади за проход, при этом все еще различая человека или животное далеко внизу. Экологическая стабильность ядра высокого разрешения в полевых условиях не менее важна; наши испытания на устойчивость к высокой и низкой температуре и влажности показывают, как тщательная валидация сохраняет стабильность изображения в суровых условиях.
Когда более низкое разрешение приемлемо (а когда нет)
Остерегайтесь ловушки цифрового зума. Множество бюджетных модулей рекламируют впечатляющие цифры, достигнутые за счёт интерполяции или масштабирования — программного обеспечения, которое изобретает пиксели, а не захватывает их. Интерполяция никогда не добавит подлинной тепловой информации; она лишь сглаживает и растягивает те немногие данные, которые есть на самом деле. Только нативное разрешение сенсора улучшает реальную чёткость. При этом ядро 256×192 не бесполезно. Для любительских наблюдений на близком расстоянии, простого обнаружения присутствия или бюджетных учебных проектов оно справится с задачей. Но как только ваше применение требует уверенной идентификации, большой дальности обнаружения или надёжной инспекции, класс 640 становится практическим минимумом — без вариантов.
Выбор объектива и руководство по полю зрения
Как только вы определились с разрешением, объектив решает, как это разрешение распределится по сцене. Фокусное расстояние определяет фундаментальный компромисс между полем зрения (насколько широкую область вы видите) и дальностью (насколько далеко вы можете различить детали). Короткое фокусное расстояние даёт широкий, панорамный обзор, идеальный для сканирования — но каждый объект выглядит маленьким. Длинное фокусное расстояние приближает, направляя больше пикселей на удалённые цели ценой узкого поля. Представленное ядро Mini поддерживает действительно впечатляющий набор фокусных расстояний: 5, 9, 13, 18, 35, 50, 75, 100 и 150 мм, позволяя точно настроить систему под вашу задачу.
Фокусное расстояние и поле зрения
| Фокусное расстояние | Поле зрения | Оптимальный сценарий использования | Эффективная дальность |
|---|---|---|---|
| 5–9 мм | Очень широкое | Сканирование помещений, съёмка с дронов на малой дальности | Малая |
| 13–18 мм | Сбалансированное / универсальное | Универсальная инспекция и наблюдение | Средне-малая |
| 35–50 мм | Узкое | Инспекция на средней дальности, зрительные трубы | Средне-большая |
| 75–150 мм | Очень узкое / телефото | Дальнее наблюдение, охрана периметра | Большая |
Сменные объективы для самодельных тепловизионных прицелов
Для создателей прицелов и OEM-интеграторов взаимозаменяемость объективов меняет правила игры. Одно и то же компактное ядро может служить широкоугольным сканером для дрона в один день и зрительной трубой с большим увеличением на следующий — просто за счёт смены оптики. Материал объектива значит больше, чем многие думают: инфракрасная оптика изготавливается из германия, который прозрачен для длинноволнового излучения, но экзотичен и сложен в производстве. Качественные ядра также включают атермализацию — оптическую конструкцию, сохраняющую изображение в фокусе при широких перепадах температур, так что ваш прицел остаётся чётким, будь то морозный рассвет или палящий полдень. Для более глубокого авторитетного освещения этой специализированной оптической дисциплины, специалисты по инфракрасным объективам, такие как Цзиньдэ открывают окно в инженерную строгость, стоящую за германиевой оптикой.
Интеграция: Raspberry Pi, Arduino и дроны с полезной нагрузкой
Блестящий сенсор — это мёртвый груз, если с него не удаётся получить чистые данные. Именно здесь представленное ядро Mini действительно отрабатывает свою цену, и именно здесь многие более дешёвые альтернативы проваливаются из-за проприетарных интерфейсов и отсутствующей документации.
USB UVC Plug-and-Play с Raspberry Pi
Самая важная особенность интеграции — это USB-выход модуля, соответствующий стандарту UVC (USB Video Class) UVC — это тот же протокол, который использует ваша обычная веб-камера, и это означает, что тепловизионное ядро определяется Linux-хостом как стандартное видеоустройство — никаких проприетарных драйверов для компиляции, никаких патчей ядра, никакой ерунды с привязкой к поставщику. На Raspberry Pi вы буквально просто подключаете его, и система распознаёт устройство. Оттуда вы можете захватывать кадры с помощью v4l2 на системном уровне, передавать их в OpenCV для обработки или набросать несколько строк на Python, чтобы вывести живой тепловизионный поток на экран за считанные минуты. Низколатентная архитектура неохлаждаемого ядра сохраняет этот поток плавным — что критически важно для робототехники, мониторинга в реальном времени и встраиваемых конвейеров технического зрения, где задержка просто недопустима.
Arduino и управление на основе SDK
Arduino играет другую, но дополняющую роль. Он не предназначен для обработки видео высокого разрешения, поэтому в хорошо спроектированной системе Arduino берёт на себя логику управления — запуск захвата, передачу событий GPIO, управление сервоприводами или реле оповещения — в то время как Raspberry Pi или хост-ПК выполняет тяжёлую видеообработку. Благодаря поддерживаемому SDK разработчики могут выйти далеко за рамки простого изображения и получить доступ к подлинным радиометрическим данным: значениям температуры для каждого пикселя, которые позволяют реализовать автоматические пороги, оповещения о горячих точках и умные пользовательские приложения. Такое разделение труда даёт разработчикам надёжную, масштабируемую основу для дальнейшей работы.
Интеграция полезной нагрузки дронов (сравнимая с DJI)
Для аэрофотосъёмки SWaP — это всё. Крошечный размер ядра Mini 21 мм × 21 мм является решающим преимуществом — оно помещается в компактные подвесы и тесные отсеки для полезной нагрузки, куда более громоздкие камеры просто не влезут, а его малый вес бережёт драгоценное полётное время. Чистая интеграция также требует внимания к энергопотреблению, виброизоляции (мягкое крепление или демпфированный подвес защищают стабильность изображения) и надёжной, защищённой от дребезга кабельной разводке. Надёжные разъёмы от таких поставщиков, как Amphenol , здесь полностью оправдывают себя, выдерживая постоянную вибрацию полёта. Готовы изучить готовые тепловизионные решения? Ознакомьтесь с нашим полным ассортиментом тепловизионной продукции , чтобы увидеть, как ядра вписываются в готовые системы.
Рекомендуемый продукт: неохлаждаемый LWIR-модуль Mini 640×512
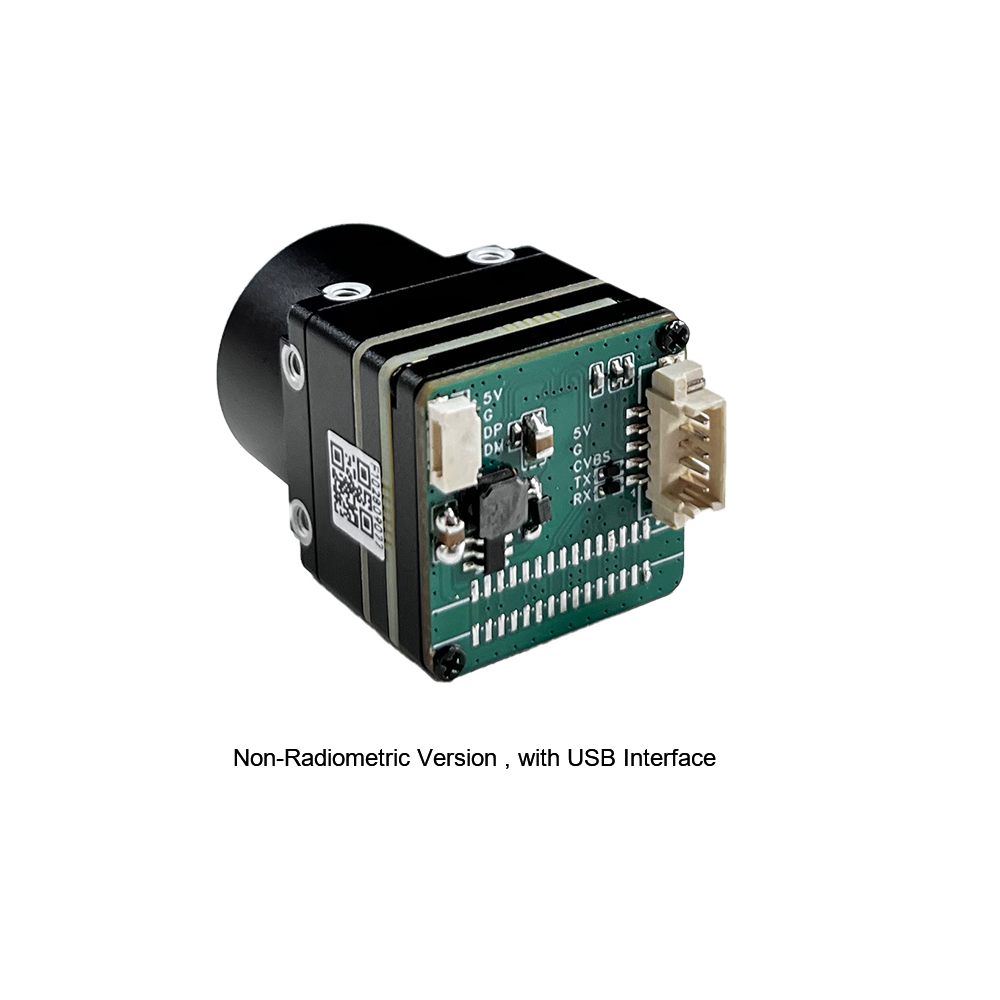
Выдающимся выбором для разработчиков и OEM-интеграторов, стремящихся к производительности, сравнимой с DJI, но без премиального бренда, является неохлаждаемый инфракрасный тепловизионный модуль Mini. Он разработан на основе трёх ключевых преимуществ: чёткое и резкое изображение, исключительно компактный форм-фактор и действительно низкая стоимость, которая открывает серьёзную тепловизию гораздо более широкой аудитории. Благодаря мини-размеру 21 мм × 21 мм, широкому набору сменных объективов, опциональному разрешению 640-го класса и стабильной работе с высокой адаптивностью к окружающей среде, он служит гибкой основой профессионального уровня для всего — от ручных прицелов до лёгких аэрополезных нагрузок.
| Спецификация | Подробнее |
|---|---|
| Название продукта | Неохлаждаемый LWIR USB Mini 640×512 модуль ядра тепловизионной камеры |
| Тип детектора | Неохлаждаемый LWIR микроболометр |
| Разрешение | 640×512 / 640×480 (опционально) |
| Размер модуля | 21 мм × 21 мм (мини-размер) |
| Варианты объективов | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 мм |
| Выходной интерфейс | USB (UVC Plug-and-Play) |
| Лучше всего подходит для | Дроны, Raspberry Pi, Arduino, самодельные тепловизионные прицелы |
| Качество изображения | Четкое, ясное отображение |
| Адаптация к окружающей среде | Надежная, стабильная работа |
| Сопоставимо с | Тепловизионными полезными нагрузками DJI (при меньшей стоимости) |
Посмотреть детали и цены продукта ➔
Контрольный список ключевых критериев покупки
Чтобы пробиться сквозь маркетинговый шум, нужен дисциплинированный контрольный список. Прежде чем остановиться на каком-либо модуле инфракрасной тепловизионной камеры, проверьте его по приведенным ниже критериям — каждый из них основан на реальных эксплуатационных характеристиках, а не на показных цифрах из спецификации.
- ✅ Разрешение: Для любых серьезных задач обнаружения, распознавания или контроля требуйте разрешение 640×512. Разрешение 256×192 рассматривайте только как любительский уровень.
- ✅ Чувствительность NETD: Ищите значение ниже 50 мК, чтобы гарантировать четкое изображение с низким уровнем шума, выявляющее малейшие тепловые контрасты.
- ✅ Выходной интерфейс: UVC через USB означает беcдрайверную интеграцию по принципу «подключи и работай» с Raspberry Pi и стандартными хост-устройствами.
- ✅ Гибкость объектива: Сменные фокусные расстояния (5–150 мм) позволяют одному ядру выполнять множество задач.
- ✅ Форм-фактор и вес: Компактный размер 21×21 мм критически важен для соблюдения требований SWaP на дронах и для установки в тесные корпуса прицелов.
- ⚙️ SDK и поддержка платформ: Убедитесь в наличии радиометрического доступа и документированной программной поддержки для вашей платформы.
- ⚙️ Устойчивость к внешним условиям: Требуйте высокой адаптивности и подтвержденной стабильности работы в экстремальных диапазонах температур и влажности.
- ✅ Соотношение цены и производительности: Ищите изображение, сопоставимое с DJI, не переплачивая за премиальный бренд.
«Красные флаги», которых следует избегать при покупке дешевых модулей
Особенно остерегайтесь трех ловушек. Во-первых, заявления о интерполированном разрешении — цифры, раздутые программным масштабированием, а не нативными пикселями сенсора. Во-вторых, недокументированные проприетарные интерфейсы , которые привязывают вас к инструментарию одного поставщика и оставляют без SDK. В-третьих, отсутствующие или расплывчатые показатели NETD, что почти всегда сигнализирует о шумном сенсоре, для которого производитель предпочел бы не указывать цифры. Надежное ядро публикует честное нативное разрешение, четкое значение NETD и документированный, основанный на стандартах выходной тракт. Если они скрывают что-либо из этого — уходите.
Реальные применения
Универсальность компактного LWIR-ядра класса 640 проявляется в поразительном диапазоне областей. В поисково-спасательных операциях с дронов, широкоугольный объектив позволяет БПЛА охватывать огромные участки местности, тепловой след пропавшего человека резко выделяется на фоне холодной земли даже в полной темноте — и тот же самый летательный аппарат столь же успешно проводит сельскохозяйственные обследования, картографируя стресс культур и схемы орошения.
Для самодельных тепловизионных прицелов и зрительных труб, крошечный модуль в паре с длинным объективом 75–150 мм обеспечивает идентификацию целей с большим увеличением, о чем любители раньше только мечтали. В инспекции зданий и электрооборудования, чувствительность ядра ниже 50 мК выявляет перегревающиеся выключатели, ослабленные соединения и скрытое проникновение влаги задолго до того, как они приведут к отказам, превращая плановое обслуживание в настоящую профилактику.
Сообщество мейкеров приняло эти модули для проектов на Raspberry Pi и встроенного зрения — автономные роботы, ориентирующиеся по теплу, интеллектуальные системы мониторинга и экспериментальные конвейеры компьютерного зрения — все выигрывают от чистой потоковой передачи UVC. А в охране периметра, фиксированное телеобъективное ядро обеспечивает надежное всепогодное обнаружение вторжений вдоль заборов и границ, где видимые камеры слепнут в темноте. В каждом из этих сценариев одни и те же базовые характеристики — разрешение, выбор объектива, чувствительность и форм-фактор — незаметно определяют результат.
Часто задаваемые вопросы
Могу ли я интегрировать модуль тепловизионной камеры с Raspberry Pi или Arduino для потоковой передачи высокого разрешения в реальном времени?
v4l2, OpenCV или несколько строк Python и получить живой тепловизионный поток в течение нескольких минут. Низколатентная архитектура неохлаждаемого ядра обеспечивает плавность потока, что важно для мониторинга в реальном времени, робототехники и конвейеров встроенного зрения. Для систем на базе Arduino рабочий процесс немного отличается — Arduino обычно обрабатывает управляющую логику, запуск или ретрансляцию событий GPIO, в то время как Pi или хост-ПК управляет тяжелой видеообработкой. Через наши поддерживаемые SDK вы также можете получить доступ к радиометрическим данным о температуре, что позволяет создавать автоматические оповещения и пользовательские мейкерские проекты с подлинным тепловизионным выводом высокого разрешения.Дешевые модули 256×192 предлагают плохое качество изображения. Какое разрешение мне выбрать для четких тепловизионных изображений?
Я хочу собрать самодельный тепловизионный прицел или полезную нагрузку для дрона, аналогичную DJI, но по более низкой цене. Доступен ли компактный модуль?
📚 Ссылки и дополнительная литература
- Промышленный стандарт (Разъёмы): Amphenol — Усиленные решения для межсоединений
- Промышленный стандарт (ИК-оптика): Jinde — Инфракрасная и германиевая оптика
- Связанное руководство: Объяснение принципов тепловидения
- Связанное руководство: Испытания на воздействие высоких и низких температур и влажности
- Каталог продукции: Полный ассортимент тепловизионной продукции