








Руководство по интеграции тепловизионных датчиков: OEM-ядра и периферийное ИИ-зрение
9 сентября 2026 г.
Модуль тепловизионной камеры оптом: OEM LWIR-ядра для дронов и встраиваемых систем
10 сентября 2026 г.

Ведущий поставщик неохлаждаемых LWIR-ядер тепловизионных камер | OEM-модули 640 и 1280
Если вы провели хоть какое-то время в лаборатории или в полевых условиях, собирая электронно-оптические полезные нагрузки, бортовые комплексы наблюдения, оборонное оборудование или системы машинного зрения, вы уже знаете эту истину: выбор поставщика неохлаждаемого длинноволнового инфракрасного (LWIR) ядра камеры — это единственное аппаратное решение, которое определяет успех или провал вашего продукта. Тепловизионное ядро — это не просто очередной оптический датчик, который вы подключаете к шине I2C и забываете. Вовсе нет. Это капризный, сверхчувствительный оптоэлектронный узел. Внутри этого крошечного корпуса находятся МЭМС-микроболометрическая матрица в фокальной плоскости (FPA), сверхбыстрая интегральная схема считывания (ROIC), конвейеры не-uniformity correction (NUC) в реальном времени и точные заводские радиометрические таблицы соответствия (LUT), которые вместе противостоят окружающему тепловому дрейфу.
Вот в чём суть: сэкономите на OEM-поставщике тепловизионных ядер — и будете расплачиваться за это на каждом этапе прототипирования и производства. Мы постоянно видим, как интеграционные команды оказываются застигнутыми врасплох. Они оказываются привязаны к ядрам, страдающим от жестокого пространственного шума с фиксированным паттерном (FPN), бесконечного дрейфа калибровки под прямыми солнечными лучами, раздутых показателей SWaP-C (размер, вес, мощность и стоимость) или закрытых видеоконвейеров, которые утаивают сырые 14-битные или 16-битные радиометрические матрицы. Если вы не можете извлечь попиксельные линейные цифровые значения температуры, ваша периферийная аналитика и алгоритмы автоматического сопровождения, по сути, летят вслепую. Серьёзные промышленные и оборонные интеграции требуют эквивалентной шуму разности температур (NETD) ниже 35 милликельвинов (мК), современных низколатентных каналов, таких как MIPI-CSI2 или USB 3.0, и надёжных Linux SDK, которые работают, не перегружая ваш встраиваемый процессор.
Посмотрите, как быстро вычислительный интеллект смещается сегодня на периферийные платформы. Работаете ли вы с узлами охраны периметра, полезными нагрузками ISR на дронах, системами предиктивного обслуживания на заводских площадках или стеками ночного видения ADAS — ваш тепловизионный модуль должен подавать чистые данные напрямую в современные нейронные ускорители. Вам нужен надёжный партнёр, способный обеспечивать высокопроизводительные серийные выпуски — от сверхлёгких микрополезных нагрузок 640×512 до оптических модулей сверхвысокого разрешения 1280×1024 — без единой заминки. В этом подробном инженерном руководстве мы разберём физику микроболометров, узкие места интерфейсов, математику сырой термографии и аппаратные реалии, которые необходимо оценивать при выборе OEM-модулей тепловизионных камер.
Содержание
- 👉 Физика неохлаждаемого LWIR и архитектура ядра на микроболометрах VOx
- 👉 Аппаратные интерфейсы и встраиваемая обработка: MIPI, USB и периферийный ИИ
- 👉 Радиометрический сигнальный тракт: калибровка NUC, SBNUC и сырая термография
- 👉 Витрина OEM-продукции: мини-ядра 640×512 и ядра высокого разрешения 1280×1024
- 👉 Матрица компромиссов SWaP-C: неохлаждаемые LWIR против охлаждаемых MWIR-систем
- 👉 Проверка OEM-поставщиков: калибровка, контроль качества и тестирование теплового дрейфа
- 👉 Углублённый промышленный FAQ
Физика неохлаждаемого LWIR и архитектура ядра на микроболометрах VOx
Давайте перейдём к сути физики. Длинноволновое инфракрасное (LWIR) окно атмосферного пропускания простирается от 8 мкм до 14 мкм. Всё в нашем земном мире, работающее в диапазоне от -40°C до +80°C, излучает пиковую энергию именно в этой полосе, что определяется законом Планка и соотношением Стефана-Больцмана. В отличие от счётчиков фотонов, используемых в криогенно охлаждаемых тактических системах, неохлаждаемое тепловизионное ядро использует матрицу микроболометров. Это чисто тепловые детекторы: они поглощают падающие инфракрасные фотоны, нагревают изолированный микромеханический мостик и преобразуют это мельчайшее изменение температуры в измеримый сдвиг электрического сопротивления.
Оптомеханическая конструкция современной матрицы микроболометров в фокальной плоскости — это образец мастерства в производстве МЭМС. Каждый пиксель, по сути, представляет собой микроскопическую мембрану, подвешенную над нижележащей кремниевой схемой считывания (ROIC) на сверхтонких изолирующих ножках с высоким аспектным отношением. Эти микроножки критически важны: они предотвращают кондуктивный отток тепла в кремниевую подложку, чтобы даже доли микрокельвинов изменения от излучения цели были зарегистрированы. Под каждой мембраной находится вакуумная полость и четвертьволновое отражающее зеркало, которое отражает непоглощённые ИК-фотоны обратно через активный поглощающий слой, чтобы максимизировать квантовую эффективность во всём спектре 8–14 мкм.
Когда вы начинаете оценивать поставщиков ядер, материал, который они наносят на терморезистивный слой, — это первая серьёзная развилка в архитектуре. В коммерческом и оборонном мире борьба сводится к оксиду ванадия (VOx) против аморфного кремния (a-Si):
- ✅ Оксид ванадия (VOx): В цеху и в полевых условиях VOx является золотым стандартом для высокопроизводительной тепловизионной съёмки. Тонкие плёнки VOx обеспечивают превосходный температурный коэффициент сопротивления (ТКС), обычно около -21ТП3Т до -31ТП3Т на кельвин при комнатной температуре. Более того, VOx обладает изначально низким структурным фликкер-шумом 1/f. Этот чистый уровень шума позволяет серийным ядрам надёжно достигать значений эквивалентной шумовой разности температур (NETD) ниже 35 мК (часто ниже 30 мК с оптикой f/1.0). Когда вы пытаетесь выделить цель на фоне малоконтрастной морской ряби или сквозь холодный влажный туман, такая чувствительность имеет решающее значение.
- ⚙️ Аморфный кремний (a-Si): Главное преимущество аморфного кремния — удобство производства: его можно выпускать на стандартных линиях КМОП-фабрик, что снижает начальные затраты на пластины. Но за это приходится платить производительностью. Его ТКС заметно ниже (около -1,51ТП3Т до -2,01ТП3Т/К), а неупорядоченная атомная структура аморфных плёнок усиливает шум 1/f. Это поднимает показатели NETD выше 45 мК или 50 мК и требует более длительного времени тепловой интеграции. Для высокоскоростного сопровождения целей, динамичных подвесов дронов или дальней разведки a-Si просто выдыхается.
В то же время отрасль активно продвигается от устаревшего шага пикселя 17 мкм к узлам 12 мкм, а передовые лаборатории даже исследуют структуры менее 10 мкм. Шаг пикселя определяет вашу оптическую компоновку и реальную дальность системы. Ваше мгновенное поле зрения (IFOV), которое задаёт пространственную дискретизацию на заданном расстоянии, сводится к простому уравнению:
IFOV = Шаг пикселя (p) / Фокусное расстояние (f)
Переход с сенсора 17 мкм на матрицу 12 мкм означает, что вы можете сократить фокусное расстояние германиевого объектива примерно на 30% при сохранении идентичного пространственного разрешения и дальностей обнаружения, распознавания и идентификации (DRI) по критериям Джонсона. Меньшие германиевые элементы означают значительную экономию веса полезной нагрузки, длины тубуса и стоимости спецификации (BOM). В чём подвох? Пиксель 12 мкм имеет примерно вдвое меньшую площадь сбора фотонов, чем пиксель 17 мкм. Премиальные поставщики модулей решают этот физический дефицит за счёт уменьшения тепловой массы подвешенной мембраны, достигая быстрых тепловых постоянных времени (порядка 8–12 мс) и сохраняя исключительно низкую чувствительность NETD.
Когда архитектура вашей системы требует ультракомпактных размеров без ущерба для малошумящих характеристик, специализированные решения, такие как неохлаждаемый инфракрасный MIPI-модуль камеры дают разработчикам готовый путь к быстрому прототипированию на ограниченных платформах. А для инженерных команд, развёртывающих системы на международном уровне, подробная региональная документация, такая как это руководство по интеграции арабского модуля тепловизионной камеры помогает поддерживать единые базовые стандарты на распределённых площадках глобальной разработки.
Аппаратные интерфейсы и встраиваемая обработка: MIPI, USB и периферийный ИИ
В современных производственных сборках модули тепловизионных камер больше не являются «тупыми» аналоговыми датчиками, выдающими композитный видеосигнал NTSC/PAL на монитор приборной панели. Они работают как высокоскоростные концентраторы данных, передающие широкополосные цифровые кадры напрямую в микропроцессоры, FPGA или аппаратные ускорители нейронных сетей. Если ваш аппаратный интерфейс вызывает потерю кадров, скачки задержки или джиттер пакетов, ваши контуры управления выходят из строя.
При выборе OEM-тепловизионного ядра тщательно изучите физические цифровые интерфейсы на плате:
- ⚙️ MIPI-CSI2 (Интерфейс процессора мобильной индустрии): Для плотных встраиваемых интеграций, таких как микродроны, носимые прицелы и портативное тепловизионное оборудование, MIPI-CSI2 является бесспорным лидером. Он предлагает двухточечный высокоскоростной дифференциальный последовательный канал, который передаёт необработанные 14-битные или 16-битные несжатые кадры напрямую во внутренний ISP вашего прикладного процессора. Вы избавляетесь от дополнительных мостовых микросхем, USB PHY и Ethernet-трансиверов. Это сокращает энергопотребление на милливатты, освобождает место на печатной плате и устраняет высокочастотные электромагнитные помехи внутри плотно упакованных корпусов авионики.
- ⚙️ USB 3.0 / UVC радиометрический: Для промышленных испытательных стендов, роботизированных инспекционных манипуляторов и стандартных стеков x86 ПК USB 3.0 обеспечивает настоящую работу «подключи и работай». Лучшие тепловизионные модули реализуют двухконечную потоковую передачу UVC: конечная точка A выдаёт 8-битный визуальный поток (YUV/RGB с применёнными псевдоцветовыми палитрами) для человека-оператора, а конечная точка B подаёт чередующийся, полностью радиометрический 14-битный линейный буфер данных напрямую в ваше инспекционное программное обеспечение.
- ⚙️ Параллельный CMOS / LVDS / DVP: Если вы создаёте высоконадёжные оборонные подвесы, следящие гимбалы или специализированную аэрокосмическую авионику, LVDS или параллельные цифровые шины остаются незаменимыми. Они подключаются напрямую к FPGA-структурам, таким как AMD Xilinx Artix/Zynq или Intel Cyclone, обеспечивая жёсткую обработку сигналов в реальном времени, детерминированную, с задержкой менее миллисекунды и нулевыми накладными расходами ОС.
Развитие встраиваемого периферийного ИИ коренным образом изменило обработку тепловизионных данных. Автономные БПЛА и наземная робототехника не могут позволить себе задержку на передачу данных в облачный сервер и обратно; они должны обнаруживать цели, отслеживать тепловые сигнатуры и классифицировать опасности непосредственно на периферии. Модули, предоставляющие чистые драйверы Linux Video4Linux2 (V4L2), нативно взаимодействуют с периферийными архитектурами, такими как NVIDIA Jetson экосистеме. Передавая сырые 14-битные тепловизионные кадры напрямую в общую унифицированную память CUDA через DMA, ваш конвейер на периферии может запускать YOLOv8, YOLOv10 или кастомные облегчённые сети детекции через TensorRT с фиксированной частотой 30 или 60 кадров в секунду, не перегружая центральный процессор хоста.
В высокопроизводительных авиационных системах и многоосевых подвесных полезных нагрузках, таких как разработанные специалистами по дронам, например OBSETECH, жёсткая аппаратная синхронизация решает всё. Контуры стабилизации подвеса работают на частоте от 400 Гц до 1000 Гц, требуя железобетонного тайминга кадров и аппаратных выводов синхронизации (вход/выход кадровой синхронизации) непосредственно от тепловизионного ядра. Без чистой аппаратной синхронизации механическая вибрация и дрожание дрона смажут изображение, ухудшат коррекцию неоднородности и сорвут захват цели в середине миссии.
Радиометрический сигнальный тракт: калибровка NUC, SBNUC и сырая термография
Вот инсайдерская реальность: сырой микроболометр прямо с производственной линии практически непригоден к использованию. Из-за атомарных производственных вариаций, градиентов напряжений на пластине и микроскопических различий в сопротивлении ножек каждый отдельный пиксель на FPA реагирует по-разному. Направьте некалиброванный болометр на полностью однородную тепловую сцену, и сырой выход будет выглядеть как чистый телевизионный шум. Этот пространственный фиксированный шум полностью погребает реальную сцену. Превращение этого шумного сигнала в точную, высококонтрастную 14-битную тепловую матрицу требует серьёзной радиометрической обработки.
Основой этой обработки является двухточечная коррекция неоднородности (NUC). На заводе OEM-производитель устанавливает ядро внутри климатической камеры напротив лабораторных источников абсолютно чёрного тела, настроенных на разные температуры (обычно T1 = 10 °C и T2 = 50 °C). Для каждой координаты пикселя (i, j) бортовой процессор вычисляет уникальные значения усиления (G) и смещения (O):
S_скорректированный(i, j) = G(i, j) × [S_сырой(i, j) - O(i, j)]
Эти калибровочные коэффициенты прошиваются в энергонезависимую память модуля. Но как только камера оказывается в реальном мире, тепло от соседних компонентов, регуляторов питания и меняющейся наружной температуры нагревает корпус. Это вызывает пространственный дрейф, из-за которого фиксированный шум снова проникает в изображение.
Чтобы сохранить изображение чётким в динамичных полевых условиях, тепловизионные инженеры опираются на два метода коррекции:
- ⚙️ Механический затвор NUC: Это классический, надёжный метод. Крошечный электромеханический соленоид перекидывает непрозрачную однородную шторку перед сенсором примерно на 100–250 миллисекунд. Процессор считывает эту однородную плоскую поверхность, пересчитывает глобальную матрицу смещения O(i, j) и мгновенно устраняет тепловой дрейф. В чём подвох? Это кратковременное замирание может сбить высокоскоростное автономное сопровождение или на мгновение ослепить оператора во время критических манёвров.
- ⚙️ Сценовая NUC (SBNUC): Для приложений, где подвижные части являются недостатком или где визуальное замирание недопустимо, передовые поставщики реализуют беззатворную сценовую NUC. SBNUC непрерывно анализирует межкадровое оптическое движение, траектории сцены и статистические дисперсии пикселей по кадру. Отслеживая фоновый дрейф во времени, алгоритм математически вычищает статический шум сенсора без потери ни одного кадра. Это делает беззатворные двигатели идеальными для головок самонаведения ракет, прицелов с высокой перегрузкой и высоковибрационных платформ дронов, где механические затворы могут заклинить.
После NUC выполняется замена дефектных пикселей (BPR). Мёртвые, шумные или насыщенные пиксели картируются на этапе заводской калибровки. Во время работы FPGA или DSP ядра заменяет эти дефектные пиксели на лету с помощью пространственной интерполяции по соседним пикселям (например, медианной или взвешенной гауссовой фильтрации), обеспечивая чистое, бесшовное изображение.
Истинный признак тепловизионного ядра промышленного класса — это то, как оно обрабатывает радиометрию. Дешёвые потребительские ядра сжимают внутренний 14-битный поток данных до 8-битного визуального выхода (значения от 0 до 255) с помощью агрессивной кривой автоматической регулировки усиления (AGC). Это делает изображение приятным и контрастным для человеческого глаза, но при этом безвозвратно выбрасывает фактические данные о температуре. В отличие от этого, промышленный OEM-модуль выдаёт необработанные, несжатые 14-битные или 16-битные линейные цифровые значения (DN) и предоставляет точную формулу радиометрического преобразования в API:
T_Кельвин = B / [ln(R / (DN - O) + F)]
где B, R, O и F — это радиометрические константы, специфичные для конкретного сенсора и полученные в ходе калибровочных прогонов по чёрному телу. Доступ к этим необработанным термографическим данным является обязательным условием для промышленного мониторинга активов, автоматизированного управления процессами и систем активного зрения, таких как тепловизионная съёмка для обеспечения безопасности автомобильного вождения в условиях нулевой видимости из-за пыльных бурь, плотного тумана и кромешно-тёмных автомагистралей.
Витрина OEM-продукции: мини-ядра 640×512 и ядра высокого разрешения 1280×1024
Для поддержки разнообразных инженерных компоновок в промышленной автоматизации, робототехнике и тактическом наблюдении компания Purpleriver поставляет два специально разработанных неохлаждаемых LWIR-ядра. Эти устройства представляют собой годы тонкой настройки по габаритам, весу, энергопотреблению и высокоточному тепловидению.
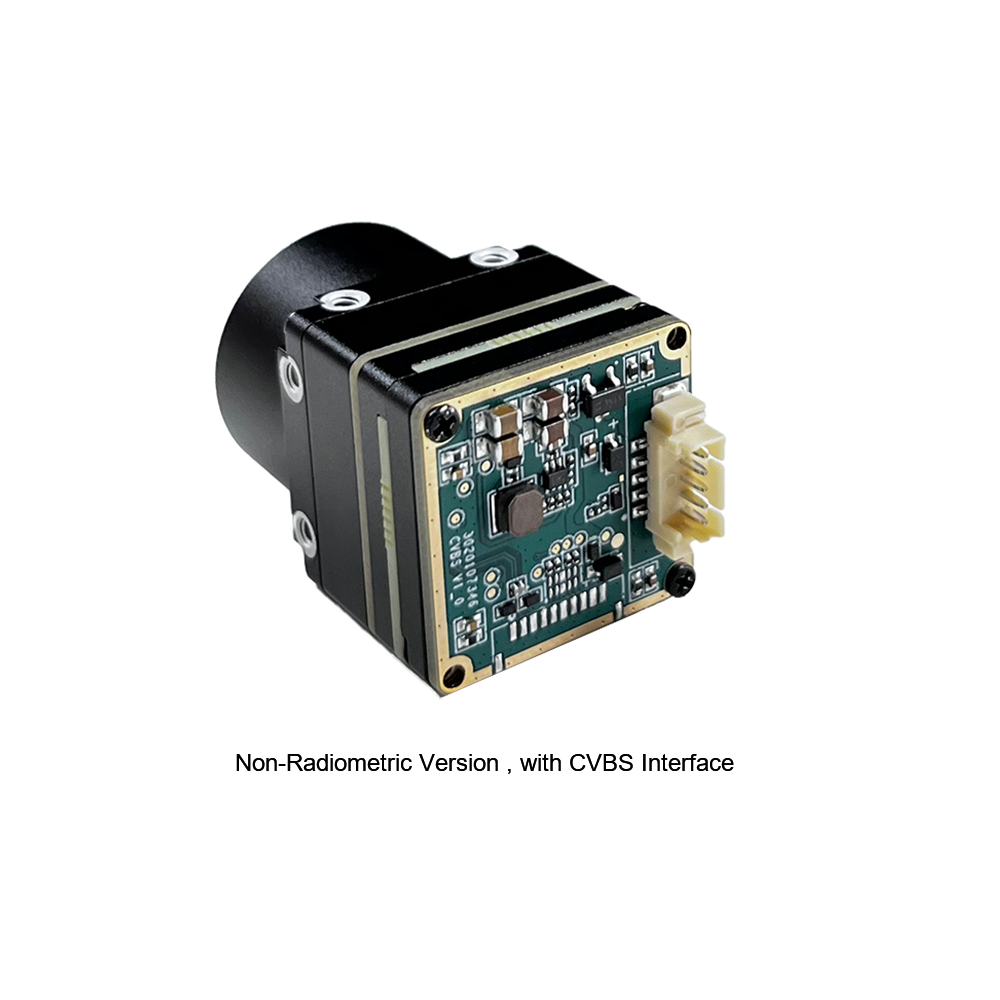
Миниатюрный неохлаждаемый LWIR-модуль тепловизионного ядра 640×512

Разработан специально для подвесов микродронов, компактных тактических носимых устройств и серийной OEM-интеграции — Мини 640×512 модуль ядра соответствует или превосходит технические характеристики передовых систем дрон-камер, включая полезные нагрузки, аналогичные тепловизионным решениям DJI Enterprise. Благодаря ультраминиатюрному корпусу 21 мм × 21 мм это ядро обеспечивает высокоточную термографию без ущерба для веса полезной нагрузки.
Отличаясь чётким изображением, ведущей в отрасли тепловой чувствительностью менее 35 мК и низким энергопотреблением, Mini 640 поддерживает широкий спектр оптических конфигураций. От широкоугольной оптики 5 мм для ситуационной осведомлённости до сверхдальнобойного телеобъектива из германия 150 мм — он обеспечивает непревзойдённую адаптивность на сложных аэрокосмических и роботизированных платформах.
| Параметр | Техническая спецификация |
|---|---|
| Архитектура детектора | Неохлаждаемый VOx (оксид ванадия) микроболометр |
| Разрешение матрицы | 640 × 512 пикселей (опционально рабочие режимы 640 × 480) |
| Спектральный диапазон | Обзор модулей тепловизионных камер на русском языке |
| Физический форм-фактор | Ультраминиатюрный: корпус 21 мм × 21 мм |
| Сменные объективы | Варианты: 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм, 150 мм |
| Варианты цифровых интерфейсов | USB 2.0 / 3.0, MIPI-CSI2, цифровой необработанный выход, интеграция SDK |
| Адаптация к окружающей среде | Стабильная работа в экстремальных тепловых условиях (от −40 °C до +80 °C) |
Неохлаждаемая инфракрасная LWIR-камера высокого разрешения 1280×1024
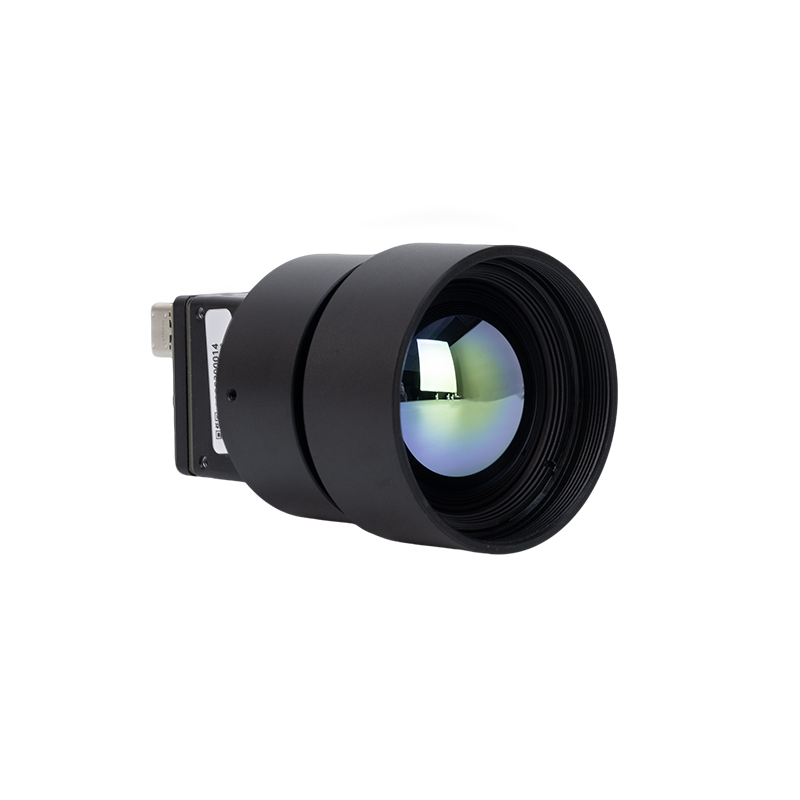
Представляя вершину технологии неохлаждаемых инфракрасных сенсоров, LWIR-камера высокого разрешения 1280×1024 ядро обеспечивает в четыре раза большее пространственное разрешение по сравнению со стандартными сенсорами 640×512. Выдавая 1,31 мегапикселя чётких тепловых данных, этот модуль разработан для дальнего тактического наблюдения за границей, широкомасштабного поиска и спасения, критического мониторинга периметра и высокоточной промышленной инспекции.
Поставляется в стандартной комплектации с прецизионно обработанным инфракрасным объективом 25 мм с высоким коэффициентом пропускания, что позволяет системным архитекторам обнаруживать, распознавать и идентифицировать цели на дальностях, ранее доступных только дорогостоящим криогенно охлаждаемым ядрам камер. Модуль выводит несжатые радиометрические данные наряду с улучшенным видео в реальном времени для быстрой интеграции в сложные платформы управления.
| Параметр | Техническая спецификация |
|---|---|
| Технология детектора | Высокоплотная матрица VOx-микроболометров |
| Собственная матрица пикселей | 1280 × 1024 пикселей (мегапиксельная матрица высокой чёткости) |
| Рабочий диапазон | Обзор модулей тепловизионных камер на русском языке |
| Интегрированная основная оптика | Стандартная высокопроизводительная инфракрасная линзовая сборка 25 мм |
| Радиометрическая точность | Полная матричная заводская калибровка; считывание температуры в реальном времени по каждому пикселю |
| Системные интерфейсы | Прямой цифровой видеовыход, промышленные порты подключения, командный SDK |
| Сценарии развёртывания | Пограничная безопасность, дальнее предотвращение пожаров, широкомасштабное оптическое наблюдение |
Матрица компромиссов SWaP-C: неохлаждаемые LWIR против охлаждаемых MWIR-систем
Один из старейших споров в проектировании электронно-оптических систем — использовать ли неохлаждаемое LWIR-ядро на VOx (длинноволновый инфракрасный диапазон) или пойти на компромисс с криогенно охлаждаемой MWIR-системой (средневолновый инфракрасный диапазон). Охлаждаемые MWIR-устройства работают в диапазоне от 3 мкм до 5 мкм с использованием детекторов InSb (антимонид индия) или MCT (теллурид кадмия-ртути), которые необходимо охлаждать до криогенных температур (~77 Кельвинов) с помощью встроенного механического охладителя Стирлинга.
Не обманывайтесь: охлаждаемый MWIR обеспечивает потрясающую чувствительность (NETD < 20 мК) и пробивает высокую влажность на протяжённых морских маршрутах. Но удар по SWaP-C жесток. Этот криокулер Стирлинга — сверхточный механический насос, работающий под экстремальным давлением гелия. В нём есть реальные движущиеся части, которые изнашиваются. Охлаждаемые тепловизионные ядра имеют показатели MTBF всего от 3 000 до 10 000 часов, прежде чем криокулер выходит из строя, требуя дорогостоящего заводского ремонта.
| Вектор системных компромиссов | Неохлаждаемый LWIR (VOx микроболометр) | Охлаждаемый MWIR (крио-Стирлинг InSb/MCT) |
|---|---|---|
| Задержка запуска системы | Мгновенная: вывод изображения менее чем за 2–3 секунды | Длительная: требуется от 5 до 10 минут для криогенного охлаждения до 77K |
| Постоянное энергопотребление | Сверхнизкое: обычно от 0,8 Вт до 2,5 Вт суммарно | Высокое: от 15 Вт до 50 Вт постоянное потребление охладителя |
| Эксплуатационный ресурс (MTBF) | Твердотельное: > 30 000–50 000 часов (без движущегося криокулера) | Ограниченный: 3 000–10 000 часов (износ насоса Стирлинга) |
| Физический вес (SWaP) | Микрополезная нагрузка: < 20 г без корпуса, до 90 г в корпусе | Тяжёлый: > от 600 г до 3,5 кг минимальный системный контур |
| Стоимость закупки единицы | Экономичная: 1x базовый коммерческий/OEM уровень | Чрезвычайно дорогая: в 8–20 раз выше по сравнению с неохлаждаемыми модулями |
| Акустический и вибрационный след | Полностью бесшумный; нулевая механическая вибрация | Piston vibration; requires gimbal mechanical dampening |
For roughly 95% of real-world jobs—perimeter surveillance, commercial security, industrial robotic checks, firefighting drones, and tactical ground recon—a modern uncooled VOx core paired with quality telephoto Germanium optics gets you the DRI performance you need. You get instant-on capability, zero maintenance overhead, and a price tag that won't blow up your development budget.
Проверка OEM-поставщиков: калибровка, контроль качества и тестирование теплового дрейфа
When you are sourcing thermal cores, never base your design on a glossy PDF datasheet. In the microbolometer world, the gap between paper specs and production yields can be vast. Foundries cut corners on wafer purities, skimp on burn-in testing, and rush calibration sweeps. Before signing off on an OEM vendor for your production run, verify their shop-floor practices:
- ⚙️ Thermal Chamber Burn-In: Bargain suppliers love to calibrate modules at a comfortable 25°C room temperature and call it a day. The minute you put that drone up in freezing air or run that sensor under full desert sun, the imagery collapses into noise patterns and dark curtains. A serious supplier runs 100% of their production units through environmental thermal cycling from -40°C to +80°C, building comprehensive offset lookup tables across the full operational range.
- ⚙️ Multi-Point Blackbody Verification: Ask your supplier about their calibration fixtures. They should be running automated multi-collimator rigs with cavity blackbodies calibrated to an emissivity of ≥ 0.995. This is the only way to catch noisy pixels, identify unstable thermal time constants, and eliminate 1/f noise outliers before the module gets soldered into your payload.
- ⚙️ Vibration and Mechanical Shock (MIL-STD-810H): If your module is heading onto a drone, a weapon sight, or a ground vehicle, it will take a beating. Verify that the core's vacuum seal, MEMS micro-bridge structure, and optical barrel have passed severe multi-axis random vibration and high-G drop tests without losing focus or cracking seals.
- ⚙️ Software Stack and SDK Maturity: Great silicon with terrible software is a paperweight. Your supplier must provide production-ready SDKs for Linux (Ubuntu, Debian, Yocto), Windows, and Android, paired with clean C/C++, Python, and ROS/ROS2 wrappers. You need direct API calls to control ROIC integration times, shutter cycles, bad-pixel maps, emissivity adjustments, and DMA buffer grabs.
Демонстрационное видео мини-ядра тепловидения 640×512
Углублённый промышленный FAQ
Why do many low-cost uncooled LWIR camera cores suffer from noisy image quality, and how do industrial-grade suppliers resolve this?
Purpleriver resolves this through high-purity Vanadium Oxide (VOx) microbolometer focal plane arrays that deliver true sub-35mK NETD sensitivity. Our production protocol subjects every single camera core to multi-point environmental temperature chamber cycling from -40°C to +80°C. Coupled with intelligent scene-based adaptive non-uniformity correction (SBNUC) algorithms and low-noise readout integrated circuits (ROIC), our modules suppress fixed-pattern noise and maintain pristine, high-contrast thermal imagery across volatile operating environments.
Can your uncooled LWIR camera cores provide direct 14-bit or 16-bit raw radiometric data for custom engineering projects?
Purpleriver provides full SDK and driver-level access to the linear, uncompressed 14-bit or 16-bit raw digital radiometric stream over native MIPI-CSI2, USB, or Ethernet interfaces. Each pixel represents a calibrated digital number directly translatable into Kelvin, Celsius, or Fahrenheit values using our factory radiometric transformation matrices. This provides machine vision developers, edge AI engineers, and thermographers with the uncorrupted data required for industrial condition monitoring, hot-spot geolocation, automated thermal defect inspection, and deep-learning target segmentation models.
When should our engineering project choose an uncooled LWIR core instead of an expensive cooled MWIR module?
In contrast, Purpleriver's uncooled VOx LWIR cores (such as the Mini 640×512 and High-Resolution 1280×1024 engines) turn on instantly (< 2 to 3 seconds), consume minimal electrical power (< 1.5W), and contain no cryogenic moving parts, delivering solid-state MTBF ratings exceeding 30,000 hours. When integrated with high-performance Germanium optics, modern uncooled VOx cores achieve human and vehicle detection ranges out to several kilometers, offering a reliable, maintenance-free, and cost-effective solution for aerial drone payloads, autonomous mobile robots (AMRs), border fence cameras, and continuous industrial monitoring stations.
What are the primary optical considerations when integrating Germanium lenses with a 12µm uncooled thermal core?
Because Germanium exhibits a very high thermal refractive index coefficient (dn/dT), ambient temperature swings cause significant focal drift. High-performance OEM camera cores address this by incorporating optical barrels with mechanical athermalization (using compensating mechanical alloys with differential thermal expansion rates) or actively motorized athermal optics driven by internal core temperature sensors. Purpleriver offers a broad portfolio of factory-matched, pre-aligned athermalized optics ranging from 5mm wide-angle lenses up to 150mm telephoto assemblies, ensuring sharp optical focus across the entire operating temperature spectrum.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Accelerate embedded edge AI computing, neural network inference, and real-time radiometric processing via the NVIDIA Jetson architecture.
- Отраслевой стандарт: Explore advanced commercial UAV integrations and multi-axis stabilized gimbal payloads engineered by OBSETECH.
- Связанное руководство: Read our engineering breakdown on compact multi-interface optronics in the uncooled infrared MIPI camera module guide.
- Связанное руководство: Access international optoelectronic design resources via our Arabic thermal camera module technical guide.
- Связанное руководство: Learn how long-wave infrared sensors are revolutionizing active vehicle safety in our whitepaper on тепловизионная съёмка для обеспечения безопасности автомобильного вождения.





