








Высокоразрешающий инфракрасный модуль камеры для электрических инспекций: руководство по OEM-интеграции и покупке
10 октября 2026 г.
Лучшие решения на основе тепловизионных модулей: высокопроизводительные LWIR-ядра камер для OEM-интеграции
12 октября 2026 г.
Неохлаждаемый LWIR-тепловизионный модуль: миниатюрные OEM-ядра 640x512 и 384x288 для дронов
Развертывание аэротепловизионной съемки на тактических, корпоративных и промышленных беспилотных летательных аппаратах (БПЛА) создает серьезные физические и вычислительные компромиссы. Полезная нагрузка дронов строго регулируется ограничениями SWaP-C (размер, вес, мощность и стоимость), где каждая доля грамма или милливатта напрямую влияет на продолжительность полета и динамику стабилизации подвеса. Традиционные длинноволновые инфракрасные (LWIR) оптические ядра здесь часто дают сбой — навязывая громоздкие форм-факторы, жесткие стандарты интерфейсов и тепловой дрейф, ухудшающий радиометрическую точность при переходе между микроклиматами. Современная аэроинспекция, охрана периметра и поисково-спасательные (SAR) миссии требуют качественного скачка: ультракомпактных сенсорных архитектур с шагом пикселя 12 мкм, сочетающих истинную тепловую чувствительность (NETD < 40 мК) с детерминированной обработкой на границе в реальном времени.
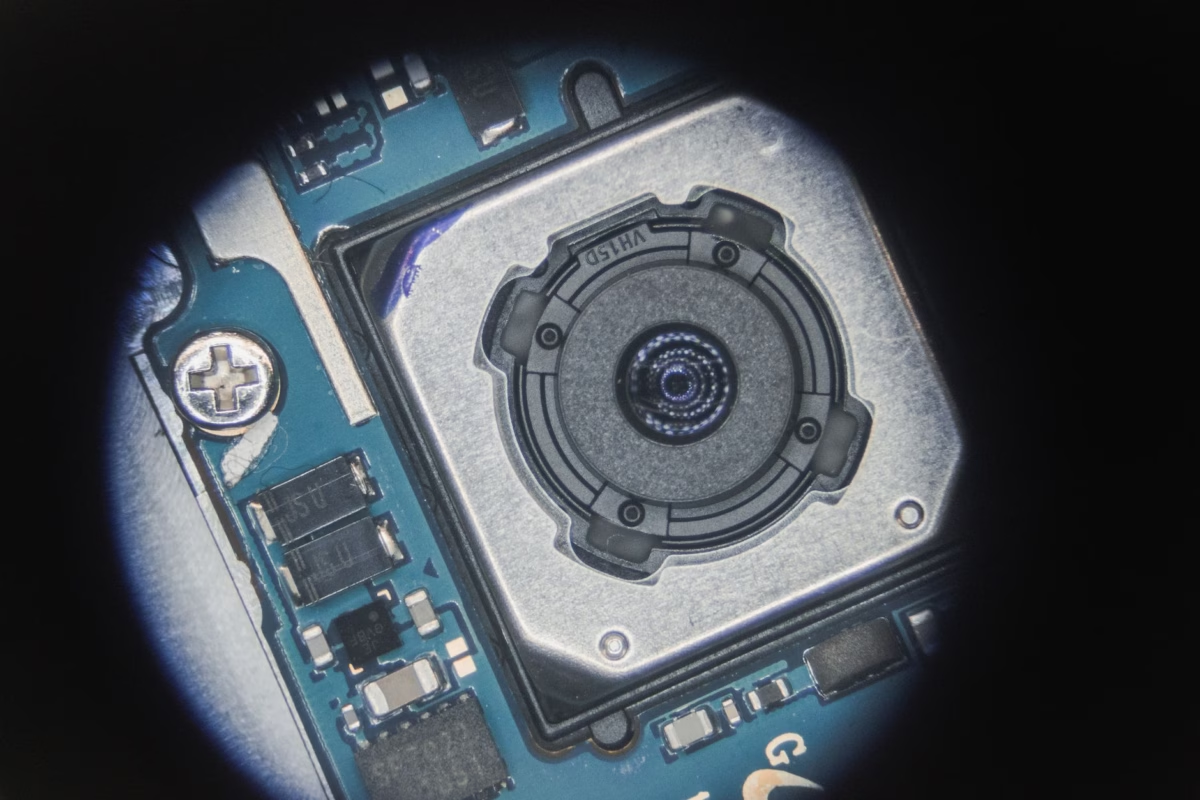
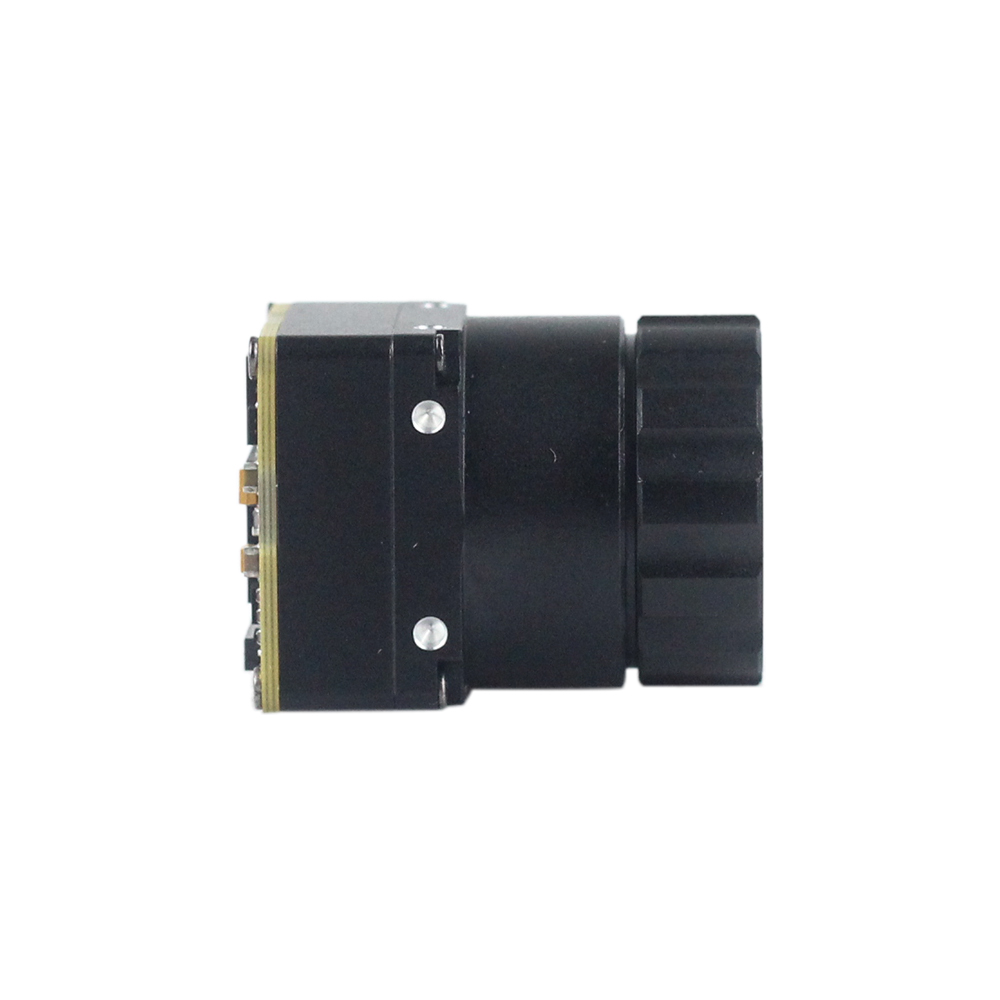
Разработанные для устранения этих интеграционных узких мест, современные неохлаждаемые микроболометрические ядра обеспечивают зрение промышленного класса в поразительно компактном форм-факторе 21 мм × 21 мм. Обладая нативными разрешениями 640×512 и 384×288, гибкими интерфейсными мостами (MIPI, USB, CVBS) и специализированными оптическими конфигурациями от сверхширокоугольных объективов 5 мм до телеобъективов 150 мм, эти модули устраняют трудности интеграции. Разработанные элитной инженерной командой, опирающейся на дисциплины аппаратной архитектуры Гонконгского университета науки и технологий (HKUST) и бывших специалистов Huawei HiSilicon, эти OEM/ODM-ядра камер сокращают разрыв между физикой настольных сенсоров и высоконадежной интеграцией во встраиваемые дроны.
Содержание
- 👉 Основы неохлаждаемых LWIR-ядер: физика VOx и шаг пикселя 12 мкм
- 👉 Преодоление узких мест SWaP в проектировании полезной нагрузки дронов
- 👉 Интерфейсные протоколы (MIPI/USB/CVBS) и развертывание на встраиваемых одноплатных компьютерах
- 👉 Оптическая инженерия: геометрия объективов и расчеты дальности DRI
- 👉 Снижение дрейфа: динамическая NUC и алгоритмы калибровки на основе сцены
- 👉 Спецификации OEM-продукции: мини-ядра 640×512 и MD-384×288
- 👉 Технические вопросы по интеграции: неохлаждаемые LWIR-ядра для воздушных платформ
Основы неохлаждаемых LWIR-ядер: физика VOx и шаг пикселя 12 мкм
Длинноволновое инфракрасное (LWIR) зондирование работает в спектральном диапазоне от 8 мкм до 14 мкм, улавливая излучение черного тела, естественно испускаемое земными объектами, без необходимости активной подсветки или окружающих солнечных фотонов. В архитектурном ядре неохлаждаемого LWIR-тепловизионного модуля находится матрица в фокальной плоскости (FPA), состоящая из взаимосвязанной сетки микроболометров. Каждый микроболометр функционирует как изолированный микроскопический термистор, подвешенный над отражательной кремниевой интегральной схемой считывания (ROIC) с помощью тонких структурных ножек. Когда падающее тепловое излучение попадает на поглощающую мембрану, температура материала повышается, вызывая измеримое изменение электрического сопротивления, которое нижележащая ROIC преобразует в цифровые уровни напряжения.
Исключение криогенных охладителей Стирлинга — стандартных для охлаждаемых платформ средневолнового инфракрасного диапазона (MWIR) — позволяет неохлаждаемым микроболометрам достигать беспрецедентного эксплуатационного ресурса, превышающего 20 000 часов, мгновенного времени запуска менее трех секунд и пренебрежимо малых профилей механической вибрации. Однако работа без криогенного охлаждения требует, чтобы чувствительный материал демонстрировал чрезвычайную электротермическую отзывчивость для разрешения микрокельвинных перепадов температуры на фоне окружающего шума.
1 Оксид ванадия (VOx) против аморфного кремния (a-Si)
В то время как ранние коммерческие микроболометры часто использовали аморфный кремний (a-Si) из-за его стандартной совместимости с кремниевыми КМОП-фабриками, современные высокопроизводительные авиационные и тактические системы почти повсеместно полагаются на тонкие плёнки оксида ванадия (VOx). Физические свойства, определяющие это предпочтение, диктуют чувствительность системы, динамический диапазон и общую эксплуатационную надёжность:
- ⚙️ Температурный коэффициент сопротивления (ТКС): Чувствительность материала микроболометра фундаментально определяется его температурным коэффициентом сопротивления (ТКС), выражаемым как процентное изменение электрического сопротивления на кельвин изменения температуры. Современные тонкие плёнки VOx обеспечивают ТКС от -2,0%/К до -3,0%/К, значительно превосходя аморфный кремний, который обычно находится в диапазоне от -1,5%/К до -2,2%/К. Этот повышенный ТКС создаёт большие перепады напряжения на считывающем мосту при минимальных перепадах температуры цели, что напрямую приводит к превосходной эквивалентной шумовой разности температур (NETD < 40 мК).
- ⚙️ Шумовые характеристики 1/f (фликкер-шум): В неохлаждаемых тепловых детекторах, работающих с частотой кадров от 25 Гц до 60 Гц, низкочастотный шум 1/f представляет собой основной ограничивающий фактор для отношения сигнал/шум (SNR). Аморфный кремний проявляет более высокую структурную неупорядоченность и случайные дефектные состояния, вызывая значительный шум 1/f, который требует агрессивной пространственно-временной фильтрации шума. В отличие от этого, оптимизированные кристаллические структуры VOx отличаются значительно более низким уровнем шума 1/f, что позволяет выполнять чистое, без артефактов радиометрическое извлечение без цифрового размытия краёв.
- ⚙️ Тепловая постоянная времени (τ): Время отклика элемента микроболометра определяется отношением его теплоёмкости (C-го) к его тепловой проводимости (G-го) через микроподвесные опоры:
τ = C_th / G_th. Микроболометры VOx достигают структурной жёсткости при исключительно тонких мембранных слоях, обеспечивая тепловые постоянные времени обычно от 8 мс до 12 мс. Эта быстрая тепловая релаксация позволяет захватывать кадры с частотой до 50–60 Гц без межкадрового теплового смазывания — способность, необходимая для стабилизации на динамических авиационных подвесах, движущихся по неровным траекториям полёта. - ⚙️ Герметичность корпусирования на уровне пластины (WLP): Современные матрицы VOx выигрывают от передовых методов вакуумного корпусирования на уровне пластины. Поддержание высокого внутреннего вакуума (< 10-3 Па) на протяжении многих лет лётной эксплуатации обязательно для минимизации теплопроводности атмосферного газа вокруг микроскопического мостика. Без этой вакуумной изоляции тепловая энергия уходит через молекулы окружающего воздуха, а не через электрические считывания, снижая чувствительность датчика более чем на 80%.
2 Смена парадигмы: шаг пикселя 12 мкм
За последнее десятилетие инженерия тепловых датчиков агрессивно мигрировала от устаревших архитектур 25 мкм и 17 мкм к 12 мкм стандарту. В электрооптической инженерии диагональный размер матрицы фокальной плоскости напрямую определяет оптическое фокусное расстояние, необходимое для достижения заданного мгновенного поля зрения (IFOV). Уменьшение шага пикселя с 17 мкм до 12 мкм даёт существенные физические преимущества:
Математически диагональ фокальной плоскости вычисляется по формуле:
Диагональ фокальной плоскости = √((Ширина × Шаг)2 + (Высота × Шаг)2)
Для стандартной матрицы 640×512 переход с шага 17 мкм на шаг 12 мкм сокращает активную диагональ FPA с приблизительно 13,93 мм до 9,83 мм — уменьшение объёма и площади поверхности примерно на 50%. Каскадные преимущества для полезной нагрузки БПЛА огромны:
- ✅ Миниатюризация оптики: В длинноволновом ИК-спектре оптические элементы из высокочистого монокристаллического германия (Ge) представляют собой самый тяжёлый и дорогостоящий компонент полезной нагрузки. Меньшая диагональ сенсора позволяет оптическим инженерам использовать линзы со значительно меньшей световой апертурой при сохранении идентичной светосилы (F/1.0 или F/1.1). Общая масса германиевой линзовой сборки может быть снижена на 40–60%, что резко уменьшает инерционность полезной нагрузки.
- ✅ Повышенное пространственное разрешение при эквивалентных фокусных расстояниях: Поскольку отдельные пиксели расположены плотнее, сенсор 12 мкм различает более тонкие пространственные детали на заданной дистанции с использованием более короткой и лёгкой линзы. Например, для получения узкого поля зрения на сенсоре 17 мкм может потребоваться тяжёлая германиевая линза 50 мм; то же поле зрения может быть достигнуто на матрице 12 мкм с помощью компактной оптики 35 мм, что сохраняет драгоценную грузоподъёмность коммерческих инспекционных дронов.
- ✅ Дифракционные пределы и согласование с пикселем: Работа на шаге 12 мкм приближается к дифракционному пределу для длинноволнового ИК-диапазона (λ ≈ 10 мкм). В оптическом тракте F/1.0 диаметр центрального диска Эйри составляет приблизительно
2,44 × λ × F# ≈ 24,4 мкм. Шаг 12 мкм дискретизирует это пятно примерно двумя пикселями в соответствии с теоремой отсчётов Найквиста — Шеннона, максимизируя модуляционную передаточную функцию (MTF) без внесения артефактов алиасинга.
Чтобы рассмотреть, как передовые детекторные матрицы масштабируются в коммерческих тепловизионных системах, ознакомьтесь с нашим техническим анализом коммерческих инфракрасных тепловизионных решений и модулей высокого разрешения.
Преодоление узких мест SWaP в проектировании полезной нагрузки дронов
Беспилотные летательные аппараты (БПЛА), будь то многороторные гексакоптеры, корпоративные квадрокоптеры или платформы наблюдения с неподвижным крылом, подчиняются строгим ограничениям SWaP-C (размер, вес, мощность и стоимость). В проектировании авиационной полезной нагрузки масса не подлежит обсуждению: каждые дополнительные 10 граммов мёртвого веса сокращают запас хода батареи на измеримую операционную величину и увеличивают тепловую нагрузку на двигатели при агрессивном удержании позиции в турбулентном ветре.
1 Центр тяжести (ЦТ) и динамика подвеса
Миниатюрные 2-осевые и 3-осевые бесколлекторные подвесы дронов полагаются на точный инерциальный баланс для достижения точности стабилизации ниже 0,01 градуса (175 микрорадиан). Когда интегрируется внеосевой модуль тепловизионной камеры, любое физическое смещение центра масс модуля заставляет двигатели наклона и крена подвеса обеспечивать непрерывный противодействующий момент даже в неподвижном состоянии. При длительных полётах этот непрерывный момент вызывает нагрев катушек двигателя, насыщает приводную электронику и снижает полосу пропускания слежения.
Наша ультракомпактная 21 мм × 21 мм архитектура «голого модуля» переопределяет механику интеграции полезной нагрузки. Объединяя оптическую скамью, сенсорную сборку и вычислительный стек в симметричный квадратный форм-фактор, модуль позволяет разработчикам располагать центр тяжести сенсора непосредственно на пересечении главных осей вращения подвеса. Вращательная инерция полезной нагрузки резко снижается, что позволяет использовать сверхлёгкие низкомоментные бесколлекторные двигатели. Такая архитектурная минимизация предотвращает насыщение двигателей подвеса при манёврах уклонения с высокой перегрузкой или внезапных порывах ветра, сохраняя безупречную оптическую юстировку и устраняя угловое микродрожание.
При расчете требований к вращательному моменту (τ = I × α, где I — это момент инерции, а α — угловое ускорение), уменьшение объема полезной нагрузки напрямую сжимает радиус инерции. Ядро диаметром 21 мм экспоненциально снижает момент инерции по сравнению с обычными кубами 38 мм или 42 мм, позволяя ПИД-регуляторам карданного подвеса работать со значительно более высокими пропорциональными коэффициентами усиления без возникновения механического резонанса или высокочастотных колебательных контуров.
2 Управление электрической мощностью: поддержание потребления ниже 1,2 Вт
Ядра тепловизионных камер, потребляющие от 3 до 5 Вт электрической мощности, создают серьезные проблемы для беспилотных систем. Помимо разряда основной полетной батареи, избыточное тепловыделение ядра создает внутренние горячие точки. В герметичных, погодозащищенных корпусах карданных подвесов (класс защиты IP54–IP67) пассивная конвекция практически отсутствует. Захваченное тепло излучается в подложку микроболометра, создавая паразитные температурные градиенты по активной матрице и вызывая серьезный дрейф неравномерности.
Для устранения этого режима отказа неохлаждаемое длинноволновое инфракрасное ядро Purpleriver использует малоэнергоемкую интегральную схему считывания (ROIC) в паре с энергоэффективной программируемой вентильной матрицей (FPGA) и цифровым сигнальным процессором (DSP). Работая при типичном энергопотреблении значительно ниже 1,2 Вт при 5 В постоянного тока, ядро выделяет минимальное количество тепла. Низкая тепловая сигнатура сохраняет время автономной работы батареи, поддерживает чистые данные изображения без необходимости во внутренних вентиляторах охлаждения и обеспечивает стабильные радиометрические характеристики при длительных высотных операциях наблюдения.
- ✅ Увеличенное время полета: Снижение мощности подсистемы тепловизионного датчика с 4,5 Вт до менее 1,2 Вт экономит до 15 ватт-часов в течение типичного цикла ротации батарей дрона из 4 вылетов, продлевая рабочие циклы планера.
- ✅ Интеграция шасси с кондуктивным охлаждением: Конструкционное шасси из алюминиевого сплава действует как прецизионный распределитель тепла, равномерно направляя тепловой поток в монтажные кронштейны карданного подвеса без создания локальных горячих точек за подложкой микроболометра.
- ✅ Малошумящее регулирование питания: Бортовые регуляторы с низким падением напряжения (LDO) изолируют чувствительные аналоговые линии смещения микроболометра от высокочастотных коммутационных помех, исходящих от электронных регуляторов скорости (ESC) дрона и бесщеточных двигателей.
Для архитектурного обзора периферийной обработки ИИ наряду с легковесной оптикой дрона обратитесь к нашему подробному руководству по модулям тепловидения для интеграции с дронами и периферийному ИИ.
Протоколы интерфейсов (MIPI/USB/CVBS) и развертывание встроенных одноплатных компьютеров (SBC)
Архитекторы дронных систем сталкиваются с крайне неоднородным вычислительным ландшафтом. В то время как корпоративные полезные нагрузки все чаще требуют прямой высокоскоростной потоковой передачи во встроенные ИИ-ускорители, более простые платформы и тактические телеметрические сети продолжают полагаться на аналоговые каналы с низкой задержкой или стандартные протоколы USB plug-and-play. Надежное неохлаждаемое длинноволновое инфракрасное ядро должно обеспечивать гибкие физические интерфейсы без накладных расходов на аппаратное преобразование.
1 MIPI CSI-2: высокоскоростное периферийное зрение с низкой задержкой
Для высокопроизводительной роботизированной автономии, отслеживания объектов в реальном времени и периферийного компьютерного зрения интерфейс Mobile Industry Processor Interface Camera Serial Interface 2 (MIPI CSI-2) является предпочтительным выбором. Устанавливая прямой дифференциальный сигнальный конвейер между тепловым ядром и процессором обработки изображений (ISP) хост-процессора:
- ⚙️ Прямой доступ к памяти (DMA): Необработанные 14-битные или 16-битные радиометрические пиксельные данные передаются напрямую в оперативную память хоста через аппаратные каналы DMA, полностью минуя уровни трансляции протоколов хост-операционной системы и накладные расходы USB-стека.
- ⚙️ Сверхнизкая задержка «от стекла до стекла»: Благодаря исключению пакетирования задержка «от стекла до стекла» падает ниже 15 мс. Такая мгновенная временная точность критически важна для автономных систем обхода препятствий, работающих на платах, таких как NVIDIA Jetson Orin Nano, Jetson Xavier NX или Raspberry Pi Compute Module 4/5.
- ⚙️ Параллельная потоковая передача метаданных: Встроенные строки в потоке передачи MIPI передают покадровую телеметрию, включая температуру оптического корпуса, показания термисторов FPA и флаги состояния затвора, синхронизированные с высокоточными метками времени полетного контроллера.
- ⚙️ Мультиплексирование виртуальных каналов: Полезные нагрузки с двумя датчиками могут направлять синхронизированные потоки видимого EO (электронно-оптического) и теплового LWIR диапазонов через один физический разъем MIPI CSI-2 с использованием идентификации виртуальных каналов, упрощая прокладку ленточных кабелей через контактные кольца карданного подвеса.
2 Гибкость USB (UVC) и CVBS аналогового интерфейса
Для стандартных plug-and-play развертываний на промышленных полезных нагрузках модуль предоставляет интерфейс USB 2.0/3.0, соответствующий стандартным спецификациям USB Video Class (UVC). Это позволяет ядру нативно распознаваться в средах Ubuntu Linux, ROS 1/ROS 2 и на рабочих станциях Windows без установки специализированных драйверов. Одновременно вторичный виртуальный COM-порт предоставляет двунаправленные регистры управления UART для триггеров коррекции плоского поля, перенастройки палитры и команд динамического цифрового зума.
Для устаревших авиационных установок, дисплеев прямой видимости при дистанционном пилотировании и аналоговых FPV-видеопередатчиков ядро предоставляет встроенный выход CVBS (композитный видеосигнал с гашением и синхронизацией). Этот интерфейс выводит аналоговое видео NTSC или PAL с нулевой задержкой цифрового буфера, позволяя пилотам получать немедленную тепловую ситуационную осведомленность по стандартным каналам передачи 5,8 ГГц, в то время как цифровые радиометрические данные записываются одновременно на борту.
3 Низкоуровневое взаимодействие с микроконтроллерами
В маломощных автоматизированных системах полезной нагрузки — таких как автоматические триггеры раскрытия парашюта, базовые детекторы пороговых значений горячих точек или механизмы отслеживания при солнечной инспекции — полноценные одноплатные компьютеры (SBC) часто избыточны. Используя легковесные архитектуры, такие как Arduino или микроконтроллеры ARM Cortex-M, инженеры могут опрашивать ядро напрямую по низкоскоростным шинам UART или I2C. Ядро можно запрограммировать на автономное вычисление высокотемпературных порогов в областях интереса и выдачу аппаратных прерываний полетному компьютеру без необходимости активного конвейера обработки видео.
4 Инженерное наследие Huawei HiSilicon и HKUST
Конвейер цифровой обработки сигналов (DSP) и слой драйверов наших тепловых модулей были разработаны ветеранами Гонконгского университета науки и технологий (HKUST) и подразделения полупроводников Huawei HiSilicon. Это наследие обеспечивает стабильность прошивки телекоммуникационного уровня, детерминированное выполнение драйвера ядра V4L2 при высоких вычислительных нагрузках и многопоточные библиотеки радиометрической обработки, минимизирующие загрузку центрального процессора хоста во время полета.
Оптическая инженерия: геометрия объективов и расчеты дальности DRI
В отличие от камер видимого спектра, тепловизионные системы работают в диапазоне волн, где стандартное оптическое стекло (кремнезем) полностью непрозрачно. Системы LWIR требуют специализированных оптических элементов, в первую очередь монокристаллического германия (Ge) или современных композиций халькогенидного стекла. Эти линзы обрабатываются алмазоподобным углеродным (DLC) или высокоэффективным антибликовым (HEAR) покрытием для защиты от суровых атмосферных условий, высокоскоростного мусора от воздушного потока винта и экстремальной влажности.
1 Матрица линз и характеристики поля зрения
Мини-серия неохлаждаемых LWIR включает широкий ассортимент атермализованных, откалиброванных на заводе оптических конфигураций, разработанных для различных профилей задач:
| Фокусное расстояние | Светосила объектива | HFOV (640×512, 12 мкм) | HFOV (384×288, 12 мкм) | Основная тактическая / промышленная роль |
|---|---|---|---|---|
| 5 мм | F/1.0 | ~88,0° | ~52,8° | Автономная навигация в помещениях, обход препятствий на близком расстоянии |
| 9 мм | F/1.0 | ~48,2° | ~29,0° | Инспекция подстанций, сканирование конструкций, широкие поисковые операции |
| 13 мм | F/1.0 | ~33,8° | ~20,3° | Картирование сельскохозяйственного стресса, аудит неисправностей солнечных электростанций |
| 18 мм | F/1.0 | ~24,6° | ~14,7° | Корпоративная правоохранительная деятельность, охрана периметра, ядра подвесов в стиле DJI |
| 35 мм | F/1.0 | ~12,5° | ~7,5° | Высотный поиск и спасение (SAR), мониторинг трубопроводных коридоров |
| 50 мм | F/1.1 | ~8,8° | ~5,3° | Пограничное патрулирование, морская береговая разведка, учёты дикой природы |
| 75 мм / 100 мм | F/1.1 | ~5,9° / ~4,4° | ~3,5° / ~2,6° | Дальняя дистанционная военная разведка, оборона критически важных объектов |
| 150 мм | F/1.2 | ~2,9° | ~1,8° | Тактическое воздушное наблюдение на экстремальных дистанциях, перехват на периметре |
2 Критерии Джонсона: расчёт дальности DRI с воздуха
Для определения эффективности захвата цели на различных высотах полёта оптические инженеры применяют стандартизированные критерии Джонсона. Дальность, на которой воздушный тепловизионный датчик может обнаружить, распознать или идентифицировать объект, определяется размерами цели, оптическим фокусным расстоянием, шагом пикселя и требуемым количеством пространственных пар линий:
- ⚙️ Обнаружение (1,5 цикла на цели): Наличие цели определяется на фоне шума. На этом пороге оператор или алгоритм выделения контуров может с вероятностью 50% установить, что в поле зрения присутствует аномалия.
- ⚙️ Распознавание (6,0 цикла на цели): Определяется класс цели (например, отличие гражданского автомобиля от грузовика или человека от животного). Структурные признаки начинают чётко разрешаться на нескольких элементах детектора.
- ⚙️ Идентификация (12,0 цикла на цели): Различаются детальные характеристики (например, определение типа транспортного средства, наличия вооружения или конкретных тепловых сигнатур).
Математическая формула для расчёта рабочей дальности выражается как:
Дальность (м) = (Критический размер цели (м) × Фокусное расстояние (мм)) / (Шаг пикселя (мм) × Требуемое количество циклов)
Применение этой формулы к стандартной цели — человеку (критический размер 1,8 м) с использованием нашего ядра 12 мкм 640×512, оснащённого объективом 35 мм даёт впечатляющий рабочий диапазон:
Дальность обнаружения = (1,8 × 35) / (0,012 × 1,5) = 3500 метров
Дальность распознавания = (1,8 × 35) / (0,012 × 6,0) = 875 метров
Дальность идентификации = (1,8 × 35) / (0,012 × 12,0) = 437,5 метра
Для изготовления нестандартных механических корпусов, оптомеханических тубусов и монтажных узлов по OEM-спецификации, пригодных для сильных авиационных вибраций, разработчики промышленных дронов регулярно закупают прецизионные комплектующие у мировых поставщиков, таких как КУЯНГ для сохранения механической юстировки при высоких ускорительных нагрузках.
Снижение дрейфа: динамическая NUC и алгоритмы калибровки на основе сцены
Неохлаждаемые микроболометрические матрицы по своей природе чувствительны к колебаниям рабочей температуры. В отличие от охлаждаемых матриц в фокальной плоскости на основе теллурида кадмия-ртути (MCT), работающих внутри криогенных вакуумных сосудов Дьюара, неохлаждаемые матрицы VOx работают при температурах, близких к температуре окружающей среды. В авиационных применениях быстрые наборы высоты и снижения вызывают резкие изменения температуры окружающего воздуха, а высокоскоростной поток от воздушного винта вызывает неравномерное охлаждение поверхности корпуса камеры. Без динамической калибровки эти колебания приводят к шуму фиксированного паттерна (FPN), визуальному виньетированию и неточным радиометрическим показаниям.
1 Многоточечная заводская калибровка и динамическая шторная NUC
Каждый тепловизионный модуль Purpleriver проходит комплексную заводскую калибровку в широком температурном диапазоне (от −20 °C до +60 °C или выше). В ходе этого процесса многоточечные матрицы коэффициентов усиления и смещения записываются в энергонезависимую память модуля. Во время полёта встроенные термисторы непрерывно отслеживают температуру в реальном времени по оправе объектива, кристаллу микроболометра и обрабатывающей электронике.
Когда температурный дрейф пересекает откалиброванные пороги, ядро подаёт команду внутреннему электромагнитному соленоидному затвору пройти через оптический путь за 100–200 мс. Этот затвор представляет оптически однородную эталонную поверхность абсолютно чёрного тела для матрицы датчиков. DSP модуля считывает это плоское поле, перекалибровывает значения смещения пикселей и устраняет пространственный шум фиксированного паттерна, восстанавливая кристально чёткое изображение.
Математическое соотношение, управляющее двухточечной коррекцией плоского поля по отдельным элементам детектора (i, j), выражается как:
V_{corrected}(i, j) = G(i, j) × [V_{raw}(i, j) - V_{shutter}(i, j)] + Target_{offset}
где G(i, j) представляет собой заводскую карту усиления пикселей, а V_{shutter}(i, j) обозначает тепловой отклик микроболометра в реальном времени относительно лопасти затвора.
2 Бесзатворная сценовая коррекция неоднородности (SBNUC)
In high-speed autonomous navigation, continuous perimeter security tracking, or tactical military reconnaissance, even a 100ms video freeze can disrupt object-tracking loops or compromise pilot line-of-sight. For these mission-critical deployments, our modules feature an advanced Shutterless Scene-Based Non-Uniformity Correction (SBNUC) mode.
The proprietary SBNUC algorithm analyzes spatial and temporal optical motion across consecutive frames. Because scene objects move across the focal plane while fixed-pattern sensor noise remains stationary relative to individual pixels, edge algorithms mathematically separate and subtract high-frequency sensor noise from the visual data. This dynamic filtering maintains thermal uniformities continuously without requiring mechanical shutter actuation, ensuring an uninterrupted video stream during continuous operations.
5.3 Dynamic Digital Detail Enhancement (DDE)
Raw uncooled microbolometer sensor data features a dynamic range of 14 bits (16,384 discrete digital levels), whereas standard video pipelines and human monitors operate within an 8-bit color space (256 discrete levels). Simple linear compression across this wide dynamic range flattens subtle thermal textures, causing low-contrast features—such as humans concealed in vegetation or subtle cracks in concrete dams—to vanish.
Our modules feature a hardware-accelerated Dynamic Digital Detail Enhancement (DDE) processing pipeline:
- ⚙️ Bilateral Signal Decomposition: The raw 14-bit signal is split into a base layer (representing wide, large-scale background temperature variations) and a detail layer (representing fine, high-frequency textural variations).
- ⚙️ Adaptive Dynamic Range Compression: The base layer undergoes histogram-equalized non-linear compression to avoid blowing out high-temperature regions, while the detail layer is selectively amplified.
- ⚙️ Local Contrast Preservation: Subtle thermal gradients—such as footprints on grass or insulation failures behind drywall—are rendered with sharp edge contrast, maximizing detection efficiency for edge AI classifiers and human analysts alike.
- ⚙️ Adaptive Noise Suppression: High-frequency noise amplification is constrained in low-contrast scenes using spatio-temporal bilateral kernels, preventing the "grainy" or "crawling" noise patterns common in aggressive detail-enhancement pipelines.
For international engineering teams seeking technical documentation in additional languages, refer to our Arabic-language engineering brief on the 640×512 35mm uncooled LWIR camera module specifications.
Спецификации OEM-продукции: мини-ядра 640×512 и MD-384×288
Below is a comprehensive technical presentation of the two flagship OEM uncooled LWIR thermal camera modules engineered for high-precision drone integration, compact smart gimbals, and automated industrial sensing.

Неохлаждаемый LWIR USB мини-модуль ядра тепловизионной камеры 640*512 для дронов, аналогичный DJI
The Mini 640 uncooled infrared thermal imaging module delivers sharp, crisp image presentation in a remarkably compact, low-cost form factor. Featuring an ultra-small footprint of 21 мм × 21 мм, this core module is engineered specifically for micro-gimbals and enterprise aerial integration similar to DJI Matrice platforms. It supports an expansive optical array spanning 5mm, 9mm, 13mm, 18mm, 35mm, 50mm, 75mm, 100mm, and 150mm lenses. Built to handle harsh aerial environments, it offers optional 640×480 and native 640×512 resolutions, rock-solid baseline stability, and powerful environmental adaptability.
- ✅ Форм-фактор: Sub-miniature 21mm × 21mm cross-section
- ✅ Разрешение: 640×512 Native (640×480 selectable)
- ✅ Совместимость с объективами: 5mm to 150mm Germanium optics
- ✅ System Compatibility: Plug-and-play USB and digital interfaces for enterprise UAS
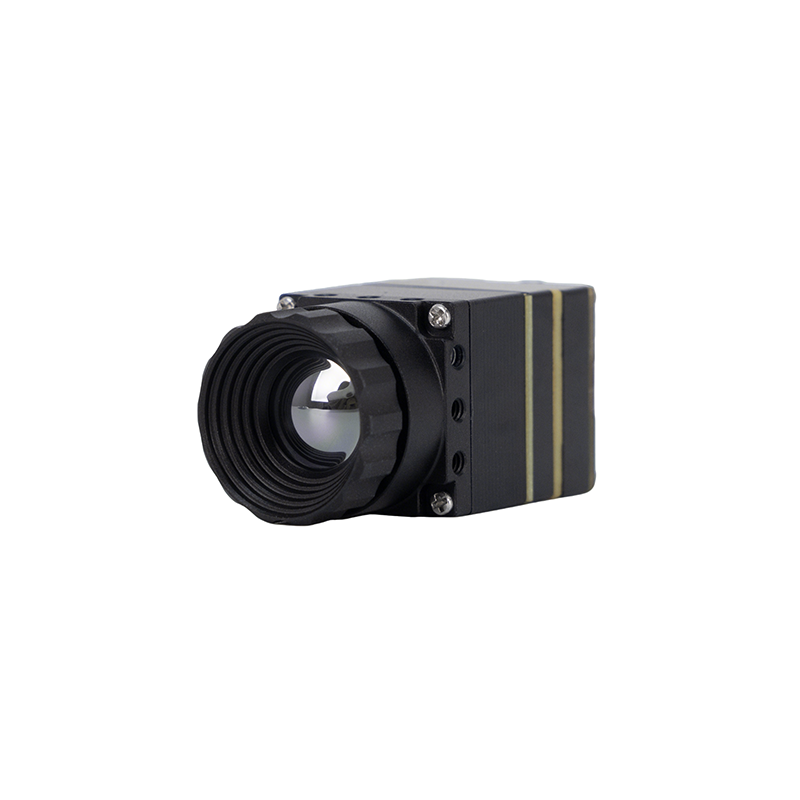
Неохлаждаемый инфракрасный тепловизионный модуль MD Series 384x288
The Purpleriver MD Series thermal camera module is purpose-built for industrial-grade precision across security, structural temperature monitoring, and drone payload integration. Utilizing an advanced uncooled infrared detector with a шага пикселя 12 мкм, the module delivers exceptional thermal sensitivity and sharp imagery. With a compact physical footprint, plug-and-play architecture, and flexible output interfaces—including MIPI, USB и CVBS—it guarantees rapid integration into edge computing and flight avionics systems. Backed by an engineering team drawing from the Hong Kong University of Science and Technology (HKUST) and former Huawei HiSilicon hardware specialists, the MD Series provides flexible OEM/ODM customization to meet demanding mission specifications.
- ✅ Шаг пикселя: High-density 12μm uncooled detector
- ✅ Разрешение матрицы: 384×288 high-contrast thermal imaging
- ✅ Multi-Bus Connectivity: Native MIPI CSI-2, USB 2.0, and CVBS composite video
- ✅ Design Heritage: HKUST research & former Huawei HiSilicon semiconductor discipline
Direct Engineering Comparison: Mini 640×512 vs. MD Series 384×288
To assist systems integrators in choosing the correct core for specific payload requirements, the following table summarizes structural, optical, and electrical parameters:
| Параметр | Mini 640×512 OEM Core Module | MD Series 384×288 Industrial Module |
|---|---|---|
| Thermal Core Image |
|
|
| Product Page Reference | Mini 640 Неохлаждаемое ядро LWIR | MD Series 384×288 LWIR Module |
| Нативное разрешение | 640 × 512 (Optional 640 × 480 Mode) | 384 × 288 |
| Шаг пикселя | 12 мкм | 12 мкм |
| Физические размеры | 21 мм × 21 мм (Bare Module Footprint) | Ultra-Compact Industrial Packaging |
| Lens Ecosystem | 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм, 150 мм | Athermalized fixed-focal manual & fixed industrial optics |
| Поддерживаемые интерфейсы | USB (UVC compliant), MIPI, Direct UART Control | MIPI CSI-2, USB 2.0, CVBS (Composite Analog) |
| Инженерная база | Hong Kong University of Science and Technology (HKUST) Advanced Sensing | HKUST Advanced Research & Former Huawei HiSilicon Core Specialists |
| OEM/ODM Customization | Custom barrel threading, bespoke PCB geometry, FPC pinout adaptation | Firmware ISP tuning, custom hardware interface cards, radiometric tables |
| Primary Payload Targets | DJI-Class Enterprise Gimbals, Long-Range Reconnaissance, Tactical UAVs | Cost-Critical Drones, Compact Security Pan-Tilts, Thermal IoT Devices |
Технические вопросы по интеграции: неохлаждаемые LWIR-ядра для воздушных платформ
How do you solve SWaP (Size, Weight, and Power) constraints when integrating thermal modules into micro-drones?
What interfaces are supported, and how is software integration handled across embedded SBCs?
Can uncooled LWIR camera modules maintain radiometric accuracy during rapid outdoor temperature swings?
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Microcontroller platform automation via Arduino.
- Отраслевой стандарт: Industrial optomechanical components and thermal manufacturing by КУЯНГ.
- Связанное руководство: Explore deep UAV autonomous vision architectures in our guide on модулям тепловидения для интеграции с дронами и периферийному ИИ.
- Связанное руководство: Examine optical focal plane array scaling in our technical review of коммерческих инфракрасных тепловизионных решений и модулей высокого разрешения.
- Связанное руководство: Multi-language operational parameters and optical setups in our Arabic guide to 640×512 35mm thermal camera module configurations.





